रोटर संतुलन में परीक्षण भार को समझना







A परीक्षण वजन —कभी-कभी एक परीक्षण भार या कैलिब्रेशन भार कहा जाता है—एक ज्ञात द्रव्यमान है जो अस्थायी रूप से एक रोटर सटीक रूप से परिभाषित कोणीय स्थान पर जोड़ा जाता है संतुलन प्रक्रिया। इसका काम जानबूझकर एक ज्ञात, नियंत्रित राशि का परिचय देना है असंतुलित होना ताकि विश्लेषक देख सकें कि rotor कैसे प्रतिक्रिया करता है। वह मापा गया प्रतिक्रिया तब rotor के सटीक की गणना करने के लिए उपयोग किया जाता है सुधार भार rotor के मूल असंतुलन को रद्द करने के लिए आवश्यक है। ट्रायल वजन प्रभाव गुणांक विधि, संतुलन के लिए सबसे व्यापक रूप से उपयोग की जाने वाली तकनीक क्षेत्र संतुलन घूर्णन मशीनरी का।
1. ट्रायल वजन की आवश्यकता क्यों है
क्षेत्र में हम rotor के द्रव्यमान वितरण, असर की कठोरता, अवमंदन, या नींव की लचक को आसानी से माप नहीं सकते। उन सभी को मॉडल करने का प्रयास करने के बजाय, ट्रायल-वजन विधि पूरे मशीन को “ब्लैक बॉक्स” के रूप में मानती है और इसके गतिशील व्यवहार को सीधे मापती है। एक ज्ञात इनपुट — ट्रायल द्रव्यमान — एक मापने योग्य आउटपुट का उत्पादन करता है, और वह इनपुट–आउटपुट संबंध ही गणित के लिए आवश्यक है। इस अनुभवजन्य दृष्टिकोण के लाभ काफी हैं:
- सटीक प्रणाली विशेषीकरण: परीक्षण कंपन प्रतिक्रिया को आकार देने वाले सभी वास्तविक दुनिया के कारकों को कैप्चर करता है — असर की कठोरता, नींव की लचक,耦合प्रभाव, और वायुगतिकीय बल — उनमें से किसी को भी पहले से जानने की आवश्यकता नहीं है।
- सटीक सुधार: में परिवर्तन को मापकर आयाम and चरण एक ज्ञात द्रव्यमान द्वारा उत्पन्न, यंत्र उच्च सटीकता के साथ आवश्यक सुधार की गणना करता है।
- कोई पूर्व ज्ञान आवश्यक नहीं: विधि को कोई ड्राइंग, कोई विनिर्देश, और कोई सैद्धांतिक rotor मॉडल की आवश्यकता नहीं है।
- वास्तविक कार्य स्थितियाँ: ट्रायल रन मशीन की वास्तविक गति, तापमान, और भार पर किया जाता है, इसलिए सुधार उस तरीके के लिए मान्य है जिससे rotor वास्तव में चलता है।
2. सही ट्रायल वजन का चयन
ट्रायल द्रव्यमान का अच्छी तरह से चयन एक विश्वसनीय परिणाम के लिए महत्वपूर्ण है। यह कंपन में स्पष्ट रूप से मापने योग्य परिवर्तन का उत्पादन करने के लिए काफी बड़ा होना चाहिए, फिर भी कभी भी असुरक्षित परिस्थिति बनाने या सुरक्षा प्रणाली को ट्रिप करने के लिए काफी छोटा होना चाहिए। बहुत छोटा वजन शोर में खोई हुई प्रतिक्रिया देता है; बहुत बड़ा वजन मशीन को जोखिम में डालता है।
सामान्य दिशानिर्देश
- अंगूठे का नियम: एक ट्रायल वजन का लक्ष्य रखें जो कंपन वेक्टर को प्रारंभिक रीडिंग के लगभग 25–50% से स्थानांतरित करे — आयाम और चरण दोनों में परिवर्तन के स्पष्ट, आत्मविश्वासपूर्ण माप के लिए पर्याप्त।
- प्रारंभिक अनुमान: एक अपरिचित rotor के लिए, संतुलन त्रिज्या पर rotor के वजन का लगभग 1–5% शुरुआती द्रव्यमान एक समझदारीपूर्ण पहला अनुमान है। अधिकांश आधुनिक संतुलन यंत्र प्रारंभिक कंपन स्तर के आधार पर एक ट्रायल-वजन अनुमानक शामिल करते हैं।
- गणना की गई दृष्टिकोण: एक सामान्य कार्यशील सूत्र M हैt = एमr × केकी आ × केवाइब / (आरt × (N/100)²), जहाँ Mt ट्रायल द्रव्यमान है, Mr rotor का द्रव्यमान, Kकी आ एक समर्थन-कठोरता गुणांक (सामान्यत: 1–5), Kवाइब कंपन स्तर गुणांक, Rt स्थापना त्रिज्या, और N आरपीएम में गति है। संबंध एक महत्वपूर्ण भौतिक सत्य को दर्शाता है: क्योंकि अपकेंद्री बल गति के वर्ग के साथ बढ़ता है, एक तेजी से घूमने वाले रोटर को समान द्रव्यमान के धीमे रोटर की तुलना में बहुत छोटे परीक्षण भार की आवश्यकता होती है।
- सुरक्षा सर्वोपरि: कभी भी परीक्षण भार को इतना बड़ा न लगाएं कि कंपन सुरक्षित सीमा से आगे निकल जाए।
- सुरक्षित संलग्नन: गति पर वजन को उड़ने से रोकने के लिए बोल्ट, क्लैंप, या चुंबकीय रूप से ठीक करें। पुट्टी या मॉडलिंग मिट्टी त्वरित परीक्षणों के लिए सुविधाजनक है लेकिन इसे दृढ़ता से दबाया जाना चाहिए और आदर्श रूप से यांत्रिक रूप से समर्थित होना चाहिए।
रोटर द्रव्यमान, त्रिज्या, और गति को सीधे अनुशंसित द्रव्यमान में बदलने के लिए, हमारा परीक्षण वजन कैलकुलेटर अंकगणित को स्वचालित करता है और इस पहले, निर्णायक चरण से अनुमान को हटाता है।
3. परीक्षण भार का उपयोग कैसे किया जाता है: प्रक्रिया
परीक्षण-भार विधि एक व्यवस्थित अनुक्रम का पालन करती है जो आधुनिक क्षेत्र संतुलन के मूल में स्थित है:
- प्रारंभिक रन: मशीन को इसकी सामान्य गति पर चलाएं और प्रारंभिक कंपन वेक्टर रिकॉर्ड करें — आयाम और चरण एक साथ। यह रोटर के मूल असंतुलन के प्रति प्रतिक्रिया है, जो के दौरान स्थापित की गई है परीक्षण रन.
- परीक्षण भार संलग्न करें: मशीन को रोकें और ज्ञात द्रव्यमान को एक रिकॉर्ड किए गए कोणीय स्थिति पर ठीक करें — आमतौर पर 0° चिह्नित या एक के संदर्भ में कीफ़ेज़र चिह्न — चुने गए पर सुधार विमान.
- पूर्व परीक्षण: पुनः शुरू करें और समान गति पर चलाएं, फिर नया कंपन वेक्टर मापें और रिकॉर्ड करें। यह रीडिंग मूल असंतुलन और परीक्षण भार के प्रभाव का वेक्टर योग है।
- प्रभाव गुणांक की गणना करें: उपकरण एक प्रदर्शन करता है सदिश घटाव अकेले परीक्षण भार के कारण प्रतिक्रिया को अलग करने के लिए, फिर प्रभाव गुणांक को उस कंपन परिवर्तन के अनुपात के रूप में परीक्षण द्रव्यमान के लिए बनाता है।
- सुधार भार की गणना करें: प्रभाव गुणांक से, सॉफ़्टवेयर स्थायी सुधार भार के सटीक द्रव्यमान और कोण की गणना करता है जो मूल असंतुलन को रद्द करेगा।
- स्थापित और सत्यापित करें: परीक्षण भार निकालें, गणना किए गए सुधार को ठीक करें, और एक अंतिम जांच चलाएं यह पुष्टि करने के लिए कि अवशिष्ट असंतुलन स्वीकार्य स्तर तक गिर गया है।
4. व्यावहारिक क्षेत्र संतुलन में परीक्षण भार
एक पोर्टेबल उपकरण पर परीक्षण-भार रन वह चरण है जो किसी भी संभाली गई मशीन पर संतुलन को बिल्कुल संभव बनाता है। Balanset-1A इस कार्यप्रवाह को सीधे निर्देशित करता है: मशीन के अपने असर में परिचालन गति पर काम करते हुए, यह पहले रन पर 1× आयाम और चरण को कैप्चर करता है, फिर से परीक्षण भार लगे हुए, और प्रभाव गुणांक को स्वचालित रूप से परिकलित करता है। सॉफ्टवेयर तब सुधार भार का द्रव्यमान और कोण लौटाता है और अंतिम रन पर परिणाम की पुष्टि करता है — सब कुछ बिना संतुलन मशीन के और रोटर को हटाए बिना। मशीनों के लिए जिन्हें दो विमानों में सुधार की आवश्यकता है, यही तर्क परीक्षण रन की एक श्रृंखला तक विस्तारित होता है, प्रति विमान एक भार।
5. व्यावहारिक विचार और सर्वोत्तम प्रथाएं
विश्वसनीय परिणाम कुछ अनुशासन पर निर्भर करते हैं जो अनुभवी संतुलनकर्ता बिना असफलता के अनुसरण करते हैं:
- सटीक कोणीय स्थिति: परीक्षण भार के कोण को सटीक रूप से रिकॉर्ड करें। रिकॉर्ड की गई स्थिति में कुछ डिग्री की त्रुटि भी गलत सुधार गणना में सीधे फीड हो जाती है।
- सुसंगत रेडियल प्लेसमेंट: जहां संभव हो, परीक्षण भार को उसी त्रिज्या पर रखें जहां सुधार भार स्थित होगा। यह गणित को सरल रखता है और सटीकता में सुधार करता है।
- दोहराई जा सकने वाली स्थितियाँ: प्रारंभिक रन और प्रत्येक परीक्षण रन में समान गति, तापमान और भार होना चाहिए। असंगत स्थितियां पूरी विधि पर निर्भर तुलना को भ्रष्ट कर देती हैं।
- एकाधिक समतल: के लिए दो विमान या बहु-विमान संतुलन, कई परीक्षण भारों की अपेक्षा करें, जो विभिन्न सुधार विमानों पर अलग-अलग रनों में लागू किए जाएं, प्रत्येक रोटर की प्रतिक्रिया के एक हिस्से को चिह्नित करते हैं।
परीक्षण-भार विधि एक अतिरिक्त मशीन रन की लागत करती है, लेकिन बदले में यह सटीकता और दोहराव क्षमता प्रदान करती है जो पेशेवर कार्य की मांग करती है। यह स्थिर-स्थान के लिए उद्योग मानक बनी हुई है गतिशील संतुलन, और परीक्षण भार को कैसे चुनें और लगाएं इसकी अच्छी समझ एक संतुलन तकनीशियन द्वारा विकसित की जा सकने वाली सबसे मूल्यवान व्यावहारिक कौशल में से एक है।
सॉफ़्टवेयर को पहला ट्रायल वेट रखने देना
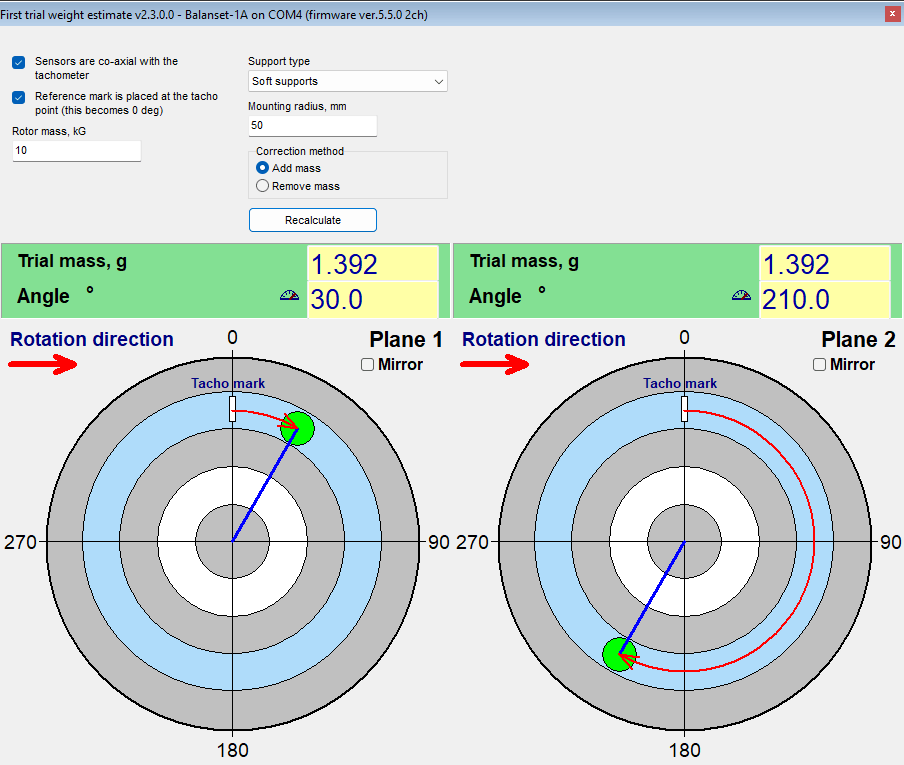
Balanset सॉफ़्टवेयर में ठीक ऊपर बताई गई समस्या के लिए एक छोटा एस्टिमेटर है: पहला ट्रायल वेट कहाँ रखा जाए ताकि वह लाइट स्पॉट के पास उतरे और पहले रन से ही वाइब्रेशन कम करे — यह तब मूल्यवान है जब वेट वेल्ड किए जाते हैं और फिर से स्थिति बदलना मुश्किल होता है। यह बैलेंसिंग फॉर्म से खुलता है ("Menu" → "First trial weight estimate") और किसी भी वेट के इंस्टॉल होने से पहले Run 0 डेटा से काम करता है।
विंडो में ही छपी दो शर्तें कोण के अर्थपूर्ण होने के लिए पूरी होनी चाहिए: सेंसर टैकोमीटर के साथ कोएक्सियली माउंट किए गए हों, और रोटर पर वहाँ एक संदर्भ चिह्न लगाया गया हो जहाँ टैकोमीटर ट्रिगर करता है — वह चिह्न 0° बन जाता है। फिर आप रोटर द्रव्यमान, सपोर्ट प्रकार (रिजिड या सॉफ्ट), माउंटिंग रेडियस, और द्रव्यमान जोड़ा जाएगा या हटाया जाएगा दर्ज करते हैं — हटाना सिफारिश को 180° घुमा देता है — और "Recalculate" दबाते हैं।
प्रत्येक करेक्शन प्लेन के लिए विंडो टैको मार्क से मापा गया इंस्टॉलेशन एंगल और ग्राम में अनुमानित द्रव्यमान लौटाती है, जिसे पोलर डायग्राम पर दर्शाया जाता है। लाइट स्पॉट को Run 0 फेज़ से रखा जाता है, जिसे सपोर्ट के फेज़ लैग के लिए ठीक किया गया है (रिजिड सपोर्ट के लिए 0°, सॉफ्ट के लिए 180°), और द्रव्यमान को सेंट्रीफ्यूगल नियम से मापा जाता है — वेट का बल रोटर वेट के लगभग 7% के बराबर — या सॉफ्ट सपोर्ट पर वाइब्रेशन एम्प्लीट्यूड से, जो भी छोटा हो। यह जानबूझकर एक अनुमान है: इसका काम रोटर के सही आधे हिस्से पर उतरना है, और सटीक करेक्शन फिर सामान्य ट्रायल-रन तरीके से गणना की जाती है।