Balanset-1A · Vibromera · रोटरों की फ़ील्ड बैलेंसिंग
Balanset-1A के साथ फील्ड बैलेंसिंग, चरण दर चरण: संपूर्ण मार्गदर्शिका
क्विक गाइड का विस्तारित संस्करण। यह वह जोड़ता है जो संक्षिप्त निर्देश छोड़ देते हैं: वे तकनीकें और नियम जो निकोलाई अपने चैट्स में ग्राहकों को बार-बार समझाते हैं (≈650 सपोर्ट बातचीत), साथ ही सटीक प्रक्रियाएँ जो आधिकारिक सॉफ़्टवेयर मैनुअल (दोनों संस्करण — 2.2.x और 2.3.x)। जितना संभव हो उतना संपूर्ण और सीधी भाषा में लिखा गया है: आप गाइड को पाठ्यपुस्तक की तरह शुरू से अंत तक पढ़ सकते हैं, या संदर्भ की तरह किसी सेक्शन में सीधे जा सकते हैं।
आधे का नियम
त्रुटि-मुक्त कोण संदर्भ
~40 समस्याएँ, समाधान सहित
सामान्य मशीनें
ISO 1940 · ISO 10816/20816
आवश्यक बातें — आठ नियम जो सब कुछ तय करते हैं
अगर आपको केवल यही याद रहे, तो अधिकतर बैलेंसिंग काम सफल होंगे
निकोलाई के अनुभव में, “यह बैलेंस नहीं होता” के 50–90% मामले बेयरिंग, दरारें या रेज़ोनेंस होते हैं — असंतुलन नहीं। बेल्ट हटाएँ, प्राई बार से शाफ़्ट को दो दिशाओं में हिलाकर देखें, वेल्ड का निरीक्षण करें, बोल्ट कसें। बेयरिंग का ज़रा-सा भी प्ले बैलेंसिंग को पूरी तरह बेकार कर देता है।
उपकरण द्वारा गणना किया गया पूरा द्रव्यमान कभी एक बार में न लगाएँ। आधा लगाएँ (लगभग बैलेंस्ड रोटर पर एक-तिहाई), एक ट्रिम रन करें, और प्रतिक्रिया देखें। असली मशीन अरैखिक होती है — पूरा द्रव्यमान अक्सर अति-क्षतिपूर्ति करता है और कोण को 180° पलट देता है।
सुधार भार का कोण उस स्थान से मापा जाता है जहाँ उस तल का ट्रायल भार लगाया गया था, रोटर के घूर्णन की दिशा में। परावर्तक चिह्न से नहीं! यह शुरुआती लोगों की नंबर एक गलती है। प्रत्येक तल का अपना शून्य होता है।
एक वैध ट्रायल रन 1× एम्प्लिट्यूड को 20–30% या फेज़ को 20–30° बदल देता है। इससे कम होने पर उपकरण के पास काम करने के लिए कुछ नहीं बचता — गणना बेकार निकलेगी: वज़न बढ़ाएँ और दोहराएँ। दोगुने से अधिक बदलाव भी बुरा है।
बैलेंस करने से पहले, Vibration Meter (F5) खोलें और देखें: एम्प्लिट्यूड और फेज़ दोहराने चाहिए (बिखराव 10–15% तक, फेज़ 10° तक)। “भटकती” रीडिंग रेज़ोनेंस या यांत्रिक समस्या का संकेत है: बैलेंस न करें।
गति में 100–200 rpm के बदलाव पर कंपन में तेज़ उछाल, ~180° की फेज़ पलट, करेक्शन वज़न का “गोल-गोल घूमना” — यह रेज़ोनेंस है। इसे रन-डाउन प्लॉट या बम्प टेस्ट से खोजें, और वक्र के सपाट “पठार” (plateau) पर 20–30% स्पीड मार्जिन के साथ बैलेंस करें।
गति, सेंसर, टैकोमीटर और मार्क की स्थिति, बेल्ट टेंशन — हर रन में सब कुछ एक जैसा होना चाहिए। अगर कुछ भी बदला है (यहाँ तक कि वेल्डिंग के बाद स्टिफनेस भी), प्रक्रिया फिर से शुरू करें Run 0 और ट्रायल वेट।
ट्रिम पुनरावृत्तियाँ कभी खत्म नहीं होतीं — उपकरण हमेशा एक और छोटा वज़न सुझाएगा। मानदंड: ~5 mm/s से नीचे एक अच्छा फील्ड परिणाम है; 2 mm/s से नीचे, एक सिक्का किनारे पर खड़ा हो जाता है। एक स्वस्थ मशीन 4–5 रन में बैलेंस हो जाती है; अगर आपने कई रन बिना नतीजे के किए हैं, तो कोई यांत्रिक कारण खोजें।
इस गाइड का उपयोग कैसे करें। अगर यह आपका पहला बैलेंसिंग काम है, तो सेक्शन क्रम से पढ़ें — इसमें लगभग एक घंटा लगता है और फील्ड में एक दिन बचाता है। अगर आप पहले से उपकरण के साथ काम करते हैं, तो “समस्या निवारण” and “मशीनें” सेक्शन और चेकलिस्ट हाथ में। चेकलिस्ट के टिक फ़ाइल बंद करके फिर से खोलने पर भी बने रहते हैं।
यह कैसे काम करता है — सादी भाषा में सिद्धांत
पाँच मिनट का सिद्धांत जो प्रक्रिया की हर “अजीब” बात समझाता है
असंतुलन क्या है
एक आदर्श रोटर में द्रव्यमान समान रूप से वितरित होता है, और उसका गुरुत्व केंद्र ठीक घूर्णन अक्ष पर होता है। असली रोटर में हमेशा एक “भारी स्थान” होता है: वेल्ड बिल्ड-अप, घिसाव, जमी हुई गंदगी, निर्माण की अशुद्धि। जैसे-जैसे रोटर घूमता है, यह अतिरिक्त द्रव्यमान इसे अपनी ओर खींचता है — हर चक्कर में एक बार। परिणाम ठीक घूर्णन आवृत्ति पर कंपन होता है: इसे कहते हैं 1× घटक पर (“वन-x”), या प्रति-चक्कर एक बार का कंपन। बैलेंसिंग का काम एक वज़न जोड़ना (या हटाना) है ताकि यह भारी स्थान की भरपाई कर सके।
एन — गति, rpm। उदाहरण: 1,500 rpm → 1× = 25 Hz। असंतुलन से बल इसके साथ बढ़ता है वर्ग गति की: 3,000 rpm पर वही भारी स्थान 1,500 की तुलना में चार गुना ज़्यादा हिलाता है।
स्क्रीन पर तीन संख्याएँ: V1s, V1o, और F1
| पढ़ना | यह क्या है | यह किसलिए है |
|---|---|---|
| V1s / V2s — कुल कंपन | पूरे आवृत्ति बैंड में कुल कंपन स्तर (RMS), mm/s। इसमें सब कुछ एक साथ शामिल है: असंतुलन, बेयरिंग, मिसअलाइनमेंट, बेल्ट, हस्तक्षेप। | मशीन की समग्र स्थिति का आकलन करें और इसे ISO 10816/20816 सीमाओं से तुलना करें। |
| V1o / V2o — 1× घटक | रोटर की घूर्णन आवृत्ति पर ही कंपन, mm/s। यही ठीक-ठीक वह है जो असंतुलन पैदा करता है। | मुख्य बैलेंसिंग पैरामीटर: उपकरण 1× एम्प्लिट्यूड और फेज़ से वज़न की गणना करता है। |
| F1 / F2 — 1× फेज़ | टैकोमीटर द्वारा देखे गए रिफ्लेक्टिव मार्क के सापेक्ष कंपन वेक्टर का कोण। | बताता है जहाँ भारी स्थान खींच रहा है, सिर्फ नहीं कितनी कठोरता से. |
मुख्य त्वरित परीक्षण: Vo की Vs से तुलना करें। 1× घटक भौतिक रूप से कुल कंपन से बड़ा नहीं हो सकता। यदि Vo ≈ Vs है, तो लगभग पूरा कंपन असंतुलन से आ रहा है, और बैलेंसिंग मदद करेगी। यदि Vo, Vs से काफी कम है (उदाहरण के लिए, V1s = 12 mm/s लेकिन V1o = 1 mm/s), तो हिलने वाला रोटर नहीं है: ऊर्जा हार्मोनिक्स और शोर (बेयरिंग, मिसअलाइनमेंट, प्ले) में जा रही है, और असली कारण मिलने तक बैलेंसिंग बेकार है। जाँच करें स्पेक्ट्रम.
इन्फ्लुएंस गुणांक विधि — ट्रायल वेट की ज़रूरत क्यों है
उपकरण आपकी मशीन के बारे में कुछ नहीं जानता: न रोटर का द्रव्यमान, न बेयरिंग सपोर्ट की स्टिफनेस, न बेल्ट और फ्रेम का प्रभाव। इसलिए केवल प्रारंभिक कंपन से वज़न की गणना करना असंभव है। प्रक्रिया “मशीन से एक सवाल” के रूप में बनी है:
- Run 0 — बिना किसी वज़न के प्रारंभिक कंपन वेक्टर (एम्प्लिट्यूड और फेज़) मापें।
- Run 1 — लगाएँ एक परीक्षण वजन ज्ञात द्रव्यमान को ज्ञात स्थान पर लगाकर मापें वेक्टर कैसे बदला। यही “सवाल” है: सिस्टम जवाब देता है कि वह वज़न के प्रति कितना संवेदनशील है और फेज़ किस दिशा में खिसकता है। जवाब कहलाता है प्रभाव गुणांक.
- बाकी सब अंकगणित है: एक ज्ञात वज़न पर प्रतिक्रिया जानकर, उपकरण गणना करता है कि कौन-सा वज़न, और किस कोण पर, प्रारंभिक वेक्टर की पूरी तरह भरपाई करेगा।
यह “एक बार में” क्यों काम नहीं करता — अरैखिकता
उपकरण की गणना यह मान लेती है कि सिस्टम रैखिक (linear) है: द्रव्यमान दोगुना जोड़ो, कंपन भी दोगुना बदलेगा। असली मशीन अरैखिक होती है: प्ले, सपोर्ट की कम्प्लायंस, घर्षण, वायुगतिकी। सीधे शब्दों में, निकोलाई के अनुसार: आप 100 g जोड़ते हैं और कंपन 10 mm/s बढ़ जाता है; आप और 100 g जोड़ते हैं और गणना के अनुसार यह +20 होना चाहिए, पर असल में +34 या +14 निकलता है। उपकरण एक सीधी रेखा खींचता है, पर हकीकत एक वक्र है।
इसके दो व्यावहारिक परिणाम होते हैं:
- “आधे का नियम”: गणना किए गए द्रव्यमान का 1/2 लगाएँ और ट्रिम रन से जाँचें। अगर यह ठीक आधा गिरा, तो सिस्टम रैखिक है — बाकी भी जोड़ दें। अगर यह “भटका”, तो आंशिक चरणों में आगे बढ़ें (विवरण “Balancing” सेक्शन)।
- बैलेंसिंग एक पुनरावृत्त प्रक्रिया है, एक ही सटीक प्रयास नहीं। दो या तीन ट्रिम रन सामान्य हैं, इसका संकेत नहीं कि कुछ गलत हुआ।
दो मानक — कारण और प्रभाव
बैलेंसिंग में दो अलग-अलग तरह की राशियाँ शामिल होती हैं, और वे लगातार भ्रमित हो जाती हैं:
- g·mm और G ग्रेड (ISO 1940 / ISO 21940-11) — का कारण: रोटर में ही कितना अतिरिक्त द्रव्यमान है, और किस त्रिज्या पर। यह रोटर का एक गुण है, इस बात से स्वतंत्र कि इसे कहाँ इंस्टॉल किया गया है।
- mm/s (ISO 10816 / ISO 20816) — का प्रभाव: मशीन कितनी ज़ोर से हिलती है। यह सपोर्ट, फ़ाउंडेशन, और रेज़ोनेंस पर निर्भर करता है।
फील्ड में आप mm/s में काम करते हैं; g·mm बैलेंसिंग मशीनों पर और जब कोई मानक G ग्रेड वाली रिपोर्ट माँगे तब चाहिए होता है। सॉफ़्टवेयर में एक ISO 1940 सहनशीलता कैलकुलेटर — देखें “ट्रिम रन और परिणाम का मूल्यांकन” अनुभाग।
तैयारी: सुरक्षा और यांत्रिकी
आधे घंटे का निरीक्षण एक दिन की बैलेंसिंग बचाता है
सुरक्षा
सेंसर या वज़न लगाने से पहले, मशीन बंद करें और सुनिश्चित करें कि यह गलती से चालू न हो सके। हाथ से किया जाने वाला कोई भी काम केवल तब हो जब मशीन चल न रही हो।
- रोटर के घूर्णन तल में खड़े न हों रन के दौरान — ढीला हुआ वज़न ठीक वहीं उड़ता है। 2,000 rpm से ऊपर, लैपटॉप वाली टेबल को भी रास्ते से हटा दें।
- वज़न को इस तरह लगाएँ कि वे ऑपरेटिंग स्पीड पर उड़ने की गारंटी न दें: “उड़ने वाला वज़न एक असली प्रोजेक्टाइल है।” चुंबक को वज़न के रूप में इस्तेमाल करने पर वे ऑपरेटिंग स्पीड पर हमेशा उड़ जाते हैं।
- रोटर और बेल्ट ड्राइव पर मानक गार्ड अपनी जगह पर रहें; घूमते हिस्सों से औज़ार दूर रखें।
- दरारों, क्षतिग्रस्त ब्लेड, या दिखाई देते रनआउट वाले रोटर को बैलेंस न करें — पहले मरम्मत करें।
- ऐसी गति पर न चलाएँ जहाँ मशीन अस्थिर व्यवहार करे या रेज़ोनेंस में चली जाए।
- टैकोमीटर को पंखे के इनटेक एयरफ़्लो के पास न रखें — ऐसे मामले हुए हैं जहाँ यह इम्पेलर में खिंच गया।
मशीन निरीक्षण: निदान क्रम
बैलेंसिंग केवल असंतुलन हटाती है। बाकी सब कुछ — दरारें, बेयरिंग प्ले, ढीले फ़ास्टनर, मिसअलाइनमेंट, रेज़ोनेंस — यह ठीक नहीं करती — और अक्सर छुपा देती है। एक सिद्ध खोज क्रम: 1) बेयरिंग → 2) दरारें → 3) बोल्ट → 4) रेज़ोनेंस.
रुकी हुई मशीन के लिए निरीक्षण चेकलिस्ट
0 / 10
“कान और हाथ से” निदान — सीखने लायक
- मशीन को सुनें। रन-अप और रन-डाउन के दौरान घटकों के साथ-साथ चलें: खनखनाहट, ठकठक, या सरसराहट किसी भी उपकरण से अधिक सटीकता से समस्या वाले घटक की ओर इशारा करेगी। रन-डाउन पर, वह क्षण पकड़ें जब आवाज़ गायब हो जाती है।
- हाथ से, हर फ़ास्टनिंग और कवर जाँचें — जो भी खड़खड़ाए वही ढीला है।
- विद्युतीय या यांत्रिक? चलते समय बिजली काट दें: विद्युतचुम्बकीय कंपन तुरंत गायब हो जाता है, यांत्रिक कंपन गति के साथ धीरे-धीरे कम होता है। 50/100 Hz (या VFD के साथ 300 Hz) पर पीक विद्युतीय हैं, असंतुलन नहीं।
- एक फ्रेम पर दो रोटर एक ही गति पर चलने वाले रोटरों को एक साथ बैलेंस नहीं किया जा सकता — उपकरण उनके योगदान को अलग नहीं कर सकता। बेल्ट हटाएँ और एक-एक करके काम करें।
- रोटर से दूर जाने पर कंपन बढ़ता है (एक सीढ़ी, केबिन, या शीशा हिलता है जबकि बेयरिंग सपोर्ट शांत हैं) — यह किसी ढीले संरचनात्मक तत्व का रेज़ोनेंस है, असंतुलन नहीं: सेंसर को सीधे हिलते तत्व पर लगाएँ और उसकी आवृत्ति खोजें।
डिवाइस, कनेक्शन, और सॉफ़्टवेयर
चैनल, टैकोमीटर, फ़र्मवेयर, सेटिंग्स — पहले मापन से पहले जो कुछ चाहिए
किट सामग्री और चैनल
- Balanset-1A: USB यूनिट, दो कंपन सेंसर (एक्सेलेरोमीटर), लेजर टैकोमीटर, परावर्तक टेप, चुंबकीय स्टैंड, स्केल, कैरींग केस। पूरी किट लैपटॉप के USB पोर्ट से चलती है — बिल्कुल कोई बैटरी नहीं।
- सेंसर 1 → कनेक्टर Ch-1 (पुरानी हाउसिंग पर X1) → प्लेन 1; सेंसर 2 → Ch-2 (X2) → प्लेन 2। सिंगल-प्लेन बैलेंसिंग चैनल 1 का उपयोग करती है। टैकोमीटर Tacho कनेक्टर (X3) में जाता है। हर चैनल अलग-अलग कैलिब्रेट किया जाता है — उन्हें मिलाएँ नहीं।
- पूरे सॉफ़्टवेयर में चैनल के रंग एक जैसे हैं: Ch-1 — गहरा लाल, Ch-2 — नीला, टैकोमीटर — बैंगनी।
टैकोमीटर को चालू करने के लिए तीन बार दबाना पड़ता है
ON → AUTO → LASER। LASER दबाए बिना, बीम मंद रहती है और मार्क को ड्रॉपआउट के साथ पढ़ा जाता है। टैकोमीटर में कोई बैटरी नहीं है — यह केबल के ज़रिए बिजली पाता है; बैटरी कम्पार्टमेंट का कवर न खोलें और हाउसिंग न खोलें। रोटर घूमते समय, टैकोमीटर डिस्प्ले में गति rpm में दिखनी चाहिए।
कंप्यूटर से जोड़ना
- सेंसर और टैकोमीटर को यूनिट से जोड़ें, और यूनिट को कंप्यूटर के USB पोर्ट से। क्रम सख़्त नहीं है: सॉफ़्टवेयर किसी भी समय डिवाइस को खुद ढूँढ लेता है।
- सॉफ़्टवेयर शुरू करें और प्रतीक्षा करें हरी स्टेटस लाइन मुख्य विंडो के नीचे: COMx पर USB module मिला। डिवाइस सिस्टम में “Arduino Due” COM पोर्ट के रूप में दिखता है।
- पीली टिमटिमाती रेखा का मतलब है कि डिवाइस नहीं मिला (यह अभी भी ढूँढ रहा है); नारंगी का मतलब है कि केबल अनप्लग्ड है या पोर्ट किसी और प्रोग्राम द्वारा लिया हुआ है। स्टेटस लाइन पर क्लिक करने से तुरंत पुनः-कनेक्ट होने की कोशिश शुरू होती है।
- अगर सेशन के दौरान केबल खींच जाती है, तो बस इसे वापस लगा दें: कनेक्शन और लाइव डेटा स्ट्रीम खुद ही ठीक हो जाते हैं, पर बीच में रुका मापन दोहराना पड़ता है।
सॉफ़्टवेयर: संस्करण और इंटरफ़ेस के दो “युग”
- 1.71/1.72 लाइन — पुराना क्लासिक। आज की तारीख में, हम 2.x पर अपडेट करने की सलाह देते हैं: एक स्थिर रिलीज़ पहले से मौजूद है, और इसमें रन-डाउन प्लॉट हैं।
- 2.x लाइन — एक फिर से लिखा गया कोर: निरंतर डेटा स्ट्रीम, रन-डाउन (कोस्ट-डाउन) प्लॉट, बम्प टेस्ट, ऑर्बिट, अनुकूली मापन, ऑटो-अपडेट, सेशन रिकवरी। वर्तमान 2.3.x संस्करणों के लिए डिवाइस फ़र्मवेयर चाहिए 5.5.0+ — पुराने फ़र्मवेयर के साथ, मापन ब्लॉक हो जाता है और सॉफ़्टवेयर खुद इसे अपडेट करने की पेशकश करता है (15–30 सेकंड, केबल डिस्कनेक्ट न करें)।
- सावधान: पीढ़ियों के बीच हॉटकी अलग हैं! नए संस्करण में: F6 — Balancing, F7 — Charts, F8 — Reports। पुराने में: F6 — Reports, F7 — Balancing, F8 — Charts। बटन के लेबल पर जाएँ — की हमेशा बटन पर ही छपी होती है।
- दो बैलेंसिंग फ़ॉर्म हैं — Classic (1 और 2 प्लेन के लिए अलग-अलग विंडो) और आधुनिक (रन कार्ड और लाइव सिग्नल वाली एक ही विंडो)। इसे यहाँ चुनें F4 – सेटिंग्स → संतुलन फ़ॉर्म। गणित एक जैसा है — जो अधिक सुविधाजनक हो वही उपयोग करें।
कैलिब्रेशन गुणांक — इन्हें न खोएँ!
हर डिवाइस के अपने अलग चैनल कैलिब्रेशन गुणांक होते हैं (आमतौर पर 16–25 की सीमा में संख्याएँ)। ये डिवाइस के नीचे और बॉक्स पर लेबल, और किट की USB फ्लैश ड्राइव की एक फ़ाइल में। पुराने सॉफ़्टवेयर संस्करणों को फिर से इंस्टॉल या अपडेट करते समय, इन्हें आगे ले जाना ज़रूरी है (यह F4 – सेटिंग्स → कंपन संवेदनशीलता टैब); नए 5.x फ़र्मवेयर में वे डिवाइस में ही सेव होते हैं और अपडेट के बाद भी बने रहते हैं। गुणांक केवल पूर्ण mm/s रीडिंग को प्रभावित करते हैं — गलत गुणांकों के साथ भी बैलेंसिंग खुद अभिसरित (converge) हो जाएगी, लेकिन कंपन सीमाओं के मुकाबले आकलन गलत होगा।
छोटी चीज़ें जो फ़ील्ड में दिन बचाती हैं
- सेशन रिकवरी। सॉफ़्टवेयर हर बैलेंसिंग चरण को ऑटो-सेव करता है। क्रैश या गलती से बंद होने के बाद, रिकवरी प्रॉम्प्ट पर “Yes” जवाब दें और सभी रन वापस आ जाएँगे। यह मेनू → सत्र पुनर्स्थापित करें बटन मैन्युअल रूप से भी काम करता है। सावधान: नया रोटर सेव किए गए सेशन को हमेशा के लिए मिटा देता है।
- COM पोर्ट त्रुटि / PurgeComm Error 22 Windows 11 अपडेट के बाद एक ज्ञात व्यापक समस्या है: सॉफ़्टवेयर को संस्करण 2.x पर अपडेट करें (बग केवल वहीं ठीक है), केबल को अनप्लग करके फिर से प्लग करें, और ज़रूरत पड़ने पर सेशन पुनर्स्थापित करें।
- स्थापना: डेटाबेस घटकों और ड्राइवरों को अनचुना किए बिना सेटअप विज़ार्ड का उपयोग करें; Windows रीस्टार्ट माँगेगा — जब तक इंस्टॉलेशन पूरा न हो जाए, सहमत न हों; प्रोग्राम फ़ोल्डर को OneDrive में न रखें; “More info → Run anyway” के ज़रिए SmartScreen ब्लॉक को पार करें।
- VFD (वेरिएबल फ़्रीक्वेंसी ड्राइव) से हस्तक्षेप: केबलों पर फेराइट रिंग (सबसे पहले मोटर की आउटपुट केबलों पर), सेंसर कनेक्टरों पर कपलिंग नट कसें (शील्ड उन्हीं से होकर जाती है — ढीला नट 50 Hz पिकअप देता है), और लैपटॉप को बैटरी पावर पर चलाएँ। VFD खुद उपयोगी है, हालाँकि: यह rpm को धीरे-धीरे बदलने और रेज़ोनेंस से दूर जाने का सुविधाजनक तरीका है।
- F12 किसी भी विंडो में Documents\Bs1A\Screenshots फ़ोल्डर में एक स्क्रीनशॉट सेव करता है: रिपोर्ट और सपोर्ट से सवाल पूछने के लिए सुविधाजनक। सपोर्ट को रिपोर्ट भेजने के लिए, उपयोग करें F1 – परिचय → समस्या रिपोर्ट करें… (स्क्रीनशॉट और पूरा लॉग जोड़ें)।
- स्पेयर: टैकोमीटर सबसे नाज़ुक हिस्सा है, इसलिए एक अतिरिक्त साथ रखें; सेंसर लगभग अविनाशी हैं; कमज़ोर कड़ी केबल और कनेक्टर हैं।
डिवाइस विशेषताएँ (संक्षेप में)
| कंपन वेग (RMS) | 0.02–80 mm/s |
| कार्यशील आवृत्ति बैंड | 5–1,000 Hz (5–550 Hz पर आयाम त्रुटि ≤10%, 550–1,000 Hz पर 20% तक) |
| गति | 100–100,000 rpm (व्यवहार में, ~300 से ~60,000 rpm तक संतुलन) |
| फेज़ मापन की सटीकता | ±1° |
| सेंसर | MEMS एक्सेलेरोमीटर ±3g, कम्पाउंड में पॉटेड; केबल 4–5 m (अनुरोध पर 10–15 m तक) |
| टैकोमीटर | लेज़र, कार्यशील दूरी 10–500 mm |
| शक्ति | लैपटॉप के USB पोर्ट से, पूरी किट |
| OS | Windows 7–11 (macOS/Android नहीं); सॉफ़्टवेयर में कोई लाइसेंस या सब्सक्रिप्शन नहीं है, अपडेट मुफ़्त हैं |
उन्नत बेयरिंग दोष स्पेक्ट्रम में दिखाई देते हैं।
वाइब्रेशन सेंसर लगाना
जो मशीनें “बैलेंस नहीं होतीं” उनमें से आधी सेंसर सही ढंग से लगाने से ठीक हो जाती हैं
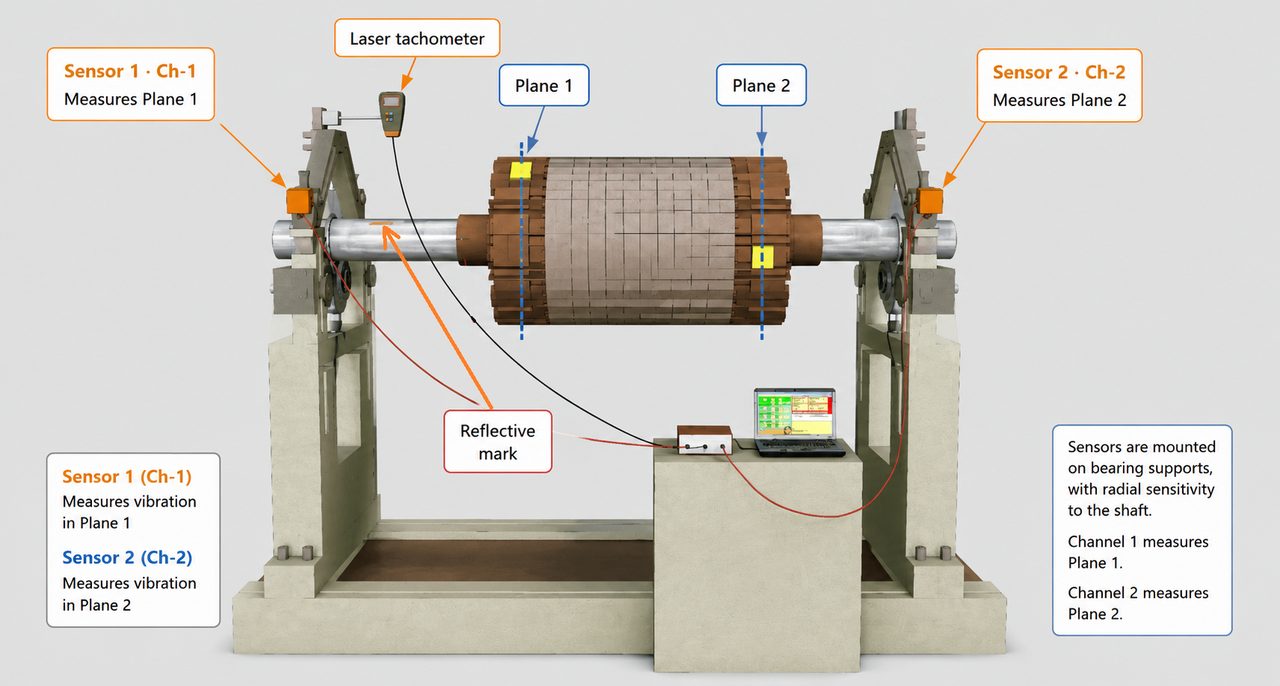
कहाँ और कैसे लगाएँ
- सख़्ती से त्रिज्यीय — घूर्णन अक्ष के लंबवत; मापने वाली धुरी चुंबक से होकर गुज़रती है। कभी भी मशीन के एंड फेस पर नहीं: यह अक्षीय (axial) कंपन है, और बैलेंसिंग “काम नहीं करेगी।” असली मामला: एक मल्चर दो बार “बैलेंस नहीं हुआ” जब सेंसर एंड फेस पर थे; उन्हें ऊपर ले जाया गया — तुरंत 5 और 7 mm/s और शांति। “कभी-कभी सब कुछ बुनियादी बातों पर आ टिकता है।”
- केवल एक रिजिड, ठोस हिस्से पर, बेयरिंग के जितना संभव हो उतना करीब — बेयरिंग सपोर्ट, फ्रेम, स्टिफनिंग रिब्स के पास। ढीले कवर पर नहीं, शीट-मेटल गार्ड पर नहीं, गैस्केट या रबर से अलग किए गए हिस्सों पर नहीं। अगर सिग्नल “उखड़ा हुआ” है, साइन वेव जैसा नहीं दिखता, या कुल कंपन 1× घटक से कहीं अधिक है, तो सेंसर किसी ऐसे हिस्से पर बैठा है जो अपने आप हिल रहा है — इसे कहीं और लगाएँ।
- रिजिड रूप से लगी मशीनों पर (बेडप्लेट, फ़ाउंडेशन) पर ऊर्ध्वाधर स्टिफनेस अक्सर इतनी अधिक होती है कि सिग्नल “डूब” जाता है — सेंसर लगाएँ क्षैतिज रूप से: मशीन उस दिशा में अधिक लचीली (compliant) है। नरम/स्प्रिंग सपोर्ट पर, इसे ऊपर लगाएँ। सेंसर की दिशा बदलना रेज़ोनेंस से बचने का एक वैध तरीका है, पर उसके बाद पूरी प्रक्रिया फिर से शुरू होती है।
- केवल चुंबक के ज़रिए संपर्क, अपने पूरे फलक पर: सेंसर के किनारे हाउसिंग को नहीं छूने चाहिए। बेलनाकार सतह पर सपाट चुंबक न लगाएँ — संपर्क केवल एक बिंदु पर होता है, और सेंसर हिलता (rock) है। चुंबक के नीचे M4 थ्रेड होता है: असुविधाजनक जगहों पर स्टड या एडाप्टर से माउंट करें; एल्युमिनियम हाउसिंग पर (जहाँ चुंबक नहीं टिकता) लंबी केबल टाई लपेटकर या M4 बोल्ट का उपयोग करें।
- स्प्रिंग तत्व पर नहीं बैलेंसिंग स्टैंड का: स्प्रिंग विकृत होकर सिग्नल को बिगाड़ देता है। सेंसर सपोर्ट के गतिशील हिस्से पर, बेयरिंग के जितना संभव हो उतना करीब लगाएँ।
- केबल: सेंसर को कभी उसकी केबल से न खींचें, और केबलों को इस तरह रूट करें कि वे रोटर पर लिपट न सकें (यह किट के खराब होने का सबसे आम तरीका है)। कनेक्टरों पर “बेल” कपलिंग नट कसें: शील्ड उन्हीं से होकर जाती है, और ढीला नट 50 Hz मेन्स हस्तक्षेप पकड़ लेता है।
- सेंसर लगे होने पर वेल्डिंग अनुमत है — सेंसरों को अपनी जगह रहने दें, पर उन्हें उपकरण से अलग कर दें और वेल्डर का ग्राउंड क्लैंप वेल्ड के पास रोटर पर लगाएँ, ताकि वेल्डिंग धारा इलेक्ट्रॉनिक्स से होकर न गुज़रे।
सेंसर और चैनलों की त्वरित जाँच
- Vibration Meter खोलें और सेंसर को हाथ से हिलाएँ: चार्ट पर लगभग 30–100 mm/s एम्प्लिट्यूड की एक साइन वेव दिखनी चाहिए। स्थिर 0.0X mm/s शोर फ़्लोर है: सेंसर, केबल, या कनेक्टर खराब है।
- बदलकर दोष का स्थान पता करें: सेंसरों को उपकरण के कनेक्टरों पर बदलें, फिर मशीन पर। अगर “शून्य” सेंसर के साथ जाता है, तो सेंसर/केबल दोषी है; अगर यह चैनल पर ही रहता है, तो यह कनेक्टर या उपकरण के चैनल की समस्या है।
टैकोमीटर और रिफ्लेक्टिव मार्क
मार्क फेज़ संदर्भ है: जो कुछ भी इसे बिगाड़ता है वह गणना को भी बिगाड़ता है
पूरी प्रक्रिया के दौरान टैकोमीटर या मार्क को न छुएँ। मार्क फेज़ शून्य है। अगर टेप को हिलाया गया या टैकोमीटर को रन के बीच खिसकाया गया, तो उपकरण इस बदलाव को ट्रायल वेट के प्रभाव के रूप में ले लेगा और वज़न की गलत गणना करेगा। यह एक असली मामला है: एक ग्राहक ने प्रक्रिया के बीच में मार्क को फिर से लगाया और गणना “बिगड़” गई।
मार्क
- एक परिधि पर मार्क, 10–20 mm चौड़ा (उच्च गति पर अधिक चौड़ा: 14,000+ rpm पर टैकोमीटर संकरे मार्क को चूक जाता है)। किट में मिली सफ़ेद रिफ्लेक्टिव टेप सबसे अच्छा काम करती है।
- मार्क के आस-पास की पृष्ठभूमि मैट और गहरी होनी चाहिए। चमकदार शाफ़्ट को काले मार्कर से काला करें या मैट टेप से ढकें, वरना टैकोमीटर चमक को निशान के रूप में गिन लेगा।
- इसे कहाँ चिपकाएँ: हब पर या शाफ़्ट पर — ऐसे हिस्से पर जो सख़्ती से रोटर की गति पर घूमता है। ब्लेड पर नहीं (वरना उपकरण चारों ब्लेड को देख लेगा)। अगर रोटर गियरबॉक्स के पीछे है, तो मार्क रोटर पर ही लगे, इनपुट शाफ़्ट पर नहीं।
टैकोमीटर
- चालू करना: ON → AUTO → LASER; मार्क तक दूरी 10–500 mm (आमतौर पर 20–50 cm); अगर चमक है, तो बीम को सतह से लगभग 45° झुकाएँ।
- गति की रीडिंग असली से 2–3 गुना ज़्यादा? लेज़र “अतिरिक्त निशान” देखता है: चमकदार धब्बे, बोल्ट, छेद, वेल्ड, तेल के दाग। निदान सरल है: 8695 / 2856 ≈ 3, यानी तीन “निशान” हैं। चमकदार धब्बों को रेत से रगड़ें या ढकें, कोण और दूरी बदलें।
- सूरज और तेज़ दिन की रोशनी फ़ोटोसेल को अंधा कर देती है — सीधी धूप के बिना भी। लक्षण: आप टैकोमीटर के पास जाते हैं (रोशनी को रोकते हुए) और यह काम करने लगता है; आप दूर हटते हैं और यह रुक जाता है। उपाय: किसी भी तरह इसे छाया दें — कार्डबोर्ड का टुकड़ा, हाथ, कपड़ा, छाता। “कार्डबोर्ड के एक साधारण टुकड़े से बेहतर कुछ काम नहीं करता।”
- “12 या 6 बजे” की तरकीब: अगर ट्रैक्टर के हाइड्रॉलिक्स पर इम्प्लीमेंट धीरे-धीरे झुक रहा है, तो बीम को परिधि के ऊपरी या निचले बिंदु पर निशाना बनाएँ — जैसे-जैसे यह झुकता है, लेज़र बिना फेज़ को अनदेखे बदले, बस मार्क देखना बंद कर देता है (जो स्पष्ट होता है)।
- “टैकोमीटर विफलता” जबकि गति की रीडिंग सही है — टैकोमीटर फ़िल्टर “अस्थिर” गति वाली मशीन (बेल्ट ड्राइव, कृषि मशीनरी) के लिए बहुत सख़्त है। मानक उपाय: सेट करें टैको असमानता = 200 (पुराने संस्करण) या ढीला करें टैको फ़िल्टर में F4 – Settings (नए संस्करण: Auto / Fine 1% … Rough 20%)। पर अगर संभव हो, तो फ़िल्टर ढीला करने के बजाय पहले अस्थिरता का कारण हटाएँ।
- ~45,000–60,000 rpm से ऊपर टेप उखड़ने लगती है और खुद असंतुलन पैदा कर देती है — Hall सेंसर पर स्विच करें (यह उपकरण से जुड़ता है)।
- बिना मशीन के टैकोमीटर की जाँच: इसे रोशन मेन्स-संचालित इंकैंडेसेंट लैंप की ओर निशाना बनाएँ: एक काम कर रही यूनिट 50 Hz मेन्स पर लगभग 6,000 rpm या 60 Hz मेन्स पर लगभग 7,200 rpm दिखाती है (फिलामेंट मेन्स आवृत्ति से दोगुनी दर पर टिमटिमाता है)।
बैलेंस करने से पहले: वाइब्रेशन मीटर, स्पेक्ट्रम, रेज़ोनेंस
तीन जाँचें जो तय करती हैं कि बैलेंसिंग संभव है भी या नहीं
जाँच 1। वाइब्रेशन मीटर में एक मिनट: स्थिरता
- Vibration Meter खोलें: F5 – कंपन मीटर। मशीन को ऑपरेटिंग स्पीड तक लाएँ।
- एक मिनट देखें। रीडिंग को यह करना चाहिए दोहराएँ: एम्प्लिट्यूड बिखराव 10–15% के भीतर, फेज़ 10° के भीतर। नए संस्करणों में मानों के नीचे एक रंगीन पट्टी मदद करती है: हरा STABLE का मतलब है आप माप सकते हैं, नारंगी UNSTABLE का मतलब है आप नहीं कर सकते।
- अगर रीडिंग इससे अधिक “भटकती” हैं, तो बैलेंस करना जल्दबाज़ी है: कारण रेज़ोनेंस, अस्थिर गति या यांत्रिक समस्या है। उपकरण यादृच्छिक उतार-चढ़ाव को ट्रायल वेट का प्रभाव समझ लेगा, और गणना बेकार निकलेगी।
- अगर रीडिंग अस्थिर हैं, तो आप एवरेजिंग बढ़ा सकते हैं (औसत: डिफ़ॉल्ट रूप से 32, अस्थिर होने पर 64–128), पर याद रखें: एवरेजिंग लक्षण को छुपाती है, कारण को ठीक नहीं करती।
जाँच 2। Vo बनाम Vs और स्पेक्ट्रम
V1o की V1s से तुलना करें (देखें सिद्धांत)। अगर 1× घटक कुल कंपन का केवल एक छोटा हिस्सा है, तो Analyzer खोलें (F7 – चार्ट्स, पुराने संस्करण में F8) और स्पेक्ट्रम देखें:
| स्पेक्ट्रम क्या दिखाता है | इसका अर्थ |
|---|---|
| 1× पर ठीक एक प्रमुख पीक | असंतुलन की संभावना है — यांत्रिकी जाँचने के बाद, आप बैलेंस कर सकते हैं। |
| 2× पर एक स्पष्ट पीक | मिसअलाइनमेंट, कपलिंग, मुड़ा हुआ शाफ़्ट, ज्यामिति। बैलेंसिंग इसे ठीक नहीं करेगी। |
| हार्मोनिक्स का एक “जंगल”: 2×, 3×, 4×… | ढीले फ़ास्टनर, प्ले, छूते हुए पुर्ज़े। सब कुछ कसें और पहले इन्हें ठीक करें। |
| 50/100 Hz (या VFD के साथ 300 Hz) पर पीक, चालू गति के गुणज नहीं | विद्युतीय/हस्तक्षेप, यांत्रिक नहीं। परीक्षण: बिजली काटें — विद्युतीय कंपन तुरंत गायब हो जाता है। |
| चौड़े, “फैले हुए” आधार वाला पीक | अस्थिर गति या पास में कोई रेज़ोनेंस। |
| गति बदलने पर भी पीक अपनी जगह रहता है | संरचनात्मक रेज़ोनेंस। अगर पीक गति के साथ चलता है, तो यह एक घूमने वाला तत्व है (पुली, बेल्ट, आंतरिक शाफ़्ट): संदिग्ध घटक पर लेज़र टैकोमीटर से निशाना लगाएँ और आवृत्तियों की तुलना करें। |
जाँच 3। रेज़ोनेंस
रेज़ोनेंस तब होता है जब चालू गति संरचना की प्राकृतिक आवृत्ति (natural frequency) से मेल खाती है। रेज़ोनेंस पर और उसके पास (गति का ±20–30%) बैलेंसिंग असंभव है: रीडिंग उछलती हैं, फेज़ पलटती है, और उपकरण रोटर के “चारों ओर” वज़न माँगता रहता है।
- संकेत: केवल 100–200 rpm के गति बदलाव से कंपन कई गुना बदल जाता है (5 mm/s, 15 mm/s हो जाता है); पीक से गुज़रते समय फेज़ ~180° पलट जाती है; संरचना छोटी चीज़ों पर भी तीखी प्रतिक्रिया देती है (एक कपड़ा, एक प्रॉप)।
- रन-डाउन (कोस्ट-डाउन) प्लॉट इसे खोजने का मुख्य उपकरण है: Vibration Meter → रन-डाउन टैब → रोटर को गति तक लाएँ → F9 → ड्राइव बंद करें और इसे स्वतंत्र रूप से रुकने दें। प्रोग्राम गति के मुकाबले एम्प्लिट्यूड और फेज़ का प्लॉट बनाता है: रेज़ोनेंस = एक पीक और फेज़ पलट। पीकों से दूर “पठार” पर बैलेंस करें।
- बम्प परीक्षण उन मशीनों के लिए है जिन्हें रेज़ोनेंस से गुज़ार कर नहीं चलाया जा सकता: मशीन रुकी होने पर, सक्षम करें बम्प परीक्षण टैब (चेकबॉक्स में F4 – सेटिंग्स → प्रायोगिक), Start दबाएँ और रबर मैलेट से मारें (या लकड़ी के ब्लॉक के ज़रिए हथौड़े से — कभी नंगे स्टील से नहीं) के पास सेंसर की, उस पर नहीं। स्पेक्ट्रम पीक प्राकृतिक आवृत्तियाँ हैं; सुविधाजनक रूपांतरण: 1 Hz = 60 rpm।
- चरणबद्ध स्वीप: न्यूनतम गति से शुरू करें और 50–100 rpm के चरणों में ऊपर जाएँ, हर चरण को आधे मिनट के लिए बनाए रखें और 3–4 मापन लें — एम्प्लिट्यूड और फेज़ की एक तालिका खतरनाक क्षेत्र और वे “घाटियाँ” दिखाएगी जहाँ बैलेंसिंग सुरक्षित है।
- रेज़ोनेंस से कैसे दूर जाएँ: ऑपरेटिंग स्पीड बदलें (कभी-कभी 200–300 rpm का बदलाव काफी होता है); स्टिफनेस बदलें — स्टिफनिंग रिब्स, एंगल ब्रैकेट, एक प्रॉप (एक क्लासिक मामला: एक पंखा 9 दिनों तक बैलेंस नहीं हो रहा था; पंखे के हाउसिंग को जैक से सहारा दिया गया और वह तुरंत बैलेंस हो गया); सेंसर की मापने की दिशा बदलें। किसी भी बदलाव के बाद, प्रक्रिया फिर से शुरू करें।
किस गति पर बैलेंस करें
- ऑपरेटिंग स्पीड पर — वह गति जिस पर मशीन वास्तव में काम करती है। “सिद्धांत में एक रिजिड रोटर को कम गति पर बैलेंस किया जा सकता है, पर सिद्धांत में सिद्धांत और व्यवहार में कोई अंतर नहीं होता, जबकि व्यवहार में होता है”: हमेशा ऑपरेटिंग स्पीड पर परिणाम सत्यापित करें।
- वह गति न चुनें “जहाँ सबसे ज़्यादा हिलता है” — यह रेज़ोनेंस पर सबसे ज़्यादा हिलता है, और वहीं आप बैलेंस नहीं कर सकते।
- 30–50 mm/s से ऊपर कंपन? दो चरणों में बैलेंस करें: पहले न्यूनतम गति (500–900 rpm) पर एक रफ़ पास, फिर ऑपरेटिंग स्पीड पर पूरी प्रक्रिया फिर से। बहुत तेज़ कंपन के साथ केसिंग “जेली की तरह विकृत” होती है और इन्फ्लुएंस गुणांक भटक जाते हैं।
- यदि मशीन में तीन गति सेटिंग हैं, तो सबसे कम से शुरू करें।
बैलेंसिंग: प्लेन, ट्रायल वेट, रन
पूरी प्रक्रिया — मोड चुनने से लेकर करेक्शन वज़न लगाने तक
एक प्लेन या दो
- L/D < 0.5 — एक तल (निकोलाई सावधानी बरतते हुए 1/3 को सीमा मानते हैं)। एक डिस्क, पुली या संकरा इम्पेलर “पैनकेक” की तरह व्यवहार करता है: एक द्रव्यमान काफी है।
- L/D ≥ 0.5 — दो प्लेन। लंबे रोटर पर सिरे विपरीत दिशाओं में खिंच सकते हैं (कपल असंतुलन) — एक ही द्रव्यमान इसे ठीक नहीं कर सकता।
- संकरे रोटर पर भी दो प्लेन का उपयोग करें अगर यह 2,800–3,000+ rpm पर चलता है या इसे G 2.5 या उससे बेहतर ग्रेड चाहिए।
- मौके पर ध्यान देने वाला संकेत: आपने एक प्लेन में बैलेंस किया, और दूसरे बेयरिंग सपोर्ट पर कंपन ऊँचा बना रहा — दो प्लेन पर स्विच करें।
- लागत: एक प्लेन में 3 रन लगते हैं (Run 0 → Run 1 → ट्रिम रन), दो प्लेन में 4 लगते हैं (Run 2 जोड़ा गया है)।
- बैलेंसिंग के बाद एक संकेत: अगर दोनों प्लेनों में वज़न के कोण मेल खाते हैं, तो असंतुलन स्टैटिक था; अगर अलग-अलग प्लेनों में वज़न 0° और 180° पर आ गए, तो कपल असंतुलन हावी था।
ट्रायल वेट: द्रव्यमान और स्थान
- मोटा द्रव्यमान अनुमान — परीक्षण भार का अपकेंद्री बल रोटर के भार का एक मामूली अंश होना चाहिए (अंतर्निहित अनुमान ≈7% लक्षित करता है)। स्वीकृति का केवल एक मानदंड है: ट्रायल रन के बाद 1× एम्प्लिट्यूड में इतना बदलाव आना चाहिए 20–30% या फेज़ को 20–30° (“भटकती” रीडिंग के साथ — 50% या अधिक, पर दोगुने से अधिक नहीं)। अगर बदलाव इससे कम है, तो वज़न को 1.5–2 गुना बढ़ाएँ और रन दोहराएँ। प्रोग्राम खुद ही बहुत कमज़ोर प्रतिक्रिया को अस्वीकार कर देता है: परीक्षण का वज़न बहुत कम है.
- बहुत भारी वज़न भी हानिकारक है — यह सिस्टम को अरैखिकता (nonlinearity) में धकेलता है और खतरनाक है। एक उदाहरण: 1 mm/s से कम कंपन वाले एक क्रशर पर ग्राहक ने 3–4 kg वेल्ड कर दिया — कंपन तेज़ी से बिगड़ गया; 1 kg आदर्श निकला। रोटर जितना बैलेंस के करीब होता है, वह हर ग्राम के प्रति उतना ही संवेदनशील होता है।
- इसे कहाँ रखें: जहाँ सुविधाजनक हो वहाँ। वह बिंदु उसके प्लेन के लिए कोणीय शून्य बन जाता है। दोनों प्लेनों में वज़न एक ही रेखा पर होने ज़रूरी नहीं। उस जगह को चॉक या मार्कर से चिह्नित करें — कई रनों के बाद इसका ट्रैक खोना आसान है।
- ट्रायल वेट को हिलाया जाता है, जोड़ा नहीं जाता: बाद Run 1 इसे हटाकर प्लेन 2 में ले जाया जाता है, के लिए Run 2। दोनों ट्रायल वेट एक साथ न लगाएँ — उपकरण प्लेनों को अलग नहीं कर पाएगा। और करेक्शन वज़न लगाने से पहले ट्रायल वेट को हटाना न भूलें — लोग इसे हमेशा भूल जाते हैं। अगर इसे हटाया नहीं जा सकता (वेल्ड किया हुआ) — टिक करें रोटर पर छोड़ दें और गणना इसे ध्यान में रखेगी।
- ट्रायल वेट को तौलें और इसका द्रव्यमान ठीक-ठीक दर्ज करें — उन कुछ संख्याओं में से एक है जो सटीक होनी चाहिए। इंस्टॉलेशन त्रिज्या को लगभग दर्ज किया जा सकता है (नीचे देखें)।
फील्ड अनुभव के अनुसार मशीन के प्रकार से सामान्य ट्रायल वेट द्रव्यमान
| मशीन | सामान्य ट्रायल वेट |
|---|---|
| छोटा पंखा | ~10 g |
| पंखा, 900–1,500 rpm | 40–80 g |
| बड़ा पंखा | ~100 g |
| स्ट्रॉ चॉपर / कंबाइन हार्वेस्टर एक्सेलरेटर | 50–100 g |
| मोवर | 200–400 g |
| मल्चर | 400–500 g |
| वन-मल्चर, बड़ा क्रशर | 500–700 g |
| ~1.7-टन रोटर वाला क्रशर | ~1 kg |
| भारी ड्रम | 800–1,000 g |
| छोटी टर्बाइन, स्पिंडल | 3–50 g |
ये व्यवहार से मिले मार्गदर्शक मान हैं, नियम नहीं: 20–30% का मानदंड ही निर्णायक है। प्रोग्राम में एक पहला ट्रायल वेट अनुमान विंडो — Run 0 डेटा से द्रव्यमान और “हल्की” दिशा का अनुमान (इसके लिए सेंसरों का टैकोमीटर के साथ एक सीध में होना ज़रूरी है)।
त्रिज्या के बारे में: यह वज़न की गणना को प्रभावित नहीं करती। करेक्शन द्रव्यमान और कोण इसके बिना ही गणना किए जाते हैं; त्रिज्या (radius) केवल अवशिष्ट असंतुलन को g·mm में और परिणाम को ग्राम में दिखाने के लिए चाहिए। अगर आपको यह ठीक-ठीक पता नहीं है — अनुमानित मान डालें, पर डालें ज़रूर: खाली त्रिज्या (या कभी न डाला गया ट्रायल वेट द्रव्यमान) के साथ परिणाम ट्रायल द्रव्यमान के प्रतिशत के रूप में आता है, जो अक्सर शुरुआती लोगों को डरा देता है। 100 g ट्रायल वेट का 150% = 150 g। एकमात्र नियम: करेक्शन वज़न को ट्रायल वेट जितनी ही त्रिज्या पर लगाएँ; अगर त्रिज्या अलग है — इसे खुद फिर से गणना करें: द्रव्यमान × (ट्रायल त्रिज्या / नई त्रिज्या)। वज़न को रोटर की धुरी के साथ खिसकाना ठीक है — यह कोण को प्रभावित नहीं करता।
प्रोग्राम में प्रक्रिया (Modern फ़ॉर्म; चरण Classic में भी वही हैं)
- तैयारी। Tab F2 – एकल-तल या F3 – दो-तल → F6 – संतुलन (पुराने संस्करण में F7)। पहले रन से पहले प्लेनों की संख्या चुनें, ट्रायल वेट का द्रव्यमान दर्ज करें (द्रव्यमान, ग्राम) और त्रिज्या (त्रिज्या, mm) हर प्लेन के लिए; यूनिट इंडिकेटर जाँचें: इसमें “g” दिखना चाहिए, नारंगी “%” नहीं।
- Run 0 — प्रारंभिक मापन। रोटर को ऑपरेटिंग स्पीड तक लाएँ, स्थिर टैको सिग्नल का इंतज़ार करें और दबाएँ F7 Run। कार्ड एम्प्लिट्यूड, फेज़ और गति दर्ज करता है। मशीन रोकें।
- Run 1 — प्लेन 1 में ट्रायल वेट। तौला हुआ ट्रायल वेट लगाएँ (इसका स्थान = प्लेन 1 का 0°), मशीन को उसी गति पर चलाएँ, दबाएँ F7 Run। प्रतिक्रिया जाँचें (20–30%)। रोकें, वज़न हटाएँ (जब तक कि रोटर पर छोड़ दें चुना हुआ है)।
- Run 2 — प्लेन 2 में ट्रायल वेट (केवल दो-प्लेन)। पहले की तरह: प्लेन 2 में वज़न, रन, माप, हटाना।
- गणना अपने आप हो जाती है अंतिम ट्रायल रन के बाद: प्लेन कॉलम द्रव्यमान (g) और कोण (°) दिखाते हैं, साथ ही क्रिया — द्रव्यमान जोड़ें या हटाएँ। खोलें पोलर दिखाएँ — पोलर प्लॉट वज़न का स्थान और घूर्णन की दिशा के लिए एक तीर दिखाता है।
- करेक्शन वज़न लगाएँ — “आधे के नियम” का पालन करते हुए (नीचे), उस प्लेन के ट्रायल वेट स्थान से घूर्णन की दिशा में, उसी त्रिज्या पर, कोण नापते हुए।
- Run T — ट्रिम रन। मशीन शुरू करें और दबाएँ F7 Run। प्रोग्राम अवशिष्ट कंपन और असंतुलन दिखाता है और उनकी सहनशीलता से तुलना करता है (हरा — सहनशीलता के भीतर, लाल — नहीं)। फिर ट्रिम पुनरावृत्तियाँ आती हैं (सेक्शन “ट्रिम रन और परिणाम का मूल्यांकन”).
F5 Back बटन आखिरी चरण को पूर्ववत करता है; मेनू → नया रोटर पूर्ण रीसेट है (यह ऑटो-सेव किए गए सेशन को भी मिटा देता है!)। जिन त्रुटियों को प्रोग्राम खुद पकड़ लेता है: ट्रायल वेट बहुत छोटा, रीडिंग नहीं बदली (“क्या आपने वाकई वेट लगाया?”), सेंसर ओवरलोड (क्लिपिंग), रन के बीच अस्थिर गति।
“आधे का नियम” — मुख्य फ़ील्ड तकनीक। मान लीजिए उपकरण ने 135° पर 240 g की गणना की। इसे एक बार में सब न लटकाएँ:
1) लगाएँ आधा (120 g) गणना किए गए कोण पर, और एक ट्रिम रन करें।
2) कंपन लगभग आधा गिरा और कोण “भटका” नहीं — सिस्टम रैखिक है: बाकी जोड़ें और खत्म करें।
3) यह इससे कम या ज़्यादा गिरा, या कोण खिसक गया — आंशिक चरणों में जारी रखें (हर नई गणना का 1/3, 1/4), हर रन के बाद उपकरण को फिर से गणना करने दें।
4) कंपन पहले से ही शून्य के करीब है — एक-तिहाई के चरणों में जाएँ: शून्य के पास सिस्टम विशेष रूप से संवेदनशील होता है।
क्यों: अरैखिक मशीन पर पूरा द्रव्यमान अति-क्षतिपूर्ति (overcompensate) कर देता है — कंपन वैसा ही रहता है, पर कोण ~180° पलट जाता है, और शुरुआती व्यक्ति “अपनी ही पूंछ पकड़ने” लगता है। अगर वज़न लगाने के बाद कोण 180° पलटता दिखे — आपने अति-क्षतिपूर्ति कर दी है: आधा हटा दें।
कोण मापना — यहीं सबसे ज़्यादा गलतियाँ होती हैं
- 0° वहाँ है जहाँ इस प्लेन का ट्रायल वेट था। रिफ्लेक्टिव मार्क नहीं, आखिरी लगाया गया वज़न नहीं, पास की कोई निशान रेखा नहीं। हर प्लेन का अपना शून्य होता है।
- कोण उसी दिशा में मापा जाता है जिसमें रोटर घूमता है।
- कोण कैसे मापें: सबसे सटीक तरीका चाप की लंबाई (arc length) से है: length = π × D × (angle/360), जिसे घूर्णन की दिशा में शून्य से टेप माप से नापा जाता है। या फ़ोन पर प्रोट्रैक्टर ऐप का उपयोग करें, या 45–90° सेक्टरों में, पाई के टुकड़ों की तरह “अंदाज़े से” जाएँ। ±5° की त्रुटि गंभीर नहीं है; कृषि मशीनरी के लिए रन के बीच ±15–30° भी सामान्य है।
- “द्रव्यमान हटाएँ” क्रिया वही करेक्शन है, पर बिंदु 180° हट जाता है (भारी दिशा में ड्रिल या ग्राइंड करें)। दोनों प्लेनों में तरीका एक जैसा होना चाहिए। ड्रिलिंग से पहले, विपरीत दिशा में एक अस्थायी वज़न से गणना सत्यापित करना उचित है।
- वही शून्य सभी ट्रिम रनों के लिए भी बनाए रखा जाता है — इसलिए ट्रायल वेट के स्थान को स्थायी रूप से चिह्नित करें।
करेक्शन वज़न: क्या उपयोग करें और उन्हें कैसे लगाएँ
वेल्डिंग, बोल्ट, क्लैंप — और वेल्ड का वज़न खुद कितना है
वेल्डिंग — मुख्य तरीका
- पहले टैक वेल्ड, अंत में पूरी वेल्डिंग। वज़न को कम से कम 3–4 जगहों पर 1 cm या उससे लंबी वेल्ड से टैक करें — यह ट्रिम रन के लिए काफी है। परिणाम की पुष्टि होने के बाद ही पूरी तरह वेल्ड करें, और फिर एक और ट्रिम रन करें: वेल्डिंग द्रव्यमान जोड़ती है।
- एक वेल्ड का वज़न 30–100 g, और अधिक वेल्डिंग के साथ 300–400 g तक। एक उपयोगी तरकीब: अंतिम चरण में, गणना से 50–100 g कम लगाएँ “वेल्ड के लिए जगह छोड़ने हेतु”, और पूरी वेल्डिंग के बाद ज़रूरत पड़ने पर एंगल ग्राइंडर से थोड़ा हटा दें, या विपरीत दिशा में एक छोटा काउंटरवेट जोड़ें।
- सामग्री: नर्म लो-कार्बन स्टील (हाई-कार्बन स्टील प्रभाव से चटकता है) और इम्पैक्ट लोड के लिए रेटेड इलेक्ट्रोड। साथ रखना उपयोगी: 20×20 mm का स्क्वायर बार, चौड़ी बॉडी (फेंडर) वॉशर (~100 g तक), बड़े नट। 2 kg तक की स्केल साथ रखें — मल्चर के लिए वज़न एक किलोग्राम से अधिक हो सकता है।
- अगर कुछ इसके ऊपर से गुज़रता है (एक बेल्ट, एक रोलर) तो वज़न बाहरी व्यास से बाहर नहीं निकलने चाहिए।
वेल्डिंग के बिना
- चाकू माउंटिंग बोल्ट पर वॉशर (कंबाइन हार्वेस्टर) — कोई वेल्डिंग नहीं; पंखे के इम्पेलर की पिछली प्लेट पर एल्युमिनियम रिवेट पर वॉशर।
- ड्राइवशाफ़्ट पर पाइप क्लैंप + थ्रेड लॉकर; ब्लेड पर क्लिप — केवल सेरेशन वाला स्प्रिंग स्टील (साधारण उड़ जाते हैं)।
- चिपकने वाले ऑटोमोटिव व्हील वेट — केवल आंतरिक रिम की सतह पर (केन्द्रापसारक बल उन्हें दबाता है, फाड़ता नहीं), और उन पर टेप लपेटें। छोटे पुर्ज़ों पर, हीट-श्रिंक ट्यूबिंग और प्रबलित (फ़िलामेंट) टेप मदद करते हैं।
- वज़न के रूप में चुंबक का उपयोग न करें — ऑपरेटिंग स्पीड पर वे उड़ जाते हैं, गारंटी है।
मात्रा के बारे में सामान्य समझ
- पुराने और फ़ैक्ट्री वज़न न हटाएँ — उपकरण उन्हें अपने आप हिसाब में ले लेता है (वे पहले से ही प्रारंभिक वेक्टर में “शामिल” हैं)। उन्हें केवल तभी हटाएँ जब नए वज़न के लिए भौतिक रूप से जगह ही न बचे।
- अगर रोटर “हेजहॉग जैसा कांटेदार” दिखने लगे तो कोई बात नहीं — जो मायने रखता है वह यह है कि कंपन खत्म हो गया। पुराने वज़न को हिलाने से नया वज़न जोड़ना आसान है।
- बड़ी मशीन पर एक छोटा गणना किया गया द्रव्यमान नज़रअंदाज़ किया जा सकता है: “एक अटकी हुई टहनी का वज़न 10 g होता है।” भारी रोटरों पर, ~50 g से कम वज़न बेकार हैं।
प्रोग्राम में विशेष इंस्टॉलेशन तरीके: Fixed positions, Circular groove, Drill
- निश्चित स्थितियाँ — निश्चित स्थानों वाले इम्पेलर और रोटरों के लिए (ब्लेड, बोल्ट): स्थानों की संख्या दर्ज करें, और प्रोग्राम करेक्शन को दो निकटतम स्थानों में बाँट देता है (स्थान संख्या और द्रव्यमान के साथ Z1/Z2 पंक्तियाँ)। पोलर डायग्राम पर बँटवारा जाँचें।
- वृत्ताकार खांचा — एनुलर ग्रूव (ग्राइंडिंग व्हील का T-स्लॉट) में बराबर द्रव्यमान के तीन वज़न: प्रोग्राम उन्हें ऐसे कोणों पर रखता है कि परिणामी वेक्टर करेक्शन के बराबर हो जाए।
- ड्रिल करें / द्रव्यमान हटाएँ — ड्रिलिंग द्वारा बैलेंसिंग: आप ड्रिल व्यास, अधिकतम गहराई और सामग्री का घनत्व दर्ज करते हैं — प्रोग्राम गहराई, कोण (भारी दिशा = वज़न लगाने के कोण से 180°) और छिद्रों की संख्या की गणना करता है।
- करेक्शन का तरीका (जोड़ना/हटाना) सभी प्लेनों में एक जैसा होना चाहिए।
ट्रिम रन और परिणाम का मूल्यांकन
ट्रिम रन, कब रुकें, और क्या “अच्छा” माना जाता है
फ़ाइन-ट्यूनिंग (ट्रिम पुनरावृत्तियाँ)
- ट्रिम रन के बाद, किसी नए ट्रायल रन की ज़रूरत नहीं — इन्फ्लुएंस गुणांक पहले से ज्ञात हैं। प्रोग्राम एक अतिरिक्त वज़न की गणना करता है; इसे लगाएँ (“आधे के नियम” का पालन करते हुए) पहले से लगे वज़न को हटाए बिना, और ट्रिम रन दोहराएँ। आमतौर पर 2–3 पुनरावृत्तियाँ काफी होती हैं।
- रुझान देखें। अगर कंपन कम होता रहे, थोड़ा भी — जारी रखें। अगर यह बढ़ गया — रुक जाएँ: वज़न लगाते ही न जाएँ, कारण खोजें (कोण? यांत्रिकी? रेज़ोनेंस?)। हर रन की तुलना पिछले से करना मददगार होता है Run 0 लॉग में: कभी-कभी सबसे अच्छा परिणाम किसी बीच के चरण में था — आप उस वज़न कॉन्फ़िगरेशन पर वापस जा सकते हैं।
- ट्रिम चरण स्वभाव से अंतहीन है — उपकरण हमेशा एक और छोटा वज़न सुझाएगा। आप तय करते हैं कि कब रुकना है, सहनशीलता (tolerance) के आधार पर। जितना आप शून्य के करीब पहुँचते हैं, गणना किया गया द्रव्यमान और कोण उतना ही अधिक “भटकता” है — शून्य के पास केवल शोर बचता है; कम कंपन पर मापन बिखराव की चेतावनी सामान्य है, दोष नहीं।
- एक स्वस्थ मशीन 4–5 रन में बैलेंस हो जाती है। पहली ही कोशिश में “शून्य” पर पहुँचना केवल प्रयोगशाला स्टैंड पर होता है। पर अगर आपने पहले ही कई रन बिना नतीजे के किए हैं — यह एक निदान है: यांत्रिक कारण खोजें।
- पुनरावृत्ति (repeatability) जाँच: वज़न हटाएँ — कंपन को प्रारंभिक स्तर पर लौट आना चाहिए। अगर ऐसा नहीं हुआ — मशीन के अंदर कुछ खिसक रहा है (अंदर रेत, ढीले हैमर, अपनी सीट में घूमता बेयरिंग); कोई पुनरावृत्ति नहीं है।
तीन अलग-अलग “सहनशीलताएँ” — उन्हें मिलाएँ नहीं
| क्या आँका जाता है | पैरामीटर | मानक |
|---|---|---|
| प्रोग्राम में बैलेंसिंग परिणाम | अवशिष्ट 1× कंपन और अवशिष्ट असंतुलन | आप लक्ष्य मान सेट करते हैं (प्रोग्राम में ISO 1940 कैलकुलेटर) |
| मशीन की समग्र स्थिति | कुल कंपन VΣ, mm/s RMS | ISO 10816 / 20816 — बेयरिंग हाउसिंग पर मापन |
| रोटर बैलेंस क्वालिटी | अवशिष्ट असंतुलन, g·mm/kg, बैलेंस क्वालिटी ग्रेड G | आईएसओ 1940-1 / आईएसओ 21940-11 |
प्रोग्राम का “within tolerance” संदेश अवशिष्ट 1× से संबंधित है; समग्र कंपन का ISO के अनुसार और संतुलन गुणवत्ता ग्रेड G का अलग से आकलन करें। अनुबंध रिपोर्ट के लिए मानक, उसका संस्करण, मापन बिंदु, आवृत्ति बैंड और संचालन मोड दर्ज करें।
अनुमानित कुल कंपन क्षेत्र
बेयरिंग हाउसिंग पर ब्रॉडबैंड कंपन, mm/s RMS में (ऐतिहासिक ISO 10816-1 वर्गीकरण; यह मार्गदर्शन है, निर्णय नहीं — सपोर्ट का प्रकार सीमा बदल देता है):
B — दीर्घकालिक संचालन के लिए स्वीकार्य
C — सीमित, कारण ठीक करें
D — अस्वीकार्य
| मशीन समूह | जोन A | जोन B | जोन C | जोन D |
|---|---|---|---|---|
| क्लास I — 15 kW तक की छोटी मशीनें | ≤ 0.71 | 0.71–1.80 | 1.80–4.50 | > 4.50 |
| क्लास II — 15–75 kW की मध्यम मशीनें | ≤ 1.12 | 1.12–2.80 | 2.80–7.10 | > 7.10 |
| क्लास III — बड़ी मशीनें, रिजिड फ़ाउंडेशन | ≤ 1.80 | 1.80–4.50 | 4.50–11.20 | > 11.20 |
| क्लास IV — बड़ी मशीनें, लचीली फ़ाउंडेशन | ≤ 2.80 | 2.80–7.10 | 7.10–18.00 | > 18.00 |
निकोलाई के फ़ील्ड अंगूठे-के-नियम: ~5 mm/s से नीचे कुछ भी अच्छा परिणाम है; नरम सपोर्ट पर कृषि मशीनरी के लिए, ~7 तक स्वीकार्य है; 2 mm/s से नीचे — “सिक्का किनारे पर खड़ा हो जाता है” (वैसे, यही ग्राहक को परिणाम दिखाने का सबसे अच्छा तरीका है — और सबसे अच्छी सामग्री भी: “कंपन → वज़न → शांति → सिक्का”)। हल्के फ्रेम पर भारी रोटर के लिए, इसे 1 mm/s से नीचे ले जाएँ। पंखों (fans) का अपना अलग मानक है, ISO 14694।
प्रोग्राम में ISO 1940 सहनशीलता
- बैलेंसिंग विंडो में, क्लिक करें ISO 1940… (पुराने संस्करणों में — गणना करें).
- रोटर का द्रव्यमान (kg) और ऑपरेटिंग स्पीड दर्ज करें; ग्रेड चुनें: जी 6.3 — पंखे, इम्पेलर, ड्राइवशाफ़्ट, कृषि रोटर (सामान्य-उद्योग की पसंद); जी 2.5 — उच्च-गति और सटीक मशीनें; जी 16 — खुरदुरी कृषि इकाइयाँ और क्रशर। पैमाने का अंदाज़ा: 3,000 rpm पर एक 80 kg रोटर — G 6.3 ≈ 800 g·mm, G 16 ≈ 2,000 g·mm प्रति प्लेन।
- “OK” क्लिक करें — सहनशीलता इसमें दर्ज हो जाती है सहिष्णुता फ़ील्ड। ट्रिम रन के बाद प्रोग्राम PASS/FAIL दिखाता है।
बैलेंसिंग पूरी है अगर निम्नलिखित सभी सच हैं:
0 / 6
पुनः-बैलेंसिंग, आर्काइव, और रिपोर्ट
दूसरी बार, उसी रोटर को एक ही मापन के साथ बैलेंस किया जाता है
सेव किए गए इन्फ्लुएंस गुणांक
इन्फ्लुएंस गुणांक — किसी विशेष मशीन का “चरित्र” — इनके द्वारा अपने आप आर्काइव में सेव हो जाते हैं Balanset सॉफ़्टवेयर हर बैलेंसिंग काम के साथ। उसी रोटर (या एक ही प्रकार के) को फिर से बैलेंस करने में किसी ट्रायल रन की ज़रूरत नहीं:
- आर्काइव खोलें: F8 – रिपोर्ट्स (पुराने संस्करण में F6), चेक मार्क वाले रिकॉर्ड को चुनें गुणांक कॉलम और दबाएँ F5 – गुणांक लागू करें (यह F5 होना चाहिए — “OK” बटन गुणांक लोड नहीं करता!)। या बैलेंसिंग फ़ॉर्म से: मेनू → गुणांक लोड करें.
- केवल तभी करें Run 0 — करेक्शन तुरंत गणना हो जाता है।
- वज़न लगाएँ और एक ट्रिम रन करें। कोण मूल बैलेंसिंग के ट्रायल वेट स्थान से मापा जाता है — इसीलिए इसे रोटर पर स्थायी रूप से चिह्नित करना चाहिए।
गुणांक (coefficients) तभी तक मान्य रहते हैं जब तक कुछ भी नहीं बदला हो: वही मशीन, वही सेंसर स्थान और दिशा, वही गति, वही स्टिफनेस। बेयरिंग बदले, फ्रेम फिर से वेल्ड किया, सेंसर हिलाया — गुणांक पुराने हो गए और पूरी प्रक्रिया फिर से करनी होगी। एक ही प्रकार के रोटरों की बैच बैलेंसिंग के लिए, ट्रायल वेट को रिफ्लेक्टिव मार्क के साथ एक सीध में रखें — इस तरह हर यूनिट का शून्य संदर्भ मेल खाएगा।
आर्काइव और रिपोर्ट
- हर बैलेंसिंग काम अपने आप आर्काइव में लिखा जाता है (विंडो बंद करते समय आपसे रोटर का नाम पूछा जाएगा)। आर्काइव यहाँ रहता है Documents\BalSoft\Bs1A और अपडेट के बाद भी बना रहता है; इसे दूसरे PC पर ले जाने के लिए, बस यह फ़ोल्डर कॉपी करें।
- रिपोर्ट: Report बैलेंसिंग विंडो में बटन या आर्काइव से (F9 – रिपोर्ट)। एक्सपोर्ट — PDF, HTML, RTF; ReportTpl फ़ोल्डर में टेम्पलेट को आपकी कंपनी के लिए ब्रांडेड बनाया जा सकता है।
- वाइब्रेशन मीटर और रन-डाउन प्लॉट रिपोर्ट — इसके ज़रिए Report संबंधित Vibration Meter टैब में बटन: “पहले/बाद” दोष रिपोर्ट में जोड़ने के लिए सुविधाजनक।
समस्या निवारण: समस्याएँ और समाधान
लक्षण → क्या जाँचें। खोज इस सेक्शन की सभी तालिकाओं को फ़िल्टर करती है
बैलेंसिंग अभिसरित नहीं होती
| लक्षण | कारण और क्या करें |
|---|---|
| उपकरण लगातार “चारों ओर” बड़े-बड़े वज़न माँगता रहता है | रेज़ोनेंस या बेयरिंग प्ले (अरैखिकता)। गति या स्टिफनेस बदलें, यांत्रिकी जाँचें। अन्यथा “रोटर पूरी तरह वज़नों से बन जाएगा।” |
| वज़न कंपन को बिल्कुल नहीं बदलते | अत्यधिक कंपन — शायद रेज़ोनेंस के कारण: गति कम करें, दो चरणों में बैलेंस करें (पहले कम गति पर रफ़ बैलेंसिंग, फिर ऑपरेटिंग स्पीड पर)। अन्यथा, मृत बेयरिंग या दरार। |
| वज़न लगाने के बाद कोण ~180° पलट गया | अति-सुधार: द्रव्यमान इष्टतम से बड़ा है। आधा हटाएँ और ट्रिम रन दोहराएँ। |
| गणना किए गए द्रव्यमान अनुपात से बाहर उछलते हैं (500 g → 200 g → 1.5 kg) | बेयरिंग प्ले। रोकें और बेयरिंग फ़िट जाँचें। |
| बहुत बड़ा गणना किया गया द्रव्यमान (मध्यम आकार के रोटर पर किलोग्राम) | प्रक्रिया में त्रुटि (कोण? क्या ट्रायल वेट हटाया गया था?) या परिणाम ग्राम के बजाय ट्रायल वेट द्रव्यमान के प्रतिशत के रूप में दिखाया गया है। |
| उच्च कंपन के साथ असामान्य रूप से छोटा द्रव्यमान | 1× घटक, कुल कंपन और स्पेक्ट्रम जाँचें — समस्या असंतुलन नहीं हो सकती। या सेंसर गलत जगह पर हैं (एंड फेस, कोई “डगमगाता” हिस्सा): सेंसरों को हिलाएँ और फिर से शुरू करें। |
| परिणाम ग्राम के बजाय प्रतिशत में | ट्रायल वेट द्रव्यमान (या त्रिज्या) दर्ज नहीं किया गया था। इसे दर्ज करें — परिणाम ग्राम में फिर से गणना हो जाता है; 100 g ट्रायल वेट का 150% = 150 g। |
| वज़न हटाए — कंपन प्रारंभिक मान पर वापस नहीं आया | अंदर कुछ खिसक रहा है: रोटर में रेत/पानी, ढीले हैमर, अपनी सीट में घूमता बेयरिंग। कोई पुनरावृत्ति नहीं — बैलेंसिंग संभव नहीं है। |
| संचालन के दौरान कंपन धीरे-धीरे बढ़ता है | स्थिर वृद्धि — कुछ खिसक रहा है (सीट में बेयरिंग, शाफ़्ट पर पहिया); लहरों में — दो स्रोतों के बीच बीटिंग। जाँचें कि क्या बेयरिंग गर्म हो रहे हैं। |
| फेज़ अपने आप भटकती है (एक ही मापन के भीतर ±10° या अधिक) | बेयरिंग प्ले। कम अक्सर — थर्मल ड्रिफ्ट: मशीन को ठंडी और गर्म होने पर तुलना करें। |
| एक प्लेन अभिसरित होता है, दूसरा नहीं | दूसरे बेयरिंग सपोर्ट की तरफ़ एक स्थानीय समस्या: बेयरिंग, रेज़ोनेंस, ढीलापन। उस सपोर्ट की विशेष रूप से जाँच करें। |
| पूरी तरह बैलेंस हुआ, फिर भी मशीन हिलती है | स्पेक्ट्रम देखें: स्रोत रोटर नहीं है (PTO, बेल्ट, पड़ोसी यूनिट, विद्युतीय)। V1o छोटा है जबकि V1s बड़ा है — बैलेंसिंग वैसे भी मदद नहीं कर पाती। |
| असेंबली को फिर से लगाने के बाद असंतुलन बहुत ज़्यादा वापस आ गया | पुर्ज़े को दो स्थितियों में जोड़ा जा सकता है (180° घुमाकर), और डिसअसेम्बली के बाद इसे उल्टा लगा दिया गया — भारी स्थान विपरीत दिशा में आ गया। डिसअसेम्बली से पहले, पुर्ज़ों की सापेक्ष स्थिति को सेंटर पंच या मार्कर से चिह्नित करें। |
| शून्य के करीब कंपन पर “measurement deviation >30%” त्रुटि | यह सामान्य है: शून्य के जितना करीब, एम्प्लिट्यूड और फेज़ रीडिंग उतनी ही कम स्थिर। यह रुकने का समय होने का संकेत है, दोष नहीं। |
टैकोमीटर और RPM
| लक्षण | कारण और क्या करें |
|---|---|
| RPM असली से 2–3 गुना ज़्यादा दिखती है | लेज़र “अतिरिक्त निशान” देखता है: चमकदार धब्बे, बोल्ट, छेद, वेल्ड। रीडिंग को असली rpm से विभाजित करें — आपको पता चलेगा कि कितने “निशान” हैं। उन्हें रेत से रगड़ें/टेप से ढकें, बीम का कोण बदलें। |
| RPM दिखती है, पर प्रोग्राम कहता है “Tachometer failure” | असमान घूर्णन (बेल्ट, कृषि मशीनरी): फ़िल्टर ढीला करें — Tacho unevenness = 200 (पुराने संस्करण) या F4 – Settings में Tacho filter (नए संस्करण)। उच्च गति पर — मार्क को चौड़ा बनाएँ। |
| डैश “— RPM”, कोई rpm रीडिंग नहीं | स्विच-ऑन क्रम ON → AUTO → LASER (LASER के बिना बीम मंद रहती है); क्या मार्क लगा हुआ है? दूरी 10–500 mm? टैकोमीटर डिस्प्ले में rpm दिखनी चाहिए। |
| बाहर / तेज़ दिन की रोशनी में कोई rpm रीडिंग नहीं (शेड में काम करता है) | तेज़ दिन की रोशनी टैकोमीटर को अभिभूत कर देती है। कुछ छाया बनाएँ: कार्डबोर्ड का टुकड़ा, आपका हाथ, एक छाता। पहचान का संकेत: अपने शरीर से रोशनी रोकें और यह काम करना शुरू कर देता है। |
| RPM “जमी हुई” है और बदल नहीं रही | उपकरण के साथ संचार टूट गया, या मार्क लगा हुआ नहीं है। USB स्टेटस लाइन और मार्क जाँचें। |
| टैकोमीटर “चालू नहीं होता”, आप बैटरी ढूँढ रहे हैं | इसमें कोई बैटरी नहीं है — यह केबल से बिजली पाता है। इसे न खोलें। परीक्षण: मेन्स-संचालित इंकैंडेसेंट लैंप → लगभग 6,000 rpm (50 Hz मेन्स) या 7,200 rpm (60 Hz)। |
सेंसर और चैनल
| लक्षण | कारण और क्या करें |
|---|---|
| हिलती मशीन पर एक चैनल 0.0X mm/s दिखाता है | टूटा तार/कनेक्टर: सेंसर को हिलाएँ (आपको 30–100 mm/s की साइन वेव दिखनी चाहिए), सेंसरों को कनेक्टरों पर और मशीन पर बदलें — “शून्य” या तो सेंसर के साथ जाएगा या चैनल पर रहेगा। |
| स्पेक्ट्रम में ठीक 50 Hz पर एक पीक | हस्तक्षेप: ढीला कनेक्टर कपलिंग नट (शील्ड उसी से होकर जाती है), पास में VFD। नट कसें, केबलों पर फेराइट लगाएँ, लैपटॉप को बैटरी पर चलाएँ। |
| “उखड़ा हुआ” सिग्नल, साइन वेव जैसा नहीं; Vs, Vo से कहीं बड़ा | सेंसर किसी “डगमगाते” हिस्से (गार्ड, कवर) पर या एंड फेस पर है — इसे एक रिजिड सपोर्ट पर, त्रिज्यीय दिशा में ले जाएँ। या समस्या असंतुलन नहीं है — स्पेक्ट्रम देखें। |
| कंक्रीट फ़र्श पर खड़ी मशीन पर रीडिंग “तैरती” है | फ़र्श से माइक्रो-प्रभाव: मशीन को वाइब्रेशन माउंट पर रखें या कंक्रीट में एंकर करें; सेंसर क्षैतिज रखें, ट्रायल द्रव्यमान बढ़ाएँ। |
सॉफ़्टवेयर और संचार
| लक्षण | कारण और क्या करें |
|---|---|
| COM पोर्ट त्रुटि, PurgeComm Error 22 | Windows 11 अपडेट के बाद एक ज्ञात समस्या: प्रोग्राम को 2.x पर अपडेट करें (बग केवल वहीं ठीक है), केबल को अनप्लग करके फिर से प्लग करें, सेशन पुनर्स्थापित करें (Restore Session)। |
| “USB module not connected” (पीली लाइन) | केबल, एक अलग USB पोर्ट, ड्राइवर (Device Manager में “Arduino Due” COM पोर्ट दिखना चाहिए)। स्टेटस लाइन पर क्लिक करें — तुरंत पुनः प्रयास। |
| “कोई प्रतिक्रिया नहीं” / पोर्ट है, पर कोई संचार नहीं | पोर्ट किसी और प्रोग्राम (दूसरी कॉपी, टर्मिनल) द्वारा लिया हुआ है — उसे बंद करें; या केबल अनप्लग करके फिर से प्लग करें। |
| “फ़र्मवेयर समर्थित नहीं” — मापन ब्लॉक हो गया है | प्रोग्राम 2.3.x को फ़र्मवेयर 5.5.0+ चाहिए: अपडेट प्रॉम्प्ट स्वीकार करें (15–30 s, केबल को न छुएँ)। |
| PC उपकरण को रुक-रुक कर देखता है; उपकरण किसी प्रभाव के बाद “मर गया” | अंदर के बोर्ड एक-दूसरे से अलग हो सकते हैं: 4 कवर स्क्रू हटाएँ और आंतरिक कनेक्टरों को फिर से बैठाएँ। कभी-कभी दोषी खुद USB केबल होती है। |
| प्रोग्राम क्रैश हो गया / काम के बीच में लैपटॉप रीबूट हो गया | बैलेंसिंग फ़ॉर्म फिर से खोलें और सेशन पुनर्स्थापित करने के प्रॉम्प्ट पर “Yes” जवाब दें — सभी रन वापस आ जाएँगे (7 दिनों तक)। |
| रीस्टार्ट के बाद सेटिंग्स सेव नहीं हुईं | F4 सेटिंग्स Save दबाने पर या सामान्य रूप से बाहर निकलने पर लिखी जाती हैं। यदि फिर भी वे सहेजी नहीं जातीं — प्रोग्राम को प्रशासक के रूप में चलाएँ। |
| आर्काइव काम नहीं करता (पोर्टेबल इंस्टॉलेशन) | डेटाबेस घटक गायब है: इंस्टॉलर को एक बार चलाएँ, “DB setup” और ड्राइवर को सक्षम छोड़ते हुए। प्रोग्राम को OneDrive फ़ोल्डर में इंस्टॉल न करें। |
| भिन्नात्मक भाग वाला द्रव्यमान दर्ज नहीं कर सकते | Windows की रीजनल सेटिंग्स से दशमलव विभाजक (बिंदु/अल्पविराम): पूर्ण ग्राम दर्ज करें या लोकेल बदलें। संस्करण 2.x में ठीक किया गया। |
| शक कि “उपकरण गलत बता रहा है” | सैनिटी जाँच: एक ज्ञात वज़न लगाएँ और प्रतिक्रिया देखें — बदलाव आनुपातिक और दोहराने योग्य होना चाहिए। आप एक ही मशीन पर एक ही समय में दो उपकरणों की तुलना कर सकते हैं। |
प्रोग्राम संदेश
| संदेश | इसका मतलब क्या है और क्या करें |
|---|---|
| परीक्षण का वज़न बहुत कम है | एम्प्लिट्यूड में ~10% और फेज़ में ~5–10° से कम प्रतिक्रिया: ट्रायल वेट को 1.5–2 गुना बढ़ाएँ या इसे हिलाएँ (यह किसी “नोड” पर गिरा हो सकता है), फिर रन दोहराएँ। |
| मापन पिछले रन से अपरिवर्तित है | रीडिंग नहीं बदली: क्या आपने वाकई ट्रायल वेट लगाया/हिलाया? जाँचें और दोहराएँ। |
| सिग्नल क्लिपिंग (ADC सैचुरेशन) पाई गई | सेंसर ओवरलोड: गति/ट्रायल द्रव्यमान कम करें; या प्रायोगिक “Recover clipped 1x” रिकवरी सक्षम करें (परिणाम अनुमानित होता है)। |
| इन्फ्लुएंस गुणांक की गणना विफल | प्लेन की प्रतिक्रियाएँ रैखिक रूप से निर्भर निकलीं: ट्रायल वेट का द्रव्यमान या कोण बदलें और ट्रायल रन दोहराएँ। |
| अतिरिक्त एवरेजिंग सटीकता नहीं बढ़ाती | सटीकता एक “पठार” पर पहुँच गई है — यह यांत्रिक समस्या (प्ले, अस्थिर गति) का संकेत है। आप परिणाम स्वीकार कर सकते हैं, पर कारण खोजना उचित है। |
| RPM काफी बदल गई | रनों के बीच गति बदल गई (या टैकोमीटर दो बार ट्रिगर हुआ)। सभी रन एक ही गति पर होने चाहिए। |
| 3-वेट ग्रूव विधि के लिए बहुत भारी! | करेक्शन को ट्रायल द्रव्यमान के 1/3-1/3 के तीन वज़नों से नहीं बनाया जा सकता: Free positions का उपयोग करें या पहले असंतुलन कम करें। |
| कोई टैको नहीं – केवल RMS | टैको सिग्नल के बिना केवल कुल कंपन उपलब्ध है: बिना रिफ्लेक्टिव मार्क के 1× एम्प्लिट्यूड और फेज़ की गणना नहीं की जा सकती। |
आम मशीनें: विशेषताएँ और मुश्किलें
~1000 मशीनों के व्यावहारिक अनुभव से: हर प्रकार पर क्या जाँचें और क्या उम्मीद करें
- उन्हें बैलेंस करें ज़मीन से उठाई गई (इम्प्लीमेंट स्वतंत्र रूप से लटका हो) और चाकू/हैमर लगे होने पर: इनके बिना, फिट होते ही असंतुलन वापस आ जाता है।
- हैमर को विपरीत जोड़ियों में बदलें (एक नया और एक घिसा हुआ हैमर 100 g तक भिन्न हो सकता है) या पूरे सेट के रूप में; अधूरे सेट के साथ, बचे हुए हैमरों को सममित रूप से व्यवस्थित करें।
- खड़खड़ाते फ्रंट कर्टेन को अस्थायी रूप से टैक-वेल्ड या क्लैंप करें और फ्रेम को हाउसिंग की ओर धकेलें — प्ले वाले हिंज गूंजते हैं और मापन बिगाड़ देते हैं।
- वन-मल्चरों पर मुख्य समस्या-स्थल बेयरिंग हैं; रोटरी मोवरों पर यह मुड़े हुए लंबे शाफ़्ट हैं। स्वतंत्र रूप से झूलते हैमर घूमते समय केन्द्रापसारक बल द्वारा बाहर खींचे जाते हैं और बाधा नहीं डालते।
- गियर-चालित रोटर पर, मार्क को रोटर शाफ़्ट पर ही चिपकाएँ (साइड कवर हटाएँ)।
- मल्चरों के बीच इन्फ्लुएंस गुणांक स्थानांतरित न करें — हर बार पूरी प्रक्रिया चलाएँ।
- अलग-अलग गति पर चलने वाले कई ड्रम एक के बाद एक बैलेंस किए जाते हैं; क्रम स्पेक्ट्रम के सबसे ऊँचे पीक से तय होता है।
- एक ही फ्रेम पर एक ही गति पर दो रोटर — बेल्ट हटाएँ और उन्हें एक-एक करके बैलेंस करें।
- स्ट्रॉ चॉपर सबसे परेशानी वाले होते हैं; डिस्चार्ज एक्सेलरेटर पर, चाकू बोल्ट पर 50–100 g वॉशर लगाएँ और सबसे निचले स्पीड चरण से शुरू करें।
- अगर केबिन/सीढ़ी/शीशा हिलता है जबकि रोटर शांत हैं — यह किसी ढीले तत्व का रेज़ोनेंस है: सेंसर को सीधे उस पर लगाएँ, और पीक आवृत्ति स्रोत की ओर इशारा करेगी (अक्सर बोल्ट)।
- ड्रमों को बैलेंसिंग मशीन पर G 6.3 तक बैलेंस करने के बाद, हार्वेस्टर अक्सर फिर भी हिलता है — मौके पर, उनके अपने बेयरिंग में, टच-अप बैलेंसिंग सामान्य बात है।
- पुरानी समस्या — पंखे की हाउसिंग (स्क्रॉल) और फ्रेम का रेज़ोनेंस: जैक प्रॉप या स्टिफनिंग रिब्स “बैलेंस न होने वाले” मामलों को हल करते हैं।
- सपोर्ट: कंक्रीट में एंकर या स्प्रिंग वाइब्रेशन आइसोलेटर — “बस फ़र्श पर खड़ा” नहीं।
- बंद फ़िल्टर = वायुगतिकीय कंपन (वैक्यूम हाउसिंग को “अंदर खींचता” है): सफ़ाई उस अवशिष्ट को हटाती है जिसे बैलेंसिंग नहीं हटा सकती।
- बेल्ट ड्राइव: पहले मोटर को अकेले, बिना बेल्ट के चलाएँ।
- वज़न वहाँ रखें जहाँ तेज़ हवा का प्रवाह न हो (आमतौर पर इम्पेलर की पिछली प्लेट), वरना यह सीटी बजाएगा।
- अगर 1× छोटा है पर कुल कंपन बड़ा है — अक्सर यह बेयरिंग है, असंतुलन नहीं।
- केवल हैमर लगे होने पर। झूलते हैमर (ब्लो बार) रनों के बीच नई स्थिति में बैठ जाते हैं — “स्टॉप/स्टार्ट” परीक्षण से जाँचें।
- छोटे 1× के साथ हार्मोनिक्स का एक “जंगल” — इसे ड्राइव चेन के साथ नीचे तक ट्रेस करें: बेल्ट हटाएँ, सुनें; एक असली मामले में दोषी एक टूटी हुई कपलिंग थी जिसे “हाथ से महसूस नहीं किया जा सकता था।”
- संयोजित रोटर (डिस्क) — चरणों में: पहले हर डिस्क, फिर पूरी असेंबली।
- कंपन का कारण अक्सर घिसा हुआ U-जॉइंट क्रॉस होता है: पहले मरम्मत करें, फिर बैलेंस करें। अक्षीय प्ले स्वीकार्य है, त्रिज्यीय प्ले नहीं।
- वज़न — पाइप क्लैंप थ्रेड लॉकर के साथ, अगर वेल्डिंग अवांछनीय हो।
- स्टैंड पर केंद्र सपोर्ट बेयरिंगों वाला ड्राइवशाफ़्ट पहले से ही तीन-तल का काम है: 3–4 तलों के लिए Balanset-4 का उपयोग करें।
- चक वाला एक स्पिंडल — आमतौर पर एक प्लेन (चक असंतुलन पैदा करता है); सेंसर बगल में, क्षैतिज।
- एक रिजिड मशीन बेड सिग्नल को “खा जाता” है: गति बढ़ाएँ (बल गति के वर्ग के साथ बढ़ता है), क्षैतिज दिशा में मापें, एवरेजिंग को 64 पर सेट करें, ज्ञात जोड़े गए वज़न से एक संवेदनशीलता परीक्षण चलाएँ।
- आर्बर रनआउट को 180° विधि से हटाया जाता है: उत्केंद्रता / Run E मोड — मापें, रोटर को आर्बर पर 180° घुमाएँ, फिर से मापें; प्रोग्राम आर्बर के योगदान को घटा देता है।
- CNC स्पिंडल को मशीन में ही 18,000–24,000 rpm तक बैलेंस किया जाता है; G 1 तक का ग्रेड हासिल किया जा सकता है।
घर में बने बैलेंसिंग स्टैंड (संक्षेप में)
- सॉफ़्ट-बेयरिंग (रेज़ोनेंस से ऊपर) — स्प्रिंग पर सपोर्ट: प्राकृतिक आवृत्ति ऑपरेटिंग स्पीड से 2–3 गुना नीचे होती है, और स्टैंड को हाथ से हिलाया जा सकता है। मानक Balanset-1A सेंसर उपयुक्त हैं। बैलेंसिंग गति रोटर की ऑपरेटिंग गति के करीब होनी चाहिए।
- हार्ड-बेयरिंग (रेज़ोनेंस से नीचे) — प्राकृतिक आवृत्ति संचालन गति से 2–3 गुना ऊपर होती है; बल सेंसर आवश्यक हैं। यह उन भारी शाफ़्टों के लिए चाहिए जिन्हें स्प्रिंगों पर गति तक चलाना खतरनाक है। कठोर-बेयरिंग स्टैंड पर आप कम गति पर संतुलन कर सकते हैं।
- एक आम गलती — “जितना सख़्त, उतना अच्छा”: वे स्टैंड को एक भारी टेबल पर जकड़ देते हैं और सोचते हैं कि यह बैलेंस क्यों नहीं होता। सॉफ़्ट-बेयरिंग स्टैंड को हिलने की आज़ादी चाहिए।
- मृत इलेक्ट्रॉनिक्स वाली पुरानी बैलेंसिंग मशीन को पुनर्जीवित करना: नए मापन सिस्टम के रूप में Balanset — आम व्यवहार है।
संदर्भ
हॉटकी, संक्षिप्त शब्दावली, उपयोगी प्रोग्राम फ़ंक्शन
मुख्य विंडो हॉटकी
F6–F8 की असाइनमेंट प्रोग्राम की पीढ़ियों के बीच अलग-अलग है! भरोसेमंद संदर्भ बटन का कैप्शन है: की उसी पर छपी होती है। ग्रे बटन का मतलब है वह की कुछ नहीं करती।
| Key | नया संस्करण (2.3.x) | पुराना संस्करण (2.2.x और 1.7x) |
|---|---|---|
| F1 | परिचय (संस्करण, अपडेट, सपोर्ट) | के बारे में |
| F2 / F3 | टैब: सिंगल-प्लेन / दो-प्लेन | वही |
| F4 | Settings — प्रोग्राम सेटिंग्स | वही |
| F5 | Vibration Meter — वाइब्रेशन मीटर विंडो | वही |
| F6 | Balancing — बैलेंसिंग विंडो | Reports — आर्काइव |
| F7 | चार्ट — विश्लेषक | Balancing — बैलेंसिंग विंडो |
| F8 | Reports — आर्काइव | चार्ट — विश्लेषक |
| F9 | Route Inspection (अगर सक्षम हो) | वही |
| F10 | Exit | वही |
| F12 | सक्रिय विंडो का स्क्रीनशॉट (किसी भी प्रोग्राम विंडो में) | |
बैलेंसिंग विंडो में: F7 — वर्तमान चरण चलाएँ, F5 — एक कदम पीछे, F10/Esc — बंद करें। Vibration Meter और Analyzer में: F9 — Measure/Stop/Live।
प्रोग्राम फ़ंक्शन जिन्हें लोग अक्सर नज़रअंदाज़ करते हैं
- रन-डाउन (कोस्ट-डाउन प्लॉट) और बम्प परीक्षण — रेज़ोनेंस खोजना (सेक्शन 6).
- पहला ट्रायल वेट अनुमान — Run 0 से पहले ट्रायल वेट के द्रव्यमान और दिशा का अनुमान।
- निश्चित स्थितियाँ / वृत्ताकार खांचा / ड्रिल — ब्लेड पर वज़न रखना, ग्रूव में तीन वज़न, ड्रिलिंग से बैलेंसिंग (सेक्शन 8).
- मैनुअल इनपुट — एम्प्लिट्यूड और फेज़ का मैनुअल एंट्री (किसी और उपकरण से या पुराने सेशन से डेटा स्थानांतरित करना)।
- करेक्शन प्लेन बदलें — अगर वज़न गणना किए गए स्थानों में नहीं रखे जा सकते तो उन्हें दूसरे प्लेनों में फिर से गणना करना।
- मिरर पोलर प्लॉट पर — “मशीन के दूसरी तरफ़ से” देखा गया दृश्य।
- कैलकुलेटर: ISO 1940 सहनशीलता, ट्रायल मास; ब्रांड-योग्य टेम्पलेट वाली रिपोर्ट; असीमित आर्काइव; प्रोग्राम को जितने चाहें उतने कंप्यूटरों पर इंस्टॉल किया जा सकता है — कोई लाइसेंस नहीं, कोई सब्सक्रिप्शन नहीं।
संक्षिप्त शब्दावली
| 1× घटक (प्रति-चक्कर एक बार का कंपन) | रोटर की घूर्णन आवृत्ति पर कंपन। यही ठीक-ठीक वह है जो असंतुलन पैदा करता है, और यही एकमात्र चीज़ है जिस पर बैलेंसिंग गणना आधारित होती है। |
| चरण | टैकोमीटर मार्क के सापेक्ष कंपन वेक्टर का कोण। यह अपने आप में “भारी स्थान की स्थिति” के बराबर नहीं है — इसकी व्याख्या केवल ट्रायल रन के ज़रिए होती है। |
| प्रभाव गुणांक | किसी विशेष मशीन की एक ज्ञात वज़न पर प्रतिक्रिया: 1 g कितने mm/s से और किस फेज़ दिशा में रीडिंग को बदलता है। यह ट्रायल रन से निर्धारित होता है और केवल तब तक मान्य रहता है जब तक स्थितियाँ अपरिवर्तित रहें। |
| Run 0 / Run 1 / Run 2 / Run T | प्रारंभिक रन → प्लेन 1 में ट्रायल रन → प्लेन 2 में ट्रायल रन → ट्रिम (जाँच) रन। |
| स्टैटिक / कपल असंतुलन | भारी स्थान पूरे रोटर को हिलाता है / रोटर के सिरे विपरीत दिशाओं में खिंचते हैं। पहले को एक प्लेन में ठीक किया जा सकता है, दूसरे को केवल दो में। |
| अनुनाद | चालू गति संरचना की प्राकृतिक आवृत्ति से मेल खा रही है: एक एम्प्लिट्यूड पीक + ~180° की फेज़ पलट। रेज़ोनेंस पर बैलेंसिंग संभव नहीं है। |
| बैलेंस क्वालिटी ग्रेड G (ISO 1940) | रोटर के अवशिष्ट असंतुलन की सीमा: G 6.3 — सामान्य औद्योगिक, G 2.5 — सटीक, G 16 — खुरदुरी कृषि मशीनरी। |
| ज़ोन A–D (ISO 10816) | मशीन के कुल कंपन की रेटिंग: A — उत्कृष्ट, B — स्वीकार्य, C — सीमित, D — अस्वीकार्य। |
| नरम पैर | एक सपोर्ट जो आधार पर सपाट नहीं बैठता: मशीन “साँस लेती है”, स्टिफनेस असंगत है, रीडिंग भटकती है। |
बैलेंसिंग रिकॉर्ड शीट
इसे मौके पर भरें या प्रिंट कर लें (मेनू में “Print” बटन)। प्रोग्राम Report बटन से अपनी खुद की रिपोर्ट बनाता है — यह फ़ॉर्म फील्ड वर्कशीट के रूप में सुविधाजनक है
वस्तु
बैलेंस करने से पहले निरीक्षण
मापन मोड
प्रारंभिक रन (रन 0)
परीक्षण भार
करेक्शन वज़न (वास्तव में लगाए गए)
ट्रिम रन (Run T)
आगे कहाँ जाएँ
Balanset-1A दस्तावेज़ीकरण और टूल्स का बाकी हिस्सा
- बैलेंसेट-1ए किट — केस में क्या है, कीमत और डिलीवरी।
- संचालन पुस्तिका — वह आधिकारिक सॉफ़्टवेयर मैनुअल जिस पर यह गाइड आधारित है।
- Windows के लिए बैलेंसिंग सॉफ़्टवेयर — वाइब्रेशन मीटर, एक- और दो-प्लेन बैलेंसिंग, स्पेक्ट्रा, रिपोर्ट।
- बैलेंसिंग सिद्धांत — स्टैटिक और कपल असंतुलन, G ग्रेड, संख्याओं के पीछे के सूत्र।
- अवशिष्ट असंतुलन कैलकुलेटर and कंपन वेग की सीमाएँ — ISO 1940-1 और ISO 10816/20816 एक ही स्क्रीन पर।
- त्वरित जवाब and पूरा नॉलेज बेस — सबसे आम सवाल जो सपोर्ट को मिलते हैं।
- जब बैलेंसिंग कंपन कम नहीं करती — मिसअलाइनमेंट, ढीलापन, रेज़ोनेंस और बेयरिंग दोष।
- तकनीकी फ़ोरम and सीधा सपोर्ट — अपने स्पेक्ट्रा और फ़ोटो भेजें और जवाब पाएँ।