घूमे वाला मशीनरी में एक्सेंट्रिसिटी (उत्केन्द्रता) के समझल
में रोटर डायनामिक्स , एक्सेंट्रिसिटी रोटर के द्रव्यमान केंद्र (सेंटर ऑफ ग्रैविटी) आ ओकर ज्यामितीय केंद्र — यानी ओकर शाफ्ट के असली केंद्र — के बीच के रेडियल ऑफसेट होला। पूरा तरह से बैलेंस्ड रोटर में ई दुनो केंद्र एक हो जाईहें, बाकिर मैन्युफैक्चरिंग खामी आ असमान मटेरियल डेंसिटी के चलते कुछ ना कुछ एक्सेंट्रिसिटी लगभग हमेशा बचल रह जाला। जब एक्सेंट्रिक रोटर घूमेला, त ऑफ-सेंटर मास एगो केन्द्रापसारक बल (सेंट्रीफ्यूगल फोर्स), उत्पन्न करेला, आ ई बल असंतुलन कंपन के मूल कारण बा। दोसरा शब्दन में कहीं त, एक्सेंट्रिसिटी ओह ज्यामिति के नाम ह जे सबसे आम मशीनरी फॉल्ट के पीछे होला।
1. परिभाषा: एक्सेंट्रिसिटी का बा?
एक्सेंट्रिसिटी एगो दूरी ह — आमतौर पर कुछ माइक्रोमीटर — जे रोटेशन के अक्ष के लंबवत मापल जाला, आ ई जगह के अलग करेला जहाँ मास असल में केंद्रित बा आ जहाँ शाफ्ट घूमेला। चूँकि ई मास के वितरण के गुण ह, ना कि सतह के दिखाई देवे वाला रूप के, एहसे असली मास एक्सेंट्रिसिटी देखल ना जा सकत, आ स्थिर रोटर पर डायल इंडिकेटर से भी नइखे पढ़ल जा सकत। ई खाली तबे प्रकट होला जब रोटर घूमे लागेला आ ऑफसेट मास हर घुमाव में एक बेर बाहर के ओर केन्द्रापसारक बल फेंके लागेला।
2. एक्सेंट्रिसिटी आ असंतुलन के बीच सीधा संबंध
एक्सेंट्रिसिटी आ असंतुलन एकही सिक्का के दू पहलू हवें। असंतुलन, दिहल गइल स्पीड पर एक्सेंट्रिसिटी के प्रभाव के माप हवे; एक्सेंट्रिसिटी ओकर भौतिक कारण हवे। असंतुलन के मात्रा सीधे रोटर के मास आ ओकर एक्सेंट्रिसिटी के समानुपाती होला:
असंतुलन (U) = द्रव्यमान (M) × एक्सेंट्रिसिटी (e)
ई सरल गुणनफल बतावेला कि एक्सेंट्रिसिटी काहे एतना महत्वपूर्ण बा। एकरा से पैदा होखे वाला केन्द्रापसारक बल रोटेशनल स्पीड के वर्ग के साथ बढ़ेला, एहसे एगो भारी, हाई-स्पीड रोटर पर कुछ माइक्रोमीटर के एक्सेंट्रिसिटी भी बहुत बड़ बल पैदा कर सकेला, जेकरा से गंभीर कंपन आ तेजी से बेयरिंग घिसाई पैदा होला। रउआ देख सकत बानी कि ई बल मास, एक्सेंट्रिसिटी, आ स्पीड के साथ केतना तेजी से बढ़ेला, एह असंतुलन से केन्द्रापसारक बल कैलकुलेटर.
3. एक्सेंट्रिसिटी के प्रकार
असली एक्सेंट्रिसिटी के ओह संबंधित ज्यामितीय खामियन से अलग पहचानल जरूरी बा जेकरा साथे ई अक्सर उलझा दिहल जाला।
मास एक्सेंट्रिसिटी
ऊपर परिभाषित असली एक्सेंट्रिसिटी — मास सेंटर आ ज्यामितीय सेंटर के बीच के ऑफसेट। इहे असंतुलन के कारण बनेला आ हर बैलेंसिंग प्रक्रिया के लक्ष्य होला। एकरा के स्थिर रोटर पर डायल इंडिकेटर से सीधे नइखे मापल जा सकत; ई खाली डायनामिक रूप से देखाई पड़ेला, हर घुमाव में एक बेर वाला बल के रूप में, जेकर दिशा (ओकर हैवी-स्पॉट एंगल) पता चलेला फेज 1× कंपन के।
ज्यामितीय एक्सेंट्रिसिटी (रनआउट)
रोटर के सतह के परफेक्ट सर्किल से विचलन — मापल जाला कि शाफ्ट भा रोटर कतना “आउट-ऑफ-राउंड” बा, एकरा के भी कहल जाला यांत्रिक रनआउट। कवनो जर्नल थोड़ा ओवल हो सकेला, भा पुली अपना शाफ्ट पर ऑफ-सेंटर कइल गइल हो सकेला। मास एक्सेंट्रिसिटी से उलटा, ई सकेला स्लो रोल के दौरान डायल इंडिकेटर से मापल जा सकेला। ई सीधे मास असंतुलन के प्रतिनिधित्व ना करेला, बाकिर एगो एक्सेंट्रिक ज्यामितीय आकार अक्सर एह में योगदान देला। एकरा से अलग बाकिर करीबी रूप से संबंधित अवधारणा रोटर एक्सेंट्रिसिटी मोटर आ एयर-गैप क्लियरेंस के संदर्भ में ई ज्यामितीय ऑफसेट के बतावेला।
इलेक्ट्रिकल रनआउट
ई कवनो भौतिक खामी बिल्कुल नइखे, बलुक नॉन-कॉन्टैक्ट के खास मापन आर्टिफैक्ट ह प्रॉक्सिमिटी प्रोब। जहाँ शाफ्ट के सतह के मैग्नेटिक परमिएबिलिटी या इलेक्ट्रिकल कंडक्टिविटी बदलत रहेला, ओहिजा प्रोब एगो फर्जी सिग्नल भेजेला जे ज्यामितीय रनआउट के नकल करेला। एह शोर के पहचान क के घटावल जरूरी बा — आमतौर पर केबल कंपनसेशन आ स्लो-रोल रनआउट सबट्रैक्शन के माध्यम से — रोटर-डायनामिक टेस्टिंग के दौरान, नाहीं त ई असली शाफ्ट मूवमेंट जइसन देखाई देई।
4. एक्सेंट्रिसिटी के कारण
मास एक्सेंट्रिसिटी कई तरीका से रोटर में आवेला:
- मैन्युफैक्चरिंग टॉलरेंस: कवनो मशीनिंग, कास्टिंग, भा असेंबली प्रक्रिया परफेक्ट नइखे, एहसे छोट-मोट गलती होखल तय बा।
- असमान मटेरियल डेंसिटी: कास्टिंग भा फोर्जिंग में इनक्लूजन, वॉइड, भा पोरोसिटी के चलते मटेरियल असमान हो जाला आ मास सेंटर खिसक जाला।
- असममित डिजाइन: कुछ कंपोनेंट, जइसे क्रैंकशाफ्ट, स्वाभाविक रूप से असममित होलें।
- असेंबली गलती: एगो पुली भा बेयरिंग जवन शाफ्ट पर पूरा तरह से केंद्रित ना होखे, ऊ एगो एक्सेंट्रिक मास बना देला।
- थर्मल विकृति: असमान गरमाई भा ठंडा होखे से रोटर मुड़ सकेला, जवना से ओकर द्रव्यमान केंद्र अस्थायी रूप से खिसक जाला — एगो थर्मल बो, जेकरा अक्सर थर्मल वेक्टर कहल जाला काहे कि एकर आकार आ दिशा दुनों मायने राखेला।
5. एक्सेंट्रिसिटी के कइसे ठीक कइल जाला
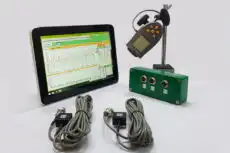
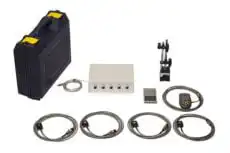
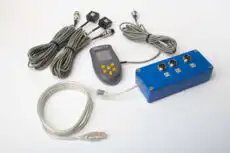
काहे कि मास एक्सेंट्रिसिटी असंतुलन के कारण होला, एहसे एकरा के सुधारे खातिर बैलेंसिंगकइल जाला। थोड़ा मात्रा में मास जोड़ के भा हटा के, एगो तकनीशियन एगो विपरीत केन्द्रापसारक बल पैदा करेला जवन रोटर के मास सेंटरलाइन के ओकर ज्यामितीय सेंटरलाइन के ओर वापस खींच देला, जेकरा से कुल बल आ ओकरा से होखे वाला कंपन कम हो जाला। एगो असेंबल कइल मशीन पर ई मौका पर ही कइल जाला: एगो पोर्टेबल टू-चैनल एनालाइजर जइसे कि Balanset-1A मशीन के आपन बेयरिंग में 1× एम्प्लीट्यूड आ फेज मापेला, केतना करेक्शन वजन जोड़े के बा आ कहाँ, ई गणना करेला, आ जाँच करेला रेजिड्यूअल अनबैलेंस बाद में। ध्यान दीं कि बैलेंसिंग असर के के, जे एक्सेंट्रिसिटी से पैदा होला, रद्द करेला; ई ज्यामितीय सतह के ना हिलावेला, एहसे बड़हन ज्यामितीय रनआउट वाला रोटर बढ़िया से बैलेंस हो सकेला बाकिर फेर भी घिसा सकेला भा प्रॉक्सिमिटी प्रोब पर जादे रीडिंग दे सकेला।

