Balanset-1A · Vibromera · रोटर के फील्ड बैलेंसिंग
Balanset-1A के साथे फील्ड बैलेंसिंग, कदम दर कदम: पूरा गाइड
क्विक गाइड के विस्तारित संस्करण। ई ओ चीज जोड़ेला जवन छोट निर्देश छोड़ देला: तकनीक आ नियम जे Nikolai अपना चैट में ग्राहकन के बार-बार समझावेलें (≈650 सहयोग बातचीत), साथे सटीक प्रक्रिया आधिकारिक सॉफ्टवेयर मैनुअल (दुनो संस्करण — 2.2.x आ 2.3.x)। जतना हो सके ओतना पूरा आ सरल भाषा में लिखल गइल बा: रउआ ई गाइड के पाठ्यपुस्तक जइसन सीधे पढ़ सकीलें, या संदर्भ जइसन सेक्शन के हिसाब से देख सकीलें।
आधा नियम
त्रुटि-मुक्त कोण संदर्भ
~40 समस्या आ समाधान
आम मशीन सभ
ISO 1940 · ISO 10816/20816
जरूरी बात — आठ नियम जे सब कुछ तय करेला
अगर रउआ सिर्फ ई याद राखीं, त ज्यादातर बैलेंसिंग काम सफल होई
Nikolai के अनुभव में, “बैलेंस नइखे हो रहल” वाला 50–90% मामला बेयरिंग, दरार, भा रेजोनेंस के होला — असंतुलन के ना। बेल्ट हटाईं, शाफ्ट के प्राई बार से दू दिशा में हिलाईं, वेल्ड जांचीं, बोल्ट कस दीं। जरा सा भी बेयरिंग प्ले होखे त बैलेंसिंग बिल्कुल ना हो सकेला।
इंस्ट्रूमेंट के गणना कइल पूरा मास कबो एक बेर में मत लगाईं। आधा लगाईं (लगभग बैलेंस रोटर पर एक-तिहाई), ट्रिम रन करीं, आ रिस्पॉन्स देखीं। असली मशीन नॉनलीनियर ह — पूरा मास अक्सर ओवर-करेक्ट कर देला आ कोण के 180° पलट देला।
करेक्शन वेट के कोण ओही जगह से नापल जाला जहाँ ओह प्लेन के ट्रायल वेट लगावल गइल रहे, रोटर के घूर्णन के दिशा में। रिफ्लेक्टिव मार्क से ना! ई शुरुआती लोग के नंबर एक गलती ह। हर प्लेन के आपन शून्य होला।
एगो वैध ट्रायल रन 1× एम्प्लीट्यूड के 20–30% भा फेज के 20–30° से बदल देला। एकरा से कम होखे त इंस्ट्रूमेंट के गणना करे खातिर कुछ ना मिली — गणना बेकार होई: वजन बढ़ाईं आ दोहराईं। दू गुना से जादा बदलाव भी खराब ह।
बैलेंसिंग से पहिले, कंपन मीटर (F5) खोलीं आ देखीं: एम्प्लीट्यूड आ फेज दोहरावे के चाहीं (स्कैटर 10–15% तक, फेज 10° तक)। “भटकत” रीडिंग रेजोनेंस भा मैकेनिकल समस्या के संकेत ह: बैलेंस मत करीं।
100–200 rpm के स्पीड बदलाव पर कंपन में तेज उछाल, ~180° के फेज पलटाव, करेक्शन वजन “गोल-गोल घूमल” — ई रेजोनेंस ह। एकरा रन-डाउन प्लॉट भा बम्प टेस्ट से खोजीं, आ 20–30% स्पीड मार्जिन के साथ वक्र के सपाट “पठार” पर बैलेंस करीं।
स्पीड, सेंसर, टैकोमीटर, आ निशान के पोजीशन, बेल्ट टेंशन — हर रन में सब कुछ एक समान होखे के चाहीं। अगर कुछ भी बदल गइल बा (वेल्डिंग के बाद कठोरता भी), त प्रक्रिया शुरू से दोहराईं, यानी Run 0 आ ट्रायल वजन।
ट्रिम इटरेशन कबो खतम ना होला — इंस्ट्रूमेंट हमेशा एगो अउरी छोट वजन के सुझाव देई। मानदंड: ~5 mm/s से कम एगो बढ़िया फील्ड परिणाम ह; 2 mm/s से कम पर, सिक्का अपना किनारा पर खड़ा हो जाला। एगो स्वस्थ मशीन 4–5 रन में बैलेंस हो जाला; अगर रउआ बिना परिणाम के कई रन कर चुकल बानी, त मैकेनिकल कारण खोजीं।
ई गाइड के कइसे इस्तेमाल करीं। अगर ई रउआ के पहिला बैलेंसिंग काम ह, त सेक्शन के क्रम से पढ़ीं — एकरा में लगभग एक घंटा लागेला आ फील्ड में एक दिन बचावेला। अगर रउआ पहिलहीं इंस्ट्रूमेंट से काम करीलें, त “समस्या निवारण” आ “मशीन” सेक्शन आ चेकलिस्ट हाथ के पास राखीं। फाइल बंद आ फेर खोलला पर चेकलिस्ट के टिक बनल रहेला।
ई कइसे काम करेला — सरल भाषा में सिद्धांत
पांच मिनट के सिद्धांत जे प्रक्रिया के हर “अजीबोगरीब बात” समझावेला
असंतुलन का ह
एगो आदर्श रोटर के मास समान रूप से बंटल रहेला, आ ओकर गुरुत्व केंद्र ठीक घूर्णन अक्ष पर रहेला। एगो असली रोटर में हमेशा एगो “भारी स्पॉट” होला: वेल्ड बिल्ड-अप, घिसाव, जमल गंदगी, निर्माण के त्रुटि। जइसे-जइसे रोटर घूमेला, ई अतिरिक्त मास एकरा अपना ओर खींचेला — हर घूर्णन में एक बेर। परिणाम ठीक घूर्णन आवृत्ति पर कंपन ह: एकरा कहल जाला 1× घटक (“वन-एक्स”), भा हर घूर्णन में एक बेर कंपन। बैलेंसिंग के काम ह एगो वजन जोड़ल (भा हटावल) ताकि ई भारी स्पॉट के भरपाई करे।
n — स्पीड, rpm। उदाहरण: 1,500 rpm → 1× = 25 Hz। असंतुलन से बल के साथ बढ़ेला वर्ग स्पीड के: 3,000 rpm पर ओही भारी स्पॉट 1,500 के तुलना में चार गुना जादा हिलेला।
स्क्रीन पर तीन नंबर: V1s, V1o, आ F1
| रीडिंग | ई का ह | ई काहे खातिर बा |
|---|---|---|
| V1s / V2s — कुल कंपन | पूरा आवृत्ति बैंड में कुल कंपन स्तर (RMS), mm/s। एहमें सब कुछ एके साथ शामिल बा: असंतुलन, बेयरिंग, मिसअलाइनमेंट, बेल्ट, हस्तक्षेप। | मशीन के कुल हालत के आकलन करीं आ ISO 10816/20816 सीमा से तुलना करीं। |
| V1o / V2o — 1× घटक | रोटर के घूर्णन आवृत्ति पर सख्ती से कंपन, mm/s। असंतुलन ठीक इहे पैदा करेला। | मुख्य बैलेंसिंग पैरामीटर: इंस्ट्रूमेंट 1× एम्प्लीट्यूड आ फेज से वजन के गणना करेला। |
| F1 / F2 — 1× फेज | टैकोमीटर से देखल रिफ्लेक्टिव मार्क के सापेक्ष कंपन वेक्टर के कोण। | बतावेला जहाँ भारी स्पॉट खींच रहल बा, सिर्फ ना केतना जोर से. |
मुख्य त्वरित टेस्ट: Vo के Vs से तुलना करीं। 1× घटक भौतिक रूप से कुल कंपन से बड़ ना हो सके। अगर Vo ≈ Vs, त लगभग सब कंपन असंतुलन से आवत बा, आ बैलेंसिंग मदद करी। अगर Vo, Vs से काफी छोट ह (उदाहरण खातिर, V1s = 12 mm/s बाकी V1o = 1 mm/s), त रोटर ना हिलत बा: ऊर्जा हार्मोनिक्स आ शोर में बा (बेयरिंग, मिसअलाइनमेंट, प्ले), आ असली कारण मिलला तक बैलेंसिंग बेकार ह। जांच करीं स्पेक्ट्रम.
इन्फ्लुएंस गुणांक विधि — ट्रायल वजन काहे जरूरी बा
इंस्ट्रूमेंट के रउआ के मशीन के बारे में कुछ नइखे मालूम: ना रोटर मास, ना बेयरिंग सपोर्ट के कठोरता, ना बेल्ट आ फ्रेम के असर। एहसे खाली शुरुआती कंपन से वजन के गणना असंभव ह। प्रक्रिया “मशीन से सवाल” के रूप में बनल बा:
- Run 0 — बिना वजन के शुरुआती कंपन वेक्टर (एम्प्लीट्यूड आ फेज) मापीं।
- Run 1 — लगाईं ट्रायल वजन ज्ञात मास के ज्ञात जगह पर आ मापल वेक्टर कइसे बदलल। ई “सवाल” ह: प्रणाली जवाब देला कि ई वजन के प्रति कतना संवेदनशील बा आ फेज कवना दिशा में बदलेला। जवाब के कहल जाला प्रभाव गुणांक.
- बाकी अंकगणित ह: ज्ञात वजन के रिस्पॉन्स पता होखला के बाद, इंस्ट्रूमेंट गणना करेला कि कवन वजन, कवन कोण पर, शुरुआती वेक्टर के पूरा तरह भरपाई करी।
काहे ई “एके बेर में” काम ना करेला — नॉनलीनियरिटी
इंस्ट्रूमेंट के गणना ई मानेला कि प्रणाली रैखिक ह: दुगुना मास जोड़ीं, आ कंपन दुगुना बदल जाई। असली मशीन नॉनलीनियर ह: प्ले, सपोर्ट कम्प्लायंस, घर्षण, एयरोडायनामिक्स। साफ शब्द में, Nikolai के शब्द में: रउआ 100 g जोड़ीलें आ कंपन 10 mm/s बढ़ेला; रउआ अउरी 100 g जोड़ीलें आ गणना के हिसाब से ई +20 होखे के चाहीं, बाकी ई +34 भा +14 निकलेला। इंस्ट्रूमेंट सीधा लाइन खींचेला, बाकी असलियत एगो वक्र ह।
दू व्यावहारिक परिणाम होला:
- “आधा नियम”: गणना कइल मास के आधा लगाईं आ ट्रिम रन से जांचीं। अगर ई ठीक आधा घटल, त प्रणाली रैखिक ह — आगे बढ़ीं आ बाकी जोड़ीं। अगर ई “बहल”, त छोट-छोट कदम में जाईं (विवरण “बैलेंसिंग” सेक्शन)।
- बैलेंसिंग एगो पुनरावृत्ति प्रक्रिया ह, एगो सटीक शॉट ना। दू भा तीन ट्रिम रन सामान्य ह, कुछ गलत होखला के संकेत ना।
दू मानक — कारण आ प्रभाव
बैलेंसिंग में दू अलग सेट के मात्रा शामिल बा, आ ई हमेशा उलझ जाला:
- g·mm आ G ग्रेड (ISO 1940 / ISO 21940-11) — यानी कारण: रोटर में खुद कतना अतिरिक्त मास बा, आ कवना त्रिज्या पर। ई रोटर के गुण ह, ई कहाँ लगावल गइल बा एकरा से स्वतंत्र।
- mm/s (ISO 10816 / ISO 20816) — यानी असर के: मशीन कतना जोर से हिलेला। ई सपोर्ट, नींव, आ रेजोनेंस पर निर्भर करेला।
फील्ड में रउआ mm/s में काम करीलें; g·mm बैलेंसिंग मशीन पर आ जब मानक के G ग्रेड वाला रिपोर्ट चाहीं तब जरूरी होला। सॉफ्टवेयर में एगो ISO 1940 टॉलरेंस कैलकुलेटर — देखीं “ट्रिम रन आ परिणाम के मूल्यांकन” सेक्शन।
तैयारी: सुरक्षा आ मैकेनिक्स
आधा घंटा के इंस्पेक्शन एक दिन के बैलेंसिंग बचावेला
सुरक्षा
सेंसर भा वजन लगावे से पहिले, मशीन रोकीं आ सुनिश्चित करीं कि ई गलती से शुरू ना होखे। हाथ से जवन कुछ कइल जाला, ऊ सिर्फ रुकल मशीन पर कइल जाला।
- रोटर के घूर्णन प्लेन में मत खड़ा होखीं रन के दौरान — ढीला भइल वजन ठीक ओहिजे उड़ेला। 2,000 rpm से ऊपर, लैपटॉप वाला टेबल भी रास्ता से हटाईं।
- वजन अइसन लगाईं कि ऑपरेटिंग स्पीड पर निश्चित रूप से ना उड़े: “उड़त वजन एगो असली प्रोजेक्टाइल ह।” वजन के रूप में इस्तेमाल कइल मैग्नेट हमेशा ऑपरेटिंग स्पीड पर उड़ जाला।
- रोटर आ बेल्ट ड्राइव पर मानक गार्ड अपना जगह पर रहे; टूल के घूमत हिस्सा से दूर राखीं।
- दरार, टूटल ब्लेड, भा दिखाई देत रनआउट वाला रोटर के बैलेंस मत करीं — पहिले मरम्मत करीं।
- ओह स्पीड पर मत चलाईं जहाँ मशीन अस्थिर व्यवहार करे भा रेजोनेंस में जाव।
- टैकोमीटर के पंखा के इनटेक एयरफ्लो के नजदीक मत राखीं — अइसन मामला भइल बा जहाँ ई इम्पेलर में चूस गइल।
मशीन इंस्पेक्शन: डायग्नोस्टिक क्रम
बैलेंसिंग सिर्फ असंतुलन हटावेला। बाकी सब कुछ — दरार, बेयरिंग प्ले, ढीला फास्टनर, मिसअलाइनमेंट, रेजोनेंस — ई ठीक ना करे — आ अक्सर छुपा देला। एगो आजमावल खोज क्रम: 1) बेयरिंग → 2) दरार → 3) बोल्ट → 4) रेजोनेंस.
रुकल मशीन खातिर इंस्पेक्शन चेकलिस्ट
0 / 10
“कान आ हाथ से” डायग्नोसिस — सीखे लायक
- मशीन के सुनीं। रन-अप आ रन-डाउन के दौरान घटक के साथ-साथ चलीं: खनखनाहट, ठोकर, भा सरसराहट कवनो इंस्ट्रूमेंट से जादा सटीक रूप से समस्या घटक के ओर इशारा करी। रन-डाउन पर, आवाज गायब होखे के पल पकड़ीं।
- हाथ से, हर फास्टनिंग आ कवर जांच करीं — जवन खड़खड़ाला उहे ढीला बा।
- इलेक्ट्रिकल कि मैकेनिकल? चलत घरी पावर काट दीं: इलेक्ट्रोमैग्नेटिक कंपन तुरंत गायब हो जाला, मैकेनिकल कंपन स्पीड के साथ धीरे-धीरे घटेला। 50/100 Hz पर पीक (भा VFD के साथ 300 Hz) इलेक्ट्रिकल ह, असंतुलन ना।
- एक फ्रेम पर दू रोटर एके स्पीड पर चलत के एके साथ बैलेंस ना कइल जा सके — इंस्ट्रूमेंट इनके योगदान अलग ना कर सके। बेल्ट हटाईं आ एक-एक कर के काम करीं।
- रोटर से जतना दूर, कंपन ओतने बढ़ेला (सीढ़ी, केबिन, भा मिरर हिलत बा जबकि बेयरिंग सपोर्ट शांत बा) — ई ढीला संरचनात्मक हिस्सा के रेजोनेंस ह, असंतुलन ना: सेंसर ठीक हिलत हिस्सा पर राखीं आ ओकर आवृत्ति पता करीं।
डिवाइस, कनेक्शन, आ सॉफ्टवेयर
चैनल, टैकोमीटर, फर्मवेयर, सेटिंग्स — पहिला मापन से पहिले जवन कुछ चाहीं
किट के सामान आ चैनल
- Balanset-1A: USB यूनिट, दू कंपन सेंसर (एक्सेलेरोमीटर), लेजर टैकोमीटर, रिफ्लेक्टिव टेप, चुंबकीय स्टैंड, स्केल, कैरिंग केस। पूरा किट लैपटॉप के USB पोर्ट से चलेला — कवनो बैटरी बिल्कुल नइखे।
- सेंसर 1 → कनेक्टर Ch-1 (पुरान हाउसिंग पर X1) → प्लेन 1; सेंसर 2 → Ch-2 (X2) → प्लेन 2। सिंगल-प्लेन बैलेंसिंग चैनल 1 इस्तेमाल करेला। टैकोमीटर Tacho कनेक्टर (X3) में जाला। हर चैनल अलग से कैलिब्रेट होला — इनके मिला मत दीं।
- चैनल रंग पूरा सॉफ्टवेयर में एके ह: Ch-1 — गहरा लाल, Ch-2 — नीला, टैकोमीटर — बैंगनी।
टैकोमीटर चालू करे खातिर तीन बेर दबावे के पड़ेला
ON → AUTO → LASER. LASER ना दबावला पर, बीम धुंधला होला आ निशान में गड़बड़ी के साथ पढ़ल जाला। टैकोमीटर में कवनो बैटरी नइखे — ई केबल से चलेला; बैटरी कम्पार्टमेंट कवर मत खोलीं आ हाउसिंग मत खोलीं। रोटर घूमत घरी, टैकोमीटर डिस्प्ले में rpm में स्पीड देखाए के चाहीं।
कंप्यूटर से जोड़ल
- सेंसर आ टैकोमीटर के यूनिट से जोड़ीं, आ यूनिट के कंप्यूटर के USB पोर्ट से। क्रम सख्त नइखे: सॉफ्टवेयर कवनो भी समय अपने आप डिवाइस खोज लेला।
- सॉफ्टवेयर शुरू करीं आ इंतजार करीं हरियर स्टेटस लाइन मुख्य विंडो के नीचे: USB मॉड्यूल COMx पर मिलल। डिवाइस सिस्टम में “Arduino Due” COM पोर्ट के रूप में देखाला।
- टिमटिमात पियर लाइन के माने डिवाइस नइखे मिलल (ई अबहीं खोज रहल बा); नारंगी के माने केबल अनप्लग बा भा पोर्ट दोसरा प्रोग्राम से लिहल बा। स्टेटस लाइन पर क्लिक करला से तुरंत फिर से कनेक्ट करे के कोशिश शुरू हो जाला।
- अगर सेशन के दौरान केबल निकल जाव, त बस एकरा फिर से लगाईं: कनेक्शन आ लाइव डेटा स्ट्रीम अपने आप ठीक हो जाला, बाकी बीच में रुकल मापन दोहरावे के पड़ी।
सॉफ्टवेयर: वर्जन आ इंटरफेस के दू “युग”
- 1.71/1.72 लाइन — पुरान क्लासिक। आज के तारीख में, हमनी 2.x पर अपडेट करे के सलाह देत बानी: एगो स्थिर रिलीज पहिलहीं आ गइल बा, आ एहमें रन-डाउन प्लॉट बा।
- 2.x लाइन — फिर से लिखल कोर: लगातार डेटा स्ट्रीम, रन-डाउन (कोस्ट-डाउन) प्लॉट, बम्प टेस्ट, ऑर्बिट, अनुकूली मापन, ऑटो-अपडेट, सेशन रिकवरी। मौजूदा 2.3.x वर्जन के डिवाइस फर्मवेयर चाहीं 5.5.0+ — पुरान फर्मवेयर के साथ, मापन ब्लॉक बा आ सॉफ्टवेयर खुद एकरा अपडेट करे के प्रस्ताव देला (15–30 सेकंड, केबल मत निकालीं)।
- सावधान: हॉटकी पीढ़ी के हिसाब से अलग होला! नया संस्करण में: F6 — Balancing, F7 — Charts, F8 — Reports। पुरान में: F6 — Reports, F7 — Balancing, F8 — Charts। बटन लेबल के अनुसार चलीं — चाभी हमेशा बटन पर ही छपल रहेला।
- बैलेंसिंग के दू रूप होला — Classic (1 आ 2 प्लेन खातिर अलग विंडो) आ आधुनिक (रन कार्ड आ लाइव सिग्नल वाला एगो विंडो)। एकरा एहिजा चुनीं F4 – Settings → बैलेंसिंग फॉर्म। गणित एके ह — जवन जादा सुविधाजनक लागे ओकरा इस्तेमाल करीं।
कैलिब्रेशन गुणांक — इनके मत गँवाईं!
हर डिवाइस के अपना खुद के चैनल कैलिब्रेशन गुणांक होला (आमतौर पर 16–25 रेंज में नंबर)। ई दोहरावल रहेला डिवाइस के नीचे के लेबल पर आ बॉक्स पर, आ किट के USB फ्लैश ड्राइव पर एगो फाइल में। पुरान सॉफ्टवेयर वर्जन के फिर से इंस्टॉल भा अपडेट करत घरी, इनके फेर से दर्ज करे के चाहीं ( F4 – Settings → कंपन सेंसिटिविटी टैब); नया 5.x फर्मवेयर में ई डिवाइस में खुद सेव होला आ अपडेट में बचल रहेला। गुणांक सिर्फ निरपेक्ष mm/s रीडिंग के प्रभावित करेला — गलत गुणांक के साथ भी बैलेंसिंग खुद कन्वर्ज हो जाई, बाकी कंपन सीमा के मुकाबले आकलन गलत होई।
छोट-छोट बात जे फील्ड में दिन बचा देला
- सेशन रिकवरी। सॉफ्टवेयर हर बैलेंसिंग कदम अपने आप सेव करेला। क्रैश भा गलती से बंद होखला के बाद, रिकवरी प्रॉम्प्ट पर “Yes” कहीं आ सब रन वापिस आ जाई। मेनू → सत्र बहाल करीं बटन मैनुअल भी काम करेला। सावधान: नया रोटर सेव कइल सेशन हमेशा खातिर मिटा देला।
- COM पोर्ट एरर / PurgeComm Error 22 Windows 11 अपडेट के बाद ई एगो जानल व्यापक समस्या ह: सॉफ्टवेयर के वर्जन 2.x पर अपडेट करीं (बग सिर्फ ओहिजे ठीक बा), केबल निकाल के फिर से लगाईं, आ जरूरत पड़ला पर सेशन रिस्टोर करीं।
- इंस्टॉलेशन: डेटाबेस घटक आ ड्राइवर के अनसिलेक्ट कइले बिना सेटअप विजार्ड इस्तेमाल करीं; Windows रीस्टार्ट मांगी — इंस्टॉलेशन पूरा होखे तक सहमत मत होखीं; प्रोग्राम फोल्डर के OneDrive में मत राखीं; “More info → Run anyway” से SmartScreen ब्लॉक पार करीं।
- VFD (वेरिएबल फ्रीक्वेंसी ड्राइव) से हस्तक्षेप: केबल पर फेराइट रिंग (सबसे पहिले मोटर के आउटपुट केबल पर), सेंसर कनेक्टर पर कसल कपलिंग नट (शील्ड एहसे होके गुजरेला — ढीला नट 50 Hz पिकअप देला), आ लैपटॉप के बैटरी पावर पर चलाईं। VFD खुद उपयोगी ह, हालांकि: ई rpm के आसानी से बदले आ रेजोनेंस से बचे के सुविधाजनक तरीका ह।
- F12 कवनो विंडो में Documents\Bs1A\Screenshots फोल्डर में स्क्रीनशॉट सेव करेला: रिपोर्ट आ सपोर्ट से सवाल खातिर उपयोगी। सपोर्ट के रिपोर्ट भेजे खातिर, इस्तेमाल करीं F1 – About → समस्या के रिपोर्ट करीं… (स्क्रीनशॉट आ पूरा लॉग जोड़ीं)।
- स्पेयर पार्ट्स: टैकोमीटर सबसे नाजुक हिस्सा ह, एहसे एगो स्पेयर साथे राखीं; सेंसर लगभग अविनाशी ह; कमजोर जगह केबल आ कनेक्टर ह।
डिवाइस स्पेसिफिकेशन (संक्षेप में)
| कंपन वेग (RMS) | 0.02–80 mm/s |
| कार्यशील आवृत्ति बैंड | 5–1,000 Hz (एम्प्लीट्यूड त्रुटि 5–550 Hz पर ≤10%, 550–1,000 Hz पर 20% तक) |
| गति | 0.5–99,999 rpm (व्यवहार में, ~300 से ~60,000 rpm तक बैलेंसिंग) |
| फेज सटीकता | ±1° |
| सेंसर | MEMS एक्सेलेरोमीटर ±3g, कंपाउंड में पॉटेड; केबल 5 m (मांग पर 10–15 m तक) |
| टैकोमीटर | लेजर, कार्यशील दूरी 10–500 mm |
| पावर | लैपटॉप के USB पोर्ट से, पूरा किट |
| OS | Windows 7–11 (macOS/Android नइखे); सॉफ्टवेयर में कवनो लाइसेंस भा सब्सक्रिप्शन नइखे, अपडेट मुफ्त बा |
बेयरिंग के बढ़ल दोष स्पेक्ट्रम में लउकेला।
कंपन सेंसर लगावल
आधा मशीन जे “बैलेंस नइखे होत” ऊ सेंसर सही से लगावला से ठीक हो जाला
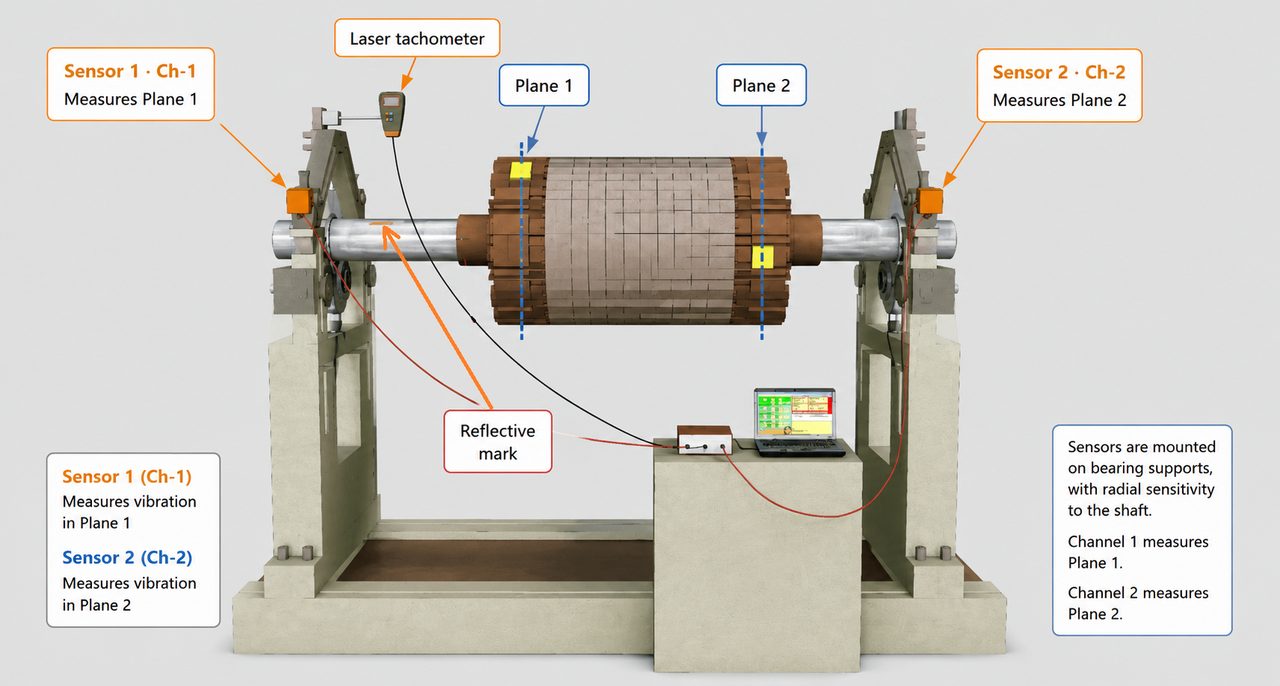
कहाँ आ कइसे लगाईं
- सख्ती से रेडियल — घूर्णन के अक्ष के लंबवत; मापन अक्ष मैग्नेट से होके गुजरेला। मशीन के अंतिम सतह पर कबो ना: ई अक्षीय कंपन ह, आ बैलेंसिंग “काम ना करी।” असली मामला: एगो मल्चर दू बेर “बैलेंस नइखे होत रहे” जबकि सेंसर अंतिम सतह पर बइठल रहे; इनके ऊपर ले गइल — तुरंत 5 आ 7 mm/s आ शांत। “कबो-कबो सब कुछ बुनियादी बात पर आके रुक जाला।”
- सिर्फ कठोर, ठोस हिस्सा पर, बेयरिंग के जतना करीब हो सके — बेयरिंग सपोर्ट, फ्रेम, स्टिफनिंग रिब के नजदीक। ढीला कवर पर ना, शीट-मेटल गार्ड पर ना, गैसकेट या रबर से अलग कइल हिस्सा पर ना। अगर सिग्नल “फटल” ह, साइन वेव जइसन ना लागे, या कुल कंपन 1× घटक से बहुत जादा ह, त सेंसर एगो हिस्सा पर बइठल बा जे खुद हिलत बा — एकरा जगह बदलीं।
- कठोरता से लगावल मशीन पर (बेडप्लेट, नींव) ऊर्ध्वाधर कठोरता अक्सर एतना जादा होला कि सिग्नल “दब जाला” — सेंसर लगाईं क्षैतिज रूप से: मशीन ओह दिशा में जादा लचीला ह। सॉफ्ट/स्प्रिंग सपोर्ट पर, एकरा ऊपर लगाईं। सेंसर के ओरिएंटेशन बदलल रेजोनेंस से बचे के एगो वैध तरीका ह, बाकी ओकरा बाद पूरा प्रक्रिया फिर से शुरू हो जाला।
- सिर्फ मैग्नेट के माध्यम से संपर्क, एकर पूरा सतह पर: सेंसर के किनारा हाउसिंग के ना छुए के चाहीं। बेलनाकार सतह पर सपाट मैग्नेट मत राखीं — संपर्क सिर्फ एगो बिंदु पर होला, आ सेंसर हिलेला। मैग्नेट के नीचे M4 थ्रेड बा: कठिन जगह में, स्टड या एडाप्टर से लगाईं; एल्युमिनियम हाउसिंग पर (मैग्नेट ना पकड़े) लपेटल लंबा केबल टाई या M4 बोल्ट इस्तेमाल करीं।
- स्प्रिंग एलिमेंट पर ना बैलेंसिंग स्टैंड के: स्प्रिंग विकृत होला आ सिग्नल बिगाड़ेला। सेंसर सपोर्ट के चलत हिस्सा पर जाला, बेयरिंग के जतना करीब हो सके।
- केबल: सेंसर के कबो केबल से मत खींचीं, आ केबल के अइसन राखीं कि ई रोटर पर ना लपेटा जाव (ई किट के मरे के सबसे सामान्य तरीका ह)। कनेक्टर पर “बेल” कपलिंग नट कस दीं: शील्ड एहसे होके गुजरेला, आ ढीला नट 50 Hz मेन हस्तक्षेप पकड़ लेला।
- सेंसर लगावल रहते वेल्डिंग अनुमत बा — सेंसर जगह पर छोड़ दीं, बाकिर उनके उपकरण से अलग कर दीं आ वेल्डर के ग्राउंड क्लैंप वेल्ड के बगल में रोटर पर लगा दीं, जेसे वेल्डिंग करंट इलेक्ट्रॉनिक्स से ना गुजरे।
सेंसर आ चैनल के त्वरित जांच
- कंपन मीटर खोलीं आ सेंसर के हाथ से हिलाईं: चार्ट पर लगभग 30–100 mm/s एम्प्लीट्यूड वाला साइन वेव देखाए के चाहीं। स्थिर 0.0X mm/s शोर तल ह: सेंसर, केबल, या कनेक्टर मरल बा।
- अदल-बदल के दोष के पता लगाईं: इंस्ट्रूमेंट कनेक्टर पर सेंसर बदलीं, फिर मशीन पर। अगर “शून्य” सेंसर के पीछे जाव, त सेंसर/केबल दोषी ह; अगर ई चैनल पर रहे, त कनेक्टर या इंस्ट्रूमेंट चैनल दोषी ह।
टैकोमीटर आ रिफ्लेक्टिव मार्क
निशान फेज संदर्भ ह: जवन भी एकरा बिगाड़े, ओ गणना के बिगाड़ी
पूरा प्रक्रिया के दौरान टैकोमीटर या निशान के मत छुईं। निशान फेज शून्य ह। अगर रन के बीच टेप हटावल जाव या टैकोमीटर खिसकावल जाव, त इंस्ट्रूमेंट ओह खिसकाव के ट्रायल वेट के असर समझ ली आ वेट के गलत गणना करी। ई एगो असली मामला ह: एगो ग्राहक प्रक्रिया के बीच में निशान के जगह बदल दिहलें आ गणना “बिगड़ गइल”।
निशान
- एक परिधि पर निशान, 10–20 mm चौड़ा (ऊँच स्पीड पर चौड़ा: 14,000+ rpm पर टैकोमीटर संकीर्ण निशान छोड़ देला)। किट के सफेद रिफ्लेक्टिव टेप सबसे बढ़िया काम करेला।
- निशान के चारों ओर के बैकग्राउंड मैट आ गहरा होखे के चाहीं। चमकत शाफ्ट के काला मार्कर से काला करीं या मैट टेप से ढंकीं, नाहीं त टैकोमीटर चमक के निशान गिन ली।
- कहाँ चिपकाईं: हब या शाफ्ट पर — ओह हिस्सा पर जे सख्ती से रोटर के स्पीड पर घूमे। ब्लेड पर ना (नाहीं त इंस्ट्रूमेंट सब चारो ब्लेड देखी)। अगर रोटर गियरबॉक्स के पीछे बा, त निशान रोटर पर ही जाला, इनपुट शाफ्ट पर ना।
टैकोमीटर
- चालू करल: ON → AUTO → LASER; निशान के दूरी 10–500 mm (आमतौर पर 20–50 cm); अगर चमक होखे, त बीम के सतह से लगभग 45° झुकाईं।
- स्पीड रीडिंग असली से 2–3 गुना ज्यादा? लेजर “अतिरिक्त निशान” देखेला: चमकत धब्बा, बोल्ट, छेद, वेल्ड, तेल के दाग। डायग्नोसिस सरल ह: 8695 / 2856 ≈ 3, त तीन गो “निशान” बा। चमकत धब्बा के रगड़ के हटाईं या ढंकीं, कोण आ दूरी बदलीं।
- सूरज आ तेज दिन के रोशनी फोटोसेल के अंधरा बना देला — सीधा धूप के बिना भी। लक्षण: रउआ टैकोमीटर के लगे जाईं (रोशनी रोकत) आ ई काम करे लागेला; रउआ हटीं आ ई रुक जाला। इलाज: कवनो तरीका से छाया करीं — कार्डबोर्ड के टुकड़ा, हाथ, चिथड़ा, छाता। “साधारण कार्डबोर्ड के टुकड़ा से बढ़िया कुछुओ काम ना करे।”
- “12 या 6 बजे” वाला ट्रिक: अगर ट्रैक्टर के हाइड्रोलिक्स पर उपकरण धीरे-धीरे नीचे झुके, त बीम के परिधि के ऊपरी या निचला बिंदु पर लक्ष्य करीं — जइसे-जइसे ई झुके, लेजर बस निशान देखल बंद कर देला (जवन साफ बा) फेज के बिना पता चले खिसकावे के बदले।
- “टैकोमीटर फेल्योर” जबकि स्पीड रीडिंग सही बा — “तैरत” स्पीड वाला मशीन (बेल्ट ड्राइव, कृषि मशीनरी) खातिर टैकोमीटर फिल्टर बहुत सख्त बा। मानक उपाय: सेट करीं टैको असमानता = 200 (पुरान वर्जन) या ढील करीं टैको फिल्टर में F4 – Settings (नया वर्जन: Auto / Fine 1% … Rough 20%)। बाकी अगर हो सके, त फिल्टर ढील करे के बदले पहिले अस्थिरता के कारण हटाईं।
- ~45,000–60,000 rpm से ऊपर टेप उतरे लागेला आ खुद असंतुलन पैदा करेला — Hall सेंसर पर स्विच करीं (ई इंस्ट्रूमेंट से जुड़ेला)।
- बिना मशीन के टैकोमीटर के जांच करल: एकरा जलत मेन-पावर्ड इनकैंडिसेंट लैंप पर लक्ष्य करीं: काम करत यूनिट 50 Hz मेन पर लगभग 6,000 rpm या 60 Hz मेन पर लगभग 7,200 rpm देखावेला (फिलामेंट मेन आवृत्ति के दुगुना पर टिमटिमाला)।
बैलेंसिंग से पहिले: कंपन मीटर, स्पेक्ट्रम, रेजोनेंस
तीन जांच जे तय करेला कि बैलेंसिंग बिल्कुल संभव बा कि ना
जांच 1। कंपन मीटर में एक मिनट: स्थिरता
- कंपन मीटर खोलीं: F5 – कंपन मीटर। मशीन के ऑपरेटिंग स्पीड तक ले जाईं।
- एक मिनट देखीं। रीडिंग जरूर दोहराईं: एम्प्लीट्यूड स्कैटर 10–15% के भीतर, फेज 10° के भीतर। नया वर्जन में मान के नीचे रंगीन बार मदद करेला: हरियर स्थिर माने रउआ माप सकीलें, नारंगी अस्थिर माने रउआ ना कर सकीलें।
- अगर रीडिंग एसे जादा “भटके”, त बैलेंस करे खातिर बहुत जल्दी बा: कारण रेजोनेंस, अस्थिर स्पीड या मैकेनिकल समस्या ह। इंस्ट्रूमेंट यादृच्छिक उतार-चढ़ाव के ट्रायल वेट के असर समझ ली, आ गणना बेकार होई।
- अगर रीडिंग अस्थिर बा, त एवरेजिंग बढ़ा सकीलें (औसत: डिफॉल्ट रूप से 32, अस्थिर होखला पर 64–128), बाकी याद राखीं: एवरेजिंग लक्षण के छुपावेला, कारण के ठीक ना करे।
जांच 2। Vo बनाम Vs आ स्पेक्ट्रम
V1o के V1s से तुलना करीं (देखीं सिद्धांत)। अगर 1× घटक कुल वाइब्रेशन के सिर्फ छोट हिस्सा ह, त एनालाइजर खोलीं (F7 – चार्ट, पुरान वर्जन में F8) आ स्पेक्ट्रम देखीं:
| स्पेक्ट्रम का देखावेला | एकर मतलब का ह |
|---|---|
| ठीक 1× पर एगो प्रधान पीक | असंतुलन होखे के संभावना बा — मैकेनिक्स जांचला के बाद, बैलेंस कर सकीलें। |
| 2× पर एगो साफ पीक | मिसअलाइनमेंट, कपलिंग, मुड़ल शाफ्ट, ज्यामिति। बैलेंसिंग एकरा ठीक ना करी। |
| हार्मोनिक्स के “जंगल”: 2×, 3×, 4×… | ढीला फास्टनर, प्ले, छुअत हिस्सा। सब कुछ कस दीं आ पहिले इनके ठीक करीं। |
| 50/100 Hz पर पीक (या VFD के साथ 300 Hz), रनिंग स्पीड के गुणज ना | इलेक्ट्रिकल/हस्तक्षेप, मैकेनिकल ना। टेस्ट: पावर काट दीं — इलेक्ट्रिकल कंपन तुरंत गायब हो जाला। |
| चौड़ा, “फैलल” बेस वाला पीक | अस्थिर स्पीड या नजदीक रेजोनेंस। |
| स्पीड बदलला पर भी पीक अपने जगह रहेला | संरचनात्मक रेजोनेंस। अगर पीक स्पीड के साथ चले, त ई घूमत हिस्सा ह (पुली, बेल्ट, आंतरिक शाफ्ट): लेजर टैकोमीटर के संदिग्ध घटक पर इशारा करीं आ आवृत्ति के तुलना करीं। |
जांच 3। रेजोनेंस
रेजोनेंस तब होला जब रनिंग स्पीड संरचना के प्राकृतिक आवृत्ति से मेल खा जाला। रेजोनेंस पर आ ओकर नजदीक (स्पीड के ±20–30%) बैलेंसिंग असंभव ह: रीडिंग उछलेला, फेज पलटेला, आ इंस्ट्रूमेंट रोटर के “चारों ओर” वेट मांगत रहेला।
- लक्षण: सिर्फ 100–200 rpm के स्पीड बदलाव से कंपन कई गुना बदल जाला (5 mm/s, 15 mm/s हो जाला); पीक से गुजरत घरी फेज ~180° पलट जाला; संरचना छोट-छोट चीज (चिथड़ा, प्रॉप) पर तेजी से प्रतिक्रिया देला।
- Run-down (कोस्ट-डाउन) प्लॉट एकरा खोजे खातिर मुख्य टूल ह: वाइब्रेशन मीटर → Run-down टैब → रोटर के स्पीड तक ले जाईं → F9 → ड्राइव बंद करीं आ मुक्त रूप से कोस्ट डाउन होखे दीं। प्रोग्राम स्पीड के मुकाबले एम्प्लीट्यूड आ फेज के प्लॉट बनावेला: रेजोनेंस = पीक + फेज पलटाव। पीक से दूर एगो “पठार” पर बैलेंस करीं।
- बंप टेस्ट ई ओह मशीन खातिर ह जे रेजोनेंस से होके ना चलावल जा सके: मशीन रोकल रहते सक्षम करीं बंप टेस्ट टैब (चेकबॉक्स में F4 – Settings → एक्सपेरिमेंटल), Start दबाईं आ रबर मैलेट से मारीं (या लकड़ी के ब्लॉक से हथौड़ी — कबो नंगा स्टील ना) लगे सेंसर, ओकरा पर ना। स्पेक्ट्रम के पीक प्राकृतिक आवृत्ति ह; उपयोगी रूपांतरण: 1 Hz = 60 rpm।
- स्टेप्ड स्वीप: न्यूनतम स्पीड से शुरू करीं आ 50–100 rpm के कदम में बढ़ीं, हर कदम आधा मिनट राखत आ 3–4 मापन लेत — एम्प्लीट्यूड आ फेज के टेबल खतरनाक जोन आ “घाटी” देखाई जहाँ बैलेंसिंग सुरक्षित ह।
- रेजोनेंस से कइसे बचल जाव: ऑपरेटिंग स्पीड बदलीं (कबो-कबो 200–300 rpm के बदलाव काफी होला); कठोरता बदलीं — स्टिफनिंग रिब, एंगल ब्रैकेट, प्रॉप (एगो क्लासिक मामला: एगो पंखा 9 दिन तक बैलेंस नइखे होत रहे; पंखा हाउसिंग के जैक से प्रॉप कइल गइल आ ई तुरंत बैलेंस हो गइल); सेंसर के मापन दिशा बदलीं। कवनो बदलाव के बाद, प्रक्रिया फिर से शुरू करीं।
कवन स्पीड पर बैलेंस करीं
- ऑपरेटिंग स्पीड पर — जवन स्पीड पर मशीन असल में काम करेला। “सिद्धांत में कठोर रोटर के कम स्पीड पर बैलेंस कइल जा सके, बाकी सिद्धांत में सिद्धांत आ व्यवहार में कवनो फर्क नइखे होत, जबकि व्यवहार में होला”: हमेशा ऑपरेटिंग स्पीड पर परिणाम सत्यापित करीं।
- ओह स्पीड मत चुनीं “जहाँ सबसे जादा हिलेला” — रेजोनेंस पर सबसे जादा हिलेला, आ ठीक ओहिजे रउआ बैलेंस ना कर सकीलें।
- 30–50 mm/s से ऊपर कंपन? दू चरण में बैलेंस करीं: पहिले न्यूनतम स्पीड (500–900 rpm) पर मोटा-मोटी पास, फिर ऑपरेटिंग स्पीड पर पूरा प्रक्रिया फिर से। बहुत भारी कंपन के साथ केसिंग “जेली जइसन विकृत” हो जाला आ इन्फ्लुएंस गुणांक बहेला।
- अगर मशीन में तीन गति सेटिंग बा, त सभसे निचला से शुरू करीं।
बैलेंसिंग: प्लेन, ट्रायल वेट, रन
पूरा प्रक्रिया — मोड चुनला से लेके करेक्शन वेट लगावे तक
एक प्लेन कि दू
- L/D < 0.5 — एक प्लेन (Nikolai सुरक्षित खेलेलें आ सीमा के रूप में 1/3 इस्तेमाल करेलें)। एगो डिस्क, पुली या संकीर्ण इम्पेलर “पैनकेक” जइसन व्यवहार करेला: एगो मास काफी बा।
- L/D ≥ 0.5 — दू प्लेन। लंबा रोटर पर सिरा विपरीत दिशा में खींच सकेला (कपल असंतुलन) — एगो अकेला मास एकरा ठीक ना कर सके।
- संकीर्ण रोटर पर भी दू प्लेन इस्तेमाल करीं अगर ई 2,800–3,000+ rpm पर चले या ग्रेड G 2.5 या बेहतर चाहीं।
- साइट पर देखे लायक संकेत: रउआ एक प्लेन में बैलेंस कइनी, आ दोसरा बेयरिंग सपोर्ट पर वाइब्रेशन ऊँच रहल — दू में बदलीं।
- लागत: एक प्लेन में 3 रन लागेला (Run 0 → Run 1 → ट्रिम रन), दू प्लेन में 4 लागेला (Run 2 जोड़ल जाला)।
- बैलेंसिंग के बाद एगो संकेत: अगर दुनो प्लेन में वेट के कोण मिल जाव, त असंतुलन स्टैटिक रहे; अगर वेट अलग-अलग प्लेन में 0° आ 180° पर पहुंच गइल, त कपल असंतुलन हावी रहे।
ट्रायल वेट: मास आ जगह
- मोटा द्रव्यमान अनुमान — ट्रायल वेट के अपकेंद्री बल रोटर के वजन के एगो मामूली हिस्सा होखे के चाही (अंतर्निहित अनुमान ≈7% के लक्ष्य रखेला)। स्वीकृति के सिर्फ एगो मापदंड बा: ट्रायल रन के बाद 1× एम्प्लीट्यूड जरूर बदले 20–30% या फेज से 20–30° (“भटकत” रीडिंग के साथ — 50% या ओसे जादा, बाकी दू गुना से जादा ना)। अगर बदलाव छोट होखे, त वेट के 1.5–2 गुना बढ़ाईं आ रन दोहराईं। प्रोग्राम खुद बहुत कमजोर रिस्पॉन्स के अस्वीकार कर देला: ट्रायल वजन बहुत छोट.
- बहुत भारी वेट भी नुकसानदायक बा — ई प्रणाली के नॉनलीनियरिटी में धकेल देला आ खतरनाक ह। एगो उदाहरण: 1 mm/s से कम वाइब्रेशन वाला क्रशर पर ग्राहक 3–4 kg वेल्ड कर दिहलें — वाइब्रेशन तेजी से खराब हो गइल; 1 kg आदर्श निकलल। रोटर बैलेंस के जतना करीब होला, ई हर ग्राम के प्रति ओतने संवेदनशील होला।
- कहाँ राखीं: जहाँ सुविधाजनक होखे। ओह बिंदु ओह प्लेन खातिर कोणीय शून्य बन जाला। दू प्लेन में वेट के एके लाइन पर होखे के जरूरत नइखे। जगह के चॉक या मार्कर से चिन्हित करीं — कई रन के बाद एकरा भुला जाइल आसान बा।
- ट्रायल वेट के दोसर जगह ले जाइल जाला, जोड़ल ना: बाद में Run 1 एकरा हटावल जाला आ प्लेन 2 में ले जाइल जाला Run 2। दुनो ट्रायल वेट एक साथ मत लगाईं — इंस्ट्रूमेंट प्लेन के अलग ना कर पाई। आ करेक्शन वेट लगावे से पहिले जरूर ट्रायल वेट हटाईं — लोग एकरा हमेशा भुला जाला। अगर हटावल ना जा सके (वेल्ड कइल) — टिक करीं रोटर पर छोड़ दीं आ गणना एकरा ध्यान में राखी।
- ट्रायल वेट के वजन करीं आ एकर मास ठीक-ठीक दर्ज करीं — कुछ गिनल-चुनल नंबर में से एक जे सटीक होखे के चाहीं। इंस्टॉलेशन त्रिज्या लगभग दर्ज कइल जा सकेला (नीचे देखीं)।
मशीन के हिसाब से सामान्य ट्रायल वेट मास (फील्ड अनुभव)
| मशीन | सामान्य ट्रायल वेट |
|---|---|
| छोट पंखा | ~10 g |
| पंखा, 900–1,500 rpm | 40–80 g |
| बड़ पंखा | ~100 g |
| स्ट्रॉ चॉपर / कंबाइन हार्वेस्टर एक्सेलेरेटर | 50–100 g |
| मावर | 200–400 g |
| मल्चर | 400–500 g |
| वन मल्चर, बड़का क्रशर | 500–700 g |
| ~1.7-टन रोटर वाला क्रशर | ~1 kg |
| भारी ड्रम | 800–1,000 g |
| छोट टर्बाइन, स्पिंडल | 3–50 g |
ई व्यवहार से मार्गदर्शक मान ह, नियम ना: 20–30% मापदंड तय करेला। प्रोग्राम में एगो पहिला ट्रायल वजन अनुमान विंडो — Run 0 डेटा से मास आ “हल्का” साइड के अनुमान (एकरा खातिर सेंसर टैकोमीटर के साथ लाइन में होखे के चाहीं)।
त्रिज्या के बारे में: ई वजन के गणना के प्रभावित ना करे। करेक्शन मास आ कोण एकरा बिना गणना हो जाला; त्रिज्या सिर्फ अवशिष्ट असंतुलन के g·mm में आ परिणाम के ग्राम में देखावे खातिर जरूरी ह। अगर रउआ के ठीक-ठीक मालूम ना होखे — त एगो अनुमानित मान दर्ज करीं, बाकी जरूर दर्ज करीं: खाली त्रिज्या (या कबो दर्ज ना कइल ट्रायल वेट मास) के साथ परिणाम ट्रायल मास के प्रतिशत के रूप में आवेला, जवन अक्सर शुरुआती लोग के डरावेला। 100 g ट्रायल वेट के 150% = 150 g। सिर्फ एगो नियम: करेक्शन वेट के ट्रायल वेट के बराबर त्रिज्या पर लगाईं; अगर त्रिज्या अलग बा — खुद फिर से गणना करीं: मास × (ट्रायल त्रिज्या / नया त्रिज्या)। रोटर अक्ष के साथ वेट खिसकावल ठीक बा — ई कोण के प्रभावित ना करे।
प्रोग्राम में प्रक्रिया (Modern फॉर्म; Classic में कदम एके ह)
- तैयारी। Tab F2 – एक-प्लेन भा F3 – दू-प्लेन → F6 – बैलेंसिंग (पुरान वर्जन में F7)। पहिला रन से पहिले प्लेन के संख्या चुनीं, ट्रायल वेट के मास दर्ज करीं (मास, g) आ त्रिज्या (त्रिज्या, mm) हर प्लेन खातिर; यूनिट इंडिकेटर जांचीं: ई “g” देखावे के चाहीं, नारंगी “%” ना।
- Run 0 — शुरुआती मापन। रोटर के ऑपरेटिंग स्पीड तक ले जाईं, स्थिर टैको सिग्नल के इंतजार करीं आ दबाईं F7 Run। कार्ड एम्प्लीट्यूड, फेज आ स्पीड रिकॉर्ड करेला। मशीन रोकीं।
- Run 1 — प्लेन 1 में ट्रायल वेट। तौलल ट्रायल वेट लगाईं (एकर जगह = प्लेन 1 के 0°), मशीन के ओही स्पीड पर चलाईं, दबाईं F7 Run। रिस्पॉन्स जांच करीं (20–30%)। रुकीं, वेट हटाईं (जब तक रोटर पर छोड़ दीं चुनल बा)।
- Run 2 — प्लेन 2 में ट्रायल वजन (सिर्फ दू-प्लेन)। पहिले जइसन: प्लेन 2 में वेट, रन, मापीं, हटाईं।
- गणना अपने आप होला आखिरी ट्रायल रन के बाद: प्लेन कॉलम मास (g) आ कोण (°) देखावेला, साथे क्रिया — मास जोड़ीं या हटाईं। खोलीं पोलर देखाईं — पोलर प्लॉट वेट के जगह आ घूर्णन दिशा खातिर एगो तीर देखावेला।
- करेक्शन वेट लगाईं — “आधा नियम” (नीचे) के पालन करत, ओह प्लेन के ट्रायल वेट के जगह से घूर्णन दिशा में कोण मापत, ओही त्रिज्या पर।
- Run T — ट्रिम रन। मशीन शुरू करीं आ दबाईं F7 Run। प्रोग्राम अवशिष्ट कंपन आ असंतुलन देखावेला आ इनके टॉलरेंस से तुलना करेला (हरियर — टॉलरेंस के भीतर, लाल — नइखे)। फिर ट्रिम इटरेशन आवेला (सेक्शन “ट्रिम रन आ परिणाम के मूल्यांकन”).
F5 Back बटन आखिरी कदम पूर्ववत करेला; मेनू → नया रोटर एगो पूरा रीसेट ह (ई ऑटोसेव कइल सेशन भी मिटा देला!)। प्रोग्राम खुद जे गलती पकड़ेला: ट्रायल वेट बहुत छोट, रीडिंग ना बदलल (“का रउआ सच में वेट लगवलीं?”), सेंसर ओवरलोड (क्लिपिंग), रन के बीच अस्थिर स्पीड।
“आधा नियम” — मुख्य फील्ड तकनीक। मान लीं इंस्ट्रूमेंट के गणना 240 g 135° पर आइल। एक साथ सब मत लगाईं:
1) लगाईं आधा (120 g) गणना कइल कोण पर आ ट्रिम रन करीं।
2) कंपन लगभग आधा घटल आ कोण “बहल” ना — प्रणाली रैखिक ह: बाकी जोड़ीं आ खतम करीं।
3) ई एसे जादा या कम घटल, या कोण खिसकल — भिन्नात्मक कदम में (हर नया गणना के 1/3, 1/4) जारी राखीं, हर रन के बाद इंस्ट्रूमेंट के फिर से गणना करे दीं।
4) कंपन पहिलहीं शून्य के करीब बा — एक-तिहाई के कदम में जाईं: शून्य के करीब प्रणाली खास संवेदनशील होला।
काहे: नॉनलीनियर मशीन पर पूरा मास ओवर-करेक्ट कर देला — कंपन एके रहेला, बाकी कोण ~180° पलट जाला, आ शुरुआती लोग “अपन पूँछ पकड़े” लागेला। अगर वेट लगावला के बाद कोण 180° पलटत देखीं — त रउआ ओवर-करेक्ट कइनी: आधा हटाईं।
कोण मापल — इहाँ सबसे जादा गलती होला
- 0° ओहिजा ह जहाँ ए प्लेन के ट्रायल वेट रहे। रिफ्लेक्टिव मार्क ना, आखिरी लगावल वेट ना, नजदीक के स्क्राइब लाइन ना। हर प्लेन के अपना शून्य होला।
- कोण ओही दिशा में मापल जाला जेह दिशा में रोटर घूमेला।
- कोण कइसे मापीं: सबसे सटीक तरीका आर्क लंबाई से ह: length = π × D × (angle/360), घूर्णन दिशा में शून्य से टेप माप से मापल। या फोन पर प्रोट्रैक्टर ऐप इस्तेमाल करीं, या पाई के टुकड़ा जइसन 45–90° सेक्टर में “आंख से” जाईं। ±5° के गलती गंभीर नइखे; कृषि मशीनरी खातिर रन के बीच ±15–30° भी सामान्य ह।
- “मास हटाईं” क्रिया ओही करेक्शन ह, बाकी बिंदु 180° खिसकेला (भारी साइड के ड्रिल या ग्राइंड करीं)। विधि दुनो प्लेन में एक होखे के चाहीं। ड्रिलिंग से पहिले, दूसरा साइड पर अस्थायी वेट से गणना के सत्यापित करल फायदेमंद ह।
- हर ट्रिम रन खातिर भी ओही शून्य राखल जाला — एहसे ट्रायल वेट के जगह स्थायी रूप से चिन्हित करीं।
करेक्शन वेट: का इस्तेमाल करीं आ कइसे लगाईं
वेल्डिंग, बोल्ट, क्लैंप — आ वेल्ड खुद के वजन कतना बा
वेल्डिंग — मुख्य तरीका
- पहिले टैक वेल्ड, अंत में पूरा वेल्ड। वेट के कम से कम 3–4 जगह पर 1 cm या ओसे लंबा वेल्ड से टैक करीं — ई ट्रिम रन खातिर काफी बा। परिणाम पुष्ट होखला के बाद ही पूरा वेल्ड करीं, आ फिर एगो अउरी ट्रिम रन करीं: वेल्डिंग से मास बढ़ेला।
- वेल्ड के वजन 30–100 g होला, आ ढेर वेल्डिंग से 300–400 g तक। एगो उपयोगी ट्रिक: आखिरी कदम में, गणना कइल से 50–100 g कम लगाईं “वेल्ड खातिर गुंजाइश छोड़त”, आ पूरा वेल्डिंग के बाद जरूरत पड़ला पर एंगल ग्राइंडर से थोड़ा घिस दीं, या विपरीत साइड पर छोट काउंटरवेट जोड़ीं।
- सामग्री: माइल्ड लो-कार्बन स्टील (हाई-कार्बन स्टील झटका लगला पर दरक जाला) आ झटका वाला भार खातिर रेटेड इलेक्ट्रोड। साथे राखे लायक: 20×20 mm स्क्वायर बार, चौड़ा बॉडी (फेंडर) वॉशर (~100 g तक), बड़ नट। 2 kg रेटेड स्केल राखीं — मल्चर खातिर वेट एक किलोग्राम से जादा हो सकेला।
- अगर कुछ ओकरा ऊपर से चले (बेल्ट, रोलर), त वेट बाहरी व्यास से बाहर ना निकले के चाहीं।
बिना वेल्डिंग के
- चाकू लगावे के बोल्ट पर वॉशर (कंबाइन हार्वेस्टर) — बिल्कुल वेल्डिंग ना; पंखा इम्पेलर के पिछला प्लेट पर एल्युमिनियम रिवेट पर वॉशर।
- ड्राइवशाफ्ट पर पाइप क्लैंप + थ्रेड लॉकर; ब्लेड पर क्लिप — सिर्फ सेरेशन वाला स्प्रिंग स्टील (सामान्य वाला उड़ जाला)।
- चिपकावे वाला ऑटोमोटिव व्हील वेट — सिर्फ भीतरी रिम के सतह (सेंट्रीफ्यूगल बल इनके फाड़े के बदले दबावेला), आ इनके ऊपर टेप लपेटीं। छोट हिस्सा पर, हीट-श्रिंक ट्यूबिंग आ प्रबलित (फिलामेंट) टेप मदद करेला।
- मैग्नेट के वजन के रूप में इस्तेमाल ना करीं — ऑपरेटिंग स्पीड पर ई निश्चित रूप से उड़ जाई।
मात्रा के बारे में सामान्य समझ
- पुरान आ फैक्ट्री के वेट मत हटाईं — इंस्ट्रूमेंट इनके अपने आप ध्यान में राखेला (ई पहिलहीं शुरुआती वेक्टर में “शामिल” बा)। इनके सिर्फ तब हटाईं जब नया खातिर भौतिक रूप से जगह ना बचे।
- अगर रोटर “साही जइसन कांटेदार” हो जाला, त कवनो बात नइखे — जरूरी बात ई ह कि कंपन गइल। पुरान वेट के जगह बदले से नया वेट जोड़ल आसान होला।
- बड़ मशीन पर एगो छोट गणना कइल मास के नजरअंदाज कइल जा सकेला: “फंसल टहनी के वजन 10 g होला।” भारी रोटर पर, ~50 g से कम वेट बेकार होला।
प्रोग्राम में विशेष इंस्टॉलेशन विधि: फिक्स्ड पोजीशन, सर्कुलर ग्रूव, ड्रिल
- फिक्स्ड पोजीशन — फिक्स्ड जगह वाला इम्पेलर आ रोटर खातिर (ब्लेड, बोल्ट): पोजीशन के संख्या दर्ज करीं, आ प्रोग्राम करेक्शन के दू नजदीक पोजीशन के बीच बांट देला (पोजीशन नंबर आ मास वाला Z1/Z2 पंक्ति)। पोलर डायग्राम पर बंटवारा जांचीं।
- गोलाकार खाँच — एगो वलयाकार ग्रूव में बराबर मास के तीन वेट (ग्राइंडिंग व्हील के T-स्लॉट): प्रोग्राम इनके अइसन कोण पर राखेला कि परिणामी वेक्टर करेक्शन के बराबर होखे।
- ड्रिल / मास हटाईं — ड्रिलिंग से बैलेंसिंग: रउआ ड्रिल व्यास, अधिकतम गहराई आ सामग्री घनत्व दर्ज करीलें — प्रोग्राम गहराई, कोण (भारी साइड = वेट इंस्टॉलेशन कोण से 180°) आ छेद के संख्या के गणना करेला।
- करेक्शन विधि (जोड़ीं/हटाईं) सब प्लेन में एक होखे के चाहीं।
ट्रिम रन आ परिणाम के मूल्यांकन
ट्रिम रन, कब रुकीं, आ “अच्छा” काहे के मानल जाला
फाइन-ट्यूनिंग (ट्रिम इटरेशन)
- ट्रिम रन के बाद, कवनो नया ट्रायल रन के जरूरत नइखे — इन्फ्लुएंस गुणांक पहिलहीं मालूम बा। प्रोग्राम एगो अतिरिक्त वेट के गणना करेला; एकरा लगाईं (“आधा नियम” के पालन करत) पहिले से लगावल वेट के बिना हटवले, आ ट्रिम रन दोहराईं। आमतौर पर 2–3 इटरेशन काफी होला।
- ट्रेंड देखीं। अगर कंपन लगातार घटत बा, थोड़ा भी — जारी राखीं। अगर ई बढ़ल — रुकीं: वेट लगावल जारी मत राखीं, कारण खोजीं (कोण? मैकेनिक्स? रेजोनेंस?)। हर रन के तुलना करल फायदेमंद ह Run 0 लॉग में: कबो-कबो सबसे बढ़िया परिणाम बीच के कदम में रहल — रउआ ओह वेट कॉन्फ़िगरेशन पर वापिस जा सकीलें।
- ट्रिम चरण स्वभाव से अनंत ह — इंस्ट्रूमेंट हमेशा एगो अउरी छोट वेट के सुझाव देई। रउआ टॉलरेंस के आधार पर तय करीलें कि कब रुकल जाव। रउआ शून्य के जतना करीब जाईं, गणना कइल मास आ कोण ओतने “भटके” — शून्य के करीब सिर्फ शोर बचेला; कम कंपन पर मापन स्कैटर के बारे में चेतावनी सामान्य ह, गड़बड़ी ना।
- एगो स्वस्थ मशीन 4–5 रन में बैलेंस हो जाला। पहिला कोशिश में “शून्य” पर पहुंचल सिर्फ लैबोरेटरी स्टैंड पर होला। बाकी अगर रउआ पहिलहीं बिना परिणाम के कई रन कर चुकल बानी — ई एगो डायग्नोसिस ह: मैकेनिकल कारण खोजीं।
- पुनरावृत्ति जांच: वेट हटाईं — कंपन शुरुआती स्तर पर लवटे के चाहीं। अगर ना लवटल — मशीन के भीतर कुछ खिसकत बा (भीतर बालू, ढीला हथौड़ी, अपना सीट में घूमत बेयरिंग); कवनो पुनरावृत्ति नइखे।
तीन अलग “टॉलरेंस” — इनके मिला मत दीं
| का मूल्यांकन होला | पैरामीटर | मानक |
|---|---|---|
| प्रोग्राम में बैलेंसिंग परिणाम | अवशिष्ट 1× कंपन आ अवशिष्ट असंतुलन | रउआ लक्ष्य मान सेट करीलें (प्रोग्राम में ISO 1940 कैलकुलेटर) |
| पूरा मशीन के हालत | कुल कंपन VΣ, mm/s RMS | ISO 10816 / 20816 — बेयरिंग हाउसिंग पर मापन |
| रोटर बैलेंस क्वालिटी | अवशिष्ट असंतुलन, g·mm/kg, बैलेंस क्वालिटी ग्रेड G | ISO 1940-1 / ISO 21940-11 |
प्रोग्राम के “within tolerance” संदेश अवशिष्ट 1× के संदर्भ में बा; कुल कंपन के ISO के अनुसार आ बैलेंस गुणवत्ता ग्रेड G के अलग से आकलन करीं। कांट्रैक्ट रिपोर्ट खातिर मानक, ओकर संस्करण, मापन बिंदु, आवृत्ति बैंड आ संचालन मोड दर्ज करीं।
अनुमानित कुल कंपन जोन
बेयरिंग हाउसिंग पर ब्रॉडबैंड कंपन, mm/s RMS में (ऐतिहासिक ISO 10816-1 वर्गीकरण; मार्गदर्शन ह, फैसला ना — सपोर्ट के प्रकार से सीमा बदल जाला):
B — दीर्घकालिक संचालन खातिर स्वीकार्य
C — प्रतिबंधित, कारण ठीक करीं
D — अस्वीकार्य
| मशीन समूह | जोन A | जोन B | जोन C | जोन D |
|---|---|---|---|---|
| क्लास I — 15 kW तक के छोट मशीन | ≤ 0.71 | 0.71–1.80 | 1.80–4.50 | > 4.50 |
| क्लास II — मध्यम मशीन 15–75 kW | ≤ 1.12 | 1.12–2.80 | 2.80–7.10 | > 7.10 |
| क्लास III — बड़ मशीन, कठोर नींव | ≤ 1.80 | 1.80–4.50 | 4.50–11.20 | > 11.20 |
| क्लास IV — बड़ मशीन, लचीला नींव | ≤ 2.80 | 2.80–7.10 | 7.10–18.00 | > 18.00 |
Nikolai के फील्ड नियम: ~5 mm/s से कम कुछो भी बढ़िया परिणाम ह; सॉफ्ट सपोर्ट पर कृषि मशीनरी खातिर, ~7 तक स्वीकार्य ह; 2 mm/s से कम — “सिक्का अपना किनारा पर खड़ा हो जाला” (वइसे, ई ग्राहक के परिणाम देखावे के सबसे बढ़िया तरीका ह — आ सबसे बढ़िया कंटेंट: “हिलल → वजन → शांति → सिक्का”)। हल्का फ्रेम पर भारी रोटर खातिर, एकरा 1 mm/s से नीचे ले जाईं। पंखा के अपना अलग मानक बा, ISO 14694।
प्रोग्राम में ISO 1940 टॉलरेंस
- बैलेंसिंग विंडो में क्लिक करीं ISO 1940… (पुरान वर्जन में — गणना करीं).
- रोटर मास (kg) आ ऑपरेटिंग स्पीड दर्ज करीं; ग्रेड चुनीं: G 6.3 — पंखा, इम्पेलर, ड्राइवशाफ्ट, कृषि रोटर (सामान्य-उद्योग के पसंद); G 2.5 — हाई-स्पीड आ प्रिसिजन मशीन; G 16 — मोटा-मोटी कृषि यूनिट आ क्रशर। पैमाना के अंदाजा: 3,000 rpm पर 80 kg रोटर — G 6.3 ≈ 800 g·mm, G 16 ≈ 2,000 g·mm प्रति प्लेन।
- “OK” दबाईं — टॉलरेंस एकरा में दर्ज हो जाला टॉलरेंस फील्ड। ट्रिम रन के बाद प्रोग्राम PASS/FAIL देखावेला।
बैलेंसिंग पूरा हो गइल अगर ई सब सही होखे:
0 / 6
फिर से बैलेंसिंग, आर्काइव, आ रिपोर्ट
दोसरा बेर, ओही रोटर एक्के मापन से बैलेंस हो जाला
सेव कइल इन्फ्लुएंस गुणांक
इन्फ्लुएंस गुणांक — एगो खास मशीन के “चरित्र” — आर्काइव में अपने आप सेव हो जाला Balanset सॉफ्टवेयर हर बैलेंसिंग काम के साथ। ओही रोटर (या ओही टाइप के) के फिर से बैलेंस करे में ट्रायल रन के जरूरत नइखे:
- आर्काइव खोलीं: F8 – रिपोर्ट (पुरान वर्जन में F6), चेक मार्क वाला रिकॉर्ड चुनीं गुणांक कॉलम आ दबाईं F5 – गुणांक लागू करीं (ई जरूर F5 होखे के चाहीं — “OK” बटन गुणांक लोड ना करे!)। या बैलेंसिंग फॉर्म से: मेनू → गुणांक लोड करीं.
- सिर्फ करीं Run 0 — करेक्शन तुरंत गणना हो जाला।
- वजन लगाईं आ ट्रिम रन करीं। कोण मूल बैलेंसिंग के ट्रायल वजन के जगह से मापल जाला — एही से एकरा रोटर पर स्थायी रूप से चिन्हित करीं।
गुणांक तब तक मान्य होला जब तक कुछो ना बदले: ओही मशीन, ओही सेंसर के जगह आ ओरिएंटेशन, ओही स्पीड, ओही कठोरता। बेयरिंग बदलल, फ्रेम फिर से वेल्ड कइल, सेंसर हटावल — गुणांक पुरान हो गइल आ पूरा प्रक्रिया के जरूरत बा। एके टाइप के रोटर के बैच बैलेंसिंग खातिर, ट्रायल वजन के रिफ्लेक्टिव मार्क के साथ लाइन में राखीं — एसे हर यूनिट के शून्य संदर्भ मेल खाई।
आर्काइव आ रिपोर्ट
- हर बैलेंसिंग काम अपने आप आर्काइव में लिखल जाला (विंडो बंद करत घरी रउआ से रोटर के नाम पूछल जाई)। आर्काइव रहेला Documents\BalSoft\Bs1A आ अपडेट में बचल रहेला; दोसरा PC पर ले जाए खातिर, ई फोल्डर कॉपी करीं।
- रिपोर्ट बनावे खातिर: रिपोर्ट बटन दबाईं, बैलेंसिंग विंडो में भा आर्काइव से (F9 – रिपोर्ट)। एक्सपोर्ट — PDF, HTML, RTF; ReportTpl फोल्डर के टेम्पलेट रउआ कंपनी के हिसाब से ब्रांडेड कइल जा सकेला।
- कंपन मीटर आ रन-डाउन प्लॉट रिपोर्ट — के माध्यम से रिपोर्ट संबंधित कंपन मीटर टैब में बटन: “पहिले/बाद” दोष रिपोर्ट से जोड़े खातिर उपयोगी।
समस्या निवारण: समस्या आ समाधान
लक्षण → का जांचल जाव। सर्च ए सेक्शन के सब टेबल फिल्टर करेला
बैलेंसिंग कन्वर्ज ना होला
| लक्षण | कारण आ का करीं |
|---|---|
| इंस्ट्रूमेंट लगातार “गोला के चारों ओर” बड़ से बड़ वजन मांगत बा | रेजोनेंस या बेयरिंग प्ले (नॉनलीनियरिटी)। स्पीड या कठोरता बदलीं, मैकेनिक्स जांचीं। नाहीं त “रोटर पूरा तरह वजन से बन जाई।” |
| वजन से कंपन बिल्कुल ना बदलेला | अत्यधिक कंपन — शायद रेजोनेंस के कारण: स्पीड घटाईं, दू चरण में बैलेंस करीं (पहिले कम स्पीड पर मोटा-मोटी बैलेंसिंग, फिर ऑपरेटिंग स्पीड पर)। नाहीं त, मरल बेयरिंग या दरार। |
| वजन लगावला के बाद कोण ~180° पलट गइल | ओवर-करेक्शन: मास इष्टतम से जादा बा। आधा हटाईं आ ट्रिम रन दोहराईं। |
| गणना कइल मास बेतरतीब उछलेला (500 g → 200 g → 1.5 kg) | बेयरिंग प्ले। रुकीं आ बेयरिंग फिट के जांच करीं। |
| बहुत बड़ गणना कइल मास (मध्यम आकार के रोटर पर किलोग्राम) | प्रक्रिया गलती (कोण? का ट्रायल वजन हटावल गइल?) या परिणाम ग्राम के बदले ट्रायल वजन मास के प्रतिशत के रूप में देखावल गइल। |
| असामान्य रूप से कम मास आ ऊँच कंपन | 1× घटक, कुल कंपन आ स्पेक्ट्रम जांचीं — समस्या असंतुलन ना भी हो सके। या सेंसर गलत जगह पर बा (एंड फेस, “डोलत” हिस्सा): सेंसर के जगह बदलीं आ फिर से शुरू करीं। |
| ग्राम के बदले प्रतिशत में परिणाम | ट्रायल वजन के मास (या त्रिज्या) दर्ज ना कइल गइल। एकरा दर्ज करीं — परिणाम ग्राम में फिर से गणना हो जाई; 100 g ट्रायल वजन के 150% = 150 g। |
| वजन हटावल गइल — कंपन शुरुआती मान पर ना लौटल | भीतर कुछ खिसकत बा: रोटर में बालू/पानी, ढीला हैमर, अपना सीट में घूमत बेयरिंग। कवनो पुनरावृत्ति नइखे — बैलेंसिंग असंभव ह। |
| ऑपरेशन के दौरान कंपन बढ़ेला | लगातार बढ़ोतरी — कुछ खिसकत बा (सीट में बेयरिंग, शाफ्ट पर व्हील); लहर में — दू स्रोत के बीच बीटिंग। जांच करीं कि बेयरिंग गरम त ना हो रहल बा। |
| फेज अपने आप बहत बा (एक मापन में ±10° या ओसे जादा) | बेयरिंग प्ले। कम अक्सर — थर्मल ड्रिफ्ट: मशीन के ठंडा आ गरम में तुलना करीं। |
| एक प्लेन कन्वर्ज होला, दूसरा ना | दोसरा बेयरिंग सपोर्ट के तरफ के स्थानीय समस्या: बेयरिंग, रेजोनेंस, ढीलापन। ओह सपोर्ट के खासकर जांच करीं। |
| बिल्कुल सही बैलेंस भइल, फिर भी मशीन हिलत बा | स्पेक्ट्रम देखीं: स्रोत रोटर नइखे (PTO, बेल्ट, नजदीक के यूनिट, इलेक्ट्रिकल)। V1o छोट बा जबकि V1s बड़ बा — बैलेंसिंग वइसहूं मदद ना करित। |
| असेंबली फिर से लगावला के बाद असंतुलन बहुत बड़ हो के लौट गइल | हिस्सा दू पोजीशन में असेंबल कइल जा सके (180° घुमावल), आ अलग कइला के बाद ई दोसरा तरीका से लगावल गइल — भारी स्पॉट विपरीत साइड पर पहुंच गइल। अलग करे से पहिले, हिस्सा के सापेक्ष पोजीशन के सेंटर पंच या मार्कर से चिन्हित करीं। |
| गलती “मापन विचलन >30%” लगभग शून्य कंपन पर | ई सामान्य ह: शून्य के जतना करीब, एम्प्लीट्यूड आ फेज रीडिंग ओतने कम स्थिर होला। ई रुके के समय के संकेत ह, गड़बड़ी ना। |
टैकोमीटर आ RPM
| लक्षण | कारण आ का करीं |
|---|---|
| RPM असली से 2–3 गुना ज्यादा देखावेला | लेजर “अतिरिक्त निशान” देखेला: चमकत धब्बा, बोल्ट, छेद, वेल्ड। रीडिंग के असली rpm से भाग दीं — रउआ पता चली कि कतना “निशान” बा। इनके रेती से घिस दीं भा टेप से ढँक दीं, बीम के कोण बदलीं। |
| RPM देखावल जाला, बाकी प्रोग्राम कहेला “टैकोमीटर फेल्योर” | असमान घूर्णन (बेल्ट, कृषि मशीनरी): फिल्टर ढील करीं — Tacho unevenness = 200 (पुरान वर्जन) या F4 – Settings में Tacho filter (नया वर्जन)। ऊँच स्पीड पर — निशान चौड़ा करीं। |
| डैश “— RPM”, rpm रीडिंग नइखे | चालू करे के क्रम ON → AUTO → LASER (बिना LASER के बीम धुंधला होला); का निशान लगावल बा? दूरी 10–500 mm? टैकोमीटर डिस्प्ले में rpm देखाए के चाहीं। |
| बाहर / तेज दिन के रोशनी में rpm रीडिंग नइखे (वर्कशॉप में काम करेला) | तेज दिन के रोशनी टैकोमीटर पर हावी हो जाला। छाया बनाईं: कार्डबोर्ड के टुकड़ा, रउआ हाथ, छाता। साफ संकेत: रउआ शरीर से रोशनी रोकीं आ ई काम करे लागी। |
| RPM “जमल” आ ना बदलत | इंस्ट्रूमेंट से संचार टूट गइल, या निशान लगावल नइखे। USB स्टेटस लाइन आ निशान जांच करीं। |
| टैकोमीटर “चालू ना होखत बा”, रउआ बैटरी खोज रहल बानी | एहमें कवनो बैटरी नइखे — ई केबल से चलेला। एकरा मत खोलीं। टेस्ट: मेन-पावर्ड इनकैंडिसेंट लैंप → लगभग 6,000 rpm (50 Hz मेन) या 7,200 rpm (60 Hz)। |
सेंसर आ चैनल
| लक्षण | कारण आ का करीं |
|---|---|
| हिलत मशीन पर चैनल 0.0X mm/s देखावेला | टूटल तार/कनेक्टर: सेंसर के हिलाईं (रउआ के 30–100 mm/s साइन वेव देखाए के चाहीं), कनेक्टर आ मशीन पर सेंसर बदलीं — “शून्य” या त सेंसर के पीछे जाई या चैनल पर रही। |
| स्पेक्ट्रम में ठीक 50 Hz पर पीक | हस्तक्षेप: ढीला कनेक्टर कपलिंग नट (शील्ड एहसे होके गुजरेला), लगे में VFD। नट कस दीं, केबल पर फेराइट लगाईं, लैपटॉप के बैटरी पर चलाईं। |
| “फटल” सिग्नल, साइन वेव ना; Vs, Vo से बहुत बड़ | सेंसर एगो “डोलत” हिस्सा (गार्ड, कवर) पर बा या एंड फेस पर — एकरा कठोर सपोर्ट पर, रेडियल रूप से ले जाईं। या समस्या असंतुलन नइखे — स्पेक्ट्रम देखीं। |
| कंक्रीट फर्श पर खड़ी मशीन पर रीडिंग “तैरेला” | फर्श से माइक्रो-इंपैक्ट: मशीन के कंपन माउंट पर राखीं या कंक्रीट में एंकर करीं; सेंसर क्षैतिज, ट्रायल मास बढ़ाईं। |
सॉफ्टवेयर आ संचार
| लक्षण | कारण आ का करीं |
|---|---|
| COM पोर्ट एरर, PurgeComm Error 22 | Windows 11 अपडेट के बाद के जानल समस्या: प्रोग्राम के 2.x पर अपडेट करीं (बग सिर्फ ओहिजे ठीक बा), केबल निकाल के फिर से लगाईं, सेशन रिस्टोर करीं (Restore Session)। |
| “USB मॉड्यूल कनेक्ट नइखे” (पियर लाइन) | केबल, दोसरा USB पोर्ट, ड्राइवर (Device Manager में “Arduino Due” COM पोर्ट देखाए के चाहीं)। स्टेटस लाइन पर क्लिक करीं — तुरंत फिर से कोशिश। |
| “जवाब ना देत बा” / पोर्ट बा, बाकी संचार नइखे | पोर्ट दोसरा प्रोग्राम (दोसरा कॉपी, टर्मिनल) से लिहल बा — एकरा बंद करीं; या केबल निकाल के फिर से लगाईं। |
| “फर्मवेयर सपोर्टेड नइखे” — मापन ब्लॉक बा | प्रोग्राम 2.3.x खातिर फर्मवेयर 5.5.0+ चाहीं: अपडेट प्रॉम्प्ट स्वीकार करीं (15–30 s, केबल के मत छुईं)। |
| PC इंस्ट्रूमेंट के बीच-बीच में देखेला; झटका के बाद इंस्ट्रूमेंट “मर गइल” | भीतर के बोर्ड एक-दोसरा से अनप्लग हो सकेला: 4 गो कवर स्क्रू निकालीं आ भीतरी कनेक्टर के फिर से लगाईं। कबो-कबो USB केबल खुद दोषी होला। |
| काम के बीच में प्रोग्राम क्रैश हो गइल / लैपटॉप रीबूट हो गइल | बैलेंसिंग फॉर्म फिर से खोलीं आ सेशन रिस्टोर करे के प्रॉम्प्ट पर “Yes” कहीं — सब रन वापिस आ जाई (7 दिन तक)। |
| रीस्टार्ट के बाद सेटिंग्स सेव ना भइल | F4 सेटिंग Save दबवला पर या सामान्य निकासी पर लिखल जाला। अगर तबो ना सेव होखे — प्रोग्राम एडमिनिस्ट्रेटर के रूप में चलाईं। |
| आर्काइव काम ना करेला (पोर्टेबल इंस्टॉलेशन) | डेटाबेस घटक गायब बा: इंस्टॉलर एक बेर चलाईं, “DB setup” आ ड्राइवर सक्षम राखत। प्रोग्राम के OneDrive फोल्डर में इंस्टॉल मत करीं। |
| भिन्नात्मक भाग वाला मास दर्ज ना कर सकीलें | Windows क्षेत्रीय सेटिंग से दशमलव विभाजक (बिंदु/कॉमा): पूरा ग्राम दर्ज करीं या लोकेल बदलीं। वर्जन 2.x में ठीक कइल गइल। |
| शक कि “इंस्ट्रूमेंट गलत बता रहल बा” | सैनिटी चेक: एगो जानल वजन लगाईं आ रिस्पॉन्स देखीं — बदलाव आनुपातिक आ दोहरावे लायक होखे के चाहीं। रउआ एके समय एके मशीन पर दू इंस्ट्रूमेंट के तुलना कर सकीलें। |
प्रोग्राम संदेश
| संदेश | एकर मतलब का ह आ का करीं |
|---|---|
| ट्रायल वजन बहुत छोट | एम्प्लीट्यूड में ~10% से कम आ फेज में ~5–10° से कम रिस्पॉन्स: ट्रायल वजन के 1.5–2 गुना बढ़ाईं या एकरा खिसकाईं (ई शायद एगो “नोड” पर गिरल होखे), फिर रन दोहराईं। |
| मापन पिछला रन से ना बदलल | रीडिंग ना बदलल: का रउआ सच में ट्रायल वजन लगावलीं/खिसकावलीं? जांच करीं आ दोहराईं। |
| सिग्नल क्लिपिंग (ADC सैचुरेशन) मिलल | सेंसर ओवरलोडेड: स्पीड/ट्रायल मास घटाईं; या एक्सपेरिमेंटल “Recover clipped 1x” रिकवरी सक्षम करीं (परिणाम अनुमानित ह)। |
| इन्फ्लुएंस गुणांक गणना करे में विफल | प्लेन रिस्पॉन्स रैखिक रूप से निर्भर निकलल: ट्रायल वजन के मास या कोण बदलीं आ ट्रायल रन दोहराईं। |
| अतिरिक्त एवरेजिंग से सटीकता ना बढ़े | सटीकता एगो “पठार” पर पहुंच गइल — मैकेनिकल समस्या (प्ले, अस्थिर स्पीड) के संकेत। रउआ परिणाम स्वीकार कर सकीलें, बाकी कारण खोजल फायदेमंद बा। |
| RPM काफी बदलल | रन के बीच स्पीड बदल गइल (या टैकोमीटर दू बेर ट्रिगर भइल)। सब रन एके स्पीड पर होखे के चाहीं। |
| 3-वजन ग्रूव विधि खातिर बहुत भारी! | करेक्शन ट्रायल मास के 1/3-1/3 के तीन वजन से ना बनावल जा सके: Free पोजीशन इस्तेमाल करीं या पहिले असंतुलन घटाईं। |
| टैको नईखे – खाली RMS | बिना टैको सिग्नल के सिर्फ कुल कंपन उपलब्ध बा: बिना रिफ्लेक्टिव मार्क के 1× एम्प्लीट्यूड आ फेज के गणना ना हो सके। |
सामान्य मशीन: विशेषता आ नुकसान
~1000 मशीन के व्यावहारिक अनुभव से: हर टाइप पर का जांचल जाव आ का उम्मीद करीं
- इनके बैलेंस करीं जमीन से उठावल (उपकरण मुक्त रूप से लटकल बा) आ चाकू/हथौड़ी लगावल हालत में: इनके बिना, असंतुलन लगावते ही फिर से आ जाला।
- हथौड़ी के एक-दोसरा के सामने जोड़ा में बदलीं (नया आ घिसल हथौड़ी में 100 g तक फर्क हो सकेला) या पूरा सेट के रूप में; अधूरा सेट के साथ, बाकी हथौड़ी के सममित रूप से लगाईं।
- खड़खड़ात फ्रंट कर्टेन के अस्थायी रूप से टैक-वेल्ड या क्लैंप करीं आ पुश फ्रेम के हाउसिंग से जोड़ीं — प्ले वाला काज रेजोनेट करेला आ मापन बिगाड़ेला।
- वन मल्चर पर मुख्य समस्या के जगह बेयरिंग ह; रोटरी मावर पर मुड़ल लंबा शाफ्ट। मुक्त-झूलत हथौड़ी घूमत घरी सेंट्रीफ्यूगल बल से बाहर खींचल जाला आ बाधा ना देला।
- गियर-चालित रोटर पर, निशान रोटर शाफ्ट पर ही चिपकाईं (साइड कवर हटाईं)।
- मल्चर के बीच इन्फ्लुएंस गुणांक मत ट्रांसफर करीं — हर बेर पूरा प्रक्रिया चलाईं।
- अलग-अलग स्पीड पर चलत कई ड्रम एक-एक क बैलेंस कइल जाला; क्रम स्पेक्ट्रम के सबसे ऊँच पीक से तय होला।
- एक फ्रेम पर एके स्पीड से दू रोटर — बेल्ट हटाईं आ इनके एक-एक क बैलेंस करीं।
- स्ट्रॉ चॉपर सबसे परेशानी वाला बा; डिस्चार्ज एक्सेलेरेटर पर, चाकू बोल्ट पर 50–100 g वॉशर इस्तेमाल करीं आ सबसे कम स्पीड स्टेप से शुरू करीं।
- अगर केबिन/सीढ़ी/मिरर हिलत बा जबकि रोटर शांत बा — ई ढीला भइल हिस्सा के रेजोनेंस ह: सेंसर ठीक ओकरा पर राखीं, आ पीक आवृत्ति स्रोत के ओर इशारा करी (आमतौर पर बोल्ट)।
- ड्रम के बैलेंसिंग मशीन पर G 6.3 तक बैलेंस कइला के बाद भी, हार्वेस्टर अक्सर हिलत रहेला — जगह पर ही, अपना खुद के बेयरिंग में, टच-अप बैलेंसिंग सामान्य बात ह।
- स्थायी समस्या — पंखा हाउसिंग (स्क्रोल) आ फ्रेम के रेजोनेंस: जैक प्रॉप या स्टिफनिंग रिब “अनबैलेंसेबल” मामला हल करेला।
- सपोर्ट: कंक्रीट में एंकर या स्प्रिंग कंपन आइसोलेटर — “सिर्फ फर्श पर खड़ा” ना।
- बंद फिल्टर = एयरोडायनामिक कंपन (वैक्यूम हाउसिंग के “चूस लेला”): सफाई ओह अवशिष्ट के हटावेला जेकरा बैलेंसिंग ना हटा सके।
- बेल्ट ड्राइव: पहिले मोटर के अकेले चलाईं, बेल्ट के बिना।
- वेट ओहिजा राखीं जहाँ तेज हवा के प्रवाह ना होखे (आमतौर पर इम्पेलर के पिछला प्लेट), नाहीं त ई सीटी बजाई।
- अगर 1× छोट बा बाकी कुल कंपन बड़ बा — अक्सर ई बेयरिंग होला, असंतुलन ना।
- सिर्फ हथौड़ी लगावल रहते। झूलत हथौड़ी (ब्लो बार) रन के बीच नया पोजीशन में बैठ जाला — “स्टॉप/स्टार्ट” टेस्ट से जांच करीं।
- छोट 1× के साथ हार्मोनिक्स के “जंगल” — ड्राइव चेन के नीचे तक ट्रेस करीं: बेल्ट हटाईं, सुनीं; एगो असली मामला में दोषी टूटल कपलिंग रहे जेकरा “हाथ से महसूस ना कइल जा सके।”
- बनल-जोड़ल रोटर (डिस्क) — चरण में: पहिले हर डिस्क, फिर असेंबली।
- कंपन के कारण अक्सर घिसल U-जॉइंट क्रॉस होला: पहिले मरम्मत करीं, फिर बैलेंस करीं। अक्षीय प्ले स्वीकार्य ह, रेडियल प्ले ना।
- वेट — थ्रेड लॉकर वाला पाइप क्लैंप, अगर वेल्डिंग अवांछित होखे।
- स्टैंड पर सेंटर सपोर्ट बेयरिंग वाला ड्राइवशाफ्ट अब तीन-प्लेन के काम बा: 3–4 प्लेन खातिर Balanset-4 इस्तेमाल करीं।
- चक वाला स्पिंडल — आमतौर पर एक प्लेन (चक असंतुलन पैदा करेला); सेंसर बगल में, क्षैतिज।
- कठोर मशीन बेड सिग्नल के “खा जाला”: स्पीड बढ़ाईं (बल स्पीड के वर्ग के साथ बढ़ेला), क्षैतिज रूप से मापीं, एवरेजिंग 64 पर सेट करीं, जानल वेट जोड़ के संवेदनशीलता टेस्ट चलाईं।
- आर्बर रनआउट के 180° विधि से हटावल जाला: एक्सेंट्रिसिटी / Run E मोड — मापीं, रोटर के आर्बर पर 180° घुमाईं, फिर से मापीं; प्रोग्राम आर्बर के योगदान घटा देला।
- CNC स्पिंडल मशीन में ही 18,000–24,000 rpm तक बैलेंस कइल जाला; G 1 तक ग्रेड हासिल कइल जा सकेला।
घरेलू बैलेंसिंग स्टैंड (संक्षेप में)
- सॉफ्ट-बेयरिंग (रेजोनेंस से ऊपर) — स्प्रिंग पर सपोर्ट: प्राकृतिक आवृत्ति ऑपरेटिंग स्पीड से 2–3 गुना कम ह, आ स्टैंड के हाथ से हिलावल जा सके। मानक Balanset-1A सेंसर उपयुक्त ह। बैलेंसिंग स्पीड रोटर के ऑपरेटिंग स्पीड के करीब होखे के चाहीं।
- हार्ड-बेयरिंग (रेजोनेंस से नीचे) — प्राकृतिक आवृत्ति ऑपरेटिंग गति से 2–3 गुना ऊपर होला; फोर्स सेंसर जरूरी बा। ई भारी शाफ्ट खातिर चाही जिनके स्प्रिंग पर घुमावल खतरनाक होला। हार्ड-बेयरिंग स्टैंड पर रउआ कम गति पर बैलेंस कर सकत बानी।
- एगो सामान्य गलती — “जतना कठोर, ओतना बढ़िया”: लोग स्टैंड के भारी टेबल पर क्लैंप कर देला आ सोचेला कि ई बैलेंस काहे नइखे हो रहल। सॉफ्ट-बेयरिंग स्टैंड के हिले खातिर आजादी चाहीं।
- मरल इलेक्ट्रॉनिक्स वाला पुरान बैलेंसिंग मशीन के फिर से जिंदा कइल: Balanset एगो नया मापन प्रणाली के रूप में — सामान्य व्यवहार।
संदर्भ
हॉटकी, मिनी शब्दावली, उपयोगी प्रोग्राम फंक्शन
मुख्य विंडो हॉटकी
F6–F8 के असाइनमेंट प्रोग्राम पीढ़ी के हिसाब से अलग होला! भरोसेमंद संदर्भ बटन के कैप्शन ह: चाभी ओही पर छपल बा। धूसर बटन = ओ चाभी कुछ ना करे।
| कुंजी | नया वर्जन (2.3.x) | पुरान वर्जन (2.2.x आ 1.7x) |
|---|---|---|
| F1 | के बारे में (वर्जन, अपडेट, सहयोग) | के बारे में |
| F2 / F3 | टैब: सिंगल-प्लेन / टू-प्लेन | उहे |
| F4 | सेटिंग्स — प्रोग्राम सेटिंग्स | उहे |
| F5 | कंपन मीटर — कंपन मीटर विंडो | उहे |
| F6 | बैलेंसिंग — बैलेंसिंग विंडो | रिपोर्ट — आर्काइव |
| F7 | चार्ट — एनालाइजर | बैलेंसिंग — बैलेंसिंग विंडो |
| F8 | रिपोर्ट — आर्काइव | चार्ट — एनालाइजर |
| F9 | रूट इंस्पेक्शन (अगर सक्रिय बा) | उहे |
| F10 | निकास | उहे |
| F12 | सक्रिय विंडो के स्क्रीनशॉट (कवनो प्रोग्राम विंडो में) | |
बैलेंसिंग विंडो में: F7 — मौजूदा कदम चलाईं, F5 — एक कदम पीछे, F10/Esc — बंद करीं। कंपन मीटर आ एनालाइजर में: F9 — Measure/Stop/Live।
प्रोग्राम के उ फंक्शन जेकरा लोग अक्सर अनदेखा कर देला
- Run-down (कोस्ट-डाउन प्लॉट) आ बंप टेस्ट — रेजोनेंस खोजल (सेक्शन 6).
- पहिला ट्रायल वजन अनुमान — Run 0 से पहिला ट्रायल वेट के मास आ साइड के अनुमान।
- फिक्स्ड पोजीशन / सर्कुलर ग्रूव / ड्रिल — ब्लेड पर वेट राखल, ग्रूव में तीन वेट, ड्रिलिंग से बैलेंसिंग (सेक्शन 8).
- मैनुअल इनपुट — एम्प्लीट्यूड आ फेज के मैनुअल एंट्री (दोसरा इंस्ट्रूमेंट से या पुरान सेशन से डेटा ट्रांसफर करत घरी)।
- करेक्शन प्लेन बदलीं — अगर वेट गणना कइल जगह पर ना राखल जा सके, त इनके दोसरा प्लेन में फिर से गणना करल।
- मिरर करीं पोलर प्लॉट पर — “मशीन के दूसरा तरफ से” वाला दृश्य।
- कैलकुलेटर: ISO 1940 टॉलरेंस, ट्रायल मास; ब्रांडेबल टेम्पलेट वाला रिपोर्ट; असीमित आर्काइव; प्रोग्राम रउआ जतना चाहीं ओतना कंप्यूटर पर इंस्टॉल कइल जा सके — कवनो लाइसेंस ना, सब्सक्रिप्शन ना।
मिनी शब्दावली
| 1× घटक (हर घूर्णन में एक बेर कंपन) | रोटर के घूर्णन आवृत्ति पर कंपन। असंतुलन ठीक इहे पैदा करेला, आ बैलेंसिंग गणना सिर्फ एही पर आधारित होला। |
| फेज | टैकोमीटर निशान के सापेक्ष कंपन वेक्टर के कोण। अपने आप में ई “भारी स्पॉट के जगह” के बराबर नइखे — एकर व्याख्या सिर्फ ट्रायल रन से होला। |
| इन्फ्लुएंस कोएफिशिएंट | एगो खास मशीन के जानल वेट के प्रति रिस्पॉन्स: 1 g से रीडिंग कतना mm/s आ कवन फेज दिशा में खिसकेला। ट्रायल रन से तय होला आ तब तक मान्य जब तक स्थिति ना बदले। |
| Run 0 / Run 1 / Run 2 / Run T | शुरुआती रन → प्लेन 1 में ट्रायल रन → प्लेन 2 में ट्रायल रन → ट्रिम (चेक) रन। |
| स्टैटिक / कपल असंतुलन | भारी स्पॉट पूरा रोटर के खिसकावेला / रोटर के सिरा विपरीत दिशा में खींचेला। पहिला के एक प्लेन में ठीक कइल जा सके, दोसरा के सिर्फ दू में। |
| रेजोनेंस | ऑपरेटिंग स्पीड के संरचना के प्राकृतिक आवृत्ति से मेल खाइल: एगो एम्प्लीट्यूड पीक + ~180° फेज उलटाव। रेजोनेंस पर बैलेंसिंग संभव नइखे। |
| बैलेंस क्वालिटी ग्रेड G (ISO 1940) | रोटर के अवशिष्ट असंतुलन खातिर सीमा: G 6.3 — सामान्य औद्योगिक, G 2.5 — प्रिसिजन, G 16 — मोटा-मोटी कृषि मशीनरी। |
| जोन A–D (ISO 10816) | मशीन के कुल कंपन के रेटिंग: A — उत्कृष्ट, B — स्वीकार्य, C — प्रतिबंधित, D — अस्वीकार्य। |
| नरम गोड़ (Soft Foot) | एगो सपोर्ट जे आधार पर सपाट ना बइठे: मशीन “साँस लेला,” कठोरता असंगत होला, रीडिंग बहेला। |
बैलेंसिंग रिकॉर्ड शीट
साइट पर एकरा भरीं या प्रिंट करीं (मेनू में “Print” बटन)। प्रोग्राम Report बटन से अपना खुद के रिपोर्ट बनावेला — ई फॉर्म फील्ड वर्कशीट के रूप में उपयोगी ह
वस्तु
बैलेंसिंग से पहिले जांच
मेजरमेंट मोड
शुरुआती रन (रन 0)
ट्रायल वजन
करेक्शन वेट (असल में लगावल गइल)
ट्रिम रन (Run T)
आगे कहाँ जाईं
Balanset-1A के बाकी डॉक्यूमेंटेशन आ टूल
- Balanset-1A किट — केस में का बा, कीमत आ डिलीवरी।
- ऑपरेशन मैनुअल — आधिकारिक सॉफ्टवेयर मैनुअल जेकरा पर ई गाइड आधारित बा।
- Windows खातिर बैलेंसिंग सॉफ्टवेयर — कंपन मीटर, एक- आ दू-प्लेन बैलेंसिंग, स्पेक्ट्रा, रिपोर्ट।
- बैलेंसिंग सिद्धांत — स्टैटिक आ कपल असंतुलन, G ग्रेड, नंबर के पीछे के फॉर्मूला।
- अवशिष्ट असंतुलन कैलकुलेटर आ कंपन वेग सीमा — ISO 1940-1 आ ISO 10816/20816 एके स्क्रीन में।
- त्वरित जवाब आ पूरा नॉलेज बेस — जवन सवाल सहयोग के सबसे जादा मिलेला।
- जब बैलेंसिंग से कंपन ना घटे — मिसअलाइनमेंट, ढीलापन, रेजोनेंस आ बेयरिंग दोष।
- तकनीकी फोरम आ सीधा सहयोग — अपना स्पेक्ट्रा आ फोटो भेजीं आ जवाब पाईं।

