घूमे वाला मशीनरी में असंतुलन के समझल
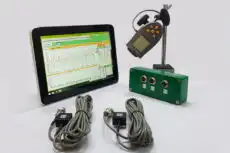
असंतुलन (जेकरा साथे-साथे इस्तेमाल होला असंतुलन) ऊ अवस्था ह, जे एगो रोटर में होला, जहाँ द्रव्यमान के केंद्र घूर्णन के अक्ष पर ना रहेला। ऊ ऑफसेट — यानी एक्सेंट्रिसिटी — के मतलब बा कि द्रव्यमान शाफ्ट के चारों ओर असमान रूप से बंटल बा। जब रोटर घुमेला, त केंद्र से हटल द्रव्यमान के बाहर फेंकल जाला केन्द्रापसारक बल (सेंट्रीफ्यूगल फोर्स), जेकरा से एगो घूर्णन भार बनेला जे बेयरिंग आ पूरा मशीन के हिलावेला। असंतुलन बहुत हद तक सबसे आम स्रोत ह कंपन घूर्णन उपकरण में, आ ई ऊ खराबी ह जेकरा के बैलेंसिंग ठीक करे खातिर बनल बा।
1. परिभाषा आ एकर पीछे के भौतिकी
मात्रात्मक रूप से, असंतुलन U ऑफसेट द्रव्यमान आ अक्ष से एकर त्रिज्या के गुणनफल ह — द्रव्यमान के एगो भारी स्पॉट m जे त्रिज्या पर स्थित बा r U = m·r देला, जेकरा एह में व्यक्त कइल जाला ग्राम-मिलीमीटर (g·mm) या ग्राम-इंच में। एकरा के कुल रोटर द्रव्यमान के ओकर गुरुत्व केंद्र के एक्सेंट्रिसिटी (उत्केन्द्रता) से गुणा क के भी लिखल जा सकेला (U = M·e)। यांत्रिक रूप से जरूरी बात ई बा कि एकरा से कवन बल बनेला। अपकेंद्री बल कोणीय गति के वर्ग के साथे बढ़ेला:
F = m · r · ω² — गति के दुगुना करीं आ विक्षोभकारी बल चार गुना.
ई वर्ग-नियम संबंध ही कारण ह कि हाथ से आसानी से घुमे वाला रोटर संचालन गति पर हिंसक रूप से हिल सकेला, आ काहे तेज मशीन के धीमा मशीन से बहुत जादे सटीकता से बैलेंस कइल जरूरी बा। ई बल शाफ्ट के साथे घुमेला, एहसे ई संरचना के हर घूर्णन में एक बेर धक्का देला — असंतुलन के अचूक पहचान के मूल यही ह।
2. क्लासिक कंपन सिग्नेचर
असंतुलन के पहचान करब आसान खराबी सभ में से एगो ह काहे कि एकर फिंगरप्रिंट बहुत सुसंगत होला:
- आवृत्ति: कंपन ठीक-ठीक एह पर देखाई देला 1× घूर्णन गति पर ( रनिंग स्पीड)। गति बदलीं आ पीक एकरा के सटीकता से फॉलो करेला — ई एगो निर्णायक विशेषता ह जे एकरा के बहुत सारा दोसर खराबी से अलग करेला।
- दिशा: ऊर्जा मुख्य रूप से रेडियल (क्षैतिज आ ऊर्ध्वाधर) दिशा में रहेला, आ एक्सियल (थ्रस्ट) अंश बहुत कम रहेला।
- आयाम: ई गति के वर्ग के समानुपाती बा — RPM के दुगुना करे से प्रतिक्रिया लगभग चौगुना हो जाला, जइसन कि ऊपर के भौतिकी बतावेला।
- फेज: 1× फेज रीडिंग स्थिर आ दोहराई जा सकेवाला बा, जेकरा से भारी स्पॉट के पता लगावल आ ठीक कइल संभव होला।
ऊ स्थिर एम्प्लीट्यूड-आ-फेज जोड़ी सुधार खातिर कच्चा माल ह: ई जानल कि 1× प्रतिक्रिया कतना बड़ बा आ जहाँ ई कहाँ इशारा करेला, ई एगो विश्लेषक के जरूरी काउंटरवेट के आकार आ कोण के गणना करे में मदद करेला। कम अक्षीय कंपन के साथे शुद्ध 1× पीक असंतुलन के ओर इशारा करेला; एकर बजाय एगो मजबूत 2× घटक सुझावेला मिसअलाइनमेंट भा ढीलापन.
3. असंतुलन के तीन प्रकार
स्टैटिक असंतुलन
जेकरा “फोर्स असंतुलन” भी कहल जाला, ई सबसे सरल मामला ह: द्रव्यमान एगो अकेला प्लेन में ऑफसेट होला, जइसे पतला डिस्क पर एगो भारी स्पॉट। एकरा के कहल जाला स्टैटिक काहे कि ई रोटर के आराम के अवस्था में भी देखाई देला — घर्षणरहित नाइफ एज पर राखल जाए पर, रोटर तब तक लुढ़केला जब तक भारी स्पॉट सबसे नीचे ना बैठ जाला। एकरा के भारी स्पॉट के 180° सामने एगो अकेला वजन राख के ठीक कइल जाला, ई क्षेत्र ह एक-प्लेन बैलेंसिंग.
कपल असंतुलन
इहाँ दू गो बराबर भारी स्पॉट रोटर के विपरीत छोर पर, 180° अलग बइठल बाड़ें। ई शुद्ध बल के रूप में रद्द हो जालें बाकिर एगो बनावेलें कपल — एगो हिलावे वाला मोमेंट जे रोटर के एक छोर से दोसरा छोर तक मोड़े के कोशिश करेला। शुद्ध कपल असंतुलन वाला रोटर स्टैटिक रूप से संतुलित होला (ई नाइफ एज पर ना लुढ़की) बाकिर घुमला पर बहुत जादे कंपन करेला। सुधार खातिर हिलावे वाला मोमेंट के मुकाबला करे खातिर दू अलग-अलग प्लेन में दू गो वजन के जरूरत होला।
डायनामिक असंतुलन
लगभग सगरी असली मशीनरी में मिले वाली स्थिति, डायनामिक असंतुलन स्टैटिक आ कपल घटक सभ के संयोजन ह। एकरा के ठीक करे खातिर रोटर के साथे कम से कम दू गो प्लेन में द्रव्यमान बदलाव के जरूरत होला — ई प्रक्रिया ह डायनामिक (दू-प्लेन) बैलेंसिंग। एगो बहुत करीबी मामला, जहाँ स्टैटिक आ कपल प्रभाव एके कोणीय स्थिति साझा करेलें, के कहल जाला अर्ध-स्थैतिक असंतुलन.
4. असंतुलन के आम कारण
असंतुलन निर्माण से ही मौजूद हो सकेला या सेवा के दौरान बन सकेला। सामान्य स्रोत सभ में शामिल बा:
- निर्माण में खामी: कास्टिंग में पोरोसिटी, असमान सामग्री घनत्व आ मशीनिंग टॉलरेंस।
- असेंबली गलती: गलत तरीका से लगावल पुर्जा, असमान रूप से कसल बोल्ट भा गलत सीध में लागल कुंजी (key), जे द्रव्यमान के वितरण के बदल देला।
- टूट-फूट: असमान क्षरण, जंग भा घिसाव फैन ब्लेड आ पंप पर इम्पेलर.
- सामग्री जमाव: पंखा, ब्लोअर आ सेंट्रीफ्यूज के रोटर पर मैल, धूल या उत्पाद के जमाव।
- घटक विफलता: एगो फेंकाइल बैलेंस वेट या टूटल ब्लेड तुरंते एगो गंभीर असंतुलन के स्थिति बना देला।
5. असंतुलन ठीक कइल काहे जरूरी बा
काफी असंतुलन के साथे मशीन चलावल एकरा के लगातार नुकसान पहुंचावेला, काहे कि घूर्णन बल हर घूर्णन में संरचना पर चक्रीय दबाव डालेला:
- समय से पहिले बेयरिंग के विफलता: बेयरिंग उच्च डायनामिक भार उठावेलें आ तेजी से घिस जालें।
- थकान आ दरार: चक्रीय तनाव जमा होला थकान शाफ्ट, फाउंडेशन आ संरचना में नुकसान।
- दक्षता में कमी: ऊर्जा उपयोगी काम के बजाय कंपन आ गर्मी के रूप में नष्ट हो जाला।
- सुरक्षा जोखिम: गंभीर असंतुलन बढ़ के विनाशकारी विफलता में बदल सकेला।
6. असंतुलन के मापल, ठीक कइल आ सहनशीलता तय कइल
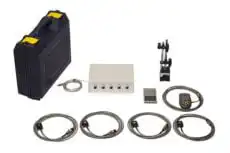
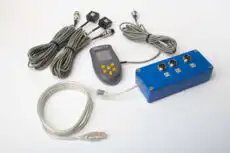
असंतुलन के एगो व्यवस्थित बैलेंसिंग प्रक्रिया से हटावल जाला — मशीनरी के विश्वसनीयता बढ़ावे के सबसे किफायती तरीका सभ में से एगो। एगो असेंबल्ड मशीन पर ई काम जगह पर ही कइल जाला, ना कि बैलेंसिंग मशीन. एगो पोर्टेबल टू-चैनल एनालाइजर जइसे कि Balanset-1A 1× एम्प्लीट्यूड आ फेज मापेला, रोटर के प्रभाव गुणांक एक से ट्रायल वजन, आ इंजीनियर के एक-प्लेन भा दू-प्लेन खातिर जरूरी करेक्शन के द्रव्यमान आ कोण बतावेला फील्ड बैलेंसिंग। काहे कि ई मशीन के आपन बेयरिंग में, चलत गति पर काम करेला, एहसे ई असली चालू हालत दर्ज करेला।
बैलेंसिंग कबो जीरो तक पहुँचे के बारे में ना होला — ई असंतुलन के एगो तय सीमा से नीचे ले आवे के बारे में होला। ई सीमा आवेला बैलेंस क्वालिटी ग्रेड (G-grade) के सिस्टम से ISO 21940-11 (जे बहुत समय से परिचित ISO 1940-1 के जगह लेले बा)। ग्रेड आ सर्विस स्पीड मिलके एगो स्वीकार्य रेजिड्यूअल अनबैलेंस g·mm में देला; एगो मुफ्त रेजिड्युअल अनबैलेंस कैलकुलेटर (ISO 21940-11) चुनल ग्रेड आ RPM के सीधे हर प्लेन खातिर स्वीकार्य आँकड़ा में बदल देला।

