घूमे वाला मशीनरी विश्लेषण में रनअप के समझल







रनअप — जेकरा स्टार्टअप भा त्वरण परीक्षण भी कहल जाला — ई घूमत मशीन के आराम (भा कम गति) से ओकर सामान्य परिचालन गति तक तेज करे के प्रक्रिया ह, जेकरा में लगातार रिकॉर्ड कइल जाला वाइब्रेशन आ अन्य पैरामीटर। के भीतर रोटर डायनामिक्स , रनअप एगो डायग्नोस्टिक प्रक्रिया ह जे त्वरण के दौरान मशीन के व्यवहार के दर्ज करेला, आ एकर सीधा अनुभवजन्य प्रमाण देला क्रिटिकल स्पीड, एकर रेजोनेंस विशेषता के, आ जेह तरीका से ई स्टार्टअप ट्रांजिएंट के पार करेला। काहेकि एकरा नियमित स्टार्ट में शामिल कइल जा सकेला, रनअप परीक्षण रोटर डायनामिक स्वास्थ्य के समय-समय पर आकलन करे के सबसे सुविधाजनक तरीका सभ में से एक ह — ई पूरक बनेला कोस्टडाउन टेस्टिंग बिना कवनो खास शटडाउन के जरूरत के।
1. उद्देश्य आ अनुप्रयोग
क्रांतिक-गति सत्यापन
रनअप के मुख्य उद्देश्य मशीन के क्रांतिक गति सभ के पता लगावल आ ओकर विशेषता बतावल ह:
- जइसे-जइसे मशीन हर क्रांतिक गति से गुजरत त्वरित होला, कंपन आयाम एगो शिखर तक बढ़ जाला।
- ओह शिखर के ऊंचाई उपलब्ध डैम्पिंग आ अनुनाद के गंभीरता के दर्शावेला।
- एगो विशिष्ट 180° फेज़ शिखर से गुजरत बदलाव एह बात के पुष्टि करेला कि ई एगो असली अनुनाद ह, ना कि कवनो संयोगवश बल।
- ई परीक्षण शून्य से परिचालन गति तक के हर क्रांतिक गति के, जेह क्रम में मशीन ओकरा से भेंट करेला, ओही क्रम में पहचानेला।
स्टार्टअप-प्रक्रिया सत्यापन
रनअप एह बात के पुष्टि करेला कि लिखित स्टार्टअप प्रक्रिया वाकई उपयुक्त बा:
- त्वरण दर एतना तेज बा कि क्रांतिक गति सभ से बिना रुकल गुजर जाला।
- कंपन आयाम पूरा समय सुरक्षित सीमा के भीतर रहेला।
- वार्म-अप के दौरान थर्मल-वृद्धि के प्रभाव के हिसाब में लिहल जाला।
- कवनो गति-होल्ड अवधि के क्रांतिक गति सभ से दूर सही जगह पर राखल जाला।
कमीशनिंग आ स्वीकृति परीक्षण
- नया मशीन के पहिला स्टार्ट पर व्यवहार के सत्यापन कइल।
- ई देखावल कि डिजाइन विशिष्टता सभ पूरा होत बा।
- स्थापित करत बेसलाइन भविष्य के तुलना खातिर डेटा।
- रोटर डायनामिक मॉडल आ ओकर भविष्यवाणी के हकीकत से सत्यापित कइल।
आवधिक स्वास्थ्य आकलन
- मौजूदा रनअप के ऐतिहासिक बेसलाइन से तुलना कइल।
- क्रांतिक-गति के स्थान में बदलाव के पता लगावल, जे यांत्रिक बदलाव के संकेत देला, जइसे कि बनत दरार भा बदलल सपोर्ट कठोरता।
- क्रांतिक गति पर आयाम में बढ़ोतरी के पहचानल, जे कम डैम्पिंग भा बढ़त असंतुलन के संकेत देला।
- समस्या सभ के अबहीं बनत रहते समय पर चेतावनी देवल।
2. रनअप परीक्षण प्रक्रिया
टेस्ट से पहिले के सेटअप
- सेंसर इंस्टॉलेशन: माउंट एक्सेलेरोमीटर सभ भा हर बेयरिंग पर वेग ट्रांसड्यूसर, क्षैतिज आ ऊर्ध्वाधर दुनों दिशा में।
- फेज संदर्भ: एगो लगाईं टैकोमीटर भा कीफेजर ताकि गति आ फेज संदर्भ दुनों मिल सके।
- डेटा-अधिग्रहण प्रणाली: एकरा पूरा स्टार्टअप के दौरान लगातार हाई-स्पीड रिकॉर्डिंग खातिर कॉन्फ़िगर करीं, ना कि आवधिक स्नैपशॉट खातिर।
- सुरक्षा प्रणाली: सत्यापित करीं कि सगरी सुरक्षा काम कर रहल बा आ कंपन ट्रिप स्तर पहिया घुमावे से पहिले।
टेस्ट के निष्पादन
- आरंभिक स्थिति: मशीन आराम में, सगरी प्रणाली तैयार।
- रिकॉर्डिंग शुरू करीं ड्राइव के ऊर्जावान होखे से पहिले, ताकि ट्रांजिएंट के बिल्कुल शुरुआत दर्ज हो सके।
- स्टार्टअप शुरू करीं सामान्य भा जानबूझ के संशोधित प्रक्रिया के पालन करत।
- नियंत्रित त्वरण: परिभाषित दर पर क्रिटिकल स्पीड सभ से होके त्वरण करीं।
- लगातार निगरानी करीं, सुरक्षा खातिर रियल टाइम में वाइब्रेशन देखत रहीं।
- ऑपरेटिंग स्पीड पर पहुंचीं, सामान्य ऑपरेटिंग स्थिति ले जारी रखीं।
- स्थिर करीं: थर्मल आ मैकेनिकल संतुलन (इक्विलिब्रेशन) होखे दीं।
- रिकॉर्डिंग बंद करीं तबे जब पूरा ट्रांजिएंट आ ओकरा बाद कुछ समय के स्टेडी-स्टेट रनिंग रिकॉर्ड हो जाव।
त्वरण दर (Acceleration Rate) संबंधी बिचार
- बहुत तेज: हर स्पीड पर बहुत कम डेटा पॉइंट जमा होला, आ कवनो तीक्ष्ण क्रिटिकल स्पीड बिना रिकॉर्ड भइले छूट सकेला।
- बहुत धीमा: रोटर रेजोनेंस में बहुत देर तक रुकल रहेला, जेकरा से नुकसान के खतरा रहेला, आ टेस्ट के दौरान थर्मल स्थिति में बदलाव आवेला।
- सामान्य दर: अधिकतर औद्योगिक उपकरण खातिर प्रति मिनट 100–500 rpm उपयुक्त रहेला।
- क्रिटिकल-स्पीड ज़ोन: उच्च एम्प्लीट्यूड पर बितावल जाए वाला समय कम करे खातिर मशीन के जाना-मानल क्रिटिकल स्पीड सभ से होके तेजी से त्वरित कइल जा सकेला।
अइसन ड्राइव खातिर जहाँ त्वरण दर स्वतंत्र रूप से चुनल ना जाके मोटर टॉर्क आ रोटर इनर्शिया से नियंत्रित होला, एगो रोटर त्वरण-समय कैलकुलेटर अनुमान लगावेला कि मशीन के स्पिन अप होखे में केतना समय लागी, जेकरा से ई पुष्टि करे में मदद मिलेला कि क्रिटिकल स्पीड सभ के पर्याप्त तेजी से पार कइल जाई।
3. डेटा-विश्लेषण के तरीका
बोड प्लॉट विश्लेषण
रनअप खातिर मानक प्रस्तुति:
- कंपन के प्लॉट करीं एम्प्लीट्यूड स्पीड के मुक़ाबले ऊपर के ट्रेस पर।
- नीचे के ट्रेस पर फेज एंगल के स्पीड के मुक़ाबले प्लॉट करीं।
- क्रिटिकल स्पीड सभ एम्प्लीट्यूड पीक के रूप में देखाई देला, ओकरा साथे फेज ट्रांजिशन भी होला — इहे जुड़ल संकेत बा जे असली रेजोनेंस के पहचान कराला।
- परिणाम के स्वीकृति मानदंड आ डिजाइन भविष्यवाणी सभ से तुलना करीं।
बोड प्लॉट इहाँ ई मुख्य उपकरण एहि से बा काहेकि ई एम्प्लीट्यूड आ फेज दुनो एक साथे देखावेला, ई दुनो राशि मिलके रेजोनेंस के पुष्टि करेली।
वाटरफॉल / कैस्केड प्लॉट
- A वाटरफॉल प्लॉट स्टैक करेला फ्रीक्वेंसी स्पेक्ट्रम क्रमागत स्पीड सभ पर, स्पीड बढ़ला के साथे स्पेक्ट्रम कइसे बदलेला एकर त्रि-आयामी (3D) नक्शा बनावे खातिर।
- ई देखावेला कि 1× सिंक्रोनस घटक स्पीड के साथे तिरछा (डायगोनल) ट्रैक करेला।
- स्थिर प्राकृतिक-आवृत्ति (नेचुरल फ्रीक्वेंसी) रेजोनेंस सभ ऊर्ध्वाधर (वर्टिकल) रूप में देखाई देला जे स्पीड के साथे ना हिलेला।
- ई सब-सिंक्रोनस या सुपर-सिंक्रोनस घटक सभ के पहचान करे खातिर बहुत बढ़िया बा, जेकरा एगो अकेल स्पेक्ट्रम छुपा देत।
ऑर्डर ट्रैकिंग
- ऑर्डर विश्लेषण वाइब्रेशन के निरपेक्ष फ्रीक्वेंसी के बजाय ऑर्डर सभ में—यानी रनिंग स्पीड के गुणज (मल्टिपल) में—व्यक्त करेला।
- 1× घटक पूरा रनअप के दौरान एके ऑर्डर लाइन पर रहेला, जेकरा से स्पीड से जुड़ल फोर्सिंग अलग हो जाला।
- एकरा उलट, स्पीड बदलला के साथे स्थिर प्राकृतिक फ्रीक्वेंसी सभ ऑर्डर लाइन सभ के पार करेली।
- ई दृश्य बिशेष रूप से वेरिएबल-स्पीड उपकरण पर बहुत प्रभावी बा।
4. तुलना: रनअप बनाम कोस्टडाउन
रनअप के दर्पण-छवि (मिरर-इमेज) होला एगो कोस्टडाउन, जेह में डी-एनर्जाइज़ मशीन अपने घर्षण (फ्रिक्शन) आ विंडेज के तहत धीमा होला। ई दुनो एके क्रिटिकल स्पीड देखावेला, बाकी उल्टा स्थिति में:
| पहलू | रनअप | कोस्टडाउन |
|---|---|---|
| दिशा | गति बढ़ावल | गति घटावल |
| ऊर्जा अवस्था | ऊर्जा जोड़ल | ऊर्जा के क्षय |
| तापमान | ठंडा से गरम | गरम से ठंडा |
| नियंत्रण | सक्रिय (दर समायोज्य) | निष्क्रिय (प्राकृतिक मंदन) |
| अवधि | छोट (शक्तिचालित त्वरण) | लमहर (केवल घर्षण आ विंडेज) |
| आवृत्ति | हर स्टार्टअप पर | हर शटडाउन पर |
| जोखिम | अधिक (अनुनाद में त्वरण) | कम (अनुनाद से बाहर मंदन) |
हर विधि के कब इस्तेमाल करीं
- रनअप बेहतर बा: जब स्टार्टअप नियंत्रित होखे आ ओकर दर समायोजित कइल जा सके; जब ऑपरेटिंग तापमान पर डेटा के जरूरत होखे; आ सामान्य स्टार्ट में शामिल नियमित निगरानी खातिर।
- कोस्टडाउन बेहतर बा: सुरक्षा-महत्वपूर्ण टेस्टिंग खातिर; जब क्रिटिकल स्पीड सभ से धीमा, नरम रस्ता चाहीं; आ जब सिर्फ पावर हटावल एगो नियंत्रित स्टार्ट के व्यवस्था करे से आसान होखे। एगो समर्पित कोस्टडाउन विश्लेषण शुद्ध संरचनात्मक (स्ट्रक्चरल) रेजोनेंस सभ के अलग करेला काहेकि एह में कवनो इलेक्ट्रिकल या ड्राइव संबंधित फोर्सिंग मौजूद ना रहेला।
- दुनो तरीका: एगो व्यापक मूल्यांकन गरम आ ठंडा व्यवहार के तुलना करेला आ ई पुष्टि करेला कि दुनो मेल खाला, जे एगो महत्वपूर्ण संगति (कंसिस्टेंसी) जांच बा।
5. लचीला (फ्लेक्सिबल) रोटर सभ खातिर विशेष बिचार
A लचीला रोटर (flexible rotor) अपना एक या ओकरा से जादे क्रिटिकल स्पीड से ऊपर संचालित होला, एहसे एकर रनअप एगो कठोर (रिजिड) रोटर के तुलना में स्वाभाविक रूप से जादे मांग वाला होला।
कई क्रांतिक गति
- रोटर के ऊपर जाए के रास्ता में पहिला, दूसरा आ संभवतः तीसरा क्रिटिकल स्पीड सभ से गुजरे के पड़ेला।
- हर एक खातिर पर्याप्त त्वरण दर के जरूरत होला ताकि रोटर कवनो एगो रेजोनेंस में जादे देर ना रुके।
- कुल स्टार्टअप समय कई मिनट तक बढ़ सकेला।
- हर क्रिटिकल स्पीड पर वाइब्रेशन मॉनिटरिंग जरूरी बा, ना कि खाली सबसे ऊँच वाला पर।
त्वरण रणनीति
- धीमा त्वरण पहिला क्रिटिकल से नीचे, जेकरा से थर्मल तैयारी हो सके।
- तेज पास-थ्रू हर क्रिटिकल-स्पीड जोन के, ताकि बने वाला एम्प्लीट्यूड सीमित रहे।
- संभावित होल्ड पॉइंट मध्यवर्ती स्पीड पर थर्मल स्थिरीकरण खातिर।
- अंतिम त्वरण ओह ऑपरेटिंग स्पीड तक जे सभ क्रिटिकल स्पीड से ऊपर होला।
6. ऑटोमेटेड रनअप सिस्टम
आधुनिक मशीनरी अक्सर रनअप सीक्वेंस के ऑटोमेट कर देला, एकरा के मैनुअल कंट्रोल पर छोड़े के बदले:
- प्रोग्रामेबल त्वरण प्रोफाइल जेह में हर स्पीड रेंज खातिर दर ऑप्टिमाइज कइल गइल बा।
- वाइब्रेशन-आधारित नियंत्रण जे मापल गइल वाइब्रेशन के अनुसार दर के अपने आप समायोजित करेला।
- तापमान इंटरलॉक जे थर्मल मानदंड पूरा होखे तक त्वरण के रोके रखेला।
- सुरक्षा शटडाउन जे वाइब्रेशन सीमा से बेसी होखे पर मशीन के अपने आप बंद कर देला।
- डेटा लॉगिंग जे ट्रेंडिंग खातिर हर स्टार्टअप के रिकॉर्ड आ आर्काइव करेला।
7. क्रिटिकल स्पीड के पूर्वानुमान आ सत्यापन
एगो रनअप तब सबसे जादे मूल्यवान होला जब एकर मापल गइल पीक के अपेक्षा से मिलान कइल जा सके। जेह स्पीड पर रेजोनेंस देखाई पड़े के चाहीं ओकर अनुमान पहिले से लगावल जा सकेला — एगो रोटर क्रिटिकल-स्पीड कैलकुलेटर शाफ्ट के सबसे कम क्रिटिकल स्पीड के पहिला अनुमान देला, जबकि एगो कैंपबेल-डायग्राम कैलकुलेटर ई नक्शा बनावेला कि स्पीड बदले पर प्राकृतिक आवृत्ति कइसे रनिंग-स्पीड लाइन के पार करेले। रनअप के मापल गइल पीक के ओह अनुमानित कैंपबेल डायग्राम से तुलना कइला से मॉडल के सत्यापन होला आ जांच खातिर कवनो अप्रत्याशित रेजोनेंस के चिन्हित कइल जाला।
बैलेंसिंग खातिर इस्तेमाल होखे वाला ओही फील्ड इंस्ट्रूमेंट रनअप कैप्चर करे खातिर भी बराबर बढ़िया काम करेला। एगो पोर्टेबल टू-चैनल एनालाइजर जइसे कि Balanset-1A पूरा त्वरण के दौरान स्पीड के मुताबिक 1× एम्प्लीट्यूड आ फेज रिकॉर्ड करेला, जेकरा से बोड आ स्पेक्ट्रल प्लॉट बनेला जेकर जरूरत इंजीनियर के क्रिटिकल स्पीड पता करे आ ओकरा से सुरक्षित तरीका से गुजरे के पुष्टि करे खातिर होला — आ, जहवाँ रनअप कवनो अनबैलेंस-चालित पीक देखावे, ओहिजा ऑपरेटिंग स्पीड पर रोटर के जगह पर बैलेंस कइल जा सके आ अगिला स्टार्ट पर सुधार के सत्यापन कइल जा सके।
रनअप टेस्टिंग एह बारे में जरूरी, असल-दुनिया के डेटा देला कि घूमे वाली मशीनरी अपने सबसे कठिन पल — स्टार्टअप ट्रांजिएंट — के दौरान कइसे बर्ताव करेले। नियमित रूप से रनअप डेटा जुटावे आ ओकरा समय के साथे तुलना करे से विकसित होखत समस्या के जल्दी पता लगावे में मदद मिलेला, स्टार्टअप प्रक्रिया के सत्यापन होला, आ हर क्रिटिकल-स्पीड रेंज से सुरक्षित गुजरे के भरोसा मिलेला।
पोर्टेबल एनालाइजर से रनअप लिहल
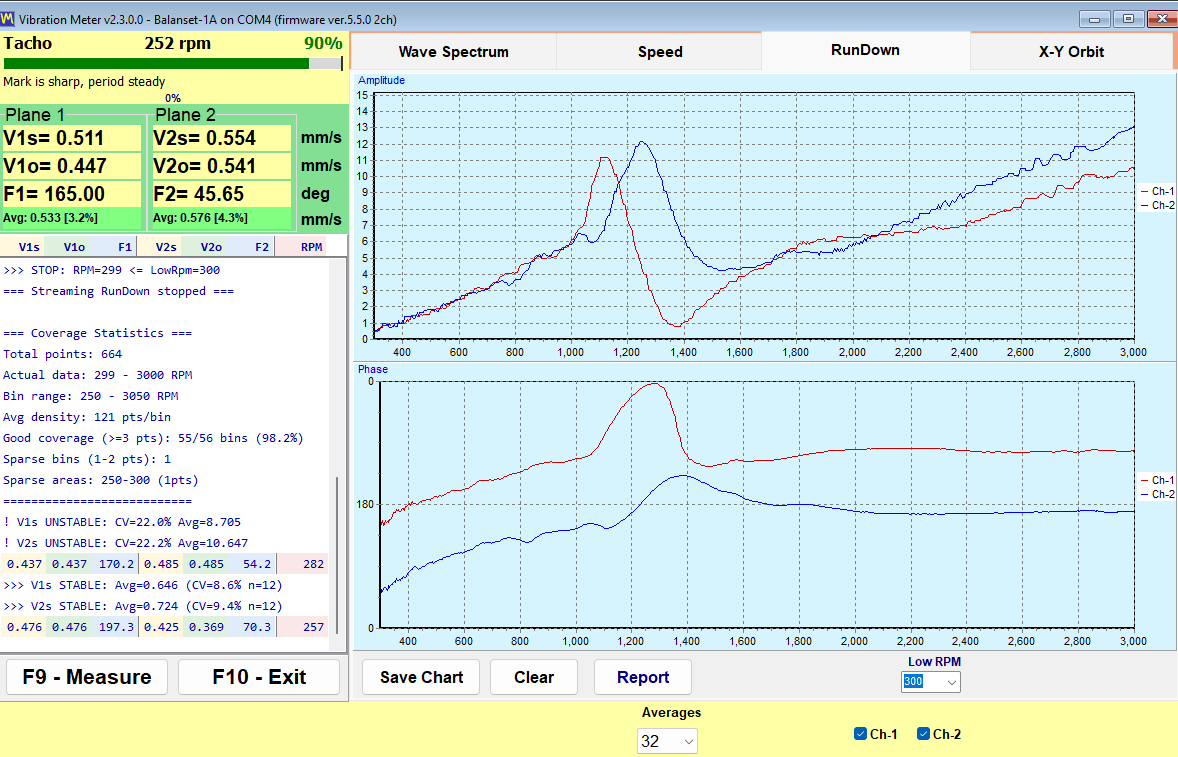
पर Balanset-1A कंपन मीटर के उहे “रन-डाउन” टैब दुनों दिशा में रिकॉर्ड करेला: ई रोटर जवना गति से गुजरे ओकरा मुकाबले 1× आयाम आ फेज के प्लॉट करेला, एही से तेजी लावे पर भी कोस्ट जइसन Bode जोड़ी मिलेला — प्रति चक्कर एक कच्चा बिंदु, बिना स्मूथिंग के।
कुछ रेंडरिंग चुनाव खासतौर पर रनअप पर मायने राखेला। RPM एक्सिस ठीक ओतने रेंज कवर करेला जतना प्लॉट भइल रहे, एह से रैम्प के शुरुआत में अस्थिर टैकोमीटर मार्क से छूटल रिवोल्यूशन कवनो खाली पट्टी ना छोड़े; दुनो एक्सिस पढ़े लायक न्यूनतम स्पैन राखेला भले रोटर कुछ देर लगभग स्थिर स्पीड पर रहे; आ फेज लाइन 0/360° से निरंतर रहेला, अतिरिक्त बैंड खोल के, चार्ट के दूसरा किनारा पर कूदे के बजाय। ऊपर जाए के दौरान पार भइल क्रिटिकल स्पीड टेक्स्टबुक जोड़ी नियर पढ़ाला — लगभग 180° फेज रोटेशन वाला एम्प्लीट्यूड पीक।