यांत्रिक तंत्र में अनुनाद (रेजोनेंस) के समझल







अनुनाद एगो भौतिक घटना ह जे तब होला जब कवनो तंत्र पर अइसन आवृत्ति वाला आवधिक बल लागल जाला जवन ओकर खुद के एगो से मेल खाला प्राकृतिक आवृत्ति सभ. जब ई आवृत्ति मेल होला, त सिस्टम बहुत बड़ आयाम से कंपन करे लागेला: इनपुट फोर्स के ऊर्जा बड़ी दक्षता से सिस्टम में स्थानांतरित हो जाला, जेकरा से वाइब्रेशन हर चक्र में नाटकीय रूप से बढ़त जाला। रेजोनेंस पर आयाम के सीमित करे वाला एकमात्र कारक होला सिस्टम के डैम्पिंग. रेजोनेंस के समझल आ ओकरा से बचल रोटर डायनामिक्स आ मशीनरी डायग्नोस्टिक्स के केंद्रीय काम में से एक ह, काहेंकि बहुत कम स्थिति एतना तेजी से उपकरण के नष्ट क सकेला।
1. परिभाषा: रेजोनेंस का ह?
रेजोनेंस के सबसे बढ़िया तरीका से समझल जा सकेला एगो सवाल के रूप में टाइमिंग, बल के ना। एगो हल्का उत्तेजना जे संरचना के आपन लय के साथ मेल खा के लागल जाला, ओकरा से बेमेल तरीका से लागल बहुत तेज बल से भी बड़ प्रतिक्रिया पैदा होला। हर सही समय पर लागल इनपुट ओतना अतिरिक्त ऊर्जा जोड़ेला जेतना डैम्पिंग ओह चक्र में हटा सकेला, एहसे आयाम तब तक बढ़त जाला जब तक हर चक्र में डैम्पिंग से नष्ट होखे वाली ऊर्जा आपूर्ति कइल ऊर्जा के बराबर ना हो जाला। कम डैम्पिंग वाला सिस्टम में ई संतुलन बिंदु बहुत ऊँच आयाम पर ही पहुँचेला — एही से रेजोनेंस खतरनाक होला। जे आवृत्ति पर ई होला ओकरा के प्राकृतिक आवृत्ति कहल जाला, जे पूरा तरह सिस्टम के द्रव्यमान आ कठोरता.
2. प्राकृतिक आवृत्ति आ रेजोनेंस के बीच संबंध
रेजोनेंस के समझे खातिर पहिले प्राकृतिक आवृत्ति के समझल जरूरी बा। हर भौतिक वस्तु के कुछ प्राकृतिक आवृत्तियाँ होखेला जेकरा पर छेड़ल जाए पर ऊ मुक्त रूप से कंपन करी, जे ओकर द्रव्यमान आ कठोरता से तय होला। रेजोनेंस बस ओहि समय होला जब रउआ लगातार वस्तु के ओकर एगो प्राकृतिक आवृत्ति के सटीक दर पर “धक्का” देत रहीं।
एगो क्लासिक उदाहरण बा झूला पर बच्चा के धक्का देवल:
- झूला, जेकरा पर बच्चा बइठल बा, के एगो खास प्राकृतिक आवृत्ति होला जे रस्सी के लंबाई (ओकर कठोरता) आ बच्चा के द्रव्यमान से तय होला।
- एगो अकेला धक्का से ऊ ओह प्राकृतिक आवृत्ति पर दोलन करे लागेला आ डैम्पिंग — हवा के प्रतिरोध आ घर्षण — के कारण धीरे-धीरे कम हो जाला।
- अगर रउआ हर धक्का के समय झूला के प्राकृतिक आवृत्ति से मेल खात रखीं, त हर धक्का ऊर्जा जोड़ेला आ झूला अउरी ऊँच होत जाला। ईहे रेजोनेंस ह।
- अगर रउआ गलत दर पर धक्का देब — बहुत तेज या बहुत धीमे — त रउआ के धक्का गति से बेमेल हो जाई आ कवनो बड़ आयाम ना बन पाई।
ईहे द्रव्यमान-आ-कठोरता के संबंध मशीन के कल-पुर्जा के भी नियंत्रित करेला। रउआ एकरा के मात्रात्मक रूप से हमनी के नेचुरल फ्रीक्वेंसी कैलकुलेटर से एगो साधारण मास-स्प्रिंग सिस्टम खातिर पता लगा सकेलें, या फिर घूमे वाला शाफ्ट खातिर, जहाँ प्राकृतिक आवृत्ति चलत गति से मेल खाला, ओकरा खातिर रोटर क्रिटिकल स्पीड कैलकुलेटर.
3. मशीनरी में रेजोनेंस काहे एगो समस्या ह?
घूमे वाली मशीनरी में, रेजोनेंस एगो बहुत विनाशकारी आ खतरनाक स्थिति ह। “धक्का” ओह कवनो आवधिक बल से मिलेला जे मशीन सामान्य संचालन में पैदा करेला — अनबैलेंस, मिसअलाइनमेंट, या ब्लेड-पास जइसन बल एह में शामिल बा। अगर इनहन में से कवनो बल के आवृत्ति रोटर, फाउंडेशन, सपोर्ट संरचना या जुड़ल पाइपिंग के प्राकृतिक आवृत्ति से मेल खा जाला, त परिणाम गंभीर हो सकेला:
- अत्यधिक कंपन स्तर: आयाम दस, पचास या सैकड़ों गुना तक बढ़ सकेला, ई एह पर निर्भर करेला कि कतना कम डैम्पिंग मौजूद बा।
- उच्च गतिक तनाव: बड़ विक्षेपण कल-पुर्जा पर भारी चक्रीय तनाव डालेला, जेकरा से तेजी से थकान.
- विनाशकारी विफलता: रेजोनेंस पैदा क सकेला टूटल-फटल शाफ्ट, फेल बेयरिंग, टूटल वेल्ड आ बहुत कम समय में पूरा संरचनात्मक विफलता।
- अत्यधिक शोर: उच्च कंपन तेज, अक्सर टोनल, शोर के रूप में फैलेला।
एगो खास आ खासतौर पर महत्वपूर्ण मामला ह क्रिटिकल स्पीड — एगो रोटर गति जेह पर रनिंग-स्पीड (1×) उत्तेजना रोटर के प्राकृतिक आवृत्ति से मेल खाला। मशीन के जानबूझ के एह तरह डिजाइन कइल जाला कि ऊ आपन क्रिटिकल स्पीड से दूर चलें, आ रन-अप आ कोस्ट-डाउन के दौरान एकरा से जल्दी गुजर जालें।
4. रेजोनेंस के लक्षण आ पहचान
रेजोनेंस के कुछ अलग लक्षण होखेला जे निदान में मदद करेला आ एकरा एगो साधारण फोर्स्ड-वाइब्रेशन जइसन साधारण अनबैलेंस समस्या से अलग करेला:
- अत्यधिक दिशात्मक कंपन: कंपन आमतौर पर एगो दिशा में — अक्सर क्षैतिज — दूसरा दिशा से बहुत ढेर होला, काहेंकि संरचनात्मक कठोरता दिशा के हिसाब से अलग-अलग होला।
- गति के मुकाबले कंपन में तेज शिखर: कंपन खाली एगो संकरा गति दायरा में ही ऊँच होला; जइसहीं मशीन ओह बिंदु से आगे तेज या धीमा होला, आयाम नाटकीय रूप से गिर जाला।
- 180-डिग्री फेज शिफ्ट: जइसहीं गति रेजोनेंट आवृत्ति से गुजरेला, कंपन के फेज़ फेज 180 डिग्री से शिफ्ट हो जाला। ई फेज उलटाव रेजोनेंस के निर्णायक पुष्टि ह।
- बैलेंस करे में मुश्किल: रेजोनेंस पर चलत रोटर के बैलेंस करे के कोशिश अक्सर बेअसर होला या मामला अउरी खराब क सकेला — जरूरी करेक्शन वेट असामान्य रूप से बड़ या छोट निकलेला, आ कंपन बस दोसरा जगह पर चल जाला।
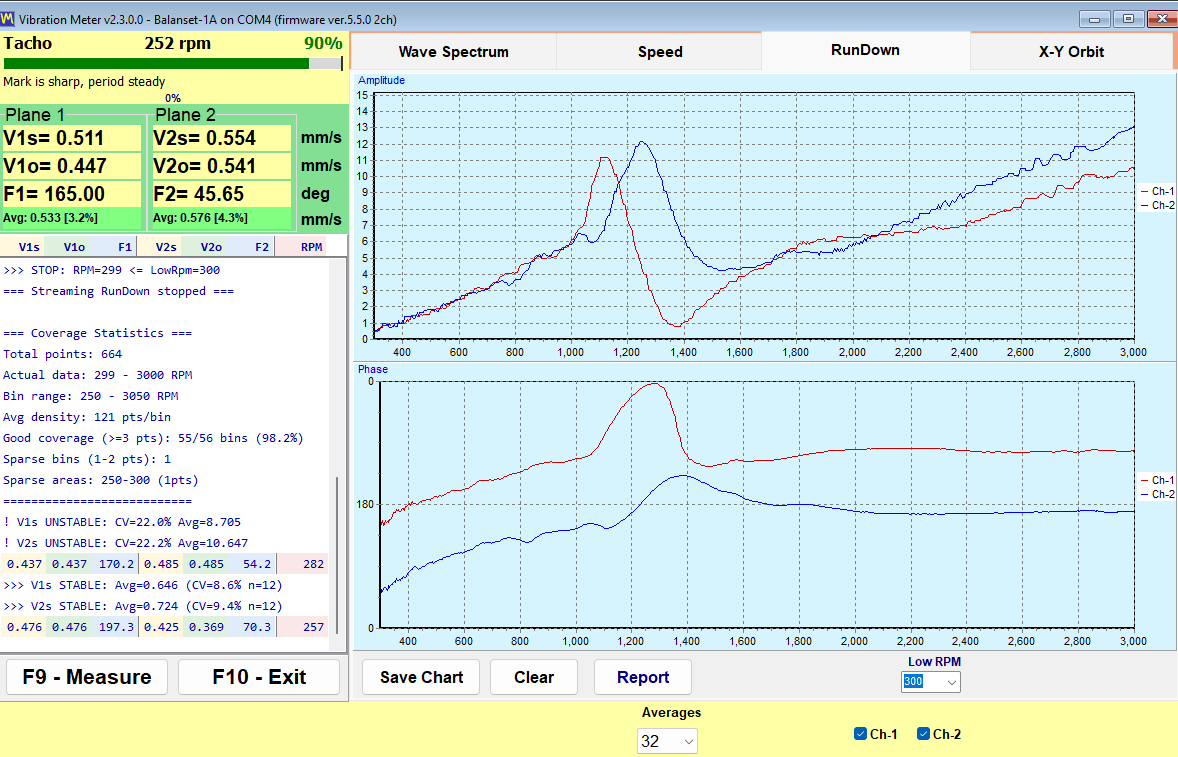
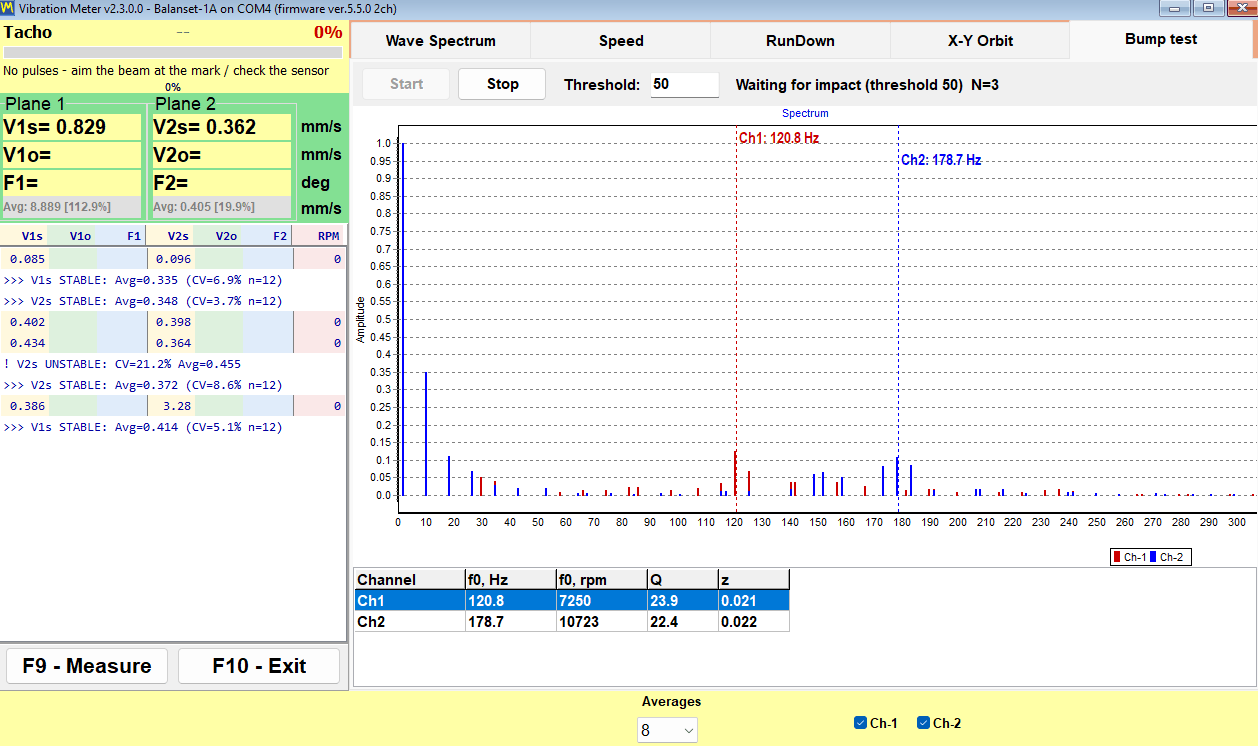
रेजोनेंस के प्रयोगात्मक रूप से दू पूरक तरीका से पुष्टि कइल जाला। एगो बम्प (इम्पैक्ट) टेस्ट स्थिर संरचना के उत्तेजित करेला ताकि ओकर प्राकृतिक आवृत्ति सीधे पता चल सके। दोसरा तरीका ह, रन-अप भा कोस्ट-डाउन टेस्ट मशीन शक-वाला रेज़ोनेंस से होके गुजरत घरी एम्प्लिट्यूड आ फेज़ के रिकॉर्ड करेला, जेमा बतावे वाला एम्प्लिट्यूड पीक आ 180-डिग्री फेज़ शिफ्ट एगो बोड प्लॉट.
5. रेज़ोनेंस के समस्या के समाधान कइसे करीं
रेज़ोनेंस मूल रूप से एगो फ्रीक्वेंसी-मैचिंग के समस्या हवे, एह से हर समाधान “पुशर” भा “पुशी” के फ्रीक्वेंसी बदले — भा ऊर्जा के जल्दी बिखरा देवे पर आवे के बा:
- फोर्सिंग फ्रीक्वेंसी बदलीं। आमतौर पर एकर मतलब बा मशीन के ऑपरेटिंग स्पीड बदलल। जहाँ प्रोसेस एकरा के इजाजत देला, ऊहाँ ई सभसे आसान उपाय हवे, आ वेरिएबल-स्पीड ड्राइव पर एगो निषिद्ध स्पीड बैंड के प्रोग्राम से हटावल जा सकेला।
- नेचुरल फ्रीक्वेंसी बदलीं। ई सबसे आम समाधान ह।
- में बढ़ोतरी नेचुरल फ्रीक्वेंसी, कठोरता (स्टिफनेस) बढ़ावल रेज़ोनेंट कंपोनेंट के — जइसे कि एगो ब्रेस भा गसेट जोड़ के।
- में घटाव नेचुरल फ्रीक्वेंसी, या तऽ कठोरता (स्टिफनेस) घटावल भा द्रव्यमान (मास) जोड़ल घटक में।
- डैम्पिंग जोड़ीं। जहाँ ना त फ्रीक्वेंसी हटा सकेला, ऊहाँ डैम्पिंग जोड़ल — विस्कोइलास्टिक ट्रीटमेंट भा खास डैम्पर — रेज़ोनेंट पीक के ऊँचाई के स्वीकार्य स्तर तक कम क देला। जोड़ल गइल डैम्पिंग के फायदा के डैम्पिंग रेशियो कैलकुलेटर.
ई गौर करे लायक बा कि सपोर्ट सिस्टम से जुड़ल रेज़ोनेंस — संरचनात्मक अनुनाद भा कमजोर फाउंडेशन के कठोरता — एगो आम कारण हवे आ एकरा के भी ओही तरीका से ठीक कइल जाला, यानी स्टिफनिंग, मास जोड़ल, भा दोषी हिस्सा में डैम्पिंग करके।
6. रेज़ोनेंस आ फील्ड बैलेंसिंग
रेज़ोनेंस आ बैलेंसिंग के बीच के संबंध एगो प्रैक्टिकल जाल हवे जेकरा से बचल जरूरी बा। काहे कि रेज़ोनेंस के लगे चलत रोटर से भ्रामक, अस्थिर एम्प्लिट्यूड-आ-फेज़ रीडिंग मिलेला, एह से बैलेंस करे से पहिले ई पक्का क लीं कि मशीन रेज़ोनेंस पर ना चल रहल बा। फील्ड में ई काम एगो पोर्टेबल टू-चैनल एनालाइज़र, जइसे कि Balanset-1A: एकर रन-अप आ कोस्ट-डाउन मेजरमेंट स्पीड रेंज में एम्प्लिट्यूड आ फेज़ के दर्ज करेला, आ कवनो रेज़ोनेंट पीक आ 180-डिग्री फेज़ शिफ्ट के उजागर करेला, जबकि एकर लेजर टैकोमीटर फेज़ रेफरेंस देला। जब मशीन के ई पुष्टि हो जाला कि ऊ रेज़ोनेंस से आराम से दूर चल रहल बा, त ओही इंस्ट्रूमेंट सुधार वजन के हिसाब लगावेला आ नतीजा के उचित बैलेंसिंग टॉलरेंस के खिलाफ जांच करेला — जबकि रेज़ोनेंस पर सुधार करे के कोशिश केवल लक्षण के पीछा करे के बा।
7. Balanset-1A से अनुनाद (resonance) खोजल
Balanset-1A पर दू गो नाप चालू गति के सापेक्ष अनुनाद के जगह बतावेला। एक ह कोस्ट-डाउन रिकॉर्ड, जवन रोटर के धीमा होखत घड़ी लिहल जाला। दोसर ह बंप टेस्ट, रोटर रुकल रहे तब। सेंसर बेयरिंग हाउसिंग पर भा ओह हिस्सा पर लगाईं जवन सबसे ज्यादा हिलेला।
- कामकाजी गति पर कंपन मीटर (F5) खोलीं आ करीब एक मिनट तक 1× आयाम आ फेज देखत रहीं। हर चैनल के नीचे हरियर STABLE पट्टी के मतलब बा कि बिखराव 10 % से कम बा। अगर आयाम 10–15 % से जादे बिखरे भा फेज 10° से जादे बिखरे, त अभी संतुलन मत करीं।
- RunDown टैब पर Low RPM threshold (डिफ़ॉल्ट 300) सेट करीं, रोटर के कामकाजी गति पर ले आईं आ F9 दबाईं। जब प्रोग्राम कहे कि रोटर रोकल जा सकेला, त ड्राइव बंद कर दीं। फेर सॉफ्टवेयर दुनो चैनल के 1× आयाम आ फेज गति के सापेक्ष खींचेला, हर चक्कर पर एक कच्चा मान के साथ।
- आयाम के अइसन पीक खोजीं जेकरा आर-पार लगभग 180° के फेज घुमाव होखे। अगर पीक के आर-पार फेज ना घूमे, त ई अनुनाद ना ह।
- अगर मशीन के संदिग्ध गति सीमा से गुजारल संभव ना होखे, त Settings में बंप टेस्ट चालू करीं। कंपन मीटर के Bump test टैब पर Start दबाईं। रोटर बंद आ लॉक-आउट रहे के हालत में, सेंसर के बगल में ढाँचा पर नरम हथौड़ी से चोट मारीं। नतीजा के तालिका में प्राकृतिक आवृत्ति f0 Hz आ rpm दूनो में, गुणवत्ता कारक Q आ अवमंदन z मिलेला। f0 के rpm वाला मान के चलत गति से सीधे तुलना कर सकत बानी। अलग-अलग चोट के औसत लिहल जाला; f0 के बाद (!) के मतलब चोट क्लिप हो गइल, एह से अउरी हल्का चोट मारीं।
- बैलेंसिंग गति आ चालू गति के वक्र के सपाट हिस्सा पर रखीं, अनुनाद से 20–30 % दूर। संरचना के कड़ा कइला भा गति बदलला के बाद, पीक खिसकल कि ना ई पक्का करे खातिर नाप फेर करीं। फेर बैलेंसिंग प्रक्रिया Run 0 से फेर शुरू करीं।

