कंपन विश्लेषण में बोड प्लॉट के समझल







A बोड प्लॉट (इंजीनियर हेंड्रिक बोड के नाँव पर “बो-डी” उच्चारण होला) एगो विशेष ग्राफ ह जे देखावेला कि मशीन के वाइब्रेशन रेस्पॉन्स घूर्णन गति के साथ कइसे बदलेला। ई साझा स्पीड (RPM) अक्ष पर दू गो चार्ट के जोड़ेला — ऊपर आयाम वक्र आ नीचे फेज वक्र — आ रोटर के क्रिटिकल स्पीड। सबसे जादा जानकारी देवे वाला डेटा तब सामने आवेला जब स्पीड बदल रहल होखे, एह से बोड प्लॉट लगभग हमेशा बनल जाला एगो नियंत्रित रन-अप भा कोस्ट-डाउन.
1. परिभाषा: बोड प्लॉट का बा?
एह प्लॉट में दू गो ग्राफ होला जे एके क्षैतिज स्पीड अक्ष साझा करेला:
- एक आयाम प्लॉट (ऊपर), जे स्पीड बदलला पर 1X — सिंक्रोनस — वाइब्रेशन के मैग्नीट्यूड देखावेला।
- A फेज प्लॉट (नीचे), जे देखावेला फेज़ शाफ्ट पर हर घूर्णन में एक बेर आवे वाला टाइमिंग रेफरेंस के सापेक्ष ओह 1X वाइब्रेशन के लैग।
एक साथ देखला पर, दुनो वक्र रोटर के डायनामिक बिहेवियर के पूरा तस्वीर देला। सबसे जरूरी बात, डेटा के सिर्फ 1X कंपोनेंट तक फिल्टर कइल जाला — ई सिंक्रोनस रेस्पॉन्स के अलग करेला (जेह पर सबसे जादा असर होला अनबैलेंस) स्पेक्ट्रम के बाकी सब चीज से अलग, जेकरा से रेजोनेंस के सिग्नेचर एतना साफ बनेला।
2. बोड प्लॉट काहे जरूरी बा
बोड प्लॉट क्रिटिकल स्पीड के पहचाने के सबसे पक्का तरीका ह। क्रिटिकल स्पीड ऊ घूर्णन गति ह जे रोटर के कवनो प्राकृतिक आवृत्ति से मेल खा जाला, जेकरा से मशीन रेजोनेंस आ ओकर वाइब्रेशन के बहुत बढ़ा देला। क्रिटिकल स्पीड के दू गो क्लासिक संकेत होला:
- आयाम प्लॉट में एगो साफ पीक। जब स्पीड प्राकृतिक आवृत्ति से गुजरेला, त आयाम अधिकतम तक बढ़ेला आ फेर से घट जाला।
- फेज प्लॉट में 180-डिग्री के शिफ्ट। रेजोनेंस से गुजरत घरी, फेज लैग कुल मिलाके लगभग 180 डिग्री तक घूम जाला। एगो सीधा, हल्का डैम्पिंग वाला सिंगल-मोड रेस्पॉन्स में 90-डिग्री फेज पॉइंट एगो उपयोगी रेजोनेंस लोकेटर होला — जब डैम्पिंग के कारण पीक धुंधला हो जाला त ई अकेल्ले आयाम पीक से जादा तेज होला। हालाँकि, असली मशीन में डैम्पिंग, एनिसोट्रॉपिक सपोर्ट, लगे के मोड आ रनआउट कंपेंसेशन एह निशान के खिसका देला, एह से फेज क्रॉसिंग के आयाम पीक, नाइक्विस्ट लूप, डैम्पिंग अनुमान आ बार-बार दोहरावे वाला रन-अप/कोस्ट-डाउन डेटा के साथे इस्तेमाल करीं।
क्रिटिकल कहाँ पड़ेला ई ठीक-ठीक जानला से इंजीनियर लगातार चले वाला ऑपरेटिंग स्पीड के ओह से दूर राख सकेलें, आ ऊँच वाइब्रेशन, तेज घिसाव आ भयंकर खराबी के खतरा से बच सकेलें जे क्रिटिकल पर चलला से हो सकेला। एह जगह के पहिले से एगो रोटर क्रिटिकल स्पीड कैलकुलेटर से अनुमान लगावल जा सकेला आ पूरा ऑपरेटिंग रेंज में एगो कैंपबेल डायग्राम, पर देखावल जा सकेला, फेर मापल गइल बोड प्लॉट से मिलावल जा सकेला।
3. बोड प्लॉट के व्याख्या करब
क्रिटिकल के पता लगावे के अलावा, ई प्लॉट रोटर सिस्टम के बारे में आउरो बहुत कुछ बतावेला:
- एम्प्लिफिकेशन फैक्टर (AF): रेजोनेंस पीक के तेजी ई देखावेला कि केतना डैम्पिंग सिस्टम में बा। एगो ऊँच, संकरा पीक के मतलब बा कम डैम्पिंग आ ऊँच एम्प्लिफिकेशन फैक्टर — जे खतरनाक हो सकेला — जबकि एगो चौड़ा, चपटा पीक अच्छा डैम्पिंग आ जादा सहनशील रोटर के संकेत देला।
- स्प्लिट क्रिटिकल: अगर रोटर में क्षैतिज आ ऊर्ध्वाधर दिशा में असमान स्टिफनेस बा (एनिसोट्रॉपिक सपोर्ट), त ई एक के बजाय दू गो लगे-लगे के रेजोनेंस पीक देखा सकेला, जेकरा “स्प्लिट क्रिटिकल” कहल जाला।
- सिस्टम में बदलाव: समय के साथ रिकॉर्ड कइल गइल बोड प्लॉट के तुलना करला से संरचनात्मक बदलाव के पता चलेला। एगो बनत शाफ्ट दरार या ढीला होत फाउंडेशन बोल्ट, जगह के खिसका देला आ क्रिटिकल-स्पीड पीक के आकार बदल देला, अक्सर कवनो आउर लक्षण देखाए से पहिलहीं।
- बैलेंसिंग जानकारी: ई प्लॉट फ्लेक्सिबल रोटर के मल्टी-स्पीड, मल्टी-प्लेन बैलेंसिंग खातिर बहुत जरूरी ह, काहे कि ई हर स्पीड पर रोटर के रेस्पॉन्स देखावेला आ बतावेला कि कवनो खास क्रिटिकल के काबू करे खातिर करेक्शन वेट कहाँ लगावल जाव।
4. डेटा कलेक्शन आ इंस्ट्रूमेंटेशन
बोड प्लॉट बनावे खातिर तीन गो चीज मिल के काम करे के जरूरत पड़ेला:
- एगो वाइब्रेशन ट्रांसड्यूसर — अक्सर एगो समीपता प्रोब जे सीधे शाफ्ट के डिस्प्लेसमेंट नापेला, हालाँकि केसिंग पर लगावल सेंसर भी बहुत मशीन में इस्तेमाल होला।
- एगो फेज-रेफरेंस सेंसर — टैकोमीटर या कीफेज़र जे शाफ्ट के हर घूर्णन में एगो साफ पल्स देला।
- एगो डेटा-एक्विजिशन सिस्टम जे स्पीड बदलला पर लगातार 1X-फिल्टर कइल सिग्नल के आयाम आ फेज के ट्रैक कर सके।
डेटा एगो नियंत्रित स्टार्टअप या कोस्ट-डाउन के दौरान लिहल जाला ताकि मशीन अपना पूरा स्पीड रेंज आ ओह में मौजूद हर क्रिटिकल से गुजर जाव। आम-उद्देश्य वाला मशीनरी में जहाँ स्थायी प्रॉक्सिमिटी प्रोब ना लागल होखे, ओहिजा एगो पोर्टेबल टू-चैनल एनालाइजर जइसे कि Balanset-1A फील्ड में ओहिजा वही भूमिका निभावेला: अपना लेजर टैकोमीटर से ट्रिगर होके, ई रन-अप या कोस्ट-डाउन के दौरान सिंक्रोनाइज कइल 1X आयाम आ फेज के लॉग करेला ताकि एनालिस्ट रेस्पॉन्स के प्लॉट कर सके आ मशीन के स्थायी रूप से इंस्ट्रूमेंट कइले बिना मौके पर रेजोनेंस के पता लगा सके।
5. बोड प्लॉट आ ओकरा से जुड़ल डिस्प्ले
बोड प्लॉट ट्रांजिएंट-डेटा व्यू के परिवार के एगो सदस्य ह आ जब एकरा के अपना संबंधित व्यू के साथ पढ़ल जाला त ई सबसे जादा असरदार होला। नाइक्विस्ट प्लॉट ओही आयाम-आ-फेज जानकारी के एगो सिंगल पोलर वक्र के रूप में देखावेला, जहाँ रेजोनेंस एगो साफ लूप बनावेला। एगो कैस्केड (वाटरफॉल) प्लॉट स्पीड के मुकाबले पूरा स्पेक्ट्रा के परत दर परत देखावेला, ताकि नॉन-सिंक्रोनस कंपोनेंट — जेकरा 1X-ओनली बोड प्लॉट जान-बूझ के नजरअंदाज करेला — भी नजर आ जाव। एह व्यू के सही मेल चुनला से रन-अप रिकॉर्ड एगो पूरा तस्वीर बन जाला रोटर डायनामिक्स .
फील्ड उपकरण से बोड प्लॉट
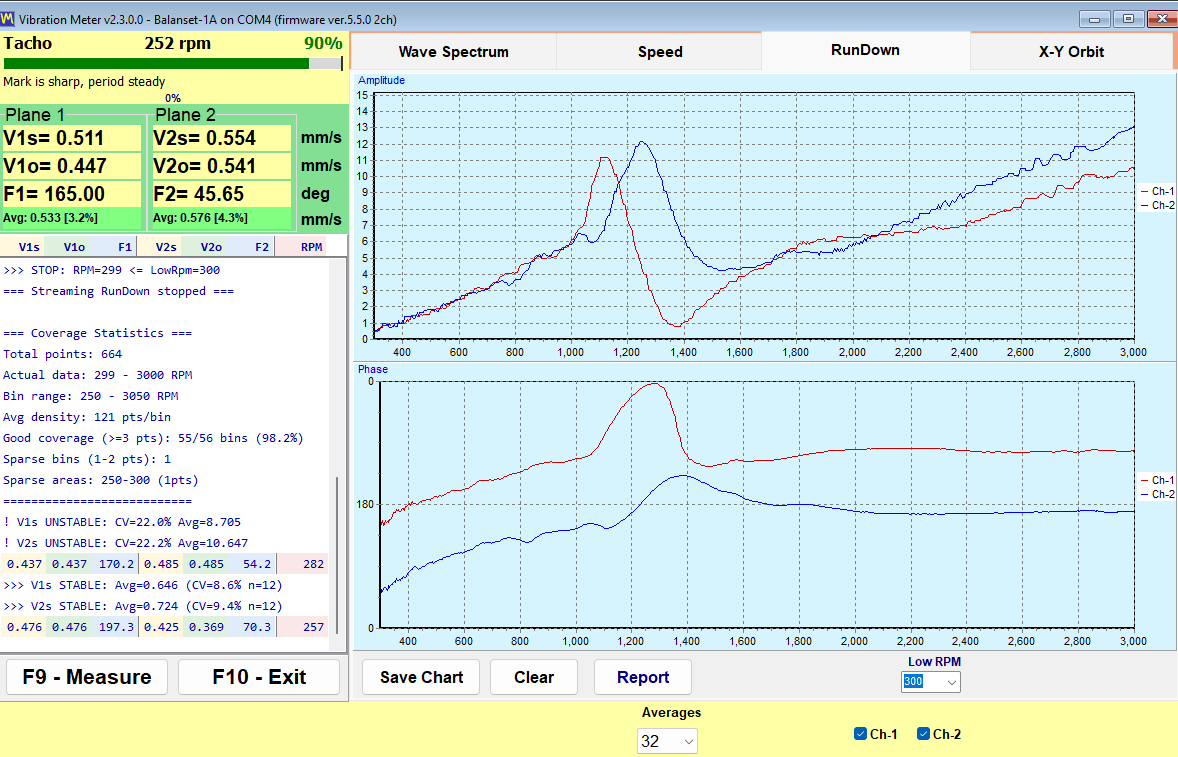
पर Balanset-1A बोड जोड़ी के “रन-डाउन” टैब पर पकड़ल जाला: जब रोटर कोस्ट-डाउन करेला भा गति बढ़ावेला, त प्रोग्राम गति के हिसाब से 1× आयाम आ फेज दर्ज करेला — हर चक्कर पर एगो कच्चा मान, बिना कवनो स्मूथिंग के — आ ठीक इहे बोड प्लॉट के डेटा होला।
कर्व पढ़े से पहिले दू गो रेंडरिंग के बात जानल फायदेमंद बा। फेज रेखा एके लगातार रेखा के रूप में खींचल जाला: जब ई 0/360° से गुजरेला त रेखा चार्ट के उल्टा किनारा पर कूदे के बदले अक्ष में एगो आउर 0…360° पट्टी जुड़ जाला। आ जब टैकोमीटर डेटा छूट जाला, त प्रोग्राम झूठ के सीधा खंड खींचे के बदले खाली जगह छोड़ देला। तब अनुनाद ऊपर बतावल पारंपरिक तरीका से पढ़ाला — आयाम में शिखर आ संगे लगभग 180° के फेज घुमाव।
रिकॉर्डिंग “कम RPM” दहलीज से नीचे अपने आप रुक जाला (100–2000 RPM में समायोज्य, डिफ़ॉल्ट 300), आ रन-डाउन रिपोर्ट बोड कर्व के संगे काम के गति पर लिहल वेवफॉर्म, स्पेक्ट्रम आ X-Y ऑर्बिट स्नैपशॉट भी रखेले।