हर Balanset-1A आ Balanset-4A एके Windows प्रोग्राम के साथे आवेला, जवन एके एप्लीकेशन में कंपन मीटर, FFT एनालाइजर आ फील्ड बैलेंसिंग कैलकुलेटर ह। ई mm/s में ओवरऑल RMS, एम्प्लीट्यूड आ फेज सहित 1x कंपोनेंट, RPM, स्पेक्ट्रम, वेवफॉर्म, X-Y ऑर्बिट, कंपन ट्रेंड आ रन-डाउन मापेला, फेर रउआ आपन ट्रायल रन से 1 से 4 करेक्शन प्लेन खातिर करेक्शन वजन के गणना करेला आ ISO 21940-11 के मोताबिक बचल असंतुलन के जांच करेला। प्रोग्राम Windows 7 से Windows 11 तक लोकली चलेला, USB COM पोर्ट के जरिये इंस्ट्रूमेंट के पढ़ेला, आ मापे, बैलेंस करे आ रिपोर्ट बनावे खातिर एकरा इंटरनेट कनेक्शन भा क्लाउड अकाउंट के जरूरत नइखे। ई पन्ना प्रोग्राम वर्जन 2.3.7 के इंस्ट्रूमेंट फर्मवेयर 5.5.2 के साथे बतावेला, जइसन 25-चैप्टर वाला यूजर मैनुअल में दस्तावेजित बा।
Balanset सॉफ्टवेयर का ह, आ के एकरा इस्तेमाल करेला
Balanset प्रोग्राम एगो सिंगल Windows एप्लिकेशन बा जे एकही इंस्ट्रूमेंट आ एकही सेंसर से दू काम करेला। ई मशीन के कंपन मापेला: कुल RMS स्तर, एम्प्लीट्यूड आ फेज के साथ 1x घूर्णन घटक, RPM, स्पेक्ट्रम, वेवफॉर्म, X-Y ऑर्बिट, ट्रेंड आ रन-डाउन। ई आपन बेयरिंग में रोटर के डायनामिक बैलेंसिंग भी करेला, 1, 2, 3 भा 4 करेक्शन प्लेन में, रउआ आपन मशीन पर रउआ आपन ट्रायल रन से करेक्शन वजन के गणना क के। एह से निदान आ मरम्मत एक्के सेशन में, मशीन पर, दोसरा टूल में डेटा एक्सपोर्ट कइले बिना हो जाला।
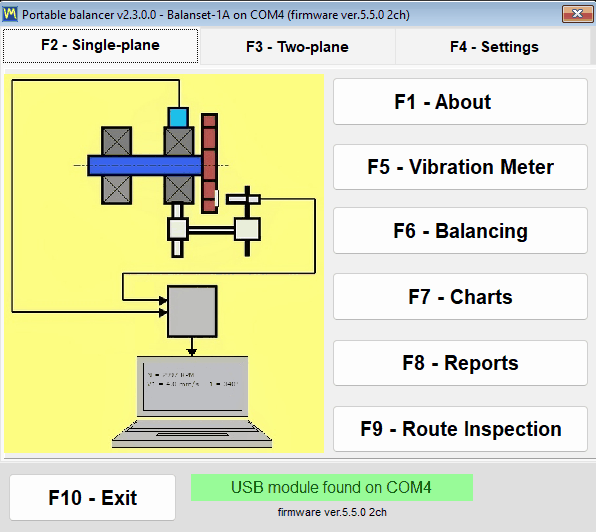
प्रोग्राम मेंटेनेंस आ सर्विस इंजीनियर खातिर लिखल गइल बा जे साइट पर रोटर बैलेंस करेलें: पंखा, ब्लोअर, इम्पेलर, क्रशर, ऑगर, सेंट्रीफ्यूज, टर्बाइन, ग्राइंडिंग व्हील आ ड्राइव शाफ्ट. रोटर अपना बेयरिंग में रहेला आ खोलल नइखे जात, आ मशीन अपना सामान्य ऑपरेटिंग स्पीड पर बैलेंस कइल जाला, जे असल में ऊ जवना हालत में चलेला.
ई एगो साधारण लोकल Windows एप्लीकेशन ह, वेब सर्विस ना। एकरा पीछे कवनो क्लाउड सर्विस नइखे: इंस्ट्रूमेंट के USB COM पोर्ट से पढ़ल जाला, आ मापन, बैलेंसिंग, आर्काइविंग आ रिपोर्टिंग खातिर कवनो किसिम के अकाउंट के जरूरत नइखे। बिना कवनो नेटवर्क कनेक्शन वाला फील्ड लैपटॉप भी एगो पूरा काम करे वाला सेटअप ह। इंटरनेट खाली प्रोग्राम आ फर्मवेयर अपडेट खातिर, प्रोग्राम के Vibromera अकाउंट से जोड़े खातिर (जे कुछ अपडेट खातिर जरूरी होखेला), आ रउआ चाहीं त सपोर्ट रिपोर्ट भेजे खातिर इस्तेमाल होखेला।
सॉफ्टवेयर इंस्ट्रूमेंट के संगे शामिल बा। Balanset-1A के कीमत €1,975 बा आ Balanset-4A के कीमत €6,803 बा। विनिर्देश आ ऑर्डर देवे के जानकारी एह पर बा Balanset-1A प्रोडक्ट पन्ना आ Balanset-4A प्रोडक्ट पन्ना, आ बिक्री-पूर्व सवाल हमनी के एह पर भेजल जा सकेला WhatsApp.
एगो प्रोग्राम, दू गो इंस्ट्रूमेंट
एके प्रोग्राम दूनो उपकरण खातिर काम करेला आ पहचान लेला कि कवन जुड़ल बा। ई फर्मवेयर से चैनल के गिनती पढ़ेला आ जुड़ल उपकरण के ठीक ओतने चैनल देखावेला, एसे इंटरफेस हमेशा हार्डवेयर से मेल खाला।
| इंस्ट्रूमेंट | कंपन चैनल | टैको चैनल | करेक्शन प्लेन | कीमत |
|---|---|---|---|---|
| Balanset-1A | 2 (Ch-1, Ch-2) | 1 | 2 | €1,975 |
| Balanset-4A | 4 (Ch-1 to Ch-4) | 1 | 4 | €6,803 |
करेक्शन प्लेन के संख्या कंपन चैनल के संख्या के हिसाब से होला। Balanset-1A 1 भा 2 प्लेन में बैलेंस करेला; तीन आ चार प्लेन खातिर Modern बैलेंसिंग फॉर्म में 4-चैनल वाला Balanset-4A इस्तेमाल करीं।
फर्मवेयर 5.5.0 या ओसे नया चाहीं
ई बात पन्ना के ऊपर रहे के चाहीं, फुटनोट में ना, काहेकि एहि से तय होखेला कि प्रोग्राम बिल्कुल मापी कि ना। सॉफ्टवेयर के ई वर्शन खाली इंस्ट्रूमेंट फर्मवेयर 5.5.0 चाहे ओसे नयका के साथे मापेला। फर्मवेयर 4.10.x पर, आ बीच के 5.0.x से 5.4.x वर्शन पर, डिवाइस अबहियों पहचानल जाला आ ओकर COM पोर्ट अबहियों देखाला, बाकिर कवनो मेजरमेंट शुरू ना होई आ कनेक्शन लाइन में “Firmware not supported on COMx” लिखा जाई। फर्मवेयर खुद प्रोग्राम से ही, “Updates” विंडो से अपडेट होला।
कनेक्शन, कीबोर्ड आ रंग कोडिंग
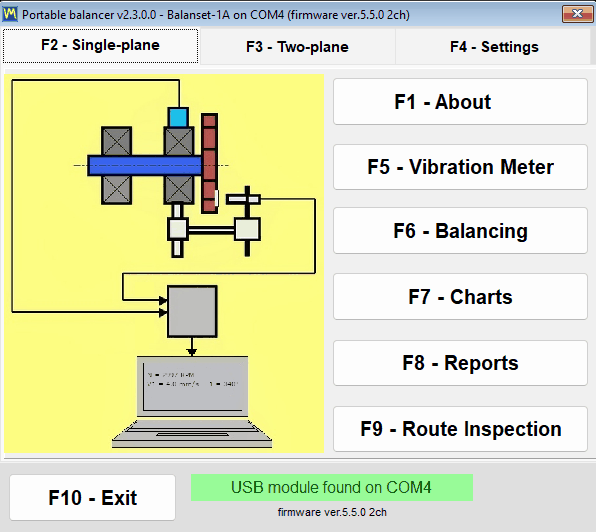
प्रोग्राम में कहीं कवनो Connect बटन ना बा। ई लगभग हर 1.5 सेकंड पर COM पोर्ट स्कैन करेला आ कवनो घड़ी इंस्ट्रूमेंट के पहचान लेला, जेह में मेजरमेंट विंडो पहिलहीं से खुलल रहला पर हॉट-प्लग भी शामिल बा। मॉडल, COM पोर्ट आ फर्मवेयर वर्शन विंडो के टाइटल में देखावल जालें, एह से रउआ हमेशा जानत रहीं कि रउआ केकरा से बात कर रहल बानी।
पूरा प्रोग्राम कीबोर्ड से चलावल जा सकेला, F1 से F10, आ F12 अभी के विंडो के PNG स्क्रीनशॉट Documents\Bs1A\Screenshots में सहेज देला, चाहे Documents उपलब्ध ना होखे त Bs1A.exe के बगल के Screenshots फोल्डर में, विंडो के नाँव, तारीख आ समय के हिसाब से नाँव रखके; पोलर डायग्राम खुलल रहे त F12 पोलर डायग्राम सहेजेला। फील्ड लैपटॉप पर, जब एगो हाथ मशीन पर रहे आ लगे कहीं माउस रखे के जगहा ना होखे, तब इहे फर्क होखेला नतीजा दर्ज करे आ ओकरा गंवावे में।
चैनल कलर कोडिंग हर चार्ट, टेबल आ रिपोर्ट में एक जइसन रहेला, एहसे प्रिंट कइल प्रोटोकॉल में रंग के मतलब स्क्रीन पर ओही रहेला:
- Ch-1 गहरा लाल बा.
- Ch-2 नील रंग के ह।
- Ch-3 हरियर बा.
- Ch-4 अंबर रंग के ह।
- टैको मैजेंटा बा.
Vibration Meter (कंपन मीटर): लाइव रीडिंग, रन-डाउन आ X-Y ऑर्बिट
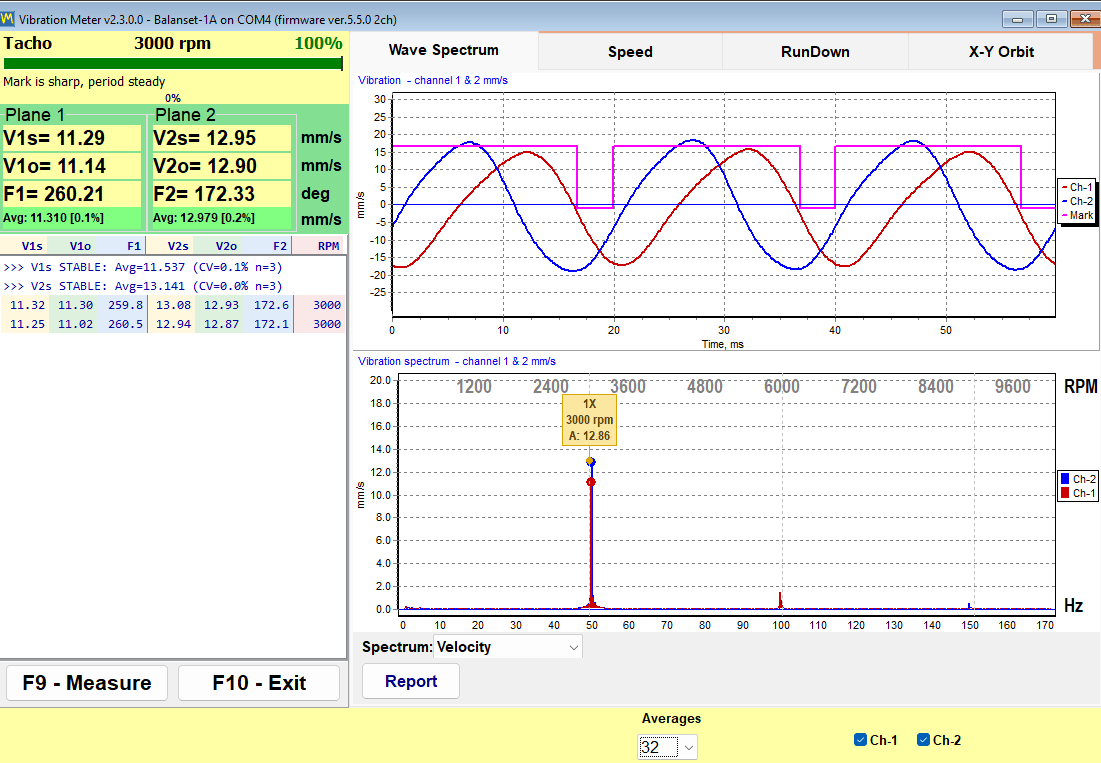
बैलेंसर बने से पहिले, ई प्रोडक्ट एगो काम करे वाला कंपन मीटर ह। Vibration Meter विंडो हर चैनल के एक्के साथे स्ट्रीम करेला आ जब रउआ सेंसर हिलाईं, स्पीड बदलीं चाहे मशीन के स्थिर होखे के इंतजार करीं तब मान स्क्रीन पर बनल रहेला। हर चैनल खातिर ई आपन टाइल पर तीन गो संख्या देखावेला, जहां तारा (*) चैनल नंबर के जगहा बा, आ घूर्णन गति सब चैनल खातिर एक बेर पियर Tacho लाइन में प्रतिशत में टैको-सिग्नल क्वालिटी इंडिकेटर के साथे देखावल जाला। अगर Settings में “Vibration evaluation standard” चुनल बा, त कुल मान ओकरा ISO 20816-3 भा ISO 10816-1 जोन के हिसाब से रंगल जाला आ जोन संख्या के पीछे जोड़ दिहल जाला, जइसे “V1s= 2.66 – Zone B”।
| रीडआउट | ई का ह |
|---|---|
| V*s | कार्यकारी बैंड में कुल RMS कंपन वेग, mm/s में। |
| V*o | 1x घटक, यानी घूर्णन आवृत्ति पर होखे वाला कंपन के हिस्सा, mm/s में। |
| F* | ओह 1x घटक (component) के फेज, डिग्री में, टैको मार्क के सापेक्ष। |
| RPM | लेजर टैको सेंसर से मापल गइल घूर्णन गति, सब चैनल खातिर एक साथ Tacho लाइन में प्रतिशत में टैको-सिग्नल क्वालिटी इंडिकेटर के साथे देखावल जाला। |
मीटर के भीतर छह गो टैब बाड़ें:
- “Wave Spectrum” समय के हिसाब से वेवफॉर्म आ FFT स्पेक्ट्रम एक साथ देखावेला, स्पेक्ट्रम या त mm/s में वेग के रूप में या m/s2 में त्वरण के रूप में।
- “Speed” हर चक्कर पर टैको मार्क के बीच के अंतराल आ घूर्णन फ्रीक्वेंसी पर फिल्टर कइल हर चैनल के वेवफॉर्म देखावेला।
- “RunDown” कोस्ट-डाउन के दौरान गिरत RPM के मुकाबले 1x एम्प्लीट्यूड आ फेज दर्ज करेला।
- “X-Y Orbit” दू चैनल से बेयरिंग हाउसिंग के ऑर्बिट खींचेला।
- “Trend” हर चैनल के RMS कंपन के समय के मुकाबले ग्राफ पर देखावेला आ CSV फाइल के रूप में सहेजेला।
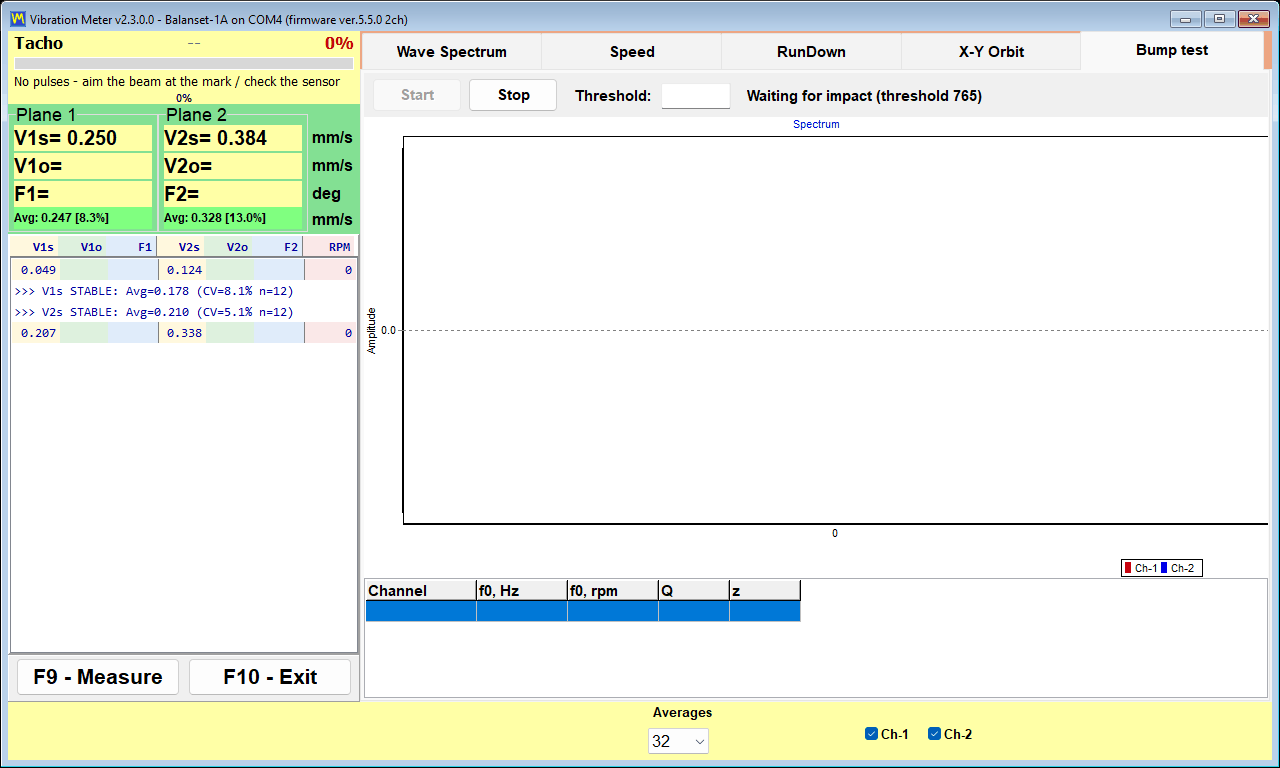
- “Bump test” हथौड़ा के चोट से प्राकृतिक आवृत्ति (नेचुरल फ्रीक्वेंसी) निकालेला; ई प्रयोगात्मक बा, डिफ़ॉल्ट रूप से बंद रहेला, आ इंस्ट्रूमेंट के पहचान भइला के बादे देखाई देला।
एगो स्थिरता संकेतक ऑपरेटर के बतावेला कि रीडिंग पर कब भरोसा कइल जा सकेला। प्रोग्राम अंतिम 12 मान के बिखराव देखेला, यानी स्ट्रीम के लगभग 1.2 s, आ जब भिन्नता के गुणांक लगातार दू मूल्यांकन में 10 प्रतिशत से नीचे रहेला त STABLE रिपोर्ट करेला, आ जब पहिलहीं से स्थिर सिग्नल के बिखराव 20 प्रतिशत से ऊपर चल जाला त UNSTABLE; औसत में 50 प्रतिशत से जादे के उछाल, जइसे सेंसर हिलला या गति बदलला पर, गिनती फेर से शुरू क देला। 0.005 mm/s से नीचे के सिग्नल के बहुत छोट सिग्नल ना मान के बिना सिग्नल के मानल जाला। 1x घटक खातिर व्यावहारिक निचला मापन सीमा लगभग 0.05 mm/s बा, जेकरा सिंक्रोनस एवरेजिंग सेंसर के शोर से निकालेला, आ वाइडबैंड मान खातिर लगभग 0.2 mm/s; ऊपरी सीमा सेंसर के 3 g रेंज से तय होखेला आ गति के साथे घटत जाला, लगभग 200,000 के RPM से भाग देवे जइसन, 3,000 rpm पर लगभग 66 mm/s। मापन लिखल आ शोर लिखल के बीच के व्यावहारिक फर्क इहे बा।
F9 एगो मापन शुरू करेला जे तय संख्या में चक्कर जुटावेला, या “Auto” मोड में 1x वेक्टर स्थिर भइला पर अपने आप रुक जाला, आ फेर नतीजा स्क्रीन पर रोक के राखेला ताकि मशीन चलते रहला में ओकरा पढ़ल जा सके, अगिला से तुलना कइल जा सके आ रिपोर्ट में डालल जा सके; “Live” बटन लाइव स्ट्रीम में वापस ले आवेला। रन-डाउन चार्ट “Save Chart” से BMP या WMF में एक्सपोर्ट होखेलें, आ जब कवनो डॉक्यूमेंट कहीं आउर जोड़े के होखे त ट्रेंड “Save CSV” से सेमीकोलन-अलगाव वाली CSV फाइल में एक्सपोर्ट होला।
Run-down: बैलेंस करे से पहिले रेजोनेंस खोजीं
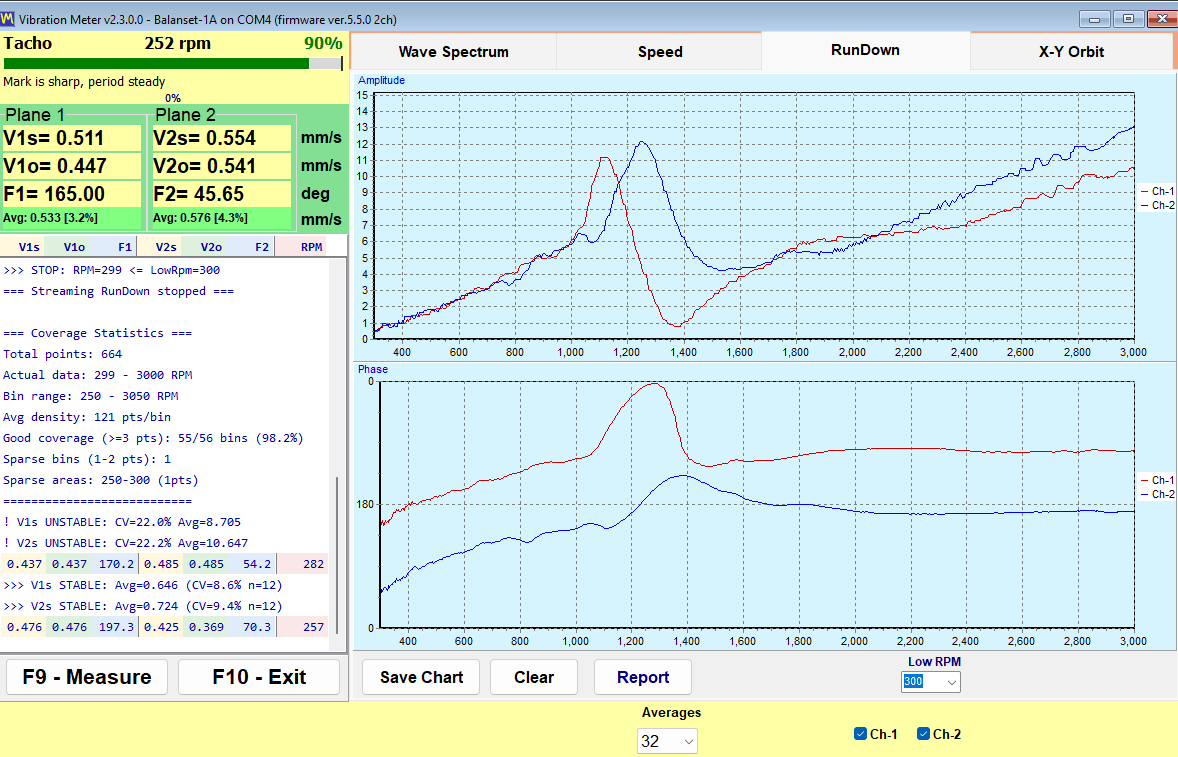
रन-डाउन रोटर के पूरा गति तक ले जाके, ड्राइव बंद कर के आ ओकरा अपने से धीमा होखे देके रिकॉर्ड कइल जाला। प्रोग्राम गिरत RPM के मुकाबले 1x एम्प्लीट्यूड आ फेज रिकॉर्ड करेला आ “Low RPM” सीमा पर अपने रुक जाला, जे 100 से 2000 के बीच बदलल जा सकेला आ डिफ़ॉल्ट 300 बा। रेजोनेंस एम्प्लीट्यूड में पीक आ करीब 180 डिग्री के फेज उलटाव के रूप में देखाला, आ रेजोनेंस के पहचान एही दूनो संकेत के एक साथ होखला से होला, खाली पीक से ना।
पूरा पन्ना पर व्यावसायिक रूप से ई सबसे सस्ता टेस्ट ह। सपोर्ट रेजोनेंस के लगे बैलेंसिंग भरोसेमंद ना होखे, काहेकि एम्प्लीट्यूड बढ़ जाला आ फेज बहक जाला, एह से कई ट्रायल रन के बाद भी कन्वर्ज ना होखे वाला जॉब अक्सर एगो अइसन मशीन होखेला जवन क्रिटिकल स्पीड के लगे चलत होखे। जॉब से पहिले दू मिनट के कोस्ट-डाउन ई बता देला, आ बेकार गइल रन बचा लेला।
X-Y Orbit: बेयरिंग हाउसिंग के गति के आकार
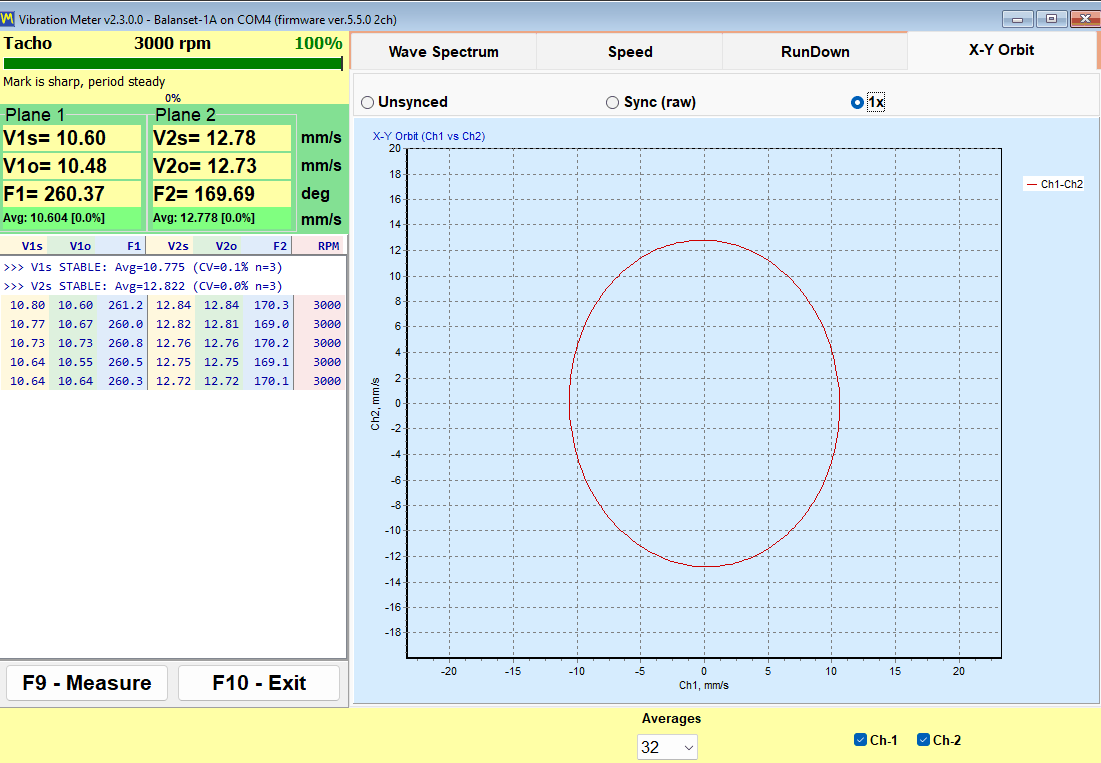
X-Y Orbit चैनल 1 के सिग्नल के चैनल 2 के सिग्नल के मुकाबले 1:1 अक्ष स्केल पर खींचेला, एह से आकार स्केलिंग से बिगड़ेला ना। सेंसर हाउसिंग पर लागल रहेला आ कंपन वेग मापेला, एह से ई बेयरिंग हाउसिंग के ऑर्बिट ह, शाफ्ट के पथ ना: एकरा ओह हाउसिंग के रास्ता के रूप में तबे पढ़ल जा सकेला जब दुनों सेंसर एके बेयरिंग पर एक-दोसरा से 90 डिग्री पर होखें, आ अलग-अलग बेयरिंग पर लागल सेंसर के साथ ई खाली दुनों चैनल के एम्प्लीट्यूड आ फेज के अनुपात देखावेला। तीन मोड उपलब्ध बाड़ें: “Unsynced”, “Sync (raw)” आ “1x”, आ चुनाव याद राखल जाला। Balanset-4A पर चैनल 3 आ 4 से दोसरा ऑर्बिट पहिला के नीचे जोड़ दिहल जाला, एह से दू बेयरिंग के एकही विंडो में देखल जा सकेला।
टैको मार्क का तय करेला
बिना रिफ्लेक्टिव मार्क आ काम करत टैको सिग्नल के, खाली V*s आ स्पेक्ट्रम उपलब्ध रहेला. V*o आ फेज पावल असंभव बा, आ “Sync (raw)” आ “1x” ऑर्बिट मोड के कवनो मतलब नइखे. प्रोग्राम एह अवस्था के ईमानदारी से “No tacho – RMS only” मोड कहेला. एह में बैलेंसिंग ना हो सकेला, काहेकि करेक्शन कोण खाली फेज से गणना कइल जा सकेला.
जब RPM डैश के रूप में देखाला, त ओह पल कवनो टैको पल्स ना बा। प्रोग्राम जानबूझ के स्क्रीन पर पुरान स्पीड वैल्यू छोड़े से मना करेला, एह से डैश खराबी ना, जानकारी ह।
रिपोर्ट सीधे मीटर से आवेला। एगो स्थिर-अवस्था HTML कंपन मीटर रिपोर्ट आ एगो रन-डाउन रिपोर्ट बिना बैलेंसिंग वर्कफ्लो में गइले जेनरेट हो जाला, एह से जवन इंस्पेक्शन विजिट में कुछो गलत ना मिले ऊहो एगो अइसन दस्तावेज के साथे खतम होला जे रउआ सौंप सकीलें; दुनों सेशन के एके vibrometer_report.htm में लिखल जाला, एह से अगर दुनों चाहीं त दोसरा बनावे से पहिले पहिला के एक्सपोर्ट क लीं।
Analyzer: स्पेक्ट्रम, हार्मोनिक आ डेटा एक्सपोर्ट
Analyzer ओह सवाल के जवाब देला जवन कवनो बैलेंसिंग जॉब से पहिले पूछल जाला: का ई सच में अनबैलेंस ह? ट्रायल रन में समय आ मशीन बंद करे के जरूरत परेला, आ कतनो करेक्शन वेट से घिसल बेयरिंग, ढीला पैर चाहे मिसअलाइन कपलिंग ठीक ना होई। एनालाइजर में ही तय होखेला कि शुरू करे लायक बा कि ना।
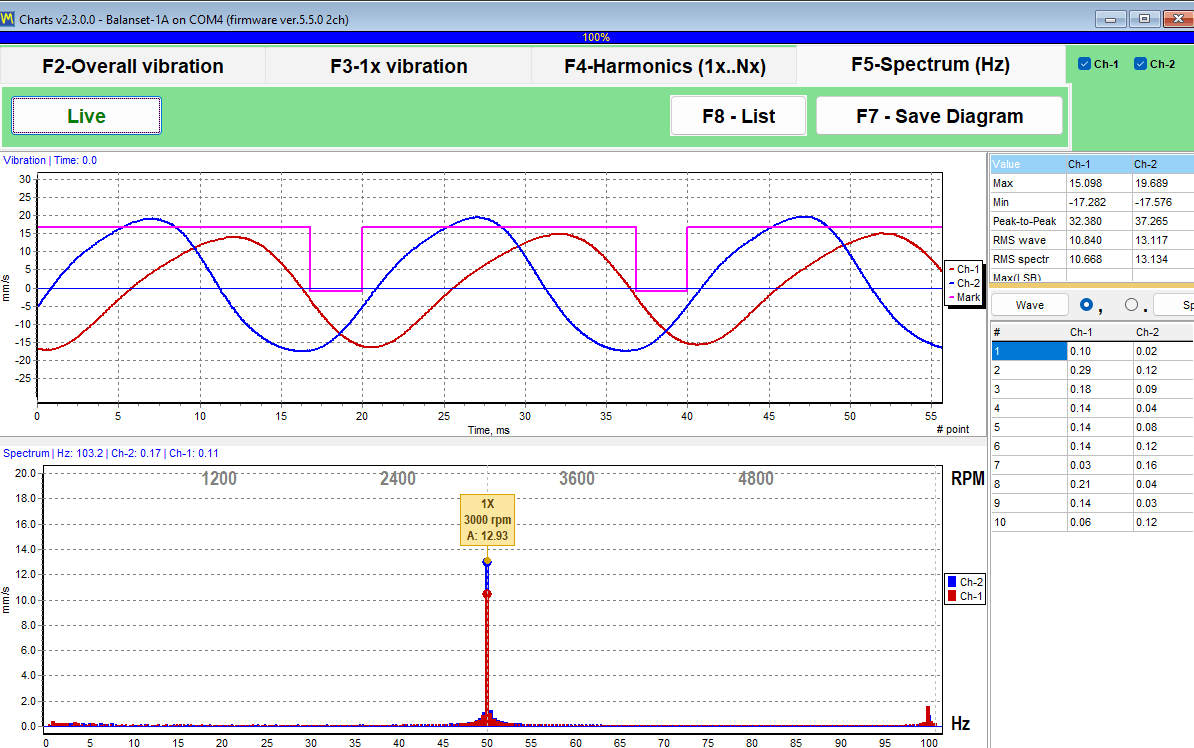
एनालाइजर, जे मुख्य विंडो से “F7 – Charts” से खुलेला, में चार गो टैब बाड़ें:
- “F2 – Overall vibration” (कुल कंपन) प्रति चैनल ब्रॉडबैंड स्तर देखावेला।
- “F3 – 1x कंपन” आयाम आ कला के साथ घूर्णन घटक देखावेला।
- “F4 – Harmonics (1x..Nx)” 1x से 10x तक के हार्मोनिक के एम्प्लीट्यूड बार चार्ट के रूप में देखावेला आ साइड टेबल में संख्या के रूप में सूचीबद्ध करेला।
- “F5 – Spectrum (Hz)” Hz में पूरा FFT स्पेक्ट्रम हार्मोनिक मार्कर आ पीक कॉलआउट के साथे देखावेला; फ्रीक्वेंसी रेंज अपने आप चुनल जाला।
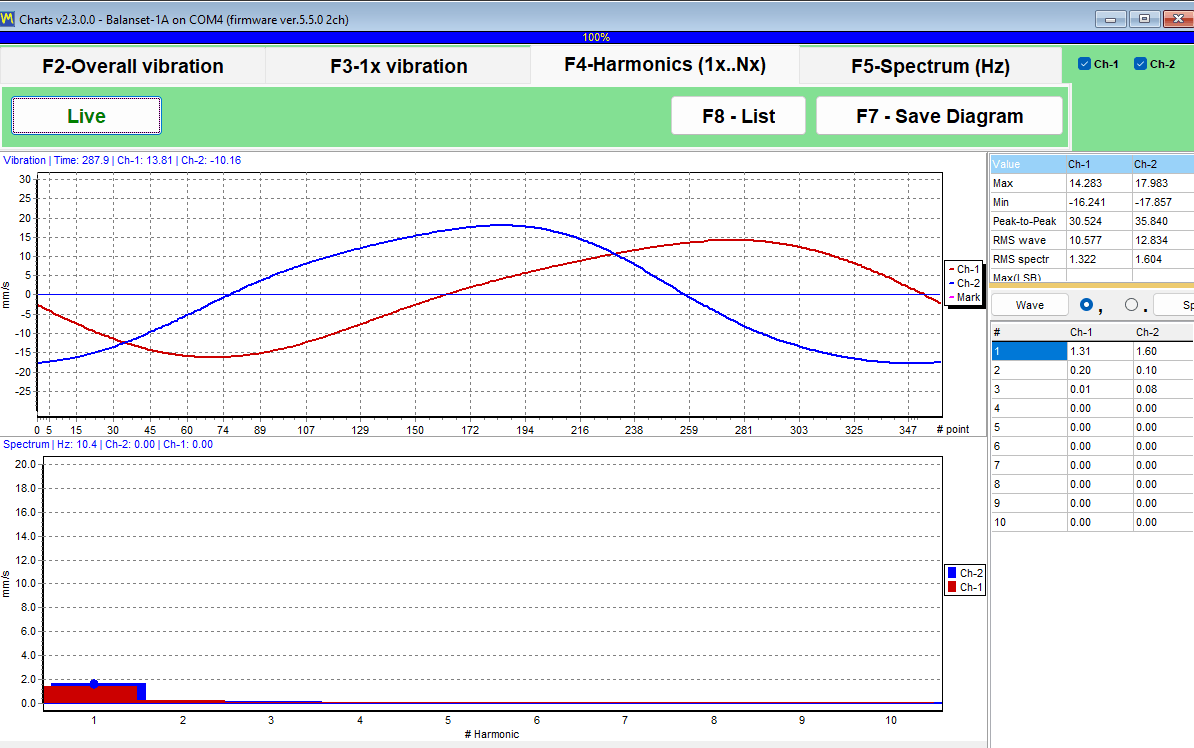
1x से 10x तक के हार्मोनिक संख्या में लिस्ट कइल जालें, एहि से इंजीनियर असंतुलन के मिसअलाइनमेंट, मैकेनिकल लूजनेस आ ब्लेड-पास इफेक्ट से अलग करेला। असंतुलन ऊर्जा के 1x पर केंद्रित करेला, जबकि दोसर खराबी ऊंचा ऑर्डर में देखाई देलीं। प्रोग्राम संख्या देला आ व्याख्या इंजीनियर के पास रहेला, जवन काम के बंटवारा के बिल्कुल सही तरीका बा।
| सेटिंग | उपलब्ध वैल्यू | डिफ़ॉल्ट |
|---|---|---|
| “Revolutions” (F2 टैब; दोसरा टैब पर लंबाई अपने आप चुनल जाला) | 8, 16, 32, 64 चाहे 128 घुमाव | 16 चक्कर |
| FFT डिस्प्ले | 32768 सैंपल तक | — |
| औसतीकरण | एक्सपोनेंशियल, 8 फ्रेम में | — |
| RMS विंडो | एगो फिक्स्ड 4096-सैंपल विंडो, डिस्प्ले FFT से अलग गणना कइल गइल | — |
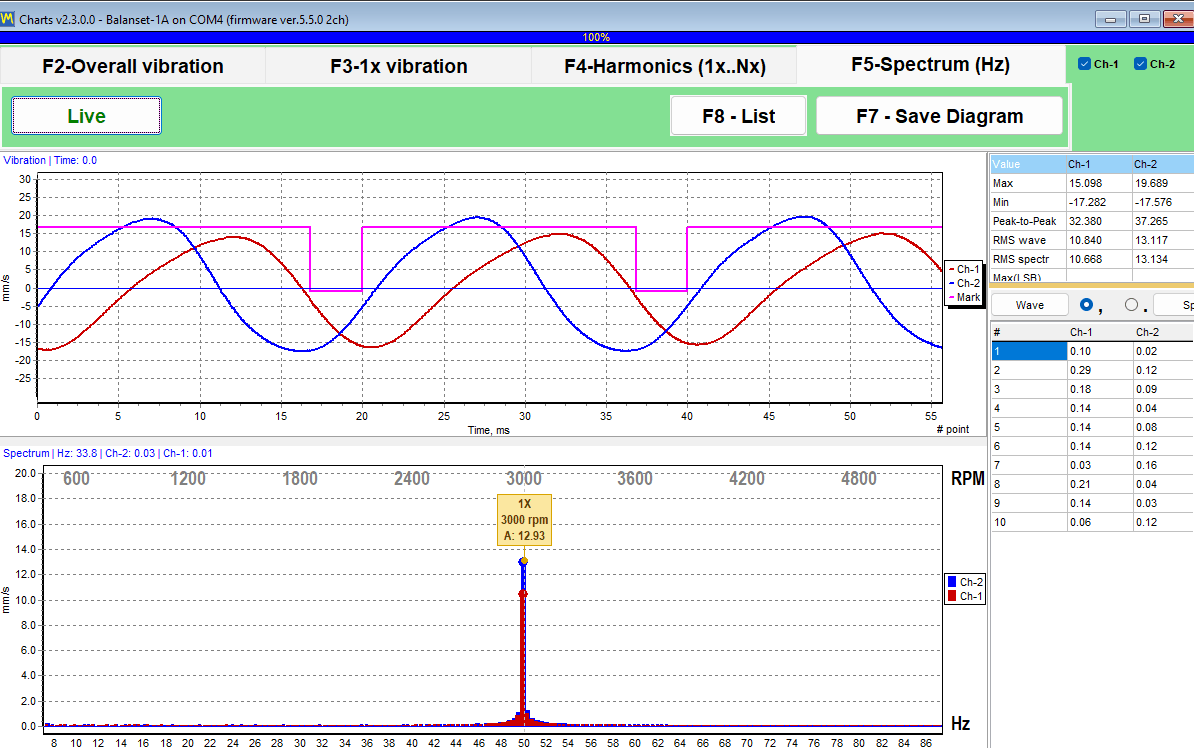
माउस व्हील चार्ट के कवनो पीक के आसपास जूम करेला, आ सटीक वैल्यू एक्सिस के मुकाबले अनुमान लगावे के बजाय चार्ट के टाइटल में छपल रहेला। सबूत आ आगे के काम खातिर, एनालाइजर तस्वीर आ कच्चा संख्या दुनों एक्सपोर्ट करेला।
| फाइल | विषय-सूची |
|---|---|
| JPEG इमेज (“F7 – Save Diagram”) | चार्ट ठीक ओइसहीं जइसे देखावल गइल बा, रिपोर्ट या ईमेल खातिर; F4 आ F5 टैब पर दू गो फाइल सहेजल जाली, वेवफॉर्म आ स्पेक्ट्रम या हार्मोनिक। |
| Garmoniki.txt (“F8 – List”) | 1x से 10x तक के हार्मोनिक टेबल, चाहे F5 टैब पर स्पेक्ट्रम के हर लाइन, टैब से अलग कइल टेक्स्ट टेबल के रूप में प्रोग्राम के बगल के आउटपुट फोल्डर में लिखल। |
कॉलम टैब से अलग कइल रहेलें आ “,” / “.” स्विच दशमलव विभाजक तय करेला, एह से टेबल सीधे Excel में पेस्ट हो जाला आ आज रिकॉर्ड कइल स्पेक्ट्रम के छह महीना पहिले रिकॉर्ड कइल स्पेक्ट्रम से रउआ कंपनी में जवना भी टूल के इस्तेमाल होखे ओकरा में तुलना कइल जा सकेला। एनालाइजर में खुद CSV एक्सपोर्ट नइखे; समय के साथे मापन के लॉग करे खातिर Vibration Meter के “Trend” टैब इस्तेमाल करीं। “F4 – Settings” टैब पर “Averages” सेटिंग एनालाइजर पर असर ना डालेला।
एगो ऑपरेशनल बात जवन सपोर्ट टिकट से बचावेला: Analyzer आ Vibration Meter एक्के इंस्ट्रूमेंट से एक्के COM पोर्ट पर स्ट्रीम करेलें। अगर दुनों स्ट्रीमिंग विंडो खुलल छोड़ दिहल जाव, त क्लासिक “Run 0” पोर्ट एरर के साथे फेल हो सकेला। दुनों बंद क के रन दुबारा करीं।
बंप टेस्ट: प्राकृतिक आवृत्ति (फ्रीक्वेंसी) पता लगावल (प्रायोगिक)
Bump test के मैनुअल में प्रयोगात्मक (experimental) चिन्हित कइल गइल बा आ ई डिफ़ॉल्ट रूप से बंद रहेला। ई “F4 – Settings” टैब पर एगो चेकबॉक्स से चालू होला, ओकरा बाद ई Vibration Meter में एगो टैब के रूप में लउकेला। हमनी एकरा के ठीक ओइसहीं बतावत बानी जइसे मैनुअल में बा, यानी परीक्षण-उपयोग वाली सुविधा के रूप में।
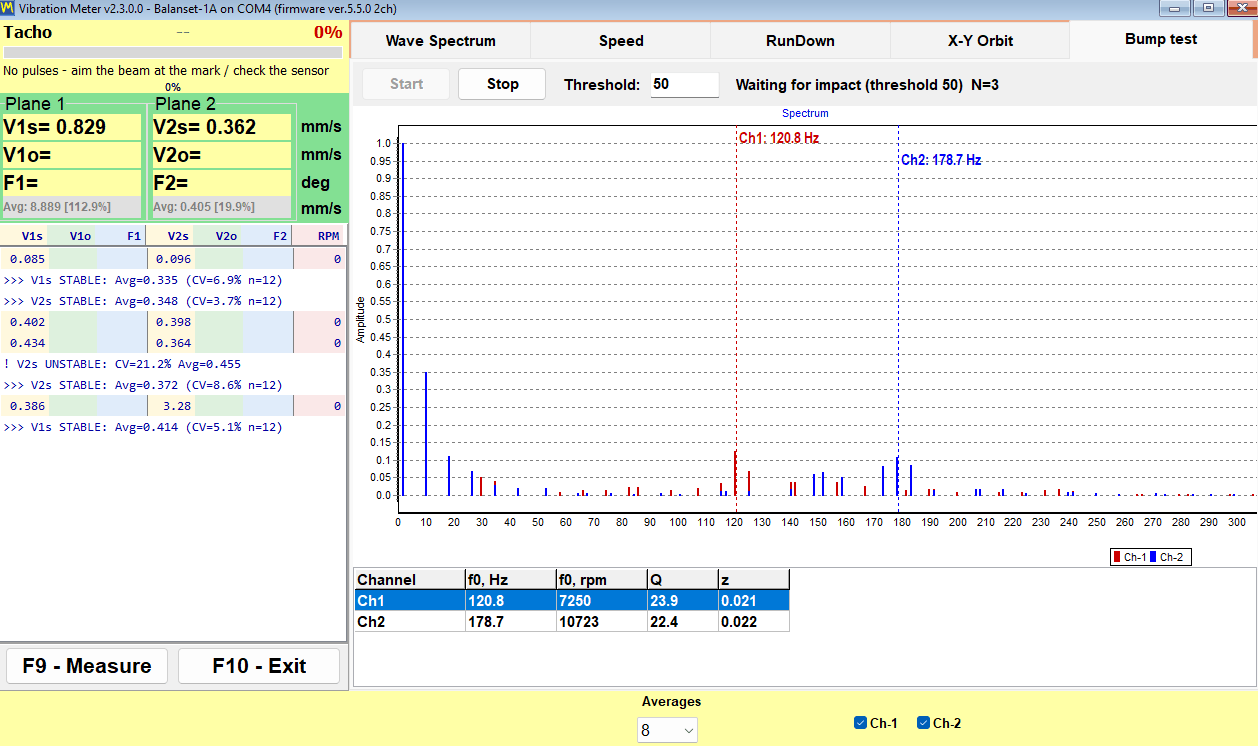
टेस्ट खुद सरल बा। रोटर रोकल हाल में, रउआ सेंसर के बगल के संरचना के नरम हथौड़ा से मारीलें, चाहे सेंसर वाला कवनो लचीला पुर्जा के छेड़ीलें। सपोर्ट अपना खुद के प्राकृतिक आवृत्ति पर बजेला, प्रोग्राम ओह बजन के कैप्चर करेला, आ हर चैनल खातिर प्राकृतिक आवृत्ति f0 Hz आ RPM में, क्वालिटी फैक्टर Q, आ डैंपिंग z = 1/(2*Q) रिपोर्ट करेला। एनालिसिस बैंड 2.5 से 600 Hz बा, रिपोर्ट होखे वाली सबसे कम प्राकृतिक आवृत्ति लगभग 3 Hz बा, आ नतीजा सब स्वीकृत स्ट्राइक के सामान्यीकृत स्पेक्ट्रम के औसत ह, एह से मजबूत आ कमजोर स्ट्राइक के बराबर वजन मिलेला।
कैप्चर कइसे काम करेला, ओह संख्या में जवन रउआ जांच सकीलें
| पैरामीटर | मान |
|---|---|
| बैकग्राउंड कैलिब्रेशन | आर्मिंग से पहिले लगभग 0.25 s, ओकरा बाद प्री-ट्रिगर बफर भरे खातिर लगभग 0.5 s |
| ट्रिगर थ्रेशोल्ड | मापल बैकग्राउंड लेवल के 8 गुना, सिग्नल में तेज उछाल के साथे मिलाके, ताकि चलत रोटर के सहज कंपन कैप्चर ना चालू करे |
| कैप्चर विंडो | कम से कम 4 s, ताकि 3 से 10 Hz के धीमा रिंग-डाउन भी समा जाए, लगभग 5 s बाद नतीजा मिलेला; विंडो के लगभग दसवां हिस्सा स्ट्राइक से पहिले होखेला |
| आर्मिंग टाइमआउट | 30 s |
| एनालिसिस बैंड | 2.5 से 600 Hz, रिपोर्ट होखे वाला सबसे कम f0 लगभग 3 Hz |
| क्लिपिंग फ्लैग | ADC स्केल के लगभग 91 प्रतिशत पर उठावल जाला |
मैनुअल द्वारा बतावल सटीकता, बिना बढ़ा-चढ़ा के, Q पर लगभग प्लस-माइनस 5 प्रतिशत बा, जब Q 20 से 100 के बीच होखे, 80 से 400 Hz के बीच के रेजोनेंस पर, आ साफ प्रहार पर।
तकनीक, आ चेतावनी के कइसे पढ़ल जाव
- सेंसर के बगल के संरचना पर मारीं, सेंसर पर कबहूँ मत मारीं।
- प्रहार से पहिले रोटर रोक दीं: चलत मशीन पर बंप टेस्ट संभव बा काहेकि घूर्णन के स्थिर टोन फिल्टर हो जाला, बाकिर साफ क्षय (decay) से f0 आ Q जादे सटीक मिलेला।
- हथौड़ा के उछाल से होखे वाला डबल स्ट्राइक से बचीं, काहेकि दोसर टकराव कैप्चर विंडो के भीतर पड़ेला।
- (!) मार्कर के मतलब बा कि सिग्नल ADC स्केल के लगभग 91 प्रतिशत पर क्लिप भइल आ नतीजा अनुमानित बा; धीरे से प्रहार करीं आ दोहराईं।
- स्थिर टोन संदेश के मतलब बा कि प्रहार के बजाय लगातार दोलन (oscillation) रिकॉर्ड भइल, एहसे ऊ रिकॉर्ड वैध बंप टेस्ट ना ह।
- सबसे स्पष्ट पीक परिणाम टेबल में जाला।
एकरा इस्तेमाल करे के वजह सीमित बाकिर कीमती बा। ई बताला कि ऑपरेटिंग स्पीड सपोर्ट रेजोनेंस के लगे बा कि ना, जवन आमतौर पर एकर वजह होखेला कि बैलेंसिंग जॉब कन्वर्ज ना होखे। रोटर के स्पीड घटत समय रन-डाउन भी इहे बात पता लगावेला; बंप टेस्ट मशीन बंद रहला पर ई पता लगावेला, जवन कबो-कबो प्रोडक्शन शेड्यूल के दिहल एकमात्र मौका होखेला।
बैलेंसिंग कइसे काम करेला: रन 0, ट्रायल रन आ ट्रिम रन
Balanset रोटर के आपन बेयरिंग में डायनामिक बैलेंसिंग करेला। रोटर मशीन में, आपन सपोर्ट पर रहेला, आ आपन सामान्य ऑपरेटिंग स्पीड पर बैलेंस कइल जाला। मशीन के डेटाबेस से कुछो ना लिहल जाला: प्रोग्राम जवन भी ग्राम आ जवन भी डिग्री छापेला ऊ ओह खास रोटर पर कइल गइल रन के छोट आ तय क्रम के दौरान लिहल मापन से निकालल जाला। ई क्रम 1, 2, 3 आ 4 करेक्शन प्लेन खातिर एकही बा, आ दुनो बैलेंसिंग फॉर्म में एकही बा।
तीन गो चरण, आ हर एक से का मिलेला
| चरण | रन | ऑपरेटर का करेला | प्रोग्राम के का मिलेला |
|---|---|---|---|
| 1. शुरुआती मापन | Run 0 | रोटर के ओकर ऑपरेटिंग स्पीड ले ठीक ओइसहीं चलावेला, कवनो वजन जोड़ल बिना। | हर प्लेन में शुरुआती कंपन एम्प्लीट्यूड आ 1x घटक के फेज। |
| 2. ट्रायल रन | Run 1 से Run 4, हर करेक्शन प्लेन खातिर एगो रन | रोटर के रोकेला, जानल द्रव्यमान के ट्रायल वेट के जानल त्रिज्या आ चिह्नित कोणीय स्थिति पर फिट करेला, फेर से चलावेला, फेर ओकरा हटा देला आ अगिला प्लेन के वेट लगावेला, चाहे “Leave trial weight on rotor” टिक क के ओकरा ओहिजे छोड़ देला ताकि गणना में ओकरा के हिसाब में लिहल जाव। ट्रायल वेट कबो दू प्लेन में एके साथे ना लगावल जाला। | एह मशीन के इन्फ्लुएंस कोएफिशिएंट, यानी हर प्लेन में कंपन, हर प्लेन में लगावल जानल मास के कइसे जवाब देला। |
| 3. करेक्शन आ जांच | Run T (ट्रिम बैलेंसिंग) | गणना कइल करेक्शन वजन फिट करेला आ रोटर के एक बेर फेर से चलावेला। | बचल कंपन, g*mm में बचल असंतुलन, आ टॉलरेंस के मुकाबले PASS चाहे FAIL के फैसला। |
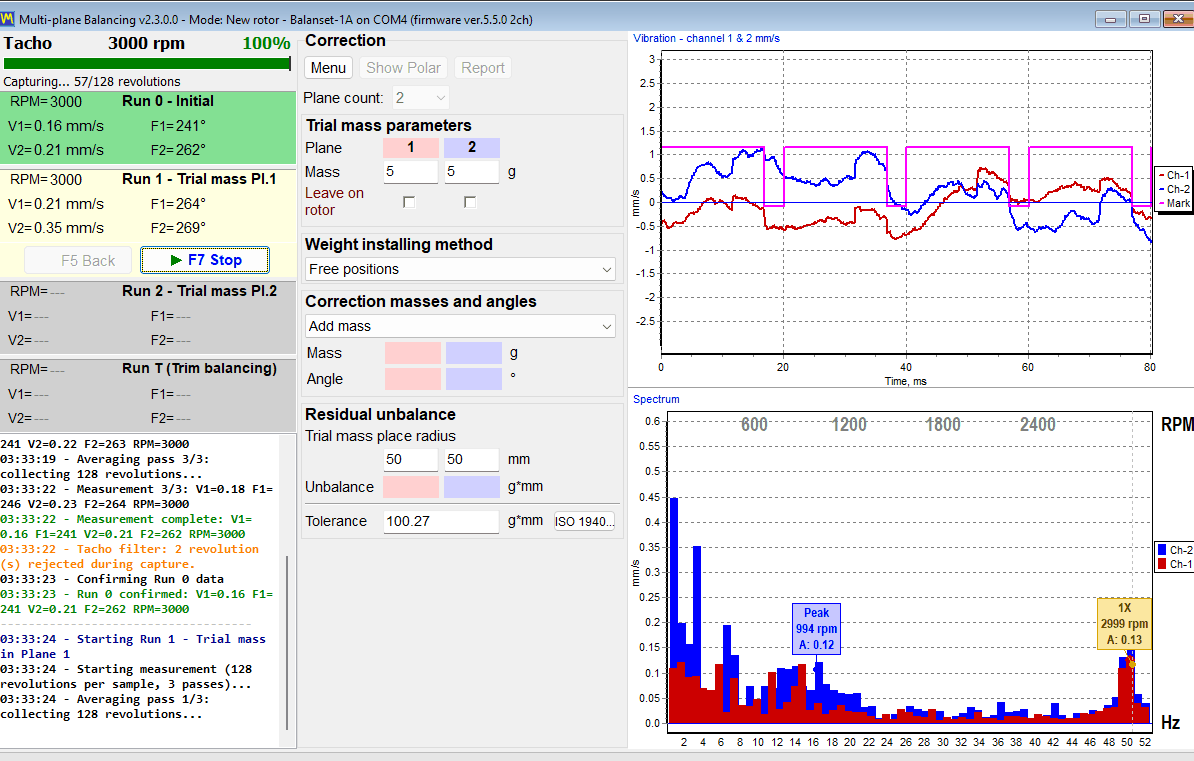
पूरा मेजरमेंट Run 0 आ हर ट्रायल रन के बीच के अंतर में बसल बा। ओह बदलाव से प्रोग्राम रउरा सामने वाला मशीन के इन्फ्लुएंस कोएफिशिएंट के गणना करेला, आ कोएफिशिएंट से ऊ हर प्लेन खातिर एक्के साथे ग्राम में करेक्शन मास आ डिग्री में इंस्टॉलेशन कोण के गणना करेला, प्लेन के बीच के क्रॉस-इफेक्ट के भी हिसाब में लेके।
बैलेंसिंग जॉब में अलग से Calculate स्टेप नइखे। जइसहीं आखिरी ट्रायल रन खतम होला, गणना अपने आप शुरू हो जाला, लॉग में “Auto-calculating correction weights…” आ फेर “Correction calculated successfully” लिखाला, आ करेक्शन मास आ कोण प्लेन कॉलम में आ जाला। Classic विंडो में नतीजा “Result” टैब पर पढ़ल जाला।
ट्रायल वेट के आकार तय करल
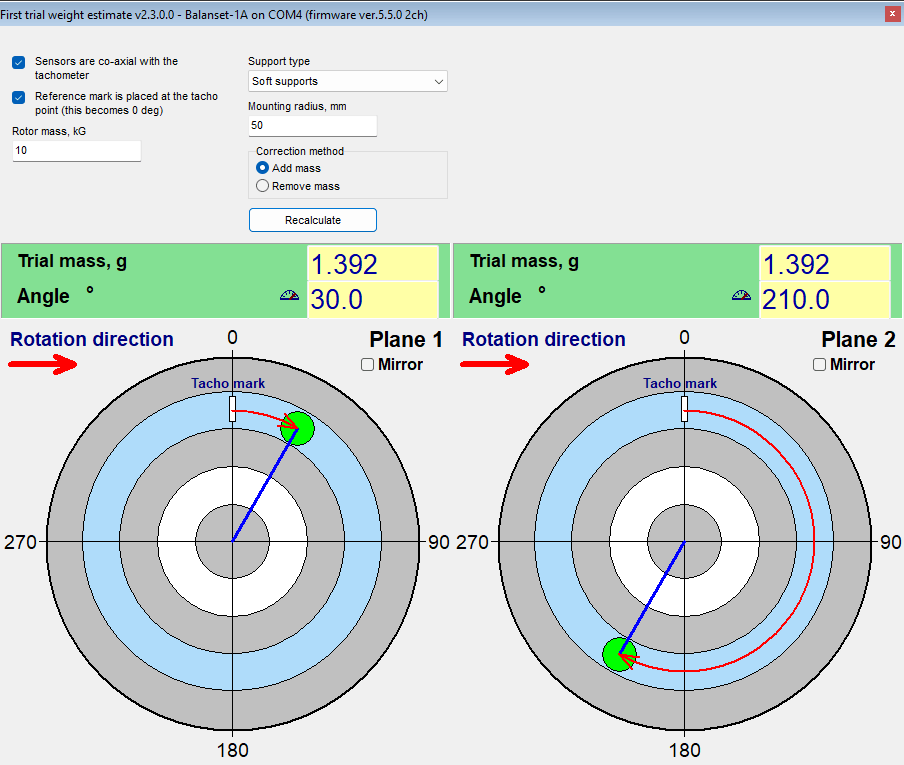
ट्रायल वेट के आकार ओकरा अपकेंद्री बल (centrifugal force) से तय करीं, रोटर मास के कवनो तय हिस्सा से ना। मैनुअल के शुरुआती बिंदु अइसन वेट बा जेकर अपकेंद्री बल रोटर के वजन के लगभग 7 प्रतिशत होखे, 5 से 10 प्रतिशत स्वीकार्य बा: m = 0.07 * M * g / (r * w^2), जहां M रोटर के मास kg में, r माउंटिंग रेडियस m में, g = 9.81 m/s^2 आ w = 2 * pi * n / 60 बा, n rpm में गति ह। 3,000 rpm पर 50 mm रेडियस पर 10 kg के रोटर खातिर लगभग 1.4 g मिलेला। बहुत भारी वेट हानिकारक आ खतरनाक होला, काहेकि ई सिस्टम के नॉन-लिनियरिटी में धकेल देला, एह से कुछुओ लगावे से पहिले रोटर, बेयरिंग आ वेट के अटैचमेंट पर अनुमत भार के जांच क लीं। Modern फॉर्म में, “Menu” आ फेर “First trial weight estimate” Run 0 के बाद रोटर मास, सपोर्ट के प्रकार (सॉफ्ट या रिजिड) आ माउंटिंग रेडियस से ई गणना रउआ खातिर क देला, आ टैको मार्क से इंस्टॉलेशन कोण भी सुझावेला बशर्ते सेंसर टैकोमीटर के साथे सह-अक्षीय (co-axially) लागल होखें; ई एगो अनुमान ह जेकर काम रोटर के सही आधा हिस्सा में पहुँचावल ह। अनुमान जे भी होखे, तय करे वाला कसौटी ट्रायल रन में प्रतिक्रिया ह। वही नियम एह रूप में उपलब्ध बा ट्रायल वजन कैलकुलेटर, आ ऑपरेशन मैनुअल ट्रायल-रन के प्रक्रिया कदम-दर-कदम बतावेला।
कब ट्रायल रन गिनल जाला, आ जब ना गिनल जाला त का करे के चाहीं
ट्रायल रन तबे जानकारी देवे वाला होखेला जब ट्रायल वेट सच में रोटर के डिस्टर्ब करे। लक्ष्य ह एम्प्लीट्यूड में कम से कम 20 प्रतिशत चाहे फेज में कम से कम 30 डिग्री के बदलाव। अगर एम्प्लीट्यूड लगभग 10 प्रतिशत से कम आ ओही समय फेज लगभग 5 से 10 डिग्री से कम बदलल होखे, त रन के संदेश “Trial weight too small. Increase trial weight and repeat Run 1” के साथे रिजेक्ट क दिहल जाला, जहां रन के नंबर प्लेन के हिसाब से आवेला। जे वेक्टर खाली घूम गइल, बढ़ल ना, ऊहो वैध ट्रायल रन गिनाला, आ प्रोग्राम प्रतिक्रिया के ऊपरी सीमा के जांच ना करेला।
- भारी ट्रायल वेट लगाईं आ ऊ ट्रायल रन दोहराईं: बहुत हलुका वेट से इन्फ्लुएंस कोएफिशिएंट भरोसेमंद ना मिलेला।
- अगर कंपन बिल्कुल ना बदलल, त वेट बहुत छोट रहे या नोड पर पड़ल; रन दोहरावल बिना गणना ना कइल जाला। ट्रायल वेट के कोण गणना पर असर ना डालेला।
करेक्शन कोण कहाँ से मापल जाला
पूरा वर्कफ़्लो में सबसे आम ऑपरेटर के गलती इहे बा। कवनो प्लेन के करेक्शन कोण घूमे के दिशा में ओह बिंदु से मापल जाला जहां ओह प्लेन के ट्रायल वेट लगावल गइल रहे। ई टैको मार्क से ना मापल जाला। रोटर पर ट्रायल वेट के जगह भौतिक रूप से चिन्हित करे में कुछ सेकंड लागेला आ ई हमेशा खातिर अस्पष्टता खतम क देला, ओही मशीन पर कवनो दोबारा काम खातिर भी।
करेक्शन वजन ओही रेडियस पर लगाईं जवना पर ओह प्लेन के ट्रायल वजन लागल रहे। रेडियस खाली लीवर आर्म ह: ई मास के g*mm में असंतुलन में बदलेला आ ग्राम में करेक्शन मास ना बदलेला। अगर अलग रेडियस से बचल संभव ना होखे त मास के हाथ से फेर से गणना करे के पड़ी: गणना कइल मास के ट्रायल रेडियस से गुणा क के असली रेडियस से भाग दीं।
संभावित बाकिर गलत जवाब के खिलाफ बिल्ट-इन जांच
कवनो असंतुलन गणना एगो संख्या दे देला। नीचे दिहल जांच के फायदा ई बा कि ई प्रोग्राम के अइसन भरोसा वाला संख्या देवे से रोकेला जेकरा के मापन समर्थन ना करे।
- Modern फॉर्म में जेह रन के रीडिंग पिछला रन से मेल खाला ऊ स्वीकार ना कइल जाला: प्रोग्राम “Measurement is unchanged from the previous run.” रिपोर्ट करेला, जेकर मतलब आमतौर पर ई होला कि ट्रायल वेट लगावल ना गइल या हिलावल ना गइल।
- ओवरलोड, क्लिप्ड सिग्नल के खारिज कइल जाला, ओकरा वैध डेटा मानके प्रोसेस ना कइल जाला।
- Run 0 से 40 प्रतिशत से जादे अलग गति पर “WARNING: RPM changed significantly!” आवेला, जेमें दुनों रन के गति आ संभावित कारण देखावल जाला, डबल टैको ट्रिगरिंग या गति में असल बदलाव; रन रखल जाला, बाकिर नतीजा भरोसेमंद ना हो सकेला, एह से ओकरा Run 0 वाला गति पर दोहराईं। 15 प्रतिशत से जादे के विचलन लॉग में नारंगी लाइन से चिह्नित होला, काहेकि इन्फ्लुएंस कोएफिशिएंट खाली एक गति पर वैध होखेला।
- अगर दू प्लेन रैखिक रूप से निर्भर प्रतिक्रिया देवे, त गणना कवनो हल गढ़े के बजाय “Failed to calculate influence coefficients” के साथ मना कर दिहल जाला। ट्रायल वेट के कोण एकरा पर असर ना डालेला। जांच करीं कि हर ट्रायल वेट अपना प्लेन में रहे आ हर सेंसर अपना चैनल से जुड़ल बा आ सिग्नल देत बा; अगर ट्रायल वेट से कंपन मुश्किल से बदलल, त भारी वेट इस्तेमाल करीं; अगर संकरा रोटर पर करेक्शन प्लेन एक-दोसरा के लगे बाड़ें, त एक प्लेन में बैलेंस करीं। फेर ट्रायल रन दोहराईं आ पिछला नतीजा के दुबारा इस्तेमाल मत करीं।
- ग्राम में नतीजा खातिर ट्रायल मास जरूरी बा। Modern फॉर्म में जबले कवनो प्लेन पर ट्रायल मास नइखे, यूनिट इंडिकेटर मोट नारंगी “%” देखावेला आ ओह हाल में गणना से मना कर दिहल जाला, खाली फील्ड लाल हाइलाइट होला; रउआ टाइप करते ई “g” (या “oz”) में बदल जाला। Classic विंडो मास डालल जाए तक नतीजा ट्रायल वेट के प्रतिशत के रूप में देखावेला, आ मास डलते ओकरा ग्राम में फेर से गणना क देला, गणना के बादो।
एगो शर्त ऑपरेटर पर निर्भर बा: गति के चुनाव। बैलेंसिंग ऑपरेटिंग गति पर करीं, सपोर्ट रेजोनेंस के नजदीक ना, काहे कि रेजोनेंस के पास एम्प्लीट्यूड बढ़ जाला आ फेज भटक जाला, एसे ऊहाँ नापल गुणांक मशीन के कार्यगति के सही वर्णन ना करेला।
ट्रिम रन आ BALANCING SUMMARY
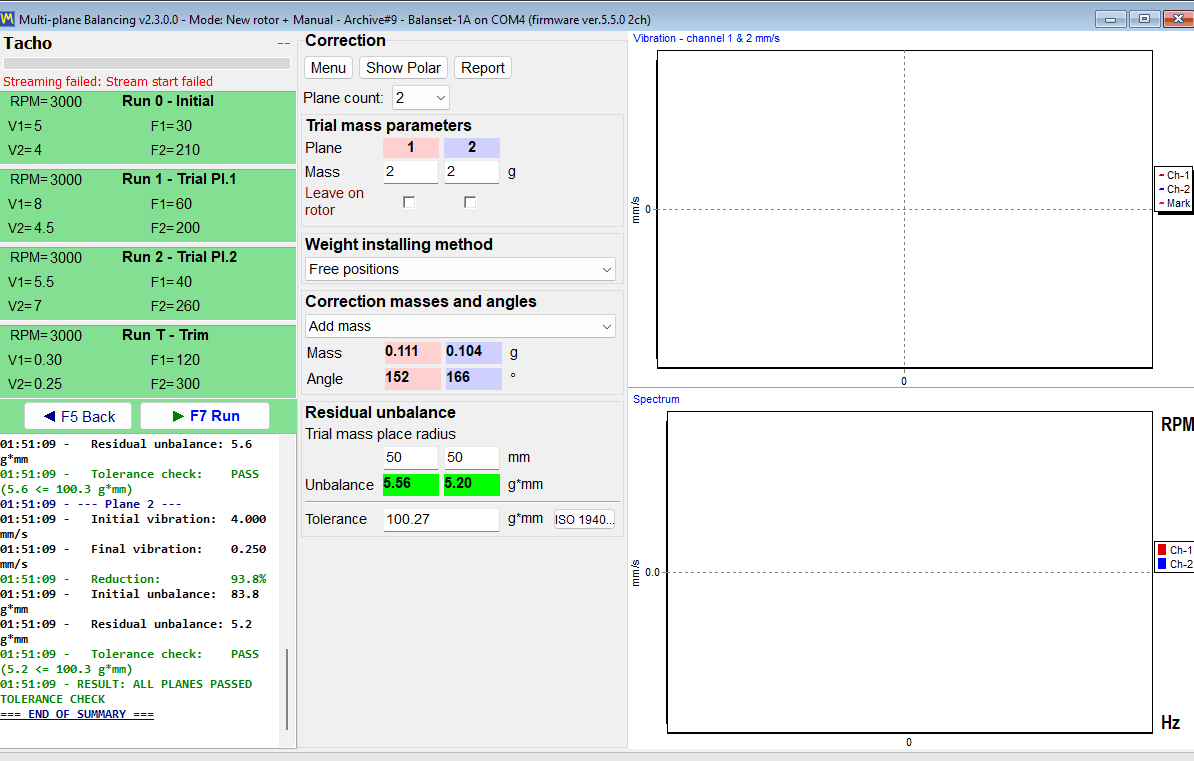
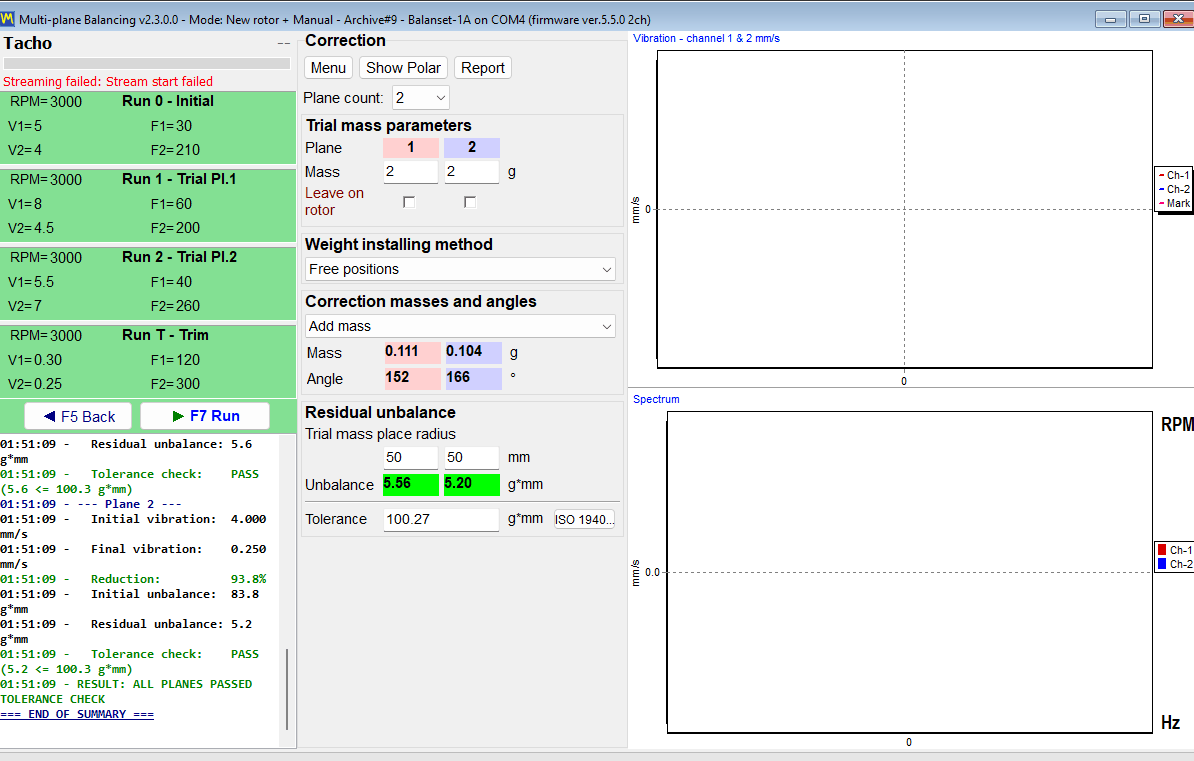
Run T असली मशीन पर करेक्शन के सत्यापन करेला। एकरा बाद, प्रोग्राम लॉग में “BALANCING SUMMARY” ब्लॉक लिखेला जेह में पहिले आ बाद के कंपन, प्रतिशत में कमी, शुरुआती आ बचल असंतुलन, आ हर प्लेन खातिर PASS चाहे FAIL फैसला होला। ऊ ब्लॉक ओही डेटा बा जे HTML बैलेंसिंग प्रोटोकॉल में जाला, एहसे स्क्रीन पर देखावल संख्या आ ग्राहक के दिहल संख्या एकही संख्या बा।
दू बैलेंसिंग फॉर्म: क्लासिक आ मॉडर्न (यूनिफाइड)
प्रोग्राम एकही बैलेंसिंग विधि खातिर दू अलग इंटरफेस देला। स्विच “F4 – Settings” टैब पर, “Balancing form” समूह में बा, आ एकर दू मान बा: “Classic” आ “Modern”। ई तुरंत लागू होला, बिना Save बटन दबवले आ बिना प्रोग्राम फेर से शुरू कइले।
रउआ के असल में कतना करेक्शन प्लेन मिलेला
ई ओह बात में सबसे आसानी से गलतफहमी हो सकेला, एह से एहिजा बिना कवनो अस्पष्टता के लिखल जा रहल बा। करेक्शन प्लेन के संख्या उपकरण के कंपन चैनल के संख्या के हिसाब से होला, आ 3 आ 4 प्लेन Modern फॉर्म में बैलेंस होला। Balanset-1A में 2 कंपन चैनल बा आ ई कवनो फॉर्म में 1 भा 2 प्लेन में बैलेंस करेला। Balanset-4A में 4 कंपन चैनल बा, एह से ई 3 आ 4 प्लेन तक पहुँचेला, बाकिर तबे जब Modern फॉर्म चुनल होखे।
| इंस्ट्रूमेंट | बैलेंसिंग फॉर्म | उपलब्ध करेक्शन प्लेन |
|---|---|---|
| Balanset-1A, 2 कंपन चैनल | Classic | 1 भा 2 |
| Balanset-1A, 2 कंपन चैनल | आधुनिक | 1 भा 2 |
| Balanset-4A, 4 कंपन चैनल | Classic | 1 भा 2 |
| Balanset-4A, 4 कंपन चैनल | आधुनिक | 1, 2, 3 चाहे 4 |
प्लेन के संख्या Run 0 से पहिले चुनल जाला। एकरा बदलले से इंटरफेस फेर से बनेला आ पहिले से लिहल गइल मापन साफ हो जाला, एहसे काम के बीच में एकरा पर फेर से विचार करे वाली बात नइखे।
Modern फॉर्म: एगो विंडो, रन कार्ड, लाइव चार्ट
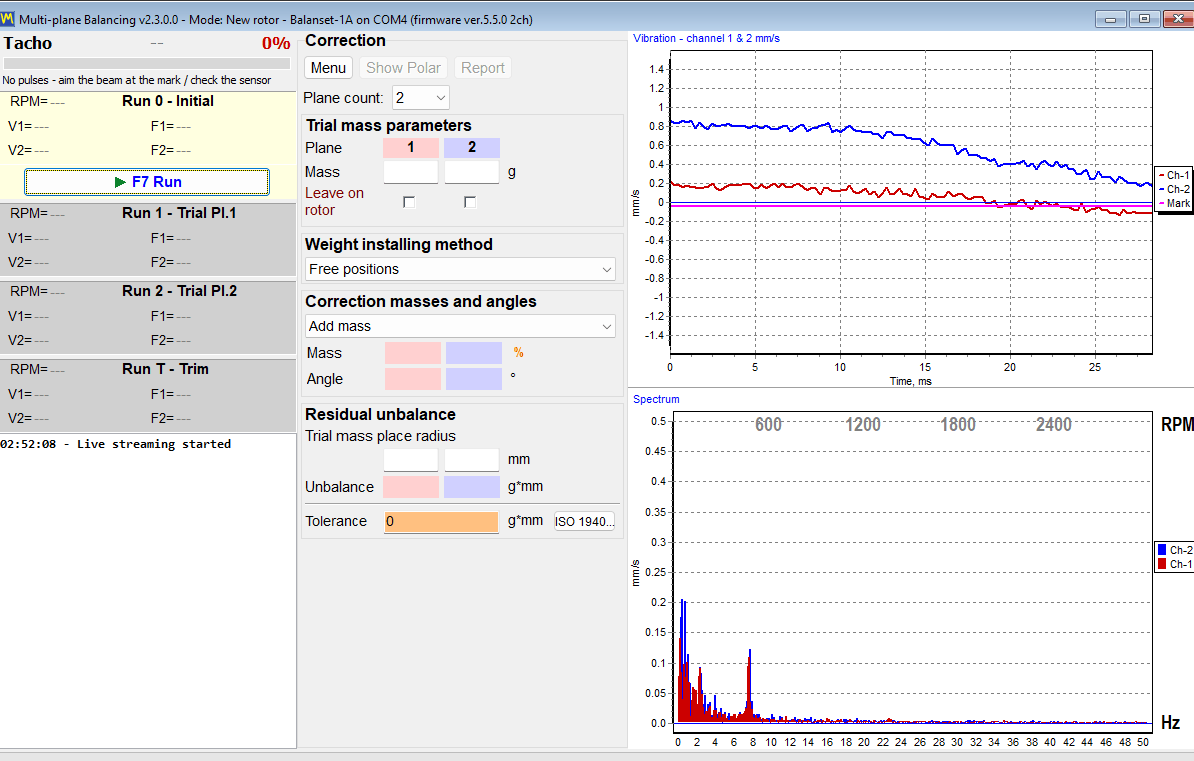
Modern एगो अकेला विंडो ह जेकर नाम “Multi-plane Balancing” बा। हर रन ओह विंडो में एगो कार्ड ह: “0 – Initial”, “1 – Trial Pl.1” आ हर अगिला प्लेन खातिर समान कार्ड, “T – Trim” आ, जब मैंड्रेल कम्पेंसेशन चालू होखे, “E – Eccentr.”। सब के एके “F7 Run” बटन से शुरू कइल जाला, जे मापन चलत समय “F7 Stop” बन जाला। मापन के दौरे वेवफॉर्म आ स्पेक्ट्रम देखाई देला, एह से ऑपरेटर खराब सिग्नल के स्वीकार कइला के बाद ना, रिकॉर्ड होखे के बेरा ही देख लेला।
क्लासिक फॉर्म: दू विंडो, हर रन खातिर एगो बटन
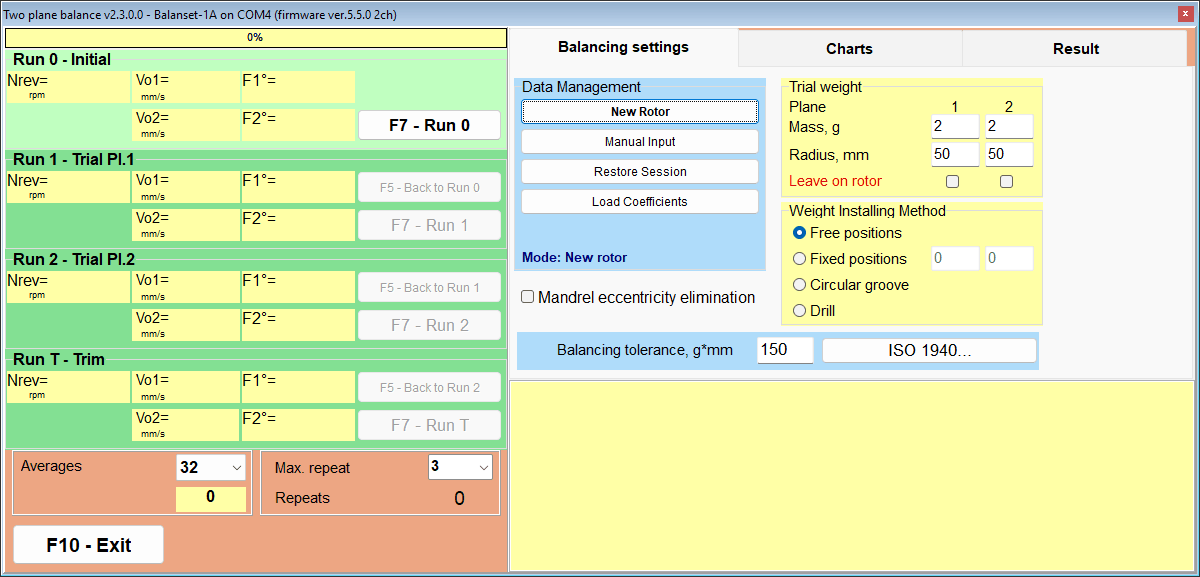
Classic ओह लेआउट के राखेला जेकरा पुराना यूजर पहिलहीं से जानेलें: दू अलग विंडो, “Single-Plane balancing” आ “Two plane balance”। हर रन के अपना बटन बा, “F7 – Run 0”, “F7 – Run 1”, “F7 – Run 2”, “F7 – Run T” आ, मैंड्रेल कम्पेंसेशन चालू होखे पर, “F7 – Run Ecc”, जेकरा माउस से क्लिक कइल जाला काहेकि ओह स्टेप पर F7 कुंजी एकरा ना दबावेला, आ गणना कइल करेक्शन “Result” टैब पर पढ़ल जाला।
एके गणित, अलग वर्कफ़्लो
दुनो फॉर्म के पीछे के गणना एके बा। एके इनपुट डेटा के साथ परिणाम एकही बा, एहसे दुनो में चुनाव वर्कफ्लो आ आदत के सवाल बा, सटीकता के ना।
| पहलू | Classic | Modern (यूनिफाइड) |
|---|---|---|
| करेक्शन प्लेन | 1 आ 2 | 1 से 4, 3 आ 4 खाली Balanset-4A पर |
| Windows | दू गो: “Single-Plane balancing” (एक-प्लेन बैलेंसिंग) आ “Two plane balance” (दू-प्लेन बैलेंसिंग) | एक गो: “Multi-plane Balancing” (बहु-प्लेन बैलेंसिंग) |
| रन कंट्रोल | हर रन खातिर अलग बटन | एक “F7 Run” बटन से चले वाला रन कार्ड |
| गणना | “Result” (परिणाम) टैब पर पढ़ीं | आखिरी ट्रायल रन के बाद अपने आप शुरू होखेला |
| मापन के दौरान चार्ट | Run 0 के बाद बदलल Charts टैब | रन के दौरान वेवफॉर्म आ स्पेक्ट्रम लाइव |
| मेजरमेंट मोड | “Averages”, “Auto” चाहे 8 से 256 चक्कर, आ “Max. repeat” 1 से 20 तक, डिफ़ॉल्ट 3, दुनों “F4 – Settings” टैब पर | “Menu” आ फेर “Measurement mode” में चुनल जाला: “Manual (fixed repeats)”, डिफ़ॉल्ट, जेमें “Repeats per run” 1, 3, 5, 8, 12 या 16 (डिफ़ॉल्ट 3) “Revolutions” 16, 32, 64, 128 या 256 (डिफ़ॉल्ट 128) के ऊपर, या “Auto (adaptive)”; चुनाव कॉन्फ़िगरेशन में याद राखल जाला |
| सेव कइल गुणांक लोड कइल जात बा | “Data Management” (डेटा प्रबंधन) फेर “Load Coefficients” (गुणांक लोड करीं) | “Menu” (मेनू) फेर “Load Coefficients” (गुणांक लोड करीं) |
| खाली एह फॉर्म में | “Change corr. planes” से पूरा भइल करेक्शन के दोसरा प्लेन में फेर से गणना कइल | “First trial weight estimate”, “Auto (adaptive)” मापन, रन के दौरान लाइव वेवफॉर्म आ स्पेक्ट्रम, 3 आ 4 प्लेन |
“Auto (adaptive)” मोड में प्रोग्राम तब तक चक्कर जुटावत रहेला जबले नतीजा स्थिर ना हो जाय; प्रगति सक्रिय रन कार्ड के रंगीन भराव के रूप में देखावल जाला, आ रन खतम होखे पर चक्कर के संख्या आ पहुँचल अनिश्चितता (SE/V) लॉग में लिखल जाला। अगर ई “Additional averaging does not improve accuracy.” रिपोर्ट करेला, त एकरा संदर्भ में पढ़ीं: ध्यान देवे लायक कंपन स्तर पर ई कवनो मैकेनिकल दिक्कत के संकेत ह, ढीलापन, बेयरिंग या अस्थिर गति, जेकरा जादे एवरेजिंग ठीक ना कर सके; बहुत कम अवशिष्ट कंपन पर डायलॉग एकरा बदला समझावेला कि बिखराव मापन के शोर ह, मशीन के खराबी ना। रउआ नतीजा जइसन बा ओइसहीं स्वीकार क सकीलें या मापन छोड़ सकीलें।
Classic के खास पुनर्गणना फंक्शन खातिर एगो संचालन-नोट जरूरी बा। “Change corr. planes” माउस से क्लिक कइल जाला; ओह विंडो में F5 कुंजी Back के काम करेला।
दुनों फॉर्म एके आर्काइव साझा करेलें। F8 से खुलल आर्काइव विंडो खाली 1- आ 2-प्लेन रिकॉर्ड सूचीबद्ध करेला आ Settings में जवन फॉर्म चुनल बा ओकरा में खुलेला; 3- आ 4-प्लेन जॉब के कोएफिशिएंट Modern फॉर्म के भीतर से “Menu” आ फेर “Load Coefficients” से लोड कइल जालें।
वजन कहाँ लगावल जाव: करेक्शन के तरीका आ पोलर डायग्राम
गणना कइल मास आ कोण खाली आधा जवाब ह। दोसरा आधा ई बा कि ओह पोजीशन तक असली रोटर पर पहुंचल जा सकेला कि ना, एहि से प्रोग्राम में चार गो वेट इंस्टॉलेशन तरीका बाड़ें, जिनके “Weight installing method” में चुनल जाला, आ ऊ हर एक के जरूरत के मोताबिक करेक्शन के फेर से गणना करेला। “Add mass” आ “Remove mass” स्विच जइसहीं, तरीका सब करेक्शन प्लेन पर एके साथ लागू होखेला: रउआ एक प्लेन में ड्रिल आ दोसरा में वेट ना जोड़ सकीं।
| तरीका | प्रोग्राम का आउटपुट देला | शर्त चाहे सीमा |
|---|---|---|
| फ्री पोजीशन | एगो वजन, ठीक गणना कइल कोण पर। | ओह रोटर खातिर जहाँ कवनो कोणीय स्थिति तक पहुंचल जा सकेला। |
| फिक्स्ड पोजीशन | करेक्शन दू सटल क्रमांकित पोजीशन के बीच बाँटल जाला, जइसे पंखा के ब्लेड चाहे मौजूदा छेद। | कम से कम 3 पोजीशन जरूरी बा। |
| गोलाकार खाँच | तीन बराबर मास के वेट, हर एक ओह प्लेन के ट्रायल मास के एक तिहाई: एगो करेक्शन कोण पर आ दू गो गणना कइल कोण पर, ताकि ओकनी के वेक्टर योग करेक्शन के बराबर होखे। | अगर करेक्शन ओह एक-तिहाई मास से जादे होखे त “TOO HEAVY for 3-weight groove method!” से अस्वीकार हो जाला। |
| ड्रिल | ड्रिलिंग गहराई H, छेद के संख्या N आ कोण f। | हमेशा तरीका के Remove mass में बदल देला। |
पोलर डायग्राम: कुछ भी फिट करे से पहिले के जांच
पोलर डायग्राम मशीन के छुए से पहिले ऑपरेटर के आखिरी नजर बा। हर करेक्शन प्लेन खातिर एगो, 4 गो तक गोला अगल-बगल देखावल जाला, जेमें 20, 40, 60, 80 आ 100 प्रतिशत के छल्ला आ घूमे के दिशा देखावे वाला तीर रहेला। रोटर के संगे उहे दिशा में घूमे वाला गोला पर वजन खिंचल देखे से उ कोण पकड़ में आ जाला जे उलटा गिनल गइल होखे, आ एही चूक से एगो अउरी रन के खर्चा लागेला।
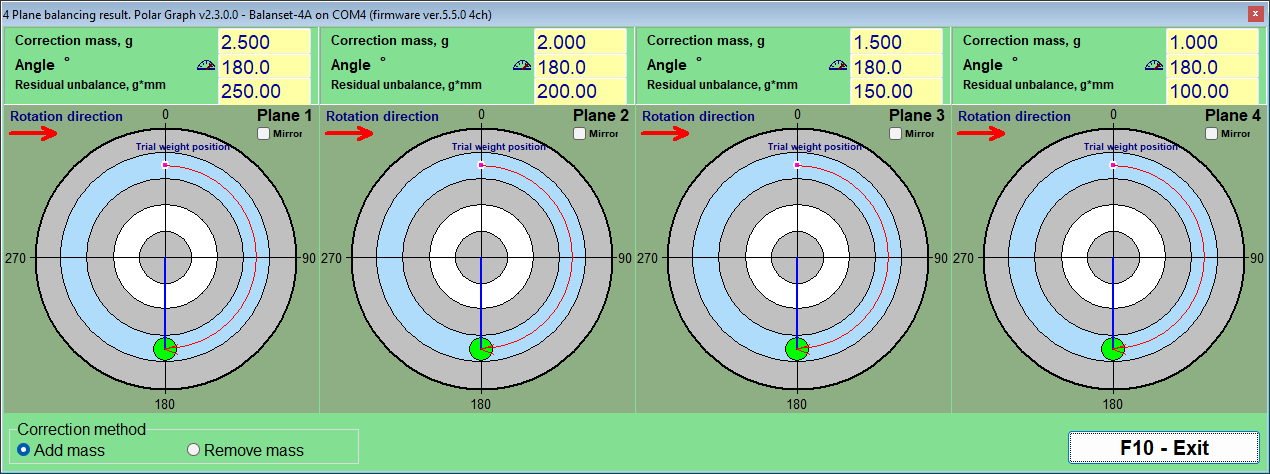
दू स्विच एके समाधान के बतावे के तरीका बदल देलें। “Correction method” समूह में “Add mass” आ “Remove mass” मास-जोड़े वाला समाधान के मास-हटावे वाला समाधान में बदल देलें: देखावल कोण पहिलहीं 180 डिग्री घुमावल रहेला, एह से अपने से फेर 180 मत जोड़ीं, आ मास ओही रहेला, जवन तब काम आवेला जब वेल्डिंग के जगहा ग्राइंडिंग चाहे ड्रिलिंग व्यावहारिक विकल्प होखे। ई चुनाव सब प्लेन पर एके साथ लागू होखेला आ बैलेंसिंग फॉर्म के साथे सिंक्रोनाइज रहेला; “Drill” के साथे, जे हमेशा मास हटावेला, आ “Circular groove” के साथे, जे हमेशा जोड़ेला, स्विच लॉक रहेला। “Mirror”, हर प्लेन खातिर एगो चेकबॉक्स, ओह रोटर खातिर चित्र के मिरर क देला जेकरा भौतिक रूप से दोसरा साइड से देखल जाला: 60 डिग्री पर के मार्कर ओहिजा चल जाला जहां पहिले 300 डिग्री रहे आ घूर्णन तीर उलटि जाला, जबकि डेटा पैनल में संख्यात्मक कोण ना बदलेला।
फिक्स्ड पोजीशन: पंखा के ब्लेड आ मौजूदा छेद
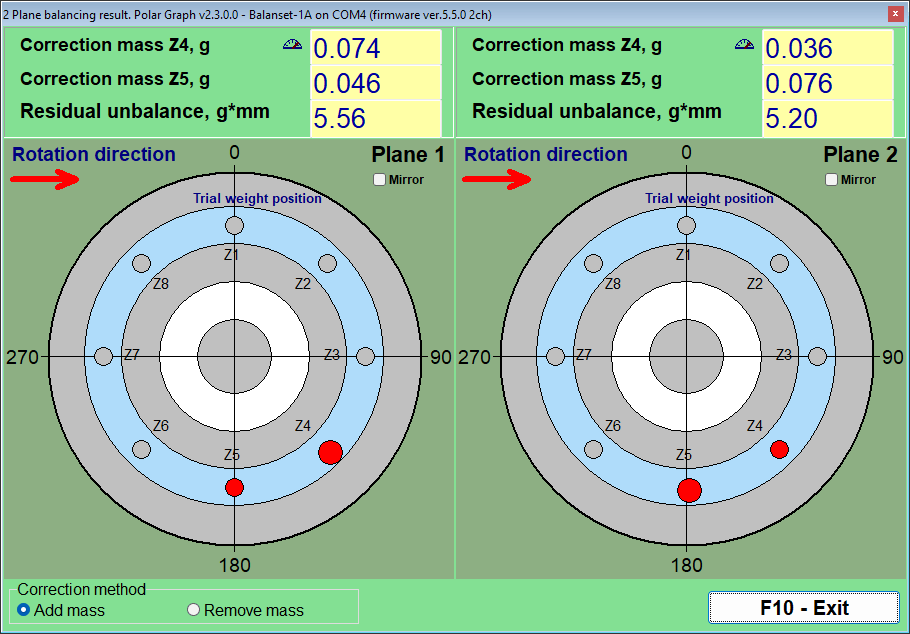
पंखा, इम्पेलर चाहे बोल्ट-सर्कल वाला फ्लैंज पर वेट खाली ओहिजा जा सकेला जहां रखे खातिर जगहा होखे। “Fixed positions” में ऑपरेटर Modern फॉर्म के “Blades” फील्ड में बतावेला कि रोटर पर कतना पोजीशन बाड़ें; प्रोग्राम ओकनी के परिधि पर बराबर दूरी पर मानेला, एह से ई मोड खाली ओह रोटर पर ठीक बइठेला जहां ऊ सच में अइसन बा। ट्रायल वेट एगो पोजीशन पर जाला, जे पोजीशन 1 गिनाला, नंबर घूर्णन के दिशा में आगे बढ़ेलें, आ प्रोग्राम गणना कइल कोण के घेरे वाला दू बगल-बगल के पोजीशन के बीच करेक्शन बांट देला, हर एक खातिर एगो मास देत। नतीजा सीधे इस्तेमाल लायक बा: दू संख्या, दू ब्लेड।
गोलाकार खाँच: खाँच में तीन बराबर वेट
गोलाकार खाँच वाला रोटर, जइसे कई ग्राइंडिंग व्हील आर्बर, मानक वेट लेलें जे खाँच में सरकेलें। एहिजा करेक्शन तीन बराबर मास के वेट के रूप में व्यक्त कइल जाला, हर एक ओह प्लेन के ट्रायल मास के एक तिहाई, एगो करेक्शन कोण पर रखल आ दू गो गणना कइल कोण पर, ताकि ओकनी के वेक्टर योग जरूरी करेक्शन के बराबर होखे। Run 0 से पहिले तीनो वेट 120 डिग्री पर बराबर फैलल रहेलें ताकि ओकनी के असर कट जाय, आ प्लेन के ट्रायल रन से पहिले तीनो ट्रायल-वेट पोजीशन पर एक साथ बइठल रहेलें; “3-Weight Balancing” विंडो ई जगहा कदम-दर-कदम देखावेला। एह विधि में एगो भौतिक सीमा बनल बा: अगर करेक्शन ओह प्लेन के ट्रायल मास के एक तिहाई से बड़ बा, त प्रोग्राम ओइसन वेट प्रस्तावित करे के बजाय जे योजना में फिट ना होखे एकरा “TOO HEAVY for 3-weight groove method!” से अस्वीकार क देला, आ अगर दू गो वेट एक-दोसरा से 20 डिग्री से लगे आ जालें त ई पोजीशन भौतिक रूप से जांचे के कहेला।
ड्रिल: करेक्शन के छेद में बदलल
जब मास जोड़े के बजाय हटावे के पड़े, त “Drilling – settings” विंडो में बिल्ट-इन कैलकुलेटर करेक्शन के ड्रिलिंग गहराई H, छेद के संख्या N आ कोण f में बदल देला। एकरा तीन इनपुट चाहीं: ड्रिल व्यास, अधिकतम अनुमत ड्रिलिंग गहराई आ मैटेरियल घनत्व। Drill चुनला से तरीका हमेशा Remove mass में बदल जाला, आ ऊ जवन कोण छापेला ऊ पहिलहीं भारी साइड पर ड्रिलिंग के जगहा ह, जहां वेट जाइत ओकरा से 180 डिग्री पर, एह से अपने से 180 डिग्री मत जोड़ीं।
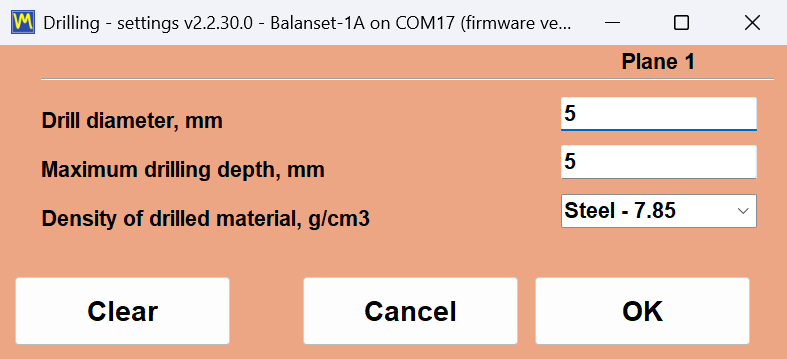
घनत्व g/cm3 में पहिले से सेट बा: Steel 7.85, Cast iron 7.1, Aluminum 2.7, Copper 8.95, Brass 8.5, Bronze 8.8 आ Titanium 4.5, आ कवनो दोसर मैटेरियल खातिर कस्टम मान टाइप कइल जा सकेला।
ड्रिलिंग कैलकुलेटर के बारे में दू गो ईमानदार बात। H हर छेद के गहराई ह जे ड्रिल कोन के नोक तक नापल जाला, 120 डिग्री के प्वाइंट एंगल मानके, एह से अधिकतम गहराई पार्ट के असली मैकेनिकल सीमा के रूप में डालीं, दीवार के मोटाई आ पड़ोस के छेद सहित। अगर पूरा मास खातिर जादे गहिर छेद चाहीं, त करेक्शन कई छेद में बंट जाला, कवनो ओह सीमा से जादे गहिर ना; ओकरा एक-दोसरा के बगल में रखीं आ ओह नतीजा के मान लिहे के बजाय ट्रिम रन से पुष्टि करीं।
मैंड्रल एक्सेंट्रिसिटी: Run E क्षतिपूर्ति
मैंड्रेल पर बैलेंस कइल रोटर में एगो एरर आवेला जेकर असंतुलन से कुछुओ लेना-देना ना होखे: खुद मैंड्रेल के रनआउट। प्रोग्राम एकरा एगो अलग एक्सेंट्रिसिटी रन से संभालेला, जे Run 0 से पहिले चालू कइल जाला: Modern फॉर्म में “Menu” आ फेर “Eccentricity” से, जे “E – Eccentr.” कार्ड जोड़ेला, आ Classic में “Mandrel eccentricity elimination” चेकबॉक्स से, जे अपना “F7 – Run Ecc” बटन के साथे “Run E – Eccentricity” कार्ड जोड़ेला। Run 0 के बाद रोटर के मैंड्रेल पर 180 डिग्री घुमावल जाला, मैंड्रेल आ ओकर टैको मार्क जइसन रहे ओइसहीं छोड़के, आ फेर से मापल जाला; प्रोग्राम रनआउट वेक्टर के गणना करेला आ बाद के सब मापन से घटा देला, एह से खाली असली असंतुलन ठीक कइल जाला आ काम Run 1 से रोटर के वापस घुमवले बिना आगे बढ़ेला। अगर घुमावला के बाद कंपन मुश्किल से बदलल, त ऊ “WARNING: It appears the rotor was NOT rotated 180 degrees between Run 0 and Run E!” चेतावनी देला आ पूछेला कि कम्पेंसेशन छोड़ दिहल जाव कि ना।
जब गणना कइल प्लेन तक पहुंचल ना जा सके
कबो-कबो सही करेक्शन प्लेन तक टूल से पहुंचल संभव ना होखे। Classic फॉर्म पूरा भइल दू-प्लेन करेक्शन के, जेकरा खातिर ऊ गणना कइल गइल रहे यानी H1 आ H2, से रोटर के जियोमेट्री के इस्तेमाल क के दोसर दू गो प्लेन K1 आ K2 में फेर से गणना क सकेला। नया प्लेन के पुरनका से रिश्ता के आम व्यवस्था के चार गो जियोमेट्री स्कीम कवर करेली, आ इनके बीच के दूरी नया रेडियस के साथे mm में डालल जाला। नतीजा वही असंतुलन ह, बस अइसन वजन में बतावल गइल जेकरा रउआ सच में लगा सकीलें।
टॉलरेंस आ मानक: ISO 21940-11, ISO 20816-3 आ ISO 10816-1
एगो बैलेंसिंग काम तबे पूरा होला जब केहू कागज पर कह सके कि रोटर दस्तावेजीकृत टॉलरेंस के भीतर बा। Balanset सॉफ्टवेयर अलग-अलग सवाल पर अलग-अलग मानक लागू करेला। ISO 21940-11, पहिले के ISO 1940-1 के मौजूदा संस्करण, बैलेंसिंग काम के अंत में स्वीकृति के सवाल के जवाब देला: का अवशिष्ट असंतुलन एह प्रकार के रोटर खातिर पर्याप्त छोट बा? ISO 20816-3 आ ISO 10816-1 हालत के सवाल के जवाब देलें: का ई मशीन जोन A, B, C या D में चल रहल बा? ई सब मापदंड प्रोग्राम में बनल बाड़ें, आ ओह में इस्तेमाल हर संख्या नीचे छापल बा ताकि रउआ कुछो खरीदे से पहिले अपना मशीन पर गणित जांच सकीं।
ISO 21940-11: अवशिष्ट असंतुलन के प्लेन-दर-प्लेन अपने आप जांचल जाला
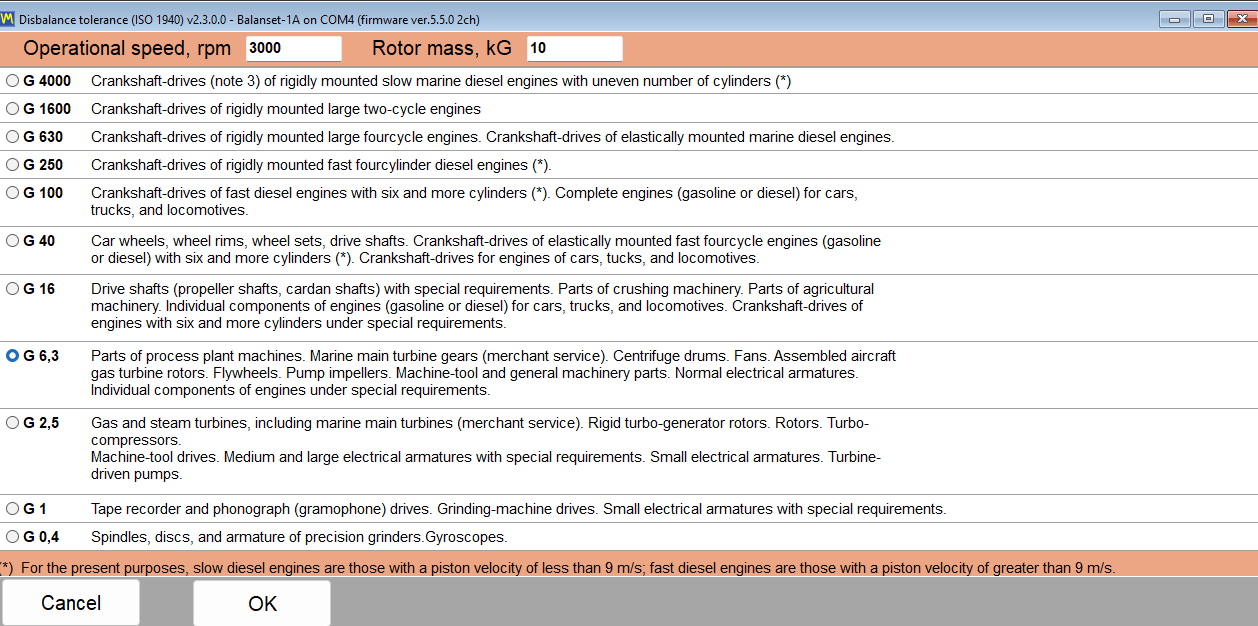
टॉलरेंस “Disbalance tolerance (ISO 21940-11)” विंडो में गणना कइल जाला, जे टॉलरेंस फील्ड के बगल के “Calculator…” बटन से खुलेला: Modern फॉर्म में ई “Residual unbalance” ब्लॉक में बा, Classic विंडो में “Balancing settings” आ “Result” दुनों टैब पर। रउआ बैलेंस क्वालिटी ग्रेड G चुनीलें, ऑपरेटिंग स्पीड आ रोटर मास डालीलें, आ “OK” अनुमत अवशिष्ट असंतुलन के टॉलरेंस फील्ड में भेज देला, जहां से ऊ सेशन के साथे सहेजल जाला आ HTML रिपोर्ट में छापल जाला; एकरा Run 0 से पहिले या करेक्शन के गणना हो गइला के बाद भी सेट कइल जा सकेला। ट्रिम रन के बाद मापल अवशिष्ट असंतुलन के ओह मान से तुलना कइल जाला: परिणाम टॉलरेंस के भीतर होखला पर फील्ड हरियर हाइलाइट होला आ ना होखला पर लाल, आ प्रोग्राम हर करेक्शन प्लेन खातिर स्पष्ट PASS या FAIL बतावेला। हाथ से टेबल में कुछो खोजे के जरूरत नइखे, आ ऑपरेटर के एह निर्णय पर कुछुओ निर्भर नइखे कि “पर्याप्त नीमन” के का मतलब ह।
फॉर्मूला, पूरा छापल गइल बा ताकि ओकर सत्यापन हो सके
प्रोग्राम मानक ISO 21940-11 एक्सप्रेशन इस्तेमाल करेला, आ एकरा पीछे कुछुओ छिपल नइखे:
Uperm [g*mm] = 1000 * G * M / (2 * pi * f)
इहां G mm/s में बैलेंस क्वालिटी ग्रेड ह, M kg में रोटर के मास ह, आ f Hz में ऑपरेटिंग स्पीड ह, यानी RPM के 60 से भाग दिहला पर। मैनुअल के उदाहरण कैलकुलेटर पर दोहराए में आसान बा: ग्रेड G 6.3, स्पीड 3000 RPM आ रोटर मास 10 kg से लगभग 200.5 g*mm के अनुमन्य अवशिष्ट असंतुलन मिलेला। कई करेक्शन प्लेन होखे पर प्रोग्राम टॉलरेंस के बराबर बांट देला, एह से “Tolerance” फील्ड के एक प्लेन खातिर Uperm / N मिलेला: दू प्लेन खातिर Uperm / 2, आ Balanset-4A पर Modern फॉर्म में Uperm / 3 या Uperm / 4। ई बंटवारा ओह रोटर खातिर ठीक बा जेकर द्रव्यमान केंद्र करेक्शन प्लेन के लगभग बीच में होखे; असममित या ओवरहंग रोटर खातिर ISO 21940-11 टॉलरेंस के द्रव्यमान केंद्र के स्थिति के हिसाब से बांटेला, एह से हिस्सा हाथ से गणना करीं आ प्रति-प्लेन मान “Tolerance” फील्ड में खुद टाइप करीं। इम्पीरियल सिस्टम में टॉलरेंस oz*in में देखावल आ जांचल जाला।
काहेकि टॉलरेंस रउआ खुद के तीन इनपुट से निकालल गइल बा, स्क्रीन पर देखल फैसला रिपोर्ट पढ़े वाला कवनो व्यक्ति, जेह में रउआ ग्राहक के इंस्पेक्टर भी शामिल बा, फेर से जांच सकेला।
बैलेंस क्वालिटी ग्रेड चुनल
“Disbalance tolerance (ISO 21940-11)” विंडो G 4000 से G 0.4 तक के ग्रेड देला। नीचे के टेबल मैनुअल में दिहल उपयोग संकेत के दोहरावेला, ताकि इंस्ट्रूमेंट जोड़े से पहिलहीं ग्रेड चुनल जा सके।
| ग्रेड | आमतौर पर इस्तेमाल |
|---|---|
| G 4000 | बहुत बड़, धीमा चले वाला मरीन डीजल इंजन के क्रैंकशाफ्ट |
| G 1600 से G 100 | बड़ आ हाई-स्पीड डीजल इंजन के क्रैंकशाफ्ट, आ पूरा इंजन |
| G 40 | कार के पहिया, रिम आ ड्राइव शाफ्ट |
| G 16 | प्रोपेलर आ ड्राइव शाफ्ट, क्रशर आ कृषि मशीन के पुर्जा |
| G 6.3 | पंखा, पंप इम्पेलर, मशीन टूल के पुर्जा आ इलेक्ट्रिक मोटर रोटर; सामान्य औद्योगिक डिफॉल्ट |
| G 2.5 | गैस आ स्टीम टर्बाइन, कठोर टर्बोजनरेटर रोटर, मशीन टूल ड्राइव आ विशेष जरूरत वाला इलेक्ट्रिक मोटर रोटर |
| G 1 | ग्राइंडिंग मशीन ड्राइव आ विशेष जरूरत वाला छोट इलेक्ट्रिक मोटर रोटर |
| G 0.4 | सटीक ग्राइंडर के स्पिंडल, डिस्क आ आर्मेचर, आ जायरोस्कोप |
पंखा, ब्लोअर, पंप इम्पेलर आ मशीन टूल कंपोनेंट पर जादेतर फील्ड काम खातिर, G 6.3 उहे ग्रेड ह जेकर रउआ से अपेक्षा होई, आ मशीन बनावे वाला अलग ना बतावे त इहे से शुरू करे के चाहीं।
ISO 10816-1: मशीन क्लास आ कंपन जोन
मशीन के हालत के आकलन बैलेंसिंग काम स्वीकार करे से अलग सवाल बा, आ प्रोग्राम एकरा खातिर अलग मानक इस्तेमाल करेला। “F4 – Settings” टैब पर “Vibration evaluation standard” लिस्ट “Off” (डिफ़ॉल्ट), कठोर या लचीला सपोर्ट पर मशीन ग्रुप 1 आ 2 के साथे ISO 20816-3, आ मशीन क्लास I से IV के साथे ISO 10816-1, जे वर्गीकरण पहिले ISO 2372 के रूप में प्रकाशित रहल, चार जोन A, B, C आ D के साथ, देला। ISO 10816-1 टेबल उहे ह जेकरा से Route Inspection हर स्पॉट के स्कोर करेला, आ एकर सीमा एहिजा दिहल बा। जोन A नया कमीशन कइल मशीन बा, जोन B असीमित दीर्घकालिक संचालन खातिर स्वीकार्य बा, जोन C के मतलब बा हालत खाली सीमित संचालन खातिर स्वीकार्य बा, आ जोन D के मतलब बा वाइब्रेशन एतना गंभीर बा कि नुकसान हो सके। सीमा एहिजा mm/s में पूरा प्रकाशित बा।
| क्लास | मशीन सभ | A/B, mm/s | B/C, mm/s | C/D, mm/s |
|---|---|---|---|---|
| क्लास I | छोट मशीन सभ | 0.71 | 1.8 | 4.5 |
| क्लास II | मध्यम मशीन | 1.12 | 2.8 | 7.1 |
| क्लास III | कठोर नींव पर बड़ मशीन | 1.8 | 4.5 | 11.2 |
| क्लास IV | लचीला नींव पर बड़ मशीन | 2.8 | 7.1 | 18.0 |
एगो ईमानदारी के बात साफ बतावल जरूरी बा, काहेकि मार्केटिंग टेक्स्ट में कंपन मानक के धुँधलावल आसान बा। प्रोग्राम में दू गो मूल्यांकन टेबल बा: ISO 10816-1 के मशीन क्लास टेबल, क्लास I से IV, आ कठोर या लचीला सपोर्ट पर ग्रुप 1 आ ग्रुप 2 मशीन खातिर ISO 20816-3 के जोन A से D। एहमें से कवनो एक के “F4 – Settings” टैब पर “Vibration evaluation standard” के रूप में चुनल जा सकेला, डिफ़ॉल्ट रूप से ई “Off” बा, आ तब Vibration Meter आ बैलेंसिंग विंडो में कुल कंपन Vs जोन के हिसाब से रंगल जाला; ट्रिम रन के बाद “T – Trim” कार्ड भी हर प्लेन खातिर Vs ओकरा जोन के साथे देखावेला, जइसे “Vs1: 2.66 – Zone B”। Route Inspection हर स्पॉट के ISO 10816-1 के मुकाबले स्कोर करेला। ISO 20816 के दोसरा भाग से कवनो खास मशीन प्रकार के सीमा, या पंखा खातिर ISO 14694 से, प्रोग्राम गणना ना करेला।
संख्या के पीछे के मेजरमेंट बैंड
एगो कंपन तीव्रता के आंकड़ा तबे कुछ मतलब राखेला जब ई पता होखे कि ई कवना आवृत्ति बैंड में मापल गइल रहल। प्रोग्राम में डिफ़ॉल्ट ऊपरी सीमा RMS High, Hz = 1024 बा, जे डिफ़ॉल्ट निचला सीमा RMS Low, Hz = 10 के साथे 10 से 1000 Hz के मानक ISO 10816 / ISO 20816 बैंड देला। 600 RPM से नीचे चले वाला मशीन पर घूर्णन आवृत्ति 10 Hz से नीचे होखेला; जबले टैकोमीटर सिग्नल बा, प्रोग्राम खुद अइसन रोटर खातिर बैंड के निचला सिरा घूर्णन आवृत्ति के आधा तक घटा देला, ताकि 1x कंपोनेंट Vs के भीतर रहे। टैकोमीटर के बिना सेटिंग के मान लागू होखेला, एह से धीमा मशीन पर रीडिंग के कवनो जोन टेबल से तुलना करे से पहिले निचला सीमा के हाथ से 1 या 2 Hz तक घटाईं। ई सेटिंग स्क्रीन पर के संख्या बदलेला बाकिर 1x कंपोनेंट आ बैलेंसिंग पर असर ना डालेला, एहि से एकर दस्तावेज एहिजा दिहल गइल बा, छिपावल ना गइल बा।
पुरनका काम जांच लायक बनल रहेला
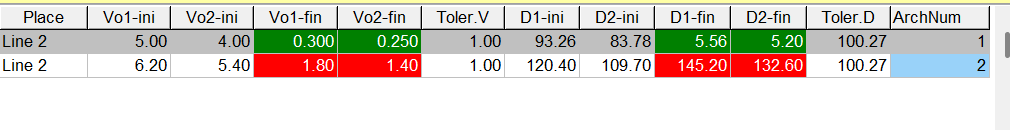
टॉलरेंस के फैसला खाली एगो लाइव संकेत ना बा। सेशन आर्काइव में टॉलरेंस वाला हर रिकॉर्ड के अवशिष्ट कंपन आ अवशिष्ट असंतुलन वाला सेल टॉलरेंस के भीतर होखला पर हरियर आ पार भइला पर लाल हाइलाइट होलें, एह से पिछला कामन के पूरा सूची के एक नजर में देख के सीमा से बाहर गइल नतीजा खोजल जा सकेला। सर्विस कंपनी खातिर ई काम कइले आ एक साल बाद ओकरा साबित कर सके के बीच के फर्क बा।
सेशन आर्काइव, बिना ट्रायल रन के दुबारा बैलेंसिंग, आ रिपोर्ट
ट्रायल रन बैलेंसिंग काम के महंगा हिस्सा बा। हर एक के मतलब बा रोटर के रोकल, वजन फिट कइल, फेर से शुरू कइल आ स्थिर गति के इंतजार कइल। सेशन आर्काइव एहसे बा ताकि ई काम हर मशीन खातिर एक बेर होखे, ना कि हर विजिट में, आ ताकि ग्राहक के दिहल कागजात प्रोग्राम से बने, ना कि बाद में टाइप कइल जाए।
हर सेशन आर्काइव होखेला, ओह कोएफिशिएंट के साथे जेकरा से ई काम कइलस
एगो आर्काइव रिकॉर्ड अपने आप लिखल जाला; काम के शुरुआत में याद रखे खातिर कवनो डायलॉग नइखे। मापन के साथे प्रोग्राम ओह मशीन खातिर गणना कइल इन्फ्लुएंस कोएफिशिएंट, ट्रायल मास, ट्रायल मास रेडियस, फिक्स्ड पोजीशन के संख्या आ लागू टॉलरेंस सहेजेला। रिकॉर्ड पहिला ट्रायल रन के बाद बनेला। जब बैलेंसिंग विंडो बंद कइल जाला आ रिकॉर्ड के अबे नाँव नइखे, त बंद करे के पुष्टि “Save to archive” कार्ड बन जाला जेमें “Rotor name” आ “Place” फील्ड बाड़ें, ताकि रिकॉर्ड के संख्या के बजाय इंसान से फेर खोजल जा सके; खाली छोड़ल नाँव अपने आप बनल नाँव बन जाला, जइसे “Rotor 12.06.2026 14:05”, आ Modern फॉर्म में नाँव कवनो समय “Menu” आ फेर “Rotor name…” से भी सेट कइल जा सकेला।
एगो चेतावनी जे प्रोग्राम खुद देला, पहिला काम से पहिले जाने लायक बा: अगर Documents फोल्डर के कवनो क्लाउड सर्विस, जइसे OneDrive, सिंक्रोनाइज करेला, त क्लाउड सिंक प्रोग्राम के फ्रीज क सकेला आ आर्काइव डेटाबेस के नुकसान पहुँचा सकेला, एह से BalSoft फोल्डर के क्लाउड सिंक से बाहर ले जाईं या ओकरा एह डिवाइस पर हमेशा रखे वाला के रूप में चिह्नित करीं।
ओही रोटर के दुबारा बैलेंस करे खातिर नया ट्रायल रन के जरूरत नइखे
ई ऊ हिस्सा बा जेकरा खातिर सर्विस कंपनी असल में पइसा देला, आ एकरा नारा के बजाय एगो तंत्र के रूप में बतावल जरूरी बा। इन्फ्लुएंस कोएफिशिएंट बतावेला कि ऊ खास मशीन हर प्लेन में वजन के कइसे प्रतिक्रिया देला। एक बेर सेव होखला पर, एकही रोटर पर दोहरावल काम खाली शुरुआती मापन मांगेला: सेव कइल कोएफिशिएंट लोड कइल जाला, Run 0 मापल जाला, आ करेक्शन मास आ कोण तुरंत गणना कइल जाला। ट्रायल रन बिल्कुल दोहरावल ना जाला।
सहेजल कोएफिशिएंट लोड करे के तीन तरीका बाड़ें:
- Modern फॉर्म में, “Menu” (मेनू) फेर “Load Coefficients” (गुणांक लोड करीं)।
- Classic फॉर्म में, “Data Management” (डेटा प्रबंधन) फेर “Load Coefficients” (गुणांक लोड करीं)।
- मुख्य विंडो से, 1- या 2-प्लेन रिकॉर्ड खातिर F8, फेर “Coeff” कॉलम में हरियर V वाला रिकॉर्ड चुनीं आ “F5 – Apply coefficients” दबाईं; 3- आ 4-प्लेन रिकॉर्ड ओतने प्लेन पर सेट कइल Modern फॉर्म से पहुँचल जालें।
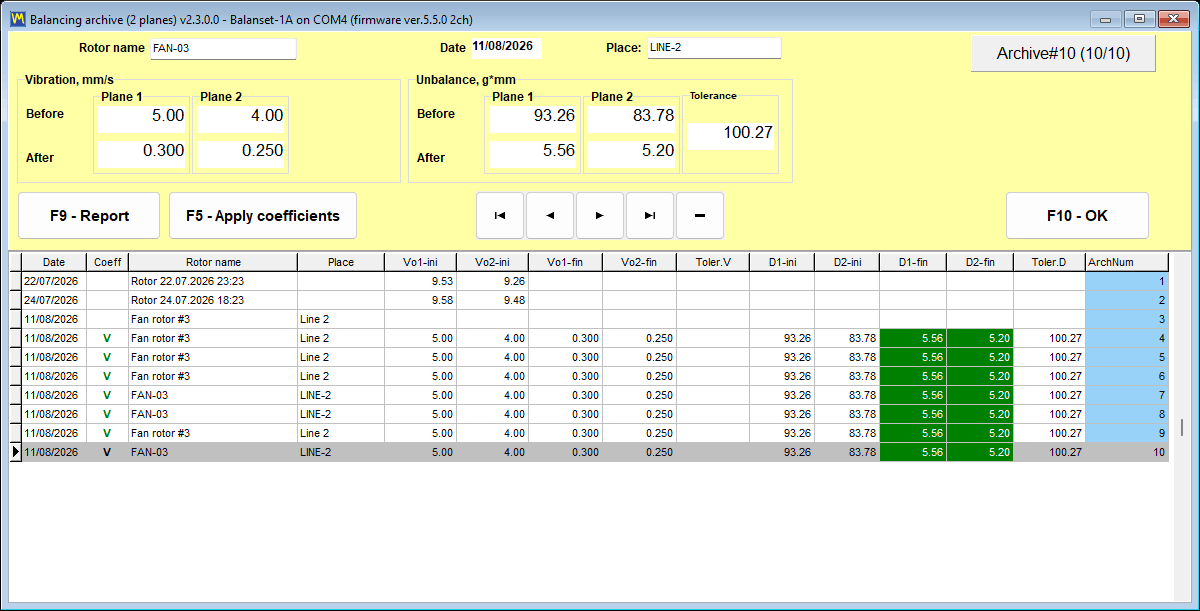
ओह वादा के साथ दू चेतावनी छापल जरूरी बा, काहेकि दुनो में से कवनो के अनदेखा कइला से भरोसा वाला बाकिर गलत परिणाम मिलेला।
- आर्काइव में, “F10 – OK” कवनो सेशन लोड ना करेला आ कवनो कोएफिशिएंट ट्रांसफर ना करेला। ई काम खाली “F5 – Apply coefficients” (गुणांक लागू करीं) करेला। आर्काइव विंडो के बारे में ई सबसे आम गलतफहमी बा।
- कोएफिशिएंट खाली ओही मशीन आ ओही रोटर प्रकार खातिर वैध बाड़ें, जेमें सेंसर आ टैकोमीटर के जगहा ना बदलल होखे, रिफ्लेक्टिव मार्क ओही जगहा पर होखे आ चलावे के मोड ना बदलल होखे। एह से पहिला काम में ट्रायल वेट के जगहा रोटर पर भौतिक रूप से चिह्नित क देवे के चाहीं, ताकि अगिला विजिट ओही ज्यामिति से शुरू होखे।
दोहरावल गइल काम के नतीजा एगो नया आर्काइव रिकॉर्ड के रूप में सेव होला। मूल रिकॉर्ड में बदलाव ना होला, एहसे मशीन के इतिहास बरकरार रहेला।
ट्रिम इटरेशन के लागत लगभग शून्य बा
अगर ट्रिम रन के बाद भी बाकी अनबैलेंस टॉलरेंस से जादे रहे, त ट्रायल रन दुबारा ना दोहरावल जाला। कोएफिशिएंट पहिलहीं से मौजूद बा, एह से प्रोग्राम फौरन अतिरिक्त करेक्शन के गणना क देला। पहिलहीं से लगल वेट के हटवले बिना अतिरिक्त वेट जोड़ल जाला, आ ट्रिम रन फेर से कइल जाला। ई काम जतना बेर जरूरत होखे ओतना बेर कइल जा सकेला, एहि से कठिन रोटर पर समय स्टार्ट-अप में जाला, मेजरमेंट के काम में ना।
रिपोर्ट जवन प्रोग्राम रउआ खातिर लिखेला
तीन गो HTML डॉक्यूमेंट खुद सॉफ्टवेयर से बनेला, सब UTF-8 में एन्कोड बा आ कवनो ऑपरेटिंग सिस्टम पर कवनो ब्राउज़र में खुल सकेला, ग्राहक के फोन में भी:
protocol11.htm, पूरा भइल काम खातिर बैलेंसिंग प्रोटोकॉल।vibrometer_report.htm, मापन सत्र खातिर वाइब्रेशन मीटर रिपोर्ट।report_YYYY-MM-DD.htm, एगो जांच दिन खातिर रूट रिपोर्ट।
एगो रिपोर्ट डेड एंड फाइल नइखे। प्रोग्राम में प्रिंट प्रिव्यू के साथ रिपोर्ट एडिटर बा, आ सूची से प्रिव्यू के 10 से 200 प्रतिशत तक, चाहे मान हाथ से डाल के 500 प्रतिशत तक ज़ूम कइल जा सकेला, जे मशीन के बगल में लैपटॉप स्क्रीन पर छोट संख्या जांचला घरी मायने राखेला।
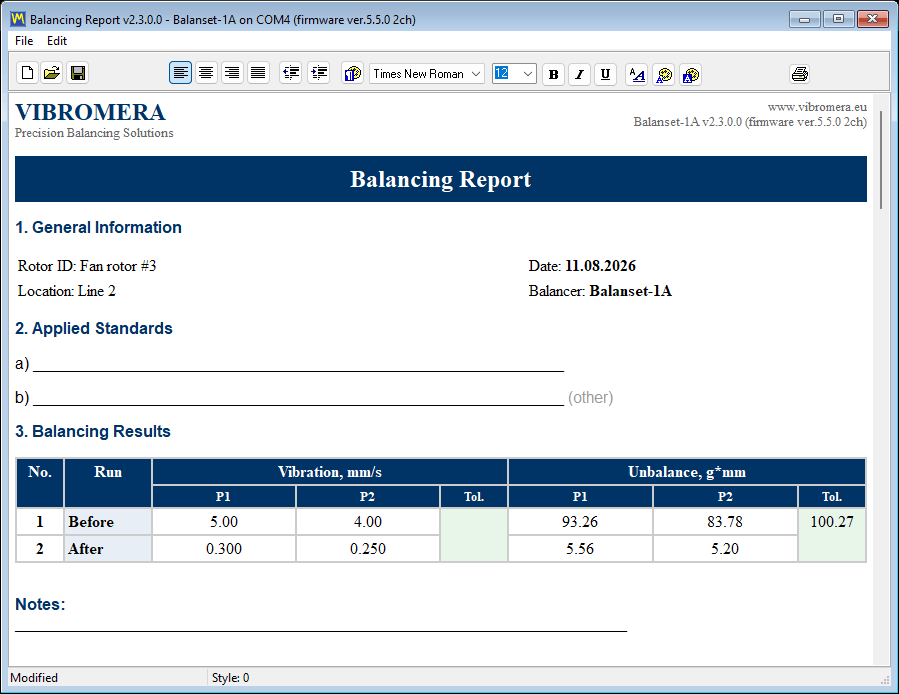
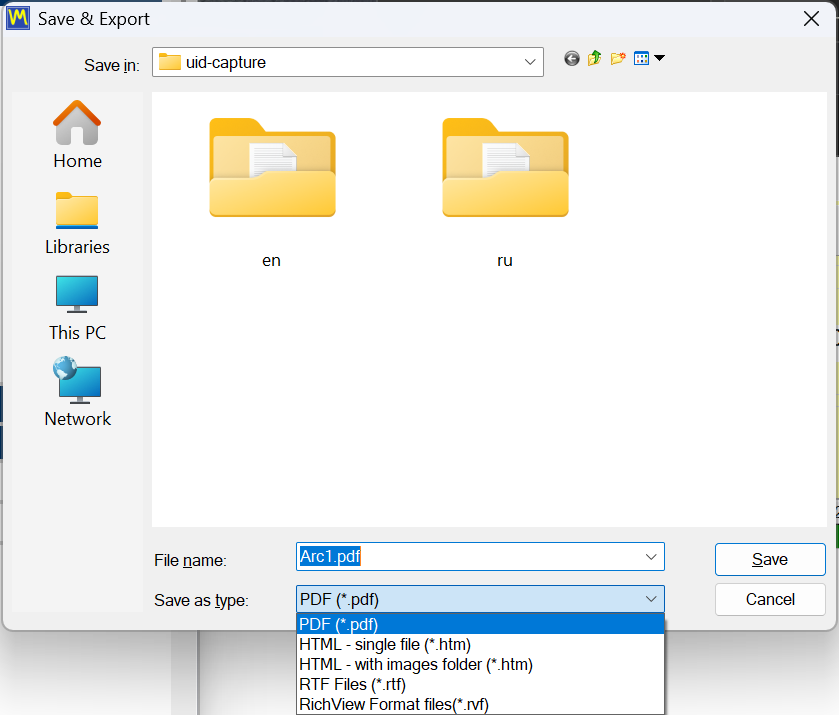
एक्सपोर्ट फॉर्मेट, आ ऊ एगो जरूरत जेकर कवनो उम्मीद ना करेला
| फॉर्मेट | सामान्य उपयोग |
|---|---|
| ग्राहक के भेजल गइल या वर्क ऑर्डर से जोड़ल गइल दस्तावेज | |
| HTML, सिंगल फाइल | तस्वीर सहित एगो स्वतंत्र फाइल, ई-मेल करे में आसान |
| इमेज फोल्डर वाला HTML | प्रकाशन खातिर या दोसरा दस्तावेज में पेस्ट करे खातिर संपादन योग्य वर्जन |
| RTF | वर्ड प्रोसेसर में प्रोटोकॉल के खोलल आ संपादन कइल |
| RVF | बिल्ट-इन एडिटर के नेटिव रिच टेक्स्ट फॉर्मेट |
एगो जरूरत साफ-साफ बतावल जरूरी बा, काहेकि ई नया लैपटॉप पर लोग के चौंका देला: PDF एक्सपोर्ट खातिर कम से कम एगो Windows प्रिंटर इंस्टॉल होखे के चाहीं। प्रिंटर ड्राइवर के इस्तेमाल खाली पन्ना के लेआउट गणना करे खातिर होखेला, असल में कुछुओ प्रिंट ना होखे। अगर कंप्यूटर पर बिल्कुल कवनो प्रिंटर ना होखे, त Windows में “Microsoft Print to PDF” चालू क दीं आ एक्सपोर्ट काम करी।
रउरा लेटरहेड, रउरा लोगो
रिपोर्ट टेम्पलेट साधारण HTML फाइल बाड़ी सन एह में ReportTpl फोल्डर Bs1A.exe के बगल में बा आ एकरा संपादित कइल जा सकेला ताकि प्रोटोकॉल में रउआ कंपनी के लेटरहेड, लोगो आ संपर्क विवरण रहे। संपादन स्वचालित अपडेट के बादो बचल रहेला: बदलल टेम्पलेट के नाँव एह रूप में बदल दिहल जाला name.user-YYYYMMDD-HHMMSS.htm नया फैक्टरी फाइल लिखल जाए से पहिले, प्रोग्राम अपडेट के बाद बचावल फाइल के सूची एक बेर देखावेला, आ कस्टमाइजेशन नया टेम्पलेट में हाथ से ले जाइल जाला। Bs1ASetup.exe से फेर से इंस्टॉल कइला पर ई जांच ना होखेला आ टेम्पलेट फैक्टरी वाला से बदल जालें, एह से रीइंस्टॉल से पहिले आपन टेम्पलेट कहीं आउर कॉपी क लीं।
जब टॉलरेंस ISO कैलकुलेटर से आइल बा, त प्रोटोकॉल अपन “Applied Standards” सेक्शन अपने आप भर देला: ISO 21940-11:2016, पहिले के ISO 1940-1, बैलेंस क्वालिटी ग्रेड G, रोटर मास, अधिकतम सर्विस स्पीड, कुल अनुमत अवशिष्ट असंतुलन आ ओकर टॉलरेंस प्लेन में बंटवारा। रिजल्ट सेक्शन में ट्रायल रन के बाद आ वेरिफिकेशन रन के बाद, दुनों के, हर प्लेन खातिर सुझावल करेक्शन वेट मास आ कोण के रूप में सूचीबद्ध होला।
डेटा रउरा ह आ ई पोर्टेबल बा
आर्काइव आ रिपोर्ट एह में रहेला Documents\BalSoft\Bs1A. ई प्रोग्राम अपडेट आ पूरा रीइंस्टॉलेशन के बादो बचल रहेलें, आ दोसरा कंप्यूटर पर ओइसे जालें कि ओहिजा विजार्ड से प्रोग्राम इंस्टॉल कइल जाला, दुनों मशीन पर ओकरा बंद कइल जाला आ ओह जगहा से डेटाबेस फोल्डर आ हर ओह फोल्डर के कॉपी कइल जाला जेकर नाँव Arc से शुरू होला; Arc फोल्डर में तइयार HTML रिपोर्ट अलगे आराम से कहीं भी ले जा सकेली। ले जाए खातिर कवनो डेटाबेस सर्वर नइखे, संपर्क करे खातिर कवनो लाइसेंस सर्वर नइखे आ रउआ मापन इतिहास राखे वाला कवनो क्लाउड अकाउंट नइखे।
रूट इंस्पेक्शन: ISO 10816-1 के हिसाब से वॉक-अराउंड मॉनिटरिंग (प्रायोगिक)
Route Inspection के यूजर मैनुअल में प्रयोगात्मक (experimental) चिन्हित कइल गइल बा आ ई डिफ़ॉल्ट रूप से बंद रहेला। ई “F4 – Settings” टैब पर एगो चेकबॉक्स से चालू होला।
ई एकही हार्डवेयर खातिर दोसर जिंदगी जोड़ेला। बैलेंसिंग काम के बीच में, इंस्ट्रूमेंट आ लैपटॉप एगो वॉक-अराउंड कंपन मॉनिटरिंग सेट बन जाला: रउआ प्लांट में एगो तय रूट के पालन करीलें, हर बेर एकही तरीका से एकही बिंदु के मापल जाला, आ संख्या के बदलत देखल जाला।
रूट कइसे व्यवस्थित होखेला
डेटा मॉडल में तीन स्तर बा, आ ई ओइसहीं बा जइसे प्लांट में असल में घूमल जाला:
- A रूट एगो वॉक-अराउंड ह, जइसे कवनो वर्कशॉप चाहे प्रोडक्शन लाइन।
- A बिंदु ओह रूट पर एगो मशीन ह।
- A स्थान एगो बेयरिंग एगो अक्ष (axis) के संगे मिलल होला, जेकरा के सेंसर असल में मापेला।
एगो बिंदु में 8 बेयरिंग तक हो सकेला, आ हर बेयरिंग में 3 अक्ष बा: X क्षैतिज, Y ऊर्ध्वाधर आ Z अक्षीय। एहसे एगो सिंगल मशीन पर अधिकतम 24 मापन स्थान मिलेला, जे मल्टी-स्टेज पंप चाहे कई सपोर्ट वाला मोटर आ पंखा सेट खातिर काफी बा।
हर स्पॉट के ISO 10816-1 से जांचल जाला
हर मापल गइल स्थान के रउआ ओह बिंदु पर दिहल मशीन क्लास खातिर ISO 10816-1 सीमा से तुलना कइल जाला, क्लास I से IV, आ जोन A, B, C चाहे D से रंगल जाला। ऊ रंग वॉक के दौरान मॉड्यूल के मुख्य बात बा: बिना मापल बिंदु एगो स्वस्थ बिंदु से देखे में अलग लागेला, एहसे राउंड के अंत में साफ पता चलेला कि रूट पूरा भइल कि ना, आ एको चार्ट खोलले बिना ई भी साफ पता चलेला कि कवना मशीन पर ध्यान देवे के जरूरत बा।
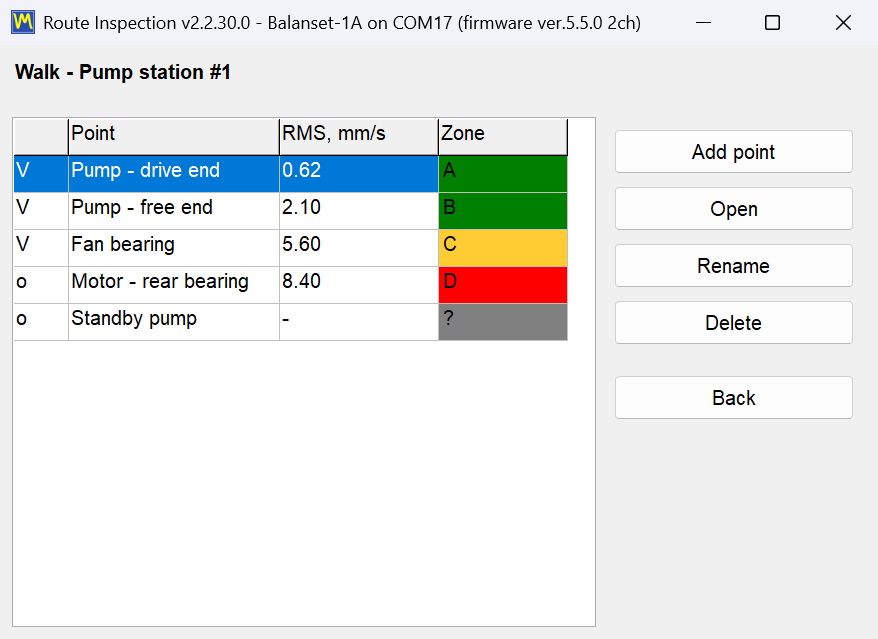
रुझान आ पूर्वानुमान
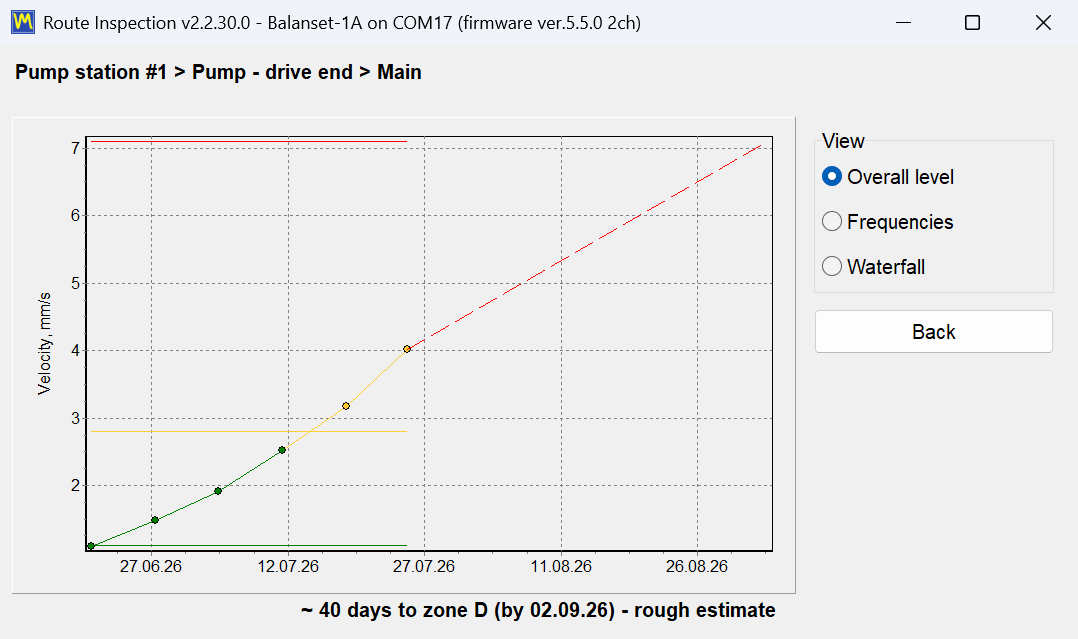
हर स्पॉट खातिर तीन गो ट्रेंड व्यू उपलब्ध बा। “Overall level” लगातार विजिट पर ब्रॉडबैंड कंपन वेग के ISO 10816-1 जोन के सीमा के मुकाबले प्लॉट करेला। “Frequencies” अलग-अलग फ्रीक्वेंसी कंपोनेंट के फॉलो करेला, जेकरा से पता चलेला कि विकसित होत बेयरिंग फॉल्ट असंतुलन के धीमा बढ़ोतरी से कइसे अलग बा। वाटरफॉल व्यू चैनल 1 के हाल के 12 गो स्पेक्ट्रम तक ढेर लगावेला, एहसे तीन विजिट पहिले ना रहल नया पीक अब संख्या के जगह एगो रिज के रूप में देखाला।
प्रोग्राम एक्सट्रापोलेट भी करेला। 6 हाल के विजिट तक इस्तेमाल करके ई एगो सीधी लाइन फिट करेला आ नतीजा के करीब N दिन में जोन X के रूप में बतावेला। एकरा ठीक ओइसहीं पेश करल जरूरी बा जइसे मैनुअल करेला: ई मेंटेनेंस प्लानिंग खातिर एगो मोटा अनुमान बा, कुछ बिंदु के लीनियर एक्सट्रापोलेशन से बनल। ई गारंटीशुदा बचल जीवन नइखे, आ जे खराबी गैर-लीनियर रूप से बढ़े ऊ एकरा ना मानी। ईमानदारी से इस्तेमाल कइले, ई दू मशीन में से कवन पहिले शेड्यूल कइल जाए ई तय करे के एगो तरीका बा।
संख्या के अलावा एगो विजिट में का-का हो सकेला
अकेल्ले कंपन रीडिंग अक्सर ओह संदर्भ के खो देला जवन ओकरा के मतलब देत रहे। एहसे हर विजिट में एगो फ्री टेक्स्ट नोट, टेम्परेचर रीडिंग आ jpg, png चाहे bmp फॉर्मेट में एगो फोटो भी दर्ज कइल जा सकेला, ताकि ढीला गार्ड, तेल के रिसाव चाहे अस्थायी कपलिंग ओह मेजरमेंट के बगल में दर्ज हो जाए जेकरा ऊ समझावेला। रूट के भीतर 120 s तक के रन-डाउन भी रिकॉर्ड कइल जा सकेला, यानी शक वाला मशीन के कोस्ट-डाउन घूमत घरिये कैप्चर कइल जा सकेला, अलग से विजिट शेड्यूल कइले बिना।
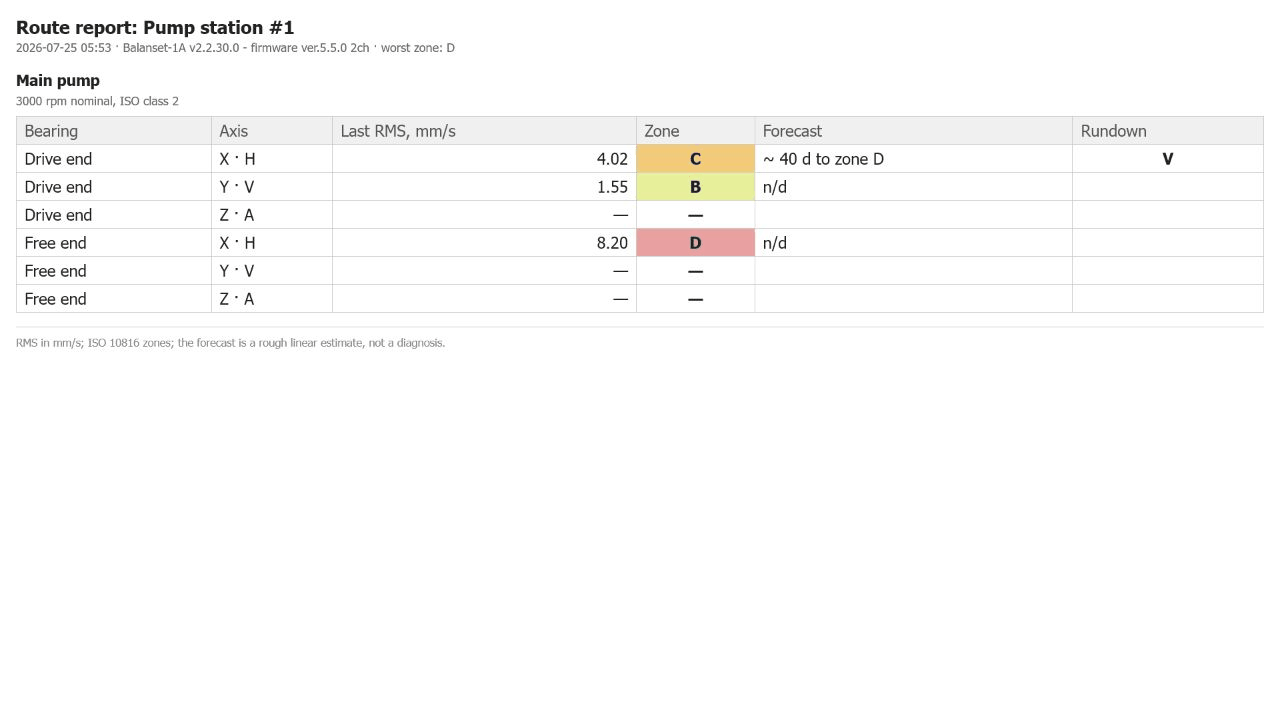
रूट रिपोर्ट
हर निरीक्षण दिन खातिर एगो HTML रिपोर्ट बनेला, जेकर नाम report_YYYY-MM-DD.htm। ई ऊ दस्तावेज बा जे मेंटेनेंस प्लानर चाहे राउंड के अंत में ग्राहक के पास जाला, आ दोसर रिपोर्ट के तरह ई पाठक के कंप्यूटर पर सॉफ्टवेयर इंस्टॉल कइले बिना कवनो भी ब्राउज़र में खुलेला।
पहिले से जाने लायक ऑपरेशनल नोट
- अगर कवनो COM पोर्ट स्वीकार ना भइल होखे, त मेजरमेंट बटन ग्रे-आउट ना होखें। ऊ बदले में “Measurement is not available.” जवाब देलें, एह से ना मिलल इंस्ट्रूमेंट बंद इंटरफेस के जगहा मनाही जइसन देखाला।
- रूट विंडो खोले से चलत Signal Monitor चाहे Run-down रुक जाला। इंस्ट्रूमेंट में एगो सिंगल पोर्ट बा, आ रूट मॉड्यूल एकरा पर कब्जा कर लेला। ई अपेक्षित व्यवहार बा, गड़बड़ी नइखे।
- अगर गायब होखे वाला बेयरिंग के पहिलहीं से मेजरमेंट इतिहास बा, त कवनो बिंदु पर बेयरिंग के संख्या घटावल रोक दिहल जाला। प्रोग्राम लेआउट के जगहा ट्रेंड के सुरक्षा करेला।
- रूट या बिंदु मेटावे से डेटा ना मिटेला. फोल्डर एह में ले जाइल जाला
Routes\_deleted, जेसे फील्ड में कइल डिलीशन ऑफिस में वापस पूर्ववत हो सकेला।
डेटा प्रोग्राम के बाहर भी पढ़े लायक रहेला
रूट डेटा प्लेन फाइल में, SI इकाई में, विंडोज क्षेत्रीय सेटिंग के बावजूद डेसीमल पॉइंट के साथ संगृहीत बा। ई आखिरी विवरण मामूली लागेला बाकिर नइखे: एकर मतलब बा कि दशमलव अल्पविराम इस्तेमाल करे वाली भाषा खातिर कॉन्फिगर कइल लैपटॉप पर रिकॉर्ड कइल रूट कवनो दोसर मशीन पर सही खुलेला, आ फाइल के रउआ आपन टूल से बिना कनवर्टर के पार्स कर सकीलें।
सेटिंग, यूनिट, भाषा आ स्क्रीन स्केलिंग
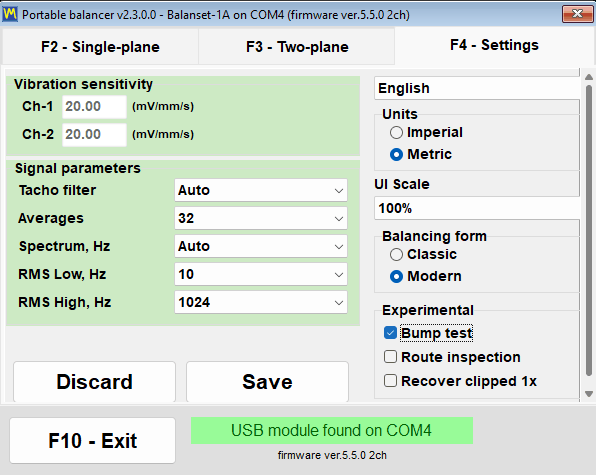
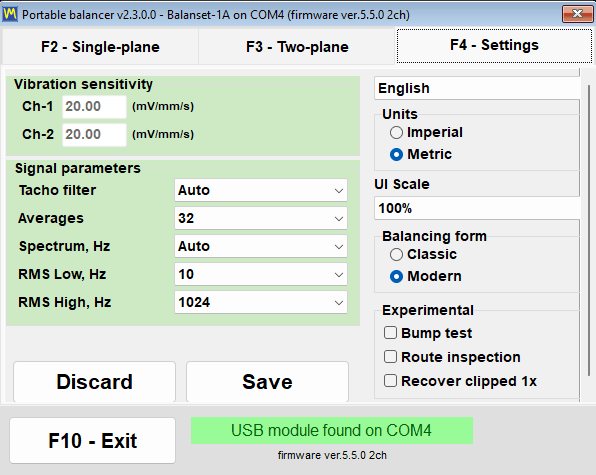
प्रोग्राम कइसे मापेला आ कइसन देखाला, ई सगरी बदले वाला चीज मुख्य विंडो के एगो टैब, “F4 – Settings”, पर बा। खोजे खातिर कवनो नेस्टेड प्रेफरेंस डायलॉग के पेड़ ना बा: सेंसर सेंसिटिविटी, सिग्नल पैरामीटर, इंटरफेस के भाषा, “UI Scale”, “Units” सिस्टम, “Balancing form” स्विच आ “Experimental” फीचर चेकबॉक्स — सब एके स्क्रीन पर बाड़ें, आ जवन वैल्यू रउआ ओहिजा देखत बानी उहे इंस्ट्रूमेंट अभिए इस्तेमाल क रहल बा।
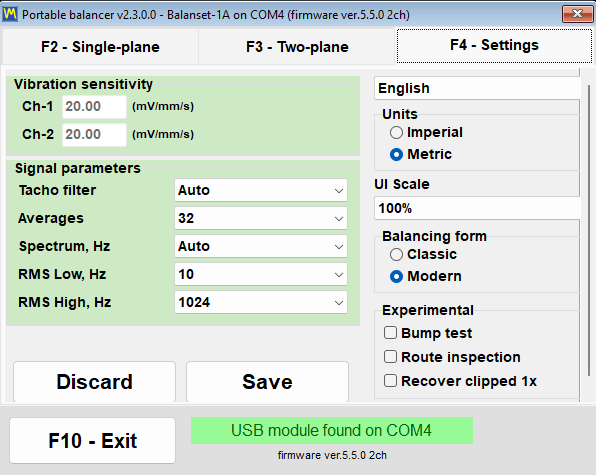
नीचे बायाँ ओर के दू बटन सेटिंग के बचावे के काम करेलें। “Save” अबरी के सेटिंग Bs1A.cfg कॉन्फ़िगरेशन फाइल में लिख देला, ताकि अगिला बेर शुरू होखला पर इहे डिफॉल्ट बन जास, आ “Discard” बिना बचावल बदलाव के रद्द क के ओही फाइल से वैल्यू फेर से पढ़ लेला। बहुतेरा पैरामीटर — “Tacho filter”, “Averages”, “Spectrum, Hz”, RMS बैंड आ यूनिट सिस्टम — बदलत घरी तुरते लागू हो जालें, आ प्रोग्राम सामान्य तरीका से बंद होखला पर अपने आप Bs1A.cfg में लिख जालें। भाषा, “UI Scale”, “Balancing form” आ एक्सपेरिमेंटल चेकबॉक्स बदलत घरिये फाइल में लिख जालें, एह से इनखातिर कबहूं “Save” दबावे के जरूरत ना पड़ेला।
सेंसर संवेदनशीलता, जानबूझ के लॉक कइल गइल
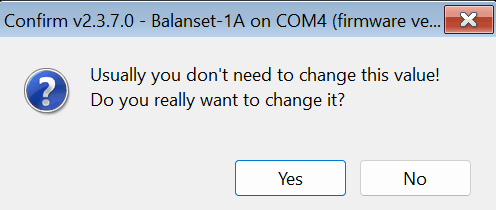
“Vibration sensitivity” समूह में हर चैनल खातिर mV/(mm/s) में एगो गुणांक बा। डिफ़ॉल्ट मान 20 बा, बाकिर कैलिब्रेट कइल इंस्ट्रूमेंट जुड़त बेरा अपना हर-चैनल गुणांक एह फील्ड में लिख देला, काहेकि हर इंस्ट्रूमेंट अपना सेंसर के साथे एगो सेट के रूप में कैलिब्रेट कइल जाला आ मान 20 से साफ-साफ अलग हो सकेला। चार-चैनल Balanset-4A Ch-3 आ Ch-4 फील्ड जोड़ेला। फील्ड अचानक संपादन से सुरक्षित बाड़ें: जबले रउआ समूह पर क्लिक ना करीं आ “Do you really want to change it?” प्रॉम्प्ट के पुष्टि ना करीं तबले ओह में कुछुओ टाइप ना हो सकेला। ई एक सवाल फील्ड जॉब के बीच में कीबोर्ड के गलत दबाव से पूरा इंस्ट्रूमेंट के चुपचाप फेर से कैलिब्रेट क देवे से ऑपरेटर के रोकेला। गलत गुणांक mm/s में हर रीडिंग के अनुपात में स्केल क देला, बाकिर गणना कइल करेक्शन मास आ कोण पर व्यावहारिक रूप से असर ना डालेला, काहेकि सब रन एके सेंसर से मापल जालें। ई संख्या तबे बदलीं जब रउआ सेंसर मानक से अलग होखे; अगर सहेजत बेरा इंस्ट्रूमेंट जुड़ल बा, त प्रोग्राम पूछेला “Write the new sensor coefficients to the device?”, आ “Yes” इंस्ट्रूमेंट के भीतर संगृहीत कैलिब्रेशन के ओवरराइट क देला।
सिग्नल पैरामीटर
| पैरामीटर | मान | डिफ़ॉल्ट | ई का बदलेला |
|---|---|---|---|
| “Tacho filter” (टैको फिल्टर) | “स्वचालित”, “सूक्ष्म (1%)”, “सामान्य (2%)”, “मोटा (5%)”, “बहुत मोटा (10%)”, “खुरदुरा (20%)”, “बंद (40%)” | “Auto” | अगल-बगल के घुमाव के बीच स्पीड में अनुमति वाला बदलाव |
| “Averages” | “Auto” / 8 / 16 / 32 / 64 / 128 / 256 | “Auto” | Vibration Meter आ Classic बैलेंसिंग विंडो में एक मापन में कतना चक्कर के औसत लिहल जाला; जादे के मतलब बा जादे स्थिर नतीजा आ कम शोर, बाकिर लंबा मापन। “Auto” खुदे संख्या चुनेला |
| “Max. repeat” | 1 / 3 / 4 / 8 / 10 / 15 / 20 | 3 | Classic एकल- आ द्वि-प्लेन विंडो में हर रन कतना मापन लेला; ओकनी के वेक्टर रन के नतीजा में औसत कइल जालें आ बड़ बिखराव सेशन लॉग में रिपोर्ट कइल जाला |
| “Spectrum, Hz” (स्पेक्ट्रम, Hz) | 100 से 8000, भा “Auto” | “Auto” | स्पेक्ट्रम पर देखावल गइल अधिकतम आवृत्ति; “Auto” घूर्णन गति से रेंज चुनेला |
| “RMS Low, Hz” | 1 से 10 | 10 | कुल कंपन स्तर बैंड के निचला सीमा; लाइव टैको सिग्नल रहला पर धीमा रोटर पर प्रोग्राम खुद एकरा घूर्णन आवृत्ति के आधा तक घटा देला |
| “RMS High, Hz” | 1024 / 2048 / 4096 / 8192 | 1024 | RMS बैंड के ऊपरी सीमा; 10 Hz निचला सीमा के साथे 1024 से 10 से 1000 Hz के मानक ISO 10816 / ISO 20816 बैंड मिलेला, बड़ मान एकरा स्पेक्ट्रम के ऊपरी छोर ओर चौड़ा क देलें |
| “Vibration evaluation standard” (कंपन मूल्यांकन मानक) | “Off”, ISO 20816-3 (ग्रुप 1 या 2, कठोर या लचीला सपोर्ट), ISO 10816-1 (क्लास I से IV) | “Off” | चुनल मानक के जोन के हिसाब से कुल कंपन Vs के रंग-कोड करेला: A हरियर, B पियर, C नारंगी, D लाल |
“Auto” टैको फिल्टर आपन टॉलरेंस अनुकूली रूप से चुनेला: ई 2 प्रतिशत से शुरू होला आ अगर घूर्णन असमान होखे त चरणबद्ध तरीका से 40 प्रतिशत तक ढीला हो जाला, आ मापन के कम सटीकता पर लिहल बतावे खातिर चिह्नित करेला। कंपन मीटर (Vibration Meter) में लाइव स्ट्रीम खातिर “Auto” एगो निश्चित 20 प्रतिशत के बराबर होला। एकरा के छुए से पहिले ई समझौता जानल फायदेमंद बा: बहुत सख्त फिल्टर बेल्ट ड्राइव भा कंपन करत सपोर्ट पर घूर्णन गति के पूरा तरह फेंक देला, आ बहुत ढीला फिल्टर मापन स्वीकार त कर लेला बाकिर फेज के सटीकता घटा देला।
“Auto” एवरेजिंग सबसे सटीक नतीजा खातिर चक्कर के संख्या चुनेला: Vibration Meter में मापन तब रुक जाला जब 1x वेक्टर स्थिर हो जाय, कम से कम 16 आ जादे से जादे 256 चक्कर के बाद, या 8 चक्कर आ जाइला के बाद लगभग 20 सेकंड बाद; Classic बैलेंसिंग विंडो में, जहां संख्या पहिले से पता होखे के चाहीं, ऊ मौजूदा गति पर लगभग 4 सेकंड में समाए वाला चक्कर लेला। Modern बैलेंसिंग फॉर्म ई फील्ड इस्तेमाल ना करेला, काहेकि एकर अपन “Measurement mode” तय करेला कि ऊ कतना देर मापी।
“Vibration evaluation standard” लिस्ट टैब पर सबसे नया एंट्री ह। ई Vibration Meter आ दुनों बैलेंसिंग फॉर्म में कुल कंपन Vs के चुनल मानक के जोन के हिसाब से रंगेला, या त कठोर या लचीला सपोर्ट पर ग्रुप 1 या ग्रुप 2 मशीन खातिर ISO 20816-3, या मशीन क्लास I से IV खातिर ISO 10816-1: A हरियर, B पियर, C नारंगी, D लाल। डिफ़ॉल्ट “Off” मूल्यांकन बंद क देला। चुनाव तुरंत लागू होखेला आ दोसरा सिग्नल पैरामीटर के साथे Bs1A.cfg में लिख दिहल जाला, आ संख्या के पीछे के RMS बैंड खाली एहिजा, F4 टैब पर, सेट होखेला।
मेट्रिक आ इम्पीरियल यूनिट
यूनिट सिस्टम “Units” समूह में “Metric” (डिफ़ॉल्ट) आ “Imperial” के बीच बदलल जाला। ई बदलाव प्रोग्राम के संभालल हर राशि पर लागू होला, स्क्रीन पर आ रिपोर्ट दूनो में।
| मात्रा | मेट्रिक | इंपीरियल |
|---|---|---|
| वजन (मास) | g | oz |
| त्रिज्या आ लंबाई | mm | में |
| असंतुलन (मोमेंट) | g*mm | oz*in |
| कंपन वेग | mm/s | inch/s |
| ISO 21940-11 खातिर रोटर मास | kg | lb |
| मैटेरियल घनत्व | g/cm3 | oz/in3 |
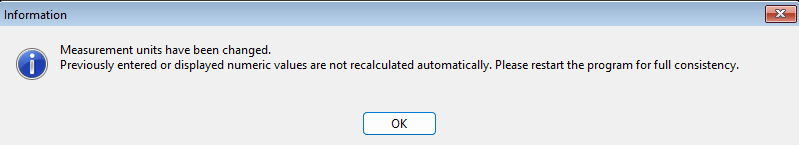
भीतर से प्रोग्राम हमेशा SI में, यानी g, mm, g*mm, mm/s आ kg में, डेटा गणना आ सहेजेला, आ बदलाव खाली इनपुट आ डिस्प्ले पर करेला। एही से आर्काइव रिकॉर्ड या सहेजल सेशन तब ना टूटेला जब कवनो सहकर्मी दोसरा यूनिट सिस्टम चुनके ओकरा खोलेला। स्विच कइला के बाद हर विंडो, चार्ट आ रिपोर्ट के यूनिट लेबल तुरंत अपडेट हो जालें। Modern बैलेंसिंग फॉर्म पहिलहीं से डालल आ देखावल संख्या के भी बदल देला, एह से 2 oz 56.7 g हो जाला; Classic विंडो स्क्रीन पर पहिलहीं के संख्या फेर से गणना ना करेलें, आ अगर Classic फॉर्म चुनल बा या Classic विंडो खुलल बा त प्रोग्राम एकरा बारे में चेतावेला आ फेर से शुरू करे के सलाह देला, एह से Classic काम शुरू करे से पहिले यूनिट चुन लीं। छोट करेक्शन मास अनुकूली सटीकता के साथे 0.001 g, या 0.001 oz, तक देखावल जालें, एह से महीन वेट के मान राउंडिंग में ना खोवाला।
27 इंटरफेस भाषा
प्रोग्राम आ ओकर मैनुअल 27 भाषा में अनूदित बा: English, Bulgarian, Czech, Danish, German, Estonian, Spanish, French, Indonesian, Italian, Latvian, Lithuanian, Hungarian, Dutch, Norwegian, Polish, Portuguese, Portuguese (Brazil), Romanian, Russian, Slovak, Slovenian, Finnish, Swedish, Turkish, Ukrainian आ Japanese। भाषा सूची सेटिंग टैब के ऊपर-दाहिना कोना में बा।
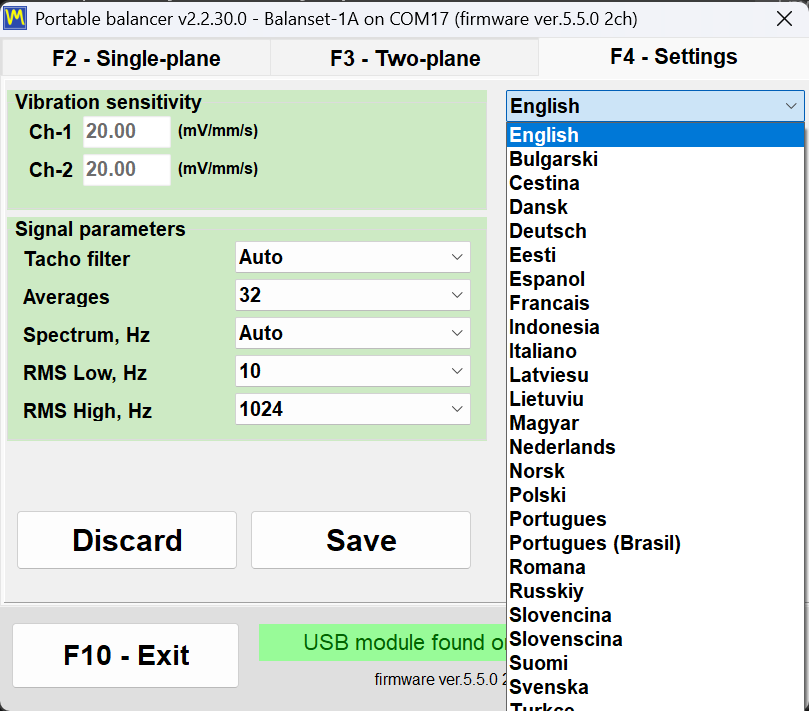
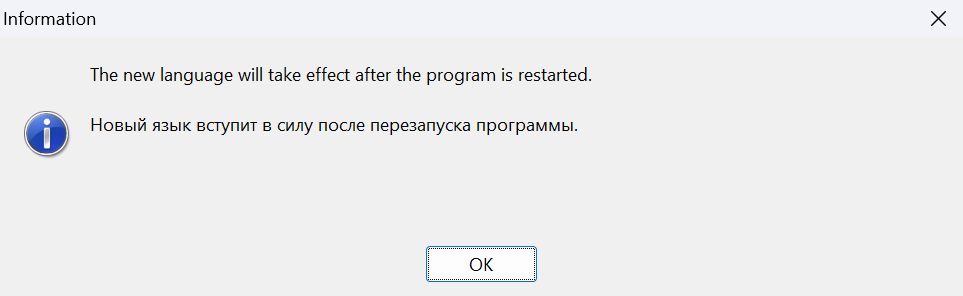
लिस्ट में नाँव लैटिन वर्णमाला में लिखल बाड़ें, एह से रूसी भाषा “Russkiy” के रूप में आ जापानी “Nihongo” के रूप में देखाई देला, जेकर मतलब बा कि रउआ अइसन भाषा में बदलला के बादो वापस आपन रास्ता हमेशा खोज सकीलें जेकरा रउआ पढ़ ना सकीं। चुनाव तुरंत Bs1A.cfg में लिख दिहल जाला आ प्रोग्राम फेर से शुरू भइला के बाद लागू होखेला; सूचना “The new language will take effect after the program is restarted.” जानबूझ के दू भाषा में एके साथ देखावल जाला, मौजूदा भाषा में आ ओह भाषा में जवन रउआ अबहिं चुनले बानी। इंटरफेस भाषा HTML रिपोर्ट के भीतर के लेबल के भी नियंत्रित करेला, एह से ग्राहक के दिहल बैलेंसिंग प्रोटोकॉल ग्राहक के भाषा में निकलेला।
फील्ड लैपटॉप खातिर UI Scale
“UI Scale” 100, 125, 150, 175 आ 200 प्रतिशत देला, आ ई Windows सिस्टम DPI स्केल के ऊपर लागू होखेला, एह से तत्व के अंतिम आकार दुनों के मेल होखेला। भाषा जइसन, स्केल प्रोग्राम फेर से शुरू भइला के बाद लागू होखेला। “Vibration Meter”, “Charts”, बैलेंसिंग आ “Balancing archive” विंडो में Maximize बटन अतिरिक्त रूप से फॉन्ट, बटन, फील्ड आ चार्ट के अक्ष के उपलब्ध स्क्रीन एरिया तक स्केल क देला, आ विंडो पूर्ववत (restore) कइला से बेस स्केल लौट आवेला; ई बर्ताव डिफ़ॉल्ट रूप से चालू बा आ कॉन्फ़िगरेशन फाइल में [UI] सेक्शन में MaximizeZoom=0 कुंजी से बंद कइल जा सकेला। हर विंडो डेस्कटॉप वर्क एरिया के भीतर राखल जाला, एह से 150 आ 200 प्रतिशत पर डायलॉग अब टास्कबार के पीछे ना चल जाला या नीचे के बटन के पंक्ति ना कटेला, आ जब कवनो लंबा अनुवाद ना समाय त प्रोग्राम लेबल या बटन के फॉन्ट अपने आप छोट क देला। फिक्स्ड-लेआउट डायलॉग जे ऊर्ध्वाधर में ना समाय, जइसे छोट स्क्रीन पर बड़ स्केल पर टॉलरेंस कैलकुलेटर, कटला के बजाय घटल स्केल पर देखावल जाला।
Balancing form आ एक्सपेरिमेंटल स्विच
“Balancing form” समूह तय करेला कि “F6 – Balancing” बटन कवन विंडो खोली, “Classic” भा “Modern”। चुनाव तुरंत सहेजा जाला आ अगिला बेर बैलेंसिंग विंडो खुले पर लागू होला, रीस्टार्ट के जरूरत नइखे। ई समूह तबे देखाई देला जब प्रोग्राम समर्थित फर्मवेयर वाला जुड़ल उपकरण के पहचान लेला; ओकरा पहिले ई छिपल रहेला, जबकि Bs1A.cfg में पहिले सहेजल मान लागू रहेला।
“Experimental” समूह में तीन चेकबॉक्स बाड़ें, तीनों डिफ़ॉल्ट रूप से बंद। “Bump test” Vibration Meter में प्राकृतिक आवृत्ति वाला टैब जोड़ेला। “Route inspection” “F9 – Route Inspection” बटन जोड़ेला, आ एकरा टॉगल कइला से मुख्य विंडो तुरंत, बिना रीस्टार्ट के, फेर से बनेला। “Recover clipped 1x” ई बदलेला कि का होखेला जब कंपन सिग्नल स्केल से बाहर चल जाला: मापन के खारिज करे के बजाय प्रोग्राम सिग्नल के बिना बिगड़ल हिस्सा से घूर्णन घटक के फेर से बनावेला, घटल सटीकता पर, आ नतीजा के अनुमानित रूप से पुनर्निर्मित के रूप में चिह्नित करेला। “Bump test” चेकबॉक्स, “Balancing form” समूह जइसन, तबले देखावले ना जाला जबले समर्थित फर्मवेयर वाला डिवाइस के पहचान ना हो जाय; सहेजल सेटिंग रीस्टार्ट के बादो बनल रहेला, बाकिर टैब Vibration Meter में खाली ओह पल देखाई देला जब डिवाइस के पहचान होखेला, आ चेकबॉक्स साफ कइला से टैब हट जाला आ चल रहल कवनो टेस्ट रुक जाला।
Bs1A.cfg: सेटिंग एगो प्लेन टेक्स्ट फाइल बा
सब सेटिंग एगो अकेला टेक्स्ट INI फाइल Bs1A.cfg में संगृहीत बाड़ें, जे Bs1A.exe के बगल में रहेला, या ऊ फोल्डर लिखे लायक ना होखे त %LOCALAPPDATA%\BalSoft\Bs1A में। प्रोग्राम Windows रजिस्ट्री बिल्कुल इस्तेमाल ना करेला। फाइल के प्रोग्राम बंद रहला पर हाथ से संपादित कइल जा सकेला, जे सर्विस लैपटॉप के पूरा बेड़ा में एके कॉन्फ़िगरेशन लगावे के सबसे सरल तरीका ह: एगो फाइल कॉपी करीं। सेंसिटिविटी, नॉइज फ्लोर, प्रीसेट आ ड्रिलिंग खातिर संख्यात्मक मान दशमलव बिंदु या दशमलव अल्पविराम दुनों से स्वीकार कइल जालें, एह से इंटरफेस भाषा या Windows क्षेत्रीय फॉर्मेट बदलला से ओह के रीसेट ना होला।
इंस्टॉलेशन, सिस्टम आवश्यकता आ रउआ के डेटा कहाँ रहेला
Balanset सॉफ्टवेयर एगो साधारण Windows डेस्कटॉप एप्लिकेशन बा। रउआ एकरा ओह लैपटॉप पर एक बेर इंस्टॉल करीं जे मशीन पर जाई, आ तब से इंस्ट्रूमेंट खाली एगो USB डिवाइस बा जेकरा प्रोग्राम खुद खोज लेला।
प्रोग्राम किट में USB ड्राइव पर आवेला आ Bs1ASetup.exe इंस्टॉलर या आर्काइव के रूप में डाउनलोड भी कइल जा सकेला। रिप्लेसमेंट कॉपी चाहीं? Vibromera सपोर्ट से संपर्क करीं अपना इंस्ट्रूमेंट मॉडल के साथ, ताकि सही सॉफ्टवेयर वर्जन के पुष्टि हो सके।
| पैरामीटर | आवश्यकता |
|---|---|
| ऑपरेटिंग सिस्टम | Windows 7, 8, 10 या 11, 32-बिट या 64-बिट; 64-बिट Windows 10 या 11 के सलाह दिहल जाला |
| प्रोसेसर आ मेमोरी | दू-कोर प्रोसेसर आ 1 GB RAM; 2 GB के सलाह |
| पोर्ट | एगो खाली USB पोर्ट; इंस्ट्रूमेंट, ओकर सेंसर आ टैकोमीटर सब एहि से बिजली लेलें |
| डिस्क स्पेस | करीब 150 MB |
| डिस्प्ले | 100 प्रतिशत इंटरफेस स्केल पर 1280×1024; 125 प्रतिशत आ ऊपर पर बैलेंसिंग विंडो के अनुपात में जादे पिक्सल चाहीं |
| एडमिनिस्ट्रेटर अधिकार | प्रोग्राम खातिर जरूरी नइखे, जे यूजर के आपन फोल्डर में इंस्टॉल होखेला; विजार्ड से चले वाला इंस्ट्रूमेंट ड्राइवर आ डेटाबेस कंपोनेंट (BDE) इंस्टॉलर एकरा मांग सकेलें |
| इंटरनेट कनेक्शन | मापन, बैलेंसिंग या रिपोर्टिंग खातिर जरूरी नइखे; अपडेट खातिर, Vibromera अकाउंट से जोड़े खातिर आ सपोर्ट के रिपोर्ट भेजे खातिर चाहीं |
इंस्टॉल करे के दू तरीका
जवना कंप्यूटर पर प्रोग्राम कबो ना रहल ओकरा खातिर विजार्ड इंस्टॉल सुझावल रास्ता ह। Bs1ASetup.exe चलाईं आ विजार्ड से गुजरीं; डिफ़ॉल्ट जगहा मौजूदा यूजर के Documents\BalSoft फोल्डर ह, आ प्रोग्राम Bs1A सबफोल्डर में पहुँचेला, जेसे Documents\BalSoft\Bs1A\Bs1A.exe बनेला। इंस्टॉल करत बेरा इंस्ट्रूमेंट जुड़ल होखे के जरूरत नइखे। ओह विजार्ड के एक कदम दू बेर पढ़े लायक बा: अंत में ई अपने आप इंस्ट्रूमेंट ड्राइवर इंस्टॉलर आ फेर डेटाबेस कंपोनेंट (BDE) सेटअप एक के बाद एक चलावेला, आ Windows हर एक खातिर एडमिनिस्ट्रेटर अनुमति मांग सकेला; दुनों के पूरा होखे दीं आ ओकनी के रद्द मत करीं, काहेकि डेटाबेस कंपोनेंट के बिना सेशन आर्काइव काम ना करी। विजार्ड फेर “Bs1A” डेस्कटॉप शॉर्टकट बनावेला, जबले रउआ ऊ चेकबॉक्स ना हटवले होखीं, आ “Bs1A” Start मेनू समूह जेमें प्रोग्राम, “Manual”, निर्माता के वेबसाइट के लिंक आ अनइंस्टॉलर बा।
प्रोग्राम पोर्टेबल भी बा। ई Windows रजिस्ट्री के नइखे छूअत, आ ओकर सब सेटिंग executable के बगल में Bs1A.cfg में रहेलीं, एह से पूरा एप्लीकेशन कवनो सुविधाजनक फोल्डर में अनपैक क के ओहिजे से चलावल जा सकेला — इंस्ट्रूमेंट के साथे चले वाला USB स्टिक से भी। दू चेतावनी लागू होलीं। एकरा Program Files में अनपैक ना कइल बेहतर बा: एडमिनिस्ट्रेटर अधिकार के बिना ओहिजा कुछुओ ना लिखल जा सकेला, एह से प्रोग्राम अपना सेटिंग आ लॉग %LOCALAPPDATA%\BalSoft\Bs1A में राखी, आ अपडेट के एडमिनिस्ट्रेटर अनुमति के जरूरत पड़ सकेला। आ अगर कंप्यूटर पर विजार्ड इंस्टॉल कबो ना भइल, त ओह मशीन पर विजार्ड एक बेर चलाईं, काहेकि खाली ऊहे डेटाबेस कंपोनेंट (BDE) आ इंस्ट्रूमेंट ड्राइवर इंस्टॉल करेला, जेकरा बिना सेशन आर्काइव काम ना करेला; ओकरा बाद रउआ कवनो तरीका से अपडेट क सकीलें।
पहिला रन
Bs1A.exe शुरू करीं त मुख्य विंडो खुलेला आ टाइटल बार में प्रोग्राम के वर्शन देखाला। विंडो के नीचे कनेक्शन स्टेटस लाइन तुरते बता देला कि तीन में से कवन हालत बा: “USB module found on” के साथे COM पोर्ट नंबर मने इंस्ट्रूमेंट तइयार बा, “USB module not connected” मने ऊ मिलल ना, आ लाल रंग में “Firmware not supported on COM…” मने इंस्ट्रूमेंट जवाब त दिहलस बाकिर ओकर फर्मवेयर 5.5.0 से पुरान बा। प्रोग्राम कबहूं दू बेर ना खुलेला — दुबारा शुरू करे पर बस पहिलहीं से खुलल विंडो सामने आ जाला आ अगर मिनिमाइज रहे त फेर से बड़हन हो जाला — काहेकि दू इंस्टेंस एके COM पोर्ट खातिर लड़तें।
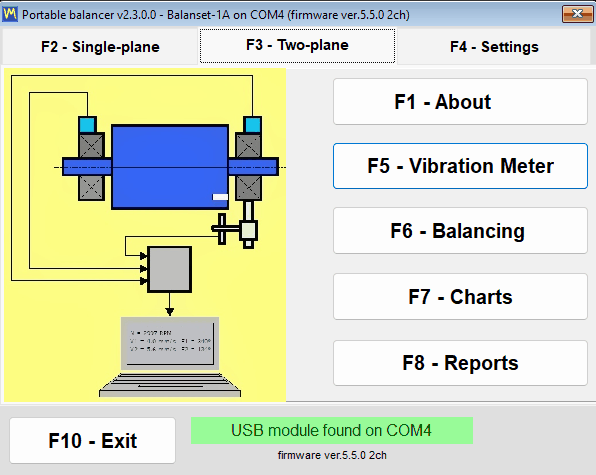
रउआ हार्डवेयर आवे से पहिले प्रोग्राम इंस्टॉल कर सकीलें आ ओकरा के देख-परख सकीलें। बिना कवनो इंस्ट्रूमेंट जोड़ले मुख्य विंडो तबो खुलेला आ पूरा इस्तेमाल लायक रहेला — कवनो अवरोधक डायलॉग नइखे — आ स्टेटस लाइन बस बतावेला कि कुछ ना मिलल। भाषा चुनल आमतौर पर इंस्टॉलेशन के बाद पहिला काम बा: “F4 – Settings” टैब पर एकरा चुनीं, फेर “F10 – Exit” से प्रोग्राम बंद करीं आ फेर से शुरू करीं।
फाइल कहाँ बा
| का | जहाँ | नोट |
|---|---|---|
| सेटिंग्स | Bs1A.cfg, Bs1A.exe के बगल में | सादा INI टेक्स्ट; भाषा, स्केल, “Balancing form” के चुनाव आ “Experimental” चेकबॉक्स बदलते ही लिख दिहल जालें, बाकी “Save” पर आ सामान्य निकास पर। अगर प्रोग्राम फोल्डर लिखे लायक ना बा, त सेटिंग, लॉग आ डाउनलोड कइल अपडेट %LOCALAPPDATA%\BalSoft\Bs1A में जालें |
| सेशन आर्काइव आ रिपोर्ट | Documents\BalSoft\Bs1A | हमेशा वर्तमान यूजर के Documents फोल्डर में, चाहे प्रोग्राम खुद कहीं इंस्टॉल होखे |
| ऑपरेशन लॉग | Bs1A.exe के बगल में लॉग फोल्डर | bs1a.log आ bs1a.1.log से bs1a.5.log ले, हर फाइल खातिर 5 MB आ 5 फाइल के सीमा |
| रिपोर्ट टेम्पलेट | Bs1A.exe के बगल में ReportTpl फोल्डर | संपादन योग्य, ताकि प्रोटोकॉल पर रउआ आपन लेटरहेड लगा सकीं |
| विंडो स्क्रीनशॉट | Documents\Bs1A\Screenshots | F12 कुंजी से PNG फाइल के रूप में लिखल जाला |
आर्काइव जानबूझ के एक्जीक्यूटेबल के बगल में ना, यूजर के Documents फोल्डर में राखल जाला, एह से ई प्रोग्राम अपडेट आ पूरा रीइंस्टॉल के बादो बचल रहेला; अगर प्रोग्राम दोसरा फोल्डर में इंस्टॉल बा आ पुरान वर्जन के आर्काइव Bs1A.exe के बगल में बचल बा, त प्रोग्राम पहिला रन पर ओकरा एक बेर Documents\BalSoft\Bs1A में कॉपी क देला, बशर्ते ओहिजा अबहीं आर्काइव ना होखे, मूल के बिना मिटवले। कवनो टेक्नीशियन के दोसरा लैपटॉप पर ले जाए के मतलब बा ओहिजा विजार्ड से प्रोग्राम इंस्टॉल कइल, काहेकि इंस्ट्रूमेंट ड्राइवर आ डेटाबेस कंपोनेंट फोल्डर कॉपी क के ना ले जाए जा सकेलें, आ फेर, दुनों कंप्यूटर पर प्रोग्राम बंद रहला पर, प्रोग्राम फोल्डर से Bs1A.cfg आ रउआ रिपोर्ट टेम्पलेट, आ Documents\BalSoft\Bs1A से आर्काइव, डेटाबेस फोल्डर आ हर ओह फोल्डर के जेकर नाँव Arc से शुरू होला, नया कंप्यूटर पर ओही जगह कॉपी कइल। निष्क्रिय करे, ट्रांसफर करे या फेर से लाइसेंस लेवे के कुछुओ नइखे।
इंस्ट्रूमेंट के जोड़ल, आ फर्मवेयर 5.5.0 के जरूरत
कंपन सेंसर के केस पर लिखल Ch-1 से Ch-4 तक के चैनल कनेक्टर से जोड़ीं — Balanset-1A पर एहमें से दू गो, Balanset-4A पर चार गो — आ लेजर टैको के Tacho कनेक्टर से जोड़ीं। केस के पुरनका वर्शन में इहे इनपुट कंपन खातिर X1 आ X2 आ टैकोमीटर खातिर X3 लिखल हो सकेला, एह से अगर रउआ यूनिट पर लेबल अलग बा त हैरान मत होखीं। जवन रोटर बैलेंस कइल जा रहल बा ओकर बेयरिंग सपोर्ट पर कंपन सेंसर लगाईं, रोटर पर रिफ्लेक्टिव मार्क चेप दीं, आ USB मॉड्यूल के USB केबल से कंप्यूटर से जोड़ीं। क्रम के कवनो सख्ती ना बा, काहेकि डिवाइस कवनो घड़ी पहचानल जा सकेला, चाहे प्रोग्राम पहिलहीं से चलत होखे।
एगो बात अउरी कवनो बात से जादे सपोर्ट कॉल के कारण बनेला: टैकोमीटर के अपना केबल से इंस्ट्रूमेंट से बिजली मिलेला आ ओकरा बैटरी के जरूरत नइखे, एह से बैटरी-कम्पार्टमेंट के ढक्कन खोले के कवनो कारण नइखे। ओकरा जोड़ला के बाद ON दबाईं, फेर AUTO, जे लेजर किरण जलावेला, आ अंत में LASER, जे किरण के चमकदार करेला ताकि मार्क भरोसे से पढ़ल जाय; LASER ना दबला पर किरण मद्धम रहेला आ चक्कर में अंतर रह के पढ़ल जा सकेलें। टैकोमीटर मार्क के जेतना लगे होई पढ़ाई ओतने भरोसेमंद होई: आमतौर पर 20 से 50 cm, नीक हालत में लगभग 500 mm तक। किरण में मत देखीं।
कवनो Connect बटन नइखे
प्रोग्राम COM पोर्ट खुद लगभग हर 1.5 सेकंड पर स्कैन करेला, डिवाइस खोजेला आ ओकर फर्मवेयर पूछेला। जे पोर्ट मिलल ऊ याद राखल जाला, एह से अगिला स्टार्ट तेज जुड़ेला। कवनो दोसरा प्रोग्राम से खुलल राखल पोर्ट स्कैन ना रोकेला — बाकी पोर्ट के जांच जारी रहेला, आ व्यस्त पोर्ट के फेर बाद के साइकल में आजमावल जाला — आ बगल के पोर्ट पर कवनो बाहरी Arduino बोर्ड भी खोज ना रोकेला। COM पोर्ट ड्राइवर सेटअप विजार्ड से इंस्टॉल होखेला; ओकरा साथे इंस्ट्रूमेंट Device Manager में “Arduino Due” नाँव के COM पोर्ट के रूप में देखाला। USB स्टेटस लाइन पर क्लिक कइला से अगिला साइकल के इंतजार करे के बजाय तुरंत खोज होखेला।
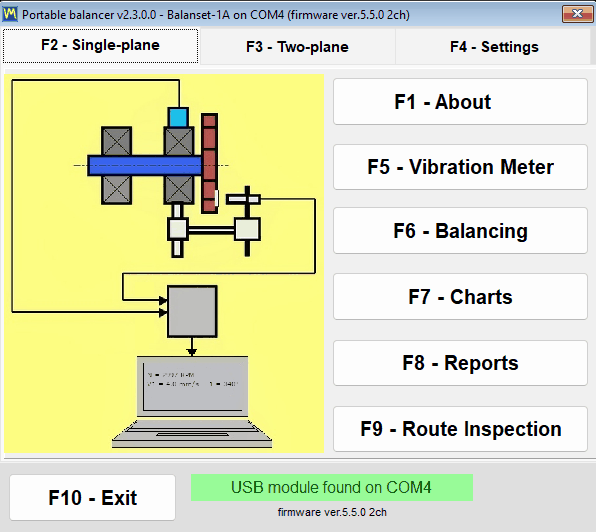
| स्टेटस-लाइन टेक्स्ट | रंग | एकर मतलब का ह |
|---|---|---|
| “USB module found on” (USB मॉड्यूल मिलल) आ संगे पोर्ट नंबर | हरियर | डिवाइस जुड़ल बा आ जवाब देत बा |
| “USB module not connected” (USB मॉड्यूल जुड़ल नइखे) | पीयर-नारंगी चमकत | डिवाइस ना मिलल आ बैकग्राउंड सर्च चल रहल बा |
| “USB module disconnected” (USB मॉड्यूल अलग हो गइल) | लाल टेक्स्ट वाला नारंगी | केबल अभी-अभी खींच लिहल गइल; एकरा बाद लाइन झिलमिल करत “USB module not connected” में बदल जाला जबले डिवाइस वापस ना आवे |
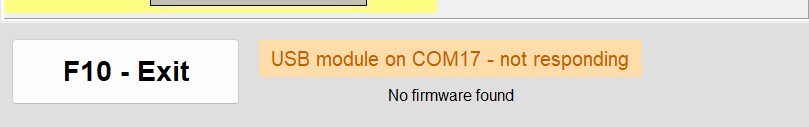
| “COM4 पर USB मॉड्यूल – जवाब नइखे देत” | नारंगी | COM पोर्ट मौजूद बा, बाकी फर्मवेयर जवाब ना देला, आमतौर पर एह से कि दोसरा प्रोग्राम पोर्ट पर कब्जा कइले बा |
| “COM4 पर फर्मवेयर समर्थित नइखे” | लाल टेक्स्ट वाला नारंगी | डिवाइस जवाब देत बा, बाकिर ओकर फर्मवेयर 5.5.0 से नीचे बा आ मापन रोकल गइल बा |
मॉडल, पोर्ट आ फर्मवेयर हमेशा स्क्रीन पर रहेला
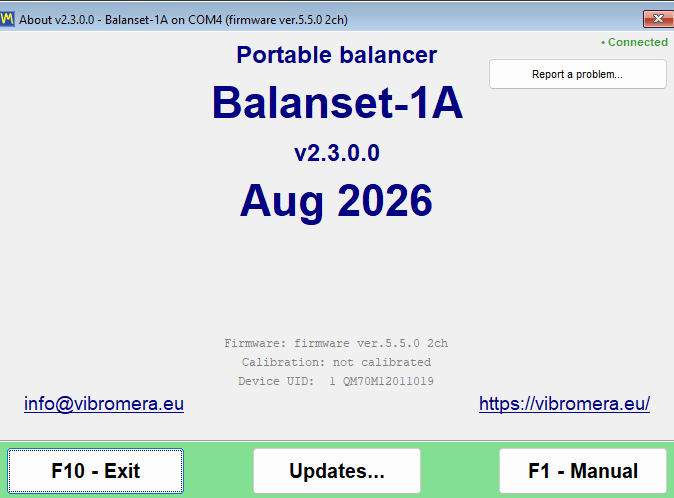
स्टेटस लाइन के बगल में प्रोग्राम डिवाइस फर्मवेयर के firmware ver.5.5.0 2ch जइसन लाइन के रूप में छापेला। संख्या इंस्ट्रूमेंट के भीतर के प्रोग्राम के वर्जन ह, आ 2ch या 4ch चैनल के गिनती ह, जेसे सॉफ्टवेयर जानेला कि Ch-3 आ Ch-4 देखावे के बा कि ना आ कतना करेक्शन प्लेन देवे के बा। एही तीन तथ्य — मॉडल, COM पोर्ट आ फर्मवेयर — हर विंडो के टाइटल बार में दोहरावल जालें, जइसे Balanset-1A on COM4 (firmware ver.5.5.2 2ch), एह से काम के दौरान लिहल स्क्रीनशॉट अपन उत्पत्ति खुद साथे राखेला। “F1 – About” विंडो प्रोग्राम वर्जन जोड़ेला, अभी 2.3.7.0, डिवाइस पहचानकर्ता जे Device UID के रूप में देखावल जाला, जे चिप में बर्न कइल संख्या ह, इंस्ट्रूमेंट लेबल पर छपल सीरियल नंबर ना, कैलिब्रेशन के तारीख आ फैक्टरी में इंस्ट्रूमेंट में लिखल हर-चैनल सेंसिटिविटी गुणांक।
फर्मवेयर 5.5.0 या ओसे नया चाहीं
प्रोग्राम के ई वर्जन खाली डिवाइस फर्मवेयर 5.5.0 आ नयका के साथे मापेला। पुरान फर्मवेयर समर्थित नइखे, आ एकर मतलब बा पुरान 4.10.x लाइन आ बीच के 5.0.x से 5.4.x वर्जन दुनों — जवन इंस्ट्रूमेंट काल्हि फर्मवेयर 5.2.0 पर मापत रहे उहो अपडेट होखे तक खारिज कर दिहल जाला। खारिज कइल चुप ना, साफ होखेला। डिवाइस के अबहियों पहचानल जाला आ ओकर COM पोर्ट जानबूझ के ओकरे खातिर रखल रहेला, काहेकि बिल्ट-इन अपडेटर के ऊ पोर्ट चाहीं। स्टेटस लाइन नारंगी हो जाला आ लाल टेक्स्ट “Firmware not supported on COMx” आवेला, ओकरा नीचे के फर्मवेयर वर्जन लाल में देखावल जाला, आ पोर्ट आ फर्मवेयर वर्जन के हर जोड़ी खातिर एक बेर, आ प्रोग्राम फेर से शुरू कइला पर फेर, ऊ पूछेला “Update the device firmware now?”। “Yes” जवाब दीं त “Updates” विंडो खुलेला; अगर “No” जवाब दिहल गइल, त बाद में “F1 – About” से “Updates…” के साथे खुद खोलीं। फर्मवेयर अपडेट होखे तक मोड बटन काम करेलें आ विंडो खुलेलीं, बाकिर Vibration Meter आ Analyzer में लाइव स्ट्रीम शुरू ना होखेलें आ बैलेंसिंग रन स्वीकार ना कइल जाला।
एगो नतीजा साफ-साफ बतावल जरूरी बा, काहेकि ई रउआ के पहिलहीं से मौजूद डेटा पर असर डालेला: 5.x से पहिले के फर्मवेयर पर बनल आर्काइव रिकॉर्ड अब एह वर्जन से सही ढंग से पढ़ल ना जा सकेलें। फाइल सलामत बाड़ीं, बाकिर स्तर 16 गुना छोट आ दोसरा फ्रीक्वेंसी स्केल पर देखावल जालें, एह से अइसन रिकॉर्ड के मापन ना मानल जाय। मशीन के मौजूदा फर्मवेयर पर फेर से मापीं, चाहे पुरान रिकॉर्ड के 2.3.0 से पहिले के प्रोग्राम वर्जन से खोलीं; 5.x फर्मवेयर पर बनल रिकॉर्ड पर असर नइखे, आ प्रोग्राम पुरान वाला के बारे में कवनो चेतावनी ना देला।
प्रोग्राम से फर्मवेयर अपडेट कइल
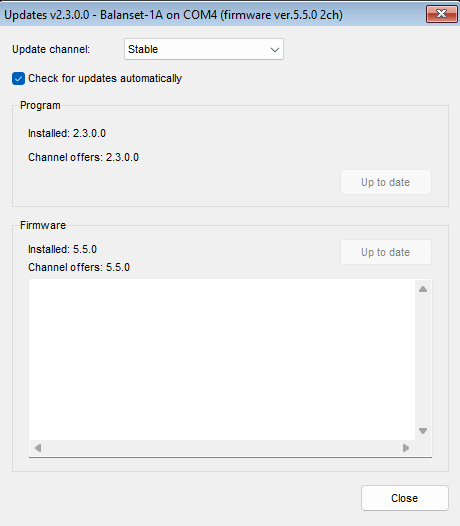
फर्मवेयर एप्लीकेशन के भीतर से अपडेट होखेला, कवनो थर्ड-पार्टी फ्लैशिंग यूटिलिटी के बिना: “F1 – About” खोलीं, “Updates…” दबाईं, आ “Firmware” ब्लॉक इस्तेमाल करीं। फैक्टरी कैलिब्रेशन खोवाला ना: प्रोग्राम फ्लैश करे से पहिले सेंसिटिविटी गुणांक के एगो कॉपी सहेजेला आ बाद में वापस लिख देला। प्रोग्राम चुनल चैनल खातिर बिल्ड डाउनलोड करेला, ओकर चेकसम जांचेला आ डिवाइस के फ्लैश करेला; पूरा ऑपरेशन में 15 से 30 सेकंड लागेला, आ बटन के नीचे के लॉग फील्ड “Downloading… NN%” के रूप में प्रगति देखावेला, ओकरा बाद फ्लैशर संदेश। एकरा चलत बेरा डिवाइस मत हटाईं। खतम होखे पर “Firmware updated successfully.” आवेला आ लिंक अपने आप बहाल हो जाला — केबल निकाले या प्रोग्राम फेर से शुरू करे के जरूरत नइखे, काहेकि डिवाइस के तुरंत फेर से पहचानल जाला आ नया वर्जन सब खुलल विंडो के टाइटल में देखाई देला। चैनल के गिनती भी ओही बेरा फेर से पढ़ल जाला, काहेकि फर्मवेयर अपडेट एकरा बदल सकेला। अगर पिछला कोशिश बीच में रुक गइल रहे आ डिवाइस बूटलोडर में अटकल बा, त विंडो ऊ अवस्था पहचान लेला आ “Bootloader detected (no firmware)” रिपोर्ट करेला, आ फेर से फ्लैश कइल मानक रिकवरी रास्ता ह।
केबल निकल जाइल कवनो क्रैश नइखे
काम के बीचोबीच USB केबल निकाल दिहला पर कवनो ब्लॉकिंग डायलॉग ना आवे। स्टेटस लाइन बदल के “USB module disconnected” हो जाला, चलत मेजरमेंट साफ-साफ बंद हो जाला आ सेशन लॉग में “ERROR: USB cable disconnected. Check USB connection.” लिख जाला, आ मेजरमेंट विंडो में लाल “USB disconnected” कैप्शन देखाला। बैकग्राउंड सर्च चलत रहेला, एह से केबल वापिस लगावला पर कनेक्शन अपने आप बन जाला, आ Vibration Meter चाहे Analyzer में चलत लाइव स्ट्रीम बिना विंडो फेर से खोले अपने आप शुरू हो जाला। खाली अधूरा F9 कैप्चर के दुबारा शुरू करे के पड़ेला।
प्रोग्राम अपडेट आ सपोर्ट
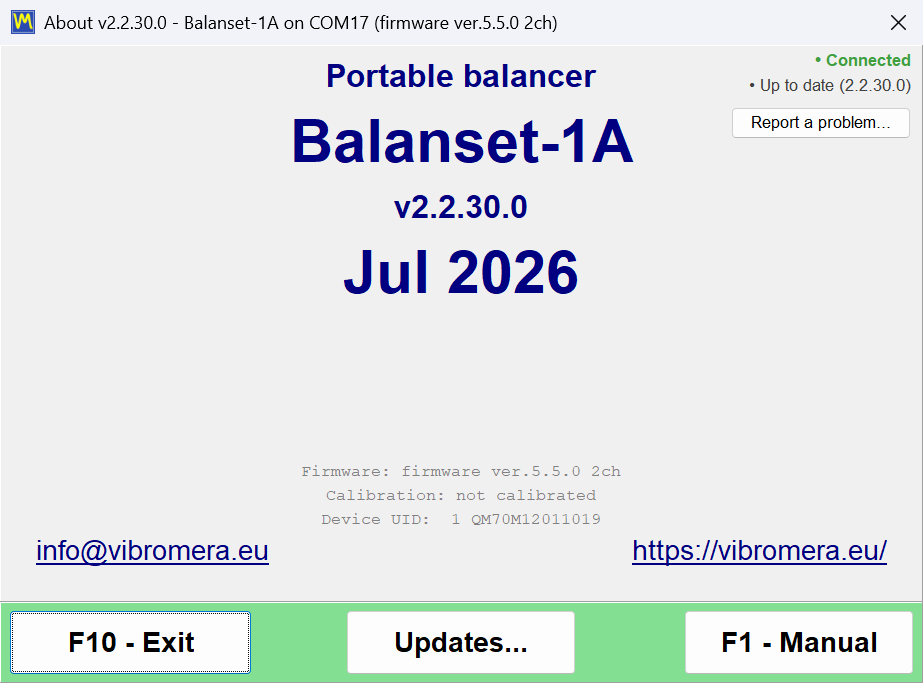
प्रोग्राम खुद के अद्यतन राख सकेला, आ बतावेला कि ऊ का क रहल बा। ई updates.vibromera.com सर्वर पर नया वर्जन खातिर, खाली HTTPS कनेक्शन पर, स्टार्टअप पर बैकग्राउंड में आ “About” विंडो खोलला पर फेर जांचेला, आ नतीजा 24 घंटा खातिर कैश कइल जाला ताकि सर्वर के बार-बार ना बोलावल जाय। जब रउआ के चैनल पर नयका वर्जन होखेला, त मुख्य विंडो के निचला-दाहिना कोना में “New version available” लिंक आवेला; जब अपडेट ना होखे, त ऊ कोना खाली रहेला। स्वचालित जांच “Updates” विंडो में “Check for updates automatically” चेकबॉक्स से पूरा तरह बंद कइल जा सकेला; एकरा बंद रहला पर लिंक आ इंडिकेटर लाइन ना देखावल जाली, आ प्रोग्राम सर्वर से तबे संपर्क करेला जब रउआ खुद “About” या “Updates” विंडो खोलीं। “About” विंडो से जांच आ इंस्टॉलेशन सर्वर के सर्विस जानकारी भेजेला: प्रोग्राम आ हेल्पर के वर्जन, Windows वर्जन, इंटरफेस भाषा, डिवाइस मॉडल आ एह इंस्टॉलेशन के एगो रैंडम पहचानकर्ता।
| “About” में पंक्ति | अर्थ |
|---|---|
| “Connected” (जुड़ल) भा “Offline” (ऑफलाइन) | अपडेट सर्वर पहुंच में बा कि ना; जांच चलत घरी ई “Checking server…” देखावेला |
| “Update available: X.Y.Z” (अपडेट उपलब्ध बा) | नया वर्जन मौजूद बा; इंस्टॉलेशन विंडो खोले खातिर लाइन पर क्लिक करीं |
| “Up to date” (नवीनतम बा) | सबसे नया वर्जन इंस्टॉल बा; क्लिक करे से 24 घंटा के कैश छोड़के तुरंत फेर से जांच होला |
| “Update check failed” (अपडेट के जाँच फेल भइल) | सर्वर तक पहुंचल ना जा सकत बा; टूलटिप में कारण बतावल बा आ क्लिक करे पर फेर से कोशिश होला |
| “Link to account…” या “Linked as …” | प्रोग्राम के ई कॉपी Vibromera अकाउंट से जुड़ल बा कि ना, नीचे देखीं |
अपडेट इंस्टॉल कइल जात बा
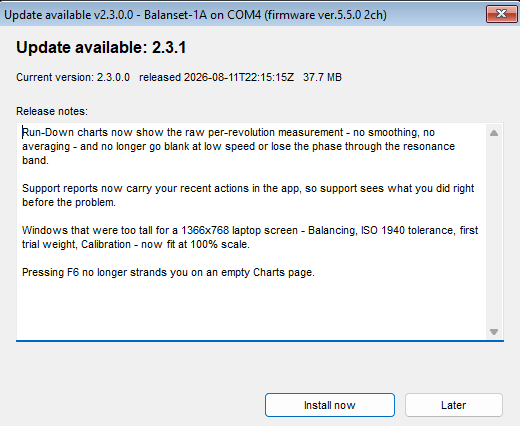
लिंक पर क्लिक कइला से “Update available” विंडो खुलेला, जे नया वर्जन के नंबर, “Current version”, रिलीज के तारीख, डाउनलोड साइज आ रिलीज नोट्स देखावेला। “Install now” प्रक्रिया शुरू करेला आ “Later” ओकरा टाल देला। प्रोग्राम पैकेज डाउनलोड करेला, SHA-256 चेकसम से ओकर अखंडता जांचेला, खुद बंद हो जाला आ इंस्टॉलेशन BsUpdater.exe हेल्पर के सौंप देला, जे काम करत बेरा अपना चरण आ “Extracting… 1234 / 3288” जइसन लाइव फाइल काउंटर बतावेला। हेल्पर फेर फाइल बदलेला आ नया वर्जन चालू करेला, जे इंस्टॉल कइल वर्जन के बारे में छोट सूचना देखावेला। अगर डाउनलोड फेल हो जाय, त विंडो खुलल रहेला आ कारण के साथे “Download failed” या “Update verification failed” देखावेला, रउआ के मौजूदा वर्जन इंस्टॉल रहेला, आ कारण ठीक क के रउआ फेर “Install now” दबा सकीलें।
अपडेट से रउआ डेटा पर कवनो असर ना पड़ेला। Bs1A.cfg में सेटिंग सुरक्षित रहेला, बैलेंसिंग आर्काइव सुरक्षित रहेला काहे कि ई यूजर के Documents फोल्डर में रहेला, आ रउआ द्वारा बदलल रिपोर्ट टेम्पलेट नया वाला के साथे name.user-*.htm रूप के नाम से सेव हो जाला, आ अपडेट के बाद प्रोग्राम ओकर सूची देखावेला। कंपनी लेटरहेड ओह सेव कइल फाइलन से नया टेम्पलेट में हाथ से ले जाइल जाला।
रोलबैक भी बिल्ट-इन बा। कुछुओ बदले से पहिले हेल्पर पिछला वर्जन के बैकअप प्रोग्राम फोल्डर के updates सबफोल्डर में राखेला, डिफ़ॉल्ट इंस्टॉलेशन में Documents\BalSoft\Bs1A। अगर हेल्पर अपडेट इंस्टॉल ना क सके, त ओकर विंडो “Could not update” या “Could not update – changes rolled back” कहेला आ मौजूदा वर्जन काम करत रहेला। बिजली कटला से बीच में रुकल अपडेट अगिला लॉन्च पर या त पूरा कर दिहल जाला या साफ कर दिहल जाला, आ अंतिम उपाय के रूप में प्रोग्राम फोल्डर से BsUpdater.exe हाथ से चला के पिछला वर्जन बहाल कइल जा सकेला। रउआ कवनो बेरा “Updates” विंडो के “Roll back” बटन से जानबूझ के पीछे हट सकीलें, जे कुछ करे से पहिले पुष्टि मांगेला। Windows UAC पुष्टि तबे मांगेला जब इंस्टॉलेशन डायरेक्टरी मौजूदा यूजर खातिर लिखे लायक ना होखे, जइसे Program Files; पोर्टेबल इंस्टॉलेशन या Documents के नीचे वाला बिना कवनो प्रॉम्प्ट के अपडेट हो जाला। आ अगर रउआ हेल्पर चलत समय प्रोग्राम शुरू क देब, त लॉन्च “Update in progress” टाइटल वाली विंडो से खारिज हो जाला — ई सामान्य बा, आ अगिला स्टार्ट एकरा असामान्य समाप्ति ना मानेला।
अपडेट चैनल
| चैनल | ई का देला |
|---|---|
| “Stable” | टेस्ट कइल गइल वर्जन; प्रोडक्शन काम खातिर डिफॉल्ट आ सिफारिश कइल विकल्प |
| “Latest” | सबसे नया आधिकारिक रिलीज |
| “Experimental” (प्रयोगात्मक) | प्रिव्यू बिल्ड, साफ चेतावनी के साथ कि ई अस्थिर हो सकेला |
| “Legacy” | पुरान हार्डवेयर खातिर पिन कइल पुरान प्रोग्राम वर्जन; चैनल फर्मवेयर ना ले जाला, एह से फर्मवेयर ब्लॉक “No build on this channel” देखावेला |
“Updates” विंडो के “Program” ब्लॉक “Installed: X.Y.Z” आ “Channel offers: X.Y.Z” देखावेला, आ ओकर बटन स्थिति के हिसाब से बदलेला: चैनल पर नयका वर्जन होखे त “Update”, पुरनका होखे त “Roll back”, आ ठीक चैनल के वर्जन इंस्टॉल होखे त “Up to date”। “Firmware” ब्लॉक जुड़ल इंस्ट्रूमेंट खातिर ओइसहीं काम करेला।
प्रोग्राम के Vibromera अकाउंट से जोड़ल
अपडेट सर्वर कुछ अपडेट खाली प्रोग्राम के ओह कॉपी के देला जे Vibromera अकाउंट से जुड़ल बाड़ीं। लिंक के स्थिति “About” विंडो में आ “Updates” विंडो के निचला-बाएँ कोना में देखावल जाला: “Link to account…” के मतलब ई कॉपी जुड़ल नइखे, अकाउंट ई-मेल के साथ “Linked as …” के मतलब लिंक सक्रिय बा, आ “Account link was revoked – enter a new code” के मतलब सर्वर ओकरा निष्क्रिय क दिहले बा। जब नयका वर्जन खाली जोड़ला के बाद उपलब्ध होखे, त प्रोग्राम सामान्य प्रस्ताव के बजाय ई बतावेला, “About” विंडो में “Update available after linking: X.Y.Z” आ “Program” ब्लॉक में “Link account…” बटन के साथे। जोड़ला में एक मिनट लागेला: लिंक लाइन पर क्लिक करीं, “Link to Vibromera account” विंडो में देखावल पेज पता खोलीं, अपना Vibromera अकाउंट में साइन इन करीं, 6-अंक के पेयरिंग कोड “Pairing code:” फील्ड में कॉपी करीं आ “Link” दबाईं; प्रोग्राम फेर तुरंत अपडेट के जांच करेला। अगर कवनो अपडेट के सब्सक्रिप्शन चाहीं, त “About” विंडो “Update requires a subscription” देखावेला आ “Program” ब्लॉक बतावेला कि एह वर्जन के अपडेट खातिर सक्रिय सब्सक्रिप्शन चाहीं, अपडेट बटन के बिना। मापन, बैलेंसिंग, आर्काइविंग आ रिपोर्टिंग कबो लिंक पर निर्भर ना होखेला।
प्रोग्राम के भीतर से समस्या रिपोर्ट कइल
सपोर्ट कवनो ई-मेल पता ना ह जेकरा में रउआ के याद से विवरण लिखे के पड़े। “F1 – About” खोलीं, “Report a problem…” दबाईं, आ “Send report to Vibromera support” विंडो रउआ खातिर तकनीकी संदर्भ जुटा देला। रउआ “Comment (optional):” फील्ड में टिप्पणी जोड़ीलें, आ रिपोर्ट में रउआ के संपर्क विवरण ना होखे के कारण, अगर जवाब चाहीं त आपन ई-मेल या फोन नंबर ओहिजे लिखीं; “Attach screenshots…” से PNG, JPG, BMP या GIF में कुल मिला के 25 MB तक स्क्रीन कैप्चर जोड़ सकीलें, आ “Attach full log (bs1a.log + rotated)” के बारे में फैसला करीं। सामान्य रिपोर्ट खातिर ई चेकबॉक्स डिफ़ॉल्ट रूप से चालू होखेला आ चालू राखे लायक बा, काहेकि लॉग से निदान छोट हो जाला; फेल अपडेट के शिकायत खातिर ई प्रभावी रूप से अनिवार्य बा, काहेकि खाली ओह आर्काइव में अपडेट हेल्पर के अपन लॉग रहेला। कवनो भी विंडो के तेज स्क्रीनशॉट एक कुंजी दूर बा: F12 Documents\Bs1A\Screenshots में PNG लिख देला।
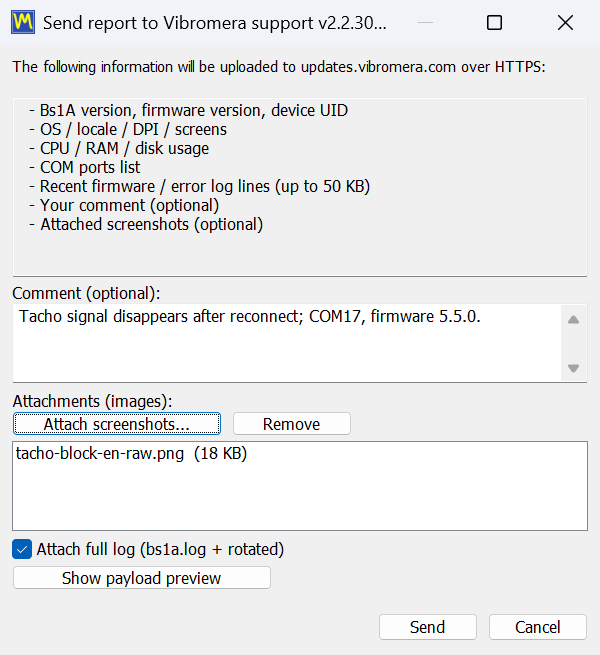
अगर पिछला सेशन असामान्य रूप से खतम भइल रहे, त अगिला लॉन्च पूछेला “The previous session ended unexpectedly. Send a report to the developer?” आ पहिलहीं से भरल सर्विस टिप्पणी के साथे वही डायलॉग खोलेला; फुल-लॉग चेकबॉक्स एहिजो चालू बा, आ चालू राखे लायक बा काहेकि लॉग देखावेला कि क्रैश से पहिले का भइल। एह दौरान अधूरा बैलेंसिंग काम खोवाला ना, काहेकि सेशन हर कदम पर अपने आप सहेजल जाला आ प्रोग्राम ओकरा बहाल करे के प्रस्ताव देला। अगर सर्वर तक पहुँचल ना जा सके, त प्रोग्राम रिपोर्ट के support-report-YYYYMMDD-HHMMSS.json फाइल के रूप में सहेजे के प्रस्ताव देला आ ओह फाइल पर Explorer खोलेला, ताकि एकरा कवनो दोसरा रास्ता से भेजल जा सके, उदाहरण खातिर “About” विंडो में देखावल ई-मेल पता पर। बिक्री-पूर्व आ संगतता के सवाल सीधे एगो आदमी के WhatsApp पर भी भेजल जा सकेला, एह पर https://wa.me/37258364849.
ऑफलाइन काम करल, आ रउरा कंप्यूटर से का बाहर जाला
Balanset सॉफ्टवेयर एगो लोकल Windows प्रोग्राम ह जे USB डिवाइस से बात करेला। एकरा पीछे कवनो क्लाउड सर्विस नइखे आ काम करे से पहिले संपर्क करे खातिर कवनो लाइसेंस सर्वर नइखे। कंपन मापल, बैलेंसिंग जॉब चलावल, करेक्शन वेट के गणना, नतीजा के ISO 21940-11 से जांचल आ HTML प्रोटोकॉल बनावल सब रउआ सामने के लैपटॉप पर होखेला, आ ओहमें से हर एक नेटवर्क केबल निकालल आ Wi-Fi बंद रहला पर भी काम करेला। ई ओह जगहन में मायने रखेला जहां ई इंस्ट्रूमेंट सच में जालें: जहाज के इंजन रूम, खदान, सीमेंट प्लांट, पेपर मिल, अइसन साइट जहां नीति कवनो बाहरी लैपटॉप के प्लांट नेटवर्क से जोड़े के पूरा तरह मना करेला।
खाली तीन चीज कबो इंटरनेट इस्तेमाल करेली, तीनों वैकल्पिक आ तीनों खाली HTTPS पर updates.vibromera.com जाली। पहिला अपडेट के जांच ह, जे “Check for updates automatically” से बंद कइल जा सकेला, जेकरा बाद प्रोग्राम सर्वर से तबे संपर्क करेला जब रउआ खुद “About” या “Updates” विंडो खोलीं; “About” विंडो से कइल जांच आ इंस्टॉलेशन प्रोग्राम आ हेल्पर के वर्जन, Windows वर्जन, इंटरफेस भाषा, डिवाइस मॉडल आ रैंडम इंस्टॉलेशन पहचानकर्ता ले जाला, एकरा अलावा कुछुओ ना। दोसरा प्रोग्राम के पेयरिंग कोड से Vibromera अकाउंट से जोड़ल ह, जे कुछ अपडेट खातिर चाहीं आ जेकरा रउआ खुद शुरू करीलें। तीसरा सपोर्ट रिपोर्ट ह, जे तबे भेजल जाला जब रउआ “Send” दबाईं, आ जेकरा खातिर प्रोग्राम के साथे इंस्टॉल कइल एक्सेस टोकन फाइल चाहीं। एह रास्ता से बाहर बैकग्राउंड में कुछुओ ना भेजल जाला।
जब रउआ सपोर्ट रिपोर्ट भेजीलें, त सामग्री कवनो रहस्य नइखे। विंडो ओकरा के सूचीबद्ध करेला, आ “Show payload preview” बटन कुछुओ भेजे से पहिले ठीक पेलोड देखावेला: प्रोग्राम वर्जन, फर्मवेयर वर्जन आ डिवाइस UID, हेल्पर वर्जन, डिवाइस मॉडल आ रैंडम इंस्टॉलेशन पहचानकर्ता के साथ; ऑपरेटिंग सिस्टम, भाषा, DPI, डिस्प्ले, प्रोसेसर, मेमोरी आ डिस्क लोड जइसन सिस्टम जानकारी, COM पोर्ट के सूची, प्रोग्राम पाथ आ कंप्यूटर के नाँव आ Windows यूजर नाँव के खाली पहिला दू अक्षर; हाल के डायग्नोस्टिक लॉग लाइन के 50 KB तक, जेमें एप्लीकेशन में रउआ हाल के कार्रवाई शामिल बाड़ीं; रउआ टिप्पणी; आ रउआ संलग्न कइल फाइल। मैनुअल सीमा साफ-साफ बतावेला, आ हमनियो: सेशन फाइल आ मापन के नतीजा रिपोर्ट में शामिल नइखे। रउआ ग्राहक के मशीन, रोटर के नाँव, कंपन स्तर आ बैलेंसिंग प्रोटोकॉल रउआ डिस्क पर रहेलें जबले रउआ उनके संलग्न करे के ना चुनीं।
प्रोग्राम जवना तरीका से चीज सहेजेला ओहू में इहे सिद्धांत चलेला। सेटिंग रजिस्ट्री कुंजी के जगहा एगो पढ़े लायक INI फाइल ह। आर्काइव आ रिपोर्ट Documents\BalSoft\Bs1A में साधारण फाइल हवें, जेकरा रउआ बैकअप ले सकीलें, दोसरा कंप्यूटर पर कॉपी कर सकीलें चाहे क्लाइंट के दे सकीलें। रिपोर्ट UTF-8 HTML में होखेला, जवन कवनो ऑपरेटिंग सिस्टम पर कवनो ब्राउज़र में खुल जाला। Route Inspection फाइल Windows के क्षेत्रीय फॉर्मेट के परवाह कइले बिना SI यूनिट में दशमलव बिंदु के साथे लिखल जाली, एह से जर्मन लैपटॉप पर रिकॉर्ड कइल रूट तुर्की वाला लैपटॉप पर भी सही पढ़ाला। रउआ आ रउआ आपन मापन के बीच कवनो प्रोप्राइटरी कंटेनर ना बा।
इंस्ट्रूमेंट लीं — सॉफ्टवेयर शामिल बा
दुनों किट एही प्रोग्राम के साथे आवेलें। प्रति-सीट लाइसेंस नइखे, आ मापे, बैलेंस करे आ रिपोर्ट बनावे खातिर कवनो अकाउंट के जरूरत नइखे; Vibromera अकाउंट कुछ अपडेट खोलेला। दू साल के वारंटी, पूरा दुनिया में UPS शिपिंग।
Balanset-1A — €1,975Balanset-4A, 4 चैनल — €6,803इंजीनियर से पूछीं (WhatsApp)
मैनुअल: 25 चैप्टर, जेमें फील्ड गाइड आ स्पेसिफिकेशन शामिल बा
प्रोग्राम वर्जन 2.3.7 के साथे आवे वाला यूजर मैनुअल 25 चैप्टर के हो गइल बा, इंटरफेस के ओही 27 भाषा में। चैप्टर 1 से 18 एह पन्ना पर बतावल हर विंडो आ मोड कवर करेलें: क्विक स्टार्ट, इंस्टॉलेशन, कनेक्शन, Vibration Meter, Analyzer, बंप टेस्ट, दू बैलेंसिंग फॉर्म, पोलर डायग्राम, आर्काइव, रिपोर्ट, Route Inspection, सेटिंग आ ISO 21940-11 टॉलरेंस कैलकुलेटर, अपडेट आ सपोर्ट, ट्रबलशूटिंग आ हॉटकी। प्रोग्राम मैनुअल के इंटरफेस भाषा में खोलेला, Classic या Modern फॉर्म पहिलहीं से चुनल रहेला, आ “About” विंडो से Field Guide के लिंक देला।
चैप्टर 19 से 24 एगो नया फील्ड गाइड हवें, जे कई सौ सपोर्ट बातचीत आ लगभग एक हजार मशीन के साथे हाथ के अनुभव से निचोड़ल गइल ह: ऊ नियम जे ज्यादातर काम तय करेलें आ सुरक्षा नियम, सेंसर आ रिफ्लेक्टिव मार्क कहाँ लगावल जा सकेला आ कहाँ ना, कवन करेक्शन वेट इस्तेमाल करे के आ ओकरा कइसे जोड़े के, मल्चर, हार्वेस्टर, पंखा, क्रशर, ड्राइवशाफ्ट आ स्पिंडल के खासियत, छापे लायक बैलेंसिंग रिकॉर्ड शीट, आ रन से पहिले तीन आगे-बढ़ीं/रुकीं जांच के साथे सरल भाषा में सिद्धांत। प्रोग्राम पहिला रन पर एकर पहिला चैप्टर देला आ “About” विंडो से “Field balancing guide” के लिंक देला। एकर दू नियम एहिजा दोहरावे लायक बा: शून्य डिग्री ट्रायल वेट ह, रिफ्लेक्टिव मार्क ना, आ व्यवहार में ज्यादातर “बैलेंस नइखे हो रहल” मामला असंतुलन के बजाय बेयरिंग, दरार या रेजोनेंस होखेला।
चैप्टर 25 इंस्ट्रूमेंट आ प्रोग्राम के तकनीकी स्पेसिफिकेशन ह। किट कवनो काम में फिट बइठी कि ना ई तय करे वाला आंकड़ा नीचे दोहरावल जाला; जहां कवनो मान शर्त पर निर्भर करेला, उहां मैनुअल बतावेला कि ऊ का पर निर्भर करेला।
| पैरामीटर | मान |
|---|---|
| कंपन चैनल आ करेक्शन प्लेन | Balanset-1A: 2 चैनल, 1 या 2 प्लेन। Balanset-4A: 4 चैनल, 1 से 4 प्लेन। दुनों पर एगो टैकोमीटर चैनल |
| मापल गइल राशि | कंपन वेग, mm/s RMS या in/s: वाइडबैंड मान Vs आ फेज के साथे 1x घटक Vo; Vo आ फेज खातिर टैकोमीटर सिग्नल चाहीं |
| वाइडबैंड मान Vs के बैंड | डिफ़ॉल्ट 10 से 1024 Hz; निचला सीमा 1 से 10 Hz, ऊपरी सीमा 1024 से 8192 Hz |
| मापन सीमा | नीचे 1x घटक में लगभग 0.05 mm/s आ वाइडबैंड में लगभग 0.2 mm/s; ऊपर लगभग 200,000 के RPM से भाग, उदाहरण खातिर 3,000 rpm पर लगभग 66 mm/s |
| दोहराव आ सटीकता | स्थिर रोटर पर लगभग प्लस-माइनस 0.05 mm/s; निरपेक्ष सटीकता प्लस-माइनस 3 प्रतिशत से बढ़िया ना, 159.2 Hz पर फैक्टरी रेफरेंस के अनिश्चितता। फेज दोहराव लगभग प्लस-माइनस 2 डिग्री, मजबूत सिग्नल पर लगभग 0.5 डिग्री |
| घूर्णन गति | प्रोग्राम 50 से 150,000 RPM स्वीकार करेला; आपूर्ति कइल लेजर टैकोमीटर आ चिपकावल रिफ्लेक्टिव मार्क के साथे व्यवहार में लगभग 45,000 RPM, जेकरा ऊपर टेप फाड़ जाला |
| स्पेक्ट्रम | दू चैनल पर 6750 Hz तक, चार पर 3000 Hz तक; रेजोल्यूशन क्रमशः 0.41 Hz आ 0.18 Hz; 16,384 लाइन तक |
| न्यूनतम मापन लंबाई | रोटर के 8 चक्कर; “Auto” या तय 8 से 256 चक्कर |
| कंपन सेंसर | एनालॉग MEMS एक्सेलेरोमीटर, प्लस-माइनस 3 g, 3 dB बिंदु पर बैंडविड्थ 550 Hz, हटावे लायक मैग्नेटिक बेस पर, मैग्नेट के नीचे M4 थ्रेड के साथे; 5 m केबल, मांगला पर 10 m |
| टैकोमीटर | लेजर, प्रति चक्कर एगो रिफ्लेक्टिव मार्क, इंस्ट्रूमेंट से बिजली; काम करे के दूरी आमतौर पर 20 से 50 cm |
| बिजली आ इंटरफेस | यूनिट, सेंसर आ टैकोमीटर खातिर कंप्यूटर के USB पोर्ट से 5 V; USB CDC वर्चुअल COM पोर्ट |
| ऑपरेटिंग कंडीशन | निर्माता के घोषणा के मोताबिक माइनस 10 से प्लस 50 डिग्री C; कवनो औपचारिक जलवायु या इनग्रेस रेटिंग नइखे, स्थायी रूप से गीला, डूबल या विस्फोटक वातावरण खातिर ना |
| किट | लगभग 4 kg; Full किट केस 35 गुणा 45 गुणा 15 cm |
| फैक्टरी कैलिब्रेशन | 159.2 Hz आ 10 mm/s RMS पर रेफरेंस वाइब्रेटर के मुकाबले, प्लस-माइनस 3 प्रतिशत; हर-चैनल गुणांक इंस्ट्रूमेंट के भीतर संगृहीत बाड़ें, ओकरा लेबल पर छपल बाड़ें आ “F1 – About” में देखावल जालें। सेंसर इंस्ट्रूमेंट के साथे एगो सेट के रूप में कैलिब्रेट कइल जालें: उनके चैनल या इंस्ट्रूमेंट के बीच मत बदलीं |
| रोटर के प्रकार | अपना सर्विस स्पीड रेंज के भीतर कठोर; लचीला रोटर के मोडल बैलेंसिंग समर्थित नइखे |
इंस्ट्रूमेंट प्रमाणित कानूनी-मेट्रोलॉजी मापन उपकरण नइखे आ ओकरा खातिर कवनो सत्यापन प्रमाणपत्र ना जारी होखेला; अगर रउआ काम के मेट्रोलॉजिकल विशेषता के औपचारिक पुष्टि चाहीं, त ओकरा मान्यता प्राप्त कैलिब्रेशन प्रयोगशाला से करावे के पड़ी। कवनो रीकैलिब्रेशन अंतराल तय नइखे, आ फर्मवेयर अपडेट से कैलिब्रेशन ना खोवाला: प्रोग्राम फ्लैश करे से पहिले एगो कॉपी सहेजेला आ बाद में वापस लिख देला।
अक्सर पूछल जाए वाला सवाल
का सॉफ्टवेयर अलग से बेचल जाला, भा ई इंस्ट्रूमेंट के संगे शामिल रहेला?
सॉफ्टवेयर किट के हिस्सा ह आ अलग से ना बेचल जाला। Balanset-1A के कीमत EUR 1,975 बा आ Balanset-4A के कीमत EUR 6,803 बा, आ दुनों में एके Windows प्रोग्राम आ विक्रेता के अपडेट सर्वर से अपडेट शामिल बा। प्रति-सीट लाइसेंस नइखे। कुछ अपडेट खाली Vibromera अकाउंट से जुड़ल कॉपी के दिहल जालें, आ कुछ में सक्रिय सब्सक्रिप्शन चाहीं; प्रोग्राम खुद दुनों तरह मापत आ बैलेंस करत रहेला।
सॉफ्टवेयर के ई वर्जन कवना इंस्ट्रूमेंट फर्मवेयर मांगेला?
फर्मवेयर 5.5.0 चाहे ओसे नयका। फर्मवेयर 4.10.x पर आ बीच के 5.0.x से 5.4.x वर्शन पर इंस्ट्रूमेंट अबहियों पहचानल जाला आ ओकर COM पोर्ट देखात रहेला, बाकिर कवनो मेजरमेंट शुरू ना होई आ बैलेंसिंग रन रिजेक्ट हो जाई। स्टेटस लाइन में Firmware not supported on COMx देखाला, आ फर्मवेयर के प्रोग्राम के भीतर से ही 15 से 30 सेकंड में अपडेट कइल जा सकेला।
का सॉफ्टवेयर 3 भा 4 करेक्शन प्लेन में बैलेंस कर सकेला?
हँ, 4-चैनल वाला Balanset-4A के साथे आ F4 – Settings टैब पर Balancing form के Modern पर सेट कइला से। करेक्शन प्लेन के संख्या कंपन चैनल के संख्या के हिसाब से होला, आ 2-चैनल वाला Balanset-1A 1 भा 2 प्लेन में बैलेंस करेला। Classic फॉर्म दूनो हालत में 1 आ 2 प्लेन के समर्थन करेला।
का सॉफ्टवेयर के इंटरनेट कनेक्शन भा क्लाउड अकाउंट के जरूरत बा?
ना। ई एगो साधारण लोकल Windows प्रोग्राम ह जवन USB COM पोर्ट के जरिये इंस्ट्रूमेंट के पढ़ेला, आ सगरी मापन, गणना, आर्काइविंग आ रिपोर्टिंग बिना रजिस्ट्रेशन के पूरा तरह ऑफलाइन काम करेला। इंटरनेट कनेक्शन खाली तीन गो वैकल्पिक काम खातिर इस्तेमाल होखेला: HTTPS पर प्रोग्राम आ फर्मवेयर अपडेट के जांच आ इंस्टॉल, प्रोग्राम के Vibromera अकाउंट से पेयरिंग कोड के जरिये जोड़ल, जवन कुछ अपडेट खातिर जरूरी होखेला, आ अगर रउआ चाहीं त सपोर्ट रिपोर्ट भेजल।
इंटरफेस कवना-कवना भाषा सपोर्ट करेला?
इंटरफेस आ यूजर मैनुअल 27 भाषा में उपलब्ध बा, जेकरा F4 – Settings टैब पर भाषा सूची से चुनल जाला। भाषा बदले खातिर प्रोग्राम फेर से शुरू करे के पड़ेला। g, g*mm, mm/s आ RPM जइसन यूनिट प्रतीक, आ ISO 21940-11 जइसन मानक पदनाम हर भाषा में अपना मानक रूप में रहेलें।
सॉफ्टवेयर के अलावा किट में का-का शामिल बा?
किट के दू गो वर्जन बाड़ें, आ बैलेंसिंग दुनों से काम करेला। दुनों में Balanset-1A चाहे Balanset-4A मापन यूनिट, हर वाइब्रेशन चैनल खातिर 5 m केबल वाला एगो वाइब्रेशन सेंसर, 5 m केबल वाला लेजर टैकोमीटर, मार्क खातिर रिफ्लेक्टिव टेप, USB केबल आ प्रोग्राम आ मैनुअल वाला USB ड्राइव शामिल बा; 10 m केबल मांगला पर मिल सकेला। Full किट में टैकोमीटर खातिर मैग्नेटिक स्टैंड, वजन तौले खातिर डिजिटल तराजू आ मजबूत कैरिंग केस अउरी जुड़ल रहेला, जबकि OEM किट सुरक्षात्मक बक्सा में आवेला आ एकरा खातिर रउआ के 0.1 g रेजोल्यूशन वाला आपन तराजू आ टैकोमीटर थामे के आपन इंतजाम चाहीं। कंप्यूटर कवनो किट में शामिल नइखे। टैकोमीटर के अपना केबल के जरिये इंस्ट्रूमेंट से बिजली मिलेला, एह से ओकरा बैटरी के जरूरत नइखे।
जब हम ओही रोटर के फेर से बैलेंस करीं, त का हमरा ट्रायल रन दोहरावे के पड़ी?
ना। इन्फ्लुएंस कोएफिशिएंट अपने आप आर्काइव में सहेजल जालें, आ F5 – Apply coefficients से, या बैलेंसिंग विंडो के भीतर Load Coefficients से, लोड कइला से कोएफिशिएंट, ट्रायल मास, रेडियस, फिक्स्ड-पोजीशन गिनती आ टॉलरेंस वापस आ जालें। तब खाली Run 0 मापल जाला आ करेक्शन तुरंत गणना हो जाला। सहेजल कोएफिशिएंट ओही मशीन आ रोटर प्रकार खातिर वैध बाड़ें जेकर सेंसर आ टैकोमीटर के जगहा ना बदलल होखे, रिफ्लेक्टिव मार्क ओही जगहा होखे आ चलावे के मोड ओइसने होखे, एह से पहिला काम में ट्रायल वेट के जगहा रोटर पर चिह्नित क दीं।
PC के का आवश्यकता बा, आ का हमरा एडमिनिस्ट्रेटर अधिकार के जरूरत बा?
Windows 7, 8, 10 या 11 32-बिट या 64-बिट में, 64-बिट Windows 10 या 11 के सलाह के साथे, दू-कोर प्रोसेसर 1 GB RAM के साथे (2 GB के सलाह), एगो खाली USB पोर्ट, लगभग 150 MB खाली डिस्क जगहा, आ 100 प्रतिशत इंटरफेस स्केल पर 1280×1024 के स्क्रीन। प्रोग्राम खुद यूजर के आपन फोल्डर में एडमिनिस्ट्रेटर अधिकार के बिना इंस्टॉल होखेला, आ पोर्टेबल कॉपी बस अनपैक कइल जा सकेला, बशर्ते ओकरा Program Files में ना रखल जाय; खाली विजार्ड से चले वाला इंस्ट्रूमेंट ड्राइवर आ डेटाबेस कंपोनेंट इंस्टॉलर एकरा मांग सकेलें। सेटिंग Windows रजिस्ट्री के बजाय Bs1A.cfg फाइल में राखल जाला।
का Route Inspection आ Bump test प्रोडक्शन इस्तेमाल खातिर तइयार बा?
दूनो के मैनुअल में प्रयोगात्मक (experimental) चिन्हित कइल गइल बा आ ई डिफ़ॉल्ट रूप से बंद रहेला; रउआ इनके F4 – Settings टैब पर चालू करीं। ई उपयोग लायक आ दस्तावेजीकृत बा, बाकिर इनके परीक्षण-संचालन वाली सुविधा मानल चाहीं। खास कर के Route Inspection पूर्वानुमान पछिला कुछ दौरा पर सीधी रेखा वाला एक्सट्रापोलेशन ह, आ मैनुअल में एकरा के रखरखाव योजना खातिर मोटा अनुमान बतावल गइल बा, खराबी तक के गारंटीशुदा समय ना।
हम रिपोर्ट कवना फॉर्मेट में एक्सपोर्ट कर सकीलें, आ कुछ मशीन पर PDF एक्सपोर्ट काहे फेल होखेला?
रिपोर्ट PDF, सिंगल फाइल के रूप में HTML, इमेज फोल्डर वाला HTML, RTF आ RVF में एक्सपोर्ट होखेली, आ HTML फाइल UTF-8 में होखेली एह से ऊ कवनो सिस्टम पर कवनो ब्राउज़र में खुल जालीं। PDF एक्सपोर्ट खातिर कम से कम एगो Windows प्रिंटर इंस्टॉल होखे के चाहीं, काहेकि प्रिंटर ड्राइवर के इस्तेमाल खाली पन्ना के लेआउट गणना करे खातिर होखेला; बिना कवनो प्रिंटर वाला मशीन पर Microsoft Print to PDF चालू क दीं त एक्सपोर्ट काम करी।

