మీ స్వంత చేతులతో బ్యాలెన్సింగ్ యంత్రాలు
వృత్తిపరమైన-స్థాయి బ్యాలెన్సింగ్ యంత్రాలు నిర్మించడానికి సమగ్ర సాంకేతిక గైడ్. సాఫ్ట్ బేరింగ్ vs హార్డ్ బేరింగ్ డిజైన్లు, స్పిండిల్ లెక్కలు, సపోర్ట్ వ్యవస్థలు మరియు కొలత పరికర ఏకీకరణ గురించి తెలుసుకోండి.
విషయ సూచిక







1. పరిచయం
(ఈ రచనను వ్రాయవలసిన అవసరం ఎందుకు వచ్చింది?)
LLC "కైనమాటిక్స్" ద్వారా తయారు చేయబడిన బ్యాలెన్సింగ్ పరికరాల వినియోగ నిర్మాణం యొక్క విశ్లేషణ, వాటిలో సుమారు 30% బ్యాలెన్సింగ్ మెషిన్లు మరియు/లేదా స్టాండ్ల కోసం స్థిరమైన కొలిచే మరియు కంప్యూటింగ్ సిస్టమ్ల కోసం కొనుగోలు చేయబడిందని వెల్లడిస్తుంది. మా పరికరాల యొక్క రెండు సమూహాల వినియోగదారులను (కస్టమర్లు) గుర్తించడం సాధ్యమవుతుంది.
మొదటి సమూహంలో బ్యాలెన్సింగ్ మెషీన్ల యొక్క భారీ ఉత్పత్తి మరియు వాటిని బాహ్య వినియోగదారులకు విక్రయించడంలో నైపుణ్యం కలిగిన సంస్థలు ఉన్నాయి. ఈ సంస్థలు వివిధ రకాల బ్యాలెన్సింగ్ మెషీన్ల రూపకల్పన, తయారీ మరియు నిర్వహణలో లోతైన జ్ఞానం మరియు విస్తృతమైన అనుభవం ఉన్న అధిక అర్హత కలిగిన నిపుణులను నియమించుకుంటాయి. ఈ వినియోగదారుల సమూహంతో పరస్పర చర్యలలో తలెత్తే సవాళ్లు చాలా తరచుగా మా కొలిచే సిస్టమ్లు మరియు సాఫ్ట్వేర్లను ఇప్పటికే ఉన్న లేదా కొత్తగా అభివృద్ధి చేసిన మెషీన్లకు వాటి నిర్మాణాత్మక అమలు సమస్యలను పరిష్కరించకుండా వాటికి అనుగుణంగా ఉంటాయి.
రెండవ సమూహం వారి స్వంత అవసరాల కోసం యంత్రాలను (స్టాండ్లు) అభివృద్ధి చేసే మరియు తయారు చేసే వినియోగదారులను కలిగి ఉంటుంది. స్వతంత్ర తయారీదారులు తమ సొంత ఉత్పత్తి ఖర్చులను తగ్గించాలనే కోరికతో ఈ విధానం ఎక్కువగా వివరించబడింది, కొన్ని సందర్భాల్లో ఇది రెండు నుండి మూడు రెట్లు లేదా అంతకంటే ఎక్కువ తగ్గుతుంది. ఈ వినియోగదారుల సమూహం తరచుగా యంత్రాలను రూపొందించడంలో సరైన అనుభవం కలిగి ఉండదు మరియు సాధారణంగా ఇంగితజ్ఞానం, ఇంటర్నెట్ నుండి సమాచారం మరియు వారి పనిలో అందుబాటులో ఉన్న ఏవైనా అనలాగ్ల వినియోగంపై ఆధారపడుతుంది.
వారితో సంభాషించడం అనేక ప్రశ్నలను లేవనెత్తుతుంది, ఇది బ్యాలెన్సింగ్ మెషీన్ల కొలిచే వ్యవస్థల గురించి అదనపు సమాచారంతో పాటు, యంత్రాల నిర్మాణ అమలు, ఫౌండేషన్పై వాటి సంస్థాపన పద్ధతులు, డ్రైవ్ల ఎంపికకు సంబంధించిన అనేక రకాల సమస్యలను కవర్ చేస్తుంది. సరైన బ్యాలెన్సింగ్ ఖచ్చితత్వాన్ని సాధించడం మొదలైనవి.
మా వినియోగదారుల పెద్ద సమూహం స్వయంగా బ్యాలెన్సింగ్ యంత్రాలు తయారు చేసుకోవడం అనే అంశంలో చూపించిన గణనీయమైన ఆసక్తిని పరిగణనలోకి తీసుకుని, LLC "Kinematics" (Vibromera) నిపుణులు అత్యంత తరచుగా అడిగే ప్రశ్నలపై వ్యాఖ్యానాలు మరియు సిఫార్సులతో కూడిన సంకలనాన్ని సిద్ధం చేశారు.
2. బ్యాలెన్సింగ్ మెషీన్ల రకాలు (స్టాండ్స్) మరియు వాటి డిజైన్ ఫీచర్లు
బ్యాలెన్సింగ్ మెషిన్ అనేది వివిధ ప్రయోజనాల కోసం రోటర్ల యొక్క స్టాటిక్ లేదా డైనమిక్ అసమతుల్యతను తొలగించడానికి రూపొందించబడిన సాంకేతిక పరికరం. ఇది బ్యాలెన్స్డ్ రోటర్ను నిర్దిష్ట భ్రమణ ఫ్రీక్వెన్సీకి వేగవంతం చేసే మెకానిజం మరియు రోటర్ యొక్క అసమతుల్యతను భర్తీ చేయడానికి అవసరమైన ద్రవ్యరాశిని మరియు సరైన బరువుల స్థానాన్ని నిర్ణయించే ప్రత్యేకమైన కొలిచే మరియు కంప్యూటింగ్ సిస్టమ్ను కలిగి ఉంటుంది.
యంత్రం యొక్క యాంత్రిక భాగం యొక్క నిర్మాణం సాధారణంగా బెడ్ఫ్రేమ్ను కలిగి ఉంటుంది, దానిపై మద్దతు పోస్ట్లు (బేరింగ్లు) వ్యవస్థాపించబడతాయి. ఇవి సమతుల్య ఉత్పత్తిని (రోటర్) మౌంట్ చేయడానికి ఉపయోగించబడతాయి మరియు రోటర్ను తిప్పడానికి ఉద్దేశించిన డ్రైవ్ను కలిగి ఉంటాయి. ఉత్పత్తి తిరిగేటప్పుడు నిర్వహించబడే బ్యాలెన్సింగ్ ప్రక్రియలో, కొలిచే వ్యవస్థ యొక్క సెన్సార్లు (వీటి రకం యంత్రం రూపకల్పనపై ఆధారపడి ఉంటుంది) బేరింగ్లలో కంపనాలు లేదా బేరింగ్ల వద్ద శక్తులను నమోదు చేస్తాయి.
ఈ పద్ధతిలో పొందిన డేటా అసమతుల్యతను భర్తీ చేయడానికి అవసరమైన దిద్దుబాటు బరువుల యొక్క ద్రవ్యరాశి మరియు సంస్థాపన స్థానాలను నిర్ణయించడానికి అనుమతిస్తుంది.
ప్రస్తుతం, రెండు రకాల బ్యాలెన్సింగ్ మెషిన్ (స్టాండ్) డిజైన్లు అత్యంత ప్రబలంగా ఉన్నాయి:
- సాఫ్ట్ బేరింగ్ యంత్రాలు (అనువైన మద్దతుతో);
- హార్డ్ బేరింగ్ యంత్రాలు (దృఢమైన మద్దతుతో).
2.1 సాఫ్ట్ బేరింగ్ యంత్రాలు మరియు స్టాండ్లు
సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషీన్ల (స్టాండ్ల) ప్రాథమిక లక్షణం ఏమిటంటే అవి స్ప్రింగ్ సస్పెన్షన్లు, స్ప్రింగ్-మౌంటెడ్ క్యారేజీలు, ఫ్లాట్ లేదా స్థూపాకార స్ప్రింగ్ సపోర్ట్లు మొదలైన వాటి ఆధారంగా తయారు చేయబడిన సాపేక్షంగా అనువైన మద్దతులను కలిగి ఉంటాయి. ఈ మద్దతుల సహజ పౌనఃపున్యం, వాటిపై అమర్చిన బ్యాలెన్స్ చేయబడే రోటర్ యొక్క భ్రమణ పౌనఃపున్యం కంటే కనీసం 2-3 రెట్లు తక్కువగా ఉంటుంది. అనువైన సాఫ్ట్ బేరింగ్ మద్దతుల నిర్మాణాత్మక అమలుకు క్లాసిక్ ఉదాహరణను మెషిన్ మోడల్ DB-50 యొక్క మద్దతులో చూడవచ్చు, దీని ఛాయాచిత్రం మూర్తి 2.1లో చూపబడింది.
మూర్తి 2.1. బ్యాలెన్సింగ్ మెషిన్ మోడల్ DB-50 యొక్క మద్దతు.
మూర్తి 2.1లో చూపినట్లుగా, కదిలే ఫ్రేమ్ (స్లయిడర్) 2 స్ట్రిప్ స్ప్రింగ్లు 3 పై సస్పెన్షన్ను ఉపయోగించి మద్దతు యొక్క స్థిర పోస్ట్లు 1కి జోడించబడింది. మద్దతుపై వ్యవస్థాపించిన రోటర్ యొక్క అసమతుల్యత వలన ఏర్పడే సెంట్రిఫ్యూగల్ ఫోర్స్ ప్రభావంతో, క్యారేజ్ (స్లయిడర్) 2 నిశ్చల పోస్ట్ 1కి సంబంధించి క్షితిజ సమాంతర డోలనాలను చేయగలదు, వీటిని వైబ్రేషన్ సెన్సార్ ఉపయోగించి కొలుస్తారు.
ఈ మద్దతు యొక్క నిర్మాణాత్మక అమలు క్యారేజ్ డోలనాల యొక్క తక్కువ సహజ ఫ్రీక్వెన్సీని సాధించడాన్ని నిర్ధారిస్తుంది, ఇది దాదాపు 1-2 Hz ఉంటుంది. ఇది 200 RPM నుండి ప్రారంభమయ్యే దాని భ్రమణ పౌనఃపున్యాల విస్తృత పరిధిలో రోటర్ను బ్యాలెన్స్ చేయడానికి అనుమతిస్తుంది. ఈ ఫీచర్, అటువంటి మద్దతులను తయారు చేయడంలో సాపేక్ష సరళతతో పాటు, వివిధ ప్రయోజనాల కోసం వారి స్వంత అవసరాల కోసం బ్యాలెన్సింగ్ మెషీన్లను తయారు చేసే మా వినియోగదారులలో చాలా మందికి ఈ డిజైన్ను ఆకర్షణీయంగా చేస్తుంది.
చిత్రం 2.2. "Polymer LTD", మఖాచ్కలా తయారు చేసిన బ్యాలెన్సింగ్ యంత్రం యొక్క సాఫ్ట్ బేరింగ్ సపోర్ట్
మూర్తి 2.2 మఖచ్కలలోని "పాలిమర్ LTD"లో అంతర్గత అవసరాల కోసం తయారు చేయబడిన సస్పెన్షన్ స్ప్రింగ్ల నుండి తయారు చేయబడిన మద్దతుతో సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషిన్ యొక్క ఛాయాచిత్రాన్ని చూపుతుంది. పాలిమర్ పదార్థాల ఉత్పత్తిలో ఉపయోగించే రోలర్లను బ్యాలెన్సింగ్ చేయడానికి ఈ యంత్రం రూపొందించబడింది.
మూర్తి 2.3 ప్రత్యేక సాధనాలను బ్యాలెన్సింగ్ చేయడానికి ఉద్దేశించిన క్యారేజ్ కోసం ఒకే విధమైన స్ట్రిప్ సస్పెన్షన్తో బ్యాలెన్సింగ్ మెషిన్ యొక్క ఛాయాచిత్రాన్ని కలిగి ఉంటుంది.
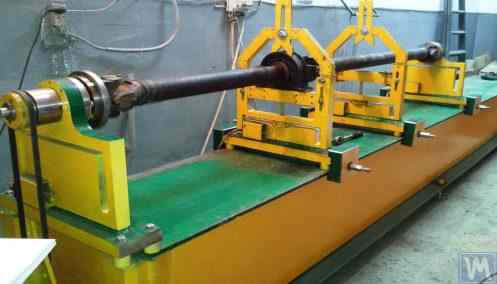
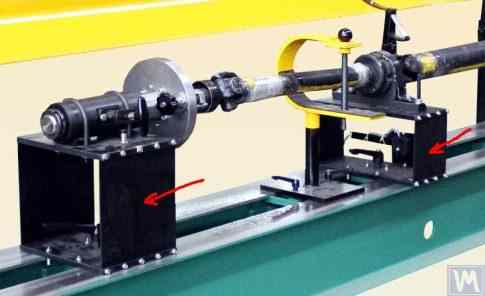
చిత్రాలు 2.4.a మరియు 2.4.b డ్రైవ్ షాఫ్ట్లను బ్యాలెన్సింగ్ చేయడానికి ఇంట్లో తయారుచేసిన సాఫ్ట్ బేరింగ్ మెషిన్ యొక్క ఛాయాచిత్రాలను చూపుతాయి, దీని మద్దతులు కూడా స్ట్రిప్ సస్పెన్షన్ స్ప్రింగ్లను ఉపయోగించి తయారు చేయబడ్డాయి.
మూర్తి 2.5 టర్బోచార్జర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన సాఫ్ట్ బేరింగ్ మెషీన్ యొక్క ఛాయాచిత్రాన్ని అందిస్తుంది, దాని క్యారేజీల మద్దతు స్ట్రిప్ స్ప్రింగ్లపై కూడా నిలిపివేయబడింది. A. షాగున్యాన్ (సెయింట్ పీటర్స్బర్గ్) యొక్క ప్రైవేట్ ఉపయోగం కోసం తయారు చేయబడిన యంత్రం, "బాలన్సెట్ 1" కొలిచే వ్యవస్థతో అమర్చబడింది.
తయారీదారు ప్రకారం (Fig. 2.6 చూడండి), ఈ యంత్రం 0.2 g*mm మించని అవశేష అసమతుల్యతతో టర్బైన్లను సమతుల్యం చేసే సామర్థ్యాన్ని అందిస్తుంది.
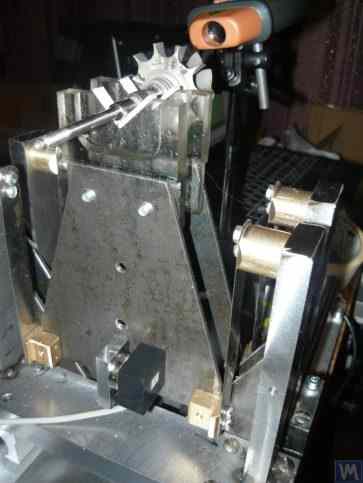
మూర్తి 2.3. స్ట్రిప్ స్ప్రింగ్స్పై సస్పెన్షన్తో బ్యాలెన్సింగ్ టూల్స్ కోసం సాఫ్ట్ బేరింగ్ మెషిన్
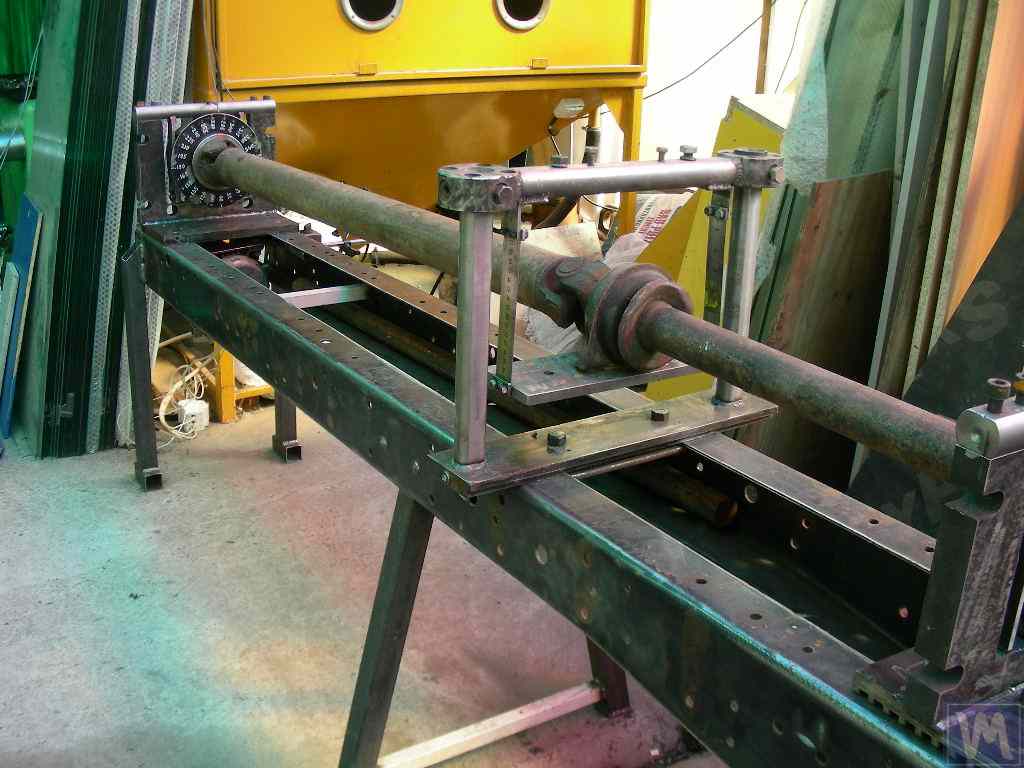
మూర్తి 2.4.a. డ్రైవ్ షాఫ్ట్లను బ్యాలెన్సింగ్ చేయడానికి సాఫ్ట్ బేరింగ్ మెషిన్ (మెషిన్ అసెంబుల్డ్)
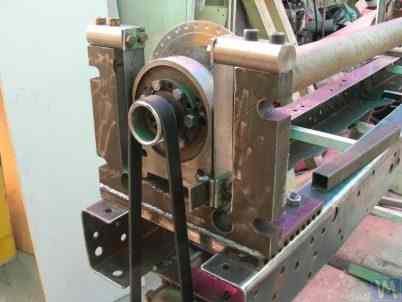
మూర్తి 2.4.బి. స్ట్రిప్ స్ప్రింగ్స్పై సస్పెండ్ చేయబడిన క్యారేజ్ సపోర్ట్లతో డ్రైవ్ షాఫ్ట్లను బ్యాలెన్సింగ్ చేయడానికి సాఫ్ట్ బేరింగ్ మెషిన్. (స్ప్రింగ్ స్ట్రిప్ సస్పెన్షన్తో లీడింగ్ స్పిండిల్ సపోర్ట్)
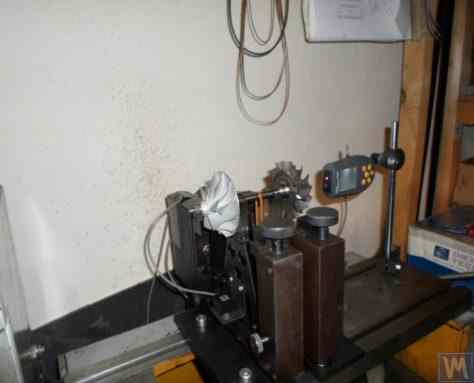
మూర్తి 2.5. స్ట్రిప్ స్ప్రింగ్స్పై మద్దతుతో టర్బోచార్జర్లను బ్యాలెన్సింగ్ చేయడానికి సాఫ్ట్ బేరింగ్ మెషిన్, ఎ. షాగున్యాన్ (సెయింట్ పీటర్స్బర్గ్) చేత తయారు చేయబడింది
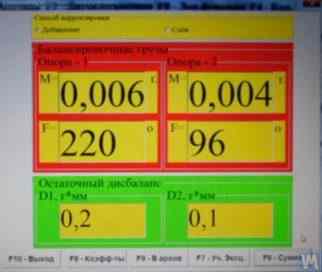
చిత్రం 2.6. A. షాహ్గున్యాన్ యంత్రంలో టర్బైన్ రోటర్ బాలన్సింగ్ ఫలితాలను చూపుతున్న 'Balanset 1' కొలత వ్యవస్థ యొక్క స్క్రీన్ కాపీ
పైన చర్చించిన సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషిన్ మద్దతు యొక్క క్లాసిక్ వెర్షన్తో పాటు, ఇతర నిర్మాణాత్మక పరిష్కారాలు కూడా విస్తృతంగా మారాయి.
మూర్తి 2.7 మరియు 2.8 డ్రైవ్ షాఫ్ట్ల బాలన్సింగ్ మిషన్ల ఛాయాచిత్రాలు, వీటి సపోర్టులు ఫ్లాట్ (ప్లేట్) స్ప్రింగ్లపై ఆధారపడి తయారు చేయబడ్డాయి. ఈ మిషన్లు వరుసగా "Dergacheva" ప్రైవేటు సంస్థ మరియు LLC "Tatcardan" ("Kinetics-M") యొక్క స్వంత అవసరాల కోసం తయారు చేయబడ్డాయి.
అటువంటి మద్దతుతో కూడిన సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషీన్లు వాటి సాపేక్ష సరళత మరియు ఉత్పాదకత కారణంగా తరచుగా ఔత్సాహిక తయారీదారులచే పునరుత్పత్తి చేయబడతాయి. ఈ నమూనాలు సాధారణంగా "K" నుండి VBRF సిరీస్ యంత్రాలు. షెంక్" లేదా ఇలాంటి దేశీయ ఉత్పత్తి యంత్రాలు.
చిత్రాలు 2.7 మరియు 2.8లో చూపబడిన యంత్రాలు రెండు-మద్దతు, మూడు-మద్దతు మరియు నాలుగు-మద్దతు డ్రైవ్ షాఫ్ట్లను బ్యాలెన్స్ చేయడానికి రూపొందించబడ్డాయి. వాటి నిర్మాణం ఒకేలా ఉంటుంది, వీటిలో:
- ఒక వెల్డెడ్ బెడ్ఫ్రేమ్ 1, క్రాస్ రిబ్స్ ద్వారా కనెక్ట్ చేయబడిన రెండు I-కిరణాల ఆధారంగా;
- ఒక స్థిర (ముందు) కుదురు మద్దతు 2;
- ఒక కదిలే (వెనుక) కుదురు మద్దతు 3;
- ఒకటి లేదా రెండు కదిలే (ఇంటర్మీడియట్) మద్దతులు 4. మద్దతులు 2 మరియు 3 లో, మెషీన్పై బ్యాలెన్స్ చేయబడే డ్రైవ్ షాఫ్ట్ 7ను అమర్చడానికి ఉద్దేశించిన స్పిండిల్ యూనిట్లు 5 మరియు 6 ఉంటాయి.
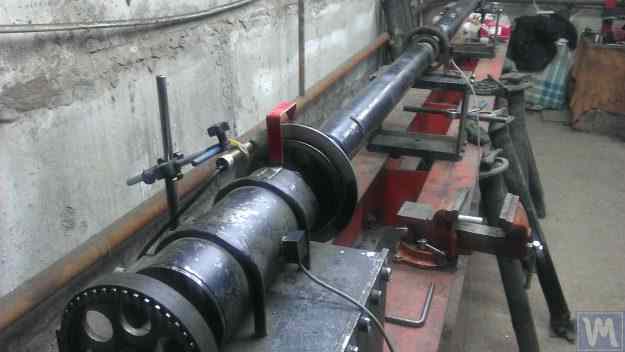
చిత్రం 2.7. ఫ్లాట్ (ప్లేట్) స్ప్రింగ్లపై సపోర్టులతో ప్రైవేటు సంస్థ "Dergacheva" చే తయారు చేయబడిన డ్రైవ్ షాఫ్ట్ల బాలన్సింగ్ కోసం సాఫ్ట్ బేరింగ్ మిషన్
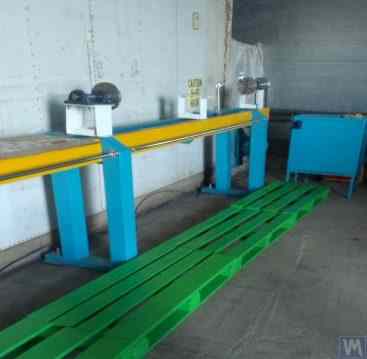
చిత్రం 2.8. ఫ్లాట్ స్ప్రింగ్లపై సపోర్టులతో LLC "Tatcardan" ("Kinetics-M") చే తయారు చేయబడిన డ్రైవ్ షాఫ్ట్ల బాలన్సింగ్ కోసం సాఫ్ట్ బేరింగ్ మిషన్
వైబ్రేషన్ సెన్సార్లు 8 అన్ని మద్దతులపై వ్యవస్థాపించబడ్డాయి, ఇవి మద్దతుల విలోమ డోలనాలను కొలవడానికి ఉపయోగించబడతాయి. మద్దతు 2 పై అమర్చిన డ్రైవింగ్ స్పిండిల్ 5, బెల్ట్ డ్రైవ్ ద్వారా ఎలక్ట్రిక్ మోటారుచే తిప్పబడుతుంది.
చిత్రాలు 2.9.a మరియు 2.9.b ఫ్లాట్ స్ప్రింగ్లపై ఆధారపడిన బ్యాలెన్సింగ్ మెషిన్ మద్దతు యొక్క ఛాయాచిత్రాలను చూపుతాయి.
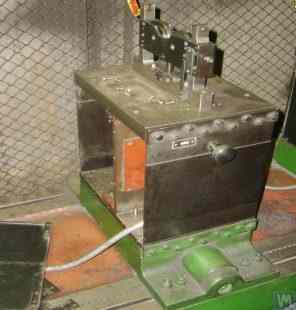
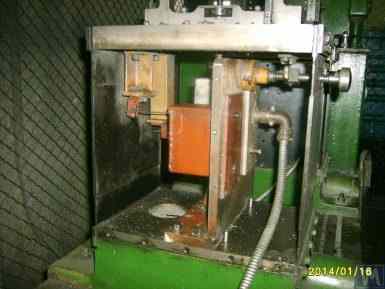
మూర్తి 2.9. ఫ్లాట్ స్ప్రింగ్స్తో సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషిన్ సపోర్ట్
- ఎ) సైడ్ వ్యూ;
- బి) ముందు వీక్షణ
ఔత్సాహిక తయారీదారులు తమ డిజైన్లలో ఇటువంటి మద్దతును తరచుగా ఉపయోగిస్తున్నందున, వారి నిర్మాణం యొక్క లక్షణాలను మరింత వివరంగా పరిశీలించడం ఉపయోగకరంగా ఉంటుంది. మూర్తి 2.9.aలో చూపిన విధంగా, ఈ మద్దతు మూడు ప్రధాన భాగాలను కలిగి ఉంటుంది:
- దిగువ మద్దతు ప్లేట్ 1: ముందు కుదురు మద్దతు కోసం, ప్లేట్ గైడ్లకు కఠినంగా జతచేయబడుతుంది; ఇంటర్మీడియట్ సపోర్ట్లు లేదా రియర్ స్పిండిల్ సపోర్ట్ల కోసం, దిగువ ప్లేట్ ఫ్రేమ్ గైడ్ల వెంట కదలగల క్యారేజ్గా రూపొందించబడింది.
- ఎగువ మద్దతు ప్లేట్ 2, మద్దతు యూనిట్లు మౌంట్ చేయబడిన దానిపై (రోలర్ మద్దతు 4, కుదురులు, ఇంటర్మీడియట్ బేరింగ్లు మొదలైనవి).
- రెండు ఫ్లాట్ స్ప్రింగ్స్ 3, దిగువ మరియు ఎగువ బేరింగ్ ప్లేట్లను కలుపుతోంది.
ఆపరేషన్ సమయంలో మద్దతుల కంపనం పెరిగే ప్రమాదాన్ని నివారించడానికి, ఇది బ్యాలెన్స్ చేయబడే రోటర్ వేగం పెరిగేటప్పుడు లేదా తగ్గేటప్పుడు సంభవించవచ్చు, మద్దతులో లాకింగ్ మెకానిజం ఉండవచ్చు (Fig. 2.9.b చూడండి). ఈ మెకానిజం ఒక దృఢమైన బ్రాకెట్ 5ను కలిగి ఉంటుంది, దీనిని మద్దతు యొక్క ఫ్లాట్ స్ప్రింగ్లలో ఒకదానికి అనుసంధానించబడిన ఎక్సెంట్రిక్ లాక్ 6 పట్టుకుంటుంది. లాక్ 6 మరియు బ్రాకెట్ 5 పట్టుకున్నప్పుడు, మద్దతు లాక్ చేయబడుతుంది, దీనివల్ల వేగం పెరిగేటప్పుడు మరియు తగ్గేటప్పుడు కంపనం పెరిగే ప్రమాదం తొలగిపోతుంది.
ఫ్లాట్ (ప్లేట్) స్ప్రింగ్లతో తయారు చేయబడిన మద్దతులను రూపకల్పన చేసేటప్పుడు, యంత్ర తయారీదారు వారి సహజ డోలనాల యొక్క ఫ్రీక్వెన్సీని అంచనా వేయాలి, ఇది స్ప్రింగ్ల దృఢత్వం మరియు సమతుల్య రోటర్ యొక్క ద్రవ్యరాశిపై ఆధారపడి ఉంటుంది. ఈ పరామితిని తెలుసుకోవడం వలన డిజైనర్ రోటర్ యొక్క కార్యాచరణ భ్రమణ పౌనఃపున్యాల పరిధిని స్పృహతో ఎంచుకోవడానికి అనుమతిస్తుంది, బ్యాలెన్సింగ్ సమయంలో మద్దతు యొక్క ప్రతిధ్వనించే డోలనాల ప్రమాదాన్ని నివారించవచ్చు.
మద్దతు యొక్క డోలనాల యొక్క సహజ పౌనఃపున్యాలను లెక్కించడం మరియు ప్రయోగాత్మకంగా నిర్ణయించడం కోసం సిఫార్సులు, అలాగే బ్యాలెన్సింగ్ యంత్రాల యొక్క ఇతర భాగాలు, విభాగం 3లో చర్చించబడ్డాయి.
ముందుగా గుర్తించినట్లుగా, ఫ్లాట్ (ప్లేట్) స్ప్రింగ్లను ఉపయోగించి సపోర్ట్ డిజైన్ యొక్క సరళత మరియు తయారీ సామర్థ్యం వివిధ ప్రయోజనాల కోసం బ్యాలెన్సింగ్ మెషీన్ల ఔత్సాహిక డెవలపర్లను ఆకర్షిస్తుంది, వీటిలో క్రాంక్షాఫ్ట్లు, ఆటోమోటివ్ టర్బోచార్జర్ రోటర్లు మొదలైన వాటిని బ్యాలెన్సింగ్ చేసే యంత్రాలు ఉన్నాయి.
ఉదాహరణగా, గణాంకాలు 2.10.a మరియు 2.10.b టర్బోచార్జర్ రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రం యొక్క సాధారణ వీక్షణ స్కెచ్ను ప్రదర్శిస్తాయి. ఈ యంత్రం తయారు చేయబడింది మరియు Penzaలోని LLC "SuraTurbo"లో అంతర్గత అవసరాల కోసం ఉపయోగించబడుతుంది.
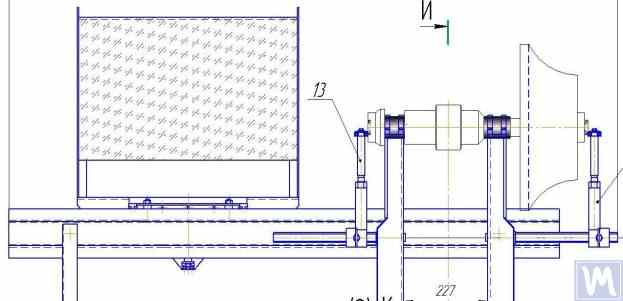
2.10.ఎ. టర్బోచార్జర్ రోటర్స్ బ్యాలెన్సింగ్ కోసం యంత్రం (సైడ్ వ్యూ)
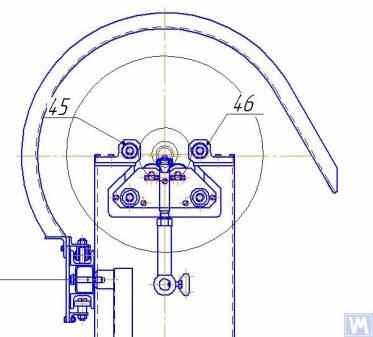
2.10.బి. టర్బోచార్జర్ రోటర్స్ బ్యాలెన్సింగ్ కోసం యంత్రం (ముందు మద్దతు వైపు నుండి చూడండి)
గతంలో చర్చించిన సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషీన్లతో పాటు, సాపేక్షంగా సరళమైన సాఫ్ట్ బేరింగ్ స్టాండ్లు కొన్నిసార్లు సృష్టించబడతాయి. ఈ స్టాండ్లు తక్కువ ఖర్చుతో వివిధ ప్రయోజనాల కోసం రోటరీ మెకానిజమ్ల యొక్క అధిక-నాణ్యత బ్యాలెన్సింగ్ను అనుమతిస్తాయి.
అటువంటి అనేక స్టాండ్లు క్రింద సమీక్షించబడ్డాయి, వీటిని సిలిండ్రికల్ కంప్రెషన్ స్ప్రింగ్లపై అమర్చిన ఫ్లాట్ ప్లేట్ (లేదా ఫ్రేమ్) ఆధారంగా నిర్మించారు. ఈ స్ప్రింగ్లు సాధారణంగా అలా ఎంపిక చేయబడతాయి, తద్వారా దానిపై అమర్చబడిన బాలన్సింగ్ యంత్రంతో ప్లేట్ యొక్క సహజ కంపన పౌనఃపున్యం, బాలన్సింగ్ సమయంలో ఆ యంత్రం యొక్క రోటర్ యొక్క భ్రమణ పౌనఃపున్యం కంటే 2 నుండి 3 రెట్లు తక్కువగా ఉంటుంది.
మూర్తి 2.11 P. Asharin ద్వారా ఇన్-హౌస్ ఉత్పత్తి కోసం తయారు చేయబడిన అబ్రేసివ్ వీల్ల బ్యాలెన్సింగ్ స్టాండ్ యొక్క ఫోటోను చూపిస్తుంది.
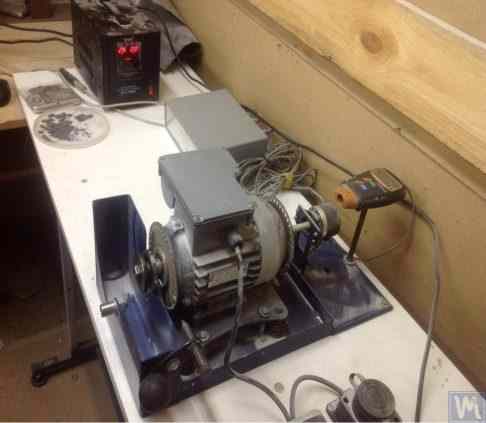
చిత్రం 2.11. అబ్రాసివ్ వీల్స్ బ్యాలెన్సింగ్ కోసం స్టాండ్
ఈ స్టాండ్ క్రింది ప్రధాన భాగాలతో కూడి ఉంది:
- ప్లేట్ 1, నాలుగు స్థూపాకార స్ప్రింగ్లు 2పై అమర్చబడింది;
- ఎలక్ట్రిక్ మోటార్ 3, దీని రోటర్ స్పిండల్గా కూడా పనిచేస్తుంది, దీనిపై మ్యాండ్రెల్ 4 స్థాపించబడింది, ఇది స్పిండల్పై అబ్రేసివ్ వీల్ను స్థాపించడానికి మరియు భద్రపరచడానికి ఉపయోగించబడుతుంది.
A key feature of this stand is the inclusion of a pulse sensor 5 for the rotational angle of the electric motor’s rotor, which is used as part of the measuring system of the stand (“Balanset 2C”) to determine the angular position for removing the corrective mass from the abrasive wheel.
మూర్తి 2.12 వాక్యూమ్ పంపుల బాలన్సింగ్ కోసం ఉపయోగించే స్టాండ్ యొక్క ఛాయాచిత్రం చూపబడింది. ఈ స్టాండ్ను JSC "Measurement Plant" ఆర్డర్ మేరకు అభివృద్ధి చేసింది.
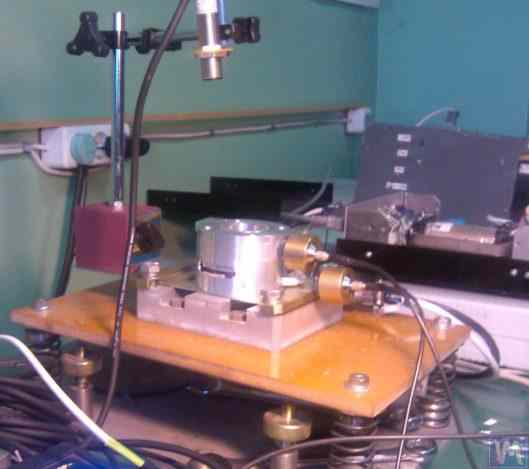
చిత్రం 2.12. JSC "Measurement Plant" చే తయారు చేయబడిన వాక్యూమ్ పంపుల బాలన్సింగ్ కోసం స్టాండ్
ఈ స్టాండ్ యొక్క ఆధారం కూడా దీనిని ఉపయోగిస్తుంది ప్లేట్ 1, సిలిండరికల్ స్ప్రింగ్లు 2 పై స్థాపించబడింది. ప్లేట్ 1 పై, వ్యాక్యూమ్ పంప్ 3 స్థాపించబడింది, ఇది 0 నుండి 60,000 RPM వరకు విస్తృతంగా వేగాలను మార్చగల స్వంత ఎలక్ట్రిక్ డ్రైవ్ను కలిగి ఉంది. కంపన సెన్సార్లు 4 పంప్ కేసింగ్పై స్థాపించబడ్డాయి, ఇవి రెండు వేర్వేరు సెక్షన్లలో వేర్వేరు ఎత్తులలో కంపనాలను కొలవడానికి ఉపయోగించబడతాయి.
For synchronization of the vibration measurement process with the rotational angle of the pump rotor, a laser phase angle sensor 5 is used on the stand. Despite the seemingly simplistic external construction of such stands, it allows achieving very high-quality balancing of the pump’s impeller.
ఉదాహరణకు, సబ్-క్రిటికల్ రొటేషనల్ ఫ్రీక్వెన్సీల వద్ద, పంప్ రోటర్ యొక్క అవశేష అసమతుల్యత ISO 21940-11 (గతంలో ISO 1940-1)లో నిర్వచించిన అత్యుత్తమ బ్యాలెన్స్ క్వాలిటీ గ్రేడ్ G0.4 యొక్క టాలరెన్స్ కంటే తక్కువగా ఉంది — ఇది ఇన్-హౌస్ బెంచ్ ఫలితం, ఇది ప్రమాణంలో పేర్కొన్న ఏ గ్రేడ్ కంటే కఠినమైన నామమాత్రపు G0.16కి సమానం.
8,000 RPM వరకు భ్రమణ వేగాల వద్ద బ్యాలెన్సింగ్ సమయంలో సాధించబడిన పంప్ కేసింగ్ యొక్క శేష కంపనం 0.01 mm/sec కంటే ఎక్కువ కాదు.
పైన వివరించిన యోజన ప్రకారం తయారు చేయబడిన బ్యాలెన్సింగ్ స్టాండ్లు ఫ్యాన్ల వంటి ఇతర మెకానిజంల బ్యాలెన్సింగ్లో కూడా ప్రభావవంతంగా ఉంటాయి. ఫ్యాన్ల బ్యాలెన్సింగ్ కోసం రూపొందించబడిన స్టాండ్ల ఉదాహరణలు చిత్రాలు 2.13 మరియు 2.14 లో చూపబడ్డాయి.
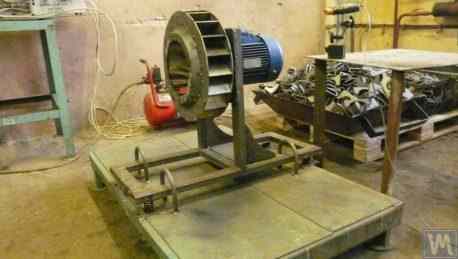
చిత్రం 2.13. ఫ్యాన్ ఇంపెల్లర్లు బ్యాలెన్సింగ్ కోసం స్టాండ్
అటువంటి స్టాండ్లపై సాధించిన ఫాన్ బాలన్సింగ్ నాణ్యత చాలా అధికంగా ఉంది. "Atlant-project" LLC నిపుణుల ప్రకారం, "Kinematics" LLC సిఫారసుల ఆధారంగా వారు రూపొందించిన స్టాండ్పై (చిత్రం 2.14 చూడండి), ఫాన్ల బాలన్సింగ్ సమయంలో సాధించిన అవశేష వైబ్రేషన్ స్థాయి 0.8 mm/s గా ఉంది. ఇది ISO 31350-2007 "వైబ్రేషన్. పారిశ్రామిక ఫాన్లు. ఉత్పత్తి చేయబడిన వైబ్రేషన్ మరియు బాలెన్స్ నాణ్యత కోసం అవసరాలు" ప్రకారం BV5 వర్గంలోని ఫాన్ల కోసం నిర్దేశించిన టాలరెన్స్ కంటే మూడు రెట్లు కంటే ఎక్కువ మెరుగ్గా ఉంది.
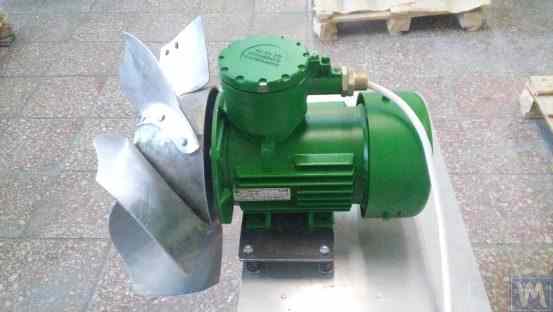
చిత్రం 2.14. పోడోల్స్క్లోని "Atlant-project" LLC చే తయారు చేయబడిన పేలుడు-నిరోధక పరికరాల ఫాన్ ఇంపెల్లర్ల బాలన్సింగ్ కోసం స్టాండ్
Similar data obtained at JSC “Lissant Fan Factory” show that such stands, used in the serial production of duct fans, consistently ensured a residual vibration not exceeding 0.1 mm/s.
2.2 హార్డ్ బేరింగ్ యంత్రాలు
హార్డ్ బేరింగ్ బ్యాలెన్సింగ్ మెషీన్లు ముందు చర్చించబడిన సాఫ్ట్ బేరింగ్ మెషీన్ల నుండి వాటి సపోర్ట్ల డిజైన్లో భిన్నంగా ఉంటాయి. వాటి సపోర్ట్లు సంక్లిష్ట స్లాట్లు (కట్-అవుట్లు) కలిగిన దృఢ ప్లేట్ల రూపంలో తయారు చేయబడ్డాయి. ఈ సపోర్ట్ల సహజ పౌనఃపున్యాలు మెషీన్పై బ్యాలెన్స్ చేయబడిన రోటర్ యొక్క గరిష్ట భ్రమణ పౌనఃపున్యాన్ని గణనీయంగా (కనీసం 2-3 రెట్లు) మించి ఉంటాయి.
హార్డ్ బేరింగ్ మెషీన్లు సాఫ్ట్ బేరింగ్ మెషీన్ల కంటే మరింత బహుముఖీనంగా ఉంటాయి, ఎందుకంటే అవి సాధారణంగా వాటి ద్రవ్యరాశి మరియు పరిమాణ లక్షణాల విస్తృత శ్రేణిలో రోటర్ల అధిక నాణ్యత బ్యాలెన్సింగ్ను అనుమతిస్తాయి. ఈ మెషీన్ల ముఖ్యమైన ప్రయోజనం ఏమిటంటే, అవి సాపేక్షంగా తక్కువ భ్రమణ వేగాల వద్ద రోటర్ల అధిక ఖచ్చితత్వ బ్యాలెన్సింగ్ను సాధ్యం చేస్తాయి, ఇది 200-500 RPM మరియు అంతకంటే తక్కువ శ్రేణిలో ఉండవచ్చు.
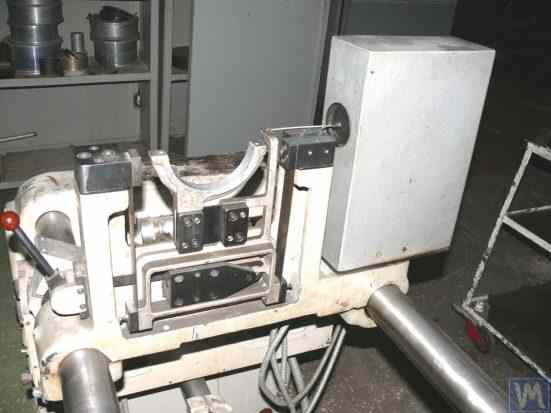
మూర్తి 2.15 shows a photograph of a typical Hard Bearing balancing machine manufactured by “K. Schenk.” From this figure, it is evident that individual parts of the support, formed by the intricate slots, have varying stiffness. Under the influence of the forces of rotor unbalance, this can lead to deformations (displacements) of some parts of the support relative to others. (In Figure 2.15, the stiffer part of the support is highlighted with a red dotted line, and its relatively compliant part is in blue).
అటువంటి సాపేక్ష వికృతులను కొలవడానికి, హార్డ్ బేరింగ్ మెషీన్లు ఫోర్స్ సెన్సార్లు లేదా నాన్-కంటాక్ట్ వైబ్రేషన్ డిస్ప్లేస్మెంట్ సెన్సార్లను సహితంగా వివిధ రకాల అత్యంత సున్నితమైన కంపన సెన్సార్లను ఉపయోగించవచ్చు.
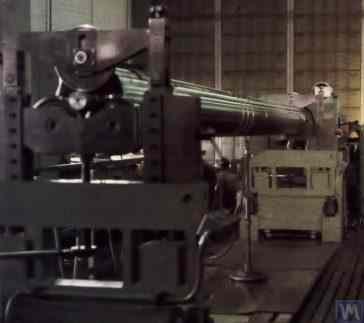
చిత్రం 2.15. "K. Schenk" తయారు చేసిన హార్డ్ బేరింగ్ బ్యాలన్సింగ్ మిషన్
As indicated by the analysis of requests received from customers for the “Balanset” series instruments, interest in manufacturing Hard Bearing machines for in-house use has been continuously increasing. This is facilitated by the widespread dissemination of advertising information about the design features of domestic balancing machines, which are used by amateur manufacturers as analogs (or prototypes) for their own developments.
"Balanset" సిరీస్ పరికరాల అనేక వినియోగదారుల అంతర్గత అవసరాల కోసం తయారు చేయబడిన హార్డ్ బేరింగ్ మిషన్ల కొన్ని రూపాంతరాలను పరిశీలిద్దాం.
చిత్రాలు 2.16.a – 2.16.d show photographs of a Hard Bearing machine designed for balancing drive shafts, which was manufactured by N. Obyedkov (city of Magnitogorsk). As seen in Fig. 2.16.a, the machine consists of a rigid frame 1, on which supports 2 (two spindle and two intermediate) are installed. The main spindle 3 of the machine is rotated by an asynchronous electric motor 4 via a belt drive. A frequency controller 6 is used to control the rotation speed of the electric motor 4. The machine is equipped with the “Balanset 4” measuring and computing system 5, which includes a measuring unit, a computer, four force sensors, and a phase angle sensor (sensors not shown in Fig. 2.16.a).
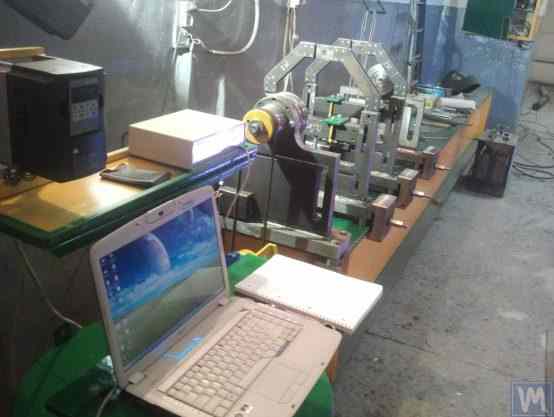
చిత్రం 2.16.a. N. Obyedkov (మ్యాగ్నిటోగోర్స్క్) ద్వారా తయారు చేయబడిన డ్రైవ్ షాఫ్ట్ల బ్యాలెన్సింగ్ హార్డ్ బేరింగ్ మెషీన్
చిత్రం 2.16.b ముందు గమనించినట్లుగా, అసింక్రోనస్ ఎలక్ట్రిక్ మోటార్ 4 నుండి బెల్ట్ డ్రైవ్ ద్వారా నడిపించబడే లీడింగ్ స్పిండల్ 3 తో మెషీన్ యొక్క ఫ్రంట్ సపోర్ట్ యొక్క ఫోటోను చూపిస్తుంది. ఈ సపోర్ట్ ఫ్రేమ్పై దృఢంగా స్థాపించబడింది.
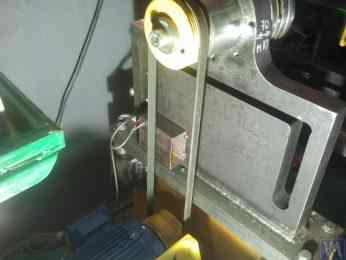
చిత్రం 2.16.b. ఫ్రంట్ (లిడింగ్) స్పిండిల్ సపోర్ట్.
చిత్రం 2.16.c మెషీన్ యొక్క రెండు మూవబుల్ ఇంటర్మీడియట్ సపోర్ట్లలో ఒకదాని యొక్క ఫోటోను ప్రదర్శిస్తుంది. ఈ సపోర్ట్ స్లైడ్లు 7 పై ఆధారపడి ఉంటుంది, ఇది ఫ్రేమ్ గైడ్ల వెంబడి దాని యొక్క అక్షీయ చలనానికి అనుమతిస్తుంది. ఈ సపోర్ట్ బ్యాలెన్స్ చేయబడిన డ్రైవ్ షాఫ్ట్ యొక్క ఇంటర్మీడియట్ బేరింగ్ యొక్క ఎత్తును స్థాపించడానికి మరియు సర్దుబాటు చేయడానికి రూపొందించబడిన ప్రత్యేక పరికరం 8 ను కలిగి ఉంది.
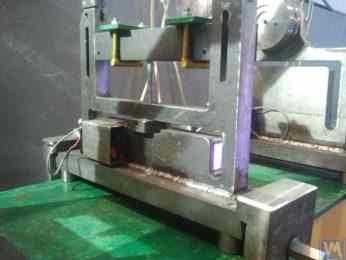
చిత్రం 2.16.c. మెషీన్ యొక్క ఇంటర్మీడియట్ మూవబుల్ సపోర్ట్
చిత్రం 2.16.d shows a photograph of the rear (driven) spindle support, which, like the intermediate supports, allows for movement along the machine frame’s guides.
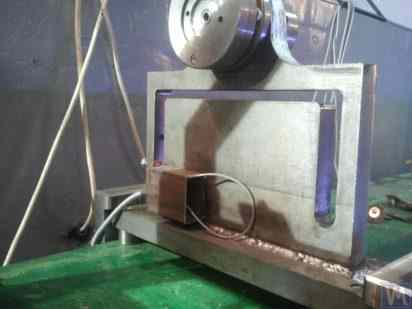
చిత్రం 2.16.d. వెనుక (డ్రైవెన్) స్పిండిల్ సపోర్ట్.
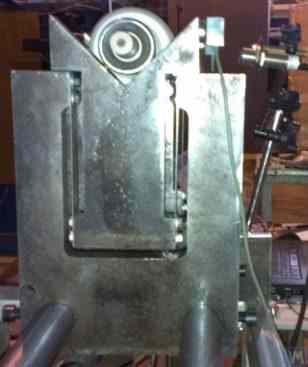
పైన చర్చించిన అన్ని సపోర్ట్లు ఫ్లాట్ బేస్లపై మౌంట్ చేయబడిన వర్టికల్ ప్లేట్లు. ప్లేట్లలో టీ-ఆకారంలోని స్లాట్లు ఉంటాయి (చూడండి చిత్రం 2.16.d), ఇవి సపోర్ట్ను ఒక అంతర్గత భాగం 9 ( మరింత దృఢత) మరియు ఒక బాహ్య భాగం 10 (తక్కువ దృఢత) గా విభజిస్తాయి. సపోర్ట్ యొక్క అంతర్గత మరియు బాహ్య భాగాల యొక్క వేర్వేరు దృఢత, బ్యాలెన్స్ చేయబడిన రోటర్ నుండి అసమతౌల్య బలాల కింద ఈ భాగాల మధ్య సాపేక్ష వైకల్యానికి దారితీయవచ్చు.
బల సెన్సార్లు సాధారణంగా హోమ్మేడ్ యంత్రాలలో సపోర్ట్ల యొక్క సాపేక్ష వైకల్యాన్ని కొలవడానికి ఉపయోగించబడతాయి. హార్డ్ బేరింగ్ బ్యాలెన్సింగ్ మెషిన్ సపోర్ట్ పై బల సెన్సార్ ఎలా ఇన్స్టాల్ చేయబడిందో దానికి ఒక ఉదాహరణ చిత్రం 2.16.e లో చూపబడింది. ఈ చిత్రంలో కనిపించినట్లుగా, బల సెన్సార్ 11 సపోర్ట్ యొక్క అంతర్గత భాగం యొక్క పక్క ఉపరితలంపై బోల్ట్ 12 ద్వారా నొక్కబడుతుంది, ఇది సపోర్ట్ యొక్క బాహ్య భాగంలోని థ్రెడెడ్ హోల్ గుండా వెళ్తుంది.
బల సెన్సార్ 11 యొక్క మొత్తం తలంపై బోల్ట్ 12 యొక్క సమాన పీడనాన్ని నిర్ధారించడానికి, దాని మరియు సెన్సార్ మధ్య ఫ్లాట్ వాషర్ 13 ఉంచబడుతుంది.
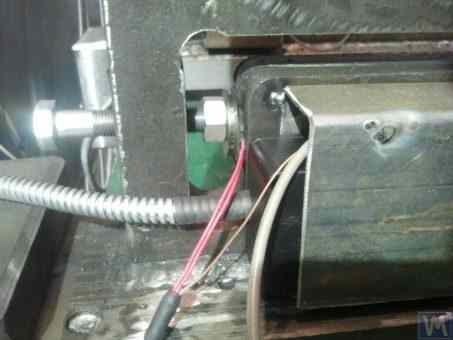
చిత్రం 2.16.d. సపోర్ట్ పై బల సెన్సార్ ఇన్స్టాలేషన్ యొక్క ఉదాహరణ.
During the operation of the machine, the forces of imbalance from the balanced rotor act through the support units (spindles or intermediate bearings) on the outer part of the support, which begins to cyclically move (deform) relative to its inner part at the frequency of rotor rotation. This results in a variable force acting on sensor 11, proportional to the imbalance force. Under its influence, an electrical signal proportional to the magnitude of the rotor’s imbalance is generated at the output of the force sensor.
Signals from force sensors, installed on all supports, are fed into the machine’s measuring and computing system, where they are used to determine the parameters of the corrective weights.
చిత్రం 2.17.a. "స్క్రూ" షాఫ్ట్ల బాలన్సింగ్ కోసం ఉపయోగించే అత్యంత ప్రత్యేకీకరించిన హార్డ్ బేరింగ్ మిషన్ యొక్క ఛాయాచిత్రం చూపబడింది. ఈ మిషన్ LLC "Ufatverdosplav" యొక్క అంతర్గత వినియోగం కోసం తయారు చేయబడింది.
చిత్రంలో చూసినట్లుగా, యంత్రం యొక్క స్పిన్-అప్ మెకానిజం సరళీకృత నిర్మాణాన్ని కలిగి ఉంది, ఇది క్రింది ప్రధాన భాగాలను కలిగి ఉంటుంది:
- వెల్డెడ్ ఫ్రేమ్ 1, బెడ్గా పనిచేస్తోంది;
- రెండు స్థిర మద్దతు 2, ఫ్రేమ్కు దృఢంగా బిగించబడింది;
- ఎలక్ట్రిక్ మోటార్ 3, ఇది బ్యాలెన్స్డ్ షాఫ్ట్ (స్క్రూ) 5ని బెల్ట్ డ్రైవ్ ద్వారా నడుపుతుంది 4.
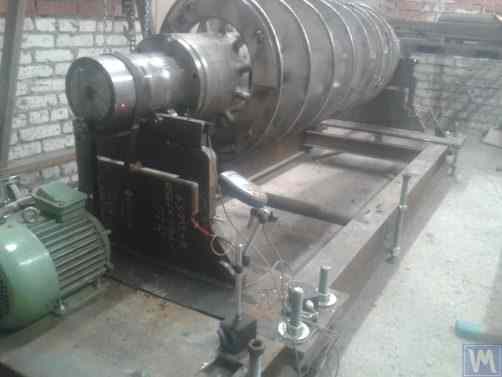
చిత్రం 2.17.a. LLC "Ufatverdosplav" చే తయారు చేయబడిన స్క్రూ షాఫ్ట్ల బాలన్సింగ్ కోసం హార్డ్ బేరింగ్ మిషన్
యంత్రం యొక్క 2 మద్దతులు T- ఆకారపు స్లాట్లతో నిలువుగా వ్యవస్థాపించబడిన స్టీల్ ప్లేట్లు. ప్రతి మద్దతు ఎగువన, రోలింగ్ బేరింగ్లను ఉపయోగించి తయారు చేయబడిన మద్దతు రోలర్లు ఉన్నాయి, దానిపై సమతుల్య షాఫ్ట్ 5 తిరుగుతుంది.
రోటర్ అసమతుల్యత చర్యలో సంభవించే మద్దతు యొక్క వైకల్పనాన్ని కొలిచేందుకు, ఫోర్స్ సెన్సార్లు 6 ఉపయోగించబడతాయి (Fig. 2.17.b చూడండి), ఇవి మద్దతు యొక్క స్లాట్లలో ఇన్స్టాల్ చేయబడతాయి. ఈ సెన్సార్లు "బాలన్సెట్ 1" పరికరానికి అనుసంధానించబడి ఉన్నాయి, ఇది ఈ మెషీన్లో కొలిచే మరియు కంప్యూటింగ్ సిస్టమ్గా ఉపయోగించబడుతుంది.
యంత్రం యొక్క స్పిన్-అప్ మెకానిజం యొక్క సాపేక్ష సరళత ఉన్నప్పటికీ, ఇది స్క్రూల యొక్క తగినంత అధిక-నాణ్యత బ్యాలెన్సింగ్ను అనుమతిస్తుంది, ఇది Fig. 2.17.a.లో చూసినట్లుగా, సంక్లిష్టమైన హెలికల్ ఉపరితలం కలిగి ఉంటుంది.
LLC "Ufatverdosplav" ప్రకారం, బాలన్సింగ్ ప్రక్రియలో ఈ మిషన్పై స్క్రూ యొక్క ప్రారంభ అసమతుల్యత దాదాపు 50 రెట్లు తగ్గింది.
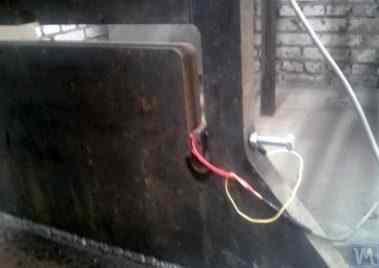
చిత్రం 2.17.b. ఫోర్స్ సెన్సార్తో బ్యాలెన్సింగ్ స్క్రూ షాఫ్ట్ల కోసం హార్డ్ బేరింగ్ మెషిన్ సపోర్ట్
సాధించిన అవశేష అసమతుల్యత స్క్రూ యొక్క మొదటి ప్లేన్లో 3552 g*mm (185 mm వ్యాసార్థంలో 19.2 g), మరియు రెండవ ప్లేన్లో 2220 g*mm (185 mm వ్యాసార్థంలో 12.0 g) గా ఉంది. 500 kg బరువున్న మరియు 3500 RPM రొటేషనల్ ఫ్రీక్వెన్సీలో పనిచేసే రోటర్కు, ఈ అసమతుల్యత ISO 21940-11 (గతంలో ISO 1940-1) ప్రకారం క్లాస్ G6.3కి అనుగుణంగా ఉంటుంది, ఇది దాని సాంకేతిక డాక్యుమెంటేషన్లో పేర్కొన్న అవసరాలను తీరుస్తుంది.
విభిన్న పరిమాణాల రెండు హార్డ్ బేరింగ్ బ్యాలెన్సింగ్ మెషీన్ల కోసం సపోర్టుల యొక్క ఏకకాల ఇన్స్టాలేషన్ కోసం ఒకే బేస్ను ఉపయోగించడంతో కూడిన అసలు డిజైన్ (Fig. 2.18 చూడండి), SV మోరోజోవ్ ప్రతిపాదించారు. తయారీదారు యొక్క ఉత్పత్తి ఖర్చులను తగ్గించడానికి అనుమతించే ఈ సాంకేతిక పరిష్కారం యొక్క స్పష్టమైన ప్రయోజనాలు:
- ఉత్పత్తి స్థలాన్ని ఆదా చేయడం;
- రెండు వేర్వేరు యంత్రాలను ఆపరేట్ చేయడానికి వేరియబుల్ ఫ్రీక్వెన్సీ డ్రైవ్తో ఒక ఎలక్ట్రిక్ మోటారును ఉపయోగించడం;
- రెండు వేర్వేరు యంత్రాలను నిర్వహించడానికి ఒక కొలిచే వ్యవస్థను ఉపయోగించడం.

చిత్రం 2.18. S.V. Morozov తయారు చేసిన హార్డ్ బేరింగ్ బ్యాలన్సింగ్ మిషన్ ("Tandem")
3. బ్యాలెన్సింగ్ మెషీన్స్ యొక్క ప్రాథమిక యూనిట్లు మరియు మెకానిజమ్స్ నిర్మాణం కోసం అవసరాలు
3.1 బేరింగ్లు
3.1.1. బేరింగ్ డిజైన్ యొక్క సిద్ధాంతపరమైన ఆధారాలు
In the previous section, the main design executions of Soft Bearing and Hard Bearing supports for balancing machines were discussed in detail. A crucial parameter that designers must consider when designing and manufacturing these supports is their natural frequencies of oscillation. This is important because the measurement of not only the amplitude of vibration (cyclic deformation) of the supports but also the phase of vibration is required for calculating the parameters of corrective weights by the machine’s measuring and computing systems.
If the natural frequency of a support coincides with the rotation frequency of the balanced rotor (support resonance), accurate measurement of amplitude and phase of vibration is practically impossible. This is clearly illustrated in the graphs showing changes in amplitude and phase of the support’s oscillations as a function of the rotational frequency of the balanced rotor (see Fig. 3.1).
ఈ గ్రాఫ్ల నుండి, సమతుల్యం చేయబడిన రోటర్ యొక్క భ్రమణ ఫ్రీక్వెన్సీ మద్దతు డోలనాల సహజ పౌనఃపున్యానికి దగ్గరవుతున్నప్పుడు (అంటే, fp/fo నిష్పత్తి 1కి దగ్గరగా ఉన్నప్పుడు), మద్దతు యొక్క రెసొనెన్స్ డోలనాలతో సంబంధం ఉన్న ఆంప్లిట్యూడ్లో గణనీయమైన పెరుగుదల ఉంటుందని తెలుస్తుంది (Fig. 3.1.a చూడండి). అదే సమయంలో, గ్రాఫ్ 3.1.b రెసొనెన్స్ జోన్లో దశ కోణం ∆F°లో పదునైన మార్పు ఉంటుందని చూపిస్తుంది, ఇది 180° వరకు చేరుకోగలదు.
మరో మాటలో చెప్పాలంటే, రెసొనెన్స్ జోన్లో ఏదైనా మెకానిజాన్ని బ్యాలెన్స్ చేసేటప్పుడు, దాని భ్రమణ ఫ్రీక్వెన్సీలో చిన్న మార్పులు కూడా దాని కంపనం యొక్క ఆంప్లిట్యూడ్ మరియు దశ యొక్క కొలత ఫలితాలలో గణనీయమైన అస్థిరతకు దారితీయవచ్చు, ఇది దిద్దుబాటు బరువుల పారామితులను లెక్కించడంలో లోపాలకు దారితీసి, బ్యాలెన్సింగ్ నాణ్యతను ప్రతికూలంగా ప్రభావితం చేస్తుంది.
The above graphs confirm earlier recommendations that for Hard Bearing machines, the upper limit of the rotor’s operational frequencies should be (at least) 2-3 times lower than the natural frequency of the support, fo. For Soft Bearing machines, the lower limit of permissible operational frequencies of the balanced rotor should (at least) be 2-3 times higher than the natural frequency of the support.
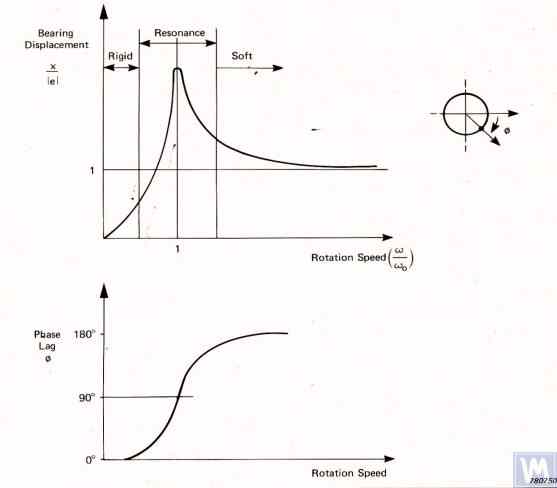
చిత్రం 3.1. భ్రమణ ఫ్రీక్వెన్సీ మార్పుల ఫలితంగా బ్యాలెన్సింగ్ మెషీన్ మద్దతు యొక్క కంపనాల సాపేక్ష ఆంప్లిట్యూడ్ మరియు దశలో మార్పులను చూపే గ్రాఫ్లు.
- Ад – సపోర్ట్ యొక్క డైనమిక్ కంపనాల ఆంప్లిట్యూడ్;
- e = m*r / M - సమతుల్యం చేయబడిన రోటర్ యొక్క నిర్దిష్ట అసమతుల్యత;
- m – రోటర్ యొక్క అసమతుల్య ద్రవ్యరాశి;
- M – రోటర్ యొక్క ద్రవ్యరాశి;
- r – రోటర్పై అసమతుల్య ద్రవ్యరాశి ఉన్న వ్యాసార్ధం;
- fp – రోటర్ యొక్క భ్రమణ పౌనఃపున్యం;
- fo – సపోర్ట్ యొక్క కంపనాల సహజ పౌనఃపున్యం
అందించిన సమాచారాన్ని పరిగణనలోకి తీసుకుంటే, యంత్రాన్ని దాని మద్దతుల రెసొనెన్స్ ప్రాంతంలో (Fig. 3.1లో ఎరుపు రంగులో హైలైట్ చేయబడింది) నడపడం సిఫారసు చేయబడదు. Fig. 3.1లో చూపిన గ్రాఫ్లు రోటర్ యొక్క ఒకే అసమతుల్యతల వద్ద, Soft Bearing యంత్ర మద్దతులపై వాస్తవ కంపనాలు Soft Bearing యంత్ర మద్దతులపై సంభవించే వాటి కంటే గణనీయంగా తక్కువగా ఉన్నాయని కూడా చూపిస్తాయి.
దీని నుండి, Hard Bearing యంత్రాలలో మద్దతుల కంపనాలను కొలవడానికి ఉపయోగించే సెన్సార్లు Soft Bearing యంత్రాలలో ఉన్న వాటి కంటే ఎక్కువ సున్నితత్వాన్ని కలిగి ఉండాలని తెలుస్తుంది. ఈ నిర్ధారణకు సెన్సార్ల వినియోగం యొక్క వాస్తవ అభ్యాసం మంచి మద్దతునిస్తుంది, ఇది Soft Bearing బ్యాలెన్సింగ్ యంత్రాలలో విజయవంతంగా ఉపయోగించే అబ్సొల్యూట్ వైబ్రేషన్ సెన్సార్లు (వైబ్రో-యాక్సిలరోమీటర్లు మరియు/లేదా వైబ్రో-వెలాసిటీ సెన్సార్లు) తరచుగా Hard Bearing యంత్రాలపై అవసరమైన బ్యాలెన్సింగ్ నాణ్యతను సాధించలేకపోతాయని చూపిస్తుంది.
ఈ యంత్రాలపై, బల సెన్సార్లు లేదా అత్యంత సున్నితమైన డిస్ప్లేస్మెంట్ సెన్సార్ల వంటి సాపేక్ష కంపన సెన్సార్లను ఉపయోగించాలని సిఫారసు చేయబడింది.
3.1.2. గణన పద్ధతులను ఉపయోగించి మద్దతుల సహజ పౌనఃపున్యాలను అంచనా వేయడం
ఒక డిజైనర్ ఫార్ములా 3.1ని ఉపయోగించి మద్దతు fo యొక్క సహజ పౌనఃపున్యం యొక్క సుమారు (అంచనా) గణనను నిర్వహించవచ్చు, దీనిని సరళంగా ఒక డిగ్రీ స్వేచ్ఛ కలిగిన కంపన వ్యవస్థగా పరిగణించడం ద్వారా, ఇది (Fig. 2.19.a చూడండి) K దృఢత్వం కలిగిన స్ప్రింగ్పై డోలనం చెందుతున్న M ద్రవ్యరాశిగా సూచించబడుతుంది.
సౌష్ఠవ ఇంటర్-బేరింగ్ రోటర్ కోసం గణనలో ఉపయోగించే ద్రవ్యరాశి Mని ఫార్ములా 3.2 ద్వారా అంచనా వేయవచ్చు.
ఇక్కడ Mo అనేది మద్దతు యొక్క కదిలే భాగం యొక్క ద్రవ్యరాశి kg లో; Mr అనేది సమతుల్యం చేయబడిన రోటర్ యొక్క ద్రవ్యరాశి kg లో; n అనేది సమతుల్యంలో పాల్గొనే యంత్రం మద్దతుల సంఖ్య.
సపోర్ట్ యొక్క దృఢత్వం K ను ఫార్ములా 3.3 ఆధారంగా లెక్కిస్తారు, ఇందులో స్థిర బలం P తో లోడ్ చేసినప్పుడు సపోర్ట్ యొక్క వికృతి ΔL ను కొలవడం జరుగుతుంది (చిత్రాలు 3.2.a మరియు 3.2.b చూడండి).
ఇక్కడ ΔL అనేది మీటర్లలో మద్దతు యొక్క వైకల్యం; P అనేది న్యూటన్లలో స్థిర బలం.
లోడింగ్ బలం P యొక్క పరిమాణాన్ని బలం-కొలత సాధనం (ఉదా., డైనమోమీటర్) ఉపయోగించి కొలవవచ్చు. సపోర్ట్ యొక్క స్థానభ్రంశం ΔL ను రేఖీయ స్థానభ్రంశాలను కొలవడానికి ఉపయోగించే పరికరం (ఉదా., డయల్ ఇండికేటర్) ఉపయోగించి నిర్ణయిస్తారు.
3.1.3. సపోర్ట్ల సహజ పౌనఃపున్యాలను నిర్ణయించే ప్రయోగాత్మక పద్ధతులు
Given that the above-discussed calculation of natural frequencies of supports, performed using a simplified method, can lead to significant errors, most amateur developers prefer to determine these parameters by experimental methods. For this, they utilize capabilities provided by modern vibration measuring systems of balancing machines, including the “Balanset” series instruments.
3.1.3.1. ఇంపాక్ట్ ఎక్సైటేషన్ పద్ధతి ద్వారా సపోర్ట్ల సహజ పౌనఃపున్యాలను నిర్ణయించడం
ప్రభావ ప్రేరణ పద్ధతి అనేది సపోర్ట్ లేదా ఏదైనా ఇతర యంత్ర భాగం యొక్క కంపనాల సహజ పౌనఃపున్యాన్ని నిర్ణయించడానికి అత్యంత సరళమైన మరియు అత్యంత సాధారణమైన మార్గం. ఇది ఏదైనా వస్తువు, ఉదాహరణకు గంట (చిత్రం 3.3 చూడండి), ప్రభావ ప్రేరణకు గురైనప్పుడు, దాని ప్రతిస్పందన క్రమంగా క్షీణించే కంపన ప్రతిస్పందనగా కనిపిస్తుంది అనే వాస్తవంపై ఆధారపడి ఉంటుంది. కంపన సిగ్నల్ యొక్క పౌనఃపున్యం వస్తువు యొక్క నిర్మాణాత్మక లక్షణాలచే నిర్ణయించబడుతుంది మరియు దాని సహజ కంపనాల పౌనఃపున్యంతో సరిపోలుతుంది. కంపనాల ప్రభావ ప్రేరణ కోసం, రబ్బర్ మాలెట్ లేదా సాధారణ మాలెట్ వంటి ఏదైనా బరువైన సాధనాన్ని ఉపయోగించవచ్చు.
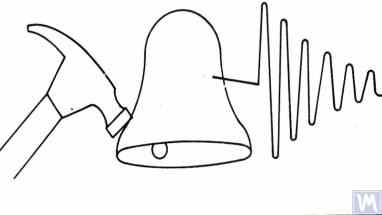
చిత్రం 3.3. వస్తువు యొక్క సహజ పౌనఃపున్యాలను నిర్ణయించడానికి ఉపయోగించే ప్రభావ ప్రేరణ యొక్క రేఖాచిత్రం
హామర్ యొక్క ద్రవ్యరాశి సుమారుగా ప్రేరేపించబడే వస్తువు యొక్క ద్రవ్యరాశిలో 10% ఉండాలి. కంపన ప్రతిస్పందనను పట్టుకోవడానికి, పరిశీలనలో ఉన్న వస్తువుపై కంపన సెన్సార్ను అమర్చాలి, దాని కొలత అక్షం ప్రభావ ప్రేరణ దిశతో సమలేఖనంలో ఉండాలి. కొన్ని సందర్భాల్లో, శబ్దం కొలత పరికరం నుండి మైక్రోఫోన్ను వస్తువు యొక్క కంపన ప్రతిస్పందనను గ్రహించడానికి సెన్సార్గా ఉపయోగించవచ్చు.
The vibrations of the object are converted into an electrical signal by the sensor, which is then sent to a measuring instrument, such as the input of a spectrum analyzer. This instrument records the time function and the spectrum of the decaying vibrational process (see Fig. 3.4), analysis of which allows determining the frequency (frequencies) of the object’s natural vibrations.

చిత్రం 3.5. పరిశీలించబడే నిర్మాణం యొక్క క్షీణించే ప్రభావ కంపనాల యొక్క సమయ ఫంక్షన్ గ్రాఫ్లు మరియు స్పెక్ట్రమ్ను చూపించే ప్రోగ్రామ్ ఇంటర్ఫేస్
చిత్రం 3.5 లో ప్రదర్శించబడిన స్పెక్ట్రమ్ గ్రాఫ్ యొక్క విశ్లేషణ (పని విండో యొక్క క్రింది భాగం చూడండి) పరిశీలించబడే నిర్మాణం యొక్క సహజ కంపనాల ప్రధాన భాగం, గ్రాఫ్ యొక్క అబ్సిస్సా అక్షంతో సంబంధం కలిగి, 9.5 Hz పౌనఃపున్యం వద్ద సంభవిస్తుందని చూపిస్తుంది. ఈ పద్ధతిని సాఫ్ట్ బేరింగ్ మరియు హార్డ్ బేరింగ్ బ్యాలెన్సింగ్ యంత్ర సపోర్ట్ల యొక్క సహజ కంపనాల అధ్యయనాల కోసం సిఫార్సు చేయవచ్చు.
3.1.3.2. కోస్టింగ్ మోడ్లో సపోర్ట్ల సహజ పౌనఃపున్యాలను నిర్ణయించడం
In some cases, the natural frequencies of supports can be determined by cyclically measuring the amplitude and phase of vibration “on the coast.” In implementing this method, the rotor installed on the examined machine is initially accelerated to its maximum rotation speed, after which its drive is disconnected, and the frequency of the disturbing force associated with the rotor’s imbalance gradually decreases from maximum to the point of stop.
ఈ సందర్భంలో, సపోర్ట్ల సహజ పౌనఃపున్యాలను రెండు లక్షణాల ద్వారా నిర్ణయించవచ్చు:
- రెసొనెన్స్ ప్రాంతాల్లో గమనించబడే కంపన ఆంప్లిట్యూడ్లో స్థానిక జంప్ ద్వారా;
- ఆంప్లిట్యూడ్ జంప్ యొక్క ప్రాంతంలో గమనించబడే కంపన ఫేజ్లో తీవ్రమైన మార్పు (180° వరకు) ద్వారా.
"Balanset" సిరీస్ పరికరాలలో, వస్తువుల సహజ పౌనఃపున్యాలను "కోస్టింగ్" దశలో గుర్తించడానికి "Vibrometer" మోడ్ ("Balanset 1") లేదా "Balancing. Monitoring" మోడ్ ("Balanset 2C" మరియు "Balanset 4") ఉపయోగించవచ్చు, ఇవి రోటర్ యొక్క తిరిగే వేగం వద్ద కంపనం యొక్క వ్యాప్తి మరియు దశలను చక్రాకారంగా కొలవడానికి అనుమతిస్తాయి.
అంతేకాక, "Balanset 1" సాఫ్ట్వేర్ అదనంగా ఒక ప్రత్యేక "Graphs. Coasting" మోడ్ను కలిగి ఉంటుంది, ఇది తిరిగే పౌనఃపున్యం మారుతున్న కొద్దీ కోస్టింగ్ దశలో మద్దతు కంపనాల వ్యాప్తి మరియు దశలో మార్పుల గ్రాఫ్లను రూపొందించడానికి అనుమతిస్తుంది, ఇది అనుర అనుర నాదాలను నిర్ధారించే ప్రక్రియను గణనీయంగా సులభతరం చేస్తుంది.
స్పష్టమైన కారణాల వల్ల (సెక్షన్ 3.1.1 చూడండి), కోస్ట్పై సపోర్ట్ల యొక్క సహజ పౌనఃపున్యాలను గుర్తించే పద్ధతిని సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ యంత్రాల అధ్యయన సందర్భంలో మాత్రమే ఉపయోగించవచ్చు, ఇక్కడ రోటర్ భ్రమణ యొక్క పని పౌనఃపున్యాలు సపోర్ట్ల యొక్క అడ్డు దిశలో సహజ పౌనఃపున్యాలను గణనీయంగా మించి ఉంటాయి.
హార్డ్ బేరింగ్ యంత్రాల సందర్భంలో, ఇక్కడ కోస్ట్ సమయంలో సపోర్ట్ల కంపనాలను ప్రేరేపించే రోటర్ భ్రమణ యొక్క పని పౌనఃపున్యాలు సపోర్ట్ల యొక్క సహజ పౌనఃపున్యాల కంటే గణనీయంగా తక్కువగా ఉంటాయి, ఈ పద్ధతిని ఉపయోగించడం ప్రాక్టికల్గా అసాధ్యం.
3.1.4. బ్యాలెన్సింగ్ యంత్రాల కోసం సపోర్ట్లను రూపకల్పన మరియు తయారీ చేయడానికి ఆచరణాత్మక సిఫార్సులు
3.1.2. గణన పద్ధతుల ద్వారా సపోర్ట్ల సహజ పౌనఃపున్యాలను లెక్కించడం
పైన చర్చించిన లెక్కింపు పద్ధతిని ఉపయోగించి సపోర్ట్ల సహజ పౌనఃపున్యాలను లెక్కించడం రెండు దిశలలో జరగవచ్చు:
- సపోర్ట్ల అడ్డు దిశలో, ఇది రోటర్ అసమతౌల్యత బలాల వల్ల కలిగే వాటి కంపనాలను కొలిచే దిశతో సరిపోలుతుంది;
- అక్షీయ దిశలో, ఇది యంత్ర సపోర్ట్లపై మౌంట్ చేయబడిన బ్యాలెన్స్ చేయబడిన రోటర్ యొక్క భ్రమణ అక్షంతో సరిపోలుతుంది.
Calculating the natural frequencies of supports in the vertical direction requires the use of a more complex calculation technique, which (in addition to the parameters of the support and balanced rotor itself) must take into account the parameters of the frame and the specifics of the machine’s installation on the foundation. This method is not discussed in this publication. Analysis of formula 3.1 allows for some simple recommendations that should be considered by machine designers in their practical activities. In particular, the natural frequency of a support can be altered by changing its stiffness and/or mass. Increasing the stiffness increases the natural frequency of the support, while increasing the mass decreases it. These changes have a non-linear, square-inverse relationship. For example, doubling the stiffness of the support increases its natural frequency only by a factor of 1.4. Similarly, doubling the mass of the moving part of the support reduces its natural frequency only by a factor of 1.4.
3.1.4.1. ఫ్లాట్ ప్లేట్ స్ప్రింగ్లతో కూడిన సాఫ్ట్ బేరింగ్ యంత్రాలు
Several design variations of balancing machine supports made with flat springs have been discussed above in section 2.1 and illustrated in Figures 2.7 – 2.9. According to our information, such designs are most commonly used in machines intended for balancing drive shafts.
As an example, let’s consider the spring parameters used by one of the clients (LLC “Rost-Service”, St. Petersburg) in the manufacturing of their own machine supports. This machine was intended for balancing 2, 3, and 4-support drive shafts, with a mass not exceeding 200 kg. The geometric dimensions of the springs (height * width * thickness) used in the supports of the leading and driven spindles of the machine, chosen by the client, were respectively 300
The natural frequency of the unloaded support, determined experimentally by the impact excitation method using the standard measuring system of the “Balanset 4” machine, was found to be 11 – 12 Hz. At such a natural frequency of vibrations of the supports, the recommended rotational frequency of the balanced rotor during balancing should not be lower than 22-24 Hz (1320 – 1440 RPM).
అదే తయారీదారు మధ్యవర్తి మద్దతులపై ఉపయోగించిన ఫ్లాట్ స్ప్రింగ్ల జ్యామితీయ కొలతలు వరుసగా 200*200*3 mm గా ఉన్నాయి. అంతేకాక, అధ్యయనాలు చూపినట్లుగా, ఈ మద్దతుల సహజ పౌనఃపున్యాలు అధికంగా ఉండి 13-14 Hz కు చేరాయి.
Based on the test results, the manufacturers of the machine were advised to align (equalize) the natural frequencies of the spindle and intermediate supports. This should facilitate the selection of the range of operational rotational frequencies of the drive shafts during balancing and avoid potential instabilities of the measuring system’s readings due to the supports entering the area of resonant vibrations.
ఫ్లాట్ స్ప్రింగ్లపై సపోర్ట్ల యొక్క కంపనాల సహజ పౌనఃపున్యాలను సర్దుబాటు చేసే పద్ధతులు స్పష్టంగా ఉన్నాయి. ఈ సర్దుబాటును ఫ్లాట్ స్ప్రింగ్ల యొక్క జ్యామితీయ పరిమాణాలు లేదా ఆకారాన్ని మార్చడం ద్వారా సాధించవచ్చు, ఇది ఉదాహరణకు వాటి దృఢత్వాన్ని తగ్గించే రేఖాంశ లేదా అడ్డు స్లాట్లను మిల్లింగ్ చేయడం ద్వారా సాధించబడుతుంది.
ముందుగా పేర్కొన్నట్లుగా, అటువంటి సర్దుబాటు యొక్క ఫలితాల ధృవీకరణను సెక్షన్లు 3.1.3.1 మరియు 3.1.3.2 లో వివరించిన పద్ధతులను ఉపయోగించి సపోర్ట్ల కంపనాల సహజ పౌనఃపున్యాలను గుర్తించడం ద్వారా నిర్వహించవచ్చు.
చిత్రం 3.6 A. Sinitsyn తన యంత్రాలలో ఒకదానిలో ఉపయోగించిన ఫ్లాట్ స్ప్రింగ్లపై సపోర్ట్ డిజైన్ యొక్క క్లాసిక్ వెర్షన్ను ప్రదర్శిస్తుంది. చిత్రంలో చూపినట్లుగా, సపోర్ట్లో ఈ క్రింది భాగాలు ఉంటాయి:
- ఎగువ ప్లేట్ 1;
- రెండు ఫ్లాట్ స్ప్రింగ్లు 2 మరియు 3;
- దిగువ ప్లేట్ 4;
- స్టాప్ బ్రాకెట్ 5.
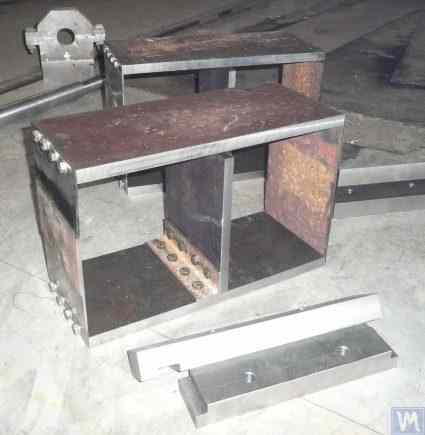
చిత్రం 3.6. ఫ్లాట్ స్ప్రింగ్లపై సపోర్ట్ డిజైన్ వేరియేషన్
సపోర్ట్ యొక్క ఎగువ ప్లేట్ 1 ను స్పిండిల్ లేదా ఇంటర్మీడియట్ బేరింగ్ను మౌంట్ చేయడానికి ఉపయోగించవచ్చు. సపోర్ట్ యొక్క ఉద్దేశ్యాన్ని బట్టి, దిగువ ప్లేట్ 4 ను యంత్ర గైడ్లకు దృఢంగా అతుక్కుపోయేలా చేయవచ్చు లేదా మూవబుల్ స్లైడ్లపై స్థాపించవచ్చు, ఇది సపోర్ట్ను గైడ్ల వెంబడి కదిలించడానికి అనుమతిస్తుంది. బ్రాకెట్ 5 ను సపోర్ట్కు లాకింగ్ మెకానిజమ్ను ఇన్స్టాల్ చేయడానికి ఉపయోగిస్తారు, ఇది బ్యాలెన్స్ చేయబడిన రోటర్ యొక్క త్వరణం మరియు మందగింపు సమయంలో దానిని భద్రంగా ఫిక్స్ చేయడానికి అనుమతిస్తుంది.
Flat springs for Soft Bearing machine supports should be made from leaf-spring or high-quality alloyed steel. The use of ordinary structural steels with a low yield strength is not advisable, as they may develop residual deformation under static and dynamic loads during operation, leading to a reduction in the machine’s geometric accuracy and even to the loss of support stability.
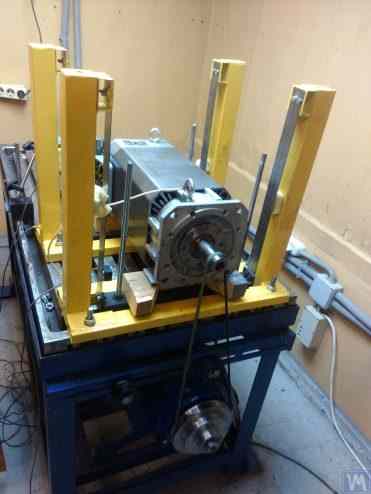
చిత్రం 3.7. ఎలక్ట్రిక్ మోటార్ రోటర్ల బ్యాలెన్సింగ్ కోసం యంత్రం, అసెంబుల్ చేయబడింది, A. మొఖోవ్ చే అభివృద్ధి చేయబడింది.
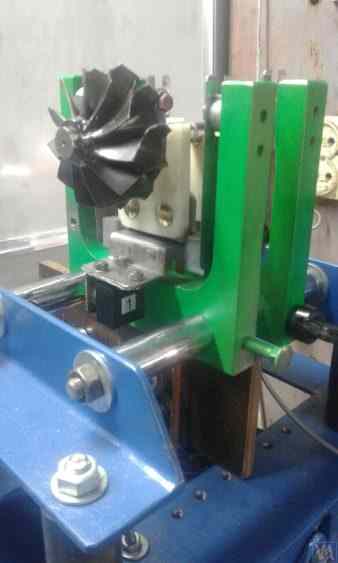
చిత్రం 3.8. టర్బోపంప్ రోటర్ల బ్యాలెన్సింగ్ కోసం యంత్రం, G. గ్లాజోవ్ చే అభివృద్ధి చేయబడింది (బిష్కెక్)
3.1.4.2. స్ట్రిప్ స్ప్రింగ్లపై సస్పెన్షన్తో సాఫ్ట్ బేరింగ్ యంత్ర సపోర్ట్లు
సపోర్టింగ్ సస్పెన్షన్ల కోసం ఉపయోగించే స్ట్రిప్ స్ప్రింగ్లను డిజైన్ చేసేటప్పుడు, స్ప్రింగ్ స్ట్రిప్ యొక్క మందం మరియు వెడల్పును ఎంచుకోవడంపై దృష్టి పెట్టాలి, ఇది ఒక వైపు సపోర్ట్పై రోటర్ యొక్క స్థిర మరియు డైనమిక్ లోడ్ను తట్టుకోవాలి మరియు మరొక వైపు, సపోర్ట్ సస్పెన్షన్ యొక్క టార్షనల్ కంపనాల సాధ్యతను నిరోధించాలి, ఇది అక్షీయ రన్అవుట్గా వ్యక్తమవుతుంది.
Examples of structural implementation of balancing machines using strip spring suspensions are shown in Figures 2.1 – 2.5 (see section 2.1), as well as in Figures 3.7 and 3.8 of this section.
3.1.4.4. యంత్రాల కోసం హార్డ్ బేరింగ్ మద్దతులు
క్లయింట్లతో మా విస్తృత అనుభవం చూపినట్లుగా, స్వయంగా నిర్మించిన సమతుల్య యంత్ర తయారీదారులలో గణనీయమైన భాగం ఇటీవల దృఢమైన మద్దతులతో హార్డ్ బేరింగ్ యంత్రాలకు ప్రాధాన్యత ఇవ్వడం ప్రారంభించారు. విభాగం 2.2 లో, చిత్రాలు 2.16 – 2.18 అటువంటి మద్దతులను ఉపయోగించే యంత్రాల వివిధ నిర్మాణ రూపకల్పనల ఫోటోగ్రాఫ్లను చిత్రీకరిస్తాయి. మా క్లయింట్లలో ఒకరు వారి యంత్రం నిర్మాణం కోసం రూపొందించిన దృఢ మద్దతు యొక్క సాధారణ రేఖాచిత్రం Fig. 3.10 లో ప్రదర్శించబడింది. ఈ మద్దతు P-ఆకారపు చీలికతో కూడిన ఫ్లాట్ స్టీల్ ప్లేట్తో రూపొందించబడి, మద్దతును సాంప్రదాయకంగా "దృఢమైన" మరియు "వంగే" భాగాలుగా విభజిస్తుంది. అసమతుల్యత బలం ప్రభావంతో, మద్దతు యొక్క "వంగే" భాగం దాని "దృఢమైన" భాగానికి సాపేక్షంగా వైకల్యం చెందుతుంది. మద్దతు యొక్క మందం, చీలికల లోతు మరియు మద్దతు యొక్క "వంగే" మరియు "దృఢమైన" భాగాలను కలిపే వారధి వెడల్పు ద్వారా నిర్ణయించబడే ఈ వైకల్యం యొక్క పరిమాణాన్ని యంత్రం యొక్క కొలత వ్యవస్థలోని తగిన సెన్సార్ల సహాయంతో కొలవడం సాధ్యమవుతుంది. P-ఆకారపు చీలిక లోతు h, వారధి వెడల్పు t, అలాగే మద్దతు మందం r (Fig. 3.10 చూడండి) ను పరిగణనలోకి తీసుకుని అటువంటి మద్దతుల అడ్డు దిశ దృఢత్వాన్ని లెక్కించే పద్ధతి లేనందున, ఈ రూపకల్పన పారామితులు సాధారణంగా డెవలపర్లచే ప్రయోగాత్మకంగా నిర్ణయించబడతాయి.
300 - 500 kg మించని సమతుల్య రోటర్ ద్రవ్యరాశి కలిగిన యంత్రాల కోసం, సపోర్ట్ మందాన్ని 30 – 40 mm వరకు పెంచవచ్చు; 1000 నుండి 3000 kg వరకు గరిష్ట ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం, సపోర్ట్ మందం 50 – 60 mm లేదా అంతకంటే ఎక్కువకు చేరవచ్చు. పైన పేర్కొన్న సపోర్ట్ల డైనమిక్ లక్షణాల విశ్లేషణ చూపినట్లు, అడ్డ తలంలో ("వశ్యమైన" మరియు "దృఢమైన" భాగాల సాపేక్ష వైకల్యాల కొలత తలం) కొలిచిన వాటి సహజ కంపన పౌనఃపున్యాలు సాధారణంగా 100 Hz లేదా అంతకంటే ఎక్కువగా ఉంటాయి. సమతుల్య రోటర్ భ్రమణ అక్షంతో సమానాంతర దిశలో కొలిచిన ముందు తలంలో Hard Bearing సపోర్ట్ స్టాండ్ల సహజ కంపన పౌనఃపున్యాలు సాధారణంగా గణనీయంగా తక్కువగా ఉంటాయి. మరియు యంత్రంపై బ్యాలెన్స్ చేయబడిన తిరిగే రోటర్ల కోసం పనిచేసే పౌనఃపున్య పరిధి యొక్క ఎగువ పరిమితిని నిర్ణయించేటప్పుడు ప్రాథమికంగా ఈ పౌనఃపున్యాలనే పరిగణించాలి.
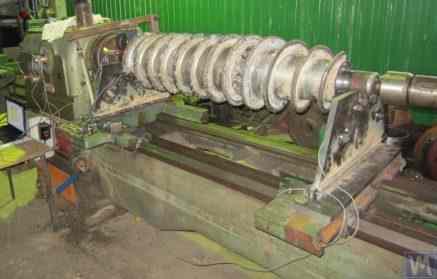
మూర్తి 3.26. బ్యాలెన్సింగ్ అగర్స్ కోసం హార్డ్ బేరింగ్ మెషీన్ను తయారు చేయడానికి ఉపయోగించిన లాత్ బెడ్ను ఉపయోగించడం ఉదాహరణ.
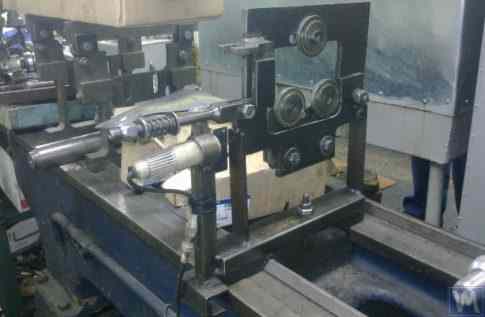
మూర్తి 3.27. బ్యాలెన్సింగ్ షాఫ్ట్ల కోసం సాఫ్ట్ బేరింగ్ మెషీన్ను తయారు చేయడానికి ఉపయోగించిన లాత్ బెడ్ను ఉపయోగించడం ఉదాహరణ.
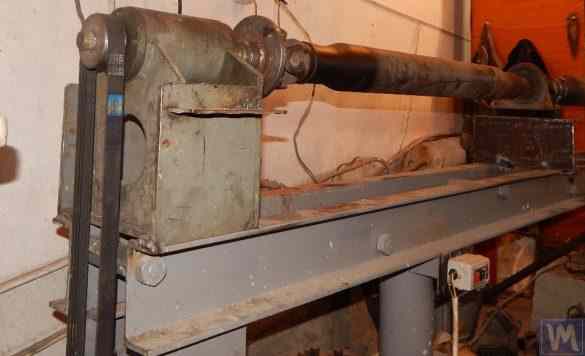
మూర్తి 3.28. ఛానెల్ల నుండి అసెంబుల్డ్ బెడ్ను తయారు చేయడానికి ఉదాహరణ
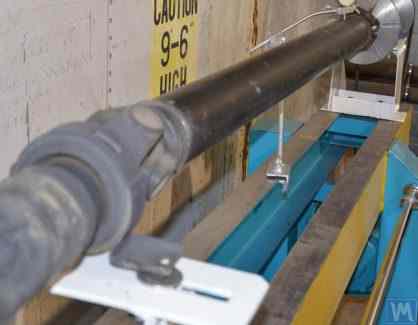
మూర్తి 3.29. ఛానెల్ల నుండి వెల్డెడ్ బెడ్ను తయారు చేయడానికి ఉదాహరణ
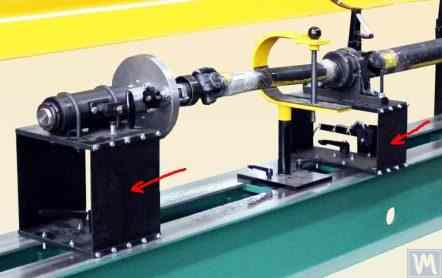
మూర్తి 3.30. చానెల్స్ నుండి వెల్డెడ్ బెడ్ తయారీకి ఉదాహరణ
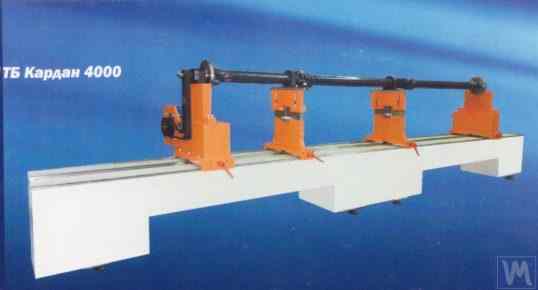
మూర్తి 3.31. పాలిమర్ కాంక్రీటుతో తయారు చేయబడిన బ్యాలెన్సింగ్ మెషిన్ బెడ్ యొక్క ఉదాహరణ
సాధారణంగా, ఇలాంటి బెడ్లను తయారు చేసేటప్పుడు, వాటి పై భాగాన్ని స్టీల్ ఇన్సర్ట్లతో బలోపేతం చేస్తారు — ఇవి బ్యాలెన్సింగ్ మెషిన్ యొక్క సపోర్ట్ స్టాండ్లు ఆధారపడే గైడ్లుగా ఉపయోగపడతాయి. ఇటీవల, కంపన-నిరోధక పూతలతో పాలిమర్ కాంక్రీట్ నుండి తయారైన బెడ్లు విరివిగా వాడుకలోకి వచ్చాయి. బెడ్లు తయారు చేసే ఈ సాంకేతికత ఆన్లైన్లో బాగా వివరించబడింది మరియు DIY తయారీదారులు సులభంగా అమలు చేయవచ్చు. ఉత్పత్తిలో సాపేక్ష సరళత మరియు తక్కువ వ్యయం కారణంగా, ఈ బెడ్లు వాటి లోహ ప్రత్యామ్నాయాలతో పోలిస్తే అనేక కీలక ప్రయోజనాలను కలిగి ఉంటాయి:
- కంపన డోలనాల కోసం అధిక డంపింగ్ గుణకం;
- తక్కువ ఉష్ణ వాహకత, బెడ్ యొక్క కనిష్ట ఉష్ణ వైకల్యాన్ని నిర్ధారిస్తుంది;
- అధిక తుప్పు నిరోధకత;
- అంతర్గత ఒత్తిడి లేకపోవడం.
3.1.4.3. స్థూపాకార స్ప్రింగ్లను ఉపయోగించి తయారు చేయబడిన Soft Bearing యంత్ర మద్దతులు
మద్దతుల డిజైన్లో స్థూపాకార కంప్రెషన్ స్ప్రింగ్లు ఉపయోగించబడే Soft Bearing బ్యాలెన్సింగ్ యంత్రం యొక్క ఉదాహరణ చిత్రం 3.9లో చూపబడింది. ఈ డిజైన్ పరిష్కారం యొక్క ప్రధాన లోపం ముందు మరియు వెనుక మద్దతులలో స్ప్రింగ్ వైకల్యం యొక్క వేర్వేరు స్థాయిలకు సంబంధించినది, ఇది అసౌష్ఠవ రోటర్ల బ్యాలెన్సింగ్ సమయంలో మద్దతులపై లోడ్లు అసమానంగా ఉంటే సంభవిస్తుంది. ఇది సహజంగా మద్దతుల తప్పు అమరికకు మరియు నిలువు తలంలో రోటర్ అక్షం వంగడానికి దారితీస్తుంది. ఈ లోపం యొక్క ప్రతికూల పరిణామాలలో ఒకటి భ్రమణ సమయంలో రోటర్ను అక్షసంబంధంగా మార్చే శక్తుల ఆవిర్భావం కావచ్చు.
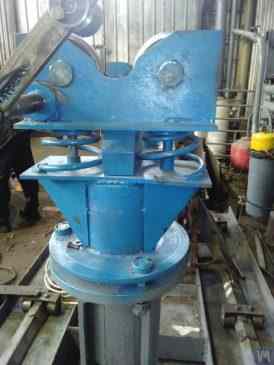
చిత్రం 3.9. స్థూపాకార స్ప్రింగ్లను ఉపయోగించి బ్యాలెన్సింగ్ యంత్రాల కోసం Soft Bearing మద్దతు నిర్మాణ వేరియంట్.
3.1.4.4. యంత్రాల కోసం హార్డ్ బేరింగ్ మద్దతులు
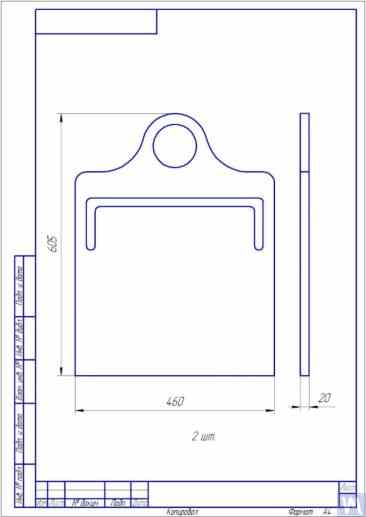
చిత్రం 3.10. బ్యాలెన్సింగ్ యంత్రం కోసం Hard Bearing మద్దతు యొక్క రేఖాచిత్రం
Photographs displaying various implementations of such supports, manufactured for our clients’ own machines, are presented in Figures 3.11 and 3.12. Summarizing the data obtained from several of our clients who are machine manufacturers, requirements for the thickness of supports, set for machines of various sizes and load capacities, can be formulated. For example, for machines intended to balance rotors weighing from 0.1 to 50-100 kg, the thickness of the support may be 20 mm.
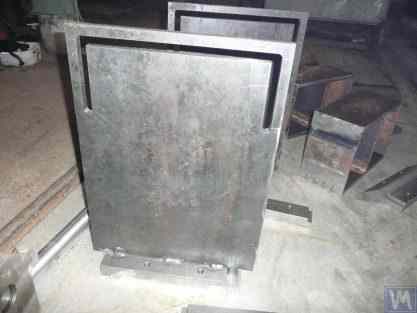
చిత్రం 3.11. బ్యాలెన్సింగ్ యంత్రం కోసం Hard Bearing మద్దతులు, A. సినిట్సిన్ చే తయారు చేయబడింది
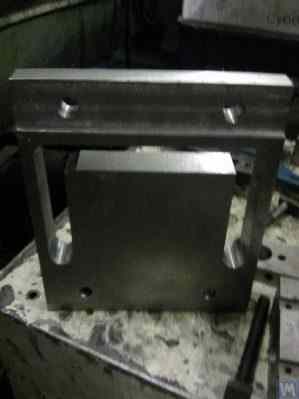
చిత్రం 3.12. బ్యాలెన్సింగ్ యంత్రం కోసం Hard Bearing మద్దతు, D. క్రాసిల్నికోవ్ చే తయారు చేయబడింది
For machines with a balanced rotor mass not exceeding 300 – 500 kg, the thickness of the support can be increased to 30 – 40 mm, and for machines designed for balancing rotors with maximum masses ranging from 1000 to 3000 kg, the thickness of the support can reach 50 – 60 mm or more. As the analysis of the dynamic characteristics of the above-mentioned supports shows, their natural vibration frequencies, measured in the transverse plane (the plane of measurement of relative deformations of the “flexible” and “rigid” parts), usually exceed 100 Hz or more. The natural vibration frequencies of Hard Bearing support stands in the frontal plane, measured in the direction coinciding with the axis of rotation of the balanced rotor, are usually significantly lower. And it is these frequencies that should be primarily considered when determining the upper limit of the operating frequency range for rotating rotors balanced on the machine. As noted above, the determination of these frequencies can be performed by the impact excitation method described in section 3.1.
3.2. బ్యాలెన్సింగ్ యంత్రాల యొక్క మద్దతు అసెంబ్లీలు
3.2.1. మద్దతు అసెంబ్లీల ప్రధాన రకాలు
Hard Bearing మరియు Soft Bearing బ్యాలెన్సింగ్ యంత్రాల తయారీలో, మద్దతులపై సమతుల్యం చేయబడిన రోటర్లను ఇన్స్టాల్ చేయడానికి మరియు తిప్పడానికి ఉపయోగించే క్రింది సుప్రసిద్ధ రకాల సపోర్టింగ్ అసెంబ్లీలు సిఫారసు చేయబడతాయి, వాటిలో:
- ప్రిజమాటిక్ సపోర్టింగ్ అసెంబ్లీలు;
- తిరిగే రోలర్లతో కూడిన మద్దతు అసెంబ్లీలు;
- స్పిండిల్ సపోర్టింగ్ అసెంబ్లీలు.
3.2.1.1. ప్రిజమాటిక్ సపోర్టింగ్ అసెంబ్లీలు
These assemblies, having various design options, are usually installed on supports of small and medium-sized machines, on which rotors with masses not exceeding 50 – 100 kg can be balanced. An example of the simplest version of a prismatic supporting assembly is presented in Figure 3.13. This supporting assembly is made of steel and is used on a turbine balancing machine. A number of manufacturers of small and medium-sized balancing machines, when manufacturing prismatic supporting assemblies, prefer to use non-metallic materials (dielectrics), such as textolite, fluoroplastic, caprolon, etc.
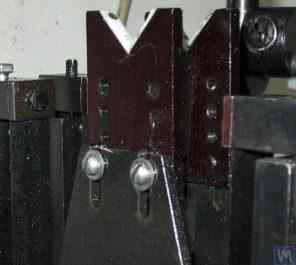
3.13. ప్రిజమాటిక్ సపోర్టింగ్ అసెంబ్లీ యొక్క అమలు వేరియంట్, ఆటోమొబైల్ టర్బైన్ల కోసం బ్యాలెన్సింగ్ యంత్రంపై ఉపయోగించబడింది
Similar supporting assemblies (see Figure 3.8 above) are implemented, for example, by G. Glazov in his machine, also intended for balancing automobile turbines. The original technical solution of the prismatic supporting assembly, made of fluoroplastic (see Figure 3.14), is proposed by LLC “Technobalance”.
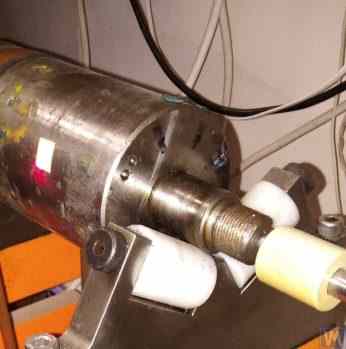
చిత్రం 3.14. LLC "Technobalance" తయారు చేసిన ప్రిస్మాటిక్ సపోర్ట్ అసెంబ్లీ
This particular supporting assembly is formed using two cylindrical sleeves 1 and 2, installed at an angle to each other and fixed on supporting axes. The balanced rotor contacts the surfaces of the sleeves along the generating lines of the cylinders, which minimizes the contact area between the rotor shaft and the support, consequently reducing the friction force in the support. If necessary, in case of wear or damage to the support surface in the area of its contact with the rotor shaft, the possibility of wear compensation is provided by rotating the sleeve around its axis by some angle. It should be noted that when using supporting assemblies made of non-metallic materials, it is necessary to provide for the structural possibility of grounding the balanced rotor to the machine body, which eliminates the risk of powerful static electricity charges occurring during operation. This, firstly, helps to reduce electrical interference and disturbances that may affect the performance of the machine’s measuring system, and secondly, eliminates the risk of personnel being affected by the action of static electricity.
3.2.1.2. రోలర్ సపోర్టింగ్ అసెంబ్లీలు
These assemblies are typically installed on supports of machines designed for balancing rotors with masses exceeding 50 kilograms and more. Their use significantly reduces friction forces in the supports compared to prismatic supports, facilitating the rotation of the balanced rotor. As an example, Figure 3.15 shows a design variant of a supporting assembly where rollers are used for the positioning of the product. In this design, standard rolling bearings are used as rollers 1 and 2, the outer rings of which rotate on stationary axes fixed in the body of the machine’s support 3. Figure 3.16 depicts a sketch of a more complex design of a roller supporting assembly implemented in their project by one of the self-made manufacturers of balancing machines. As seen from the drawing, in order to increase the load capacity of the roller (and consequently the supporting assembly as a whole), a pair of rolling bearings 1 and 2 is installed in the roller body 3. The practical implementation of this design, despite all its obvious advantages, appears to be a rather complex task, associated with the need for independent fabrication of the roller body 3, to which very high requirements for geometric accuracy and mechanical characteristics of the material are imposed.
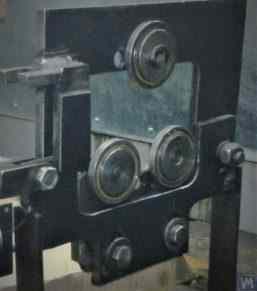
చిత్రం 3.15. రోలర్ సపోర్టింగ్ అసెంబ్లీ డిజైన్ ఉదాహరణ
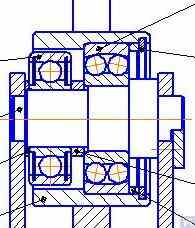
చిత్రం 3.16. రెండు రోలింగ్ బేరింగ్లతో రోలర్ సపోర్టింగ్ అసెంబ్లీ డిజైన్ ఉదాహరణ
Figure 3.17 presents a design variant of a self-aligning roller supporting assembly developed by the specialists of LLC “Technobalance”. In this design, the self-aligning capability of the rollers is achieved by providing them with two additional degrees of freedom, allowing the rollers to make small angular movements around the X and Y axes. Such supporting assemblies, ensuring high precision in the installation of balanced rotors, are usually recommended for use on supports of heavy balancing machines.
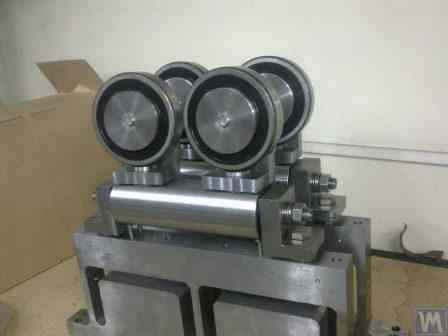
చిత్రం 3.17. సెల్ఫ్-అలైనింగ్ రోలర్ సపోర్టింగ్ అసెంబ్లీ డిజైన్ ఉదాహరణ
ముందుగా పేర్కొన్నట్లుగా, రోలర్ సపోర్ట్ అసెంబ్లీలకు సాధారణంగా ఖచ్చితమైన తయారీ మరియు దృఢత్వం కోసం బాగా అధిక అవసరాలు ఉంటాయి. ప్రత్యేకంగా, రోలర్ల రేడియల్ రన్అవుట్ కోసం నిర్ణయించబడిన టాలరెన్స్లు 3-5 మైక్రాన్లను మించకూడదు.
In practice, this is not always achieved even by well-known manufacturers. For example, during the author’s testing of the radial runout of a set of new roller support assemblies, purchased as spare parts for the balancing machine model H8V, brand “K. Shenk”, the radial runout of their rollers reached 10-11 microns.
3.2.1.3. స్పిండిల్ సపోర్టింగ్ అసెంబ్లీలు
బ్యాలెన్సింగ్ యంత్రాలపై ఫ్లాంజ్ మౌంటింగ్ (ఉదాహరణకు, కార్డాన్ షాఫ్ట్లు) కలిగిన రోటర్లను బ్యాలెన్స్ చేసేటప్పుడు, బ్యాలెన్స్ చేయబడిన ఉత్పత్తులను పొజిషన్, మౌంట్ మరియు భ్రమణం కోసం స్పిండిల్లు సపోర్టింగ్ అసెంబ్లీలుగా ఉపయోగించబడతాయి.
స్పిండిల్లు బ్యాలెన్సింగ్ యంత్రాల అత్యంత సంక్లిష్టమైన మరియు కీలకమైన భాగాలలో ఒకటి, అవసరమైన బ్యాలెన్సింగ్ నాణ్యతను సాధించడంలో చాలా వరకు బాధ్యత వహిస్తాయి.
The theory and practice of designing and manufacturing spindles are quite well developed and are reflected in a wide range of publications, among which, the monograph “Details and Mechanisms of Metal-Cutting Machine Tools” [1], edited by Dr. Eng. D.N. Reshetov, stands out as the most useful and accessible for developers.
బ్యాలెన్సింగ్ యంత్ర స్పిండిల్ల డిజైన్ మరియు తయారీలో పరిగణించాల్సిన ప్రధాన అవసరాలలో, ఈ క్రింది వాటికి ప్రాధాన్యత ఇవ్వాలి:
a) బ్యాలెన్స్ చేయబడిన రోటర్ యొక్క అసమతౌల్య బలాల ప్రభావం కారణంగా సంభవించే అంగీకరించలేని డిఫార్మేషన్లను నిరోధించడానికి సరిపోయే స్పిండిల్ అసెంబ్లీ నిర్మాణం యొక్క అధిక దృఢత్వాన్ని అందించడం;
b) స్పిండిల్ భ్రమణ అక్షం స్థానం యొక్క స్థిరత్వాన్ని నిర్ధారించడం, ఇది స్పిండిల్ యొక్క రేడియల్, అక్షీయ మరియు అక్షీయ రన్అవుట్ల అంగీకరించదగిన విలువలచే లక్షణీయమవుతుంది;
c) స్పిండిల్ జర్నల్ల సరైన ధరింపు నిరోధకతను, అలాగే బ్యాలెన్స్ చేయబడిన ఉత్పత్తులను మౌంట్ చేయడానికి ఉపయోగించే దాని సీటింగ్ మరియు సపోర్టింగ్ ఉపరితలాలను నిర్ధారించడం.
ఈ అవసరాల ఆచరణాత్మక అమలు [1] రచనలోని విభాగం VI "స్పిండిల్స్ మరియు వాటి సపోర్ట్లు"లో వివరంగా పేర్కొనబడింది.
ప్రత్యేకంగా, స్పిండిల్ల దృఢత్వం మరియు భ్రమణ ఖచ్చితత్వాన్ని సరిచూసే పద్ధతులు, బేరింగ్లను ఎంచుకోవడానికి సిఫార్సులు, స్పిండిల్ పదార్థం మరియు దాని హార్డెనింగ్ పద్ధతులను ఎంచుకోవడం, అలాగే ఈ విషయంపై చాలా ఇతర ఉపయోగకరమైన సమాచారం ఉంది.
వర్క్ [1] పేర్కొన్నదాని ప్రకారం, చాలా రకాల మెటల్-కటింగ్ మెషిన్ టూల్స్ కోసం స్పిండిల్ల డిజైన్లో, ప్రధానంగా రెండు-బేరింగ్ స్కీమ్ ఉపయోగించబడుతుంది.
మిల్లింగ్ మెషిన్ స్పిండిల్లలో ఉపయోగించే అటువంటి రెండు-బేరింగ్ స్కీమ్ యొక్క డిజైన్ వేరియంట్ యొక్క ఉదాహరణ (వివరాలు వర్క్ [1]లో కనుగొనవచ్చు) Fig. 3.18లో చూపబడింది.
ఈ స్కీమ్ బ్యాలెన్సింగ్ యంత్ర స్పిండిల్ల తయారీకి బాగా సరిపోతుంది, దీని డిజైన్ వేరియంట్ల ఉదాహరణలు దిగువ చిత్రాలు 3.19-3.22లో చూపబడ్డాయి.
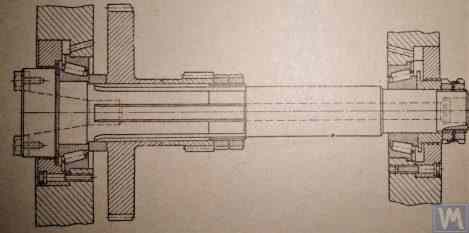
చిత్రం 3.18. రెండు-బేరింగ్ మిల్లింగ్ మెషిన్ స్పిండిల్ యొక్క రేఖాచిత్రం
చిత్రం 3.19 బ్యాలెన్సింగ్ యంత్రం యొక్క లీడింగ్ స్పిండిల్ అసెంబ్లీ యొక్క డిజైన్ వేరియంట్లలో ఒకదానిని చూపిస్తుంది, ఇది రెండు రేడియల్-థ్రస్ట్ బేరింగ్లపై తిరుగుతుంది, వీటిలో ప్రతి ఒక్కటి దాని స్వంత స్వతంత్ర హౌసింగ్ 1 మరియు 2ని కలిగి ఉంటుంది. కార్డాన్ షాఫ్ట్ యొక్క ఫ్లాంజ్ మౌంటింగ్ కోసం ఉద్దేశించిన ఫ్లాంజ్ 4, మరియు V-బెల్ట్ డ్రైవ్ను ఉపయోగించి ఎలక్ట్రిక్ మోటార్ నుండి స్పిండిల్కు భ్రమణాన్ని ప్రసారం చేయడానికి ఉపయోగించే పుల్లీ 5, స్పిండిల్ షాఫ్ట్ 3పై అమర్చబడ్డాయి.
చిత్రం 3.19. రెండు స్వతంత్ర బేరింగ్ మద్దతులపై స్పిండిల్ డిజైన్ యొక్క ఉదాహరణ
చిత్రాలు 3.20 మరియు 3.21 లీడింగ్ స్పిండిల్ అసెంబ్లీల యొక్క రెండు దగ్గరి సంబంధిత డిజైన్లను చూపిస్తాయి. రెండు సందర్భాలలో, స్పిండిల్ బేరింగ్లు ఒక సాధారణ హౌసింగ్ 1లో అమర్చబడతాయి, దీనికి స్పిండిల్ షాఫ్ట్ను ఇన్స్టాల్ చేయడానికి అవసరమైన ఒక త్రూ యాక్సియల్ హోల్ ఉంటుంది. ఈ హోల్ యొక్క ప్రవేశం మరియు నిష్క్రమణ వద్ద, హౌసింగ్కు ప్రత్యేక బోర్లు ఉంటాయి (చిత్రాలలో చూపబడలేదు), ఇవి రేడియల్ థ్రస్ట్ బేరింగ్లను (రోలర్ లేదా బాల్) మరియు బేరింగ్ల బయటి రింగ్లను భద్రపరచడానికి ఉపయోగించే ప్రత్యేక ఫ్లాంజ్ కవర్లు 5ని అమర్చడానికి రూపొందించబడ్డాయి.
చిత్రం 3.20. ఒక సాధారణ హౌసింగ్లో అమర్చబడిన రెండు బేరింగ్ మద్దతులపై లీడింగ్ స్పిండిల్ డిజైన్ యొక్క ఉదాహరణ 1
చిత్రం 3.21. ఒక సాధారణ హౌసింగ్లో అమర్చబడిన రెండు బేరింగ్ మద్దతులపై లీడింగ్ స్పిండిల్ డిజైన్ యొక్క ఉదాహరణ 2
మునుపటి వెర్షన్లో వలె (Fig. 3.19 చూడండి), డ్రైవ్ షాఫ్ట్ యొక్క ఫ్లాంజ్ మౌంటింగ్ కోసం ఉద్దేశించిన ఫేస్ప్లేట్ 2, మరియు బెల్ట్ డ్రైవ్ ద్వారా ఎలక్ట్రిక్ మోటార్ నుండి స్పిండిల్కు భ్రమణాన్ని ప్రసారం చేయడానికి ఉపయోగించే పుల్లీ 3, స్పిండిల్ షాఫ్ట్పై అమర్చబడ్డాయి. బ్యాలెన్సింగ్ సమయంలో రోటర్పై టెస్ట్ మరియు దిద్దుబాటు బరువులను ఇన్స్టాల్ చేసేటప్పుడు ఉపయోగించే స్పిండిల్ యొక్క కోణీయ స్థానాన్ని నిర్ణయించడానికి ఉపయోగించే లింబ్ 4 కూడా స్పిండిల్ షాఫ్ట్కు అమర్చబడింది.
చిత్రం 3.22. డ్రివెన్ (వెనుక) స్పిండిల్ యొక్క డిజైన్ ఉదాహరణ
చిత్రం 3.22 యంత్రం యొక్క డ్రివెన్ (వెనుక) స్పిండిల్ అసెంబ్లీ యొక్క డిజైన్ వేరియంట్ను చూపిస్తుంది, ఇది డ్రైవ్ పుల్లీ మరియు లింబ్ లేకపోవడం ద్వారా మాత్రమే లీడింగ్ స్పిండిల్ నుండి భిన్నంగా ఉంటుంది, ఎందుకంటే అవి అవసరం లేదు.
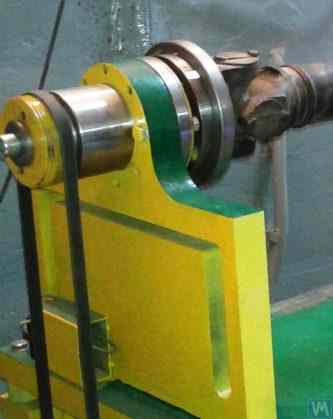
చిత్రం 3.23. డ్రైవెన్ (వెనుక) స్పిండిల్ డిజైన్ అమలు యొక్క ఉదాహరణ
ప్రస్తావించబడిన చోట్ల చిత్రాలు 3.20 – 3.22, పైన చర్చించిన స్పిండిల్ అసెంబ్లీలు ప్రత్యేక క్లాంప్లు (స్ట్రాప్లు) 6ని ఉపయోగించి బ్యాలెన్సింగ్ యంత్రాల Soft Bearing మద్దతులకు జోడించబడతాయి. అవసరమైతే ఇతర అటాచ్మెంట్ పద్ధతులను కూడా ఉపయోగించవచ్చు, ఇది మద్దతుపై స్పిండిల్ అసెంబ్లీని ఉంచడంలో సరైన దృఢత్వం మరియు ఖచ్చితత్వాన్ని నిర్ధారిస్తుంది.
చిత్రం 3.23 బ్యాలెన్సింగ్ యంత్రం యొక్క Hard Bearing మద్దతుపై దాని ఇన్స్టాలేషన్ కోసం ఉపయోగించగల ఆ స్పిండిల్ను పోలిన ఫ్లాంజ్ మౌంటింగ్ యొక్క డిజైన్ను వివరిస్తుంది.
3.2.1.3.4. స్పిండిల్ స్టిఫ్నెస్ మరియు రేడియల్ రన్అవుట్ గణన
స్పిండిల్ దృఢత్వం మరియు అంచనా వేయబడిన రేడియల్ రన్అవుట్ నిర్ణయించడానికి, ఫార్ములా 3.4 ఉపయోగించవచ్చు (గణన పథకం చిత్రం 3.24లో చూడండి):
ఇక్కడ:
- Y - స్పిండిల్ కాన్సోల్ చివర స్పిండిల్ యొక్క స్థితిస్థాపక స్థానభ్రంశం, cm;
- P - స్పిండిల్ కాన్సోల్పై పనిచేసే గణిత భారం, kg;
- A - స్పిండిల్ యొక్క వెనుక బేరింగ్ సపోర్ట్;
- B - స్పిండిల్ యొక్క ముందు బేరింగ్ సపోర్ట్;
- g - స్పిండిల్ కాన్సోల్ పొడవు, cm;
- సి - స్పిండిల్ యొక్క A మరియు B సపోర్ట్ల మధ్య దూరం, cm;
- J1 - మద్దతు మధ్య కుదురు విభాగం యొక్క జడత్వం యొక్క సగటు క్షణం, cm⁴;
- J2 - స్పిండిల్ కాన్సోల్ విభాగం యొక్క సగటు జడత్వ భ్రమణ అంశం, cm⁴;
- jB మరియు jA - స్పిండిల్ యొక్క ముందు మరియు వెనుక సపోర్ట్ల కోసం బేరింగ్ల స్టిఫ్నెస్, వరుసగా, kg/cm.
ఫార్ములా 3.4ని మార్చడం ద్వారా, కుదురు అసెంబ్లీ దృఢత్వం యొక్క కావలసిన లెక్కించిన విలువ jшп నిర్ణయించవచ్చు:
మీడియం-సైజ్ బ్యాలెన్సింగ్ మెషీన్ల కోసం పని [1] యొక్క సిఫార్సులను పరిగణనలోకి తీసుకుంటే, ఈ విలువ 50 kg/µm కంటే తక్కువ ఉండకూడదు.
రేడియల్ రన్అవుట్ గణన కోసం, ఫార్ములా 3.5 ఉపయోగించబడుతుంది:
ఇక్కడ:
- ∆ అనేది స్పిండిల్ కన్సోల్ ముగింపులో రేడియల్ రనౌట్, µm;
- ∆B అనేది ఫ్రంట్ స్పిండిల్ బేరింగ్ యొక్క రేడియల్ రనౌట్, µm;
- ∆A అనేది వెనుక స్పిండిల్ బేరింగ్ యొక్క రేడియల్ రనౌట్, µm;
- g అనేది స్పిండిల్ కన్సోల్ పొడవు, cm;
- c అనేది కుదురు యొక్క A మరియు B మద్దతుల మధ్య దూరం, cm.
3.2.1.3.5. స్పిండిల్ బ్యాలెన్స్ అవసరాలను నిర్ధారించడం
బ్యాలెన్సింగ్ మెషీన్ల స్పిండిల్ అసెంబ్లీలు బాగా సమతుల్యంగా ఉండాలి, ఎందుకంటే ఏదైనా అసమతుల్యత రోటర్కు అదనపు లోపంగా బ్యాలెన్స్ చేయబడి బదిలీ చేయబడుతుంది. కుదురు యొక్క అవశేష అసమతుల్యత కోసం సాంకేతిక సహనాలను సెట్ చేసేటప్పుడు, సాధారణంగా దాని బ్యాలెన్సింగ్ యొక్క ఖచ్చితమైన తరగతి మెషీన్లో బ్యాలెన్స్ చేయబడిన ఉత్పత్తి కంటే కనీసం 1 - 2 తరగతులు ఎక్కువగా ఉండాలని సూచించబడుతుంది.
పైన చర్చించిన స్పిండిల్ల డిజైన్ లక్షణాలను పరిగణనలోకి తీసుకుంటే, వాటి బ్యాలెన్సింగ్ రెండు తలాలలో నిర్వహించబడాలి.
3.2.1.3.6. స్పిండిల్ బేరింగ్స్ కోసం బేరింగ్ లోడ్ కెపాసిటీ మరియు మన్నిక అవసరాలను నిర్ధారించడం
స్పిండిల్స్ను డిజైన్ చేసేటప్పుడు మరియు బేరింగ్ సైజులను ఎంచుకునేటప్పుడు, బేరింగ్ల మన్నిక మరియు లోడ్ కెపాసిటీని ముందుగా అంచనా వేయడం మంచిది. ఈ లెక్కలను చేసే విధానాన్ని ISO 281 "రోలింగ్ బేరింగ్స్ - డైనమిక్ లోడ్ రేటింగ్స్ అండ్ రేటింగ్ లైఫ్" [3]లో, అలాగే అనేక (డిజిటల్తో సహా) రోలింగ్ బేరింగ్ హ్యాండ్బుక్లలో వివరంగా చూడవచ్చు.
3.2.1.3.7. స్పిండిల్ బేరింగ్స్ యొక్క ఆమోదయోగ్యమైన తాపన కోసం అవసరాలను నిర్ధారించడం
పని నుండి సిఫార్సుల ప్రకారం [1], స్పిండిల్ బేరింగ్స్ యొక్క బయటి రింగుల గరిష్టంగా అనుమతించదగిన వేడి 70 ° C కంటే ఎక్కువ ఉండకూడదు. అయినప్పటికీ, అధిక-నాణ్యత బ్యాలెన్సింగ్ను నిర్ధారించడానికి, బయటి రింగుల యొక్క సిఫార్సు చేయబడిన వేడిని 40 - 45 ° C కంటే మించకూడదు.
3.2.1.3.8. బెల్ట్ డ్రైవ్ యొక్క రకాన్ని మరియు కుదురు కోసం డ్రైవ్ పుల్లీ రూపకల్పనను ఎంచుకోవడం
బ్యాలెన్సింగ్ మెషీన్ యొక్క డ్రైవింగ్ స్పిండిల్ను రూపకల్పన చేసేటప్పుడు, ఫ్లాట్ బెల్ట్ డ్రైవ్ను ఉపయోగించి దాని భ్రమణాన్ని నిర్ధారించడానికి ఇది సిఫార్సు చేయబడింది. స్పిండిల్ ఆపరేషన్ కోసం అటువంటి డ్రైవ్ యొక్క సరైన ఉపయోగం యొక్క ఉదాహరణ ప్రదర్శించబడింది చిత్రాలు 3.20 మరియు 3.23. వి-బెల్ట్ లేదా టూత్డ్ బెల్ట్ డ్రైవ్లను ఉపయోగించడం సరికాదు, ఎందుకంటే బెల్ట్లు మరియు పుల్లీలలోని జ్యామితీయ అసమానతల కారణంగా అవి స్పిండిల్పై అదనపు డైనమిక్ లోడ్లను కలిగించగలవు, ఇది బ్యాలెన్సింగ్ సమయంలో అదనపు కొలత లోపాలకు దారితీయవచ్చు. ఫ్లాట్ డ్రైవ్ బెల్ట్ల కోసం పుల్లీల సిఫారసు చేయబడిన అవసరాలు జాతీయ ప్రమాణం GOST 17383-73 "ఫ్లాట్ డ్రైవ్ బెల్ట్ల కోసం పుల్లీలు" [4]లో పేర్కొనబడ్డాయి.
డ్రైవ్ కప్పి కుదురు వెనుక చివరలో ఉంచాలి, బేరింగ్ అసెంబ్లీకి వీలైనంత దగ్గరగా (కనీస సాధ్యమైన ఓవర్హాంగ్తో). చూపిన కుదురు తయారీలో చేసిన కప్పి యొక్క ఓవర్హాంగింగ్ ప్లేస్మెంట్ కోసం డిజైన్ నిర్ణయం మూర్తి 3.19, విజయవంతం కానిదిగా పరిగణించవచ్చు, ఎందుకంటే ఇది కుదురు మద్దతుపై పనిచేసే డైనమిక్ డ్రైవ్ లోడ్ యొక్క క్షణాన్ని గణనీయంగా పెంచుతుంది.
ఈ డిజైన్ యొక్క మరొక ముఖ్యమైన లోపము v- బెల్ట్ డ్రైవ్ యొక్క ఉపయోగం, దీని తయారీ మరియు అసెంబ్లీ దోషాలు కూడా కుదురుపై అవాంఛనీయమైన అదనపు లోడ్ యొక్క మూలంగా ఉంటాయి.
3.3 బెడ్ (ఫ్రేమ్)
బెడ్ అనేది బ్యాలెన్సింగ్ మెషిన్ యొక్క ప్రధాన సహాయక నిర్మాణం, దీనిపై సపోర్ట్ పోస్ట్లు మరియు డ్రైవ్ మోటారుతో సహా దాని ప్రధాన భాగాలు అమర్చబడతాయి. బ్యాలెన్సింగ్ మెషిన్ యొక్క బెడ్ను ఎంచుకున్నప్పుడు లేదా తయారుచేసేటప్పుడు, అది అవసరమైన దృఢత్వం, రేఖాగణిత ఖచ్చితత్వం, కంపన నిరోధకత మరియు దాని గైడ్ల అరుగుదల నిరోధకత వంటి అనేక అవసరాలకు అనుగుణంగా ఉండేలా చూసుకోవాలి.
వారి స్వంత అవసరాల కోసం యంత్రాలను తయారు చేసేటప్పుడు, కింది బెడ్ ఎంపికలు సాధారణంగా ఉపయోగించబడుతున్నాయని ప్రాక్టీస్ చూపిస్తుంది:
- ఉపయోగించిన మెటల్ కట్టింగ్ మెషీన్ల (లాత్లు, చెక్క పని యంత్రాలు మొదలైనవి) నుండి కాస్ట్ ఐరన్ బెడ్లు;
- చానెల్స్ ఆధారంగా అసెంబుల్ చేసిన బెడ్లు, బోల్ట్ కనెక్షన్లను ఉపయోగించి అసెంబుల్ చేయబడినవి;
- చానెల్స్ ఆధారంగా వెల్డెడ్ బెడ్లు;
- కంపన-శోషక పూతలతో పాలిమర్ కాంక్రీట్ బెడ్లు.
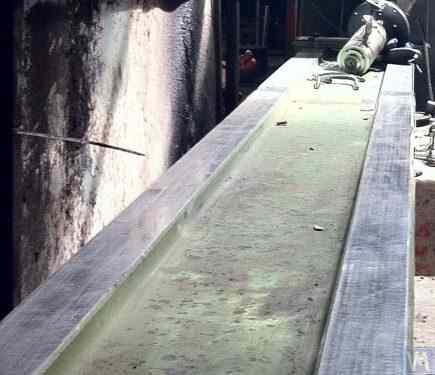
మూర్తి 3.25. కార్డాన్ షాఫ్ట్లను బ్యాలెన్సింగ్ చేయడానికి ఒక యంత్రాన్ని తయారు చేయడానికి ఉపయోగించిన చెక్క పని యంత్రం బెడ్ను ఉపయోగించడం ఉదాహరణ.
3.4 బ్యాలెన్సింగ్ మెషీన్ల కోసం డ్రైవ్లు
బ్యాలెన్సింగ్ మెషీన్ల తయారీలో మా క్లయింట్లు ఉపయోగించే డిజైన్ సొల్యూషన్ల విశ్లేషణ చూపినట్లుగా, వారు ప్రధానంగా డ్రైవ్ల రూపకల్పన సమయంలో వేరియబుల్ ఫ్రీక్వెన్సీ డ్రైవ్లతో కూడిన AC మోటార్లను ఉపయోగించడంపై దృష్టి పెడతారు. ఈ విధానం తక్కువ ధరతో సమతుల్య రోటర్ల కోసం విస్తృత శ్రేణి సర్దుబాటు చేయగల భ్రమణ వేగాన్ని అనుమతిస్తుంది. సమతుల్య రోటర్లను స్పిన్నింగ్ చేయడానికి ఉపయోగించే ప్రధాన డ్రైవ్ మోటార్ల శక్తి సాధారణంగా ఈ రోటర్ల ద్రవ్యరాశి ఆధారంగా ఎంపిక చేయబడుతుంది మరియు సుమారుగా ఉండవచ్చు:
- ≤ 5 kg ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం 0.25 - 0.72 kW;
- > 5 ≤ 50 kg ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం 0.72 - 1.2 kW;
- > 50 ≤ 100 kg ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం 1.2 - 1.5 kW;
- > 100 ≤ 500 kg ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం 1.5 - 2.2 kW;
- > 500 ≤ 1000 kg ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం 2.2 - 5 kW;
- > 1000 ≤ 3000 kg ద్రవ్యరాశి కలిగిన రోటర్లను బ్యాలెన్సింగ్ చేయడానికి రూపొందించిన యంత్రాల కోసం 5 - 7.5 kW.
ఈ మోటార్లు మెషిన్ బెడ్ లేదా దాని పునాదిపై కఠినంగా అమర్చాలి. మెషీన్లో (లేదా ఇన్స్టాలేషన్ సైట్లో) ఇన్స్టాలేషన్ చేయడానికి ముందు, మెయిన్ డ్రైవ్ మోటార్, దాని అవుట్పుట్ షాఫ్ట్పై అమర్చిన కప్పితో పాటు, జాగ్రత్తగా బ్యాలెన్స్ చేయాలి. వేరియబుల్ ఫ్రీక్వెన్సీ డ్రైవ్ వల్ల కలిగే విద్యుదయస్కాంత జోక్యాన్ని తగ్గించడానికి, దాని ఇన్పుట్ మరియు అవుట్పుట్ వద్ద నెట్వర్క్ ఫిల్టర్లను ఇన్స్టాల్ చేయాలని సిఫార్సు చేయబడింది. ఇవి డ్రైవ్ల తయారీదారులు లేదా ఫెర్రైట్ రింగ్లను ఉపయోగించి తయారు చేసిన హోమ్మేడ్ ఫిల్టర్ల ద్వారా సరఫరా చేయబడిన ప్రామాణిక ఆఫ్-ది-షెల్ఫ్ ఉత్పత్తులు కావచ్చు.
4. బ్యాలెన్సింగ్ మెషీన్స్ యొక్క కొలత వ్యవస్థలు
Most amateur manufacturers of balancing machines, who contact LLC “Kinematics”, plan to use the “Balanset” series measurement systems manufactured by our company in their designs. However, there are also some customers who plan to manufacture such measuring systems independently. Therefore, it makes sense to discuss the construction of a measuring system for a balancing machine in more detail. The main requirement for these systems is the need to provide high-precision measurements of the amplitude and phase of the rotational component of the vibrational signal, which appears at the rotation frequency of the balanced rotor. This goal is usually achieved by using a combination of technical solutions, including:
- అధిక సిగ్నల్ కన్వర్షన్ గుణకం ఉన్న కంపన సెన్సార్ల ఉపయోగం;
- ఆధునిక లేజర్ ఫేజ్ యాంగిల్ సెన్సార్ల వినియోగం;
- సెన్సార్ సిగ్నల్ల యాంప్లిఫికేషన్ మరియు డిజిటల్ కన్వర్షన్ చేయడానికి అనుమతించే హార్డ్వేర్ సృష్టి (లేదా ఉపయోగం) (ప్రాథమిక సిగ్నల్ ప్రాసెసింగ్);
- వైబ్రేషన్ సిగ్నల్ యొక్క సాఫ్ట్వేర్ ప్రాసెసింగ్ అమలు, ఇది సమతుల్యం చేయబడిన రోటర్ యొక్క భ్రమణ పౌనఃపున్యంలో వ్యక్తమయ్యే వైబ్రేషన్ సిగ్నల్ యొక్క భ్రమణ భాగాన్ని అధిక రిజల్యూషన్తో మరియు స్థిరంగా వేరు చేయడానికి అనుమతించాలి (ద్వితీయ ప్రాసెసింగ్).
దిగువన, అనేక సుప్రసిద్ధ బ్యాలన్సింగ్ పరికరాలలో అమలు చేయబడిన అటువంటి సాంకేతిక పరిష్కారాల తెలిసిన వేరియంట్లను మనం పరిశీలిస్తాము.
4.1 వైబ్రేషన్ సెన్సార్ల ఎంపిక
బ్యాలెన్సింగ్ యంత్రాల కొలత వ్యవస్థలలో, వివిధ రకాల వైబ్రేషన్ సెన్సార్లను (ట్రాన్స్డ్యూసర్లు) ఉపయోగించవచ్చు, వాటిలో:
- కంపన త్వరణ సెన్సార్లు (యాక్సిలరోమీటర్లు);
- వైబ్రేషన్ వెలాసిటీ సెన్సార్లు;
- వైబ్రేషన్ డిస్ప్లేస్మెంట్ సెన్సార్లు;
- బల సెన్సర్లు.
4.1.1. వైబ్రేషన్ యాక్సిలరేషన్ సెన్సార్లు
Among vibration acceleration sensors, piezo and capacitive (chip) accelerometers are the most widely used, which can be effectively used in Soft Bearing type balancing machines. In practice, it is generally permissible to use vibration acceleration sensors with conversion coefficients (Kpr) ranging from 10 to 30 mV/(m/s²). In balancing machines that require particularly high balancing accuracy, it is advisable to use accelerometers with Kpr reaching levels of 100 mV/(m/s²) and above. As an example of piezo accelerometers that can be used as vibration sensors for balancing machines, Figure 4.1 shows the DN3M1 and DN3M1V6 piezo accelerometers manufactured by LLC “Izmeritel”.
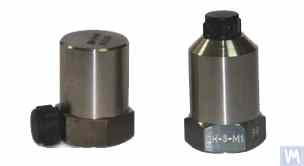
చిత్రం 4.1. పీజో యాక్సిలరోమీటర్లు DN 3M1 మరియు DN 3M1V6
అటువంటి సెన్సార్లను వైబ్రేషన్ కొలిచే పరికరాలు మరియు వ్యవస్థలకు కనెక్ట్ చేయడానికి, బాహ్య లేదా అంతర్నిర్మిత చార్జ్ యాంప్లిఫైయర్లను ఉపయోగించడం అవసరం.
చిత్రం 4.2. LLC "Kinematics" (Vibromera) తయారుచేసిన కెపాసిటివ్ యాక్సిలెరోమీటర్లు AD1
ఈ సెన్సార్లు, వీటిలో విస్తృతంగా ఉపయోగించే క్యాపాసిటివ్ యాక్సిలరోమీటర్ల మార్కెట్ బోర్డులు ADXL 345 (చిత్రం 4.3 చూడండి) ఉన్నాయి, పీజో యాక్సిలరోమీటర్ల కంటే అనేక ముఖ్యమైన ప్రయోజనాలను కలిగి ఉన్నాయని గమనించాలి. ప్రత్యేకంగా, ఇవి సారూప్య సాంకేతిక లక్షణాలతో 4 నుండి 8 రెట్లు చౌకగా ఉంటాయి. అంతేకాకుండా, పీజో యాక్సిలరోమీటర్లకు అవసరమైన ఖరీదైన మరియు సున్నితమైన చార్జ్ యాంప్లిఫైయర్ల వినియోగం వీటికి అవసరం లేదు.
బ్యాలెన్సింగ్ యంత్రాల కొలత వ్యవస్థలలో రెండు రకాల యాక్సిలరోమీటర్లు ఉపయోగించబడే సందర్భాలలో, సాధారణంగా సెన్సార్ సిగ్నల్ల హార్డ్వేర్ ఇంటిగ్రేషన్ (లేదా డబుల్ ఇంటిగ్రేషన్) నిర్వహించబడుతుంది.
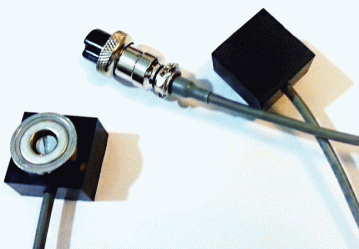
చిత్రం 4.2. క్యాపాసిటివ్ యాక్సిలరోమీటర్లు AD 1, అసెంబుల్ చేయబడింది.
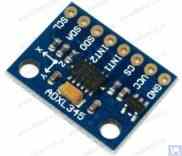
చిత్రం 4.3. క్యాపాసిటివ్ యాక్సిలరోమీటర్ బోర్డు ADXL 345.
ఈ సందర్భంలో, కంపన త్వరణానికి అనులోమానుపాతంలో ఉండే ప్రారంభ సెన్సార్ సిగ్నల్, తదనుగుణంగా కంపన వేగం లేదా స్థానభ్రంశానికి అనులోమానుపాతంలో ఉండే సిగ్నల్గా మార్చబడుతుంది. వైబ్రేషన్ సిగ్నల్ యొక్క డబుల్ ఇంటిగ్రేషన్ ప్రక్రియ, తక్కువ-వేగం బ్యాలెన్సింగ్ యంత్రాల కొలత వ్యవస్థలలో భాగంగా యాక్సిలరోమీటర్లను ఉపయోగించేటప్పుడు ప్రత్యేకంగా సంబంధితంగా ఉంటుంది, ఇక్కడ బ్యాలెన్సింగ్ సమయంలో దిగువ రోటర్ భ్రమణ ఫ్రీక్వెన్సీ పరిధి 120 rpm మరియు అంతకంటే తక్కువకు చేరుకోగలదు. బ్యాలెన్సింగ్ యంత్రాల కొలత వ్యవస్థలలో క్యాపాసిటివ్ యాక్సిలరోమీటర్లను ఉపయోగించేటప్పుడు, ఇంటిగ్రేషన్ తర్వాత, వాటి సిగ్నల్లు 0.5 నుండి 3 Hz పరిధిలో వ్యక్తమయ్యే తక్కువ-ఫ్రీక్వెన్సీ జోక్యాన్ని కలిగి ఉండవచ్చని పరిగణించాలి. ఇది ఈ సెన్సార్లను ఉపయోగించాలనుకునే యంత్రాలపై బ్యాలెన్సింగ్ యొక్క దిగువ ఫ్రీక్వెన్సీ పరిధిని పరిమితం చేయవచ్చు.
4.1.2. వైబ్రేషన్ వెలాసిటీ సెన్సార్లు
4.1.2.1. ఇండక్టివ్ కంపన వేగ సెన్సార్లు.
ఈ సెన్సార్లలో ఇండక్టివ్ కాయిల్ మరియు మాగ్నెటిక్ కోర్ ఉంటాయి. కాయిల్ స్థిరమైన కోర్కు సాపేక్షంగా కంపించినప్పుడు (లేదా కోర్ స్థిరమైన కాయిల్కు సాపేక్షంగా), కాయిల్లో EMF ప్రేరేపించబడుతుంది, దీని వోల్టేజ్ సెన్సార్ యొక్క కదిలే మూలకం యొక్క కంపన వేగానికి నేరుగా అనులోమానుపాతంలో ఉంటుంది. ఇండక్టివ్ సెన్సార్ల యొక్క మార్పిడి గుణకాలు (Кпр) సాధారణంగా చాలా ఎక్కువగా ఉంటాయి, అనేక పదుల లేదా వందల mV/mm/sec వరకు చేరుకుంటాయి. ప్రత్యేకంగా, Schenck మోడల్ T77 సెన్సార్ యొక్క మార్పిడి గుణకం 80 mV/mm/sec, మరియు IRD Mechanalysis మోడల్ 544M సెన్సార్ కోసం, ఇది 40 mV/mm/sec. కొన్ని సందర్భాలలో (ఉదాహరణకు, Schenck బ్యాలెన్సింగ్ యంత్రాలలో), మెకానికల్ యాంప్లిఫైయర్తో ప్రత్యేక అత్యంత సున్నితమైన ఇండక్టివ్ వైబ్రేషన్ వెలాసిటీ సెన్సార్లు ఉపయోగించబడతాయి, ఇక్కడ Кпр 1000 mV/mm/sec మించవచ్చు. బ్యాలెన్సింగ్ యంత్రాల కొలత వ్యవస్థలలో ఇండక్టివ్ వైబ్రేషన్ వెలాసిటీ సెన్సార్లు ఉపయోగించబడితే, కంపన వేగానికి అనులోమానుపాతంలో ఉండే విద్యుత్ సిగ్నల్ యొక్క హార్డ్వేర్ ఇంటిగ్రేషన్ కూడా నిర్వహించవచ్చు, దానిని కంపన స్థానభ్రంశానికి అనులోమానుపాతంలో ఉండే సిగ్నల్గా మారుస్తుంది.
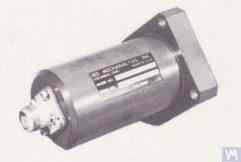
చిత్రం 4.4. IRD Mechanalysis ద్వారా మోడల్ 544M సెన్సర్.
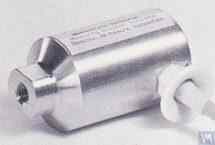
చిత్రం 4.5. Schenck యొక్క మోడల్ T77 సెన్సార్
వాటి ఉత్పత్తి యొక్క శ్రమ తీవ్రత కారణంగా, ఇండక్టివ్ వైబ్రేషన్ వెలాసిటీ సెన్సార్లు చాలా అరుదైన మరియు ఖరీదైన వస్తువులు అని గమనించాలి. అందువల్ల, ఈ సెన్సార్ల యొక్క స్పష్టమైన ప్రయోజనాలు ఉన్నప్పటికీ, బ్యాలెన్సింగ్ యంత్రాల ఔత్సాహిక తయారీదారులు వాటిని చాలా అరుదుగా ఉపయోగిస్తారు.
4.2 ఫేజ్ యాంగిల్ సెన్సార్లు
For synchronizing the vibration measurement process with the rotation angle of the balanced rotor, phase angle sensors, such as laser (photoelectric) or inductive sensors, are used. These sensors are manufactured in various designs by both domestic and international producers. The price range for these sensors can vary significantly, from approximately 40 to 200 dollars. An example of such a device is the phase angle sensor manufactured by “Diamex,” shown in figure 4.11.
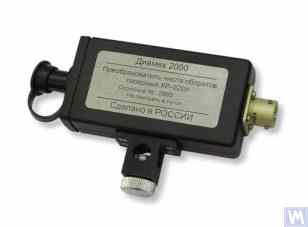
చిత్రం 4.11: "Diamex" ఫేజ్ యాంగిల్ సెన్సార్
మరొక ఉదాహరణగా, చిత్రం 4.12 LLC "Kinematics" (Vibromera) అమలు చేసిన ఒక మోడల్ను చూపిస్తుంది, ఇది దశ కోణ సెన్సార్లుగా చైనాలో తయారు చేయబడిన DT 2234C మోడల్ యొక్క లేజర్ టాకోమీటర్లను ఉపయోగిస్తుంది. ఈ సెన్సర్ యొక్క స్పష్టమైన ప్రయోజనాలు:
- విస్తృత ఆపరేటింగ్ పరిధి, రోటర్ భ్రమణ ఫ్రీక్వెన్సీని నిమిషానికి 2.5 నుండి 99,999 భ్రమణాల వరకు కొలవడానికి అనుమతిస్తుంది, ఒక భ్రమణం కంటే తక్కువ కాని రిజల్యూషన్తో;
- డిజిటల్ డిస్ప్లే;
- కొలతల కోసం టాకోమీటర్ను సెటప్ చేయడంలో సౌలభ్యం;
- సరసమైన ధర మరియు తక్కువ మార్కెట్ ఖర్చు;
- బ్యాలెన్సింగ్ యంత్రం యొక్క కొలత వ్యవస్థలో ఏకీకరణ కోసం మార్పు యొక్క సాపేక్ష సరళత.
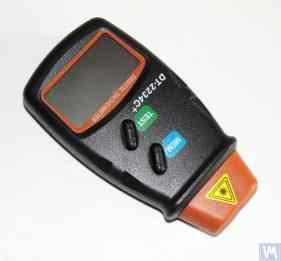
చిత్రం 4.12: లేజర్ టాకోమీటర్ మోడల్ DT 2234C
కొన్ని సందర్భాల్లో, ఆప్టికల్ లేజర్ సెన్సార్ల ఉపయోగం ఏ కారణం చేతనైనా అవాంఛనీయమైనప్పుడు, వాటిని గతంలో పేర్కొన్న ISAN E41A మోడల్ లేదా ఇతర తయారీదారుల నుండి సారూప్య ఉత్పత్తులు వంటి ప్రేరక నాన్-కాంటాక్ట్ డిస్ప్లేస్మెంట్ సెన్సార్లతో భర్తీ చేయవచ్చు.
4.3 వైబ్రేషన్ సెన్సార్లలో సిగ్నల్ ప్రాసెసింగ్ ఫీచర్లు
బ్యాలెన్సింగ్ పరికరాలలో వైబ్రేషన్ సిగ్నల్ యొక్క భ్రమణ భాగం యొక్క వ్యాప్తి మరియు దశ యొక్క ఖచ్చితమైన కొలత కోసం, హార్డ్వేర్ మరియు సాఫ్ట్వేర్ ప్రాసెసింగ్ సాధనాల కలయిక సాధారణంగా ఉపయోగించబడుతుంది. ఈ సాధనాలు ఈ క్రింది వాటిని సాధ్యం చేస్తాయి:
- సెన్సార్ యొక్క అనలాగ్ సిగ్నల్ యొక్క బ్రాడ్బ్యాండ్ హార్డ్వేర్ ఫిల్టరింగ్;
- సెన్సార్ యొక్క అనలాగ్ సిగ్నల్ యొక్క వర్ధనం;
- అనలాగ్ సిగ్నల్ యొక్క ఇంటిగ్రేషన్ మరియు/లేదా డబుల్ ఇంటిగ్రేషన్ (అవసరమైతే);
- ట్రాకింగ్ ఫిల్టర్ ఉపయోగించి అనలాగ్ సిగ్నల్ యొక్క ఇరుకైన బ్యాండ్ ఫిల్టరింగ్;
- సిగ్నల్ యొక్క అనలాగ్-టు-డిజిటల్ మార్పిడి;
- డిజిటల్ సిగ్నల్ యొక్క సింక్రోనస్ ఫిల్టరింగ్;
- డిజిటల్ సిగ్నల్ యొక్క హార్మోనిక్ విశ్లేషణ.
4.3.1. బ్రాడ్బ్యాండ్ సిగ్నల్ ఫిల్టరింగ్
పరికరం యొక్క ఫ్రీక్వెన్సీ శ్రేణి యొక్క దిగువ మరియు ఎగువ సరిహద్దుల వద్ద సంభవించే సంభావ్య జోక్యాల యొక్క వైబ్రేషన్ సెన్సార్ సిగ్నల్ను శుభ్రపరచడానికి ఈ విధానం అవసరం. బ్యాలెన్సింగ్ మెషీన్ యొక్క కొలిచే పరికరం బ్యాండ్-పాస్ ఫిల్టర్ యొక్క దిగువ పరిమితిని 2-3 Hzకి మరియు ఎగువ పరిమితిని 50 (100) Hzకి సెట్ చేయడం మంచిది. వివిధ రకాల సెన్సార్ కొలిచే యాంప్లిఫైయర్ల అవుట్పుట్లో కనిపించే తక్కువ-ఫ్రీక్వెన్సీ శబ్దాలను అణచివేయడంలో "లోయర్" ఫిల్టరింగ్ సహాయపడుతుంది. "ఎగువ" వడపోత కలయిక పౌనఃపున్యాలు మరియు యంత్రం యొక్క వ్యక్తిగత యాంత్రిక భాగాల యొక్క సంభావ్య ప్రతిధ్వని కంపనాలు కారణంగా జోక్యం యొక్క అవకాశాన్ని తొలగిస్తుంది.
4.3.2. సెన్సార్ నుండి అనలాగ్ సిగ్నల్ యాంప్లిఫికేషన్
బ్యాలెన్సింగ్ మెషిన్ యొక్క కొలిచే వ్యవస్థ యొక్క సున్నితత్వాన్ని పెంచాల్సిన అవసరం ఉన్నట్లయితే, వైబ్రేషన్ సెన్సార్ల నుండి కొలిచే యూనిట్ యొక్క ఇన్పుట్కు సిగ్నల్స్ విస్తరించవచ్చు. స్థిరమైన లాభం మరియు మల్టీస్టేజ్ యాంప్లిఫైయర్లతో ప్రామాణిక యాంప్లిఫైయర్లు రెండింటినీ ఉపయోగించవచ్చు, దీని లాభం సెన్సార్ నుండి నిజమైన సిగ్నల్ స్థాయిని బట్టి ప్రోగ్రామాటిక్గా మార్చబడుతుంది. ప్రోగ్రామబుల్ మల్టీస్టేజ్ యాంప్లిఫైయర్కు ఉదాహరణగా LLC "L-కార్డ్" ద్వారా E154 లేదా E14-140 వంటి వోల్టేజ్ కొలత కన్వర్టర్లలో అమలు చేయబడిన యాంప్లిఫైయర్లు ఉన్నాయి.
4.3.3 అనుసంధానం
ముందుగా గుర్తించినట్లుగా, బ్యాలెన్సింగ్ మెషీన్ల కొలిచే వ్యవస్థలలో హార్డ్వేర్ ఇంటిగ్రేషన్ మరియు/లేదా వైబ్రేషన్ సెన్సార్ సిగ్నల్ల డబుల్ ఇంటిగ్రేషన్ సిఫార్సు చేయబడింది. అందువలన, ప్రారంభ యాక్సిలెరోమీటర్ సిగ్నల్, వైబ్రో-యాక్సిలరేషన్కు అనులోమానుపాతంలో, వైబ్రో-స్పీడ్ (ఇంటిగ్రేషన్) లేదా వైబ్రో-డిస్ప్లేస్మెంట్ (డబుల్ ఇంటిగ్రేషన్)కి అనులోమానుపాతంలో సిగ్నల్గా మార్చబడుతుంది. అదేవిధంగా, ఏకీకరణ తర్వాత వైబ్రో-స్పీడ్ సెన్సార్ సిగ్నల్ను వైబ్రో-డిస్ప్లేస్మెంట్కు అనులోమానుపాతంలో సిగ్నల్గా మార్చవచ్చు.
4.3.4 ట్రాకింగ్ ఫిల్టర్ని ఉపయోగించి అనలాగ్ సిగ్నల్ యొక్క ఇరుకైన బ్యాండ్ ఫిల్టరింగ్
జోక్యాన్ని తగ్గించడానికి మరియు బ్యాలెన్సింగ్ మెషీన్ల కొలిచే వ్యవస్థలలో వైబ్రేషన్ సిగ్నల్ ప్రాసెసింగ్ నాణ్యతను మెరుగుపరచడానికి, నారోబ్యాండ్ ట్రాకింగ్ ఫిల్టర్లను ఉపయోగించవచ్చు. ఈ ఫిల్టర్ల యొక్క సెంట్రల్ ఫ్రీక్వెన్సీ స్వయంచాలకంగా రోటర్ యొక్క రివల్యూషన్ సెన్సార్ సిగ్నల్ను ఉపయోగించి సమతుల్య రోటర్ యొక్క భ్రమణ ఫ్రీక్వెన్సీకి ట్యూన్ చేయబడుతుంది. "MAXIM" ద్వారా MAX263, MAX264, MAX267, MAX268 వంటి ఆధునిక ఇంటిగ్రేటెడ్ సర్క్యూట్లను అటువంటి ఫిల్టర్లను రూపొందించడానికి ఉపయోగించవచ్చు.
4.3.5 సిగ్నల్స్ యొక్క అనలాగ్-టు-డిజిటల్ మార్పిడి
అనలాగ్-టు-డిజిటల్ మార్పిడి అనేది ఒక కీలకమైన విధానం, ఇది వ్యాప్తి మరియు దశ కొలత సమయంలో వైబ్రేషన్ సిగ్నల్ ప్రాసెసింగ్ నాణ్యతను మెరుగుపరచే అవకాశాన్ని నిర్ధారిస్తుంది. ఈ విధానం అన్ని ఆధునిక బ్యాలన్సింగ్ మెషీన్ కొలత వ్యవస్థలలో అమలు చేయబడింది. అటువంటి ADCల ప్రభావవంతమైన అమలుకు ఉదాహరణలుగా LLC "L-Card" యొక్క E154 లేదా E14-140 రకం వోల్టేజ్ కొలత కన్వర్టర్లు ఉన్నాయి, వీటిని LLC "Kinematics" (Vibromera) తయారు చేసిన బ్యాలన్సింగ్ మెషీన్ల అనేక కొలత వ్యవస్థలలో ఉపయోగిస్తారు. అదనంగా, LLC "Kinematics" (Vibromera) "Arduino" కంట్రోలర్లపై ఆధారపడిన చవకైన మైక్రోప్రాసెసర్ వ్యవస్థలను, "Microchip" యొక్క PIC18F4620 మైక్రోకంట్రోలర్ను మరియు ఇలాంటి పరికరాలను ఉపయోగించిన అనుభవం కలిగి ఉంది.
4.1.2.2. పీజోఎలెక్ట్రిక్ యాక్సిలెరోమీటర్లపై ఆధారపడిన వైబ్రేషన్ వేగ సెన్సార్లు
A sensor of this type differs from a standard piezoelectric accelerometer by having a built-in charge amplifier and integrator within its housing, which allows it to output a signal proportional to vibration velocity. For example, piezoelectric vibration velocity sensors manufactured by domestic producers (ZETLAB company and LLC “Vibropribor”) are shown in Figures 4.6 and 4.7.
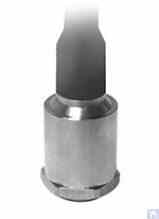
చిత్రం 4.6. ZETLAB (రష్యా) ద్వారా మోడల్ AV02 సెన్సర్
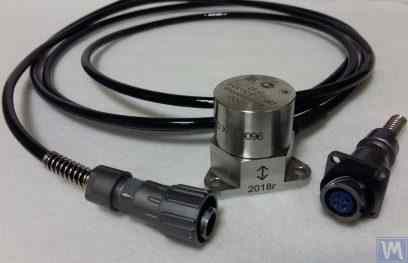
చిత్రం 4.7. LLC "Vibropribor" నిర్మించిన DVST 2 మోడల్ సెన్సార్
అటువంటి సెన్సార్లు వివిధ ఉత్పత్తిదారులచే (దేశీయ మరియు విదేశీ రెండూ) తయారు చేయబడతాయి మరియు ప్రస్తుతం విస్తృతంగా ఉపయోగించబడుతున్నాయి, ముఖ్యంగా పోర్టబుల్ వైబ్రేషన్ పరికరాలలో. ఈ సెన్సార్ల ధర చాలా ఎక్కువగా ఉంటుంది మరియు దేశీయ తయారీదారుల నుండి కూడా ఒక్కొక్కటి 20,000 నుండి 30,000 రూబిళ్ల వరకు చేరుకోగలదు.
4.1.3. డిస్ప్లేస్మెంట్ సెన్సార్లు
In the measurement systems of balancing machines, non-contact displacement sensors – capacitive or inductive – can also be used. These sensors can operate in static mode, allowing the registration of vibrational processes starting from 0 Hz. Their use can be particularly effective in the case of balancing low-speed rotors with rotation speeds of 120 rpm and below. The conversion coefficients of these sensors can reach 1000 mV/mm and higher, which provides high accuracy and resolution in measuring displacement, even without additional amplification. An obvious advantage of these sensors is their relatively low cost, which for some domestic manufacturers does not exceed 1000 rubles. When using these sensors in balancing machines, it is important to consider that the nominal working gap between the sensor’s sensitive element and the surface of the vibrating object is limited by the diameter of the sensor coil. For example, for the sensor shown in Figure 4.8, model ISAN E41A by “TEKO,” the specified working gap is typically 3.8 to 4 mm, which allows for the measurement of displacement of the vibrating object in the range of ±2.5 mm.
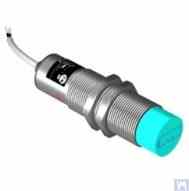
చిత్రం 4.8. ఇండక్టివ్ డిస్ప్లేస్మెంట్ సెన్సార్ మోడల్ ISAN E41A, TEKO (రష్యా) చే
4.1.4. బల సెన్సార్లు
ముందు గమనించినట్లుగా, బల సెన్సార్లు Hard Bearing బ్యాలెన్సింగ్ యంత్రాలపై ఇన్స్టాల్ చేయబడిన కొలత వ్యవస్థలలో ఉపయోగించబడతాయి. ఈ సెన్సార్లు, ముఖ్యంగా వాటి తయారీ సరళత మరియు సాపేక్షంగా తక్కువ ధర కారణంగా, సాధారణంగా పీజోఎలక్ట్రిక్ బల సెన్సార్లుగా ఉంటాయి. అటువంటి సెన్సార్ల ఉదాహరణలు చిత్రాలు 4.9 మరియు 4.10లో చూపబడ్డాయి.
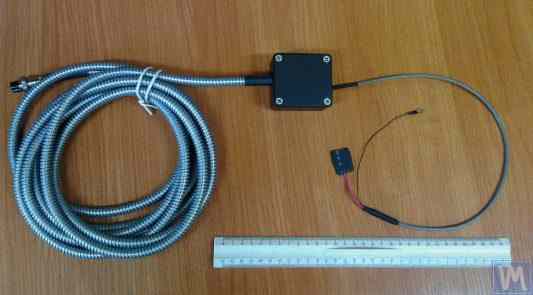
చిత్రం 4.9. Kinematika LLC ద్వారా ఫోర్స్ సెన్సర్ SD 1
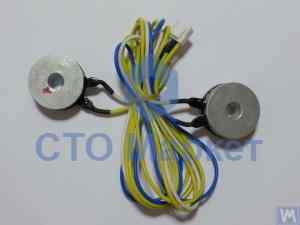
చిత్రం 4.10: "STO Market" విక్రయించే ఆటోమోటివ్ బ్యాలన్సింగ్ మెషీన్ల కోసం ఫోర్స్ సెన్సార్
విస్తృత శ్రేణి దేశీయ మరియు విదేశీ ఉత్పత్తిదారులచే తయారు చేయబడిన స్ట్రెయిన్ గేజ్ బల సెన్సార్లను Hard Bearing బ్యాలెన్సింగ్ యంత్రాల మద్దతులలో సాపేక్ష వైకల్యాలను కొలవడానికి కూడా ఉపయోగించవచ్చు.
4.4. బ్యాలెన్సింగ్ యంత్రం యొక్క కొలత వ్యవస్థ యొక్క క్రియాత్మక పథకం, "Balanset 2"
"Balanset 2" కొలత వ్యవస్థ బ్యాలన్సింగ్ మెషీన్లలో కొలత మరియు గణన విధులను ఏకీకృతం చేయడానికి ఆధునిక విధానాన్ని ప్రతిపాదిస్తుంది. ఈ వ్యవస్థ ప్రభావ గుణాంక పద్ధతిని ఉపయోగించి సవరణ బరువుల స్వయంచాలక గణనను అందిస్తుంది మరియు వివిధ మెషీన్ కాన్ఫిగరేషన్లకు అనుగుణంగా మార్చుకోవచ్చు.
క్రియాత్మక పథకంలో సిగ్నల్ కండిషనింగ్, అనలాగ్-టు-డిజిటల్ మార్పిడి, డిజిటల్ సిగ్నల్ ప్రాసెసింగ్ మరియు స్వయంచాలక గణన అల్గారిథమ్లు ఉన్నాయి. వ్యవస్థ అధిక ఖచ్చితత్వంతో రెండు-తలం మరియు బహు-తలం బ్యాలన్సింగ్ దృశ్యాలను నిర్వహించగలదు.
4.5 రోటర్ బ్యాలెన్సింగ్లో ఉపయోగించే దిద్దుబాటు బరువుల పారామితుల గణన
సవరణ బరువుల గణన ప్రభావ గుణాంక పద్ధతిపై ఆధారపడి ఉంటుంది, ఇది వివిధ తలాలలో పరీక్ష బరువులకు రోటర్ ఎలా స్పందిస్తుందో నిర్ణయిస్తుంది. ఈ పద్ధతి అన్ని ఆధునిక బ్యాలన్సింగ్ వ్యవస్థలకు మూలాధారమైనది మరియు దృఢమైన మరియు అనువైన రోటర్లు రెండింటికీ ఖచ్చితమైన ఫలితాలను అందిస్తుంది.
4.5.1 ద్వంద్వ-మద్దతు రోటర్లను బ్యాలెన్స్ చేసే పని మరియు దాని పరిష్కార పద్ధతులు
ద్వంద్వ-మద్దతు రోటర్లకు (అత్యంత సాధారణ కాన్ఫిగరేషన్), బ్యాలన్సింగ్ పని రెండు సవరణ బరువులను నిర్ణయించడాన్ని కలిగి ఉంటుంది - ప్రతి సవరణ తలానికి ఒకటి. ప్రభావ గుణాంక పద్ధతి కింది విధానాన్ని ఉపయోగిస్తుంది:
- ప్రారంభ కొలత (రన్ 0): ట్రయల్ వెయిట్లు లేకుండా వైబ్రేషన్ కొలవండి
- మొదటి ట్రయల్ రన్ (రన్ 1): తలం 1కి తెలిసిన పరీక్ష బరువును జోడించండి, స్పందనను కొలవండి
- రెండవ ట్రయల్ రన్ (రన్ 2): పరీక్ష బరువును తలం 2కి తరలించండి, స్పందనను కొలవండి
- గణన: సాఫ్ట్వేర్ కొలవబడిన స్పందనల ఆధారంగా శాశ్వత సవరణ బరువులను గణిస్తుంది
గణిత మూలాధారంలో రెండు తలాలలో ఏకకాలంలో అవసరమైన సవరణలకు పరీక్ష బరువు ప్రభావాలను అనుసంధానించే సరళ సమీకరణాల వ్యవస్థను పరిష్కరించడం ఉంటుంది.
చిత్రాలు 3.26 మరియు 3.27 లాత్ బెడ్లను ఉపయోగించే ఉదాహరణలను చూపండి, దీని ఆధారంగా బ్యాలెన్సింగ్ అగర్ల కోసం ప్రత్యేకమైన హార్డ్ బేరింగ్ మెషిన్ మరియు స్థూపాకార రోటర్ల కోసం యూనివర్సల్ సాఫ్ట్ బేరింగ్ బ్యాలెన్సింగ్ మెషిన్ తయారు చేయబడ్డాయి. DIY తయారీదారుల కోసం, ఇటువంటి పరిష్కారాలు బ్యాలెన్సింగ్ మెషీన్కు తక్కువ సమయం మరియు ఖర్చుతో దృఢమైన మద్దతు వ్యవస్థను రూపొందించడానికి అనుమతిస్తాయి, దానిపై వివిధ రకాల (హార్డ్ బేరింగ్ మరియు సాఫ్ట్ బేరింగ్ రెండూ) మద్దతు స్టాండ్లను అమర్చవచ్చు. ఈ సందర్భంలో తయారీదారు యొక్క ప్రధాన పని ఏమిటంటే, మద్దతు స్టాండ్పై ఆధారపడిన మెషిన్ గైడ్ల రేఖాగణిత ఖచ్చితత్వాన్ని నిర్ధారించడం (మరియు అవసరమైతే పునరుద్ధరించడం). DIY ఉత్పత్తి పరిస్థితులలో, గైడ్ల యొక్క అవసరమైన రేఖాగణిత ఖచ్చితత్వాన్ని పునరుద్ధరించడానికి చక్కటి స్క్రాపింగ్ సాధారణంగా ఉపయోగించబడుతుంది.
మూర్తి 3.28 రెండు ఛానెల్ల నుండి తయారు చేయబడిన అసెంబుల్డ్ బెడ్ వెర్షన్ను చూపుతుంది. ఈ బెడ్ తయారీలో, వేరు చేయగలిగిన బోల్ట్ కనెక్షన్లు ఉపయోగించబడతాయి, ఇవి అదనపు సాంకేతిక కార్యకలాపాలు లేకుండా అసెంబ్లీ సమయంలో బెడ్ వైకల్యాన్ని తగ్గించడానికి లేదా పూర్తిగా తొలగించడానికి అనుమతిస్తాయి. పేర్కొన్న బెడ్ గైడ్ల సరైన రేఖాగణిత ఖచ్చితత్వాన్ని నిర్ధారించడానికి, ఉపయోగించిన ఛానెల్ల ఎగువ అంచుల మెకానికల్ ప్రాసెసింగ్ (గ్రౌండింగ్, ఫైన్ మిల్లింగ్) అవసరం కావచ్చు.
చిత్రాలు 3.29 మరియు 3.30 వెల్డెడ్ బెడ్ల ప్రస్తుత వైవిధ్యాలు, ఇవి కూడా రెండు ఛానెల్ల నుండి తయారు చేయబడతాయి. అటువంటి బెడ్ల తయారీ సాంకేతికతకు వెల్డింగ్ సమయంలో ఏర్పడే అంతర్గత ఒత్తిడిని తగ్గించడానికి హీట్ ట్రీట్మెంట్ వంటి అదనపు కార్యకలాపాల శ్రేణి అవసరం కావచ్చు. అసెంబుల్డ్ బెడ్ల మాదిరిగానే, వెల్డెడ్ బెడ్ల గైడ్ల సరైన రేఖాగణిత ఖచ్చితత్వాన్ని నిర్ధారించడానికి, ఉపయోగించిన ఛానెల్ల ఎగువ అంచుల మెకానికల్ ప్రాసెసింగ్ (గ్రౌండింగ్, ఫైన్ మిల్లింగ్) ప్లాన్ చేయాలి.
4.5.2 మల్టీ-సపోర్ట్ రోటర్స్ యొక్క డైనమిక్ బ్యాలెన్సింగ్ కోసం మెథడాలజీ
బహుళ-మద్దతు రోటర్లు (మూడు లేదా నాలుగు బేరింగ్ పాయింట్లు) మరింత సంక్లిష్టమైన బ్యాలెన్సింగ్ విధానాలు అవసరం. ప్రతి మద్దతు పాయింట్ మొత్తం డైనమిక్ ప్రవర్తనకు దోహదపడుతుంది, మరియు దిద్దుబాటు అన్ని తలాల మధ్య పరస్పర చర్యలను పరిగణనలోకి తీసుకోవాలి.
ఈ పద్ధతి రెండు-తల విధానాన్ని ఈ క్రింది విధంగా విస్తరిస్తుంది:
- అన్ని సపోర్ట్ పాయింట్ల వద్ద వైబ్రేషన్ కొలవడం
- బహుళ ట్రయల్ వెయిట్ స్థానాలను ఉపయోగించడం
- పెద్ద రేఖీయ సమీకరణ వ్యవస్థలను పరిష్కరించడం
- కరెక్షన్ వెయిట్ పంపిణీని అనుకూలీకరించడం
కార్డాన్ షాఫ్ట్లు మరియు ఇలాంటి పొడవైన రోటర్ల కోసం, ఈ విధానం సాధారణంగా ISO నాణ్యత గ్రేడ్ G6.3 లేదా అంతకంటే మెరుగైన స్థాయికి అనుగుణంగా అవశేష అసమతుల్యత స్థాయిలను సాధిస్తుంది.
4.5.3 బ్యాలెన్సింగ్ మల్టీ-సపోర్ట్ రోటర్స్ కోసం కాలిక్యులేటర్లు
మూడు-మద్దతు మరియు నాలుగు-మద్దతు రోటర్ కాన్ఫిగరేషన్ల కోసం ప్రత్యేక గణన అల్గారిథమ్లు అభివృద్ధి చేయబడ్డాయి. ఈ కాలిక్యులేటర్లు Balanset-4 సాఫ్ట్వేర్లో అమలు చేయబడ్డాయి మరియు సంక్లిష్ట రోటర్ జ్యామితులను స్వయంచాలకంగా నిర్వహించగలవు.
కాలిక్యులేటర్లు ఈ క్రింది అంశాలను పరిగణనలోకి తీసుకుంటాయి:
- వేరియబుల్ సపోర్ట్ స్టిఫ్నెస్
- కరెక్షన్ తలాల మధ్య క్రాస్-కప్లింగ్
- ప్రాప్యత కోసం బరువు స్థానాన్ని అనుకూలీకరించడం
- లెక్కించిన ఫలితాల ధృవీకరణ
5. బ్యాలెన్సింగ్ మెషీన్స్ యొక్క ఆపరేషన్ మరియు ఖచ్చితత్వాన్ని తనిఖీ చేయడానికి సిఫార్సులు
బ్యాలెన్సింగ్ మెషీన్ యొక్క ఖచ్చితత్వం మరియు విశ్వసనీయత దాని యంత్ర భాగాల జ్యామితీయ ఖచ్చితత్వం, మద్దతుల డైనమిక్ లక్షణాలు మరియు కొలత వ్యవస్థ యొక్క పనితీరు సామర్థ్యంతో సహా అనేక అంశాలపై ఆధారపడి ఉంటుంది. ఈ పారామీటర్ల క్రమం తప్పకుండా ధృవీకరణ స్థిరమైన బ్యాలెన్సింగ్ నాణ్యతను నిర్ధారిస్తుంది మరియు ఉత్పత్తిని ప్రభావితం చేయడానికి ముందే సంభావ్య సమస్యలను గుర్తించడంలో సహాయపడుతుంది.
5.1 యంత్రం యొక్క రేఖాగణిత ఖచ్చితత్వాన్ని తనిఖీ చేస్తోంది
జ్యామితీయ ఖచ్చితత్వ ధృవీకరణలో మద్దతుల సమలేఖనాన్ని తనిఖీ చేయడం, గైడ్ల సమాంతరత మరియు స్పిండిల్ అసెంబ్లీల గోళాకారత వంటివి ఉంటాయి. ఈ తనిఖీలు ప్రారంభ సెటప్ సమయంలో మరియు సాధారణ పనితీరు సమయంలో క్రమం తప్పకుండా నిర్వహించబడాలి.
5.2 యంత్రం యొక్క డైనమిక్ లక్షణాలను తనిఖీ చేస్తోంది
డైనమిక్ లక్షణాల ధృవీకరణలో మద్దతులు మరియు ఫ్రేమ్ భాగాల ప్రకృతి పౌనఃపున్యాలను కొలవడం ఉంటుంది, అవి పనితీరు పౌనఃపున్యాల నుండి సరిగ్గా వేరు చేయబడిందని నిర్ధారించుకోవడానికి. ఇది బ్యాలెన్సింగ్ ఖచ్చితత్వాన్ని దెబ్బతీసే అనుర్ణన సమస్యలను నివారిస్తుంది.
5.3 కొలిచే వ్యవస్థ యొక్క కార్యాచరణ సామర్థ్యాన్ని తనిఖీ చేస్తోంది
కొలత వ్యవస్థ ధృవీకరణలో సెన్సార్ కాలిబ్రేషన్, దశ సమలేఖన ధృవీకరణ మరియు సిగ్నల్ ప్రాసెసింగ్ ఖచ్చితత్వ తనిఖీలు ఉంటాయి. ఇది అన్ని పనితీరు వేగాలలో కంపన వ్యాప్తి మరియు దశ యొక్క నమ్మదగిన కొలతను నిర్ధారిస్తుంది.
5.4. ISO 21940-21 (గతంలో ISO 2953) ప్రకారం ఖచ్చితత్వ లక్షణాలను తనిఖీ చేయడం
ISO 21940-21 (గతంలో ISO 2953) క్యాలిబ్రేటెడ్ టెస్ట్ రోటర్లను ఉపయోగించి బ్యాలెన్సింగ్ మెషిన్ ఖచ్చితత్వాన్ని ధృవీకరించడానికి ప్రామాణిక విధానాలను అందిస్తుంది. ఈ విధానాలు మెషిన్ పనితీరును అంతర్జాతీయంగా గుర్తించబడిన ప్రమాణాలకు అనుగుణంగా ధృవీకరించడంలో సహాయపడతాయి.
సాహిత్యం
- రెషెటోవ్ డి.ఎన్. (సంపాదకుడు). "లోహ-కటింగ్ మెషీన్ టూల్స్ యొక్క భాగాలు మరియు యంత్రాంగాలు." మాస్కో: మాషినోస్ట్రోయెనియే, 1972.
- కెల్లెన్బర్గర్ డబ్ల్యు. "స్థూపాకార ఉపరితలాల స్పైరల్ గ్రైండింగ్." మెషినరీ, 1963.
- ISO 281 "రోలింగ్ బేరింగ్స్ - డైనమిక్ లోడ్ రేటింగ్స్ అండ్ రేటింగ్ లైఫ్."
- GOST 17383-73 (జాతీయ ప్రమాణం) "ఫ్లాట్ డ్రైవ్ బెల్ట్ల కోసం పుల్లీలు."
- ISO 21940-11 (గతంలో ISO 1940-1) "మెకానికల్ వైబ్రేషన్ - రోటర్ బ్యాలెన్సింగ్ - పార్ట్ 11: రిజిడ్ బిహేవియర్ ఉన్న రోటర్ల కోసం విధానాలు మరియు టాలరెన్స్లు."
- ISO 21940-21 (గతంలో ISO 2953) "మెకానికల్ వైబ్రేషన్ - రోటర్ బ్యాలెన్సింగ్ - పార్ట్ 21: బ్యాలెన్సింగ్ మెషిన్ల వివరణ మరియు మూల్యాంకనం."
అనుబంధం 1: మూడు మద్దతు షాఫ్ట్ల కోసం బ్యాలెన్సింగ్ పారామితులను లెక్కించడానికి అల్గోరిథం
మూడు-మద్దతు రోటర్ బ్యాలెన్సింగ్కు మూడు అజ్ఞాత రాశులతో మూడు సమీకరణాల వ్యవస్థను పరిష్కరించడం అవసరం. ఈ అనుబంధం మూడు దిద్దుబాటు తలాలలో దిద్దుబాటు బరువులను నిర్ణయించడానికి గణిత పునాది మరియు దశల వారీ గణన విధానాన్ని అందిస్తుంది.
A1.1. గణిత పునాది
మూడు-మద్దతు రోటర్ కోసం, ప్రభావ గుణాంక మాతృక పరీక్ష బరువు ప్రభావాలను ప్రతి బేరింగ్ స్థానంలో కంపన స్పందనలతో అనుసంధానిస్తుంది. సమీకరణ వ్యవస్థ యొక్క సాధారణ రూపం ఈ విధంగా ఉంటుంది:
[V₂] = [A₂₁ A₂₂ A₂₃] [W₂]
[V₃] = [A₃₁ A₃₂ A₃₃] [W₃]
ఇక్కడ:
- V₁, V₂, V₃ - మద్దతులు 1, 2 మరియు 3 వద్ద కంపన వెక్టర్లు
- W₁, W₂, W₃ - సరిదిద్దే బరువులు ప్లేన్లు 1, 2, మరియు 3లో
- Aᵢⱼ - బరువు j మరియు సపోర్ట్ i వద్ద కంపనానికి సంబంధించిన ప్రభావ గుణకాలు
A1.2. లెక్కింపు విధానం
- ప్రారంభ కొలతలు: ట్రయల్ బరువులు లేకుండా మూడు సపోర్ట్ల వద్ద కంపన వ్యాప్తి మరియు దశను నమోదు చేయండి
- ట్రయల్ వెయిట్ క్రమం: ప్రతి సరిదిద్దే ప్లేన్కు క్రమంగా తెలిసిన ట్రయల్ బరువును వర్తింపజేయండి, కంపన మార్పులను నమోదు చేయండి
- ప్రభావ గుణక లెక్కింపు: ప్రతి ట్రయల్ బరువు ప్రతి సపోర్ట్ వద్ద కంపనాన్ని ఎలా ప్రభావితం చేస్తుందో నిర్ణయించండి
- మ్యాట్రిక్స్ పరిష్కారం: సరైన సరిదిద్దే బరువులను కనుగొనడానికి సమీకరణాల వ్యవస్థను పరిష్కరించండి
- బరువు అమరిక: నిర్దేశిత కోణాలలో లెక్కించిన బరువులను అమర్చండి
- ధృవీకరణ: అవశేష కంపనం నిర్దేశిత పరిమితులను తీర్చుతుందని నిర్ధారించండి
A1.3. మూడు-సపోర్ట్ రోటర్లకు ప్రత్యేక పరిగణనలు
మూడు-సపోర్ట్ కాన్ఫిగరేషన్లు సాధారణంగా దీర్ఘ కార్డాన్ షాఫ్ట్లకు ఉపయోగిస్తారు, ఇక్కడ అతిగా వంపు నిరోధించడానికి మధ్యవర్తి సపోర్ట్ అవసరం. కీలక పరిగణనలు:
- మధ్యవర్తి ఆధారం యొక్క దృఢత్వం మొత్తం రోటర్ డైనమిక్స్ను ప్రభావితం చేస్తుంది
- ఖచ్చితమైన ఫలితాల కోసం సపోర్ట్ అమరిక చాలా కీలకమైనది
- ట్రయల్ వెయిట్ పరిమాణం అన్ని ఆధారాలవద్ద కొలవదగిన స్పందనను కలిగించాలి
- సమతుల్యత తలాల మధ్య అడ్డు-అనుసంధానం జాగ్రత్తగా విశ్లేషించాల్సి ఉంటుంది
అనుబంధం 2: నాలుగు మద్దతు షాఫ్ట్ల కోసం బ్యాలెన్సింగ్ పారామితులను లెక్కించడానికి అల్గోరిథం
నాలుగు-సపోర్ట్ రోటర్ బ్యాలెన్సింగ్ అత్యంత సంక్లిష్టమైన సాధారణ కాన్ఫిగరేషన్ను సూచిస్తుంది, ఇది 4x4 మాతృక వ్యవస్థ పరిష్కారాన్ని అవసరం చేసుకుంటుంది. ఈ కాన్ఫిగరేషన్ పేపర్ మిల్ రోల్లు, టెక్స్టైల్ మెషినరీ షాఫ్ట్లు మరియు భారీ పారిశ్రామిక రోటర్ల వంటి చాలా పొడవైన రోటర్లకు విలక్షణమైనది.
A2.1. విస్తారిత గణిత నమూనా
నాలుగు-సపోర్ట్ వ్యవస్థ నాలుగవ బేరింగ్ స్థానాన్ని లెక్కలోకి తీసుకుని అదనపు సమీకరణాలతో మూడు-సపోర్ట్ నమూనాను విస్తరిస్తుంది:
[V₂] = [A₂₁ A₂₂ A₂₃ A₂₄] [W₂]
[V₃] = [A₃₁ A₃₂ A₃₃ A₃₄] [W₃]
[V₄] = [A₄₁ A₄₂ A₄₃ A₄₄] [W₄]
A2.2. క్రమానుగత ట్రయల్ వెయిట్ విధానం
నాలుగు-సపోర్ట్ విధానానికి ఐదు కొలత రన్లు అవసరం:
- రన్ 0: నాలుగు ఆధారాలన్నింటిలో ప్రారంభ కొలత
- రన్ 1: ప్లేన్ 1లో ట్రయల్ బరువు, అన్ని సపోర్ట్లను కొలవండి
- రన్ 2: ప్లేన్ 2లో ట్రయల్ బరువు, అన్ని సపోర్ట్లను కొలవండి
- రన్ 3: ప్లేన్ 3లో ట్రయల్ బరువు, అన్ని సపోర్ట్లను కొలవండి
- రన్ 4: ప్లేన్ 4లో ట్రయల్ బరువు, అన్ని సపోర్ట్లను కొలవండి
A2.3. అనుకూలీకరణ పరిగణనలు
నాలుగు-సపోర్ట్ బ్యాలెన్సింగ్ తరచుగా బహుళ చెల్లుబాటయ్యే పరిష్కారాలను అనుమతిస్తుంది. ఆప్టిమైజేషన్ ప్రక్రియ దీన్ని పరిగణిస్తుంది:
- మొత్తం సరిదిద్దు బరువు ద్రవ్యరాశిని కనిష్టీకరించడం
- బరువు అమర్చే స్థానాలు అందుబాటులో ఉండేలా చూసుకోవడం
- తయారీ సహన మితులు మరియు ఖర్చులను సమతుల్యపరచడం
- నిర్దేశిత అవశేష కంపన పరిమితులను తీర్చడం
అనుబంధం 3: బ్యాలెన్సర్ కాలిక్యులేటర్ని ఉపయోగించేందుకు మార్గదర్శి
Balanset బ్యాలెన్సర్ కాల్క్యులేటర్ అనుబంధాలు 1 మరియు 2లో వివరించిన సంక్లిష్ట గణిత విధానాలను స్వయంచాలకంగా నిర్వహిస్తుంది. ఈ గైడ్ DIY బ్యాలెన్సింగ్ మెషీన్లతో కాల్క్యులేటర్ను ప్రభావవంతంగా ఉపయోగించడానికి ఆచరణాత్మక సూచనలు అందిస్తుంది.
A3.1. సాఫ్ట్వేర్ సెటప్ మరియు కాన్ఫిగరేషన్
- మెషీన్ నిర్వచనం: మెషీన్ జ్యామితి, సపోర్ట్ స్థానాలు మరియు సరిదిద్దే ప్లేన్లను నిర్వచించండి
- సెన్సార్ అంశాంకనం: సెన్సార్ దిశాభిముఖత మరియు క్రమాంకన కారకాలను ధృవీకరించండి
- ట్రయల్ బరువు సిద్ధం: రోటర్ లక్షణాల ఆధారంగా తగిన ట్రయల్ బరువు ద్రవ్యరాశిని లెక్కించండి
- భద్రతా ధృవీకరణ: సురక్షిత పనితీరు వేగాలు మరియు బరువు అమరిక పద్ధతులను నిర్ధారించండి
A3.2. కొలత క్రమం
కాల్క్యులేటర్ కొలత నాణ్యతపై రియల్-టైమ్ అభిప్రాయం మరియు సిగ్నల్-టు-నాయిజ్ నిష్పత్తిని మెరుగుపరచడానికి సూచనలతో వినియోగదారుని కొలత క్రమం ద్వారా మార్గనిర్దేశం చేస్తుంది.
A3.3. ఫలితాల వివరణ
కాల్క్యులేటర్ బహుళ అవుట్పుట్ ఫార్మాట్లను అందిస్తుంది:
- సరిదిద్దు అవసరాలను చూపించే గ్రాఫికల్ వెక్టర్ ప్రదర్శనలు
- సంఖ్యా బరువు మరియు కోణ స్పెసిఫికేషన్లు
- నాణ్యత కొలమానాలు మరియు విశ్వాస సూచికలు
- కొలత ఖచ్చితత్వాన్ని మెరుగుపరచడానికి సూచనలు
A3.4. సాధారణ సమస్యల పరిష్కారం
DIY మెషీన్లతో కాల్క్యులేటర్ ఉపయోగిస్తున్నప్పుడు సాధారణ సమస్యలు మరియు పరిష్కారాలు:
- ట్రయల్ వెయిట్ స్పందన సరిపోకపోవడం: ట్రయల్ వెయిట్ ద్రవ్యరాశిని పెంచండి లేదా సెన్సార్ అమరిక తనిఖీ చేయండి
- అస్థిరమైన కొలతలు: యాంత్రిక సమగ్రతను ధృవీకరించండి, రెసొనెన్స్ పరిస్థితులను తనిఖీ చేయండి
- సరిపోని దిద్దుబాటు ఫలితాలు: కోణ కొలత ఖచ్చితత్వాన్ని ధృవీకరించండి, క్రాస్-కప్లింగ్ ప్రభావాలను తనిఖీ చేయండి
- సాఫ్ట్వేర్ లోపాలు: సెన్సార్ కనెక్షన్లను తనిఖీ చేయండి, ఇన్పుట్ పారామీటర్లను ధృవీకరించండి, స్థిరమైన RPM నిర్ధారించండి

