డైనమిక్ షాఫ్ట్ బ్యాలెన్సింగ్ సూచనలు: స్టాటిక్ vs డైనమిక్, ఫీల్డ్ విధానం & ISO 21940 గ్రేడులు
రోటర్లను ఆన్సైట్లో బ్యాలెన్స్ చేయడానికి ఫీల్డ్ ఇంజనీర్కు అవసరమైన సమస్త సమాచారం — అన్బ్యాలెన్స్ యొక్క భౌతిక సూత్రాల నుండి చివరి వెరిఫికేషన్ రన్ వరకు. ఏడు దశల విధానం, ట్రయల్ వెయిట్ సూత్రాలు, కరెక్షన్ యాంగిల్ కొలత, మరియు ISO టాలరెన్స్ పట్టికలు. 2,000+ రోటర్లపై ఫ్యాన్లు, మల్చర్లు, క్రషర్లు మరియు షాఫ్ట్లలో పరీక్షించబడింది.
డైనమిక్ బ్యాలెన్సింగ్ అంటే ఏమిటి?
డైనమిక్ బ్యాలెన్సింగ్ అనేది ఒక తిరిగే వస్తువు (రోటర్) యొక్క అసమాన ద్రవ్యరాశి పంపిణీని నిర్వహణ వేగంతో తిరుగుతున్నప్పుడు కొలిచి సరిదిద్దే ప్రక్రియ. స్టాటిక్ బ్యాలెన్సింగ్ ఒకే ప్లేన్లో ద్రవ్యరాశి విచలనాన్ని మాత్రమే సరిదిద్దుతుంది; అందుకు భిన్నంగా, డైనమిక్ బ్యాలెన్సింగ్ అన్బ్యాలెన్స్ను రెండు లేదా అంతకంటే ఎక్కువ ప్లేన్లలో ఏకకాలంలో సరిదిద్దుతుంది, తద్వారా బేరింగ్ వైబ్రేషన్కు కారణమయ్యే సెంట్రిఫ్యుగల్ బలం మరియు రాకింగ్ కపుల్ రెండూ తొలగించబడతాయి.
200 kg మల్చర్ రోటర్ నుండి 5 g డెంటల్ డ్రిల్ స్పిండిల్ వరకు — ప్రతి తిరిగే భాగంలో కొంత మిగిలిన అన్బ్యాలెన్స్ ఉంటుంది. తయారీ టాలరెన్సులు, పదార్థంలో అసమానతలు, తుప్పు మరియు పేరుకుపోయిన నిక్షేపాలు ద్రవ్యరాశి కేంద్రాన్ని జ్యామితీయ భ్రమణ అక్షం నుండి దూరంగా జరుపుతాయి. ఫలితంగా ఏర్పడే సెంట్రిఫ్యుగల్ బలం వేగం యొక్క వర్గానికి అనుగుణంగా పెరుగుతుంది: RPM రెట్టింపైతే బలం నాలుగు రెట్లు అవుతుంది.
3,000 RPM వేగంతో తిరిగే ఒక రోటర్లో 150 mm వ్యాసార్థం వద్ద కేవలం 10 g అసమతుల్యత ఉన్నప్పటికీ దాదాపు 150 N భ్రమణ బలం ఉత్పన్నమవుతుంది — ఇది కొద్ది వారాల్లోనే బేరింగ్లను దెబ్బతీయడానికి సరిపోతుంది. డైనమిక్ బ్యాలెన్సింగ్ ద్వారా ఈ బలాన్ని అంతర్జాతీయ ప్రమాణాల (ISO 21940‑11, పూర్వపు ISO 1940) నిర్దేశించిన స్థాయికి తగ్గించవచ్చు, దీనివల్ల బేరింగ్ జీవితకాలం నెలల నుండి సంవత్సరాలకు పెరుగుతుంది మరియు కంపన సంబంధిత నిరుపయోగ సమయం గణనీయంగా తగ్గుతుంది.
స్టాటిక్ vs డైనమిక్ బ్యాలెన్స్
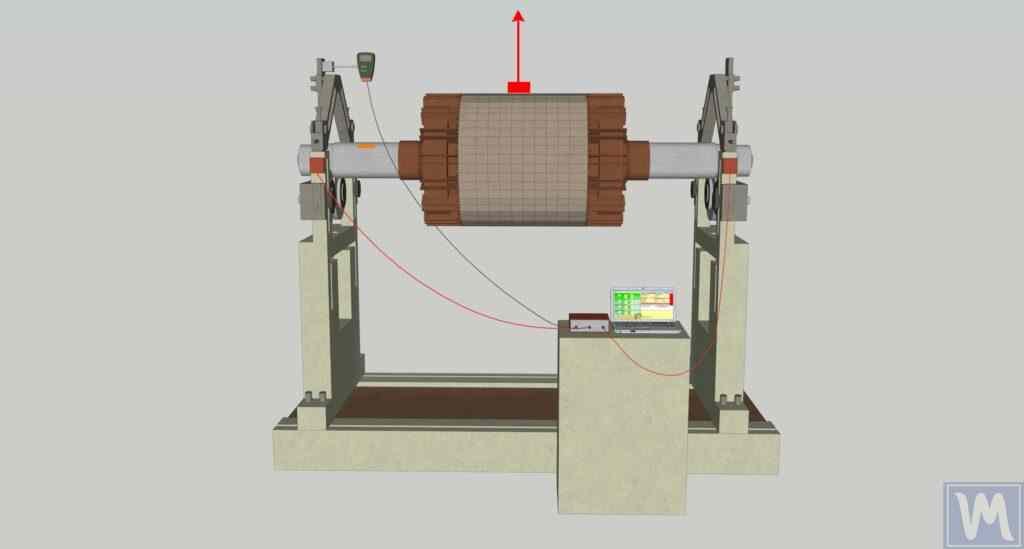
రోటర్ యొక్క గురుత్వ కేంద్రం భ్రమణ అక్షానికి ఒక ప్లేన్. దీన్ని కత్తి అంచు మద్దతులపై ఉంచినప్పుడు, భారమైన వైపు కిందకు దొర్లుతుంది — తిప్పకుండానే ఇది గుర్తించవచ్చు.
సరిదిద్దడం: భారమైన స్థానానికి వ్యతిరేక కోణంలో ఒకే కోణ స్థానంలో ద్రవ్యరాశిని కలపండి లేదా తొలగించండి. ఒక సరిదిద్దు తలం సరిపోతుంది.
వీటికి వర్తిస్తుంది: సన్నని డిస్క్ ఆకారపు భాగాలు, వ్యాసం > 7× వెడల్పు — ఫ్లైవీల్లు, గ్రైండింగ్ వీల్లు, సింగిల్-డిస్క్ ఇంపెల్లర్లు, రంపపు బ్లేడ్లు, బ్రేక్ డిస్క్లు.
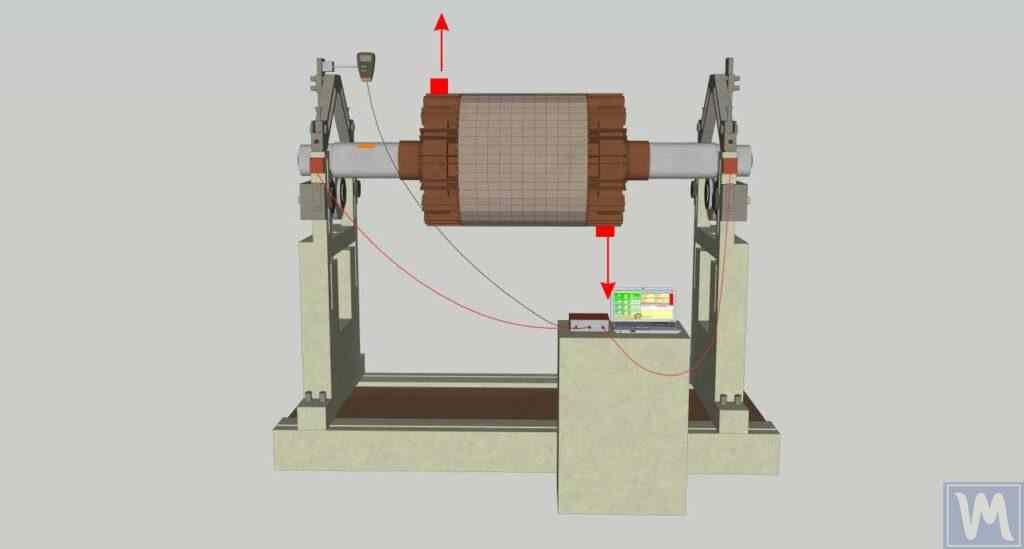
రెండు (లేదా అంతకంటే ఎక్కువ) ద్రవ్యరాశి విక్షేపాలు వివిధ దిద్దుబాటు తలాలు రోటర్ పొడవు వెంట వేర్వేరు స్థానాల్లో ఉంటాయి. అవి స్థైతికంగా ఒకదానినొకటి రద్దు చేసుకోవచ్చు — కత్తి అంచు మద్దతులపై రోటర్ స్థిరంగా ఉంటుంది — కానీ రాకింగ్ కపుల్ తిరిగేటప్పుడు ఒక జత బలం (కపుల్) సృష్టిస్తాయి. ఈ జతను భ్రమణం లేకుండా గుర్తించడం లేదా సరిదిద్దడం సాధ్యం కాదు.
సరిదిద్దడం: రెండు వేర్వేరు తలాల్లో రెండు భర్తీ బరువులు. ప్రభావ గుణాంక మాతృక నుండి పరికరం ప్రతి తలానికి ద్రవ్యరాశి మరియు కోణాన్ని లెక్కిస్తుంది.
వీటికి వర్తిస్తుంది: పొడవైన రోటర్లు — షాఫ్ట్లు, వెడల్పైన ఇంపెల్లర్లు గల ఫ్యాన్లు, మల్చర్ రోటర్లు, రోలర్లు, బహు-దశల పంప్ ఇంపెల్లర్లు, టర్బైన్లు.
నాలుగు రకాల అన్బ్యాలెన్స్
ISO 21940‑11 నాలుగు ప్రాథమిక అసమతుల్యత నమూనాలను వేరు చేస్తుంది. ఏది ప్రధానంగా ఉందో అర్థం చేసుకోవడం సరైన బ్యాలెన్సింగ్ వ్యూహాన్ని ఎంచుకోవడానికి సహాయపడుతుంది.
ఆచరణలో, ఫీల్డ్లో మీరు ఎదుర్కొనే దాదాపు ప్రతి రోటర్లోనూ డైనమిక్ అసమతుల్యత ఉంటుంది — బలం మరియు జత భాగాల కలయిక. అందుకే సన్నని డిస్క్ కాని ఏ రోటర్కైనా రెండు-తల బ్యాలెన్సింగ్ డిఫాల్ట్ విధానం.
సింగిల్-తల vs రెండు-తల బ్యాలెన్సింగ్: ఎప్పుడు ఉపయోగించాలి
నిర్ణయించే అంశం రోటర్ యొక్క జ్యామితీయ నిష్పత్తి L/D (అక్షసంబంధ పొడవు నుండి బాహ్య వ్యాసం వరకు) దాని పని వేగంతో కలిపి.
| ప్రమాణం | ఒకే-ప్లేన్ (1 సెన్సార్) | రెండు-ప్లేన్ (2 సెన్సార్లు) |
|---|---|---|
| L/D నిష్పత్తి | L/D < 0.14 (వ్యాసం > వెడల్పు కంటే 7× ఎక్కువ) | L/D ≥ 0.14 |
| సాధారణ భాగాలు | గ్రైండింగ్ వీల్, ఫ్లైవీల్, సింగిల్-డిస్క్ ఇంపెల్లర్, పుల్లీ, బ్రేక్ డిస్క్, సా బ్లేడ్ | ఫ్యాన్ రోటర్, మల్చర్, షాఫ్ట్, రోలర్, మల్టీ-స్టేజ్ పంప్, టర్బైన్, క్రషర్ |
| సరిచేయబడిన అన్బ్యాలెన్స్ రకాలు | స్టాటిక్ మాత్రమే (బలం) | స్టాటిక్ + కపుల్ + డైనమిక్ (బలం + మూమెంట్) |
| దిద్దుబాటు సమతలాలు | 1 | 2 |
| కొలత రన్లు | 2 (ప్రారంభ + 1 ట్రయల్) | 3 (ప్రారంభ + 2 ట్రయల్స్, ప్రతి ప్లేన్కు ఒకటి) |
| సైట్లో సమయం | 15–20 నిమిషాలు | 30–45 నిమిషాలు |
ISO 21940‑11 బ్యాలెన్స్ క్వాలిటీ గ్రేడ్లు
ISO 21940‑11 (ISO 1940‑1 యొక్క వారసుడు) తిరిగే యంత్రాల ప్రతి వర్గానికి ఒక బ్యాలెన్స్ క్వాలిటీ గ్రేడ్ Gని నిర్ణయిస్తుంది, అనగా రోటర్ గురుత్వ కేంద్రం యొక్క గరిష్ట అనుమతించదగిన వేగం mm/s లో. అనుమతించదగిన అవశేష నిర్దిష్ట అన్బ్యాలెన్స్ eప్రతి (g·mm/kg లో) గ్రేడ్ మరియు పని వేగం నుండి నిర్ణయించబడుతుంది:
G — బ్యాలెన్స్ క్వాలిటీ గ్రేడ్ (ఉదా. 6.3 అంటే 6.3 mm/s)
ω — కోణీయ వేగం, rad/s
RPM — పని వేగం, rev/min
| గ్రేడ్ | e·ω, mm/s | యంత్ర రకాలు |
|---|---|---|
G 0.4 |
0.4 | జైరోస్కోప్లు, ప్రిసిషన్ గ్రైండింగ్ మెషీన్ల స్పిండిళ్లు |
G 1.0 |
1.0 | టర్బోచార్జర్లు, గ్యాస్ టర్బైన్లు, ప్రత్యేక అవసరాలతో చిన్న విద్యుత్ ఆర్మేచర్లు |
G 2.5 |
2.5 | విద్యుత్ మోటార్లు, జనరేటర్లు, మధ్యస్థ/పెద్ద టర్బైన్లు, ప్రత్యేక అవసరాలు గల పంపులు |
G 6.3 |
6.3 | ఫ్యాన్లు, పంపులు, ప్రాసెస్ యంత్రాలు, ఫ్లైవీల్లు, సెంట్రీఫ్యూజ్లు, సాధారణ పారిశ్రామిక యంత్రాలు |
G 16 |
16 | వ్యవసాయ యంత్రాలు, క్రషర్లు, డ్రైవ్ షాఫ్ట్లు (కార్డాన్), క్రషింగ్ యంత్రాల భాగాలు |
G 40 |
40 | ప్యాసింజర్ కారు చక్రాలు, క్రాంక్షాఫ్ట్ అసెంబ్లీలు (సిరీస్ ఉత్పత్తి) |
G 100 |
100 | పెద్ద నెమ్మది నడిచే మెరైన్ డీజిల్ ఇంజిన్ల క్రాంక్షాఫ్ట్ అసెంబ్లీలు |
పని చేసిన ఉదాహరణ: ఫ్యాన్ రోటర్
ఒక సెంట్రిఫ్యూగల్ ఫ్యాన్ రోటర్ బరువు 80 kg, 1,450 RPM వేగంతో పనిచేస్తుంది, కరెక్షన్ రేడియస్ 250 mm. అవసరమైన గ్రేడ్: G 6.3.
దిద్దుబాటు వ్యాసార్థం 250 mm వద్ద: గరిష్ట అవశేష ద్రవ్యరాశి = 3320 / 250 = 13.3 g ప్రతి ప్లేన్కు
అంటే ప్రతి కరెక్షన్ ప్లేన్లో గరిష్టంగా 13.3 g అన్బ్యాలెన్స్ మాత్రమే అనుమతించబడుతుంది — ఇది సుమారు మూడు M6 వాషర్ల బరువుతో సమానం.
సంబంధిత ప్రమాణాలు: ISO 21940‑11 (దృఢమైన రోటర్లు), ISO 21940‑12 (అనువైన రోటర్లు), ISO 10816‑3 (వైబ్రేషన్ సెవెరిటీ పరిమితులు), ISO 1940 (పాత పూర్వగామి).
ఏడు దశల ఫీల్డ్ బ్యాలెన్సింగ్ విధానం
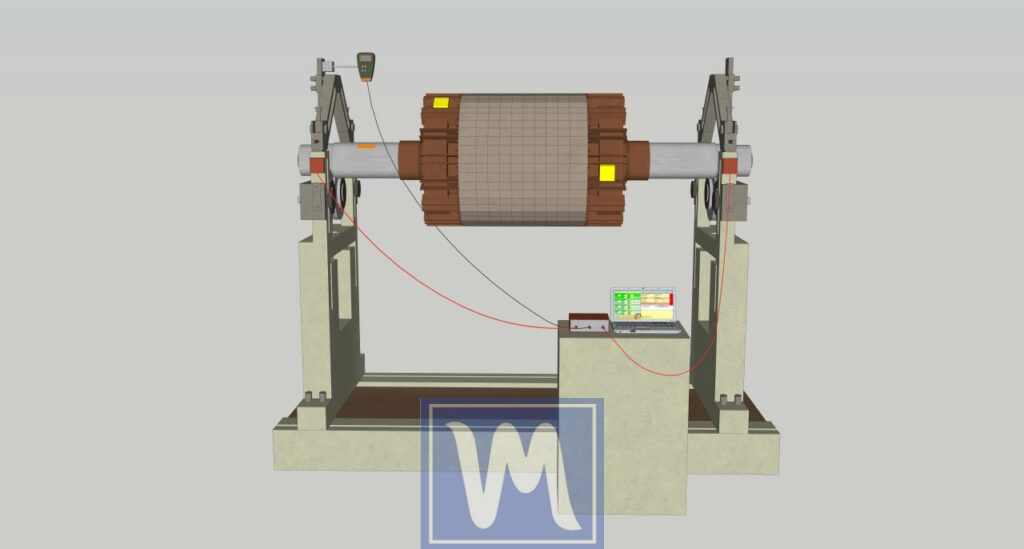
ఇది రెండు-ప్లేన్ ఫీల్డ్ బ్యాలెన్సింగ్ కోసం ఇన్ఫ్లుయెన్స్ కోఎఫిషియెంట్ పద్ధతి, ఇది వంటి పోర్టబుల్ పరికరంతో అమలు చేయబడుతుంది Balanset‑1A. ఇదే తర్కం ఏదైనా రెండు-చానెల్ బ్యాలెన్సింగ్ అనలైజర్తో పనిచేస్తుంది.

Mt = Mr × K / (Rt × (N/100)²) ఇక్కడ Mr = rotor mass (g), K = support stiffness కోఎఫిషియెంట్ (1–5, సగటుకు 3 ఉపయోగించండి), Rt = installation radius (cm), N = RPM. లేదా మా ఆన్లైన్ ట్రయల్ వెయిట్ కాల్క్యులేటర్ — మీ రోటర్ పారామితులను నమోదు చేయండి, వెంటనే సిఫార్సు చేయబడిన ద్రవ్యరాశి లభిస్తుంది.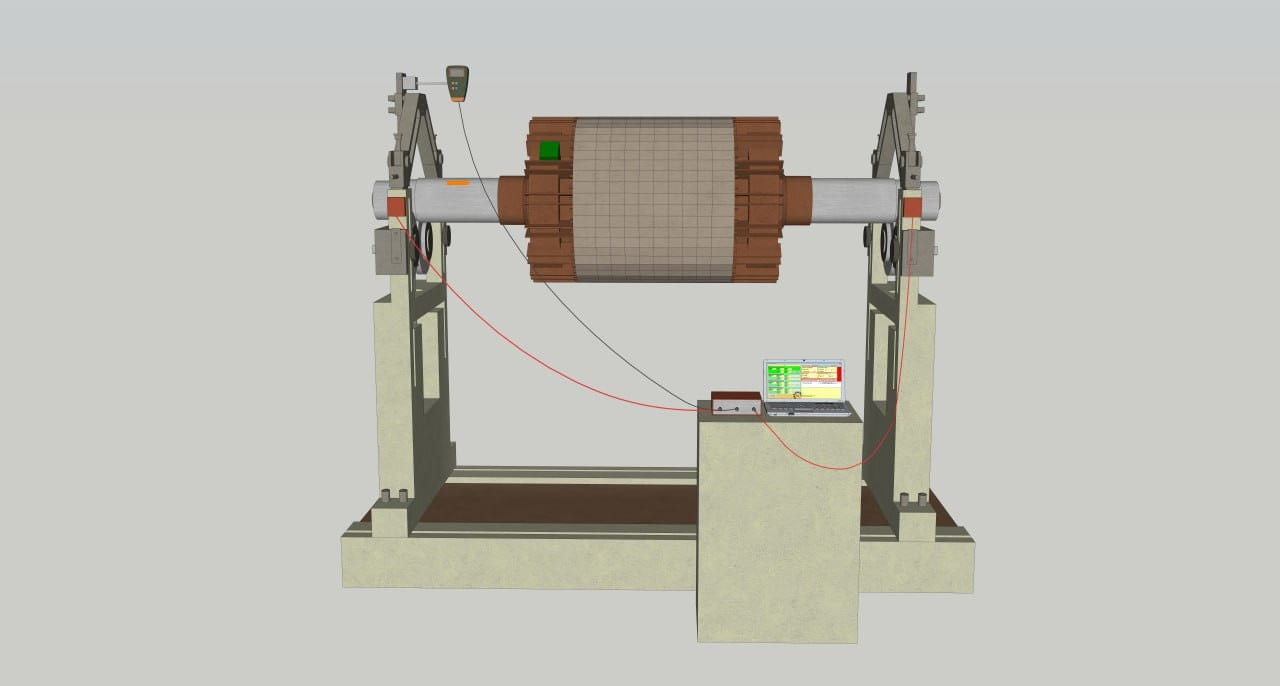

ట్రయల్ వెయిట్ గణన
ట్రయల్ వెయిట్ కొలత కంపనంలో గమనార్హమైన మార్పు కలిగించేంత బరువుగా ఉండాలి, కానీ బేరింగ్లపై అధిక భారం వేయకుండా లేదా ప్రమాదకర పరిస్థితి సృష్టించకుండా తేలికగా ఉండాలి. రోటర్ ద్రవ్యరాశి, సరిదిద్దే వ్యాసార్థం, పని వేగం మరియు సపోర్ట్ దృఢత్వాన్ని పరిగణనలోకి తీసుకునే ప్రామాణిక అనుభవ సూత్రం:
Mr — రోటర్ ద్రవ్యరాశి, గ్రాముల్లో
K — సపోర్ట్ స్టిఫ్నెస్ కోఎఫిషియంట్ (1 = మృదువైన మౌంట్లు, 3 = సగటు, 5 = దృఢమైన పునాది)
Rt — ట్రయల్ వెయిట్ అమర్చే వ్యాసార్థం, సెంటీమీటర్లు
N — పని వేగం, RPM
లెక్కలు మీరే వేయడం ఇష్టం లేదా? మా ఆన్లైన్ ట్రయల్ వెయిట్ కాల్క్యులేటర్ ↗ — మీ రోటర్ పారామీటర్లు, సపోర్ట్ రకం మరియు కంపన స్థాయిని నమోదు చేయండి, సిఫారసు చేసిన ద్రవ్యరాశి వెంటనే లభిస్తుంది.
ఆచరణ ఉదాహరణలు (K = 3, సగటు దృఢత్వం)
| యంత్రం | రోటర్ ద్రవ్యరాశి | RPM | వ్యాసార్థం | ట్రయల్ వెయిట్ (K = 3) |
|---|---|---|---|---|
| మల్చర్ రోటర్ | 120 kg | 2,200 | 30 cm | 360,000 / (30 × 484) ≈ 25 g |
| పారిశ్రామిక ఫ్యాన్ | 80 kg | 1,450 | 40 cm | 240,000 / (40 × 210.25) ≈ 29 g |
| సెంట్రిఫ్యూజ్ డ్రమ్ | 45 kg | 3,000 | 15 cm | 135,000 / (15 × 900) = 10 g |
| క్రషర్ షాఫ్ట్ | 250 kg | 900 | 25 cm | 750,000 / (25 × 81) ≈ 370 g |
కరెక్షన్ యాంగిల్ కొలత
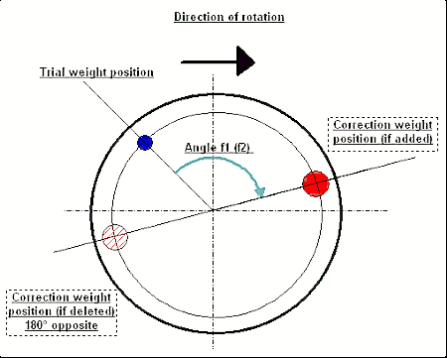
బ్యాలన్సింగ్ పరికరం ప్రతి సమతలానికి రెండు సంఖ్యలు అందిస్తుంది: ద్రవ్యరాశి (ఎంత బరువు) మరియు కోణం (ఎక్కడ అమర్చాలి). కోణం ఎల్లప్పుడూ ట్రయల్ వెయిట్ స్థానానికి సూచనగా ఉంటుంది.
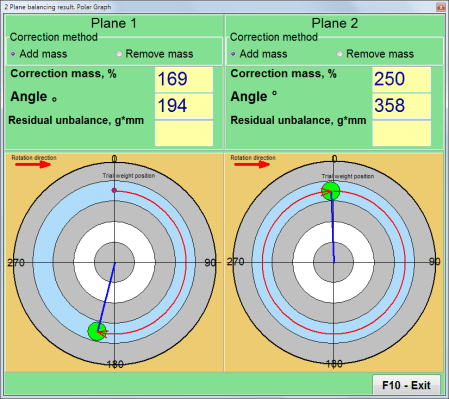
కోణాన్ని ఎలా కొలవాలి
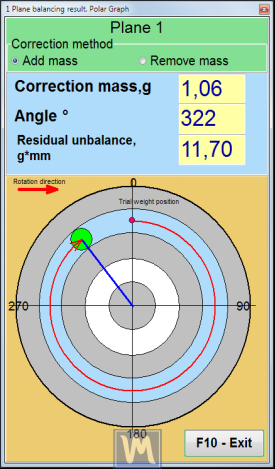
- సూచన బిందువు (0°): ట్రయల్ వెయిట్ను ఉంచిన కోణ స్థానం. ట్రయల్ రన్కు ముందు దాన్ని రోటర్పై స్పష్టంగా గుర్తించండి.
- కొలత దిశ: ఎల్లప్పుడూ రోటర్ భ్రమణ దిశలో ఉండాలి.
- కోణం చదవడం: పరికరం Plane 1 కోసం కోణం f₁ మరియు Plane 2 కోసం f₂ ప్రదర్శిస్తుంది. trial weight గుర్తు నుండి, భ్రమణ దిశలో అన్ని డిగ్రీలు లెక్కించండి — correction weight అక్కడే అమర్చాలి.
- ద్రవ్యరాశి తొలగిస్తే: సూచించిన "జోడించు" స్థానానికి 180° వ్యతిరేక దిశలో సవరణను అమర్చండి.
స్థిర స్థానాలకు వెయిట్ విభజన
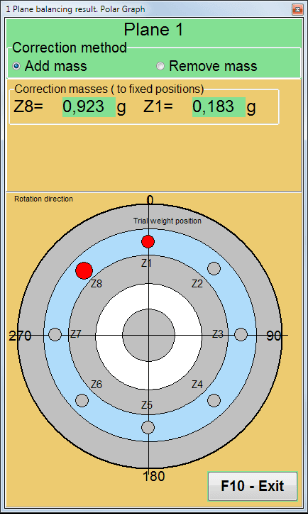
రోటర్కు ముందే డ్రిల్ చేయబడిన రంధ్రాలు లేదా స్థిర అమరిక స్థానాలు ఉన్నప్పుడు (ఉదా. ఫ్యాన్ బ్లేడ్ బోల్ట్లు), లెక్కించిన ఖచ్చితమైన కోణంలో వెయిట్ అమర్చడం సాధ్యం కాకపోవచ్చు. Balanset‑1A లో ఒక వెయిట్ విభజన ఫంక్షన్ ఉంటుంది: మీరు రెండు సమీప అందుబాటు స్థానాల కోణాలను నమోదు చేస్తారు, సాఫ్ట్వేర్ ఒకే సవరణ వెక్టార్ను ఆ స్థానాలలో రెండు చిన్న వెయిట్లుగా విభజిస్తుంది. సంయుక్త ప్రభావం అసలు వెక్టార్కు సమానంగా ఉంటుంది.
సవరణ తలాలు & సెన్సార్ అమరిక
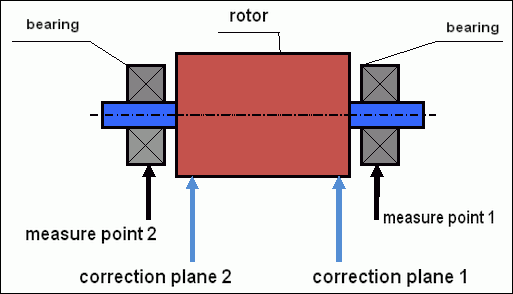
సవరణ తలం అనేది రోటర్పై మీరు ద్రవ్యరాశిని జోడించే లేదా తొలగించే అక్షసంబంధ స్థానం. సెన్సార్ సమీప బేరింగ్ వద్ద వైబ్రేషన్ను కొలుస్తుంది. కొన్ని ముఖ్యమైన నియమాలు:
- సెన్సార్ బేరింగ్ హౌసింగ్పై అమర్చాలి — వీలైనంత బేరింగ్ కేంద్రరేఖకు దగ్గరగా, రేడియల్ దిశలో (క్షితిజ సమాంతరం ప్రాధాన్యత).
- Plane 1 అనేది Sensor 1 కు అనుగుణంగా ఉంటుంది, Plane 2 అనేది Sensor 2 కు అనుగుణంగా ఉంటుంది. నంబరింగ్ స్థిరంగా ఉంచండి, లేకపోతే సాఫ్ట్వేర్ సవరణ తలాలను మారుస్తుంది.
- తలాల మధ్య దూరాన్ని గరిష్టంగా చేయండి: రెండు సవరణ తలాల మధ్య దూరం ఎక్కువగా ఉంటే, కపుల్ రిజల్యూషన్ మెరుగ్గా ఉంటుంది. ఆచరణలో కనిష్ట దూరం బేరింగ్ స్పాన్లో ⅓ వంతు.
- అందుబాటులో ఉన్న స్థానాలను ఎంచుకోండి: సవరణ తలం తప్పనిసరిగా ఒక ఫ్లాంజ్ అంచు, బోల్ట్ సర్కిల్, రిమ్, లేదా వెల్డింగ్ ఉపరితలం వంటి వెయిట్లను భౌతికంగా అమర్చగలిగే స్థానం అయి ఉండాలి.
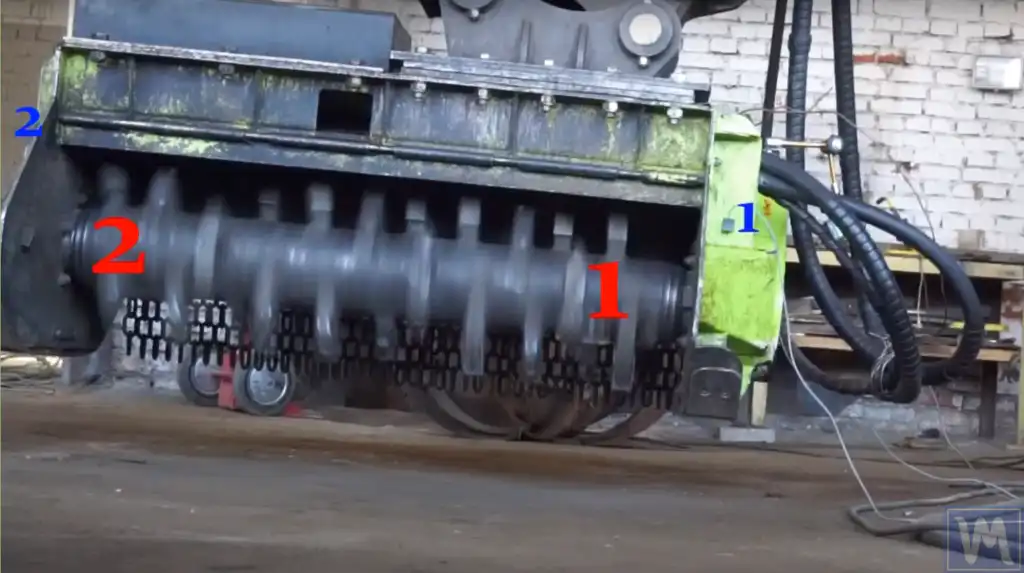
పైన ఉన్న చిత్రంలో, ఒక మల్చర్ రోటర్ రెండు తల బ్యాలన్సింగ్కు సిద్ధంగా ఉంది. నీలి మార్కర్లు 1 మరియు 2 బేరింగ్ హౌసింగ్లపై సెన్సార్ స్థానాలను సూచిస్తాయి. ఎరుపు మార్కర్లు 1 మరియు 2 సవరణ తలాలను చూపుతాయి — ఈ సందర్భంలో, రోటర్ బాడీ యొక్క ఫ్లాంజ్ చివరలు, ఇక్కడ వెయిట్లు వెల్డ్ చేయబడతాయి.
కాంటిలీవర్ (ఓవర్హంగ్) రోటర్
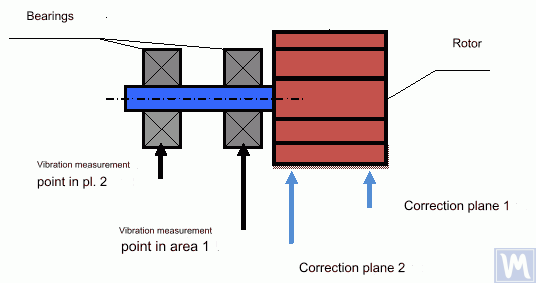
కాంటిలీవర్ రోటర్లు — ఫ్యాన్ ఇంపెల్లర్లు, బేరింగ్ స్పాన్ బయటివైపు అమర్చిన ఫ్లైవీల్స్, పంప్ ఇంపెల్లర్లు — వేరే సెన్సార్ మరియు కరెక్షన్ ప్లేన్ అమరికను అవసరం చేస్తాయి. రెండు కరెక్షన్ ప్లేన్లు బేరింగ్ల అదే వైపున ఉంటాయి, మరియు అతిగా వేలాడుతున్న ద్రవ్యరాశి కపుల్ అన్బ్యాలెన్స్ను వర్ధిల్లజేస్తుందని పరిగణనలోకి తీసుకుని సెన్సార్ అమరిక నిర్ణయించాలి.
యంత్ర రకం వారీగా అనువర్తనాలు
వెయిట్ అటాచ్మెంట్ పద్ధతులు
| విధానం | అటాచ్మెంట్ | దీనికి అత్యుత్తమం | పరిమితులు |
|---|---|---|---|
| వెల్డింగ్ | రోటర్ రిమ్కు టాక్-వెల్డ్ చేసిన స్టీల్ వాషర్లు లేదా ప్లేట్లు | ముల్చర్లు, క్రషర్లు, భారీ పారిశ్రామిక రోటర్లు | శాశ్వతమైనది. ప్రత్యేక రాడ్ లేకుండా అల్యూమినియం లేదా స్టెయిన్లెస్ స్టీల్పై వాడలేరు |
| బోల్ట్లు & నట్లు | ముందే డ్రిల్ చేసిన రంధ్రాల ద్వారా లాక్నట్లతో బోల్ట్లు | ఫ్యాన్ ఇంపెల్లర్లు, ఫ్లైవీల్లు, కప్లింగ్ ఫ్లాంజ్లు | ఇప్పటికే ఉన్న రంధ్రాలు లేదా కొత్తగా డ్రిల్లింగ్ అవసరం |
| హోస్ క్లాంప్లు | మధ్యలో వెయిట్ అమర్చిన స్టెయిన్లెస్ స్టీల్ హోస్ క్లాంప్ | షాఫ్ట్లు, రోలర్లు, ఫీల్డ్లోని సిలిండ్రికల్ రోటర్లు | తాత్కాలిక లేదా సెమీ‑పర్మనెంట్. క్లాంప్ టార్క్ను తప్పనిసరిగా ధృవీకరించాలి |
| సెట్-స్క్రూ క్లిప్-ఆన్ | ముందే తయారు చేసిన క్లిప్-ఆన్ వెయిట్లు (టైర్ వెయిట్ల వలె) | ఫ్యాన్ బ్లేడ్లు, సన్నని రిమ్లు, తేలికైన రోటర్లు | పరిమిత మాస్ రేంజ్. అధిక RPM వద్ద జారిపోయే అవకాశం ఉంది |
| అడెసివ్ (ఎపాక్సీ) | సర్ఫేస్కు అతికించిన వెయిట్ | ప్రెసిషన్ రోటర్లు, పరిశుభ్రమైన వాతావరణాలు | శుభ్రంగా ఆరిన సర్ఫేస్ అవసరం. గరిష్ట ఉష్ణోగ్రత పరిమితి ~120°C |
| మెటీరియల్ తొలగింపు | భారీ వైపు నుండి మెటీరియల్ తొలగించేందుకు డ్రిల్లింగ్ లేదా గ్రైండింగ్ | టర్బోచార్జర్లు, అధిక వేగ స్పిండిళ్లు, ఇంపెల్లర్లు | శాశ్వతమైన మరియు ఖచ్చితమైనది, కానీ రివర్సు చేయలేనిది. బరువు జోడించడం సురక్షితం కానప్పుడు ఉపయోగించండి |
ఫీల్డ్ బ్యాలెన్సింగ్లో సాధారణ తప్పులు
| # | పొరపాటు | పరిణామం | పరిష్కారం |
|---|---|---|---|
| 1 | గార్డ్ లేదా కవర్పై అమర్చిన సెన్సార్ | కవర్ రెసొనెన్స్ వల్ల యాంప్లిట్యూడ్ మరియు ఫేజ్ రీడింగ్లు వక్రీకృతమవుతాయి → తప్పుడు కరెక్షన్ | ఎల్లప్పుడూ బేరింగ్ హౌసింగ్ లోహ ఉపరితలంపై అమర్చండి |
| 2 | ట్రయల్ వెయిట్ చాలా తేలికగా ఉంది | ఫేజ్ మరియు యాంప్లిట్యూడ్ మార్పు శబ్దం పరిధిలో ఉంది → ఇన్ఫ్లుయెన్స్ కోఎఫిషియంట్లు నమ్మదగినవి కావు | కనీసం ఒక సెన్సార్లో ≥30% యాంప్లిట్యూడ్ మార్పు లేదా ≥30° ఫేజ్ షిఫ్ట్ నిర్ధారించుకోండి |
| 3 | రన్ల మధ్య వేగం మారడం | 1× వద్ద వైబ్రేషన్ RPM²తో మారుతుంది — 5% వేగ మార్పు కూడా డేటాను పాడు చేస్తుంది | ఖచ్చితమైన RPM ట్రాకింగ్ కోసం టాకోమీటర్ ఉపయోగించండి. వేగం స్థిరపడే వరకు వేచి ఉండండి |
| 4 | ట్రయల్ వెయిట్ తీసివేయడం మర్చిపోవడం | కరెక్షన్ లెక్కింపులో ట్రయల్ వెయిట్ ప్రభావం చేర్చబడింది → ఫలితం అర్థరహితం | కఠినమైన విధానాన్ని పాటించండి: కరెక్షన్ వెయిట్లు అమర్చే ముందు ట్రయల్ వెయిట్ తీసివేయండి |
| 5 | ప్లేన్ 1 మరియు ప్లేన్ 2 గందరగోళపడటం | కరెక్షన్ వెయిట్లు తప్పు కరెక్షన్ ప్లేన్లలో వెళతాయి → వైబ్రేషన్ పెరుగుతుంది | సెన్సార్లు మరియు ప్లేన్లను స్పష్టంగా లేబుల్ చేయండి. సెన్సార్ 1 → ప్లేన్ 1, సెన్సార్ 2 → ప్లేన్ 2 |
| 6 | భ్రమణ దిశకు వ్యతిరేక దిశలో కోణం కొలవడం | కరెక్షన్ f కి బదులు 360° − f వైపు వెళుతుంది → రోటర్ యొక్క వ్యతిరేక వైపు | ప్రారంభించే ముందు భ్రమణ దిశను నిర్ధారించుకోండి. కొలతలు ఎల్లప్పుడూ భ్రమణ దిశలోనే తీసుకోండి |
| 7 | రన్ల సమయంలో ఉష్ణ విస్తరణ | చల్లని స్టార్ట్ రన్ల మధ్య బేరింగ్ క్లియరెన్స్ మారుతుంది → కొలతలు స్థిరంగా ఉండవు | రన్ 0 కి ముందు స్థిర స్థితి వరకు వేడెక్కనివ్వండి, లేదా అన్ని రన్లను వేగంగా పూర్తి చేయండి (<5 నిమిషాల వ్యవధిలో) |
| 8 | పొడవైన రోటర్కు సింగిల్‑ప్లేన్ బ్యాలెన్సింగ్ ఉపయోగించడం | కపుల్ అన్బ్యాలెన్స్ సరి చేయబడకుండా మిగిలిపోతుంది → దూర బేరింగ్ వద్ద కంపనం మరింత పెరగవచ్చు | L/D ≥ 0.14 అయిన లేదా కరెక్షన్ ప్లేన్ల మధ్య దూరం గణనీయంగా ఉన్న ఏ రోటర్కైనా టూ‑ప్లేన్ బ్యాలెన్సింగ్ ఉపయోగించండి |
ఫీల్డ్ నివేదిక: మల్చర్ రోటర్ బ్యాలెన్సింగ్
యంత్రం: Maschio Bisonte 280 ఫ్లెయిల్ మల్చర్, 165 kg రోటర్, 2,100 RPM PTO వేగం. 8 ఫ్లెయిల్లు మార్చిన తర్వాత తీవ్రమైన కంపనం వస్తోందని క్లయింట్ నివేదించారు.
సెటప్: బేరింగ్ హౌసింగ్లపై రెండు యాక్సిలెరోమీటర్లు, PTO షాఫ్ట్పై లేజర్ టాకోమీటర్. Balanset-1A టూ-ప్లేన్ మోడ్.
రన్ 0: సెన్సార్ 1 = 12.4 mm/s @ 47°, సెన్సార్ 2 = 8.9 mm/s @ 213°. ISO 10816-3 జోన్ D (ప్రమాదం).
ట్రయల్ రన్లు: రెండు ప్లేన్లలో 500 g ట్రయల్ వెయిట్ ఉపయోగించబడింది. స్పష్టమైన స్పందన — రెండు సెన్సార్ల వద్ద అంప్లిట్యూడ్ మార్పు >60%.
సరిదిద్దడం: ప్లేన్ 1: 128° వద్ద 340 g వెల్డ్ చేయబడింది. ప్లేన్ 2: 276° వద్ద 215 g వెల్డ్ చేయబడింది.
ధృవీకరణ: సెన్సార్ 1 = 0.8 mm/s, సెన్సార్ 2 = 0.6 mm/s. ISO జోన్ A (మంచిది). ట్రిమ్ రన్ అవసరం లేదు.
ఫ్యాన్కు టూ‑ప్లేన్ డైనమిక్ బ్యాలెన్సింగ్
పారిశ్రామిక ఫ్యాన్లు — సెంట్రిఫ్యూగల్, యాక్సియల్ మరియు మిక్స్డ్‑ఫ్లో — క్షేత్రంలో బ్యాలెన్స్ చేయబడే అత్యంత సాధారణ రోటర్లలో ఒకటి. క్రింది విధానం Balanset‑1A ఉపయోగించి రేడియల్ ఫ్యాన్పై నిజమైన టూ‑ప్లేన్ పని ద్వారా వివరిస్తుంది.
ప్లేన్లను నిర్ణయించడం మరియు సెన్సార్లను ఇన్స్టాల్ చేయడం
సెన్సార్ అమర్చడానికి ఉపరితలాలను ధూళి మరియు నూనె నుండి శుభ్రం చేయండి. సెన్సార్లు బేరింగ్ హౌసింగ్ యొక్క లోహ ఉపరితలానికి గట్టిగా అమరాలి — కవర్లు, గార్డులు లేదా అసహాయంగా ఉన్న షీట్ మెటల్ ప్యానెల్లపై ఎట్టి పరిస్థితుల్లోనూ అమర్చకూడదు.
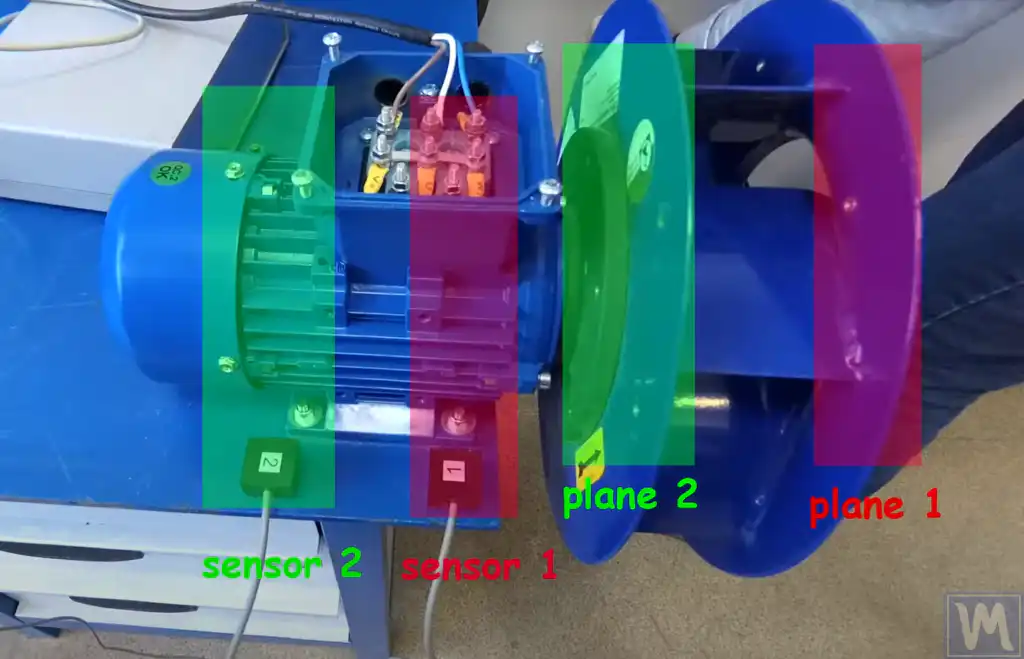
- Sensor 1 (ఎరుపు): ఫ్యాన్ ముందు భాగానికి (Plane 1 వైపు) సమీపంగా అమర్చండి.
- Sensor 2 (ఆకుపచ్చ): అభిమానం వెనుక భాగానికి దగ్గరగా అమర్చండి (Plane 2 వైపు).
- Plane 1 (ఎరుపు జోన్): ఇంపెల్లర్ డిస్క్పై దిద్దుబాటు సమతలం, ముందు వైపుకు దగ్గరగా.
- Plane 2 (పచ్చని మండలం): వెనుక పలక లేదా హబ్కు దగ్గరగా ఉన్న దిద్దుబాటు సమతలం.
రెండు కంపన సెన్సార్లను మరియు లేజర్ టాకోమీటర్ను Balanset‑1A కు అనుసంధానించండి. RPM రిఫరెన్స్ కోసం షాఫ్ట్ లేదా హబ్కు రిఫ్లెక్టివ్ టేప్ అంటించండి.
బ్యాలెన్సింగ్ ప్రక్రియ
ఫ్యాన్ను ప్రారంభించి ప్రాథమిక కంపన కొలతలు తీసుకోండి (Run 0). Plane 1 పై తెలిసిన ద్రవ్యరాశి కలిగిన ట్రయల్ వెయిట్ను ఏదైనా బిందువుపై అమర్చి, ఫ్యాన్ను నడిపి కంపన మార్పును నమోదు చేయండి (Run 1). ట్రయల్ వెయిట్ను Plane 2 పై ఏదైనా బిందువుకు మార్చి, మళ్ళీ ఫ్యాన్ను నడిపి నమోదు చేయండి (Run 2). Balanset‑1A సాఫ్ట్వేర్ మూడు కొలతలను ఉపయోగించి ప్రతి సమతలానికి దిద్దుబాటు ద్రవ్యరాశి మరియు కోణాన్ని లెక్కిస్తుంది.
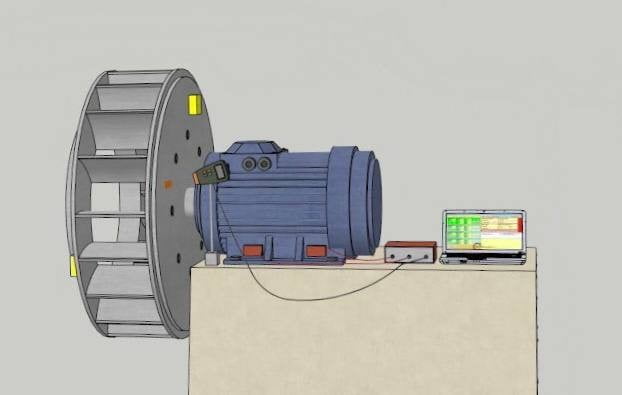
ఫ్యాన్ దిద్దుబాటు వెయిట్ల కోసం కోణ కొలత
కోణాన్ని ఫ్యాన్ భ్రమణ దిశలో ట్రయల్ వెయిట్ స్థానం నుండి కొలుస్తారు — సరిగ్గా కరెక్షన్ యాంగిల్ కొలత పై విభాగంలో వివరించినట్లు. ట్రయల్ వెయిట్ ఉంచిన చోటును గుర్తించండి (0° రిఫరెన్స్), తర్వాత దిద్దుబాటు వెయిట్ స్థానాన్ని కనుగొనేందుకు భ్రమణ దిశలో సూచించిన కోణాన్ని లెక్కించండి.

సాఫ్ట్వేర్ లెక్కించిన కోణాలు మరియు ద్రవ్యరాశుల ఆధారంగా Plane 1 మరియు Plane 2 పై దిద్దుబాటు వెయిట్లు అమర్చండి. మళ్ళీ ఫ్యాన్ను నడిపి కంపనం ISO 21940‑11 ప్రకారం ఆమోదయోగ్య స్థాయికి తగ్గిందో లేదో ధృవీకరించండి (సాధారణంగా సాధారణ అవసరాల ఫ్యాన్ల కోసం G 6.3). అవశేష కంపనం ఇంకా లక్ష్యానికి మించి ఉంటే, ఒక ట్రిమ్ రన్ నిర్వహించండి.
తరచుగా అడిగే ప్రశ్నలు
ఫీల్డ్ బ్యాలెన్సింగ్ కోసం పరికరాలు
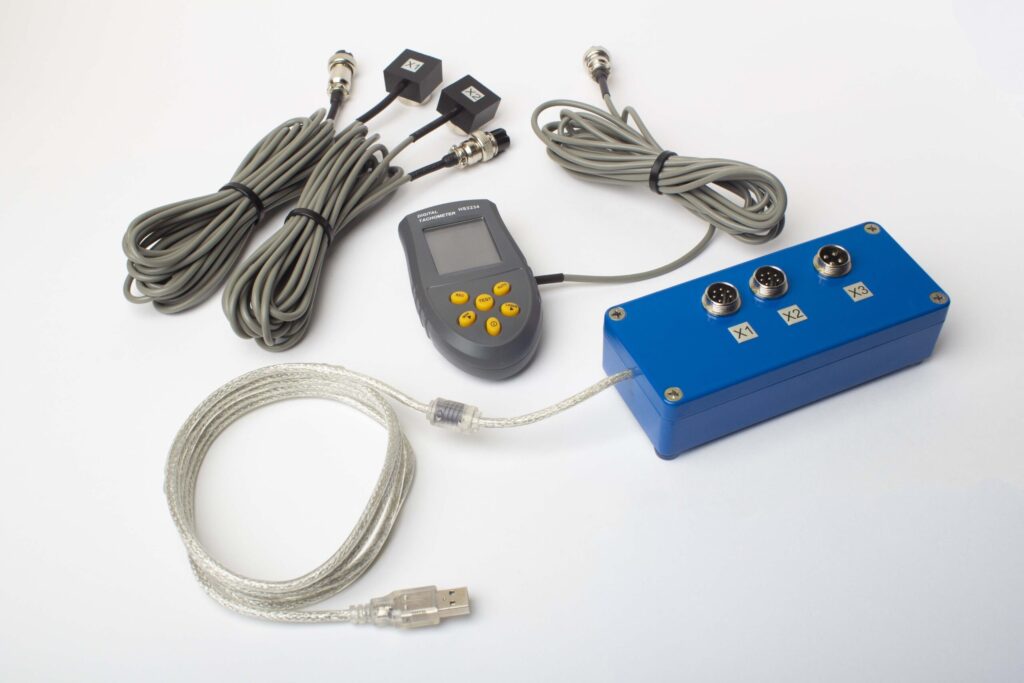
Balanset‑1A సింగిల్-ప్లేన్ మరియు టూ-ప్లేన్ డైనమిక్ బ్యాలెన్సింగ్తో పాటు వైబ్రేషన్ విశ్లేషణ (మొత్తం వేగం, స్పెక్ట్రా, వేవ్ఫారమ్) నిర్వహించే రెండు-చానెల్ పోర్టబుల్ పరికరం. ఇది పూర్తి కిట్గా సరఫరా అవుతుంది:
- మాగ్నెటిక్ మౌంట్లతో 2× పైజోఎలెక్ట్రిక్ వైబ్రేషన్ సెన్సార్లు
- రిఫ్లెక్టివ్ టేప్తో లేజర్ టాకోమీటర్ (నాన్-కాంటాక్ట్ RPM సెన్సార్)
- USB మెజరింగ్ యూనిట్ (ఏదైనా Windows లాప్టాప్కు కనెక్ట్ అవుతుంది)
- సాఫ్ట్వేర్: బ్యాలెన్సింగ్ విజార్డ్, వైబ్రేషన్ మీటర్, స్పెక్ట్రమ్ అనలైజర్
- అన్ని కేబుళ్లు మరియు యాక్సెసరీలతో క్యారీయింగ్ కేస్
భ్రమణ వేగ కొలత పరిధి: 100–100,000 rpm. RMS కంపన వేగ కొలత పరిధి (1× కంపనం): 0.02–80 mm/s. దశ ఖచ్చితత్వం: ±1°. బరువు విభజన, ట్రిమ్ రన్లు, సహనం తనిఖీ మరియు నివేదిక రూపొందించడం సాఫ్ట్వేర్లో ఉన్నాయి. పూర్తి కిట్ ద్రవ్యరాశి 5 kg కంటే తక్కువ. వివరణల కోసం చూడండి ఆపరేషన్ మాన్యువల్, సెక్షన్ 2, వివరణల కోసం.

Nikolai Shelkovenko
Nikolai Shelkovenko వైబ్రేషన్ విశ్లేషణ ఇంజనీర్, అలాగే Vibromera స్థాపకుడు మరియు ముఖ్య కార్యనిర్వహణాధికారి. 15 ఏళ్లకు పైగా ఆయన తిరిగే యంత్రాలను టెస్ట్ బెంచ్ మీద కాకుండా, పని జరిగే చోటే బ్యాలెన్స్ చేస్తూ వచ్చారు: మల్చర్లు, పారిశ్రామిక ఫ్యాన్లు, క్రషర్లు, సెంట్రిఫ్యూజ్లు, షాఫ్ట్లు మరియు స్పిండిల్స్. ఈ పని నుంచే Balanset పరికరాలు పుట్టుకొచ్చాయి — నిపుణుడు యంత్రం దగ్గరికి తీసుకెళ్లి అక్కడే ఒక్కడే ఉపయోగించగలిగే సాధనంగా వీటిని రూపొందించారు, ప్రయోగశాల పరికరంగా కాదు. Vibromera 2017లో స్థాపించబడింది, 2023 నుంచి పోర్చుగల్లోని పోర్తో నగరంలో ఉంది. Balanset శ్రేణి అభివృద్ధి, అసెంబ్లీ, మద్దతు అన్నీ ఇక్కడే జరుగుతాయి. ప్రధాన పరికరం Balanset-1A — ఒకటి మరియు రెండు తలాలలో బ్యాలెన్సింగ్కు, వైబ్రేషన్ డయాగ్నస్టిక్స్కు ఉపయోగపడే పోర్టబుల్ ఎనలైజర్. Nikolai స్వయంగా కస్టమర్ మద్దతులో, కష్టమైన బ్యాలెన్సింగ్ కేసులను పరిష్కరించడంలో మరియు సాఫ్ట్వేర్ అభివృద్ధిలో పాల్గొంటారు. ఆయన ప్రపంచవ్యాప్తంగా ఉన్న కస్టమర్లతో, ఏ భాషలోనైనా పని చేస్తారు.


0 Comments