พบกับ Vibromera.com — เว็บไซต์นานาชาติใหม่ของเรา เยี่ยมชม Vibromera.com →
เครื่องเก็บเกี่ยวแบบผสม Claas Tucano 580 พร้อมอุปกรณ์ปรับสมดุลโรเตอร์ รวมถึงแล็ปท็อป เซ็นเซอร์ และสายเคเบิลสำหรับการวิเคราะห์การสั่นสะเทือน.

การปรับสมดุลเครื่องเก็บเกี่ยวแบบผสมด้วย Balanset-1A.

หน้าแรก› ฐานความรู้› บันทึกภาคสนามการบาลานซ์รถเกี่ยวนวดข้าว การบาลานซ์รถเกี่ยวนวดข้าว: สิ่งที่ผมเรียนรู้หลังจากทำผิดมาหลายปี ผมใช้เวลาหลายปีคิดว่าการสั่นสะเทือนเป็นเพียงส่วนหนึ่งของการใช้งานรถเกี่ยว แต่ปรากฏว่าไม่ใช่ นี่คือทุกสิ่งที่ผมรู้เกี่ยวกับการบาลานซ์ลูกนวด โรเตอร์ เครื่องสับ และอื่นๆ — วิธีที่ยาก แล้วจึงวิธีที่ถูกต้อง โดย Nikolai Shelkovenko 15 ม.ค. 2024 อัปเดต มิ.ย. 2025 อ่าน 18 นาที เนื้อหาในนี้ ผมเปลี่ยนจาก “นั่นเป็นเรื่องปกติ” เป็น “นั่นคือปัญหา” ได้อย่างไร Balanset-1A: มันคืออะไรและผมใช้มันอย่างไร ชิ้นส่วนที่มักเสีย: ลูกนวด โรเตอร์ เครื่องสับ พัดลม สกรูลำเลียง อ่านเพิ่มเติม การปรับสมดุลเครื่องเก็บเกี่ยวแบบผสมด้วย Balanset-1A.

โดย Nikolai Shelkovenko, ที่แล้ว

เครื่องคำนวณเวกเตอร์ออนไลน์สำหรับปรับสมดุลโรเตอร์

เครื่องคำนวณเวกเตอร์ เวกเตอร์ A มวล กรัม มุม องศา เวกเตอร์ B มวล กรัม มุม องศา การดำเนินการ + บวก − ลบ ±180° ตรงข้าม k× มาตราส่วน → X, Y ตัวคูณ k: คำนวณ วิธีการทำงานของเครื่องคำนวณนี้ + เครื่องคำนวณนี้ใช้สำหรับอะไร? เครื่องคำนวณนี้ทำการคำนวณเวกเตอร์โดยใช้พิกัดเชิงขั้ว (ขนาดและมุม) ออกแบบมาสำหรับงานปรับสมดุลโรเตอร์ที่วัดความไม่สมดุลเป็นมวลที่ตำแหน่งเชิงมุมเฉพาะ เครื่องคำนวณนี้ช่วยในการรวมค่าความไม่สมดุลหลายค่า กำหนดตำแหน่งการวางน้ำหนักแก้ไข และแปลงระหว่างระบบพิกัด รูปแบบการป้อนข้อมูล เวกเตอร์แต่ละตัวถูกกำหนดโดยสองค่า: มวล (เป็นกรัมหรือ) อ่านเพิ่มเติม เครื่องคำนวณเวกเตอร์ออนไลน์สำหรับปรับสมดุลโรเตอร์

โดย Nikolai Shelkovenko, ที่แล้ว
Gemini Generated Image 4f4vfw4f4vfw4f4v
โลโก้ Vibromera ปรากฏซ้ำกันสี่ครั้งบนธงชาติเยอรมัน สเปน อิตาลี และฝรั่งเศส ซึ่งแสดงถึงการสนับสนุนการวินิจฉัยการสั่นสะเทือนหลายภาษา.

เปิดตัวเว็บไซต์สำหรับประเทศเยอรมนี อิตาลี สเปน และฝรั่งเศส!

เปิดตัวเว็บไซต์สำหรับเยอรมนี อิตาลี สเปน และฝรั่งเศสแล้ว! Vibromera ขยายธุรกิจทั่วยุโรปด้วยเว็บไซต์ภูมิภาคใหม่ เรามีความยินดีที่จะประกาศการขยายการดำเนินงานครั้งใหญ่! Vibromera อยู่ใกล้ลูกค้าและพันธมิตรในยุโรปมากยิ่งขึ้นด้วยการเปิดตัวเว็บไซต์ภูมิภาคใหม่: https://vibromera.de https://vibromera.fr https://vibromera.es https://vibromera.it https://vibromera.cz https://vibromera.ee https://vibromera.pl https://vibromera.pt https://vibromera.ro https://vibromera.uk ก้าวนี้สะท้อนถึงความมุ่งมั่นของเราในการมอบโซลูชันคุณภาพสูงและการสนับสนุนทางเทคนิคในภาษาท้องถิ่นของตลาดอุตสาหกรรมชั้นนำของยุโรป ผู้เชี่ยวชาญจากประเทศเหล่านี้สามารถเข้าถึงข้อมูลเกี่ยวกับอุปกรณ์และบริการของเราได้อย่างสะดวกสูงสุด The Destructive Force of Imbalance: What Lies อ่านเพิ่มเติม เปิดตัวเว็บไซต์สำหรับประเทศเยอรมนี อิตาลี สเปน และฝรั่งเศส!

โดย Nikolai Shelkovenko, ที่แล้ว

เครื่องคำนวณน้ำหนักทดลองสำหรับการปรับสมดุลโรเตอร์

เครื่องคำนวณน้ำหนักทดลอง เครื่องคำนวณน้ำหนักทดลองสำหรับการปรับสมดุลโรเตอร์ การคำนวณมวลน้ำหนักทดลองสำหรับการปรับสมดุลโรเตอร์ Mt = Mr × Ksupp × Kvib / (Rt × (N/100)²) โดยที่: Mt – มวลน้ำหนักทดลอง, กรัม Mr – มวลโรเตอร์ Ksupp – ค่าสัมประสิทธิ์ความแข็งของตัวรองรับ (1-5) Kvib – ค่าสัมประสิทธิ์ระดับการสั่นสะเทือน Rt – รัศมีการติดตั้งน้ำหนักทดลอง N – ความเร็วโรเตอร์, รอบต่อนาที มวลโรเตอร์ (Mr) กรัม กิโลกรัม รัศมีการติดตั้งน้ำหนักทดลอง (Rt) มิลลิเมตร เซนติเมตร ความเร็วโรเตอร์ (N), รอบต่อนาที ค่าสัมประสิทธิ์ความแข็งของตัวรองรับ (Ksupp) 1.0 ระดับการสั่นสะเทือน, มิลลิเมตร/วินาที ป้อนค่า Kvib = 1.0 คำนวณ ล้าง ✓ ผลการคำนวณ เครื่องคำนวณ คำอธิบาย เครื่องคำนวณนี้คือ อ่านเพิ่มเติม เครื่องคำนวณน้ำหนักทดลองสำหรับการปรับสมดุลโรเตอร์

โดย Nikolai Shelkovenko, ที่แล้ว
จอแสดงเครื่องคำนวณน้ำหนักทดลองที่แสดงค่า 123.4 พร้อมแผนผังล้อโรเตอร์สำหรับการคำนวณสมดุลบนพื้นหลังสีน้ำเงิน
วิศวกรใช้แล็ปท็อปแสดงรูปคลื่นการสั่นสะเทือนเพื่อตรวจวินิจฉัยเครื่องยนต์ดีเซลที่มีชิ้นส่วนที่เปิดเผย

การวินิจฉัยการสั่นสะเทือนของส่วนประกอบของหัวรถจักรรถไฟ

คู่มือปฏิบัติสำหรับการวินิจฉัยการสั่นสะเทือนของชิ้นส่วนหัวรถจักรรถไฟ ครอบคลุมคำศัพท์สำคัญ พื้นฐานการวัด ช่วงความถี่ และมาตรฐานที่ใช้ในการซ่อมบำรุงและการเฝ้าติดตามสภาพ

โดย Nikolai Shelkovenko, ที่แล้ว

การวินิจฉัยการสั่นสะเทือนของอุปกรณ์ทางทะเล

เอกสารอ้างอิงทางเทคนิค การวินิจฉัยการสั่นสะเทือนของอุปกรณ์เดินเรือ คู่มือปฏิบัติเกี่ยวกับวิธีการวัด การวิเคราะห์สัญญาณ การตรวจจับข้อบกพร่อง การจัดแนวเพลา การถ่วงสมดุลภาคสนาม และการตรวจติดตามสภาพสำหรับเครื่องจักรหมุนบนเรือและแท่นติดตั้งนอกชายฝั่ง ทีมวิศวกรรม Vibromera · มาตรฐาน: ISO 20816 · ISO 20283 · ISO 21940-11 ภาพรวมโดยสังเขป คืออะไร: การตรวจติดตามสภาพและวินิจฉัยข้อบกพร่องของเครื่องจักรหมุนบนเรือโดยอาศัยการสั่นสะเทือน — เครื่องยนต์ สายเพลา ปั๊ม พัดลม เครื่องกำเนิดไฟฟ้า เทอร์โบชาร์จเจอร์ มาตรฐานหลัก: ชุด ISO 20816 (เดิมคือ ISO 10816) สำหรับการสั่นสะเทือนของเครื่องจักร ชุด ISO 20283 สำหรับการสั่นสะเทือนที่วัดบนเรือ ISO 21940-11 (เดิมคือ ISO 1940-1) สำหรับคุณภาพการถ่วงสมดุลโรเตอร์ วิธีการหลัก: การติดตามค่า RMS แบบบรอดแบนด์, อ่านเพิ่มเติม การวินิจฉัยการสั่นสะเทือนของอุปกรณ์ทางทะเล

โดย Nikolai Shelkovenko, ที่แล้ว
เครื่องวัดความสั่นสะเทือน รูปที่ 7.7 โหมดการวัดความสั่นสะเทือน คลื่น และสเปกตรัม

วิธีการวิเคราะห์และลดการสั่นสะเทือนสำหรับอุปกรณ์อุตสาหกรรม

คู่มือปฏิบัติสำหรับการทำความเข้าใจและลดการสั่นสะเทือนในอุปกรณ์อุตสาหกรรม ครอบคลุมพื้นฐานการเฝ้าติดตาม สัญญาณเตือน การบาลานซ์เชิงป้องกัน และผลกระทบต่อความน่าเชื่อถือ การใช้พลังงาน การบำรุงรักษา และความปลอดภัย

โดย Nikolai Shelkovenko, ที่แล้ว

การวิเคราะห์การสั่นสะเทือนของเครื่องจักร – ลายเซ็นสเปกตรัมเพื่อการวินิจฉัยความผิดปกติทั่วไป

หน้าแรก → Solutions → การวิเคราะห์การสั่นสะเทือน การวิเคราะห์การสั่นสะเทือน — คู่มือการวินิจฉัยด้วยสเปกตรัม 📌 บทความอ้างอิงหลัก — vibromera.eu ตั้งแต่พื้นฐาน FFT ไปจนถึงการวินิจฉัยความเสียหาย: เรียนรู้วิธีอ่านสเปกตรัมการสั่นสะเทือน คำนวณความถี่ความเสียหายของแบริ่ง ประเมินระดับความรุนแรงตาม ISO 10816 และวินิจฉัยความไม่สมดุล ความไม่ตรงแนวเพลา ความหลวม ความเสียหายของแบริ่งและเฟือง — พร้อมเครื่องมือโต้ตอบและ Balanset-1A.ขั้นตอนการวินิจฉัยในคู่มือนี้คือขั้นตอนเดียวกับที่ Vibromera ใช้ใน Balanset-1A: สเปกตรัม FFT การประเมินระดับความรุนแรงตาม ISO 10816/20816 และการปรับสมดุลสองระนาบแบบมีคำแนะนำในหน่วยเดียวแบบพกพา 🧮 เครื่องคำนวณ 📊 FFT Demo 🔍 ตารางความเสียหาย 📐 พื้นฐาน FFT 📊 หน่วย 📏 การวัด ⚖ ความไม่สมดุล อ่านเพิ่มเติม การวิเคราะห์การสั่นสะเทือนของเครื่องจักร – ลายเซ็นสเปกตรัมเพื่อการวินิจฉัยความผิดปกติทั่วไป

โดย Nikolai Shelkovenko, ที่แล้ว
เครื่องวัดความสั่นสะเทือน รูปที่ 7.7 โหมดการวัดความสั่นสะเทือน คลื่น และสเปกตรัม
แล็ปท็อปที่แสดงซอฟต์แวร์ไดเรกทอรีธุรกิจพร้อมการวิเคราะห์การตลาดดิจิทัล แผนภูมิ และองค์ประกอบอินเทอร์เฟซ Google Ads

จัดแสดงธุรกิจของคุณในไดเร็กทอรีบริษัทใหม่ของเรา!

นำเสนอธุรกิจของคุณในไดเร็กทอรีบริษัทใหม่ของเรา! เรารู้สึกตื่นเต้นที่จะประกาศว่าวันนี้เราได้เพิ่มส่วนใหม่ให้กับเว็บไซต์ของเรา ซึ่งเป็นไดเร็กทอรีบริษัทที่คุณสามารถลงรายชื่อธุรกิจของคุณและแบ่งปันเรื่องราวของคุณได้โดยการเขียนบทความเกี่ยวกับสิ่งที่คุณทำและบริการที่คุณเสนอ 🚀 เหตุใดสิ่งนี้จึงเป็นประโยชน์สำหรับคุณ นี่คือสองเหตุผลหลัก: 1️⃣ ลิงก์ Dofollow ไปยังเว็บไซต์ของคุณ เราจัดเตรียมลิงก์ Dofollow ไปยังทรัพยากรของคุณ ซึ่งส่งผลดีต่อ SEO ของคุณและช่วยให้คุณอยู่ในอันดับที่สูงขึ้นในผลการค้นหาของ Google นี่เป็นโอกาสที่ดีในการปรับปรุงการมองเห็นออนไลน์ของธุรกิจของคุณ 2️⃣ การโปรโมตไดเร็กทอรี อ่านเพิ่มเติม จัดแสดงธุรกิจของคุณในไดเร็กทอรีบริษัทใหม่ของเรา!

โดย Nikolai Shelkovenko, ที่แล้ว

การถ่วงสมดุลวัตถุเชิงเส้นและไม่เชิงเส้น

วัตถุนอนลิเนียร์ในการปรับสมดุลโรเตอร์ เหตุใดการปรับสมดุลจึง “ไม่ได้ผล” เหตุใดค่าสัมประสิทธิ์อิทธิพลจึงเปลี่ยนแปลง และจะดำเนินการอย่างไรในสภาพภาคสนามจริง สารบัญ ภาพรวม การสั่นสะเทือนเชิงเส้น & นอนลิเนียร์ วัตถุเชิงเส้นเทียบกับวัตถุนอนลิเนียร์ อะไรคือวัตถุเชิงเส้น? กราฟความเป็นเชิงเส้น ค่าสัมประสิทธิ์อิทธิพล (IC) เฟสการสั่นสะเทือนในวัตถุเชิงเส้น ขั้นตอนการปรับสมดุลวัตถุเชิงเส้น การปรับสมดุลแบบต่อเนื่องและค่าสัมประสิทธิ์ที่บันทึกไว้ วัตถุนอนลิเนียร์คืออะไร? สัญญาณของนอนลิเนียริตี้ กราฟนอนลิเนียริตี้ ตัวอย่างวัตถุนอนลิเนียร์ ประเภทของนอนลิเนียริตี้ สาเหตุทั่วไปของนอนลิเนียริตี้ ความไม่เสถียรของการสั่นสะเทือน การปรับสมดุลใกล้จุดเรโซแนนซ์ การสั่นสะเทือนสูงหลังการปรับสมดุลที่ “สำเร็จ” วิธีการปรับสมดุลสำหรับวัตถุนอนลิเนียร์ วิธีปรับสมดุลด้วย อ่านเพิ่มเติม การถ่วงสมดุลวัตถุเชิงเส้นและไม่เชิงเส้น

โดย Nikolai Shelkovenko, ที่แล้ว
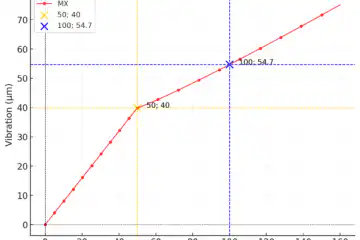
แผนภูมิการวินิจฉัยการสั่นสะเทือนแบบไม่เชิงเส้นแสดงความไม่สมดุลของโรเตอร์เทียบกับแอมพลิจูดการสั่นสะเทือนพร้อมด้วยเส้นโค้ง MX และจุดการวัด
WhatsApp
Balanset-1A · €1975ถามวิศวกร