Balanset-1A · Vibromera · การถ่วงสมดุลโรเตอร์ภาคสนาม
การถ่วงสมดุลภาคสนามด้วย Balanset-1A ทีละขั้นตอน: คู่มือฉบับสมบูรณ์
ฉบับขยายของคู่มือฉบับย่อ เพิ่มเนื้อหาที่คำแนะนำแบบสั้นไม่ได้กล่าวถึง: เทคนิคและกฎเกณฑ์ที่ Nikolai อธิบายให้ลูกค้าฟังซ้ำแล้วซ้ำเล่าในการสนทนา (ประมาณ 650 บทสนทนาสนับสนุน) รวมทั้งขั้นตอนที่แน่นอนจาก คู่มือซอฟต์แวร์ฉบับทางการ (ทั้งสองรุ่น — 2.2.x และ 2.3.x) เขียนขึ้นให้ครบถ้วนและเข้าใจง่ายที่สุดเท่าที่จะทำได้: คุณสามารถอ่านคู่มือนี้ตั้งแต่ต้นจนจบเหมือนตำราเรียน หรือเปิดอ่านเฉพาะบทที่ต้องการเหมือนหนังสืออ้างอิงก็ได้
กฎครึ่งหนึ่ง
จุดอ้างอิงมุมที่ไม่มีข้อผิดพลาด
~40 ปัญหาพร้อมวิธีแก้
เครื่องจักรทั่วไป
ISO 1940 · ISO 10816/20816
สิ่งสำคัญที่สุด — แปดกฎที่ตัดสินทุกอย่าง
หากคุณจำได้เพียงเท่านี้ งานถ่วงสมดุลส่วนใหญ่ก็จะสำเร็จ
จากประสบการณ์ของ Nikolai กรณี “บาลานซ์ไม่ได้” 50–90% มีสาเหตุจากตลับลูกปืน รอยร้าว หรือเรโซแนนซ์ — ไม่ใช่ความไม่สมดุล ให้ถอดสายพานออก โยกเพลาด้วยชะแลงในสองทิศทาง ตรวจสอบรอยเชื่อม ขันน็อตให้แน่น แม้ตลับลูกปืนจะหลวมเพียงเล็กน้อยก็ทำให้การบาลานซ์เป็นไปไม่ได้เลย
อย่าติดตั้งมวลเต็มตามที่เครื่องมือคำนวณได้ในครั้งเดียวเด็ดขาด ให้ติดตั้งครึ่งหนึ่ง (หนึ่งในสามบนโรเตอร์ที่เกือบสมดุลแล้ว) ทำการรัน trim แล้วสังเกตการตอบสนอง เครื่องจักรจริงไม่เป็นเชิงเส้น — มวลเต็มมักชดเชยเกินและพลิกมุม 180°
มุมของมวลแก้ไขวัดจากตำแหน่งที่ติดตั้งมวลทดลองของระนาบนั้น ในทิศทางการหมุนของโรเตอร์ ไม่ใช่จากเครื่องหมายสะท้อนแสง! นี่คือข้อผิดพลาดอันดับหนึ่งของมือใหม่ แต่ละระนาบมีจุดศูนย์ของตัวเอง
การรันทดลองที่ถูกต้องจะเปลี่ยนแอมพลิจูด 1× ไป 20–30% หรือเฟส 20–30° หากเปลี่ยนน้อยกว่านี้ เครื่องมือจะไม่มีข้อมูลเพียงพอ — การคำนวณจะไร้ค่า: ให้เพิ่มน้ำหนักและทำซ้ำ การเปลี่ยนแปลงมากกว่าสองเท่าก็ไม่ดีเช่นกัน
ก่อนบาลานซ์ ให้เปิด Vibration Meter (F5) แล้วสังเกต: แอมพลิจูดและเฟสต้องคงที่ซ้ำได้ (ความกระจัดกระจายไม่เกิน 10–15% เฟสไม่เกิน 10°) ค่าที่ “กระจัดกระจาย” เป็นสัญญาณของเรโซแนนซ์หรือปัญหาทางกลไก: อย่าบาลานซ์
การกระโดดของค่าการสั่นสะเทือนอย่างรุนแรงเมื่อความเร็วเปลี่ยนแค่ 100–200 rpm การพลิกเฟสประมาณ 180° น้ำหนักแก้ไขที่ “วนไปวนมา” เป็นวงกลม — นั่นคือเรโซแนนซ์ ให้หาด้วยกราฟ run-down หรือการทดสอบกระแทก (bump test) แล้วบาลานซ์บน “ที่ราบสูง” ของกราฟด้วยระยะห่างความเร็ว 20–30%
ความเร็ว ตำแหน่งของเซนเซอร์ ทาโคมิเตอร์ และเครื่องหมาย ความตึงของสายพาน — ทุกอย่างต้องเหมือนกันในทุกการวัด หากมีสิ่งใดเปลี่ยนแปลงแม้เพียงเล็กน้อย (แม้แต่ความแข็งหลังการเชื่อม) ให้เริ่มขั้นตอนใหม่จาก Run 0 และน้ำหนักทดลอง
การวนซ้ำแบบตกแต่งละเอียด (Trim) ไม่มีวันจบสิ้น — เครื่องมือจะแนะนำน้ำหนักเล็กน้อยเพิ่มอีกเสมอ เกณฑ์อ้างอิง: ต่ำกว่า ~5 mm/s ถือเป็นผลลัพธ์ภาคสนามที่ดี ต่ำกว่า 2 mm/s เหรียญตั้งอยู่บนขอบได้ เครื่องจักรที่สภาพดีจะบาลานซ์เสร็จใน 4–5 ครั้ง หากทำหลายครั้งแล้วไม่ได้ผล ให้หาสาเหตุทางกลไก
วิธีใช้คู่มือนี้ หากนี่เป็นงานถ่วงสมดุลครั้งแรกของคุณ ให้อ่านทุกหัวข้อตามลำดับ — ใช้เวลาประมาณหนึ่งชั่วโมง แต่จะช่วยประหยัดเวลาได้ทั้งวันในภาคสนาม หากคุณคุ้นเคยกับเครื่องมือนี้อยู่แล้ว ให้เก็บ “การแก้ปัญหา” และ “เครื่องจักร” หัวข้อและรายการตรวจสอบไว้ใกล้มือ เครื่องหมายถูกในรายการตรวจสอบจะคงอยู่เมื่อปิดแล้วเปิดไฟล์ใหม่
หลักการทำงาน — ทฤษฎีแบบเข้าใจง่าย
ทฤษฎีห้านาทีที่อธิบาย “ความแปลก” ทุกอย่างของขั้นตอนนี้ได้
ความไม่สมดุลคืออะไร
โรเตอร์ในอุดมคติมีมวลกระจายสม่ำเสมอ และจุดศูนย์ถ่วงอยู่บนแกนหมุนพอดี แต่โรเตอร์จริงมี “จุดหนัก” เสมอ: รอยเชื่อมพอกเนื้อ การสึกหรอ คราบสกปรกเกาะตัว ความคลาดเคลื่อนจากการผลิต เมื่อโรเตอร์หมุน มวลส่วนเกินนี้จะดึงมันไปทางด้านของตัวเอง — หนึ่งครั้งต่อรอบ ผลลัพธ์คือการสั่นสะเทือนที่ความถี่การหมุนพอดี เรียกว่า องค์ประกอบ 1× (“วัน-เอ็กซ์”), หรือ การสั่นสะเทือนต่อการหมุนหนึ่งรอบ. หน้าที่ของการถ่วงสมดุลคือการเพิ่ม (หรือลด) น้ำหนักถ่วงเพื่อชดเชยจุดหนัก
n — ความเร็วรอบ, rpm ตัวอย่าง: 1,500 rpm → 1× = 25 Hz แรงจากความไม่สมดุลเพิ่มขึ้นตาม สี่เหลี่ยม ของความเร็วรอบ: ที่ 3,000 rpm จุดหนักเดียวกันจะสั่นแรงกว่าที่ 1,500 rpm ถึงสี่เท่า
ตัวเลขสามค่าบนหน้าจอ: V1s, V1o และ F1
| การอ่าน | คือค่าอะไร | มีไว้เพื่ออะไร |
|---|---|---|
| V1s / V2s — การสั่นสะเทือนโดยรวม | ระดับการสั่นสะเทือนโดยรวม (RMS) ตลอดช่วงความถี่ทั้งหมด หน่วย mm/s ครอบคลุมทุกสาเหตุพร้อมกัน: ความไม่สมดุล ตลับลูกปืน ความไม่ตรงแนวเพลา สายพาน สัญญาณรบกวน | ประเมินสภาพโดยรวมของเครื่องจักรและเทียบกับขีดจำกัดตามมาตรฐาน ISO 10816/20816 |
| V1o / V2o — องค์ประกอบ 1× | การสั่นสะเทือนที่ความถี่การหมุนของโรเตอร์โดยเฉพาะ หน่วย mm/s นี่คือสิ่งที่ความไม่สมดุลก่อให้เกิดขึ้นโดยตรง | พารามิเตอร์หลักของการถ่วงสมดุล: เครื่องมือคำนวณน้ำหนักถ่วงจากแอมพลิจูดและเฟสของ 1× |
| F1 / F2 — เฟส 1× | มุมของเวกเตอร์การสั่นสะเทือนเทียบกับเครื่องหมายสะท้อนแสงที่แทโคมิเตอร์มองเห็น | บอกคุณว่า โดยที่ จุดหนักกำลังดึง ไม่ใช่แค่ รุนแรงเพียงใด. |
การตรวจสอบด่วน: เปรียบเทียบ Vo กับ Vs องค์ประกอบ 1× ไม่สามารถมีค่ามากกว่าการสั่นสะเทือนโดยรวมได้ตามหลักฟิสิกส์ หาก Vo ≈ Vs แสดงว่าการสั่นสะเทือนเกือบทั้งหมดมาจากความไม่สมดุล และการบาลานซ์จะช่วยได้ หาก Vo น้อยกว่า Vs อย่างเห็นได้ชัด (เช่น V1s = 12 mm/s แต่ V1o = 1 mm/s) แสดงว่าไม่ใช่โรเตอร์ที่สั่น: พลังงานอยู่ในฮาร์มอนิกและสัญญาณรบกวน (ตลับลูกปืน การเยื้องศูนย์ ความหลวม) และการบาลานซ์จะไร้ประโยชน์จนกว่าจะพบสาเหตุที่แท้จริง ตรวจสอบ สเปกตรัม.
วิธีค่าสัมประสิทธิ์อิทธิพล — เหตุใดจึงต้องใช้น้ำหนักทดลอง
เครื่องมือไม่รู้อะไรเกี่ยวกับเครื่องจักรของคุณเลย: ไม่รู้ทั้งมวลของโรเตอร์ ความแข็งของฐานรองตลับลูกปืน หรือผลของสายพานและโครง ดังนั้นจึงไม่สามารถคำนวณน้ำหนักจากค่าการสั่นสะเทือนเริ่มต้นเพียงอย่างเดียวได้ ขั้นตอนถูกออกแบบมาเป็น “คำถามที่ถามเครื่องจักร”:
- Run 0 — วัดเวกเตอร์การสั่นสะเทือนเริ่มต้น (แอมพลิจูดและเฟส) โดยยังไม่มีน้ำหนักถ่วง
- Run 1 — ติดตั้ง น้ำหนักทดลอง ที่มีมวลทราบค่า ในตำแหน่งที่ทราบ แล้ววัด เวกเตอร์เปลี่ยนไปอย่างไร. นี่คือ “คำถาม”: ระบบตอบว่ามันไวต่อน้ำหนักถ่วงแค่ไหน และเฟสเลื่อนไปทางใด คำตอบนี้เรียกว่า ค่าสัมประสิทธิ์อิทธิพล.
- ส่วนที่เหลือเป็นแค่การคำนวณ: เมื่อรู้การตอบสนองต่อน้ำหนักที่ทราบค่าแล้ว เครื่องมือจะคำนวณว่าต้องใช้น้ำหนักเท่าใด และที่มุมใด จึงจะชดเชยเวกเตอร์เริ่มต้นได้พอดี
เหตุใดจึงไม่สำเร็จ “ในครั้งเดียว” — ความไม่เป็นเชิงเส้น
การคำนวณของเครื่องมือตั้งอยู่บนสมมติฐานว่าระบบเป็นเชิงเส้น: เพิ่มมวลเป็นสองเท่า การสั่นสะเทือนก็เปลี่ยนเป็นสองเท่า แต่เครื่องจักรจริงไม่เป็นเชิงเส้น: มีความหลวม ความยืดหยุ่นของฐานรอง แรงเสียดทาน อากาศพลศาสตร์ พูดง่ายๆ ตามคำของ Nikolai: คุณเพิ่ม 100 g การสั่นสะเทือนเพิ่มขึ้น 10 mm/s เพิ่มอีก 100 g ตามการคำนวณควรจะเป็น +20 แต่จริงๆ ออกมาเป็น +34 หรือ +14 เครื่องมือลากเส้นตรง แต่ความเป็นจริงคือเส้นโค้ง
ผลที่ตามมาในทางปฏิบัติมีสองอย่าง:
- “กฎครึ่งหนึ่ง”: ติดตั้งมวล 1/2 ของค่าที่คำนวณได้ แล้วตรวจสอบด้วย trim run หากค่าลดลงเหลือครึ่งหนึ่งพอดี แสดงว่าระบบเป็นเชิงเส้น (linear) — ให้เพิ่มส่วนที่เหลือได้เลย หากค่า “เบี่ยงเบน” ให้ปรับทีละขั้นเป็นเศษส่วน (รายละเอียดใน “การถ่วงสมดุล” หัวข้อ)
- การถ่วงสมดุลเป็นกระบวนการทำซ้ำ, ไม่ใช่การยิงแม่นครั้งเดียว การรัน trim สองหรือสามครั้งถือเป็นเรื่องปกติ ไม่ใช่สัญญาณว่ามีอะไรผิดพลาด
มาตรฐานสองแบบ — เหตุและผล
การถ่วงสมดุลเกี่ยวข้องกับปริมาณสองชุดที่แตกต่างกัน และมักถูกสับสนอยู่เสมอ:
- g·mm และเกรด G (ISO 1940 / ISO 21940-11) — บท สาเหตุ: มีมวลส่วนเกินอยู่ในตัวโรเตอร์เองมากเท่าใด และที่รัศมีเท่าใด นี่คือคุณสมบัติของโรเตอร์เอง ไม่ขึ้นกับว่าติดตั้งที่ไหน
- mm/s (ISO 10816 / ISO 20816) — บท ผลกระทบ: เครื่องจักรสั่นหนักแค่ไหน ขึ้นอยู่กับฐานรองรับ ฐานราก และการสั่นพ้อง
ในภาคสนามคุณทำงานด้วยหน่วย mm/s ส่วน g·mm จำเป็นสำหรับเครื่องถ่วงสมดุลและเมื่อมาตรฐานกำหนดให้รายงานเป็นเกรด G ซอฟต์แวร์มี เครื่องคำนวณค่าความคลาดเคลื่อน ISO 1940 — ดู “การรัน Trim และการประเมินผลลัพธ์” ส่วน.
การเตรียมการ: ความปลอดภัยและกลไก
ตรวจสอบครึ่งชั่วโมงช่วยประหยัดเวลาถ่วงสมดุลได้ทั้งวัน
ความปลอดภัย
ก่อนติดตั้งเซนเซอร์หรือน้ำหนักถ่วง ให้หยุดเครื่องจักรและตรวจสอบให้แน่ใจว่าจะไม่เริ่มทำงานโดยไม่ตั้งใจ งานใดก็ตามที่ทำด้วยมือ ให้ทำเฉพาะตอนที่เครื่องจักรหยุดนิ่งเท่านั้น
- อย่ายืนอยู่ในระนาบการหมุนของโรเตอร์ ระหว่างการรัน — น้ำหนักถ่วงที่หลุดออกจะพุ่งไปที่จุดนั้นพอดี ที่ความเร็วเกิน 2,000 rpm ให้ย้ายโต๊ะที่วางแล็ปท็อปออกให้พ้นทางด้วย
- ยึดน้ำหนักถ่วงให้มั่นใจได้ว่าจะไม่หลุดออกที่ความเร็วใช้งาน: “น้ำหนักถ่วงที่หลุดออกไปคือกระสุนตัวจริง” แม่เหล็กที่ใช้เป็นน้ำหนักถ่วงจะหลุดออกที่ความเร็วใช้งานเสมอ
- ตัวป้องกันมาตรฐานบนโรเตอร์และสายพานขับต้องอยู่กับที่ตามเดิม ให้เก็บเครื่องมือให้ห่างจากชิ้นส่วนที่หมุน
- ห้ามถ่วงสมดุลโรเตอร์ที่มีรอยร้าว ใบพัดเสียหาย หรือมีรอยเบี้ยวที่มองเห็นได้ — ให้ซ่อมก่อน
- อย่ารันที่ความเร็วรอบซึ่งเครื่องจักรทำงานไม่นิ่งหรือเข้าสู่การสั่นพ้อง
- อย่าวางแทโคมิเตอร์ไว้ใกล้กระแสลมดูดของพัดลม — เคยมีกรณีที่มันถูกดูดเข้าไปในใบพัด
การตรวจสอบเครื่องจักร: ลำดับการวินิจฉัย
การถ่วงสมดุลแก้ไขได้เฉพาะความไม่สมดุลเท่านั้น ส่วนอื่นๆ ทั้งหมด — รอยร้าว ระยะเผื่อของตลับลูกปืน สลักเกลียวหลวม ความไม่ตรงแนวเพลา (misalignment) การสั่นพ้อง — ไม่สามารถแก้ไขได้ และมักจะบดบังปัญหาเหล่านั้นไว้ด้วยซ้ำ ลำดับการค้นหาที่ได้ผลจริง: 1) ตลับลูกปืน → 2) รอยร้าว → 3) สลักเกลียว → 4) การสั่นพ้อง.
รายการตรวจสอบเครื่องจักรขณะหยุดนิ่ง
0 / 10
การวินิจฉัย “ด้วยหูและมือ” — คุ้มค่าที่จะเรียนรู้
- ฟังเสียงเครื่องจักร เดินไปตามชิ้นส่วนต่างๆ ระหว่างเร่งและลดความเร็ว: เสียงกระทบ เคาะ หรือเสียงกรอบแกรบจะชี้ไปที่ชิ้นส่วนที่มีปัญหาได้แม่นยำกว่าเครื่องมือใดๆ ขณะลดความเร็ว ให้จับจังหวะที่เสียงหายไป
- ด้วยมือ, ตรวจสอบจุดยึดและฝาครอบทุกจุด — สิ่งใดที่มีเสียงกระทบกัน แสดงว่าจุดนั้นหลวม
- ทางไฟฟ้าหรือทางกล? ตัดไฟขณะเครื่องกำลังทำงาน: การสั่นสะเทือนจากแม่เหล็กไฟฟ้าจะหายไปทันที ส่วนการสั่นสะเทือนทางกลจะค่อยๆ ลดลงตามความเร็วรอบ พีคที่ 50/100 Hz (หรือ 300 Hz เมื่อใช้ VFD) เป็นสาเหตุทางไฟฟ้า ไม่ใช่ความไม่สมดุล
- โรเตอร์สองตัวบนโครงเดียวกัน ที่หมุนด้วยความเร็วเดียวกันไม่สามารถถ่วงสมดุลพร้อมกันได้ — เครื่องมือไม่สามารถแยกส่วนที่แต่ละเครื่องส่งผลได้ ให้ถอดสายพานออกแล้วทำทีละเครื่อง
- การสั่นสะเทือนเพิ่มขึ้นเมื่อห่างจากโรเตอร์ (บันได ห้องโดยสาร หรือกระจกสั่น ในขณะที่ฐานรองรับตลับลูกปืนนิ่ง) — นั่นคือการสั่นพ้อง (resonance) ของชิ้นส่วนโครงสร้างที่หลวม ไม่ใช่ความไม่สมดุล: ให้ติดเซนเซอร์ที่ชิ้นส่วนที่สั่นนั้นโดยตรงแล้วหาความถี่ของมัน
อุปกรณ์ การเชื่อมต่อ และซอฟต์แวร์
ช่องสัญญาณ แทโคมิเตอร์ เฟิร์มแวร์ การตั้งค่า — ทุกอย่างที่ต้องมีก่อนการวัดครั้งแรก
รายการอุปกรณ์และช่องสัญญาณ
- Balanset-1A: ตัวเครื่อง USB, สอง เซ็นเซอร์ตรวจจับการสั่นสะเทือน (เซนเซอร์วัดความเร่ง), เครื่องวัดความเร็วรอบแบบเลเซอร์, เทปสะท้อนแสง, ขาตั้งแม่เหล็ก, ตาชั่ง, กระเป๋าใส่อุปกรณ์ ชุดอุปกรณ์ทั้งหมดรับไฟจากพอร์ต USB ของแล็ปท็อป — ไม่ใช้แบตเตอรี่เลย
- เซนเซอร์ 1 → คอนเนคเตอร์ Ch-1 (X1 บนตัวเรือนรุ่นเก่า) → ระนาบ 1; เซนเซอร์ 2 → Ch-2 (X2) → ระนาบ 2 การถ่วงสมดุลระนาบเดียวใช้ช่อง 1 แทโคมิเตอร์เสียบเข้าคอนเนคเตอร์ Tacho (X3) แต่ละช่องถูกปรับเทียบแยกกัน — อย่าสลับช่องกัน
- สีของแต่ละช่องเหมือนกันตลอดทั้งซอฟต์แวร์: Ch-1 — สีแดงเข้ม, Ch-2 — สีน้ำเงิน, แทโคมิเตอร์ — สีม่วง
ต้องกดสามครั้งเพื่อเปิดแทโคมิเตอร์
ON → AUTO → LASER. หากไม่ได้กด LASER ลำแสงจะสลัวและอ่านเครื่องหมายไม่ต่อเนื่อง ทาโคมิเตอร์ไม่มีแบตเตอรี่ — จ่ายไฟผ่านสายเคเบิล ห้ามเปิดฝาช่องแบตเตอรี่และห้ามเปิดตัวเรือน เมื่อโรเตอร์หมุน จอแสดงผลของทาโคมิเตอร์ควรแสดงความเร็วเป็น rpm
การเชื่อมต่อกับคอมพิวเตอร์
- เชื่อมต่อเซนเซอร์และแทโคมิเตอร์เข้ากับตัวเครื่อง แล้วต่อตัวเครื่องเข้ากับพอร์ต USB ของคอมพิวเตอร์ ลำดับไม่เคร่งครัด: ซอฟต์แวร์จะค้นหาอุปกรณ์ได้เองทุกเมื่อ
- เปิดซอฟต์แวร์และรอให้ แถบสถานะสีเขียว ที่ด้านล่างของหน้าต่างหลัก: พบโมดูล USB บนพอร์ต COMx. อุปกรณ์จะปรากฏในระบบเป็นพอร์ต COM ชื่อ “Arduino Due”
- เส้นสีเหลืองกะพริบหมายถึงยังไม่พบอุปกรณ์ (กำลังค้นหาอยู่); สีส้มหมายถึงสายเคเบิลหลุดหรือพอร์ตถูกใช้งานโดยโปรแกรมอื่น การคลิกที่บรรทัดสถานะเองจะเริ่มการเชื่อมต่อใหม่ทันที
- ถ้าสายเคเบิลหลุดระหว่างเซสชัน แค่เสียบกลับเข้าไปใหม่: การเชื่อมต่อและสตรีมข้อมูลสดจะกลับมาเองโดยอัตโนมัติ แต่การวัดที่ถูกขัดจังหวะต้องทำซ้ำใหม่
ซอฟต์แวร์: เวอร์ชันต่างๆ และสอง “ยุค” ของอินเทอร์เฟซ
- รุ่น 1.71/1.72 — รุ่นคลาสสิกเก่า ณ วันนี้ เราแนะนำให้อัปเดตเป็น 2.x: เวอร์ชันเสถียรออกมาแล้ว และมีกราฟ run-down ด้วย
- รุ่น 2.x — แกนโปรแกรมที่เขียนใหม่ทั้งหมด: สตรีมข้อมูลต่อเนื่อง กราฟ run-down (coast-down) การทดสอบ bump test ออร์บิต (orbits) การวัดแบบปรับตัว การอัปเดตอัตโนมัติ การกู้คืนเซสชัน เวอร์ชัน 2.3.x ปัจจุบันต้องใช้เฟิร์มแวร์ของอุปกรณ์ 5.5.0+ — ในเฟิร์มแวร์รุ่นเก่า การวัดจะถูกล็อกไว้ และซอฟต์แวร์เองจะเสนอให้อัปเดต (15–30 วินาที อย่าถอดสายเคเบิลระหว่างนี้)
- ข้อควรระวัง: ปุ่มลัดต่างกันในแต่ละรุ่น! ในเวอร์ชันใหม่: F6 — Balancing, F7 — Charts, F8 — Reports ในเวอร์ชันเก่า: F6 — Reports, F7 — Balancing, F8 — Charts ให้ยึดตามป้ายชื่อบนปุ่ม — ปุ่มจะพิมพ์ชื่อไว้บนตัวปุ่มเสมอ
- มีแบบฟอร์มการถ่วงสมดุลอยู่สองแบบ — Classic (หน้าต่างแยกสำหรับ 1 และ 2 ระนาบ) และ ทันสมัย (หน้าต่างเดียวที่มีการ์ดการรันและสัญญาณสด) เลือกได้ที่ F4 – การตั้งค่า → แบบฟอร์มการบาลานซ์. วิธีคำนวณเหมือนกัน — ใช้แบบไหนก็ได้ที่สะดวกกว่า
ค่าสัมประสิทธิ์การปรับเทียบ — อย่าทำหาย!
อุปกรณ์แต่ละเครื่องมีค่าสัมประสิทธิ์การปรับเทียบช่องสัญญาณเฉพาะตัว (ปกติเป็นตัวเลขในช่วง 16–25) ค่าเหล่านี้ถูกจดซ้ำไว้บน ป้ายกำกับที่ด้านล่างของอุปกรณ์และบนกล่อง, และในไฟล์บนแฟลชไดรฟ์ USB จากชุดอุปกรณ์ เมื่อติดตั้งใหม่หรืออัปเดตซอฟต์แวร์เวอร์ชันเก่า ต้องนำค่าเหล่านี้ติดตัวไปด้วย ( F4 – การตั้งค่า → ความไวการสั่นสะเทือน แท็บ); ในเฟิร์มแวร์ 5.x รุ่นใหม่ ค่าเหล่านี้ถูกเก็บไว้ในตัวอุปกรณ์เองและคงอยู่แม้อัปเดต ค่าสัมประสิทธิ์มีผลต่อค่าที่อ่านได้เป็น mm/s แบบสัมบูรณ์เท่านั้น — การบาลานซ์เองจะยังลู่เข้าได้แม้ค่าไม่แม่นยำ แต่การประเมินเทียบกับค่าขีดจำกัดการสั่นสะเทือนจะคลาดเคลื่อน
สิ่งเล็กๆ ที่ช่วยกู้สถานการณ์ในภาคสนาม
- การกู้คืนเซสชัน ซอฟต์แวร์บันทึกทุกขั้นตอนการถ่วงสมดุลอัตโนมัติ หลังจากโปรแกรมค้างหรือปิดโดยไม่ตั้งใจ ให้ตอบ “Yes” เมื่อมีข้อความเตือนให้กู้คืน ทุกการรันจะกลับมาครบ เมนู → Restore Session (กู้คืนเซสชัน) ปุ่มยังใช้งานด้วยตนเองได้ ระวัง: โรเตอร์ใหม่ ลบเซสชันที่บันทึกไว้อย่างถาวร
- ข้อผิดพลาดพอร์ต COM / PurgeComm Error 22 หลังจากอัปเดต Windows 11 เป็นปัญหาที่พบได้ทั่วไปและเป็นที่รู้จักดี: ให้อัปเดตซอฟต์แวร์เป็นเวอร์ชัน 2.x (แก้บั๊กนี้ได้เฉพาะในเวอร์ชันนี้เท่านั้น) ถอดปลั๊กสายเคเบิลแล้วเสียบใหม่ และกู้คืนเซสชันหากจำเป็น
- การติดตั้ง: ใช้ตัวช่วยติดตั้ง (setup wizard) โดยไม่ยกเลิกการเลือกส่วนประกอบฐานข้อมูลและไดรเวอร์; Windows จะขอให้รีสตาร์ท — อย่ายอมรับจนกว่าการติดตั้งจะเสร็จสมบูรณ์; อย่าวางโฟลเดอร์โปรแกรมไว้ใน OneDrive; ผ่านการบล็อกของ SmartScreen ด้วย “More info → Run anyway”
- สัญญาณรบกวนจาก VFD (ตัวแปรความถี่): ห่วงเฟอร์ไรต์ที่สายเคเบิล (โดยเฉพาะสายเอาต์พุตไปมอเตอร์) ขันน็อตข้อต่อที่ขั้วต่อเซนเซอร์ให้แน่น (ชีลด์วิ่งผ่านตรงนี้ — น็อตหลวมทำให้เกิดสัญญาณรบกวน 50 Hz) และใช้แล็ปท็อปด้วยแบตเตอรี่ อย่างไรก็ตาม VFD เองก็มีประโยชน์: เป็นวิธีที่สะดวกในการเปลี่ยนรอบต่อนาทีอย่างค่อยเป็นค่อยไปเพื่อหนีจากเรโซแนนซ์
- F12 ในหน้าต่างใดก็ตามจะบันทึกภาพหน้าจอลงในโฟลเดอร์ Documents\Bs1A\Screenshots สะดวกสำหรับใส่ในรายงานและสำหรับสอบถามฝ่ายสนับสนุน หากต้องการส่งรายงานให้ฝ่ายสนับสนุน ให้ใช้ F1 – เกี่ยวกับ → รายงานปัญหา… (แนบภาพหน้าจอและบันทึกทั้งหมด)
- อะไหล่สำรอง: แทโคมิเตอร์เป็นชิ้นส่วนที่บอบบางที่สุด จึงควรพกสำรองไว้; เซนเซอร์แทบจะทนทานไม่มีวันเสีย; จุดอ่อนคือสายเคเบิลและคอนเนคเตอร์
ข้อมูลจำเพาะของอุปกรณ์ (โดยย่อ)
| ความเร็วการสั่นสะเทือน (RMS) | 0.02–80 mm/s |
| ช่วงความถี่ใช้งาน | 5–1,000 Hz (ความคลาดเคลื่อนของแอมพลิจูด ≤10% ที่ 5–550 Hz, สูงสุด 20% ที่ 550–1,000 Hz) |
| ความเร็ว | 100–100,000 rpm (ในทางปฏิบัติ ถ่วงสมดุลได้ตั้งแต่ ~300 ถึง ~60,000 rpm) |
| ความแม่นยำของเฟส | ±1° |
| เซ็นเซอร์ | เซนเซอร์ MEMS accelerometer ±3g หุ้มด้วยสารเคลือบกันน้ำ; สายเคเบิลยาว 4–5 ม. (สั่งได้ถึง 10–15 ม.) |
| มาตรวัดรอบ | เลเซอร์ ระยะทำงาน 10–500 มม. |
| กำลัง | จากพอร์ต USB ของแล็ปท็อป ทั้งชุดอุปกรณ์ |
| OS | Windows 7–11 (ไม่รองรับ macOS/Android); ซอฟต์แวร์ไม่มีไลเซนส์หรือค่าสมัครสมาชิก การอัปเดตฟรี |
ข้อบกพร่องขั้นรุนแรงของตลับลูกปืนมองเห็นได้ในสเปกตรัม
การติดตั้งเซนเซอร์วัดการสั่นสะเทือน
เครื่องจักรครึ่งหนึ่งที่ “ถ่วงสมดุลไม่ได้” แก้ได้ด้วยการติดตั้งเซนเซอร์ให้ถูกต้อง
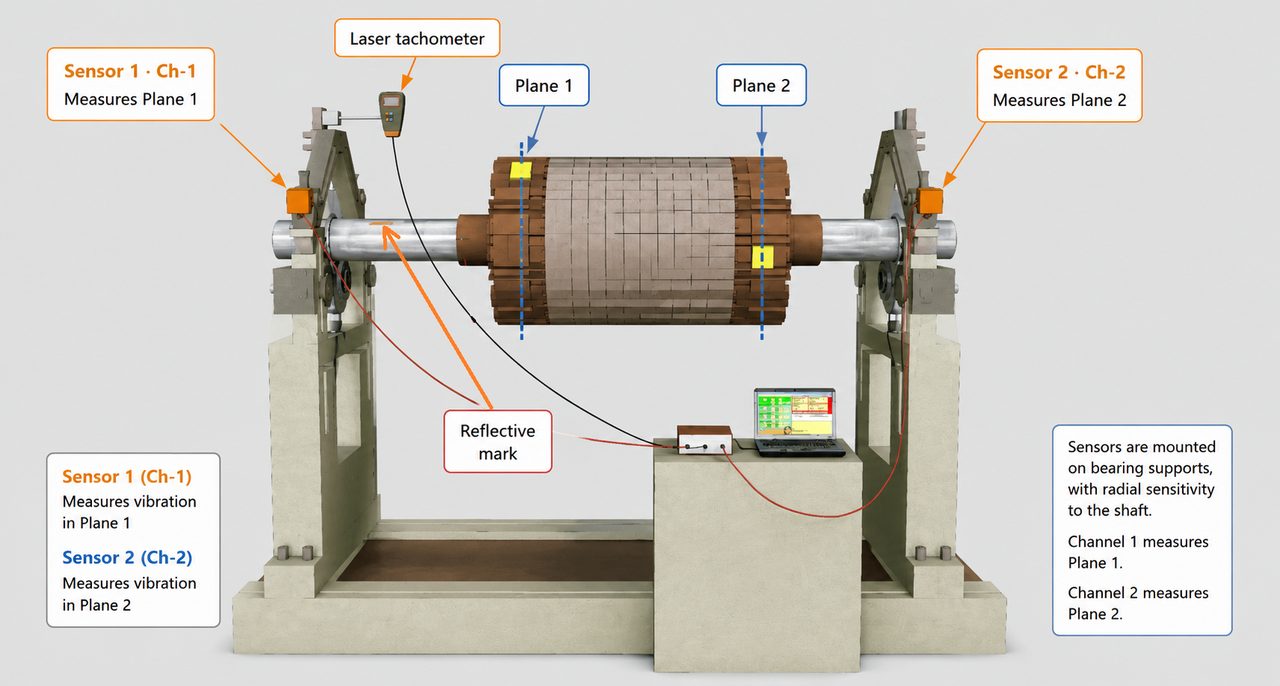
ติดตั้งที่ไหนและอย่างไร
- ในแนวรัศมีอย่างเคร่งครัด — ตั้งฉากกับแกนหมุน แกนวัดจะผ่านตัวแม่เหล็ก ห้ามติดที่หน้าตัดปลายของเครื่องจักรเด็ดขาด— นั่นคือการสั่นสะเทือนในแนวแกน และการบาลานซ์ “จะไม่ได้ผล” กรณีจริง: เครื่องตัดหญ้าตัวหนึ่ง “บาลานซ์ไม่ได้” สองครั้งขณะเซนเซอร์อยู่ที่หน้าปลาย; หลังย้ายไปด้านบน — ได้ทันที 5 และ 7 mm/s และเงียบสนิท “บางครั้งทุกอย่างก็อยู่ที่พื้นฐาน”
- เฉพาะบนชิ้นส่วนที่แข็งเกร็งและมั่นคง ใกล้ตลับลูกปืนให้มากที่สุด — ที่ฐานรองตลับลูกปืน ที่โครง ใกล้ซี่โครงเสริมความแข็ง ไม่ใช่บนฝาครอบที่หลวม ไม่ใช่บนแผงป้องกันแผ่นเหล็ก ไม่ใช่บนชิ้นส่วนที่คั่นด้วยปะเก็นหรือยาง หากสัญญาณ “ขรุขระ” ไม่คล้ายคลื่นไซน์ หรือการสั่นสะเทือนโดยรวมสูงกว่าองค์ประกอบ 1× มาก แสดงว่าเซนเซอร์วางอยู่บนชิ้นส่วนที่เคลื่อนไหวเองอิสระ — ให้ย้ายตำแหน่ง
- บนเครื่องจักรที่ยึดติดแน่นกับพื้น (แท่นเครื่อง ฐานราก) ความแข็งเกร็งในแนวตั้งมักสูงมากจนสัญญาณถูก “กลืนหาย” — ให้ติดตั้งเซนเซอร์ ในแนวนอน: เครื่องจักรมีความยืดหยุ่นมากกว่าในทิศทางนั้น บนฐานรองแบบนุ่ม/สปริง ให้ติดตั้งด้านบน การเปลี่ยนทิศทางเซนเซอร์เป็นวิธีที่ถูกต้องในการหนีจากเรโซแนนซ์ แต่หลังจากนั้นต้องเริ่มขั้นตอนทั้งหมดใหม่
- สัมผัสกันเฉพาะผ่านแม่เหล็กเท่านั้น, ตลอดทั้งหน้าสัมผัส: ด้านข้างของเซนเซอร์ต้องไม่สัมผัสตัวเรือน อย่าติดแม่เหล็กแบนบนพื้นผิวทรงกระบอก เพราะจะสัมผัสเพียงจุดเดียวและเซนเซอร์จะโยกได้ ใต้แม่เหล็กมีเกลียว M4: ในจุดที่เข้าถึงยาก ให้ยึดด้วยสตัดหรืออะแดปเตอร์ บนตัวเรือนอะลูมิเนียม (แม่เหล็กยึดไม่ติด) ให้ใช้เคเบิลไทร์แบบยาวพันรอบหรือสกรู M4
- ไม่ใช่บนชิ้นส่วนสปริง ของขาตั้งถ่วงสมดุล: สปริงจะยืดหดและบิดเบือนสัญญาณ ให้ติดเซนเซอร์ที่ชิ้นส่วนที่เคลื่อนที่ของฐานรองรับ ใกล้กับตลับลูกปืนให้มากที่สุด
- สายเคเบิล: ห้ามดึงเซนเซอร์ด้วยสายเคเบิลเด็ดขาด และจัดเรียงสายเคเบิลไม่ให้พันเข้ากับโรเตอร์ (นี่คือสาเหตุที่พบบ่อยที่สุดที่ทำให้ชุดอุปกรณ์เสียหาย) ขันน็อตข้อต่อแบบ “กระดิ่ง” ที่ขั้วต่อให้แน่น: ชีลด์วิ่งผ่านตรงนี้ น็อตหลวมจะรับสัญญาณรบกวนจากไฟฟ้า 50 Hz
- การเชื่อมโดยที่ยังติดเซนเซอร์อยู่ ทำได้ — ปล่อยเซนเซอร์ไว้ที่เดิม แต่ถอดการเชื่อมต่อออกจากเครื่องมือ และหนีบขั้วกราวด์ของเครื่องเชื่อมไว้ที่โรเตอร์ใกล้รอยเชื่อม เพื่อไม่ให้กระแสเชื่อมไหลผ่านอุปกรณ์อิเล็กทรอนิกส์
การตรวจสอบเซนเซอร์และช่องสัญญาณอย่างรวดเร็ว
- เปิด Vibration Meter และ เขย่าเซนเซอร์ด้วยมือ: ควรเห็นคลื่นไซน์แอมพลิจูดประมาณ 30–100 mm/s บนกราฟ ค่า 0.0X mm/s ที่คงที่คือระดับสัญญาณรบกวนพื้นฐาน (noise floor): เซนเซอร์ สายเคเบิล หรือคอนเนคเตอร์เสีย
- ระบุจุดที่มีปัญหาด้วยการสลับ: สลับเซนเซอร์ที่ขั้วต่อของเครื่องมือก่อน แล้วจึงสลับที่ตัวเครื่องจักร ถ้า “ศูนย์” ตามเซนเซอร์ไป แสดงว่าเซนเซอร์/สายเคเบิลมีปัญหา แต่ถ้ายังอยู่ที่ช่องเดิม แสดงว่าปัญหาอยู่ที่คอนเนคเตอร์หรือช่องสัญญาณของเครื่องมือ
แทโคมิเตอร์และเครื่องหมายสะท้อนแสง
เครื่องหมายคือจุดอ้างอิงเฟส: สิ่งใดที่รบกวนมัน ก็รบกวนการคำนวณด้วย
ห้ามแตะแทโคมิเตอร์หรือเครื่องหมายตลอดขั้นตอนทั้งหมด เครื่องหมายคือจุดศูนย์ของเฟส หากเทปถูกย้ายหรือทาโคมิเตอร์ถูกขยับระหว่างการวัด เครื่องมือจะเข้าใจผิดว่าการเปลี่ยนแปลงนั้นเป็นผลจากน้ำหนักทดลอง และคำนวณน้ำหนักผิดพลาด นี่คือกรณีจริง: ลูกค้ารายหนึ่งขยับเครื่องหมายกลางคันระหว่างขั้นตอนและ “ทำให้การคำนวณพัง”
เครื่องหมาย
- หนึ่ง เครื่องหมายบนเส้นรอบวง กว้าง 10–20 มม. (ให้กว้างขึ้นที่ความเร็วสูง: ที่ 14,000 rpm ขึ้นไป แทโคมิเตอร์จะจับเครื่องหมายแคบไม่ได้) เทปสะท้อนแสงสีขาวจากชุดอุปกรณ์ให้ผลดีที่สุด
- พื้นหลังรอบเครื่องหมายต้องเป็นสีด้านและสีเข้ม ทำเพลาที่มันวาวให้ดำคล้ำด้วยปากกามาร์กเกอร์สีดำ หรือคลุมด้วยเทปด้าน มิเช่นนั้นแทโคมิเตอร์จะนับแสงสะท้อนเป็นเครื่องหมาย
- จะติดไว้ที่ไหน: บนดุมหรือเพลา — บนชิ้นส่วนที่หมุนด้วยความเร็วเดียวกับโรเตอร์อย่างเคร่งครัด ไม่ใช่บนใบพัด (ไม่เช่นนั้นเครื่องมือจะเห็นใบพัดทั้งสี่ใบ) หากโรเตอร์อยู่หลังเกียร์ทด เครื่องหมายต้องอยู่บนตัวโรเตอร์เอง ไม่ใช่บนเพลาขาเข้า
แทโคมิเตอร์
- การเปิดเครื่อง: ON → AUTO → LASER; ระยะห่างถึงเครื่องหมาย 10–500 มม. (โดยปกติ 20–50 ซม.); ถ้ามีแสงสะท้อนจ้า ให้เอียงลำแสงประมาณ 45° กับพื้นผิว
- ค่าความเร็วรอบที่อ่านได้สูงกว่าความจริง 2–3 เท่า? เลเซอร์มองเห็น “เครื่องหมายเกิน”: จุดมันวาว สลักเกลียว รู รอยเชื่อม คราบน้ำมัน วิธีวินิจฉัยง่ายๆ: 8695 / 2856 ≈ 3 แสดงว่ามี “เครื่องหมาย” สามจุด ให้ขัดหรือปิดจุดมันวาว เปลี่ยนมุมและระยะห่าง
- แสงแดดและแสงจ้าทำให้โฟโตเซลล์มองไม่เห็น — แม้ไม่มีแดดจัดโดยตรง อาการ: คุณเดินเข้าไปใกล้ทาโคมิเตอร์ (บังแสง) แล้วมันทำงาน คุณเดินออกห่างแล้วมันหยุด วิธีแก้: บังแดดให้มันไม่ว่าด้วยวิธีใด — กระดาษแข็ง มือ ผ้าขี้ริ้ว ร่ม “ไม่มีอะไรได้ผลดีไปกว่ากระดาษแข็งธรรมดาแผ่นหนึ่ง”
- เคล็ดลับ “12 หรือ 6 นาฬิกา”: หากอุปกรณ์ต่อพ่วงบนไฮดรอลิกของแทรกเตอร์ค่อยๆ ทรุดลง ให้เล็งลำแสงไปที่จุดบนสุดหรือล่างสุดของเส้นรอบวง — เมื่อมันทรุดลง เลเซอร์จะแค่หยุดมองเห็นเครื่องหมาย (ซึ่งสังเกตเห็นได้ชัดเจน) แทนที่จะเลื่อนเฟสโดยไม่รู้ตัว
- “แทโคมิเตอร์เสีย” แม้ว่าค่าความเร็วรอบจะถูกต้องก็ตาม — ฟิลเตอร์ของแทโคมิเตอร์เข้มงวดเกินไปสำหรับเครื่องจักรที่ความเร็วรอบ “ไม่นิ่ง” (ขับด้วยสายพาน เครื่องจักรกลการเกษตร) วิธีแก้มาตรฐานคือตั้งค่า ความไม่สม่ำเสมอของทาโค = 200 (เวอร์ชันเก่า) หรือลดความเข้มของ Tacho filter (ฟิลเตอร์แทโค) ใน F4 – การตั้งค่า (เวอร์ชันใหม่: Auto / Fine 1% … Rough 20%) แต่ถ้าเป็นไปได้ ควรแก้ที่ต้นเหตุของความไม่คงที่ก่อน แทนที่จะลดความเข้มของฟิลเตอร์
- สูงกว่า ~45,000–60,000 rpm เทปจะเริ่มหลุดลอกและกลายเป็นตัวก่อความไม่สมดุลเอง — ให้เปลี่ยนไปใช้เซนเซอร์ฮอลล์ (Hall sensor) แทน (เชื่อมต่อกับเครื่องมือได้)
- การตรวจสอบทาโคมิเตอร์โดยไม่มีเครื่องจักร: เล็งไปที่หลอดไส้ที่จ่ายไฟจากสายไฟหลัก: หน่วยที่ทำงานปกติจะอ่านได้ประมาณ 6,000 rpm บนไฟ 50 Hz หรือประมาณ 7,200 rpm บนไฟ 60 Hz (ไส้หลอดกะพริบด้วยความถี่สองเท่าของความถี่ไฟฟ้า)
ก่อนการถ่วงสมดุล: เครื่องวัดการสั่นสะเทือน สเปกตรัม การสั่นพ้อง
สามการตรวจสอบที่ตัดสินว่าถ่วงสมดุลได้หรือไม่
การตรวจสอบที่ 1 หนึ่งนาทีใน Vibration Meter: ความนิ่ง
- เปิด Vibration Meter: F5 – เครื่องวัดการสั่นสะเทือน. เร่งเครื่องจักรให้ถึงความเร็วใช้งาน
- เฝ้าสังเกตหนึ่งนาที ค่าที่อ่านได้ต้อง ทำซ้ำ: ค่าแอมพลิจูดกระจายตัวภายใน 10–15%, เฟสภายใน 10° ในเวอร์ชันใหม่มีแถบสีใต้ค่าช่วยดู: สีเขียว นิ่ง หมายถึงคุณวัดได้ สีส้ม ไม่นิ่ง หมายความว่าคุณทำไม่ได้
- หากค่าที่อ่านได้ “กระจัดกระจาย” เกินกว่านั้น ยังเร็วเกินไปที่จะบาลานซ์: สาเหตุคือเรโซแนนซ์ ความเร็วไม่คงที่ หรือปัญหาทางกลไก เครื่องมือจะเข้าใจผิดว่าความผันผวนแบบสุ่มเป็นผลของน้ำหนักทดลอง และการคำนวณจะออกมาไร้ค่า
- หากค่าที่อ่านได้ไม่นิ่ง คุณสามารถเพิ่มการเฉลี่ยได้ (ค่าเฉลี่ย: ค่าเริ่มต้น 32, 64–128 เมื่อไม่นิ่ง แต่โปรดจำไว้ว่า: การเฉลี่ยเพียงซ่อนอาการ ไม่ได้แก้ที่ต้นเหตุ
การตรวจสอบที่ 2 Vo เทียบกับ Vs และสเปกตรัม
เปรียบเทียบ V1o กับ V1s (ดู ทฤษฎี). ถ้าองค์ประกอบ 1× เป็นเพียงส่วนน้อยของการสั่นสะเทือนโดยรวม ให้เปิด Analyzer (F7 – กราฟ, F8 ในเวอร์ชันเก่า) แล้วดูที่สเปกตรัม:
| สเปกตรัมบอกอะไรบ้าง | ความหมาย |
|---|---|
| พีคเด่นชัดหนึ่งจุดตรงที่ 1× | มีความเป็นไปได้สูงว่าเกิดจากความไม่สมดุล — หลังจากตรวจสอบกลไกแล้ว คุณสามารถถ่วงสมดุลได้ |
| พีคเด่นชัดที่ 2× | ความไม่ตรงแนวเพลา คัปปลิ้ง เพลาโค้งงอ รูปทรงเรขาคณิต การถ่วงสมดุลไม่สามารถแก้ปัญหานี้ได้ |
| “ป่า” ของฮาร์มอนิก: 2×, 3×, 4×… | สลักเกลียวหลวม ระยะเผื่อ ชิ้นส่วนสัมผัสกัน ให้ขันทุกจุดให้แน่นและแก้ไขก่อน |
| พีคที่ 50/100 Hz (หรือ 300 Hz เมื่อใช้ VFD) ไม่ใช่จำนวนเท่าของความเร็วรอบ | เป็นสาเหตุทางไฟฟ้า/สัญญาณรบกวน ไม่ใช่ทางกล วิธีทดสอบ: ตัดไฟ — การสั่นสะเทือนทางไฟฟ้าจะหายไปทันที |
| พีคที่มีฐานกว้าง “ฟุ้ง” | ความเร็วไม่คงที่ หรือมีการสั่นพ้องอยู่ใกล้ |
| พีคยังคงอยู่ที่เดิมเมื่อความเร็วเปลี่ยน | การสั่นพ้องของโครงสร้าง หากพีคเคลื่อนที่ตามความเร็วรอบ แสดงว่าเป็นชิ้นส่วนที่หมุน (พูลเลย์ สายพาน เพลาภายใน): ให้เล็งแทโคมิเตอร์เลเซอร์ไปที่ชิ้นส่วนที่สงสัยแล้วเปรียบเทียบความถี่ |
การตรวจสอบที่ 3 การสั่นพ้อง
เรโซแนนซ์คือเมื่อความเร็วในการทำงานตรงกับความถี่ธรรมชาติของโครงสร้าง ที่จุดเรโซแนนซ์และใกล้เคียง (±20–30% ของความเร็ว) การบาลานซ์เป็นไปไม่ได้: ค่าที่อ่านได้กระโดดไปมา เฟสพลิกกลับ และเครื่องมือจะขอน้ำหนักเพิ่ม “รอบโรเตอร์ทั้งหมด” อยู่เรื่อยๆ
- สัญญาณ: การสั่นสะเทือนเปลี่ยนแปลงหลายเท่าเมื่อความเร็วเปลี่ยนเพียง 100–200 rpm (5 mm/s กลายเป็น 15 mm/s); เฟสพลิกกลับประมาณ 180° เมื่อผ่านจุดพีค; โครงสร้างตอบสนองอย่างรุนแรงต่อสิ่งเล็กน้อย (ผ้าขี้ริ้ว ค้ำยัน)
- กราฟ Run-down (coast-down) คือเครื่องมือหลักในการค้นหาสาเหตุ: Vibration Meter → Run-down แท็บ → เร่งโรเตอร์ให้ถึงความเร็ว → F9 → ปิดตัวขับเคลื่อนแล้วปล่อยให้เครื่องหมุนช้าลงเองอย่างอิสระ โปรแกรมจะพล็อตกราฟแอมพลิจูดและเฟสเทียบกับความเร็วรอบ: การสั่นพ้อง = พีคบวกกับการพลิกเฟส ให้ถ่วงสมดุลบน “ที่ราบ” (plateau) ที่ห่างจากพีคพอสมควร
- การทดสอบการกระแทก สำหรับเครื่องจักรที่ไม่สามารถเร่งผ่านจุดสั่นพ้องได้: ขณะเครื่องหยุด ให้เปิดใช้งาน การทดสอบการกระแทก แท็บ (ช่องทำเครื่องหมายใน F4 – การตั้งค่า → การทดลอง), กด Start แล้วเคาะด้วยค้อนยาง (หรือค้อนผ่านแท่งไม้ — ห้ามใช้เหล็กเปล่าเคาะโดยตรง) ถัดจาก เซนเซอร์ ไม่ใช่บนตัวเซนเซอร์เอง พีคในสเปกตรัมคือความถี่ธรรมชาติ สูตรแปลงที่สะดวก: 1 Hz = 60 rpm
- การกวาดแบบขั้นบันได (stepped sweep): เริ่มจากความเร็วต่ำสุดแล้วเพิ่มขึ้นทีละ 50–100 rpm โดยคงแต่ละขั้นไว้ครึ่งนาทีและวัด 3–4 ครั้ง — ตารางแอมพลิจูดและเฟสจะแสดงโซนอันตรายและ “หุบเขา” ที่ปลอดภัยสำหรับการบาลานซ์
- วิธีหลีกเลี่ยงการสั่นพ้อง: เปลี่ยนความเร็วในการทำงาน (บางครั้งเลื่อนแค่ 200–300 rpm ก็เพียงพอ) เปลี่ยนความแข็ง — เพิ่มซี่โครงเสริมความแข็ง มุมยึด ค้ำยัน (กรณีคลาสสิก: พัดลมตัวหนึ่งบาลานซ์ไม่ได้นาน 9 วัน; พอเอาแม่แรงค้ำตัวเรือนพัดลม ก็บาลานซ์ได้ทันที) เปลี่ยนทิศทางการวัดของเซนเซอร์ หลังการเปลี่ยนแปลงใดๆ ให้เริ่มขั้นตอนใหม่ทั้งหมด
ควรถ่วงสมดุลที่ความเร็วรอบเท่าใด
- ที่ความเร็วใช้งาน — ความเร็วที่เครื่องจักรทำงานจริง “ในทางทฤษฎีโรเตอร์แข็งสามารถบาลานซ์ที่ความเร็วต่ำได้ แต่ในทางทฤษฎีไม่มีความแตกต่างระหว่างทฤษฎีกับการปฏิบัติ ในขณะที่ในทางปฏิบัตินั้นมี”: ตรวจสอบผลลัพธ์ที่ความเร็วในการทำงานจริงเสมอ
- อย่าเลือกความเร็วรอบ “ตรงจุดที่สั่นแรงที่สุด” — มันจะสั่นแรงที่สุดตรงจุดสั่นพ้อง และนั่นคือจุดที่คุณถ่วงสมดุลไม่ได้เลย
- การสั่นสะเทือนเกิน 30–50 mm/s หรือไม่? บาลานซ์เป็นสองขั้นตอน: ขั้นแรกทำหยาบๆ ที่ความเร็วต่ำสุด (500–900 rpm) จากนั้นทำขั้นตอนทั้งหมดซ้ำอีกครั้งที่ความเร็วในการทำงาน หากการสั่นสะเทือนรุนแรงมาก ตัวเรือนจะ “บิดเบี้ยวเหมือนวุ้น” และค่าสัมประสิทธิ์อิทธิพลจะคลาดเคลื่อน
- หากเครื่องมีความเร็วสามระดับ ให้เริ่มจากระดับต่ำสุด
การถ่วงสมดุล: ระนาบ น้ำหนักทดลอง การรัน
ขั้นตอนทั้งหมด — ตั้งแต่การเลือกโหมดจนถึงการติดตั้งน้ำหนักถ่วงแก้ไข
ระนาบเดียวหรือสองระนาบ
- L/D < 0.5 — หนึ่งระนาบ (Nikolai เลือกความปลอดภัยโดยใช้ 1/3 เป็นขีดจำกัด) แผ่นดิสก์ พูลเลย์ หรือใบพัดแคบมีลักษณะเหมือน “แพนเค้ก”: ใช้มวลเดียวก็เพียงพอ
- L/D ≥ 0.5 — สองระนาบ บนโรเตอร์ที่ยาว ปลายทั้งสองข้างอาจถูกดึงไปคนละทิศทาง (couple unbalance) — มวลเดียวไม่สามารถแก้ปัญหานี้ได้
- ให้ใช้สองระนาบแม้กับโรเตอร์แคบ หากหมุนที่ 2,800–3,000+ rpm หรือต้องการเกรด G 2.5 หรือละเอียดกว่านั้น
- สัญญาณที่ควรสังเกตหน้างาน: คุณถ่วงสมดุลในระนาบหนึ่งแล้ว แต่การสั่นสะเทือนที่ฐานรองรับตลับลูกปืนอีกจุดยังสูงอยู่ — ให้เปลี่ยนไปใช้สองระนาบ
- ต้นทุน: หนึ่งระนาบใช้ 3 รัน (Run 0 → Run 1 → การรัน trim) สองระนาบใช้ 4 (Run 2 ถูกเพิ่มเข้าไปแล้ว)
- ข้อสังเกตหลังการถ่วงสมดุล: ถ้ามุมของน้ำหนักถ่วงในทั้งสองระนาบตรงกัน แสดงว่าความไม่สมดุลเป็นแบบสถิต (static) ถ้าน้ำหนักถ่วงลงเอยที่ 0° และ 180° ในระนาบต่างกัน แสดงว่าความไม่สมดุลแบบคู่ (couple unbalance) เป็นหลัก
น้ำหนักทดลอง: มวลและตำแหน่ง
- การประมาณมวลอย่างคร่าว ๆ — แรงเหวี่ยงหนีศูนย์กลางของน้ำหนักทดลองควรเป็นเพียงเศษส่วนเล็กน้อยของน้ำหนักโรเตอร์ (ค่าประมาณในตัวโปรแกรมมีเป้าหมายที่ ≈7%) มีเกณฑ์ยอมรับเพียงหนึ่งเดียว: หลังการรันทดลอง แอมพลิจูดของ 1× ต้องเปลี่ยนไปอย่างน้อย 20–30% หรือเฟสเปลี่ยนไปตาม 20–30° (กรณีที่ค่า “กระจัดกระจาย” — ตั้งแต่ 50% ขึ้นไป แต่ไม่เกินสองเท่า) หากการเปลี่ยนแปลงน้อยกว่านี้ ให้เพิ่มน้ำหนัก 1.5–2 เท่าแล้วทำการวัดซ้ำ โปรแกรมจะปฏิเสธการตอบสนองที่อ่อนเกินไปเองโดยอัตโนมัติ: น้ำหนักทดลองน้อยเกินไป.
- น้ำหนักถ่วงที่หนักเกินไปก็เป็นอันตรายเช่นกัน — มันผลักระบบเข้าสู่สภาวะไม่เชิงเส้นและเป็นอันตราย กรณีตัวอย่าง: บนเครื่องบดหินที่มีการสั่นสะเทือนต่ำกว่า 1 mm/s ลูกค้าเชื่อมเพิ่ม 3–4 kg — การสั่นสะเทือนแย่ลงอย่างเห็นได้ชัด; 1 kg กลับกลายเป็นค่าที่เหมาะสม ยิ่งโรเตอร์ใกล้จุดสมดุลมากเท่าไหร่ ยิ่งไวต่อทุกกรัมมากขึ้นเท่านั้น
- จะวางไว้ที่ไหน: ตำแหน่งใดก็ได้ที่สะดวก จุดนั้นจะกลายเป็นศูนย์เชิงมุมของระนาบนั้น ในกรณีสองระนาบ น้ำหนักถ่วงไม่จำเป็นต้องอยู่แนวเดียวกัน ทำเครื่องหมายจุดนั้นด้วยชอล์กหรือปากกามาร์กเกอร์ — หลังจากรันหลายครั้งจะลืมตำแหน่งได้ง่าย
- น้ำหนักทดลองถูกย้าย ไม่ใช่เพิ่มเข้าไป: หลังจาก Run 1 ถูกถอดออกและย้ายไปยังระนาบ 2 สำหรับ Run 2. ห้ามติดตั้งน้ำหนักทดลองทั้งสองระนาบพร้อมกัน — เครื่องมือจะไม่สามารถแยกระนาบได้ และ อย่าลืมถอดน้ำหนักทดลองออกก่อนติดตั้งน้ำหนักถ่วงแก้ไข — หลายคนลืมข้อนี้บ่อยมาก ถ้าถอดออกไม่ได้ (เชื่อมติดไว้) — ให้ทำเครื่องหมาย ปล่อยไว้บนโรเตอร์ และการคำนวณจะรวมผลกระทบนี้ไว้ให้
- ชั่งน้ำหนักทดลองและกรอกมวลให้ตรงตามจริง — หนึ่งในตัวเลขไม่กี่ตัวที่ต้องแม่นยำจริงๆ ส่วนรัศมีการติดตั้งกรอกโดยประมาณได้ (ดูด้านล่าง)
มวลน้ำหนักทดลองทั่วไปตามประเภทเครื่องจักร (จากประสบการณ์ภาคสนาม)
| เครื่องจักร | น้ำหนักทดลองทั่วไป |
|---|---|
| พัดลมขนาดเล็ก | ~10 g |
| พัดลม, 900–1,500 rpm | 40–80 g |
| พัดลมขนาดใหญ่ | ~100 g |
| เครื่องสับฟาง / ตัวเร่งของรถเกี่ยวนวดข้าว | 50–100 g |
| เครื่องตัดหญ้า | 200–400 g |
| มุลเชอร์ | 400–500 g |
| เครื่องบดกิ่งไม้ป่าไม้ เครื่องบดขนาดใหญ่ | 500–700 g |
| เครื่องบดที่มีโรเตอร์ราว 1.7 ตัน | ~1 กก. |
| ลูกกลิ้งหนัก | 800–1,000 g |
| กังหันขนาดเล็ก แกนหมุน | 3–50 g |
ค่าเหล่านี้เป็นค่าจากประสบการณ์จริง ไม่ใช่กฎตายตัว: เกณฑ์ 20–30% คือตัวตัดสินใจจริง โปรแกรมมี ค่าประมาณน้ำหนักทดลองแรก หน้าต่าง — ค่าประมาณของมวลและด้าน “เบา” จากข้อมูล Run 0 (ต้องให้เซนเซอร์อยู่แนวเดียวกับแทโคมิเตอร์)
เกี่ยวกับรัศมี: ไม่มีผลต่อการคำนวณน้ำหนักถ่วง มวลและมุมแก้ไขถูกคำนวณโดยไม่ต้องใช้ค่านี้ รัศมีจำเป็นแค่สำหรับแสดงความไม่สมดุลคงเหลือในหน่วย g·mm และผลลัพธ์เป็นกรัม หากไม่ทราบค่าที่แน่นอน ให้ใส่ค่าประมาณ แต่ต้องใส่: หากรัศมีว่างเปล่า (หรือไม่ได้ใส่มวลน้ำหนักทดลอง) ผลลัพธ์จะออกมาเป็นเปอร์เซ็นต์ของมวลทดลอง ซึ่งมักทำให้ผู้เริ่มต้นตกใจ 150% ของน้ำหนักทดลอง 100 g เท่ากับ 150 g กฎเดียวคือ: ติดตั้งน้ำหนักถ่วงแก้ไขที่รัศมีเดียวกับน้ำหนักทดลอง; หากรัศมีต่างกัน — ให้คำนวณใหม่ด้วยตัวเอง: มวล × (รัศมีทดลอง / รัศมีใหม่) การเลื่อนน้ำหนักถ่วงไปตามแนวแกนของโรเตอร์ไม่มีปัญหา — ไม่มีผลต่อมุม
ขั้นตอนในโปรแกรม (แบบ Modern; ขั้นตอนเหมือนกับแบบ Classic)
- การเตรียมการ Tab F2 – ระนาบเดียว หรือ F3 – สองระนาบ → F6 – การบาลานซ์ (F7 ในเวอร์ชันเก่า) เลือกจำนวนระนาบก่อนการรันครั้งแรก กรอกมวลน้ำหนักทดลอง (มวล, กรัม) และรัศมี (รัศมี, มม.) สำหรับแต่ละระนาบ; ตรวจสอบตัวบ่งชี้หน่วย: ควรอ่านเป็น “g” ไม่ใช่ “%” สีส้ม
- Run 0 — การวัดเริ่มต้น เร่งโรเตอร์ให้ถึงความเร็วใช้งาน รอสัญญาณแทโคมิเตอร์นิ่ง แล้วกด F7 Run. การ์ดจะบันทึกแอมพลิจูด เฟส และความเร็วรอบ หยุดเครื่องจักร
- Run 1 — น้ำหนักทดลองในระนาบ 1 ติดตั้งน้ำหนักทดลองที่ชั่งไว้แล้ว (ตำแหน่งนั้น = 0° ของระนาบ 1) รันเครื่องจักรที่ความเร็วเดิม กด F7 Run. ตรวจสอบการตอบสนอง (20–30%) หยุดเครื่อง ถอดน้ำหนักถ่วงออก (เว้นแต่ ปล่อยไว้บนโรเตอร์ ถูกทำเครื่องหมายแล้ว)
- Run 2 — น้ำหนักทดลองในระนาบ 2 (สองระนาบเท่านั้น) เหมือนเดิม: ติดน้ำหนักในระนาบ 2 รัน วัด แล้วถอดออก
- การคำนวณเกิดขึ้นโดยอัตโนมัติ หลังจากการรันทดลองครั้งล่าสุด: คอลัมน์ของแต่ละระนาบจะแสดงมวล (กรัม) และมุม (°) พร้อมคำสั่ง — เพิ่มหรือลดมวล เปิด Show Polar (แสดงกราฟโพลาร์) — กราฟโพลาร์ (polar plot) แสดงตำแหน่งน้ำหนักถ่วงและลูกศรบอกทิศทางการหมุน
- ติดตั้งน้ำหนักถ่วงแก้ไข — ตาม “กฎครึ่งหนึ่ง” (ดูด้านล่าง) โดยวัดมุมจากตำแหน่งน้ำหนักทดลองของระนาบนั้น ตามทิศทางการหมุน ที่รัศมีเดียวกัน
- Run T — การรัน trim เริ่มเครื่องจักรแล้วกด F7 Run. โปรแกรมจะแสดงค่าการสั่นสะเทือนคงเหลือและความไม่สมดุล และเปรียบเทียบกับค่าความคลาดเคลื่อนที่ยอมรับได้ (สีเขียว — อยู่ในเกณฑ์ สีแดง — เกินเกณฑ์) จากนั้นจึงเป็นขั้นตอนการทำ trim ซ้ำ (ดูหัวข้อ “การรัน Trim และการประเมินผลลัพธ์”).
F5 Back ปุ่มยกเลิกขั้นตอนล่าสุด; เมนู → New Rotor (โรเตอร์ใหม่) คือการรีเซ็ตทั้งหมด (ซึ่งจะลบเซสชันที่บันทึกอัตโนมัติด้วย!) ข้อผิดพลาดที่โปรแกรมตรวจจับได้เอง: น้ำหนักทดลองเล็กเกินไป ค่าที่อ่านได้ไม่เปลี่ยนแปลง (“คุณติดตั้งน้ำหนักจริงหรือเปล่า?”) เซนเซอร์เกินพิกัด (clipping) ความเร็วไม่คงที่ระหว่างการวัด
“กฎครึ่งหนึ่ง” — เทคนิคหลักในภาคสนาม สมมติว่าเครื่องมือคำนวณได้ 240 กรัมที่มุม 135° อย่าเพิ่งติดตั้งทั้งหมดในครั้งเดียว:
1) ติดตั้ง ครึ่ง (120 กรัม) ที่มุมที่คำนวณได้ แล้วทำการรัน trim
2) การสั่นสะเทือนลดลงประมาณครึ่งหนึ่งและมุมไม่ “เบี่ยงเบน” — ระบบเป็นเชิงเส้น: ให้เพิ่มส่วนที่เหลือแล้วจบขั้นตอน
3) ค่าลดลงมากหรือน้อยกว่านั้น หรือมุมเปลี่ยนไป — ให้ทำต่อไปทีละขั้นเป็นเศษส่วน (1/3, 1/4 ของค่าที่คำนวณใหม่แต่ละครั้ง) โดยให้เครื่องมือคำนวณใหม่หลังจากทุกการรัน
4) การสั่นสะเทือนใกล้ศูนย์แล้ว — ให้ปรับทีละหนึ่งในสาม: ใกล้ศูนย์ระบบจะไวเป็นพิเศษ
เหตุผล: มวลเต็มบนเครื่องจักรไม่เชิงเส้นจะชดเชยเกินพอดี — การสั่นสะเทือนยังคงเดิม แต่มุมพลิกกลับประมาณ 180° และผู้เริ่มต้นจะเริ่ม “ไล่ตามหางของตัวเอง” หากคุณเห็นมุมพลิกกลับ 180° หลังจากติดตั้งน้ำหนัก — แสดงว่าคุณชดเชยเกินไป: ให้เอาออกครึ่งหนึ่ง
การวัดมุม — จุดที่มักเกิดข้อผิดพลาดมากที่สุด
- 0° คือจุดที่ติดตั้งน้ำหนักทดลองของระนาบนี้ ไม่ใช่เครื่องหมายสะท้อนแสง ไม่ใช่น้ำหนักถ่วงตัวล่าสุดที่ติดตั้ง ไม่ใช่รอยขีดใกล้เคียง แต่ละระนาบมีศูนย์ของตัวเอง
- มุมวัดตามทิศทางเดียวกับที่โรเตอร์หมุน
- วิธีวัดมุม: วิธีที่แม่นยำที่สุดคือคำนวณจากความยาวส่วนโค้ง: ความยาว = π × D × (มุม/360) วัดด้วยตลับเมตรจากจุดศูนย์ตามทิศทางการหมุน หรือใช้แอปวัดมุมบนโทรศัพท์ หรือกะด้วยสายตาเป็นส่วน 45–90° เหมือนชิ้นพาย ความคลาดเคลื่อน ±5° ไม่ถือว่าร้ายแรง สำหรับเครื่องจักรการเกษตร แม้แต่ ±15–30° ระหว่างการวัดแต่ละครั้งก็ถือว่าปกติ
- คำสั่ง “ลดมวล” (remove mass) คือการแก้ไขแบบเดียวกัน แต่จุดเลื่อนไป 180° (เจาะหรือเจียรด้านที่หนัก) วิธีการต้องเหมือนกันในทั้งสองระนาบ ก่อนเจาะ ควรตรวจสอบการคำนวณด้วยน้ำหนักชั่วคราวที่ด้านตรงข้ามก่อน
- ใช้ศูนย์เดียวกันสำหรับการรัน trim ทุกครั้งด้วย — ดังนั้นให้ทำเครื่องหมายตำแหน่งน้ำหนักทดลองไว้อย่างถาวร
น้ำหนักถ่วงแก้ไข: ใช้อะไรและติดตั้งอย่างไร
การเชื่อม สลักเกลียว ห่วงรัด — และรอยเชื่อมเองหนักเท่าใด
การเชื่อม — วิธีการหลัก
- แต้มเชื่อมก่อน แล้วจึงเชื่อมเต็มในขั้นตอนสุดท้าย แต้มเชื่อมน้ำหนักถ่วงอย่างน้อย 3–4 จุด ด้วยรอยเชื่อมยาว 1 ซม. ขึ้นไป ก็เพียงพอสำหรับการรัน trim run แล้ว เชื่อมให้เต็มก็ต่อเมื่อยืนยันผลลัพธ์แล้วเท่านั้น จากนั้นให้ทำ trim run เพิ่มอีกครั้ง เพราะการเชื่อมเพิ่มมวลเข้าไป
- รอยเชื่อมหนัก 30–100 กรัม, และด้วยการเชื่อมแบบเผื่อพอกได้ถึง 300–400 g เทคนิคที่มีประโยชน์: ในขั้นตอนสุดท้าย ให้ติดตั้งน้อยกว่าค่าที่คำนวณได้ 50–100 g “เผื่อรอยเชื่อม” แล้วหลังเชื่อมเสร็จเรียบร้อยให้เจียรออกเล็กน้อยด้วยเครื่องเจียรมือถ้าจำเป็น หรือเพิ่มถ่วงน้ำหนักเล็กน้อยที่ด้านตรงข้าม
- วัสดุ: เหล็กกล้าคาร์บอนต่ำเนื้ออ่อน (เหล็กกล้าคาร์บอนสูงจะแตกร้าวเมื่อถูกกระแทก) และลวดเชื่อมที่รองรับแรงกระแทก สิ่งที่ควรพกติดตัว: เหล็กเส้นสี่เหลี่ยม 20×20 mm แหวนรองแบบบอดี้ (fender) หน้ากว้าง (สูงสุด ~100 g) น็อตขนาดใหญ่ พกตาชั่งที่รองรับได้ถึง 2 kg — น้ำหนักสำหรับเครื่องตัดหญ้าอาจเกินหนึ่งกิโลกรัม
- น้ำหนักถ่วงต้องไม่ยื่นเกินเส้นผ่านศูนย์กลางภายนอก หากมีสิ่งใดวิ่งผ่านจุดนั้น (สายพาน ลูกกลิ้ง)
โดยไม่ต้องเชื่อม
- แหวนรองบนสลักเกลียวยึดใบมีด (รถเกี่ยวนวดข้าว) — ไม่ต้องเชื่อมเลย; แหวนรองบนหมุดย้ำอะลูมิเนียมที่แผ่นหลังของใบพัดลม
- ห่วงรัดท่อบนเพลาขับ + กาวล็อกเกลียว; คลิปบนใบพัด — เฉพาะสปริงสตีลแบบมีฟันหยักเท่านั้น (แบบธรรมดาจะหลุด)
- น้ำหนักถ่วงล้อรถแบบกาวติด — เฉพาะบน ด้านใน ผิวของขอบล้อ (แรงเหวี่ยงหนีศูนย์กลางจะกดให้แนบแทนที่จะดึงหลุด) แล้วพันเทปทับ สำหรับชิ้นส่วนขนาดเล็ก ท่อหดด้วยความร้อน (heat-shrink) และเทปเสริมใย (filament) ช่วยได้
- อย่าใช้แม่เหล็กเป็นน้ำหนักถ่วง — ที่ความเร็วใช้งานจะหลุดออกแน่นอน
สามัญสำนึกเรื่องปริมาณ
- อย่าถอดน้ำหนักถ่วงเก่าและจากโรงงานออก — เครื่องมือจะคำนวณรวมให้อัตโนมัติ (ค่าเหล่านี้ถูก “รวมไว้” ในเวกเตอร์เริ่มต้นอยู่แล้ว) ให้ถอดออกก็ต่อเมื่อไม่มีที่ว่างจริงๆ สำหรับติดตั้งของใหม่เท่านั้น
- ไม่เป็นไรถ้าโรเตอร์จะดูเหมือน “เม่นที่ขนชูฟู” จากน้ำหนักถ่วงหลายจุด — สิ่งสำคัญคือการสั่นสะเทือนหายไป การเพิ่มน้ำหนักถ่วงใหม่ทำได้ง่ายกว่าการย้ายอันเก่า
- มวลที่คำนวณได้น้อยบนเครื่องจักรขนาดใหญ่สามารถเพิกเฉยได้: “กิ่งไม้ที่ติดอยู่หนักแค่ 10 กรัม” บนโรเตอร์ขนาดใหญ่ น้ำหนักถ่วงต่ำกว่า ~50 กรัมไม่มีความหมาย
วิธีติดตั้งพิเศษในโปรแกรม: Fixed positions, Circular groove, Drill
- ตำแหน่งคงที่ — สำหรับใบพัดและโรเตอร์ที่มีตำแหน่งติดตั้งคงที่ (ใบพัด สลักเกลียว): ป้อนจำนวนตำแหน่ง แล้วโปรแกรมจะแบ่งค่าแก้ไขระหว่างสองตำแหน่งที่ใกล้ที่สุด (แถว Z1/Z2 พร้อมหมายเลขตำแหน่งและมวล) ตรวจสอบการแบ่งบนแผนภาพเชิงขั้ว (polar diagram)
- ร่องวงกลม — น้ำหนักถ่วงสามชิ้นที่มีมวลเท่ากันในร่องวงแหวน (ร่อง T-slot ของล้อเจียร): โปรแกรมจะวางมุมของแต่ละชิ้นให้เวกเตอร์รวมเท่ากับค่าแก้ไข
- Drill / ลดมวล — การบาลานซ์ด้วยการเจาะ: คุณป้อนเส้นผ่านศูนย์กลางดอกสว่าน ความลึกสูงสุด และความหนาแน่นของวัสดุ — โปรแกรมจะคำนวณความลึก มุม (ด้านหนัก = 180° จากมุมติดตั้งน้ำหนัก) และจำนวนรู
- วิธีการแก้ไข (เพิ่ม/ลด) ต้องเหมือนกันในทุกระนาบ
การรัน Trim และการประเมินผลลัพธ์
การรัน trim เมื่อไรควรหยุด และอะไรถือว่า “ดี”
การปรับละเอียด (การรัน trim)
- หลังจากการรัน trim, ไม่จำเป็นต้องทำการรันทดลองใหม่ — ทราบค่าสัมประสิทธิ์อิทธิพล (influence coefficients) อยู่แล้ว โปรแกรมจะคำนวณน้ำหนักเพิ่มเติม ให้ติดตั้งตาม (“กฎครึ่งหนึ่ง”) โดยไม่ต้องถอดน้ำหนักถ่วงที่ติดตั้งไว้แล้ว, แล้วทำการรัน trim ซ้ำ โดยปกติ 2–3 รอบก็เพียงพอ
- จับตาดูแนวโน้ม ถ้าการสั่นสะเทือนยังคงลดลงแม้เพียงเล็กน้อย — ให้ทำต่อไป ถ้าเพิ่มขึ้น — ให้หยุด: อย่าเพิ่มน้ำหนักถ่วงต่อไปเรื่อยๆ ให้หาสาเหตุ (มุม? กลไก? การสั่นพ้อง?) การเปรียบเทียบทุกการรันกับ Run 0 ในบันทึก: บางครั้งผลลัพธ์ที่ดีที่สุดอยู่ที่ขั้นตอนกลาง — คุณสามารถย้อนกลับไปใช้การตั้งค่าน้ำหนักถ่วงในขั้นตอนนั้นได้
- ขั้นตอน trim ไม่มีวันสิ้นสุดโดยธรรมชาติ — เครื่องมือจะแนะนำน้ำหนักเล็กน้อยเพิ่มอีกเสมอ คุณเป็นผู้เลือกว่าจะหยุดเมื่อไหร่ ตามค่าความคลาดเคลื่อนที่ต้องการ ยิ่งใกล้ศูนย์เท่าไหร่ มวลและมุมที่คำนวณได้ยิ่ง “เพี้ยน” มากขึ้นเท่านั้น — ใกล้ศูนย์เหลือแต่สัญญาณรบกวน คำเตือนเรื่องความกระจัดกระจายของค่าที่การสั่นสะเทือนต่ำถือเป็นเรื่องปกติ ไม่ใช่ข้อผิดพลาด
- เครื่องจักรที่ปกติดีจะถ่วงสมดุลเสร็จภายใน 4–5 รัน การได้ค่า “ศูนย์” ตั้งแต่ครั้งแรกเกิดขึ้นเฉพาะบนแท่นทดสอบในห้องแล็บเท่านั้น แต่ถ้าคุณทำหลายรันแล้วยังไม่ได้ผล — นั่นคือการวินิจฉัย: ให้หาสาเหตุทางกลไก
- การตรวจสอบความสามารถทำซ้ำ: ถอดน้ำหนักออก — การสั่นสะเทือนควรกลับไปที่ระดับเริ่มต้น หากไม่กลับ แสดงว่ามีบางอย่างเลื่อนอยู่ภายในเครื่องจักร (ทรายภายใน ค้อนหลวม ตลับลูกปืนหมุนในเบ้า) — แสดงว่าไม่มีความสามารถทำซ้ำ
“ค่าความคลาดเคลื่อน” สามแบบที่แตกต่างกัน — อย่าสับสน
| สิ่งที่ถูกประเมิน | พารามิเตอร์ | มาตรฐาน |
|---|---|---|
| ผลการถ่วงสมดุลในโปรแกรม | การสั่นสะเทือน 1× คงเหลือ และความไม่สมดุลคงเหลือ | คุณตั้งค่าเป้าหมาย (เครื่องคำนวณ ISO 1940 ในโปรแกรม) |
| สภาพโดยรวมของเครื่องจักร | การสั่นสะเทือนโดยรวม VΣ, mm/s RMS | ISO 10816 / 20816 — การวัดที่ตัวเรือนตลับลูกปืน |
| คุณภาพการถ่วงสมดุลของโรเตอร์ | ความไม่สมดุลคงเหลือ หน่วย g·mm/kg เกรดคุณภาพการถ่วงสมดุล G | ISO 1940-1 / ISO 21940-11 |
ข้อความ “within tolerance” ของโปรแกรมหมายถึงค่า 1× ที่เหลืออยู่ ให้ประเมินการสั่นสะเทือนรวมตาม ISO และเกรดคุณภาพการถ่วงสมดุล G แยกต่างหาก สำหรับรายงานตามสัญญา ให้บันทึกมาตรฐาน ฉบับที่ใช้ จุดวัด ย่านความถี่ และโหมดการทำงาน
โซนการสั่นสะเทือนโดยรวมโดยประมาณ
การสั่นสะเทือนแบบบรอดแบนด์ที่เสื้อตลับลูกปืน หน่วย mm/s RMS (การจัดประเภทตาม ISO 10816-1 ฉบับเดิม เป็นแนวทาง ไม่ใช่คำตัดสิน — ชนิดของฐานรองรับเปลี่ยนค่าขีดจำกัด):
B — ยอมรับได้สำหรับการใช้งานระยะยาว
C — จำกัดการใช้งาน ต้องแก้ที่ต้นเหตุ
D — ยอมรับไม่ได้
| กลุ่มเครื่องจักร | โซน A | โซน B | โซน C | โซน D |
|---|---|---|---|---|
| กลุ่ม I — เครื่องจักรขนาดเล็กถึง 15 kW | ≤ 0.71 | 0.71–1.80 | 1.80–4.50 | > 4.50 |
| กลุ่ม II — เครื่องจักรขนาดกลาง 15–75 kW | ≤ 1.12 | 1.12–2.80 | 2.80–7.10 | > 7.10 |
| กลุ่ม III — เครื่องจักรขนาดใหญ่ ฐานรากแข็งเกร็ง | ≤ 1.80 | 1.80–4.50 | 4.50–11.20 | > 11.20 |
| กลุ่ม IV — เครื่องจักรขนาดใหญ่ ฐานรากยืดหยุ่น | ≤ 2.80 | 2.80–7.10 | 7.10–18.00 | > 18.00 |
กฎเกณฑ์จากประสบการณ์ภาคสนามของ Nikolai: ค่าต่ำกว่า ~5 mm/s ถือว่าเป็นผลลัพธ์ที่ดี สำหรับเครื่องจักรการเกษตรบนฐานรองแบบนุ่ม สูงถึง ~7 ถือว่ายอมรับได้ ต่ำกว่า 2 mm/s — “เหรียญตั้งอยู่บนขอบได้” (นี่คือวิธีที่ดีที่สุดในการแสดงผลลัพธ์ให้ลูกค้าเห็น และเป็นเนื้อหาที่ดีที่สุด: “สั่น → ใส่น้ำหนัก → เงียบ → เหรียญ”) สำหรับโรเตอร์หนักบนโครงเบา ให้ลดลงต่ำกว่า 1 mm/s พัดลมมีมาตรฐานแยกต่างหากของตัวเอง คือ ISO 14694
ค่าความคลาดเคลื่อน ISO 1940 ในโปรแกรม
- ในหน้าต่างการถ่วงสมดุล ให้คลิก ISO 1940… (ในเวอร์ชันเก่า — คำนวณ).
- กรอกมวลโรเตอร์ (กก.) และความเร็วใช้งาน; เลือกเกรด: G 6.3 — พัดลม ใบพัด เพลาขับ โรเตอร์เครื่องจักรกลการเกษตร (ตัวเลือกทั่วไปในอุตสาหกรรม) G 2.5 — เครื่องจักรความเร็วสูงและงานละเอียด; จี 16 — หน่วยเครื่องจักรกลการเกษตรและเครื่องบดหยาบ เพื่อให้เห็นภาพ: โรเตอร์ 80 กก. ที่ 3,000 rpm — G 6.3 ≈ 800 g·mm, G 16 ≈ 2,000 g·mm ต่อระนาบ
- คลิก “OK” — ค่าความคลาดเคลื่อนจะถูกกรอกเข้าไปใน ค่าความคลาดเคลื่อน ช่อง หลังการรันปรับละเอียด (trim) โปรแกรมจะแสดง PASS/FAIL
การถ่วงสมดุลเสร็จสมบูรณ์ หากทั้งหมดต่อไปนี้เป็นจริง:
0 / 6
การถ่วงสมดุลซ้ำ คลังข้อมูล และรายงาน
ครั้งที่สอง โรเตอร์ตัวเดิมจะถ่วงสมดุลได้ด้วยการวัดเพียงครั้งเดียว
ค่าสัมประสิทธิ์อิทธิพลที่บันทึกไว้
ค่าสัมประสิทธิ์อิทธิพล (influence coefficients) — “ลักษณะเฉพาะ” ของเครื่องจักรแต่ละเครื่อง — จะถูกบันทึกลงคลังข้อมูลโดยอัตโนมัติโดย ซอฟต์แวร์ Balanset กับทุกงานถ่วงสมดุล การถ่วงสมดุลรอบใหม่ของโรเตอร์เดิม (หรือรุ่นเดียวกัน) ไม่จำเป็นต้องทำการรันทดลองใหม่:
- เปิดคลังข้อมูล: F8 – รายงาน (F6 ในเวอร์ชันเก่า) เลือกรายการที่มีเครื่องหมายถูกใน Coeff (ค่าสัมประสิทธิ์) คอลัมน์แล้วกด F5 – ใช้ค่าสัมประสิทธิ์ (ต้องเป็น F5 — ปุ่ม “OK” จะไม่โหลดค่าสัมประสิทธิ์!) หรือจากหน้าต่างการถ่วงสมดุล: เมนู → Load Coefficients (โหลดค่าสัมประสิทธิ์).
- ทำเฉพาะ Run 0 — ค่าแก้ไขจะถูกคำนวณทันที
- ติดตั้งน้ำหนักถ่วงแล้วทำการรัน trim มุมวัดจากตำแหน่งน้ำหนักทดลองของการถ่วงสมดุลครั้งเดิม — นี่คือเหตุผลที่คุณควรทำเครื่องหมายไว้บนโรเตอร์อย่างถาวร
ค่าสัมประสิทธิ์จะใช้ได้ก็ต่อเมื่อไม่มีอะไรเปลี่ยนแปลง: เครื่องจักรเดิม ตำแหน่งและทิศทางเซนเซอร์เดิม ความเร็วเดิม ความแข็งเดิม หากเปลี่ยนตลับลูกปืน เชื่อมโครงใหม่ ย้ายเซนเซอร์ — ค่าสัมประสิทธิ์จะล้าสมัยและต้องทำขั้นตอนเต็มรูปแบบใหม่ สำหรับการบาลานซ์โรเตอร์ชนิดเดียวกันเป็นชุด ให้วางน้ำหนักทดลองให้ตรงกับเครื่องหมายสะท้อนแสง เพื่อให้จุดศูนย์ของทุกตัวตรงกัน
คลังข้อมูลและรายงาน
- งานถ่วงสมดุลทุกครั้งจะถูกบันทึกลงในคลังข้อมูล (archive) โดยอัตโนมัติ (จะถามชื่อโรเตอร์เมื่อปิดหน้าต่าง) คลังข้อมูลนี้อยู่ใน Documents\BalSoft\Bs1A และคงอยู่หลังการอัปเดต หากต้องการย้ายไปเครื่องอื่น เพียงคัดลอกโฟลเดอร์นี้
- Report: Report (รายงาน) ปุ่มในหน้าต่างการถ่วงสมดุล หรือจากคลังข้อมูล (F9 – รายงาน) ส่งออกเป็น PDF, HTML, RTF; เทมเพลตในโฟลเดอร์ ReportTpl สามารถปรับแบรนด์ให้เป็นของบริษัทคุณได้
- รายงาน Vibration Meter และกราฟ run-down — ผ่านทาง Report (รายงาน) ปุ่มในแท็บ Vibration Meter ที่เกี่ยวข้อง: สะดวกสำหรับแนบไว้ในรายงานข้อบกพร่องแบบ “ก่อน/หลัง”
การแก้ปัญหา: ปัญหาและวิธีแก้ไข
อาการ → สิ่งที่ต้องตรวจสอบ ช่องค้นหาจะกรองทุกตารางในหัวข้อนี้
การถ่วงสมดุลไม่ลู่เข้า
| อาการ | สาเหตุและวิธีแก้ไข |
|---|---|
| เครื่องมือยังคงขอให้เพิ่มน้ำหนักถ่วง “รอบวง” ไปเรื่อยๆ มากขึ้นเรื่อยๆ | การสั่นพ้องหรือระยะเผื่อของตลับลูกปืน (ความไม่เป็นเชิงเส้น) ให้เปลี่ยนความเร็วรอบหรือความแข็งเกร็งของโครงสร้าง ตรวจสอบกลไก ไม่เช่นนั้น “โรเตอร์จะเต็มไปด้วยน้ำหนักถ่วงจนหมด” |
| น้ำหนักถ่วงไม่ทำให้การสั่นสะเทือนเปลี่ยนเลย | การสั่นสะเทือนมากเกินไป — อาจเกิดจากการสั่นพ้อง: ให้ลดความเร็วรอบ ถ่วงสมดุลเป็นสองขั้นตอน (ถ่วงสมดุลแบบหยาบที่ความเร็วต่ำก่อน แล้วจึงทำที่ความเร็วใช้งานจริง) ไม่เช่นนั้นอาจเป็นตลับลูกปืนเสียหรือมีรอยร้าว |
| หลังจากติดตั้งน้ำหนักถ่วง มุมพลิกกลับไปประมาณ 180° | แก้ไขเกินความจำเป็น: มวลมากกว่าค่าที่เหมาะสม ให้ถอดออกครึ่งหนึ่งแล้วทำการรัน trim ซ้ำ |
| มวลที่คำนวณได้กระโดดผิดสัดส่วน (500 กรัม → 200 กรัม → 1.5 กิโลกรัม) | ระยะเผื่อของตลับลูกปืน หยุดแล้วตรวจสอบการสวมของตลับลูกปืน |
| มวลที่คำนวณได้มหาศาล (หลายกิโลกรัมบนโรเตอร์ขนาดกลาง) | ข้อผิดพลาดในขั้นตอน (มุม? ถอดน้ำหนักทดลองออกแล้วหรือยัง?) หรือผลลัพธ์แสดงเป็นเปอร์เซ็นต์ของมวลน้ำหนักทดลอง แทนที่จะเป็นกรัม |
| มวลน้อยผิดปกติแต่การสั่นสะเทือนสูง | ตรวจสอบองค์ประกอบ 1× ค่าการสั่นสะเทือนโดยรวม และสเปกตรัม — ปัญหาอาจไม่ใช่ความไม่สมดุลก็ได้ หรือเซนเซอร์อยู่ผิดตำแหน่ง (ที่หน้าตัดปลาย ชิ้นส่วนที่ “โยกคลอน”): ให้ย้ายเซนเซอร์แล้วเริ่มใหม่ |
| ผลลัพธ์เป็นเปอร์เซ็นต์แทนที่จะเป็นกรัม | ไม่ได้กรอกมวล (หรือรัศมี) ของน้ำหนักทดลอง ให้กรอกค่านั้นเข้าไป — ผลลัพธ์จะถูกคำนวณใหม่เป็นกรัม; 150% ของน้ำหนักทดลอง 100 กรัม = 150 กรัม |
| ถอดน้ำหนักถ่วงออกแล้ว แต่การสั่นสะเทือนไม่กลับไปเท่าค่าเริ่มต้น | มีบางอย่างกำลังเคลื่อนตัวอยู่ภายใน: ทราย/น้ำในโรเตอร์ ค้อนหลวม ตลับลูกปืนหมุนในเบ้า ผลการวัดไม่ทำซ้ำได้ — ไม่สามารถถ่วงสมดุลได้ |
| การสั่นสะเทือนค่อยๆ เพิ่มขึ้นระหว่างใช้งาน | ค่าเพิ่มขึ้นอย่างต่อเนื่อง — มีบางอย่างเคลื่อนตัว (ตลับลูกปืนในเบ้า ล้อบนเพลา); ค่าเพิ่มเป็นคลื่น — เกิดจากการตีกันของสองแหล่งความถี่ (beating) ให้ตรวจสอบว่าตลับลูกปืนร้อนขึ้นหรือไม่ |
| เฟสเลื่อนเองโดยไม่มีสาเหตุ (±10° หรือมากกว่านั้นภายในการวัดเดียว) | ระยะเผื่อของตลับลูกปืน พบน้อยกว่าคือการดริฟท์จากความร้อน: ให้เปรียบเทียบเครื่องจักรตอนเย็นและตอนอุ่นเครื่องแล้ว |
| ระนาบหนึ่งลู่เข้า อีกระนาบไม่ลู่เข้า | ปัญหาเฉพาะจุดที่ฐานรองรับตลับลูกปืนจุดที่สอง: ตลับลูกปืน การสั่นพ้อง ความหลวม ให้ตรวจสอบฐานรองรับจุดนั้นโดยเฉพาะ |
| ถ่วงสมดุลดีเยี่ยมแล้ว แต่เครื่องจักรยังสั่นอยู่ | ดูที่สเปกตรัม: ต้นเหตุไม่ได้มาจากโรเตอร์ (เพลาอัดกำลัง PTO, สายพาน, หน่วยข้างเคียง, ไฟฟ้า) ถ้า V1o มีค่าน้อยแต่ V1s มีค่ามาก — การถ่วงสมดุลก็ช่วยอะไรไม่ได้อยู่แล้ว |
| หลังจากประกอบชิ้นส่วนใหม่ ความไม่สมดุลกลับมามากผิดปกติ | ชิ้นส่วนสามารถประกอบได้สองตำแหน่ง (หมุน 180°) และหลังการถอดประกอบมันถูกติดตั้งกลับด้าน — จุดหนักจึงไปอยู่ด้านตรงข้าม ก่อนถอดประกอบ ให้ทำเครื่องหมายตำแหน่งสัมพัทธ์ของชิ้นส่วนด้วยเหล็กตอกจุดหรือปากกาเมจิก |
| ข้อความ “measurement deviation >30%” ที่การสั่นสะเทือนใกล้ศูนย์ | นี่เป็นเรื่องปกติ: ยิ่งใกล้ศูนย์ ค่าแอมพลิจูดและเฟสก็ยิ่งไม่นิ่ง เป็นสัญญาณว่าถึงเวลาหยุดแล้ว ไม่ใช่ข้อบกพร่อง |
แทโคมิเตอร์และรอบต่อนาที
| อาการ | สาเหตุและวิธีแก้ไข |
|---|---|
| ค่ารอบต่อนาทีสูงกว่าความจริง 2–3 เท่า | เลเซอร์มองเห็น “รอยเครื่องหมายเกิน”: จุดมันวาว สลักเกลียว รู รอยเชื่อม ให้หารค่าที่อ่านได้ด้วยรอบต่อนาทีจริง จะพบว่ามี “รอยเครื่องหมาย” กี่จุด ให้ขัดออกหรือใช้เทปปิดทับ หรือเปลี่ยนมุมของลำแสง |
| แสดงค่ารอบต่อนาที แต่โปรแกรมแจ้งว่า “Tachometer failure” | การหมุนไม่สม่ำเสมอ (สายพาน เครื่องจักรกลการเกษตร): ให้ลดความเข้มของฟิลเตอร์ — Tacho unevenness = 200 (เวอร์ชันเก่า) หรือ Tacho filter ใน F4 – Settings (เวอร์ชันใหม่) ที่ความเร็วสูง — ให้ทำเครื่องหมายให้กว้างขึ้น |
| เครื่องหมายขีด “— RPM” ไม่มีค่ารอบที่อ่านได้ | ลำดับการเปิดเครื่อง ON → AUTO → LASER (ถ้าไม่เปิด LASER ลำแสงจะสลัว); ติดเครื่องหมายไว้แล้วหรือยัง? ระยะห่าง 10–500 มม.? หน้าจอแทโคมิเตอร์ควรแสดงค่ารอบต่อนาที |
| ไม่มีค่ารอบต่อนาทีกลางแจ้ง / ในแสงแดดจ้า (ใช้งานได้ในโรงงาน) | แสงแดดจ้าทำให้แทโคมิเตอร์ทำงานผิดพลาด ให้สร้างร่มเงา: ใช้กระดาษแข็ง มือของคุณ หรือร่ม สัญญาณบ่งชี้: เมื่อใช้ตัวคุณบังแสง แล้วเครื่องเริ่มทำงานได้ |
| ค่ารอบต่อนาที “ค้าง” ไม่เปลี่ยนแปลง | การเชื่อมต่อกับเครื่องมือขาดหาย หรือไม่ได้ติดเครื่องหมายไว้ ให้ตรวจสอบแถบสถานะ USB และเครื่องหมาย |
| แทโคมิเตอร์ “ไม่ยอมเปิด” คุณกำลังหาแบตเตอรี่อยู่ | ไม่มีแบตเตอรี่ — รับไฟผ่านสายเคเบิล ห้ามเปิดฝาเครื่อง วิธีทดสอบ: หลอดไส้ที่ใช้ไฟบ้าน → ประมาณ 6,000 rpm (ไฟบ้าน 50 Hz) หรือ 7,200 rpm (60 Hz) |
เซนเซอร์และช่องสัญญาณ
| อาการ | สาเหตุและวิธีแก้ไข |
|---|---|
| ช่องสัญญาณอ่านค่า 0.0X mm/s บนเครื่องจักรที่กำลังสั่น | สายหรือคอนเนคเตอร์ขาด: เขย่าเซนเซอร์ด้วยมือ (ควรเห็นคลื่นไซน์ 30–100 mm/s) สลับเซนเซอร์ที่คอนเนคเตอร์และที่ตัวเครื่องจักร — “ศูนย์” จะตามเซนเซอร์ไปหรือยังอยู่ที่ช่องเดิม |
| พีคที่ตรง 50 Hz พอดีในสเปกตรัม | สัญญาณรบกวน: นอตยึดคอนเนคเตอร์หลวม (ชีลด์วิ่งผ่านจุดนี้) หรือมี VFD อยู่ใกล้ ให้ขันนอตให้แน่น ใส่เฟอร์ไรต์ที่สายเคเบิล และใช้แล็ปท็อปด้วยแบตเตอรี่ |
| สัญญาณ “ขาดๆ หายๆ” ไม่เป็นคลื่นไซน์; Vs สูงกว่า Vo มาก | เซนเซอร์ติดอยู่บนชิ้นส่วนที่ “โยกคลอน” (ฝาครอบ ตัวป้องกัน) หรือที่หน้าตัดปลาย — ให้ย้ายไปติดที่ฐานรองรับที่แข็งเกร็ง ในแนวรัศมี หรือปัญหาอาจไม่ใช่ความไม่สมดุล — ให้ดูที่สเปกตรัม |
| ค่าที่อ่านได้ “เลื่อนไปมา” บนเครื่องจักรที่ตั้งบนพื้นคอนกรีต | การกระแทกเล็กๆ กับพื้น: ให้วางเครื่องจักรบนแท่นลดการสั่นสะเทือน หรือยึดกับพื้นคอนกรีต วางเซนเซอร์ในแนวนอน เพิ่มมวลทดลอง |
ซอฟต์แวร์และการเชื่อมต่อ
| อาการ | สาเหตุและวิธีแก้ไข |
|---|---|
| ข้อผิดพลาดพอร์ต COM, PurgeComm Error 22 | ปัญหาที่พบได้บ่อยหลังอัปเดต Windows 11: ให้อัปเดตโปรแกรมเป็นเวอร์ชัน 2.x (แก้บั๊กนี้ได้เฉพาะในเวอร์ชันนี้เท่านั้น) ถอดปลั๊กสายเคเบิลแล้วเสียบใหม่ กู้คืนเซสชัน (Restore Session) |
| “USB module not connected” (แถบสีเหลือง) | สายเคเบิล พอร์ต USB อื่น ไดรเวอร์ (Device Manager ควรแสดงพอร์ต COM ชื่อ “Arduino Due”) คลิกที่แถบสถานะเพื่อลองใหม่ทันที |
| “ไม่ตอบสนอง” / พอร์ตอยู่ตรงนั้น แต่ไม่มีการสื่อสาร | พอร์ตถูกใช้งานโดยโปรแกรมอื่น (สำเนาที่สอง, เทอร์มินัล) — ให้ปิดโปรแกรมนั้น หรือถอดปลั๊กสายเคเบิลแล้วเสียบใหม่ |
| “ไม่รองรับเฟิร์มแวร์” — การวัดถูกล็อกไว้ | โปรแกรมเวอร์ชัน 2.3.x ต้องใช้เฟิร์มแวร์ 5.5.0 ขึ้นไป: ให้ยอมรับข้อความอัปเดต (15–30 วินาที อย่าแตะสายเคเบิล) |
| คอมพิวเตอร์เห็นเครื่องมือแบบไม่ต่อเนื่อง; เครื่องมือ “ตาย” หลังจากถูกกระแทก | แผงวงจรภายในอาจหลุดจากกัน: ให้ถอดสกรูฝาครอบ 4 ตัวแล้วเสียบขั้วต่อภายในให้แน่นใหม่ บางครั้งสายเคเบิล USB เองก็เป็นสาเหตุ |
| โปรแกรมค้าง / แล็ปท็อปรีสตาร์ทกลางงาน | เปิดหน้าต่างการถ่วงสมดุลอีกครั้ง แล้วตอบ “Yes” เมื่อมีข้อความให้กู้คืนเซสชัน — ทุกการรันจะกลับมาครบ (สูงสุด 7 วัน) |
| การตั้งค่าไม่ถูกบันทึกหลังรีสตาร์ท | การตั้งค่า F4 จะถูกเขียนเมื่อคุณกด Save หรือเมื่อออกจากโปรแกรมตามปกติ หากยังบันทึกไม่ได้ ให้รันโปรแกรมในฐานะผู้ดูแลระบบ |
| คลังข้อมูล (Archive) ไม่ทำงาน (การติดตั้งแบบพกพา) | ส่วนประกอบฐานข้อมูลหายไป: ให้รันตัวติดตั้งอีกครั้งโดยเปิดใช้งาน “DB setup” และไดรเวอร์ไว้ อย่าติดตั้งโปรแกรมลงในโฟลเดอร์ OneDrive |
| ไม่สามารถกรอกมวลที่มีเศษทศนิยมได้ | ตัวคั่นทศนิยม (จุด/จุลภาค) มาจากการตั้งค่าภูมิภาคของ Windows: ให้กรอกเป็นจำนวนกรัมเต็ม หรือเปลี่ยนโลเคล แก้ไขแล้วในเวอร์ชัน 2.x |
| ความสงสัยว่า “เครื่องมือคำนวณผิด” | การตรวจสอบความถูกต้อง (sanity check): ติดน้ำหนักที่ทราบค่าแล้วสังเกตการตอบสนอง — การเปลี่ยนแปลงควรเป็นสัดส่วนและทำซ้ำได้ คุณสามารถเปรียบเทียบเครื่องมือสองเครื่องบนเครื่องจักรเดียวกันในเวลาเดียวกันได้ |
ข้อความของโปรแกรม
| ข้อความ | หมายความว่าอย่างไร และควรทำอย่างไร |
|---|---|
| น้ำหนักทดลองน้อยเกินไป | การตอบสนองน้อยกว่า ~10% ในแอมพลิจูด และ ~5–10° ในเฟส: ให้เพิ่มน้ำหนักทดลองขึ้น 1.5–2 เท่า หรือย้ายตำแหน่ง (อาจตกอยู่ที่ “โหนด”) แล้วทำการรันซ้ำ |
| ค่าที่วัดไม่เปลี่ยนแปลงจากการรันครั้งก่อน | ค่าที่อ่านได้ไม่เปลี่ยนแปลง: คุณติดตั้ง/ย้ายน้ำหนักทดลองแล้วจริงหรือไม่? ให้ตรวจสอบแล้วทำซ้ำ |
| ตรวจพบสัญญาณตัด (ADC saturation) | เซนเซอร์รับสัญญาณเกิน: ให้ลดความเร็วรอบ/มวลทดลอง หรือเปิดใช้ฟีเจอร์ทดลอง “Recover clipped 1x” (ผลลัพธ์เป็นค่าประมาณ) |
| คำนวณค่าสัมประสิทธิ์อิทธิพลไม่สำเร็จ | ค่าตอบสนองของแต่ละระนาบออกมาเป็นแบบขึ้นต่อกันเชิงเส้น (linearly dependent): ให้เปลี่ยนมวลหรือมุมของน้ำหนักทดลองแล้วทำการรันทดลองซ้ำ |
| การเฉลี่ยเพิ่มเติมไม่ได้ช่วยเพิ่มความแม่นยำ | ความแม่นยำถึง “ที่ราบ” (plateau) แล้ว — เป็นสัญญาณของปัญหาทางกล (ระยะเผื่อ ความเร็วไม่คงที่) คุณจะยอมรับผลลัพธ์นี้ก็ได้ แต่ควรหาสาเหตุด้วย |
| ความเร็วรอบเปลี่ยนไปมาก | ความเร็วรอบเปลี่ยนไประหว่างการรัน (หรือแทโคมิเตอร์ทริกเกอร์สองครั้ง) ทุกการรันต้องอยู่ที่ความเร็วเดียวกัน |
| หนักเกินไปสำหรับวิธีน้ำหนักสามชิ้นในร่อง! | ไม่สามารถแก้ไขค่าให้ครบด้วยน้ำหนักถ่วงสามชิ้นชิ้นละ 1/3 ของมวลทดลองได้: ให้ใช้ Free positions หรือลดความไม่สมดุลลงก่อน |
| ไม่มีทาโค – RMS อย่างเดียว | หากไม่มีสัญญาณจากแทโคมิเตอร์ จะมีเพียงค่าการสั่นสะเทือนโดยรวมเท่านั้น: ไม่สามารถคำนวณแอมพลิจูดและเฟสของ 1× ได้หากไม่มีเครื่องหมายสะท้อนแสง |
เครื่องจักรทั่วไป: ลักษณะเฉพาะและข้อควรระวัง
จากประสบการณ์ตรงกับเครื่องจักรราวๆ 1,000 เครื่อง: สิ่งที่ต้องตรวจสอบและควรคาดหวังในแต่ละประเภท
- ถ่วงสมดุลลูกกลิ้งเหล่านั้น ยกลอยพ้นพื้น (อุปกรณ์แขวนลอยอย่างอิสระ) และ เมื่อติดตั้งใบมีด/ค้อนแล้ว: หากไม่มีชิ้นส่วนเหล่านี้ ความไม่สมดุลจะกลับมาทันทีที่ติดตั้งเข้าไปใหม่
- เปลี่ยนค้อนเป็นคู่ตรงข้ามกัน (ค้อนใหม่กับค้อนที่สึกอาจต่างกันได้ถึง 100 กรัม) หรือเปลี่ยนทั้งชุด หากมีค้อนไม่ครบชุด ให้จัดวางค้อนที่เหลือให้สมมาตรกัน
- แต้มเชื่อมหรือหนีบม่านหน้าที่สั่นคลอนชั่วคราวเข้ากับตัวเรือน — บานพับที่มีระยะเผื่อจะสั่นพ้องและทำให้ผลการวัดเสียหาย
- จุดที่มีปัญหาหลักของเครื่องบดกิ่งไม้ป่าไม้คือตลับลูกปืน ส่วนเครื่องตัดหญ้าแบบโรตารีคือเพลายาวที่งอ ค้อนแบบแกว่งอิสระจะถูกแรงเหวี่ยงหนีศูนย์กลางดึงออกด้านนอกขณะหมุนและไม่รบกวนการวัด
- บนโรเตอร์ที่ขับด้วยเกียร์ ให้ติดเครื่องหมายบนเพลาของโรเตอร์เอง (ถอดฝาครอบด้านข้างออก)
- อย่าถ่ายโอนค่าสัมประสิทธิ์อิทธิพลระหว่างเครื่องบดกิ่งไม้ต่างเครื่อง ให้ทำขั้นตอนเต็มรูปแบบทุกครั้ง
- ลูกกลิ้งหลายตัวที่หมุนด้วยความเร็วต่างกันจะถ่วงสมดุลทีละตัวตามลำดับ โดยเรียงตามพีคที่สูงที่สุดในสเปกตรัม
- โรเตอร์สองตัวบนโครงเดียวกันที่ความเร็วเท่ากัน — ให้ถอดสายพานออกและถ่วงสมดุลทีละตัว
- เครื่องสับฟาง (straw chopper) มีปัญหามากที่สุด บนตัวเร่งทางออก ให้ใช้แหวนรอง 50–100 กรัม บนสลักเกลียวของใบมีด และเริ่มจากระดับความเร็วต่ำสุด
- ถ้าห้องโดยสาร/บันได/กระจกสั่น ในขณะที่โรเตอร์นิ่ง — นั่นคือการสั่นพ้องของชิ้นส่วนที่หลวม: ให้ติดเซนเซอร์ที่ชิ้นส่วนนั้นโดยตรง ความถี่ของพีคจะชี้ไปยังต้นเหตุ (มักเป็นสลักเกลียว)
- หลังจากถ่วงสมดุลลูกกลิ้งให้ได้เกรด G 6.3 บนเครื่องถ่วงสมดุลแล้ว รถเกี่ยวนวดข้าวก็มักจะยังสั่นอยู่ดี — การถ่วงสมดุลปรับละเอียดในสถานที่ติดตั้งจริง บนตลับลูกปืนของมันเอง ถือเป็นเรื่องปกติ
- ปัญหาที่พบซ้ำๆ — การสั่นพ้องของตัวเรือนพัดลม (scroll) และโครง: การใช้แม่แรงค้ำยันหรือซี่เสริมความแข็งเกร็งช่วยแก้กรณี “ถ่วงสมดุลไม่ได้” เหล่านี้
- ฐานรองรับ: ยึดเข้ากับพื้นคอนกรีต หรือใช้ตัวลดการสั่นสะเทือนแบบสปริง — ไม่ใช่แค่ “วางไว้บนพื้น”
- ฟิลเตอร์อุดตัน = การสั่นสะเทือนทางอากาศพลศาสตร์ (แรงดูดสูญญากาศ “ดูด” ตัวเรือน): การทำความสะอาดจะขจัดส่วนที่การถ่วงสมดุลแก้ไม่ได้
- ระบบขับด้วยสายพาน: ให้รันมอเตอร์เปล่าก่อน โดยไม่มีสายพาน
- วางน้ำหนักถ่วงในตำแหน่งที่ไม่มีกระแสลมแรง (โดยปกติคือแผ่นหลังของใบพัดลม) มิเช่นนั้นจะเกิดเสียงหวีด
- ถ้า 1× มีค่าน้อยแต่การสั่นสะเทือนโดยรวมมีค่ามาก — ส่วนใหญ่มักเป็นตลับลูกปืน ไม่ใช่ความไม่สมดุล
- เฉพาะเมื่อติดตั้งค้อนครบแล้วเท่านั้น ค้อนแบบแกว่งอิสระ (blow bar) จะขยับตำแหน่งใหม่ระหว่างการรัน — ตรวจสอบด้วยการทดสอบ “หยุด/เริ่มใหม่”
- “ป่า” ของฮาร์มอนิกที่มี 1× เล็ก — ให้ไล่ตรวจตามสายส่งกำลัง: ถอดสายพานออก แล้วฟังเสียง ในกรณีจริงพบว่าต้นเหตุคือคัปปลิ้งที่แตกร้าวซึ่ง “สัมผัสด้วยมือไม่รู้สึกเลย”
- โรเตอร์ที่ประกอบจากหลายชิ้น (แผ่นดิสก์) — ทำเป็นขั้นตอน: แต่ละแผ่นก่อน แล้วจึงประกอบรวม
- สาเหตุการสั่นสะเทือนที่พบบ่อยที่สุดคือกากบาทของข้อต่อ U-joint สึกหรอ: ให้ซ่อมก่อนแล้วจึงถ่วงสมดุล ระยะเผื่อตามแนวแกนยอมรับได้ แต่ระยะเผื่อในแนวรัศมีไม่ได้
- น้ำหนักถ่วง — ห่วงรัดท่อพร้อมกาวล็อกเกลียว หากไม่ต้องการเชื่อม
- เพลาขับที่มีตลับลูกปืนรองรับตรงกลางบนแท่นเป็นงานสามระนาบอยู่แล้ว สำหรับ 3–4 ระนาบ ให้ใช้ Balanset-4
- แกนหมุนพร้อมหัวจับ (chuck) — โดยปกติเป็นระนาบเดียว (หัวจับเป็นสาเหตุความไม่สมดุล); เซนเซอร์ติดด้านข้าง ในแนวนอน
- ฐานเครื่องจักรที่แข็งเกร็งจะ “กลืน” สัญญาณ: ให้เพิ่มความเร็วรอบ (แรงจะเพิ่มขึ้นตามกำลังสองของความเร็ว) วัดในแนวนอน ตั้งค่าการเฉลี่ย (averaging) เป็น 64 และทำการทดสอบความไวด้วยน้ำหนักที่เพิ่มเข้าไปในค่าที่ทราบ
- การเบี้ยวของอาร์เบอร์ถูกกำจัดด้วยวิธี 180°: ความเยื้องศูนย์ / Run E โหมด — วัด หมุนโรเตอร์บนอาร์เบอร์ 180° แล้ววัดอีกครั้ง โปรแกรมจะหักลบผลกระทบของอาร์เบอร์ออก
- แกนหมุน CNC ถ่วงสมดุลได้โดยตรงในเครื่องที่ความเร็วสูงถึง 18,000–24,000 rpm สามารถทำได้ถึงเกรด G 1
ขาตั้งถ่วงสมดุลทำเอง (โดยสังเขป)
- Soft-bearing (เหนือจุดสั่นพ้อง) — ฐานรองบนสปริง: ความถี่ธรรมชาติต่ำกว่าความเร็วในการทำงาน 2–3 เท่า และแท่นสามารถโยกด้วยมือได้ เซนเซอร์มาตรฐานของ Balanset-1A ใช้งานได้ ความเร็วในการบาลานซ์ควรใกล้เคียงกับความเร็วในการทำงานของโรเตอร์
- Hard-bearing (ใต้จุดสั่นพ้อง) — ความถี่ธรรมชาติสูงกว่าความเร็วใช้งาน 2–3 เท่า ต้องใช้เซนเซอร์แรง จำเป็นสำหรับเพลาหนักที่อันตรายหากหมุนขึ้นความเร็วบนสปริง บนแท่นแบบฐานรองรับแข็งสามารถถ่วงสมดุลที่ความเร็วต่ำได้
- ข้อผิดพลาดทั่วไป — “ยิ่งแข็งเกร็งยิ่งดี”: หลายคนยึดขาตั้งเข้ากับโต๊ะขนาดใหญ่แล้วสงสัยว่าทำไมถ่วงสมดุลไม่ได้ ขาตั้งแบบ soft-bearing ต้องการอิสระในการเคลื่อนไหว
- การฟื้นฟูเครื่องถ่วงสมดุลเก่าที่ระบบอิเล็กทรอนิกส์ตายแล้ว: ใช้ Balanset เป็นระบบวัดตัวใหม่ — เป็นแนวปฏิบัติทั่วไป
อ้างอิง
ปุ่มลัด อภิธานศัพท์ย่อ ฟังก์ชันที่มีประโยชน์ของโปรแกรม
ปุ่มลัดของหน้าต่างหลัก
การกำหนดปุ่ม F6–F8 แตกต่างกันในแต่ละรุ่นของโปรแกรม! สิ่งที่เชื่อถือได้คือข้อความบนปุ่มเอง: ปุ่มจะพิมพ์ชื่อไว้บนตัวปุ่ม ปุ่มสีเทา = ปุ่มนั้นใช้งานไม่ได้
| ปุ่ม | เวอร์ชันใหม่ (2.3.x) | เวอร์ชันเก่า (2.2.x และ 1.7x) |
|---|---|---|
| F1 | เกี่ยวกับ (เวอร์ชัน อัปเดต การสนับสนุน) | เกี่ยวกับ |
| F2 / F3 | แท็บ: ระนาบเดียว / สองระนาบ | same |
| F4 | Settings — การตั้งค่าโปรแกรม | same |
| F5 | Vibration Meter — หน้าต่างเครื่องวัดการสั่นสะเทือน | same |
| F6 | Balancing — หน้าต่างการถ่วงสมดุล | Reports — คลังข้อมูล |
| F7 | Charts — ตัววิเคราะห์ | Balancing — หน้าต่างการถ่วงสมดุล |
| F8 | Reports — คลังข้อมูล | Charts — ตัววิเคราะห์ |
| F9 | Route Inspection (หากเปิดใช้งาน) | same |
| F10 | Exit (ออก) | same |
| F12 | ภาพหน้าจอของหน้าต่างที่กำลังใช้งาน (ในโปรแกรมใดก็ได้) | |
ในหน้าต่างการถ่วงสมดุล: F7 — รันขั้นตอนปัจจุบัน, F5 — ย้อนกลับหนึ่งขั้น, F10/Esc — ปิดหน้าต่าง ในหน้าต่าง Vibration Meter และ Analyzer: F9 — Measure/Stop/Live
ฟังก์ชันของโปรแกรมที่มักถูกมองข้าม
- Run-down (กราฟ coast-down) และ การทดสอบการกระแทก — การหาจุดสั่นพ้อง (ดูหัวข้อ 6).
- ค่าประมาณน้ำหนักทดลองแรก — ค่าประมาณของมวลและด้านของน้ำหนักทดลองแรกจากข้อมูล Run 0
- ตำแหน่งคงที่ / ร่องวงกลม / เจาะ — การวางน้ำหนักถ่วงบนใบพัด สามน้ำหนักในร่อง การถ่วงสมดุลด้วยการเจาะ (ดูหัวข้อ 8).
- Manual Input (กรอกด้วยตนเอง) — การกรอกแอมพลิจูดและเฟสด้วยมือ (ถ่ายโอนข้อมูลจากเครื่องมืออื่นหรือเซสชันเก่า)
- เปลี่ยนระนาบแก้ไข — การคำนวณน้ำหนักถ่วงใหม่สำหรับระนาบอื่น หากไม่สามารถวางในระนาบที่คำนวณไว้ได้
- กระจก บนกราฟโพลาร์ (polar plot) — มุมมอง “จากอีกด้านของเครื่องจักร”
- เครื่องคำนวณ: ค่าความคลาดเคลื่อนตามมาตรฐาน ISO 1940 มวลทดลอง; รายงานพร้อมเทมเพลตที่ปรับแบรนด์ได้; คลังข้อมูล (archive) ไม่จำกัด; สามารถติดตั้งโปรแกรมได้ในคอมพิวเตอร์กี่เครื่องก็ได้ตามต้องการ — ไม่มีไลเซนส์ ไม่มีค่าสมัครสมาชิก
อภิธานศัพท์ย่อ
| องค์ประกอบ 1× (การสั่นสะเทือนต่อการหมุนหนึ่งรอบ) | การสั่นสะเทือนที่ความถี่การหมุนของโรเตอร์ นี่คือสิ่งที่ความไม่สมดุลก่อให้เกิดขึ้นโดยตรง และเป็นสิ่งเดียวที่การคำนวณถ่วงสมดุลใช้เป็นฐาน |
| เฟส | มุมของเวกเตอร์การสั่นสะเทือนเทียบกับเครื่องหมายของแทโคมิเตอร์ ตัวมันเองไม่เท่ากับ “ตำแหน่งจุดหนัก” — จะตีความได้ก็ต่อเมื่อผ่านการรันทดลอง (trial run) เท่านั้น |
| ค่าสัมประสิทธิ์อิทธิพล | การตอบสนองของเครื่องจักรแต่ละเครื่องต่อน้ำหนักที่ทราบค่า: น้ำหนัก 1 กรัมทำให้ค่าที่อ่านได้เปลี่ยนไปกี่ mm/s และในทิศทางเฟสใด หาได้จากการรันทดลอง (trial run) และใช้ได้เฉพาะตราบใดที่สภาวะต่างๆ ยังไม่เปลี่ยนแปลง |
| Run 0 / Run 1 / Run 2 / Run T | การรันเริ่มต้น → การรันทดลองในระนาบ 1 → การรันทดลองในระนาบ 2 → การรัน trim (ตรวจสอบ) |
| ความไม่สมดุลแบบสถิต / แบบคู่ | จุดหนักดึงโรเตอร์ทั้งตัว / ปลายทั้งสองข้างของโรเตอร์ถูกดึงไปคนละทิศทาง แบบแรกแก้ไขได้ในระนาบเดียว ส่วนแบบที่สองต้องแก้ในสองระนาบเท่านั้น |
| การสั่นพ้อง | ความเร็วใช้งานตรงกับความถี่ธรรมชาติของโครงสร้าง: พีคแอมพลิจูด + การพลิกเฟสประมาณ 180° ไม่สามารถถ่วงสมดุลที่จุดสั่นพ้องได้ |
| เกรดคุณภาพการถ่วงสมดุล G (ISO 1940) | ขีดจำกัดความไม่สมดุลคงเหลือของโรเตอร์: G 6.3 — อุตสาหกรรมทั่วไป, G 2.5 — งานละเอียด, G 16 — เครื่องจักรกลการเกษตรแบบหยาบ |
| โซน A–D (ISO 10816) | การจัดระดับการสั่นสะเทือนโดยรวมของเครื่องจักร: A — ดีเยี่ยม, B — ยอมรับได้, C — จำกัดการใช้งาน, D — ยอมรับไม่ได้ |
| ซอฟต์ฟุต | ฐานรองรับที่วางบนพื้นไม่เรียบเสมอกัน: เครื่องจักร “หายใจ” ความแข็งเกร็งไม่สม่ำเสมอ ค่าที่อ่านได้จะเลื่อนไปมา |
แบบบันทึกการถ่วงสมดุล
กรอกข้อมูลในสถานที่หน้างาน หรือพิมพ์ออกมา (ปุ่ม “Print” ในเมนู) โปรแกรมสร้างรายงานของตัวเองผ่านปุ่ม Report — แบบฟอร์มนี้สะดวกสำหรับใช้เป็นแบบบันทึกภาคสนาม
วัตถุ
การตรวจสอบก่อนถ่วงสมดุล
โหมดการวัดค่า
การเดินเครื่องเริ่มต้น (รอบที่ 0)
น้ำหนักทดลอง
น้ำหนักถ่วงแก้ไข (ที่ติดตั้งจริง)
การรัน trim (Run T)
ขั้นตอนต่อไป
เอกสารและเครื่องมืออื่นๆ ของ Balanset-1A
- ชุด Balanset-1A — มีอะไรอยู่ในกล่อง ราคาและการจัดส่ง
- คู่มือการใช้งาน — คู่มือซอฟต์แวร์ฉบับทางการที่คู่มือนี้อ้างอิงมา
- ซอฟต์แวร์ปรับสมดุลสำหรับ Windows — เครื่องวัดการสั่นสะเทือน การถ่วงสมดุลหนึ่งและสองระนาบ สเปกตรัม รายงาน
- ทฤษฎีการถ่วงสมดุล — ความไม่สมดุลแบบสถิตและแบบคู่ เกรด G สูตรที่อยู่เบื้องหลังตัวเลขเหล่านี้
- เครื่องคำนวณความไม่สมดุลคงเหลือ และ ขีดจำกัดความเร็วการสั่นสะเทือน — ISO 1940-1 และ ISO 10816/20816 ในหน้าจอเดียว
- คำตอบด่วน และ คลังความรู้ฉบับเต็ม — คำถามที่ฝ่ายสนับสนุนได้รับบ่อยที่สุด
- เมื่อการถ่วงสมดุลไม่ช่วยลดการสั่นสะเทือน — ความไม่ตรงแนวเพลา ความหลวม การสั่นพ้อง และข้อบกพร่องของตลับลูกปืน
- ฟอรัมเทคนิค และ การสนับสนุนโดยตรง — ส่งสเปกตรัมและรูปภาพของคุณ แล้วรอคำตอบ