Khám phá Vibromera.com — trang web quốc tế mới của chúng tôi. Truy cập Vibromera.com →
Máy gặt đập liên hợp Claas Tucano 580 được trang bị hệ thống cân bằng rotor, bao gồm laptop, cảm biến và dây cáp để phân tích rung động.

Cân bằng máy gặt đập liên hợp bằng Balanset-1A.

Trang chủ› Cơ sở Kiến thức› Ghi chú Thực địa về Cân bằng Máy Gặt đập liên hợp Cân bằng Máy Gặt đập liên hợp: Những gì Tôi đã Học được sau Nhiều năm Làm sai Tôi đã mất nhiều năm nghĩ rằng rung động chỉ là một phần bình thường của việc vận hành máy gặt đập liên hợp. Hóa ra không phải vậy. Đây là tất cả những gì tôi biết về cân bằng trống, rôto, dao băm và các bộ phận khác — theo cách khó khăn, rồi sau đó theo cách đúng đắn. Bởi Nikolai Shelkovenko 15 Th1 2024 Cập nhật Th6 2025 Đọc trong 18 phút Trong bài viết này Từ “Đó là Bình thường” đến “Đó là Vấn đề” Balanset-1A: Nó là gì và Tôi sử dụng nó như thế nào Những Bộ phận Dễ hỏng: Trống, Rôto, Dao băm, Quạt, Trục vít tải Đọc thêm Cân bằng máy gặt đập liên hợp bằng Balanset-1A.

Bởi Nikolai Shelkovenko, trước

Công cụ tính toán vectơ trực tuyến để cân bằng rôto

Máy tính vectơ Máy tính vectơ Vectơ A Khối lượng, g Góc, độ Vectơ B Khối lượng, g Góc, độ Phép toán + Cộng − Trừ ±180° Đối diện k× Tỷ lệ → X, Y Hệ số nhân k: Tính toán Cách máy tính này hoạt động + Máy tính này dùng để làm gì? Máy tính này thực hiện các phép toán vectơ bằng cách sử dụng tọa độ cực (độ lớn và góc). Nó được thiết kế cho các ứng dụng cân bằng rôto, trong đó sự mất cân bằng được đo bằng khối lượng tại một vị trí góc cụ thể. Máy tính này giúp kết hợp nhiều phép đo mất cân bằng, xác định vị trí đặt trọng lượng hiệu chỉnh và chuyển đổi giữa các hệ tọa độ. Định dạng đầu vào Mỗi vectơ được xác định bởi hai giá trị: khối lượng (tính bằng gam hoặc Đọc thêm Công cụ tính toán vectơ trực tuyến để cân bằng rôto

Bởi Nikolai Shelkovenko, trước
Gemini Generated Image 4f4vfw4f4vfw4f4v
Logo của Vibromera được hiển thị bốn lần trên các lá cờ Đức, Tây Ban Nha, Ý và Pháp, thể hiện sự hỗ trợ chẩn đoán rung động đa ngôn ngữ.

Ra mắt trang web dành cho Đức, Ý, Tây Ban Nha và Pháp!

Ra mắt website cho Đức, Ý, Tây Ban Nha và Pháp! Vibromera mở rộng khắp châu Âu với các website khu vực mới Chúng tôi rất vui mừng thông báo về một bước mở rộng lớn trong hoạt động của mình! Vibromera hiện đã đến gần hơn nữa với khách hàng và đối tác tại châu Âu với việc ra mắt các website khu vực mới: https://vibromera.de https://vibromera.fr https://vibromera.es https://vibromera.it https://vibromera.cz https://vibromera.ee https://vibromera.pl https://vibromera.pt https://vibromera.ro https://vibromera.uk Bước đi này phản ánh cam kết của chúng tôi trong việc cung cấp các giải pháp chất lượng cao và hỗ trợ kỹ thuật bằng ngôn ngữ bản địa của những thị trường công nghiệp hàng đầu châu Âu. Các chuyên gia từ những quốc gia này nay có thể tiếp cận thông tin về thiết bị và dịch vụ của chúng tôi một cách thuận tiện tối đa. Sức tàn phá của mất cân bằng: Điều gì nằm Đọc thêm Ra mắt trang web dành cho Đức, Ý, Tây Ban Nha và Pháp!

Bởi Nikolai Shelkovenko, trước

Máy tính khối lượng thử để cân bằng rôto

Máy tính trọng lượng thử Máy tính trọng lượng thử để cân bằng rôto Tính toán khối lượng trọng lượng thử để cân bằng rôto Mt = Mr × Ksupp × Kvib / (Rt × (N/100)²) trong đó: Mt – khối lượng trọng lượng thử, g Mr – khối lượng rôto Ksupp – hệ số độ cứng của giá đỡ (1-5) Kvib – hệ số mức độ rung Rt – bán kính lắp đặt trọng lượng thử N – tốc độ rôto, vòng/phút Khối lượng rôto (Mr) gam kilôgam Bán kính lắp đặt trọng lượng thử (Rt) mm cm Tốc độ rôto (N), vòng/phút Hệ số độ cứng của giá đỡ (Ksupp) 1.0 Mức độ rung, mm/giây Nhập giá trị Kvib = 1.0 Tính toán Xóa ✓ Kết quả tính toán Máy tính Mô tả Máy tính này là Đọc thêm Máy tính khối lượng thử để cân bằng rôto

Bởi Nikolai Shelkovenko, trước
Máy tính trọng lượng thử nghiệm hiển thị giá trị 123,4 với sơ đồ bánh xe rôto để cân bằng tính toán trên nền xanh.

Chẩn đoán rung động của thiết bị hàng hải

Tài liệu tham khảo kỹ thuật Chẩn đoán rung động thiết bị hàng hải Hướng dẫn thực hành về các phương pháp đo, phân tích tín hiệu, phát hiện lỗi, căn chỉnh trục, cân bằng tại hiện trường và giám sát tình trạng cho máy móc quay trên tàu và các công trình ngoài khơi. Đội ngũ Kỹ thuật Vibromera · Tiêu chuẩn: ISO 20816 · ISO 20283 · ISO 21940-11 Tổng quan Là gì: giám sát tình trạng và chẩn đoán lỗi dựa trên rung động cho máy móc quay trên tàu — động cơ, hệ trục, bơm, quạt, máy phát điện, turbo tăng áp. Tiêu chuẩn chính: bộ tiêu chuẩn ISO 20816 (trước đây là ISO 10816) cho rung động máy móc, bộ tiêu chuẩn ISO 20283 cho rung động đo trên tàu, ISO 21940-11 (trước đây là ISO 1940-1) cho cấp chất lượng cân bằng rôto. Phương pháp cốt lõi: theo dõi xu hướng RMS băng rộng, Đọc thêm Chẩn đoán rung động của thiết bị hàng hải

Bởi Nikolai Shelkovenko, trước

Phân tích rung động của máy móc – Dấu hiệu phổ chẩn đoán của các lỗi phổ biến

Trang chủ → Giải pháp → Phân tích rung động Phân tích rung động — Hướng dẫn chẩn đoán phổ 📌 Bài viết tham chiếu chuẩn — vibromera.eu Từ nguyên lý cơ bản của FFT đến chẩn đoán lỗi: học cách đọc phổ rung động, tính tần số lỗi vòng bi, đánh giá mức độ nghiêm trọng theo ISO 10816, và chẩn đoán mất cân bằng, lệch trục, lỏng lẻo, lỗi vòng bi và bánh răng — với các công cụ tương tác và Balanset-1A. Quy trình chẩn đoán trong hướng dẫn này chính là quy trình mà Vibromera trang bị trong Balanset-1A: phổ FFT, đánh giá mức độ nghiêm trọng theo ISO 10816/20816, và cân bằng 2 mặt phẳng có hướng dẫn trong một thiết bị cầm tay duy nhất. 🧮 Công cụ tính toán 📊 Demo FFT 🔍 Bảng lỗi 📐 Cơ bản về FFT 📊 Đơn vị 📏 Đo lường ⚖ Mất cân bằng Đọc thêm Phân tích rung động của máy móc – Dấu hiệu phổ chẩn đoán của các lỗi phổ biến

Bởi Nikolai Shelkovenko, trước
Máy đo rung Hình 7.7. Chế độ máy đo rung. Dạng sóng và phổ.
Máy tính xách tay hiển thị phần mềm danh bạ doanh nghiệp với các phân tích tiếp thị kỹ thuật số, biểu đồ và các thành phần giao diện Google Ads.

Giới thiệu doanh nghiệp của bạn trong danh bạ công ty mới của chúng tôi!

Trưng bày doanh nghiệp của bạn trong danh bạ công ty mới của chúng tôi! Chúng tôi rất vui mừng thông báo rằng hôm nay chúng tôi đã thêm một mục mới vào trang web của mình — danh bạ công ty nơi bạn có thể liệt kê doanh nghiệp của mình và chia sẻ câu chuyện của mình bằng cách viết bài viết về những gì bạn làm và các dịch vụ bạn cung cấp. 🚀 Tại sao điều này có lợi cho bạn? Sau đây là hai lý do chính: 1️⃣ Liên kết dofollow đến trang web của bạn. Chúng tôi cung cấp liên kết dofollow đến tài nguyên của bạn, điều này tác động tích cực đến SEO của bạn và giúp bạn xếp hạng cao hơn trong kết quả tìm kiếm của Google. Đây là một cơ hội tuyệt vời để cải thiện khả năng hiển thị trực tuyến của doanh nghiệp bạn. 2️⃣ Quảng cáo danh bạ. A Đọc thêm Giới thiệu doanh nghiệp của bạn trong danh bạ công ty mới của chúng tôi!

Bởi Nikolai Shelkovenko, trước

Cân bằng các đối tượng tuyến tính và phi tuyến tính

Đối tượng phi tuyến trong cân bằng rotor Tại sao cân bằng "không có tác dụng", tại sao hệ số ảnh hưởng thay đổi, và cách xử lý trong điều kiện thực tế tại hiện trường Mục lục Tổng quan Rung động tuyến tính & phi tuyến Đối tượng tuyến tính và phi tuyến Đối tượng tuyến tính là gì? Đồ thị tuyến tính Hệ số ảnh hưởng (IC) Pha rung động trong đối tượng tuyến tính Các bước cân bằng đối tượng tuyến tính Cân bằng nối tiếp và hệ số lưu trữ Đối tượng phi tuyến là gì? Dấu hiệu của tính phi tuyến Đồ thị tính phi tuyến Ví dụ về đối tượng phi tuyến Các loại tính phi tuyến Nguyên nhân phổ biến của tính phi tuyến Sự mất ổn định rung động Cân bằng gần cộng hưởng Rung động cao sau khi cân bằng "thành công" Phương pháp cân bằng cho đối tượng phi tuyến Cách cân bằng với Đọc thêm Cân bằng các đối tượng tuyến tính và phi tuyến tính

Bởi Nikolai Shelkovenko, trước
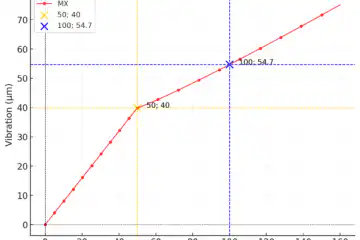
Biểu đồ chẩn đoán rung động phi tuyến tính cho thấy sự mất cân bằng của rôto so với biên độ rung động với đường cong MX và các điểm đo.
WhatsApp
Balanset-1A · 1.975 €Hỏi kỹ sư