रोटर बैलेंसिंग में स्प्लिट करेक्शन के समझल







स्प्लिट करेक्शन एगो व्यावहारिक बा बैलेंसिंग तकनीक ह, जवना में एगो एकल गणना कइल करेक्शन वेट के रोटर पर अलग-अलग कोणीय स्थिति पर राखल दू या ओकरा से बेसी छोट-छोट वजन में बाँटल जाला। एह स्प्लिट वजन सभ के द्रव्यमान आ कोण एह सिद्धांत सभ से निकालल जाला वेक्टर जोड़, ताकि इनकर संयुक्त प्रभाव गणितीय रूप से मूल एकल वजन के बराबर होखे। संक्षेप में, स्प्लिट करेक्शन से रउआ ओतने सटीक करेक्शन हासिल क सकीलें जतना गणना के मांग बा, चाहे रउआ भौतिक रूप से ओह जगह वजन ना रख सकीं जहाँ गणना इशारा करत बा।
1. परिभाषा: स्प्लिट करेक्शन का ह?
बैलेंसिंग के समाधान हमेशा होला एगो वेक्टर — एकर एगो परिमाण (कतना ग्राम) आ एगो दिशा (रोटर पर कवन कोण पर) होला। आदर्श जवाब “137° पर 42 ग्राम” हो सकेला, बाकिर रोटर खुद शायदे साथ देला: हो सकेला कि ठीक 137° पर कवनो ब्लेड, छेद, भा साफ सतह ना होखे। स्प्लिट करेक्शन ओह एगो आदर्श वेक्टर के दू (भा ओकरा से बेसी) घटक वेक्टर में बाँट देला जहाँ रउआ सकेला पहुँच सकीलें, आ इनकर द्रव्यमान अइसे चुनल जाला कि इनकर जोड़ मूल के फेर से बना देवे।
एह तरीका के इस्तेमाल तब होला जब भौतिक बाधा आदर्श गणना कइल जगह पर वजन राखे से रोकेला, बाकिर दू या ओकरा से बेसी सुलभ जगह पर वजन राखल जा सकेला जे मिलजुल के मन-मुताबिक करेक्शन पैदा करेला। ई असल दुनिया के फील्ड बैलेंसिंग, में सबसे जादा इस्तेमाल होखे वाला “फील्ड हैक” में से एगो ह, जहाँ रोटर के ज्यामिति तय होला आ इंजीनियर के मौजूद अटैचमेंट पॉइंट सभ के साथे काम करे के पड़ेला। काहेकि ई तकनीक खाली पहिले से जानल जवाब के फेर से बाँटेला, ई मूल इन्फ्लुएंस-कोएफिशिएंट समाधान के बदलत ना ह — ई खाली ओकरा फेर से पैक करेला।
2. स्प्लिट करेक्शन कब इस्तेमाल होला?
स्प्लिट करेक्शन कई आम स्थिति सभ में जरूरी हो जाला, जिनकर एगो साझा खासियत बा: आदर्श कोण बाधित रहेला, जबकि लगे के कोण खुला रहेला।
आदर्श जगह पर बाधा
गणना कइल करेक्शन कोण बोल्ट होल, कीवे, ऑयल पोर्ट, सेंसर माउंटिंग बॉस, बैलेंस-रिंग क्लैंप, भा अइसन कवनो अउरी फीचर के साथे मिल सकेला जहाँ द्रव्यमान जोड़ल भा हटावल असंभव भा अनुचित होखे।
एगो बड़ वजन खातिर सीमित जगह
गणना कइल करेक्शन खातिर एगो भारी वजन के जरूरत हो सकेला जे निर्दिष्ट जगह पर भौतिक रूप से फिट ना होखे, बाकिर दू छोट वजन लगे के कोण सभ पर आसपास के पार्ट सभ के छुए बिना फिट कइल जा सकेला।
फैन ब्लेड भा इंपेलर पर बैलेंसिंग
फैन, ब्लोअर, आ टर्बाइन व्हील सभ पर, वजन के अक्सर लगातार रिम के बजाय अलग-अलग ब्लेड टिप भा पॉकेट पर लगावे के पड़ेला। स्प्लिट करेक्शन जरूरी द्रव्यमान के दू या ओकरा से बेसी ब्लेड सभ में बाँट देला जे आदर्श कोण के दुनों ओर पड़ेला। तय कोणीय स्थिति वाला ब्लेडेड रोटर सभ खातिर, हमार ब्लेड करेक्शन कैलकुलेटर ठीक एही स्प्लिट के सबसे नजदीक उपलब्ध ब्लेड सीट सभ पर करेला।
तय कोणीय अंतराल पर छेद भा माउंटिंग पॉइंट
बहुत रोटर सभ में नियमित दूरी पर पहिले से ड्रिल कइल छेद भा थ्रेडेड स्थिति होला — हर 15°, 30°, भा 45° पर। जब गणना कइल कोण दू छेद के बीच में परेला, त करेक्शन दुनो लगे के स्थिति के बीच बाँटल जाला।
वजन हटावल (मैटीरियल रिमूवल)
जब करेक्शन वजन बोल्ट क के लगावे के बजाय धातु के ड्रिल भा ग्राइंड क के हटा के कइल जाला, त पहुँच के सीमा भा संरचनात्मक चिंता ठीक गणना कइल कोण पर द्रव्यमान हटावे से रोक सकेला। ओही वेक्टर तर्क से मैटीरियल के बदले दू पहुँच लायक जगह पर हटावल जा सकेला।
3. स्प्लिट करेक्शन के गणित
स्प्लिट करेक्शन एगो अइसन विचार पर टिकल बा जेकर इस्तेमाल रउआ बैलेंसिंग में हर जगह पहिलहीं से करत बानी: अनबैलेंस — भा करेक्शन — एगो वेक्टर ह, आ कवनो वेक्टर के घटक सभ में तोड़ल भा घटक सभ से फेर से बनावल जा सकेला। स्प्लिट वजन सभ अइसे चुनल जाला कि इनकर वेक्टर जोड़ मूल करेक्शन वेक्टर के ठीक-ठीक फेर से बना देवे।
बुनियादी सिद्धांत
अगर एगो करेक्शन वजन जेकर परिमाण W कोण पर जरूरी बा θ, ओकरा के दू वजन से बदलल जा सकेला W₁ आ W₂ सुलभ कोण सभ पर θ₁ आ θ₂, दू शर्त सभ के अधीन:
- कोण सभ θ₁ आ θ₂ उपलब्ध माउंटिंग स्थिति सभ से तय होला, आदर्श रूप से एकरा दुनों ओर θ.
- एकर वेक्टर जोड़ W₁ पर θ₁ आ W₂ पर θ₂ बराबर होला W पर θ.
लक्ष्य दिशा के अनुदिश आ आर-पार समाधान से दू-तरफा स्प्लिट खातिर एगो संक्षिप्त बंद रूप मिलेला। कोणीय ऑफसेट β₁ = θ − θ₁ आ β₂ = θ₂ − θ के साथे, जे लक्ष्य के दुनों ओर मापल जाला, द्रव्यमान होला W₁ = W · sin β₂ / sin(β₁ + β₂) आ W₂ = W · sin β₁ / sin(β₁ + β₂)। ध्यान दीं कि जतना दुनो सीट लक्ष्य कोण के लगे बइठल होई, कुल द्रव्यमान W₁ + W₂ ओतने कम होई; जतना ऊ फइलल होई, ओतने बेसी कुल द्रव्यमान रउआ के ओही जुड़ल प्रभाव हासिल करे खातिर जोड़े के पड़ी।
सममित कोण पर बराबर स्प्लिट
सबसे सरल आ सबसे आम मामला एगो वजन के लक्ष्य के चारो ओर सममित रूप से राखल दू स्थिति के बीच बाँटेला। अगर गणना कइल करेक्शन 45° पर 100 ग्राम बा बाकिर वजन खाली 30° आ 60° पर राखल जा सकेला, त रउआ राखीं W₁ 30° पर आ W₂ 60° पर, आ इनकर आकार अइसे तय करीं कि इनकर वेक्टर जोड़ 45° पर 100 ग्राम होखे। काहेकि ज्यामिति सममित बा (β₁ = β₂ = 15°), दुनो द्रव्यमान बराबर निकलेला, आ गणना ग्राफिक रूप से एगो पोलर प्लॉट पर भा साधारण त्रिकोणमिति से कइल जा सकेला।
असममित स्प्लिट
जब उपलब्ध कोण नाहीं आदर्श कोण के चारो ओर सममित ना होखे, त दुनो द्रव्यमान अलग-अलग होला आ गणना जादा जटिल हो जाला। इहें बैलेंसिंग इंस्ट्रूमेंट के सॉफ्टवेयर — भा एगो समर्पित करेक्शन-मास डीकंपोजिशन कैलकुलेटर — आपन काम आवेला, स्प्लिट के पूरा वेक्टर गणित से गणना करेला आ त्रिकोणमितीय गलती के जोखिम के हटा देला।
4. स्प्लिट करेक्शन खातिर व्यावहारिक प्रक्रिया
अधिकतर आधुनिक बैलेंसिंग इंस्ट्रूमेंट में स्प्लिट-करेक्शन फंक्शन होला जे वेक्टर बीजगणित के अपने आप कर देला। एगो सामान्य वर्कफ़्लो अइसे चलेला।
चरण 1 — मूल करेक्शन के गणना करीं
सामान्य इन्फ्लुएंस-कोएफिशिएंट बैलेंसिंग प्रक्रिया पूरा करीं (दू प्लेन खातिर, ई थ्री-रन विधि) से संबंधित प्लेन खातिर जरूरी करेक्शन वेट आ एंगल पता चल जाला।
चरण 2 — उपलब्ध स्थान के पहचान करीं
रोटर के सर्वे करीं आ ओह एंगुलर पोजीशन के रिकॉर्ड करीं जहाँ वेट असल में लगावल जा सके — पहुँच वाला माउंटिंग पॉइंट, बोल्ट होल, या ब्लेड सीट। ऊ दुनो पोजीशन नोट करीं जे आदर्श एंगल के सबसे नजदीक से घेरत होखे।
चरण 3 — स्प्लिट पैरामीटर इनपुट करीं
गणना कईल गइल करेक्शन वेट आ एंगल के स्प्लिट-करेक्शन फंक्शन में डालीं, फेर दू (या ओसे बेसी) उपलब्ध एंगल बताईं।
चरण 4 — स्प्लिट वेट के गणना करीं
इंस्ट्रूमेंट हर बतावल गइल एंगल पर जरूरी मास बता देला जेसे मूल करेक्शन फेर से बनल जा सके।
चरण 5 — इंस्टॉल करीं आ जाँच करीं
स्प्लिट वेट के ओह लोगन के गणना कईल गइल पोजीशन पर फिट करीं आ एगो वेरिफिकेशन रन चलाईं टेस्ट रन ई पक्का करे खातिर कि वाइब्रेशन अनुमान के मुताबिक घट गइल बा। अगर कवनो छोट गलती बाकी रह जाला, त एगो ट्रिम बैलेंस ओके साफ कर देला।
5. वर्क्ड उदाहरण: पंखा पर दू-तरफा स्प्लिट
12-ब्लेड वाला पंखा पर एगो बैलेंसिंग काम पर विचार करीं:
- गणना कईल गइल करेक्शन: 35° पर 50 ग्राम।
- अवरोध: वेट खाली ब्लेड टिप पर लगावल जा सकेला, जे हर 30° पर बा (0°, 30°, 60°, 90°, …)।
- उपलब्ध ब्लेड: 30° वाला ब्लेड आ 60° वाला ब्लेड, जे 35° के लक्ष्य के घेरत बा।
एंगुलर ऑफसेट β₁ = 35° − 30° = 5° आ β₂ = 60° − 35° = 25° (त β₁ + β₂ = 30°) के साथे स्प्लिट लगावे पर, इंस्ट्रूमेंट मास एह तरह बाँट देला:
- 30° पर वेट = 50 ग्राम × sin 25° / sin 30° ≈ 42.3 ग्राम
- 60° पर वेट = 50 ग्राम × sin 5° / sin 30° ≈ 8.7 ग्राम
ई दुनो वेट, वेक्टर रूप से मिलावे पर, ठीक 35° पर 50 ग्राम के बराबर करेक्शन बना देलें, जेसे सही आदर्श एंगल तक ना पहुँचल जा सके तबो मनचाहा बैलेंस मिल जाला। ध्यान देईं कि भारी वेट (42.3 ग्राम) ओह ब्लेड पर बा जे नजदीक बा लक्ष्य एंगल से (30° सिर्फ 5° दूर बा 35° से, जबकि 60° 25° दूर बा) — नजदीक वाला सीट हमेशा बड़हन हिस्सा उठावेला।
6. तीन-तरफा आ बहु-तरफा स्प्लिट
जबकि दू-तरफा स्प्लिट सबसे आम बा, कवनो करेक्शन के सिद्धांत रूप से तीन या ओसे बेसी जगह पर बाँटल जा सके ला। एह से बचे के कई कारण बाड़े:
- बढ़ल जटिलता: तीन गो अज्ञात मास के साथे अनंत गणितीय हल हो सके लें, एह से एगो चुने खातिर कोई शर्त लगावे के जरूरत पड़ेला।
- घटत प्रतिफल: हर अतिरिक्त स्प्लिट लोकेशन बैलेंस क्वालिटी में ओतना बढ़ोतरी बिना हैंडलिंग आ हिसाब-किताब बढ़ा देला।
- गलती के जमाव: जेतना बेसी वेट, ओतने बेसी मौका बा कि एंगुलर या मास में गलती घुस जाई।
व्यवहार में, तीन-तरफा स्प्लिट कबो-कबो टर्बाइन व्हील या मल्टी-ब्लेड पंखा पर देखल जाला, बाकी एकरा से बेसी कुछो होखे के मतलब बा कि कवनो अलग करेक्शन प्लेन या अटैचमेंट स्कीम पर विचार करे के चाहीं।
7. फायदा आ सीमा
फायदा
- व्यावहारिक लचीलापन: जब आदर्श जगह ब्लॉक होखे तबो बैलेंस के काम पूरा करे में मदद करेला।
- प्रभावशीलता बनल रहेला: सही ढंग से गणना कईल जाए त, स्प्लिट गणितीय रूप से एकल-बिंदु करेक्शन के बराबर होला।
- फील्ड वर्क खातिर स्वाभाविक: ई फील्ड बैलेंसिंग खातिर एगो जरूरी औजार बा, जहाँ तय ज्यामिति आ रुकावट आम बात बा।
सीमाएं
- बेसी इंस्टॉलेशन जटिलता: बेसी वेट के मापल, हैंडल कईल, आ फिट कईल पड़ेला, जेसे गलती के मौका बढ़ जाला।
- गलती के प्रति संवेदनशीलता: स्प्लिट मास या एंगल में कवनो गलती करेक्शन के अधूरा छोड़ सकेला या वाइब्रेशन भी बढ़ा सकेला।
- हमेशा संभव ना: अगर सिर्फ उपलब्ध एंगल आदर्श से बहुत दूर बा, त कुल मास बढ़ जाला आ स्प्लिट अव्यावहारिक हो जाला — एह हाल में कवनो दोसर प्लेन बेहतर जवाब हो सकेला।
- रेडियल-पोजीशन संवेदनशीलता: मानक स्प्लिट में ई मान लिहल जाला कि सगरी वजन एके त्रिज्या पर बा। जदि उपलब्ध सीट अलग-अलग त्रिज्या पर बा, त हर योगदान के वेक्टर जोड़े से पहिले अपना खुद के त्रिज्या से स्केल कइल जाय के चाहीं।
8. सर्वोत्तम अभ्यास
स्प्लिट करेक्शन के भरोसेमंद बनावे खातिर:
- इंस्ट्रूमेंट के सॉफ्टवेयर के इस्तेमाल करीं: मानसिक गणना पर भरोसा करे के बदले बिल्ट-इन स्प्लिट फंक्शन भा वेक्टर कैलकुलेटर पर भरोसा करीं, काहेकी फील्ड कंडीशन में मानसिक गणना में गलती होखे के संभावना ढेर होला।
- कोणीय विचलन के कम से कम करीं: स्प्लिट कोण के आदर्श कोण से जतना नजदीक हो सके ओतना चुनीं। जादा फैलाव से कुल द्रव्यमान बेसी लागेला आ छोट गलती के असर बढ़ जाला।
- कोणीय स्थिति के सत्यापन करीं: असली कोण के सटीक रूप से मापी आ चिन्हित करीं — कुछ डिग्री के गलती से भी परिणामी वेक्टर में साफ बदलाव आ जाला।
- त्रिज्यीय स्थिरता बनाए राखीं: जहाँ संभव होखे, सगरी स्प्लिट वजन के रोटर सेंटरलाइन से एके त्रिज्या पर राखीं।
- पूरा तरह से दस्तावेजीकरण करीं: भविष्य में संदर्भ आ समस्या-निवारण खातिर स्प्लिट गणना आ इंस्टॉल कइल स्थिति के रिकॉर्ड करीं।
9. अन्य बैलेंसिंग अवधारणा से संबंध
स्प्लिट करेक्शन ओही मूल वेक्टर सिद्धांत पर आधारित बा जे सगरी बैलेंसिंग के काम में चलेला। एकर पक्की समझ वेक्टर जोड़, आ फेज संबंध आ पढ़े के पोलर प्लॉट ही ऊ चीज़ बा जे इंजीनियर के भरोसा से स्प्लिट लगावे — आ जब परिणाम चौंकावेला त समस्या-निवारण करे — के काबिल बनावेला। फील्ड में, ई तकनीक एगो पोर्टेबल टू-चैनल एनालाइजर के वर्कफ्लो के साथ स्वाभाविक रूप से मेल खाला, जइसे कि Balanset-1A: इंस्ट्रूमेंट मापल गइल आयाम आ फेज से आदर्श करेक्शन के गणना करेला, रउआ ओके बतावेला कि कवन ब्लेड सीट भा होल तक पहुंच बा, आ ई मौके पर फिट होखे वाला स्प्लिट मास वापस देला — गणित के संतुष्ट करे खातिर रोटर के अजीब कोण पर ड्रिल करे के जरूरत नइखे।
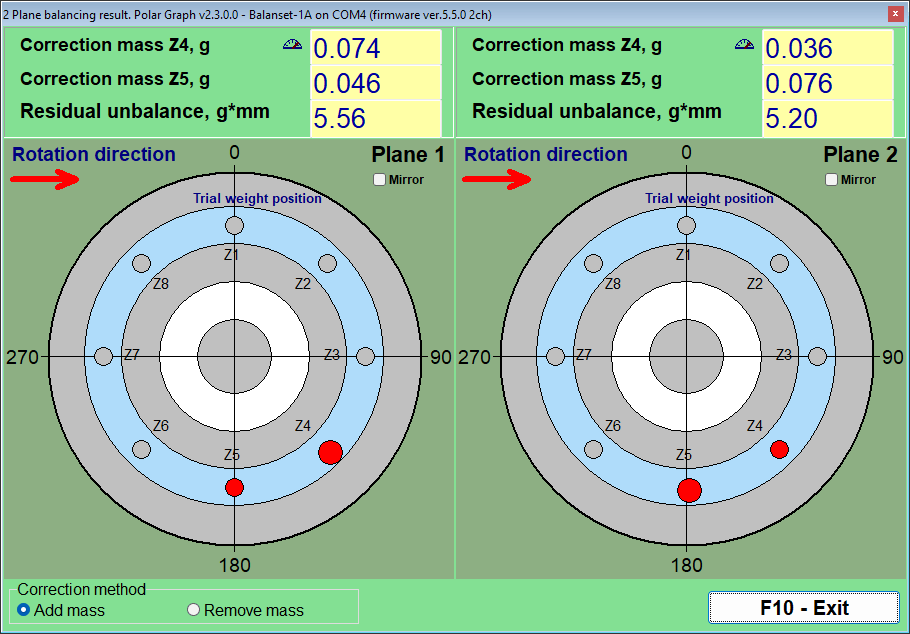
निश्चित-स्थिति विभाजन जइसन उपकरण खींचेला
जब स्थापना विधि निश्चित स्थिति पर सेट होला, तब Balanset पोलर विंडो हर उपलब्ध सीट के समतल में बराबर दूरी पर क्रमांकित स्थिति Z1…Zn के रूप में खींचेला — 32 तक — आ विभाजन जवना दू स्थिति पर पहुँचेला ओकरा के लाल रंग में उभारेला, बड़ द्रव्यमान बड़ मार्कर से देखावल जाला। सर्कल के ऊपर के पैनल दुनों द्रव्यमान (“सुधार द्रव्यमान Z…”) आ अनुमानित अवशिष्ट असंतुलन सूचीबद्ध करेला, एही से ऊपर के खंडन के सदिश गणित दू ठोस सीट आ दू ग्राम मान के रूप में सामने आवेला।
आरेख के रोटर से मिलावे में दू गो परंपरा मायने रखेला: आरेख पर 0° उहे स्थिति ह जहाँ परीक्षण वजन लागल रहे, कोण घूर्णन के दिशा में नापल जालें; आ अगर 32 से ज्यादा निश्चित स्थिति कॉन्फ़िगर कइल गइल होखे, त प्रोग्राम आरेख खींचे से मना कर देला आ चेतावनी देखावेला।