फ्लेल मोवर & फॉरेस्ट्री मल्चर रोटर बैलेंसिंग: पूरा फील्ड गाइड
रउरा मल्चर के बेयरिंग दू साल के बदले दू हफ्ता में खराब हो जाला। ट्रैक्टर के कैब एतना जोर से हिलेला कि डैशबोर्ड पैनल खड़खड़ाए लागेला। रउआ सस्ता बेयरिंग, कस के बोल्ट, यहाँ तक कि वेल्डिंग रीइन्फोर्समेंट भी आजमवले बानी — कुछो काम ना करेला। रोटर असंतुलित बा। ई गाइड रउरा के बिल्कुल सही-सही देखावेला कि एकरा कइसे ठीक कइल जाला, फील्ड से असली आंकड़ा के साथ।
रोटर बैलेंसिंग असल में का करेला
हर घूमे वाला वस्तु में मास डिस्ट्रीब्यूशन होला। जदि ई मास घूर्णन अक्ष के चारों ओर सममित ना होखे, त रोटर घूमत घरी एक तरफ खिंचाला। 2,000 RPM पर — जे एगो सामान्य PTO स्पीड ह — 15 cm रेडियस पर सिर्फ 35-ग्राम के ऑफसेट भी बेयरिंग पर 22 किग्रा से बेसी अपकेंद्री बल (centrifugal force), प्रति परिक्रमण एक बेर, यानी 33 बेर प्रति सेकंड, पैदा करेला।
रोटर बैलेंसिंग के मतलब बा ऊ द्रव्यमान वितरण के समायोजित कईल — छोट-छोट वजन जोड़ल भा हटावल — जबले अपकेंद्री बल एक-दूसरा के निरस्त ना कर देवे। रोटर अपना ज्यामितीय केंद्र के चारों ओर घूमे लागेला, ना कि अपना भारी हिस्सा के चारों ओर लड़खड़ाला। कंपन घटेला, बेयरिंग पर भार घटेला, आ मशीन अपने आप के हिला के तोड़े के कोशिश करे से रुक जाला।
फ्लेल मोवर आ फॉरेस्ट्री मल्चर खातिर, रोटर एगो लमहर स्टील ड्रम होला जवना पर 20 से 80 तक झूलत फ्लेल भा फिक्स दांत लागल रहेला। ई रोटर बड़, भारी, आ पूरा तरीका से सही बनावल लगभग असंभव होला। हर वेल्ड बीड, हर फ्लेल ब्रैकेट, दीवार के मोटाई में हर बदलाव एगो छोट द्रव्यमान असममिति (mass asymmetry) पैदा करेला। इन सभ असममिति के जोड़ ही असंतुलन (imbalance) होला।
काहे ई जरूरी बा: बल, विफलता, आ पैसा
असंतुलन कवनो झंझट ना बा — ई एगो विनाशकारी बल बा। असंतुलित रोटर से पैदा होखे वाला अपकेंद्री बल आरपीएम के वर्ग के अनुसार बढ़ेला। गति दोगुना करीं, बल चार गुना हो जाई। संचालन गति पर, मध्यम असंतुलन मशीन के हर पुर्जा के हथौड़ा जईसन चक्रीय भार (cyclic load) के मार सहे के मजबूर करेला।
सबसे पहिले का टूटेला (आ केतना खर्चा आवेला)
- बेयरिंग सबसे पहिले सीधा मार सहेला। असंतुलित रोटर बेयरिंग के जीवन 30% भा ओकरो से जादा घटा सकेला। अच्छा गुणवत्ता वाला बेयरिंग सेट के दाम €50–€100 होला, बाकी असली नुकसान हर बदली में लागल 2–4 घंटा के डाउनटाइम बा। कुछ ऑपरेटर हर कुछ दिन पर बेयरिंग बदलेलन।
- बेयरिंग हाउसिंग जादा खेल (play) से घिस के अंडाकार हो जाला। जब सीट अंडाकार हो जाला त नया बेयरिंग भी सही से ना चलेला। हाउसिंग के मरम्मत भा बदली: €200–€500।
- बोल्ट आ फास्टनर लगातार ढीला होत रहेला। कंपन करत मशीन पर हर बोल्ट अपना आप के खोले के कोशिश करत रहेला। ढीला बोल्ट के मतलब बा फ्लेल के नुकसान, गार्ड के नुकसान, उत्पादन के नुकसान — आ एगो सुरक्षा खतरा।
- फ्रेम के वेल्ड फाटेला। लंबा समय तक कंपन से मोवर के बॉडी में थकान-दरार (fatigue crack) पड़ जाला। रउआ पहिले से लागल रीइनफोर्समेंट प्लेट के ऊपर नया रीइनफोर्समेंट प्लेट वेल्ड होत देखब — एगो फ्रैंकेंस्टीन मशीन जे हर मरम्मत के साथ अपन संरचनात्मक मजबूती खोवत जाला।
- हाइड्रोलिक फिटिंग से रिसाव होखे लागेला। कंपन से जोड़ ढीला हो जाला आ सील के सतह वर्क-हार्डन हो जाला। तरल पदार्थ के नुकसान से ओवरहीटिंग आ पंप के नुकसान होला।
- ट्रैक्टर भी भुगतेला। कंपन पीटीओ शाफ्ट आ थ्री-पॉइंट हिच के जरिए ट्रैक्टर तक पहुंचेला। ट्रैक्टर के केबिन माउंट, ड्राइवलाइन यू-जॉइंट, आ हाइड्रोलिक वाल्व बॉडी तक खराब हो सकेला।
- ऑपरेटर के शारीरिक कीमत चुकावे के पड़ेला। लंबा समय तक पूरा शरीर के कंपन के संपर्क में रहला के मस्कुलोस्केलेटल चोट से जोड़ल गइल बा। कुछ ऑपरेटर काम खतम होखला के बाद घंटों तक अपना हाथ में कंपन महसूस करे के बात बतावेलन।
कृषि रोटर खातिर ISO कंपन मानक
इहां दुगो मानक महत्वपूर्ण बा। ISO 1940-1 बैलेंस क्वालिटी ग्रेड परिभाषित करेला — दिहल गइल रोटर प्रकार खातिर केतना बाकी असंतुलन स्वीकार्य बा। ISO 10816-3 (अब ISO 20816-3) कंपन तीव्रता जोन परिभाषित करेला — बेयरिंग हाउसिंग पर केतना कंपन स्वीकार्य बा।
| ISO 1940 ग्रेड | अनुप्रयोग | उदाहरण उपकरण |
|---|---|---|
| G40 | मोटा कृषि मशीनरी | क्रैंकशाफ्ट-चालित मशीन, कम आरपीएम वाला कठोर रोटर |
| G16 | कृषि मशीनरी, सामान्य | फ्लेल मोवर, फॉरेस्ट्री मल्चर, हैमर मिल |
| G6.3 | कृषि मशीनरी, सुचारू रूप से चलेवाला | उच्च-आरपीएम श्रेडर, अपकेंद्री पंप, फैन |
| G2.5 | इलेक्ट्रिक मोटर, सटीक ड्राइव | प्रोसेस फैन, पंप इम्पेलर, मोटर आर्मेचर |
| ज़ोन | कंपन (mm/s RMS) | अर्थ | जरूरी कार्रवाई |
|---|---|---|---|
| A | < 2.8 | नया मशीन के स्थिति | कवनो ना — बढ़िया |
| B | 2.8 – 7.1 | लंबे समय ले संचालन खातिर स्वीकार्य | समय-समय पर निगरानी करीं |
| C | 7.1 – 11.2 | सिर्फ कम समय खातिर स्वीकार्य | जल्दिये रखरखाव के योजना बनावल जाव |
| D | > 11.2 | खतरनाक — नुकसान के जोखिम | मशीन रोकीं। तुरंत ठीक करीं |
फ्लेल मोवर पर एगो बेयरिंग बदली में 2–3 घंटा लागेला आ खर्चा €50–€100 पार्ट्स में आवेला। अगर कंपन रउआ के हर 12 महीना के बजाय हर 2 हफ्ता में बदली करे के मजबूर करेला, त ई लगभग साल में 24 अतिरिक्त बदली — पार्ट्स में €1,200–€2,400 आ 48–72 घंटा के काम के नुकसान.
कॉन्ट्रैक्ट सीजन के दौरान एक दिन के डाउनटाइम के खर्चा हो सकेला €500–€1,000 राजस्व के नुकसान में। विनाशकारी विफलता (टूटल शाफ्ट, बर्बाद रोटर) के मतलब बा €1,500–€3,000+ रिप्लेसमेंट पार्ट्स आ हफ्तन के इंतजार खातिर।
Balanset-1A के कीमत बा €1,975 एक बेर। एक-दू गो बचल बेयरिंग फेल्योर एकर पूरा पइसा वसूल क देला। ओकरा बाद के हर काम शुद्ध बचत बा।
उपकरण के प्रकार आ इनके बैलेंसिंग के खासियत
हर मोवर भा मल्चर एकहीं तरह से व्यवहार ना करे ला। रोटर के ज्यामिति, फ्लेल के प्रकार, आ ऑपरेटिंग RPM — इ सब असंतुलन (imbalance) कइसे बने ला आ ओकरा कइसे ठीक कइल जाला, एकरा पर असर डाले ला।
फ्लेल मोवर (PTO-चालित)
सबसे आम प्रकार। पिवोटिंग ब्रैकेट पर Y-ब्लेड भा हैमर फ्लेल वाला हॉरिजॉन्टल ड्रम। असंतुलन आमतौर पर असमान फ्लेल घिसाई, खोइल गइल फ्लेल, भा माटी जमला से होला। 1.2 मीटर से लंबा ड्रम खातिर दू-प्लेन बैलेंसिंग जरूरी बा। बैलेंसिंग से पहिले घिसल फ्लेल के आमने-सामने के जोड़ी में बदलीं।
फॉरेस्ट्री मल्चर (एक्सकेवेटर पर लागल)
फिक्स्ड कार्बाइड दांत वाला भारी रोटर। पत्थर आ गड़ल धातु से टकराई के दौरान दांत असमान रूप से घिस जाला भा टूट जाला, जेकरा से असंतुलन बढ़ेला। ई रोटर हाइड्रोलिक ड्राइव पर चले लें — RPM बदल सके ला, एहसे मापन के दौरान स्पीड स्थिर राखीं। बड़हन ट्रायल वजन के जरूरत होला (औसतन 100–200 ग्राम)।
वर्ज / रोडसाइड फ्लेल मोवर
बारीक कटाई खातिर ऊँच RPM, जेकरा से इ असंतुलन के प्रति ज्यादे संवेदनशील हो जाला। अक्सर एकरा में हल्का रोटर आ बहुत सारा छोट फ्लेल होलें। मामूली असंतुलन से भी ध्यान देवे लायक कंपन पैदा हो जाला। सुचारू संचालन खातिर G6.3 ग्रेड के लक्ष्य राखीं। खोखला ड्रम में भीतर मलबा जमा हो सकेला — बैलेंसिंग से पहिले साफ करीं।
स्टंप ग्राइंडर / लैंड क्लियरिंग ड्रम
एह श्रेणी में सबसे भारी रोटर। कम RPM बाकिर वजन के कारण बहुत बेसी केंद्रापसारक बल (centrifugal force)। टूटल दांत आ वेल्ड मरम्मत से असंतुलन पैदा होला। अक्सर दू गो ऑपरेटर के जरूरत पड़ेला — एक जने मशीन चलावे खातिर, दोसरा Balanset के निगरानी खातिर। हर प्लेन खातिर सुधारात्मक वजन 200–500 ग्राम तक हो सकेला।
स्टैटिक बनाम डायनामिक असंतुलन: "नाइफ-एज" विधि काहे कम पड़ेला
पारंपरिक तरीका सरल बा: रोटर के दू गो नाइफ-एज सपोर्ट (भा गोल छड़ के जोड़ी) पर टिका दीं, ओकरा आजाद घूमे दीं, आ भारी वाला साइड में काउंटरवेट लगा दीं। जब रोटर अपने आप घूमल बंद क देला, त ओकरा "बैलेंस्ड" मानल जाला। ई तरीका काम करेला स्टैटिक असंतुलन — जहाँ द्रव्यमान के केंद्र घूर्णन अक्ष से हटल होला।
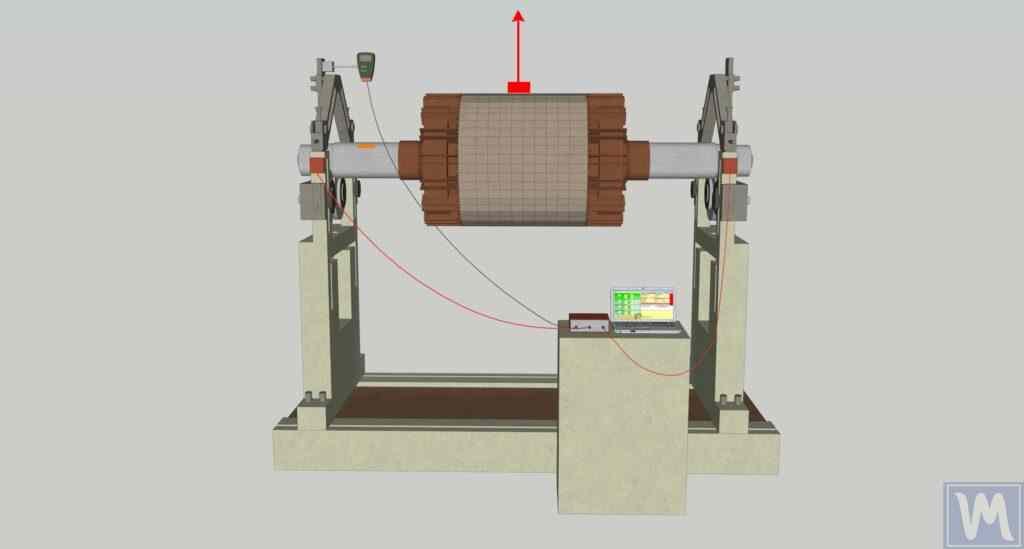
छोट रोटर खातिर (लंबाई व्यास के लगभग 25% से कम), स्टैटिक बैलेंसिंग पर्याप्त हो सकेला। सिंगल-बेल्ट पुली भा ग्राइंडिंग व्हील के सोचीं — वजन वितरण के त्रुटि मूल रूप से एक्के प्लेन में होला।
फ्लेल मोवर ड्रम लंबा होलें। एगो सामान्य PTO मोवर पर 1.5 मीटर ड्रम के लंबाई-से-व्यास अनुपात 3:1 भा एकरा से ज्यादे होला। सोचीं कि ड्रम के एक छोर पर 12 बजे के पोजीशन पर भारी स्पॉट बा, आ दोसरा छोर पर 6 बजे के पोजीशन पर भारी स्पॉट बा। नाइफ-एज सपोर्ट पर, ई दुनो स्पॉट एक-दोसरा के संतुलित क देलें — रोटर सीधा टिकल रहेला आ "बैलेंस्ड" देखाला।
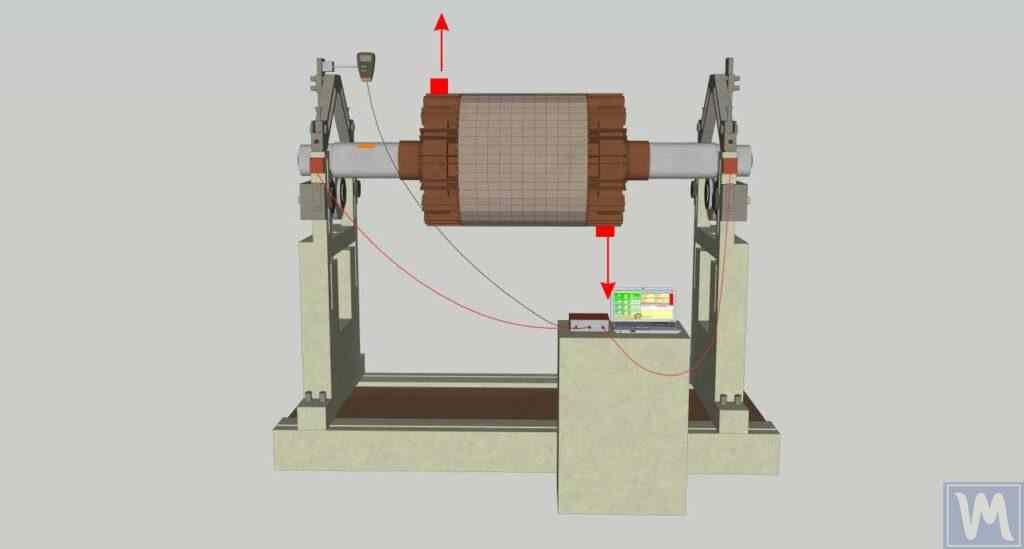
ओहि रोटर के 2,000 RPM पर घुमाईं, त हर भारी स्पॉट अपने-अपने दिशा में बाहर के ओर खींचे वाला केंद्रापसारक बल पैदा करेला। एकर नतीजा होला एगो कपल — एगो मरोड़ बल (कपल) जे रोटर के छोर-से-छोर तक हिला देला। इहे बा डायनामिक असंतुलन, आ जब रोटर स्थिर रहेला त इ अदृश्य रहेला।
मोटा-मोटी नियम: जदि रोटर के लंबाई एकर व्यास के 25% से जादा होखे, त मान लीं कि डायनामिक असंतुलन मौजूद बा आ दू-प्लेन बैलेंसिंग इस्तेमाल करीं। लगभग सभे फ्लेल मोवर ड्रम, फोरेस्ट्री मल्चर ड्रम, आ श्रेडर रोटर खातिर, एकर मतलब बा कि डायनामिक बैलेंसिंग ही एकमात्र असरदार तरीका ह।
काहे शॉप बैलेंसिंग काफी नईखे
कुछ ऑपरेटर अपन रोटर बेंच बैलेंसिंग खातिर मशीन शॉप में भेजे लें। शॉप वाला रोटर के अपन प्रिसिजन बेयरिंग वाला बैलेंसिंग मशीन में लगावे लें आ असंतुलन मापे लें। ऊ लोग वजन जोड़े लें, जांच करे लें, आ वापिस भेज देले लें। रोटर "पूरी तरह से बैलेंस्ड" होके लवटेला।
रउआ ओकरा फेर से लगावेनी। इ अबहिन ले कंपन करेला। काहे?
- अलग-अलग बेयरिंग। शॉप के बैलेंसिंग मशीन में लगभग शून्य क्लियरेंस वाला प्रिसिजन बेयरिंग होला। रउआ के मोवर के बेयरिंग में कामकाजी क्लियरेंस, कुछ घिसाई, आ हो सकेला कि हाउसिंग भी घिसल-चौड़ा हो गइल होखे। रोटर रउआ के मशीन में शॉप के मशीन में स्थित केंद्र से थोड़ा अलग केंद्र पर घूमेला।
- फिट टॉलरेंस। जब रउआ रोटर के वापिस बोल्ट से लगावेनी, त शाफ्ट-टू-बेयरिंग फिट, कीवे अलाइनमेंट, आ पुली भा कपलिंग के पोजीशन शॉप वाला सेटअप जइसन ना हो सकेला। कपलिंग पर सिर्फ 0.01 मिमी के भी विकेंद्रता (eccentricity) असंतुलन पैदा क देला।
- ऑपरेटिंग कंडीशन। लोड के तहत, फ्लेल बाहर के ओर झूले लें आ इनके द्रव्यमान वितरण बदल जाला। ऑपरेटिंग तापमान पर रोटर ट्यूब के थर्मल विस्तार बैलेंस पॉइंट के खिसका देला। PTO शाफ्ट अलाइनमेंट आ ड्राइव बेल्ट के तनाव के असर बेयरिंग लोड पर पड़ेला।
इन-सीटू बैलेंसिंग (रोटर के अपन मशीन में लगल रहते बैलेंस करब) इ सगरी असल-दुनिया के कारक के ध्यान में राखेला। सेंसर लोग ओहि के मापे लें जे बेयरिंग असल ऑपरेटिंग कंडीशन में असल में महसूस करे लें। इहे कारण बा कि इन-सीटू परिणाम आमतौर पर शॉप परिणाम से बेहतर होलें — आ रोटर के मशीन से बाहर निकाले के जरूरत भी ना पड़ेला।
तैयारी: बैलेंसिंग से पहिले के चेकलिस्ट
बैलेंसिंग द्रव्यमान वितरण के ठीक करेला। इ टूटल पुर्जा के ठीक ना कर सकेला। तैयारी में लगावल हर मिनट बाद में दस मिनट के ट्रबलशूटिंग बचावेला।
- रोटर के साफ करीं। सगरी जमल माटी, लिपटल तार, वनस्पति, आ मलबा हटा दीं — बाहर आ भीतर दुनो से (खोखला ड्रम खातिर)। सूखल माटी के सिर्फ 50 ग्राम भी एगो अनचाहा काउंटरवेट के काम करेला।
- बेयरिंग के जांच करीं। हर बेयरिंग के लगे रोटर शाफ्ट पकड़ीं आ ढिलाई खातिर जांच करीं — कवनो रेडियल भा एक्सियल ढिलाई के मतलब बा कि बेयरिंग के पहिले बदले के जरूरत बा। धीरे घुमावे के दौरान घिसाई भा क्लिक के आवाज सुनीं।
- हर फ्लेल आ हैमर के जांच करीं। सगरी मौजूद रहे के चाहीं, आजाद झूले के चाहीं, आ लगभग एके वजन के होखे के चाहीं। अगर कवनो टूटल भा बहुत घिसल बा, त ओकरा आ ओकर विपरीत दिशा वाला साथी के बदल दीं। गायब फ्लेल फ्लेल मोवर में असंतुलन के नंबर-वन कारण बा।
- दरार खातिर निरीक्षण करीं। रोटर ट्यूब, एंड प्लेट, फ्लेल ब्रैकेट, आ फ्रेम वेल्ड के देखीं। दरार वाला रोटर अनियमित कंपन पैदा करेला जेकरा बैलेंस से ठीक ना कइल जा सकेला — केंद्रापसारक लोड के तहत दरार के आकार बदल जाला।
- बेल्ट के तनाव / PTO अलाइनमेंट के जांच करीं। ढीला बेल्ट फिसलेला आ RPM असंगत हो जाला। मिसअलाइन्ड PTO शाफ्ट अइसन कंपन पैदा करेला जे असंतुलन से ना होला। इनके पहिले ठीक करीं।
- सॉफ्ट फुट खातिर जांच करीं। का सगरी माउंटिंग बोल्ट टाइट बाड़ें? का मोवर सीधा टिकल बा? असमान माउंटिंग एगो रेजोनेंस कंडीशन पैदा करेला जे कंपन के बढ़ा देला।
- रोटर के छूए से पहिले इंजन के लॉकआउट/टैगआउट करीं। चाबी निकाल दीं। अगर PTO ब्रेक लागल बा त ओकरा लगा दीं।
- वेल्डिंग, ग्राइंडिंग, भा कवनो टेस्ट रन के दौरान आँख के सुरक्षा पहिनीं।
- टेस्ट रन (रोटर घूमत) के दौरान, सगरी कर्मचारी घूर्णन के प्लेन से दूर रहीं। 2,000 RPM पर ढीला ट्रायल वजन एगो प्रोजेक्टाइल के तरह बा।
- कान के सुरक्षा इस्तेमाल करीं — ऑपरेटिंग RPM पर खुला फ्लेल मोवर ड्रम आसानी से 95 dB से ज्यादे शोर करेला।
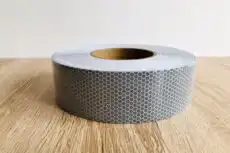
- PTO चालू रहते रोटर वाला जगह में कबो हाथ ना डालीं। जरूरत पड़ला पर रोटर के स्थिर रखके, रस्सी भा छड़ी के इस्तेमाल करके रिफ्लेक्टिव टेप लगाईं।
Balanset-1A के साथ 7-चरण फील्ड बैलेंसिंग प्रक्रिया
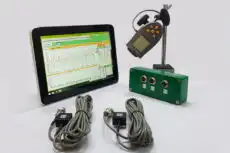
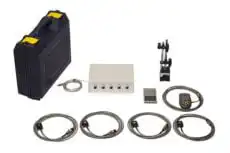
इहे इन्फ्लुएंस कोएफिशिएंट विधि बा, जेकरा Balanset-1A सॉफ्टवेयर ऑटोमेट करेला। रउआ तीन गो मापन रन करब, फेर स्थायी करेक्शन वजन लगावल जाई। सारा त्रिकोणमिति के हिसाब सॉफ्टवेयर खुद संभाल लेला।
पूर्व-निरीक्षण आ तैयारी
ऊपर के चेकलिस्ट पूरा करीं। प्लेन 1 (बेयरिंग 1 के लगे, आमतौर पर ड्राइव एंड) आ प्लेन 2 (बेयरिंग 2 के लगे, फ्री एंड) चिन्हित करीं। इहे जगह पर रउआ ट्रायल वजन आ स्थायी करेक्शन लगाईं।
अपना ट्रायल वजन के एगो सटीक तराजू पर तौलीं। एगो नीक शुरुआती बिंदु बा रोटर सेक्शन मास के 1–3%। 30 किलो के ड्रम खातिर ई 300–900 ग्राम बा। 5 किलो के रोटर सेक्शन खातिर 50–150 ग्राम। मकसद बा कि कंपन एम्प्लीट्यूड में 20–30% के मापे लायक बदलाव आवे।
सेंसर आ टैकोमीटर लगावल
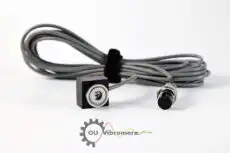
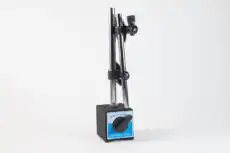
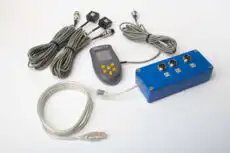
कंपन सेंसर 1 के बेयरिंग हाउसिंग पर प्लेन 1 पर लगाईं, सेंसर 2 के प्लेन 2 पर। मैग्नेटिक बेस के इस्तेमाल करीं आ सेंसर के दिशा सेट करीं रोटर अक्ष के लंबवत (आमतौर पर हॉरिजॉन्टल दिशा सबसे मजबूत सिग्नल देला)। माउंटिंग सतह के साफ करीं — तेल आ पेंट मैग्नेटिक पकड़ के कमजोर कर देला।
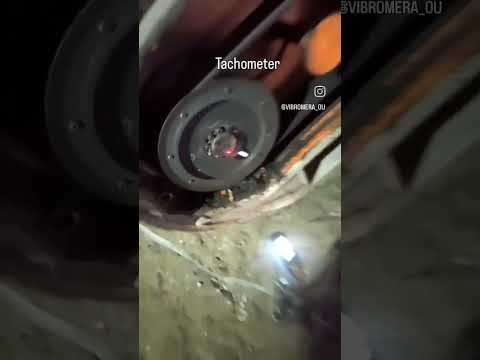
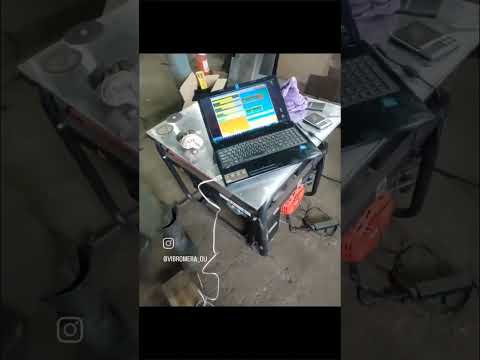
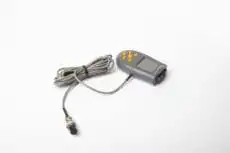
रोटर या पुली पर रिफ्लेक्टिव टेप लगाईं। लेजर टैकोमीटर के ओकर मैग्नेटिक स्टैंड पर लगाईं, अइसे कि लेजर पूरा घूमाव के दौरान टेप पर पड़े। सेंसर के Balanset-1A इनपुट (X1, X2, X3 टैकोमीटर खातिर) से जोड़ीं। लैपटॉप से USB के जरिए जोड़ीं।
रन 0 — शुरुआती कंपन रिकॉर्ड करीं
Balanset सॉफ्टवेयर खोलीं। चुनीं टू-प्लेन बैलेंसिंग मोड। एगो नया रिकॉर्ड बनाईं। रोटर के ऑपरेटिंग RPM पर चालू करीं (आमतौर पर PTO के जरिए 2,000 RPM)। गति स्थिर होखे खातिर 5–10 सेकंड इंतजार करीं। दुनों सेंसर पर बेसलाइन कंपन एम्प्लीट्यूड (mm/s) आ फेज एंगल रिकॉर्ड करीं।
ई वैल्यू नोट करीं — इ रउआ के "पहिले" के आंकड़ा ह। 7 mm/s से जादा कवनो भी चीज गंभीर असंतुलन देखावेला। ISO 10816-3 के हिसाब से 11 mm/s से जादा खतरा वाला जोन में बा।
रन 1 — प्लेन 1 में ट्रायल वजन
रोटर के रोक दीं। सॉफ्टवेयर में ट्रायल वजन के मास (ग्राम) आ रेडियस (mm) दर्ज करीं। ट्रायल वजन के मजबूती से फ्लेल ब्रैकेट पर बोल्ट करीं या ड्रम पर अस्थायी रूप से वेल्ड करीं प्लेन 1। कोणीय स्थिति चिन्हित करीं (रिफ्लेक्टिव टेप के निशान से, घूमाव के दिशा में मापल जाव)।
रोटर चालू करीं। ट्रायल वजन लगावल स्थिति में कंपन रिकॉर्ड करीं। रोटर के रोक दीं। ट्रायल वजन के हटाईं।
जांच करीं: का कंपन एम्प्लीट्यूड या फेज में कम से कम 20% के बदलाव आइल बा? अगर नईखे त भारी ट्रायल वजन के इस्तेमाल कर के ई रन दोहराईं।
रन 2 — प्लेन 2 में ट्रायल वजन
इंस्टॉल करीं उहे ट्रायल वजन पर प्लेन 2 (दूसरा बेयरिंग के लगे)। कोणीय स्थिति चिन्हित करीं। रोटर चलाईं, रीडिंग रिकॉर्ड करीं। रोक दीं। ट्रायल वजन के हटाईं।
एह रन के बाद, सॉफ्टवेयर के जरूरी सारा डेटा मिल जाला — तीन गो कंपन माप (रन 0, रन 1, रन 2) मालूम ट्रायल वजन स्थिति के साथ। ई इन्फ्लुएंस कोएफिशिएंट के गणना कर के सटीक करेक्शन मास तय करेला।
स्थायी करेक्शन वजन लगाईं
सॉफ्टवेयर दू गो परिणाम देखावेला: प्लेन 1 खातिर करेक्शन वजन के मास आ एंगल, आ प्लेन 2 खातिर करेक्शन वजन के मास आ एंगल। गणना कइल मास के मुताबिक स्टील के टुकड़ा काटीं (तराजू के इस्तेमाल करीं — सटीकता जरूरी बा)। अपना रेफरेंस निशान से घूमाव के दिशा में एंगल मापीं।
करेक्शन वजन के गणना कइल स्थिति पर वेल्ड करीं। नीक पेनेट्रेशन वाला वेल्ड इस्तेमाल करीं — ई वेट के PTO के कंपन आ झटका बरसन ले सहे के पड़ी।
सत्यापन आ दस्तावेजीकरण
रोटर के एक बेर आखिरी में चलाईं। सॉफ्टवेयर नया कंपन के मूल से तुलना करेला। लक्ष्य: बढ़िया खातिर 2.8 mm/s से कम (ज़ोन A), नीक खातिर 4.5 mm/s से कम। जदि रेजिड्युअल कंपन बहुत जादा होखे, त सॉफ्टवेयर देला ट्रिम बैलेंस — करेक्शन के फाइन-ट्यून करे खातिर एगो अतिरिक्त रन।
Balanset सॉफ्टवेयर में रिपोर्ट सेव करीं। मशीन पर लगावल लेबल पर बैलेंस के तारीख आ रेसिड्युअल कंपन लिख दीं। ई रउआ के मेंटेनेंस बेसलाइन बन जाई।
पूरा भइल। पूरा प्रक्रिया में आमतौर पर 45–90 मिनट लागेला जब रउआ ई कई बेर कर चुकल बानी। मशीन अब काफी जादे स्मूथ चले के चाहीं — ऑपरेटर अक्सर कहेलें कि ई अलग मशीन जइसन महसूस होला।
फील्ड रिपोर्ट: फॉरेस्ट्री मल्चर, सेंट्रल पुर्तगाल
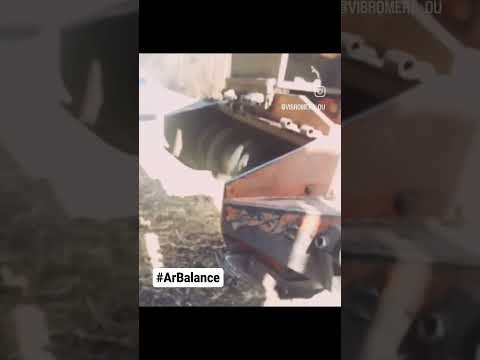
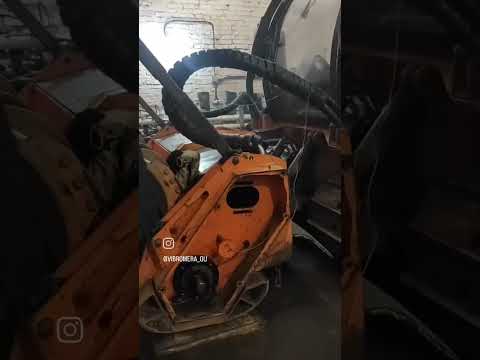
मशीन: 20 टन के एक्सकावेटर पर लगावल हाइड्रॉलिक फॉरेस्ट्री मल्चर। रोटर व्यास 500 mm, लंबाई 1,200 mm, लगभग 380 किलो। 48 गो स्थिर कार्बाइड दांत। हाइड्रॉलिक मोटर के जरिए 1,800 RPM पर चालू।
समस्या: ऑपरेटर तीन महीना से हर 10–14 दिन में मुख्य बेयरिंग बदल रहल रहलें। मल्चर फ्रेम में माउंटिंग पॉइंट पर साफ दरार देखाई दे रहल रहे — पहिले दू बेर वेल्ड कइल जा चुकल रहे। एक्सकावेटर ऑपरेटर केबिन में जादे कंपन के रिपोर्ट कइले रहलें। ठेकेदार के बेयरिंग के लागत आ डाउनटाइम में औसतन €400/हफ्ता के नुकसान हो रहल रहे।
हमनी के निष्कर्ष: ड्रम के एक छोर से दू गो दांत गायब रहे (दबल कंक्रीट से टक्कर)। एगो दांत टूटल आ आंशिक रूप से अलग हो गइल रहे। तीनों दांत बदलले आ खोखल ड्रम के अंदर से सूखल मिट्टी साफ कइले के बाद, शुरुआती कंपन मापल गइल 12.8 mm/s ड्राइव-एंड बेयरिंग पर आ 9.4 mm/s फ्री एंड पर — गहिराह ISO जोन D (खतरनाक) में।
बैलेंसिंग प्रक्रिया: Balanset-1A से दू-प्लेन डायनामिक बैलेंसिंग। ट्रायल वजन: 120 ग्राम के बोल्ट। करेक्शन वजन: प्लेन 1 पर 142° पर 85 ग्राम, प्लेन 2 पर 267° पर 110 ग्राम। ड्रम के एंड प्लेट पर वेल्ड कइल गइल।
नतीजा: रेसिड्युअल कंपन घट के 1.2 mm/s ड्राइव एंड पर आ 1.6 mm/s फ्री एंड पर — पूरी तरह से ज़ोन A में। दांत बदलल समेत कुल काम के समय: 2.5 घंटा। खाली बैलेंसिंग प्रक्रिया: 55 मिनट।
समस्या निवारण: बैलेंसिंग के बाद भी कंपन बा?
रउआ प्रक्रिया के पालन कइनी, करेक्शन वजन लगवनी, आ कंपन में मुश्किल से कवनो बदलाव भइल। उपकरण पर सवाल उठावे से पहिले, ई तीन श्रेणी के व्यवस्थित रूप से जाँच करीं।
1. मैकेनिकल समस्या (सबसे आम)
- घिसल भा खराब बेयरिंग — नया सस्ता बेयरिंग में भी बहुत ढेर आंतरिक क्लियरेंस हो सकेला। इंस्टॉलेशन के बाद हिलडुल के जाँच करीं।
- मुड़ल शाफ्ट — मुड़ल शाफ्ट से 1× RPM कंपन पैदा होला जे असंतुलन (imbalance) निहन लागेला बाकिर वेट जोड़ के ठीक ना हो सकेला। डायल इंडिकेटर से शाफ्ट रनआउट के जाँच करीं: 0.05 mm TIR (कुल इंडिकेटेड रनआउट) से ढेर होखे त ई समस्या हऽ।
- गायब भा असमान फ्लेल — 200 mm रेडियस पर एगो गायब 500 g हथौड़ी से 500 × 0.2 = 100 g·mm के असंतुलन पैदा होला — जे शायद बैलेंसिंग से पहिले पूरा रोटर में मौजूद असंतुलन से भी जादा हो सकेला।
- ड्रम के भीतर मलबा — खोखला रोटर के भीतर फंसल गंदगी, बजरी, भा वनस्पति घूमे के साथ हिलेला, जेकरा से कंपन रीडिंग गड़बड़ आ अनियमित हो जाला।
- टूटल फ्रेम भा माउंटिंग — दरार से मशीन के कठोरता बदल जाला आ रेजोनेंस पैदा हो सकेला। फ्रेम के अलग-अलग जगह दबाके कंपन के टोन में बदलाव सुनीं।
- कहीं भी ढीला बोल्ट — मोवर, थ्री-पॉइंट हिच, आ PTO कनेक्शन पर हर फास्टनर के जाँच करीं।
2. बैलेंसिंग के दौरान के परिस्थिति
- रेजोनेंस — अगर ऑपरेटिंग RPM मशीन के प्राकृतिक फ्रीक्वेंसी (स्ट्रक्चरल रेजोनेंस) से मेल खा जाला, त एकदम बैलेंस्ड रोटर से भी बहुत ढेर कंपन पैदा हो सकेला। संभव होखे त थोड़ा अलग RPM (±10%) पर बैलेंसिंग करीं।
- अस्थिर RPM — तीनों रन में ट्रैक्टर इंजन के गति स्थिर रहे के चाहीं। अगर PTO स्पीड 5% से जादे बदलेला, त फेज डेटा भरोसेमंद ना रहे।
- रन के बीच में कुछ बदल गइल — सेंसर हिल गइल, ट्रैक्टर हिलल, फ्लेल गिर गइल, बेल्ट स्लिप भइल। अगर कवनो मापन के स्थिति बदलल त Run 0 से फेर से शुरू करीं।
3. बैलेंसिंग प्रक्रिया के गलती
- ट्रायल वेट बहुत हल्का बा — अगर Run 0 आ Run 1 के बीच कंपन में बदलाव 20% से कम बा, त सॉफ्टवेयर के गणना के सटीकता घट जाला। भारी ट्रायल वजन के इस्तेमाल करीं।
- ट्रायल वजन हटावल भुला गइल — स्थायी करेक्शन लगावे से पहिले, ई पक्का करीं कि ट्रायल वजन हटावल गइल बा। ई सबसे आम गलती हऽ।
- गलत तरीका से नापल गइल कोण — कोण के माप रिफ्लेक्टिव टेप के निशान से घूर्णन के दिशा में करे के चाहीं। उल्टा दिशा में मापल जाए पर वजन 180° हट जाला।
- टैकोमीटर के गलत संरेखण — अगर रन के बीच लेजर हिल गइल त फेज रीडिंग गलत हो जाला। एकरा के मजबूती से सुरक्षित करीं।
- सूरज के रोशनी के हस्तक्षेप — ऑप्टिकल टैकोमीटर सीधा धूप में ट्रिगर मिस कर सकेला। सेंसर के छांव में राखीं।
- गलत त्रिज्या पर लगावल गइल करेक्शन वजन — सॉफ्टवेयर एगो खास त्रिज्या खातिर गणना करेला। अगर रउआ वजन के अलग त्रिज्या पर वेल्ड करब, त प्रभावी करेक्शन ओही अनुपात में बदल जाई।
अक्सर पूछल जाए वाला सवाल
का हम रोटर के मोवर से निकालले बिना बैलेंस कर सकीलें?
हँ — आ ई सबसे पसंदीदा तरीका हऽ। इन-सीटू (ऑन-साइट) बैलेंसिंग के मतलब बा कि रोटर मशीन में ही रहेला। रउआ बेयरिंग हाउसिंग पर सेंसर लगावेनी, PTO के जरिए रोटर के चलावेनी, आ Balanset-1A करेक्शन के गणना करेला। नतीजा अक्सर शॉप बैलेंसिंग से बेहतर होला काहें से कि ई असली बेयरिंग क्लियरेंस, हाउसिंग अलाइनमेंट, आ ऑपरेटिंग लोड के ध्यान में राखेला। ज्यादातर फील्ड काम में 45–90 मिनट लागेला।
हमरा मोवर के कवन ISO 1940 बैलेंस ग्रेड चाहीं?
ज्यादातर फ्लेल मोवर आ फॉरेस्ट्री मल्चर एह श्रेणी में आवेला ग्रेड G16 (सामान्य कृषि मशीनरी)। ऊँच-RPM वाला वर्ज मोवर आ प्रिसिजन श्रेडर के फायदा हो सकेला G6.3। Balanset-1A सॉफ्टवेयर रउआ रोटर के मास आ RPM के आधार पर ग्राम में सटीक अनुमेय असंतुलन के गणना कर देला — रउआ के मैनुअल रूप से टेबल देखे के जरूरत नइखे।
रोटर के कतना बार फेर से बैलेंस करे के चाहीं?
ई रउआ के काम करे के माहौल पर निर्भर करेला। फॉरेस्ट्री आ जमीन साफ करे के काम में (पत्थर, दबल मलबा, ऊँचा-प्रभाव वाला काम), बैलेंस के जाँच करीं हर 100–200 ऑपरेटिंग घंटा भा जब भी रउआ दांत बदलीं। हल्का काम वाला चरागाह मोइंग में, हर सीजन एक बार आमतौर पर काफी होला। फ्लेल, बेयरिंग बदले भा रोटर में कवनो यांत्रिक बदलाव करे के बाद हमेशा फेर से बैलेंस करीं।
शॉप से रोटर बैलेंस भइले के बाद भी हमार मोवर काहें हिलत बा?
शॉप रोटर के आपन मशीन में, आपन प्रिसिजन बेयरिंग पर बैलेंस कइलस — रउआ वाला पर ना। जब रउआ रोटर के फेर से इंस्टॉल करेनी, त बेयरिंग फिट, हाउसिंग घिसाव, कीवे अलाइनमेंट, आ PTO रनआउट के अंतर से असंतुलन फेर से आ जाला, जे बेंच पर ना रहे। रीइंस्टॉलेशन के बाद इन-सीटू बैलेंसिंग आमतौर पर कंपन के आउरो घटा देला, काहें से कि ई असली ऑपरेटिंग माहौल के हर चीज के हिसाब से करेक्शन करेला।
का ऑपरेटिंग RPM पर ट्रायल वजन के इस्तेमाल करल सुरक्षित बा?
हँ, जब ठीक से सुरक्षित कइल जाव। ट्रायल वजन के जरूर बोल्ट भा वेल्ड कइल जाए — कबो टेप से चिपकावल भा तार से बान्हल ना जाव। एकर वजन रोटर सेक्शन मास के 1–3% राखीं। Balanset-1A हर रन के दौरान लाइव कंपन देखावेला, जेकरा से रउआ मॉनिटर कर सकीलें कि ट्रायल वजन स्थिति के बेहतर बनावता कि खराब, आ जरूरत पड़ला पर तुरंत रोक सकीलें। रन के दौरान सभ कर्मचारी के रोटेशन प्लेन से दूर रहे के चाहीं।
का Balanset-1A इस्तेमाल करे खातिर विशेष प्रशिक्षण के जरूरत बा?
कवनो औपचारिक प्रमाणीकरण के जरूरत नइखे। सॉफ्टवेयर रउआ के हर स्टेप में मार्गदर्शन देला — सेंसर लगाईं, रोटर चलाईं, ट्रायल वजन लगाईं, दोबारा चलाईं, करेक्शन इंस्टॉल करीं। ज्यादातर ऑपरेटर 2–3 प्रैक्टिस जॉब के बाद कॉन्फिडेंट महसूस करेलें। Vibromera देला वीडियो ट्यूटोरियल, एगो विस्तृत मैनुअल, आ WhatsApp के जरिये सीधा तकनीकी सहायता। डिवाइस सब गणना खुद संभाल लेला — रउआ बस प्रॉम्प्ट फॉलो करीं आ जहाँ बतावल जाए ओहिजा वेल्ड करीं।
रउआ के मोवर के हिले के जरूरत नइखे
एगो असंतुलित रोटर लगातार नुकसान के स्रोत होला — बेयरिंग, वेल्ड, बोल्ट, ट्रैक्टर, आ ऑपरेटर खातिर। बाकिर ई एगो सुलझावे लायक समस्या बा। सही तैयारी आ एगो पोर्टेबल बैलेंसर जइसे कि Balanset-1A, रउआ मशीन के ले जा सकीलें 12.8 mm/s कंपन से घटा के 1.2 mm/s तक एक घंटा से कम में, सीधे फील्ड में, रोटर के हटवले बिना।
एक भा दू गो बेयरिंग फेलियर रोके के बाद ई निवेश खुद के भरपाई कर लेला। असली रिटर्न ओकरा बाद के महीनन के परेशानी-मुक्त संचालन होला — रोज-रोज बेयरिंग बदले के जरूरत नइखे, फ्रेम फाटल नइखे, केबिन पैनल खड़खड़ात नइखे।
रोटर के बैलेंस करीं। समस्या के जड़ से ठीक करीं। बाकी सब खुद ठीक हो जाई।
एह पन्ना पर बताइल गइल प्रक्रिया सभ के Vibromera टीम द्वारा Balanset-1A—एगो पोर्टेबल ड्युअल-चैनल बैलेंसर आ कंपन विश्लेषक—के इस्तेमाल से, साइट पर रोटर बैलेंसिंग खातिर विकसित कइल गइल आ फील्ड में टेस्ट कइल गइल।
Nikolai Shelkovenko
Nikolai Shelkovenko कंपन विश्लेषण के इंजीनियर हईं आ Vibromera के संस्थापक आ मुख्य कार्यकारी अधिकारी हईं। 15 साल से भी ढेर समय से ऊ घूमे वाला उपकरण के टेस्ट बेंच पर ना, बलुक मौका पर ही संतुलित करत आ रहल बानी: मल्चर, औद्योगिक पंखा, क्रशर, सेंट्रीफ्यूज, शाफ्ट आ स्पिंडल। एही काम से Balanset उपकरण निकलल — इनका के अइसन औजार के रूप में बनावल गइल जेके विशेषज्ञ मशीन तक ले जाके मौका पर अकेले इस्तेमाल कर सके, ना कि प्रयोगशाला के उपकरण के रूप में। Vibromera के स्थापना 2017 में भइल आ 2023 से ई पुर्तगाल के पोर्तो शहर में बा। Balanset श्रृंखला के विकास, असेंबली आ सहायता सब इहँवें होला। प्रमुख उपकरण Balanset-1A ह — एक आ दू तल में संतुलन आ कंपन डायग्नोस्टिक्स खातिर एगो पोर्टेबल एनालाइज़र। Nikolai खुद ग्राहक सहायता में, कठिन संतुलन के मामिला सुलझावे में आ सॉफ्टवेयर के विकास में शामिल रहेलन। ऊ दुनिया भर के ग्राहकन के साथ, कवनो भाषा में काम करेलन।


0 टिप्पणी