रोटर बैलेंसिंग में ट्रायल वेट के समझल







A ट्रायल वेट — जेकरा कबो-कबो टेस्ट वेट भा कैलिब्रेशन वेट भी कहल जाला — ई एगो जाना-मानल मास ह जे अस्थायी रूप से एगो रोटर पर एगो सटीक रूप से परिभाषित कोणीय स्थान पर, ई बैलेंसिंग प्रक्रिया के दौरान। एकर काम ह जानबूझ के एगो जाना-मानल, नियंत्रित मात्रा में अनबैलेंस पेश करे के, ताकि विश्लेषक देख सके कि रोटर कइसे प्रतिक्रिया देला। ओह मापल गइल प्रतिक्रिया के इस्तेमाल तब सही करेक्शन वेट के गणना करे खातिर कइल जाला जे रोटर के मूल असंतुलन (अनबैलेंस) के रद्द करे खातिर जरूरी बा। ट्रायल वेट प्रभाव गुणांक विधि, सबसे ढेर इस्तेमाल होखे वाला तकनीक के खातिर, फील्ड बैलेंसिंग घूमे वाला मशीनरी के।
1. ट्रायल वेट के जरूरत काहे बा
मैदान में हमनी के रोटर के मास वितरण, बेयरिंग स्टिफनेस, डैम्पिंग, भा फाउंडेशन के लचीलापन आसानी से नइखे मापे सकत। एह सब के मॉडल करे के कोशिश करे के बजाय, ट्रायल-वेट तरीका पूरा मशीन के एगो “ब्लैक बॉक्स” मान के एकर डायनेमिक व्यवहार के सीधे मापेला। एगो जाना-मानल इनपुट — ट्रायल मास — एगो मापे लायक आउटपुट पैदा करेला, आ ओह इनपुट-आउटपुट संबंध में ही सारा गणित समाहित बा। एह अनुभवजन्य तरीका के फायदा बहुत बा:
- सटीक सिस्टम लक्षण वर्णन: ई टेस्ट हर वास्तविक दुनिया के कारक के कैप्चर करेला जे वाइब्रेशन प्रतिक्रिया के आकार देला — बेयरिंग स्टिफनेस, फाउंडेशन लचीलापन, कपलिंग इफेक्ट, आ वायुगतिकीय बल — बिना ओह में से कवनो के पहिले से जाने के जरूरत के।
- सटीक सुधार: में होखे वाला बदलाव के मापला से एम्प्लीट्यूड आ फेज़ जे एगो जाना-मानल मास के चलते होला, इंस्ट्रूमेंट जरूरी सुधार के उच्च सटीकता से गणना करेला।
- पहिले से कवनो जानकारी के जरूरत नईखे: ई तरीका में न त कवनो ड्राइंग, न स्पेसिफिकेशन, आ न ही कवनो सैद्धांतिक रोटर मॉडल के जरूरत बा।
- असली संचालन के स्थिति: ट्रायल रन मशीन के असली गति, तापमान, आ लोड पर कइल जाला, ताकि सुधार रोटर के असली चलन खातिर मान्य होखे।
2. सही ट्रायल वेट के चुनाव
सही ट्रायल मास के चुनाव भरोसेमंद परिणाम खातिर बहुत जरूरी बा। ई एतना बड़ होखे के चाहीं कि वाइब्रेशन में साफ मापे लायक बदलाव आवे, फिर भी एतना छोट होखे कि कबो असुरक्षित हालात या प्रोटेक्शन सिस्टम ट्रिप ना करे। बहुत छोट वेट से प्रतिक्रिया शोर में गुम हो जाला; बहुत बड़ वेट से मशीन के खतरा हो सकेला।
सामान्य दिशानिर्देश
- मोटा-मोटी नियम: ओह ट्रायल वेट के लक्ष्य राखीं जे वाइब्रेशन वेक्टर के शुरुआती रीडिंग के लगभग 25–50% तक शिफ्ट क देव — जे एम्प्लीट्यूड आ फेज दुनो में बदलाव के साफ, भरोसेमंद माप खातिर काफी होखे।
- शुरुआती अनुमान: एगो अपरिचित रोटर खातिर, रोटर के वजन के लगभग 1–5% के शुरुआती मास, बैलेंसिंग रेडियस पर राखल गइल, एगो समझदार पहिला अनुमान ह। ढेरी आधुनिक बैलेंसिंग इंस्ट्रूमेंट में शुरुआती वाइब्रेशन स्तर के आधार पर एगो ट्रायल-वेट एस्टीमेटर होला।
- गणना कइल तरीका: एगो आम कार्यशील सूत्र ह Mt = Mr × Ksupp × Kvib / (Rt × (N/100)²), जहाँ Mt ट्रायल मास ह, Mr रोटर मास, Ksupp एगो सपोर्ट-स्टिफनेस गुणांक (आमतौर पर 1–5), Kvib एगो वाइब्रेशन-स्तर गुणांक, Rt इंस्टॉलेशन रेडियस ह, आ N गति ह rpm में। ई संबंध एगो महत्वपूर्ण भौतिक सत्य के दर्शावेला: काहेकी केन्द्रापसारक बल (सेंट्रीफ्यूगल फोर्स) गति के वर्ग के साथे बढ़ेला, एगो तेज रोटर के ओही मास के धीमा रोटर से बहुत छोट ट्रायल वेट के जरूरत पड़ेला।
- सुरक्षा पहिले: कबो अइसन बड़ ट्रायल वेट मत लगाईं जे वाइब्रेशन के सुरक्षित सीमा से आगे धक्का देव।
- सुरक्षित जुड़ाव: वेट के बोल्ट, क्लैंप, भा चुंबकीय रूप से लगाईं ताकि ई गति में उड़ के ना निकले। पुट्टी भा मॉडलिंग क्ले जल्दी ट्रायल खातिर सुविधाजनक बा बाकी एकरा मजबूती से दबावल जाए के चाहीं आ, आदर्श रूप से, यांत्रिक रूप से भी सहारा देवे के चाहीं।
रोटर मास, रेडियस, आ गति के सीधे एगो सुझाइल मास में बदले खातिर, हमार ट्रायल वेट कैलकुलेटर गणना के स्वचालित करेला आ एह पहिला, निर्णायक कदम से अंदाजा लगावे के काम हटा देला।
3. ट्रायल वेट के इस्तेमाल कइसे होला: प्रक्रिया
ट्रायल-वेट तरीका एगो व्यवस्थित क्रम के पालन करेला जे आधुनिक फील्ड बैलेंसिंग के केंद्र में बा:
- प्रारंभिक रन: मशीन के सामान्य गति पर चलाईं आ शुरुआती वाइब्रेशन वेक्टर — एम्प्लीट्यूड आ फेज एक साथ — रिकॉर्ड करीं। ई रोटर के मूल असंतुलन के प्रतिक्रिया ह, जे टेस्ट रन.
- ट्रायल वेट लगाईं: मशीन के बंद करीं आ जाना-मानल मास के एगो रिकॉर्ड कइल कोणीय स्थिति पर लगाईं — आमतौर पर 0° चिन्हित भा कीफेजर निशान — चुनल गइल पर करेक्शन प्लेन.
- ट्रायल रन: फेर से शुरू करीं आ ओही गति पर चलाईं, फेर नया वाइब्रेशन वेक्टर मापीं आ रिकॉर्ड करीं। ई रीडिंग मूल असंतुलन आ ट्रायल वेट के प्रभाव के वेक्टर योग ह।
- इन्फ्लुएंस कोएफिशिएंट के कैलकुलेट करीं: इंस्ट्रूमेंट करेला एगो वेक्टर घटाव ताकि खाली ट्रायल वेट के चलते भइल रेस्पॉन्स के आइसोलेट कइल जा सके, फिर ओह वाइब्रेशन बदलाव के ट्रायल मास से अनुपात के रूप में इन्फ्लुएंस कोएफिशिएंट बनावल जाला।
- करेक्शन वेट के कैलकुलेट करीं: इन्फ्लुएंस कोएफिशिएंट से सॉफ्टवेयर स्थायी करेक्शन वेट के सही मास आ एंगल के गणना करेला, जे मूल अनबैलेंस के रद्द क देला।
- इंस्टॉल आ जांच करीं: ट्रायल वेट के हटाईं, कैलकुलेट कइल करेक्शन के फिट करीं, आ ई पुष्टि करे खातिर एगो फाइनल चेक चलाईं कि रेजिड्यूअल अनबैलेंस स्वीकार्य स्तर तक घट गइल बा।
4. व्यावहारिक फील्ड बैलेंसिंग में ट्रायल वेट
पोर्टेबल इंस्ट्रूमेंट पर ट्रायल-वेट रन ऊ स्टेप हवे जे असेंबल कइल मशीन पर बैलेंसिंग के संभव बनावे ला। ई Balanset-1A ई वर्कफ्लो के सीधे गाइड करे ला: मशीन के अपने बेयरिंग में ऑपरेटिंग स्पीड पर काम करत, ई शुरुआती रन में 1× एम्प्लिट्यूड आ फेज कैप्चर करे ला, फिर ट्रायल वेट फिट कइल के साथ दुबारा, आ इन्फ्लुएंस कोएफिशिएंट के स्वचालित रूप से गणना करे ला। एकरा बाद सॉफ्टवेयर करेक्शन वेट के मास आ एंगल वापस करे ला आ फाइनल रन पर परिणाम के सत्यापित करे ला — ई सब बिना बैलेंसिंग मशीन के आ बिना रोटर के हटवले। जेह मशीन में दू प्लेन में करेक्शन के जरूरत होला, ओहिजा भी इहे लॉजिक ट्रायल रन के सीक्वेंस तक बढ़ जाला, हर प्लेन खातिर एगो वेट।
5. व्यावहारिक विचार आ बेस्ट प्रैक्टिस
विश्वसनीय परिणाम कुछ अनुशासन पर निर्भर करेला जेकरा के अनुभवी बैलेंसर बिना चूक के पालन करेलें:
- सटीक एंगुलर पोजीशनिंग: ट्रायल वेट के एंगल के सटीक रूप से रिकॉर्ड करीं। रिकॉर्ड कइल पोजीशन में कुछ डिग्री के गलती भी सीधे गलत करेक्शन कैलकुलेशन में चल जाला।
- सुसंगत रेडियल प्लेसमेंट: जहाँ तक संभव होखे, ट्रायल वेट के ओही रेडियस पर राखीं जहाँ करेक्शन वेट रहे वाला बा। एहसे गणित आसान रहेला आ सटीकता बढ़े ला।
- दोहरावे लायक स्थिति: शुरुआती रन आ हर ट्रायल रन में एके जइसन स्पीड, तापमान, आ लोड होखे के चाहीं। असंगत स्थिति ओह तुलना के बिगाड़ देला जेह पर पूरा तरीका निर्भर करेला।
- मल्टीपल प्लेन: खातिर टू-प्लेन भा मल्टी-प्लेन बैलेंसिंग, कई ट्रायल वेट के अपेक्षा करीं, जे अलग-अलग रन में अलग-अलग करेक्शन प्लेन पर लगावल जालें, हर एक रोटर के क्रॉस-कपल्ड रेस्पॉन्स के एगो हिस्सा के दर्शावे ला।
ट्रायल-वेट तरीका में एगो अतिरिक्त मशीन रन के खर्च होला, बाकी एकरा बदले ई ओह सटीकता आ दोहरावे लायकपन देला जे प्रोफेशनल काम खातिर जरूरी होला। ई इन-सीटू डायनामिक बैलेंसिंग, आ ट्रायल वेट के चुने आ राखे के अच्छा समझ ऊ सभसे कीमती व्यावहारिक कौशल में से एगो हवे जेकरा एगो बैलेंसिंग टेक्नीशियन विकसित क सकेला।
सॉफ्टवेयर के पहिला ट्रायल वेट राखे दिहल
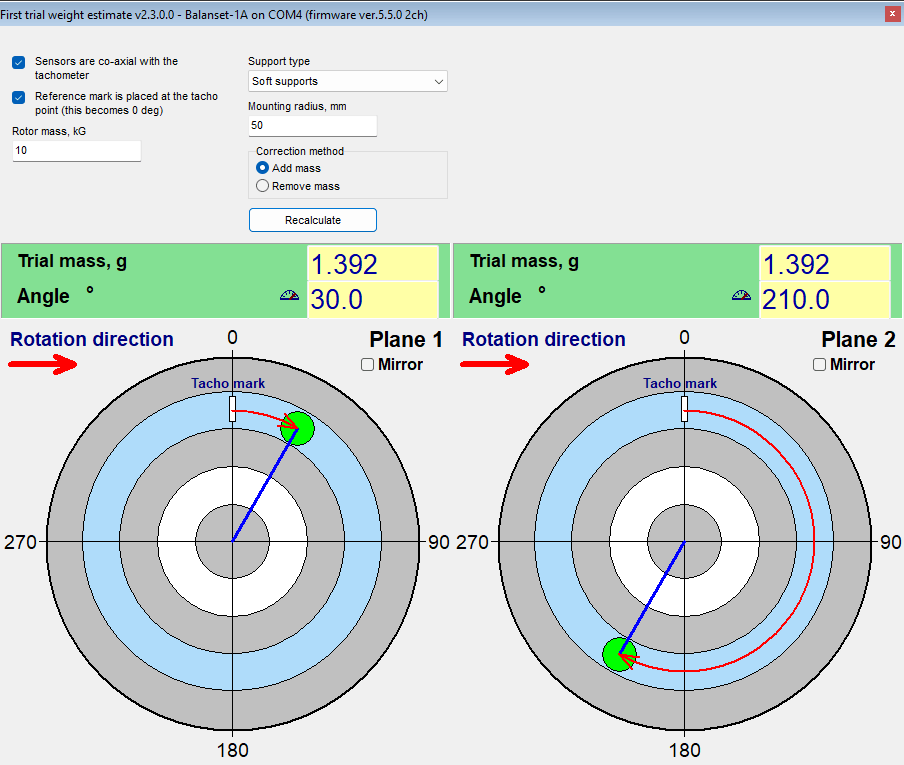
Balanset सॉफ्टवेयर में ऊपर बतावल समस्या खातिर एगो छोट एस्टिमेटर बा: पहिला ट्रायल वेट कहाँ राखल जाव कि ऊ लाइट स्पॉट के लगे गिरे आ पहिला रन से वाइब्रेशन कम करे — जब वेट वेल्ड कइल जाला आ फेर से जगह बदलल मुश्किल होखे त काम के। ई बैलेंसिंग फॉर्म से खुलेला (“Menu” → “First trial weight estimate”) आ कवनो वेट लगावे से पहिले Run 0 डेटा से काम करेला।
विंडो में खुद छपल दू गो शर्त पूरा होखे के चाहीं ताकि एंगल के कुछ मतलब होखे: सेंसर टैकोमीटर के साथे कोएक्सियल माउंट बा, आ रोटर पर ओह जगह एगो रेफरेंस मार्क लगावल जाला जहाँ टैकोमीटर ट्रिगर करेला — ऊ मार्क 0° बन जाला। एकरा बाद रोटर मास, सपोर्ट टाइप (रिजिड भा सॉफ्ट), माउंटिंग रेडियस, आ मास जोड़ल जाई भा हटावल जाई ई डालीं — हटावल सिफारिश के 180° घुमा देला — आ “Recalculate” दबाईं।
हर करेक्शन प्लेन खातिर विंडो टैको मार्क से नापल इंस्टॉलेशन एंगल आ ग्राम में एगो अनुमानित मास देला, जवन पोलर डायग्राम पर बनल रहेला। लाइट स्पॉट के जगह Run 0 फेज से तय होला जवना के सपोर्ट के फेज लैग खातिर सही कइल जाला (रिजिड सपोर्ट खातिर 0°, सॉफ्ट खातिर 180°), आ मास सेंट्रीफ्यूगल रूल से साइज होला — वेट के बल रोटर वेट के लगभग 7% — भा, सॉफ्ट सपोर्ट पर, वाइब्रेशन एम्प्लीट्यूड से, जवन भी छोट होखे। ई जानबूझ के अनुमान बा: एकर काम रोटर के सही आधा पर पहुँचल बा, आ सटीक करेक्शन बाद में सामान्य ट्रायल-रन तरीका से निकालल जाला।