मुख्य पन्ना → शब्दावली → डायनामिक बैलेंसिंग
डायनामिक बैलेंसिंग (टू-प्लेन बैलेंसिंग) के व्याख्या
दू प्लेन में रोटर के अनबैलेंस सुधारे खातिर एगो व्यावहारिक गाइड: कब एक प्लेन काफी ना होला, इन्फ्लुएंस-कोएफिशिएंट मेथड कइसे काम करेला, करेक्शन कोण कइसे गिनल जाला, आ कवन टॉलरेंस के लक्ष्य राखल जाय। सैकड़न के फील्ड अनुभव पर आधारित Balanset-1A यूजर — मल्चर ड्रम से लेके 24-टन रोटर तक।







1. परिभाषा: डायनामिक बैलेंसिंग का ह?
डायनामिक बैलेंसिंग सुधारे खातिर एगो प्रक्रिया ह अनबैलेंस रोटर में कम से कम दू अलग-अलग प्लेन एकर लंबाई में। ई तब इस्तेमाल होला जब एक प्लेन में करेक्शन काफी ना होखे, काहेंकी रोटर में एकसाथ हो सकेला स्टैटिक (फोर्स) अनबैलेंस आ कपल अनबैलेंस.
Vibromera जइसन पोर्टेबल टू-प्लेन इंस्ट्रूमेंट Balanset-1A ई प्रक्रिया फील्ड में करीं, वाइब्रेशन मापत आ फेज़ हर बेयरिंग पर आ एह से करेक्शन मास गिन के प्रभाव गुणांक विधि.
डायनामिक बैलेंसिंग मशीन आ इक्विपमेंट
फील्ड वर्क खातिर स्थिर स्टैंड के बजाय पोर्टेबल डायनामिक बैलेंसिंग मशीन के जरूरत होला: Balanset-1A एगो टू-चैनल पोर्टेबल डायनामिक बैलेंसर ह जेह में FFT स्पेक्ट्रम बा जे साइट पर ही दू प्लेन में अनबैलेंस सुधारेला — रोटर के अपना बेयरिंग में, एलाइनमेंट, बेयरिंग प्रीलोड आ फाउंडेशन के असर सहित। पूरा उदाहरण खातिर देखीं फील्ड में ड्राइवशाफ्ट बैलेंसिंग.
2. स्टैटिक बनाम डायनामिक अनबैलेंस: मुख्य फरक
डायनामिक बैलेंसिंग समझे खातिर, अनबैलेंस के दू मुख्य रूप में फरक समझल जरूरी बा।
- स्टैटिक अनबैलेंस: रोटर के मास के केंद्र ओकर घूर्णन अक्ष से हटल होला। इ एगो “भारी जगह” जइसन बेहेव करेला: खुला सपोर्ट पर रुकल रोटर अपने आप भारी साइड नीचे क के लोट जाई। एकरा एक प्लेन में एक वेट से ठीक कइल जा सकेला (स्थैतिक बैलेंसिंग, जेकरा सिंगल-प्लेन बैलेंसिंग).
- डायनामिक अनबैलेंस: भारी जगह रोटर के अलग-अलग छोर आ अलग-अलग साइड पर होला। स्थिर हालत में अइसन रोटर पूरा तरह बैलेंस्ड लाग सकेला — रोटर के 90° घुमावे पर दुनो भारी जगह एक-दूसरा के बैलेंस करत लागेला। बाकिर घूर्णन के दौरान हर भारी जगह अपना दिशा में खींचेला: दुनो मास मिलके एगो घुमावे वाला बल, भा “कपल”, बनावेला, जेकरा से रोटर छोर से छोर तक डगमगाहट। कपल अनबैलेंस खाली घूर्णन के दौरान पता लगावल जा सके आ खाली दू अलग-अलग प्लेन में वेट लगा के विरोधी कपल बना के सुधारल जा सकेला।
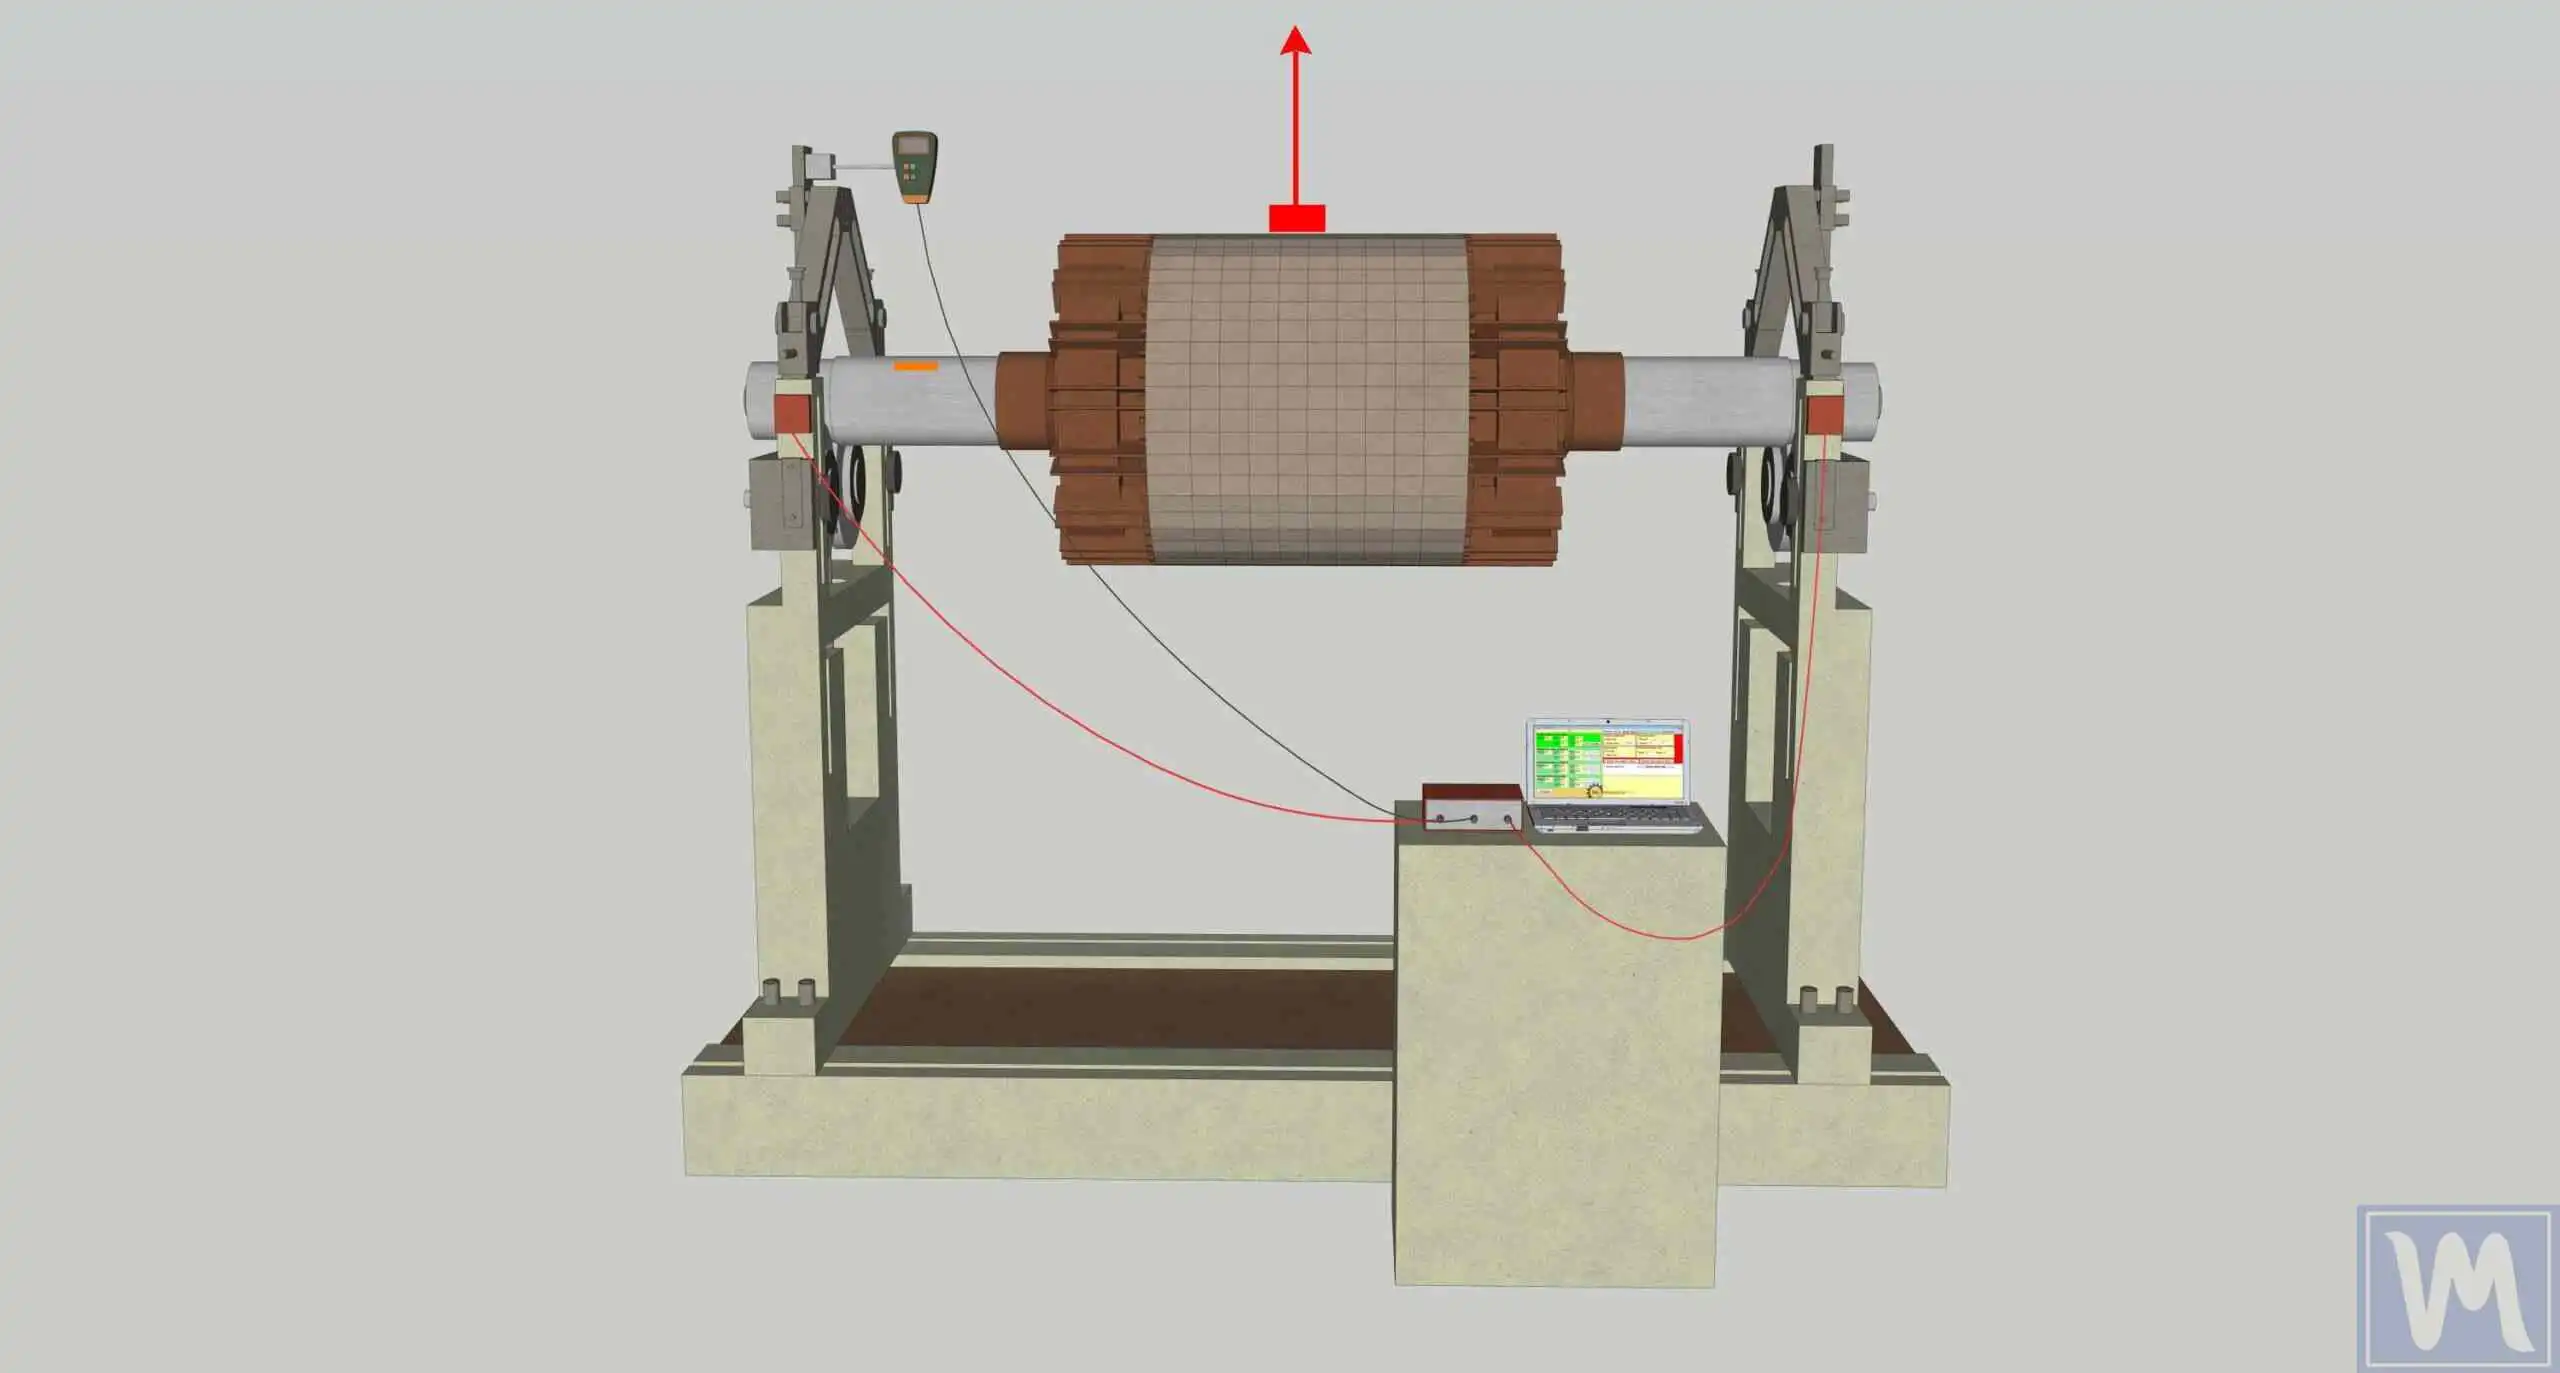
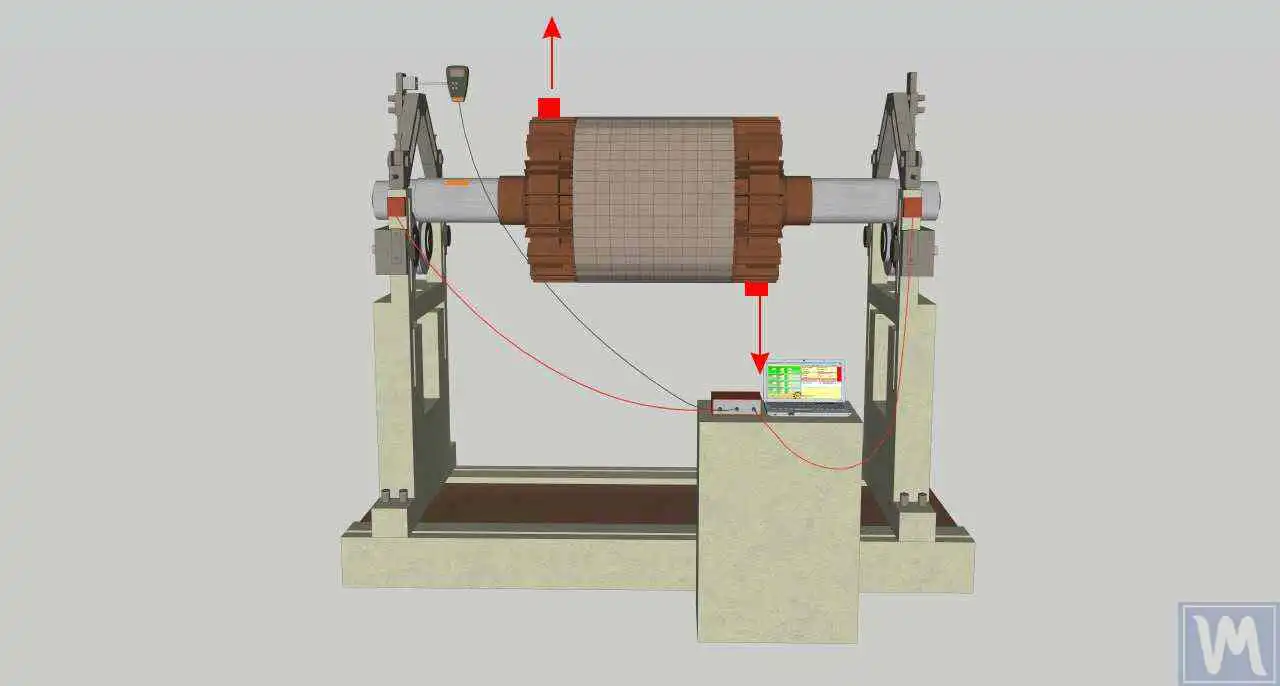
| स्थैतिक अनबैलेंस (Static unbalance) | डायनेमिक अनबैलेंस | |
|---|---|---|
| स्थिर हालत में पता लगावल जा सकेला? | हँ — रोटर खुला सपोर्ट पर भारी साइड नीचे क के लोटेला | ना — सिर्फ घूर्णन के दौरान देखाला |
| रोटर के बर्ताव | दुनो सपोर्ट पर “एके फेज” में वाइब्रेट करेला | डगमगाहट: सपोर्ट अलग-अलग फेज में वाइब्रेट करेला |
| सुधार | 1 वेट, 1 प्लेन | 2 प्लेन में वेट, एक साथे गणना कइल गइल |
| सामान्य रोटर | संकीर्ण डिस्क, पुली, संकीर्ण इंपेलर | मल्चर ड्रम, लमहर शाफ्ट, कंबाइन रोटर, 3000+ rpm पर पंखा |
3. एक प्लेन कि दू? एगो व्यावहारिक नियम
ISO 21940-11 के सामान्य नियम: अगर रोटर चौड़ाई ओकर व्यास के आधा से कम बा (अनुपात ~1:2; फील्ड व्यवहार में सपोर्ट टीम 1:3 के सलाह देला), सिंगल-प्लेन करेक्शन आमतौर पर काफी होला। लमहर रोटर के दू प्लेन के जरूरत पड़ेला, काहे कि रोटर के दुनो छोर पर अनबैलेंस एक-दूसरा के प्रभावित करेला: प्लेन 1 में जोड़ल वेट दुनो सपोर्ट पर वाइब्रेशन बदल देला। एही से टू-प्लेन इंस्ट्रूमेंट दुनो चैनल मापेला एक साथे (सेंसर X1 आ X2) आ दुनो करेक्शन वेट के एक साथे हल करेला, हर छोर के अलग सिंगल-प्लेन काम मान के ना।
4. करेक्शन प्लेन आ सेंसर प्लेसमेंट
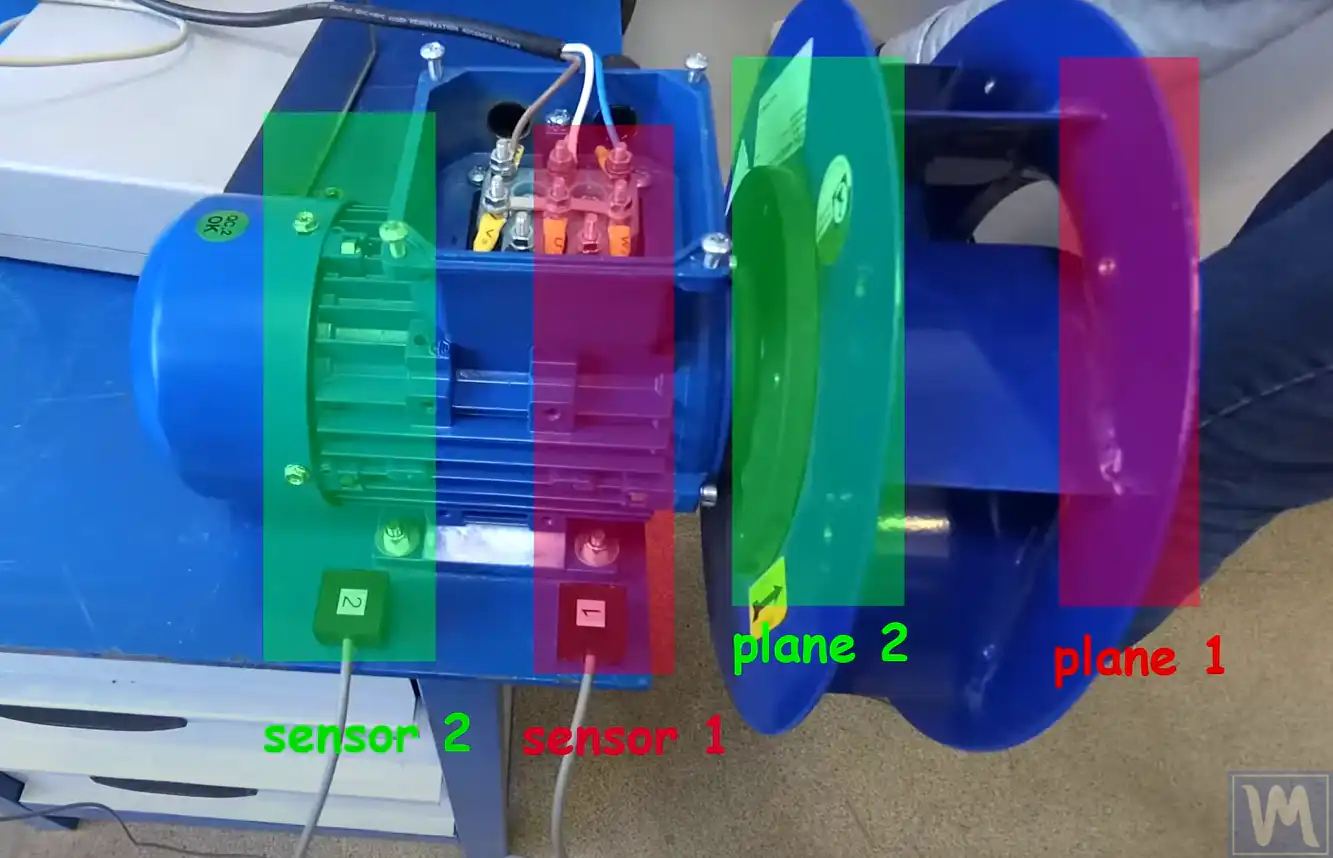
दू-प्लेन बैलेंसिंग तीन चीज पर आधारित बा:
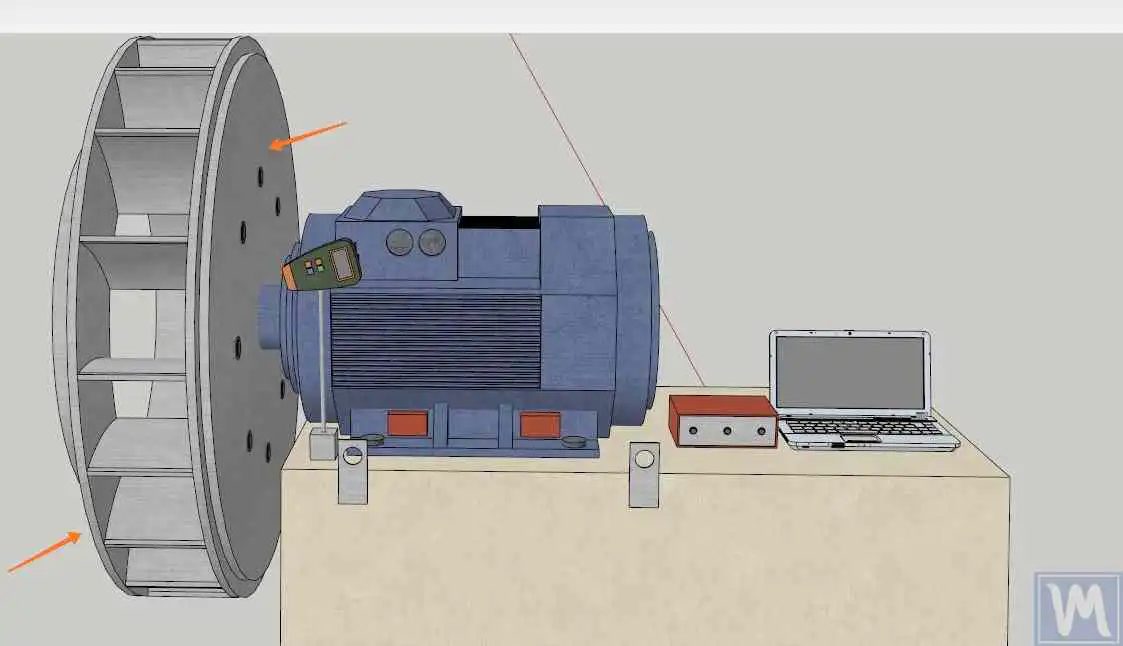
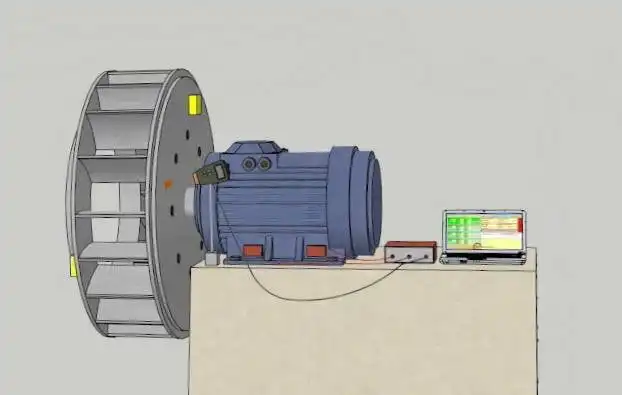
- दू करेक्शन प्लेन (प्लेन 1 आ प्लेन 2) जहाँ करेक्शन वेट लगावल जाई — रोटर के लंबाई में जतना दूर हो सके ओतना दूर-दूर।
- दू वाइब्रेशन मापन बिंदु (आमतौर पर बेयरिंग हाउसिंग) जे चैनल X1 आ X2 से जुड़ल बा। सेंसर X1 प्लेन 1 के साथे काम करेला, सेंसर X2 प्लेन 2 के साथे — काम के बीचोबीच इनका बदलीं मत।
- A फेज़ रेफरेंस — एगो टैकोमीटर के ओर लक्षित रिफ्लेक्टिव निशान — स्पीड आ फेज मापे खातिर। हर घूर्णन में एक निशान, हब भा शाफ्ट पर चिपकल (ब्लेड पर ना), आ रन के बीच कबो ना हटावल गइल.
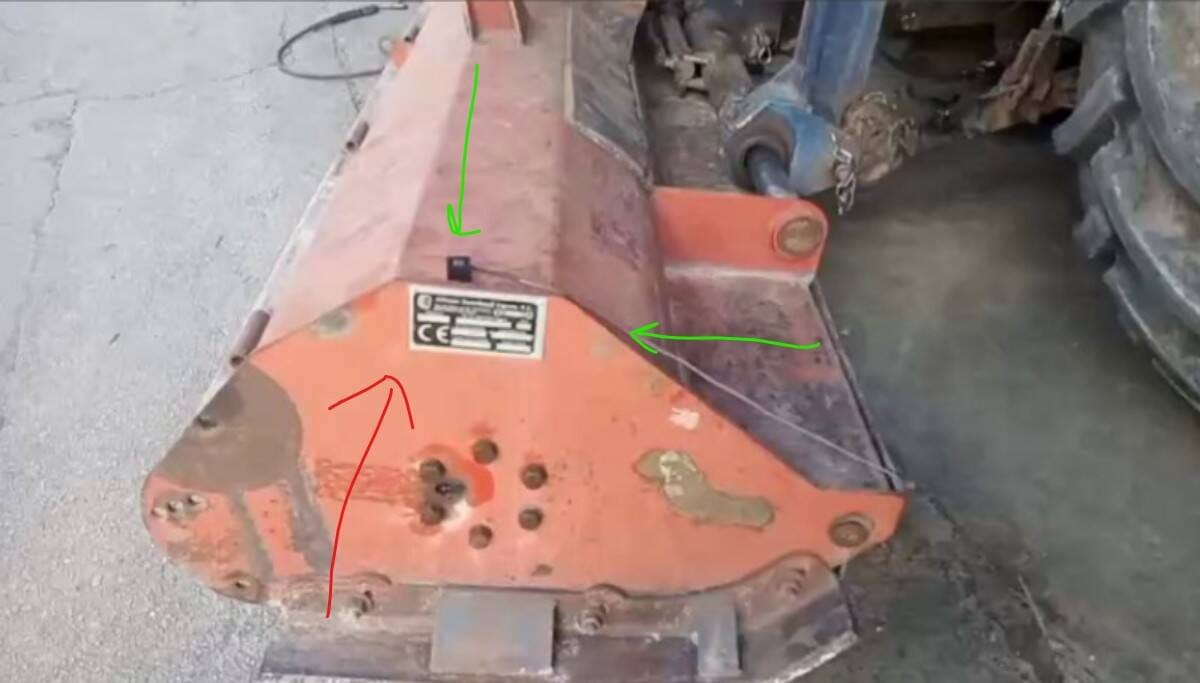
आम रोटर कॉन्फ़िगरेशन खातिर करेक्शन प्लेन आ सेंसर प्लेसमेंट के आम उदाहरण:
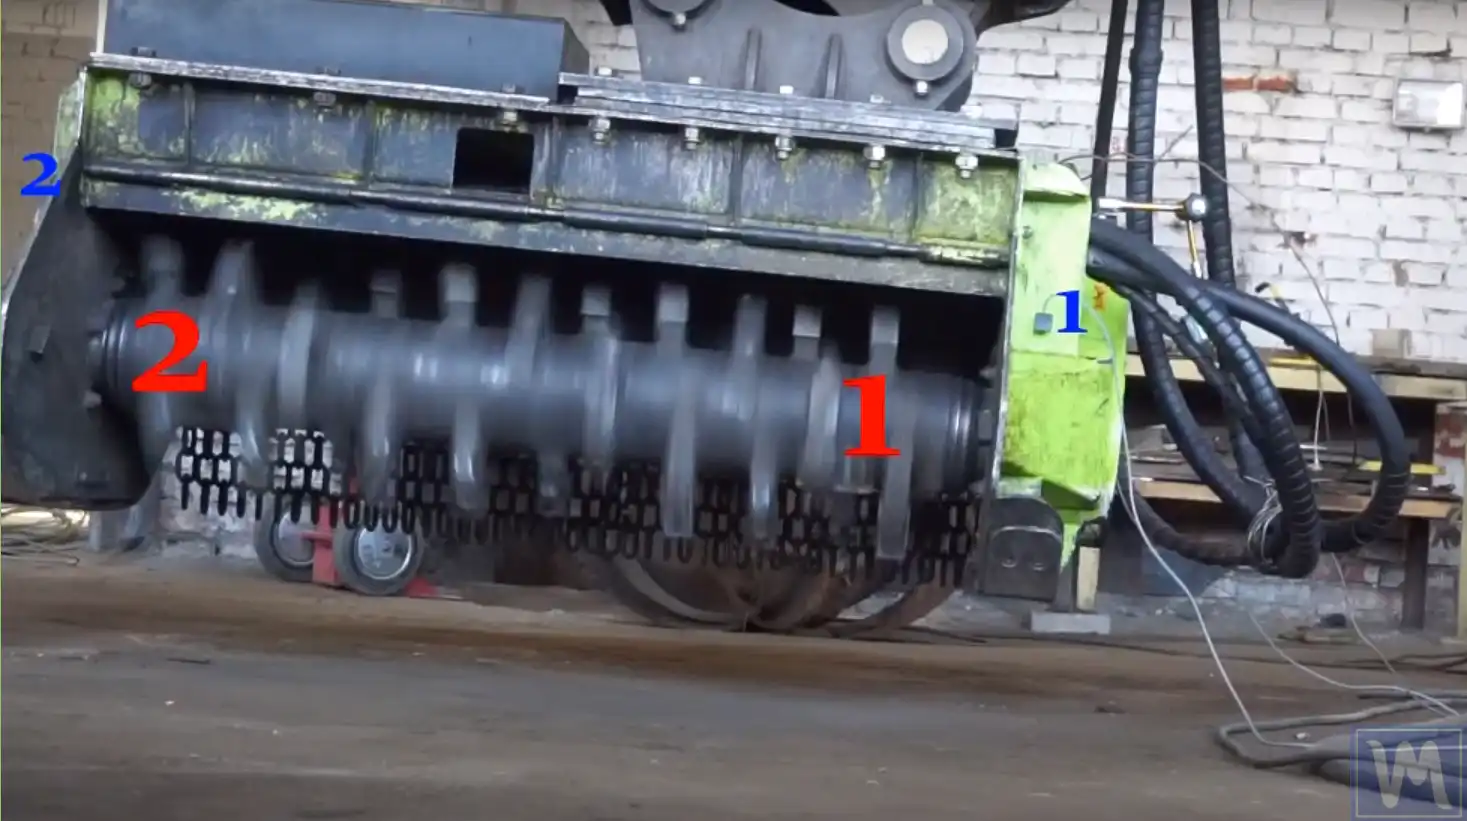
5. टू-प्लेन बैलेंसिंग प्रक्रिया
पहिला रन से पहिले, ई सुनिश्चित करीं कि बैलेंस करे खातिर कुछ बा — आ मापन पर भरोसा कइल जा सकेला:
- कवनो बेयरिंग प्ले नइखे (बेल्ट निकालीं, प्राई बार से रोटर हिलाईं), कवनो दरार नइखे, सब फास्टनर कसल बा।
- काम करे वाला हालत में रोटर: सब ब्लेड/हैमर/चाकू लगावल, रोटर साफ।
- बेयरिंग हाउसिंग पर रेडियल रूप से सेंसर; हब पर टैको निशान; केबल रोटर से दूर सुरक्षित।
- में वाइब्रोमीटर मोड: RPM सही आ स्थिर पढ़ेला; एम्प्लीट्यूड ~10–20% के भीतर आ फेज ~10–20° के भीतर रन के बीच दोहराला।
- 1× घटक स्पेक्ट्रम पर हावी रहेला। अगर 2× भा ऊँच हार्मोनिक हावी होखे — त पहिले गलत एलाइनमेंट/ढीलापन ठीक करीं।
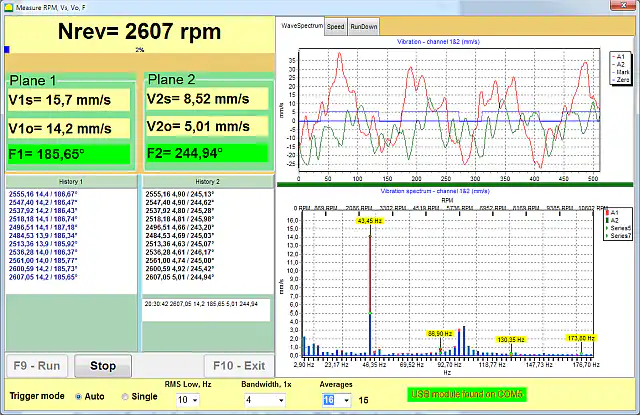
फील्ड टू-प्लेन बैलेंसिंग एकर इस्तेमाल करेला प्रभाव गुणांक विधि — इंस्ट्रूमेंट एगो जाना-पहचानल से मशीन के प्रतिक्रिया “सिखेला” ट्रायल वेट:
-
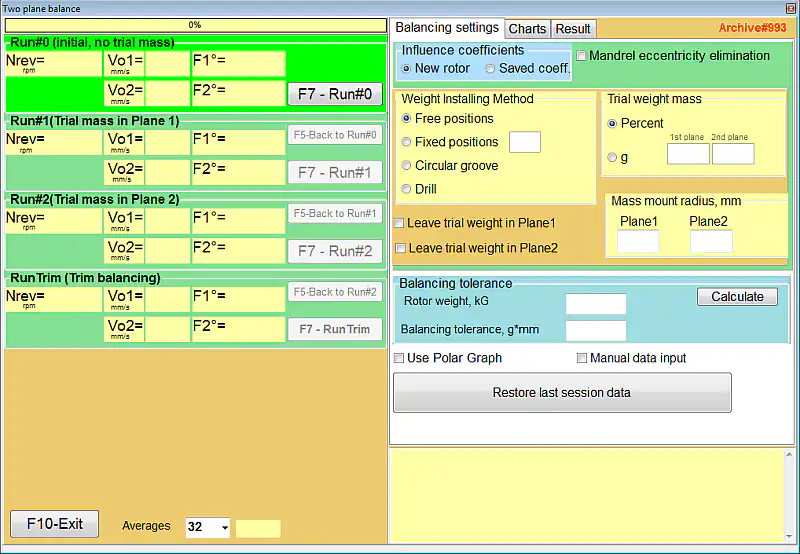
Run #0 — बेसलाइन
चुनल गइल बैलेंसिंग स्पीड पर बिना ट्रायल वेट के रोटर चलाईं आ दुनो चैनल पर शुरुआती वाइब्रेशन (एम्प्लीट्यूड आ फेज) मापीं।
सीरीज के हर रन खातिर एके RPM बनवले राखीं — ~100 rpm के भीतर। अगर ऑपरेटिंग स्पीड रेजोनेंस के लगे बा भा वाइब्रेशन 40–50 mm/s से जादा बा, त घटावल RPM से शुरू क के दू चरण में बैलेंस करीं।
-
Run #1 — प्लेन 1 में ट्रायल वेट
मशीन रोकीं, प्लेन 1 में चिन्हित स्थान पर ट्रायल वेट लगाईं, चलाईं आ फेर से मापीं। ट्रायल वेट से एम्प्लीट्यूड भा फेज में कम से कम एतना बदलाव आवे के चाहीं 20–30% — नाहीं त इंस्ट्रूमेंट के गिने खातिर कुछो ना बा (मास बढ़ाईं)। इस्तेमाल करीं ट्रायल-वेट कैलकुलेटर शुरुआती अनुमान खातिर।
-
Run #2 — ट्रायल वेट प्लेन 2 में ले जावल गइल
ट्रायल वेट के प्लेन 1 से प्लेन 2 में ले जाईं (ले जावल गइल, ऊपर से जोड़ल ना गइल!) आ फेर से मापीं।
-
गणना
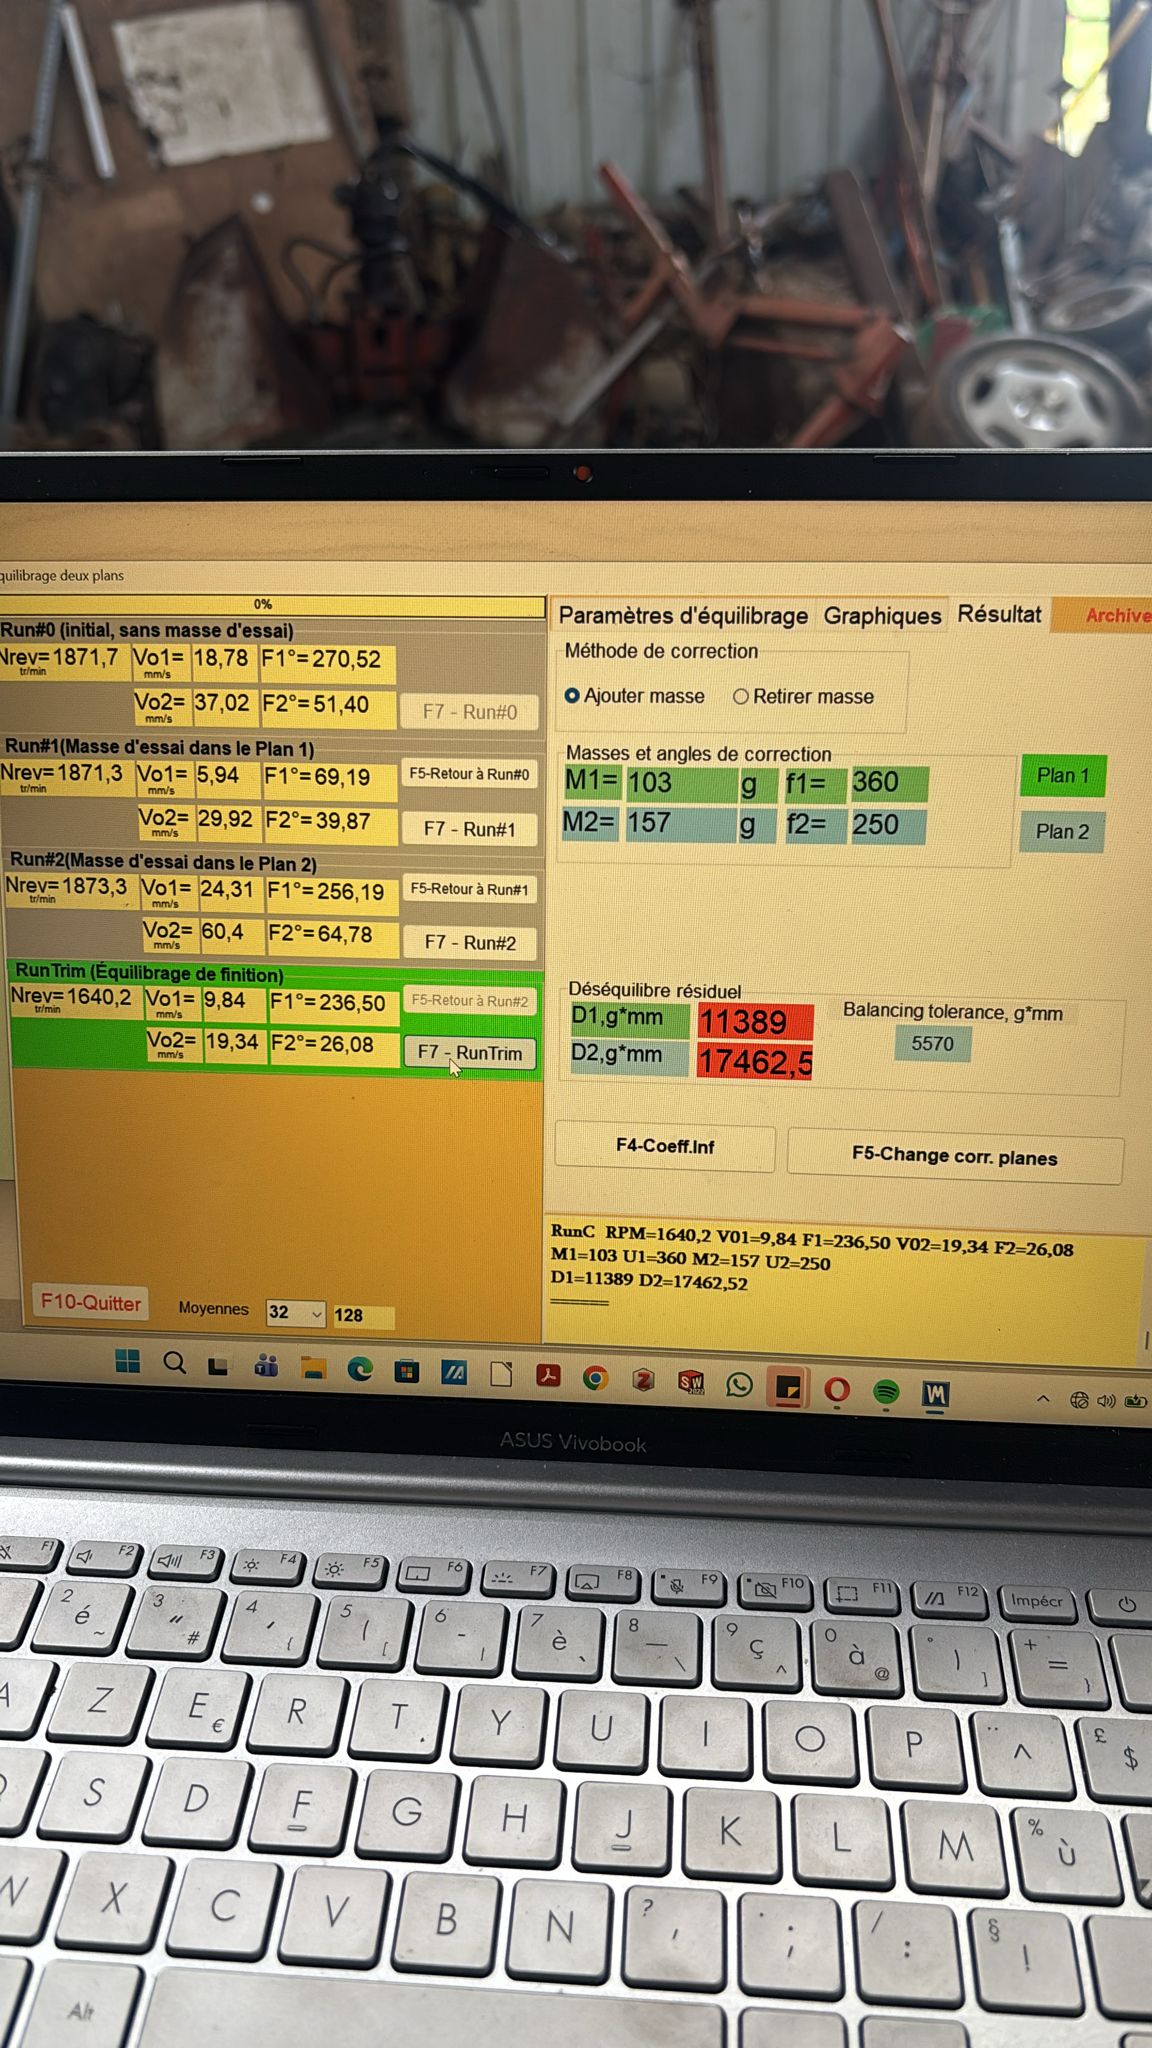
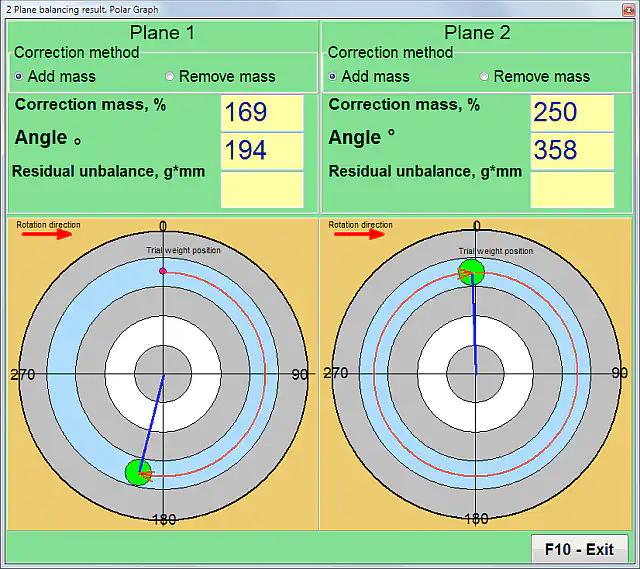
सॉफ्टवेयर हर प्लेन खातिर करेक्शन मास आ कोण गिनेला, दुनो प्लेन के एक साथ हल क के ताकि रोटर के छोर के बीच के क्रॉस-असर के हिसाब में लिहल जाय।
-
सुधार
सब ट्रायल वेट निकालीं आ करेक्शन वेट इहाँ लगाईं एके रेडियस ट्रायल वेट के रूप में। ड्रम आ पंखा खातिर वेल्डिंग मानक तरीका ह (वेल्ड सीम खातिर ~100 g छोड़ीं); बोल्ट, रिवेट वॉशर भा होज़ क्लैंप भी रोटर पर निर्भर करत काम करेला।
-
वेरिफिकेशन आ ट्रिम
एगो चेक रन करीं (ट्रिम रन)। मैकेनिकल रूप से ठीक मशीन खातिर 1–2 दोहराव में 3–10× वाइब्रेशन घटल सामान्य बा। प्रोग्राम एगो छोट अतिरिक्त वेट गिनेला; टॉलरेंस के भीतर आवे तक दोहराईं।
जब गणना कइल गइल करेक्शन कोण दू सुलभ फिक्सिंग बिंदु (ब्लेड, बोल्ट होल) के बीच पड़े, त जरूरी मास के उपलब्ध स्थान पर एह से बांटल जा सकेला टू-प्लेन करेक्शन-मास डिकम्पोजिशन कैलकुलेटर, आ अंतर्निहित सिंगल-प्लेन संवेदनशीलता के जांच एह से कइल जा सकेला प्रभाव गुणांक कैलकुलेटर.
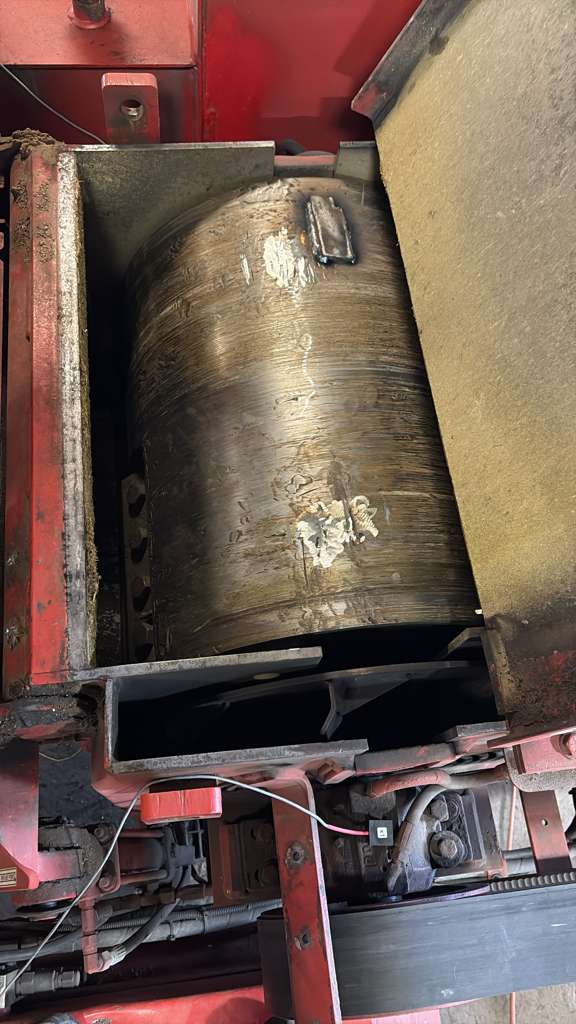
6. करेक्शन कोण के गिनती — सबसे महत्वपूर्ण बिंदु
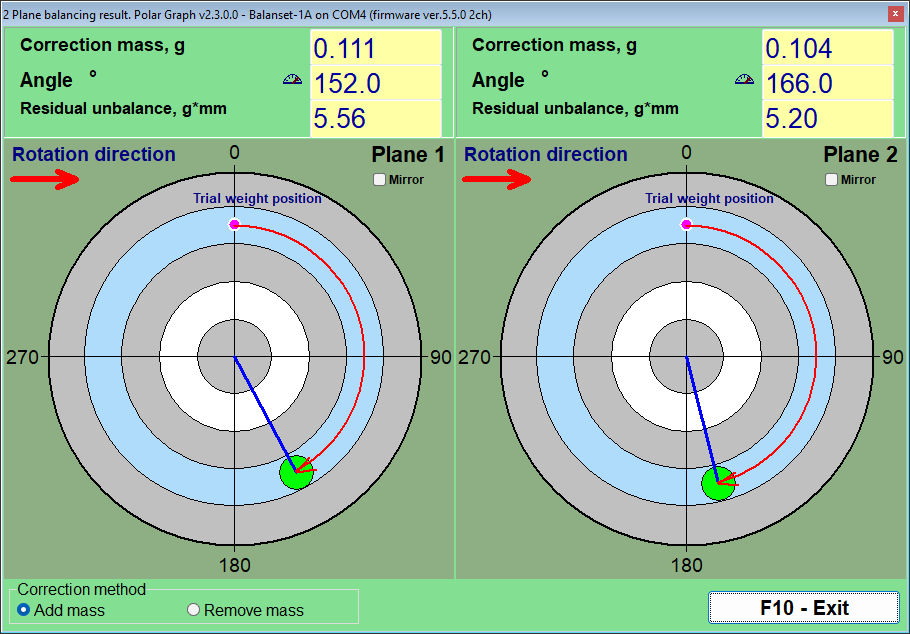
करेक्शन कोण गिनल जाला ट्रायल वेट के स्थिति (0°) से, रोटर के घूर्णन के दिशा में। घूर्णन के उलट ना, आ ना कवनो मनमानी बिंदु से।
उदाहरण: ट्रायल वेट “12 बजे” के स्थिति पर रहे आ देखे पर रोटर घड़ी के दिशा में घूमेला। गणना कहेला 90° → करेक्शन वेट “3 बजे” के स्थिति पर जाला। क्लासिक गलती घूर्णन के उलट गिनल ह (70° के बजाय 360−70 = 290° पर लगावल) — वाइब्रेशन फेर बढ़ेला घटे के बजाय।
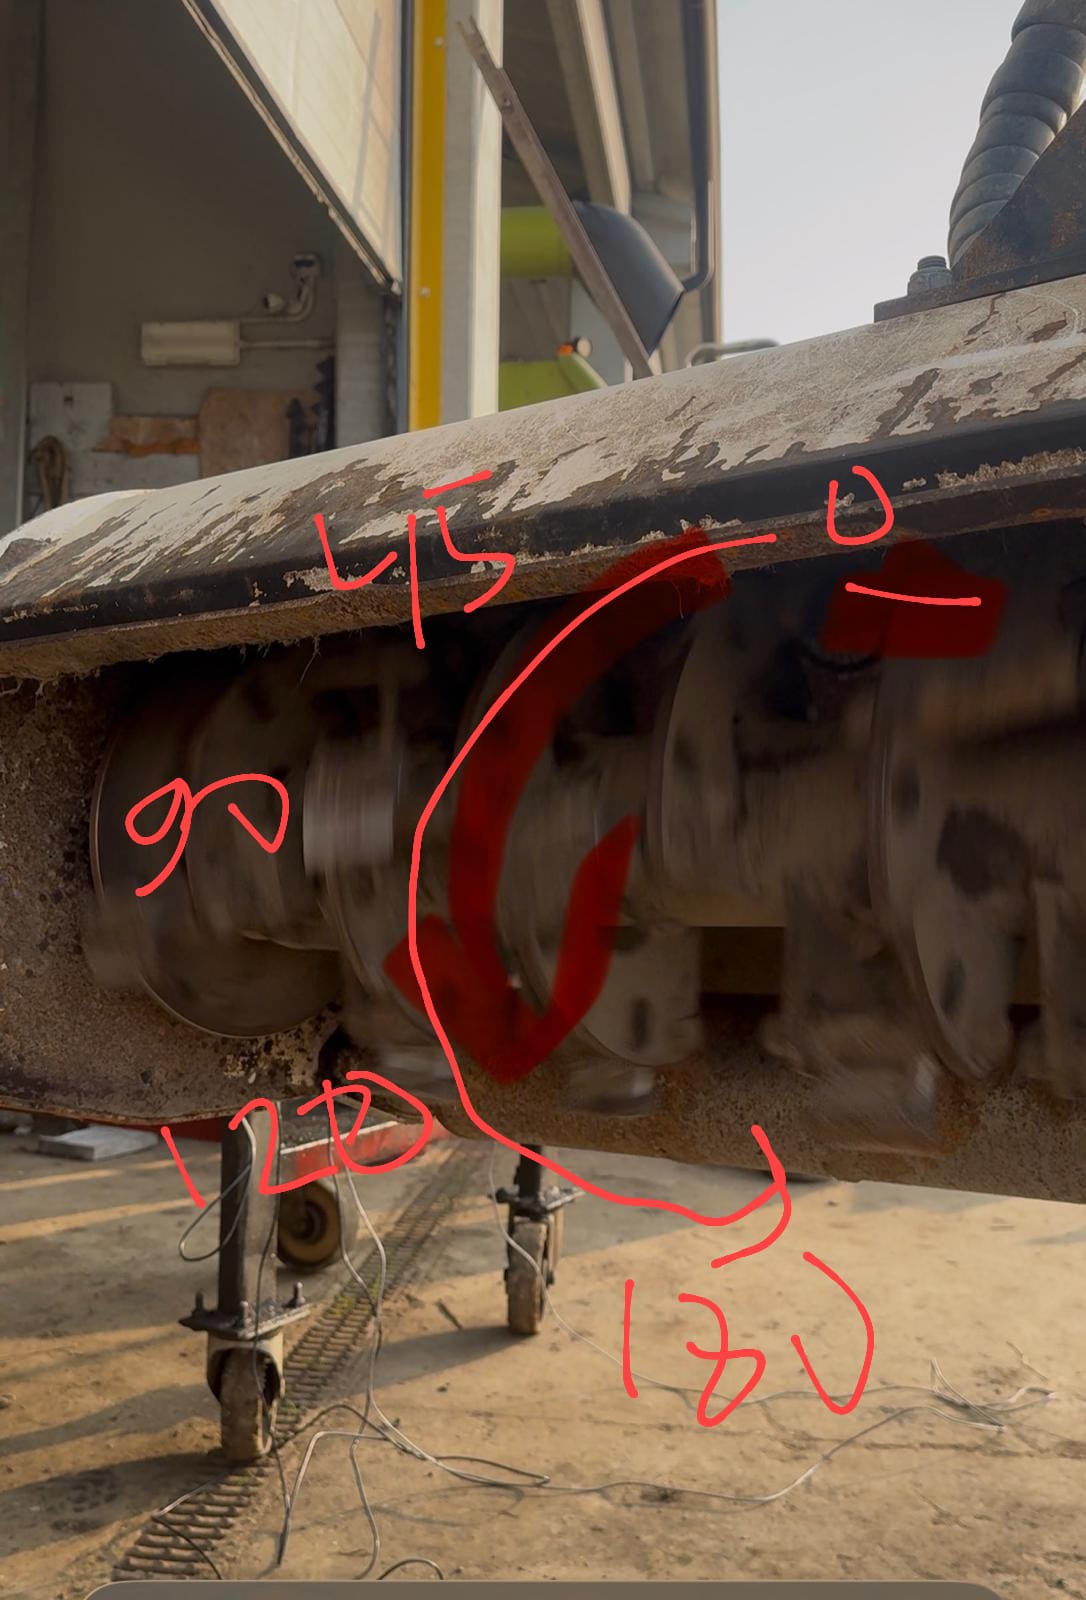
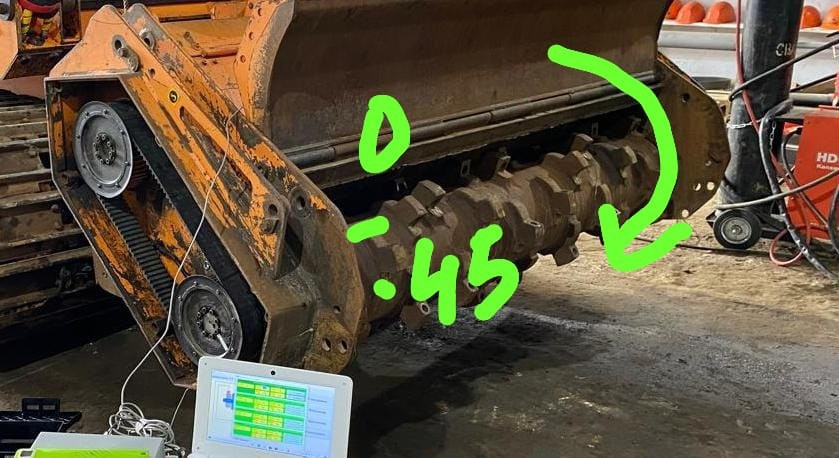
पोलर ग्राफ पर सॉफ्टवेयर एकरा के देख के दिखावेला: गुलाबी बिंदु ट्रायल वेट के स्थिति (0°) ह, हरियर बिंदु ऊ जगह ह जहाँ करेक्शन मास जाई, आ लाल तीर घूर्णन के दिशा देखावेला।
7. नतीजा आ टॉलरेंस: काम कब पूरा होला?
दू आकलन प्रणाली एक साथे इस्तेमाल होला — इनका मिलावल मत: mm/s (असेंबल भइल मशीन के वाइब्रेशन वेलोसिटी, ISO 10816/20816) आ g·mm (रेजिड्यूअल अनबैलेंस खुद रोटर के, ISO 1940/21940-11)। इंस्ट्रूमेंट दुनो बतावेला।
| ज़ोन | वाइब्रेशन वेलोसिटी (RMS) | आकलन |
|---|---|---|
| A | 1.4 mm/s तक | बढ़िया — नया मशीन जइसन |
| B | 1.4 – 2.8 mm/s | बढ़िया — लंबा समय के ऑपरेशन खातिर उपयुक्त |
| C | 2.8 – 4.5 mm/s | सीमित समय खातिर स्वीकार्य |
| D | 4.5 mm/s से ढेर | अस्वीकार्य — कार्रवाई जरूरी |
फील्ड समायोजन: नरम सपोर्ट पर कृषि मशीनरी खातिर सीमा नरम बा — मल्चर खातिर 7–8 mm/s ले भी पहिलहीं से बढ़िया नतीजा बा; ओहिजा 0.5 mm/s के पीछे भागल बेकार बा। देखीं 1× घटक, ना कि सिर्फ ओवरऑल वाइब्रेशन: बैलेंसिंग ठीक ओहि हिस्सा के घटावेला।
रेजिड्युअल अनबैलेंस के G ग्रेड से आंकल जाला (G16 — कृषि रोटर आ कार्डन शाफ्ट, G6.3 — पंखा, ड्रम आ सामान्य रोटर, G2.5 — टर्बाइन आ मशीन टूल, G1–G0.4 — स्पिंडल)। राउर रोटर के मास, स्पीड आ ग्रेड खातिर हर प्लेन में स्वीकार्य g·mm के जांच एह से कइल जा सकेला रेजिड्युअल अनबैलेंस कैलकुलेटर (ISO 21940-11) — इहे कैलकुलेटर Balanset-1A सॉफ्टवेयर में पहिलहीं से बा।
8. अगर वाइब्रेशन कम ना होखे
सबसे आम “अउरी खराब भइल / कन्वर्ज ना होखे” स्थिति खातिर तुरंत डायग्नोस्टिक टेबल:
| लक्षण | संभावित कारण | का करीं |
|---|---|---|
| करेक्शन वेट लगावे के बाद, वाइब्रेशन घटे के बजाय बढ़ गइल | करेक्शन कोण गलत दिशा में लगावल गइल रहे — रोटर के घूर्णन के साथ के बजाय उलट | कोण के फेर से चिन्हित करीं: ट्रायल वेट के स्थिति (0°) से शुरू करीं आ रोटर के घूर्णन के दिशा में गिनीं |
| हर नया रन के साथे प्रोग्राम अउरी अउरी मास जोड़े खातिर कहेला | सेटिंग में करेक्शन मेथड “remove mass” पर सेट बा जबकि असल में वेट जोड़ल जा रहल बा, एहसे नतीजा के चिन्ह उलट जाला | बैलेंसिंग सेटिंग खोलीं आ करेक्शन मेथड के “add mass” में बदलीं |
| स्पीड में छोट बदलाव (50–100 rpm) वाइब्रेशन के स्तर के कई गुना बदल देला | बैलेंसिंग स्पीड स्ट्रक्चरल रेजोनेंस पर भा ओकर लगे बा | RunDown (कोस्ट-डाउन) चार्ट रिकॉर्ड करीं आ रेजोनेंस जोन के बाहर बैलेंसिंग स्पीड चुनीं |
| लगावल गइल वेट के प्रतिक्रिया अनुपाती ना होला; नतीजा एक दोहराव से दूसरा में उछले लागेला | मशीन नॉनलीनियर तरीका से बर्ताव करेला (नरम सपोर्ट, घिसल भा खराब संरचना) | हर दोहराव में गणना कइल गइल मास के आधा — भा एक तिहाई — लगाईं आ चेक रन दोहराईं |
| हर रन पर एम्प्लीट्यूड आ फेज अलग-अलग होला, हालांकि कुछो ना बदलल | मैकेनिकल खराबी (बेयरिंग प्ले, दरार, ढीला बोल्ट) भा गलत टैकोमीटर ट्रिगरिंग | पहिले मैकेनिक्स ठीक करीं; सुनिश्चित करीं कि सिर्फ एगो निशान टैकोमीटर बीम के परावर्तित करे |
| प्रोग्राम असली से 2–3 गुना जादा स्पीड देखावेला | टैकोमीटर अतिरिक्त परावर्तन देखेला: पुली के छेद, चमकदार जगह, ब्लेड के किनारा | रिफ्लेक्टिव निशान के हब भा शाफ्ट पर ले जाईं; बाकी रिफ्लेक्टिव सतह के ढाकीं भा धुंधला करीं |
| FFT स्पेक्ट्रम में 2× पीक (भा 3×, 5×, 6× पीक के श्रृंखला) 1× पीक से ऊँच बा | शाफ्ट के गलत एलाइनमेंट भा मैकेनिकल ढीलापन — इ अनबैलेंस नइखे | पहिले कपलिंग, फिटिंग आ फास्टनर ठीक करीं, फेर बैलेंस करीं |
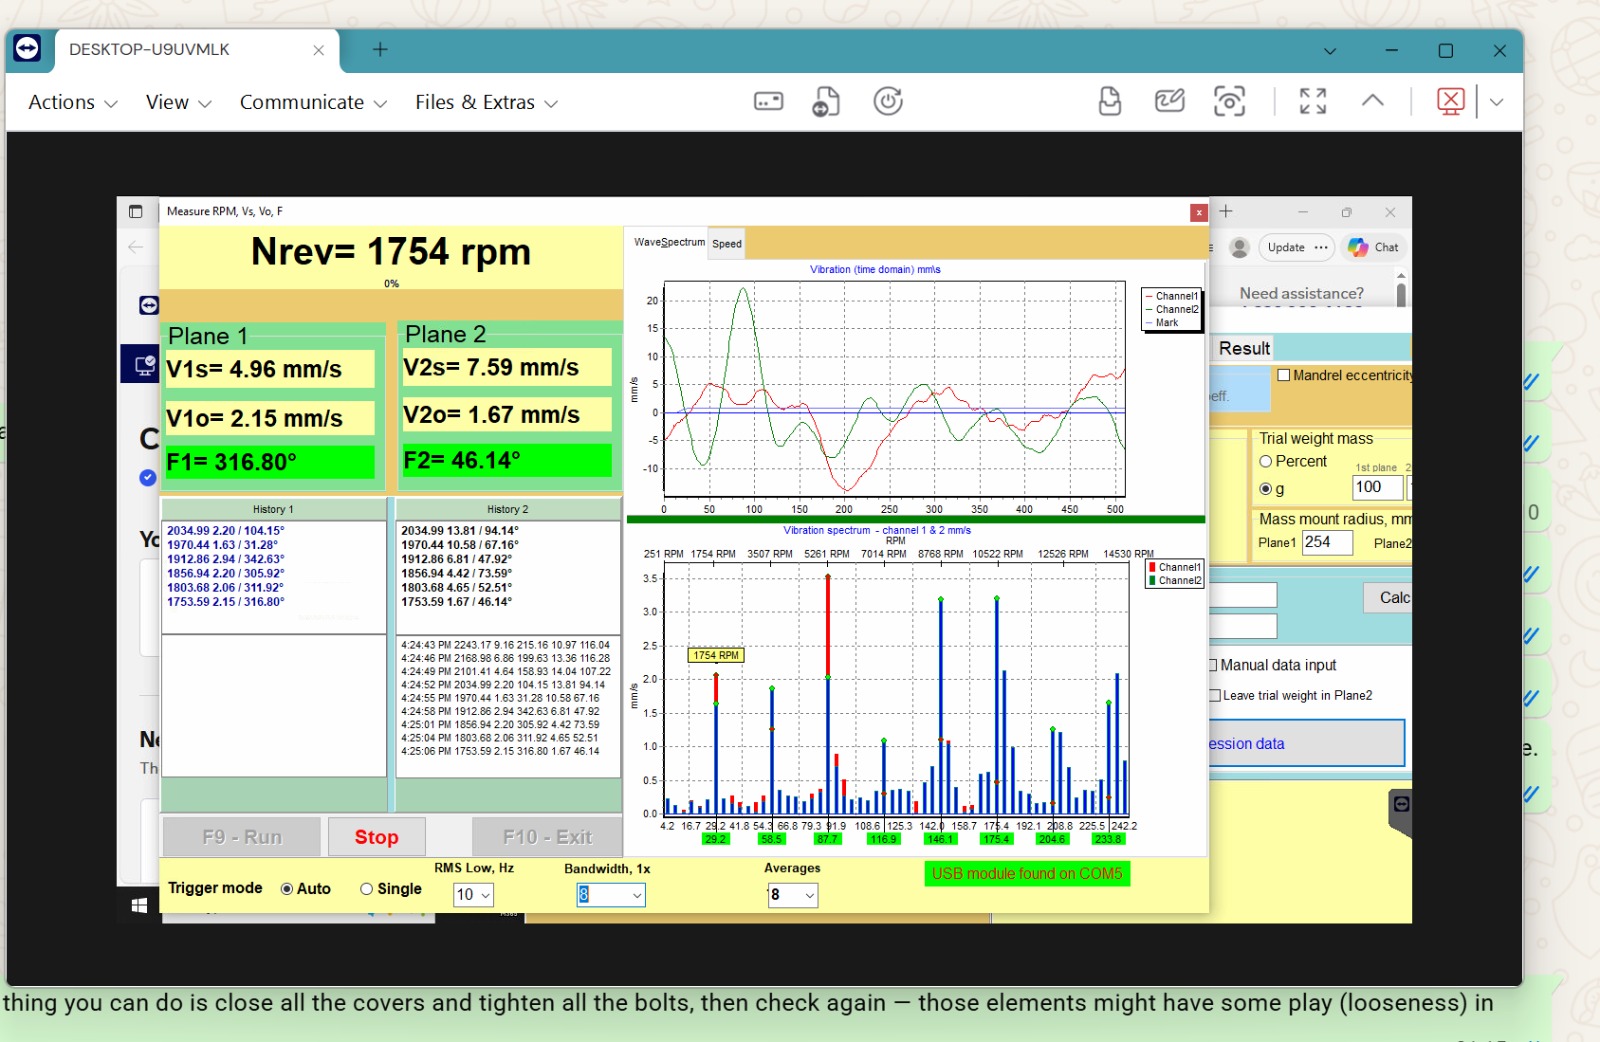
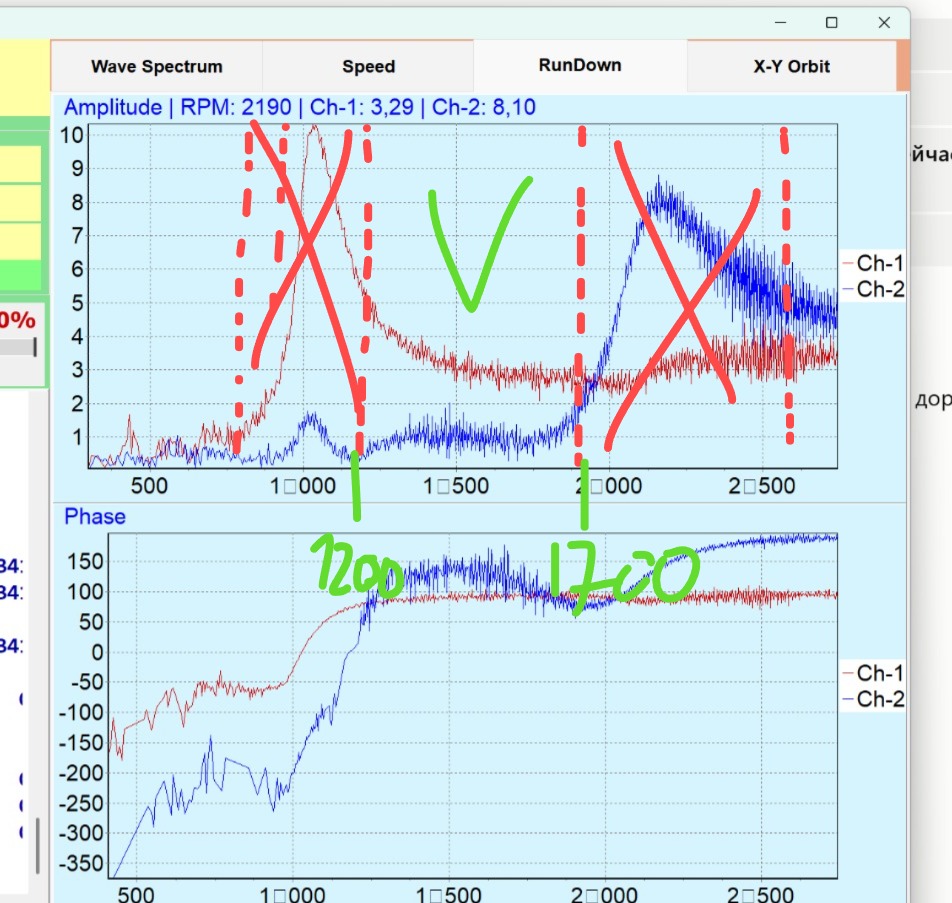
पूरा डायग्नोस्टिक ट्री — स्पेक्ट्रम पढ़ल, रेजोनेंस खोजल, सपोर्ट केस से असली कारण — नॉलेज बेस में बा: वाइब्रेशन कम नइखे होखत: असली कारण खोजल.
9. Balanset-1A के साथे टू-प्लेन बैलेंसिंग
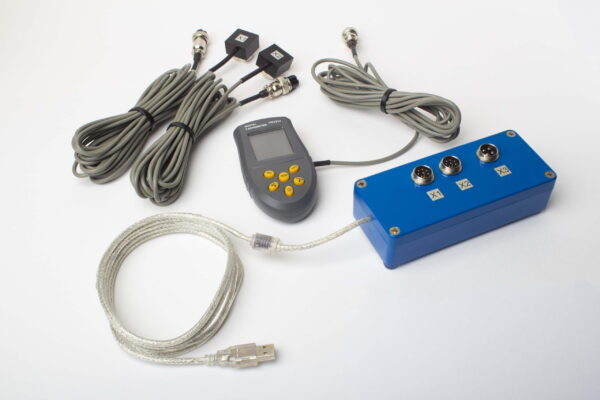
Balanset-1A एगो ड्यूल-चैनल, PC-आधारित बैलेंसिंग सिस्टम ह जे फील्ड हालत आ प्रोडक्शन माहौल में सिंगल-प्लेन आ टू-प्लेन रोटर बैलेंसिंग खातिर डिजाइन कइल गइल बा। टू-प्लेन मोड में ई रोटर के स्पीड आ वेक्टर मापेला 1× वाइब्रेशन (RMS आ फेज) दुनो चैनल पर एक साथ आ दुनो प्लेन खातिर करेक्शन वेट पैरामीटर एक साथ गिनेला — पोलर चार्ट, रन लॉग आ चुनल गइल ISO टॉलरेंस के मुकाबिला में प्राप्त रेजिड्युअल अनबैलेंस सहित।
| पैरामीटर | Balanset-1A |
|---|---|
| चैनल | 2 वाइब्रेशन चैनल + लेजर टैकोमीटर चैनल |
| वाइब्रेशन वेलोसिटी (RMS) | 0.02 – 80 mm/s |
| फ्रीक्वेंसी रेंज | 5 – 1000 Hz |
| स्पीड रेंज | 100 – 100,000 आरपीएम |
| फेज सटीकता | ±1° |
| बैलेंसिंग प्लेन | 1 या 2 |
| रोटर के द्रव्यमान | मेथड से सीमित नइखे (असली रिकॉर्ड — 24,000 kg के रोटर) |
| PC जरूरत | Windows 7/8/10/11, USB; कवनो भी ऑफिस लैपटॉप |
| सॉफ्टवेयर | एक बेर के खरीद, फ्री अपडेट, कवनो सब्सक्रिप्शन ना |
सॉफ्टवेयर: टू-प्लेन सेटअप आ नतीजा देखल
खुद रोटर के बैलेंस करीं — साइट पर, अपना बेयरिंग में
Balanset-1A फुल किट — €1,975, सब कुछ शामिल: मापन यूनिट, 2 सेंसर, लेजर टैकोमीटर, मैग्नेटिक स्टैंड, तराजू, फ्री लाइफटाइम अपडेट वाला सॉफ्टवेयर। दुनिया भर में मल्चर, पंखा, क्रशर, कार्डन शाफ्ट आ स्पिंडल पर इस्तेमाल होला — सैकड़न असली बैलेंसिंग काम पर आधारित फ्री ई-मेल सपोर्ट के साथ।
10. वीडियो: Balanset-1A काम में
Balanset-1A के साथे फील्ड बैलेंसिंग के छोट झलक — सेंसर सेटअप से ट्रिम रन तक। अउरी वीडियो, मशीन-विशिष्ट उदाहरण सहित, इहाँ बा Vibromera YouTube चैनल.
11. अक्सर पूछल जाए वाला सवाल
का रोटर के बैलेंस करे खातिर ओकर मास जाने के जरूरत बा?
ना। करेक्शन वेट के गणना खातिर सिर्फ ट्रायल वेट के मास आ ओकर माउंटिंग रेडियस के जरूरत बा। रोटर के मास सिर्फ ट्रायल वेट के अनुमान लगावे आ ISO 1940 टॉलरेंस कैलकुलेटर (G ग्रेड) खातिर इस्तेमाल होला।
टू-प्लेन बैलेंसिंग खातिर अधिकतम रोटर आकार भा मास केतना बा?
इन्फ्लुएंस-कोएफिशिएंट मेथड रोटर के मास के सीमित ना करे — इंस्ट्रूमेंट सपोर्ट के प्रतिक्रिया मापेला, ना कि खुद रोटर के। Balanset-1A के साथ असली रिकॉर्ड 24,000 kg के सुगर-मिल फाइबराइजर रोटर बा, जे 0.47 mm/s ले बैलेंस भइल।
ई कवन स्पीड रेंज में काम करेला?
गति 100 rpm से नापल जाला; व्यावहारिक बैलेंसिंग दायरा लगभग 300 rpm से शुरू होला। ऊपरी दायरा हजारों-हजार rpm तक पहुँचेला — हाई-स्पीड स्पिंडल G1–G0.4 ग्रेड तक बैलेंस कइल जाला।
का हम मशीन से हटवले बिना रोटर के बैलेंस कर सकीलें?
हँ — इहे फील्ड डायनामिक बैलेंसिंग के मुख्य मकसद ह: रोटर के ओकर अपना बेयरिंग में, असली ऑपरेटिंग हालत में बैलेंस कइल जाला। मापन में आमतौर पर 15–30 मिनट लागेला, आ वेट लगावे के समय अलग से।
हमरा कइसे पता चली कि एक प्लेन काफी बा?
सामान्य नियम (ISO 21940-11): अगर रोटर के चौड़ाई ओकर व्यास के आधा से कम बा (व्यवहार में — एक तिहाई), त आमतौर पर एक प्लेन काफी होला। लमहर रोटर — ड्रम, शाफ्ट, चौड़ा इंपेलर — के दू प्लेन के जरूरत पड़ेला काहे कि दुनो छोर एक-दूसरा के प्रभावित करेला।
गणना कइल गइल वेट लगावे के बाद वाइब्रेशन काहे बढ़ल?
चार आम कारण: करेक्शन कोण के रोटर के घूर्णन के उलट दिशा में लगावल गइल रहे; सेटिंग में करेक्शन मेथड “remove mass” रहे जबकि वेट जोड़ल जा रहल रहे; बैलेंसिंग स्पीड रेजोनेंस के लगे रहे; भा गणना कइल गइल पूरा मास एक बेर में नॉनलीनियर मशीन पर लगा दिहल गइल (पहिले आधा लगाईं)। अगर इनमें से कवनो लागू ना होखे, त मैकेनिकल खराबी जांचीं: बेयरिंग प्ले, दरार, ढीला पुर्जा।
का सॉफ्टवेयर सब्सक्रिप्शन भा सालाना कैलिब्रेशन बा?
ना। Balanset-1A सॉफ्टवेयर एक बेर के खरीद ह जेह में फ्री अपडेट आ असीमित इंस्टॉल शामिल बा, आ इंस्ट्रूमेंट के सालाना कैलिब्रेशन के जरूरत नइखे — फैक्ट्री कैलिब्रेशन गुणांक हर किट के साथे आवेला।
का ई कार्डन (ड्राइव) शाफ्ट के बैलेंस करेला?
हँ — साधारण कार्डन शाफ्ट दू प्लेन में बैलेंस होला; वेट होज क्लैंप थ्रेडलॉकर से सुरक्षित कके सुविधाजनक रूप से लगावल जा सकेला (असली मामला में अंतिम 0.5 mm/s)। बीच के सपोर्ट वाला शाफ्ट जेकरा 3–4 प्लेन चाही, ओकरा खातिर Balanset-4 इस्तेमाल करीं। घिसल यूनिवर्सल जोड़ पहिले बदले के पड़ी — बैलेंसिंग से ढीलापन ठीक ना होला।

