Razumijevanje Podijeljene Korekcije u Balansiranju Rotora







Podijeljena korekcija je praktičan balansiranje tehnika u kojoj se jedan izračunati mase korekcije dijeli na dva ili više manjih utega postavljenih na različitim kutnim pozicijama na rotoru. Mase i kutovi ovih podjeljenih utega izvedeni su iz načela vektorsko sabiranje, tako da njihov kombinovani učinak matematički odgovara originalnom jedinstvenom utegu. Ukratko, podijeljena korekcija vam omogućava da postignete tačnu korekciju koju zahtijeva izračunavanje čak i kada ne možete fizički postaviti uteg gdje izračunavanje pokazuje.
1. Definicija: Šta je Podijeljena Korekcija?
Rješenje za balansiranje je uvijek vektor — ima veličinu (koliko grama) i pravac (pod kojim uglom na rotoru). Idealan odgovor mogao bi biti “42 g na 137°,” ali sam rotor rijetko sarađuje: možda nema lopatice, otvora ni jasne površine tačno na 137°. Split korekcija razlaže taj jedan idealni vektor na dva (ili više) komponentna vektora koje može dosegljivost, odabirući njihove mase tako da njihov zbir reprodukuje original.
Ova metoda se koristi kad god fizička ograničenja sprečavaju postavljanje utega na idealno izračunatu lokaciju, ali utezi se mogu postaviti na dvije ili više dostupnih lokacija koje, uzete zajedno, stvaraju željenu korekciju. To je jedan od najčešće korištenih “trikova sa terena” u stvarnom životu terensko balansiranje, gdje je geometrija rotora fiksna i inženjer mora raditi sa točkama pričvršćivanja koje postoje. Pošto tehnika samo redistribuira već poznato rješenje, ona ne mijenja temeljnu koeficijent uticaja rješenje — jednostavno ga prepakirava.
2. Kada se koristi korigovana korekcija?
Korigovana korekcija postaje neophodna u nekoliko čestih situacija, sve s jednom zajedničkom karakteristikom: idealni kut je blokiran, dok su susjedni kutovi dostupni.
Prepreke na idealnoj lokaciji
Izračunati kut korekcije može se poklapati s otvorom za vijak, utorima za ključ, otvorom za ulje, mjestom za montažu senzora, stezačem balansnog prstena ili drugim elementom gdje je dodavanje ili uklanjanje mase nemoguće ili nepreporučljivo.
Ograničeni prostor za jednu veliku težinu
Izračunata korekcija može zahtijevati jednu tešku težinu koja fizički neće stati na navedenu lokaciju, ali dvije manje težine mogu biti postavljene na bliske kutove bez smetanja susjednim dijelovima.
Balansiranje na lopaticama ventilatora ili impelerima
Na ventilatorima, puhačima i turbinama, težine se često moraju pričvrstiti na diskretne vrhove lopata ili džepove umjesto na kontinuirani obruč. Korigovana korekcija distribuira potrebnu masu među dvjema ili više lopata koje pokrivaju idealni kut. Za rotore s lopaticama s fiksnim kutnim pozicijama, naš Kalkulator za korekciju lopatica izvršava točno ovu koriju na najbližim dostupnim mjestima za montažu lopata.
Otvori ili mjesta za montažu na fiksnim kutnim intervalima
Mnogi rotori imaju unaprijed izbušene otvore ili navojne pozicije na pravilnom razmaku — svakih 15°, 30° ili 45°. Kada izračunati ugao padne između dva otvora, korekcija se dijeli između dvije susjedne pozicije.
Uklanjanje težine (uklanjanje materijala)
Kada se korekcija izvršava bušenjem ili brušenjem metala umjesto pričvršćivanja težine, ograničenja dostupa ili strukturne zabrinutosti mogu zabraniti uklanjanje mase na točno izračunatom kutu. Ista vektorska logika omogućava uklanjanje materijala na dvjema dostižnim lokacijama umjesto toga.
3. Matematika korigovane korekcije
Korigovana korekcija počiva na jednoj ideji koju već koristiš posvuda u balansiranju: nebalans — ili korekcija — je vektor, i svaki vektor može se razložiti na komponente ili rekonstruirati iz njih. Korigovane težine biraju se tako da njihov vektorski zbroj točno reproducira originalni vektor korekcije.
Osnovni princip
Ako je potrebna težina za korekciju veličine W pod kutom θ, može biti zamijenjena dvjema težinama W₁ i W₂ pod dostižnim kutovima θ₁ i θ₂, podloženo dvjema uslovima:
- Uglovi θ₁ i θ₂ određeni dostupnim pozicijama montiranja, idealno razmaknuto θ.
- Vektorski zbir od W₁ na θ₁ i W₂ na θ₂ jednako je W na θ.
Razlaganjem duž i poprijeko ciljanog pravca dobija se kompaktan zatvoreni izraz za podjelu na dvije pozicije. Uz ugaone razlike β₁ = θ − θ₁ i β₂ = θ₂ − θ, mjerene na obje strane ciljanog ugla, mase su W₁ = W · sin β₂ / sin(β₁ + β₂) i W₂ = W · sin β₁ / sin(β₁ + β₂). Treba imati na umu da što su dva ležišta bliža ciljanom uglu, to je manja ukupna masa W₁ + W₂; što su dalje raspoređena, to je potrebno više ukupne mase da bi se postigao isti neto efekat.
Jednaka podjela pod simetričnim uglovima
Najjednostavniji i najčešći slučaj dijeli masu između dvije pozicije raspoređene simetrično oko cilja. Ako je izračunata korekcija 100 g na 45°, ali utezi mogu stajati samo na 30° i 60°, postavljate W₁ na 30° i W₂ na 60° i dimenzionirate ih tako da njihov vektorski zbir bude 100 g na 45°. Pošto je geometrija simetrična (β₁ = β₂ = 15°), dvije mase ispadaju jednake, a proračun se može grafički izvesti na polarni dijagram ili primjenom jednostavne trigonometrije.
Asimetrična podjela
Kada dostupni uglovi nisu ne simetrični oko idealnog ugla, dvije mase se razlikuju i proračun je složeniji. Tu instrument za balanseriranje — ili odgovarajući kalkulator za dekompoziciju korekcijske mase — opravdava se svojom vrijednosti, izračunavajući podjelu s punom vektorskom matematikom i uklanjajući rizik od trigonometrijske greške.
4. Praktična procedura za korekciju podjele
Većina modernih instrumenata za balanseriranje uključuje funkciju korekcije podjele koja automatizira vektorsku algebru. Tipičan tijek rada je sljedeći.
Korak 1 — Izračunaj originalnu korekciju
Dovrši standardnu proceduru balanseriranja primjenom koeficijenta utjecaja (za dvije ravnine, metoda tri pokusa) kako bi se odredila potrebna korekcijska masa i ugao za dotičnu ravninu.
Korak 2 — Prepoznaj dostupne lokacije
Pregledaj rotor i zabeleži kutne pozicije gdje se mase mogu zaista postaviti: dostupne točke montiranja, otvore za vijke ili sjedišta lopatica. Zapiši dvije pozicije koje su najbliže razmaknutim oko idealnog ugla.
Korak 3 — Unesi parametre korekcije podjele
Unesi izračunanu korekcijsku masu i ugao u funkciju korekcije podjele, zatim napiši dvije (ili više) dostupnih uglova.
Korak 4 — Izračunaj mase korekcije podjele
Instrument vraća masu potrebnu na svakom navedenom kutu da reprodukuje originalnu korekciju.
Korak 5 — Instalacija i verifikacija
Postavite podeljene težine na njihove izračunate pozicije i izvršite verifikaciju probno pokretanje da se potvrdi vibracija opada kako je predviđeno. Ako ostane mala greška, finalno balansiranje to sredi.
5. Rađeni primer: Dvosmerno deljenje na ventilatoru
Razmotrimo posao balansiranja na 12-lopatičnom ventilatoru:
- Izračunata korekcija: 50 g na 35°.
- Ograničenje: utezi se mogu pričvrstiti samo na vrhove lopatica, koji se nalaze svakih 30° (0°, 30°, 60°, 90°, …).
- Dostupne lopatice: lopatica na 30° i lopatica na 60°, sa obje strane cilja od 35°.
Primjenom podjele sa ugaonim razlikama β₁ = 35° − 30° = 5° i β₂ = 60° − 35° = 25° (tako da je β₁ + β₂ = 30°), instrument raspoređuje masu na sljedeći način:
- Uteg na 30° = 50 g × sin 25° / sin 30° ≈ 42,3 g
- Uteg na 60° = 50 g × sin 5° / sin 30° ≈ 8,7 g
Ova dva utega, kombinovana vektorski, reprodukuju ekvivalentnu korekciju od tačno 50 g na 35°, čime se postiže željena ravnoteža iako tačan idealan ugao nije bio dostižan. Primijetite da teži uteg (42,3 g) leži na lopatici bliži ciljanom uglu (30° je udaljen samo 5° od 35°, dok je 60° udaljen 25°) — bliže ležište uvijek nosi veći dio.
6. Trosmerna i višesmerna deljenja
Iako su dvosmerna deljenja daleko najčešća, korekcija se u principu može distribuirati među tri ili više lokacija. Postoji sve manje razloga za to:
- Povećana složenost: sa tri nepoznate mase postoji beskonačno mnogo matematičkih rešenja, pa se ograničenje mora nametnuti da se odabere jedno.
- Opadajući prinosi: svaka dodatna lokacija deljenja dodaje rukovanje i vođenje evidencije bez proporcionalno većeg dobitka u kvaliteti balansiranja.
- Akumulacija grešaka: više težina znači više šansi da se ugaona ili masena greška provuče.
U praksi, trosmerna deljenja se pojavljuju povremeno na turbinskim točkovima ili ventilatorima sa više lopatica, ali bilo šta izvan tri obično signalizira da bi drugačija korekcijske ravnine ili šema pričvršćivanja trebala biti razmotrena.
7. Prednosti i ograničenja
Prednosti
- Praktična fleksibilnost: dozvoljava završetak posla uravnotežavanja čak i kada je idealna lokacija blokirana.
- Održava efikasnost: kada je pravilno izračunata, podjela je matematički identična jednoj korekciji u jednoj tački.
- Prirodna za terenski rad: ona je od bitne važnosti za terensko uravnotežavanje, gdje su fiksna geometrija i prepreke norma umjesto iznimke.
Ograničenja
- Veća složenost instalacije: više utega mora biti izmjereno, rukovano i montirano, čime se povećava mogućnost greške.
- Osjetljivost na greške: greška u podijeljenoj masi ili kutu može ostaviti korekciju nepotpunom ili čak dodati vibracije.
- Nije uvijek izvedivo: ako se jedino dostupni kutovi nalaze daleko od ideala, ukupna masa postaje velika i podjela postaje nepraktična — alternativna površina za korekciju može biti bolji odgovor.
- Osjetljivost radijalnog položaja: standardna podjela pretpostavlja da svi utezi dijele isti radijus. Ako dostupna mjesta za pričvršćivanje sjedišta nalaze na različitim radijusima, svaki doprinos mora biti skaliran sa vlastitim radijusom prije nego što se vektori saberu.
8. Najbolje prakse
Da biste učinili podijeljenu korekciju pouzdanom:
- Koristite softver instrumenta: oslonite se na ugrađenu funkciju podjele ili kalkulator vektora umjesto na mentalnu aritmetiku, koja je sklona greškama u terenskim uslovima.
- Minimizirajte kutnu devijaciju: odaberite kutove podjele što je bliže moguće idealu. Široke razpodjele zahtijevaju veću ukupnu masu i pojačavaju učinak malih grešaka.
- Provjerite kutne položaje: izmjerite i precizno označite stvarne uglove — čak i nekoliko stepeni greške vidno pomjera rezultujući vektor.
- Održavajte radijalno podudaranje: gdje je moguće, postavljajte sve težine u dijelovima na istom radijusu od srednje linije rotora.
- Detaljno dokumentujte: zabilježite dijeljenje korekcije i stvarne položaje za buduće reference i otklanjanje grešaka.
9. Odnos prema ostalim konceptima uravnotežavanja
Korekcija u dijelovima počiva na istim vektorskim osnovama koje prolaze kroz sve radove uravnotežavanja. Čvrsto razumijevanje vektorsko sabiranje, od faznih odnosa, i čitanja polarni dijagram omogućava inženjeru da primijeni — i, kada rezultati budu iznenađujući, otkloni greške — dijeljenje s pouzdanjem. U praksi, tehnika se prirodno povezuje sa radnim tokom prenosivog dvokanalnog analizatora kao što je Balanset-1A: instrument izračunava idealnu korekciju iz izmjerene amplitudu i fazu, vi mu kažete koja čišćenja lopatica ili rupe su dostižne, a on vraća djeljive mase da se prilagode na mjestu — bez potrebe da bušite rotor pod neugodnim uglom samo da biste zadovoljili matematiku.
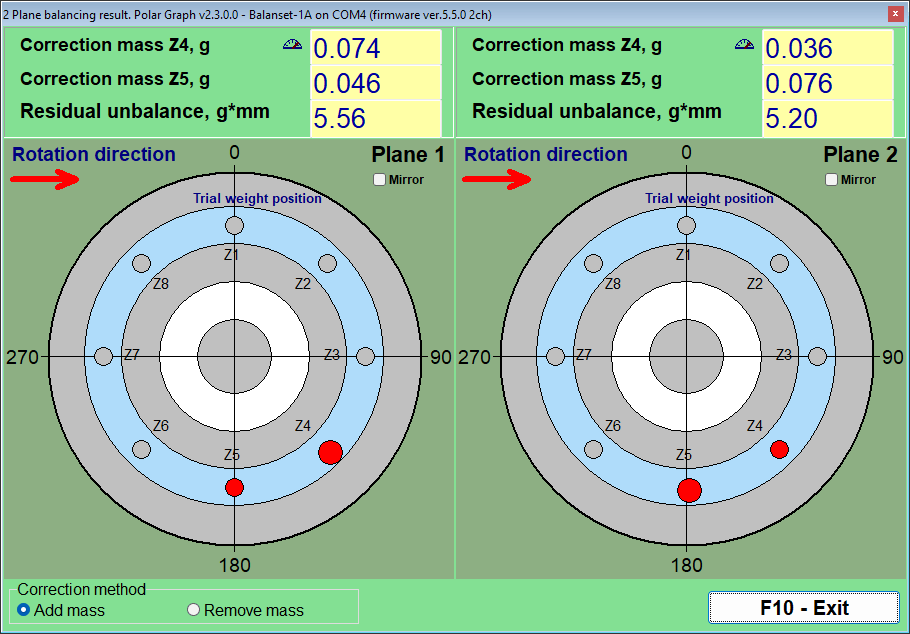
Podjela na fiksne pozicije onako kako je uređaj prikazuje
Kada je metoda postavljanja podešena na fiksne pozicije, Balanset polarni prozor iscrtava svako dostupno mjesto kao numerisanu poziciju Z1…Zn ravnomjerno raspoređenu oko ravni — do 32 njih — i crvenom bojom ističe dvije pozicije na koje se podjela razrješava, pri čemu je veća masa prikazana kao veći marker. Panel iznad kruga navodi dvije mase (“Korekciona masa Z…”) zajedno sa predviđenom preostalom neuravnoteženošću, tako da vektorska aritmetika iz gornjih odjeljaka rezultira sa dva konkretna mjesta i dvije konkretne vrijednosti u gramima.
Dvije konvencije su bitne prilikom provjere crteža u odnosu na rotor: 0° na dijagramu je pozicija na kojoj je stajala probna masa, pri čemu se uglovi mjere u smjeru rotacije; a ako je konfigurisano više od 32 fiksne pozicije, program odbija nacrtati dijagram i umjesto toga prikazuje upozorenje.