Dinamičko balansiranje na terenu
Dio I: Teorijske i regulatorne osnove dinamičkog balansiranja
Terensko dinamičko balansiranje jedna je od ključnih operacija u puštanju u rad prema vibracijama i održavanju prema stanju, s ciljem produženja radnog vijeka industrijske opreme i sprečavanja vanrednih situacija. Upotreba prenosivih instrumenata poput Balanset-1A omogućava da se ove operacije izvode direktno na mjestu rada, čime se svode na minimum zastoji i troškovi povezani s demontažom. Međutim, uspješno balansiranje zahtijeva ne samo sposobnost rada s instrumentom, nego i duboko razumijevanje fizičkih procesa koji stoje u osnovi vibracije, kao i poznavanje regulatornog okvira koji određuje kvalitet rada.
Princip metodologije zasniva se na postavljanju probnih tegova i izračunavanju koeficijenata uticaja disbalansa. Jednostavno rečeno, instrument mjeri vibraciju (amplitudu i fazu) rotirajućeg rotora, nakon čega korisnik sukcesivno dodaje male probne tegove u određene ravni kako bi "kalibrirao" uticaj dodatne mase na vibraciju. Na osnovu promjena amplitude i faze vibracije, instrument automatski izračunava potrebnu masu i kut postavljanja korektivnih tegova za otklanjanje disbalansa.
Ovaj pristup primjenjuje tzv. metoda tri pokusa za balansiranje u dvije ravni: početno mjerenje i dva prolaza s probnim tegovima (po jedan u svakoj ravni). Za balansiranje u jednoj ravni obično su dovoljna dva prolaza — bez tega i s jednim probnim tegom. U modernim instrumentima svi potrebni proračuni se vrše automatski, što značajno pojednostavljuje proces i smanjuje zahtjeve za kvalifikacijom operatera.
Odjeljak 1.1: Fizika neuravnoteženosti: dubinska analiza
U osnovi svake vibracije rotirajuće opreme leži disbalans, ili neuravnoteženost. Disbalans je stanje u kojemu je masa rotora neravnomjerno raspoređena u odnosu na njegovu os rotacije. Ova neravnomjerna raspodjela dovodi do pojave centrifugalnih sila koje zauzvrat uzrokuju vibraciju oslonaca i čitave konstrukcije mašine. Posljedice nezaustavljenog disbalansa mogu biti katastrofalne: od prijevremenog habanja i razaranja ležajeva do oštećenja temelja i same mašine. Za efikasnu dijagnostiku i otklanjanje disbalansa nužno je jasno razlikovati njegove vrste.
Vrste nebalansiranosti
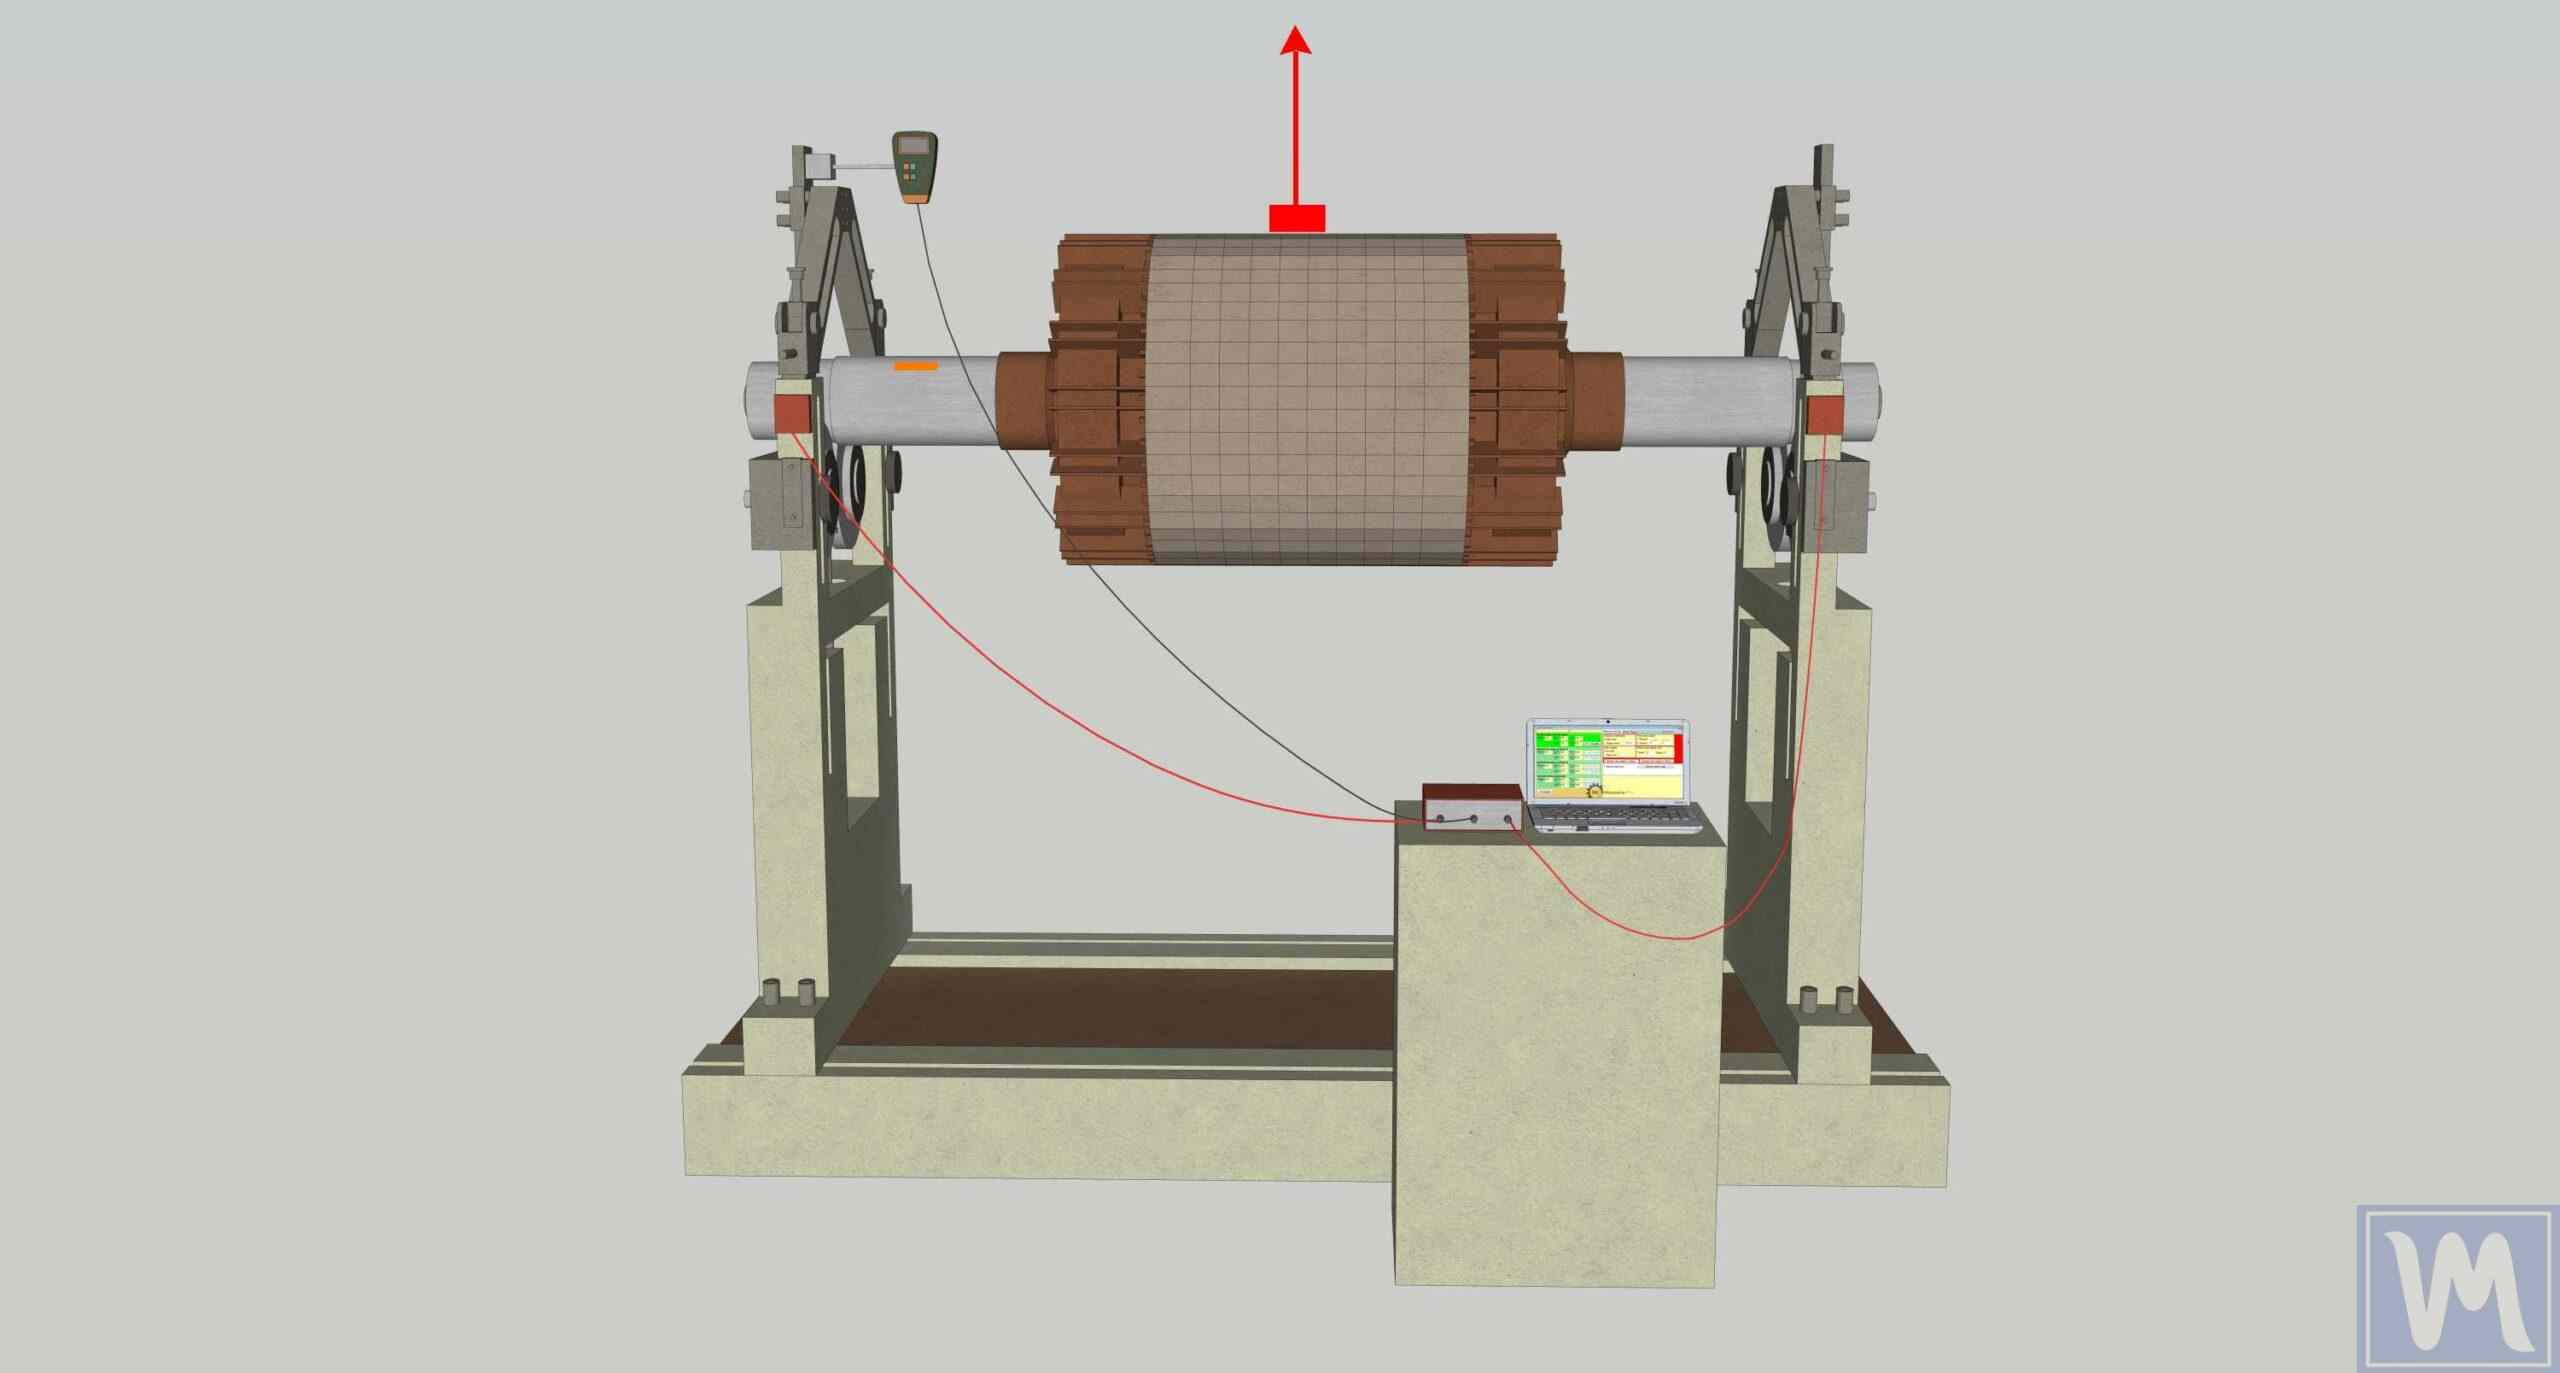
Statička neravnoteža (jednoravninska): Kod ovog tipa neuravnoteženosti, centralna glavna osa inercije rotora pomjerena je paralelno s osom obrtanja — centar mase je radijalno pomjeren u odnosu na osu obrtanja. U statičkom stanju, takav rotor, postavljen na horizontalne noževe (paralelne vodilice), uvijek će se okrenuti tako da teža strana bude dolje. Statička neuravnoteženost je dominantna kod tankih, diskastih rotora kod kojih je odnos dužine i prečnika (L/D) manji od približno 0,5, na primjer brusnih ploča ili uskih ventilatorskih rotora. Otklanjanje statičke neuravnoteženosti moguće je postavljanjem jednog korekcionog utega u jednoj korekcionoj ravni, dijametralno suprotno od teške tačke — pristup u jednoj ravni koji vrijedi pri umjerenim brzinama (otprilike ispod 1000 rpm); brzookretni uski diskovi i dalje zahtijevaju balansiranje u dvije ravni.
Momentni (parni) nebalans: Ovaj tip nastaje kada glavna os inercije rotora sječe os rotacije u centru mase, ali nije paralelna s njom. Disbalans momenta sile može se prikazati kao dvije jednake po iznosu, ali suprotno usmjerene neuravnotežene mase smještene u različitim ravnima. U statičkom stanju takav rotor je u ravnoteži, a disbalans se manifestira tek pri rotaciji u obliku "ljuljanja" ili "zibanja". Za njegovu kompenzaciju potrebno je postaviti najmanje dva korektivna tega u dvije različite ravni, čime se stvara kompenzacijski moment.
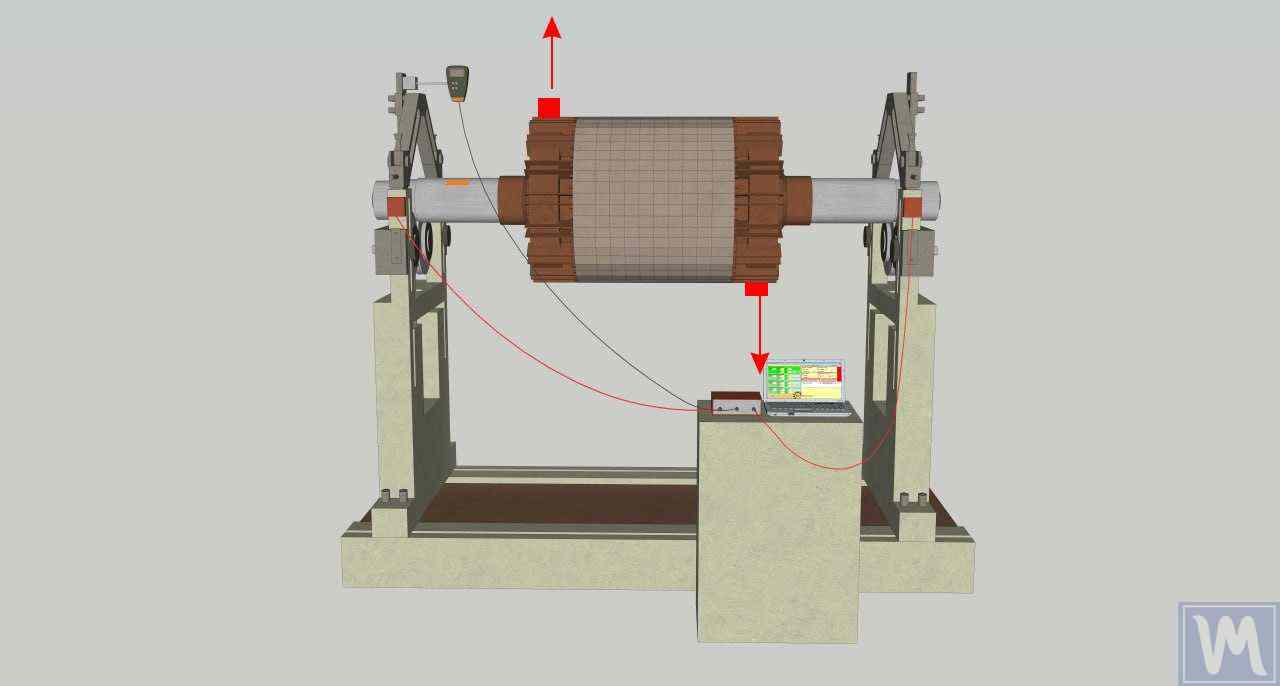
Dinamička neubalansiranost: Ovo je najčešći tip disbalansa u stvarnim uvjetima, koji predstavlja kombinaciju statičkog disbalansa i momenta sile disbalansa. U ovom slučaju, glavna centralna os inercije rotora ne podudara se s osi rotacije i ne sječe je u centru mase. Za otklanjanje dinamičkog disbalansa neophodna je korekcija mase u najmanje dvije ravni. Dvokanálni instrumenti kao što je Balanset-1A namijenjeni su upravo za rješavanje ovog problema.
Kvazi-statička neravnoteža: Ovo je poseban slučaj dinamičkog disbalansa u kojemu glavna os inercije sječe os rotacije, ali ne u centru mase rotora. Ovo je suptilna, ali važna razlika za dijagnostiku složenih rotorskih sistema.
Kruti i fleksibilni rotori: ključna razlika
Jedan od temeljnih pojmova u balansiranju je razlika između krutih i fleksibilnih rotora. Ta razlika određuje samu mogućnost i metodologiju uspješnog balansiranja.
Kruti rotor: Rotor se smatra krutim ako je njegova radna frekvencija vrtnje znatno niža od njegove prve kritične frekvencije i ako ne podliježe značajnim elastičnim deformacijama (savijanjima) pod dejstvom centrifugalnih sila. Balansiranje takvog rotora tipično se uspješno vrši u dvije ravni korekcije. Instrumenti Balanset-1A primarno su namijenjeni za rad s krutim rotorima.
Fleksibilan rotor: Rotor se smatra fleksibilnim ako radi na frekvenciji vrtnje bliskoj jednoj od svojih kritičnih frekvencija ili većoj od nje. U tom slučaju elastično savijanje osovine postaje usporedivo s pomakom centra mase i samo po sebi značajno doprinosi ukupnoj vibraciji.
Pokušaj balansiranja fleksibilnog rotora metodologijom za krute rotore (u dvije ravni) često vodi neuspjehu. Postavljanje korektivnih tegova može kompenzirati vibraciju pri niskoj, podrezonantnoj brzini, ali pri dostizanju radne brzine, kada se rotor savija, ti isti tegovi mogu povećati vibraciju pobuđujući jedan od oblika vibracije savijanja. Ovo je jedan od ključnih razloga zašto balansiranje "ne funkcioniše", iako su sve radnje s instrumentom ispravno izvedene.
Prije početka rada izuzetno je važno klasificirati rotor korelacijom njegove radne brzine s poznatim (ili izračunatim) kritičnim frekvencijama. Ako nije moguće zaobići rezonancu, preporučuje se privremena promjena uvjeta montaže uređaja tokom balansiranja radi pomicanja rezonance.
Odjeljak 1.2: Regulatorni okvir: ISO standardi
Standardi u oblasti balansiranja obavljaju nekoliko ključnih funkcija: uspostavljaju jedinstvenu tehničku terminologiju, definišu zahtjeve kvaliteta i, što je važno, služe kao osnova za kompromis između tehničke neophodnosti i ekonomske opravdanosti.
ISO 21940-11 (ranije ISO 1940-1): Zahtjevi kvalitete za balansiranje krutih rotora
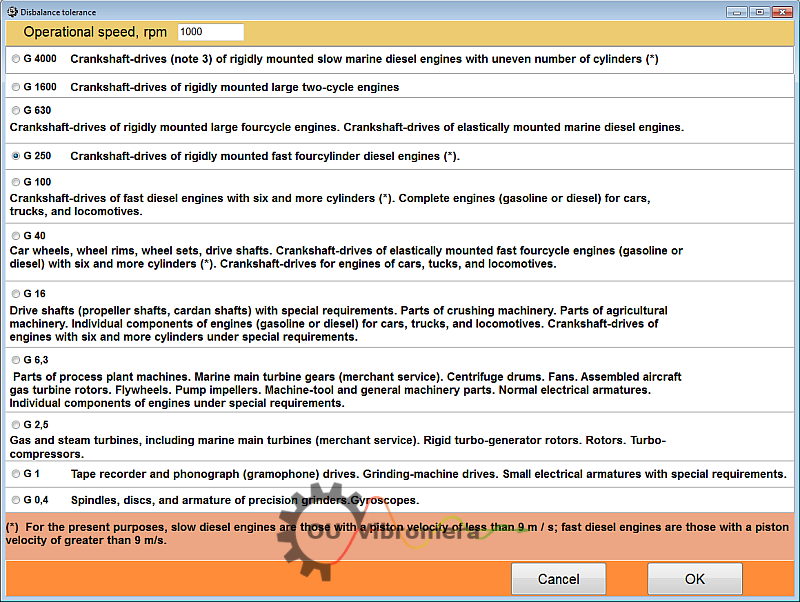
Ovaj standard je osnovni dokument za određivanje dozvoljene preostale neuravnoteženosti. On uvodi koncept klase kvalitete balansiranja (G), koja se bira samo prema tipu mašine. Brzina ulazi kasnije, kada se klasa pretvara u dozvoljenu specifičnu neuravnoteženost: eprema = (G × 9549) / n.
Kvalitetna klasa G: Svaka vrsta opreme odgovara određenoj klasi kvalitete koja ostaje konstantna bez obzira na brzinu rotacije. Na primjer, klasa G6.3 preporučuje se za ventilatore, pumpe i elektromotore opće namjene, G16 za drobilice i poljoprivrednu mehanizaciju, a G2.5 za turbine i turbokompresore.
Proračun dopuštenog rezidualnog neuravnoteženosti (Uprema): Standard omogućava izračunavanje specifične dozvoljene vrijednosti neuravnoteženosti koja služi kao ciljni pokazatelj tokom balansiranja. Proračun se izvodi u tri faze:
- Određivanje dopuštene specifične neuravnoteženosti (eprema) koristeći formulu:
eper = (G × 9549) / n
gdje je G klasa kvalitete balansiranja (npr. 2,5), n je radna frekvencija rotacije, rpm. Mjerna jedinica za eprema je g·mm/kg ili μm. - Određivanje dopuštene rezidualne neuravnoteženosti (Uprema) za cijeli rotor:
Uper = eper × M
gdje je M masa rotora, kg. Mjerna jedinica za Uprema je g·mm. - Raspodjela Uprema između dvije korekcione ravni. Za simetrični rotor, podijelite 50/50 (u primjeru ispod: 19,9 g·mm po ravni). Za asimetrični rotor između ležajeva: Ulijevo = Uprema × (b/L), Udesno = Uprema × (a/L), gdje su a i b udaljenosti od centra mase do lijevog i desnog ležaja, a L = a + b. Konzolni rotori zahtijevaju preračunavanje zasnovano na momentu sa strožom tolerancijom za konzolnu ravan. Balanset-1A automatski izvodi ovu raspodjelu i prikazuje preostalu neuravnoteženost po ravni (D1, D2) pored tolerancije balansiranja na kartici Result.
Primjer: Za rotor elektromotora mase 5 kg, koji radi pri 3000 rpm uz klasu kvaliteta G2.5:
eprema = (2.5 × 9549) / 3000 ≈ 7.96 μm
Uprema = 7.96 × 5 = 39,8 g·mm
Ovo znači da nakon balansiranja preostala neuravnoteženost ne smije premašiti 39,8 g·mm - za ovaj simetrični rotor, oko 19,9 g·mm u svakoj od dvije korekcione ravni.
ISO 20806:2009: Kriteriji i mjere sigurnosti za balansiranje srednjih i velikih rotora na licu mjesta
Ovaj standard direktno regulira postupak terenskog balansiranja.
Prednosti: Glavna prednost balansiranja na licu mjesta je ta da se rotor balansira u stvarnim radnim uvjetima, na svojim osloncima i pod radnim opterećenjem. Time se automatski uzimaju u obzir dinamička svojstva sistema oslonaca i uticaj spojenih komponenti osovinske veze.
Nedostaci i ograničenja:
- Ograničen pristup: Pristup ravnima korekcije na sklopljenom stroju često je otežan, što ograničava mogućnosti ugradnje utega.
- Potreba za probnim mjerenjima: Proces balansiranja zahtijeva nekoliko ciklusa "start-stop" mašine.
- Teškoće sa teškim neravnotežama: U slučajevima vrlo velikog početnog nebalansa, ograničenja u odabiru ravni i mase korektivnog utega možda neće dopustiti postizanje zahtijevane kvalitete balansiranja.
Dio II: Praktični vodič za balansiranje uređajima Balanset-1A
Uspjeh balansiranja u velikoj mjeri zavisi od temeljitosti pripremnih radova. Većina neuspjeha nije povezana s kvarom instrumenta, već sa zanemarivanjem faktora koji utiču na ponovljivost mjerenja. Glavni princip pripreme je isključiti sve druge moguće izvore vibracija kako bi instrument mjerio samo efekat neuravnoteženosti.
Odjeljak 2.1: Temelj uspjeha: Dijagnostika prije balansiranja i priprema mašine
Korak 1: Primarna dijagnostika vibracija (je li to zaista neuravnoteženost?)
Prije balansiranja korisno je izvršiti preliminarno mjerenje vibracija u načinu vibrometra. Softver Balanset-1A ima način "Vibration Meter" (tipka F5) u kojemu možete mjeriti ukupnu vibraciju i posebno komponentu na frekvenciji vrtnje (1×) prije postavljanja ijednog tega.
Klasičan znak neuravnoteženosti: Spektar vibracija treba biti dominiran pikom na frekvenciji vrtnje rotora (pik na frekvenciji 1x RPM). Amplituda ove komponente u horizontalnom i vertikalnom smjeru treba biti usporediva, a amplitude ostalih harmonika trebaju biti značajno niže.
Znaci drugih kvarova: Ako spektar sadrži značajne pikove na drugim frekvencijama (npr. 2x, 3x RPM) ili na neumnošcima, to ukazuje na prisustvo drugih problema koji se moraju otkloniti prije balansiranja.
Korak 2: Sveobuhvatni mehanički pregled (lista provjere)
- Rotor: Temeljito očistite sve površine rotora od prljavštine, rđe i nakupljenih naslaga (stvrdnutog proizvoda). Čak i mala količina prljavštine na velikom radijusu stvara značajnu neuravnoteženost. Provjerite odsustvo slomljenih ili nedostajućih elemenata.
- Ležajevi: Provjerite sklopove ležajeva na prekomjerni zazor, strani šum i pregrijavanje. Istrošeni ležajevi neće dopustiti dobivanje stabilnih očitavanja.
- Temelj i okvir: Provjerite da li je jedinica postavljena na krutom postolju. Provjerite zatezni moment sidrenih vijaka i odsustvo pukotina u okviru.
- Pogon: Za remenski pogon, provjerite napetost i stanje remena. Za spojna mjesta — poravnanje osovine.
- Sigurnost: Osigurajte prisustvo i ispravnost svih zaštitnih štitnika.
Odjeljak 2.2: Postavljanje i konfiguracija instrumenta
Instalacija hardvera
Senzori vibracija (akcelerometri):
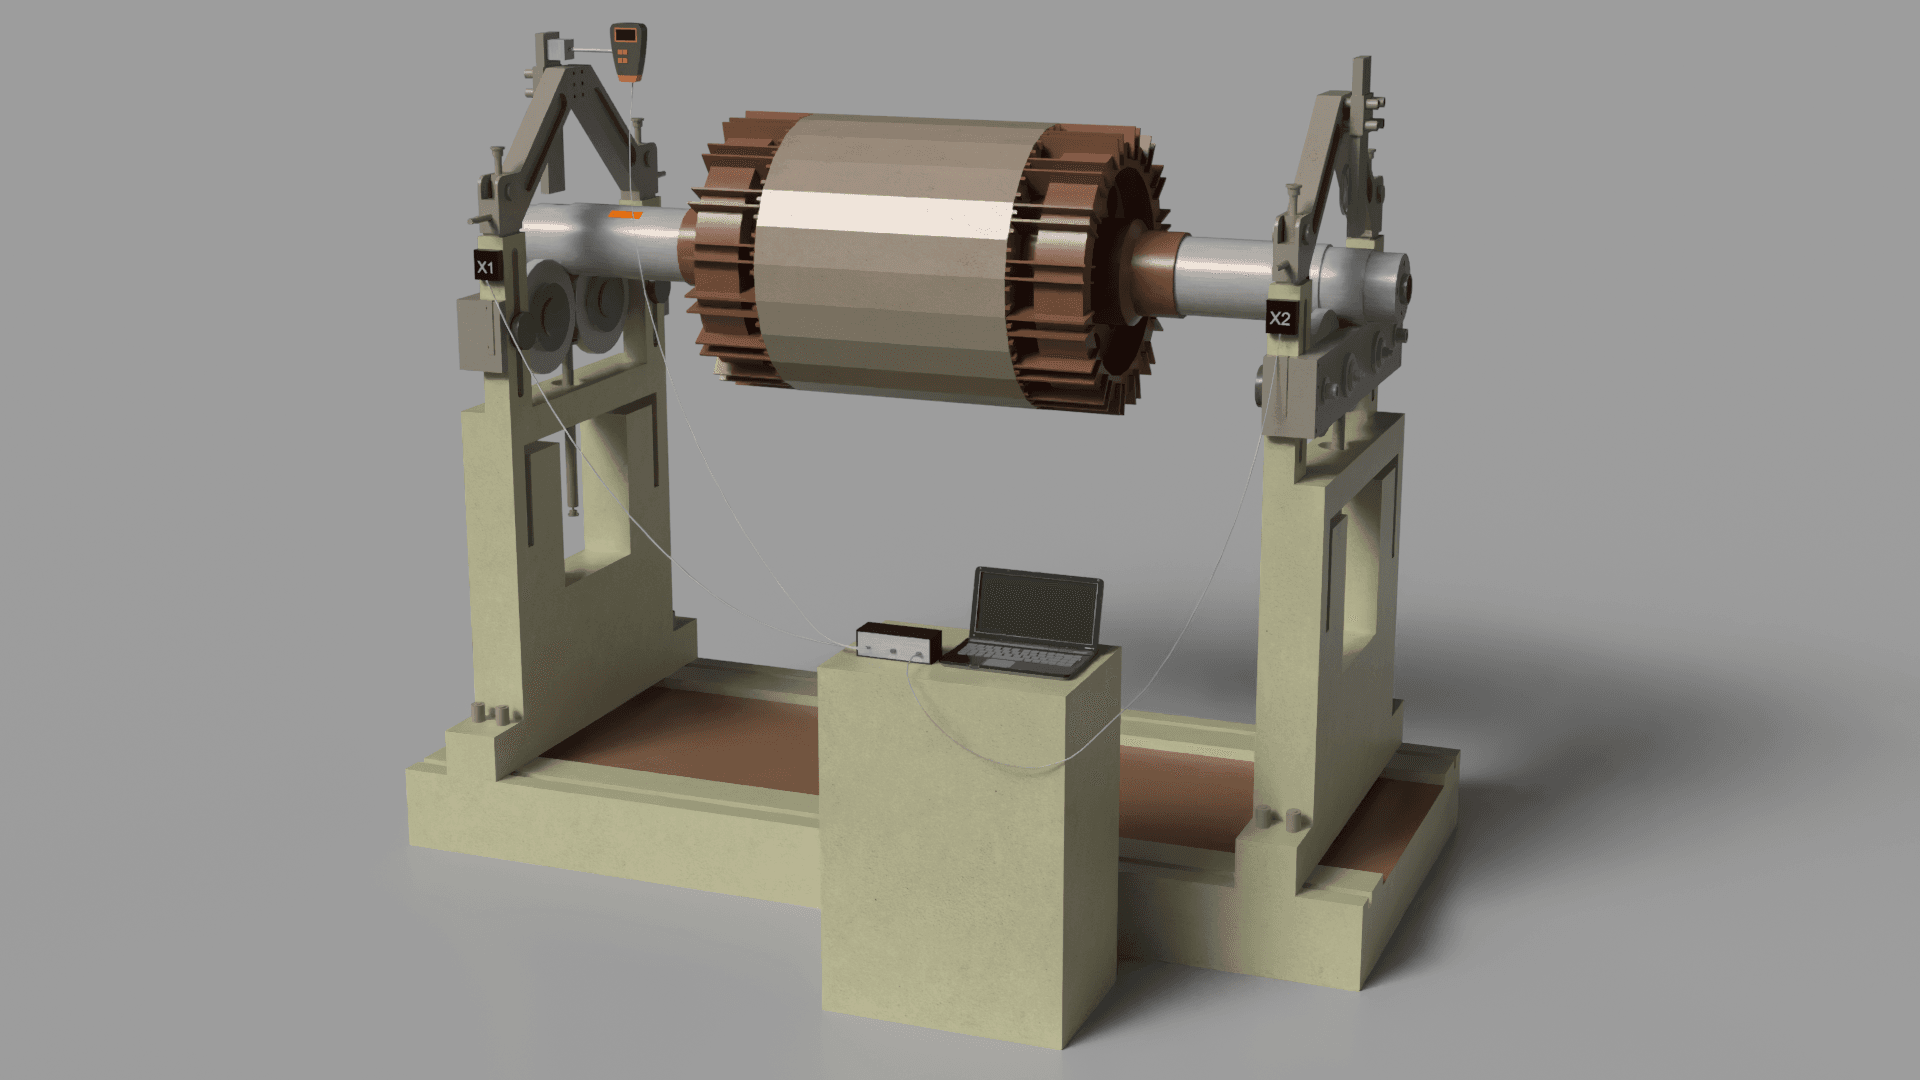
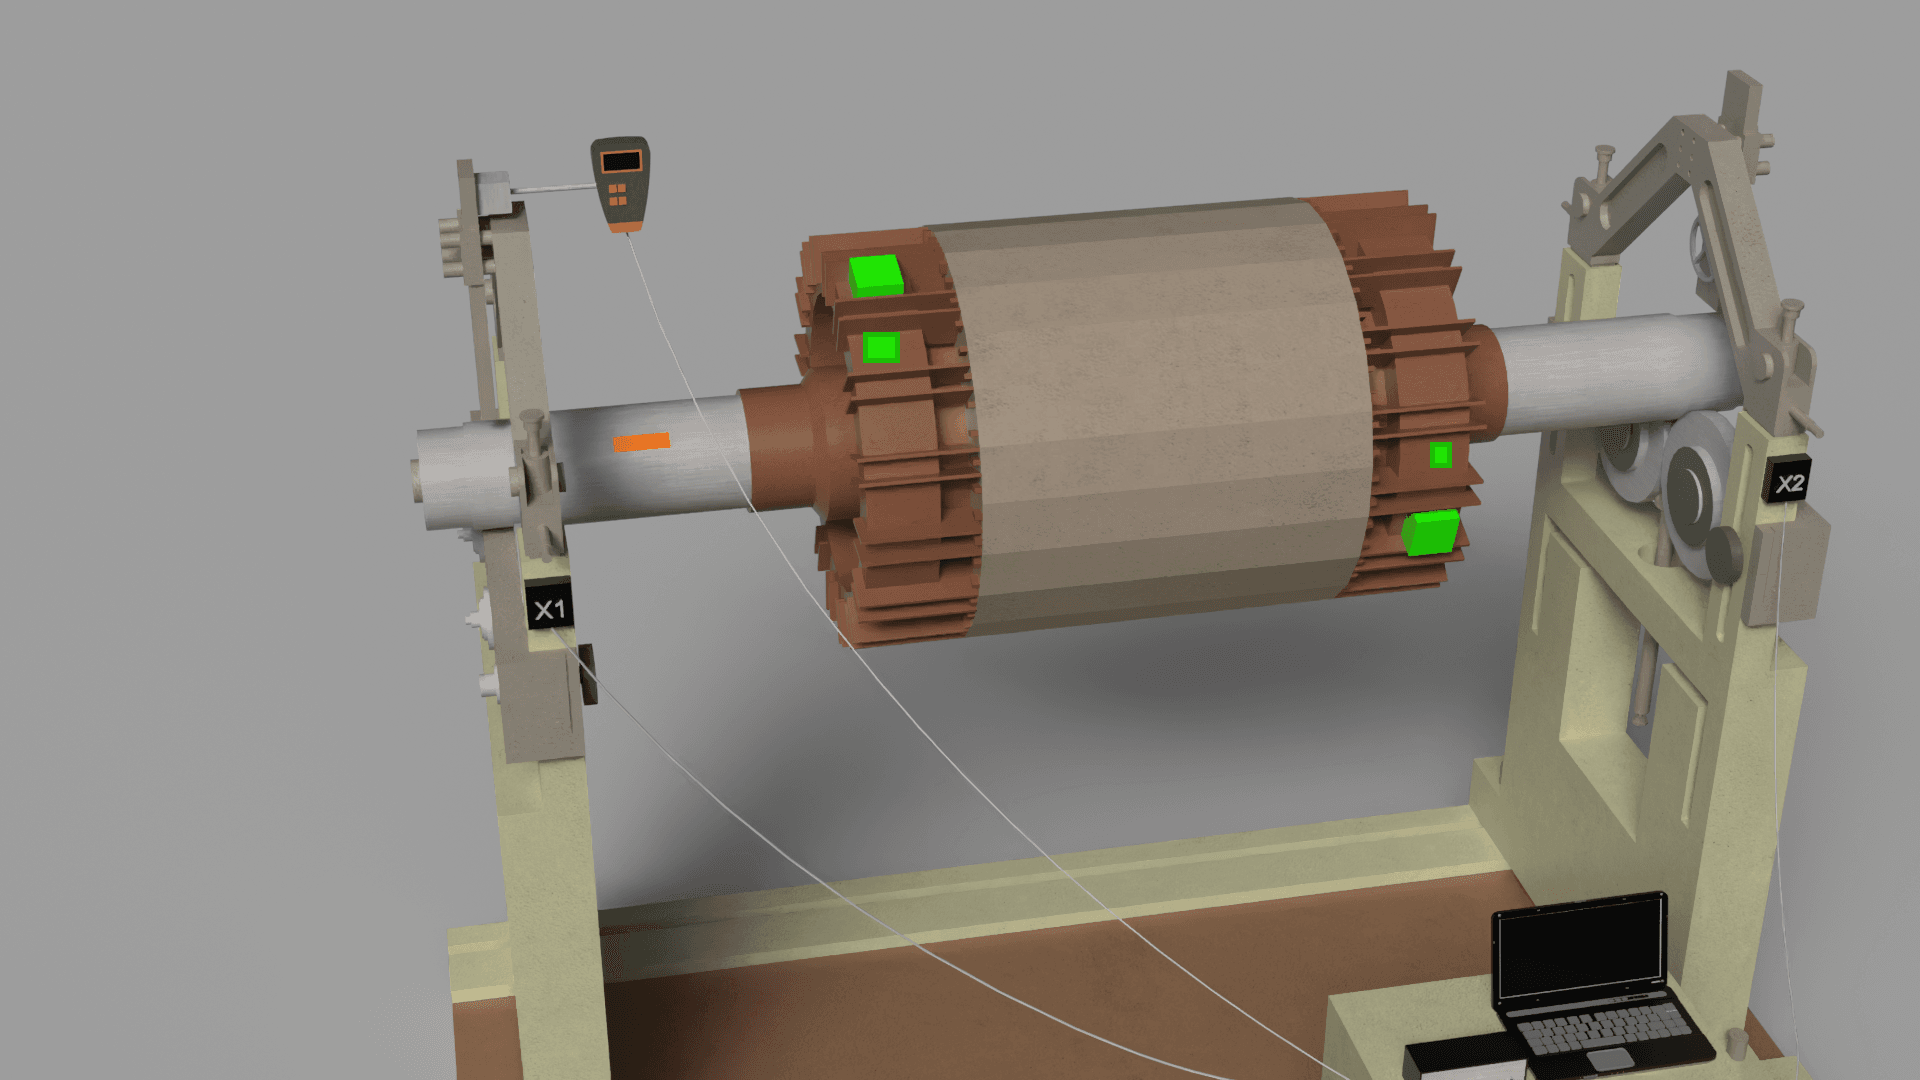
- Priključite kablove senzora na odgovarajuće konektore instrumenta (npr., X1 i X2 za Balanset-1A; na novijim revizijama konektori su označeni kao Ch-1 i Ch-2).
- Instalirajte senzore na kućišta ležajeva što bliže rotoru.
- Ključna praksa: Radi dobivanja maksimalnog signala, senzori trebaju biti postavljeni u smjeru gdje je vibracija maksimalna. Koristite snažnu magnetnu bazu ili navojni nosač za osiguranje krutog kontakta.
Fazni senzor (laserski tahometar):
- Priključite senzor na poseban ulaz (X3 za Balanset-1A; označen kao Tacho na novijim revizijama).
- Zalijepite mali komad reflektivne trake na osovinu ili drugi rotirajući dio rotora.
- Postavite tahometar tako da laserski zrak stabilno pogađa oznaku tokom cijelog okretaja.
Konfiguracija softvera (Balanset-1A)
- Pokrenite softver i povežite USB interfejs modul (administratorska prava nisu potrebna).
- Idite na modul za balansiranje (F7 - Balancing). Kreirajte novi zapis za jedinicu koja se balansira.
- Odaberite tip balansiranja: 1-ravan (statičko, tab F2 - Single-plane) za uske rotore ili 2-ravni (dinamičko, tab F3 - Two-plane) za većinu ostalih slučajeva.
- Definirajte ravnine korekcije: odaberite mjesta na rotoru gdje se korektivni tegovi mogu sigurno montirati.
Odjeljak 2.3: Procedura balansiranja: vodič korak po korak
Prolaz 0: Početno mjerenje
- Pokrenite stroj i dovedite ga do stabilne radne brzine. Od izuzetne je važnosti da brzina rotacije bude ista u svim narednim mjerenjima.
- U programu pokrenite mjerenje. Instrument će zabilježiti početne vrijednosti amplitude i faze vibracija.
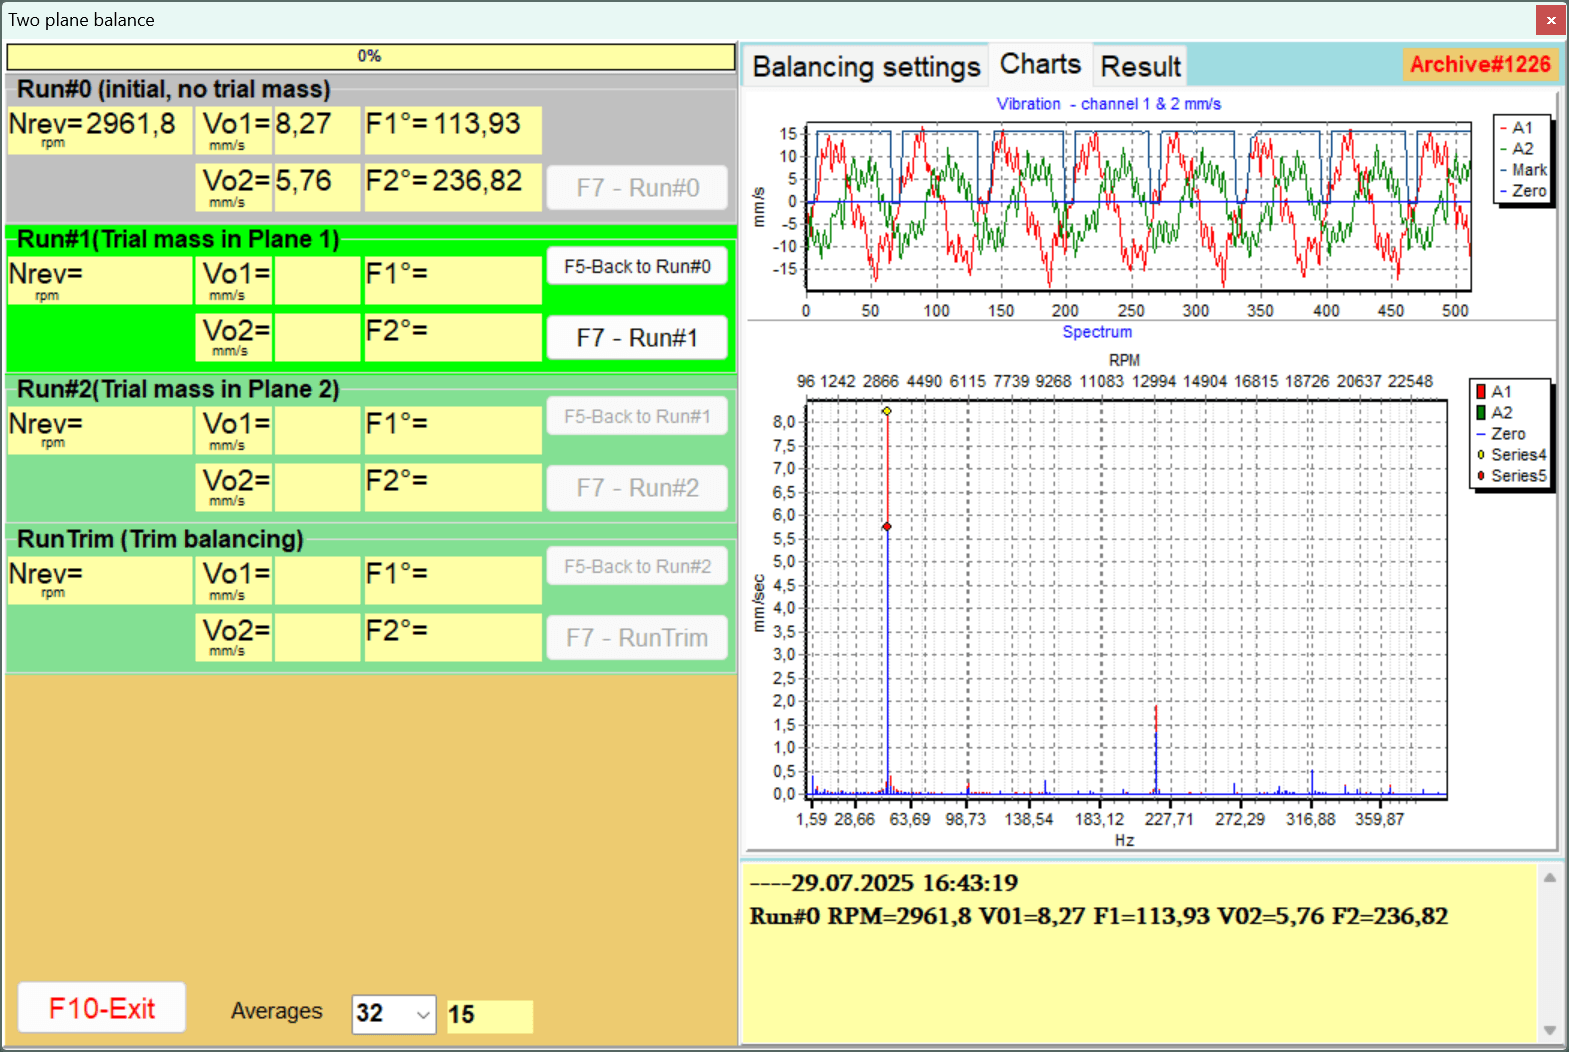
Mjerni hod 1: Probni uteg u ravnini 1
- Zaustavite mašinu.
- Odabir probnog tega: Masa probnog utega treba biti dovoljna da izazove primjetnu promjenu parametara vibracije (promjena amplitude od najmanje 20-30% ILI promjena faze od najmanje 20-30 stepeni). Ne morate pogađati početnu masu: nakon Run 0, softverski First Trial Weight Estimator preporučuje i masu probnog utega i ugao njegovog postavljanja u odnosu na oznaku tahometra, a program upozorava ako se postavljeni uteg pokaže premalim.
- Montaža probne mase: Čvrsto pričvrstite izmjereni probni teg na poznatom radijusu u ravnini 1. Zabilježite kutni položaj.
- Pokrenite mašinu na istoj stabilnoj brzini.
- Izvršite drugo mjerenje.
- Zaustavite mašinu i uklonite probni uteg. Ako je uklanjanje nepraktično, možete ga ostaviti ugrađenim - označite polje "Leave on rotor" u softveru kako bi proračun to uzeo u obzir.
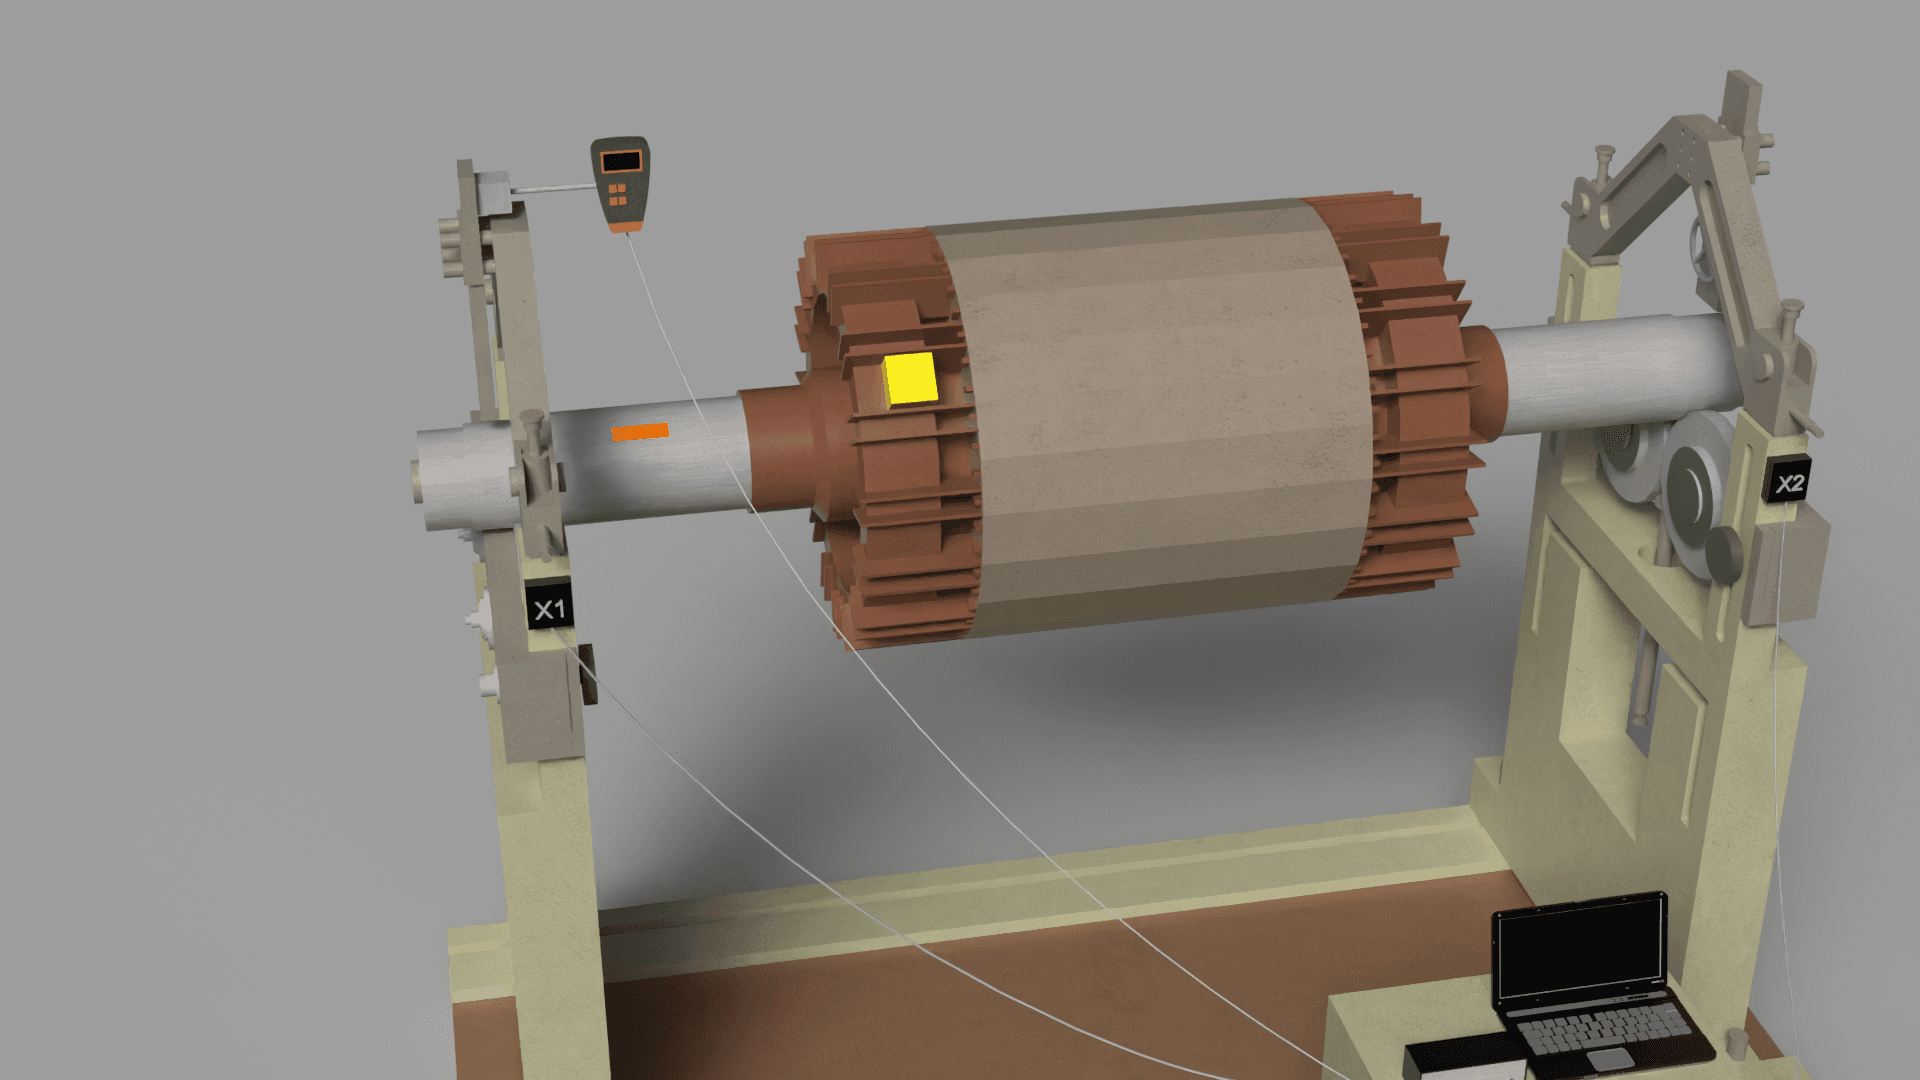
Mjerenje 2: Probni uteg u ravni 2 (za balansiranje u 2 ravni)
- Ponovite tačno postupak iz koraka 2, ali postavite probni teg u ravninu 2.
- Pokrenite, izmjerite, zaustavite i uklonite probni uteg (ili ga ostavite s označenim poljem "Leave on rotor", kao u Run 1).
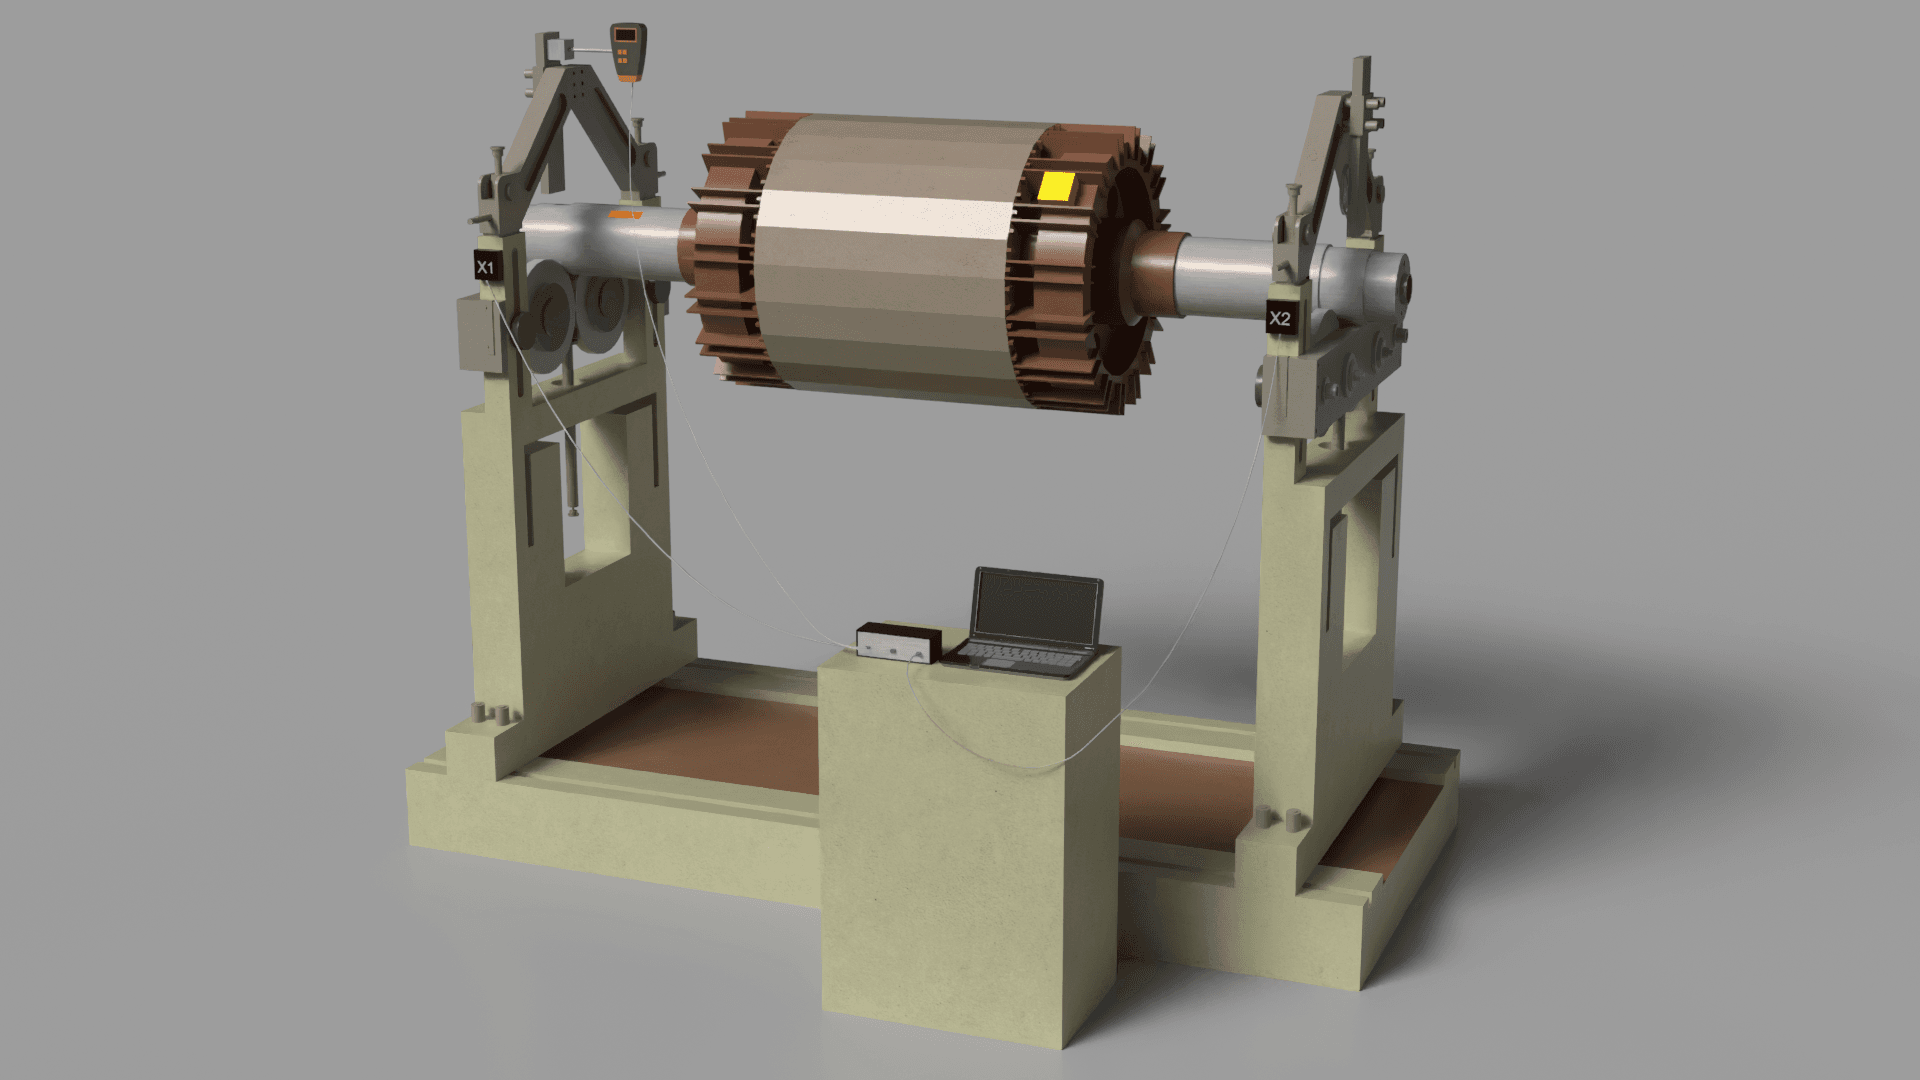
Proračun i ugradnja korektivnih utega
- Na osnovu vektorskih promjena zabilježenih tokom probnih vožnji, program će automatski izračunati masu i kut ugradnje korektivnog utega za svaku ravan.
- Kut ugradnje obično se mjeri od položaja probnog utega u smjeru rotacije rotora.
- Čvrsto pričvrstite trajne korektivne utege. Kada koristite zavarivanje, imajte na umu da i sam zavar ima masu.
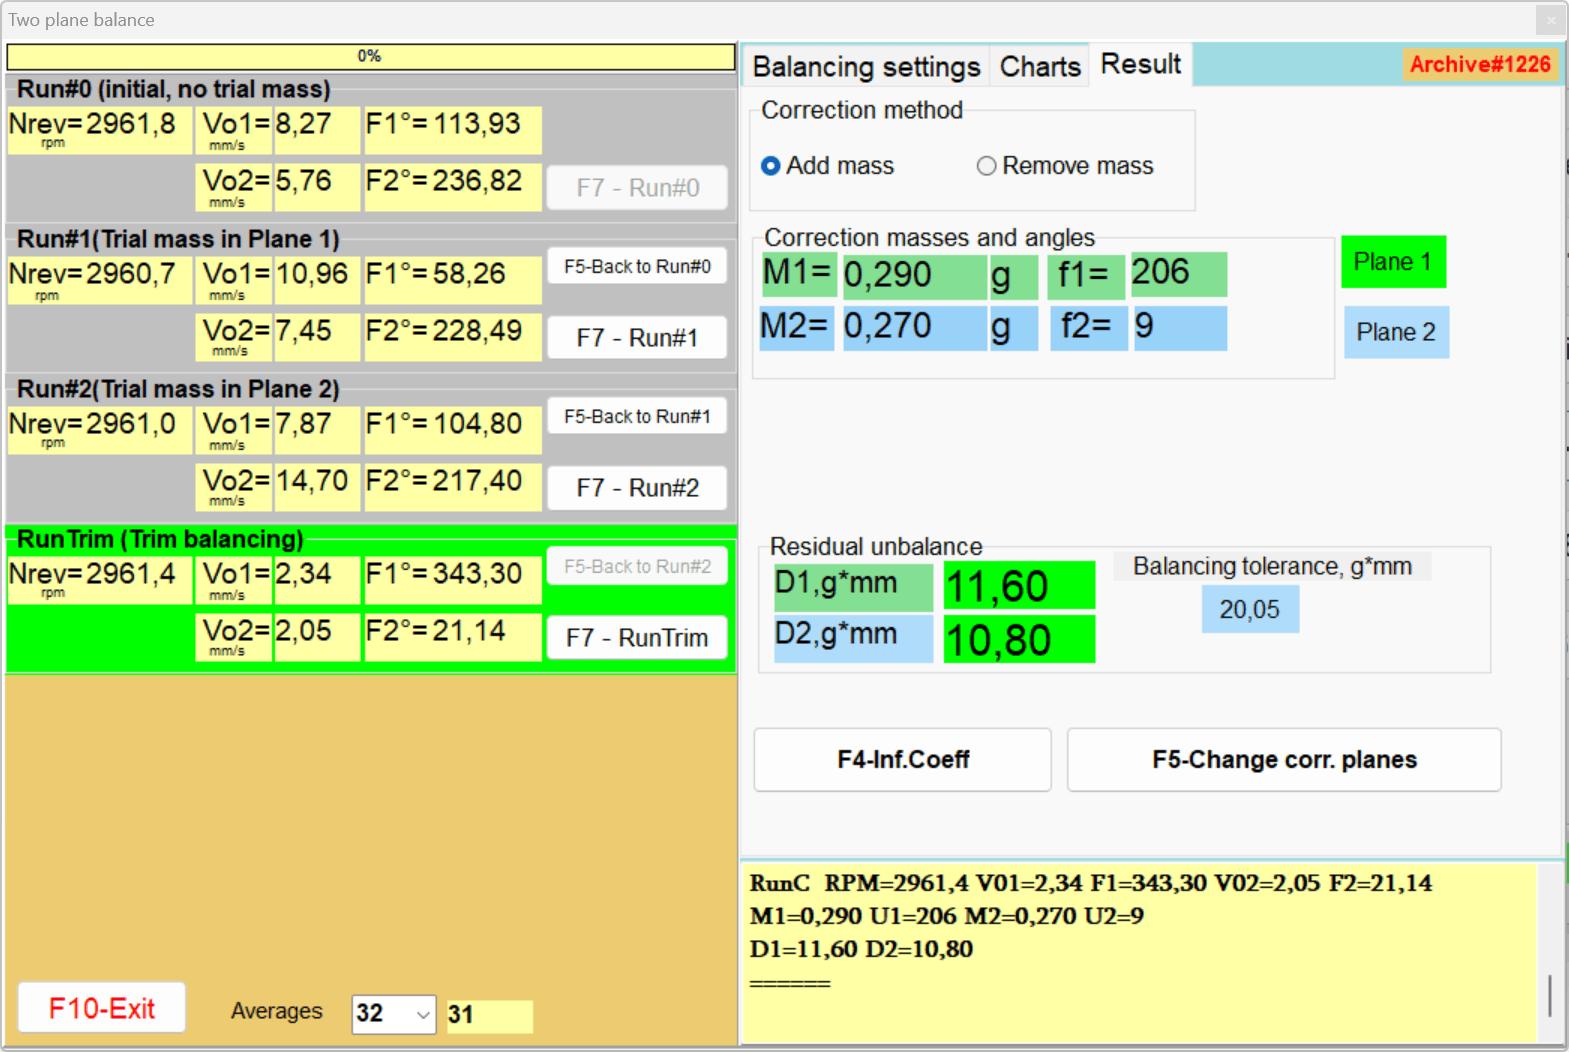
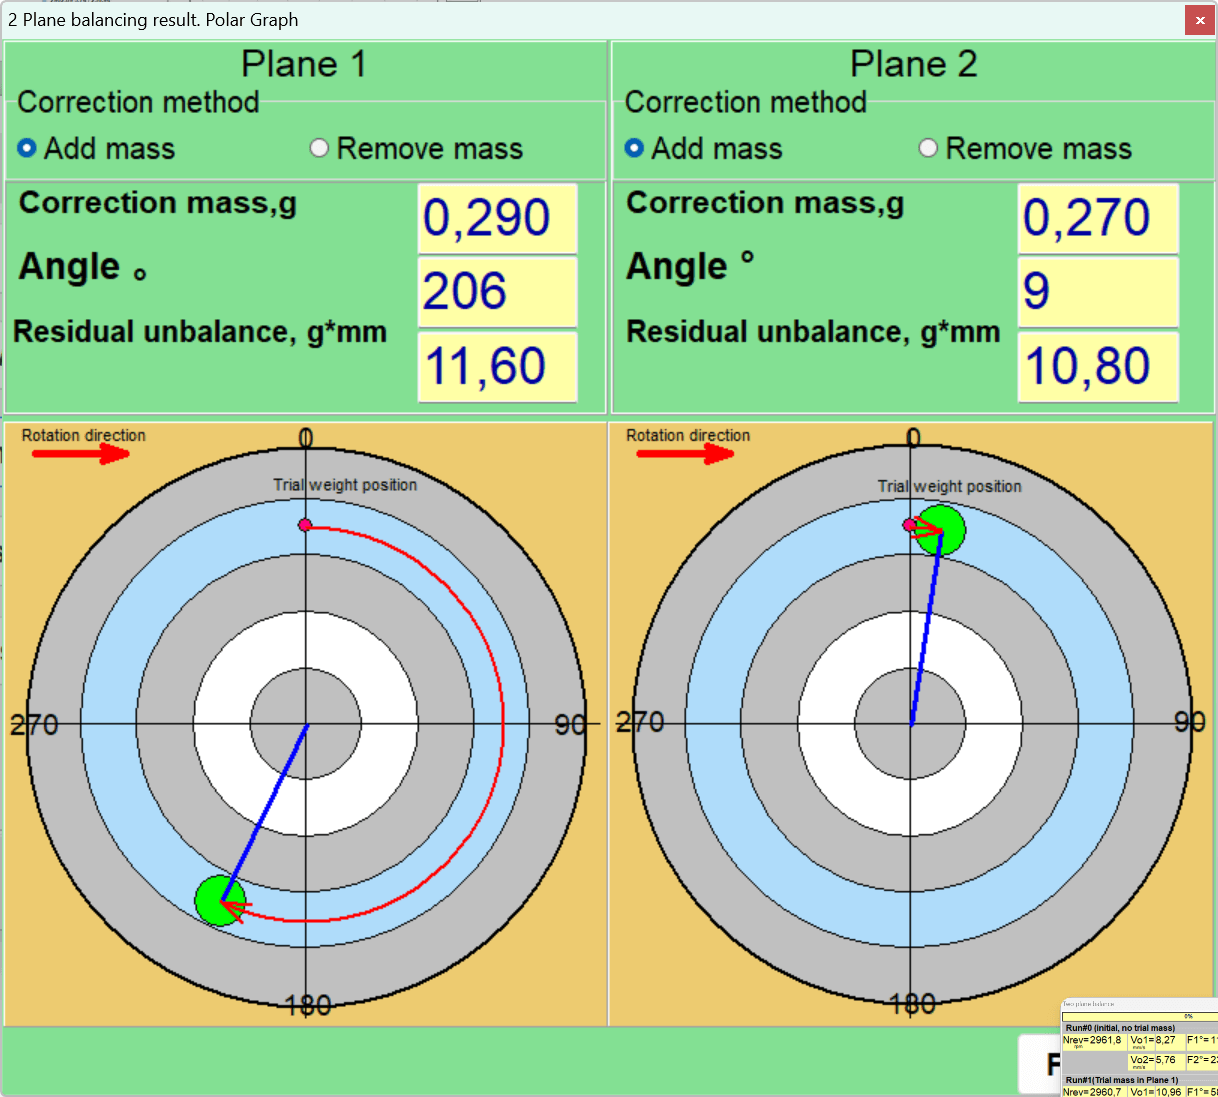
Run T (Trim): Verifikaciono mjerenje i fino balansiranje
- Pokrenite mašinu ponovo.
- Izvršite kontrolno mjerenje radi procjene nivoa preostalih vibracija.
- Uporedite dobivenu vrijednost s tolerancijom izračunatom prema ISO 1940-1.
- Ako vibracije i dalje premašuju toleranciju, instrument će izračunati malu "finu" (trim) korekciju.
- Po završetku, sačuvajte izvještaj i koeficijente utjecaja za eventualne buduće potrebe.
Dio III: Napredno rješavanje problema i otklanjanje smetnji
Ovaj odjeljak posvećen je najsloženijim aspektima terenskog balansiranja — situacijama u kojima standardni postupak ne daje rezultate.
Sigurnosne mjere
Sprečavanje slučajnog pokretanja (Lockout/Tagout): Prije početka rada, isključite napajanje i odspojite pogon rotora. Okačite upozoravajuće oznake na sklopke tako da niko slučajno ne pokrene mašinu.
Lična zaštitna oprema: Zaštitne naočale ili zaštitni štitnik za lice su obavezni. Odjeća treba biti pripijena uz tijelo, bez labavnih rubova. Duga kosa mora biti podvučena ispod pokrivala za glavu.
Opasna zona oko mašine: Ograničite pristup neovlaštenim osobama u zonu balansiranja. Tokom probnih vožnji, oko uređaja se postavljaju barijere ili upozoravajuće trake. Polumjer opasne zone iznosi najmanje 3–5 metara.
Pouzdano pričvršćivanje utega: Kada pričvršćujete probne ili trajne korekcione utege, obratite posebnu pažnju na njihovu fiksaciju. Odbačeni uteg postaje opasan projektil.
Električna sigurnost: Poštujte opće mjere električne sigurnosti — koristite ispravnu uzemljenu utičnicu, ne provlačite kablove kroz mokre ili vruće zone.
Odjeljak 3.1: Dijagnoza i prevazilaženje nestabilnosti mjerenja
Simptom: Tokom ponovljenih mjerenja pod identičnim uvjetima, očitavanja amplitude i/ili faze se značajno mijenjaju ("plutaju", "skaču"). To onemogućuje izračun korekcije.
Osnovni uzrok: Instrument ne funkcioniše neispravno. Tačno prijavljuje da je vibracijski odziv sistema nestabilan i nepredvidiv.
Sistematski dijagnostički algoritam:
- Mehanička labavost: Ovo je najčešći uzrok. Provjerite zatezanje vijaka kućišta ležaja i sidrenih vijaka okvira. Provjerite ima li pukotina u temelju ili okviru.
- Defekti ležaja: Prekomjerni unutarnji zazor u kotrljajnim ležajevima ili habanje košuljice ležaja dopušta osovini da se kaotično kreće unutar oslonca.
- Nestabilnost uzrokovana procesom:
- Aerodinamički (ventilatori): Turbulentni tok zraka, odvajanje strujanja od lopatica može izazvati nasumične efekte sile.
- Hidraulički (pumpe): Kavitacija stvara snažne, nasumične hidrauličke udare koji maskiraju periodični signal od neuravnoteženosti.
- Unutrašnje kretanje mase (drobilice, mlinovi): Materijal se može prerasporediti unutar rotora, djelujući kao "mobilni neuravnoteženost".
- Rezonanca: Ako je radna brzina vrlo bliska vlastitoj frekvenciji konstrukcije, čak i male promjene brzine uzrokuju ogromne promjene amplitude i faze vibracija.
- Termički efekti: Kako se mašina zagrijava, termičko širenje može uzrokovati savijanje osovine ili promjene poravnanja.
Odjeljak 3.2: Kada balansiranje ne pomaže – utvrđivanje osnovnih defekata
Simptom: Postupak balansiranja je izvršen, očitavanja su stabilna, ali konačne vibracije ostaju visoke.
Korištenje spektra vibracija za diferencijalnu dijagnozu (u Balanset softveru: F8 - Charts, kartica "F5-Spectrum (Hz)"):
- Nesaosnost vratila: Glavni znak — visoki vrh vibracija na frekvenciji 2x RPM. Karakteristične su visoke aksijalne vibracije.
- Kvarovi kliznih ležajeva: Ispoljavaju se kao vibracija visoke frekvencije na karakterističnim frekvencijama "ležaja" (BPFO, BPFI, BSF, FTF). Napomena: detaljna dijagnostika kotrljajućih ležajeva izlazi izvan okvira Balanset-1A: instrument mjeri brzinu vibracije u opsegu 5-1000 Hz, odziv senzora opada iznad otprilike 550 Hz, a anvelopna (demodulaciona) analiza nije dostupna — za taj zadatak koristite namjenski analizator ležajeva.
- Savijenost vratila: Ispoljava se kao visok vrh na 1x RPM, ali često praćen primjetnom komponentom na 2x RPM. Kada je rotor balansiran na trnu, softver nudi ugrađenu kompenzaciju bacanja: mjerenje F7 - Run Ecc (uzeto sa rotorom okrenutim za 180 stepeni na trnu) zajedno s opcijom "Subtract mandrel runout from measurements", tako da se ekscentricitet ne pobrka sa neuravnoteženošću.
- Električni problemi (električni motori): Asimetrija magnetskog polja može izazvati vibracije na dvostrukoj frekvenciji napajanja (100 Hz za mrežu 50 Hz).
Uobičajene greške pri balansiranju i savjeti za prevenciju
- Balansiranje neispravnog ili prljavog rotora: Uvijek provjerite stanje mehanizma prije balansiranja.
- Probni teg premali: Ciljajte na pravilo promjene vibracija od 20-30%.
- Nedosljedna radna brzina između mjerenja: Uvijek održavajte stabilan i identičan broj okretaja tokom svih mjerenja.
- Greške faze i oznake: Pažljivo pratite određivanje kuta. Kut korektivnog utega obično se mjeri od položaja probnog utega u smjeru rotacije.
- Neispravno pričvršćivanje ili gubitak tegova: Strogo se pridržavajte metodologije - uklonite probni uteg nakon mjerenja, ili, ako ostaje na rotoru, provjerite da li je označeno polje "Leave on rotor" kako bi proračun to uzeo u obzir.
Standardi kvaliteta balansiranja
| Kvalitetna klasa G | Klasa kvaliteta balansiranja G = eprema·ω (mm/s) | Vrste rotora (primjeri) |
|---|---|---|
| G4000 | 4000 | Čvrsto montirani koljenasti valovi sporih brodskih dizel motora |
| G1600 | 1600 | Radilice velikih dvotaktnih motora |
| G16 | 16 | Kardanska vratila s posebnim zahtjevima, poljoprivredne mašine, drobilice |
| G6.3 | 6.3 | Rotori pumpi, radna kola ventilatora, armature elektromotora |
| G2.5 | 2.5 | Rotori plinskih i parnih turbina, turbo-kompresori, pogoni alatnih mašina |
| G1 | 1 | Pogoni brusilica, vretena |
| G0.4 | 0.4 | Vretena preciznih brusilica, žiroskopi |
Napomena: broj klase je proizvod eprema·ω u mm/s. Sama dozvoljena specifična neuravnoteženost zavisi od brzine: eprema = (G × 9549) / n [μm]. Primjer: G6.3 pri 1500 rpm daje eprema = 40.1 μm; pri 3000 rpm daje 20.1 μm.
| Vrsta defekta | Dominantna frekvencija spektra | Fazna karakteristika | Ostali simptomi |
|---|---|---|---|
| Neuravnoteženost | 1x RPM | Stabilno | Radijalna vibracija predominira |
| Neporavnanje vratila | 1x, 2x, 3x RPM | Može biti nestabilna | Visoka aksijalna vibracija — ključni znak |
| Mehanička labavost | 1x, 2x i višestruke harmonike | Nestabilna, "skače" | Vizualno vidljivo kretanje |
| Kvar kotrljajućeg ležaja | Visoke frekvencije (BPFO, BPFI itd.) | Nije sinkronizirano s brojem okretaja (RPM) | Strani šumovi, povišena temperatura |
| Rezonanca | Radna brzina poklapa se s prirodnom frekvencijom | Faza se mijenja za 180° pri prolasku kroz rezonanciju | Amplituda vibracije naglo raste pri određenoj brzini vrtnje |
Dio IV: Često postavljana pitanja i napomene o primjeni
Odjeljak 4.1: Opća često postavljana pitanja (FAQ)
Kada trebam koristiti ujednačavanje na 1-ravnini vs 2-ravnini?
Koristite balansiranje u jednoj ravni (statičko) za uske, diskaste rotore kod kojih je odnos dužine i prečnika (L/D) manji od približno 0,5, a brzina umjerena (otprilike ispod 1000 rpm), poput brusnih ploča ili uskih ventilatorskih rotora. Koristite balansiranje u dvije ravni (dinamičko) za izdužene rotore, za svaki L/D iznad približno 0,5, i za brzookretne uske diskove. Balansiranje u dvije ravni ispravlja i statičku neuravnoteženost i momentnu (moment) neuravnoteženost.
Što trebam učiniti ako probna masa prouzročuje opasno povećanje vibracija?
Odmah zaustavite mašinu. To ukazuje da je probna masa instalirana blizu postojeće teške točke, čime se pogoršava neusklađenost. Rješenje je da premjestite probnu masu 180 stupnjeva od njezina originalnog položaja i ponovite mjerenje. Ovo osigurava da probna masa stvara suprotni efekt umjesto da se dodaje postojećoj neusklađenosti.
Mogu li koristiti spremljene koeficijente utjecaja za drugačiju mašinu?
Da, ali samo ako su mašine absolutno identične - isti model, isti rotor, ista temeljna konstrukcija, isti ležajevi. Svaka promjena krutosti konstrukcije će promijeniti koeficijente utjecaja i učiniti ih nevažećim. Najbolja praksa je da uvijek provedete nove probne pokušaje za svaku novu mašinu kako biste osigurali točne proračune ispravke.
Koja je razlika između statičke i dinamičke neusklađenosti?
Kod statičke neuravnoteženosti, centralna glavna osa inercije rotora pomjerena je paralelno s osom obrtanja — centar mase je radijalno pomjeren u odnosu na osu — i može se otkriti bez okretanja postavljanjem rotora na oslonce s noževima. Dinamička neuravnoteženost je kombinacija statičke i momentne neuravnoteženosti kod koje se glavna osa inercije ne poklapa s osom obrtanja — ispoljava se samo tokom obrtanja i zahtijeva korekciju u dvije ravni.
Zašto su moja mjerenja ujednačavanja nestabilna (plutaju)?
Nestabilna mjerenja ukazuju da je vibracijsko odgovora sustava nepredvidivo. Česti uzroci uključuju: mehaničku labavost (labavi vijci, pukotine), istrošene ležajeve s prekomjerno igrom, nestabilnost procesa (kavitacija u pumpama, turbulencija u ventilatorima), rezonancu (radna brzina blizu vlastite frekvencije), toplinske efekte tijekom zagrijavanja, ili vibracije s susjedne opreme. Riješite ove probleme prije pokušaja ujednačavanja.
Što je metoda tri pokušaja pri ujednačavanju na dvije ravnine?
Metoda tri pokušaja uključuje: Pokušaj 0 - početno mjerenje bez probnih masa za uspostavljanje bazne vibracije; Pokušaj 1 - mjerenje s probnom masom instaliranom na ravnini 1 kako bi se odredio njezin utjecaj; Pokušaj 2 - mjerenje s probnom masom premještenom na ravninu 2. Na temelju ovih triju podatkovnih točaka, instrument izračunava točne ispravne mase potrebne za obje ravnine koristeći metodu koeficijenta utjecaja.
Kako izračunam dopuštenu preostalu neusklađenost prema ISO 1940-1?
Prvo izračunajte dozvoljenu specifičnu neuravnoteženost: eprema = (G × 9549) / n, gdje je G klasa kvalitete (npr., 2,5 za turbine, 6,3 za ventilatore), a n je RPM. Zatim izračunajte dozvoljenu preostalu neuravnoteženost: Uprema = eprema × M, gdje je M masa rotora u kg. Na primjer, rotor od 5 kg pri 3000 RPM sa G2.5: eprema = (2.5 × 9549)/3000 = 7.96 μm, Uprema = 7.96 × 5 = 39.8 g·mm.
Koja je minimalna učinka probne mase potrebna za točno ujednačavanje?
Probna masa trebala bi prouzročiti najmanje 20-30% promjene u amplitudi vibracija ILI 20-30 stupnjeva promjene u kutu faze. Ako je efekt premali, koristan signal tone u šumu mjerenja, što dovodi do netočnih proračuna ispravke. Ako se ništa ne promijeni, povećajte masu probne mase (u sigurnim granicama) dok ne postignete dovoljan efekt.
Kako da uzmem u obzir utore za klin? (ISO 8821, sada ISO 21940-32:2012)
Standardna praksa je korištenje „polovine klina” u žlijebu vratila kada se balansira bez spojnog dijela, kako je propisano u ISO 21940-32:2012 (koji je zamijenio ISO 8821). Ovo kompenzira masu onog dijela klina koji ispunjava žlijeb na vratilu.
| Simptom | Mogući uzroci | Preporučene akcije |
|---|---|---|
| Nestabilna/"plutajuća" mjerenja | Mehanička olabavljenost, habanje ležajeva, rezonancija, nestabilnost procesa, vanjske vibracije | Zategnite sve vijčane spojeve, provjerite zazor ležaja, izvedite coast-down test (tab RunDown u režimu F5 - Vibration Meter), stabilizujte radni režim |
| Tolerancija se ne može postići nakon nekoliko ciklusa | Netačni koeficijenti utjecaja, rotor je fleksibilan, prisustvo skrivenog defekta (neporavnanje) | Ponovite probnu vožnju s pravilno odabranim utegom, provjerite je li rotor fleksibilan, koristite FFT za traženje ostalih kvarova |
| Vibracija normalna nakon balansiranja, ali se brzo vraća | Izbacivanje korektivnih tegova, nakupljanje materijala na rotoru, termičke deformacije | Koristite pouzdanije pričvršćivanje tegova (zavarivanje), uvedite raspored redovnog čišćenja rotora |
Odjeljak 4.2: Vodič za balansiranje specifičnih vrsta opreme
Industrijski ventilatori i ventilatori s indukovanim vučenjem (ID):
- problem: Najosjetljiviji na neuravnoteženost zbog nakupljanja materijala na lopaticama ili abrazivnog trošenja.
- Postupak: Uvijek temeljito očistite kolo prije početka rada. Obratite pažnju na aerodinamičke sile koje mogu uzrokovati nestabilnost.
Pumpe:
- problem: Glavni neprijatelj – kavitacija.
- Postupak: Prije balansiranja osigurajte dovoljan kavitirajući nadvisak na ulazu (NPSHa). Provjerite da usisni cjevovod nije začepljen.
Drobilice, mlinovi i mulčeri:
- problem: Ekstremno trošenje, mogućnost velikih promjena neuravnoteženosti zbog loma ili habanja čekića.
- Postupak: Provjerite cjelovitost i pričvršćenost radnih elemenata. Može biti potrebno dodatno sidrenje okvira mašine.
Armature elektromotora:
- problem: Mogu postojati i mehanički i električni izvori vibracija.
- Postupak: Koristite spektar vibracija (F8 - Charts) da provjerite vibraciju na dvostrukoj frekvenciji napajanja. Njeno prisustvo ukazuje na električni kvar, a ne na neuravnoteženost.
Zaključak
Dinamičko balansiranje rotora na licu mjesta pomoću prenosivih instrumenata kao što je Balanset-1A moćan je alat za povećanje pouzdanosti i efikasnosti rada industrijske opreme. Međutim, uspjeh ove procedure ovisi ne toliko o samom instrumentu koliko o kvalifikaciji stručnjaka i sposobnosti primjene sistematskog pristupa.
Ključni principi:
- Priprema određuje rezultat: Temeljito čišćenje rotora, provjera stanja ležajeva i temelja te preliminarna dijagnostika vibracija obavezni su uvjeti za uspješno balansiranje.
- Usklađenost sa standardima je osnova kvalitete: Primjena ISO 1940-1 pretvara subjektivnu procjenu u objektivan, mjerljiv i pravno značajan rezultat.
- Uređaj nije samo balancer već i dijagnostički alat: Nemogućnost balansiranja ili nestabilnost očitavanja važni su dijagnostički znakovi koji ukazuju na ozbiljnije probleme.
- Razumijevanje fizike procesa ključno je za rješavanje nestandardnih zadataka: Poznavanje razlika između krutih i fleksibilnih rotora te razumijevanje utjecaja rezonancije omogućuje stručnjacima donošenje ispravnih odluka.
Praćenje preporuka navedenih u ovom priručniku omogućit će tehničkim stručnjacima da ne samo uspješno rješavaju tipične zadatke, već i efikasno dijagnosticiraju i rješavaju složene, netrivijalne probleme vibracija opreme s rotirajućim dijelovima.
Procedure opisane na ovoj stranici razvio je i terenski testirao tim Vibromera koristeći Balanset-1A, prenosivi dvokanalni balanser i analizator vibracija za balansiranje rotora na licu mjesta.

