Uputstvo za dinamičko balansiranje osovine: Statičko vs dinamičko, Postupak na terenu i ISO 21940 klase
Sve što terenski inženjer treba znati za balansiranje rotora na licu mjesta — od fizike nebalansa do završne provjerne vožnje. Postupak u sedam koraka, formule za probne mase, mjerenje kuta korekcije i tablice ISO tolerancija. Ispitano na više od 2.000 rotora: ventilatori, malčeri, drobilice i osovine.
Što je dinamičko balansiranje?
Dinamičko balansiranje je proces mjerenja i korekcije neravnomjerne raspodjele mase rotirajućeg tijela (rotora) dok se okreće pri radnoj brzini. Za razliku od statičkog balansiranja, koje korigira pomak mase u jednoj ravni, dinamičko balansiranje otklanja neuravnoteženost u dvije ili više ravni istovremeno, eliminirajući i centrifugalnu silu i moment ljuljanja koji uzrokuju vibracije ležajeva.
Svaki rotirajući dio — od rotora muldčera od 200 kg do vretena zubarske turbine od 5 g — ima određenu rezidualnu neuravnoteženost. Tolerancije izrade, nejednolika struktura materijala, korozija i nakupljeni naslagi pomiču težište od geometrijske osi rotacije. Rezultat je centrifugalna sila koja raste s kvadratom brzine: udvostručite broj okretaja i sila se četverostruko povećava.
Rotor koji se vrti pri 3.000 o/min s neuravnoteženošću od samo 10 g na polumjeru od 150 mm generira otprilike 150 N rotirajuće sile — dovoljno da uništi ležajeve za nekoliko sedmica. Dinamičko balansiranje tu silu reducira na razinu propisanu međunarodnim standardima (ISO 21940‑11, nekadašnji ISO 1940), produžujući vijek ležajeva s mjeseci na godine i smanjujući zastoje uzrokovane vibracijama.
Statička nasuprot dinamičke ravnoteže
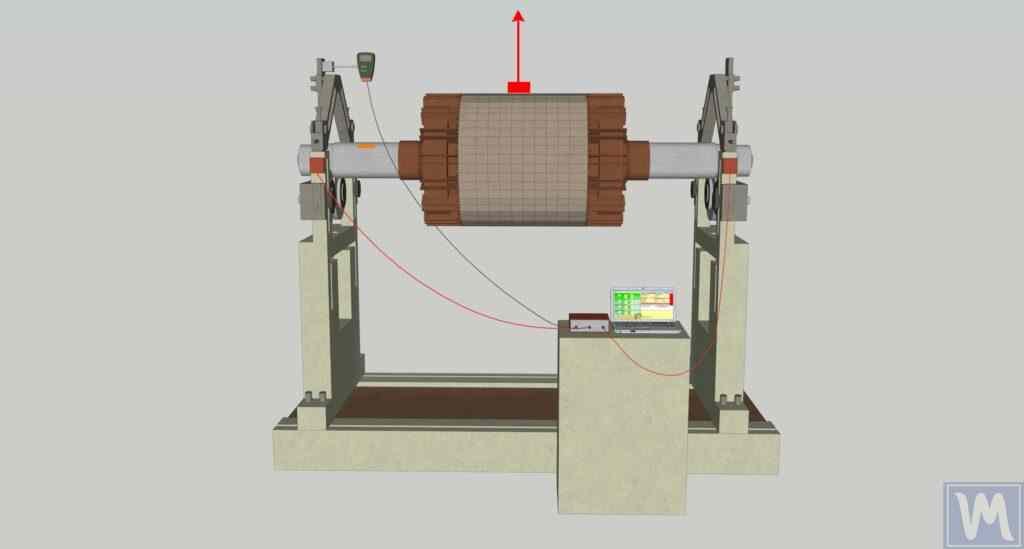
Težište rotora je pomaknuto od osi rotacije u jedne ravni. Kada se postavi na nožaste oslonce, teža strana se spušta prema dolje — to se može detektovati bez vrtnje.
Korekcija: dodati ili ukloniti masu na jednom kutnom položaju nasuprot teškom mjestu. Dovoljna je jedna ravnina korekcije.
Primjenjuje se na: uski, pločasto oblikovani dijelovi kod kojih je promjer > 7× širine — zamašnjaci, brusne ploče, jednostepeni impeleri, kružne pile, kočioni diskovi.
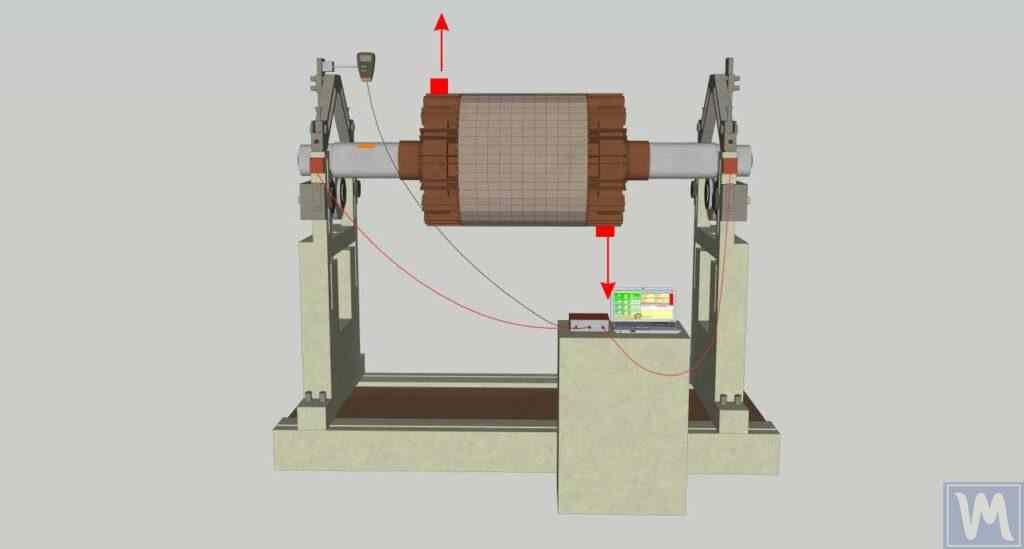
Dva (ili više) pomaka mase nalaze se u različite ravnine duž dužine rotora. Statički se mogu međusobno poništiti — rotor miruje na nožastim osloncima — ali pri vrtnji stvaraju momentna neuravnoteženost pri vrtnji. Taj moment se ne može detektovati ni korigovati bez rotacije.
Korekcija: dva kompenzacijska utega u dvije odvojene ravnine. Uređaj izračunava masu i kut za svaku ravninu na osnovu matrice koeficijenata uticaja.
Primjenjuje se na: izduženi rotori — osovine, ventilatori sa širokim impelerima, rotori muldčera, valjci, višestepeni impeleri pumpi, turbine.
Četiri vrste nebalansa
ISO 21940‑11 razlikuje četiri osnovna oblika neuravnoteženosti. Razumijevanje koji od njih prevladava pomaže u odabiru ispravne strategije balansiranja.
U praksi, gotovo svaki rotor s kojim se susrećete na terenu ima dinamičku neravnotežu — kombinaciju silne i momentne komponente. Upravo je zbog toga balansiranje u dvije ravni standardna procedura za svaki rotor koji nije tanki disk.
Kada koristiti balansiranje u jednoj ravni, a kada u dvije ravni
Odlučujući faktor je omjer geometrije L/D (omjer aksijalne dužine i vanjskog promjera) u kombinaciji s radnom brzinom.
| Kriterij | Jedna ravan (1 senzor) | Dvije ravni (2 senzora) |
|---|---|---|
| Odnos L/D | L/D < 0.14 (promjer > 7× širina) | L/D ≥ 0.14 |
| Tipični dijelovi | Brusni kotač, zamajac, jednostepeni rotor ventilatora, remenica, kočioni disk, pila | Rotor ventilatora, mulčer, osovina, valjak, višestepena pumpa, turbina, drobilica |
| Vrste neravnoteže koje se koriguju | Samo statički (sila) | Statička + momentna + dinamička (sila + moment) |
| Ravnine korekcije | 1 | 2 |
| Mjerenja | 2 (inicijalno + 1 probno) | 3 (inicijalno + 2 probna, jedno po ravni) |
| Vrijeme na terenu | 15–20 min | 30–45 min |
ISO 21940‑11 stepeni kvaliteta balansiranja
ISO 21940‑11 (nasljednik standarda ISO 1940‑1) svakoj klasi rotirajućih strojeva dodjeljuje stepen kvaliteta balansiranja G, definiran kao maksimalno dozvoljenu brzinu centra mase rotora u mm/s. Dozvoljena rezidualna specifična neravnoteža eprema (u g·mm/kg) izvodi se iz stepena kvaliteta i radne brzine:
G — ocjena kvaliteta balansiranja (npr. 6,3 znači 6,3 mm/s)
ω — kutna brzina, rad/s
RPM — radna brzina, o/min
| Klasa | e·ω, mm/s | Tipovi mašina |
|---|---|---|
G 0.4 |
0.4 | Žiroskopi, vretena preciznih brusilica |
G 1.0 |
1.0 | Turbopunjači, plinske turbine, mali električni armaturni rotori s posebnim zahtjevima |
G 2.5 |
2.5 | Elektromotori, generatori, srednje/velike turbine, pumpe s posebnim zahtjevima |
G 6.3 |
6.3 | Ventilatori, pumpe, procesna postrojenja, zamašnjaci, centrifuge, opća industrijska oprema |
G 16 |
16 | Poljoprivredne mašine, drobilice, kardanske osovine, dijelovi strojeva za drobljenje |
G 40 |
40 | Kotači osobnih vozila, sklopovi koljenastih osovina (serijska proizvodnja) |
G 100 |
100 | Sklopovi koljenastih osovina velikih sporookretnih brodskih dizel-motora |
Primjer iz prakse: rotor ventilatora
Rotor centrifugalnog ventilatora ima masu 80 kg, radi pri 1.450 o/min, a polumjer korekcijske ravnine iznosi 250 mm. Zahtijevana ocjena: G 6,3.
Pri korekcionom radijusu od 250 mm: maksimalna preostala masa = 3320 / 250 = 13.3 g po ravni
To znači da svaka korekcijska ravnina smije zadržati najviše 13,3 g nebalansa — otprilike masu tri podloške M6.
Povezani standardi: ISO 21940‑11 (kruti rotori), ISO 21940‑12 (fleksibilni rotori), ISO 10816‑3 (granične vrijednosti jakosti vibracija), ISO 1940 (prethodnik, starija verzija).
Postupak terenskog balansiranja u sedam koraka
Ovo je metoda koeficijenta utjecaja za terensko balansiranje u dvije ravnine, primijenjeno s prijenosnim uređajem kao što je Balanset‑1A. Ista logika vrijedi za svaki dvokanalski analizator za balansiranje.

Mt = Mr × K / (Rt × (N/100)²) gdje je Mr = masa rotora (g), K = koeficijent krutosti oslonca (1–5, koristite 3 za prosječnu), Rt = radijus postavljanja (cm), N = o/min. Ili koristite naš online kalkulator probne težine — unesite parametre rotora i odmah dobijte preporučenu masu.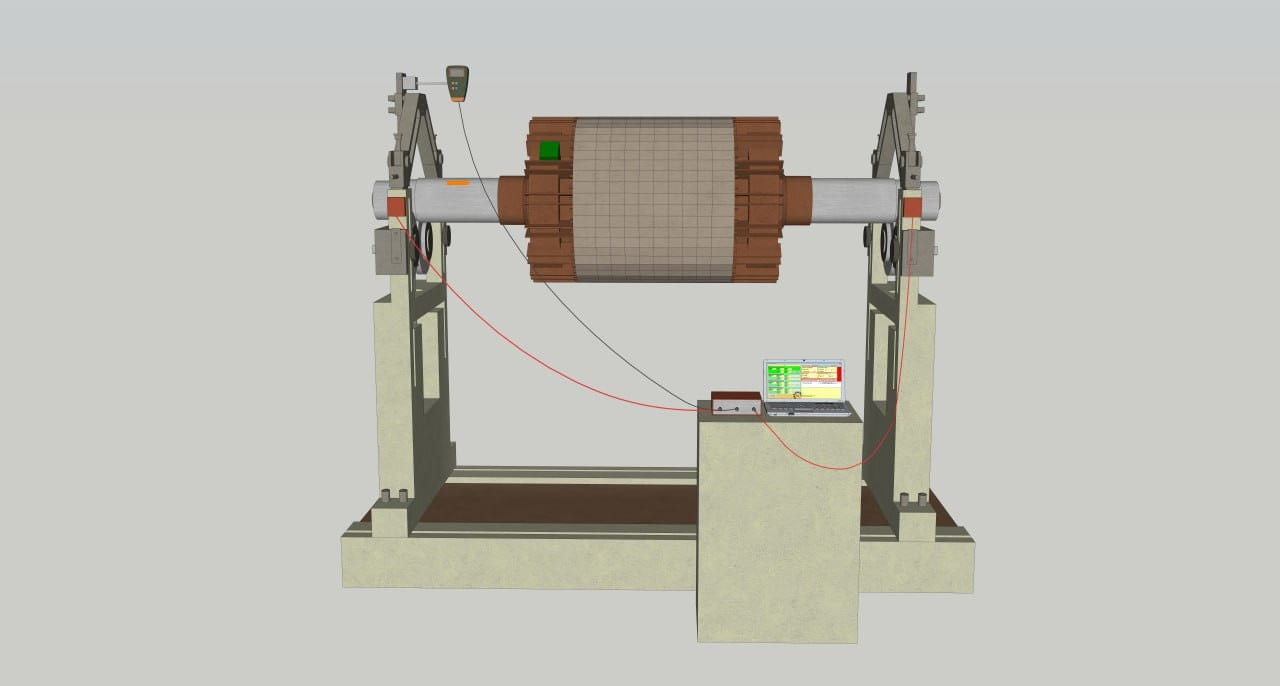

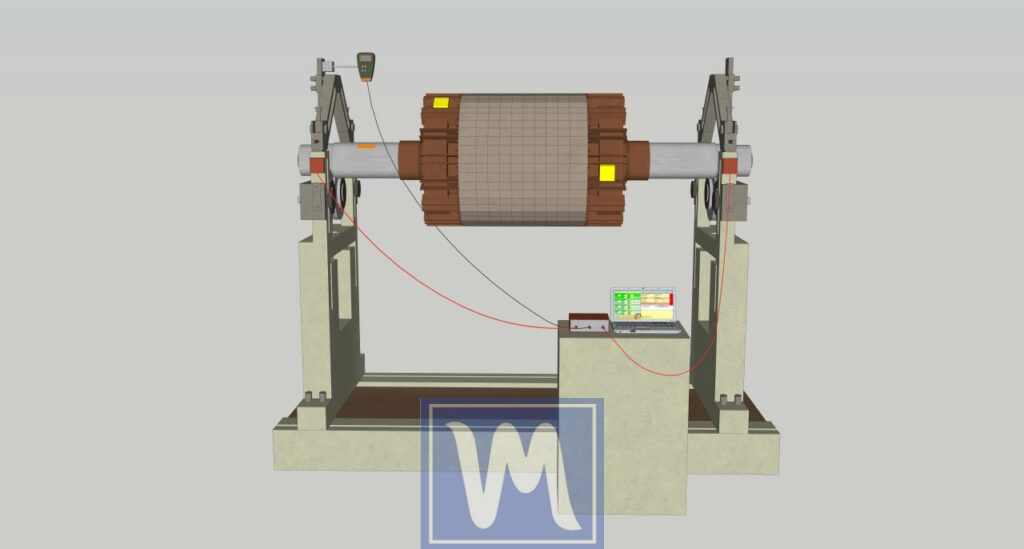
Proračun probne mase
Probni uteg mora biti dovoljno težak da izazove primjetnu promjenu vibracije, ali dovoljno lagan da ne preoptereti ležajeve niti stvori opasne uvjete rada. Standardna empirijska formula uzima u obzir masu rotora, radijus korekcije, radnu brzinu vrtnje i krutost oslonaca:
Mr — masa rotora, grami
K — koeficijent krutosti oslonca (1 = mekani oslonci, 3 = prosječno, 5 = kruti temelj)
Rt — radijus postavljanja probnog utega, cm
N — radna brzina vrtnje, RPM
Ne želite ručno računati? Koristite naš online kalkulator za probni uteg ↗ — unesite parametre rotora, vrstu oslonaca i razinu vibracije te odmah dobijte preporučenu masu.
Primjeri iz prakse (K = 3, prosječna krutost)
| Mašina | Masa rotora | RPM | Radijus | Probni uteg (K = 3) |
|---|---|---|---|---|
| Rotor malčera | 120 kg | 2,200 | 30 cm | 360,000 / (30 × 484) ≈ 25 g |
| Industrijski ventilator | 80 kg | 1,450 | 40 cm | 240,000 / (40 × 210.25) ≈ 29 g |
| Bubanj centrifuge | 45 kg | 3,000 | 15 cm | 135,000 / (15 × 900) = 10 g |
| Vratilo drobilice | 250 kg | 900 | 25 cm | 750,000 / (25 × 81) ≈ 370 g |
Mjerenje kuta korekcije
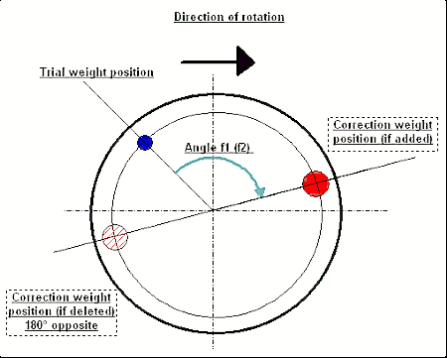
Instrument za balansiranje daje dva podatka po ravnini: masa (koliko težine) i ugao (gdje je postaviti). Kut je uvijek referiran na položaj probne mase.
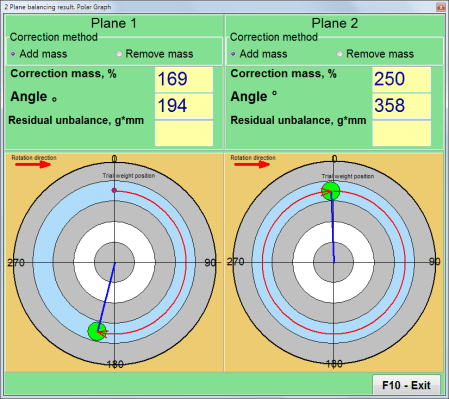
Kako izmjeriti kut
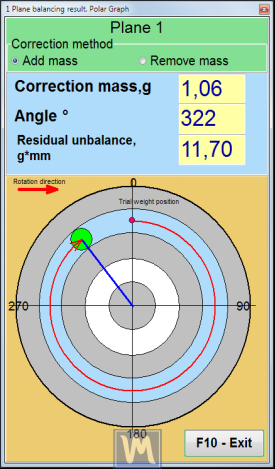
- Referentna točka (0°): kutni položaj na kojemu ste postavili probnu masu. Jasno ga označite na rotoru prije probnog rada.
- Smjer mjerenja: uvijek u smjeru vrtnje rotora.
- Čitanje kuta: instrument prikazuje ugao f₁ za ravan 1 i f₂ za ravan 2. Od oznake probne mase izbrojite taj broj stepeni u smjeru rotacije — tu ide korekciona masa.
- Ako se uklanja masa: postavite korekciju na 180° nasuprot naznačenog položaja za "dodavanje".
Raspodjela mase na fiksne položaje
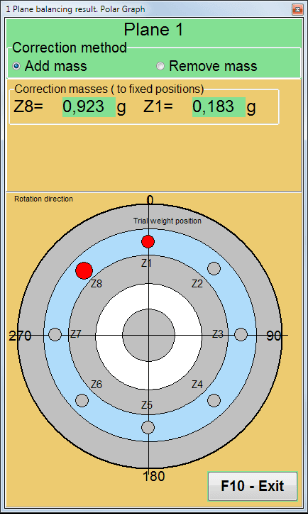
Kada rotor ima unaprijed izbušene otvore ili fiksne položaje za montažu (npr. vijci lopatica ventilatora), možda nije moguće postaviti masu na točno izračunati kut. Balanset‑1A uključuje funkciju raspodjele mase: unosite kutove dvaju najbližih dostupnih položaja, a softver rastavlja jedinstveni korekcijski vektor na dvije manje mase u tim položajima. Kombinirani učinak odgovara originalnom vektoru.
Ravnine korekcije i postavljanje senzora
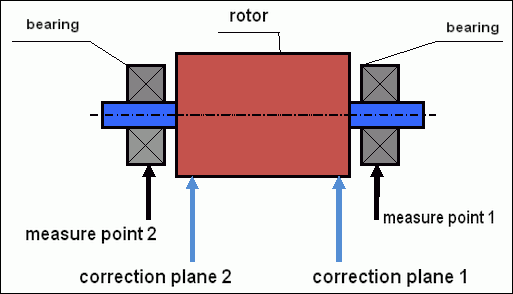
Ravnina korekcije je aksijalni položaj na rotoru na kojemu se dodaje ili uklanja masa. Senzor mjeri vibracije na najbližem ležaju. Nekoliko ključnih pravila:
- Senzor se postavlja na kućište ležaja — što bliže osi ležaja, u radijalnom smjeru (prednost ima horizontalni položaj).
- Ravnina 1 odgovara Senzoru 1, Ravan 2 prema Senzoru 2. Održavajte dosljednost numeracije jer će u suprotnom softver zamijeniti ravni korekcije.
- Maksimizirajte razmak između ravni: što su dvije ravni korekcije dalje jedna od druge, to je bolja rezolucija momenata neuravnoteženosti. Minimalni praktični razmak iznosi ⅓ raspona ležajeva.
- Odaberite pristupačne pozicije: ravan korekcije mora biti na lokaciji gdje fizički možete pričvrstiti utege — rub prirubnice, krug vijaka, obod ili površina za zavarivanje.
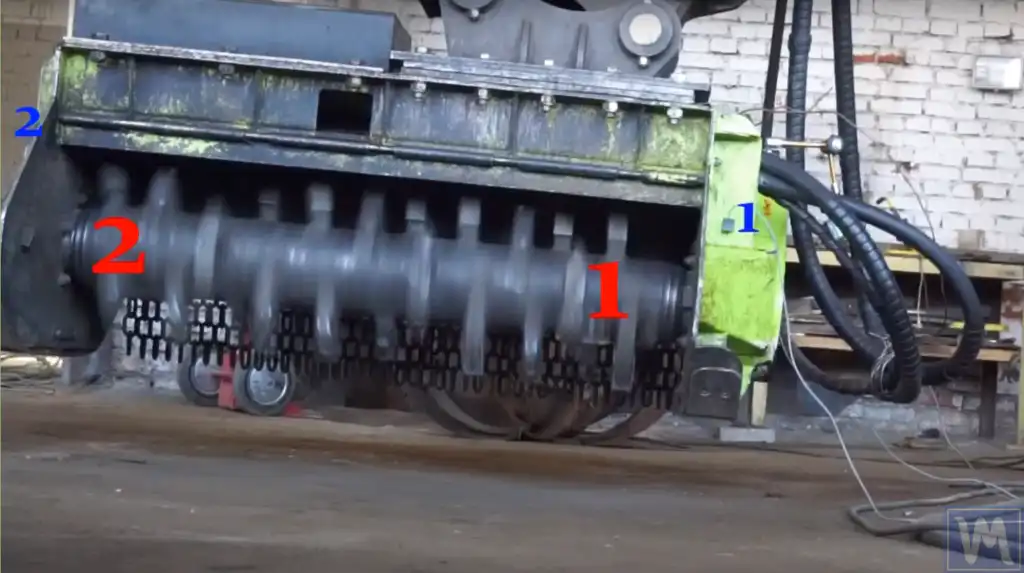
Na gornjoj fotografiji rotor drobilice za malč pripremljen je za balansiranje u dvije ravni. Plavi markeri 1 i 2 označavaju pozicije senzora na kućištima ležajeva. Crveni markeri 1 i 2 prikazuju ravni korekcije — u ovom slučaju, flanširana čela tijela rotora na koja će biti zavareni utezi.
Konzolni (previsnuti) rotor
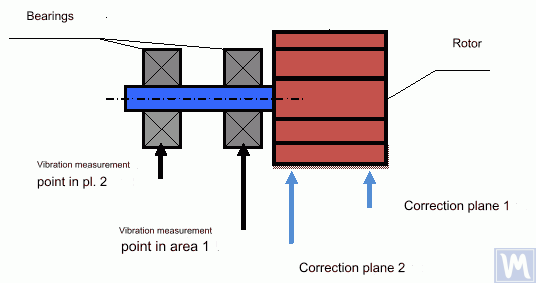
Konzolni rotori — krilca ventilatora, zamašnjaci montirani izvan raspona ležajeva, krilca pumpi — zahtijevaju drugačiji raspored senzora i ravni. Obje ravni korekcije nalaze se s iste strane ležajeva, a postavljanje senzora mora uzeti u obzir amplifikaciju momentne neuravnoteženosti zbog previsnutih masa.
Primjena prema tipu mašine
Metode pričvršćivanja korekcijske mase
| Metoda | Nastavak | Najbolje za | Granice |
|---|---|---|---|
| Zavarivanje | Čelične podloške ili pločice privarene na obod rotora | Usitnjivači, drobilice, teški industrijski rotori | Trajno. Nije primjenjivo na aluminij ili nehrđajući čelik bez posebne elektrode |
| Vijci i matice | Vijci kroz prethodno izbušene otvore s osigurač-maticama | Impeleri ventilatora, zamašnjaci, prirubnice spojki | Zahtijeva postojeće otvore ili novo bušenje |
| Obujmice crijeva | Stezaljka za crijeva od nehrđajućeg čelika s umetnutim utegom | Osovine, valjci, cilindrični rotori na terenu | Privremeno ili polu-trajno. Provjeriti moment pritezanja stezaljke |
| Stezaljka sa zaglavnim vijkom | Gotovi nasadni utezi (poput tegova za gume) | Lopatice ventilatora, tanke naplatke, lagani rotori | Ograničen raspon mase. Mogu se iskliznuti pri visokim brojevima okretaja |
| Epoksidni ljepak | Uteg zalijepljen na površinu | Precizni rotori, čiste okoline | Zahtijeva čistu suhu površinu. Temperaturno ograničenje ~120°C |
| Uklanjanje materijala | Bušenje ili brušenje materijala s teže strane | Turbopunjači, vretena visokih brzina, impeleri | Trajno i precizno, ali nepovratno. Koristiti kada dodavanje utega nije sigurno |
Česte greške pri balansiranju u pogonu
| # | Greška | Posljedica | Rješenje |
|---|---|---|---|
| 1 | Senzor montiran na zaštitni poklopac ili štit | Rezonancija poklopca iskrivljuje vrijednosti amplitude i faze → pogrešna korekcija | Uvijek montirati na metalne površine kućišta ležaja |
| 2 | Probni uteg prelagan | Promjena faze i amplitude unutar je granice šuma → koeficijenti utjecaja su nepouzdani | Osigurajte promjenu amplitude od ≥30% ili pomak faze od ≥30° na barem jednom senzoru |
| 3 | Varijacija brzine između mjernih prolaza | Vibracija na 1× mijenja se s kvadratom broja okretaja — čak i 5% promjena brzine kvari podatke | Koristite tahometar za precizno praćenje broja okretaja. Pričekajte da se brzina stabilizira |
| 4 | Zaboravljanje uklanjanja probnog utega | Proračun korekcije uključuje efekt probnog utega → rezultat je besmislen | Pridržavajte se stroge procedure: uklonite probni uteg prije postavljanja korekcijskih utega |
| 5 | Zamjena ravni 1 i ravni 2 | Korekcijski utezi se postavljaju u pogrešne ravni → vibracije se povećavaju | Jasno označite senzore i ravni. Senzor 1 → Ravan 1, Senzor 2 → Ravan 2 |
| 6 | Mjerenje kuta u suprotnom smjeru od rotacije | Korekcija ide na 360° − f umjesto f → suprotna strana rotora | Provjerite smjer rotacije prije početka. Uvijek mjerite u smjeru rotacije |
| 7 | Termičko širenje tokom rada | Zazor ležajeva se mijenja između hladnih startnih prolaza → mjerenja odstupaju | Zagrijte stroj do stabilnog radnog stanja prije prolaza 0, ili izvršite sve prolaze brzo (<5 min razmaka) |
| 8 | Primjena jednoravninskog balansiranja na dugom rotoru | Parni neuravnotežaj ostaje neispravljen → vibracije mogu čak porasti na udaljenom ležaju | Koristite dvoravninsko balansiranje za svaki rotor kod kojeg je L/D ≥ 0,14 ili je razmak između ravni korekcije značajan |
Izvještaj s terena: Balansiranje rotora mulčera
Mašina: Malčer s mlatiličnim noževima Maschio Bisonte 280, rotor 165 kg, brzina PTO vratila 2.100 o/min. Klijent je prijavio jake vibracije nakon zamjene 8 mlatilica.
Postavka: Dva akcelerometra na kućištima ležajeva, laserski tahometar na PTO vratilu. Balanset-1A u režimu dvoravninskog balansiranja.
Mjerenje 0: Senzor 1 = 12,4 mm/s @ 47°, Senzor 2 = 8,9 mm/s @ 213°. ISO 10816-3 zona D (opasnost).
Probna mjerenja: Probni uteg od 500 g korišten je u obje ravni. Jasan odziv — promjena amplitude >60% na oba senzora.
Korekcija: Ravan 1: 340 g zavareno pod 128°. Ravan 2: 215 g zavareno pod 276°.
Provjera: Senzor 1 = 0,8 mm/s, Senzor 2 = 0,6 mm/s. ISO zona A (dobro). Nije potrebno dodatno mjerenje.
Dinamičko balansiranje u dvije ravni ventilatora
Industrijski ventilatori — centrifugalni, aksijalni i mješovitog toka — jedni su od najčešćih rotora koji se balansiraju na terenu. Postupak u nastavku prikazuje realni posao balansiranja u dvije ravni na radijalnom ventilatoru korištenjem uređaja Balanset‑1A.
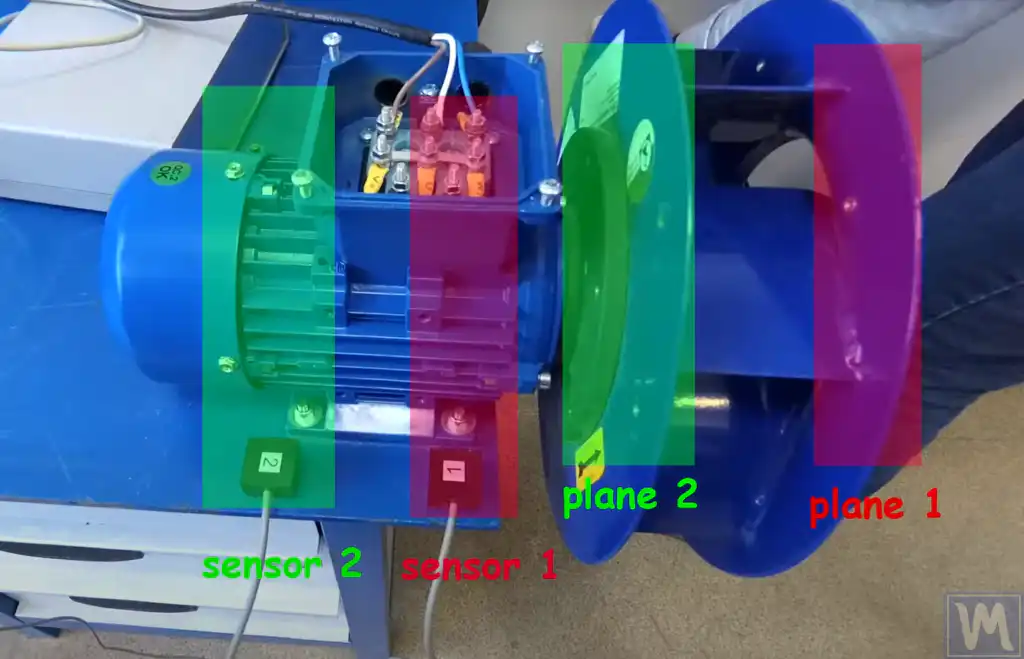
Određivanje ravnina i postavljanje senzora
Očistite površine namijenjene ugradnji senzora od prljavštine i ulja. Senzori moraju čvrsto prianjati uz metalnu površinu kućišta ležaja — nikada ih ne postavljajte na poklopce, zaštitne oklope ili nepoduprijete limene ploče.
- Senzor 1 (crveni): Ugraditi bliže prednjem dijelu ventilatora (strana Ravan 1).
- Senzor 2 (zeleni): Ugraditi bliže stražnjem dijelu ventilatora (strana Ravan 2).
- Ravan 1 (crvena zona): Ravan korekcije na disku impelera, bliže prednjem dijelu.
- Ravan 2 (zelena zona): Ravan korekcije bliže stražnjoj ploči ili glavčini.
Priključite oba vibracijska senzora i laserski tahometar na Balanset‑1A. Zalijepite reflektivnu traku na osovinu ili glavčinu radi referentnog mjerenja broja okretaja.
Proces balansiranja
Pokrenite ventilator i izmjerite početne vrijednosti vibracija (Prolaz 0). Postavite probnu masu poznate težine na Ravan 1 u proizvoljnoj točki, pokrenite ventilator i zabilježite promjenu vibracija (Prolaz 1). Premjestite probnu masu na Ravan 2 u proizvoljnoj točki, ponovo pokrenite ventilator i zabilježite vrijednosti (Prolaz 2). Softver uređaja Balanset‑1A koristi sva tri mjerenja za izračun korektivne mase i kuta za svaku ravan.
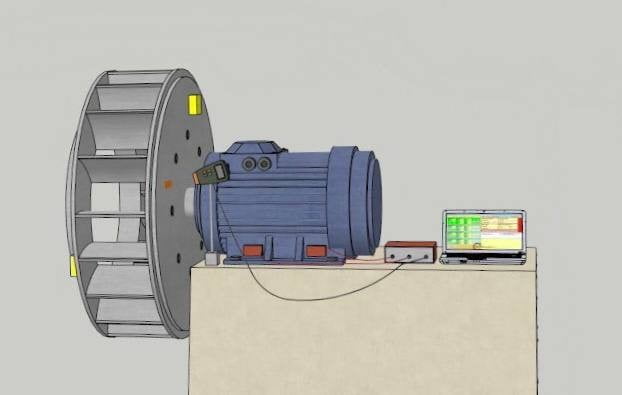
Mjerenje kuta za korektivne mase ventilatora
Kut se mjeri od položaja probne mase u smjeru rotacije ventilatora — točno onako kako je opisano u odjeljku Mjerenje kuta korekcije iznad. Označite mjesto gdje je probna masa bila postavljena (referenca 0°), a zatim odbrojte naznačeni kut u smjeru rotacije kako biste pronašli položaj korektivne mase.

Na temelju kutova i masa izračunatih softverom, postavite korektivne mase na Ravan 1 i Ravan 2. Ponovo pokrenite ventilator i provjerite je li razina vibracija pala na prihvatljivu vrijednost prema normi ISO 21940‑11 (tipično G 6.3 za ventilatore opće namjene). Ako rezidualne vibracije i dalje premašuju ciljanu vrijednost, izvršite jedan korekcijski prolaz.
Često postavljana pitanja
Oprema za balansiranje u pogonu
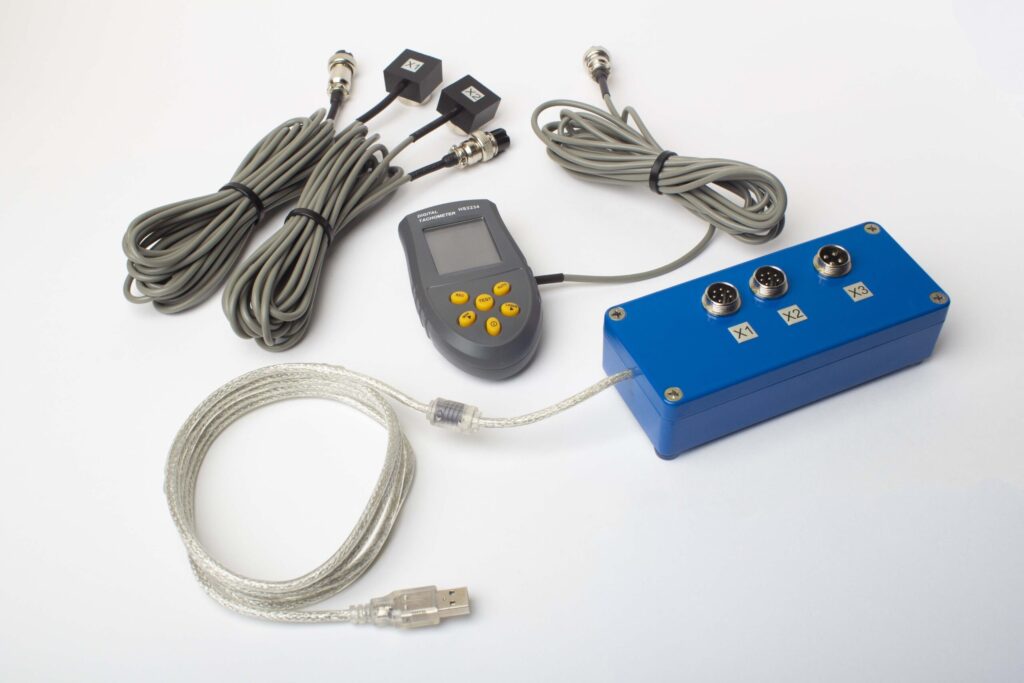
Balanset‑1A je dvokanalski prenosni uređaj koji omogućava dinamičko balansiranje u jednoj i u dvije ravni, te analizu vibracija (ukupna brzina vibriranja, spektri, oblik talasa). Isporučuje se kao kompletan set:
- 2× piezoelektrični senzori vibracija s magnetnim nosačima
- Laserski tahometar (beskontaktni senzor broja obrtaja) s reflektirajućom trakom
- USB mjerni modul (spaja se s bilo kojim Windows laptopom)
- Softver: čarobnjak za balansiranje, mjerač vibracija, analizator spektra
- Transportni kofer s kompletnim kablovima i priborom
Opseg mjerenja brzine rotacije: 100–100,000 o/min. Opseg mjerenja efektivne vrijednosti brzine vibracija (vibracije 1×): 0.02–80 mm/s. Tačnost faze: ±1°. Softver uključuje razdvajanje tegova, provjerna pokretanja, provjeru tolerancija i izradu izvještaja. Masa kompletnog kompleta je manja od 5 kg. Specifikacije potražite u uputstvu za rad, odjeljak 2, za specifikacije.

Nikolai Shelkovenko
Nikolai Shelkovenko je inženjer analize vibracija te osnivač i izvršni direktor kompanije Vibromera. Više od 15 godina balansira rotacionu opremu na terenu, a ne na ispitnom stolu: malčere, industrijske ventilatore, drobilice, centrifuge, vratila i vretena. Upravo je iz tog rada nastala serija instrumenata Balanset — osmišljeni su kao alat koji stručnjak može ponijeti do mašine i njime raditi sam, na licu mjesta, a ne kao laboratorijska oprema. Vibromera je osnovana 2017. godine, a od 2023. sjedište joj je u Portu u Portugalu. Ovdje se odvijaju razvoj, sklapanje i podrška za liniju Balanset. Vodeći instrument je Balanset-1A, prijenosni analizator za balansiranje u jednoj i dvije ravni te za vibracijsku dijagnostiku. Nikolai lično učestvuje u podršci korisnicima, u rješavanju složenih slučajeva balansiranja i u razvoju softvera. Radi s korisnicima širom svijeta, na bilo kojem jeziku.


0 Comments