Понимание допусков на балансировку
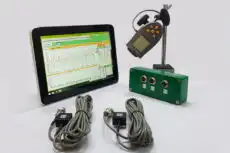
Балансировочный допуск — это максимально допустимое количество остаточный дисбаланс которые могут остаться в ротор после того как балансировка завершена. Это критерий приемки — показатель, определяющий, достаточно ли хорошо сбалансирован ротор для эксплуатации в предусмотренных условиях. Допуск выражается либо в виде массы дисбаланса на заданном радиусе (в грамм-миллиметрах или унциях-дюймах), либо в виде вибрация амплитуда (в мм/с или милах). Эти пределы установлены международными стандартами — в первую очередь ISO 21940 серия — в которой оценки качества балансировки присваиваются в зависимости от типа ротора, рабочей скорости и области применения, что обеспечивает стабильные, безопасные и воспроизводимые результаты во всех отраслях промышленности.
1. Почему важен допуск балансировки
Установка правильного допуска — это не просто формальность; от этого зависит целый ряд практических вопросов:
- Безопасность: Чрезмерный остаточный дисбаланс может привести к выходу машины из строя, что создает угрозу для персонала и соседнего оборудования.
- Срок службы оборудования: соблюдение допустимых пределов позволяет свести к минимуму вибрации, вызванные износ в подшипниках, уплотнениях и конструкции, что продлевает срок службы.
- Контроль качества: Установленный допуск служит объективным критерием приемлемости или неприемлемости результатов балансировки, благодаря чему качество не зависит от субъективных оценок.
- Экономический баланс: Допуск представляет собой осознанный компромисс между непомерными затратами на достижение идеального баланса и приемлемыми эксплуатационными характеристиками — стремиться к нулевому дисбалансу бессмысленно.
- Соответствие стандартам: Соблюдение установленного допуска свидетельствует о соответствии передовым методам работы и может быть предписано нормативными требованиями или условиями гарантии.
2. ISO 21940-11: Основной стандарт
ISO 21940-11 — современный преемник давно знакомого ISO 1940-1 — это международный стандарт, устанавливающий требования к качеству балансировки жестких роторов. В нём определена шкала классов качества балансировки, обозначенная как G-оценки, где “G” обозначает класс, а число — допустимую удельную эксцентричность дисбаланса, выраженную в виде орбитальной скорости в миллиметрах в секунду.
Распространенные категории качества баланса
Стандарт охватывает классы от G 0,4 (наивысшая точность) до G 4000 (наименьшая точность). К часто используемым классам относятся:
- G 0.4: Шпиндели для прецизионных шлифовальных станков и гироскопы — высочайшая точность.
- G 1.0: высокоточные шпиндели для станков и турбокомпрессоры.
- G 2.5: газовые и паровые турбины, жесткие роторы турбогенераторов, компрессоры, приводы станков.
- G 6.3: наиболее распространенное оборудование — роторы двухполюсных электродвигателей, центрифуги, вентиляторы и насосы.
- G 16: Сельскохозяйственная техника, дробилки, многоцилиндровые дизельные двигатели
- G 40: Медленно работающее оборудование, жестко закрепленные четырехцилиндровые дизельные двигатели
Чем меньше значение G, тем уже допуски и меньше допустимый дисбаланс; чем больше значение G, тем больше допустимый дисбаланс. Важно отметить, что допустимая масса также зависит от скорости: для ротора данного класса и данной массы допустимый дисбаланс уменьшается с ростом рабочей скорости, поэтому быстрооборотистый ротор необходимо балансировать гораздо точнее, чем медленнооборотистый ротор той же массы.
3. Расчет допуска балансировки
Допустимый остаточный дисбаланс зависит от трёх величин: массы ротора, его рабочей скорости и выбранного класса качества балансировки.
Формула для расчета допустимого остаточного дисбаланса
Uper = (G × M) / (ω / 1000)
где:
- Uper = допустимый остаточный дисбаланс (грамм-миллиметры, г·мм)
- G = класс качества баланса (например, 6.3 для G 6.3)
- M = масса ротора (килограммы)
- ω = угловая скорость (радиан в секунду) = (2π × об/мин) / 60
Упрощённая формула с использованием числа оборотов в минуту
Для повседневного использования соотношение сводится к следующему:
Uper (г·мм) = (9549 × G × M) / об/мин
где M — масса ротора в килограммах, RPM — рабочая частота вращения, а G — номер класса.
Пример решения
Рассмотрим ротор электродвигателя со следующими характеристиками:
- Масса: 50 кг
- Рабочая скорость: 3000 об/мин
- Требуемое качество баланса: G 6.3
Uper = (9549 × 6,3 × 50) / 3000 ≈ 1003 г·мм.
Итак, максимально допустимый остаточный дисбаланс для этого ротора составляет примерно 1000 г·мм. Если радиус плоскости коррекции равен 100 мм, это эквивалентно примерно 10 г остаточного дисбаланса на этом радиусе. Чтобы выполнить такие расчёты для любой машины, массы и скорости — и распределить результат по плоскостям — используйте бесплатный Калькулятор остаточного дисбаланса (ISO 21940-11), что также позволяет перепроверить результат пересчета из г·мм в центробежная сила если вам это нужно.
4. Допуски одноплоскостные и двухплоскостные
Рассчитанный допуск относится к общему дисбалансу в одной плоскости для одноплоскостная балансировка. Для двухплоскостная (динамическая) балансировка, в стандарте ISO 21940-11 приведены правила распределения общего запаса прочности между этими двумя плоскостей коррекции, как правило, распределяя его с учетом расстояния между плоскостями и геометрии ротора, чтобы ни одна из плоскостей не подвергалась чрезмерной коррекции.
5. Допуски, основанные на вибрации
Хотя стандарт ISO 21940-11 устанавливает предельные значения массы дисбаланса, при балансировке в полевых условиях в качестве критерия приемлемости часто используется амплитуда колебаний, поскольку именно амплитуду измерительный прибор фиксирует непосредственно на собранной машине.
Серия стандартов ISO 20816
ISO 20816 стандарты (современная замена стандарта ISO 10816 и более старого стандарта ISO 2372) устанавливают допустимые уровень вибрации пределы для различных классов машин, основанные на среднеквадратичной скорости. Результаты представлены по зонам оценки:
- Зона A: недавно введенные в эксплуатацию машины — с очень низким уровнем вибрации.
- Зона B: пригодно для длительной эксплуатации без ограничений.
- Зона C: допустимо лишь в течение ограниченного периода времени; следует запланировать меры по исправлению ситуации.
- Зона D: Это недопустимо, необходимо незамедлительно принять меры по исправлению ситуации
Практические полевые критерии
Опытные технические специалисты также руководствуются несколькими практическим советами:
- Вибрация снижена до уровня менее 25 % от исходного значения = балансировка выполнена успешно.
- Абсолютная амплитуда колебаний ниже 2,8 мм/с (0,11 дюйма/с) = в целом приемлема для большинства промышленных установок
- Остаточная вибрация менее 1,0 мм/с (0,04 дюйма/с) = отличная сбалансированность.
6. Факторы, влияющие на достижимый допуск
Возможность соблюдения допуска зависит от ряда практических факторов.
Технические характеристики оборудования
- Точность измерений балансировочного прибора.
- чувствительность датчиков вибрации.
- Разрешение, с которым можно размещать корректирующие грузы.
Характеристики ротора и машины
- Техническое состояние — ослабление, износ подшипников или проблемы с фундаментом могут сделать соблюдение жестких допусков невозможным.
- Работа в условиях или вблизи критическая скорость значительно затрудняет точную балансировку.
- Нелинейность в характеристике системы.
Практические ограничения
- Доступность плоскостей коррекции.
- Доступные шаги увеличения веса — материал можно добавлять только отдельными порциями.
- Угловое разрешение монтажных отверстий или точек крепления
7. Толерантность и способность к балансировке
Стоит четко разграничить три связанные между собой понятия:
- Указанный допуск: максимально допустимый остаточный дисбаланс, установленный стандартом или договором.
- Достижимый баланс: уровень, который реально достижим с учетом имеющегося оборудования и ограничений — определяемый чувствительность балансировки.
- Экономический баланс: точка, за которой дальнейшее совершенствование перестает быть экономически целесообразным.
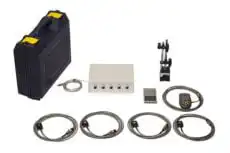
В большинстве случаев при проведении работ в промышленных условиях достижение уровня дисбаланса, в два-три раза превосходящего требуемый допуск, свидетельствует о высоком качестве работы и оставляет запас на случай погрешности измерений и эксплуатационных отклонений. На смонтированном оборудовании такая проверка проводится на месте — с помощью портативного двухканального анализатора, такого как Balanset-1A измеряет такие показатели, как амплитуда и фаза до и после корректировки и подтверждает, что остаточный дисбаланс находится в пределах выбранного класса по стандарту ISO 21940-11 в подшипниках самого ротора при рабочей скорости.
8. Документация и приемка
Полная документация по допускам при балансировке должна отражать указанные G-класс или значение допуска; расчетное допустимое остаточный дисбаланс (Uper); измеренный остаточный дисбаланс после балансировки; наглядное сравнение, подтверждающее соответствие требованиям (измеренное значение ≤ допустимое); а также подпись или отметка о приемке. Это служит объективным подтверждением того, что работы выполнены в соответствии с техническими требованиями, и создает базу для будущих оценок технического состояния.
9. Когда следует применять более жесткие или более свободные допуски
Более жесткие допуски оправданы в тех случаях, когда когда оборудование работает на высоких оборотах (что имеет решающее значение для безопасности и срока службы подшипников), когда речь идет о прецизионном оборудовании, требующем минимальной вибрации, когда легкие или гибкие конструкции чувствительны к вибрации, либо когда оборудование расположено рядом с виброчувствительными технологическими процессами или приборами.
Более свободные допуски допустимы, когда оборудование является низкоскоростным и предназначено для работы в тяжелых условиях, отличается прочной конструкцией и высокой виброустойчивостью; оно используется кратковременно или нечасто либо в тех случаях, когда экономические соображения явно перевешивают незначительное повышение производительности.

