Балансирање ротора: статички и динамички дисбаланс, резонанција и практични поступак
Овај водич објашњава балансирање ротора за крути ротори: шта „небаланс” значи, како се разликују статичка и динамичка неуравнотеженост, зашто резонанца и нелинеарност могу спречити квалитетан резултат, и како се уравнотежење типично изводи у једној или две корекционе равни.

Преносиви балансер & анализатор вибрација Balanset-1A
Balanset-1A је преносиви анализатор вибрација и уређај за балансирање који се напаја путем USB-а, намењен балансирању ротора у једној и две равни у сопственим лежајевима. Full Kit укључује интерфејс јединицу, два сензора вибрација, оптички ласерски тахометар, рефлектујућу траку, Windows софтвер за балансирање на USB диску, магнетни сталак, дигиталну вагу и транспортни кофер. Потребан је компатибилан Windows рачунар са слободним USB портом; рачунар …

Сензор вибрација
Сензор вибрација за уређаје за балансирање Balanset, заснован на акселерометру ADXL335. У стандардној испоруци долази са каблом дужине 5 m за мерење вибрација током балансирања и анализе ротора. Доступна је опција кабла дужине 10 m.

Оптички сензор (ласерски тахометар)
Оптички ласерски сензор за уређаје за балансирање Балансет, заснован на модификованом тахометру HS2234. Мерење брзине ротације без контакта коришћењем рефлексивне ознаке на ротору. Испоручује се са каблом дужине 5 м као стандардном опремом; доступна је и опција са каблом од 10 м.

Balanset-4
Balanset-4 је четвороканални анализатор вибрација и систем за балансирање за корекцију у једној до четири равни. Намењен је карданским вратилима и роторима ослоњеним на четири лежаја, а може да служи и као мерни систем машине за балансирање. Комплет укључује четири сензора вибрација, оптички ласерски тахометар, USB интерфејс, софтвер, магнетно постоље, вагу и транспортни кофер.

Магнетни сталак Insize-60-kgf
Подесиви магнетни држач за позиционирање ласерског сензора брзине обртаја (RPM) у комплетима за балансирање Balanset. Прекидачка магнетна основа обезбеђује до 60 kgf силе држања на одговарајућим феромагнетним површинама. Подесиве руке и зглобови помажу у поравнавању сензора са рефлектујућом ознаком на ротору.

Рефлектујућа трака
Сребрна самолепљива рефлектујућа трака за оптички ласерски тахометар у комплетима за балансирање Balanset. Прилепите мали комад на ротор како бисте добили рефлектујућу референтну ознаку за мерење брзине ротације. Испоручује се у дужини од 1 м за више поставки.

Динамички балансер “Balanset-1A” OEM
Balanset-1A OEM је основни мерни комплет за балансирање ротора у једној и две равни и анализу вибрација. Укључује USB интерфејс јединицу, два сензора вибрација, оптички ласерски тахометар, рефлектујућу траку и Windows софтвер за балансирање на USB диску. У поређењу са Full Kit комплетом, магнетни сталак, дигитална вага и транспортни кофер нису укључени. Потребан је компатибилан Windows рачунар са …
Садржај
- Шта је ротор и шта исправља балансирање?
- Врсте ротора и врсте дисбаланса
- Вибрација механизама: шта балансирање може, а шта не може уклонити
- Резонанција: фактор који спречава балансирање
- Линеарни наспрам нелинеарних модела: када прорачуни престану да раде
- Уређаји за балансирање и машине за балансирање
- Балансирање крутих ротора (практичне напомене)
- Како се врши динамичко балансирање (метод са три пролаза)
- Критеријуми за процену квалитета балансирања
- Стандарди и референце
- FAQ
Шта је ротор и шта исправља балансирање?
Ротор је тело које се врти око неке осе и које у лежајима држе његове носиве површине. Носиве површине ротора преносе оптерећења на ослонце преко котрљајућих или клизних лежајева. Носиве површине су површине вратила или површине које их замењују.
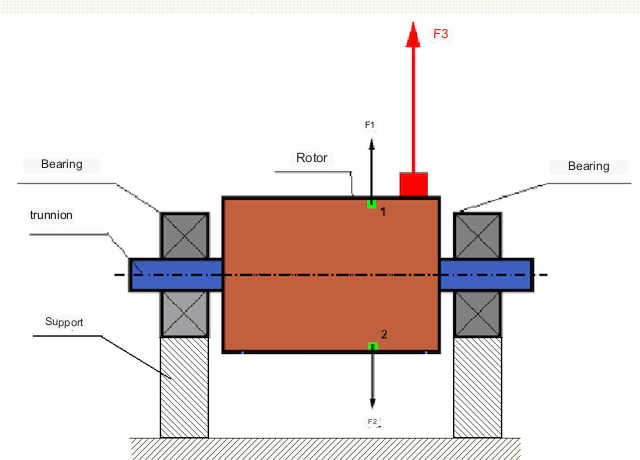
Код савршено уравнотеженог ротора, његова маса је распоређена симетрично око осе ротације, тј. било који елемент ротора може се упарити са другим елементом који се налази симетрично око осе ротације. Код уравнотеженог ротора, центрифугална сила која делује на било који елемент ротора је уравнотежена центрифугалном силом која делује на симетрични елемент. На пример, центрифугалне силе F1 и F2, једнаке величине и супротног смера, делују на елементе 1 и 2 (означене зеленом бојом на слици 1). Ово важи за све симетричне елементе ротора, и стога је укупна центрифугална сила која делује на ротор једнака 0 и ротор је уравнотежен.
Али ако је симетрија ротора нарушена (асиметрични елемент је означен црвеном бојом на слици 1), на ротор делује небалансирана центрифугална сила F3. Током ротације ова сила мења смер заједно са ротацијом ротора. Динамичко оптерећење које произлази из ове силе преноси се на лежајеве, што доводи до убрзаног хабања и оштећења.
Осим тога, под утицајем ове силе променљивог смера долази до цикличне деформације ослонаца и темеља на којима је ротор причвршћен, тј. јавља се вибрација. Да би се уклонила неуравнотеженост ротора и пратећа вибрација, морају се поставити балансни тегови ради враћања симетрије ротору.
Уравнотежење ротора је операција исправљања неуравнотежености додавањем маса за уравнотежење. Другим речима, циљ уравнотежења је да се главна централна оса инерције ротора доведе што је могуће ближе његовој оси ротације, тако да преостала неуравнотеженост буде у оквиру задатих граница.
Задатак уравнотежења је да се одреди величина и положај (угао) једне или више маса за уравнотежење.
Врсте ротора и врсте дисбаланса
Узимајући у обзир чврстоћу материјала ротора и величину центрифугалних сила које на њега делују, ротори се могу поделити на две врсте - круте роторе и флексибилне.
Ригидни ротори се незнатно деформишу под дејством центрифугалне силе у радним режимима, па се утицај те деформације у прорачунима може занемарити.
Деформација флексибилних ротора се више не може занемарити. Деформација флексибилних ротора отежава решавање проблема балансирања и захтева примену других математичких модела у поређењу са проблемом балансирања крутих ротора. Треба напоменути да се исти ротор при малим брзинама може понашати као крут, а при великим брзинама — као флексибилан. Практични критеријум је радна брзина у односу на прву критичну (савојну) брзину ротора: ротор се сматра крутим — ISO 21940-11 говори о ротору са „крутим понашањем“ — када ради знатно испод те брзине, у пракси испод отприлике 50–70% прве критичне брзине. Изнад тога, ротор се савија у облик мода који се мења са брзином: он је флексибилан и мора се балансирати модалним или вишеравинским методама (ISO 21940-12). У наставку ћемо разматрати само балансирање крутих ротора.
У зависности од тога како су небалансиране масе распоређене дуж ротора, ISO 21940-2 разликује неколико стања небаланса:
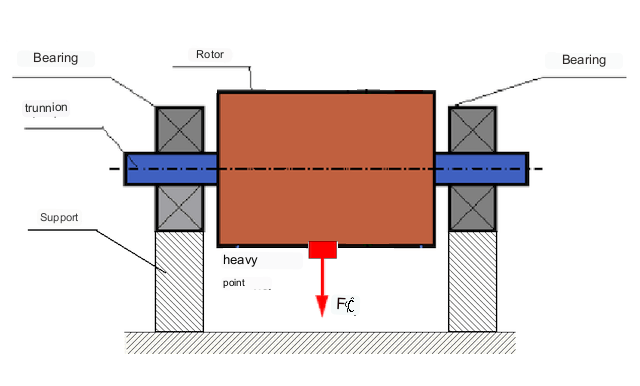
- статички дисбаланс — главна оса инерције је померена паралелно оси вратила; може се открити без ротације, јер се ротор окреће под дејством гравитације док његова тешка тачка не дође на дно. Једна корекциона маса у једној равни је уклања;
- парна (моментна) неравнотежа — главна оса инерције сече осу вратила у центру масе; две једнаке неуравнотежености леже у различитим равнима и 180° раздвојене. Појављује се само током ротације и захтева две корекционе масе у две равни;
- динамички дисбаланс — општи, реалан случај: комбинација статичке неуравнотежености и неуравнотежености пара. Главна оса инерције није ни паралелна оси вратила, нити је сече. Две корекционе равни су потребне и довољне за крути ротор.
Старији термин „moment unbalance” синоним је за неуравнотеженост пара; не треба га мешати са динамичком неуравнотеженошћу, која представља збир статичке и компоненте пара. Пример ротора са статичком неуравнотеженошћу приказан је на Сл. 2.
Парна неравнотежа се појављује само када ротор ротира.
Пример ротора са парном неравнотежом приказан је на Сл. 3.
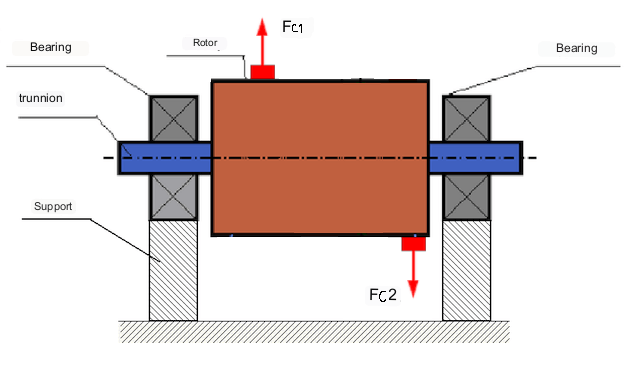
У овом случају, неуравнотежене једнаке масе M1 и M2 налазе се у различитим равнима — на различитим местима дуж дужине ротора. У статичком положају, тј. када се ротор не обрће, на ротор делује само гравитација и масе се међусобно уравнотежују. У динамици, када се ротор обрће, на масе M1 и M2 почињу да делују центрифугалне силе Fc1 и Fc2. Ове силе су једнаке по интензитету и супротног смера. Међутим, пошто делују на различитим местима дуж дужине вратила и нису на истој линији, ове силе се међусобно не компензују. Силе Fc1 и Fc2 стварају момент који делује на ротор — зато се неуравнотеженост пара назива и моментном неуравнотеженошћу. Сходно томе, некомпензоване центрифугалне силе делују на положаје лежајева, које могу знатно премашити прорачунате вредности и скратити радни век лежајева.
Пошто се овај тип неуравнотежености појављује само током обртања ротора, не може се исправити у статичким условима балансирањем „на ножевима“ или сличним методама. Да би се уклонила неуравнотеженост пара, морају се поставити два компензациона тега, који производе момент једнак по величини а супротан по смеру моменту који настаје услед маса M1 и M2. Компензационе масе не морају бити постављене насупрот и једнаке по величини масама M1 и M2. Главно је да производе момент који у потпуности компензује момент неуравнотежености.
Уопштено, масе M1 и M2 не морају бити једнаке једна другој, па ће постојати комбинација статичке неуравнотежености и неуравнотежености пара — овај општи случај ISO 21940-2 управо назива динамичком неуравнотеженошћу. Теоријски је доказано да су за крути ротор два тега, размакнута дуж дужине ротора, неопходна и довољна да се уклони његова неуравнотеженост. Ови тегови ће компензовати и момент који настаје услед неуравнотежености пара и центрифугалну силу која настаје услед асиметрије масе у односу на осу ротора (статичка неуравнотеженост). Обично је неуравнотеженост пара карактеристична за дуге роторе, попут вратила, а статичка неуравнотеженост карактеристична за уске роторе. Међутим, ако је уски ротор искошен у односу на осу, или деформисан („осмица“), неуравнотеженост пара ће бити тешко уклонити (види сл. 4), јер је у том случају тешко поставити корективне тегове који стварају потребан компензациони момент.
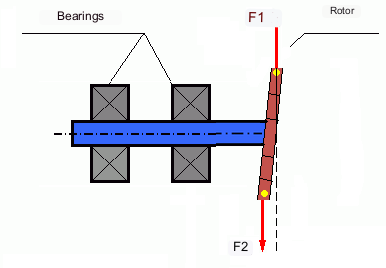
Силе F1 и F2 нису на истој линији и не компензују се међусобно.
Због тога што је крак доступан за стварање компензационог момента мали услед уског ротора, могу бити потребни велики корективни тегови. Међутим, ово такође резултује „изазваном неуравнотеженошћу” услед деформације уског ротора центрифугалним силама корективних тегова. (види, на пример, Методолошка упутства за балансирање крутих ротора према GOST 22061-76 — савремени међународни еквивалент је ISO 21940-11, раније ISO 1940-1 — Одељак 10, „Систем ротор–ослонци”).
Ово је приметно на уским радним точковима вентилатора, где се, поред масеног небаланса, јавља аеродинамички небаланс такође присутна: неједнака геометрија лопатица производи неједнако оптерећење лопатица и самим тим нето радијалну силу. Као и центрифугална сила корективног тега, ова сила расте са квадратом брзине, али зависи и од радне тачке — густине ваздуха, положаја пригушивача, отпора канала — тако да корективни тег балансиран у једној радној тачки неће остати оптималан у другој. Аеродинамичка компонента се стога мора исправити враћањем геометрије лопатица, а не додавањем масе.
Електромагнетне силе у електричној машини (неуравнотежено магнетно привлачење услед ексцентричног ваздушног зазора, поломљене шипке, кратко спојене ламеле) понашају се другачије: њима управља флукс ваздушног зазора, а не брзина обртања, и углавном побуђују машину на двоструко већој учестаности напајања и на бочним трацима преласка полова, а не на 1×. Пошто делују на учестаностима различитим од учестаности обртања, балансирање их уопште не може компензовати. Укратко, балансирање уклања само 1× побуду везану за масу — не може елиминисати сваки извор вибрације у машини.
Вибрација механизама
Вибрација је реакција конструкције механизма на ефекте цикличне узбудљиве силе. Ова сила може бити различите природе.
Центрифугална сила која настаје услед неуравнотеженог ротора је некомпензована сила која делује на "тешку тачку". Управо та сила и вибрације које она изазива могу се елиминисати балансирањем ротора.
Интеракцијске силе "геометријске" природе које настају услед грешака у производњи и монтажи делова који се спајају. Ове силе могу, на пример, настати као резултат неокруглости вратова вратила, грешака у профилима зубаца код зупчаника, таласастости стаза лежајева, неусклађености спојених вратила итд. У случају неокруглости цапфи, оса вратила ће бити померена у зависности од угла ротације вратила. Иако се ова вибрација јавља и при брзини ротора, готово је немогуће елиминисати је балансирањем.
Аеродинамичке силе које настају ротацијом ротора вентилатора и других лопатних механизама. Хидродинамичке силе које настају ротацијом ротора хидрауличних пумпи, турбина и слично.
Електромагнетне силе које настају услед рада електричних машина, нпр. асиметричних намотаја ротора, краткоспојних намотаја итд.
Величина вибрације (нпр. њена амплитуда Av) не зависи само од побудне силе Fv која делује на механизам кружном фреквенцијом ω, већ и од крутости k механизма, његове масе m, као и коефицијента пригушења C, како показује формула (1) испод.
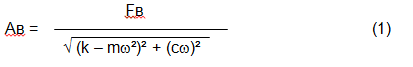
Различити типови сензора могу се користити за мерење вибрација и балансирање механизама, укључујући:
- апсолутни сензори вибрације дизајнирани за мерење убрзања вибрације (акцелерометри) и сензори брзине вибрације;
- сензори релативних вибрација - вртложнострујни или капацитивни, намењени за мерење помераја вибрација;
- У неким случајевима (када дизајн механизма то дозвољава), сензори силе се такође могу користити за процену његовог вибрационог оптерећења; посебно се широко користе за мерење вибрационог оптерећења носача машина за балансирање са тврдим лежајевима.
Дакле, вибрација је реакција машине на дејство спољашњих сила. Величина вибрације не зависи само од величине силе која делује на механизам, већ и од чврстоће конструкције механизма. Иста сила може изазвати различите вибрације. У машини са чврстим лежајевима, чак и ако је вибрација мала, лежајеви могу бити изложени значајним динамичким оптерећењима. Зато се при балансирању машина са чврстим лежајевима користе сензори силе, а не сензори вибрације (вибрациони акцелерометри).
Сензори за вибрације се користе на механизмима са релативно флексибилним ослонцима, када дејство небалансираних центрифугалних сила доводи до приметне деформације ослонаца и вибрација. Сензори за силу се користе за круте ослонце, када чак ни значајне силе услед дисбаланса не доводе до значајних вибрација.
Резонанца је фактор који спречава балансирање.
Раније смо поменули да се ротори деле на круте и флексибилне. Крутост или флексибилност ротора не треба мешати са крутошћу или покретљивошћу ослонаца (фундације) на којима је ротор инсталиран. Ротор се сматра крутим када се његова деформација (савијање) под дејством центрифугалних сила може занемарити. Деформација флексибилног ротора је релативно велика и не може се занемарити.
У овом чланку разматрамо само балансирање крутих ротора. Крути (недеформабилни) ротор може бити монтиран на круте или покретне (податљиве) ослонце. Јасно је да су и ова крутост/податљивост ослонаца релативне и да зависе од брзине ротора и величине насталих центрифугалних сила. Условна граница је фреквенција сопствених вибрација ослонаца ротора.
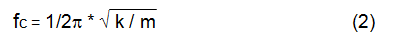
Код механичких система, облик и фреквенцију сопствених вибрација одређују маса и еластичност елемената механичког система. Другим речима, фреквенција сопствених вибрација је унутрашња карактеристика механичког система и не зависи од спољашњих сила. Одступивши од стања равнотеже, ослонци услед еластичности теже да се врате у положај равнотеже. Али, услед инерције масивног ротора, овај процес има карактер пригушених осцилација. Ове вибрације су сопствене вибрације система ротор–ослонац. Њихова фреквенција зависи од односа масе ротора и еластичности ослонаца, као што показује формула (2) испод.
Када ротор почне да се врти и фреквенција обртаја ротора се приближи фреквенцији природних вибрација, амплитуда вибрације нагло расте, што може довести до разарања структуре.
Јавља се феномен механичке резонанце. Близу резонанце одзив се појачава фактором квалитета Q = 1/(2ζ), обично 3–17 за конструкције машина, а врх може бити узак: промена брзине реда величине неколико процената може променити ниво вибрације неколико пута. Преко резонанце фазно кашњење се мења за 180°, пролазећи кроз 90° на врху.
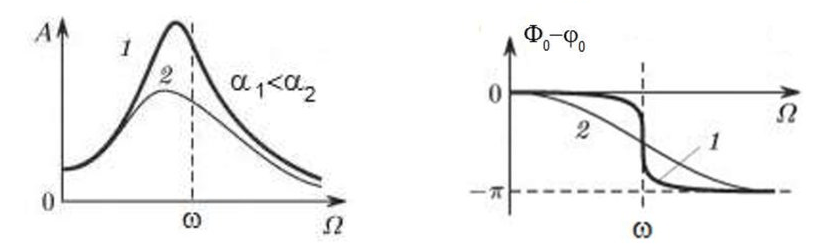
Ако конструкција механизма није успешна и радна фреквенција ротора је близу фреквенције сопствених вибрација, рад механизма постаје немогућ због недопустиво високе вибрације. Балансирање уобичајеним методама тада није могуће, јер чак и мала промена брзине драстично мења параметре вибрације. За балансирање у зони резонанце користе се посебне методе које овде нису разматране.
Могуће је одредити фреквенцију природних вибрација механизма при слободном ходу (при искључењу ротације ротора) или ударном методом уз накнадну спектралну анализу одговора система на ударац.
За механизме чија је радна фреквенција обртања изнад фреквенције резонанце, тј. који раде у надкритичном (пострезонантном) режиму, ослонци се сматрају покретним и за мерење се користе сензори вибрације, углавном акцелерометри, који мере убрзање конструкцијских елемената. За механизме који раде у режиму пре резонанце, ослонци се сматрају крутим. У том случају користе се сензори силе.
Линеарни и нелинеарни модели механичког система. Нелинеарност је фактор који спречава балансирање.
При уравнотежењу крутих ротора за израчунавање се користе математички модели названи линеарни модели. Линеарни модел значи да је у таквом моделу једна величина пропорционална (линеарна) другој. На пример, ако се некомпензована маса на ротору удвостручи, вредност вибрације ће се такође удвостручити. За круте роторе може се користити линеарни модел, јер се они не деформишу.
За флексибилне роторе линеарни модел више се не може користити. За флексибилни ротор, ако маса тешке тачке током ротације порасте, доћи ће до додатне деформације, и поред масе, радијус положаја тешке тачке ће се такође повећати. Стога ће се код флексибилног ротора вибрација повећати више од два пута, а уобичајене методе прорачуна неће бити применљиве.
Још један извор нелинеарности је промена крутости ослонца при великим угибима: при малим угибима терет носи један скуп конструкцијских елемената, а при великим у игру улазе други. Због тога није могуће балансирати механизме који нису причвршћени на темељ, већ су, на пример, једноставно постављени на под. Код значајних вибрација, сила неуравнотежености може одвојити механизам од пода, чиме значајно мења карактеристике крутости система. Ножице мотора морају бити чврсто причвршћене, завртњи морају бити затегнути, дебљина подложних плочица мора обезбедити довољну крутост монтаже итд. Ако су лежајеви оштећени, могући су значајно нецентрирање вратила и удари, што ће такође резултовати лошом линеарношћу и немогућношћу извођења квалитетног балансирања.
Уређаји за балансирање и машине за балансирање
Подсетимо се да је балансирање процес усклађивања главне централне осе инерције са осом ротације ротора.
Овај процес се може извршити на два начина.
Први метод подразумева обраду вратила ротора на такав начин да се оса која пролази кроз центре вратила поклапа са главном централном осом инерције ротора. Оваква техника се ретко користи у пракси и неће бити детаљно разматрана у овом чланку.
Други (најчешћи) метод подразумева померање, инсталирање или уклањање корекционих тегова на ротору, који су постављени тако да је осовина инерције ротора што ближе њеној осовини ротације.
Померање, додавање или уклањање корекционих тегова током балансирања може се извршити различитим технолошким операцијама, укључујући: бушење, глодање, обраду површина, заваривање, завинљивање или одвинљивање, ласерско или електронско зрачење, електролизу, електромагнетно третирање површина итд.
Процес балансирања може се извршити на два начина:
- Балансирање на терену (in situ) — склопљени ротор се балансира у сопственим лежајевима, на сопственом темељу, при сопственој радној брзини, помоћу преносивог комплета за балансирање;
- Балансирање у радионици — ротор се демонтира и балансира на наменској машини за балансирање.
За балансирање ротора у сопственим лежајевима, обично се користе специјализовани уређаји (комплети) за балансирање, који омогућавају мерење вибрације балансираног ротора на његовој фреквенцији обртања у векторском облику, тј. мерење и амплитуде и фазе вибрације. Данас се наведени уређаји производе на бази микропроцесорске технологије и (осим мерења и анализе вибрације) обезбеђују аутоматски прорачун параметара корективних тегова, које треба поставити на ротор ради компензације његове неуравнотежености.
Ови уређаји укључују:
- јединица за мерење и обраду заснована на рачунару или индустријском контролеру;
- два (или више) сензора вибрација;
- сензор фазног угла;
- прибор за монтажу сензора на локацији;
- специјализовани софтвер, намењен за извођење пуног циклуса мерења параметара вибрације ротора у једној, две или више корекционих равни.
Две врсте машина за балансирање су тренутно најчешће:
- Машине са меким лежајем (са савитљивим ослонцима);
- Машине са тврдим лежајем (са крутим ослонцима).
Машине са меким лежајем (изнад резонанце) имају релативно попустљиве ослонце, на пример засноване на равним опругама. Фреквенција сопствених вибрација ових ослонаца обично је 2-3 пута нижа од фреквенције обртања балансираног ротора који је на њима монтиран, тако да машина ради изнад резонанце. Сензори вибрације (акцелерометри, сензори брзине вибрације, итд.) обично се користе за мерење кретања ослонаца ових надрезонантних машина.
Машине са тврдим лежајем (пре резонанце) користе релативно круте ослонце, чије природне фреквенције вибрације треба да буду 2-3 пута веће од фреквенције ротације ротора који се уравнотежује, тако да машина ради испод резонанце. Сензори силе се обично користе за мерење динамичког оптерећења на ослонцима пре-резонантне машине.
Предност пре-резонантних (тврдолежајних) машина за уравнотежење је у томе што се на њима уравнотежење може извршити при релативно ниским брзинама ротора (до 400–500 rpm), што у великој мери поједностављује конструкцију машине и њеног темеља, те повећава продуктивност и безбедност уравнотежења.
Преносиви балансер & анализатор вибрација Balanset-1A
Balanset-1A је преносиви анализатор вибрација и уређај за балансирање који се напаја путем USB-а, намењен балансирању ротора у једној и две равни у сопственим лежајевима. Full Kit укључује интерфејс јединицу, два сензора вибрација, оптички ласерски тахометар, рефлектујућу траку, Windows софтвер за балансирање на USB диску, магнетни сталак, дигиталну вагу и транспортни кофер. Потребан је компатибилан Windows рачунар са слободним USB портом; рачунар …
Сензор вибрација
Сензор вибрација за уређаје за балансирање Balanset, заснован на акселерометру ADXL335. У стандардној испоруци долази са каблом дужине 5 m за мерење вибрација током балансирања и анализе ротора. Доступна је опција кабла дужине 10 m.
Оптички сензор (ласерски тахометар)
Оптички ласерски сензор за уређаје за балансирање Балансет, заснован на модификованом тахометру HS2234. Мерење брзине ротације без контакта коришћењем рефлексивне ознаке на ротору. Испоручује се са каблом дужине 5 м као стандардном опремом; доступна је и опција са каблом од 10 м.
Balanset-4
Balanset-4 је четвороканални анализатор вибрација и систем за балансирање за корекцију у једној до четири равни. Намењен је карданским вратилима и роторима ослоњеним на четири лежаја, а може да служи и као мерни систем машине за балансирање. Комплет укључује четири сензора вибрација, оптички ласерски тахометар, USB интерфејс, софтвер, магнетно постоље, вагу и транспортни кофер.
Магнетни сталак Insize-60-kgf
Подесиви магнетни држач за позиционирање ласерског сензора брзине обртаја (RPM) у комплетима за балансирање Balanset. Прекидачка магнетна основа обезбеђује до 60 kgf силе држања на одговарајућим феромагнетним површинама. Подесиве руке и зглобови помажу у поравнавању сензора са рефлектујућом ознаком на ротору.
Рефлектујућа трака
Сребрна самолепљива рефлектујућа трака за оптички ласерски тахометар у комплетима за балансирање Balanset. Прилепите мали комад на ротор како бисте добили рефлектујућу референтну ознаку за мерење брзине ротације. Испоручује се у дужини од 1 м за више поставки.
Динамички балансер “Balanset-1A” OEM
Balanset-1A OEM је основни мерни комплет за балансирање ротора у једној и две равни и анализу вибрација. Укључује USB интерфејс јединицу, два сензора вибрација, оптички ласерски тахометар, рефлектујућу траку и Windows софтвер за балансирање на USB диску. У поређењу са Full Kit комплетом, магнетни сталак, дигитална вага и транспортни кофер нису укључени. Потребан је компатибилан Windows рачунар са …
Балансирање крутих ротора
Важно!
- Балансирање елиминише само вибрације изазване асиметричном расподелом масе ротора у односу на његову осу ротације. Друге врсте вибрација балансирањем нису елиминисане!
- Технички механизми чији дизајн обезбеђује одсуство резонанци на радној фреквенцији ротације, поуздано фиксирани на темељ и уграђени у исправне лежајеве, подлежу балансирању.
- Неисправна машинарија мора бити поправљена пре балансирања. У супротном, квалитетно балансирање није могуће.
Балансирање није замена за поправку!
Главни задатак балансирања је да се пронађу маса и положај компензационих тегова који се супротстављају центрифугалним силама.
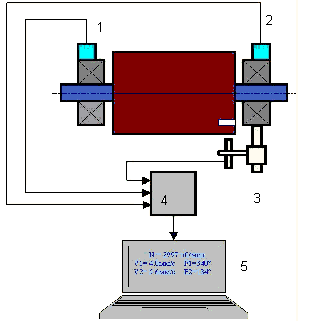
Као што је поменуто изнад, за круте роторе је генерално потребно и довољно уградити два компензациона тега. Ово ће елиминисати и статичку и спрежну компоненту неуравнотежености ротора. Општа шема мерења вибрације током уравнотежења је следећа.
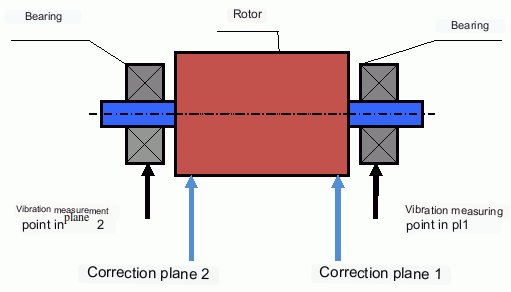
Сензори вибрације су постављени на ослонце лежајева у тачкама 1 и 2. Ознака обртаја се причвршћује на ротор, обично рефлектујућом траком. Ознаку обртаја користи ласерски тахометар за одређивање брзине ротора и фазе сигнала вибрације.
Како се врши динамичко балансирање (метод са три пролаза)
У већини случајева динамичко балансирање се изводи методом три покретања. Метода се заснива на чињеници да се пробни тегови познате масе редом постављају на ротор у равни 1 и 2, а маса и положај балансних тегова се израчунавају на основу резултата промена параметара вибрације.
Раван у којој се уграђује корекциони тег назива се раван за корекцију. Равни корекције се налазе на самом ротору — типично на два краја тела ротора, на дисковима вентилатора или радног кола, или на наменским прстеновима за уравнотежење. Треба их бирати што даље један од другог дуж вратила колико конструкција дозвољава, тако да умерена маса произведе довољан корекциони момент. Ово није исто што и мерне тачке, који се налазе на кућиштима лежајева (види Сл. 6).
При првом покретању мери се почетна вибрација (у софтверу Balanset ово је Run 0). Затим се на ротор, ближе једном од лежајева, поставља пробни тег познате масе. Изводи се друго покретање (Run 1) и мере се параметри вибрације, који би требало да се промене услед постављања пробног тега. Затим се пробни тег из прве равни уклања и поставља у другу раван. Изводи се трећа пробна вожња (Run 2) и мере се параметри вибрације. Пробни тег се уклања, а софтвер аутоматски израчунава масе и углове постављања балансних тегова.
Израчунати корективни тегови се затим постављају у своје равни и изводи се контролна вожња — у софтверу Balanset ово је Run T (Trim). Преостала вибрација се упоређује са толеранцијом. Ако је резултат и даље изнад циљне вредности, софтвер поново користи већ одређене коефицијенте утицаја, тако да нису потребне нове вожње са пробним тегом — израчунава се и поставља само мала додатна завршна корекција.
Сврха постављања пробних тегова је да се утврди како систем реагује на промене неуравнотежености. Маса и положаји пробних тегова су познати, тако да софтвер може израчунати такозване коефицијенте утицаја, који показују како увођење познате неуравнотежености утиче на параметре вибрације. Коефицијенти утицаја су карактеристике самог механичког система и зависе од крутости ослонаца и масе (инерције) система ротор-ослонац.
За механизме истог типа и истог дизајна коефицијенти утицаја биће блиски. Могу се сачувати у меморији рачунара и користити за балансирање механизама истог типа без пробних покретања, што значајно повећава продуктивност балансирања. Имајте у виду да маса пробних тегова треба да буде изабрана тако да се параметри вибрација приметно мењају када су тегови постављени. У супротном, грешка у прорачуну коефицијената утицаја се повећава и квалитет балансирања се погоршава.
Као што можете видети на слици 1, центрифугална сила делује у радијалном смеру, тј. управно на осу ротора. Зато сензори вибрација морају бити постављени тако да и њихова оса осетљивости буде усмерена у радијалном смеру. Обично је крутост темеља у хоризонталном смеру мања, па је вибрација у хоризонталном смеру већа. Зато, ради повећања осетљивости, сензоре треба поставити тако да им оса осетљивости буде такође усмерена хоризонтално. Иако не постоји суштинска разлика. Поред вибрација у радијалном смеру, морају се пратити и вибрације у аксијалном смеру, дуж осе ротације ротора. Ове вибрације обично нису изазване неуравнотеженошћу, већ другим узроцима, углавном повезаним са непоравнатошћу вратила повезаних преко спојнице.
Ова вибрација се не може уклонити балансирањем, у ком случају је потребно центрирање (алинирање). У пракси, такве машине обично имају и неуравнотеженост ротора и нецентрираност вратила, што знатно отежава задатак уклањања вибрације. У таквим случајевима, потребно је прво центрирати машину, а затим је балансирати. (Иако се код јаке моментне неуравнотежености вибрација јавља и у аксијалном правцу услед „увртања“ темељне конструкције.)
Повезани чланци (примери балансирајућих постоља)
Критеријуми за процену квалитета механизама балансирања
Квалитет уравнотежења ротора (механизама) може се оценити на два начина. Први метод укључује поређење количине преостале неуравнотежености утврђене током процеса уравнотежења са толеранцијом за преосталу неуравнотеженост. Ове толеранције за различите класе ротора наведене су у ISO 21940-11 (раније ISO 1940-1).
Како се израчунава толеранција (ISO 21940-11). Стандард одређује степен квалитета уравнотежења G, који представља производ дозвољеног специфичног небаланса eper и радне угаоне брзине ω, изражено у mm/s:
- ω = 2π·n / 60 [rad/s], где је n радна брзина у rpm;
- eper = G · 1000 / ω [g·mm/kg] (нумерички једнако µm померања центра масе) — еквивалентно eper = 9549 · G / n;
- Уper = еper · m [g·mm], где је m маса ротора у kg.
Решени пример. Ротор m = 50 kg, радна брзина n = 3000 rpm, класа G 6.3 (вентилатори, пумпе, стандардни електромотори): ω = 2π·3000/60 = 314,2 rad/s; eper = 6,3 · 1000 / 314,2 = 20,1 g·mm/kg (унакрсна провера: 9549 · 6,3 / 3000 ≈ 20,1); Uper = 20,1 · 50 ≈ 1000 g·mm за цео ротор.
Подела толеранције између две равни. За ротор чији се центар масе налази између равни корекције, укупна толеранција се дели обрнуто пропорционално растојању од центра масе до сваке равни; за симетричан ротор ово је једноставно половина у свакој равни — око 500 g·mm по равни у горњем примеру. Ниједној равни не сме бити додељено више од 70% нити мање од 30% од Uper.
Типични степени: G 0.4 — жироскопи, вретена прецизних брусилица · G 1 — вретена брусилица, прецизне арматуре · G 2.5 — турбине, турбогенератори, погони алатних машина · G 6.3 — опште машинство: вентилатори, радна кола пумпи, замајци, стандардни електромотори · G 16 — кардански вратила са посебним захтевима, пољопривредне машине, дробилице · G 40 — точкови аутомобила, погонске осовине (кардански вратила) · G 100 — кривошипни механизми брзоходних дизел мотора.
Међутим, поштовање наведених толеранција не може у потпуности гарантовати оперативну поузданост механизма, која је повезана са постизањем минималног нивоа његових вибрација. Ово се објашњава чињеницом да величина вибрације механизма није одређена само величином силе повезане са остатним дисбалансом његовог ротора, већ зависи и од неколико других параметара, укључујући: крутост k структурних елемената механизма, његову масу m, коефицијент пригушења, као и фреквенцију ротације. Стога, да би се процениле динамичке карактеристике механизма (укључујући квалитет његове уравнотежености), у низу случајева препоручује се процена нивоа резидуалних вибрација механизма, који су регулисани низом стандарда.
Најшире коришћен стандард за дозвољене нивое вибрација индустријских машина је ISO 20816-3 (раније ISO 10816-3). Он обухвата машине снаге веће од 15 kW које раде на 120–15.000 rpm, и класификује их у две димензије: по групи снаге (Група 1 — изнад 300 kW; Група 2 — 15 до 300 kW) и по типу ослонца (крут или флексибилан). Свака комбинација има сопствене границе зона A/B, B/C и C/D у mm/s RMS. Машине изван овог опсега имају посебне делове серије (турбински агрегати — ISO 20816-2, хидрауличне машине, клипне машине, пумпе) или производне стандарде попут ISO 14694 за индустријске вентилаторе.
За опште машине оцењене на неротирајућим деловима, класичан ИСО 10816-1 зоне (сада део ISO 20816-1) дају следеће границе брзине вибрација, mm/s RMS:
| Класа | А/Б | Б/Ц | Ц/Д |
|---|---|---|---|
| Класа I (мале машине, до 15 kW) | 0.71 | 1.80 | 4.50 |
| Класа II (средње машине, 15–75 kW) | 1.12 | 2.80 | 7.10 |
| Класа III (велике машине, крут темељ) | 1.80 | 4.50 | 11.20 |
| Класа IV (велике машине, флексибилан темељ) | 2.80 | 7.10 | 18.00 |
Зона A одговара вибрацији нових машина; зона B је прихватљива за неограничен дуготрајан рад; зона C дозвољава само ограничен рад; зона D указује на вибрацију довољно озбиљну да проузрокује оштећење.
Стандарди и референце
- ISO 21940-11:2016 — Механичке вибрације — Балансирање ротора — Део 11: Поступци и толеранције за роторе са крутим понашањем. (Замењује ISO 1940-1, који је повучен.) Калкулатор G-степена и толеранције →
- ISO 21940-2 — Механичке вибрације — Балансирање ротора — Део 2: Речник. (Дефиниције статичке, парне, квазистатичке и динамичке неравнотеже.)
- ISO 20816-1:2016 — Механичке вибрације — Мерење и оцена вибрација машина — Део 1: Опште смернице. (Замењује ISO 10816-1 и ISO 7919-1.) Зоне оцене →
- ISO 20816-3:2022 — Механичке вибрације — Мерење и процена вибрације машина — Део 3: Индустријске машине са номиналном снагом изнад 15 kW и номиналним брзинама између 120 r/min и 15.000 r/min. (Замењује ISO 10816-3:2009.)
- ISO 14694:2003 — Индустријски вентилатори — Спецификације за квалитет балансирања и нивое вибрација.
FAQ
Да ли балансирање уклања све вибрације?
Не. Балансирање уклања вибрације изазване асиметричном расподелом масе ротора у односу на његову ротациону осу. Вибрације услед неусклађености, дефеката лежајева, аеродинамичких/хидродинамичких сила, електромагнетних сила и других узрока захтевају посебну дијагностику и корективне мере.
Зашто балансирање може да не успе близу резонанције?
Близу резонанције, мале промене брзине могу изазвати велике промене у амплитуди вибрација и фазни помак од 180°. У таквим условима резултати мерења постају нестабилни и конвенционални поступци балансирања можда неће конвергирати без посебних метода.
Када вам је потребно балансирање у једној равни у односу на балансирање у две равни?
Једна раван довољно је за роторе у облику диска, код којих је аксијална дужина ротора мала у поређењу са пречником — по правилу L/D < 0,5 — а радна брзина је знатно испод прве критичне брзине. Типични примери: брусна плоча, једнодиско радно коло вентилатора, ременица, точак аутомобила. Такав ротор носи готово чисто статичку неуравнотеженост.
Две равни су потребне за издужене роторе (L/D ≥ 0,5), за сваки ротор са два или више радних кола или дискова распоређених дуж вратила, и кад год се фаза вибрације на два лежаја значајно разликује — знак спрежне компоненте. Крутом ротору никада нису потребне више од две равни.
Када нисте сигурни, мерите оба лежаја: ако корекција у једној равни смањује вибрацију на једном лежају а повећава је на другом, ротор има спрежну компоненту и захтева уравнотежење у две равни.
Шта треба урадити пре балансирања?
Уверите се да је машина исправна: поуздано причвршћивање на темељ, исправни лежајеви, да нема озбиљних лабавости и да нема очигледних извора нелинеарности. Балансирање није замена за поправку.
Кључни закључци
- Балансирање исправља побуђивање повезано са масом (центрифугално); не решава проблеме са неусклађеношћу, оштећењем лежајева или електромагнетним/аеродинамичким изворима.
- Резонанција и нелинеарност могу учинити конвенционално балансирање неефикасним или небезбедним.
- За круте роторе, балансирање у две равни је опште решење за динамички небаланс (комбинацију статичког и спрежног).

Nikolai Shelkovenko
Nikolai Shelkovenko је инжењер анализе вибрација, оснивач и извршни директор компаније Vibromera. Више од 15 година балансира ротациону опрему на терену, а не на испитном столу: малчере, индустријске вентилаторе, дробилице, центрифуге, вратила и вретена. Управо је из тог рада настала серија инструмената Balanset — осмишљени су као алат који стручњак може да понесе до машине и да њиме ради сам, на лицу места, а не као лабораторијска опрема. Vibromera је основана 2017. године, а од 2023. седиште јој је у Порту, у Португалу. Овде се одвијају развој, склапање и подршка за линију Balanset. Водећи инструмент је Balanset-1A, преносиви анализатор за балансирање у једној и две равни и за дијагностику вибрација. Nikolai лично учествује у подршци корисницима, у решавању сложених случајева балансирања и у развоју софтвера. Ради са корисницима широм света, на било ком језику.

