రోటర్ బ్యాలెన్సింగ్: స్టాటిక్ మరియు డైనమిక్ అన్బ్యాలెన్స్, రెసోనెన్స్ మరియు ఆచరణాత్మక విధానం
ఈ మార్గదర్శి వివరిస్తుంది రోటర్ బ్యాలెన్సింగ్ కోసం రిజిడ్ రోటర్లు: ఏమిటి “అసమతౌల్యత” (unbalance) అంటే ఏమిటి, స్టాటిక్ మరియు డైనమిక్ అసమతుల్యత ఎలా విభిన్నంగా ఉంటాయి, రెసొనెన్స్ మరియు నాన్లీనియారిటీ ఎందుకు నాణ్యమైన ఫలితాన్ని నిరోధించగలవు, మరియు బ్యాలెన్సింగ్ సాధారణంగా ఒకటి లేదా రెండు దిద్దుబాటు ప్లేన్లలో ఎలా నిర్వహించబడుతుంది.







విషయ సూచిక
- రోటర్ అంటే ఏమిటి మరియు బ్యాలెన్సింగ్ దేనిని సరిచేస్తుంది?
- రోటర్ల రకాలు మరియు అన్బ్యాలెన్స్ రకాలు
- యంత్రాల వైబ్రేషన్: బ్యాలెన్సింగ్ తొలగించగలిగేది మరియు తొలగించలేనిది
- రెసోనెన్స్: బ్యాలెన్సింగ్ను నిరోధించే అంశం
- లీనియర్ వర్సెస్ నాన్-లీనియర్ మోడల్స్: లెక్కలు పని చేయడం ఆగిపోయినప్పుడు
- బ్యాలెన్సింగ్ పరికరాలు మరియు బ్యాలెన్సింగ్ యంత్రాలు
- దృఢ రోటర్ల బ్యాలెన్సింగ్ (ఆచరణాత్మక గమనికలు)
- డైనమిక్ బ్యాలెన్సింగ్ ఎలా నిర్వహించబడుతుంది (మూడు-రన్ పద్ధతి)
- బ్యాలెన్సింగ్ నాణ్యతను అంచనా వేయడానికి ప్రమాణాలు
- ప్రమాణాలు మరియు సూచనలు
- తరచుగా అడిగే ప్రశ్నలు
రోటర్ అంటే ఏమిటి మరియు బ్యాలెన్సింగ్ దేనిని సరిచేస్తుంది?
రోటర్ అనేది ఒక అక్షం చుట్టూ తిరిగే శరీరం మరియు ఇది సపోర్ట్లలో దాని బేరింగ్ ఉపరితలాల ద్వారా పట్టుబడి ఉంటుంది. రోటర్ యొక్క బేరింగ్ ఉపరితలాలు రోలింగ్ లేదా స్లైడింగ్ బేరింగ్ల ద్వారా లోడ్లను సపోర్ట్లకు బదిలీ చేస్తాయి. బేరింగ్ ఉపరితలాలు అనేవి ట్రన్నీయన్ల ఉపరితలాలు లేదా వాటి స్థానంలో ఉండే ఉపరితలాలు.
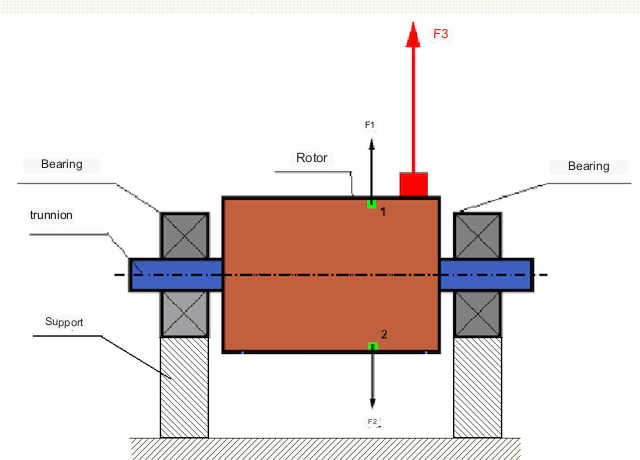
సంపూర్ణంగా బ్యాలెన్స్ చేయబడిన రోటర్లో, దాని ద్రవ్యరాశి భ్రమణ అక్షం చుట్టూ సమతుల్యంగా పంపిణీ చేయబడుతుంది, అనగా, రోటర్ యొక్క ఏదైనా మూలకాన్ని భ్రమణ అక్షం చుట్టూ సమతుల్యంగా ఉన్న మరొక మూలకంతో సరిపోల్చవచ్చు. బ్యాలెన్స్ చేయబడిన రోటర్లో, ఏదైనా రోటర్ మూలకంపై పనిచేసే కేంద్రాపసారక బలం సమతుల్య మూలకంపై పనిచేసే కేంద్రాపసారక బలం ద్వారా బ్యాలెన్స్ చేయబడుతుంది. ఉదాహరణకు, పరిమాణంలో సమానంగా మరియు దిశలో వ్యతిరేకంగా ఉండే కేంద్రాపసారక బలాలు F1 మరియు F2, మూలకాలు 1 మరియు 2 పై పనిచేస్తాయి (Fig. 1 లో ఆకుపచ్చగా గుర్తించబడ్డాయి). ఇది అన్ని సమతుల్య రోటర్ మూలకాలకు వర్తిస్తుంది, తద్వారా రోటర్పై పనిచేసే మొత్తం కేంద్రాపసారక బలం 0 అవుతుంది మరియు రోటర్ బ్యాలెన్స్ అవుతుంది.
కానీ రోటర్ యొక్క సౌష్ఠవం (సిమెట్రీ) విచ్ఛిన్నమైతే (అసౌష్ఠవ మూలకం Fig. 1లో ఎరుపు రంగుతో గుర్తించబడింది), అప్పుడు అసమతుల్య సెంట్రిఫ్యూగల్ బలం F3 రోటర్పై పనిచేస్తుంది. తిరుగుతున్నప్పుడు, ఈ బలం రోటర్ భ్రమణంతో పాటు దిశను మారుస్తుంది. ఈ బలం వల్ల ఏర్పడే డైనమిక్ లోడ్ బేరింగ్లకు ప్రసారమవుతుంది, దీని ఫలితంగా వేగవంతమైన అరుగుదల మరియు దుస్తులు ఏర్పడతాయి.
అదనంగా, ఈ మారుతున్న-దిశ బలం ప్రభావంతో, రోటర్ స్థిరపరచబడిన మద్దతులు, పునాదిలో చక్రీయ వికృతీకరణ ఉంటుంది, అంటే కంపనం ఉంటుంది. రోటర్ అసమతుల్యత, దానితో పాటు వచ్చే కంపనాన్ని తొలగించడానికి, రోటర్కు సౌష్టవాన్ని పునరుద్ధరించడానికి బ్యాలెన్సింగ్ ద్రవ్యరాశులను అమర్చాలి.
రోటర్ బ్యాలెన్సింగ్ అనేది బ్యాలెన్సింగ్ ద్రవ్యరాశులను జోడించడం ద్వారా అసమతౌల్యాన్ని సరిదిద్దే ఒక ప్రక్రియ. మరో మాటలో చెప్పాలంటే, బ్యాలెన్సింగ్ యొక్క లక్ష్యం రోటర్ యొక్క ప్రధాన కేంద్ర జడత్వ అక్షాన్ని దాని భ్రమణ అక్షానికి వీలైనంత దగ్గరగా తీసుకురావడం, తద్వారా మిగిలిన అసమతౌల్యం నిర్దిష్ట పరిమితుల్లో ఉంటుంది.
బ్యాలెన్సింగ్ యొక్క లక్ష్యం ఒకటి లేదా అంతకంటే ఎక్కువ బ్యాలెన్సింగ్ ద్రవ్యరాశుల యొక్క పరిమాణం మరియు స్థానం (కోణం) కనుగొనడం.
రోటర్ల రకాలు మరియు అన్బ్యాలెన్స్ రకాలు
Taking into account strength of rotor material and magnitude of centrifugal forces acting on it, rotors can be divided into two kinds – rigid rotors and flexible ones.
దృఢమైన రోటర్లు పనిచేసే మోడ్లలో అపకేంద్ర బలం ప్రభావం వల్ల అతి తక్కువ విరూపత చెందుతాయి మరియు ఈ విరూపత యొక్క ప్రభావాన్ని లెక్కలలో విస్మరించవచ్చు.
నెమ్మదిగా వంగే రోటర్ల విరూపతను ఇకపై విస్మరించలేము. నెమ్మదిగా వంగే రోటర్ల విరూపత బ్యాలెన్సింగ్ సమస్య పరిష్కారాన్ని సంక్లిష్టం చేస్తుంది, దృఢ రోటర్ల బ్యాలెన్సింగ్ సమస్యతో పోలిస్తే వేరే గణిత నమూనాల అనువర్తనం అవసరం. అదే రోటర్ తక్కువ వేగంలో దృఢంగా ప్రవర్తించగలదని, అధిక వేగంలో నెమ్మదిగా వంగేదిగా ప్రవర్తించగలదని గమనించాలి. ఆచరణాత్మక ప్రమాణం రోటర్ యొక్క మొదటి క్రిటికల్ (వంపు) వేగానికి సంబంధించిన సర్వీస్ వేగం: రోటర్ను దృఢమైనదిగా పరిగణిస్తారు — ISO 21940-11 దీనిని “rigid behaviour” (దృఢ ప్రవర్తన) కలిగిన రోటర్ అని పేర్కొంటుంది — అది ఆ వేగం కంటే చాలా దిగువన నడిచినప్పుడు, ఆచరణలో మొదటి క్రిటికల్ వేగంలో దాదాపు 50–70% కంటే దిగువన. దానికి మించి, రోటర్ వేగంతో మారే మోడ్ ఆకారంలో వంగుతుంది: అది నెమ్మదిగా వంగేది, మోడల్ లేదా బహుళ-ప్లేన్ పద్ధతుల ద్వారా బ్యాలెన్స్ చేయాలి (ISO 21940-12). తరువాత, మేము దృఢ రోటర్ల బ్యాలెన్సింగ్ను మాత్రమే పరిగణిస్తాము.
రోటర్ వెంబడి అసమతుల్య ద్రవ్యరాశులు ఎలా పంపిణీ చేయబడ్డాయో దానిపై ఆధారపడి, ISO 21940-2 అసమతౌల్యత యొక్క అనేక స్థితులను వేరు చేస్తుంది:
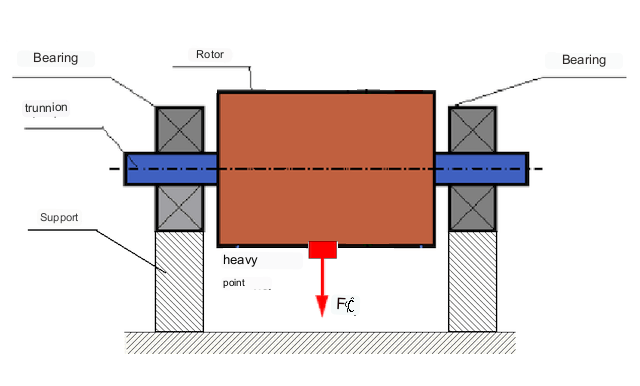
- స్టాటిక్ అన్బ్యాలెన్స్ — ప్రధాన జడత్వ అక్షం షాఫ్ట్ అక్షానికి సమాంతరంగా స్థానభ్రంశం చెందింది; దీన్ని భ్రమణం లేకుండానే గుర్తించవచ్చు, ఎందుకంటే రోటర్ దాని బరువైన ప్రదేశం అడుగుభాగంలో వచ్చే వరకు గురుత్వాకర్షణ కింద తిరుగుతుంది. ఒక ప్లేన్లో ఒకే దిద్దుబాటు ద్రవ్యరాశి దాన్ని తొలగిస్తుంది;
- కపుల్ (మూమెంట్) అసమతౌల్యత — ప్రధాన జడత్వ అక్షం ద్రవ్యరాశి కేంద్రం వద్ద షాఫ్ట్ అక్షాన్ని ఖండిస్తుంది; రెండు సమాన అసమతౌల్యాలు వేర్వేరు ప్లేన్లలో మరియు 180° దూరంలో ఉంటాయి. ఇది భ్రమణ సమయంలో మాత్రమే కనిపిస్తుంది మరియు రెండు ప్లేన్లలో రెండు దిద్దుబాటు ద్రవ్యరాశులు అవసరం;
- డైనమిక్ అన్బ్యాలెన్స్ — సాధారణ, నిజ-ప్రపంచ కేసు: స్టాటిక్ మరియు కపుల్ అసమతౌల్యం కలయిక. ప్రధాన జడత్వ అక్షం షాఫ్ట్ అక్షానికి సమాంతరంగా లేదు, ఖండించదు కూడా. దృఢ రోటర్కు రెండు దిద్దుబాటు ప్లేన్లు అవసరమైనవి మరియు సరిపోతాయి.
పాత పదం “moment unbalance” అనేది couple unbalance యొక్క పర్యాయపదం; దీన్ని dynamic unbalance తో గందరగోళపరచకూడదు, ఇది స్టాటిక్ మరియు కపుల్ భాగాల మొత్తం. స్టాటిక్ అసమతౌల్యం ఉన్న రోటర్ యొక్క ఉదాహరణ చిత్రం 2లో చూపబడింది.
కపుల్ అసమతౌల్యం రోటర్ తిరుగుతున్నప్పుడు మాత్రమే కనిపిస్తుంది.
కపుల్ అసమతౌల్యం ఉన్న రోటర్ ఉదాహరణ చిత్రం 3లో చూపబడింది.
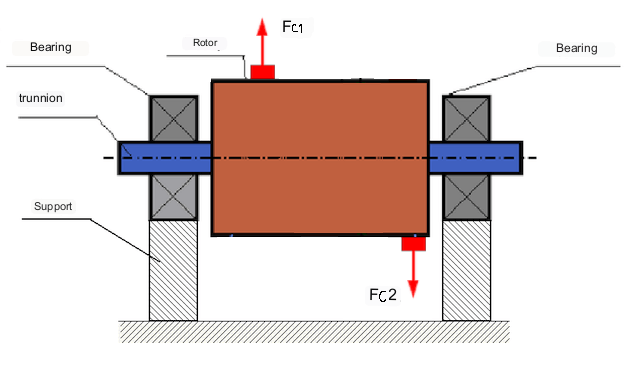
ఈ సందర్భంలో, అసమతుల్య సమాన ద్రవ్యరాశులు M1 మరియు M2 వేర్వేరు ప్లేన్లలో ఉన్నాయి - రోటర్ పొడవు వెంబడి వేర్వేరు స్థానాలలో. స్టాటిక్ స్థితిలో, అంటే రోటర్ తిరగనప్పుడు, గురుత్వాకర్షణ మాత్రమే రోటర్పై పనిచేస్తుంది, ద్రవ్యరాశులు ఒకదానికొకటి సమతుల్యం చేసుకుంటాయి. డైనమిక్లో, రోటర్ తిరుగుతున్నప్పుడు, అపకేంద్ర బలాలు Fc1 మరియు Fc2 M1 మరియు M2 ద్రవ్యరాశులపై పనిచేయడం ప్రారంభిస్తాయి. ఈ బలాలు పరిమాణంలో సమానంగా, దిశలో వ్యతిరేకంగా ఉంటాయి. అయితే, అవి షాఫ్ట్ పొడవు వెంబడి వేర్వేరు స్థానాలలో అనువర్తించబడతాయి, ఒకే రేఖపై లేనందున, ఈ బలాలు ఒకదానికొకటి భర్తీ చేసుకోవు. Fc1 మరియు Fc2 బలాలు రోటర్పై అనువర్తించే మూమెంట్ను సృష్టిస్తాయి — అందుకే కపుల్ అసమతుల్యతను మూమెంట్ అసమతుల్యత అని కూడా పిలుస్తారు. తదనుగుణంగా, భర్తీ చేయని అపకేంద్ర బలాలు బేరింగ్ స్థానాలపై పనిచేస్తాయి, ఇవి లెక్కించిన విలువల కంటే చాలా ఎక్కువగా ఉండవచ్చు, బేరింగ్ల సర్వీస్ జీవితాన్ని తగ్గించవచ్చు.
ఈ రకమైన అసమతుల్యత రోటర్ యొక్క భ్రమణ సమయంలో మాత్రమే కనిపించడం వల్ల, దీనిని "కత్తులపై" బ్యాలెన్సింగ్ లేదా ఇలాంటి పద్ధతుల ద్వారా స్టాటిక్ పరిస్థితులలో సరిదిద్దలేరు. కపుల్ అసమతుల్యతను తొలగించడానికి, M1 మరియు M2 ద్రవ్యరాశుల నుండి ఉత్పన్నమయ్యే మూమెంట్కు పరిమాణంలో సమానమైన, దిశలో వ్యతిరేకమైన మూమెంట్ను ఉత్పత్తి చేసే రెండు భర్తీ బరువులు అమర్చాలి. భర్తీ ద్రవ్యరాశులు M1 మరియు M2 ద్రవ్యరాశులకు నేరుగా వ్యతిరేకంగా, పరిమాణంలో సమానంగా అమర్చవలసిన అవసరం లేదు. ముఖ్య విషయం ఏమిటంటే అవి అసమతుల్యత మూమెంట్ను పూర్తిగా భర్తీ చేసే మూమెంట్ను ఉత్పత్తి చేస్తాయి.
సాధారణంగా, M1 మరియు M2 ద్రవ్యరాశులు ఒకదానికొకటి సమానంగా ఉండకపోవచ్చు, కాబట్టి స్టాటిక్ మరియు కపుల్ అసమతుల్యత యొక్క కలయిక ఉంటుంది — ఈ సాధారణ సందర్భాన్నే ISO 21940-2 డైనమిక్ అసమతుల్యత అని పిలుస్తుంది. దృఢ రోటర్ కోసం, రోటర్ పొడవు వెంబడి దూరంగా ఉంచబడిన రెండు బరువులు దాని అసమతుల్యతను తొలగించడానికి అవసరం మరియు సరిపోతాయని సైద్ధాంతికంగా నిరూపించబడింది. ఈ బరువులు కపుల్ అసమతుల్యత వల్ల ఏర్పడే మూమెంట్ను మరియు రోటర్ అక్షానికి సంబంధించి ద్రవ్యరాశి యొక్క అసమానత (స్టాటిక్ అసమతుల్యత) వల్ల ఏర్పడే అపకేంద్ర బలాన్ని రెండింటినీ భర్తీ చేస్తాయి. సాధారణంగా, కపుల్ అసమతుల్యత షాఫ్ట్ల వంటి పొడవైన రోటర్ల లక్షణం, స్టాటిక్ అసమతుల్యత ఇరుకైన రోటర్ల లక్షణం. అయితే, ఇరుకైన రోటర్ అక్షానికి సంబంధించి వంగి ఉంటే, లేదా వికృతమైతే ("figure eight"/ఎనిమిది ఆకారం), అప్పుడు కపుల్ అసమతుల్యతను తొలగించడం కష్టమవుతుంది (చిత్రం 4 చూడండి), ఎందుకంటే ఈ సందర్భంలో అవసరమైన భర్తీ మూమెంట్ను సృష్టించే దిద్దుబాటు బరువులను అమర్చడం కష్టం.
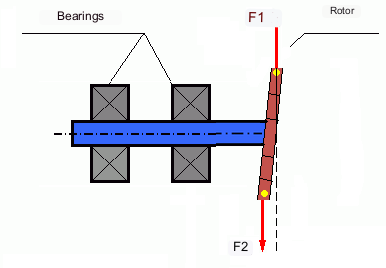
బలాలు F1 మరియు F2 ఒకే రేఖపై ఉండవు మరియు ఒకదానికొకటి రద్దు చేయవు.
ఇరుకైన రోటర్ కారణంగా భర్తీ మూమెంట్ను సృష్టించడానికి అందుబాటులో ఉన్న చేయి చిన్నదిగా ఉండటం వల్ల, పెద్ద దిద్దుబాటు బరువులు అవసరం కావచ్చు. అయితే, ఇది దిద్దుబాటు బరువుల నుండి అపకేంద్ర బలాల ద్వారా ఇరుకైన రోటర్ యొక్క వికృతీకరణ కారణంగా ఒక "ప్రేరిత అసమతుల్యత"ను కూడా ఫలితంగా ఇస్తుంది. (ఉదాహరణకు, చూడండి, దృఢమైన రోటర్లను బ్యాలెన్స్ చేయడానికి పద్ధతిపరమైన సూచనలు GOST 22061-76 ప్రకారం — ఆధునిక అంతర్జాతీయ సమానమైనది ISO 21940-11, గతంలో ISO 1940-1 — Section 10, "Rotor–supports system").
ఇది ఇరుకైన fan impellersలో గమనించదగినది, అక్కడ mass unbalanceకు అదనంగా, ఒక ఏరోడైనమిక్ అసమతౌల్యత ఇది కూడా ఉంది: అసమాన బ్లేడ్ జ్యామితి అసమాన బ్లేడ్ లోడింగ్ను, తద్వారా నికర రేడియల్ బలాన్ని ఉత్పత్తి చేస్తుంది. దిద్దుబాటు బరువు యొక్క అపకేంద్ర బలం వలె, ఈ బలం కూడా వేగం యొక్క వర్గంతో స్కేల్ అవుతుంది, కానీ ఇది ఆపరేటింగ్ పాయింట్పై కూడా ఆధారపడుతుంది — గాలి సాంద్రత, డ్యాంపర్ స్థానం, డక్ట్ నిరోధకత — కాబట్టి ఒక డ్యూటీ పాయింట్ వద్ద బ్యాలెన్స్ చేయబడిన దిద్దుబాటు బరువు మరొక దాని వద్ద అనుకూలంగా ఉండదు. అందువల్ల ఏరోడైనమిక్ కాంపోనెంట్ను ద్రవ్యరాశి జోడించడం ద్వారా కాకుండా, బ్లేడ్ జ్యామితిని పునరుద్ధరించడం ద్వారా సరిదిద్దాలి.
విద్యుదయస్కాంత శక్తులు ఒక విద్యుత్ యంత్రంలో (ఎక్సెంట్రిక్ ఎయిర్ గ్యాప్ నుండి అసమతుల్య అయస్కాంత లాగుదల, విరిగిన బార్లు, షార్ట్ చేయబడిన లామినేషన్లు) మళ్ళీ వేరుగా ప్రవర్తిస్తాయి: అవి ఎయిర్-గ్యాప్ ఫ్లక్స్ ద్వారా నియంత్రించబడతాయి, భ్రమణ వేగం ద్వారా కాదు, ఇవి ఎక్కువగా 1×లో కాకుండా లైన్ పౌనఃపున్యం రెట్టింపులో మరియు పోల్-పాస్ సైడ్బ్యాండ్లలో యంత్రాన్ని ఉత్తేజపరుస్తాయి. ఇవి భ్రమణ పౌనఃపున్యం కాకుండా వేరే పౌనఃపున్యాలలో పనిచేయడం వల్ల, బ్యాలెన్సింగ్ వాటిని అస్సలు భర్తీ చేయలేదు. సంక్షిప్తంగా, బ్యాలెన్సింగ్ 1× ద్రవ్యరాశి-సంబంధిత ఉత్తేజనను మాత్రమే తొలగిస్తుంది — ఇది యంత్రంలోని ప్రతి కంపన మూలాన్ని తొలగించలేదు.
యంత్రాంగాల వైబ్రేషన్
కంపనం అనేది చక్రీయ ప్రేరణ బలం యొక్క ప్రభావాలకు యంత్ర నిర్మాణం యొక్క ప్రతిస్పందన. ఈ బలం వివిధ స్వభావం కలిగి ఉండవచ్చు.
The centrifugal force resulting from the unbalanced rotor is an uncompensated force acting on the “heavy point”. It is this force and the vibration caused by it that can be eliminated by balancing the rotor.
Interaction forces of a “geometrical” nature arising from manufacturing and assembly errors of the mating parts. These forces can, for example, arise as a result of non-roundness of shaft necks, errors in the profiles of teeth in gears, waviness of bearing raceways, misalignment of mating shafts, etc. In the case of non-circularity of the journals the shaft axis will be displaced depending on the angle of rotation of the shaft. Although this vibration also occurs at rotor speed, it is almost impossible to eliminate it by balancing.
ఫ్యాన్లు మరియు ఇతర వేన్ యంత్రాల ఇంపెలర్ల భ్రమణం నుండి ఉద్భవించే ఏరోడైనమిక్ బలాలు. హైడ్రాలిక్ పంపులు, టర్బైన్ల వంటి ఇంపెలర్ల భ్రమణం నుండి ఉద్భవించే హైడ్రోడైనమిక్ బలాలు.
విద్యుత్ యంత్రాల పనితీరు నుండి ఉద్భవించే విద్యుదయస్కాంత బలాలు, ఉదా. అసౌష్టవ రోటర్ వైండింగ్లు, షార్ట్-సర్క్యూటెడ్ వైండింగ్లు వంటివి.
కంపనం యొక్క పరిమాణం (ఉదా. దాని వ్యాప్తి Av) కోణీయ పౌనఃపున్యం ω తో యంత్రాంగంపై పనిచేసే ఉత్తేజిత బలం Fv పైనే కాకుండా, యంత్రాంగం యొక్క దృఢత్వం k, దాని ద్రవ్యరాశి m, అలాగే డ్యాంపింగ్ కోఎఫీషియంట్ C పైన కూడా ఆధారపడి ఉంటుంది, దిగువ సూత్రం (1) చూపినట్లుగా.
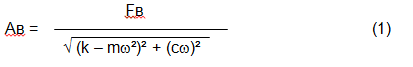
కంపనం మరియు బ్యాలెన్స్ యంత్రాలను కొలవడానికి వివిధ రకాల సెన్సార్లను ఉపయోగించవచ్చు, వాటిలో:
- కంపన త్వరణాన్ని (యాక్సిలరోమీటర్లు) మరియు కంపన వేగ సెన్సార్లను కొలవడానికి రూపొందించబడిన పరమ కంపన సెన్సార్లు;
- సాపేక్ష వైబ్రేషన్ యొక్క సెన్సార్లు - ఎడ్డీ-కరెంట్ లేదా కెపాసిటివ్, వైబ్రేషన్ డిస్ప్లేస్మెంట్ను కొలవడానికి రూపొందించబడ్డాయి;
- కొన్ని సందర్భాల్లో (మెకానిజమ్ రూపకల్పన అనుమతించినప్పుడు), దాని వైబ్రేషన్ లోడ్ను అంచనా వేయడానికి ఫోర్స్ సెన్సార్లను కూడా ఉపయోగించవచ్చు; ముఖ్యంగా, హార్డ్-బేరింగ్ బ్యాలెన్సింగ్ మెషీన్ సపోర్ట్ల వైబ్రేషన్ లోడ్ను కొలవడానికి అవి విస్తృతంగా ఉపయోగించబడతాయి.
కాబట్టి, కంపనం అనేది బాహ్య బలాల ప్రభావానికి యంత్రం యొక్క ప్రతిస్పందన. కంపనం యొక్క పరిమాణం యంత్రంపై పనిచేసే బలం యొక్క పరిమాణంపై మాత్రమే కాకుండా, యంత్ర నిర్మాణం యొక్క దృఢత్వంపై కూడా ఆధారపడి ఉంటుంది. ఒకే బలం వేర్వేరు కంపనాలకు దారితీయవచ్చు. హార్డ్-బేరింగ్ యంత్రంలో, కంపనం చిన్నదైనప్పటికీ, బేరింగ్లు గణనీయమైన డైనమిక్ లోడ్లకు గురవుతాయి. అందుకే హార్డ్-బేరింగ్ యంత్రాలను బ్యాలెన్స్ చేసేటప్పుడు కంపన సెన్సార్ల (కంపన యాక్సిలరోమీటర్లు) కంటే బల సెన్సార్లు ఉపయోగించబడతాయి.
కంపన సెన్సార్లు సాపేక్షంగా మృదువైన సపోర్ట్లు ఉన్న యంత్రాలపై ఉపయోగించబడతాయి, అప్పుడు అసమతుల్య అపకేంద్ర బలాల ప్రభావం సపోర్ట్ల యొక్క గమనించదగిన విరూపత మరియు కంపనానికి దారితీస్తుంది. బల సెన్సార్లు దృఢమైన సపోర్ట్ల కోసం ఉపయోగించబడతాయి, అప్పుడు అసమతుల్యత వల్ల గణనీయమైన బలాలు కూడా గణనీయమైన కంపనానికి దారితీయవు.
అనునాదం (రెసొనెన్స్) అనేది బ్యాలెన్సింగ్ను నిరోధించే కారకం
ముందు మేము రోటర్లను దృఢమైన మరియు వంగే (ఫ్లెక్సిబుల్) రకాలుగా విభజించామని పేర్కొన్నాము. రోటర్ యొక్క దృఢత్వం లేదా వంగే స్వభావాన్ని రోటర్ స్థాపించబడిన సపోర్ట్ల (పునాది) యొక్క దృఢత్వం లేదా చలనశీలతతో గందరగోళం చేసుకోకూడదు. అపకేంద్ర బలాల ప్రభావం వల్ల దాని విరూపత (వంగడం) విస్మరించబడగలిగితే రోటర్ దృఢంగా పరిగణించబడుతుంది. వంగే రోటర్ యొక్క విరూపత సాపేక్షంగా పెద్దది మరియు విస్మరించబడదు.
ఈ వ్యాసంలో, మేము కేవలం దృఢమైన రోటర్ల బ్యాలెన్సింగ్ను మాత్రమే పరిగణలోకి తీసుకుంటాము. దృఢమైన (వికృతం కాని) రోటర్ తిరిగి దృఢమైన లేదా కదిలే (వంగే) మద్దతులపై మౌంట్ చేయబడవచ్చు. రోటర్ వేగం మరియు ఫలిత అపకేంద్ర బలాల పరిమాణంపై ఆధారపడి, ఈ మద్దతుల దృఢత్వం/చలనశీలత కూడా సాపేక్షమైనదే అని స్పష్టం. ఒక షరతుపూరిత సరిహద్దు రోటర్ మద్దతుల సహజ కంపనాల పౌనఃపున్యం.
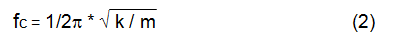
యాంత్రిక వ్యవస్థలకు, సహజ కంపనాల ఆకారం మరియు పౌనఃపున్యం యాంత్రిక వ్యవస్థ యొక్క మూలకాల ద్రవ్యరాశి మరియు స్థితిస్థాపకత ద్వారా నిర్ధారించబడతాయి. అంటే, సహజ కంపనాల పౌనఃపున్యం యాంత్రిక వ్యవస్థ యొక్క అంతర్గత లక్షణం, బాహ్య బలాలపై ఆధారపడదు. సమతుల్య స్థితి నుండి విక్షేపం చెందినప్పుడు, స్థితిస్థాపకత కారణంగా మద్దతులు సమతుల్య స్థానానికి తిరిగి రావడానికి మొగ్గు చూపుతాయి. కానీ భారీ రోటర్ యొక్క జడత్వం కారణంగా, ఈ ప్రక్రియ మందగించిన డోలనాల స్వభావంలో ఉంటుంది. ఈ కంపనాలు రోటర్-సపోర్ట్ వ్యవస్థ యొక్క సహజ కంపనాలు. వాటి పౌనఃపున్యం రోటర్ ద్రవ్యరాశి మరియు మద్దతుల స్థితిస్థాపకత మధ్య నిష్పత్తిపై ఆధారపడుతుంది, దిగువన సూత్రం (2) చూపిస్తున్నట్లుగా.
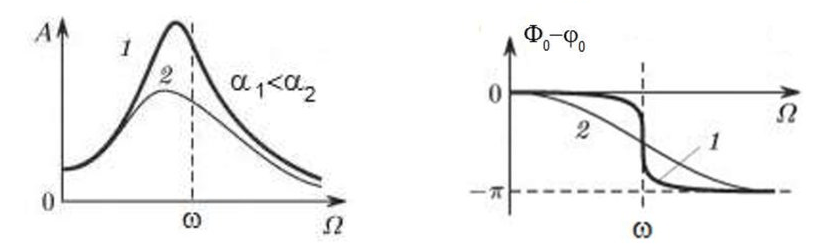
రోటర్ తిరగడం ప్రారంభించి, దాని భ్రమణ పౌనఃపున్యం సహజ కంపనాల పౌనఃపున్యాన్ని చేరినప్పుడు, కంపన వ్యాప్తి తీవ్రంగా పెరుగుతుంది, ఇది నిర్మాణం నాశనం కావడానికి దారితీయవచ్చు.
యాంత్రిక రెసొనెన్స్ యొక్క దృగ్విషయం సంభవిస్తుంది. రెసొనెన్స్ దగ్గర ప్రతిస్పందన నాణ్యత కారకం Q = 1/(2ζ) ద్వారా పెంచబడుతుంది, ఇది యంత్ర నిర్మాణాలకు సాధారణంగా 3–17, శిఖరం ఇరుకుగా ఉండవచ్చు: కొన్ని శాతాల వేగ మార్పు కంపన స్థాయిని అనేక రెట్లు మార్చవచ్చు. రెసొనెన్స్ అంతటా ఫేజ్ లాగ్ 180° ఊగుతుంది, శిఖరం వద్ద 90° గుండా వెళుతుంది.
యంత్రాంగం యొక్క డిజైన్ విజయవంతం కాకపోతే, రోటర్ యొక్క ఆపరేటింగ్ పౌనఃపున్యం సహజ కంపనాల పౌనఃపున్యానికి దగ్గరగా ఉంటే, అనుమతించలేని అధిక కంపనం కారణంగా యంత్రాంగం యొక్క ఆపరేషన్ అసాధ్యమవుతుంది. సాధారణ పద్ధతుల ద్వారా బ్యాలెన్సింగ్ అప్పుడు అసాధ్యం, ఎందుకంటే వేగంలో చిన్న మార్పు కూడా కంపన పారామితులను నాటకీయంగా మారుస్తుంది. రెసొనెన్స్ ప్రాంతంలో బ్యాలెన్సింగ్ కోసం, ఈ వ్యాసంలో పరిగణించని ప్రత్యేక పద్ధతులు ఉపయోగించబడతాయి.
యాంత్రిక వ్యవస్థ సహజ కంపనాల పౌనఃపున్యాన్ని కోస్టింగ్ సమయంలో (రోటర్ భ్రమణాన్ని ఆపివేసినప్పుడు) లేదా షాక్ పద్ధతి ద్వారా, ఆ షాక్కు వ్యవస్థ ప్రతిస్పందన యొక్క తదుపరి స్పెక్ట్రల్ విశ్లేషణతో నిర్ణయించవచ్చు.
భ్రమణం యొక్క పని పౌనఃపున్యం రెసొనెన్స్ పౌనఃపున్యానికి పైన ఉన్న యంత్రాంగాలకు, అంటే సూపర్క్రిటికల్ (పోస్ట్-రెసొనెంట్) విధానంలో పనిచేసేటప్పుడు, మద్దతులు కదులుతున్నట్లుగా పరిగణించబడతాయి, కొలత కోసం కంపన సెన్సార్లు ఉపయోగించబడతాయి, ప్రధానంగా కంపన యాక్సిలరోమీటర్లు, ఇవి నిర్మాణాత్మక మూలకాల త్వరణాన్ని కొలుస్తాయి. ప్రీ-రెసొనెన్స్ మోడ్లో పనిచేసే యంత్రాంగాలకు, మద్దతులు దృఢమైనవిగా పరిగణించబడతాయి. ఈ సందర్భంలో, బల సెన్సార్లు ఉపయోగించబడతాయి.
యాంత్రిక వ్యవస్థ యొక్క రేఖీయ మరియు అరేఖీయ నమూనాలు. అరేఖీయత బ్యాలెన్సింగ్కు అడ్డంకి కలిగించే అంశం
దృఢ రోటర్లను బ్యాలెన్స్ చేసేటప్పుడు, బ్యాలెన్సింగ్ లెక్కింపుల కోసం రేఖీయ నమూనాలు అనే గణిత నమూనాలను ఉపయోగిస్తారు. రేఖీయ నమూనా అంటే అటువంటి నమూనాలో ఒక రాశి మరొకదానికి అనులోమానుపాతంలో (రేఖీయంగా) ఉంటుంది. ఉదాహరణకు, రోటర్పై సమతుల్యం కాని ద్రవ్యరాశి రెట్టింపు అయితే, కంపన విలువ కూడా రెట్టింపు అవుతుంది. దృఢ రోటర్లు వికృతం కావు కాబట్టి వాటికి రేఖీయ నమూనాను ఉపయోగించవచ్చు.
ఫ్లెక్సిబుల్ రోటర్లకు రేఖీయ నమూనాను ఇక ఉపయోగించలేము. ఫ్లెక్సిబుల్ రోటర్లో భ్రమణ సమయంలో భారీ బిందువు ద్రవ్యరాశి పెరిగితే, అదనపు వికృతి ఏర్పడుతుంది, మరియు ద్రవ్యరాశితో పాటు భారీ బిందువు ఉన్న స్థానం యొక్క వ్యాసార్థం కూడా పెరుగుతుంది. అందువల్ల ఫ్లెక్సిబుల్ రోటర్లో కంపనం రెండు రెట్ల కంటే ఎక్కువగా పెరుగుతుంది, మరియు సాధారణ లెక్కింపు పద్ధతులు పనిచేయవు.
నాన్లీనియారిటీ యొక్క మరొక మూలం పెద్ద విక్షేపాలలో మద్దతు దృఢత్వంలో మార్పు: చిన్న విక్షేపాలలో నిర్మాణ మూలకాల యొక్క ఒక సమూహం లోడ్ను మోస్తుంది, పెద్దవాటిలో ఇతరులు పనిలోకి వస్తాయి. అందుకే పునాదిపై స్థిరపరచని, కానీ ఉదాహరణకు నేలపై కేవలం ఉంచిన యంత్రాంగాలను బ్యాలెన్స్ చేయలేరు. గణనీయమైన కంపనాలతో, అసమతుల్యత యొక్క బలం యంత్రాంగాన్ని నేల నుండి లాగవచ్చు, తద్వారా వ్యవస్థ యొక్క దృఢత్వ లక్షణాలను గణనీయంగా మారుస్తుంది. మోటార్ కాళ్ళు సురక్షితంగా బిగించబడాలి, బోల్ట్ మౌంట్లు బిగించబడాలి, వాషర్ మందం తగినంత మౌంటింగ్ దృఢత్వాన్ని అందించాలి, మొదలైనవి. బేరింగ్లు విరిగిపోతే, గణనీయమైన షాఫ్ట్ అసమరేఖీయత మరియు షాక్లు సాధ్యమే, ఇది కూడా పేలవమైన లీనియారిటీకి, నాణ్యమైన బ్యాలెన్స్ చేయలేకపోవడానికి దారితీస్తుంది.
బ్యాలెన్సింగ్ పరికరాలు మరియు బ్యాలెన్సింగ్ యంత్రాలు
బ్యాలెన్సింగ్ అనేది ప్రధాన కేంద్ర జడత్వ అక్షాన్ని రోటర్ యొక్క భ్రమణ అక్షంతో సమలేఖనం చేసే ప్రక్రియ అని గుర్తుంచుకోండి.
ఈ ప్రక్రియను రెండు పద్ధతుల ద్వారా నిర్వహించవచ్చు.
మొదటి పద్ధతిలో రోటర్ ట్రూనియన్లను ఎలా మెషిన్ చేస్తారంటే, ట్రూనియన్ల కేంద్రాల గుండా వెళ్ళే అక్షం రోటర్ యొక్క ప్రధాన కేంద్ర జడత్వ అక్షంతో సమానంగా ఉంటుంది. ఇటువంటి సాంకేతికత ఆచరణలో అరుదుగా ఉపయోగించబడుతుంది మరియు ఈ వ్యాసంలో వివరంగా చర్చించబడదు.
రెండవ (అత్యంత సాధారణ) పద్ధతిలో రోటర్ జడత్వ అక్షం దాని భ్రమణ అక్షానికి వీలైనంత దగ్గరగా ఉండేలా ఉంచే దిద్దుబాటు బరువులను కదిలించడం, అమర్చడం లేదా తొలగించడం ఉంటుంది.
బ్యాలెన్సింగ్ సమయంలో దిద్దుబాటు బరువులను కదిలించడం, చేర్చడం లేదా తొలగించడం వివిధ సాంకేతిక ప్రక్రియల ద్వారా చేయవచ్చు, వాటిలో: డ్రిల్లింగ్, మిల్లింగ్, సర్ఫేసింగ్, వెల్డింగ్, స్క్రూ చేయడం లేదా విప్పడం, లేజర్ లేదా ఎలక్ట్రాన్ బీమ్ బర్నింగ్, విద్యుద్విశ్లేషణ, విద్యుదయస్కాంత సర్ఫేసింగ్ మొదలైనవి.
బ్యాలెన్సింగ్ ప్రక్రియను రెండు విధాలుగా నిర్వహించవచ్చు:
- ఫీల్డ్ బ్యాలెన్సింగ్ (in situ) — అసెంబుల్ చేసిన రోటర్ దాని స్వంత బేరింగ్లలో, స్వంత పునాదిపై, స్వంత ఆపరేటింగ్ వేగంలో, పోర్టబుల్ బ్యాలెన్సింగ్ కిట్ ఉపయోగించి బ్యాలెన్స్ చేయబడుతుంది;
- షాప్ బ్యాలెన్సింగ్ — రోటర్ను తొలగించి ప్రత్యేక బ్యాలెన్సింగ్ మెషీన్పై బ్యాలెన్స్ చేస్తారు.
సొంత బేరింగ్లలో రోటర్లను బ్యాలెన్స్ చేయడానికి, సాధారణంగా ప్రత్యేక బ్యాలెన్సింగ్ పరికరాలు (కిట్లు) ఉపయోగించబడతాయి, ఇవి బ్యాలెన్స్ చేయబడిన రోటర్ యొక్క కంపనాన్ని దాని భ్రమణ పౌనఃపున్యంలో వెక్టర్ రూపంలో కొలవడానికి అనుమతిస్తాయి, అంటే కంపనం యొక్క వ్యాప్తి మరియు ఫేజ్ రెండింటినీ కొలవడానికి. ప్రస్తుతం, పైన పేర్కొన్న పరికరాలు మైక్రోప్రాసెసర్ సాంకేతికత ఆధారంగా తయారు చేయబడతాయి, (కంపన కొలత మరియు విశ్లేషణతో పాటు) రోటర్పై దాని అసమతుల్యతను భర్తీ చేయడానికి అమర్చవలసిన దిద్దుబాటు బరువుల పారామితుల స్వయంచాలక గణనను అందిస్తాయి.
ఈ పరికరాలలో ఇవి ఉంటాయి:
- కంప్యూటర్ లేదా పారిశ్రామిక కంట్రోలర్ ఆధారిత కొలత మరియు గణన యూనిట్;
- రెండు (లేదా అంతకంటే ఎక్కువ) కంపన సెన్సార్లు;
- ఒక ఫేజ్ కోణ సెన్సార్;
- సైట్పై సెన్సార్లను మౌంట్ చేయడానికి అనుబంధాలు;
- ఒకటి, రెండు లేదా అంతకంటే ఎక్కువ దిద్దుబాటు తలాలలో రోటర్ కంపన పరామితుల కొలత యొక్క పూర్తి చక్రాన్ని నిర్వహించడానికి రూపొందించిన ప్రత్యేక సాఫ్ట్వేర్.
ప్రస్తుతం రెండు రకాల బ్యాలెన్సింగ్ యంత్రాలు అత్యంత సాధారణమైనవి:
- సాఫ్ట్-బేరింగ్ మెషీన్లు (వంగే సపోర్టులతో);
- హార్డ్-బేరింగ్ మెషీన్లు (దృఢమైన సపోర్టులతో).
సాఫ్ట్-బేరింగ్ (రెసొనెన్స్ పైన) మెషీన్లు సాపేక్షంగా వంగే మద్దతులు కలిగి ఉంటాయి, ఉదాహరణకు, ఫ్లాట్ స్ప్రింగ్ల ఆధారంగా. ఈ మద్దతుల సహజ కంపనాల పౌనఃపున్యం సాధారణంగా వాటిపై అమర్చిన బ్యాలెన్స్ చేయబడిన రోటర్ యొక్క భ్రమణ పౌనఃపున్యం కంటే 2-3 రెట్లు తక్కువ, కాబట్టి యంత్రం రెసొనెన్స్కు పైన నడుస్తుంది. ఈ రెసొనెన్స్-పైన యంత్రాల మద్దతుల కదలికను కొలవడానికి సాధారణంగా కంపన సెన్సార్లు (యాక్సిలరోమీటర్లు, కంపన వేగ సెన్సార్లు, మొదలైనవి) ఉపయోగించబడతాయి.
హార్డ్-బేరింగ్ (రెసొనెన్స్ ముందు) మెషీన్లు సాపేక్షంగా దృఢమైన సపోర్టులను ఉపయోగించండి, వీటి కంపన సహజ పౌనఃపున్యాలు బ్యాలెన్స్ చేయబడుతున్న రోటర్ యొక్క భ్రమణ పౌనఃపున్యం కంటే 2-3 రెట్లు ఎక్కువగా ఉండాలి, తద్వారా యంత్రం రెసొనెన్స్ కంటే తక్కువగా నడుస్తుంది. ప్రీ-రెసొనెన్స్ యంత్రం యొక్క సపోర్టులపై డైనమిక్ లోడ్ను కొలవడానికి సాధారణంగా ఫోర్స్ ట్రాన్స్డ్యూసర్లు ఉపయోగించబడతాయి.
ప్రీ-రెసొనెన్స్ (హార్డ్-బేరింగ్) బ్యాలెన్సింగ్ యంత్రాల ప్రయోజనం ఏమిటంటే వాటిపై సాపేక్షంగా తక్కువ రోటర్ వేగంతో (400 - 500 rpm వరకు) బ్యాలెన్సింగ్ చేయవచ్చు, ఇది యంత్రం మరియు దాని పునాది రూపకల్పనను చాలా సులభతరం చేస్తుంది, మరియు బ్యాలెన్సింగ్ యొక్క ఉత్పాదకత మరియు భద్రతను పెంచుతుంది.
దృఢ రోటర్ల బ్యాలెన్సింగ్
ముఖ్యమైనది!
- బ్యాలెన్సింగ్ రోటర్ ద్రవ్యరాశి దాని భ్రమణ అక్షానికి సంబంధించి అసమ్మిత పంపిణీ వల్ల కలిగే కంపనాన్ని మాత్రమే తొలగిస్తుంది. ఇతర రకాల కంపనాలు బ్యాలెన్సింగ్ ద్వారా తొలగించబడవు!
- నిర్వహణ భ్రమణ పౌనఃపున్యం వద్ద అనునాదాలు (రెజొనెన్స్లు) లేకుండా రూపకల్పన చేయబడి, పునాదిపై విశ్వసనీయంగా బిగించబడి, మంచి స్థితిలో ఉన్న బేరింగ్లలో అమర్చబడిన సాంకేతిక యంత్రాంగాలు బ్యాలెన్సింగ్కు లోబడి ఉంటాయి.
- లోపభూయిష్ట యంత్రాలను బ్యాలెన్సింగ్కు ముందు మరమ్మతు చేయాలి. లేకపోతే నాణ్యమైన బ్యాలెన్సింగ్ సాధ్యం కాదు.
బ్యాలెన్సింగ్ మరమ్మత్తుకు ప్రత్యామ్నాయం కాదు!
బ్యాలెన్సింగ్ యొక్క ప్రధాన లక్ష్యం సెంట్రిఫ్యూగల్ బలాలను తటస్థీకరించే కాంపెన్సేటింగ్ వెయిట్ల ద్రవ్యరాశి మరియు స్థానాన్ని కనుగొనడం.
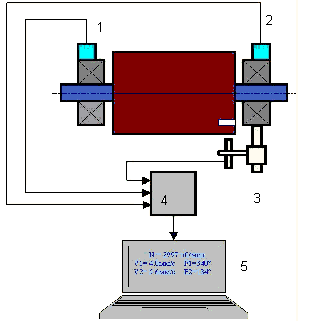
పైన పేర్కొన్నట్లుగా, దృఢ రోటర్ల కోసం, సాధారణంగా రెండు పరిహార బరువులను అమర్చడం అవసరం మరియు సరిపోతుంది. ఇది రోటర్ అసమతౌల్యం యొక్క స్టాటిక్ మరియు కపుల్ భాగాలు రెండింటినీ తొలగిస్తుంది. బ్యాలెన్సింగ్ సమయంలో కంపనాన్ని కొలవడానికి సాధారణ పథకం ఈ క్రింది విధంగా ఉంది.
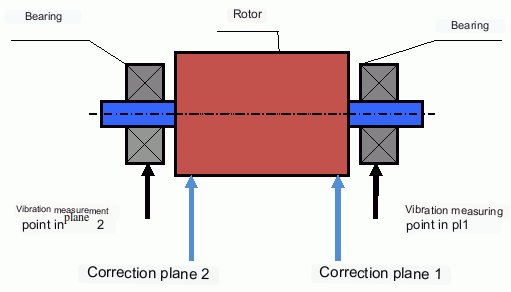
కంపన సెన్సార్లు బేరింగ్ సపోర్టులపై 1 మరియు 2 పాయింట్లలో అమర్చబడతాయి. ఒక భ్రమణ గుర్తు రోటర్కు జోడించబడుతుంది, సాధారణంగా రిఫ్లెక్టివ్ టేప్తో. రోటర్ వేగం మరియు కంపన సిగ్నల్ యొక్క ఫేజ్ను నిర్ధారించడానికి లేజర్ టాకోమీటర్ ద్వారా భ్రమణ గుర్తు ఉపయోగించబడుతుంది.
డైనమిక్ బ్యాలెన్సింగ్ ఎలా నిర్వహించబడుతుంది (మూడు-రన్ పద్ధతి)
చాలా సందర్భాలలో డైనమిక్ బ్యాలెన్సింగ్ మూడు-ప్రారంభాల పద్ధతి ద్వారా నిర్వహించబడుతుంది. తెలిసిన ద్రవ్యరాశి యొక్క ట్రయల్ బరువులు ప్లేన్ 1, 2లలో రోటర్పై వరుసగా ఉంచబడతాయని, కంపన పారామితుల మార్పుల ఫలితాల ఆధారంగా బ్యాలెన్సింగ్ బరువుల ద్రవ్యరాశి, స్థానం లెక్కించబడతాయని అనే వాస్తవంపై ఈ పద్ధతి ఆధారపడి ఉంటుంది.
correction weight అమర్చబడే ప్లేన్ను అంటారు కరెక్షన్ ప్లేన్. కరెక్షన్ ప్లేన్లు ఇక్కడ ఉన్నాయి రోటర్పైనే — సాధారణంగా రోటర్ బాడీ యొక్క రెండు చివర్లలో, ఫ్యాన్ లేదా ఇంపెల్లర్ డిస్క్లపై, లేదా ప్రత్యేక బ్యాలెన్సింగ్ రింగ్లపై. రూపకల్పన అనుమతించినంత వరకు షాఫ్ట్ వెంట వాటిని వీలైనంత దూరంగా ఎంచుకోవాలి, తద్వారా మితమైన బరువు తగినంత దిద్దుబాటు మూమెంట్ను ఉత్పత్తి చేస్తుంది. ఇది అలాంటిది కాదు కొలిచే పాయింట్లు, ఇవి బేరింగ్ హౌసింగ్లపై ఉన్నాయి (మూర్తి 6 చూడండి).
మొదటి ప్రారంభంలో ప్రారంభ కంపనం కొలవబడుతుంది (Balanset సాఫ్ట్వేర్లో ఇది Run 0). తర్వాత తెలిసిన ద్రవ్యరాశి యొక్క ట్రయల్ బరువు బేరింగ్లలో ఒకదానికి దగ్గరగా రోటర్పై ఉంచబడుతుంది. రెండవ ప్రారంభం నిర్వహించబడుతుంది (Run 1), కంపన పారామితులు కొలవబడతాయి, ఇవి టెస్ట్ బరువు అమర్చడం వల్ల మారాలి. తర్వాత మొదటి ప్లేన్లోని టెస్ట్ బరువు తొలగించబడి రెండవ ప్లేన్లో అమర్చబడుతుంది. మూడవ టెస్ట్ రన్ నిర్వహించబడుతుంది (Run 2), కంపన పారామితులు కొలవబడతాయి. టెస్ట్ బరువు తొలగించబడి, సాఫ్ట్వేర్ స్వయంచాలకంగా బ్యాలెన్స్ బరువుల ద్రవ్యరాశి, అమర్పు కోణాలను లెక్కిస్తుంది.
లెక్కించిన దిద్దుబాటు బరువులు తర్వాత వాటి ప్లేన్లలో అమర్చబడి ఒక చెక్ రన్ చేయబడుతుంది — Balanset సాఫ్ట్వేర్లో ఇది Run T (Trim). మిగిలిన కంపనం సహనంతో పోల్చబడుతుంది. ఫలితం ఇంకా లక్ష్యానికి పైన ఉంటే, సాఫ్ట్వేర్ ఇప్పటికే నిర్ధారించిన ప్రభావ గుణకాలను తిరిగి ఉపయోగిస్తుంది, కాబట్టి కొత్త ట్రయల్-బరువు రన్లు అవసరం లేదు — కేవలం ఒక చిన్న అదనపు ట్రిమ్ దిద్దుబాటు లెక్కించి అమర్చబడుతుంది.
టెస్ట్ బరువులను అమర్చడం యొక్క ఉద్దేశ్యం వ్యవస్థ అసమతుల్యతలోని మార్పులకు ఎలా స్పందిస్తుందో నిర్ధారించడం. టెస్ట్ బరువుల ద్రవ్యరాశి, స్థానాలు తెలుసు, కాబట్టి సాఫ్ట్వేర్ అని పిలవబడే ప్రభావ గుణకాలను లెక్కించగలదు, ఇది తెలిసిన అసమతుల్యతను ప్రవేశపెట్టడం కంపన పారామితులను ఎలా ప్రభావితం చేస్తుందో చూపిస్తుంది. ప్రభావ గుణకాలు యాంత్రిక వ్యవస్థ యొక్క సొంత లక్షణాలు, మద్దతుల దృఢత్వం, రోటర్-సపోర్ట్ వ్యవస్థ యొక్క ద్రవ్యరాశి (జడత్వం)పై ఆధారపడతాయి.
ఒకే డిజైన్లోని ఒకే రకమైన యంత్రాంగాలకు ప్రభావ గుణకాలు దాదాపు సమానంగా ఉంటాయి. వాటిని కంప్యూటర్ మెమరీలో సేవ్ చేసి, ఒకే రకమైన యంత్రాంగాల బ్యాలెన్సింగ్కు ట్రయల్ రన్లు లేకుండా ఉపయోగించవచ్చు, ఇది బ్యాలెన్సింగ్ ఉత్పాదకతను గణనీయంగా పెంచుతుంది. ట్రయల్ బరువులను అమర్చినప్పుడు కంపన పరామితులు గమనించదగినంతగా మారేలా వాటి ద్రవ్యరాశిని ఎంచుకోవాలని గమనించండి. లేకపోతే ప్రభావ గుణకాల లెక్కింపు దోషం పెరుగుతుంది మరియు బ్యాలెన్సింగ్ నాణ్యత క్షీణిస్తుంది.
Fig. 1 నుండి మీరు చూడగలిగినట్లుగా, సెంట్రిఫ్యూగల్ బలం రేడియల్ దిశలో, అంటే రోటర్ అక్షానికి లంబంగా పనిచేస్తుంది. కాబట్టి, వైబ్రేషన్ సెన్సర్లను వాటి సెన్సిటివిటీ అక్షం కూడా రేడియల్ దిశలో ఉండేలా అమర్చాలి. సాధారణంగా, హారిజాంటల్ దిశలో పునాది యొక్క దృఢత్వం తక్కువగా ఉంటుంది, కాబట్టి హారిజాంటల్ దిశలో వైబ్రేషన్ ఎక్కువగా ఉంటుంది. అందువల్ల, సున్నితత్వాన్ని పెంచడానికి, సెన్సర్లను వాటి సెన్సిటివిటీ అక్షం కూడా హారిజాంటల్గా ఉండేలా అమర్చాలి. అయితే ఇందులో ప్రాథమిక వ్యత్యాసం ఏమీ లేదు. రేడియల్ దిశలో వైబ్రేషన్తో పాటు, రోటర్ భ్రమణ అక్షం వెంబడి, యాక్సియల్ దిశలో వైబ్రేషన్ను కూడా పర్యవేక్షించాలి. ఈ వైబ్రేషన్ సాధారణంగా అసమతుల్యత వల్ల కాకుండా, ప్రధానంగా కప్లింగ్ ద్వారా అనుసంధానించబడిన షాఫ్ట్ల మిస్అలైన్మెంట్కు సంబంధించిన ఇతర కారణాల వల్ల ఏర్పడుతుంది.
ఈ కంపనాన్ని బ్యాలెన్సింగ్ ద్వారా తొలగించలేరు, ఆ సందర్భంలో అలైన్మెంట్ అవసరం. ఆచరణలో, అటువంటి యంత్రాలలో సాధారణంగా రోటర్ అసమతుల్యత, షాఫ్ట్ అసమరేఖీయత రెండూ ఉంటాయి, ఇది కంపనాన్ని తొలగించే పనిని మరింత కష్టతరం చేస్తుంది. అటువంటి సందర్భాలలో, ముందుగా యంత్రాన్ని సెంటర్ చేసి తర్వాత బ్యాలెన్స్ చేయడం అవసరం. (బలమైన టార్క్ అసమతుల్యతతో, పునాది నిర్మాణం యొక్క "ట్విస్టింగ్" కారణంగా అక్షసంబంధి దిశలో కూడా కంపనం సంభవిస్తుంది.)
సంబంధిత వ్యాసాలు (బ్యాలెన్సింగ్ స్టాండ్ల ఉదాహరణలు)
బ్యాలెన్సింగ్ మెకానిజమ్ల నాణ్యతను అంచనా వేయడానికి ప్రమాణాలు
రోటర్ల (యంత్రాంగాల) బ్యాలెన్సింగ్ నాణ్యతను రెండు విధాలుగా అంచనా వేయవచ్చు. మొదటి పద్ధతిలో బ్యాలెన్సింగ్ ప్రక్రియ సమయంలో నిర్ధారించబడిన మిగిలిన అసమతౌల్యం మొత్తాన్ని మిగిలిన అసమతౌల్యానికి సహనంతో పోల్చడం ఉంటుంది. వివిధ రోటర్ తరగతులకు ఈ సహనాలు పేర్కొనబడ్డాయి ISO 21940-11 (గతంలో ISO 1940-1).
టాలరెన్స్ ఎలా లెక్కించబడుతుంది (ISO 21940-11). ప్రమాణం ఒక balance quality grade G ను నిర్దేశిస్తుంది, ఇది అనుమతించదగిన specific unbalance e యొక్క ఉత్పత్తిప్రతి మరియు సేవా కోణీయ వేగం ω, mm/sలో వ్యక్తీకరించబడింది:
- ω = 2π·n / 60 [rad/s], ఇక్కడ n అంటే rpmలో service speed;
- eప్రతి = G · 1000 / ω [g·mm/kg] (ద్రవ్యరాశి కేంద్ర ఆఫ్సెట్ యొక్క µmకు సంఖ్యాపరంగా సమానం) — తత్సమానంగా eప్రతి = 9549 · G / n;
- Uప్రతి = eప్రతి · m [g·mm], ఇక్కడ m అనేది kg లో రోటర్ ద్రవ్యరాశి.
వర్క్డ్ ఉదాహరణ. రోటర్ m = 50 kg, సర్వీస్ వేగం n = 3000 rpm, గ్రేడ్ G 6.3 (ఫ్యాన్లు, పంపులు, ప్రామాణిక ఎలక్ట్రిక్ మోటార్లు): ω = 2π·3000/60 = 314.2 rad/s; eప్రతి = 6.3 · 1000 / 314.2 = 20.1 g·mm/kg (క్రాస్-చెక్: 9549 · 6.3 / 3000 ≈ 20.1); Uప్రతి = 20.1 · 50 ≈ 1000 g·mm మొత్తం రోటర్ కోసం.
రెండు ప్లేన్ల మధ్య టాలరెన్స్ను విభజించడం. కరెక్షన్ ప్లేన్ల మధ్య ద్రవ్యరాశి కేంద్రం ఉన్న రోటర్కు, మొత్తం సహనం ద్రవ్యరాశి కేంద్రం నుండి ప్రతి ప్లేన్కు దూరానికి విలోమ నిష్పత్తిలో విభజించబడుతుంది; సౌష్టవ రోటర్కు ఇది ప్రతి ప్లేన్లో సరళంగా సగం — పైన ఉదాహరణలో ప్లేన్కు దాదాపు 500 g·mm. ఏ ప్లేన్కూ U యొక్క 70% కంటే ఎక్కువ లేదా 30% కంటే తక్కువ కేటాయించకూడదుప్రతి.
సాధారణ గ్రేడ్లు: G 0.4 — గైరోస్కోప్లు, ఖచ్చితమైన గ్రైండర్ల స్పిండిల్లు · G 1 — గ్రైండింగ్-మెషిన్ స్పిండిల్లు, ఖచ్చితమైన ఆర్మేచర్లు · G 2.5 — టర్బైన్లు, టర్బో-జెనరేటర్లు, మెషిన్-టూల్ డ్రైవ్లు · G 6.3 — సాధారణ ఇంజనీరింగ్: ఫ్యాన్లు, పంప్ ఇంపెల్లర్లు, ఫ్లైవీల్లు, ప్రామాణిక ఎలక్ట్రిక్ మోటార్లు · G 16 — ప్రత్యేక అవసరాలు గల కార్డాన్ షాఫ్ట్లు, వ్యవసాయ యంత్రాలు, క్రషర్లు · G 40 — కారు చక్రాలు, డ్రైవ్ షాఫ్ట్లు (కార్డాన్ షాఫ్ట్లు) · G 100 — అధిక-వేగ డీజిల్ ఇంజిన్ల క్రాంక్షాఫ్ట్ డ్రైవ్లు.
అయితే, పేర్కొన్న టాలరెన్స్లకు అనుగుణంగా ఉండటం యంత్రాంగం యొక్క ఆపరేషనల్ నమ్మకతను పూర్తిగా హామీ ఇవ్వలేదు, ఇది దాని కంపన స్థాయిని కనిష్ట స్థాయికి చేరుకోవడంతో సంబంధం కలిగి ఉంటుంది. ఇది ఈ కారణంగా వివరించబడింది: యంత్రాంగం యొక్క కంపన పరిమాణం దాని రోటర్ యొక్క శేష అసమతుల్యతతో సంబంధం కలిగిన బలం యొక్క పరిమాణం మాత్రమే కాకుండా, ఇతర పారామితులపై కూడా ఆధారపడి ఉంటుంది, అవి: యంత్రాంగం నిర్మాణ భాగాల యొక్క దృఢత k, దాని ద్రవ్యరాశి m, డ్యాంపింగ్ గుణకం, అలాగే భ్రమణ పౌనఃపున్యం. కాబట్టి, యంత్రాంగం యొక్క డైనమిక్ నాణ్యతలను (దాని బ్యాలెన్స్ నాణ్యతతో సహా) అంచనా వేయడానికి, అనేక సందర్భాల్లో యంత్రాంగం యొక్క శేష కంపన స్థాయిని అంచనా వేయడానికి సిఫార్సు చేయబడింది, ఇది అనేక ప్రమాణాలచే నియంత్రించబడుతుంది.
పారిశ్రామిక యంత్రాల అనుమతించదగిన కంపన స్థాయిలకు అత్యంత విస్తృతంగా ఉపయోగించే ప్రమాణం ISO 20816-3 (గతంలో ISO 10816-3). ఇది 120–15,000 rpm వద్ద నడిచే 15 kW కంటే ఎక్కువ యంత్రాలను కవర్ చేస్తుంది, రెండు కోణాలలో వాటిని వర్గీకరిస్తుంది: పవర్ గ్రూప్ ద్వారా (Group 1 — 300 kW కంటే ఎక్కువ; Group 2 — 15 నుండి 300 kW) మద్దతు రకం ద్వారా (దృఢమైన లేదా నెమ్మదిగా వంగే). ప్రతి కలయికకు దాని స్వంత A/B, B/C, C/D మండల సరిహద్దులు mm/s RMSలో ఉన్నాయి. ఈ పరిధి వెలుపల ఉన్న యంత్రాలకు సిరీస్ యొక్క అంకితమైన భాగాలు ఉన్నాయి (టర్బైన్ సెట్లు — ISO 20816-2, హైడ్రాలిక్ యంత్రాలు, రెసిప్రొకేటింగ్ యంత్రాలు, పంపులు) లేదా పారిశ్రామిక ఫ్యాన్ల కోసం ISO 14694 వంటి ఉత్పత్తి ప్రమాణాలు.
తిరగని భాగాలపై మూల్యాంకనం చేసే సాధారణ యంత్రాల కోసం, క్లాసిక్ ISO 10816-1 zones (ఇప్పుడు ISO 20816-1లో భాగం) కింది vibration velocity పరిమితులను ఇస్తాయి, mm/s RMS:
| తరగతి | A/B | B/C | C/D |
|---|---|---|---|
| క్లాస్ I (చిన్న మెషీన్లు, 15 kW వరకు) | 0.71 | 1.80 | 4.50 |
| క్లాస్ II (మధ్యస్థ మెషీన్లు, 15–75 kW) | 1.12 | 2.80 | 7.10 |
| క్లాస్ III (పెద్ద మెషీన్లు, దృఢమైన పునాది) | 1.80 | 4.50 | 11.20 |
| క్లాస్ IV (పెద్ద మెషీన్లు, వశ్యమైన పునాది) | 2.80 | 7.10 | 18.00 |
జోన్ A కొత్త యంత్రాల కంపనానికి అనుగుణంగా ఉంటుంది; జోన్ B అపరిమిత దీర్ఘకాలిక ఆపరేషన్కు ఆమోదయోగ్యం; జోన్ C పరిమిత ఆపరేషన్ను మాత్రమే అనుమతిస్తుంది; జోన్ D నష్టం కలిగించేంత తీవ్రమైన కంపనాన్ని సూచిస్తుంది.
ప్రమాణాలు మరియు సూచనలు
- ISO 21940-11:2016 — మెకానికల్ వైబ్రేషన్ — రోటర్ బ్యాలెన్సింగ్ — పార్ట్ 11: దృఢ ప్రవర్తన ఉన్న రోటర్ల కోసం విధానాలు మరియు టాలరెన్స్లు. (ఉపసంహరించబడిన ISO 1940-1ని భర్తీ చేస్తుంది.) G-గ్రేడ్లు మరియు టాలరెన్స్ కాలక్యులేటర్ →
- ISO 21940-2 — మెకానికల్ వైబ్రేషన్ — రోటర్ బ్యాలెన్సింగ్ — పార్ట్ 2: పదజాలం. (స్టాటిక్, కపుల్, క్వాసి-స్టాటిక్ మరియు డైనమిక్ అసమతౌల్యత యొక్క నిర్వచనాలు.)
- ISO 20816-1:2016 — మెకానికల్ వైబ్రేషన్ — మెషిన్ వైబ్రేషన్ యొక్క కొలత మరియు మూల్యాంకనం — పార్ట్ 1: సాధారణ మార్గదర్శకాలు. (ISO 10816-1 మరియు ISO 7919-1ని భర్తీ చేస్తుంది.) మూల్యాంకన మండలాలు →
- ISO 20816-3:2022 — మెకానికల్ వైబ్రేషన్ — యంత్ర వైబ్రేషన్ కొలత మరియు మదింపు — భాగం 3: 15 kW కంటే ఎక్కువ నామమాత్రపు శక్తి మరియు 120 r/min నుండి 15 000 r/min వరకు నామమాత్రపు వేగాలు కలిగిన పారిశ్రామిక యంత్రాలు. (ISO 10816-3:2009ని భర్తీ చేస్తుంది.)
- ISO 14694:2003 — పారిశ్రామిక ఫ్యాన్లు — సమతుల్య నాణ్యత మరియు కంపన స్థాయిల కోసం స్పెసిఫికేషన్లు.
తరచుగా అడిగే ప్రశ్నలు
బ్యాలెన్సింగ్ అన్ని వైబ్రేషన్ను తొలగిస్తుందా?
లేదు. బ్యాలెన్సింగ్ అనేది రోటేషన్ అక్షానికి సంబంధించి రోటర్ మాస్ యొక్క అసమాన పంపిణీ వల్ల కలిగే వైబ్రేషన్ను తొలగిస్తుంది. మిస్అలైన్మెంట్, బేరింగ్ లోపాలు, ఏరోడైనమిక్/హైడ్రోడైనమిక్ శక్తులు, విద్యుదయస్కాంత శక్తులు మరియు ఇతర కారణాల వల్ల కలిగే వైబ్రేషన్కు వేర్వేరు డయాగ్నొస్టిక్స్ మరియు దిద్దుబాటు చర్యలు అవసరం.
రెసొనెన్స్ సమీపంలో బ్యాలెన్సింగ్ ఎందుకు విఫలమవుతుంది?
రెసొనెన్స్ సమీపంలో, చిన్న వేగ మార్పులు వైబ్రేషన్ ఆంప్లిట్యూడ్లో పెద్ద మార్పులకు మరియు 180° ఫేజ్ షిఫ్ట్కు కారణమవుతాయి. అటువంటి పరిస్థితుల్లో కొలత ఫలితాలు అస్థిరంగా మారతాయి, మరియు సాంప్రదాయ బ్యాలెన్సింగ్ విధానాలు ప్రత్యేక పద్ధతులు లేకుండా కన్వర్జ్ కాకపోవచ్చు.
ఒక తలం వర్సెస్ రెండు తలాల బ్యాలెన్సింగ్ ఎప్పుడు అవసరం?
ఒక ప్లేన్ రోటర్ యొక్క అక్షసంబంధి పొడవు వ్యాసంతో పోలిస్తే చిన్నదిగా ఉన్న డిస్క్-ఆకారపు రోటర్లకు సరిపోతుంది — సాధారణ నియమంగా L/D < 0.5 — సర్వీస్ వేగం మొదటి క్రిటికల్ వేగానికి బాగా దిగువన. సాధారణ ఉదాహరణలు: గ్రైండింగ్ వీల్, సింగిల్-డిస్క్ ఫ్యాన్ ఇంపెల్లర్, పుల్లీ, కారు చక్రం. అటువంటి రోటర్ దాదాపు పూర్తిగా స్టాటిక్ అసమతుల్యతను మాత్రమే కలిగి ఉంటుంది.
రెండు ప్లేన్లు పొడవైన రోటర్లకు (L/D ≥ 0.5), షాఫ్ట్ వెంట రెండు లేదా అంతకంటే ఎక్కువ ఇంపెల్లర్లు లేదా డిస్క్లు ఖాళీగా ఉన్న ఏ రోటర్కైనా, మరియు రెండు బేరింగ్లలో కంపన ఫేజ్ గణనీయంగా భిన్నంగా ఉన్నప్పుడల్లా — ఇది కపుల్ భాగం యొక్క సంకేతం, ఇవి అవసరం. దృఢ రోటర్కు ఎప్పుడూ రెండు కంటే ఎక్కువ ప్లేన్లు అవసరం లేదు.
సందేహం ఉంటే, రెండు బేరింగ్లను కొలవండి: ఒక-ప్లేన్ దిద్దుబాటు ఒక బేరింగ్ వద్ద కంపనాన్ని తగ్గించి మరొక దాని వద్ద పెంచితే, రోటర్కు కపుల్ కాంపొనెంట్ ఉంది మరియు టూ-ప్లేన్ బ్యాలెన్సింగ్ అవసరం.
బ్యాలెన్సింగ్ చేయటానికి ముందు ఏమి చేయాలి?
యంత్రం సేవాయోగ్యంగా ఉందని నిర్ధారించుకోండి: ఫౌండేషన్కు విశ్వసనీయ మౌంటింగ్, ఆరోగ్యకరమైన బేరింగ్లు, తీవ్రమైన లూజ్నెస్ లేదు, మరియు నాన్-లీనియారిటీకి స్పష్టమైన మూలాలు లేవు. బ్యాలెన్సింగ్ అనేది మరమ్మత్తుకు ప్రత్యామ్నాయం కాదు.
ముఖ్యాంశాలు
- బ్యాలెన్సింగ్ ద్రవ్యరాశి-సంబంధిత (సెంట్రిఫ్యూగల్) ఉత్తేజనాన్ని సరిచేస్తుంది; ఇది మిస్అలైన్మెంట్, బేరింగ్ దెబ్బతినడం, లేదా విద్యుదయస్కాంత/ఏరోడైనమిక్ మూలాలను పరిష్కరించదు.
- రెసొనెన్స్ మరియు నాన్-లీనియారిటీ సాంప్రదాయ బ్యాలెన్సింగ్ను అసమర్థంగా లేదా అసురక్షితంగా చేయవచ్చు.
- దృఢమైన రోటర్ల కోసం, రెండు-ప్లేన్ బ్యాలెన్సింగ్ డైనమిక్ అసమతుల్యతకు (స్టాటిక్ + కపుల్ కలయిక) సాధారణ పరిష్కారం.

Nikolai Shelkovenko
Nikolai Shelkovenko వైబ్రేషన్ విశ్లేషణ ఇంజనీర్, అలాగే Vibromera స్థాపకుడు మరియు ముఖ్య కార్యనిర్వహణాధికారి. 15 ఏళ్లకు పైగా ఆయన తిరిగే యంత్రాలను టెస్ట్ బెంచ్ మీద కాకుండా, పని జరిగే చోటే బ్యాలెన్స్ చేస్తూ వచ్చారు: మల్చర్లు, పారిశ్రామిక ఫ్యాన్లు, క్రషర్లు, సెంట్రిఫ్యూజ్లు, షాఫ్ట్లు మరియు స్పిండిల్స్. ఈ పని నుంచే Balanset పరికరాలు పుట్టుకొచ్చాయి — నిపుణుడు యంత్రం దగ్గరికి తీసుకెళ్లి అక్కడే ఒక్కడే ఉపయోగించగలిగే సాధనంగా వీటిని రూపొందించారు, ప్రయోగశాల పరికరంగా కాదు. Vibromera 2017లో స్థాపించబడింది, 2023 నుంచి పోర్చుగల్లోని పోర్తో నగరంలో ఉంది. Balanset శ్రేణి అభివృద్ధి, అసెంబ్లీ, మద్దతు అన్నీ ఇక్కడే జరుగుతాయి. ప్రధాన పరికరం Balanset-1A — ఒకటి మరియు రెండు తలాలలో బ్యాలెన్సింగ్కు, వైబ్రేషన్ డయాగ్నస్టిక్స్కు ఉపయోగపడే పోర్టబుల్ ఎనలైజర్. Nikolai స్వయంగా కస్టమర్ మద్దతులో, కష్టమైన బ్యాలెన్సింగ్ కేసులను పరిష్కరించడంలో మరియు సాఫ్ట్వేర్ అభివృద్ధిలో పాల్గొంటారు. ఆయన ప్రపంచవ్యాప్తంగా ఉన్న కస్టమర్లతో, ఏ భాషలోనైనా పని చేస్తారు.

