स्टैटिक बैलेंसिंग (सिंगल-प्लेन बैलेंसिंग) के समझल
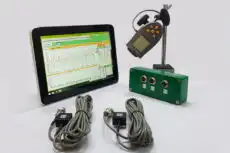
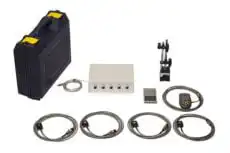
स्टैटिक बैलेंसिंग रोटर बैलेंसिंग के सबसे सरल रूप ह बैलेंसिंग. ई सुधार करेला स्टैटिक अनबैलेंस — एह स्थिति में जहाँ एक रोटरके द्रव्यमान केंद्र एकर घूर्णन अक्ष से हट जाला, जेकरा से एगो अकेला “भारी बिंदु” बन जाला। ई भारी बिंदु खाली गुरुत्वाकर्षण से ही पता चल जाला, एहसे सिद्धांत रूप में सुधार रोटर के आराम के हालत में कइल जा सकेला: शुद्ध स्टैटिक असंतुलन असंतुलन वाला रोटर के बिना घर्षण वाला सतह जइसे नाइफ एज पर राखीं, त ऊ तब ले लुढ़कत रही जब ले भारी बिंदु सबसे नीचे ना बैठ जाला। सुधार एगो सिंगल प्लेन — भारी बिंदु से 180° सामने एगो करेक्शन वजन लगा के कइल जाला ताकि द्रव्यमान केंद्र फेर से घूर्णन केंद्र पर वापस आ जाव। ई सिंगल-प्लेन सादगी एह तरीका के सबसे बड़ी ताकत ह आ, जइसन कि हमनी देखब, एकर मुख्य सीमा भी ह।
1. स्टैटिक असंतुलन बनाम डायनामिक असंतुलन
स्टैटिक असंतुलन के “फोर्स असंतुलन” भी कहल जाला, काहेकि ई एगो केन्द्रापसारक बल (सेंट्रीफ्यूगल फोर्स) बल पैदा करेला जे घूर्णन केंद्र से रेडियल दिशा में बाहर के ओर काम करेला। सबसे जरूरी बात, ई कवनो “कपल” भा हिलल-डोलल गति पैदा ना करेला। एहसे ई एकरा से अलग बा डायनामिक असंतुलन, जे बल आ कपल असंतुलन के जोड़ेला आ एकरा के पूरा तरह से ठीक करे खातिर कम से कम दुगो प्लेन में सुधार के जरूरत पड़ेला। एगो रोटर पूरी तरह से स्टैटिक रूप से बैलेंस भइल हो सकेला आ फिर भी एकरा में एगो बड़हन कपल असंतुलन हो सकेला, जे घूमे पर एकरा में गंभीर कंपन पैदा क देला — एही से स्टैटिक बैलेंस, अकेले, खाली रोटर के एगो खास वर्ग खातिर उपयुक्त होला।
2. स्टैटिक बैलेंसिंग कब पर्याप्त होला?
स्टैटिक बैलेंसिंग खाली रोटर के एगो खास वर्ग खातिर उपयुक्त होला। ई आमतौर पर ओह पुर्जा खातिर राखल जाला जे बहुत पातर भा डिस्क के आकार के होखेला, जहाँ अक्षीय लंबाई व्यास के तुलना में कम होला। अइसन रोटर में शुरू से ही बड़हन कपल असंतुलन के मौजूद होखे के संभावना कम होला, एहसे सिंगल-प्लेन सुधार सही मायने में समस्या के हल क देला।
कुछ आम उदाहरण जहाँ सिंगल-प्लेन स्टैटिक बैलेंसिंग अक्सर पर्याप्त होला:
- ग्राइंडिंग व्हील
- गाड़ी के पहिया आ टायर
- सिंगल, पातर फैन भा ब्लोअर व्हील
- फ्लाईव्हील
- पुली आ शीव
काफी लंबाई वाला कवनो रोटर खातिर — जइसे मोटर आर्मेचर, मल्टी-स्टेज पंप, भा लमहर शाफ्ट — अकेले स्टैटिक बैलेंसिंग पर्याप्त ना होला आ डायनामिक बैलेंसिंग में दू प्लेन के जरूरत पड़ेला। सिंगल-प्लेन तरीका के बारे में विस्तार से बतावल गइल बा एक-प्लेन बैलेंसिंग.
3. स्टैटिक बैलेंसिंग के तरीका
1. नाइफ-एज बैलेंसिंग
ई क्लासिक, ना-घूमे वाला तरीका ह। रोटर के समानांतर, समतल, कम घर्षण वाला नाइफ एज के जोड़ी पर राखल जाला। ई तब ले लुढ़कत रहेला जब ले एकर सबसे भारी बिंदु सबसे नीचे ना पहुँच जाला; फिर ऊपर (180° सामने) एगो अस्थायी वजन लगावल जाला जब ले रोटर बिना लुढ़कले कवनो भी स्थिति में स्थिर ना रहे लागे। ओह वजन के बाद में स्थायी बना दिहल जाला। एकरा में ना कवनो पावर के जरूरत होला, ना इलेक्ट्रॉनिक्स के — खाली धीरज आ एगो सही, समतल जोड़ी एज के — आ ई एगो पातर डिस्क खातिर एगो पूरी तरह से मान्य फील्ड जाँच बनल रहेला।
2. वर्टिकल बैलेंसिंग मशीन
आधुनिक स्टैटिक बैलेंसिंग अक्सर एगो वर्टिकल बैलेंसिंग मशीन. रोटर — जइसे कि एगो फ्लाईव्हील भा टायर — एगो क्षैतिज प्लेट पर टिकल रहेला जेकरा के फोर्स सेंसर सहारा देला। मशीन एकरा के कम गति पर घुमावेला, आ सेंसर असंतुलन बल के मात्रा आ दिशा नाप के स्क्रीन पर जरूरी सुधार देखावेला। खास क के पहिया आ टायर खातिर, एगो व्हील-बैलेंसिंग-वेट कैलकुलेटर ओह रीडिंग के क्लिप-ऑन भा चिपकावे वाला वजन के साइज में बदल देला।
3. सिंगल-प्लेन फील्ड बैलेंसिंग (Balanset-1A)
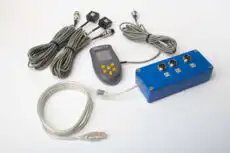
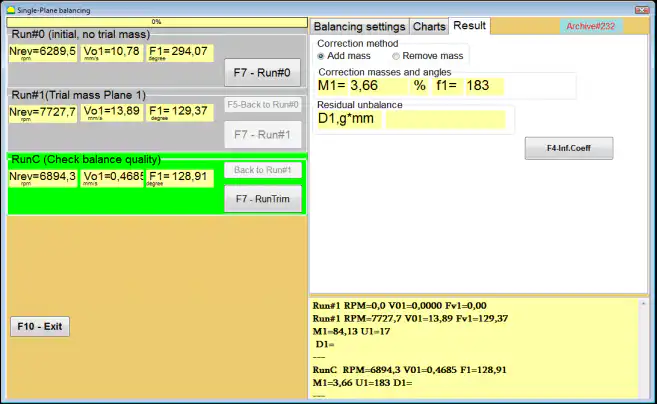
स्टैटिक (सिंगल-प्लेन) बैलेंसिंग एगो पोर्टेबल बैलेंसिंग सिस्टम के इस्तेमाल क के पूरा तरह से जोड़ल मशीन पर भी कइल जा सकेला — एहि के सार ह फील्ड बैलेंसिंग. एकरा साथ Balanset-1A, “Balancing in one plane (‘static’)” मोड रोटर के गति (RPM) आ 1× कंपन — एकर RMS मान आ फेज. “Run #0” आ “Run #1” के माप से, सॉफ्टवेयर अपने आप हिसाब लगावेला द्रव्यमान आ इंस्टॉलेशन एंगल करेक्शन वजन के, जे रोटर के असंतुलन के कम करे खातिर जरूरी होला, एकर इस्तेमाल क के इन्फ्लुएंस-कोएफिशिएंट मेथड से बैलेंस कइल जाला।
बैलेंसिंग के नतीजा आर्काइव में सेव हो जाला, आ पूरा होखला पर एगो बैलेंसिंग रिपोर्ट बनावल, एडिट कइल, आ बिल्ट-इन रिपोर्ट एडिटर में प्रिंट कइल जा सकेला।
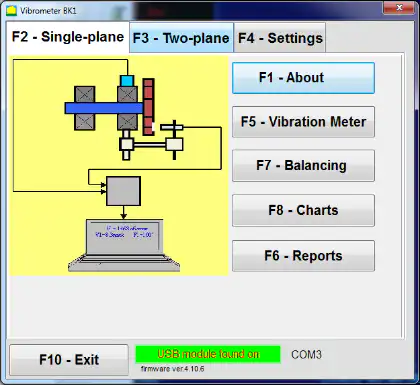
Balanset-1A प्रोग्राम में सिंगल-प्लेन बैलेंसिंग कइसे कइल जाला
- सेंसर लगाईं आ सिस्टम के जोड़ीं। चुनल गइल माप बिंदु पर कंपन सेंसर लगाईं आ एकरा के डिवाइस से जोड़ीं। फेज सेंसर लगाईं (टैकोमीटर), लगाईं रिफ्लेक्टिव टेप रोटर पर, आ डिवाइस के Windows लैपटॉप से जोड़ीं।
- सिंगल-प्लेन बैलेंसिंग मोड शुरू करीं। मुख्य ऑपरेटिंग विंडो में “Single-plane” मोड चुनीं आ बैलेंसिंग शुरू करीं। प्रोग्राम सिंगल-प्लेन बैलेंसिंग आर्काइव विंडो खोल देला।
- एगो आर्काइव रिकॉर्ड बनाईं। रोटर के नाम, इंस्टॉलेशन के जगह, टॉलरेंस (कंपन आ अवशिष्ट असंतुलन), आ तारीख डालीं। सॉफ्टवेयर एगो आर्काइव फोल्डर बनावेला जहाँ चार्ट आ रिपोर्ट फाइल सेव होई।
- “Balancing settings” में बैलेंसिंग पैरामीटर सेट करीं।
- प्रभाव गुणांक: “New Rotor” (कैलिब्रेट करे खातिर दुगो रन) भा “Saved coeff.” (एगो रन, ओही तरह के मशीन खातिर जेकरा में इन्फ्लुएंस कोएफिशिएंट पहिले से सेव बा) चुनीं।
- ट्रायल वजन के मास: “Gramm” भा “Percent” चुनीं। अगर रउआ बाद में “Saved coeff.” मोड इस्तेमाल करे के योजना बनावत बानी, त ट्रायल वजन द्रव्यमान ग्राम में डालीं (एकरा तराजू पर तौलीं)।
- वजन लगावे के तरीका: “Circum” (परिधि पर कवनो कोण) भा “Fixed position” (निश्चित छेद/ब्लेड/स्थिति; स्थिति सभ के संख्या डालीं) चुनीं।
- वजन लगावे के त्रिज्या: परीक्षण आ करेक्शन वजन लगावे खातिर इस्तेमाल होखे वाला त्रिज्या डालीं।
- प्लेन1 में ट्रायल वजन छोड़ीं: एकरा तबे सक्रिय करीं जब रउआ प्रक्रिया के दौरान ट्रायल वजन ना हटा सकत बानी।
- Run #0 (शुरुआती रन, ट्रायल वजन के बिना)। मशीन के स्थिर गति पर लावीं आ शुरुआती कंपन मापे खातिर “Run #0” शुरू करीं। सॉफ्टवेयर 1× कंपन घटक के RPM, RMS मान आ फेज रिकॉर्ड करेला। “Charts” टैब वेवफॉर्म आ स्पेक्ट्रम देखावेला।
- ट्रायल वजन लगावीं। मशीन के रोकीं आ पहिले से ज्ञात त्रिज्या पर ट्रायल वजन लगावीं। ट्रायल वजन से कंपन के आयाम भा फेज में काफी बदलाव आवे के चाहीं। एगो आम मानदंड बा “30/30 नियम”: ट्रायल वजन से आयाम में लगभग 30% (कम भा जादे) भा फेज में लगभग 30° भा ओकरा से जादे के बदलाव होखे के चाहीं। अगर रउआ बाद में “Saved coeff.” मोड इस्तेमाल करे के योजना बनावत बानी, त ट्रायल वजन के परावर्तक निशान वाला ओही कोण पर लगावीं।
- Run #1 (ट्रायल वजन लगावल गइल)। मशीन के फेर से चालू करीं, स्थिर गति के इंतजार करीं, आ “Run #1” करीं। सॉफ्टवेयर करेक्शन वजन के पैरामीटर के गणना करेला।
- करेक्शन वजन लगावीं। मशीन के रोकीं, ट्रायल वजन हटावीं, आ करेक्शन वजनलगावीं। इंस्टॉलेशन कोण के गिनती ट्रायल वजन के स्थिति से रोटर के घूर्णन के दिशा में होला। करेक्शन वजन के ट्रायल वजन वाला ओही त्रिज्या पर लगावीं।
- RunTrim (बैलेंस के गुणवत्ता जांच करीं)। परिणाम के सत्यापन खातिर “RunTrim” करीं। अगर अवशिष्ट कंपन आ/भा रेजिड्यूअल अनबैलेंस टॉलरेंस के भीतर होखे, त बैलेंसिंग पूरा हो सकेला। अगर ना, त सॉफ्टवेयर एगो अतिरिक्त करेक्शन वजन के गणना करेला आ क्रमिक सन्निकटन से बैलेंसिंग जारी रहेला।
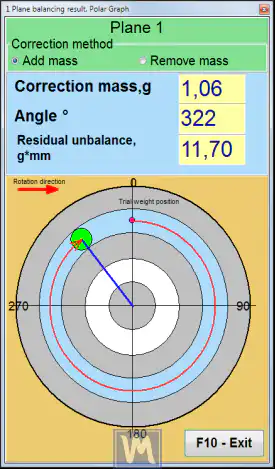
परिणाम के दृश्यीकरण: ध्रुवीय ग्राफ आ निश्चित स्थिति
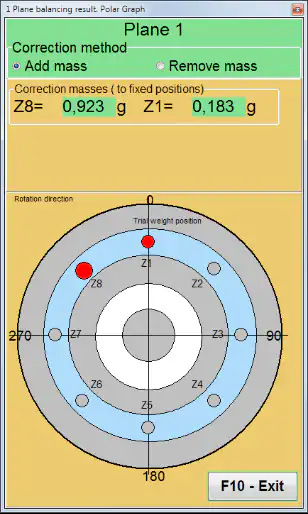
Balanset-1A करेक्शन वजन के द्रव्यमान आ कोण के ध्रुवीय निर्देशांक दृश्यमें देखा सकेला। अगर “Fixed position” चुनल जाला, त प्रोग्राम अपने आप करेक्शन वजन के दू हिस्सा में बाँट सकेला आ हर हिस्सा के लगावे वाला स्थिति संख्या देखा सकेला — ई सुविधा ब्लेड-सुधार कैलकुलेटर में भी मिलेला, जवन निश्चित माउंटिंग बिंदु वाला पंखा आ इम्पेलर खातिर बा।
4. परिणाम के टॉलरेंस के मुताबिक सत्यापन
स्टैटिक बैलेंस तबे “पूरा” होला जब अवशिष्ट कंपन आ अवशिष्ट असंतुलन एगो सहमत टॉलरेंस के भीतर आवे, आ इहे जगह बा जहाँ RunTrim चरण अपन काम देखावेला। अनुमत अवशिष्ट असंतुलन आमतौर पर एगो बैलेंस-गुणवत्ता G-ग्रेड के तहत लिहल जाला, जवन आधुनिक ISO 21940-11 मानक (जवन पुरान ISO 1940-1 के समाहित कर लेले बा) से आवेला। G-ग्रेड आ सेवा गति के अनुमत ग्राम-मिलीमीटर आँकड़ा में बदलल — आ एगो समझदार पहिला ट्रायल वजन चुनल — एगो अवशिष्ट-असंतुलन कैलकुलेटर (ISO 21940-11) आ एगो ट्रायल-वेट कैलकुलेटरशुरुआती आ अंतिम दुनो अवशिष्ट असंतुलन के रिकॉर्ड कइल एह बात के ईमानदार मापदंड देवेला कि काम केतना असरदार रहल, आ ई बैलेंसिंग रिपोर्ट के मूल हिस्सा बनेला।
5. सीमा
स्टैटिक बैलेंसिंग के मुख्य सीमा ई बा कि ई कपल असंतुलन के पता ना लगा सकेला भा सुधार ना कर सकेला। जवन रोटर में असल में डायनामिक असंतुलन होखे, ओकरा पर स्टैटिक बैलेंस लगावे से कभी-कभी मामिला आ खराब हो सकेला — फोर्स घटक के सुधार कइल जाला जबकि कपल घटक के नजरअंदाज भा आ बढ़ावल जाला। एही कारण से, ज्यादातर औद्योगिक मशीनरी खातिर, दू-प्लेन डायनामिक बैलेंसिंग मानक आ जरूरी अभ्यास ह, आ स्टैटिक बैलेंसिंग के इस्तेमाल पातर, डिस्क-आकार वाला रोटर खातिर सीमित राखल बेहतर बा जहाँ एकर सिंगल-प्लेन के धारणा असल में सही बइठेला।

