← Balanset-1A నాలెడ్జ్ బేస్ — అన్ని అధ్యాయాలు
ఈ జాబితాలోని ప్రతి తప్పును సపోర్ట్ చరిత్రలో కనీసం ఇద్దరు నిజమైన యూజర్లు చేశారు. పరికరాన్ని నిందించే ముందు మిమ్మల్ని మీరు తనిఖీ చేసుకోండి.
1. భ్రమణానికి వ్యతిరేకంగా లెక్కించిన కోణం
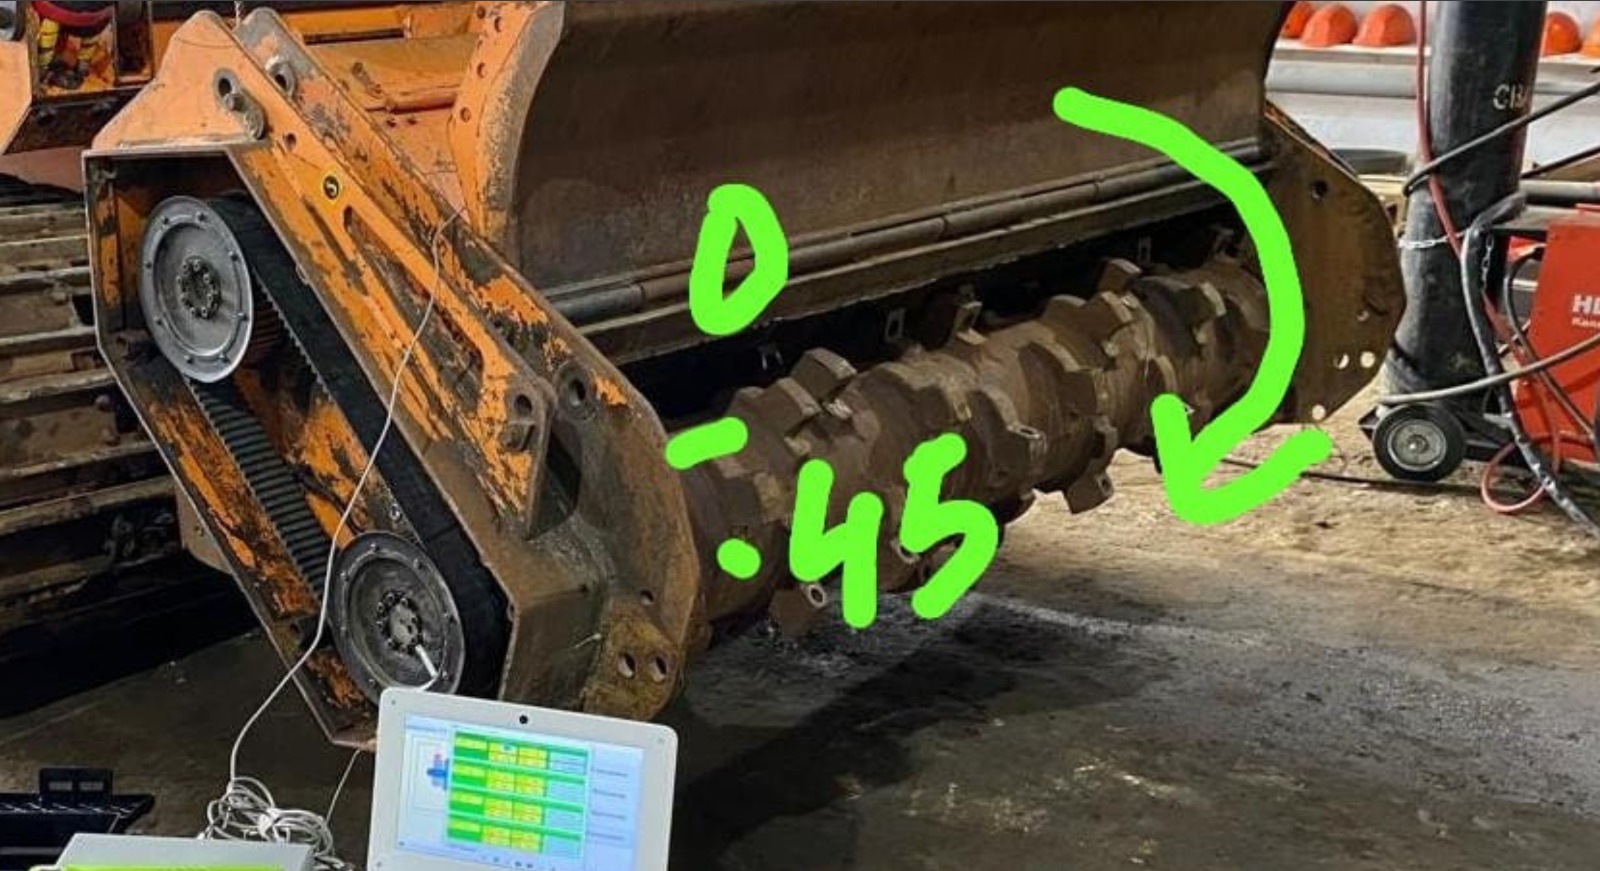
అత్యంత ఖరీదైన తప్పు. కరెక్షన్-వెయిట్ కోణాన్ని లెక్కించేది ట్రయల్-వెయిట్ పొజిషన్ నుండి, రోటర్ భ్రమణ దిశలో. ట్రయల్ వెయిట్ = 0°.
2. గ్రాముల బదులు శాతం
పరికరం “322” మరియు “177” చూపింది — యూజర్ 322 g వెల్డింగ్ చేశారు. అవి ట్రయల్ మాస్ యొక్క శాతాలు. కారణం: మౌంటింగ్ రేడియస్ మరియు/లేదా ట్రయల్ మాస్ నమోదు కాలేదు — ప్రోగ్రామ్ %కి మారుతుంది. పరిష్కారం: రేడియస్ మరియు మాస్ను నమోదు చేయండి, Balancing Settingsలో g/% స్విచ్ను చెక్ చేయండి.
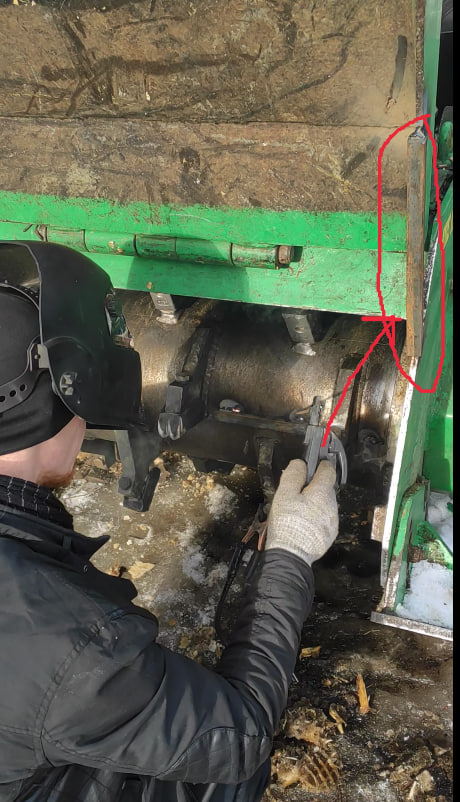
3. వెల్డింగ్ చేస్తున్నప్పుడు “remove mass” చెక్బాక్స్
యూజర్ వెయిట్లను వెల్డింగ్ చేస్తుండగా సెట్టింగ్లు “మెటీరియల్ తొలగింపు”ని చెబుతున్నాయి → ఫలితం యొక్క సైన్ తలకిందులవుతుంది, వైబ్రేషన్ పెరుగుతుంది. కేసు: ఈ చెక్బాక్స్ కనుగొనే వరకు 50+ mm/s వద్ద ఉన్న ఒక Seppi మల్చర్ బ్యాలెన్స్ కాలేదు. సరిచేసిన తర్వాత — “చాలా నిశ్శబ్దంగా నడుస్తుంది”.
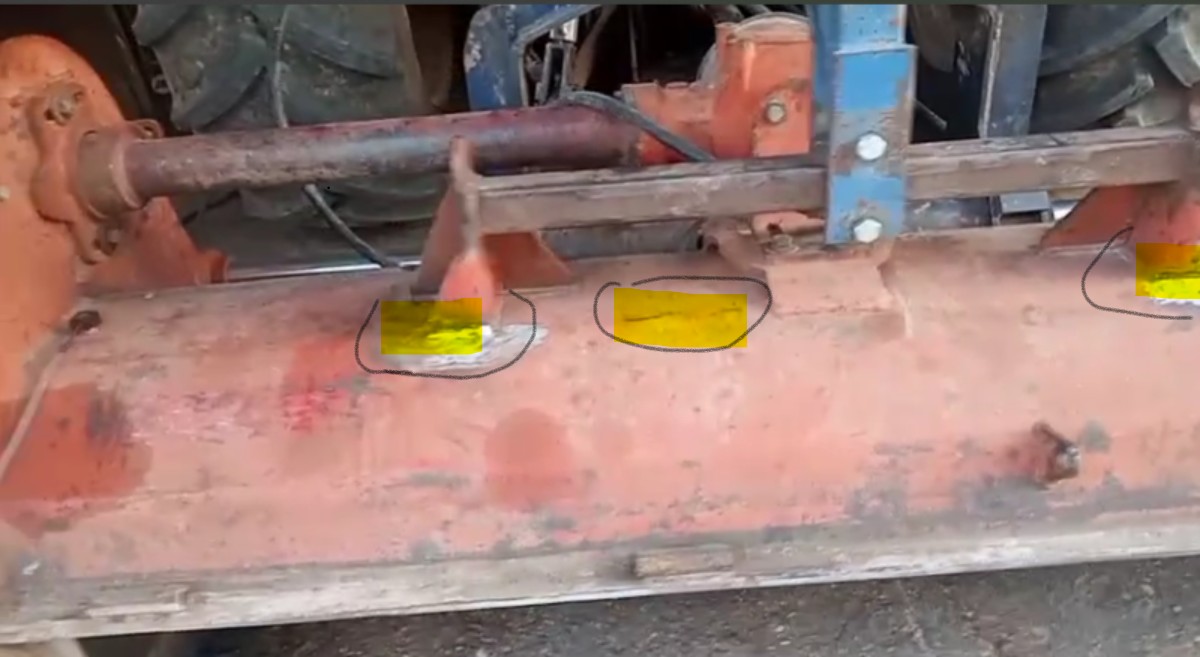
4. కదిలిన టాకో మార్క్
రన్ల మధ్య మార్క్ను మళ్లీ అంటించడం / టాకోమీటర్ను కదిలించడం → ఫేజ్ జీరో మారిపోయింది, మొత్తం సిరీస్ చెల్లదు. మార్క్ మరియు టాకోమీటర్ ఒకసారి స్థిరపరచబడతాయి, పని పూర్తయ్యే వరకు.
5. సెన్సార్లు తప్పుగా అమర్చడం
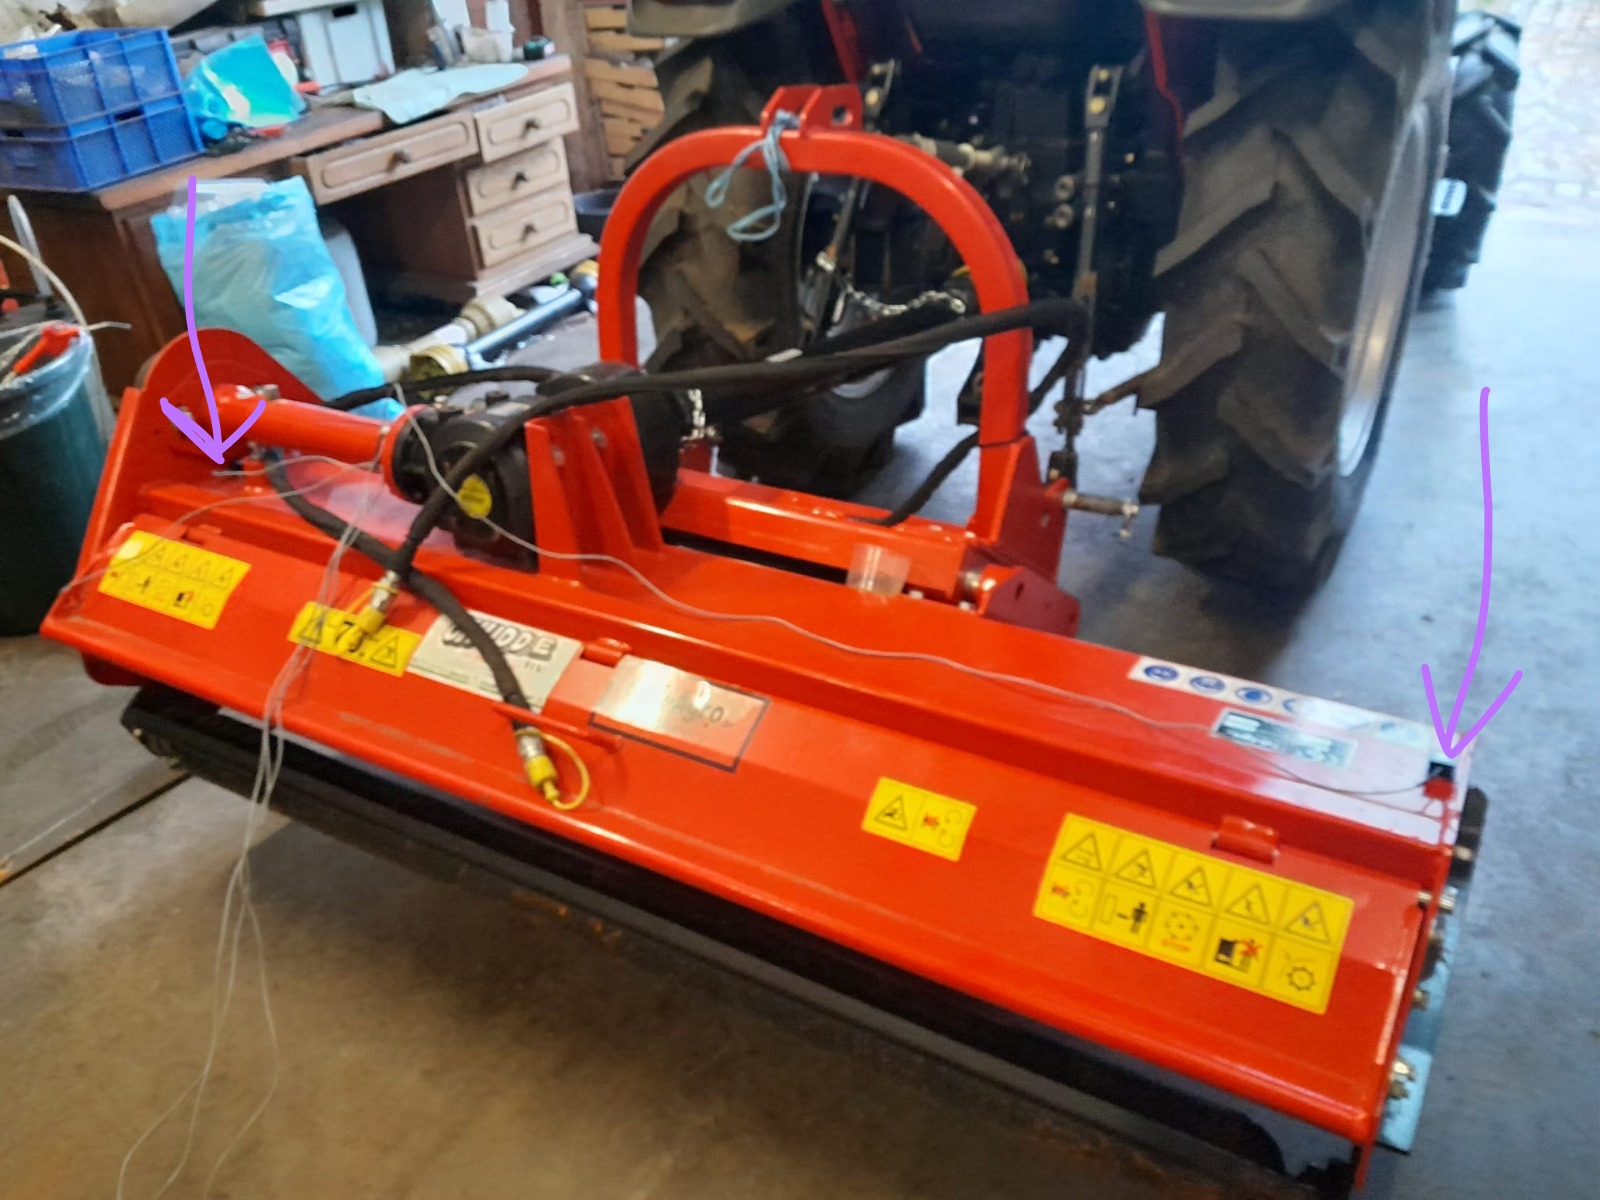
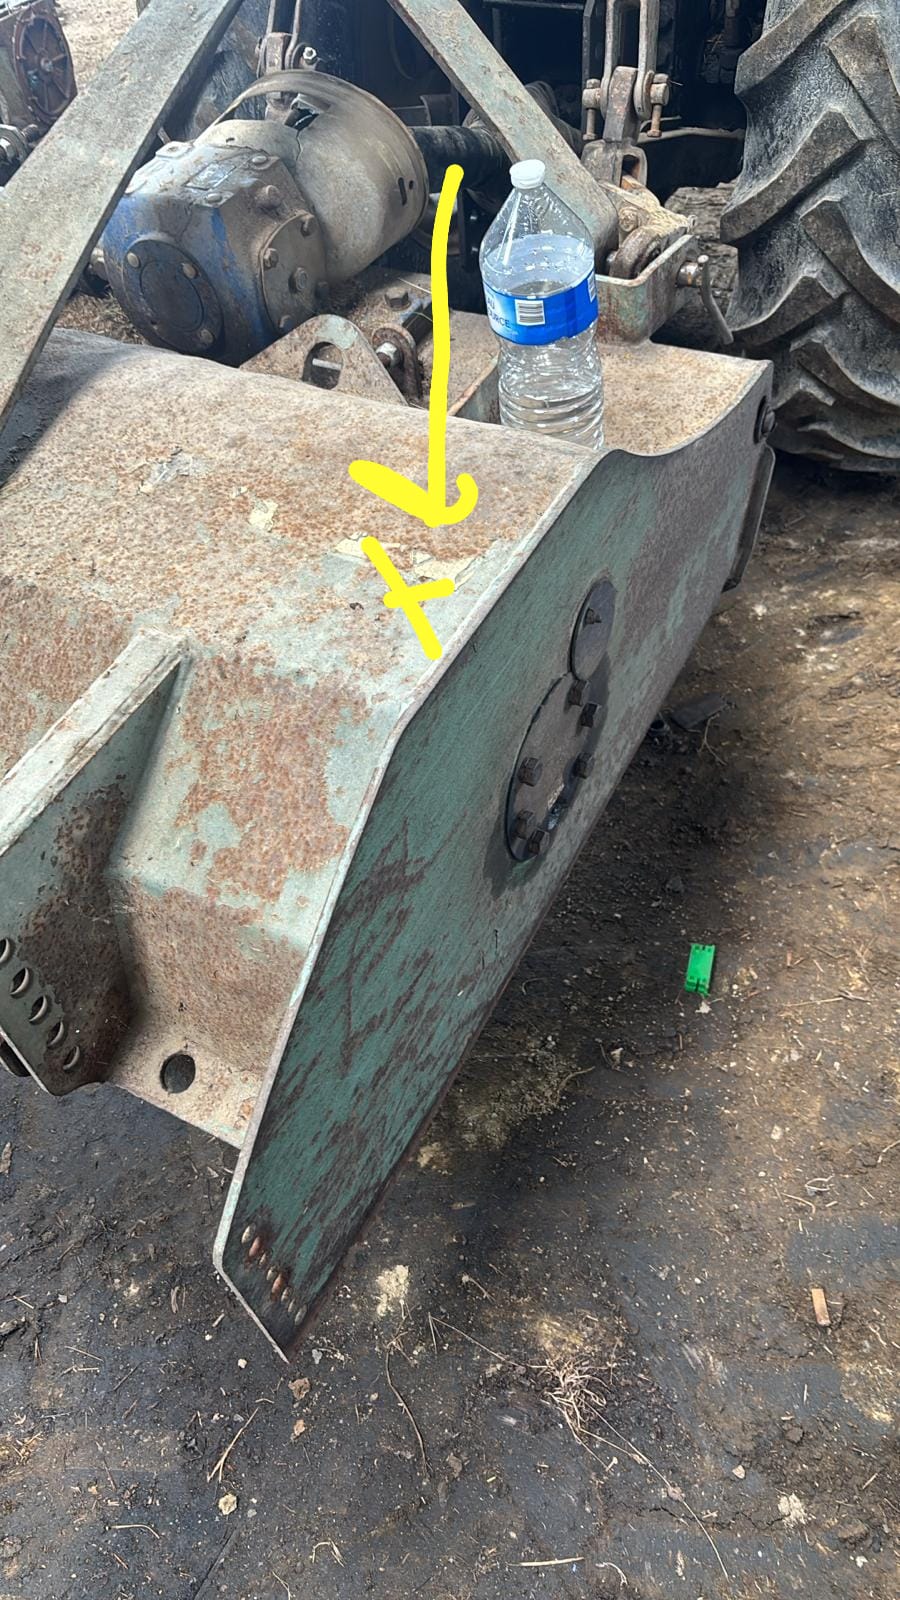
- రేడియల్కు బదులు యాక్సియల్ (ఎండ్ ఫేస్పై సెన్సార్) — బ్యాలెన్సింగ్ “కుదురుకోదు”. సెన్సార్లను రేడియల్/హారిజాంటల్ పొజిషన్కు మార్చిన తర్వాత అదే యంత్రం బాగా బ్యాలెన్స్ అవుతుంది.
- బలహీనమైన భాగంపై (గార్డ్, సన్నని షీట్) సెన్సార్ గార్డ్ యొక్క చప్పుడును కొలుస్తుంది, రోటర్ను కాదు. బేరింగ్ హౌసింగ్పై లేదా స్టిఫెనింగ్ రిబ్ దగ్గర దృఢమైన ఎలిమెంట్పై అమర్చండి.
6. సిరీస్ మధ్యలో RPM మారింది
Run 0 ను 1500 వద్ద, Run 1ను 1700 rpm వద్ద తీసుకున్నారు. గణన చెల్లదు: ఇన్ఫ్లూయెన్స్ కోఎఫిషియంట్లు RPMపై ఆధారపడతాయి, పైగా మీరు ప్రతిధ్వనిలోకి వెళ్లే అవకాశం ఉంది. సిఫారసు: రన్ల మధ్య 100 rpm కంటే ఎక్కువ తేడా ఉండకూడదు.
7. ట్రయల్ వెయిట్ తొలగించబడలేదు
ట్రయల్ వెయిట్ తొలగించబడింది (లేదా తరలించబడింది) అని ప్రోగ్రామ్ భావిస్తుంది కానీ అది ఇప్పటికీ రోటర్పై ఉంది. రెండు-ప్లేన్ క్రమం: వెయిట్లు లేకుండా Run 0 → ప్లేన్ 1లో ట్రయల్తో Run 1 → ట్రయల్ తరలించబడిన (జోడించిన కాదు!) Run 2 ప్లేన్ 2కి → ట్రయల్లను తొలగించి, కరెక్షన్లను అమర్చండి.
8. చాలా పెద్ద లేదా చాలా చిన్న ట్రయల్ వెయిట్
- ట్రయల్ నుండి యాంప్లిట్యూడ్/ఫేజ్ మార్పు ~20–30% కంటే తక్కువగా ఉంటే → పరికరానికి “లెక్కించడానికి ఏమీ ఉండదు” మరియు అసంబద్ధమైన ద్రవ్యరాశులను అవుట్పుట్ చేస్తుంది.
- ~100% కంటే ఎక్కువ మార్పు → అధిక వైబ్రేషన్ వల్ల వ్యవస్థ నాన్లీనియారిటీలోకి నెట్టబడుతుంది, గణన “లక్ష్యాన్ని దాటిపోతుంది”.
9. నాన్లీనియర్ యంత్రంపై పూర్తి ద్రవ్యరాశి
పరికరం 600 g చెప్పింది — 600 g వెల్డింగ్ చేశారు — పరిస్థితి మరింత చెడైంది. మల్చర్లు మరియు “మృదువైన” యంత్రాలపై అమర్చండి సగం, ముగింపుకు దగ్గరగా మూడోవంతు. సగం తర్వాత ప్రోగ్రామ్ అదే స్పాట్లో మిగిలినదాన్ని అడిగితే, వ్యవస్థ లీనియర్గా ఉంది మరియు గణనను పూర్తిగా నమ్మవచ్చు.
10. “ఖాళీ” రోటర్ను బ్యాలెన్స్ చేయడం
కత్తులు/సుత్తులను తీసివేసి “క్లీన్” షాఫ్ట్ను బ్యాలెన్స్ చేయడం ఒక తప్పు: పని టూల్స్ అమర్చినప్పుడు బ్యాలెన్స్ వేరుగా ఉంటుంది. పని ట్రిమ్లో బ్యాలెన్స్ చేయండి. అరిగిపోయిన సుత్తులను భర్తీ చేయండి జతలుగా, 180° దూరంలో (కొత్త మరియు అరిగిపోయిన సుత్తి ~100 g వరకు తేడా ఉండవచ్చు).
11. మెకానిక్స్ను నిర్లక్ష్యం చేయడం
“పరికరం లోపభూయిష్టంగా ఉంది, అది బ్యాలెన్స్ కావడం లేదు” — వాస్తవానికి: బేరింగ్ ప్లే (సపోర్ట్ అనుభవం ప్రకారం — సమస్య కేసుల్లో 80% వరకు; “దాదాపు ప్రతి రెండవ మల్చర్ రెండు బేరింగ్లను మార్చిన తర్వాతే బ్యాలెన్స్ అవుతుంది”), హౌసింగ్ పగుళ్లు (రెండవ స్థానం), వంగిన షాఫ్ట్, భద్రపరచని ఫ్లాప్. పరికరం యంత్రాన్ని రిపేర్ చేయదు — దాన్ని కొలుస్తుంది.
12. కోల్పోయిన క్యాలిబ్రేషన్ కోఎఫిషియంట్లు
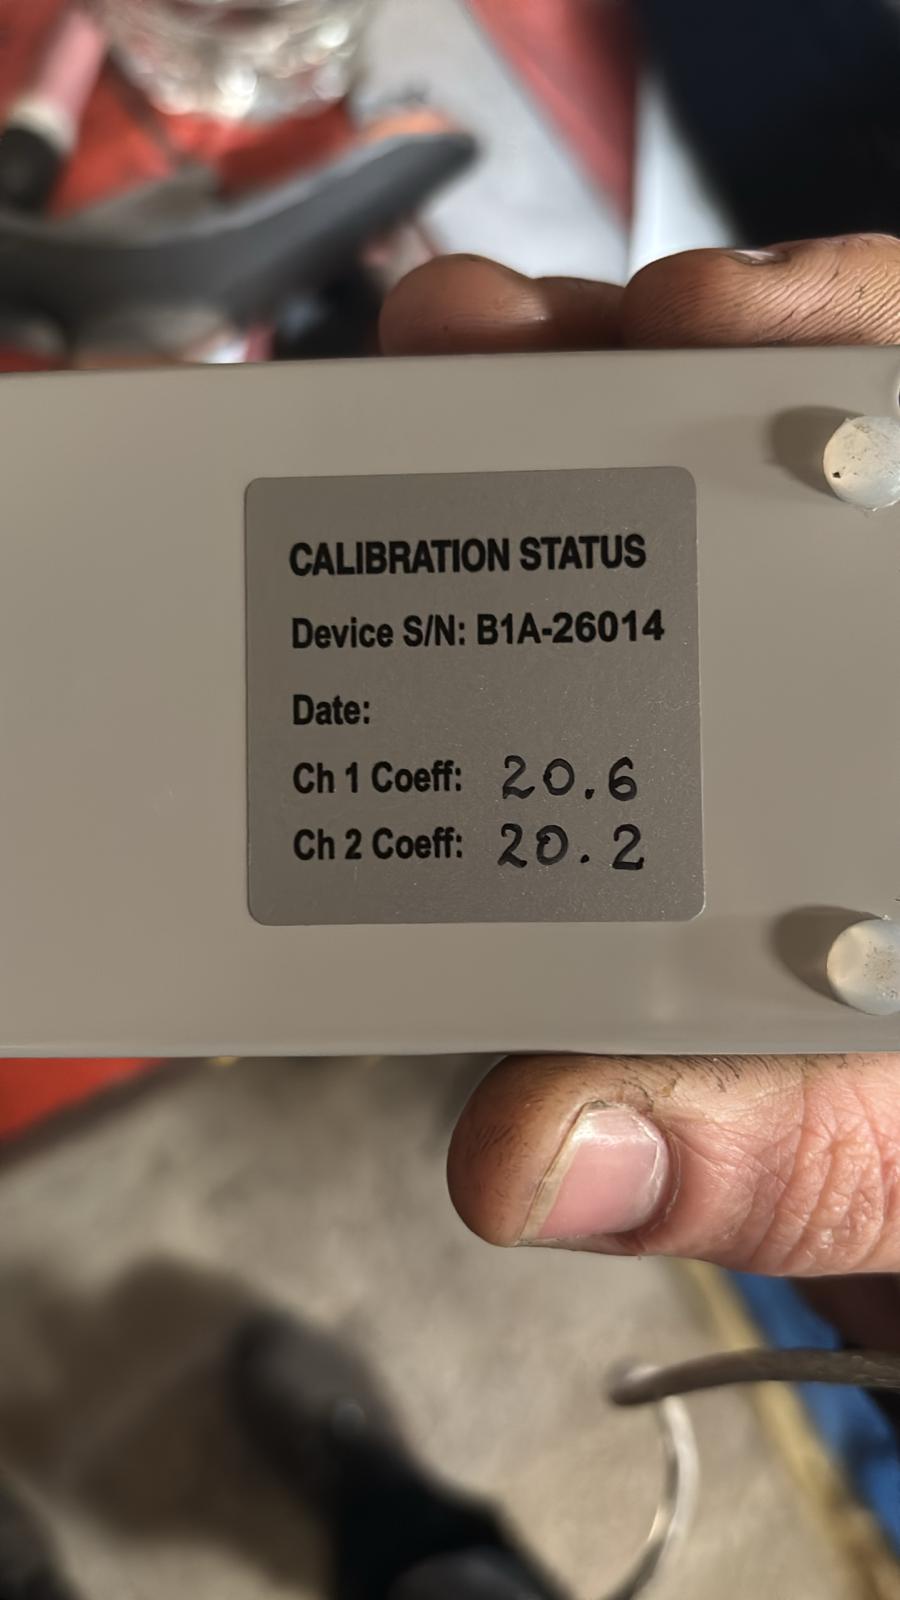
ప్రోగ్రామ్ను తిరిగి ఇన్స్టాల్ చేశారు, కోఎఫిషియంట్లను నమోదు చేయలేదు → పరికరం “తప్పు” వైబ్రేషన్ను చూపిస్తుంది. కోఎఫిషియంట్లు యూనిట్ దిగువన ఉన్న స్టికర్పై, బాక్స్పై, మరియు USB స్టిక్లోని ఫైల్లో ఉన్నాయి.
13. టాకోమీటర్ను నీడ చేయకుండా ఎండలో పనిచేయడం
లక్షణం: బహిరంగంలో 0 rpm లేదా దూకుతున్న RPM. నీడ (కార్డ్బోర్డ్, గుడ్డ, 3D హుడ్) దీన్ని పరిష్కరిస్తుంది. వివరాలు — అధ్యాయం 08.