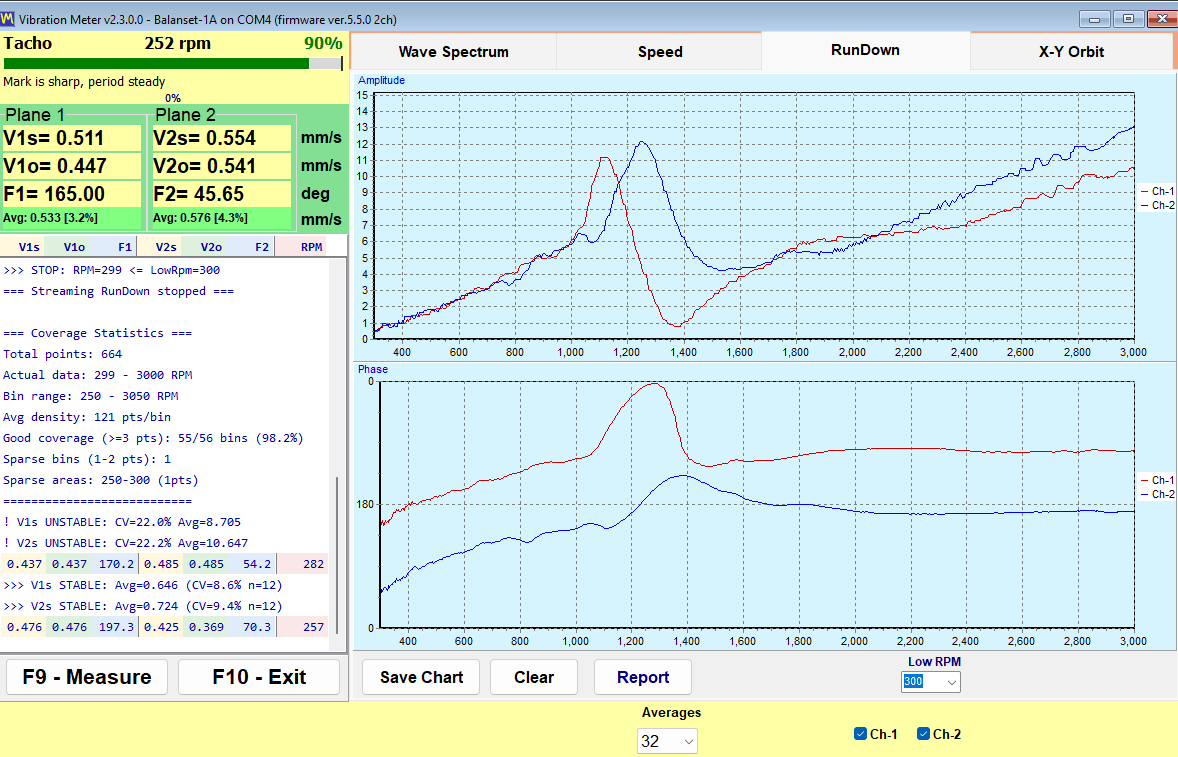
घूर्णन मशीनरी विश्लेषण में कोस्टडाउन के समझल जाव







कोस्टडाउन — जेकरा रनडाउन भा डिसेलेरेशन भी कहल जाला — ई प्रक्रिया ह जेह में घूर्णन करत मशीन के बिना कवनो सक्रिय ब्रेकिंग के ऑपरेटिंग गति से रुकल तक धीरे-धीरे धीमा होखे दिहल जाला, जे घर्षण, विंडेज, आ बेयरिंग ड्रैग के प्राकृतिक हानि पर निर्भर करेला। में रोटर डायनामिक्स आ वाइब्रेशन एनालिसिस, एगो कोस्टडाउन टेस्ट एगो डायग्नोस्टिक प्रक्रिया ह जेह में वाइब्रेशन डेटा लगातार रिकॉर्ड कइल जाला जइसे-जइसे मशीन धीमा होखेला, जेकरा से एकरे बारे में भरपूर जानकारी मिलेला क्रिटिकल स्पीड, प्राकृतिक आवृत्ति सभ, आ सिस्टम के गतिशील स्वभाव। एकर मिरर-इमेज के साथ, रनअप टेस्ट, ई नया उपकरण के कमीशनिंग, जिद्दी कंपन के समस्या निवारण, आ असल में बनल आ लगावल मशीन के मुताबिक रोटरडायनामिक मॉडल के सत्यापन खातिर एगो बुनियादी औजार ह।
1. उद्देश्य आ अनुप्रयोग
क्रांतिक गति के पहचान
कोस्टडाउन टेस्टिंग के मुख्य उपयोग क्रांतिक गति के पता लगावल ह:
- जइसे-जइसे गति हर क्रांतिक गति से गुजरेला, कंपन के आयाम चरम पर पहुँचेला;
- चरम बिन्दु एम्प्लीट्यूड-बनाम-गति प्लॉट में क्रांतिक गति के चिन्हित करेला;
- एगो साथ में 180° फेज़ शिफ्ट ई पुष्टि करेला कि ई असली रेजोनेंस बा ना कि कवनो अउरी गति से जुड़ल प्रभाव; आ
- एक्के रन में कई क्रांतिक गति के दर्ज कइल जा सकेला।
प्राकृतिक आवृत्ति के मापन
क्रिटिकल स्पीड प्राकृतिक आवृत्ति सभ से मेल खाला:
- पहिला क्रांतिक गति पहिला प्राकृतिक आवृत्ति पर होला, दूसरा क्रांतिक दूसरा पर, आ एह तरह से आगे;
- टेस्ट विश्लेषणात्मक भविष्यवाणी के प्रायोगिक पुष्टि देला; आ
- ई फिनाइट-एलिमेंट मॉडल के सत्यापन खातिर व्यापक रूप से इस्तेमाल होला।
डैम्पिंग के निर्धारण
हर अनुनाद चरम के तीक्ष्णता सिस्टम के देखावेला डैम्पिंग:
- तेज, ऊँच चरम कम डैम्पिंग के संकेत देला;
- चौड़ा, नीच चरम अधिक डैम्पिंग के संकेत देला;
- ई डैम्पिंग रेशियो चरम के चौड़ाई आ आयाम से गणना कइल जा सकेला; आ
- ई आँकड़ा भविष्य के संचालन में कंपन के स्तर के भविष्यवाणी खातिर बहुत जरूरी बा।
असंतुलन-वितरण के मूल्यांकन
- क्रांतिक गति पर फेज़ संबंध ई देखावेला कि कइसे अनबैलेंस रोटर के लंबाई में वितरित बा;
- ऊ लोग स्टैटिक के अलग कर सकेला कपल अनबैलेंस; अउर
- ऊ लोग कवनो वजन जोड़ल से पहिले बैलेंसिंग रणनीति के योजना बनावे में मदद करेला।
2. कोस्टडाउन टेस्ट प्रक्रिया
तैयारी
- सेंसर लगावल: रखीं एक्सेलेरोमीटर सभ भा वेग ट्रांसड्यूसर बेयरिंग के स्थान पर, क्षैतिज आ ऊर्ध्वाधर दुनो दिशा में।
- टैकोमीटर लगावल: एगो ऑप्टिकल भा मैग्नेटिक टैकोमीटर घूर्णन गति के ट्रैक करे आ फेज़ संदर्भ देवे खातिर।
- डेटा अधिग्रहण के कॉन्फ़िगर करल: उचित सैंपल रेट पर लगातार रिकॉर्डिंग सेट करीं।
- गति के रेंज तय करल: आमतौर पर ऑपरेटिंग गति से एकर 10–20% तक, भा जब तक मशीन ना रुक जाला।
क्रियान्वयन
- ऑपरेटिंग गति पर स्थिर करल: सामान्य गति पर तब तक चलाईं जब तक थर्मल संतुलन आ स्थिर कंपन ना मिल जाला।
- कोस्टडाउन शुरू करल: ड्राइव पावर — मोटर, टर्बाइन, भा अउरी प्राइम मूवर — के डिस्कनेक्ट करीं आ प्राकृतिक रूप से धीमा होखे दीं।
- लगातार निगरानी करल: पूरा धीमा होखे के दौरान कंपन के आयाम, फेज़, आ गति के रिकॉर्ड करीं।
- सुरक्षा खातिर ध्यान दीं: अत्यधिक कंपन के प्रति सतर्क रहीं जे अनपेक्षित रेजोनेंस या अस्थिरता.
- पूर्ण डिसेलरेशन: जबतक मशीन रुक ना जाए भा रुचि के न्यूनतम स्पीड ना पहुँच जाए, तबतक रिकॉर्डिंग जारी राखीं।
डेटा-संग्रहण पैरामीटर
- सैंपल रेट: रुचि के हर फ्रीक्वेंसी के कैप्चर करे लायक पर्याप्त ऊँच — आमतौर पर अधिकतम फ्रीक्वेंसी के 10–20× तक।
- अवधि: रोटर के इनर्शिया से तय होला, 30 सेकेंड से 10 मिनट तक कहीं भी।
- माप: सब सेंसर लोकेशन पर एम्प्लिट्यूड, फेज, आ स्पीड।
- सिंक्रोनस सैंपलिंग: स्थिर कोणीय वृद्धि पर लिहल डेटा, ताकि ऑर्डर विश्लेषण.
3. डेटा विश्लेषण आ विज़ुअलाइजेशन
बोडे प्लॉट
कोस्टडाउन डेटा के मानक दृश्य होला बोड प्लॉट:
- ऊपरी ट्रेस: स्पीड के मुताबिक कंपन एम्प्लिट्यूड;
- निचला ट्रेस: स्पीड के मुताबिक फेज एंगल;
- क्रिटिकल-स्पीड सिग्नेचर: अपने मिलत 180° फेज शिफ्ट के साथे एगो एम्प्लिट्यूड पीक; आ
- प्रत्येक स्थान खातिर: हर मापन बिंदु आ दिशा खातिर अलग-अलग प्लॉट।
वाटरफॉल प्लॉट
A वाटरफॉल प्लॉट (कैस्केड डायग्राम) एगो त्रि-आयामी दृश्य देला:
- X-अक्ष: फ्रीक्वेंसी (Hz या ऑर्डर);
- Y-अक्ष: स्पीड (rpm);
- Z-अक्ष (रंग): कंपन एम्प्लिट्यूड;
- 1× कंपोनेंट स्पीड के ट्रैक करत एगो विकर्ण रेखा के रूप में देखाला;
- प्राकृतिक आवृत्ति सभ स्थिर फ्रीक्वेंसी पर क्षैतिज रेखा के रूप में देखाला; आ
- इनकर प्रतिच्छेदन — जहाँ 1× रेखा नेचुरल-फ्रीक्वेंसी रेखा के काटेला — ओकरा क्रिटिकल स्पीड कहल जाला।
पोलर प्लॉट
- कई स्पीड पर कंपन वेक्टर प्लॉट कइल जाला;
- हर क्रिटिकल स्पीड से गुजरत घटत स्पीड के साथे एगो विशिष्ट सर्पिल बनेला; आ
- जइसे वेक्टर घूमेला, फेज में बदलाव साफ तरीका से देखाई देला।
4. कोस्टडाउन बनाम रनअप टेस्टिंग
कोस्टडाउन के फायदा
- कवनो बाहरी पावर के जरूरत नइखे: बस ड्राइव के डिस्कनेक्ट करीं आ मशीन के कोस्ट करे दीं।
- धीमा डिसेलरेशन: हर स्पीड पर ढेर देर रुकल बेहतर फ्रीक्वेंसी रिज़ॉल्यूशन देला।
- सुरक्षित: सिस्टम ऊर्जा हासिल करे के बजाय ओके छोड़ रहल होला।
- कम तनाव: क्रिटिकल स्पीड घटत ऊर्जा पर पार कइल जाला।
रनअप के फायदा
- नियंत्रित त्वरण: क्रिटिकल स्पीड से गुजरे के दर के नियंत्रित कइल जा सकेला।
- सामान्य स्टार्टअप के हिस्सा: a रन-अप एनालिसिस एगो नियमित स्टार्ट के दौरान जुटावल जा सकेला।
- सक्रिय स्थिति: प्रोसेस लोड मौजूद रहेला, एह से डेटा वास्तविक संचालन के अउरी प्रतिनिधि होला।
तुलना के बिंदु
- तापमान: रनअप आमतौर पर ठंडा हालत में कइल जाला; कोस्टडाउन गरम संचालन स्थिति से शुरू होला।
- बियरिंग स्टिफनेस: गरम (कोस्टडाउन) आ ठंडा (रनअप) के बीच अलग हो सकेला।
- घर्षण आ डैम्पिंग: दुनो तापमान पर निर्भर होला आ पीक एम्प्लिट्यूड के खिसका देला।
- डेटा तुलना: रनअप आ कोस्टडाउन ट्रेस के बीच के अंतर खुद थर्मल भा लोड प्रभाव के उजागर कर सकेला।
5. एप्लिकेशन आ यूज केस
नाया उपकरण कमीशनिंग
- सत्यापित करीं कि क्रिटिकल स्पीड डिजाइन प्रेडिक्शन से मेल खात बा;
- पर्याप्त सेपरेशन मार्जिन के पुष्टि करीं;
- रोटरडायनामिक मॉडल के मान्य (validate) करीं; आ
- स्थापित करीं बेसलाइन डेटा आगे संदर्भ खातिर.
कंपन समस्या सभ के समाधान
- निर्धारित करीं कि उच्च वाइब्रेशन स्पीड से संबंधित बा (रेजोनेंस) कि ना;
- पहिले से अनजान क्रिटिकल स्पीड के पता लगाईं;
- कवनो संशोधन भा मरम्मत के असर के आकलन करीं; आ
- रेजोनेंस के अन्य वाइब्रेशन स्रोत से अलग करीं.
बैलेंसिंग प्रक्रिया
- खातिर लचीला रोटर, कोस्टडाउन ई पहचाने में मदद करेला कि कवन मोड के बैलेंसिंग जरूरी बा;
- ई सही बैलेंसिंग स्पीड चुने में मदद करेला; आ
- ई एकरा बाद सुधार के पुष्टि करेला मोडल बैलेंसिंग.
संशोधन के सत्यापन
- बियरिंग बदलला के बाद, परिणामी क्रिटिकल-स्पीड शिफ्ट के पुष्टि करीं;
- मास भा स्टिफनेस में बदलाव के बाद, अनुमानित नेचुरल-फ्रीक्वेंसी बदलाव के जाँच करीं; आ
- सुधार के मात्रा तय करे खातिर पहिले आ बाद के कोस्टडाउन के तुलना करीं.
6. कोस्टडाउन टेस्टिंग खातिर सर्वोत्तम अभ्यास
सुरक्षा संबंधी बिंदु
- सुनिश्चित करीं कि नजदीक के सब लोग के मालूम होखे कि टेस्ट चालू बा;
- अनपेक्षित रेजोनेंस खातिर वाइब्रेशन पर करीबी नजर राखीं;
- इमरजेंसी-शटडाउन के क्षमता उपलब्ध राखीं;
- उपकरण के आसपास के क्षेत्र खाली करीं; आ
- अगर अत्यधिक वाइब्रेशन बने लागे त कोस्टडाउन पूरा करे के बजाय इमरजेंसी स्टॉप पर विचार करीं.
डेटा क्वालिटी
- सही डिसेलरेशन दर: न त एतना तेज कि प्रति स्पीड बहुत कम डेटा पॉइंट मिले, न त एतना धीमा कि रन के दौरान थर्मल कंडीशन ड्रिफ्ट होखे.
- स्थिर स्थिति: टेस्ट के दौरान प्रोसेस-वेरिएबल में बदलाव के कम से कम करीं.
- कई रन: पुनरावृत्ति (repeatability) के पुष्टि के खातिर दू भा तीन कोस्टडाउन करीं.
- सब लोकेशन एक साथ: सब बियरिंग के एक साथ रिकॉर्ड करीं.
दस्तावेज़ीकरण
- ऑपरेटिंग कंडीशन रिकॉर्ड करीं — तापमान, लोड, कॉन्फ़िगरेशन;
- पूरा वाइब्रेशन आ स्पीड डेटा कैप्चर करीं;
- स्टैंडर्ड एनालिसिस प्लॉट (बोड, वाटरफॉल, पोलर) जेनरेट करीं;
- मिलल हर क्रिटिकल स्पीड के पहचान आ चिन्हित करीं; आ
- डिजाइन प्रेडिक्शन भा पहिले के टेस्ट डेटा से तुलना करीं, फिर एकरा आर्काइव करीं.
7. परिणाम के व्याख्या
क्रिटिकल स्पीड के पहचान
- बोड प्लॉट में एम्प्लीट्यूड पीक खोजीं;
- हर एक के 180° फेज शिफ्ट से पुष्टि करीं;
- वो स्पीड नोट करीं जेह पर पीक होखेला; आ
- ऑपरेटिंग स्पीड से सेपरेशन मार्जिन के गणना करीं.
गंभीरता के आकलन
- पीक एम्प्लीट्यूड: क्रिटिकल स्पीड पर वाइब्रेशन कतना ऊँच चढ़ेला?
- पीक शार्पनेस: तेज (शार्प) पीक के मतलब बा कम डैम्पिंग आ संभावित समस्या.
- ऑपरेटिंग निकटता: रनिंग स्पीड, क्रिटिकल स्पीड के कतना नजदीक बा?
- स्वीकार्यता: सामान्यतः लगभग ±15–20% के सेपरेशन मार्जिन जरूरी होला.
उन्नत विश्लेषण
- निकालीं (extract) मोड शेप मल्टी-पॉइंट मापन से;
- पीक के विशेषता से डैम्पिंग अनुपात के गणना करीं;
- फॉरवर्ड आ बैकवर्ड में अंतर करीं व्हर्ल मोड; आ
- परिणाम के तुलना करीं कैंपबेल डायग्राम पूर्वानुमान।
8. फील्ड में कोस्टडाउन
साइट पर, कोस्टडाउन खातिर अलग से टेस्ट स्टैंड के जरूरत ना होला — ड्राइव बंद होते घरी एकरा के पोर्टेबल इंस्ट्रूमेंट से रिकॉर्ड कइल जा सकेला। एगो दू-चैनल एनालाइज़र, जइसे कि Balanset-1A, जेकर लेजर टैकोमीटर फेज़ रेफरेंस देला, रोटर के धीमा होखते घरी एम्पलिट्यूड, फेज़, आ स्पीड के लगातार रिकॉर्ड करेला, जेहसे इंजीनियर क्रिटिकल-स्पीड पीक सभ के सीधे परिणामी बोड ट्रेस से पढ़ सकेलें। ऊहे डेटासेट जे रेजोनेंस के पता लगावेला, ऊ ई भी कन्फर्म करेला कि 1× अनबैलेंस योगदान दे रहल बा कि ना, जेहसे डायग्नोसिस आ आगे के फील्ड बैलेंसिंग जॉब एकही रन-डाउन से फ्लो हो सकेला। संक्षेप में, कोस्टडाउन टेस्टिंग अनुभवजन्य (एम्पिरिकल) डेटा देला जे एनालिटिकल भविष्यवाणी के पूरक बनेला आ वास्तविक ऑपरेटिंग कंडीशन में घूमे वाला मशीनरी के असली डायनामिक व्यवहार के उजागर करेला।
कोस्ट के दौरान इंस्ट्रूमेंट का करेला
क्रम एगो Balanset-1A ऊपर देल गइल प्रक्रिया जइसने बा। मशीन के ऑपरेटिंग स्पीड पर लावीं आ “Run-down” टैब पर F9 दबाईं: प्रोग्राम पहिले काम के स्पीड पर एगो संदर्भ माप लेला (“Capturing baseline…”), फेर बतावेला कि रोटर के रोकल जा सकेला। ओह पल से ई हर घूर्णन पर 1× आयाम आ फेज रिकॉर्ड करेला जबकि स्पीड रीडिंग गिरत RPM के ट्रैक करेला, आ रिकॉर्डिंग खुद-ब-खुद बंद हो जाला जब स्पीड “Low RPM” सीमा (100–2000 RPM, डिफॉल्ट 300) से नीचे चल जाला।
बिंदु मापल गइल तरीका से प्लॉट होला — हर घूर्णन पर एगो, बिना एवरेजिंग के। जेह मशीन में सिंक्रोनस घटक असल में हर घूर्णन पर बदलेला (लूजनेस, रगड़ाव, 2:1 बेल्ट ड्राइव), ओहिजा एक के बाद एक बदलत बिंदु के दृश्य कंघी असली सिग्नल ह, डिस्प्ले नॉइज ना; जहां टैकोमीटर मार्क गायब हो जाला, ओहिजा चार्ट सीधा रेखा बनावे के बजाय गैप देखावेला।
पूरा रिपोर्ट में आयाम आ फेज कर्व के साथे काम के स्पीड पर लिहल स्नैपशॉट भी शामिल होला — वेवफॉर्म, स्पेक्ट्रम, टैको-मार्क इंटरवल, आ X-Y ऑर्बिट — त मशीन के कोस्ट आ प्री-कोस्ट स्थिति एक्के दस्तावेज में मिल जाला।