रोटर बैलेंसिंग में नॉनलीनियर ऑब्जेक्ट
बैलेंसिंग काहे “काम ना करेला”, इन्फ्लुएंस कोएफिशिएंट काहे बदल जाला, आ असली फील्ड कंडीशन में कइसे आगे बढ़ल जाव
अवलोकन
व्यवहार में, रोटर बैलेंसिंग लगभग कबहूं सिर्फ करेक्शन वजन के कैलकुलेट आ इंस्टॉल करे तक सीमित ना रहेला। औपचारिक रूप से, एल्गोरिदम बहुत जानल-मानल बा आ इंस्ट्रूमेंट सभ कैलकुलेशन खुद-ब-खुद कर देला, बाकिर अंतिम परिणाम बैलेंसिंग डिवाइस से जादे ऑब्जेक्ट के व्यवहार पर निर्भर करेला। एही से, असली काम में अक्सर अइसन स्थिति आवेला जब बैलेंसिंग “काम ना करे”, इन्फ्लुएंस कोएफिशिएंट बदल जाला, कंपन अस्थिर हो जाला, आ परिणाम एक रन से दुसरका रन में दोहराइल ना जाला।
लीनियर आ नॉनलीनियर कंपन, इनके विशेषता, आ बैलेंसिंग विधि
सफल बैलेंसिंग खातिर ई समझल जरूरी बा कि कवनो ऑब्जेक्ट मास जोड़ल भा हटावल पर कइसे प्रतिक्रिया देला। एह संदर्भ में, रैखिक आ अरैखिक ऑब्जेक्ट के अवधारणा एगो मुख्य भूमिका निभावेला। कवनो ऑब्जेक्ट रैखिक बा कि अरैखिक, ई समझला से सही बैलेंसिंग रणनीति चुनल आ मनचाहा नतीजा पावल में मदद मिलेला।
रैखिक ऑब्जेक्ट अपना पूर्वानुमेयता आ स्थिरता के कारण एह क्षेत्र में एगो खास जगह रखेला। ई सरल आ भरोसेमंद निदान आ बैलेंसिंग तरीका के इस्तेमाल के इजाजत देला, जेकरा से इनकर अध्ययन कंपन डायग्नोस्टिक्स (निदान) में एगो जरूरी कदम बन जाला।
लीनियर बनाम नॉनलीनियर ऑब्जेक्ट
एह में से जादेतर समस्या के जड़ लीनियर आ नॉनलीनियर ऑब्जेक्ट के बीच के एगो बुनियादी बाकिर अक्सर कम आंकल जाए वाला फर्क में बा। बैलेंसिंग के नजरिया से, लीनियर ऑब्जेक्ट एगो अइसन सिस्टम ह जेह में, स्थिर घूर्णन स्पीड पर, कंपन एम्प्लीट्यूड असंतुलनके मात्रा के समानुपाती होला, आ कंपन के फेज असंतुलित द्रव्यमान के कोणीय स्थिति के बिल्कुल अनुमानित तरीका से पीछा करेला। एह शर्त में, इन्फ्लुएंस कोएफिशिएंट स्थिर मान होला। सभ स्टैंडर्ड डायनामिक बैलेंसिंग एल्गोरिदम, जेह में Balanset-1A में लागू कइल गइल भी शामिल बा, बिल्कुल अइसने ऑब्जेक्ट खातिर डिजाइन कइल गइल बा।
लीनियर ऑब्जेक्ट खातिर, बैलेंसिंग प्रक्रिया अनुमानित आ स्थिर होला। लगावल गइल एगो ट्रायल वजन से कंपन एम्प्लीट्यूड आ फेज में समानुपाती बदलाव आवेला। बार-बार स्टार्ट करे पर एक्के कंपन वेक्टर मिलेला, आ गणना कइल करेक्शन वजन मान्य रहेला। अइसन ऑब्जेक्ट एक-बेर के बैलेंसिंग आ सेव कइल इन्फ्लुएंस कोएफिशिएंट के इस्तेमाल से सीरियल बैलेंसिंग, दुनो खातिर बढ़िया उपयुक्त बा।
नॉनलीनियर ऑब्जेक्ट एकदम अलग तरीका से व्यवहार करेला। बैलेंसिंग कैलकुलेशन के बुनियादी आधार ही टूट जाला। कंपन एम्प्लीट्यूड असंतुलन के समानुपाती ना रहेला, फेज अस्थिर हो जाला, आ इन्फ्लुएंस कोएफिशिएंट ट्रायल वजन के मास, ऑपरेटिंग मोड, भा समय के अनुसार बदल जाला। व्यवहार में ई कंपन वेक्टर के अराजक व्यवहार के रूप में देखाला: ट्रायल वजन लगावे के बाद कंपन में बदलाव बहुत कम, बहुत जादे, भा बस अ-दोहराय वाला हो सकेला।
लीनियर ऑब्जेक्ट का होला?
रैखिक ऑब्जेक्ट एगो अइसन सिस्टम ह जहाँ कंपन असंतुलन के मात्रा के सीधे अनुपात में होला।
बैलेंसिंग के संदर्भ में लीनियर ऑब्जेक्ट एगो आदर्शीकृत मॉडल हवे जेकर विशेषता असंतुलन (असंतुलित मास) के मात्रा आ कंपन एम्प्लीट्यूड के बीच सीधा समानुपाती संबंध हवे। एकर मतलब बा कि अगर असंतुलन दुगुना हो जाला, त कंपन एम्प्लीट्यूड भी दुगुना हो जाई, बशर्ते रोटर के घूर्णन गति स्थिर रहे। एकरे विपरीत, असंतुलन घटावे से कंपन समानुपाती रूप से घट जाई।
अरैखिक सिस्टम के विपरीत, जहाँ कवनो ऑब्जेक्ट के व्यवहार कई गो कारक पर निर्भर करत बदल सकेला, रैखिक ऑब्जेक्ट कम से कम मेहनत में उच्च स्तर के सटीकता के इजाजत देला।
एकरा अलावे, ई बैलेंसर सभ खातिर प्रशिक्षण आ अभ्यास के आधार भी बनेला। रैखिक ऑब्जेक्ट के सिद्धांत के समझला से अइसन कौशल विकसित होला जेकरा बाद में अउरी जटिल सिस्टम पर लागू कइल जा सकेला।
लीनियरिटी के ग्राफिकल प्रस्तुति
एगो ग्राफ के कल्पना करीं जेह में हॉरिजॉन्टल एक्सिस असंतुलित मास (असंतुलन) के मात्रा के देखावेला, आ वर्टिकल एक्सिस कंपन एम्प्लीट्यूड के। लीनियर ऑब्जेक्ट खातिर, ई ग्राफ ओरिजिन (जहाँ असंतुलन के मात्रा आ कंपन एम्प्लीट्यूड दुनों जीरो होखे) से गुजरे वाली एगो सीधी रेखा होई। एह रेखा के ढाल ऑब्जेक्ट के असंतुलन के प्रति संवेदनशीलता के दर्शावेला: ढाल जतना जादे तीखा होई, ओतने जादे कंपन ओही असंतुलन पर होई।
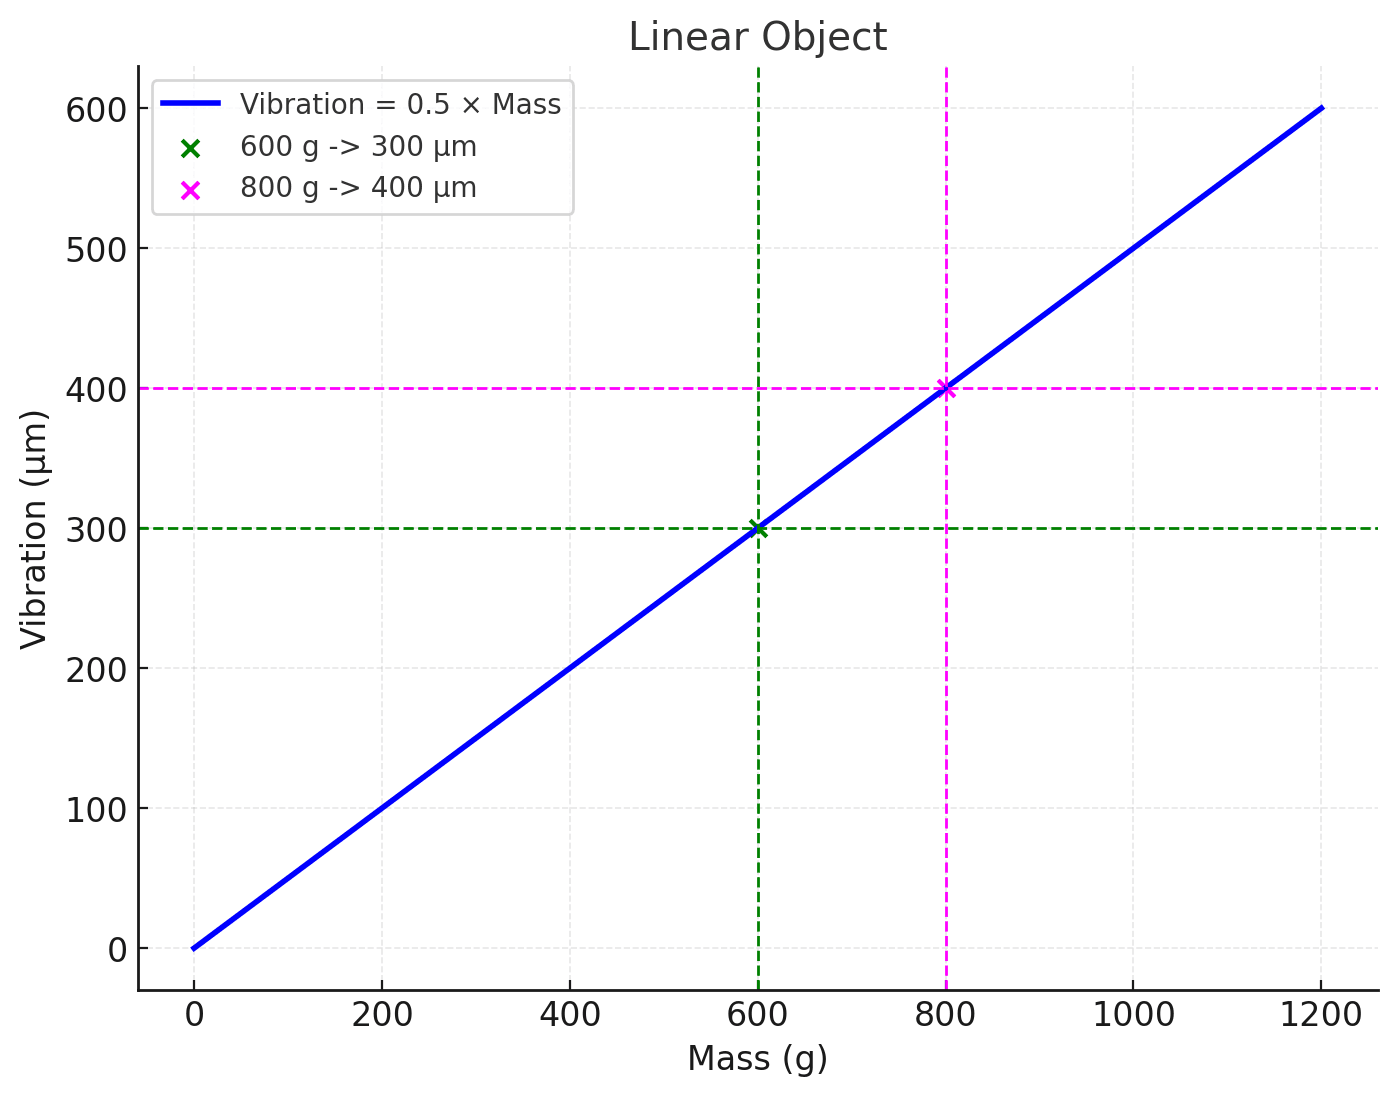
ग्राफ 1: स्थिर करेक्शन रेडियस आ स्थिर घूर्णन स्पीड पर कंपन एम्प्लीट्यूड (µm) आ असंतुलित द्रव्यमान (g) के बीच संबंध
ग्राफ 1 एगो रैखिक बैलेंसिंग ऑब्जेक्ट के कंपन आयाम (µm) आ रोटर के असंतुलित मास (g) के बीच संबंध देखावेला। अनुपातिकता गुणांक 0.5 µm/g बा। 300 के 600 से भाग दिहला पर 0.5 µm/g मिलेला। 800 g (UM=800 g) के असंतुलित मास खातिर, कंपन 800 g * 0.5 µm/g = 400 µm होई। ध्यान राखीं कि ई स्थिर रोटर गति पर लागू होला। अलग घूर्णन गति पर, गुणांक अलग होई।
एह अनुपातिकता गुणांक के प्रभाव गुणांक (संवेदनशीलता गुणांक) कहल जाला आ एकर आयाम µm/g होला, भा असंतुलन से जुड़ल मामिला में µm/(g*mm), जहाँ (g*mm) असंतुलन के इकाई ह। प्रभाव गुणांक (IC) जानला के बाद, उल्टा समस्या भी हल कइल जा सकेला, यानी कंपन के मात्रा के आधार पर असंतुलित मास (UM) के निर्धारण। एकरा खातिर, कंपन आयाम के IC से भाग दीं।
जइसे, अगर मापल गइल कंपन 300 µm बा आ ज्ञात गुणांक IC=0.5 µm/g बा, त 300 के 0.5 से भाग दीं त 600 g (UM=600 g) मिली।
इकाई पर नोट: एह उदाहरण में µm में देवल विस्थापन के मान सिर्फ समझावे खातिर बा आ सादा गणित खातिर चुनल गइल बा। Balanset-1A कंपन वेग (mm/s RMS) के मापेला आ देखावेला; लीनियरिटी सिद्धांत आ इन्फ्लुएंस कोएफिशिएंट तरीका दुनो इकाई में एक्के तरह से काम करेला।
इन्फ्लुएंस कोएफिशिएंट (IC): लीनियर ऑब्जेक्ट के मुख्य पैरामीटर
लीनियर ऑब्जेक्ट के एगो महत्वपूर्ण विशेषता ह प्रभाव गुणांक (IC)। ई संख्यात्मक रूप से कंपन बनाम असंतुलन के ग्राफ पर रेखा के ढाल कोण के टैंजेंट के बराबर ह आ बतावेला कि एगो खास रोटर स्पीड पर एगो खास करेक्शन प्लेन में एक इकाई द्रव्यमान (ग्राम, g में) जोड़े पर कंपन एम्प्लीट्यूड (माइक्रोन, µm में) कतना बदलेला। दोसरा शब्दन में, IC ऑब्जेक्ट के असंतुलन के प्रति संवेदनशीलता के माप ह। एकर मापन इकाई µm/g ह, भा, जब असंतुलन के द्रव्यमान आ त्रिज्या के गुणनफल के रूप में दर्शावल जाला, µm/(g*mm)।
IC मूल रूप से लीनियर ऑब्जेक्ट के "पासपोर्ट" विशेषता हवे, जे मास जोड़ल भा हटावल जाए पर ओकर व्यवहार के भविष्यवाणी करे में मदद करेला। IC मालूम रहला पर डायरेक्ट प्रॉब्लम – दिहल असंतुलन खातिर कंपन के मात्रा तय करब – आ इनवर्स प्रॉब्लम – मापल कंपन से असंतुलन के मात्रा कैलकुलेट करब – दुनों के हल कइल जा सकेला।
डायरेक्ट प्रॉब्लम:
इनवर्स प्रॉब्लम:
प्रैक्टिस में IC कइसे मिलेला:
इहाँ V0 शुरुआती रन (Run 0) में मापल गइल कंपन वेक्टर ह, V1 ट्रायल द्रव्यमान m लगावे के बाद मापल गइल वेक्टर हट्रायल लगावल जाला (Run 1), K इन्फ्लुएंस कोएफिशिएंट ह, आ mcorr करेक्शन द्रव्यमान ह। ई सभ कॉम्प्लेक्स (वेक्टर) मात्रा ह जे एम्प्लीट्यूड आ फेज के जोड़ेला — इहे कारण ह कि लेख नीचे इन्फ्लुएंस कोएफिशिएंट के आर्गुमेंट के बारे में बात करेला।
एह लेख में, ग्राम में द्रव्यमान के असंतुलन खातिर प्रॉक्सी के रूप में इस्तेमाल कइल गइल बा: ई g·mm में असंतुलन के बराबर तबे ले ह जब तक करेक्शन त्रिज्या एक्के रहे। जब त्रिज्या बदले, त g·mm आ µm/(g·mm) में IC इस्तेमाल करीं।
लीनियर ऑब्जेक्ट में कंपन फेज
एम्प्लीट्यूड के अलावा, कंपन के फेज से भी परिभाषित कइल जाला, जे रोटर के अपना संतुलन स्थिति से सबसे जादे विचलन के पल पर स्थिति के देखावेला। लीनियर ऑब्जेक्ट खातिर, कंपन फेज भी अनुमानित होला। ई दुगो कोण के जोड़ हवे:
- ऊ कोण जे रोटर के कुल असंतुलित मास के स्थिति तय करेला। ई कोण ओह दिशा के देखावेला जेह में मुख्य असंतुलन केंद्रित बा।
- इन्फ्लुएंस कोएफिशिएंट के आर्गुमेंट। ई एगो स्थिर कोण हवे जे ऑब्जेक्ट के डायनामिक गुण के दर्शावेला आ असंतुलित मास इंस्टॉल कइल जाए के मात्रा भा कोण पर निर्भर ना करेला।
एह तरह, IC आर्गुमेंट जानके आ कंपन फेज मापके, असंतुलित मास के स्थापना कोण के निर्धारण कइल जा सकेला। ई सिर्फ करेक्टिव मास के मात्रा के गणना ना, बलुक रोटर पर एकर सटीक स्थापन भी संभव बनावेला ताकि इष्टतम बैलेंस हासिल हो सके।
लीनियर ऑब्जेक्ट के बैलेंसिंग
ई ध्यान देवे लायक ह कि एगो लीनियर ऑब्जेक्ट खातिर, ट्रायल रन से मिलल इन्फ्लुएंस कोएफिशिएंट K = (V1 − V0) / mट्रायल ट्रायल द्रव्यमान लगावे के मात्रा भा कोण पर निर्भर ना करेला, ना ही शुरुआती कंपन पर। ई लीनियरिटी के मुख्य विशेषता ह। अगर ट्रायल द्रव्यमान के पैरामीटर भा शुरुआती कंपन बदले पर IC ना बदले, त भरोसा से कहल जा सकेला कि ऑब्जेक्ट विचारित असंतुलन के दायरा में लीनियर तरीका से बर्ताव करेला।
लीनियर ऑब्जेक्ट के बैलेंस करे के चरण
- आरंभिक कंपन के मापन: पहिला चरण एगो आरंभिक अवस्था में कंपन मापल ह। आयाम आ कंपन कोण, जे असंतुलन के दिशा बतावेला, निर्धारित कइल जाला।
- ट्रायल मास के स्थापना: ज्ञात भार के एगो मास रोटर पर स्थापित कइल जाला। ई समझे में मदद करेला कि ऑब्जेक्ट अतिरिक्त भार पर कइसे प्रतिक्रिया देला आ कंपन पैरामीटर के गणना करे में मदद करेला।
- पुनः-कंपन मापन: ट्रायल मास स्थापित कइला के बाद, नया कंपन पैरामीटर मापल जाला। इनकर आरंभिक मूल्य से तुलना करके, ई निर्धारित कइल जा सकेला कि मास सिस्टम के कइसे प्रभावित करेला।
- करेक्टिव मास के गणना: मापन डेटा के आधार पर, करेक्टिव वेट के मास आ स्थापना कोण निर्धारित कइल जाला। ई वेट असंतुलन के खत्म करे खातिर रोटर पर राखल जाला।
- अंतिम सत्यापन: करेक्टिव वेट स्थापित कइला के बाद, कंपन में काफी कमी आवे के चाहीं। अगर अवशिष्ट कंपन अभिनो स्वीकार्य स्तर से ढेर बा, त प्रक्रिया दोहरावल जा सकेला।
नोट: लीनियर ऑब्जेक्ट बैलेंसिंग के तरीका के अध्ययन करे आ व्यावहारिक रूप से लागू करे खातिर आदर्श मॉडल के काम करेला। इनकर खासियत इंजीनियर आ डायग्नोस्टिशियन के बुनियादी हुनर विकसित करे आ रोटर सिस्टम के साथे काम करे के बुनियादी सिद्धांत समझे पर ध्यान देवे में मदद करेला। भले ही पूरा तरीका से लीनियर ऑब्जेक्ट एगो आदर्शीकरण ह, बढ़िया मैकेनिकल हालत में जादेतर मशीन फील्ड बैलेंसिंग में मिले वाला असंतुलन के रेंज में काफी हद तक लीनियर तरीका से बर्ताव करेला — एही से इन्फ्लुएंस कोएफिशिएंट तरीका काम करेला। एही से लीनियर मॉडल कवनो अकादमिक अभ्यास ना ह, बलुक सामान्य कामकाजी धारणा ह; नॉनलीनियरिटी ऊ अपवाद ह जेकरा पहचाने के जरूरत बा।
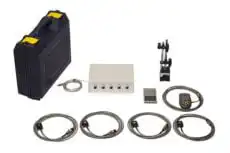
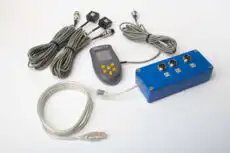
सीरियल बैलेंसिंग आ स्टोर कइल कोएफिशिएंट
सीरियल बैलेंसिंग पर खास ध्यान देवे के चाहीं। ई उत्पादकता काफी बढ़ा सकेला, बाकिर तबे जब एके लीनियर, कंपन-स्थिर ऑब्जेक्ट पर लागू कइल जाए। अइसन मामिला में पहिला रोटर पर मिलल इन्फ्लुएंस कोएफिशिएंट बाद के एक-समान रोटर खातिर फेर इस्तेमाल हो सकेला। Balanset-1A सॉफ्टवेयर एकरा के सीधे सपोर्ट करेला: पिछला बैलेंसिंग सेशन के कोएफिशिएंट आर्काइव में सेव रहेला आ Apply coefficients फंक्शन (F8 Reports, बैलेंसिंग आर्काइव) से एक-समान रोटर पर फेर लागू हो सकेला। बाकिर जइसहीं सपोर्ट के कठोरता, घूर्णन गति, भा बेयरिंग के हालत बदलेला, दोहराव खतम हो जाला आ सीरियल तरीका काम करे बंद कर देला।
नॉनलीनियर ऑब्जेक्ट: जब थ्योरी प्रैक्टिस से अलग हो जाला
नॉनलीनियर ऑब्जेक्ट का होला?
अरैखिक ऑब्जेक्ट एगो अइसन सिस्टम ह जहाँ कंपन आयाम असंतुलन के मात्रा के अनुपात में ना होला। रैखिक ऑब्जेक्ट के विपरीत, जहाँ कंपन आ असंतुलन मास के बीच संबंध एगो सीधी रेखा से दर्शावल जाला, अरैखिक सिस्टम में ई संबंध जटिल प्रक्षेपथ के पालन कर सकेला।
असली दुनिया में, सभ ऑब्जेक्ट लीनियर तरीका से बर्ताव ना करेला। नॉनलीनियर ऑब्जेक्ट में असंतुलन आ कंपन के बीच अइसन संबंध होला जे सीधे समानुपाती ना ह। एकर मतलब ई ह कि इन्फ्लुएंस कोएफिशिएंट स्थिर ना होला आ नीचे लिखल जइसन कारक के हिसाब से बदल सकेला:
- असंतुलन के मात्रा: असंतुलन बढ़ावे से रोटर के सपोर्ट के स्टिफनेस बदल सकेला, जेकरा से कंपन में नॉनलीनियर बदलाव आ सकेला।
- क्लीयरेंस आ गैप के मौजूदगी: बेयरिंग आ अन्य जोड़ में क्लीयरेंस आ गैप, कुछ शर्त में कंपन में अचानक बदलाव के कारण बन सकेला।
तापमान बदलाव आ बदलत बाहरी लोड भी ऑब्जेक्ट के डायनामिक विशेषता बदल देला, बाकिर अलग तरीका से: ई सिस्टम के नॉनलीनियर के बदले नॉन-स्टेशनरी बना देला (नीचे कंपन अस्थिरता के सेक्शन देखीं)।
नॉनलीनियर ऑब्जेक्ट काहे चुनौतीपूर्ण होला?
अरैखिकता बैलेंसिंग प्रक्रिया में कई गो चर (वेरिएबल) पेश करेला। अरैखिक ऑब्जेक्ट के साथे सफल काम खातिर ढेर मापन आ ढेर जटिल विश्लेषण के जरूरत होला। जइसे, रैखिक ऑब्जेक्ट पर लागू होखे वाला मानक तरीका हमेशा अरैखिक सिस्टम खातिर सटीक नतीजा ना देला। एकरा खातिर प्रक्रिया के भौतिकी के गहिरा समझ आ विशेष निदान तरीका के इस्तेमाल जरूरी होला।
नॉनलीनियरिटी के संकेत
अरैखिक ऑब्जेक्ट के निम्नलिखित लक्षण से पहचानल जा सकेला:
- असमानुपातिक कंपन बदलाव: जइसे-जइसे असंतुलन बढ़ेला, कंपन रैखिक ऑब्जेक्ट खातिर अपेक्षित से तेज भा धीमा बढ़ सकेला।
- कंपन में फेज शिफ्ट: असंतुलन भा घूर्णन गति में बदलाव के साथे कंपन फेज अप्रत्याशित रूप से बदल सकेला।
- हार्मोनिक्स आ सबहार्मोनिक्स के मौजूदगी: कंपन स्पेक्ट्रम में उच्च हार्मोनिक (घूर्णन आवृत्ति के गुणज) आ सबहार्मोनिक (घूर्णन आवृत्ति के अंश) लउक सकेला, जे नॉनलीनियर प्रभाव के संकेत देला। Balanset-1A सॉफ्टवेयर में एकरा के F7 - Charts स्क्रीन के F5-Spectrum (Hz) टैब पर देखल जा सकेला।
- हिस्टेरेसिस: कंपन एम्प्लीट्यूड ना खाली असंतुलन के मौजूदा मान पर, बलुक ओकर इतिहास पर भी निर्भर हो सके ला। जइसे, जब असंतुलन के बढ़ावल जाला आ फेर घटा के शुरुआती मान पर वापस लावल जाला, तब कंपन एम्प्लीट्यूड अपना मूल स्तर पर वापस ना आवे।
लीनियरिटी खातिर ऑब्जेक्ट के जांच कइसे करीं
- दोहराव जांच: Run 0 करीं, मशीन बंद करीं, फिर से शुरू करीं, आ कुछऊ छुअले बिना Run 0 दोहराईं। अगर एम्प्लीट्यूड लगभग 10% के भीतर मिले आ फेज लगभग 10–15° के भीतर, त ऑब्जेक्ट बैलेंस करे खातिर काफी स्थिर बा।
- हटावल जांच: ट्रायल रन के बाद, ट्रायल वजन हटाईं आ Run 0 के दोहराईं। अगर कंपन वेक्टर अपन मूल मान पर वापस ना आवे, त ऑब्जेक्ट में हिस्टेरेसिस भा ढीलापन बा।
- डबल-मास जांच: ओही जगह पर दुगुना भारी ट्रायल वजन के साथ ट्रायल रन के दोहराईं। एगो लीनियर ऑब्जेक्ट खातिर वेक्टर बदलाव (V1 − V0) के मैग्नीट्यूड दुगुना होखे के चाहीं आ ओही दिशा बनल रहे के चाहीं। कवनो दोसर नतीजा के मतलब बा कि इन्फ्लुएंस कोएफिशिएंट ट्रायल द्रव्यमान पर निर्भर करेला — ऑब्जेक्ट नॉनलीनियर ह।
- 180° जांच: ओही ट्रायल वजन के 180° पर ले गइला से वेक्टर बदलाव भी 180° घूमे के चाहीं।
नॉनलीनियरिटी के ग्राफिकल प्रस्तुति
कंपन बनाम असंतुलन के ग्राफ पर, नॉनलिनियरिटी सीधी रेखा से विचलन के रूप में देखाई पड़े ला। ग्राफ में मोड़, वक्रता, हिस्टेरेसिस लूप, आ अन्य विशेषता देखाई पड़ सके ला, जे असंतुलन आ कंपन के बीच के जटिल संबंध के संकेत देला।
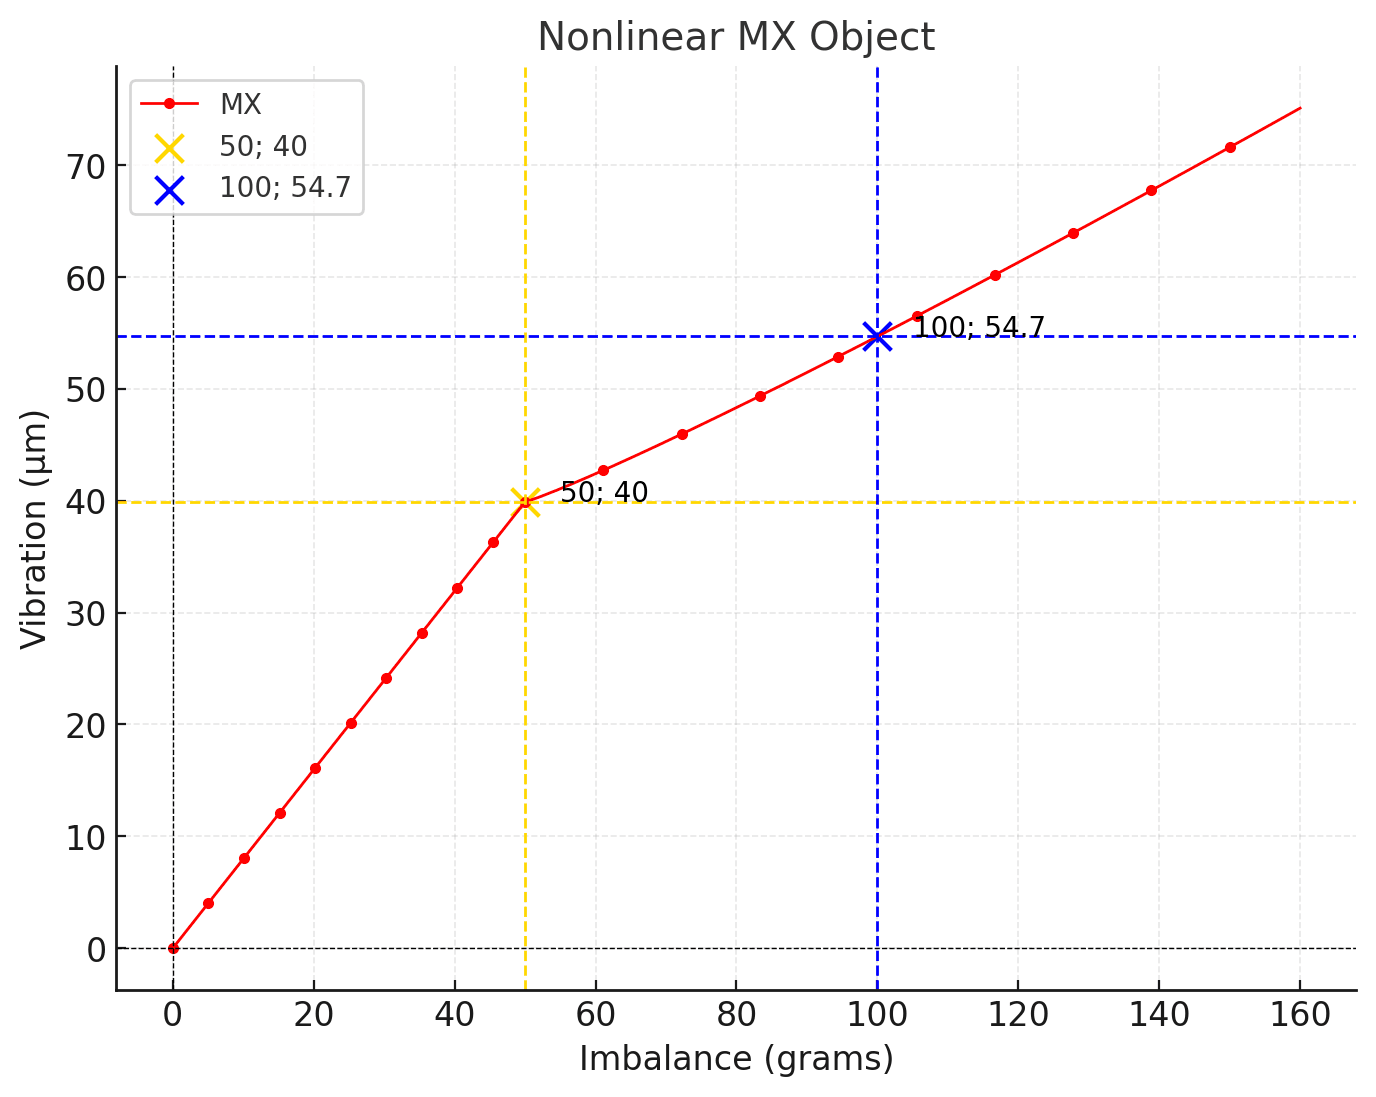
ग्राफ 2। नॉनलीनियर ऑब्जेक्ट (स्थिर करेक्शन रेडियस आ स्थिर घूर्णन स्पीड पर)
50 g; 40 µm (पीला), 100 g; 54.7 µm (नीला)।
ई ऑब्जेक्ट में दू गो खंड, दू गो सीधी रेखा देखाई पड़े ला। 50 ग्राम से कम असंतुलन खातिर, ग्राफ लिनियर ऑब्जेक्ट के गुण देखावे ला, जेह में ग्राम में असंतुलन आ माइक्रोन में कंपन एम्प्लीट्यूड के बीच अनुपातिकता बनल रहे ला। 50 ग्राम से अधिका असंतुलन खातिर, कंपन एम्प्लीट्यूड के बढ़ोतरी धीमा हो जाला।
नॉनलीनियर ऑब्जेक्ट के उदाहरण
बैलेंसिंग के संदर्भ में नॉनलिनियर ऑब्जेक्ट के उदाहरण में शामिल बा:
- दरार वाला रोटर: रोटर में दरार से स्टिफनेस में नॉनलिनियर बदलाव आ सके ला, आ नतीजा में कंपन आ असंतुलन के बीच नॉनलिनियर संबंध बन सके ला।
- बेयरिंग क्लीयरेंस वाला रोटर: बेयरिंग में क्लीयरेंस से कुछ खास परिस्थिति में कंपन में अचानक बदलाव आ सके ला।
- नॉनलिनियर इलास्टिक तत्व वाला रोटर: कुछ इलास्टिक तत्व, जइसे रबर डैम्पर, नॉनलीनियर विशेषता देखा सकेलें, जे रोटर के डायनामिक्स के प्रभावित करेला।
नॉनलीनियरिटी के प्रकार
1. सॉफ्ट-स्टिफ नॉनलीनियरिटी
अइसन सिस्टम में दू गो खंड देखल जाला: सॉफ्ट आ स्टिफ। सॉफ्ट खंड में, व्यवहार लिनियरिटी नियर लागे ला, जेह में कंपन एम्प्लीट्यूड असंतुलन द्रव्यमान के अनुपात में बढ़े ला। बाकिर एगो खास सीमा (ब्रेकपॉइंट) के बाद, सिस्टम स्टिफ मोड में चल जाला, जहाँ एम्प्लीट्यूड के बढ़ोतरी धीमा हो जाला।
2. इलास्टिक नॉनलीनियरिटी
सिस्टम के भीतर सपोर्ट भा कॉन्टैक्ट के स्टिफनेस में बदलाव से कंपन-असंतुलन के संबंध जटिल हो जाला। जइसे, कुछ खास लोड सीमा पार करत घरी कंपन अचानक बढ़ सके ला भा घट सके ला।
3. फ्रिक्शन-इंड्यूस्ड नॉनलीनियरिटी
जादे घर्षण वाला सिस्टम में (जइसे, बेयरिंग में), कंपन एम्प्लीट्यूड अप्रत्याशित हो सके ला। घर्षण एगो गति सीमा में कंपन के घटा सके ला आ दुसरा में बढ़ा सके ला।
नॉनलीनियरिटी के आम कारण
नॉनलीनियरिटी के सबसे आम कारण बा बढ़ल बेयरिंग क्लीयरेंस, बेयरिंग घिसाव, ड्राई फ्रिक्शन, ढीला सपोर्ट, आ ढांचा में दरार। एकरा अलावा, रेजोनेंस के लगे ऑपरेशन एगो अलग समस्या ह: ई ऑब्जेक्ट के नॉनलीनियर ना बनावे, बाकिर माप के दोहरावे के क्षमता नष्ट कर देला आ एही से इन्फ्लुएंस कोएफिशिएंट तरीका खातिर ओतने घातक बा। अक्सर, ऑब्जेक्ट में तथाकथित सॉफ्ट–हार्ड नॉनलीनियरिटी देखाला। छोट असंतुलन स्तर पर सिस्टम लगभग लीनियर तरीका से बर्ताव करेला, बाकिर जइसे-जइसे कंपन बढ़ेला, सपोर्ट भा केसिंग के जादे कठोर एलिमेंट शामिल हो जालें। अइसन मामिला में, बैलेंसिंग सिर्फ एगो सीमित ऑपरेटिंग रेंज के भीतर संभव बा आ लंबा समय तक स्थिर नतीजा ना देला।
कंपन अस्थिरता
एगो आउर गंभीर समस्या ह कंपन अस्थिरता। भले ही औपचारिक रूप से लीनियर ऑब्जेक्ट होखे, ओकरो एम्प्लीट्यूड आ फेज समय के साथे बदल सकेला। ई थर्मल प्रभाव, लुब्रिकेंट के श्यानता में बदलाव, थर्मल प्रसार, सपोर्ट में अस्थिर घर्षण, आ मशीन पर काम करे वाला बदलत बाहरी लोड के कारण होला। नतीजतन, बस मिनट भर के फरक से लिहल माप अलग-अलग कंपन वेक्टर दे सकेला। एह हालत में, माप के सार्थक तुलना असंभव हो जाला, आ बैलेंसिंग गणना भरोसा खो देला।
फरक नोट करीं: एगो नॉनलीनियर ऑब्जेक्ट अलग-अलग ट्रायल-वेट द्रव्यमान खातिर अलग इन्फ्लुएंस कोएफिशिएंट देला; एगो नॉन-स्टेशनरी (अस्थिर) ऑब्जेक्ट अलग समय पर मापल एक्के ट्रायल वजन खातिर अलग इन्फ्लुएंस कोएफिशिएंट देला। दुनो गणना के बिगाड़ेला, बाकिर उपाय अलग बा — नॉनलीनियरिटी मैकेनिकल तरीका से ठीक कइल जाला, अस्थिरता ऑपरेटिंग रेजिम के स्थिर कर के आ जल्दी माप के ठीक कइल जाला।
रेजोनेंस के लगे बैलेंसिंग
रेजोनेंस के लगे बैलेंसिंग खासतौर पर समस्याजनक ह। जब घूर्णन आवृत्ति सिस्टम के एगो प्राकृतिक आवृत्ति के लगे होखे, त छोट असंतुलन भी कंपन में तेज बढ़ोतरी पैदा करेला, आ एम्प्लीट्यूड आ फेज दुनो छोट स्पीड बदलाव के प्रति बहुत संवेदनशील हो जालें। ध्यान राखीं कि रेजोनेंस खुद नॉनलीनियरिटी ना ह: लीनियर सिस्टम में भी रेजोनेंस होला, आ रेजोनेंस पर कंपन अबहीं ले असंतुलन के अनुपात में होला। जे गायब हो जाला ऊ ह दोहरावे के क्षमता — क्रिटिकल स्पीड के लगे घूमे के स्पीड में ±1% के बदलाव मापल गइल वेक्टर के ट्रायल वजन से बहुत जादे बदल देला, एही से एह जोन में मापल इन्फ्लुएंस कोएफिशिएंट व्यवहार में बेकार बा। (बड़ रेजोनेंट रिस्पॉन्स एकरा अलावा सपोर्ट के सचमुच नॉनलीनियर रेंज में धकेल सकेला — बाकिर ई एगो नतीजा ह, परिभाषा ना ह।) अइसन मामिला में बैलेंसिंग से पहिले बैलेंसिंग स्पीड के प्राकृतिक आवृत्ति से दूर ले जाये के चाहीं, भा मैकेनिकल ढांचा बदले के चाहीं।
“सफल” बैलेंसिंग के बाद भी ज्यादा कंपन
व्यवहार में, अइसन स्थिति आवल आम बा जब, एगो औपचारिक रूप से सफल बैलेंसिंग प्रक्रिया के बाद भी, कुल कंपन लेवल जादे बनल रहेला। ई इंस्ट्रूमेंट भा ऑपरेटर के गलती के संकेत ना देला। बैलेंसिंग सिर्फ मास असंतुलन के खतम करेला। अगर कंपन के कारण फाउंडेशन के खराबी, ढीला फास्टनर, मिसअलाइनमेंट, भा रेजोनेंस बा, त करेक्शन वजन से समस्या ना सुलझी। अइसन मामिला में, मशीन आ ओकर फाउंडेशन में कंपन के स्थानिक वितरण के विश्लेषण से असली कारण पता लगावे में मदद मिलेला।
नॉनलीनियर ऑब्जेक्ट के बैलेंसिंग: गैर-परंपरागत समाधान वाला जटिल काम
नॉनलिनियर ऑब्जेक्ट के बैलेंसिंग एगो चुनौतीपूर्ण काम बा, जेकरा खातिर विशेष तरीका आ दृष्टिकोण के जरूरत पड़े ला। लिनियर ऑब्जेक्ट खातिर विकसित मानक ट्रायल मास तरीका गलत परिणाम दे सके ला भा पूरा तरह से अनुपयुक्त हो सके ला।
नॉनलीनियर ऑब्जेक्ट खातिर बैलेंसिंग मेथड
- चरण-दर-चरण बैलेंसिंग: एह तरीका में हर चरण पर करेक्शन वजन लगा के धीरे-धीरे असंतुलन के कम कइल जाला। हर चरण के बाद, कंपन के माप लिहल जाला, आ ऑब्जेक्ट के मौजूदा स्थिति के आधार पर नया करेक्शन वजन तय कइल जाला। ई तरीका बैलेंसिंग प्रक्रिया के दौरान इन्फ्लुएंस कोएफिशिएंट में होखे वाला बदलाव के हिसाब में रखेला।
- कई स्पीड पर बैलेंसिंग: इन्फ्लुएंस कोएफिशिएंट गति पर निर्भर करेला, एहसे जवन रोटर के चौड़ा गति दायरा में चले के बा, ओकरा खातिर एक से जादे गति पर मापल कोएफिशिएंट के जरूरत पड़ सकेला। ई लचीला रोटर के मॉडल (बहु-गति) बैलेंसिंग के क्षेत्र ह, जेह में लीनियर, दोहराव वाला ऑब्जेक्ट, कई करेक्शन प्लेन आ, नियम के रूप में, बैलेंसिंग मशीन चाहीं। ई नॉनलीनियर ऑब्जेक्ट के समस्या के हल करे के उपाय ना ह, आ एकर मतलब रेजोनेंस के लगे बैलेंसिंग करल भी ना ह — मापन के गति तबो क्रिटिकल गति से दूर चुनल जाए के चाहीं। Balanset-1A के इन्फ्लुएंस कोएफिशिएंट प्रक्रिया में सभ रन (Run 0 / Run 1 / Run 2 / Run T) एके घूर्णन गति पर कइल जाए के चाहीं।
- गणितीय मॉडल के इस्तेमाल: जटिल नॉनलिनियर ऑब्जेक्ट खातिर, नॉनलिनियर प्रभाव के ध्यान में राखत रोटर डायनामिक्स के वर्णन करे वाला गणितीय मॉडल के इस्तेमाल कइल जा सके ला। ई मॉडल अलग-अलग परिस्थिति में ऑब्जेक्ट के व्यवहार के भविष्यवाणी करे में आ बेहतरीन बैलेंसिंग पैरामीटर तय करे में मदद करे ला।
नॉनलीनियर ऑब्जेक्ट के बैलेंस करे में विशेषज्ञ के अनुभव आ अंतर्ज्ञान के अहम भूमिका होला। एगो अनुभवी बैलेंसर नॉनलीनियरिटी के संकेत के पहचान कर सकेला, उचित तरीका चुन सकेला, आ ओकरा खास स्थिति के हिसाब से अनुकूल बना सकेला। कंपन स्पेक्ट्रम के विश्लेषण करब, ऑब्जेक्ट के ऑपरेटिंग पैरामीटर बदले पर कंपन में बदलाव के देखब, आ रोटर के डिजाइन विशेषता पर विचार करब - ई सब सही निर्णय ले के मनचाहा परिणाम पावे में मदद करेला।
लीनियर ऑब्जेक्ट खातिर बनल टूल के इस्तेमाल करके नॉनलीनियर ऑब्जेक्ट के कइसे बैलेंस करीं
ई एगो बढ़िया सवाल बा। अइसन ऑब्जेक्ट के बैलेंस करे खातिर हमार निजी तरीका मशीन के मरम्मत से शुरू होला: बेयरिंग बदलल, दरार के वेल्डिंग कइल, बोल्ट कसल, एंकर भा कंपन आइसोलेटर के जाँच कइल, आ ई सुनिश्चित कइल कि रोटर स्थिर संरचनात्मक हिस्सा से रगड़ ना खाइत होखे।
आगे, हम रेजोनेंस फ्रीक्वेंसी के पहचान करेनी, काहेकि रेजोनेंस के लगे के स्पीड पर रोटर के बैलेंस कइल असंभव बा। एकरा खातिर, हम रेजोनेंस तय करे खातिर इम्पैक्ट तरीका (Balanset-1A सॉफ्टवेयर में Bump Test फंक्शन) भा रोटर कोस्ट-डाउन ग्राफ (RunDown फंक्शन) इस्तेमाल करेनी।
एकरा बाद, हम मैकेनिज्म पर सेंसर के स्थिति तय करेनी: वर्टिकल, हॉरिजॉन्टल, भा एगो कोण पर।
ट्रायल रन के बाद, डिवाइस करेक्टिव लोड के कोण आ वजन बतावे ला। हम करेक्टिव लोड के वजन आधा क देत बानी, बाकिर रोटर पर लगावे खातिर डिवाइस से सुझावल कोण के इस्तेमाल करत बानी। अगर करेक्शन के बाद बाकी बचल कंपन अबहूँ स्वीकार्य स्तर से जादे रहे, त हम रोटर के एगो आउर रन करीं ला। स्वाभाविक बा कि एह में अधिका समय लागे ला, बाकिर नतीजा कबो-कबो प्रेरणादायक होला।
घूमे वाला उपकरण के बैलेंस करे के कला आ विज्ञान
घूर्णन उपकरण के बैलेंसिंग एगो जटिल प्रक्रिया बा, जेह में विज्ञान आ कला दुनो के तत्व मिलल बा। लिनियर ऑब्जेक्ट खातिर, बैलेंसिंग में अपेक्षाकृत सरल गणना आ मानक तरीका शामिल रहे ला। बाकिर, नॉनलिनियर ऑब्जेक्ट के साथ काम करे खातिर रोटर डायनामिक्स के गहिराह समझ, कंपन सिग्नल के विश्लेषण करे के क्षमता, आ सबसे प्रभावी बैलेंसिंग रणनीति चुने के कौशल जरूरी बा।
अनुभव, अंतर्दृष्टि, आ लगातार कौशल में सुधार ही बैलेंसर के अपना काम के असली मास्टर बनावे ला। आखिरकार, बैलेंसिंग के गुणवत्ता ना खाली उपकरण के दक्षता आ विश्वसनीयता तय करे ला, बलुक लोगन के सुरक्षा भी सुनिश्चित करे ला।
मापन के दोहरावशीलता
माप से जुड़ल समस्या भी बड़ भूमिका निभावेली। कंपन सेंसर के गलत इंस्टॉलेशन, माप बिंदु में बदलाव, भा सेंसर के गलत ओरिएंटेशन सीधे एम्प्लीट्यूड आ फेज दुनों के प्रभावित करेला। बैलेंसिंग खातिर, सिर्फ कंपन के माप लिहल काफी ना ह; माप के दोहराव आ स्थिरता बहुत जरूरी बा। एही से, व्यावहारिक काम में सेंसर लगावे के स्थान आ ओरिएंटेशन के सख्ती से नियंत्रित कइल जाए के चाहीं।
नॉनलीनियर ऑब्जेक्ट खातिर व्यावहारिक तरीका
नॉनलीनियर ऑब्जेक्ट के बैलेंसिंग हमेशा ट्रायल वजन लगावे से ना, बलुक कंपन व्यवहार के आकलन से शुरू होला। अगर एम्प्लीट्यूड आ फेज समय के साथ साफ-साफ बहत बा, एक स्टार्ट से दुसरका में बदल जाला, भा गति में छोट बदलाव पर तेजी से प्रतिक्रिया देला, त पहिला काम बा जतना संभव होखे सबसे स्थिर ऑपरेटिंग मोड हासिल कइल। एकरा बिना, कौनों भी कैलकुलेशन बेतरतीब होई।
पहिला व्यावहारिक कदम सही स्पीड चुनल हवे। नॉनलीनियर ऑब्जेक्ट रेजोनेंस के प्रति बहुत संवेदनशील होलें, एहसे बैलेंसिंग नेचुरल फ्रीक्वेंसी से जतना संभव होखे दूर के स्पीड पर कइल जाए के चाहीं। एकर मतलब अक्सर सामान्य ऑपरेटिंग रेंज से नीचे भा ऊपर जाना होला। भले ही एह स्पीड पर कंपन जादे होखे, बाकिर स्थिर होखे पर ई रेजोनेंट जोन में बैलेंसिंग से बेहतर होला।
एकरा बाद, अतिरिक्त नॉनलीनियरिटी के सभ स्रोत के कम से कम करब जरूरी बा। बैलेंसिंग से पहिले, सभ फास्टनर के जाँच आ कस के बांधल जाए के चाहीं, क्लीयरेंस जतना संभव होखे खतम कइल जाए के चाहीं, आ सपोर्ट आ बेयरिंग यूनिट सभ के ढीलापन खातिर जाँचल जाए के चाहीं। बैलेंसिंग क्लीयरेंस भा फ्रिक्शन के भरपाई ना करेला, बाकिर अगर ई कारक स्थिर स्थिति में ले आवल जालें त ई संभव हो सकेला।
नॉनलीनियर ऑब्जेक्ट पर काम करत घरी, आदत के वजह से छोट ट्रायल वजन के इस्तेमाल ना कइल जाए के चाहीं। बहुत छोट ट्रायल वजन अक्सर सिस्टम के दोहराव वाला क्षेत्र में ना ले जा पावेला, आ कंपन में बदलाव अस्थिरता के शोर के बराबर हो जाला। ट्रायल वजन एतना बड़ होखे के चाहीं कि कंपन वेक्टर में साफ आ दोहराय जाए वाला बदलाव आवे, बाकिर एतना बड़ ना होखे कि ऑब्जेक्ट के अलग ऑपरेटिंग स्थिति में धकेल देवे।
माप जल्दी आ एके जइसन शर्त में लिहल जाए के चाहीं। माप के बीच जतना कम समय बीतेला, ओतने जादे संभावना बा कि सिस्टम के डायनामिक पैरामीटर ना बदलल होखे। बिना कॉन्फिगरेशन बदलले कई गो कंट्रोल रन करब उचित बा जेहसे पुष्टि हो सके कि ऑब्जेक्ट लगातार एके तरह से व्यवहार करत बा।
कंपन सेंसर लगावे के स्थान आ ओकर ओरिएंटेशन के तय कइल बहुत जरूरी बा। नॉनलीनियर ऑब्जेक्ट खातिर, सेंसर के छोट सन खिसकल भी फेज आ एम्प्लीट्यूड में ध्यान देवे लायक बदलाव ला सकेला, जेकरा गलती से ट्रायल वजन के प्रभाव मानल जा सकेला।
कैलकुलेशन में, सटीक संख्यात्मक मेल पर ना, बलुक रुझान पर ध्यान देवे के चाहीं। अगर लगातार करेक्शन के साथ कंपन घटत जा रहल बा, त ई देखावेला कि बैलेंसिंग सही दिशा में जा रहल बा, भले ही इन्फ्लुएंस कोएफिशिएंट औपचारिक रूप से एक जगह ना मिलत होखे।
नॉनलीनियर ऑब्जेक्ट खातिर इन्फ्लुएंस कोएफिशिएंट के स्टोर कर के फेर से इस्तेमाल करे के सलाह ना दिहल जाला। भले ही एगो बैलेंसिंग साइकिल सफल होखे, अगिला स्टार्ट में ऑब्जेक्ट अलग स्थिति में जा सकेला आ पुरान कोएफिशिएंट अब वैध ना रही।
ई याद राखल जाए के चाहीं कि नॉनलीनियर ऑब्जेक्ट के बैलेंसिंग अक्सर एगो समझौता होला। लक्ष्य सबसे कम संभव कंपन हासिल करब ना ह, बलुक मशीन के स्वीकार्य कंपन लेवल के साथ स्थिर आ दोहराय जाए वाली स्थिति में ले आवल ह। कई मामिला में, ई एगो अस्थायी समाधान होला जब तक बेयरिंग के मरम्मत ना होखे, सपोर्ट बहाल ना होखे, भा संरचना में बदलाव ना कइल जाए।
मुख्य व्यावहारिक सिद्धांत बा पहिले ऑब्जेक्ट के स्थिर करब, फेर बैलेंस करब, आ ओकरा बाद परिणाम के आकलन करब। अगर स्थिरीकरण हासिल ना हो पावे, त बैलेंसिंग के अंतिम समाधान के जगह सहायक उपाय मानल जाए के चाहीं।
कम करेक्शन वजन तकनीक
व्यवहार में, नॉनलीनियर ऑब्जेक्ट सभ के बैलेंस करत घरी, एगो अउरी महत्वपूर्ण तकनीक अक्सर कारगर साबित होला। अगर इंस्ट्रूमेंट स्टैंडर्ड एल्गोरिदम से करेक्शन वजन कैलकुलेट करेला, त पूरा कैलकुलेट कइल वजन लगावे से अक्सर स्थिति आउर खराब हो जाला: कंपन बढ़ सकेला, फेज में उछाल आ सकेला, आ ऑब्जेक्ट अलग ऑपरेटिंग मोड में जा सकेला।
अइसन मामिला में, घटावल करेक्शन वजन लगावल बढ़िया काम करेला — इंस्ट्रूमेंट से कैलकुलेट कइल मान से दू भा कभी-कभी तीन गुना तक छोट। ई सिस्टम के सशर्त लीनियर क्षेत्र से "फेंक के" दुसरा नॉनलीनियर स्थिति में जाए से बचावे में मदद करेला। असल में, करेक्शन धीरे से, छोट कदम में लागू कइल जाला, ऑब्जेक्ट के डायनामिक पैरामीटर में तेज बदलाव कइले बिना।
घटावल वजन लगावे के बाद, एगो कंट्रोल रन जरूर करे के चाहीं आ कंपन के रुझान के आकलन करे के चाहीं। अगर एम्प्लीट्यूड लगातार घटत बा आ फेज अपेक्षाकृत स्थिर बनल बा, त एही तरीका से करेक्शन दोहरावल जा सकेला, धीरे-धीरे न्यूनतम संभव कंपन लेवल के लगे पहुँचत। ई चरणबद्ध तरीका अक्सर पूरा कैलकुलेट कइल करेक्शन वजन एके बेर में लगावे से जादे भरोसेमंद होला।
ई तकनीक खासतौर पर क्लीयरेंस, ड्राई फ्रिक्शन, आ सॉफ्ट-हार्ड सपोर्ट वाला ऑब्जेक्ट सभ खातिर कारगर होला, जहाँ पूरा कैलकुलेट कइल करेक्शन तुरंते सिस्टम के सशर्त लीनियर जोन से बाहर धकेल देला। घटावल करेक्शन मास के इस्तेमाल से ऑब्जेक्ट सबसे स्थिर ऑपरेटिंग स्थिति में बनल रहेला आ ओह जगह भी व्यावहारिक परिणाम हासिल कइल संभव हो जाला जहाँ बैलेंसिंग औपचारिक रूप से असंभव मानल जाला।
ई समझल जरूरी बा कि ई कौनों "इंस्ट्रूमेंट के गलती" ना ह, बलुक नॉनलीनियर सिस्टम के भौतिकी के नतीजा ह। इंस्ट्रूमेंट लीनियर मॉडल खातिर सही कैलकुलेशन करेला, जबकि इंजीनियर व्यवहार में परिणाम के मैकेनिकल सिस्टम के असली व्यवहार के हिसाब से अनुकूल बनावेला।
अंतिम सिद्धांत
अंततः, सफल बैलेंसिंग सिर्फ वजन आ कोण के कैलकुलेट करब ना ह। एकरा खातिर ऑब्जेक्ट के डायनामिक व्यवहार, ओकर लीनियरिटी, कंपन के स्थिरता, आ रेजोनेंस स्थिति से दूरी के समझल जरूरी बा। Balanset-1A माप, विश्लेषण, आ कैलकुलेशन खातिर सभ जरूरी टूल देला, बाकिर अंतिम परिणाम हमेशा सिस्टम के मैकेनिकल स्थिति से तय होला। इहे चीज एगो औपचारिक तरीका के कंपन डायग्नोस्टिक्स आ रोटर बैलेंसिंग के असली इंजीनियरिंग प्रैक्टिस से अलग करेला।
सवाल & जवाब
ई नॉनलीनियर ऑब्जेक्ट के निशानी ह। लीनियर ऑब्जेक्ट में, कंपन के एम्प्लीट्यूड असंतुलन के मात्रा के अनुपात में होला, आ फेज ओतने कोण से बदलेला जतना वजन के कोणीय स्थिति बदलेला। जब ई शर्त टूट जाला, इन्फ्लुएंस कोएफिशिएंट अब स्थिर ना रहे आ स्टैंडर्ड बैलेंसिंग एल्गोरिदम गलती पैदा करे लागेला। आम कारण बा बेयरिंग क्लीयरेंस, ढीला सपोर्ट, घर्षण, आ रेजोनेंस के लगे ऑपरेशन — जे खुद नॉनलीनियरिटी ना ह, बाकिर कंपन के बढ़ावेला आ रीडिंग के दोहरावे के क्षमता नष्ट कर देला (Bump Test से जांचीं)।
लीनियर ऑब्जेक्ट एगो रोटर सिस्टम ह जेह में, एके घूर्णन गति पर, कंपन एम्प्लीट्यूड सीधे अनबैलेंस के मात्रा के समानुपाती होला, आ कंपन फेज अनबैलेंस्ड मास के कोणीय स्थिति के सख्ती से फॉलो करेला। अइसन ऑब्जेक्ट खातिर, इन्फ्लुएंस कोएफिशिएंट स्थिर रहेला आ ट्रायल वेट के मास पर निर्भर ना करेला।
नॉनलीनियर ऑब्जेक्ट एगो अइसन सिस्टम ह जेह में कंपन आ अनबैलेंस के बीच समानुपातिकता आ/भा फेज संबंध के स्थिरता टूट जाला। कंपन एम्प्लीट्यूड आ फेज ट्रायल वेट के मास पर निर्भर होखे लागेला। ई अक्सर बेयरिंग क्लीयरेंस, घिसाव, ड्राई फ्रिक्शन, सॉफ्ट-हार्ड सपोर्ट, भा जादे कठोर संरचनात्मक तत्व सभ के सक्रिय होखे से जुड़ल होला।
हँ, बाकिर परिणाम अस्थिर बा आ ऑपरेटिंग मोड पर निर्भर करेला। बैलेंसिंग खाली ओह सीमित रेंज में संभव बा जहाँ ऑब्जेक्ट सशर्त रूप से रैखिक व्यवहार करेला। एह रेंज से बाहर, इन्फ्लुएंस कोएफिशिएंट (प्रभाव गुणांक) बदल जाला आ परिणाम के दोहराव (रिपीटेबिलिटी) खतम हो जाला।
इन्फ्लुएंस कोएफिशिएंट (प्रभाव गुणांक) अनबैलेंस में बदलाव के प्रति कंपन के संवेदनशीलता के माप ह। ई देखावेला कि जब कवनो जाना-मानल ट्रायल वेट के कवनो निश्चित प्लेन (करेक्शन प्लेन) में कवनो निश्चित गति पर लगावल जाई त कंपन वेक्टर केतना बदल जाई।
इन्फ्लुएंस कोएफिशिएंट अस्थिर हो जाला अगर ऑब्जेक्ट नॉनलीनियर (गैर-रैखिक) होखे, अगर कंपन समय के साथ अस्थिर होखे, या रेजोनेंस, थर्मल वार्म-अप, ढीला भइल फास्टनर, या बदलत घर्षण (फ्रिक्शन) के स्थिति मौजूद होखे। अइसन स्थिति में, बार-बार स्टार्ट करे से अलग-अलग एम्प्लीट्यूड आ फेज के मान मिलेला।
स्टोर कइल इन्फ्लुएंस कोएफिशिएंट खाली उहे एक-समान रोटर खातिर इस्तेमाल कइल जा सकेला जे एके गति पर, एके इंस्टॉलेशन स्थिति आ सपोर्ट स्टिफनेस के तहत चलत होखे। ऑब्जेक्ट रैखिक आ कंपन-स्थिर होखे के चाहीं। स्थिति में हल्का बदलाव से भी पुरान कोएफिशिएंट अविश्वसनीय हो जाला।
वार्म-अप के दौरान, बेयरिंग क्लियरेंस, सपोर्ट स्टिफनेस, लुब्रिकेंट के विस्कोसिटी, आ घर्षण के स्तर बदल जाला। एहसे सिस्टम के डायनामिक पैरामीटर बदल जाला आ नतीजा में कंपन के एम्प्लीट्यूड आ फेज बदल जाला।
कंपन अस्थिरता एगो स्थिर घूर्णन गति पर समय के साथ एम्प्लीट्यूड आ/या फेज में बदलाव ह। बैलेंसिंग कंपन वेक्टर के तुलना पर निर्भर करेला, त जब कंपन अस्थिर होखे ला, तुलना के मतलब खतम हो जाला आ गणना अविश्वसनीय हो जाला।
अंतर्निहित संरचनात्मक अस्थिरता, धीरे-धीरे "क्रीपिंग" अस्थिरता, स्टार्ट-टू-स्टार्ट भिन्नता, वार्म-अप से जुड़ल अस्थिरता, आ प्राकृतिक आवृत्ति (नेचुरल फ्रीक्वेंसी) के लगे चलावे पर रेजोनेंस से जुड़ल अस्थिरता होला।
रेजोनेंस जोन में, छोट असंतुलन भी कंपन में तेज बढ़ोतरी करेला, आ एम्प्लीट्यूड आ फेज दुनो छोट स्पीड बदलाव के प्रति बहुत संवेदनशील हो जाला। रेजोनेंस खुद नॉनलीनियरिटी ना ह — लीनियर सिस्टम में भी रेजोनेंस होला, आ रेजोनेंस पर कंपन अबहीं ले असंतुलन के अनुपात में होला। जे गायब हो जाला ऊ ह दोहरावे के क्षमता: क्रिटिकल स्पीड के लगे घूमे के स्पीड में आम बदलाव मापल गइल वेक्टर के ट्रायल वजन से बहुत जादे बदल देला, एही से एह जोन में मापल इन्फ्लुएंस कोएफिशिएंट व्यवहार में बेकार बा। बैलेंसिंग के कोशिश करे से पहिले बैलेंसिंग स्पीड के प्राकृतिक आवृत्ति से दूर ले जाये के चाहीं।
आम निशानी बा छोट स्पीड बदलाव के साथे कंपन में तेज बढ़ोतरी, अस्थिर फेज, स्पेक्ट्रम में चौड़ हंप, आ RPM के छोट बदलाव के प्रति कंपन के उच्च संवेदनशीलता। रन-अप भा कोस्ट-डाउन के दौरान अक्सर कंपन के अधिकतम मान देखल जाला। सभसे भरोसेमंद संकेतक ह फेज: जइसहीं स्पीड रेजोनेंस से गुजरेला, फेज लैग पीक पर लगभग 90° से गुजरेला आ ओकरा ऊपर लगभग 180° उलट जाला। धीरे रन-अप भा कोस्ट-डाउन के दौरान फेज रीडआउट देखीं — एम्प्लीट्यूड के अधिकतम के साथे 180° के स्विंग क्रिटिकल स्पीड के पता लगावेला।
उच्च कंपन के कारण रेजोनेंस, ढीला भइल संरचना, फाउंडेशन के खराबी, या बेयरिंग के समस्या हो सकेला। अइसन स्थिति में, बैलेंसिंग से कंपन के कारण खतम ना होई।
कंपन विस्थापन गति के आयाम बतावेला, कंपन वेग एह गति के रफ्तार बतावेला, आ कंपन त्वरण गति के त्वरण बतावेला। ई सब राशि एक-दुसरा से जुड़ल बा, बाकिर हर एक कुछ खास प्रकार के खराबी आ आवृत्ति रेंज पता लगावे खातिर बेहतर होला।
कंपन वेग व्यापक फ्रीक्वेंसी रेंज में कंपन के ऊर्जा स्तर के देखावेला आ ISO मानकन के मुताबिक मशीन के समग्र हालत के आकलन खातिर सुविधाजनक ह, जइसे ISO 10816-1.
सही रूपांतरण खाली सिंगल-फ्रीक्वेंसी हार्मोनिक कंपन खातिर संभव बा। जटिल कंपन स्पेक्ट्रम खातिर, अइसन रूपांतरण से खाली अनुमानित परिणाम मिलेला।
संभावित कारण में रेजोनेंस, फाउंडेशन के खराबी, ढीला भइल फास्टनर, बेयरिंग के घिसाव, मिसअलाइनमेंट, या ऑब्जेक्ट के नॉनलीनियरिटी शामिल बा। बैलेंसिंग से खाली अनबैलेंस दूर होला, अउरी खराबी ना।
अगर यांत्रिक (मैकेनिकल) खराबी ना मिले आ बैलेंसिंग के बाद कंपन कम ना होखे, त मशीन आ फाउंडेशन पर कंपन के वितरण के विश्लेषण करे के जरूरत बा। आम संकेत बा केसिंग आ बेस के उच्च कंपन, आ मापन बिंदु के बीच फेज में बदलाव।
गलत सेंसर इंस्टॉलेशन से एम्प्लीट्यूड आ फेज में विकृति आवेला, मापन के दोहराव (रिपीटेबिलिटी) घट जाला, आ एहसे गलत डायग्नोस्टिक निष्कर्ष आ त्रुटिपूर्ण बैलेंसिंग परिणाम मिल सकेला।
कंपन पूरा संरचना में असमान रूप से वितरित होला। स्टिफनेस, द्रव्यमान (मास), आ मोड शेप अलग-अलग होला, त एम्प्लीट्यूड आ फेज एक बिंदु से दुसरा बिंदु में काफी बदल सकेला।
आमतौर पर ना। घिसाव आ बढ़ल क्लियरेंस से ऑब्जेक्ट नॉनलीनियर हो जाला। बैलेंसिंग अस्थिर हो जाला आ दीर्घकालिक परिणाम ना देला। अपवाद खाली डिजाइन क्लियरेंस आ स्थिर स्थिति में संभव बा।
स्टार्ट करे से उच्च डायनामिक लोड बनेला। अगर संरचना ढीला बा, त हर स्टार्ट के बाद तत्व सभ के सापेक्ष स्थिति बदल जाला, जेकरा से कंपन पैरामीटर में बदलाव आवेला।
सीरियल बैलेंसिंग उहे एक-समान रोटर खातिर संभव बा जे एके स्थिति में इंस्टॉल भइल होखे, कंपन स्थिरता आ रेजोनेंस के अनुपस्थिति के साथ। एह स्थिति में, पहिला रोटर के इन्फ्लुएंस कोएफिशिएंट बाद वाला रोटर पर लागू कइल जा सकेला।
ई आमतौर पर सपोर्ट स्टिफनेस में बदलाव, असेंबली में अंतर, घूर्णन गति में बदलाव, या ऑब्जेक्ट के नॉनलीनियर संचालन व्यवस्था में परिवर्तन के चलते होला।
कंपन के एगो स्थिर स्तर तक घटावल, जबकि हर स्टार्ट में एम्प्लीट्यूड आ फेज के दोहराव बनल रहे, आ रेजोनेंस या नॉनलीनियरिटी के कवनो संकेत ना होखे।
Nikolai Shelkovenko
Nikolai Shelkovenko कंपन विश्लेषण के इंजीनियर हईं आ Vibromera के संस्थापक आ मुख्य कार्यकारी अधिकारी हईं। 15 साल से भी ढेर समय से ऊ घूमे वाला उपकरण के टेस्ट बेंच पर ना, बलुक मौका पर ही संतुलित करत आ रहल बानी: मल्चर, औद्योगिक पंखा, क्रशर, सेंट्रीफ्यूज, शाफ्ट आ स्पिंडल। एही काम से Balanset उपकरण निकलल — इनका के अइसन औजार के रूप में बनावल गइल जेके विशेषज्ञ मशीन तक ले जाके मौका पर अकेले इस्तेमाल कर सके, ना कि प्रयोगशाला के उपकरण के रूप में। Vibromera के स्थापना 2017 में भइल आ 2023 से ई पुर्तगाल के पोर्तो शहर में बा। Balanset श्रृंखला के विकास, असेंबली आ सहायता सब इहँवें होला। प्रमुख उपकरण Balanset-1A ह — एक आ दू तल में संतुलन आ कंपन डायग्नोस्टिक्स खातिर एगो पोर्टेबल एनालाइज़र। Nikolai खुद ग्राहक सहायता में, कठिन संतुलन के मामिला सुलझावे में आ सॉफ्टवेयर के विकास में शामिल रहेलन। ऊ दुनिया भर के ग्राहकन के साथ, कवनो भाषा में काम करेलन।


0 टिप्पणी