ISO 21940-11: कठोर व्यवहार वाला रोटर सभ खातिर प्रक्रिया आ टॉलरेंस
ISO 21940-11 आधुनिक, आधिकारिक अंतरराष्ट्रीय मानक बा बैलेंसिंग के रिजिड रोटर — अइसन रोटर जिनके असंतुलन वितरण उनके कार्य गति सीमा में बहुत ना बदलेला। ई आधिकारिक रूप से ओह लंबे समय से स्थापित ISO 1940-1 के जगह लेला, ओह दस्तावेज़ के परिचित ढांचा के आगे बढ़ावत, भाषा के परिष्कृत करत, रोटर प्रकार सभ के सूची के बढ़ावत, आ बहुत अधिक स्पष्ट प्रक्रियात्मक मार्गदर्शन देत। एकर पूरा शीर्षक बा “यांत्रिक कंपन — रोटर बैलेंसिंग — भाग 11: कठोर व्यवहार वाला रोटर सभ खातिर प्रक्रिया आ टॉलरेंस,” आ ई ओह दस्तावेज़ बा जेकरा ओर एगो इंजीनियर तबे मुड़ेला जब कवनो बैलेंसिंग विनिर्देश, टॉलरेंस, चाहे स्वीकृति परीक्षण के एगो मान्यता प्राप्त संदर्भ के सामने बचाव करे के होखे।
1. दायरा: कठोर रोटर के रूप में का गिनल जाला
ई मानक खाली ओह रोटर सभ पर लागू होला जे कठोर व्यवहारदेखावेला। औपचारिक रूप से, कवनो रोटर के कठोर मानल जाला जब ओकरा के कवनो दू मनमाना प्लेन में सुधारल जा सके आ, ओह सुधार के बाद, एकर रेजिड्यूअल अनबैलेंस अधिकतम सेवा गति तक कवनो गति पर निर्दिष्ट टॉलरेंस से बहुत अधिका ना होखे। व्यवहार में एकर मतलब बा कि शाफ्ट ओह अपकेंद्री बल जेकरा ई पैदा करेला, ओकरा तहत ज्यादा ना मुड़ेला, एहसे कम गति पर मापल गइल द्रव्यमान वितरण प्रभावी रूप से ओही होला जेकरा साथ मशीन पूरा गति पर चलेला।
ई मान्यता पूरा ISO 21940 परिवार के विभाजन रेखा बा। जहाँ रोटर मुड़ेला — आमतौर पर जब ओकर सेवा गति एकर पहिला मोड़ क्रिटिकल स्पीड — के लगभग 70% से ऊपर चढ़ जाला — तब कठोर मॉडल टूट जाला आ ISO 21940-12 लचीला रोटर सभ खातिर बहु-गति प्रक्रिया के बजाय इस्तेमाल करे के पड़ेला। कठोर-रोटर बैलेंसिंग के बतावल गइल लक्ष्य द्रव्यमान एक्सेंट्रिसिटी के तब तक कम करे के बा जब तक अपकेंद्री बल आ कंपन बचल असंतुलन से मशीन के इच्छित काम खातिर स्वीकार्य रूप से कम ना हो जाए — कबो एगो सैद्धांतिक पूर्ण बैलेंसिंग के पीछे ना भागे के, जे ना त हासिल करे लायक बा आ ना आर्थिक बा।
2. बैलेंसिंग टॉलरेंस के निर्दिष्ट करब: G-ग्रेड
ई मानक के मूल बा — ऊ अध्याय जे एह सवाल के जवाब देला “बैलेंसिंग कतना नीक होखे के चाहीं?” ई अंतरराष्ट्रीय स्तर पर मान्यता प्राप्त अवधारणा के आगे बढ़ावेला बैलेंस क्वालिटी ग्रेड (G)के। एगो G-ग्रेड एगो स्थिरांक बा जे रोटर के स्वीकार्य विशिष्ट एक्सेंट्रिसिटी e आ एकर अधिकतम सेवा कोणीय वेग Ω के गुणनफल के बराबर होला:
G = e · Ω (संख्यात्मक रूप से, mm/s में द्रव्यमान केंद्र के स्वीकार्य कक्षीय वेग)
मानक में एगो विस्तृत, अद्यतन तालिका बा जेह में सैकड़ों रोटर प्रकार सूचीबद्ध बा — छोट इलेक्ट्रिक आर्मेचर आ ग्राइंडिंग स्पिंडल से लेके पंप, पंखा आ मशीन-टूल ड्राइव से होत भारी स्टीम टर्बाइन आ जनरेटर तक — आ हर एक के एगो अनुशंसित ग्रेड देला। एगो इंजीनियर एगो ग्रेड पढ़ेला जइसे G6.3 कवनो सामान्य पंप चाहे पंखा खातिर, G2.5 कवनो टर्बाइन चाहे कठोर टर्बो-जनरेटर रोटर खातिर, चाहे परिशुद्ध स्पिंडल खातिर अउरी कड़ा मान। मानक फिर ऊ सूत्र देला जे ओह ग्रेड के एगो कार्यशील संख्या में बदल देला: स्वीकार्य अवशिष्ट विशिष्ट असंतुलन eप्रतिएक्सेंट्रिसिटी, जेकरा रोटर द्रव्यमान से गुणा करे पर ग्राम-मिलीमीटर जइसन इकाई में कुल स्वीकार्य अवशिष्ट असंतुलन मिलेला। काहेकि eप्रति = (G × 1000) / Ω, सेवा गति बढ़ला पर स्वीकार्य असंतुलन घट जाला — एगो तेज़ रोटर के ओही द्रव्यमान वाला धीमा रोटर से बहुत ढेर सटीकता से बैलेंस कइल जरूरी बा। हमनी के रेजिड्युअल अनबैलेंस कैलकुलेटर (ISO 21940-11) ई रूपांतरण एगो ग्रेड, द्रव्यमान आ गति से सीधे करेला।
3. टॉलरेंस के दू करेक्शन प्लेन में बाँटब
एगो असली रोटर के बैलेंस करे खातिर सिर्फ एगो कुल टॉलरेंस पर्याप्त नइखे, काहेकि सुधार दू करेक्शन प्लेनप्लेन में लागू होला। एक बेर कुल स्वीकार्य अवशिष्ट असंतुलन पता चल जाला त एकरा ओह दुनो प्लेन के बीच बाँटल जरूरी बा, आ ISO 21940-11 एकरा सही तरीका से करे खातिर स्पष्ट सूत्र आ वेक्टर आरेख देला। ई बँटवारा मनमाना नइखे: ई रोटर के ज्यामिति पर निर्भर करेला — खासकर हर करेक्शन प्लेन के गुरुत्व केंद्र आ बेयरिंग के स्थान से अक्षीय दूरी पर। टॉलरेंस के सही तरीका से बाँटल ई सुनिश्चित करेला कि दुनो स्टैटिक घटक आ कपल असंतुलन नियंत्रित रहे, जेहसे कि दुनो बेयरिंग पर गतिशील बल रोटर के पूरा लंबाई में कम से कम रहे। इनबोर्ड, सममित रोटर खातिर बँटवारा लगभग बराबर होला; असममित चाहे आउटबोर्ड ज्यामिति खातिर ई काफी असमान हो सकेला। एह पर संगी मार्गदर्शन दू करेक्शन प्लेन के बीच स्वीकार्य अवशिष्ट असंतुलन के कइसे बाँटल जाए ओही गणना के कदम-दर-कदम समझावेला।
4. अवशिष्ट असंतुलन के सत्यापन — स्वीकृति परीक्षण
अंतिम करेक्शन वजन सुधार लागू होखला के बाद, एगो सत्यापन रन परिणाम के पुष्टि करेला। एगो समर्पित बैलेंसिंग मशीन पर, बाकी असंतुलन के हर करेक्शन प्लेन में मापल जाला आ पिछला चरण में निकालल गइल हर तल के अलग टॉलरेंस से तुलना कइल जाला। रोटर तबे पास होला जब मापल गइल अवशिष्ट असंतुलन दुनो दुनो तल में टॉलरेंस पर चाहे ओकरा से कम होखे — एगो तल में पास आ दूसरा में लगभग-चूक फेल मानल जाला। मानक जोर देला कि सत्यापन करे वाला यंत्र सही तरीका से कैलिब्रेट होखे के चाहीं आ कवनो टूलिंग त्रुटि (आर्बर, अडैप्टर, ड्राइव तत्व) के हिसाब में लिहल जाए, काहेकि ना सुधारल गइल टूलिंग विकेंद्रता एगो पास परिणाम के छुपा सके चाहे नकली बना सके।
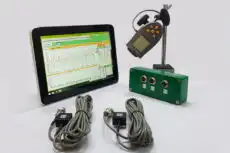
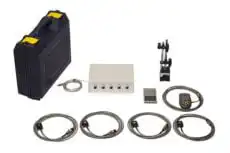
जब रोटर पहिलहीं से लगावल बा, त ई ओही सत्यापन बैलेंसिंग पिट के बजाय साइट पर होला। एगो पोर्टेबल दू-चैनल विश्लेषक जइसे कि Balanset-1A 1× के मापेला आयाम आ फेज मशीन के अपना बेयरिंग में संचालन गति पर, रोटर के प्रभाव गुणांक के गणना करेला, आ पुष्टि करेला कि अवशिष्ट असंतुलन चुनल गइल ISO 21940-11 ग्रेड के भीतर बा — असली लगावल गइल स्थिति के पकड़त, जेह में असेंबली आ थर्मल प्रभाव भी शामिल बा जे कवनो दुकान के मशीन कबो ना देख पावेला।
5. रिपोर्टिंग आ ट्रेसेबिलिटी
मानक एगो औपचारिक बैलेंसिंग रिपोर्ट के न्यूनतम सामग्री निर्दिष्ट करके खतम होला, जेहसे परिणाम ट्रेस करे लायक आ स्पष्ट रहे। एगो अनुपालक रिपोर्ट में प्रशासनिक विवरण (तारीख, ऑपरेटर), रोटर के पूरा पहचान (पार्ट आ सीरियल नंबर), आ मुख्य संतुलन पैरामीटर दर्ज होला: निर्दिष्ट संतुलन गुणवत्ता ग्रेड, अधिकतम सेवा गति, आ रोटर द्रव्यमान। महत्वपूर्ण रूप से ई दुनो प्रारंभिक असंतुलन आ हर करेक्शन प्लेन खातिर अंतिम मापल गइल अवशिष्ट असंतुलन, ई देखावत बा कि हर एक अपना गणना कइल टॉलरेंस से नीचे बा। एकर नतीजा एगो स्थायी, सत्यापन योग्य रिकॉर्ड होला कि रोटर के मानक के अनुसार बैलेंस कइल गइल रहे।
6. ISO 1940-1 से का बदलल गइल
- सीधा प्रतिस्थापन: ISO 21940-11, ISO 1940-1 के आधिकारिक उत्तराधिकारी बा। मौलिक सिद्धांत आ मूल G = e·Ω संबंध अपरिवर्तित बा, एहसे “G6.3 per ISO 1940-1” कहे वाला पुरान स्पेसिफिकेशन नया दस्तावेज पर साफ-साफ लागू हो जाला।
- प्रक्रिया पर अधिक जोर: नया संस्करण बैलेंसिंग के एगो एंड-टू-एंड वर्कफ्लो के रूप में मानत बा — टॉलरेंस तय करीं, ओकरा प्लेन सभ के बीच बाँटी, नतीजा के सत्यापित करीं, आ ओकर रिपोर्ट बनाईं — बजाय एगो अकेला टॉलरेंस वैल्यू के।
- बढ़ावल तालिका आ स्पष्ट दिशानिर्देश: G-ग्रेड मशीनरी तालिका अब अउरी रोटर प्रकार सभ के कवर करे ला, आ प्रक्रियागत आ बंटवारा संबंधी निर्देश अधिक स्पष्ट बा।
- बेहतर एकीकरण: ई मानक ISO 21940 सीरीज के बाकी हिस्सा सभ के साथे मेल खाके बैठल बा — भाग 12 लचीला रोटर आ भाग 13 इन-सीटू बैलेंसिंग — आ आधुनिक ISO 20816 सीरीज के संदर्भ देला जे सर्विस में रहत समय के कंपन सीमा खातिर बा।
- रिजिड-रोटर के मान्यता ही निर्णायक शर्त बनल रहेला: पूरा दस्तावेज तबले मान्य बा जबले रोटर रिजिड व्यवहार देखावेला; जइसहीं ई स्पीड पर मुड़े लागेला, विश्लेषक के भाग 12 पर जाए के पड़ी।

