Nelinearni objekti u uravnoteživanju rotora
Zašto uravnoteživanje "ne funkcionira", zašto se koeficijenti utjecaja mijenjaju, i kako dalje u stvarnim terenskim uvjetima
Pregled
U praksi, uravnoteživanje rotora se gotovo nikada ne svodi na jednostavno izračunavanje i postavljanje korekcijske mase. Formalno je algoritam dobro poznat i instrument automatski obavlja sve proračune, ali konačan rezultat zavisi mnogo više od ponašanja samog objekta nego od uređaja za uravnoteživanje. Zato u stvarnom radu stalno nastaju situacije kada uravnoteživanje "ne funkcionira", koeficijenti uticaja se mijenjaju, vibracije postaju nestabilne, a rezultat se ne ponavlja od jednog pokretanja do drugog.
Linearne i nelinearne vibracije, njihove karakteristike i metode balansiranja
Uspješno uravnoteživanje zahteva razumijevanje kako objekt reaguje na dodavanje ili uklanjanje mase. U tom kontekstu, koncepti linearnih i nelinearnih objekata igraju ključnu ulogu. Razumijevanje da li je objekt linearan ili nelinearan omogućava izbor ispravne strategije uravnoteživanja i pomaže da se postigne željeni rezultat.
Linearni objekti zauzimaju posebno mjesto u ovom polju zbog svoje predvidljivosti i stabilnosti. Omogućavaju upotrebu jednostavnih i pouzdanih dijagnostičkih i uravnoteživajućih metoda, što čini njihovo proučavanje važan korak u dijagnostici vibracija.
Linearni nasuprot nelinearni objekti
Većina ovih problema proizlazi iz osnovne, ali često potcijenjene razlike između linearnih i nelinearnih objekata. Linearni objekat je, sa stanovišta balansiranja, sistem u kojem je pri konstantnoj brzini rotacije amplituda vibracija proporcionalna količini neuravnoteženost, a faza vibracije prati ugaoni položaj neuravnotežene mase na strogo predvidljiv način. Pod ovim uslovima, koeficijent uticaja je konstantna vrijednost. Svi standardni algoritmi dinamičkog balansiranja, uključujući one implementirane u Balanset-1A, dizajnirani su upravo za takve objekte.
Za linearni objekat, proces balansiranja je predvidiv i stabilan. Ugradnja probni uteg proizvodi proporcionalnu promjenu amplitude i faze vibracija. Ponovljena pokretanja daju isti vektor vibracija, a izračunati korekcioni uteg ostaje važeći. Takvi objekti su dobro pogodni i za jednokratno balansiranje i za serijsko balansiranje koristeći sačuvane koeficijente uticaja.
Nelinearni objekt se ponaša na fundamentalno drugačiji način. Samim temeljima proračuna uravnoteživanja se krši. Amplituda vibracija više nije proporcionalna neuravnoteženosti, faza postaje nestabilna, a koeficijent uticaja se mijenja u zavisnosti od mase ispitne težine, radnog režima ili čak vremena. U praksi se to pojavljuje kao haotično ponašanje vektora vibracija: nakon postavljanja ispitne mase, promjena vibracija može biti premala, pretjerana ili jednostavno neponovljiva.
Šta su linearni objekti?
Linearni objekt je sistem u kojem je vibracija direktno proporcionalna veličini neuravnoteženosti.
Linearni objekt, u kontekstu uravnoteživanja, je idealizovani model karakterizovan direktnom proporcionalnom vezom između veličine neuravnoteženosti (mase neuravnoteživanja) i amplitude vibracija. To znači da ako se neuravnoteženost udvostruči, amplituda vibracija će se također udvostručiti, pod uslovom da brzina rotacije rotora ostane konstantna. Obrnuto, smanjenje neuravnoteženosti proporcionalno će smanjiti vibracije.
Za razliku od nelinearnih sistema, gdje ponašanje objekta može varirati ovisno o mnogim faktorima, linearni objekti omogućavaju visok nivo preciznosti sa minimalnim naporom.
Osim toga, oni služe kao osnova za obuku i vježbanje za uravnoteživače. Razumijevanje principa linearnih objekata pomaže razviti vještine koje se kasnije mogu primijenit na kompleksnije sisteme.
Grafički prikaz linearnosti
Zamislite grafikon gdje horizontalna os predstavlja veličinu neuravnoteživane mase (neuravnoteženost), a vertikalna os predstavlja amplitudu vibracija. Za linearni objekt, ovaj grafikon će biti prava linija koja prolazi kroz ishodište (tačka gdje su i veličina neuravnoteženosti i amplituda vibracija jednake nuli). Nagib ove linije karakterizira osjetljivost objekta na neuravnoteženost: što je nagib strmiji, to su veće vibracije za istu neuravnoteženost.
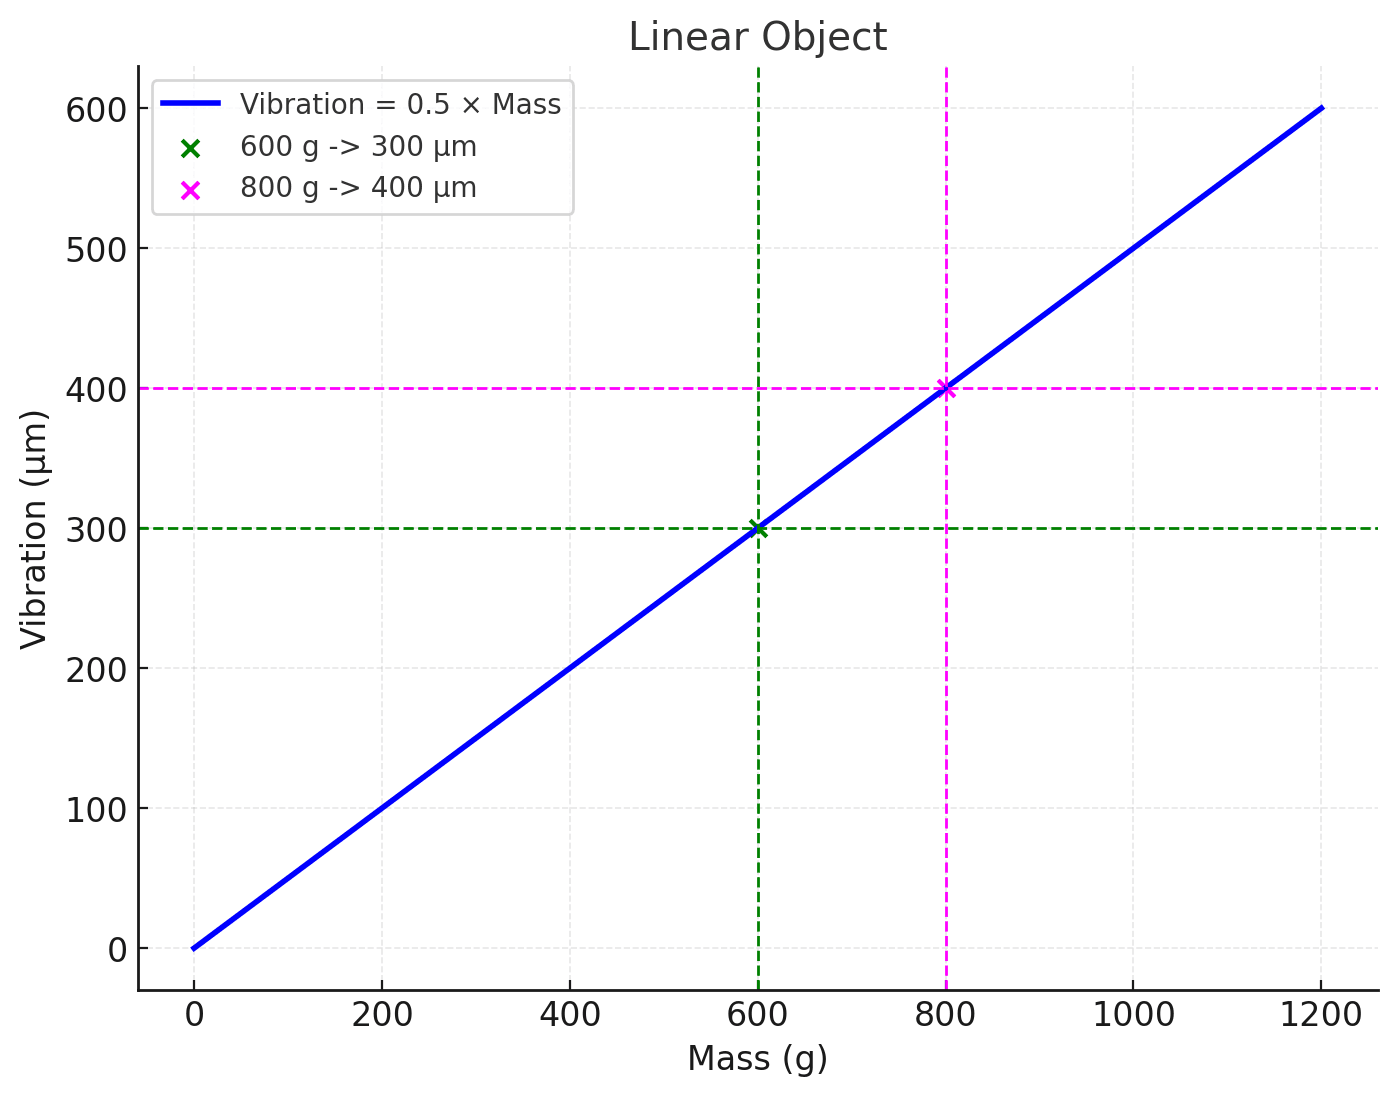
Grafikon 1: Odnos između amplitude vibracije (µm) i neuravnotežene mase (g) pri konstantnom korekcionom radijusu i konstantnoj brzini rotacije
Grafikon 1 prikazuje odnos između amplitude vibracija (µm) linearnog objekta balansiranja i neuravnotežene mase (g) rotora. Koeficijent proporcionalnosti iznosi 0,5 µm/g. Jednostavnim dijeljenjem 300 sa 600 dobija se 0,5 µm/g. Za neuravnoteženu masu od 800 g (UM=800 g), vibracija će iznositi 800 g * 0,5 µm/g = 400 µm. Napomena: ovo vrijedi pri konstantnoj brzini obrtanja rotora. Pri drugačijoj brzini obrtanja, koeficijent će biti drugačiji.
Ovaj koeficijent proporcionalnosti naziva se koeficijent uticaja (koeficijent osjetljivosti) i ima dimenziju µm/g, ili u slučajevima koji uključuju neuravnoteženost, µm/(g*mm), gdje je (g*mm) jedinica neuravnoteženosti. Poznavajući koeficijent uticaja (KU), moguće je riješiti i inverzni problem, odnosno odrediti neuravnoteženu masu (UM) na osnovu veličine vibracije. Da biste to uradili, podijelite amplitudu vibracije sa KU.
Na primjer, ako je izmjerena vibracija 300 µm, a poznati koeficijent je KU=0,5 µm/g, podijelite 300 sa 0,5 da dobijete 600 g (UM=600 g).
Napomena o jedinicama: vrijednosti pomjeraja u µm korištene u ovim primjerima su ilustrativne i odabrane radi jednostavne aritmetike. Balanset-1A mjeri i prikazuje brzinu vibracija, mm/s RMS; princip linearnosti i metoda koeficijenta uticaja rade identično u obje jedinice.
Koeficijent uticaja (IC): ključni parametar linearnih objekata
Kritična karakteristika linearnog objekta je koeficijent uticaja (IC). Numerički je jednak tangensu ugla nagiba linije na grafiku vibracije u odnosu na neuravnoteženost i pokazuje koliko se amplituda vibracije (u mikronima, µm) mijenja kada se u određenoj korekcionoj ravni pri određenoj brzini rotora doda jedinica mase (u gramima, g). Drugim riječima, IC je mjera osjetljivosti objekta na neuravnoteženost. Njegova mjerna jedinica je µm/g, ili, kada je neuravnoteženost izražena kao proizvod mase i radijusa, µm/(g*mm).
KU je suštinski "pasoš" karakteristika linearnog objekta, omogućavajući predviđanja njegovog ponašanja kada se masa dodaje ili oduzima. Poznavanjem KU moguće je rješiti i direktni problem – odrediti veličinu vibracija za zadanu nebalansirannost – i obrnuti problem – izračunati veličinu nebalansirannosti iz izmjerenih vibracija.
Direktni problem:
Inverzni problem:
Kako se IC dobija u praksi:
Ovdje V0 je vektor vibracije izmjeren u početnoj vožnji (Run 0), V1 je vektor izmjeren nakon probne mase mprobni je ugrađen (Run 1), K je koeficijent uticaja, a mkorekc. je korekciona masa. Sve su ovo kompleksne (vektorske) veličine koje kombinuju amplitudu i fazu — što je upravo razlog zašto članak ispod govori o argumentu koeficijenta uticaja.
Kroz ovaj članak, masa u gramima koristi se kao zamjena za neuravnoteženost: ona je ekvivalentna neuravnoteženosti u g·mm samo dok korekcioni radijus ostaje isti. Kada se radijus mijenja, koristite g·mm i koeficijent uticaja (IC) u µm/(g·mm).
Faza vibracije u linearnim objektima
Pored amplitude, vibracije se karakteriziraju i svojom fazom, koja označava poziciju rotora u trenutku maksimalnog odstupanja od njegove ravnotežne pozicije. Za linearni objekat, faza vibracija je također predvidljiva. Ona predstavlja zbir dva ugla:
- Ugao koji određuje poziciju ukupne nebalansirane mase rotora. Ovaj ugao označava smjer u kojem je koncentrirana primarna nebalansirannost.
- Argument koeficijenta uticaja. Ovo je konstantan ugao koji karakterizira dinamička svojstva objekta i ne zavisi od veličine ili ugla instalacije nebalansirane mase.
Stoga, poznavanjem argumenta KU i mjerenjem faze vibracija, moguće je odrediti ugao instalacije nebalansirane mase. To omogućava ne samo izračunavanje veličine korigovne mase već i njenu preciznu poziciju na rotoru kako bi se postigla optimalna balansirannost.
Balansiranje linearnih objekata
Važno je napomenuti da se za linearni objekat koeficijent uticaja dobijen iz probne vožnje, kao K = (V1 − V0) / mprobni ne zavisi od veličine ili ugla postavljanja probne mase, niti od početne vibracije. Ovo je ključna karakteristika linearnosti. Ako IC ostane nepromijenjen kada se parametri probne mase ili početna vibracija promijene, može se sa sigurnošću tvrditi da se objekat ponaša linearno u razmatranom opsegu neuravnoteženosti.
Koraci za balansiranje linearnog objekta
- Mjerenje Početne Vibracije: Prvi korak je mjerenje vibracije u njenoj početnoj stanju. Određuju se amplituda i ugao vibracije, koji označavaju smjer nebalansirannosti.
- Instalacija Pokusne Mase: Na rotor se instalira masa poznate težine. To pomaže da se razumije kako objekat reaguje na dodatne opterećenja i omogućava da se parametri vibracije izračunaju.
- Ponovno Mjerenje Vibracije: Nakon instalacije pokusne mase, mjere se novi parametri vibracije. Poređenjem sa početnim vrijednostima, moguće je odrediti kako masa utječe na sistem.
- Izračunavanje Korigovne Mase: Na osnovu podataka mjerenja, određuju se masa i ugao instalacije korigovne težine. Ova težina se postavlja na rotor kako bi se eliminisala nebalansirannost.
- Završna provjera: Nakon instaliranja korekcijske mase, vibracije bi trebalo biti značajno smanjene. Ako rezidualnih vibracija i dalje prelazi prihvatljiv nivo, postupak se može ponoviti.
Bilješka: Linearni objekti služe kao idealni modeli za proučavanje i praktičnu primjenu metoda balansiranja. Njihova svojstva omogućavaju inženjerima i dijagnostičarima da se usredsrede na razvijanje osnovnih vještina i razumijevanje fundamentalnih principa rada sa rotorskim sistemima. Iako je savršeno linearan objekat idealizacija, većina mašina u dobrom mehaničkom stanju ponaša se dovoljno linearno u rasponu neuravnoteženosti koji se sreće pri terenskom balansiranju — upravo zato metoda koeficijenta uticaja uopšte funkcioniše. Linearni model stoga nije akademska vježba, već normalna radna pretpostavka; nelinearnost je izuzetak koji treba prepoznati.







Serijsko balansiranje i uskladišteni koeficijenti
Serijsko balansiranje zaslužuje posebnu pažnju. Ono može znatno povećati produktivnost, ali samo kada se primjenjuje na linearne, vibraciono stabilne objekte. U takvim slučajevima, koeficijenti uticaja dobijeni na prvom rotoru mogu se ponovo koristiti za naredne identične rotore. Softver Balanset-1A ovo direktno podržava: koeficijenti iz prethodne sesije balansiranja čuvaju se u arhivi i mogu se ponovo primijeniti na identičan rotor pomoću funkcije Apply coefficients (F6 Reports, balancing archive). Međutim, čim se promijeni krutost oslonca, brzina obrtanja ili stanje ležaja, ponovljivost se gubi i serijski pristup prestaje da funkcioniše.
Nelinearni objekti: kada se teorija razilazi od prakse
Šta je nelinearni objekat?
Nelinearni objekat je sistem gdje amplituda vibracija nije proporcionalna veličini neravnoteže. Za razliku od linearnih objekata, gdje je odnos između vibracija i mase neravnoteže predstavljen pravom linijom, u nelinearnim sistemima taj odnos može pratiti složene trajektorije.
U stvarnom svijetu, ne ponašaju se svi objekti linearno. Nelinearni objekti pokazuju odnos između neuravnoteženosti i vibracije koji nije direktno proporcionalan. To znači da koeficijent uticaja nije konstantan i može varirati u zavisnosti od faktora kao što su:
- Veličina neravnoteže: Povećanje neravnoteže može promijeniti krutost oslonaca rotora, što dovodi do nelinearnih promjena vibracija.
- Prisustvo zazora i jaza: Zazori i jazi u ležajevima i drugim vezama mogu uzrokovati nagle promjene vibracija u određenim uslovima.
Promjene temperature i promjenjiva vanjska opterećenja takođe mijenjaju dinamičke karakteristike objekta, ali na drugačiji način: čine sistem nestacionarnim, a ne nelinearnim (vidi odjeljak o nestabilnosti vibracija ispod).
Zašto su nelinearni objekti izazovni?
Nelinearnost uvodi mnogo varijabli u proces uravnoteživanja. Uspješan rad sa nelinearnim objektima zahtijeva više mjerenja i kompleksniju analizu. Na primjer, standardne metode primjenjive na linearne objekte ne daju uvijek točne rezultate za nelinearne sisteme. Ovo zahtijeva dublje razumijevanje fizike procesa i korištenje specijalizovanih dijagnostičkih metoda.
Znakovi nelinearnosti
Nelinearni objekt se može identificirati prema sljedećim znakovima:
- Neproporcionalne promjene vibracija: Kako neurotežnost rasteće, vibracije mogu rasti brže ili sporije nego što se očekuje za linearni objekt.
- Promjena faze vibracija: Faza vibracija može se nepredvidivo mijenjati s varijacijama u neurotežnosti ili brzini rotacije.
- Prisutnost harmonika i subharmonika: Spektar vibracije može pokazivati više harmonike (umnoške frekvencije obrtanja) i subharmonike (razlomke frekvencije obrtanja), što ukazuje na nelinearne efekte. U softveru Balanset-1A ovo se može pregledati na ekranu F8 Charts, kartica F5-Spectrum (Hz); imajte na umu da senzor vibracije zadržava nazivnu tačnost do otprilike 550 Hz, a njegov odziv opada iznad toga, pa spektralne komponente na višim frekvencijama treba tumačiti samo kao orijentacione.
- Histereza: Amplituda vibracija može ovisiti ne samo o trenutnoj vrijednosti neurotežnosti, već i o njenoj historiji. Na primjer, kada se neurotežnost poveća i zatim vrati na početnu vrijednost, amplituda vibracija možda se neće vratiti na originalnu razinu.
Kako testirati objekat na linearnost
- Provjera ponovljivosti: Izvedite Run 0, zaustavite mašinu, ponovo je pokrenite i ponovite Run 0 bez diranja bilo čega. Ako se amplituda poklapa unutar oko 10%, a faza unutar oko 10–15°, objekat je dovoljno stabilan za balansiranje.
- Provjera uklanjanja: Nakon probnog mjerenja, uklonite probni uteg i ponovite Run 0. Ako se vektor vibracije ne vrati na svoju originalnu vrijednost, objekat ima histerezu ili labavost.
- Provjera dvostrukom masom: Ponovite probnu vožnju s probnim utegom dva puta težim na istoj lokaciji. Za linearni objekat vektorska promjena (V1 − V0) mora se udvostručiti po magnitudi i zadržati isti smjer. Bilo koji drugi ishod znači da koeficijent uticaja zavisi od probne mase — objekat je nelinearan.
- Provjera 180°: Isti probni uteg pomjeren za 180° mora rotirati vektorsku promjenu za 180°.
Grafički prikaz nelinearnosti
Na grafu vibracije u odnosu na neurotežnost, nelinearnost je vidljiva u odstupanjima od ravne linije. Graf može pokazati krivulje, zakrivljenost, petlje histereze i druge karakteristike koje ukazuju na složenu vezu između neurotežnosti i vibracija.
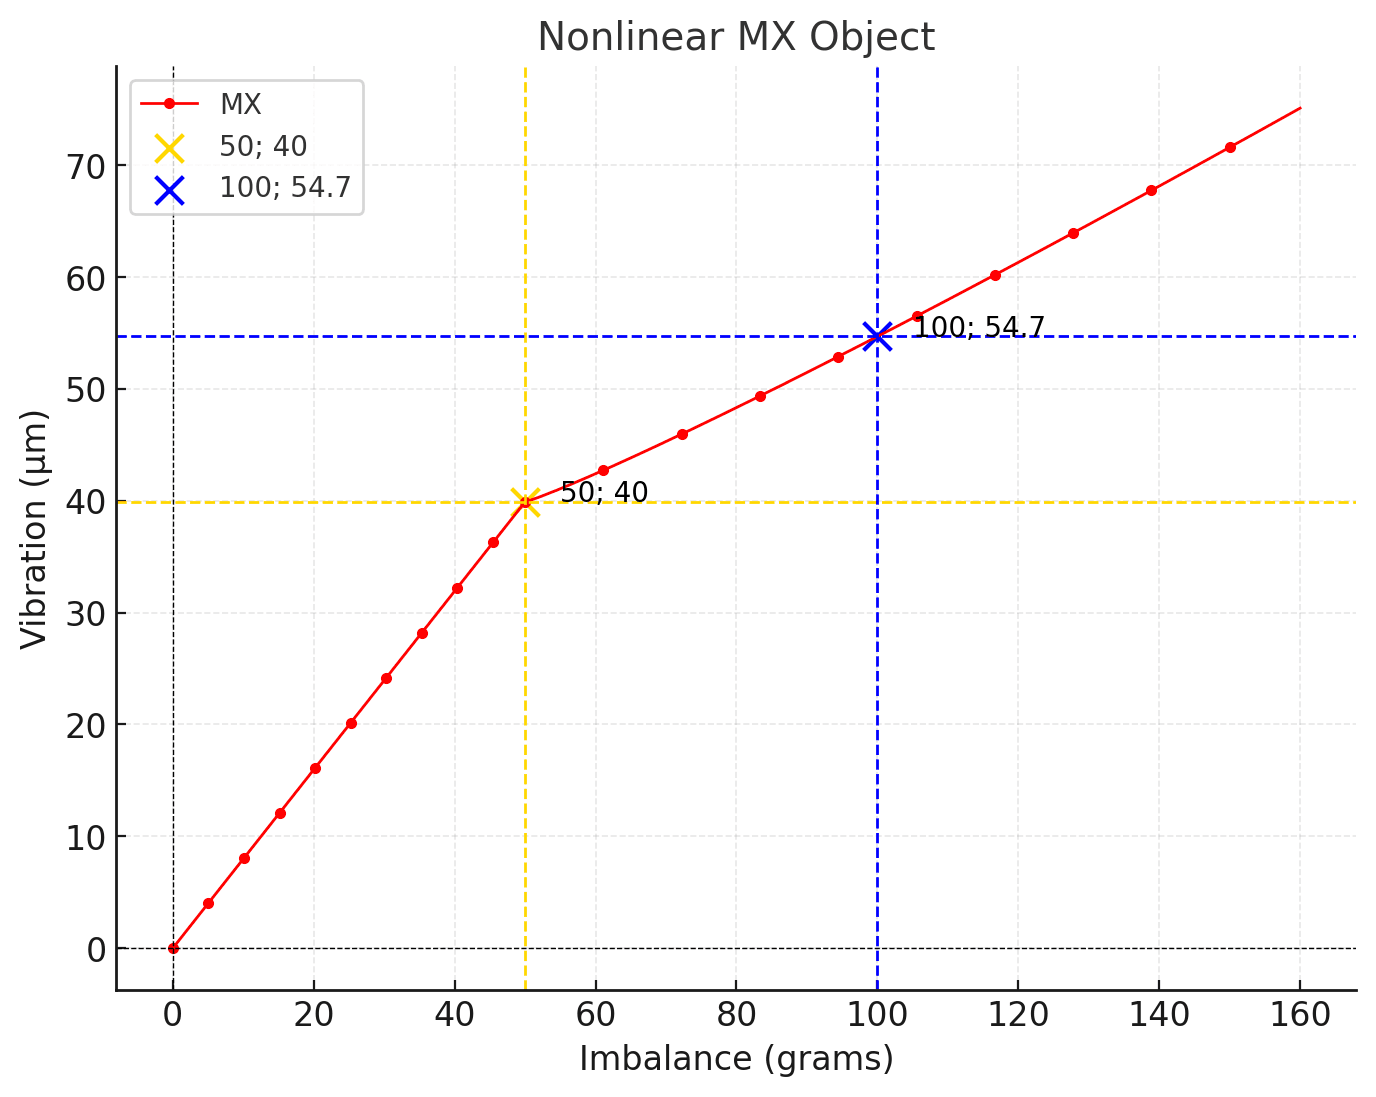
Grafikon 2. Nelinearni objekt (pri konstantnom korekcijskom radijusu i konstantnoj brzini rotacije)
50 g; 40 µm (žuto), 100 g; 54.7 µm (plavo).
Ovaj objekt pokazuje dva segmenta, dvije ravne linije. Za neurotežnost manju od 50 grama, graf odražava svojstva linearnog objekta, održavajući proporcionalnost između neurotežnosti u gramima i amplitude vibracija u mikronima. Za neurotežnost veću od 50 grama, rast amplitude vibracija se usporava.
Primjeri nelinearnih objekta
Primjeri nelinearnih objekata u kontekstu balansiranja uključuju:
- Rotori s pukotinama: Pukotine u rotoru mogu dovesti do nelinearnih promjena krutosti i, kao rezultat, do nelinearne veze između vibracija i neurotežnosti.
- Rotori s razmacima ležajeva: Zazori u ležajima mogu uzrokovati nagles izmjene vibracija pod određenim uslovima.
- Rotori sa nelinearnim elastičnim elementima: Neki elastični elementi, kao što su gumeni prigušivači, mogu imati nelinearna svojstva koja utječu na dinamiku rotora.
Vrste nelinearnosti
1. Meko-kruta nelinearnost
U takvim sistemima promatraju se dva segmenta: meki i kruti. U mekom segmentu ponašanje je slično linearnom, gdje amplituda vibracija raste proporcionalno masi neuravnoteženosti. Međutim, nakon određenog praga (prelomne točke), sistem prelazi u kruto stanje, gdje se rast amplitude usporava.
2. Elastična nelinearnost
Promjene krutosti oslonaca ili kontakata unutar sistema čine odnos vibracija-neuravnoteženost složenim. Na primjer, vibracije mogu naglasno porasti ili padnuti pri prelaženju određenih pragova opterećenja.
3. Nelinearnost izazvana trenjem
U sistemima sa značajnim trenjem (npr. u ležajima), amplituda vibracija može biti nepredvidiva. Trenje može smanjiti vibracije u jednom rasponu brzine i pojačati je u drugom.
Česti uzroci nelinearnosti
Najčešći uzroci nelinearnosti su povećani zazori u ležajevima, habanje ležajeva, suho trenje, olabavljeni oslonci i pukotine u strukturi. Rad blizu rezonancija je zaseban problem: ne čini objekat nelinearnim, ali uništava ponovljivost mjerenja i zato je jednako poguban za metodu koeficijenta uticaja. Objekat često pokazuje takozvanu meko-tvrdu nelinearnost. Pri malim nivoima neuravnoteženosti sistem se ponaša skoro linearno, ali kako vibracija raste, u igru ulaze kruti elementi oslonaca ili kućišta. U takvim slučajevima balansiranje je moguće samo u uskom radnom opsegu i ne daje stabilne dugoročne rezultate.
Nestabilnost vibracije
Drugi ozbiljan problem je nestabilnost vibracije. Čak i formalno linearan objekat može pokazati promjene amplitude i faze tokom vremena. Ovo je uzrokovano toplotnim efektima, promjenama viskoziteta maziva, toplotnim širenjem, nestabilnim trenjem u oslonima i promjenjivim vanjskim opterećenjima koja djeluju na mašinu. Kao rezultat, mjerenja izvedena u razmaku od samo nekoliko minuta mogu dati različite vektore vibracije. Pod ovim uslovima, smisleno poređenje mjerenja postaje nemoguće, a proračun balansiranja gubi pouzdanost.
Uočite razliku: nelinearno objekat daje drugačiji koeficijent uticaja za drugačiju masu probnog utega; nestacionarno (nestabilan) objekat daje drugačiji koeficijent uticaja za isti probni uteg izmjeren u drugom trenutku. Oboje narušavaju proračun, ali se rješenja razlikuju — nelinearnost se rješava mehanički, a nestabilnost se rješava stabilizacijom radnog režima i brzim mjerenjem.
Balansiranje blizu rezonancije
Balansiranje blizu rezonance je posebno problematično. Kada je frekvencija rotacije blizu prirodna frekvencija sistema, čak i mala neuravnoteženost izaziva nagli porast vibracije, a i amplituda i faza postaju izuzetno osjetljive na male promjene brzine. Treba napomenuti da rezonanca sama po sebi nije nelinearnost: linearni sistem ima rezonance, a pri rezonanci vibracija je i dalje proporcionalna neuravnoteženosti. Ono što se gubi jeste ponovljivost — rasipanje brzine obrtanja od ±1% blizu kritične brzine mijenja izmjereni vektor mnogo više nego probni uteg, pa je koeficijent uticaja izmjeren u toj zoni u praksi neupotrebljiv. (Velik rezonantni odziv može, uz to, gurnuti oslonce u zaista nelinearno područje — ali to je posljedica, a ne definicija.) U takvim slučajevima brzinu balansiranja treba pomjeriti dalje od vlastite frekvencije, ili promijeniti mehaničku konstrukciju, prije nego što se pokuša balansiranje.
Visoka vibracija nakon "uspješnog" balansiranja
U praksi, česti su slučajevi gdje, nakon formalno uspješnog postupka balansiranja, ukupni nivo vibracija ostaje visok. To ne ukazuje na grešku instrumenta ili operatora. Balansiranje eliminira samo neuravnoteženost mase. Ako su vibracije uzrokovane nedostacima temelja, labavljenim čvrstačima, neuskladom, ili rezonancijom, korekcijske težine neće riješiti problem. U takvim slučajevima, analiza prostorne raspodjele vibracija po mašini i njenom temelju pomaže da se identifikuje pravi uzrok.
Balansiranje nelinearnih objekata: složen zadatak s nekonvencionalnim rješenjima
Balansiranje nelinearnih objekata je zahtjevan zadatak koji zahtijeva specijalizirane metode i pristupe. Standardna metoda pokusne mase, razvijena za linearne objekte, može dati pogrešne rezultate ili biti potpuno neprimjenjiva.
Metode balansiranja za nelinearne objekte
- Postepeno balansiranje: Ova metoda uključuje postupnu redukciju neuravnoteženosti instaliranjem korekcijskih težina u svakoj fazi. Nakon svake faze, vrše se mjerenja vibracija i nova korekcijska težina je određena prema trenutnom stanju objekta. Ovaj pristup uzima u obzir promjene koeficijenta uticaja tijekom procesa balansiranja.
- Balansiranje pri više brzina: Koeficijenti uticaja zavise od brzine, pa rotor koji mora raditi u širokom rasponu brzina može zahtijevati koeficijente izmjerene pri više od jedne brzine. Ovo je domen modalnog (višebrzinskog) balansiranja fleksibilnih rotora i zahtijeva linearan, ponovljiv objekat, nekoliko korekcionih ravni i, po pravilu, mašinu za balansiranje. To nije zaobilazno rješenje za nelinearan objekat i ne znači balansiranje blizu rezonance — brzine mjerenja se i dalje moraju birati dalje od kritičnih brzina. Balanset-1A primjenjuje metodu koeficijenta uticaja pri jednoj brzini: sve vožnje (Run 0 / Run 1 / Run 2 / Run T) moraju se izvesti pri istoj brzini obrtanja.
- Korišćenje matematičkih modela: Za kompleksne nelinearne objekte mogu se koristiti matematički modeli koji opisuju dinamiku rotora uzimajući u obzir nelinearne efekte. Ovi modeli pomažu da se predvidi ponašanje objekta pod različitim uslovima i da se odrede optimalni parametri uravnoteženja.
Iskustvo i intuicija stručnjaka igraju ključnu ulogu u uravnoteženju nelinearnih objekata. Iskusan balanser može prepoznati znakove nelinearnosti, odabrati odgovarajući metod i prilagoditi ga specifičnoj situaciji. Analiza spektra vibracija, posmatranje promjena vibracija kako se operativni parametri objekta mijenjaju, i razmatranje konstruktivnih karakteristika rotora sve pomažu u donošenju ispravnih odluka i postizanju željenih rezultata.
Kako balansirati nelinearne objekte pomoću alata dizajniranog za linearne objekte
To je dobro pitanje. Moja lična metoda za uravnoteženje takvih objekata počinje sa popravkom mehanizma: zamenom ležajeva, zavarivanjem pukotina, pritezanjem zavrtnjeva, proveravanjem oslonaca ili izolatori vibracija, i potvrdom da rotor ne trlja o nepokretne strukturne elemente.
Zatim identifikujem frekvencije rezonance, jer je nemoguće balansirati rotor pri brzinama blizu rezonance. Za to koristim metodu udara za određivanje rezonance (funkcija Bump Test u softveru Balanset-1A) ili grafik usporavanja rotora pri isključenju (funkcija RunDown).
Zatim određujem poziciju senzora na mehanizmu: vertikalno, horizontalno, ili pod uglom.
Nakon probnih pokretanja, uređaj pokazuje ugao i masu korekcijskih opterećenja. Prepolovim masu korekcijskog opterećenja ali koristim uglove koje predlaže uređaj za postavljanje rotora. Ako rezidualna vibracija nakon korekcije i dalje prelazi dozvoljeni nivo, izvodim još jedan pokret rotora. Naravno, to zahteva više vremena, ali rezultati su ponekad inspirativni.
Umjetnost i nauka balansiranja rotacijske opreme
Uravnoteženje rotirajuće opreme je složen proces koji kombinuje elemente nauke i umetnosti. Za linearne objekte, uravnoteženje uključuje relativno jednostavne proračune i standardne metode. Međutim, rad sa nelinearnim objektima zahteva dubok dokaz dinamike rotora, sposobnost analize signala vibracija, i veštinu da se odaberu najefikasnije strategije uravnoteženja.
Iskustvo, intuicija, i kontinualno poboljšanje veštine su ono što čini balansera pravim majstorom svog zanata. Na kraju krajeva, kvaliteta uravnoteženja ne samo što određuje efikasnost i pouzdanost rada opreme već i osigurava sigurnost ljudi.
Ponovljivost mjerenja
Problemi merenja takođe igraju veliku ulogu. Pogrešna instalacija senzora vibracija, promene u tačkama merenja, ili nepravilna orijentacija senzora direktno utiču na amplitudu i fazu. Za uravnoteženje, nije dovoljno meriti vibracije; ponovljivost i stabilnost merenja su kritični. Zbog toga, u praktičnom radu, lokacije i orijentacije montažnih tačaka senzora moraju biti strogo kontrolisani.
Praktičan pristup nelinearnim objektima
Uravnoteženje nelinearnog objekta uvek počinje ne sa instalacijom probnog opterećenja, već sa procenom ponašanja vibracija. Ako se amplituda i faza jasno menjaju tokom vremena, menjaju se od jednog pokretanja ka drugom, ili se ostro menjaju na male varijacije brzine, prvi zadatak je postići najstabilniji mogući režim rada. Bez toga, bilo koji proračuni će biti nasumični.
Prvi praktični korak je izbor ispravne brzine. Nelinearni objekti su izuzetno osetljivi na rezonanciju, tako da uravnoteženje mora biti izvršeno pri brzini što je više moguće udaljena od prirodnih frekvencija. To često znači premještanje ispod ili iznad uobičajenog opsega rada. Čak i ako je vibracija pri ovoj brzini viša, ali stabilna, preferirano je uravnoteženje u rezonantnoj zoni.
Zatim je važno da se minimizuju sve izvore dodatne nelinearnosti. Pre uravnoteženja, svi pričvršćivači trebaju biti provereni i pritegnuti, zazori trebaju biti eliminisani koliko je god to moguće, i oslonci i jedinice ležajeva trebaju biti inspicirani na labavost. Uravnoteženje ne kompenzuje zazore ili trenje, ali može biti moguće ako se ovi faktori dovedu u stabilno stanje.
Pri radu sa nelinearnim objektom, mala probna opterećenja se ne bi trebala koristiti iz navike. Premala probna opterećenja često ne uspevaju da pomeraju sistem u ponovljiv region, i promena vibracije postaje uporediva sa šumom nestabilnosti. Probno opterećenje mora biti dovoljno veliko da uzrokuje jasnu i ponavljajuću promenu vektora vibracija, ali ne toliko veliko da utera objekt u drugačiji režim rada.
Merenja trebaju biti izvedena brzo i pod identičnim uslovima. Što manje vremena prođe između merenja, veća je šansa da dinamički parametri sistema ostanu nepromenjeni. Preporučljivo je izvršiti nekoliko kontrolnih pokretanja bez promene konfiguracije da se potvrdi da se objekat ponaša konzistentno.
Veoma je važno da se fiksiraju točke montaže senzora vibracija i njegova orijentacija. Za nelinearne objekte, čak i malo pomeranje senzora može uzrokovati primetne promene u fazi i amplitudi, što može biti pogrešno tumačeno kao efekat probnog opterećenja.
U proračunima, pažnja trebala biti posvećena ne tačnom numeričkom slaganju, već trendima. Ako se vibracija konzistentno smanjuje sa uzastopnim korekcijama, to ukazuje da uravnoteženje ide u pravom smeru, čak i ako koeficijenti uticaja se ne formalno konverguju.
Nije preporučeno da se koeficijenti uticaja čuvaju i ponovo koriste za nelinearne objekte. Čak i ako je jedan ciklus uravnoteženja uspešan, tokom sledećeg pokretanja objekat može ući u drugačiji režim i prethodni koeficijenti više neće biti važeći.
Trebalo bi imati na umu da je balansiranje nelinearnog objekta često kompromis. Cilj nije postići najmanju moguću vibraciju, već dovesti mašinu u stabilno i ponovljivo stanje s prihvatljivom razinom vibracija. U mnogim slučajevima, ovo je privremeno rješenje dok se ležajevi ne poprave, oslonci ne obnove ili se struktura ne izmijeni.
Glavni praktični princip je prvo stabilizirati objekt, zatim ga balansirati, a tek nakon toga procijeniti rezultat. Ako se stabilizacija ne može postići, balansiranje bi trebalo smatrati pomoćnom mjerom, a ne konačnim rješenjem.
Tehnika smanjene korekcijske mase
U praksi se pri balansiranju nelinearnih objekata često pokazuje učinkovitom druga važna tehniks. Ako instrument izračuna korekcijsku masu koristeći standardni algoritam, postavljanje pune izračunane mase često pogoršava situaciju: vibracija može porasti, faza može skočiti, a objekt može preći u drugi radni režim.
U takvim slučajevima, postavljanje smanjene korekcijske mase funkcionira dobro — dva ili ponekad čak tri puta manja od vrijednosti koju izračuna instrument. Ovo pomaže da se izbjegne "bacanje" sustava iz uslovno linearnog područja u drugi nelinearni režim. Zapravo, korekcija se primjenjuje blago, s malim korakom, bez izazivanja nagle promjene dinamičkih parametara objekta.
Nakon postavljanja smanjene mase, mora se izvršiti kontrolni prolazak i procijeniti trend vibracija. Ako amplituda stalno pada i faza ostaje relativno stabilna, korekcija se može ponoviti koristeći isti pristup, postepeno se približavajući minimalnoj dostižnoj razini vibracija. Ova postupna metoda često je pouzdanija nego postavljanje pune izračunane korekcijske mase odjednom.
Ova tehnike je posebno učinkovita za objekte s zazorima, suhim trenjem i mekano-krutim osloncima, gdje puna izračunata korekcija odmah tjera sustav izvan uslovno linearnog područja. Korištenje smanjenih korekcijskih masa omogućava objektu da ostane u najstabilnijem radnom režimu i čini moguće postići praktičan rezultat čak i tamo gdje se balansiranje formalno smatra nemogućim.
Važno je razumjeti da ovo nije "greška instrumenta", već posljedica fizike nelinearnih sustava. Instrument pravilno izračunava za linearni model, dok inženjer prilagođava rezultat u praksi stvarnom ponašanju mehaničkog sustava.
Završni princip
Na kraju, uspješno balansiranje nije samo pitanje izračunavanja mase i kuta. Zahtijeva razumijevanje dinamičkog ponašanja objekta, njegove linearnosti, stabilnosti vibracija i udaljenosti od uvjeta rezonancije. Balanset-1A pruža sve potrebne alate za mjerenje, analizu i izračun, ali konačan rezultat uvijek određuje samo mehanička stanja samog sustava. To je ono što razlikuje formalni pristup od prave inženjerske prakse u dijagnostici vibracija i balansiranju rotora.
Pitanja & odgovori
Ovo je znak nelinearnog objekta. Kod linearnog objekta amplituda vibracije proporcionalna je veličini neuravnoteženosti, a faza se mijenja za isti ugao kao i ugaoni položaj utega. Kada su ovi uslovi narušeni, koeficijent uticaja više nije konstantan i standardni algoritam balansiranja počinje proizvoditi greške. Tipični uzroci su zazori u ležajevima, olabavljeni oslonci, trenje i rad blizu rezonance — što samo po sebi nije nelinearnost, ali pojačava vibraciju i uništava ponovljivost očitavanja (provjerite Bump Test-om).
Linearni objekt je rotacijski sustav u kojem je, pri istoj brzini vrtnje, amplituda vibracije direktno proporcionalna veličini nebalansiertnosti, a faza vibracije strogo slijedi kutni položaj nebalansirane mase. Za takve objekte, koeficijent utjecaja je konstantan i ne ovisi o masi pokusne mase.
Nelinearni objekt je sustav u kojem je proporcionalnost između vibracije i nebalansiertnosti i/ili konstantnost odnosa faze narušena. Amplituda vibracije i faza počinju ovisiti o masi pokusne mase. Najčešće je to povezano sa zazorima ležajeva, habanjem, suhim trenjem, mekano-krutim osloncima ili aktivacijom krutijih strukturnih elemenata.
Da, ali je rezultat nestabilan i ovisi o radnom režimu. Balansiranje je moguće samo u ograničenom rasponu gdje se objekt ponaša uslovno linearno. Izvan tog raspona, koeficijenti utjecaja se mijenjaju i gubi se ponovljivost rezultata.
Koeficijent utjecaja je mjera osjetljivosti vibracije na promjene nebalansiertnosti. Pokazuje koliko će se vektor vibracije promijeniti kada se poznata pokusna masa postavi u danu ravninu pri danoj brzini.
Koeficijent uticaja je nestabilan ako je objekat nelinearan, ako je vibracija nestabilna tokom vremena, ili ako su prisutne rezonancija, toplinska zagrijavanje, otpušteni spojevi ili promijenjeni uslovi trenja. U takvim slučajevima, ponovljeni startovi daju različite vrijednosti amplitude i faze.
Pohranjena koeficijenti uticaja mogu se koristiti samo za identične rotore koji rade na istoj brzini, pod istim uslovima montaže i krutosti oslonaca. Objekat mora biti linearan i vibracija mora biti stabilna. Čak i manja promjena uslova čini stare koeficijente nepouzdanim.
Tokom zagrijavanja, zazori u ležajima, krutost oslonaca, viskoznost maziva i nivo trenja se mijenjaju. Ovo utječe na dinamičke parametre sistema i, kao rezultat, mijenja amplitudu i fazu vibracija.
Nestabilnost vibracija je promjena amplitude i/ili faze tokom vremena pri konstantnoj brzini rotacije. Balansiranje se oslanja na poređenje vektora vibracija, pa kada je vibracija nestabilna, poređenje gubi značenje i proračun postaje nepouzdan.
Postoji prirodna strukturna nestabilnost, spora "puzava" nestabilnost, varijacija od starta do starta, nestabilnost uzrokovana zagrijavanjem i nestabilnost vezana za rezonanciju pri radu blizu prirodnih frekvencija.
U zoni rezonance, čak i mala neuravnoteženost izaziva nagli porast vibracije, a i amplituda i faza postaju izuzetno osjetljive na male promjene brzine. Rezonanca sama po sebi nije nelinearnost — linearni sistem ima rezonance, a pri rezonanci vibracija je i dalje proporcionalna neuravnoteženosti. Ono što se gubi jeste ponovljivost: uobičajeno rasipanje brzine obrtanja blizu kritične brzine mijenja izmjereni vektor mnogo više nego probni uteg, pa je koeficijent uticaja izmjeren u toj zoni u praksi neupotrebljiv. Brzinu balansiranja treba pomjeriti dalje od vlastite frekvencije prije nego što se pokuša balansiranje.
Tipični znaci su nagli porast vibracije uz male promjene brzine, nestabilna faza, široki grbovi u spektru i velika osjetljivost vibracije na manje varijacije RPM. Maksimum vibracije se često uočava tokom ubrzavanja ili usporavanja mašine. Najpouzdaniji pokazatelj je faza: kada brzina prolazi kroz rezonancu, fazno kašnjenje prolazi kroz otprilike 90° na vrhu i mijenja se za oko 180° iznad njega. Pratite očitanje faze tokom sporog ubrzavanja ili usporavanja — zaokret od 180° zajedno s maksimumom amplitude ukazuje na kritičnu brzinu.
Visoka vibracija može biti uzrokovana rezonancijom, otpuštenim strukturama, nedostacima temelja ili problemima s ležajima. U takvim slučajevima, balansiranje neće otkloniti uzrok vibracija.
Pomak vibracija karakterizira amplitudu kretanja, brzina vibracija karakterizira brzinu tog kretanja, a ubrzanje vibracija karakterizira ubrzanje. Ove veličine su povezane, ali svaka je bolje prikladna za otkrivanje određenih vrsta defekta i frekvencijskih opsega.
Brzina vibracije odražava nivo energije vibracije u širokom frekventnom opsegu i pogodna je za procjenu opšteg stanja mašina prema ISO standardima kao što su ISO 10816-1.
Ispravna konverzija moguća je samo za jednofrekvencijske harmonijske vibracije. Za složene spektre vibracija, takve konverzije daju samo približne rezultate.
Mogući uzroci uključuju rezonansu, defekte temelja, otpuštene spojeve, istrošenost ležaja, neporavnanje ili nelinearnost objekta. Balansiranje uklanja samo neuravnoteženost, ne i druge defekte.
Ako mehanički defekti nisu detektovani i vibracija se ne smanji nakon balansiranja, potrebno je analizirati raspodelu vibracija po mašini i temelju. Tipični znakovi su visoke vibracije kućišta i baze, te fazni pomaci između tačaka merenja.
Neispravna instalacija senzora izobličava amplitudu i fazu, smanjuje ponovljivost merenja i može dovesti do netačnih dijagnostičkih zaključaka i grešaka pri balansiranju.
Vibracije se neravnomerno distribuiraju kroz strukturu. Krutost, mase i modalni obici se razlikuju, pa se amplituda i faza mogu značajno razlikovati od tačke do tačke.
Po pravilu, ne. Istrošenost i povećani zazori čine objekat nelinearnim. Balansiranje postaje nestabilno i ne daje dugoročne rezultate. Iznimke su moguće samo sa konstruktivnim zazorima i stabilnim uslovima.
Pokretanje kreira velike dinamičke opterećenja. Ako je struktura otpuštena, relativni položaji elemenata se menjaju nakon svakog pokretanja, što dovodi do promena parametara vibracija.
Serijsko balansiranje moguće je za identične rotore instalirane u identičnim uslovima, sa stabilnošću vibracija i odsustvom rezonanse. U ovom slučaju, koeficijenti uticaja iz prvog rotora mogu se primeniti na sledeće.
Obično je to zbog promena u krutosti oslanjanja, razlika pri montaži, promena brzine rotacije ili prelaska objekta u nelinearni režim rada.
Smanjenje vibracija na stabilan nivo uz održavanje ponovljivosti amplitude i faze od pokretanja do pokretanja, i odsustvo znakova rezonanse ili nelinearnosti.

Nikolai Shelkovenko
Nikolai Shelkovenko je inženjer analize vibracija te osnivač i izvršni direktor kompanije Vibromera. Više od 15 godina balansira rotacionu opremu na terenu, a ne na ispitnom stolu: malčere, industrijske ventilatore, drobilice, centrifuge, vratila i vretena. Upravo je iz tog rada nastala serija instrumenata Balanset — osmišljeni su kao alat koji stručnjak može ponijeti do mašine i njime raditi sam, na licu mjesta, a ne kao laboratorijska oprema. Vibromera je osnovana 2017. godine, a od 2023. sjedište joj je u Portu u Portugalu. Ovdje se odvijaju razvoj, sklapanje i podrška za liniju Balanset. Vodeći instrument je Balanset-1A, prijenosni analizator za balansiranje u jednoj i dvije ravni te za vibracijsku dijagnostiku. Nikolai lično učestvuje u podršci korisnicima, u rješavanju složenih slučajeva balansiranja i u razvoju softvera. Radi s korisnicima širom svijeta, na bilo kojem jeziku.


0 Comments