← Βάση Γνώσεων Balanset-1A — όλα τα κεφάλαια
Αυτό το κεφάλαιο είναι η ελάχιστη θεωρία που χρειάζεστε για να δουλεύετε με το Balanset-1A συνειδητά, αντί απλώς να πατάτε κουμπιά.
Τι είναι η δόνηση και γιατί κραδαίνεται το μηχάνημα
Κάθε περιστρεφόμενος ρότορας (τύμπανο καταστροφέα, πτερωτή ανεμιστήρα, άξονας) έχει ιδανικά το κέντρο μάζας του ακριβώς πάνω στον άξονα περιστροφής. Στην πράξη υπάρχει πάντα μια μικρή μετατόπιση του κέντρου μάζας, δηλαδή ανισορροπία. Καθώς ο ρότορας περιστρέφεται, η «βαριά περιοχή» τον τραβά στο πλάι σε κάθε περιστροφή. Δημιουργεί έτσι φυγόκεντρη δύναμη που δονεί το μηχάνημα στη συχνότητα περιστροφής.
Σημαντικό: η ανισορροπία είναι μόνο μία από τις αιτίες των δονήσεων. Ένα μηχάνημα δονείται επίσης εξαιτίας των εξής:
- τζόγος και φθορά εδράνων,
- εσφαλμένης ευθυγράμμισης άξονα (συνδέσμων, ιμάντων),
- ρωγμές και χαλαρά στερεωτικά (μπουλόνια, πλαίσιο),
- λυγισμένου άξονα,
- δομικός συντονισμός,
- αεροδυναμικών και ηλεκτρομαγνητικών δυνάμεων (ανεμιστήρες, μετατροπείς συχνότητας).
Η ζυγοστάθμιση αφαιρεί μόνο την ανισοζυγία. Όλα τα υπόλοιπα πρέπει να επισκευαστούν, όχι να ζυγοσταθμιστούν. Εξ ου και ο χρυσός κανόνας: η συσκευή δεν μπορεί να επισκευάσει ένα χαλασμένο μηχάνημα μέσω ζυγοστάθμισης.
Σε τι μονάδες μετριέται η δόνηση
Το Balanset-1A μετρά την ταχύτητα δόνησης, δηλαδή την ενεργό τιμή RMS σε mm/s. Αυτή είναι η τυπική ποσότητα για την αξιολόγηση της κατάστασης του μηχανήματος στο εύρος συχνοτήτων λειτουργίας.
Μια πρόχειρη κλίμακα γρήγορης αξιολόγησης (βάσει ISO 10816/20816, λεπτομέρειες στο κεφάλαιο 06):
| Ταχύτητα δόνησης (RMS) | Εκτίμηση |
|---|---|
| έως 1,4 mm/s | εξαιρετικό |
| 1,4 – 2,8 mm/s | καλό |
| 2,8 – 4,5 mm/s | αποδεκτό |
| πάνω από 4,5 mm/s | κακό — απαιτείται ενέργεια |
Για γεωργικά μηχανήματα (θρυμματιστές, χλοοκοπτικά) τα όρια είναι πιο ήπια: έως 4,8 mm/s είναι εντάξει, έως 7,1 mm/s σε μαλακά στηρίγματα, και λαμβάνοντας υπόψη τις συνθήκες εργασίας «κάτω από 8 mm/s είναι ήδη καλό».
Συχνότητα, στροφές και αρμονικές
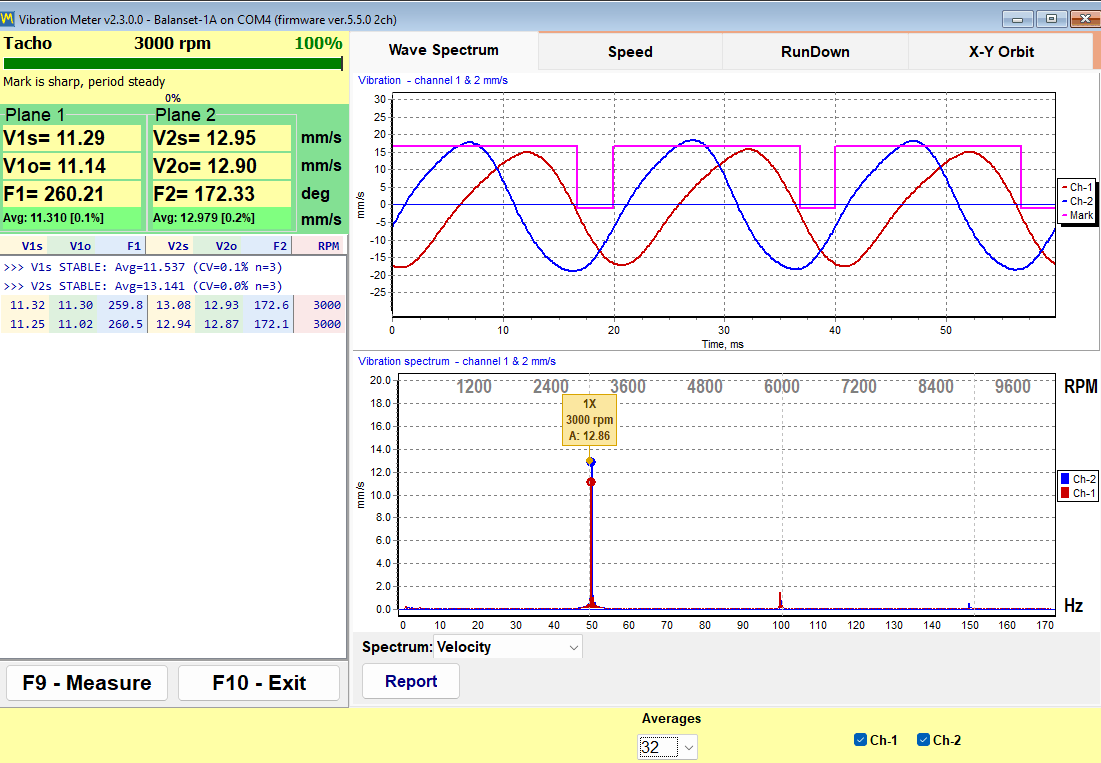
Ας υποθέσουμε ότι ένας ρότορας περιστρέφεται στις 3000 rpm. Αυτό αντιστοιχεί σε 50 περιστροφές ανά δευτερόλεπτο = 50 Hz. Η δόνηση αναλύεται σε συνιστώσες συχνότητας, οι οποίες σχηματίζουν το φάσμα (FFT). Το φάσμα δείχνει «ποια πηγή προκαλεί τη δόνηση»:
- 1x (συχνότητα περιστροφής): η κλασική ένδειξη ανισορροπίας. Αυτή είναι η συνιστώσα που μειώνει η ζυγοστάθμιση.
- 2x, 3x (δεύτερη, τρίτη αρμονική) — πιο συχνά κακή ευθυγράμμιση άξονα, χαλαρών στερεωτικών, λυγισμένου άξονα. Αν το 2x είναι υψηλότερο από το 1x — είναι πολύ νωρίς για ζυγοστάθμιση· ψάξτε πρώτα για εσφαλμένη ευθυγράμμιση/χαλαρότητα.
- Υψηλές συχνότητες, «θόρυβος» — βλάβες ρουλεμάν και οδοντωτών μεταδόσεων.
- Χαμηλές συχνότητες που δεν σχετίζονται με τις στροφές — χαλαρά θεμέλια/στηρίγματα, αεροδυναμική.
- Πολλαπλάσια της συχνότητας δικτύου (π.χ. 6 × 50 Hz = 300 Hz) — ηλεκτρομαγνητικές παρεμβολές από μετατροπέα συχνότητας. Δοκιμή: απενεργοποιήστε τον μετατροπέα κατά τη φθίνουσα περιστροφή — αν η αιχμή εξαφανιστεί, είναι ηλεκτρικό, όχι μηχανικό.
Πρακτικός κανόνας από την τεχνική υποστήριξη: αν μια κορυφή του φάσματος μετατοπίζεται αναλογικά όταν αλλάζετε τις στροφές, είναι αρμονική της περιστροφής. Αν παραμένει στην ίδια θέση, πρόκειται για συντονισμό της κατασκευής ή εξωτερική πηγή.
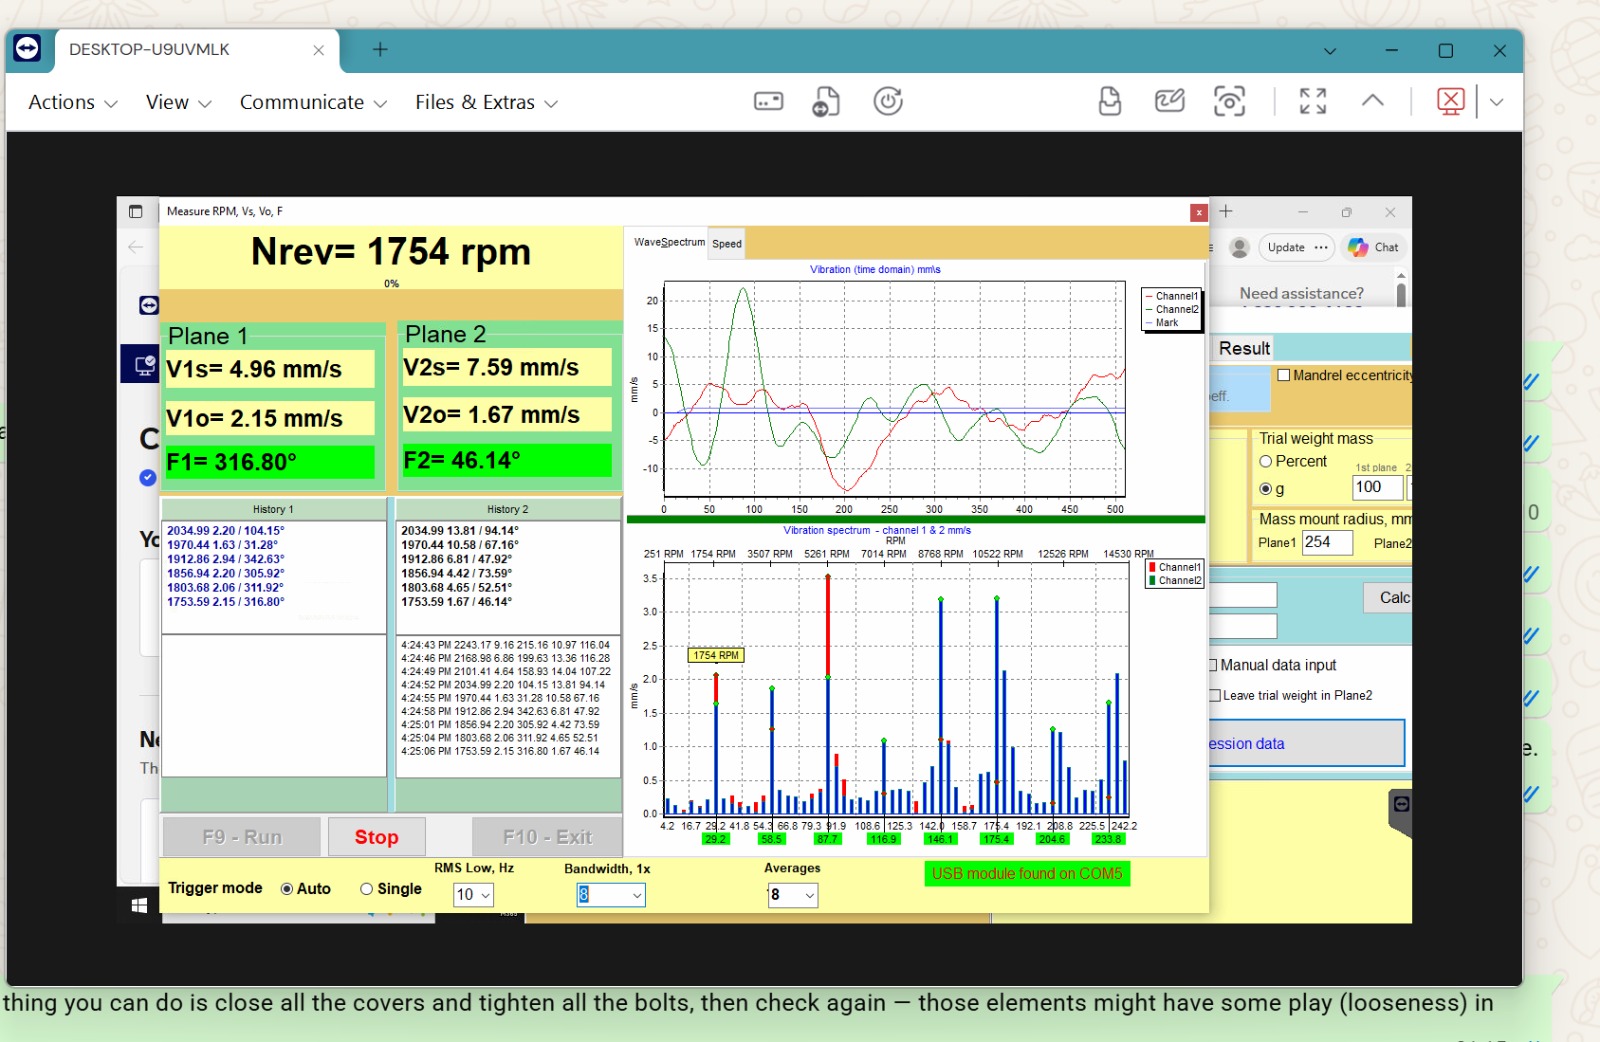
Πώς φαίνεται στην οθόνη:
Φάση — «προς τα πού δείχνει η βαριά περιοχή»
Εκτός από το πλάτος, η συσκευή μετρά τη φάση, δηλαδή τη γωνία μεταξύ του παλμού του ταχυμέτρου (όταν το ανακλαστικό σημάδι περνά μπροστά από το λέιζερ) και του μέγιστου της δόνησης. Η φάση δείχνει ΠΟΥ βρίσκεται η ανισορροπία. Από τη μεταβολή του πλάτους και της φάσης μετά την τοποθέτηση δοκιμαστικού βάρους, η συσκευή υπολογίζει τη μάζα και τη γωνία του διορθωτικού βάρους. Αυτή είναι η μέθοδος των συντελεστών επιρροής.
Πρακτικές συνέπειες:
- το σημάδι ταχόμετρου δεν πρέπει να ξανακολληθεί μεταξύ μετρήσεων — το «μηδέν» φάσης μετατοπίζεται. Ούτε το ίδιο το ταχόμετρο πρέπει να μετακινηθεί ή να στοχεύσει αλλού·
- Οι στροφές (RPM) πρέπει να είναι ίδιες σε όλα τα περάσματα μιας σειράς·
- η φάση πρέπει να είναι σταθερή από μέτρηση σε μέτρηση (διασπορά όχι πάνω από ~10–20°). Αν η φάση αλλάζει — η μέτρηση δεν είναι αξιόπιστη· αναζητήστε μηχανική αιτία ή συντονισμό.
Συντονισμός — ο μεγαλύτερος εχθρός της ζυγοστάθμισης
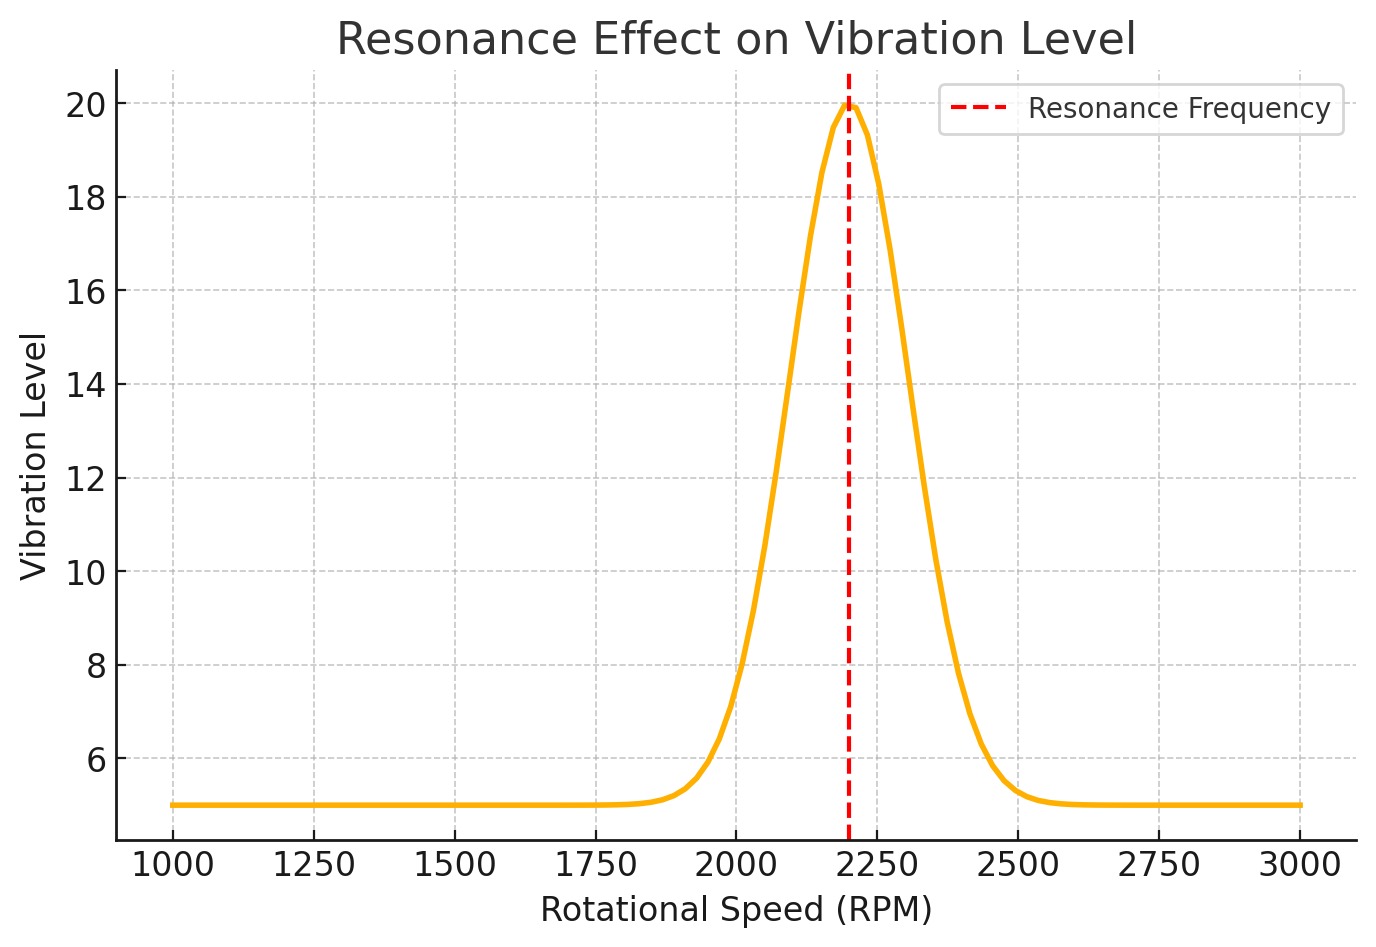
Κάθε κατασκευή (ρότορας + στηρίγματα + πλαίσιο) έχει ιδιοσυχνότητες. Αν η συχνότητα περιστροφής κατά τη λειτουργία συμπέσει με μια ιδιοσυχνότητα, εμφανίζεται συντονισμός: οι δονήσεις αυξάνονται απότομα, η φάση μεταβάλλεται ασταθώς, οι υπολογισμοί της συσκευής παύουν να συγκλίνουν και «η συσκευή ζητά συνεχώς περισσότερο βάρος».
Ενδείξεις συντονισμού:
- μια μικρή αλλαγή στροφών μεταβάλλει τη δόνηση πολλαπλάσια·
- μετά την τοποθέτηση του υπολογισμένου βάρους, η δόνηση αυξάνεται αντί να μειώνεται·
- το πλάτος και η φάση είναι ασταθή υπό αμετάβλητες συνθήκες.
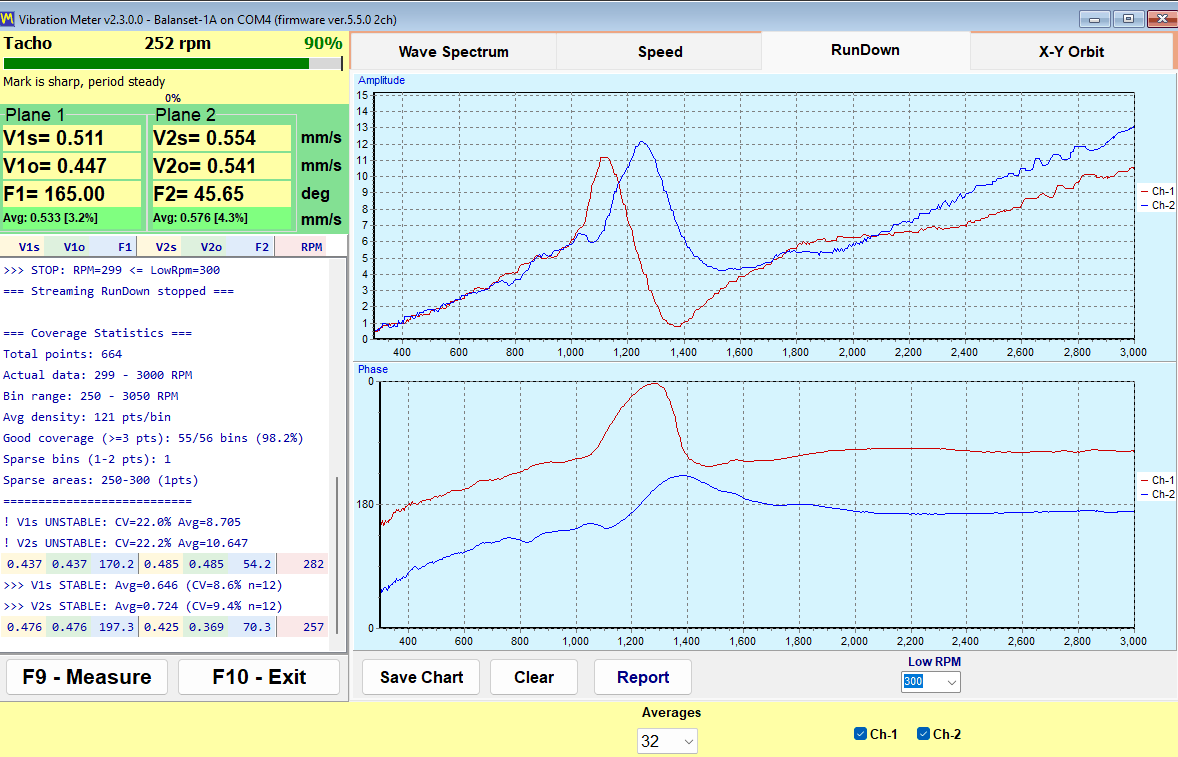
Τι να κάνετε: ζυγοσταθμίστε σε διαφορετικές στροφές — συνήθως κάτω από τον συντονισμό. Η τυπική συνταγή για θρυμματιστές: πρόχειρη ζυγοστάθμιση στις 600–900 rpm, μετά μετάβαση στις στροφές λειτουργίας. Οι πρόσφατες εκδόσεις λογισμικού έχουν Γράφημα RunDown (μείωση στροφών) — φέρτε τον ρότορα σε στροφές, κόψτε τον κινητήρα και καταγράψτε τη φθίνουσα περιστροφή: οι αιχμές αποκαλύπτουν τις συχνότητες συντονισμού, και επιλέγετε στροφές ζυγοστάθμισης ανάμεσά τους.
Πραγματικό παράδειγμα: ο ρότορας ενός πελάτη δεν μπορούσε να ζυγοσταθμιστεί στις 1600 rpm, αλλά ζυγοσταθμίστηκε στις 1000 rpm. Η αιτία ήταν συντονισμός κοντά στις 1600 rpm.
Γραμμικότητα, και γιατί τοποθετείτε τη μισή μάζα
Ο υπολογισμός της συσκευής προϋποθέτει ότι το σύστημα είναι γραμμικό: διπλάσιο βάρος σημαίνει διπλάσια απόκριση. Στα άκαμπτα μηχανήματα με καλή θεμελίωση αυτό ισχύει κατά προσέγγιση. Όμως ένας καταστροφέας πάνω σε ελκυστήρα, ένα μηχάνημα σε ελαστικές στηρίξεις ή μια κατασκευή με διάκενα και ρωγμές συμπεριφέρεται μη γραμμικά: η απόκριση σε ένα βάρος συχνά δεν είναι ανάλογη της μάζας του.
Εξ ου και ο κανόνας που επιβεβαιώνεται στην πράξη: τοποθετήστε το 1/2 (σε κακά μηχανήματα το 1/3) της υπολογισμένης μάζας και κάντε μέτρηση ελέγχου. Η συσκευή θα βελτιώσει τότε το υπόλοιπο. Αυτό είναι πιο γρήγορο από την επανασυγκόλληση ενός τεράστιου βάρους που «ξεπέρασε» τον στόχο.
Στατική και δυναμική ανισορροπία
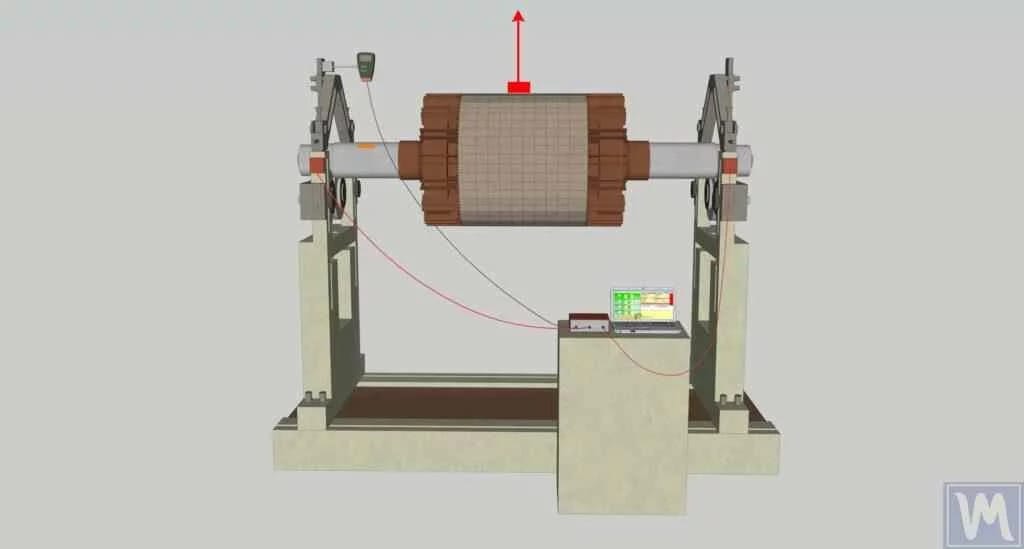
Στατική ανισορροπία: το βαρύ σημείο βρίσκεται στη μία πλευρά του ρότορα. Ένας σταματημένος ρότορας σε ελεύθερα στηρίγματα θα στραφεί μόνος του με τη βαριά πλευρά προς τα κάτω. Διορθώνεται με ένα βάρος σε ένα επίπεδο.
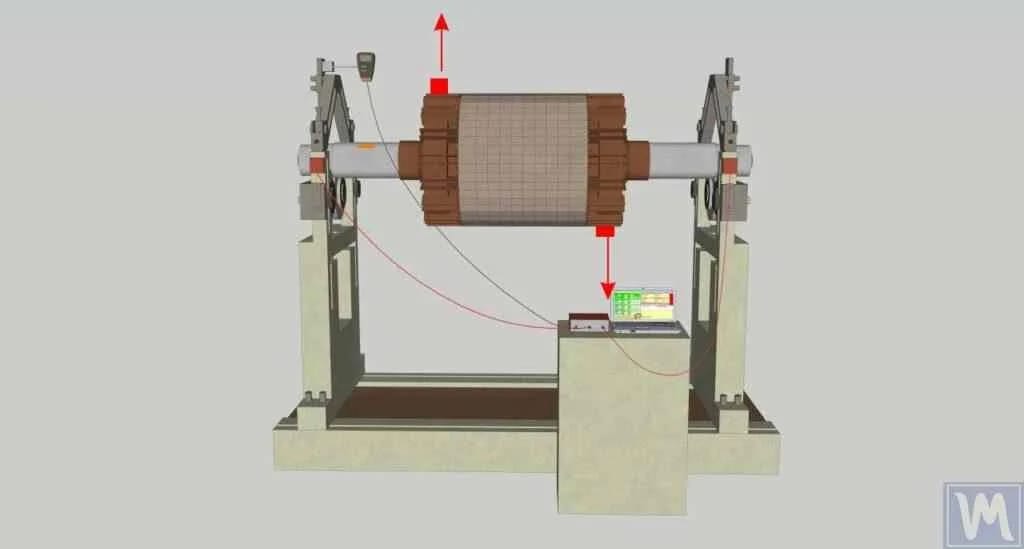
Δυναμική ανισορροπία: τα βαριά σημεία βρίσκονται σε διαφορετικά άκρα και διαφορετικές πλευρές του ρότορα. Ο ρότορας δονείται και ταλαντεύεται καθώς περιστρέφεται. Χρειάζονται βάρη σε δύο επίπεδα. Δεν εντοπίζεται στατικά: όταν ο ρότορας στραφεί κατά 90°, τα δύο βάρη φαίνονται να αλληλοεξισορροπούνται, αλλά κατά την κίνηση κάθε βαρύ σημείο τραβά προς τη δική του κατεύθυνση.
Ένα επίπεδο ή δύο;
- Ένα επίπεδο — στενοί ρότορες (δίσκοι, τροχαλίες, στενές πτερωτές). Εμπειρικός κανόνας ISO 21940-11: αν το πλάτος του ρότορα είναι μικρότερο από το μισό της διαμέτρου του (αναλογία ~1:2· στην πράξη η υποστήριξη συνιστά 1:3) — ένα επίπεδο αρκεί.
- Δύο επίπεδα — μακριοί ρότορες (τύμπανα θρυμματιστών, άξονες, ρότορες θεριζοαλωνιστικών, ανεμιστήρες στις 3000 rpm και άνω). Η ανισορροπία στα δύο άκρα του ρότορα αλληλεπιδρά, γι' αυτό η συσκευή μετρά ταυτόχρονα δύο κανάλια (αισθητήρες X1 και X2) και υπολογίζει και τα δύο βάρη μαζί.
Βαθμίδες ποιότητας ζυγοστάθμισης G (ISO 1940 / ISO 21940-11)
Η υπολειπόμενη ανισορροπία καθορίζεται σε g·mm κατά βαθμίδα G:
| Βαθμός | Τυπική χρήση |
|---|---|
| G16 | γεωργικά μηχανήματα, καρντάν άξονες |
| G6.3 | ανεμιστήρες, τύμπανα, τροχαλίες, γενικοί ρότορες — η πιο συνηθισμένη βαθμίδα |
| G2.5 | τουρμπίνες, ηλεκτρικοί κινητήρες, εργαλειομηχανές |
| G1 – G0.4 | άτρακτοι, ρότορες ακριβείας |
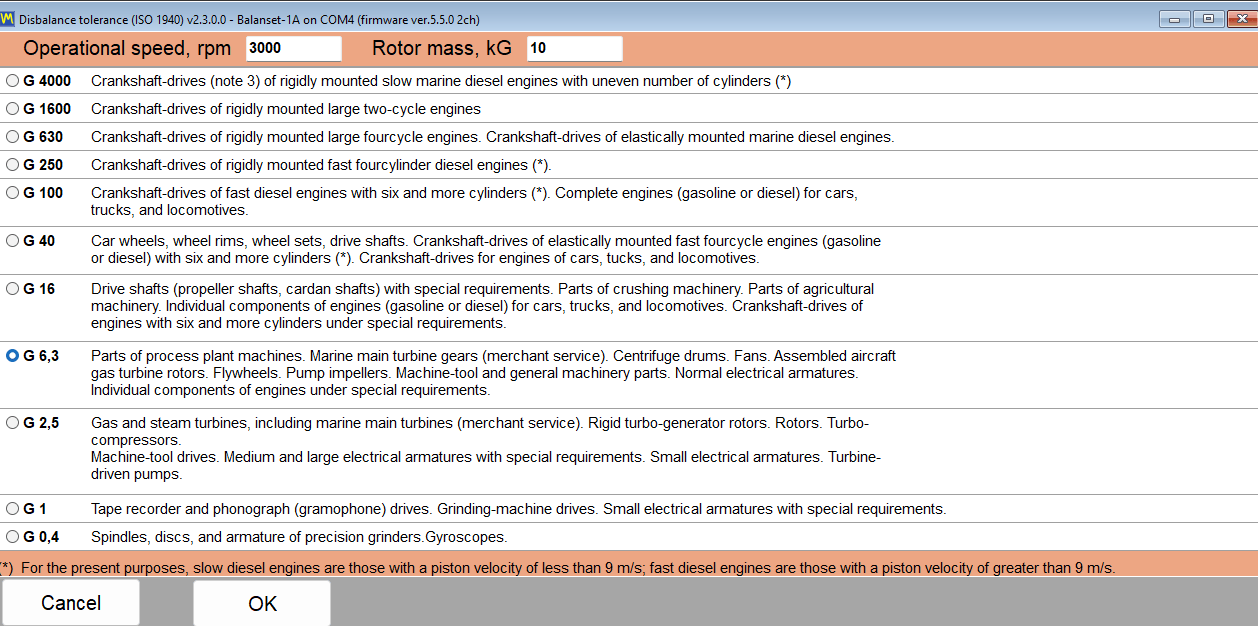
Όσο υψηλότερες οι στροφές και μικρότερος ο ρότορας — τόσο αυστηρότερη η βαθμίδα. Το λογισμικό Balanset διαθέτει υπολογιστή ανοχής: εισάγετε μάζα ρότορα, στροφές και βαθμίδα G — επιστρέφει την επιτρεπόμενη υπολειπόμενη ανισοζυγία σε g·mm ανά επίπεδο. Πραγματικό παράδειγμα: ρότορας 80 kg στις 3000 rpm, G6.3 → ανοχή ≈ 802 g·mm ανά επίπεδο.
Μην συγχέετε τα δύο συστήματα αξιολόγησης:
- mm/s (ταχύτητα δόνησης) — αξιολόγηση του συναρμολογημένου μηχανήματος επί τόπου, σύμφωνα με ISO 10816/20816·
- g·mm (υπολειπόμενη ανισοζυγία) — αξιολόγηση του ίδιου του ρότορα, κατά ISO 1940/21940. Οι μηχανές ζυγοστάθμισης εργάζονται σε g·mm· η επιτόπια ζυγοστάθμιση συνήθως παρακολουθεί mm/s.
Μίνι γλωσσάρι
| Ορος | Με απλά λόγια |
|---|---|
| Ανισορροπία | Μετατόπιση μάζας του ρότορα ως προς τον άξονα περιστροφής του |
| RMS | Το «μέσο» μέγεθος της δόνησης — το πρότυπο αξιολόγησης |
| 1x, 2x, 3x | Συνιστώσες δόνησης στο 1ο, 2ο, 3ο πολλαπλάσιο της συχνότητας περιστροφής |
| FFT / φάσμα | Ανάλυση της δόνησης ανά συχνότητα — «ποια πηγή προκαλεί τη δόνηση» |
| Φάση | Η γωνία που εντοπίζει την ανισορροπία |
| Βάρος δοκιμής | Μια γνωστή μάζα τοποθετείται ώστε η συσκευή να «μάθει» την απόκριση του μηχανήματος |
| Συντελεστές επιρροής | Η μέθοδος υπολογισμού: πώς άλλαξε η δόνηση για γνωστό βάρος → πόσο να τοποθετήσετε και πού |
| Συντονισμός | στροφές που συμπίπτουν με ιδιοσυχνότητα· η δόνηση εκτινάσσεται |
| RunDown (φθίνουσα περιστροφή) | Καταγραφή δόνησης καθώς ο ρότορας μειώνει ελεύθερα στροφές — ο τρόπος εύρεσης συντονισμών |
| g·mm | Μονάδα ανισορροπίας: μάζα × ακτίνα τοποθέτησής της |