← Balanset-1A Tudásbázis — minden fejezet
Ez a fejezet a minimális elmélet, amely ahhoz kell, hogy tudatosan dolgozz a Balanset-1A-val, ne csak gombokat nyomogass.
Mi a rezgés, és miért rázkódik a gép
Egy forgó rotor (mulcsozódob, ventilátor-járókerék vagy tengely) tömegközéppontja ideális esetben pontosan a forgástengelyen helyezkedik el. A valóságban mindig van egy kis tömegközéppont-eltolódás, vagyis kiegyensúlyozatlanság. Forgás közben a „nehéz pont” minden fordulatnál oldalra húzza a rotort. Az így keletkező centrifugális erő a forgási frekvencián rezegteti a gépet.
Fontos: a kiegyensúlyozatlanság csak egy a rezgés okai közül. Egy gép a következők miatt is rezeghet:
- csapágyjáték és kopás,
- tengelyeltolódás (tengelykapcsolók, szíjak),
- repedések és laza rögzítők (csavarok, váz),
- egy elhajlott tengely,
- szerkezeti rezonancia,
- aerodinamikai és elektromágneses erők (ventilátorok, frekvenciaváltós hajtások).
A kiegyensúlyozás csak a kiegyensúlyozatlanságot szünteti meg. Mindent mást javítani kell, nem kiegyensúlyozni. Innen az aranyszabály: a készülék nem tud egy hibás gépet kiegyensúlyozással megjavítani.
Miben mérik a rezgést
A Balanset-1A rezgéssebességet mér: annak RMS-értékét mm/s-ban. Ez a gépállapot értékelésének szokásos mérőszáma az üzemi frekvenciatartományban.
Egy durva gyorsértékelési skála (az ISO 10816/20816 alapján, részletek: 6. fejezet):
| Rezgési sebesség (RMS) | Értékelés |
|---|---|
| akár 1,4 mm/s | kiváló |
| 1,4 – 2,8 mm/s | jó |
| 2,8 – 4,5 mm/s | elfogadható |
| 4,5 mm/s felett | rossz — intézkedés szükséges |
Mezőgazdasági gépeknél (mulcsozók, fűnyírók) a határértékek enyhébbek: 4.8 mm/s-ig rendben van, rugalmas felfüggesztésen 7.1 mm/s-ig, és a munkakörülményeket figyelembe véve “8 mm/s alatt már jó”.
Frekvencia, fordulatszám és felharmonikusok
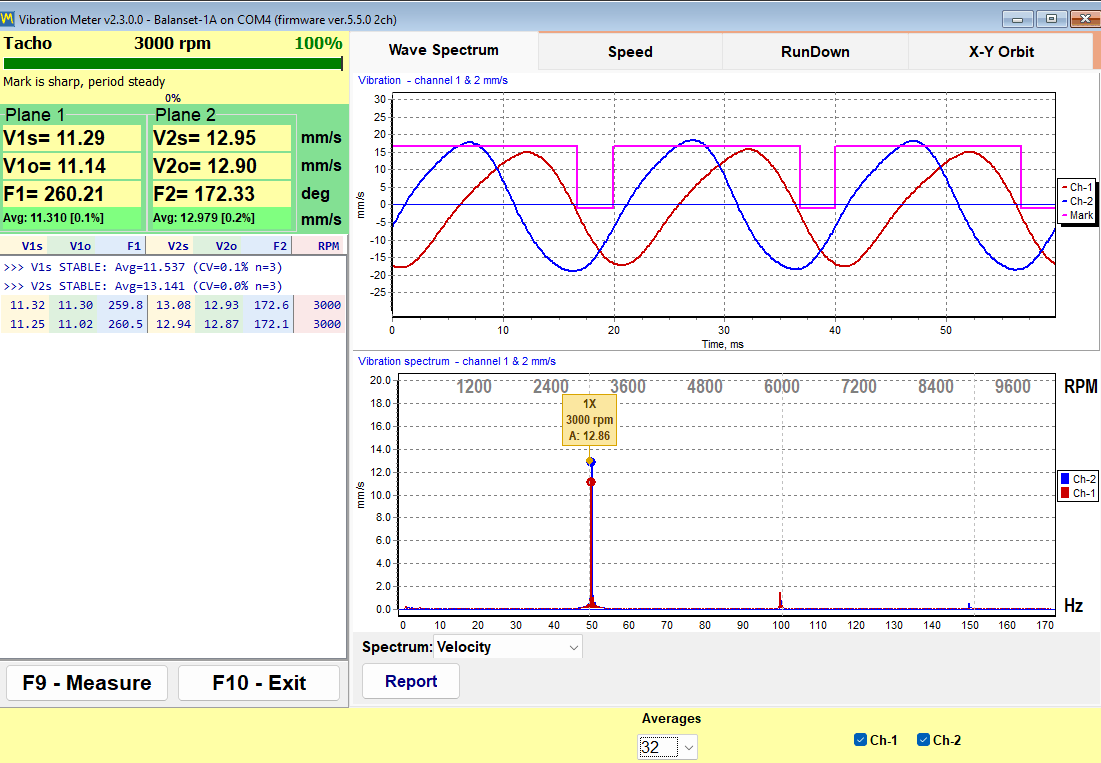
Tegyük fel, hogy a rotor 3000 ford./perc sebességgel forog. Ez másodpercenként 50 fordulatot jelent = 50 Hz. A rezgést frekvenciakomponensekre bontjuk; ezek alkotják a spektrumot (FFT). A spektrum megmutatja, „mi okozza a rezgést”:
- 1x (forgási frekvencia): a kiegyensúlyozatlanság klasszikus jele. Ezt a komponenst csökkenti a kiegyensúlyozás.
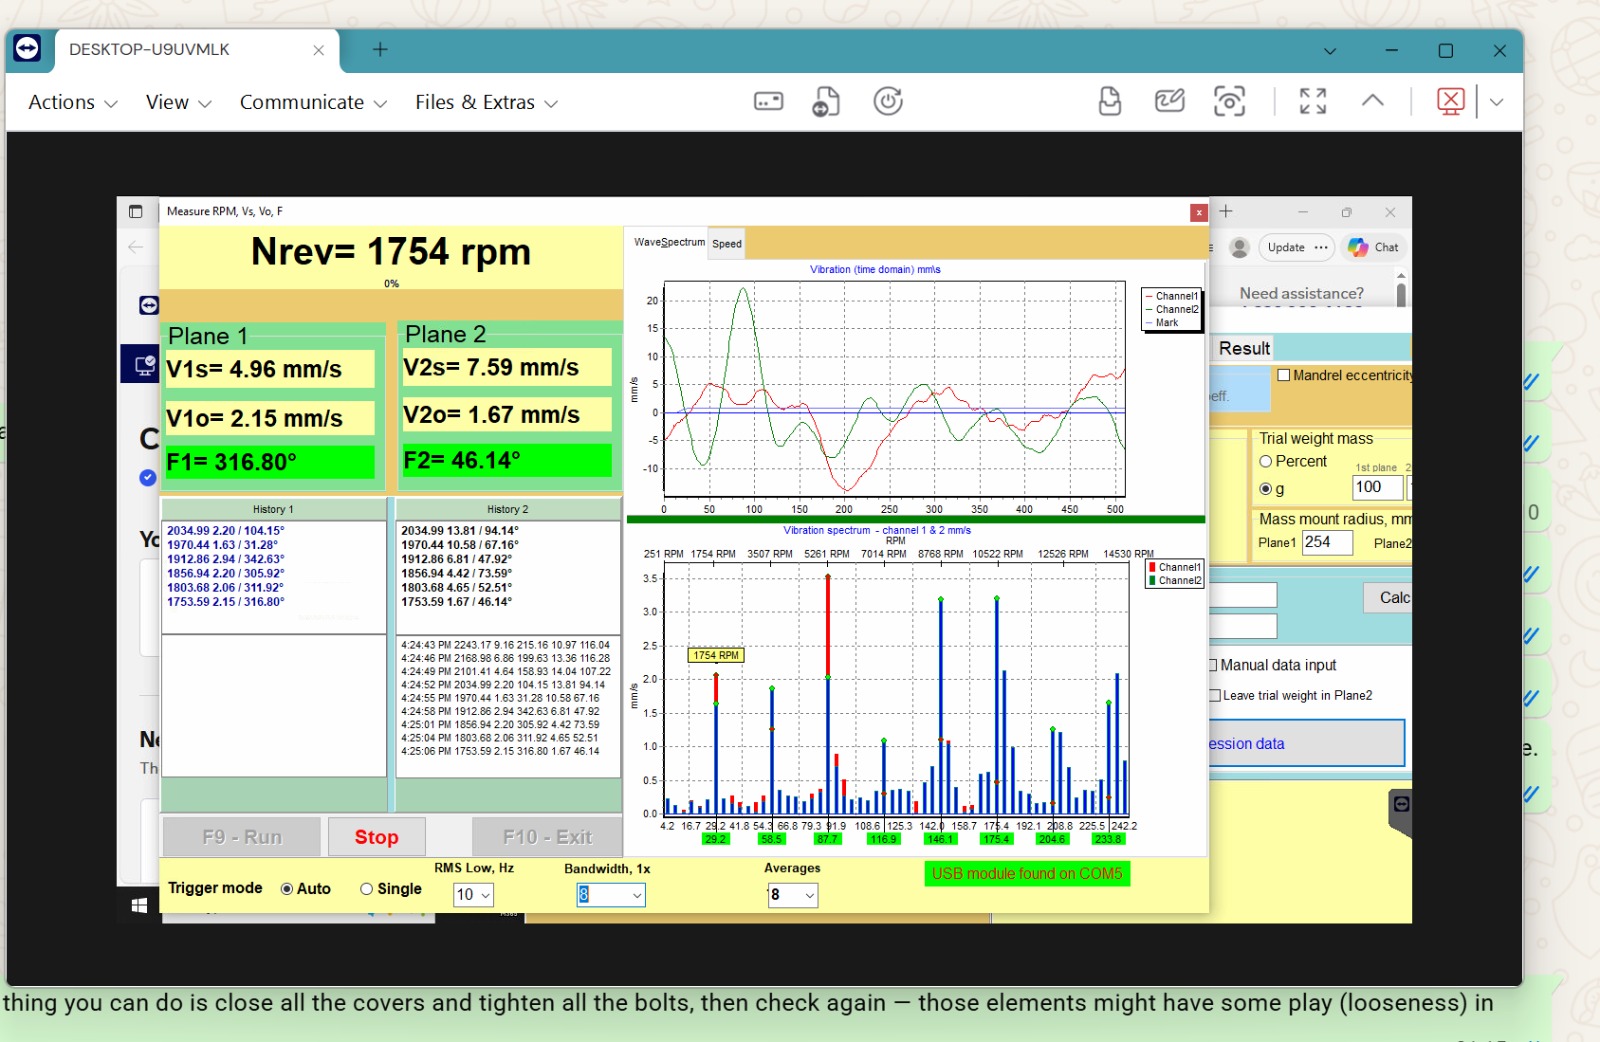
- 2x, 3x (második, harmadik felharmonikus) — gyakrabban tengelyeltérés, laza rögzítőelemek, elhajlott tengely. Ha a 2x magasabb, mint az 1x — még korai a kiegyensúlyozás; előbb tengelyeltolódást/kilazulást keress.
- Magas frekvenciák, „zaj” — csapágy- és fogaskerék-hibák.
- A fordulatszámmal nem összefüggő alacsony frekvenciák — laza alapozás/rögzítés, aerodinamika.
- A hálózati frekvencia többszörösei (pl. 6 × 50 Hz = 300 Hz) — elektromágneses zavar a frekvenciaváltóból. Teszt: kapcsold ki a frekvenciaváltót kifutás közben — ha a csúcs eltűnik, elektromos eredetű, nem mechanikai.
Gyakorlati szabály a műszaki támogatástól: ha a spektrum egyik csúcsa arányosan eltolódik a fordulatszám változtatásakor, akkor a forgás harmonikusa. Ha helyben marad, szerkezeti rezonancia vagy külső forrás okozza.
Így néz ki a képernyőn:
Fázis — „merre mutat a nehéz pont”
Az amplitúdó mellett a készülék fázist is mér: a fordulatszámmérő impulzusa (amikor a fényvisszaverő jel elhalad a lézer előtt) és a rezgés maximuma közötti szöget. A fázis megmutatja, HOL van a kiegyensúlyozatlanság. A próbasúly felszerelése utáni amplitúdó- és fázisváltozásból a készülék kiszámítja a korrekciós súly tömegét és szögét. Ez a hatásegyütthatók módszere.
Gyakorlati következmények:
- a tachométer-jelölést nem szabad újraragasztani a futtatások között — a fázis “nullpontja” eltolódik. Magát a tachométert sem szabad elmozdítani vagy újracélozni;
- a fordulatszámnak azonosnak kell lennie egy sorozat minden futtatásában;
- a fázisnak stabilnak kell lennie futtatásról futtatásra (szórás legfeljebb ~10–20°). Ha a fázis vándorol — a mérés nem megbízható; keress mechanikai okot vagy rezonanciát.
Rezonancia — a kiegyensúlyozás legnagyobb ellensége
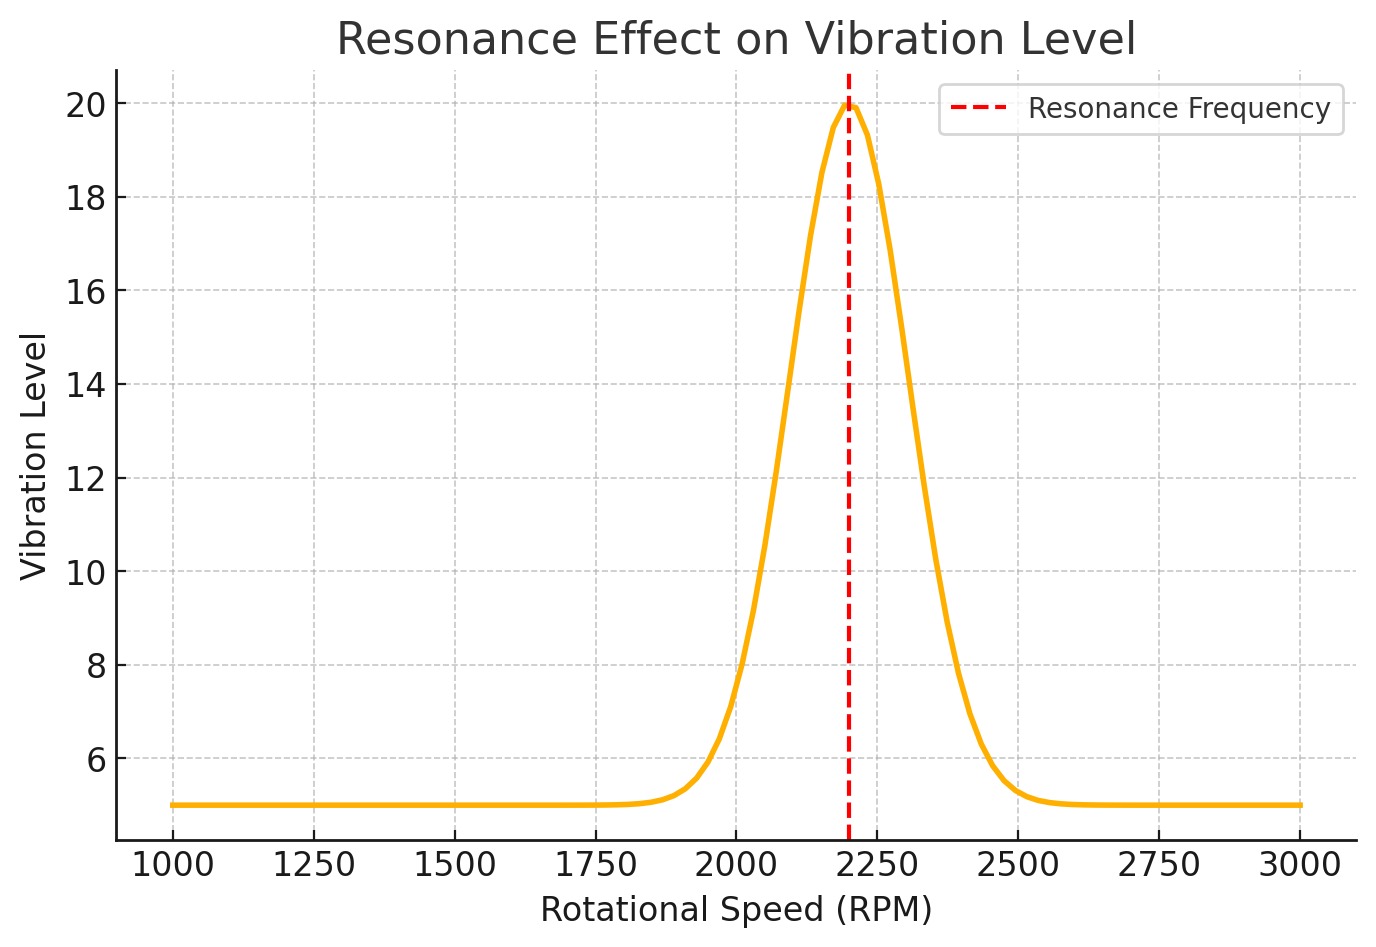
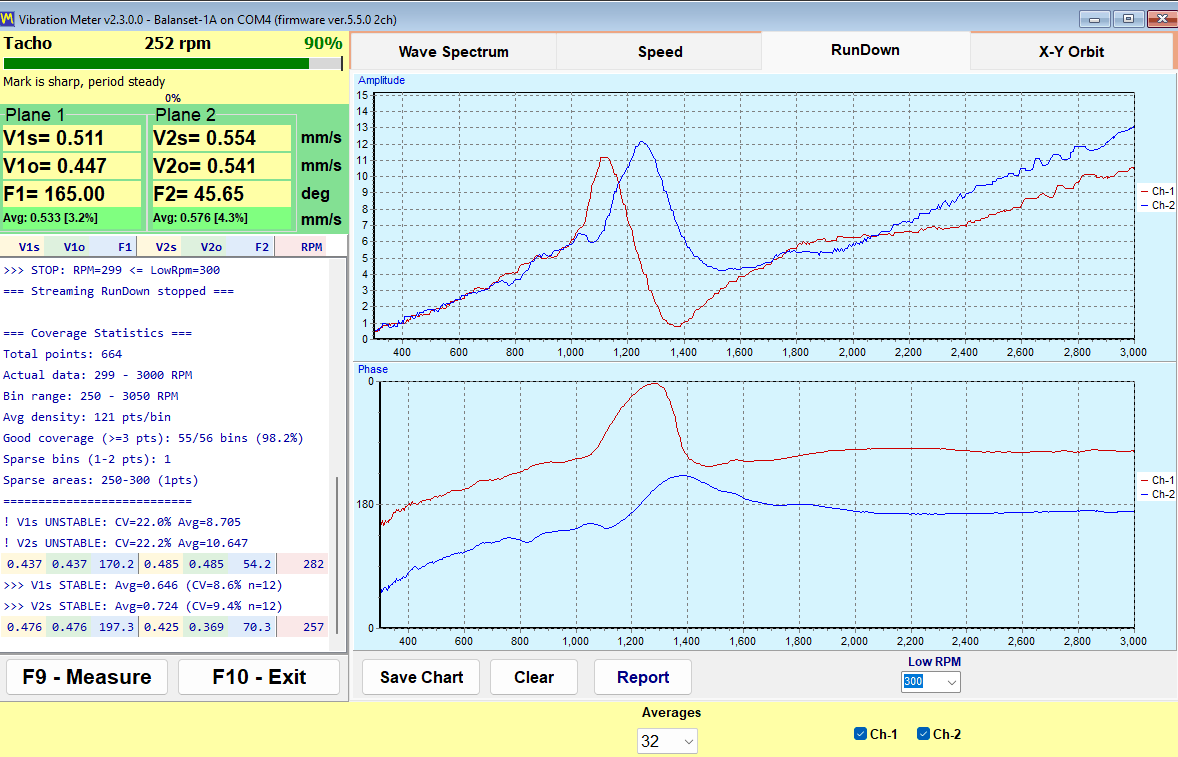
Minden szerkezetnek (rotor + támaszok + váz) vannak sajátfrekvenciái. Ha az üzemi forgási frekvencia egybeesik valamelyik sajátfrekvenciával, rezonancia lép fel: a rezgés hirtelen megnő, a fázis ugrál, a készülék számításai nem konvergálnak, és „a készülék folyton több súlyt kér”.
A rezonancia jelei:
- egy kis fordulatszám-változás többszörösére változtatja a rezgést;
- a számított súly felszerelése után a rezgés csökkenés helyett nő;
- az amplitúdó és a fázis instabil változatlan körülmények mellett is.
Teendő: más fordulatszámon egyensúlyozzon, általában a rezonancia alatt. Mulcsozóknál a szokásos eljárás: durva kiegyensúlyozás 600–900 ford/percnél, majd áttérés az üzemi fordulatszámra. Az újabb szoftververziókban van RunDown (kifutási) diagram: pörgesse fel a rotort, kapcsolja le a hajtást, és rögzítse a kifutást. A csúcsok megmutatják a rezonanciafrekvenciákat; a kiegyensúlyozási fordulatszámot ezek között válassza meg.
Valós példa: egy ügyfél rotorját 1600 ford./percnél nem lehetett kiegyensúlyozni, de 1000 ford./percnél sikerült. Az ok az 1600 ford./perc közelében fellépő rezonancia volt.
A linearitás, és hogy miért a tömeg felét szereled fel
A készülék számítása feltételezi, hogy a rendszer lineáris: kétszeres súlyhoz kétszeres válasz tartozik. Merev, jó alapozású gépeknél ez közelítőleg igaz. Egy traktorra szerelt mulcsozó, rugalmas alátámasztású gép, illetve hézagokkal vagy repedésekkel rendelkező szerkezet azonban nemlineárisan viselkedik: a súly által kiváltott válasz gyakran nem arányos a súly tömegével.
Innen a gyakorlatban bevált szabály: szereld fel a számított tömeg felét (rossz állapotú gépeken 1/3-át) és végezz ellenőrző futást. Az eszköz ezután finomítja a maradékot. Ez gyorsabb, mint újrahegeszteni egy nagy súlyt, ami “túllőtt” a célon.
Statikus és dinamikus kiegyensúlyozatlanság
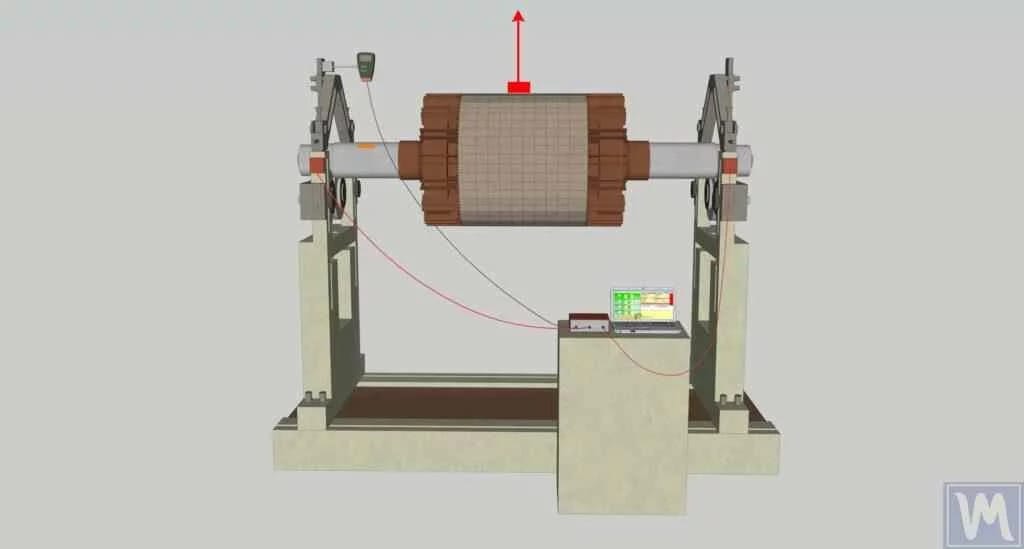
Statikus — a nehéz pont a rotor egyik oldalán van. Egy leállított rotor szabad alátámasztáson magától a nehéz oldalával lefelé fordul. Egyetlen súllyal, egy síkban korrigálható.
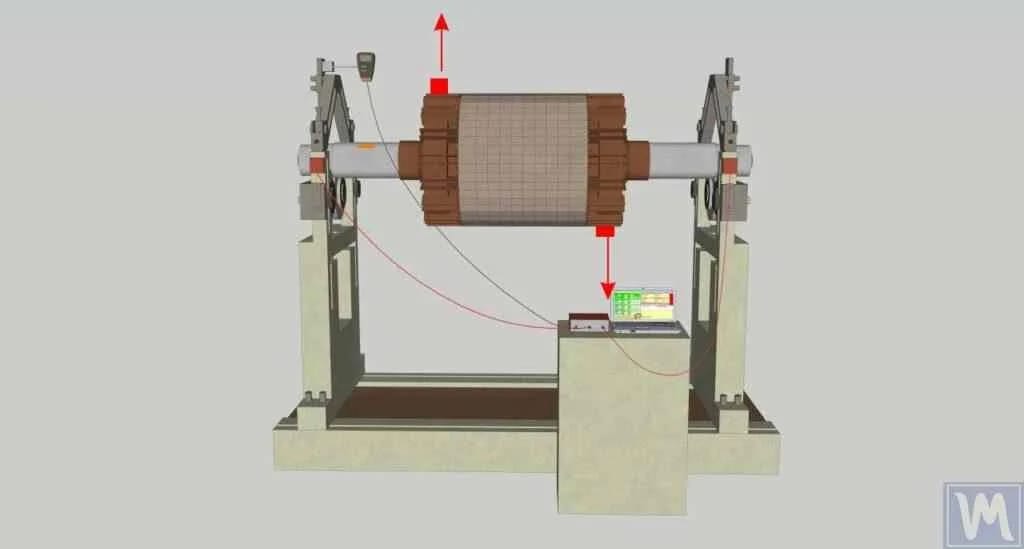
Dinamikus — nehéz pontok a rotor különböző végein és különböző oldalain. A rotor nemcsak rezeg, hanem forgás közben “billeg” is. Két síkban van szükség súlyokra. Statikusan nem mutatható ki: a rotort 90°-kal elforgatva a két súly látszólag kiegyenlíti egymást, de mozgás közben mindegyik nehéz pont a maga irányába húz.
Egy sík vagy kettő?
- Egy sík — keskeny rotorok (tárcsák, szíjtárcsák, keskeny járókerekek). Az ISO 21940-11 ökölszabálya: ha a rotor szélessége kisebb, mint az átmérőjének fele (arány ~1:2; a gyakorlatban a támogatás 1:3-at javasol) — egy sík is elegendő.
- Két sík — hosszú rotorok (mulcsozódobok, tengelyek, kombájnrotorok, 3000 ford/perc feletti ventilátorok). A rotor két végén lévő kiegyensúlyozatlanság kölcsönösen hat egymásra, ezért a készülék egyidejűleg két csatornát mér (X1 és X2 érzékelők), és egyszerre számítja ki mindkét súlyt.
G kiegyensúlyozási minőségi osztályok (ISO 1940 / ISO 21940-11)
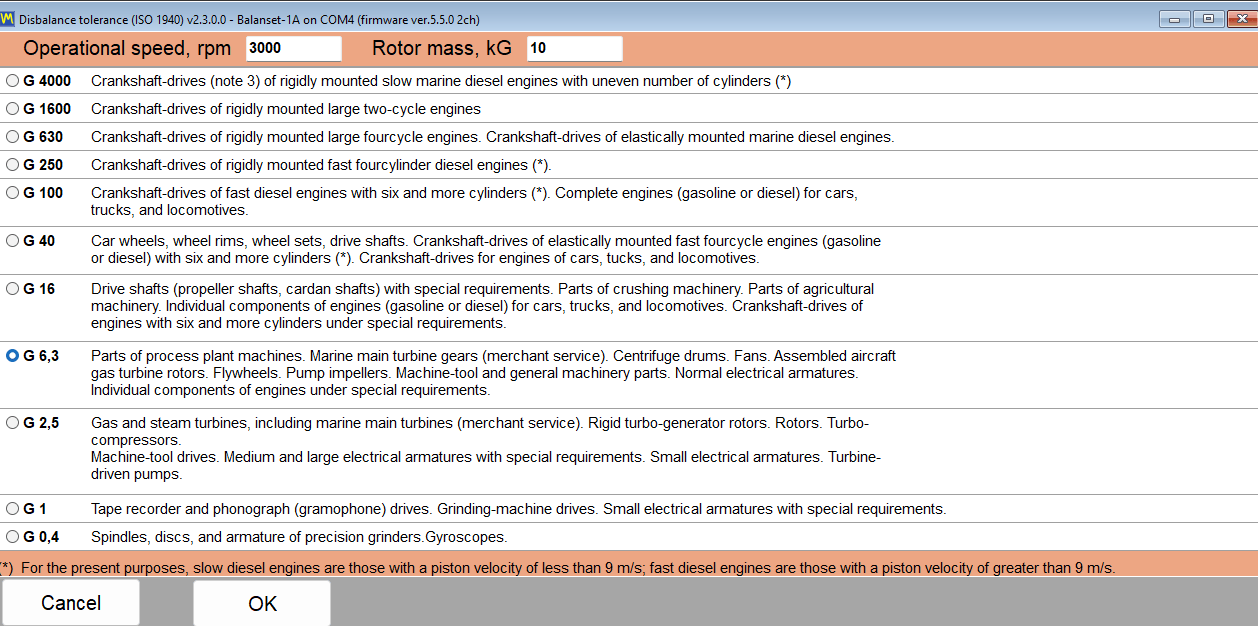
A maradék kiegyensúlyozatlanságot a következőben adják meg: g·mm G osztályok szerint:
| Fokozat | Tipikus használat |
|---|---|
| G16 | mezőgazdasági gépek, kardántengelyek |
| G6.3 | ventilátorok, dobok, szíjtárcsák, általános rotorok — a leggyakoribb osztály |
| G2.5 | turbinák, villanymotorok, szerszámgépek |
| G1 – G0.4 | orsók, precíziós rotorok |
Minél nagyobb a fordulatszám és minél kisebb a rotor, annál szigorúbb az osztály. A Balanset szoftverben van egy tűréskalkulátor: add meg a rotor tömegét, a fordulatszámot és a G osztályt — megadja a megengedett maradék kiegyensúlyozatlanságot g·mm-ben síkonként. Valós példa: egy 80 kg-os rotor 3000 ford/perc-en, G6.3 → tűrés ≈ 802 g·mm síkonként.
Ne keverd össze a két értékelési rendszert:
- mm/s (rezgési sebesség) — az összeszerelt gép helyszíni értékelése az ISO 10816/20816 szerint;
- g·mm (maradék kiegyensúlyozatlanság) — magának a rotornak az értékelése, az ISO 1940/21940 szerint. A kiegyensúlyozó gépek g·mm-ben dolgoznak; a helyszíni kiegyensúlyozás általában mm/s-ot figyel.
Mini szószedet
| Kifejezés | Egyszerű szavakkal |
|---|---|
| Kiegyensúlyozatlanság | A rotor tömegének eltolódása a forgástengelyéhez képest |
| RMS | Az „átlagos” rezgésnagyság — az értékelés alapja |
| 1x, 2x, 3x | Rezgéskomponensek a forgási frekvencia 1., 2., 3. többszörösénél |
| FFT / spektrum | A rezgés frekvenciákra bontva — „mi okozza a rezgést” |
| Fázis | A szög, amely meghatározza a kiegyensúlyozatlanság helyét |
| Próbasúly | Egy ismert tömeg felszerelve, hogy az eszköz “megismerhesse” a gép válaszát |
| Befolyásolási együtthatók | A számítási módszer: hogyan változott a rezgés egy ismert súlynál → mennyit kell felszerelni és hova |
| Rezonancia | a fordulatszám egybeesik egy saját frekvenciával; a rezgés hirtelen megnő |
| RunDown (kifutás) | A rezgés rögzítése, miközben a rotor szabadon lefut — így találhatók meg a rezonanciák |
| g·mm | A kiegyensúlyozatlanság mértékegysége: tömeg × elhelyezkedésének sugara |