← Balanset-1A kunskapsbas — alla kapitel
Detta kapitel är den minsta teori du behöver för att arbeta med Balanset-1A medvetet, i stället för att bara trycka på knappar.
Vad vibration är och varför maskinen skakar
Varje roterande rotor (en mulchertrumma, ett fläkthjul, en axel) har idealiskt sitt masscentrum exakt på rotationsaxeln. I verkligheten finns alltid en liten massförskjutning — obalans. När rotorn snurrar drar den ”tunga punkten” den åt sidan vid varje varv. Det skapar en centrifugalkraft som får maskinen att skaka vid rotationsfrekvensen.
Viktigt: obalans är bara en av orsakerna till vibration. En maskin skakar också på grund av:
- spel och slitage i lager,
- axelfellinjering (kopplingar, remmar),
- sprickor och lösa fästelement (bultar, ram),
- en böjd axel,
- strukturell resonans,
- aerodynamiska och elektromagnetiska krafter (fläktar, frekvensomriktare).
Balansering avlägsnar endast obalansen. Allt annat måste repareras, inte balanseras. Därav den gyllene regeln: enheten kan inte ”balansera bort” en trasig maskin.
Vad vibration mäts i
Balanset-1A mäter vibrationshastighet — RMS-värdet i mm/s. Detta är standardstorheten för att bedöma maskintillstånd inom arbetsfrekvensområdet.
En grov snabbedömningsskala (baserad på ISO 10816/20816, detaljer i kapitel 06):
| Vibrationshastighet (RMS) | Bedömning |
|---|---|
| upp till 1,4 mm/s | utmärkt |
| 1,4–2,8 mm/s | bra |
| 2,8 – 4,5 mm/s | acceptabelt |
| över 4,5 mm/s | dåligt — åtgärd krävs |
För jordbruksmaskiner (flismaskiner, slåtterkross) är gränserna mjukare: upp till 4,8 mm/s är helt okej, upp till 7,1 mm/s på mjuka stöd, och med hänsyn till arbetsförhållandena är “under 8 mm/s redan bra”.
Frekvens, varvtal och övertoner
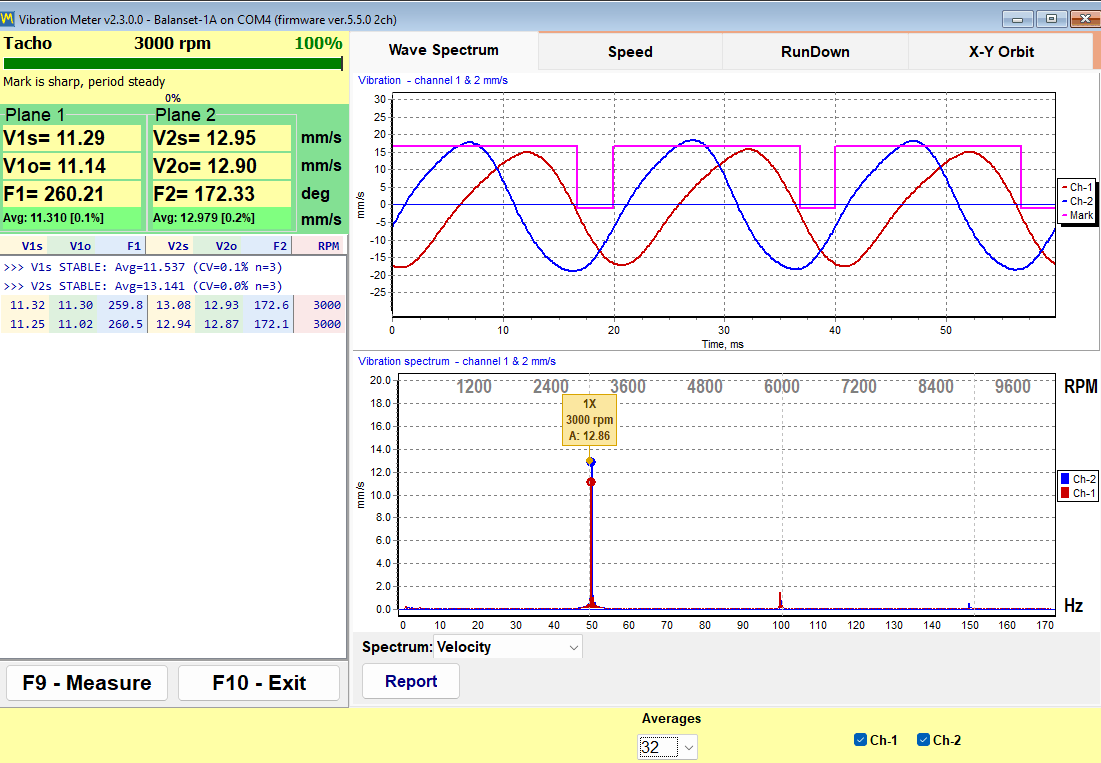
Säg att en rotor snurrar med 3000 rpm. Det är 50 varv per sekund = 50 Hz. Vibrationen bryts ner i frekvenskomponenter — ett spektrum (FFT). Spektrumet visar ”vad som orsakar skakningarna”:
- 1x (rotationsfrekvens) — det klassiska tecknet på obalans. Detta är den komponent som balansering minskar.
- 2x, 3x (andra, tredje övertonen) — oftare axeluppriktningsfel, lösa infästningar, en böjd axel. Om 2x är högre än 1x — är det för tidigt att balansera; leta efter fellinjering/glapp först.
- Höga frekvenser, ”brus” — lager- och kuggingreppsdefekter.
- Låga frekvenser som inte är relaterade till varvtalet — löst fundament/infästningar, aerodynamik.
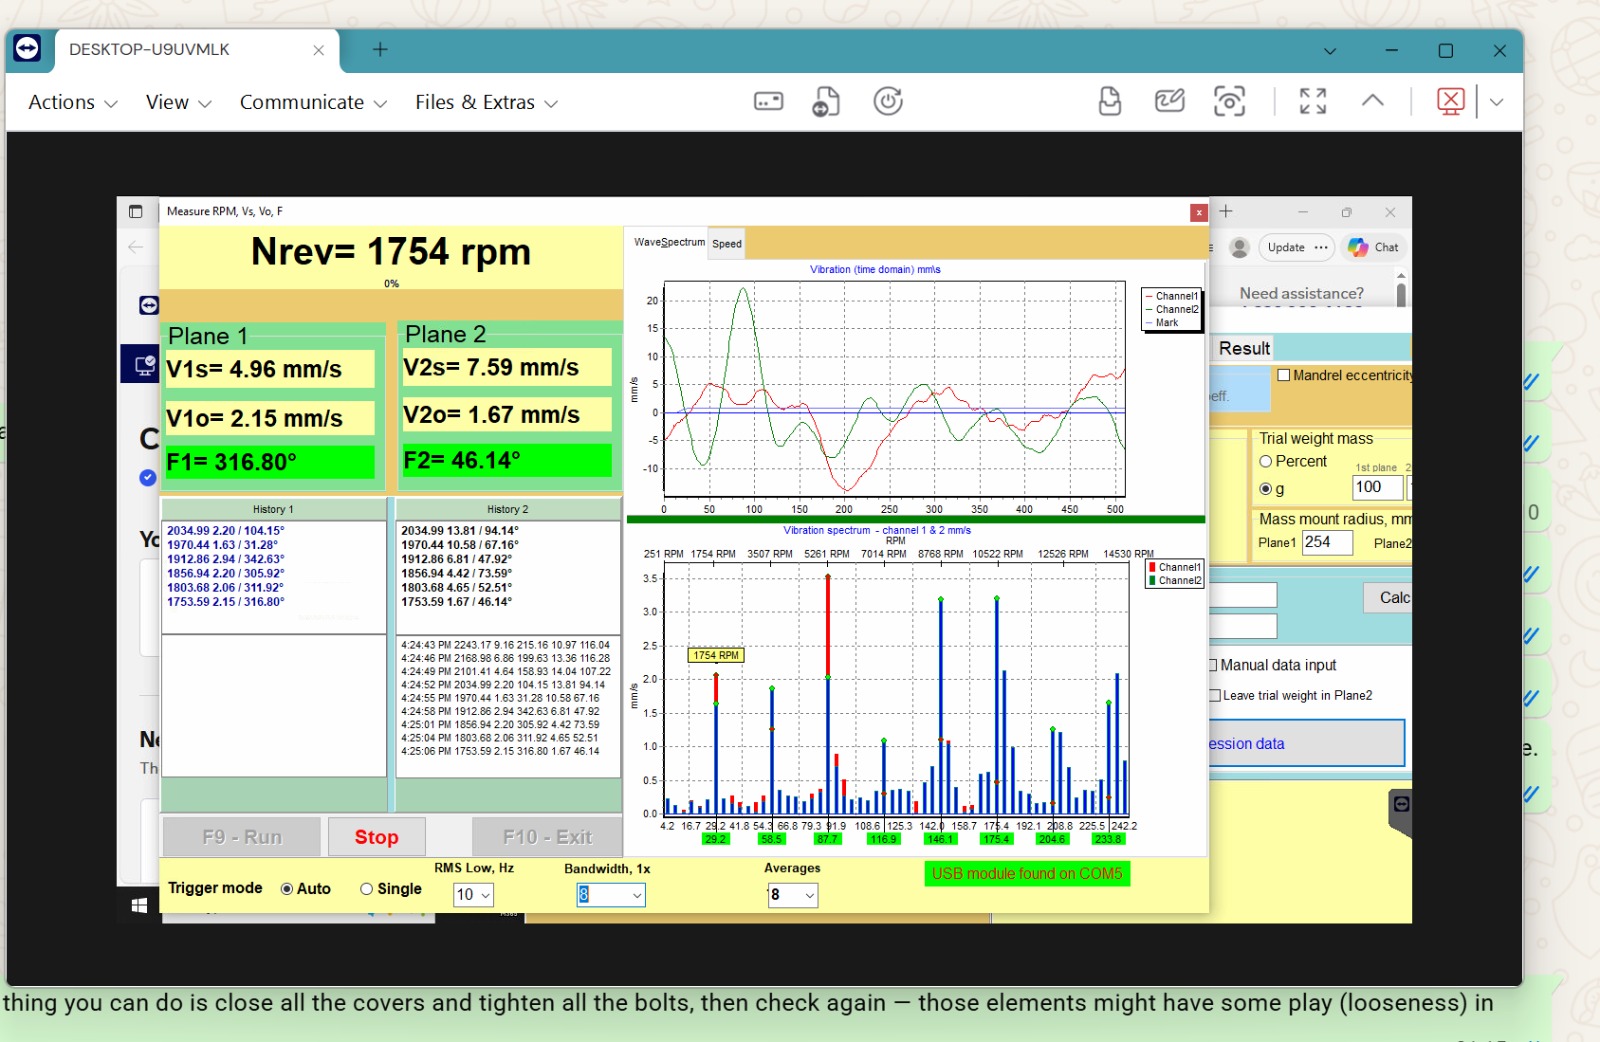
- Multiplar av nätfrekvensen (t.ex. 6 × 50 Hz = 300 Hz) — elektromagnetiska störningar från en frekvensomriktare. Test: stäng av frekvensomriktaren under utrullningen — om toppen försvinner är det elektriskt, inte mekaniskt.
En praktisk regel från teknisk support: om en spektrumtopp förskjuts proportionellt när du ändrar varvtalet — är det en rotationsharmonisk; om den ligger kvar — är det en strukturell resonans eller en extern källa.
Så här ser det ut på skärmen:
Fas — ”vart den tunga punkten pekar”
Förutom amplitud mäter enheten fas — vinkeln mellan varvtalspulsen (den reflekterande markeringen som passerar lasern) och vibrationsmaximumet. Fasen anger VAR obalansen sitter. Utifrån förändringen i amplitud och fas efter att en provvikt monterats beräknar enheten korrigeringsviktens massa och vinkel — influenskoefficientmetoden.
Praktiska konsekvenser:
- takomarkeringen får inte flyttas mellan körningarna — fasens “nollpunkt” förskjuts då. Även själva takometern får inte flyttas eller riktas om;
- varvtalet måste vara detsamma i alla körningar i en serie;
- fasen måste vara stabil från körning till körning (spridning högst ~10–20°). Om fasen vandrar går det inte att lita på mätningen; leta efter en mekanisk orsak eller resonans.
Resonans — balanseringens värsta fiende
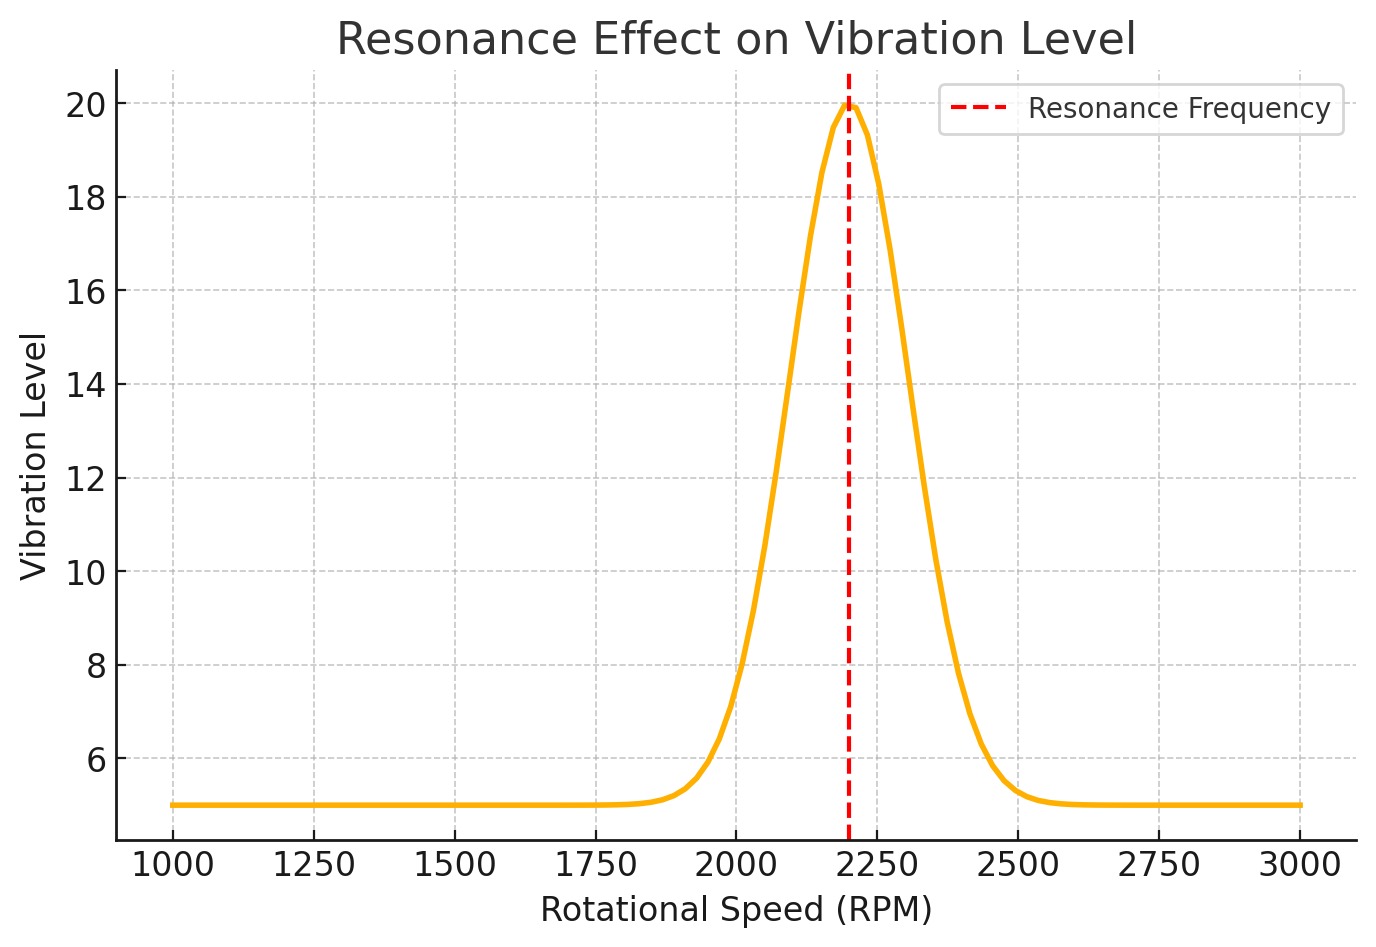
Varje konstruktion (rotor + upplag + ram) har egenfrekvenser. Om driftvarvtalet sammanfaller med en egenfrekvens, uppstår resonans: vibrationen skjuter i höjden, fasen hoppar runt, enhetens beräkningar slutar konvergera, och “enheten fortsätter be om mer vikt”.
Tecken på resonans:
- en liten varvtalsändring förändrar vibrationen flera gånger om;
- efter montering av den beräknade vikten ökar vibrationen istället för att minska;
- amplitud och fas är instabila under oförändrade förhållanden.
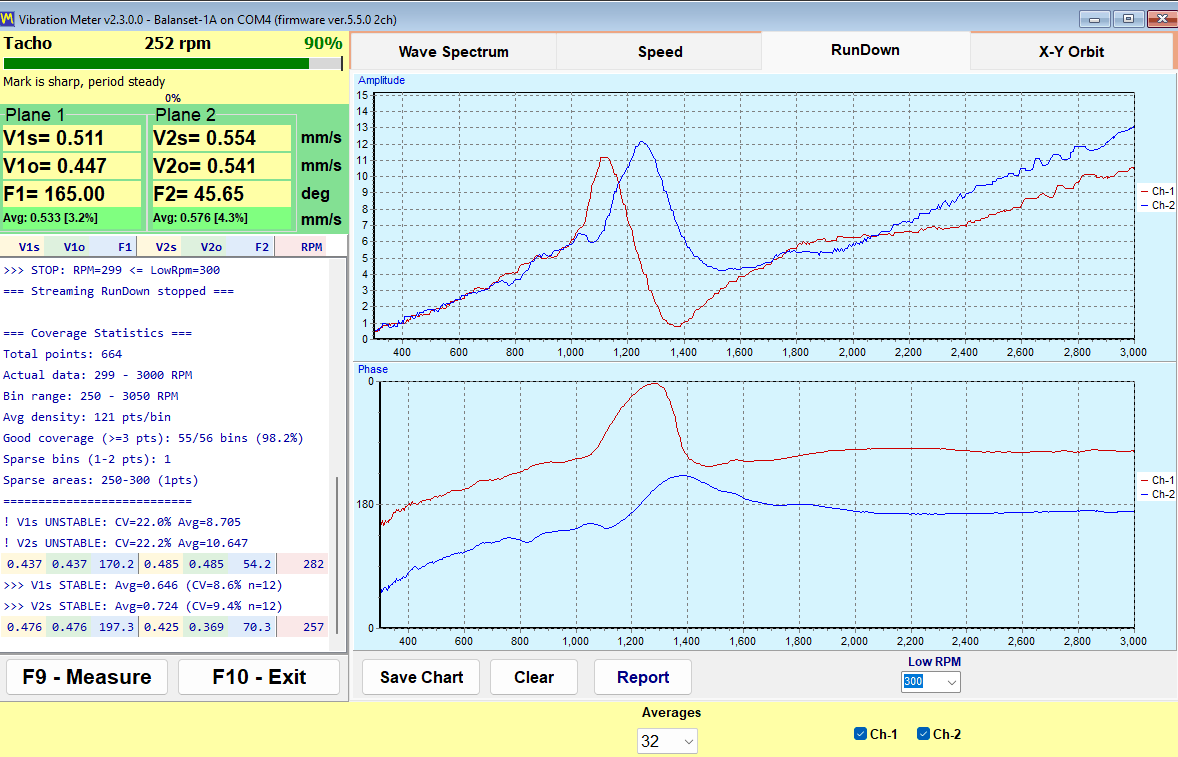
Vad man ska göra: balansera vid ett annat varvtal — vanligtvis under resonansen. Det typiska receptet för mulcher: grovbalansering vid 600–900 rpm, flytta sedan till arbetsvarvtal. Nyare mjukvaruversioner har ett RunDown-diagram (utrullning) — varva upp rotorn, koppla bort drivningen och registrera utrullningen: topparna avslöjar resonansfrekvenserna, och man väljer balanseringsvarvtal mellan dem.
Verkligt exempel: en kunds rotor gick inte att balansera vid 1600 rpm men gick bra att balansera vid 1000 rpm. Orsaken var en resonans nära 1600 rpm.
Linjäritet, och varför man monterar halva massan
Enhetens beräkning förutsätter att systemet är linjärt: dubbla vikten — dubbel respons. På styva maskiner med ett bra fundament stämmer detta ganska väl. Men en mulcher på en traktor, en maskin på mjuka stöd, eller en konstruktion med glapp och sprickor beter sig olinjärt: responsen på en vikt är ofta inte proportionell.
Därav den praxisbeprövade regeln: montera 1/2 (på dåliga maskiner 1/3) av den beräknade massan och gör en kontrollkörning. Enheten förfinar sedan resten. Det går snabbare än att svetsa om en stor vikt som “sköt över” målet.
Statisk och dynamisk obalans
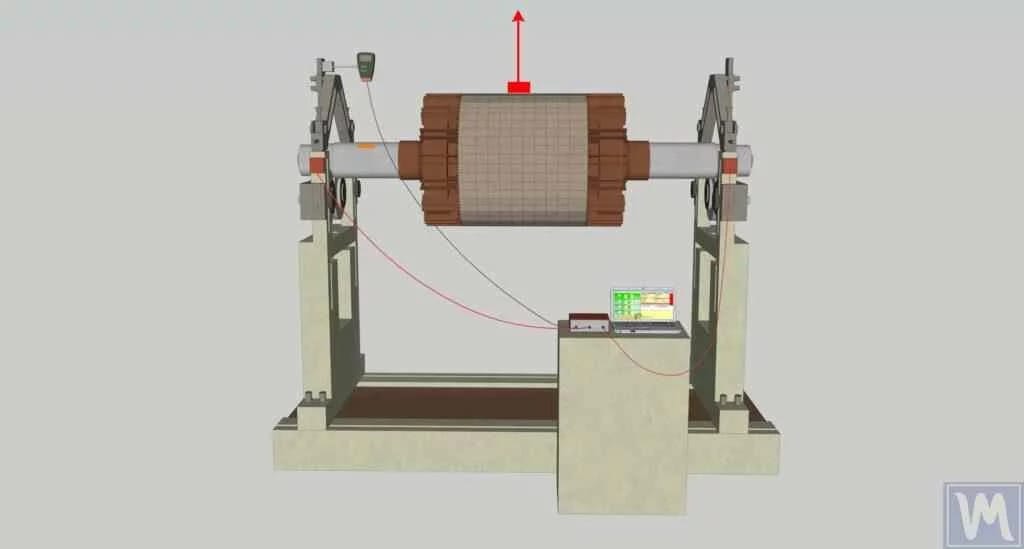
Statisk — tyngdpunkten sitter på ena sidan av rotorn. En stillastående rotor på fria upplag rullar av sig själv med tunga sidan nedåt. Korrigeras med en enda vikt i ett plan.
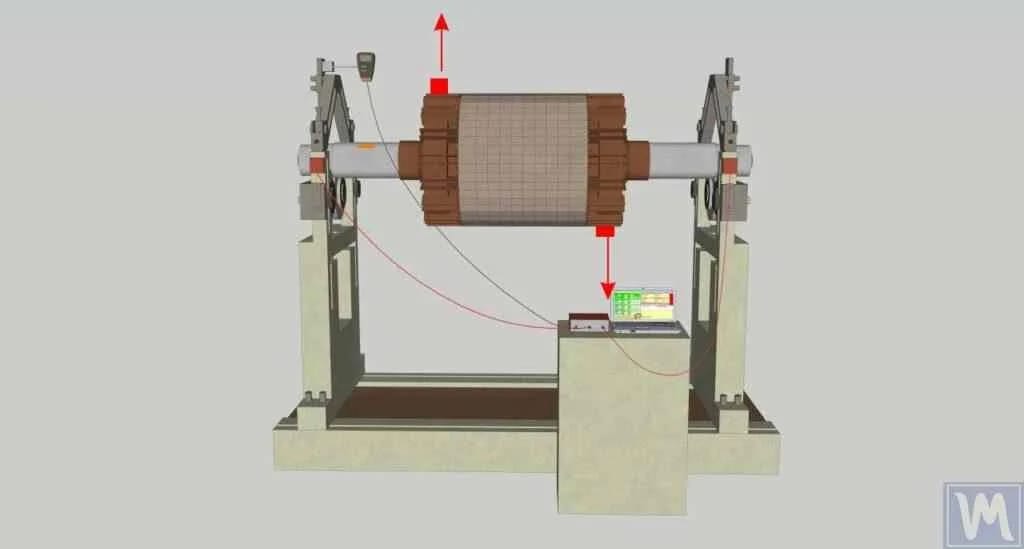
Dynamisk — tunga punkter i olika ändar och på olika sidor av rotorn. Rotorn vibrerar inte bara, den “vinglar” medan den snurrar. Vikter i två plan behövs. Man kan inte upptäcka det statiskt: med rotorn vriden 90° verkar de två vikterna balansera varandra, men i rörelse drar varje tung punkt åt sitt eget håll.
Ett plan eller två?
- Ett plan — smala rotorer (skivor, remskivor, smala pumphjul). ISO 21940-11:s tumregel: om rotorns bredd är mindre än hälften av dess diameter (förhållande ~1:2; i praktiken rekommenderar supporten 1:3) — räcker det med ett plan.
- Två plan — långa rotorer (flismaskintrummor, axlar, skördetröskerotorer, fläktar vid 3000 rpm och uppåt). Obalansen i rotorns två ändar påverkar varandra korsvis, så enheten mäter två kanaler samtidigt (sensorerna X1 och X2) och beräknar båda vikterna på en gång.
G-balanskvalitetsklasser (ISO 1940 / ISO 21940-11)
Kvarvarande obalans anges i g-mm efter G-klasser:
| Kvalitet | Typisk användning |
|---|---|
| G16 | jordbruksmaskiner, kardanaxlar |
| G6.3 | fläktar, trummor, remskivor, allmänna rotorer — den vanligaste klassen |
| G2.5 | turbiner, elmotorer, verktygsmaskiner |
| G1 – G0.4 | spindlar, precisionsrotorer |
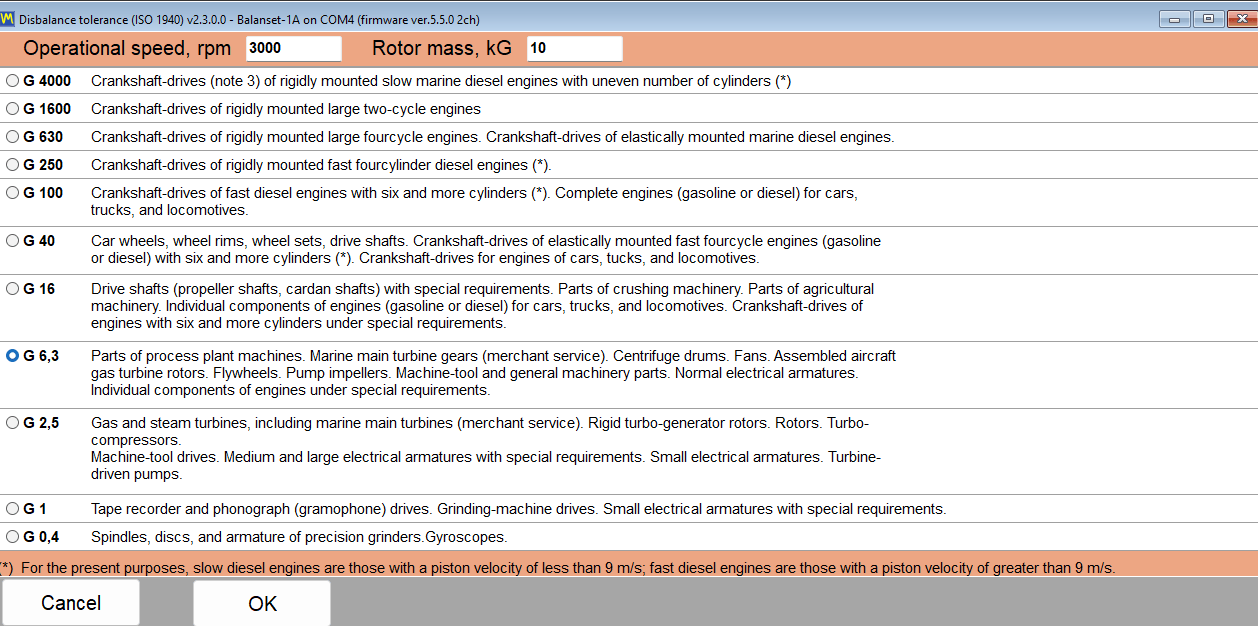
Ju högre varvtal och ju mindre rotor — desto snävare toleransklass. Balanset-mjukvaran har en toleranskalkylator: ange rotormassa, varvtal och G-klass — den returnerar den tillåtna restobalansen i g·mm per plan. Verkligt exempel: en 80 kg rotor vid 3000 rpm, G6.3 → tolerans ≈ 802 g·mm per plan.
Blanda inte ihop de två bedömningssystemen:
- mm/s (vibrationshastighet) — bedömning av den monterade maskinen på plats, enligt ISO 10816/20816;
- g-mm (restobalans) — bedömning av själva rotorn, enligt ISO 1940/21940. Balanseringsmaskiner arbetar i g·mm; fältbalansering utgår oftast från mm/s.
Miniordlista
| Term | Med enkla ord |
|---|---|
| Obalans | Massförskjutning hos rotorn i förhållande till dess rotationsaxel |
| RMS | Vibrationens ”genomsnittliga” storlek — standardvärdet för bedömning |
| 1x, 2x, 3x | Vibrationskomponenter vid 1:a, 2:a, 3:e multipeln av rotationsfrekvensen |
| FFT/spektrum | Vibration uppdelad efter frekvens — ”vad som orsakar skakningarna” |
| Fas | Vinkeln som lokaliserar obalansen |
| Provvikt | En känd massa monterad så att enheten kan “lära sig” maskinens respons |
| Influenskoefficienter | Beräkningsmetoden: hur vibrationen ändrades för en känd vikt → hur mycket som ska monteras och var |
| Resonans | varvtal som sammanfaller med en egenfrekvens; vibrationen skjuter i höjden |
| RunDown (utrullning) | Registrering av vibration medan rotorn snurrar ner fritt — sättet att hitta resonanser |
| g-mm | Måttenhet för obalans: massa × radie för dess placering |