← Baza znanja Balanset-1A — sva poglavlja
Ovo je poglavlje minimuma teorije potrebne za svjestan rad s Balanset-1A, umjesto samo pritiskanja tipki.
Što je vibracija i zašto se stroj trese
Svaki rotor koji se okreće (bubanj malčera, radno kolo ventilatora, vratilo) idealno ima težište točno na osi rotacije. U stvarnosti uvijek postoji mali pomak mase — neuravnoteženost. Pri svakom okretaju teška točka vuče rotor u stranu i stvara centrifugalnu silu koja trese stroj na frekvenciji rotacije.
Važno: neuravnoteženost je samo jedan od uzroka vibracije. Ostali uzroci vibriranja stroja su:
- zazor i istrošenost ležaja,
- nesuosnost osovine (spojke, remenje),
- napukline i labavi pričvršćivači (vijci, okvir),
- savijena osovina,
- konstrukcijska rezonancija,
- aerodinamičke i elektromagnetske sile (ventilatori, frekventni pretvarači).
Balansiranje uklanja samo neuravnoteženost. Sve ostalo mora se popraviti, ne balansirati. Otuda zlatno pravilo: uređaj ne može balansiranjem popraviti neispravan stroj.
U čemu se mjeri vibracija
Balanset-1A mjeri brzinu vibracije, odnosno RMS vrijednost u mm/s. To je standardna veličina za procjenu stanja stroja u radnom frekvencijskom rasponu.
Okvirna ljestvica za brzu procjenu (prema ISO 10816/20816, pojedinosti u poglavlju 06):
| Brzina vibracije (RMS) | Procjena |
|---|---|
| do 1,4 mm/s | izvrsno |
| 1,4 – 2,8 mm/s | dobro |
| 2,8 – 4,5 mm/s | prihvatljivo |
| iznad 4,5 mm/s | loše — potrebna akcija |
Za poljoprivredne strojeve (malčeri, kosilice) granice su blaže: do 4,8 mm/s je u redu, do 7,1 mm/s na mekim osloncima, a uzevši u obzir radne uvjete “ispod 8 mm/s je već dobro”.
Frekvencija, broj okretaja i harmonici
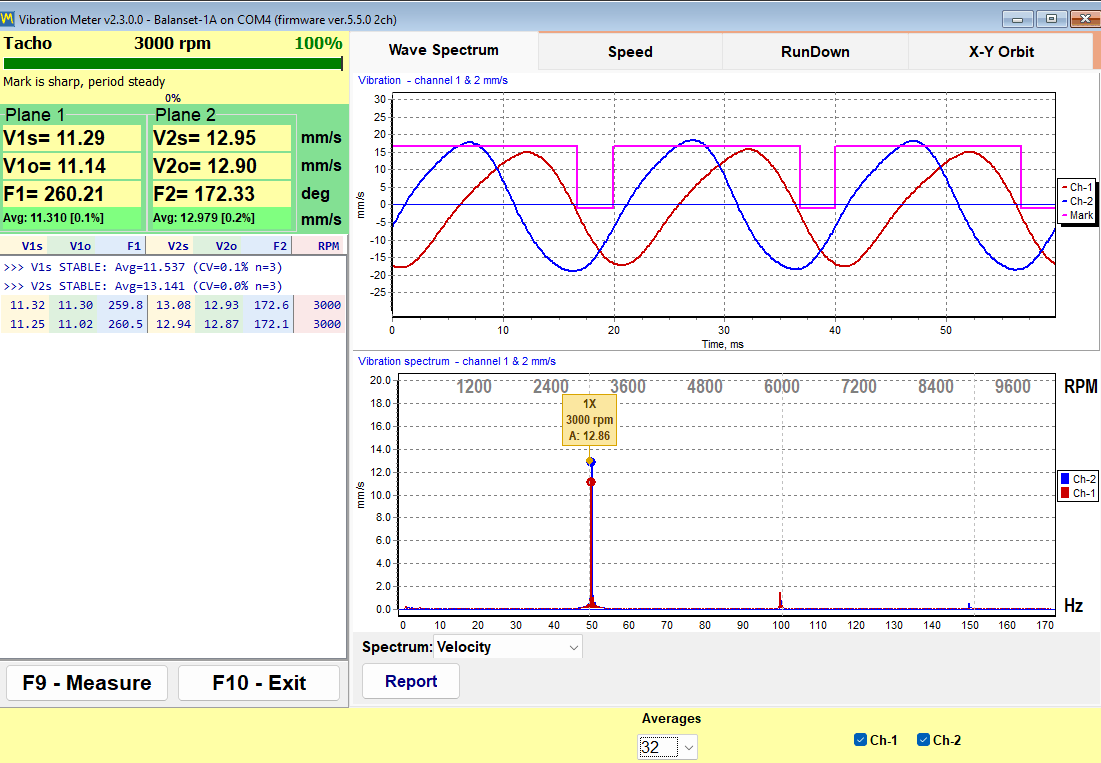
Recimo da se rotor okreće pri 3000 o/min. To je 50 okretaja u sekundi = 50 Hz. Vibracija se razlaže na frekvencijske komponente — spektar (FFT). Spektar pokazuje što uzrokuje vibraciju:
- 1x (frekvencija rotacije) klasičan je znak neuravnoteženosti. To je komponenta koju balansiranje smanjuje.
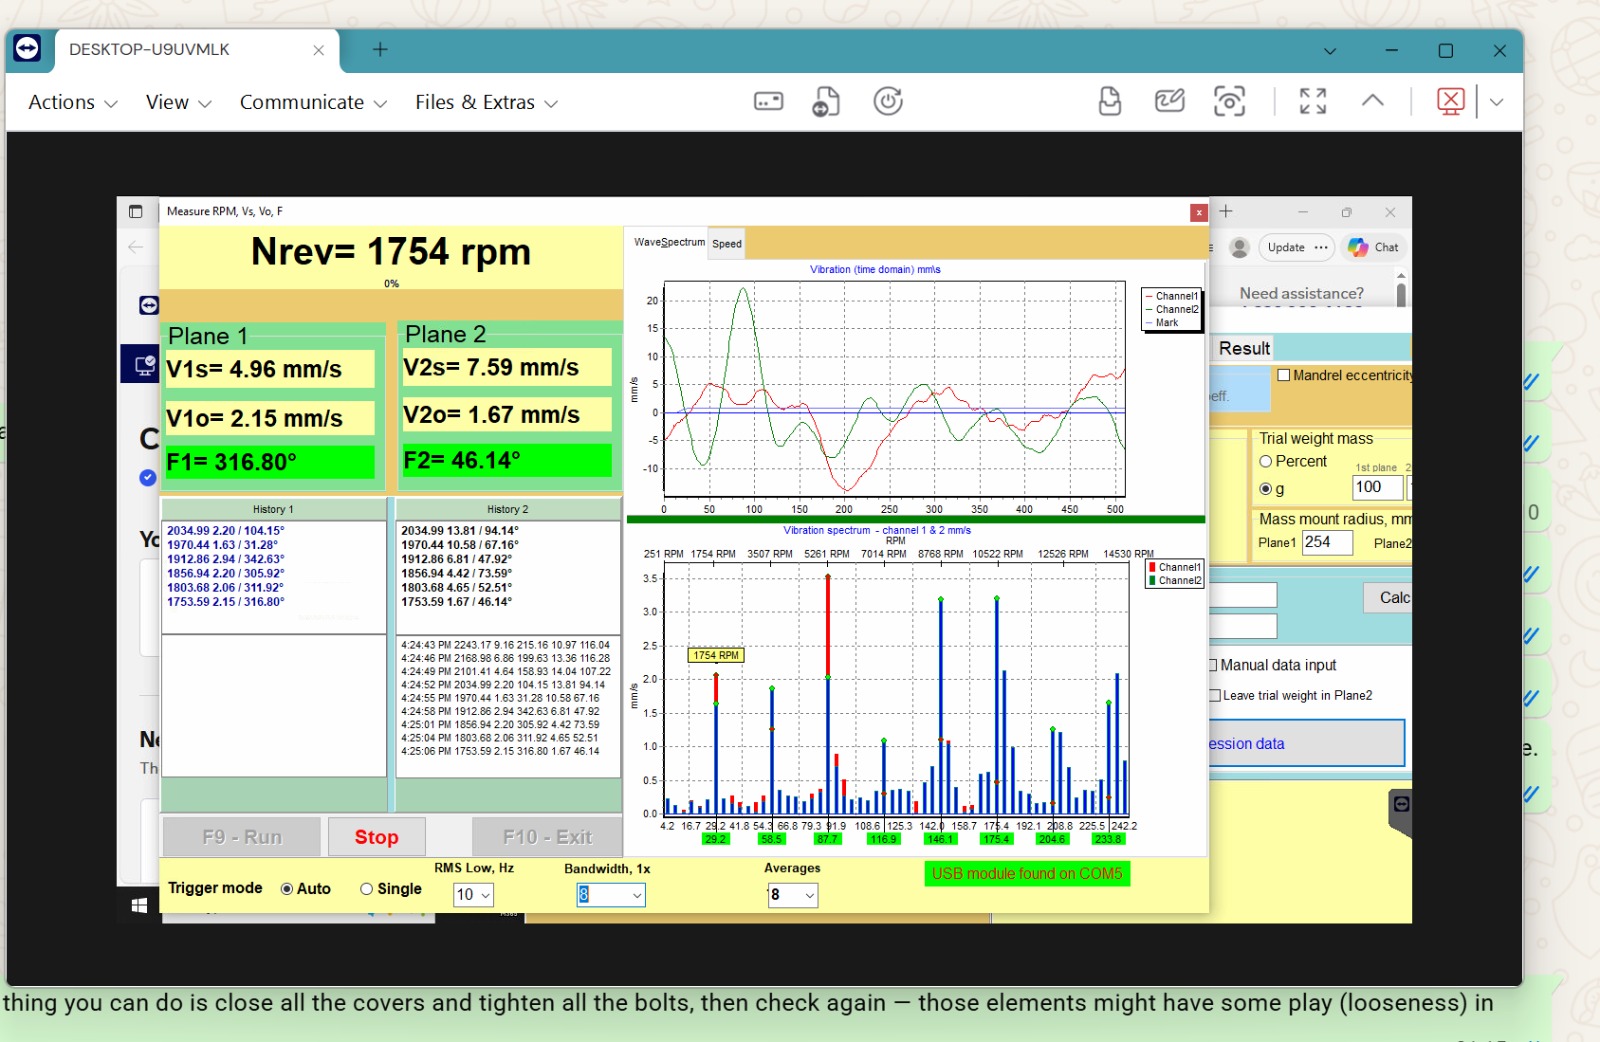
- 2x, 3x (drugi, treći harmonik) — češće neusklađenost osovine, labavi pričvršćivači, savijena osovina. Ako je 2x veći od 1x — prerano je za balansiranje; prvo tražite nesuosnost/labavost.
- Visoke frekvencije, „šum“ — defekti ležaja i ozubljenja.
- Niske frekvencije nevezane za broj okretaja — labav temelj/oslonci, aerodinamika.
- Višekratnici mrežne frekvencije (npr. 6 × 50 Hz = 300 Hz) — elektromagnetske smetnje frekventnog pretvarača. Test: isključite frekventni pretvarač tijekom izbijega — ako vrh nestane, riječ je o električnom, a ne mehaničkom uzroku.
Praktično pravilo tehničke podrške: ako se vrh u spektru pomiče proporcionalno promjeni broja okretaja, riječ je o harmoniku rotacije; ako ostaje na mjestu, riječ je o konstrukcijskoj rezonanciji ili vanjskom izvoru.
Kako to izgleda na zaslonu:
Faza — kamo pokazuje teška točka
Osim amplitude, uređaj mjeri fazu: kut između impulsa tahometra (prolaska reflektirajuće oznake pokraj lasera) i maksimuma vibracije. Faza pokazuje GDJE se nalazi neuravnoteženost. Iz promjene amplitude i faze nakon ugradnje probnog utega uređaj izračunava masu i kut korekcijskog utega. To je metoda koeficijenata utjecaja.
Praktične posljedice:
- oznaka tahometra ne smije se ponovno lijepiti između mjerenja — „nula” faze se pomiče. Sam tahometar također se ne smije premještati niti ponovno usmjeravati;
- broj okretaja mora biti isti u svim mjerenjima jedne serije;
- faza mora biti stabilna iz mjerenja u mjerenje (rasap ne veći od ~10–20°). Ako faza luta — mjerenju se ne može vjerovati; tražite mehanički uzrok ili rezonanciju.
Rezonancija — najveći neprijatelj balansiranja
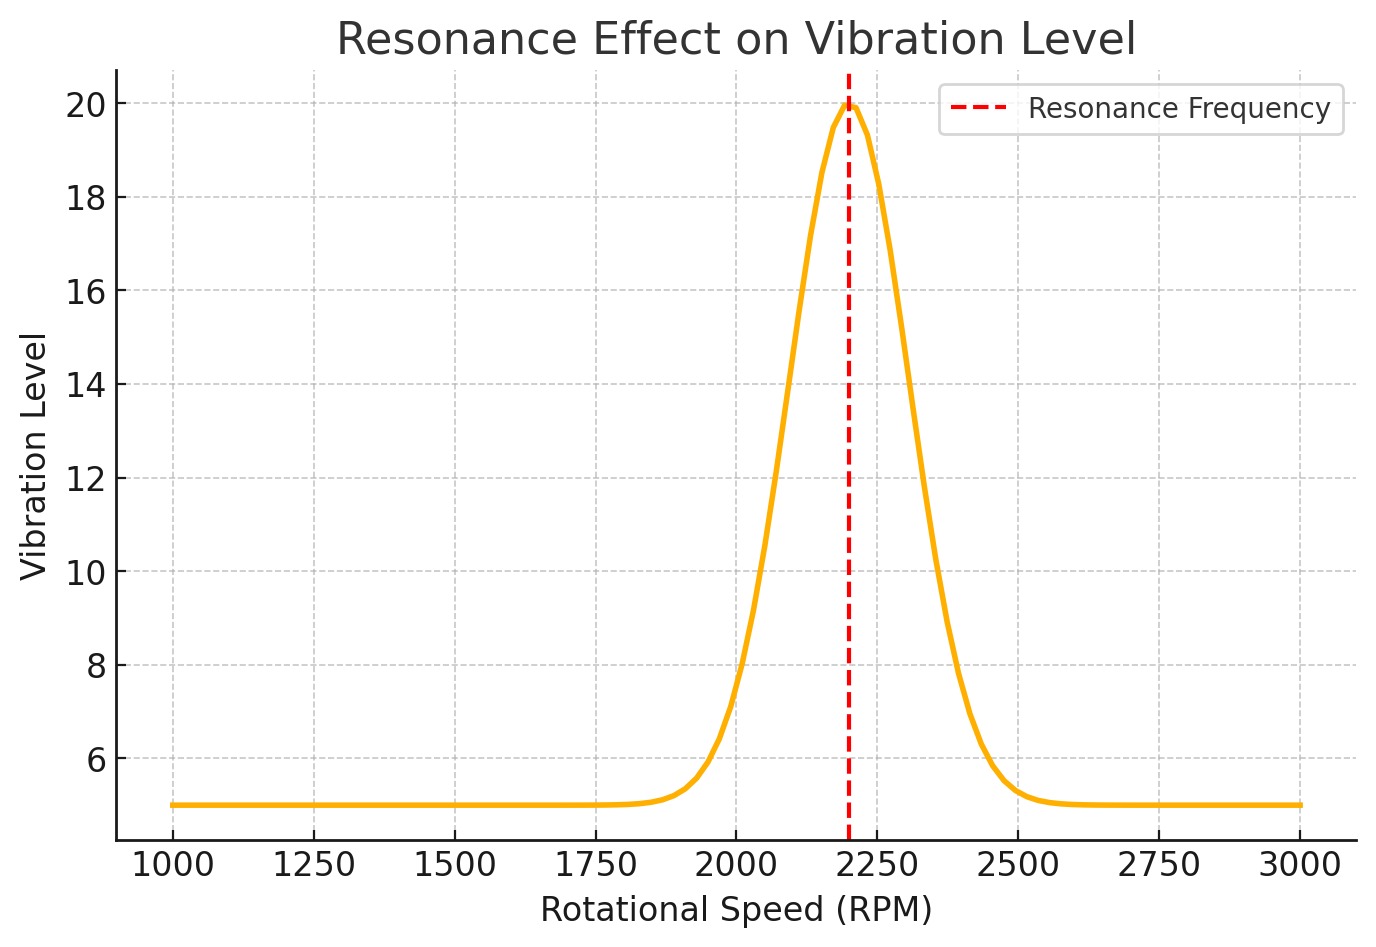
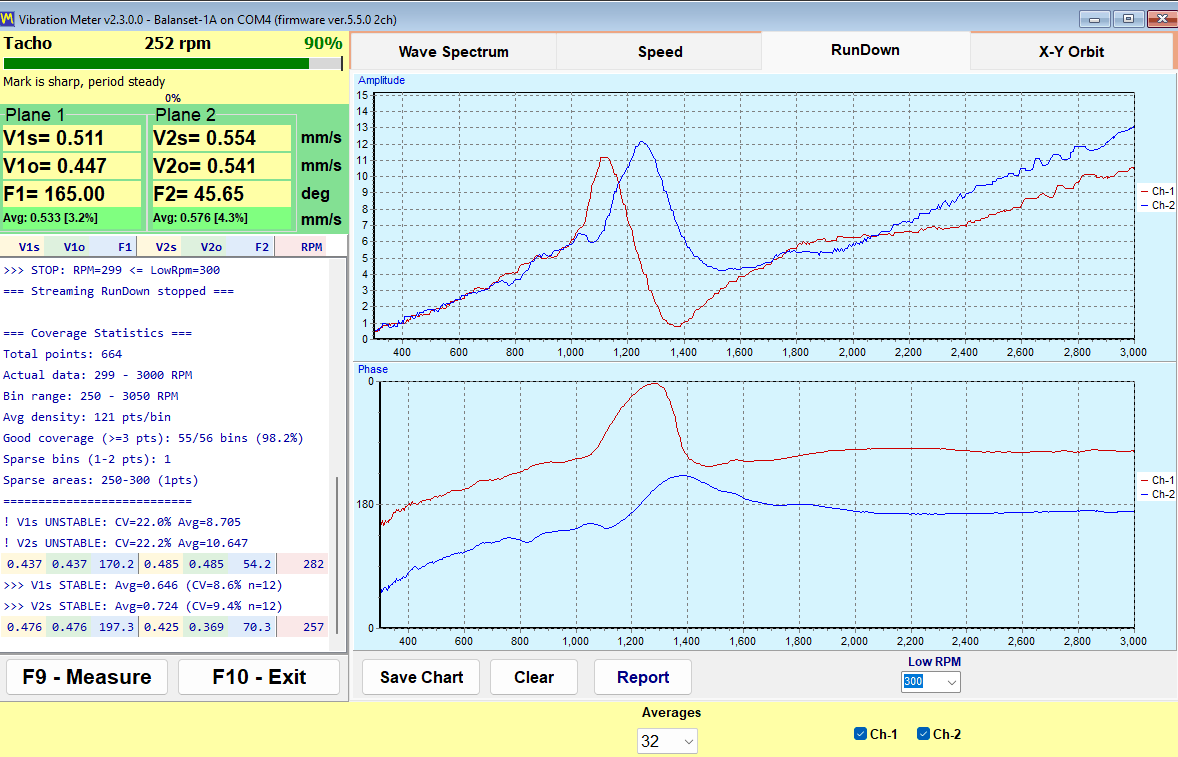
Svaka konstrukcija (rotor + oslonci + okvir) ima vlastite frekvencije. Ako se radni broj okretaja poklopi s vlastitom frekvencijom, rezonancija nastaje: vibracija naglo raste, faza skače, izračuni uređaja prestaju konvergirati, a “uređaj i dalje traži više utega”.
Znakovi rezonancije:
- mala promjena broja okretaja mijenja vibraciju nekoliko puta;
- nakon ugradnje izračunatog utega vibracija raste umjesto da pada;
- amplituda i faza nestabilne su pri nepromijenjenim uvjetima.
Što učiniti: balansirajte pri drugom broju okretaja, obično ispod rezonancije. Uobičajen postupak za malčer: grubo balansiranje pri 600–900 o/min, zatim prijelaz na radni broj okretaja. Novije verzije softvera imaju dijagram RunDown (slobodno usporavanje): ubrzajte rotor, isključite pogon i snimite slobodno usporavanje. Vrhovi otkrivaju rezonantne frekvencije pa broj okretaja za balansiranje odaberite između njih.
Stvarni primjer: rotor kupca nije se mogao balansirati pri 1600 o/min, ali se dobro balansirao pri 1000 o/min. Uzrok je bila rezonancija blizu 1600 o/min.
Linearnost, i zašto se ugrađuje polovica mase
Izračun uređaja pretpostavlja da je sustav linearan: dvostruki uteg — dvostruki odziv. Na krutim strojevima s dobrim temeljem to je približno točno. Ali malčer na traktoru, stroj na mekim osloncima ili konstrukcija sa zazorima i pukotinama ponaša se nelinearno: odziv na uteg često nije proporcionalan.
Otuda pravilo provjereno u praksi: ugradite 1/2 (na lošijim strojevima 1/3) izračunate mase i napravite kontrolno mjerenje. Uređaj će zatim precizirati ostatak. To je brže nego ponovno zavarivanje velikog utega koji je „premašio” cilj.
Statička i dinamička neuravnoteženost
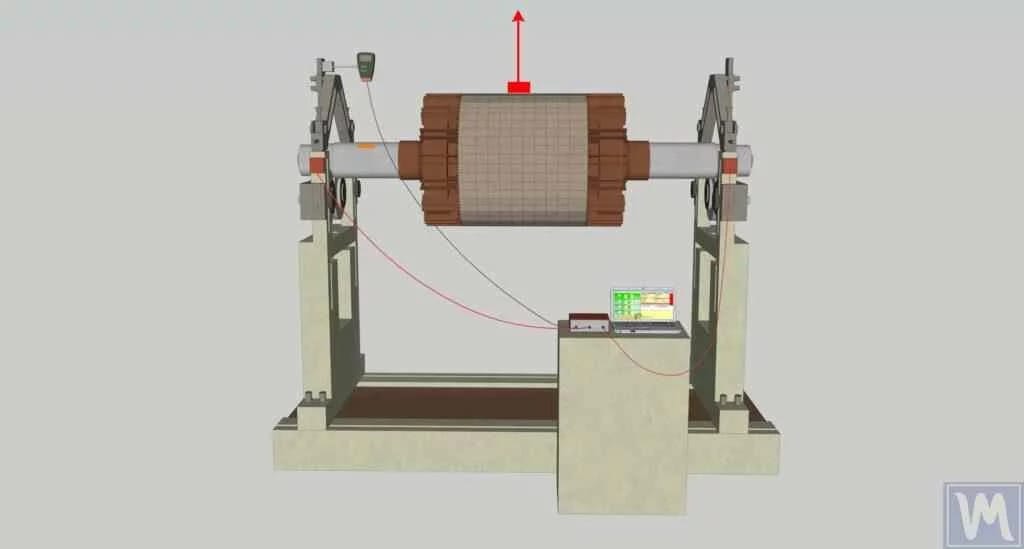
Statički — teško mjesto nalazi se na jednoj strani rotora. Zaustavljeni rotor na slobodnim osloncima sam će se okrenuti težom stranom prema dolje. Ispravlja se jednim utegom u jednoj ravnini.
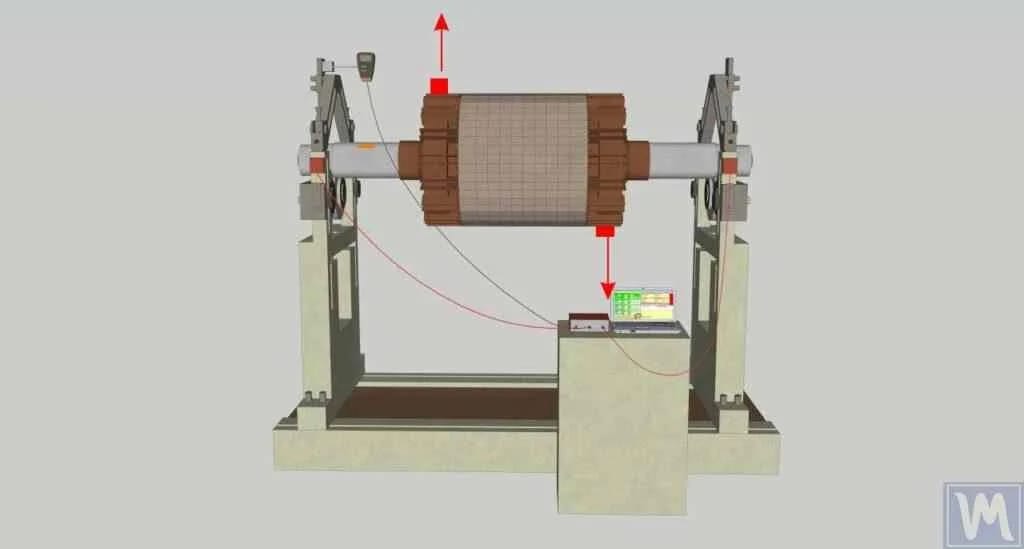
Dinamičan — teška mjesta na različitim krajevima i različitim stranama rotora. Rotor ne samo da vibrira, on se “njiše” dok se okreće. Potrebni su utezi u dvije ravnine. Statički se to ne može otkriti: kad se rotor zakrene za 90° čini se da se dva utega međusobno poništavaju, ali u pokretu svako teško mjesto vuče na svoju stranu.
Jedna ravnina ili dvije?
- Jedna ravnina — uski rotori (diskovi, remenice, uske radne lopatice). ISO 21940-11 praktično pravilo: ako je širina rotora manja od polovine njegovog promjera (omjer ~1:2; u praksi podrška preporučuje 1:3) — dovoljna je jedna ravnina.
- Dvije ravnine — dugi rotori (bubnjevi malčera, osovine, rotori kombajna, ventilatori pri 3000 o/min i više). Neuravnoteženost na dva kraja rotora međusobno utječe jedna na drugu, pa uređaj mjeri dva kanala istovremeno (senzori X1 i X2) i izračunava oba utega odjednom.
G razredi kvalitete balansiranja (ISO 1940 / ISO 21940-11)
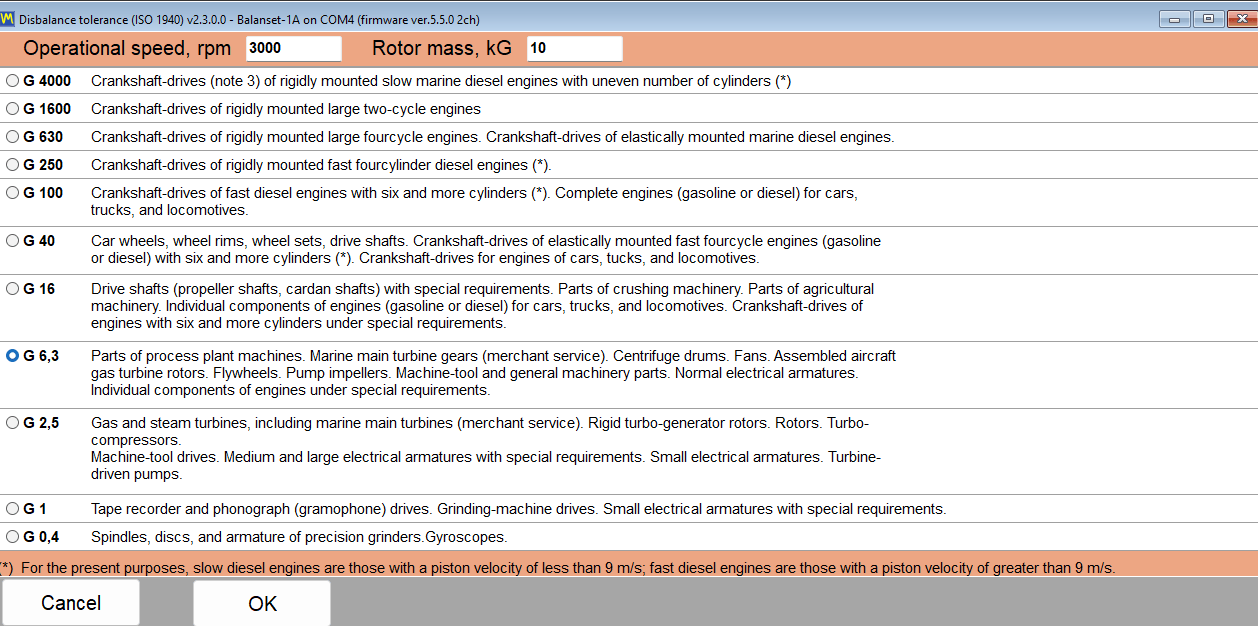
Preostala neuravnoteženost navedena je u g·mm prema G razredima:
| Razred | Tipična upotreba |
|---|---|
| G16 | poljoprivredni strojevi, kardanske osovine |
| G6.3 | ventilatori, bubnjevi, remenice, opći rotori — najčešći razred |
| G2.5 | turbine, elektromotori, alatni strojevi |
| G1 – G0.4 | vretena, precizni rotori |
Što je veći broj okretaja i manji rotor — to je razred stroži. Balanset softver ima kalkulator tolerancije: unesite masu rotora, broj okretaja i G razred — dobit ćete dopuštenu preostalu neuravnoteženost u g·mm po ravnini. Stvarni primjer: rotor od 80 kg pri 3000 o/min, G6.3 → tolerancija ≈ 802 g·mm po ravnini.
Nemojte miješati dva sustava procjene:
- mm/s (brzina vibracije) — procjena sastavljenog stroja na mjestu, prema ISO 10816/20816;
- g·mm (preostala neuravnoteženost) — procjena samog rotora, prema ISO 1940/21940. Balansirni strojevi rade u g·mm; terensko balansiranje obično promatra mm/s.
Mini-rječnik
| Termin | Jednostavnim riječima |
|---|---|
| Neravnoteža | Pomak mase rotora u odnosu na os rotacije |
| RMS | „Prosječna“ veličina vibracije — standard za procjenu |
| 1x, 2x, 3x | Komponente vibracije na 1., 2., 3. višekratniku frekvencije rotacije |
| FFT / spektar | Raščlanjivanje vibracije po frekvencijama — što uzrokuje vibraciju |
| Faza | Kut koji određuje mjesto neuravnoteženosti |
| Probna težina | Poznata masa ugrađena kako bi uređaj mogao „naučiti” odziv stroja |
| Koeficijenti utjecaja | Metoda izračuna: kako se vibracija promijenila za poznati uteg → koliko ugraditi i gdje |
| Rezonancija | broj okretaja poklapa se s vlastitom frekvencijom; vibracija naglo raste |
| RunDown (izbijeg u zaustavljanju) | Bilježenje vibracije dok se rotor slobodno zaustavlja — način za pronalaženje rezonancija |
| g·mm | Jedinica neuravnoteženosti: masa × radijus njezine pozicije |