← Balanset-1A نالج بیس — تمام ابواب
یہ باب وہ کم از کم نظریہ ہے جو آپ کو Balanset-1A کے ساتھ سمجھ بوجھ کر کام کرنے کے لیے درکار ہے، نہ کہ محض بٹن دبانے کے لیے۔
vibration کیا ہے اور مشین کیوں ہلتی ہے
کوئی بھی گھومنے والا روٹر (مالچر ڈرم، پنکھے کا امپیلر، شافٹ) مثالی طور پر اپنے مرکز ثقل کو عین گردشی محور پر رکھتا ہے۔ حقیقت میں ہمیشہ ماس کا ہلکا سا انحراف ہوتا ہے — عدم توازن. جیسے ہی روٹر گھومتا ہے، “بھاری نقطہ” ہر گردش میں اسے ایک طرف کھینچتا ہے، ایک سینٹری فیوگل قوت پیدا کرتی ہے جو مشین کو گردشی تعدد پر ہلاتی ہے۔
اہم: عدم توازن صرف ایک ارتعاش کی وجوہات میں سے۔ مشین ان وجوہات سے بھی ہلتی ہے:
- بیئرنگ کا کھیل اور گھساؤ،
- شافٹ کی عدم ہم محوری (کپلنگز، بیلٹس)،
- دراڑیں اور ڈھیلے فاسٹنرز (بولٹ، فریم)،
- ایک مڑا ہوا شافٹ،
- structural resonance،
- ایروڈائنامک اور برقی مقناطیسی قوتیں (پنکھے، ویری ایبل فریکوئنسی ڈرائیوز)۔
Balancing صرف unbalance ختم کرتی ہے۔ باقی سب کچھ مرمت کرنا ہو گا، balance نہیں۔ لہٰذا سنہری اصول: ڈیوائس ایک خراب مشین کو “بیلنس کر کے ٹھیک” نہیں کر سکتی.
vibration کس اکائی میں ناپی جاتی ہے
Balanset-1A پیمائش کرتا ہے ارتعاش کی رفتار — RMS ویلیو میں mm/s۔ یہ ورکنگ فریکوئنسی رینج میں مشین کی حالت کا اندازہ لگانے کے لیے معیاری مقدار ہے۔
ایک موٹا فوری تشخیصی پیمانہ (ISO 10816/20816 پر مبنی، تفصیل باب 06):
| کمپن کی رفتار (RMS) | تشخیص |
|---|---|
| 1.4 ملی میٹر فی سیکنڈ تک | بہترین |
| 1.4 - 2.8 ملی میٹر فی سیکنڈ | اچھا |
| 2.8 – 4.5 ملی میٹر/سیکنڈ | قابل قبول |
| 4.5 mm/s سے زیادہ | خراب — کارروائی درکار |
زرعی مشینری (mulchers، mowers) کے لیے حدیں نرم ہیں: 4.8 mm/s تک ٹھیک ہے، نرم سپورٹس پر 7.1 mm/s تک، اور کام کے حالات کو مدنظر رکھتے ہوئے “8 mm/s سے کم پہلے ہی اچھا ہے”۔
فریکوئنسی، RPM اور ہارمونکس
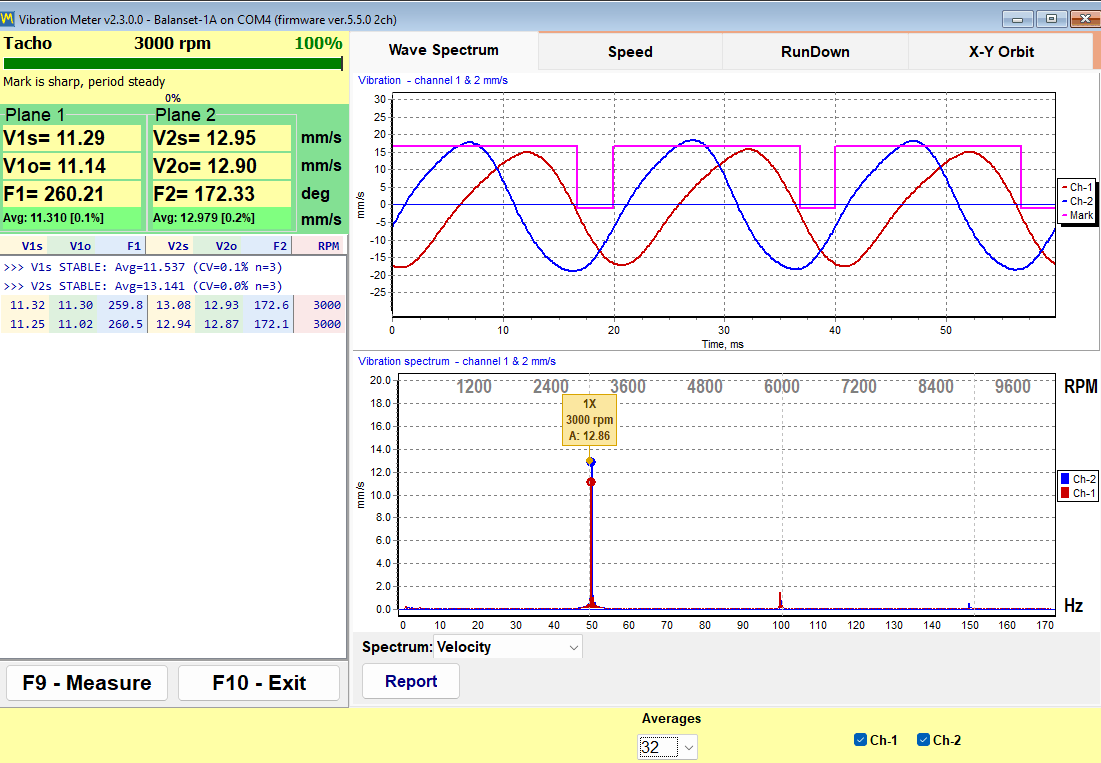
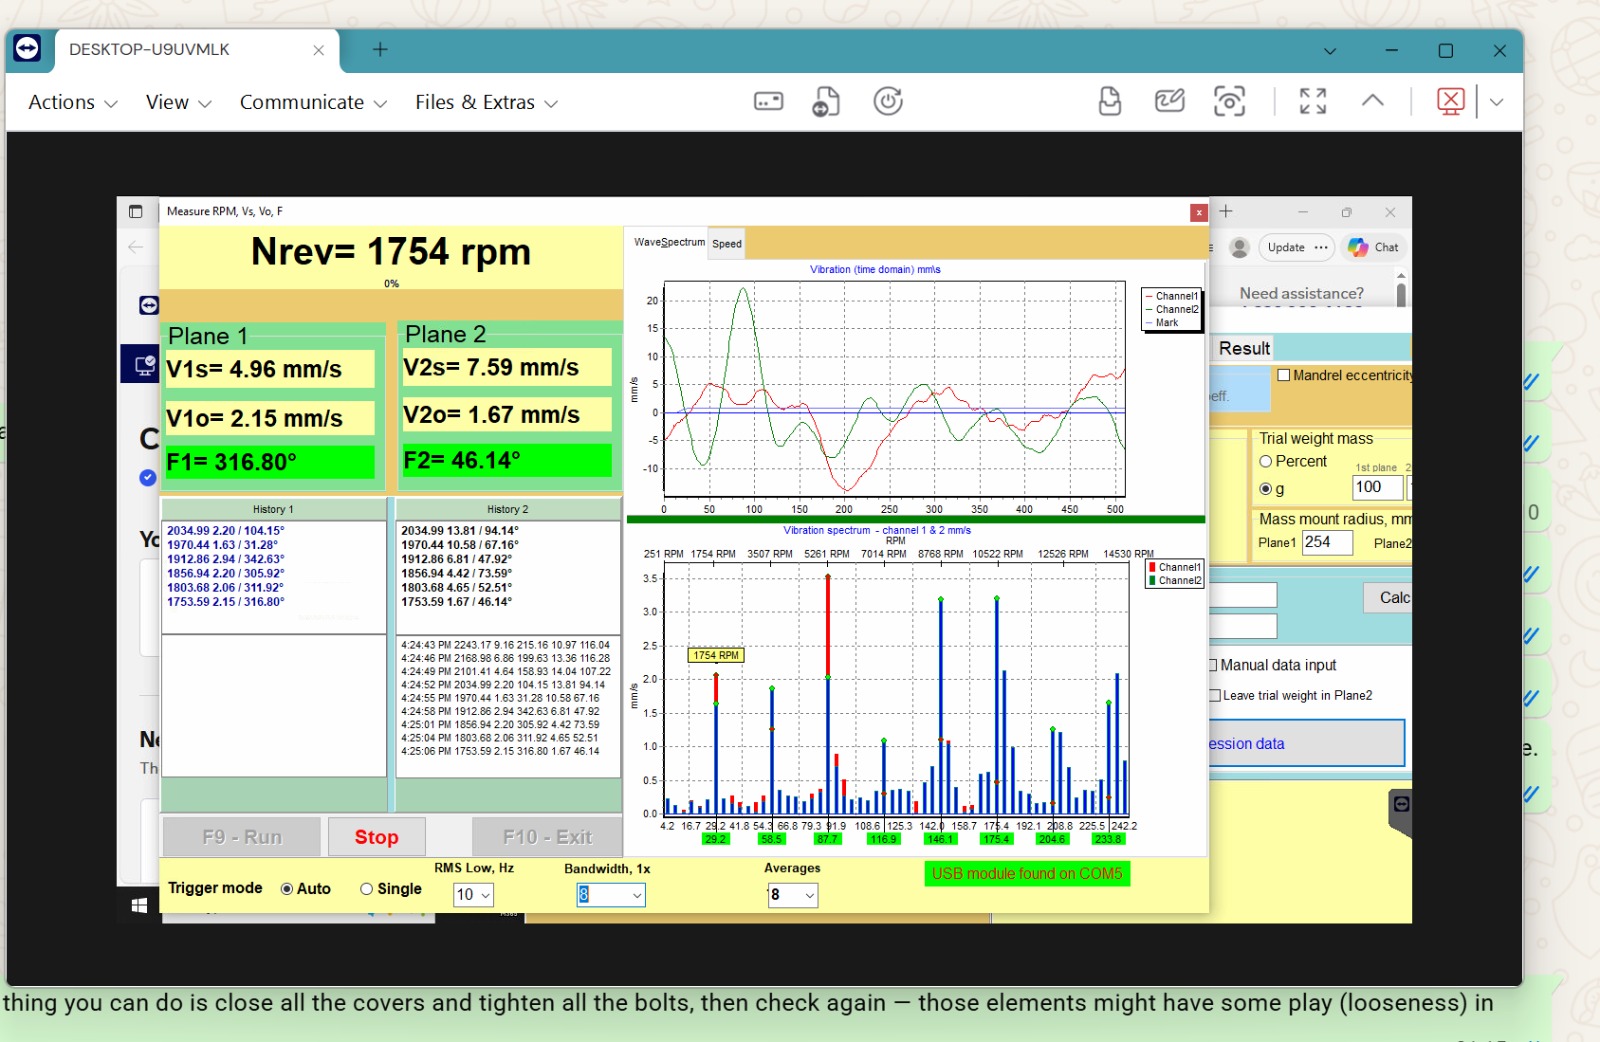
فرض کریں ایک rotor 3000 rpm پر گھومتا ہے۔ یہ فی سیکنڈ 50 گردشیں ہیں = 50 ہرٹج۔ ارتعاش کو تعددی اجزاء میں تقسیم کیا جاتا ہے — spectrum (FFT). اسپیکٹرم دکھاتا ہے کہ “کون ہلا رہا ہے”:
- 1x (گردش frequency) — کی کلاسک نشانی عدم توازن۔ یہ وہ جزو ہے جسے بیلنسنگ کم کرتی ہے۔
- 2x, 3x (دوسرا، تیسرا ہارمونک) — اکثر شافٹ کی غلط ترتیب، ڈھیلے fasteners، مڑا ہوا shaft۔ اگر 2x، 1x سے زیادہ ہو — تو balance کرنے کے لیے ابھی جلدی ہے؛ پہلے misalignment/looseness تلاش کریں۔
- اعلی تعدد، “شور” — bearing اور gear-mesh خرابیاں۔
- RPM سے غیر متعلق کم تعددات — ڈھیلی foundation/mounts، aerodynamics۔
- مینز فریکوئنسی کے مضاعف (مثلاً 6 × 50 Hz = 300 Hz) — variable-frequency drive سے electromagnetic مداخلت۔ ٹیسٹ: coast-down کے دوران VFD بند کر دیں — اگر peak غائب ہو جائے تو یہ برقی ہے، میکانیکی نہیں۔
ٹیک سپورٹ کا ایک عملی اصول: اگر اسپیکٹرم کی چوٹی متناسب طور پر شفٹ ہوتا ہے RPM تبدیل کرنے پر — یہ گردشی ہارمونک ہے؛ اگر یہ اپنی جگہ برقرار رہتا ہے — یہ ایک ساختی ریزوننس یا بیرونی ذریعہ ہے۔
اسکرین پر یہ کیسا نظر آتا ہے:
فیز — “بھاری نقطہ کس طرف اشارہ کرتا ہے”
amplitude کے علاوہ ڈیوائس ناپتی ہے فیز — ٹیکومیٹر پلس (لیزر کے سامنے سے گزرتا ریفلیکٹو نشان) اور ارتعاش کی زیادہ سے زیادہ مقدار کے درمیان زاویہ۔ فیز بتاتا ہے کہ عدم توازن کہاں واقع ہے۔ ٹرائل ویٹ نصب کرنے کے بعد ایمپلیٹیوڈ اور فیز کی تبدیلی سے، ڈیوائس تصحیحی وزن کا ماس اور زاویہ حساب کرتی ہے — اثر کے گتانک کا طریقہ.
عملی نتائج:
- رنز کے درمیان ٹیکو نشان دوبارہ نہیں لگانا چاہیے — فیز “زیرو” شفٹ ہو جاتا ہے۔ ٹیکومیٹر کو بھی نہیں ہلانا چاہیے یا دوبارہ نشانہ نہیں بنانا چاہیے؛
- ایک سلسلے کے تمام runs میں RPM ایک جیسی ہونی چاہیے؛
- فیز کو رن سے رن تک مستحکم ہونا چاہیے (بکھراؤ ~10–20° سے زیادہ نہیں)۔ اگر فیز بھٹکتا ہے — پیمائش پر بھروسہ نہیں کیا جا سکتا؛ میکانکی وجہ یا ریزوننس تلاش کریں۔
گونج — بیلنسنگ کا سب سے بڑا دشمن
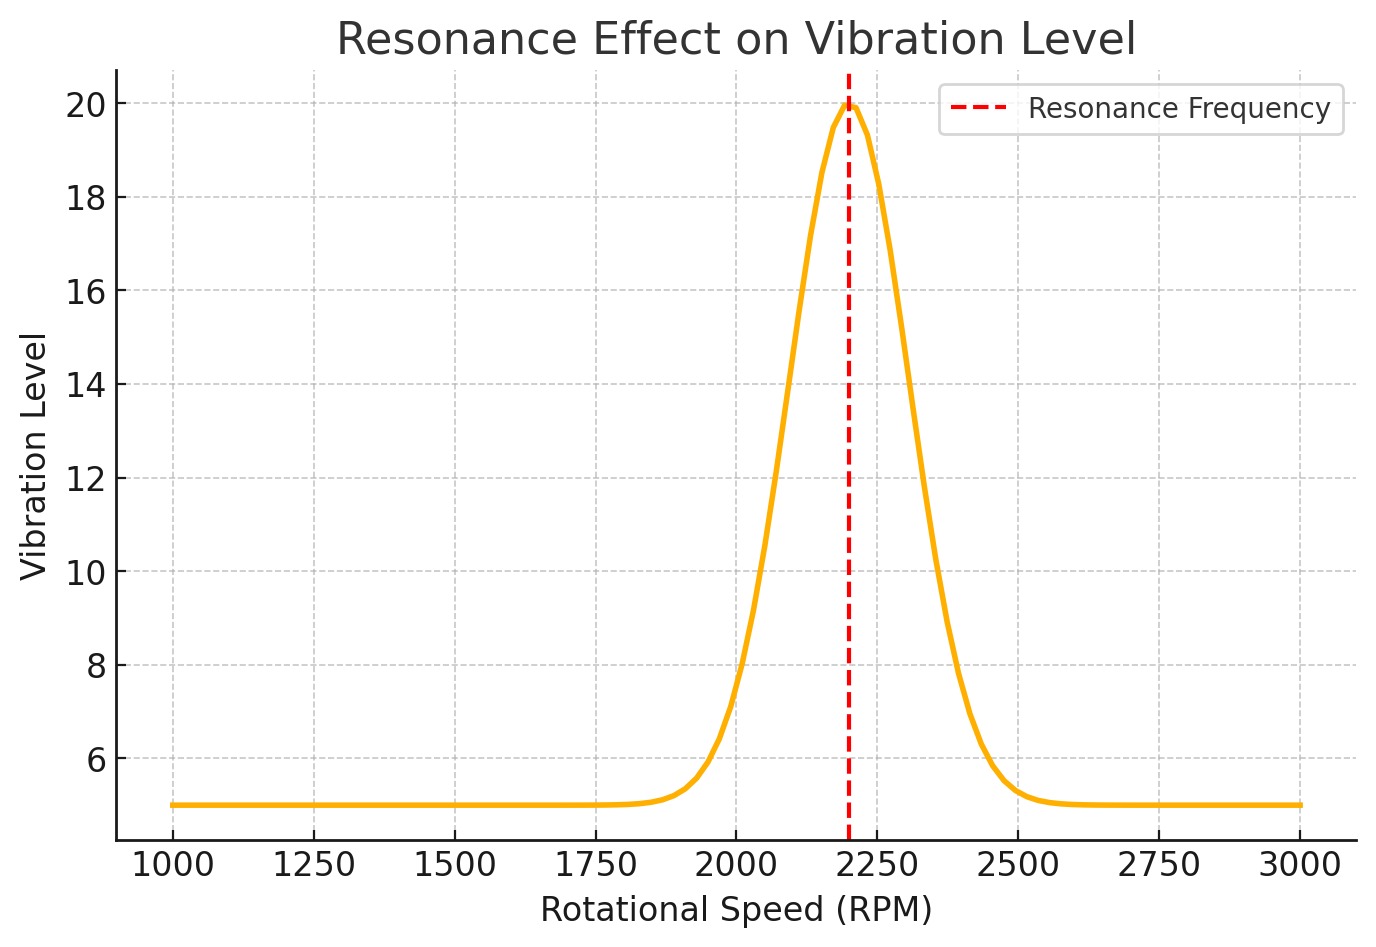
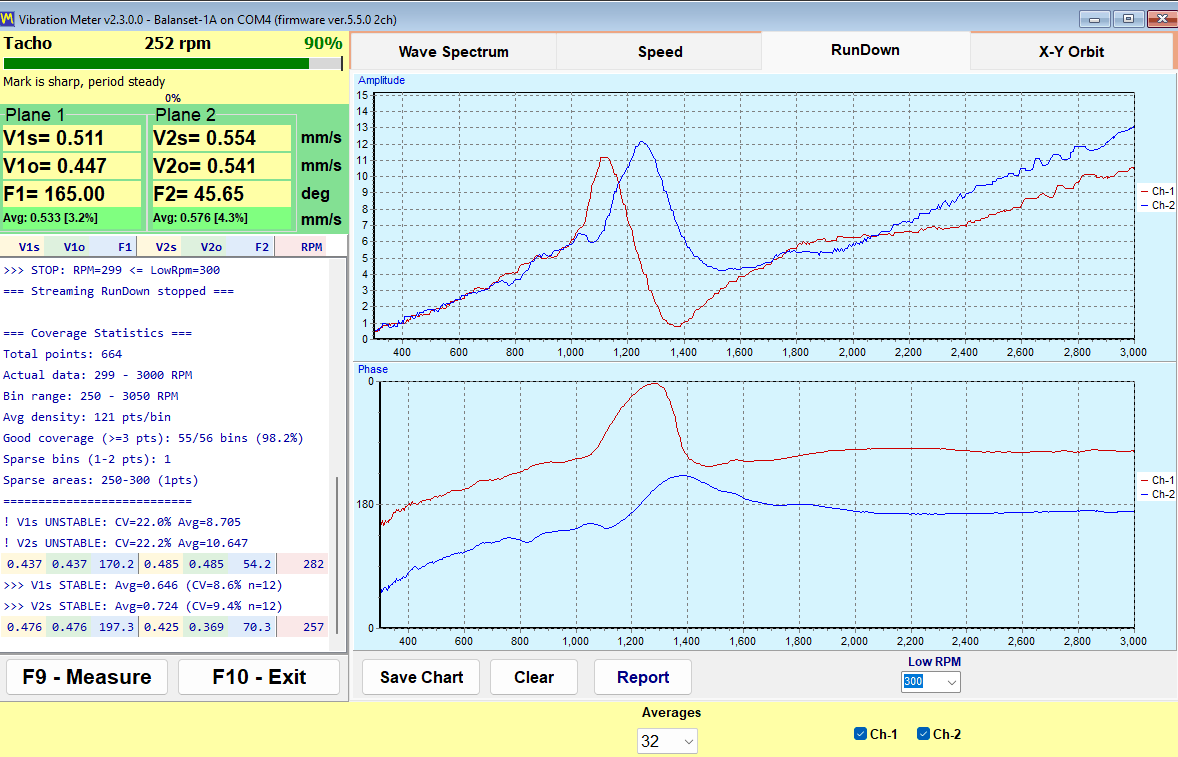
ہر ساخت (روٹر + سپورٹس + فریم) کی قدرتی تعددات ہوتی ہیں۔ اگر آپریٹنگ RPM کسی قدرتی تعدد سے مل جائے، گونج پیش آتا ہے: vibration اچانک بڑھ جاتی ہے، phase اِدھر اُدھر جمپ کرتا ہے، ڈیوائس کے حسابات converge ہونا بند کر دیتے ہیں، اور “ڈیوائس مسلسل مزید weight مانگتی رہتی ہے”۔
ریزوننس کی علامات:
- RPM میں معمولی تبدیلی vibration کو کئی گنا بدل دیتی ہے؛
- حساب شدہ وزن نصب کرنے کے بعد، ارتعاش کم ہونے کی بجائے بڑھ جاتا ہے؛
- بغیر تبدیل شدہ حالات میں amplitude اور phase غیر مستحکم ہیں۔
کیا کریں: مختلف RPM پر بیلنس کریں — عام طور پر نیچے resonance۔ عام mulcher نسخہ: 600–900 rpm پر موٹا balancing، پھر working RPM پر منتقل ہوں۔ حالیہ سافٹ ویئر ورژنز میں RunDown (کوسٹ ڈاؤن) چارٹ — روٹر کو گھمائیں، ڈرائیو منقطع کریں اور کوسٹ ڈاؤن ریکارڈ کریں: چوٹیاں ریزوننس فریکوئنسیز ظاہر کرتی ہیں، اور آپ ان کے درمیان بیلنسنگ RPM منتخب کرتے ہیں۔
حقیقی مثال: ایک گاہک کا روٹر 1600 rpm پر بیلنس نہیں ہو رہا تھا لیکن 1000 rpm پر ٹھیک بیلنس ہوا۔ وجہ — 1600 کے قریب ایک گونج تھی۔
لکیریت، اور آپ آدھا ماس کیوں نصب کرتے ہیں
The device’s calculation assumes the system is خطی: وزن دگنا — ردعمل دگنا۔ اچھی فاؤنڈیشن والی سخت مشینوں پر یہ تقریباً درست ہے۔ لیکن ٹریکٹر پر مالچر، سافٹ سپورٹس پر مشین، یا کھلاؤ اور دراڑوں والی ساخت مختلف طریقے سے برتاؤ کرتی ہے nonlinear طور پر: وزن کا ردعمل اکثر متناسب نہیں ہوتا۔
لہٰذا تجربے سے ثابت شدہ اصول: حساب شدہ ماس کا 1/2 (خراب مشینوں پر 1/3) نصب کریں اور ایک check run لیں۔ اس کے بعد ڈیوائس باقی ماندہ کو بہتر کرے گی۔ یہ اس بڑے weight کو دوبارہ ویلڈ کرنے سے تیز ہے جو target سے “overshoot” ہو گیا تھا۔
جامد اور متحرک عدم توازن
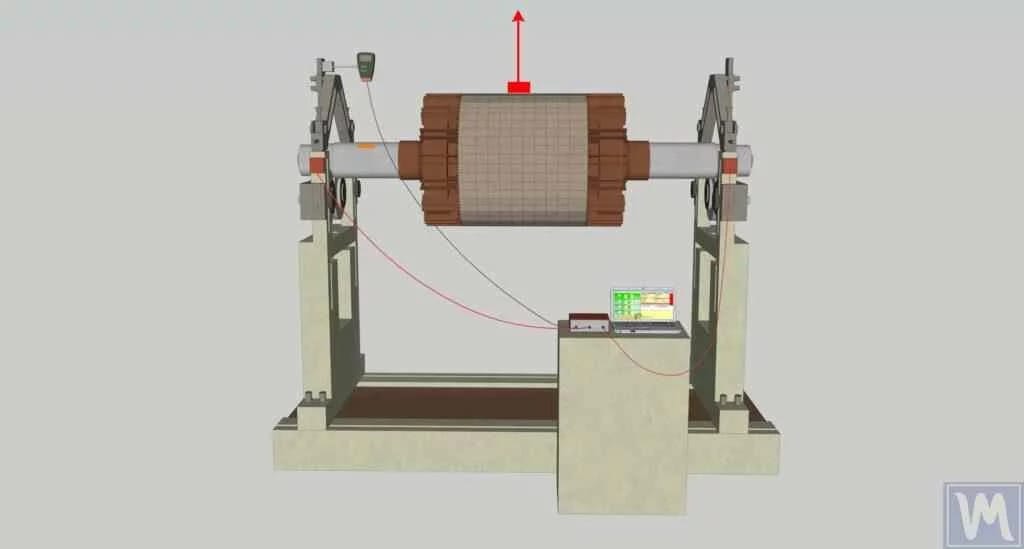
جامد — بھاری نقطہ rotor کے ایک طرف ہے۔ آزاد سپورٹس پر رکا ہوا rotor خودبخود بھاری طرف نیچے آ جائے گا۔ ایک plane میں ایک ہی weight سے درست کیا جاتا ہے۔
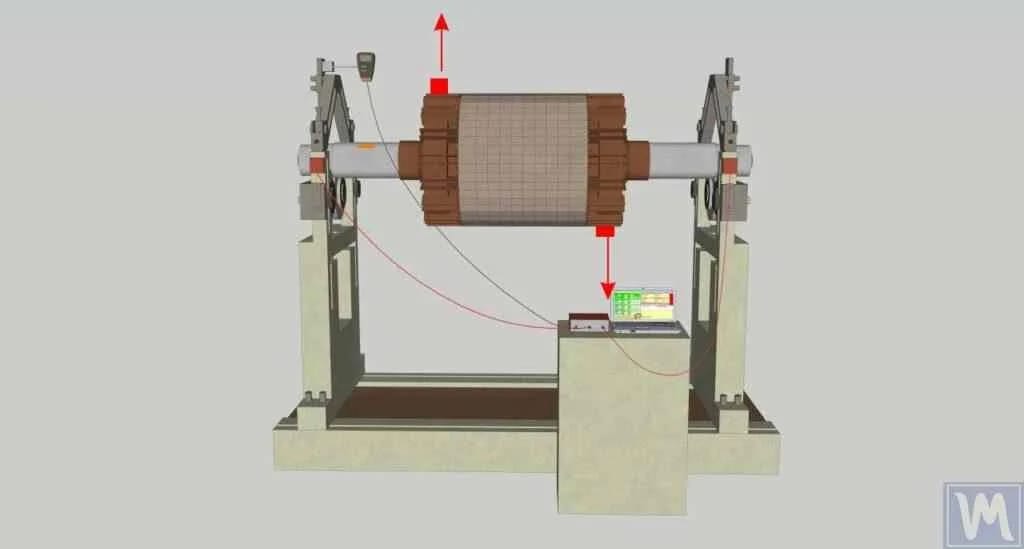
متحرک — روٹر کے مختلف سروں اور مختلف اطراف پر بھاری مقامات۔ روٹر صرف ارتعاش نہیں کرتا، بلکہ گھومتے وقت “ڈگمگاتا” ہے۔ دو مستویوں میں وزن درکار ہوتے ہیں۔ اسے جامد طریقے سے معلوم نہیں کیا جا سکتا: روٹر کو 90° گھمانے پر دونوں وزن ایک دوسرے کو متوازن کرتے دکھائی دیتے ہیں، لیکن حرکت میں ہر بھاری مقام اپنی سمت میں کھینچتا ہے۔
ایک ہوائی جہاز یا دو؟
- ایک سطح — تنگ rotors (discs، pulleys، تنگ impellers)۔ ISO 21940-11 کا عمومی اصول: اگر rotor کی چوڑائی اس کے قطر کے نصف سے کم ہو (تناسب ~1:2؛ عملی طور پر سپورٹ 1:3 تجویز کرتی ہے) — ایک plane کافی ہے۔
- دو سطحیں — لمبے روٹرز (مالچر ڈرمز، شافٹس، کمبائن روٹرز، 3000 rpm اور اس سے اوپر کے پنکھے)۔ روٹر کے دونوں سروں پر عدم توازن ایک دوسرے کو متاثر کرتا ہے، اس لیے ڈیوائس بیک وقت دو چینلز کی پیمائش کرتی ہے (سینسرز X1 اور X2) اور دونوں وزن ایک ساتھ حساب کرتی ہے۔
G balance-quality درجات (ISO 1940 / ISO 21940-11)
باقی ماندہ عدم توازن اس میں بیان کیا جاتا ہے جی·ایم·ایم G grades کے مطابق:
| گریڈ | عام استعمال |
|---|---|
| G16 | زرعی مشینری، کارڈن شافٹس |
| G6.3 | پنکھے، ڈرمز، pulleys، عمومی rotors — سب سے عام grade |
| G2.5 | ٹربائنیں، برقی موٹریں، مشین ٹولز |
| G1 – G0.4 | اسپنڈلز، پریسیژن روٹرز |
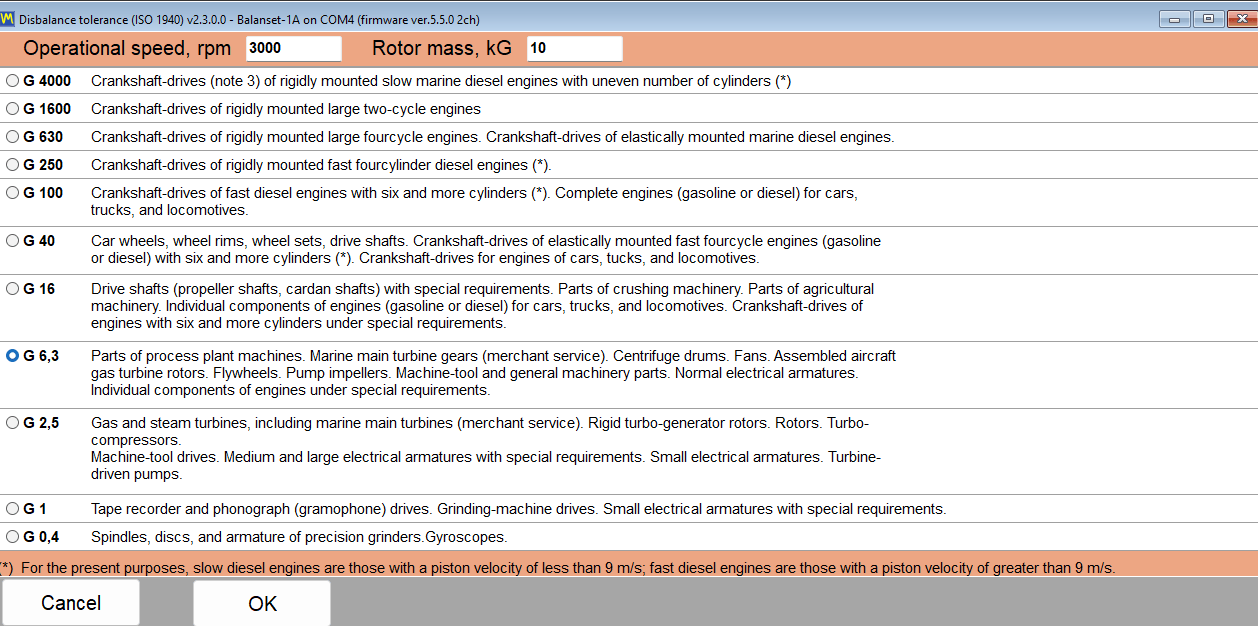
RPM جتنی زیادہ اور rotor جتنا چھوٹا ہو — grade اتنی ہی سخت ہوتی ہے۔ Balanset سافٹ ویئر میں tolerance کیلکولیٹر موجود ہے: rotor mass، RPM اور G grade درج کریں — یہ فی plane قابلِ قبول residual unbalance g·mm میں دیتا ہے۔ حقیقی مثال: 80 kg rotor بمقابلہ 3000 rpm، G6.3 → tolerance ≈ 802 g·mm فی plane۔
دونوں تشخیصی نظاموں کو خلط ملط نہ کریں:
- mm/s (ارتعاش کی رفتار) — ISO 10816/20816 کے مطابق نصب شدہ مشین کا موقع پر جائزہ؛
- جی·ایم·ایم (residual unbalance) — خود rotor کا اندازہ، ISO 1940/21940 کے مطابق۔ Balancing مشینیں g·mm میں کام کرتی ہیں؛ field balancing عام طور پر mm/s دیکھتی ہے۔
منی گلوسری
| اصطلاح | سادہ الفاظ میں |
|---|---|
| عدم توازن | روٹر کے گردشی محور کے نسبت ماس کا انحراف |
| RMS | “اوسط” ارتعاش کی شدت — تشخیصی معیار |
| 1x, 2x, 3x | گردش frequency کے 1st، 2nd، 3rd multiples پر vibration اجزاء |
| FFT / اسپیکٹرم | تعدد کے لحاظ سے ارتعاش کی تقسیم — “کون ہل رہا ہے” |
| مرحلہ | وہ زاویہ جو عدم توازن کی جگہ بتاتا ہے |
| آزمائشی وزن | ایک معلوم mass نصب کی جاتی ہے تاکہ ڈیوائس مشین کے ردِعمل کو “سیکھ” سکے |
| اثر کے گتانک | حساب کا طریقہ: معلوم وزن کے ساتھ ارتعاش کیسے بدلا → کتنا نصب کرنا ہے اور کہاں |
| گونج | RPM کا natural frequency سے میل کھانا؛ vibration اچانک بڑھ جاتی ہے |
| RunDown (کوسٹ ڈاؤن) | rotor کے آزادانہ طور پر رکنے کے دوران vibration ریکارڈ کرنا — resonances تلاش کرنے کا طریقہ |
| جی·ایم·ایم | عدم توازن کی اکائی: ماس × اس کی جگہ کا ریڈیس |

