← Balanset-1A नॉलेज बेस — सगरी चैप्टर
ई चैप्टर ओतने थ्योरी बा जवन Balanset-1A के साथे सोच-समझ के काम करे खातिर जरूरी बा, ना कि खाली बटन दबावे खातिर।
कंपन का होला आ मशीन काहे हिलेला
कवनो घूमे वाला रोटर (मल्चर के ड्रम, फैन के इम्पेलर, शाफ्ट) के आदर्श रूप से केंद्र-द्रव्यमान (centre of mass) घूमे के धुरी (axis) पर बिल्कुल होखे के चाहीं। असल में हमेशा थोड़ बहुत द्रव्यमान के हेरफेर (offset) रहेला — असंतुलन। जब रोटर घूमेला त “भारी जगह” हर चक्कर में ओके बगल में खींचेला, जवना से सेंट्रीफ्यूगल फोर्स बनेला जे मशीन के घूमे के फ्रीक्वेंसी पर हिलावेला।
जरूरी बात: असंतुलन खाली एक कंपन के कारणन में से एगो बा। मशीन एह से भी हिलेला:
- बेयरिंग के प्ले आ घिसाव,
- शाफ्ट के मिसअलाइनमेंट (कपलिंग, बेल्ट),
- दरार आ ढीला फास्टनर (बोल्ट, फ्रेम),
- मुड़ल शाफ्ट,
- स्ट्रक्चरल रेजोनेंस,
- एरोडायनामिक आ इलेक्ट्रोमैग्नेटिक फोर्स (फैन, वेरिएबल-फ्रीक्वेंसी ड्राइव)।
बैलेंसिंग खाली असंतुलन के हटावेला। बाकी सब चीज के मरम्मत करे के पड़ी, बैलेंस ना। एहसे सुनहरा नियम बा: डिवाइस टूटल मशीन के “बैलेंस करके ठीक” नइखे कर सकत.
कंपन के मापल कवना इकाई में होला
Balanset-1A मापेला कंपन वेग — RMS वैल्यू, जे मापल जाला mm/s। ई मशीन के हालत जांचे खातिर वर्किंग फ्रीक्वेंसी रेंज में इस्तेमाल होखे वाला मानक राशि (standard quantity) बा।
एगो मोटामोटी झटपट जांच वाला स्केल (ISO 10816/20816 पर आधारित, विस्तार में चैप्टर 06):
| कंपन वेग (RMS) | आकलन |
|---|---|
| 1.4 mm/s तक | बढ़िया से बढ़िया |
| 1.4 – 2.8 mm/s | बढ़िया |
| 2.8 – 4.5 mm/s | स्वीकार्य |
| 4.5 mm/s से ढेर | खराब — कार्रवाई जरूरी |
कृषि मशीन (मल्चर, मोवर) खातिर सीमा नरम बा: 4.8 mm/s तक ठीक बा, सॉफ्ट सपोर्ट पर 7.1 mm/s तक, आ काम के हालात देखत “8 mm/s से कम पहिलहीं बढ़िया” मानल जाला।
फ्रीक्वेंसी, RPM आ हार्मोनिक्स
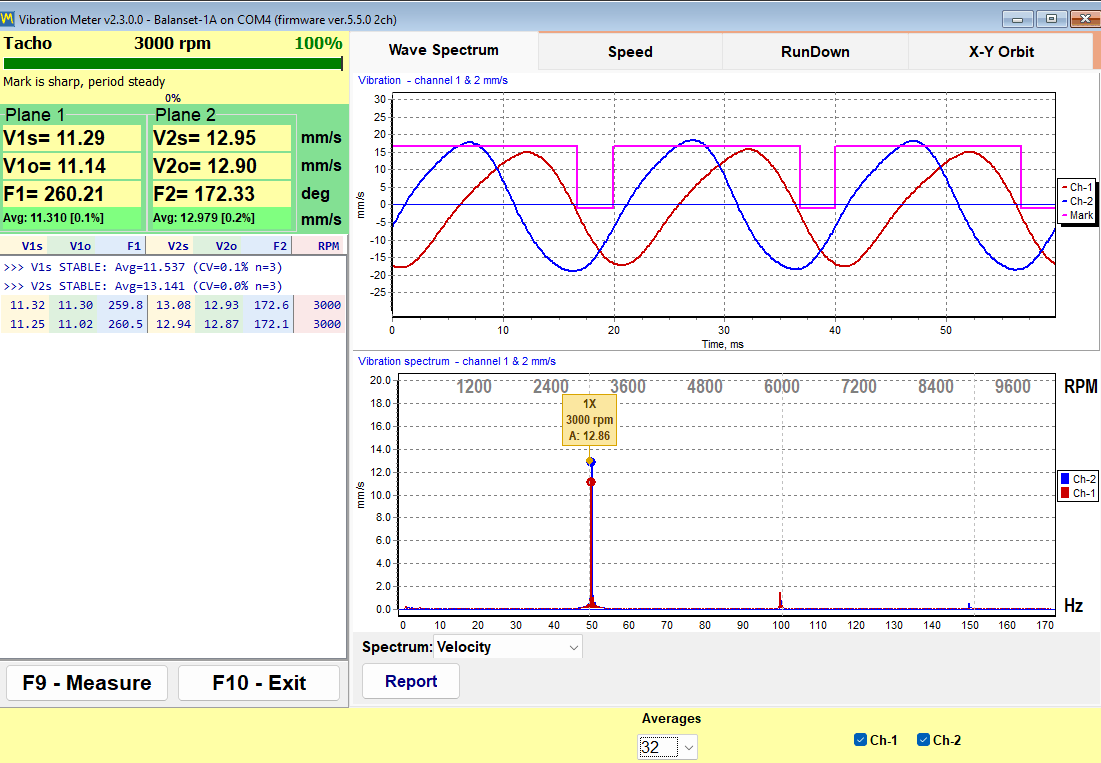
मान लीं कि रोटर 3000 rpm पर घूमत बा। ई भइल 50 चक्कर प्रति सेकंड = 50 Hz। कंपन के फ्रीक्वेंसी कंपोनेंट में बाँटल जाला — स्पेक्ट्रम (FFT)। स्पेक्ट्रम देखावेला कि “के हिलावत बा”:
- 1x (रोटेशन फ्रीक्वेंसी) — एकर क्लासिक निशानी बा असंतुलन। ई ओगो कंपोनेंट बा जेके बैलेंसिंग कम करेला।
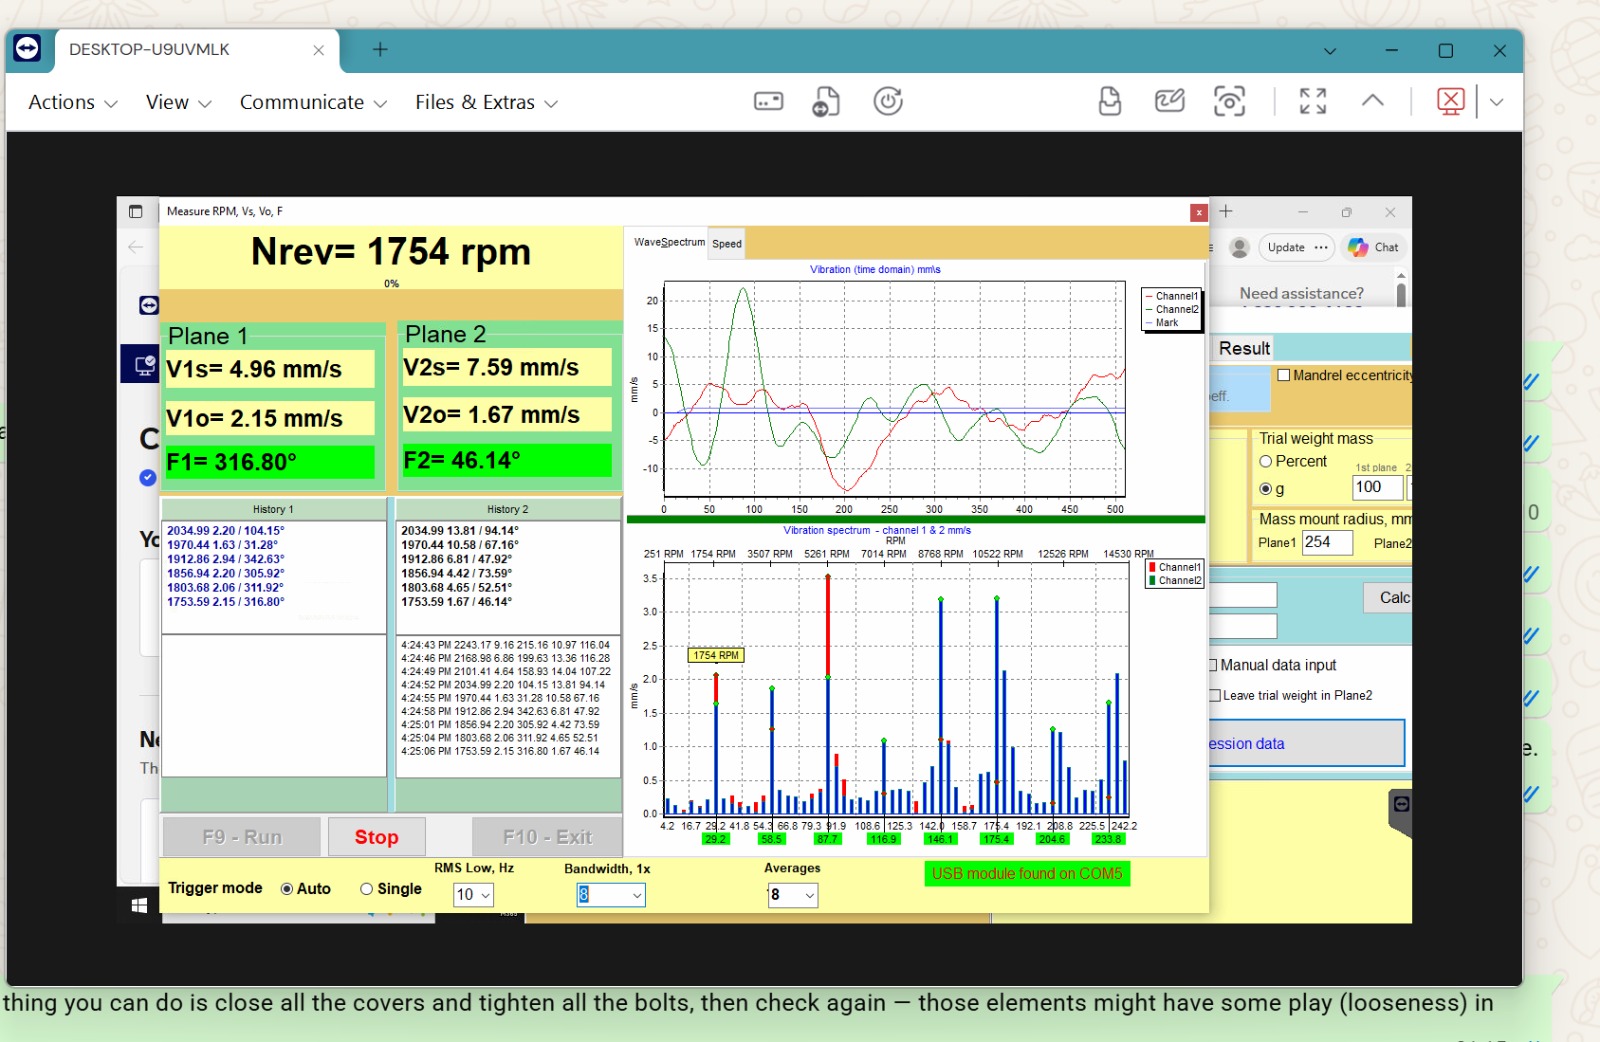
- 2x, 3x (दूसर, तीसर हार्मोनिक) — अक्सर एकर कारण होला शाफ्ट मिसअलाइनमेंट, ढीला फास्टनर, मुड़ल शाफ्ट। अगर 2x, 1x से ढेर बा त बैलेंस करे खातिर अभी जल्दी बा; पहिले मिसअलाइनमेंट/ढीलापन खोजीं।
- ऊँच फ्रीक्वेंसी, “नॉइज” — बेयरिंग आ गियर-मेश के खराबी।
- RPM से ना जुड़ल कम फ्रीक्वेंसी — ढीला फाउंडेशन/माउंट, एरोडायनामिक्स।
- मेन्स फ्रीक्वेंसी के गुणज (multiples) (जइसे 6 × 50 Hz = 300 Hz) — वेरिएबल-फ्रीक्वेंसी ड्राइव से इलेक्ट्रोमैग्नेटिक हस्तक्षेप। जांच: कोस्ट-डाउन के दौरान VFD बंद करीं — अगर पीक गायब हो जाला त ई इलेक्ट्रिकल बा, मैकेनिकल ना।
टेक सपोर्ट से एगो व्यावहारिक नियम: अगर स्पेक्ट्रम पीक अनुपात में खिसकेला (shifts proportionally) जब RPM बदलल जाला — त ई रोटेशन हार्मोनिक बा; अगर ई अपने जगह पर रहेला — त ई स्ट्रक्चरल रेजोनेंस भा बाहरी स्रोत बा।
स्क्रीन पर ई कइसन देखाला:
फेज — “भारी जगह कहाँ इशारा करत बा”
एम्प्लीट्यूड के अलावा डिवाइस मापेला फेज — टैकोमीटर पल्स (लेजर से गुजरत रिफ्लेक्टिव मार्क) आ कंपन के मैक्सिमम के बीच के कोण। फेज बतावेला कि असंतुलन कहाँ बा। ट्रायल वेट लगावला के बाद एम्प्लीट्यूड आ फेज में भइल बदलाव से डिवाइस करेक्शन वेट के वजन आ कोण गणना करेला — इन्फ्लुएंस-कोएफिशिएंट विधि.
व्यावहारिक नतीजा:
- रन के बीच में टैको मार्क के दुबारा ना चिपकावे के चाहीं — एहसे फेज के “जीरो” खिसक जाला। टैकोमीटर के भी हटावे भा दुबारा निशाना ना लगावे के चाहीं;
- सीरीज के सगरी रन में RPM एके होखे के चाहीं;
- रन-दर-रन फेज स्थिर होखे के चाहीं (बिखराव ~10–20° से ढेर ना होखे)। अगर फेज बदलत रहे — त माप पर भरोसा ना कइल जा सके; मैकेनिकल कारण भा रेजोनेंस खोजीं।
रेजोनेंस — बैलेंसिंग के सबसे बड़ दुश्मन
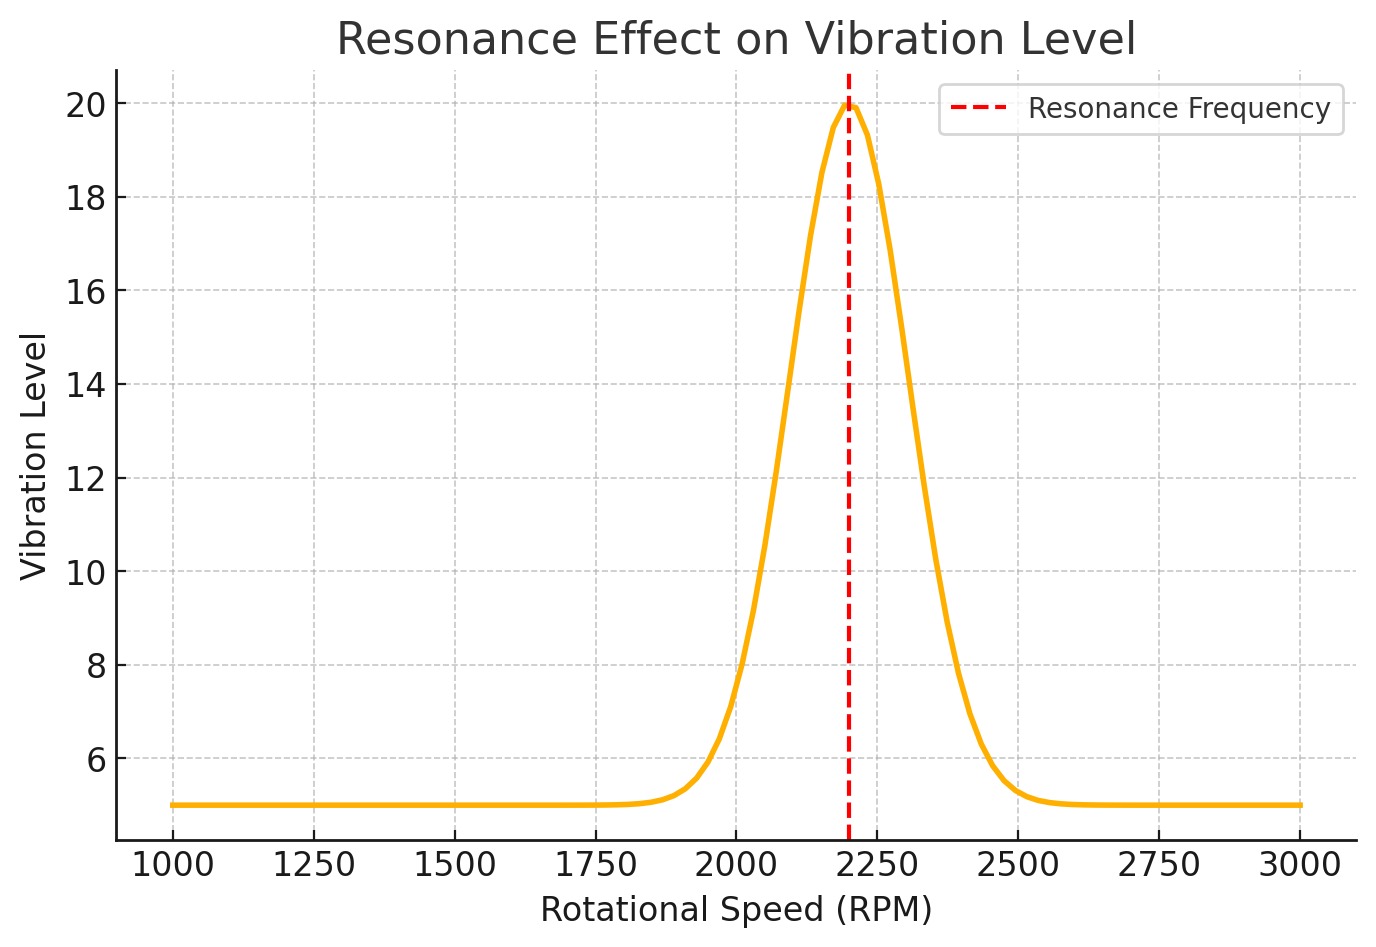
हर स्ट्रक्चर (रोटर + सपोर्ट + फ्रेम) के नैचुरल फ्रीक्वेंसी होला। अगर ऑपरेटिंग RPM नैचुरल फ्रीक्वेंसी से मेल खा जाला त रेजोनेंस रेजोनेंस होला: कंपन अचानक बढ़ जाला, फेज उछल-कूद करेला, डिवाइस के गणना ठीक से मिलल बंद हो जाला, आ “डिवाइस बार-बार ढेर वजन मांगत रहेला”।
रेजोनेंस के लक्षण:
- RPM में छोट बदलाव से कंपन कई गुना बदल जाला;
- गणना कइल वजन लगावला के बाद कंपन कम होखे के बदले बढ़ जाला;
- बिना हालात बदलले भी एम्प्लीट्यूड आ फेज अस्थिर रहेला।
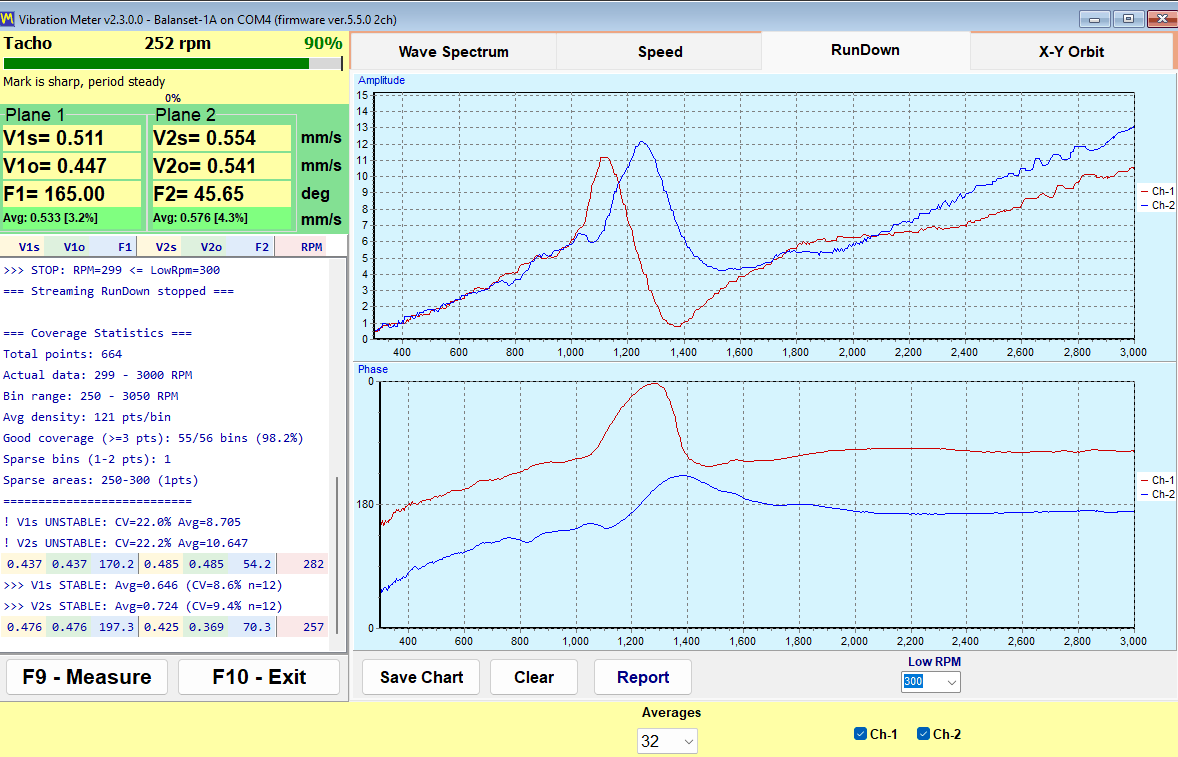
का करीं: अलग RPM पर बैलेंस करीं — आमतौर पर एहसे बचल जा सके नीचे रेजोनेंस से। मल्चर खातिर आम तरीका: 600–900 rpm पर मोटामोटी बैलेंसिंग, फेर वर्किंग RPM पर जाईं। सॉफ्टवेयर के नया वर्जन में रन-डाउन (कोस्ट-डाउन) चार्ट बा — रोटर के तेज घुमाईं, ड्राइव बंद करीं आ कोस्ट-डाउन रिकॉर्ड करीं: पीक से रेजोनेंस फ्रीक्वेंसी पता चल जाई, आ ओकर बीच में बैलेंसिंग RPM चुन लीं।
असली उदाहरण: एगो ग्राहक के रोटर 1600 rpm पर बैलेंस नइखे हो रहल रहे बाकी 1000 rpm पर बढ़िया बैलेंस हो गइल। कारण — 1600 के लगे रेजोनेंस।
लीनियरिटी, आ काहे आधा वजन लगावल जाला
डिवाइस के गणना मानेला कि सिस्टम रैखिक बा: वजन दुगुना — प्रतिक्रिया दुगुना। बढ़िया फाउंडेशन वाला रिजिड मशीन पर ई लगभग सही होला। बाकी ट्रैक्टर पर लागल मल्चर, सॉफ्ट सपोर्ट वाली मशीन, भा प्ले आ दरार वाला स्ट्रक्चर के व्यवहार होला नॉनलीनियर: वजन के प्रतिक्रिया अक्सर अनुपात में नइखे होत।
एहसे प्रैक्टिस से साबित भइल नियम बा: गणना कइल वजन के 1/2 (खराब मशीन पर 1/3) लगावीं आ एगो चेक रन लीं। डिवाइस बाकी हिस्सा बाद में ठीक कर दी। ई ओतना बड़ वजन वेल्ड कइला से जल्दी बा जे लक्ष्य से “आगे निकल गइल”।
स्टैटिक आ डायनामिक असंतुलन
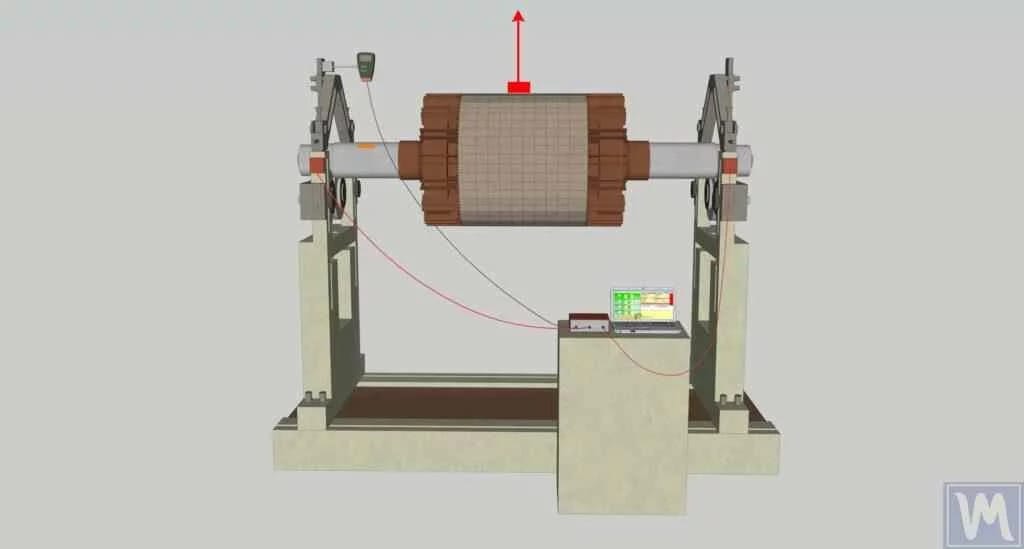
स्टैटिक — भारी जगह रोटर के एक ओर बा। मुक्त सपोर्ट पर रुकल रोटर अपने आप भारी साइड नीचे लेके घूम जाई। एक प्लेन में एगो वजन से ठीक हो जाला।
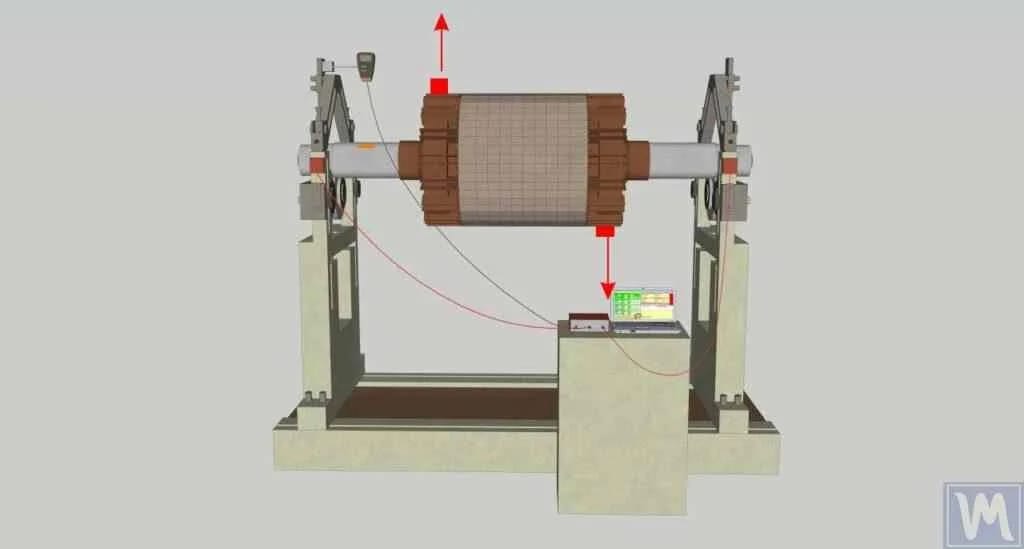
डायनामिक — भारी जगह रोटर के अलग-अलग छोर पर आ अलग-अलग साइड पर बा। रोटर खाली हिलत नइखे, घूमत समय ई “लड़खड़ाला” भी। दू प्लेन में वजन के जरूरत बा। एके स्टैटिक तरीका से ना पकड़ल जा सके: रोटर के 90° घुमावला पर दुनो वजन एक दूसरा के बराबर करत लउकेला, बाकी चलत समय हर भारी जगह अपना ओर खींचेला।
एक प्लेन कि दू प्लेन?
- एक प्लेन — सँकरा (narrow) रोटर (डिस्क, पुली, सँकरा इम्पेलर)। ISO 21940-11 के अंगुरी नियम (rule of thumb): अगर रोटर के चौड़ाई ओकर व्यास (diameter) के आधा से कम बा (अनुपात ~1:2; व्यवहार में सपोर्ट 1:3 सलाह देला) — त एक प्लेन काफी बा।
- दू प्लेन — लमहर (long) रोटर (मल्चर के ड्रम, शाफ्ट, कंबाइन के रोटर, 3000 rpm आ ओहसे ढेर पर चलेवाला फैन)। रोटर के दुनो छोर पर के असंतुलन एक दूसरा के असर करेला, एहसे डिवाइस एक साथ दू चैनल (सेंसर X1 आ X2) मापेला आ दुनो वजन एक साथ गणना करेला।
G बैलेंस-क्वालिटी ग्रेड (ISO 1940 / ISO 21940-11)
बाकी बचल असंतुलन के बतावल जाला g·mm G ग्रेड से:
| ग्रेड | सामान्य उपयोग |
|---|---|
| G16 | कृषि मशीन, कार्डन शाफ्ट |
| G6.3 | फैन, ड्रम, पुली, आम रोटर — सबसे आम ग्रेड |
| G2.5 | टर्बाइन, इलेक्ट्रिक मोटर, मशीन टूल |
| G1 – G0.4 | स्पिंडल, प्रिसिजन रोटर |
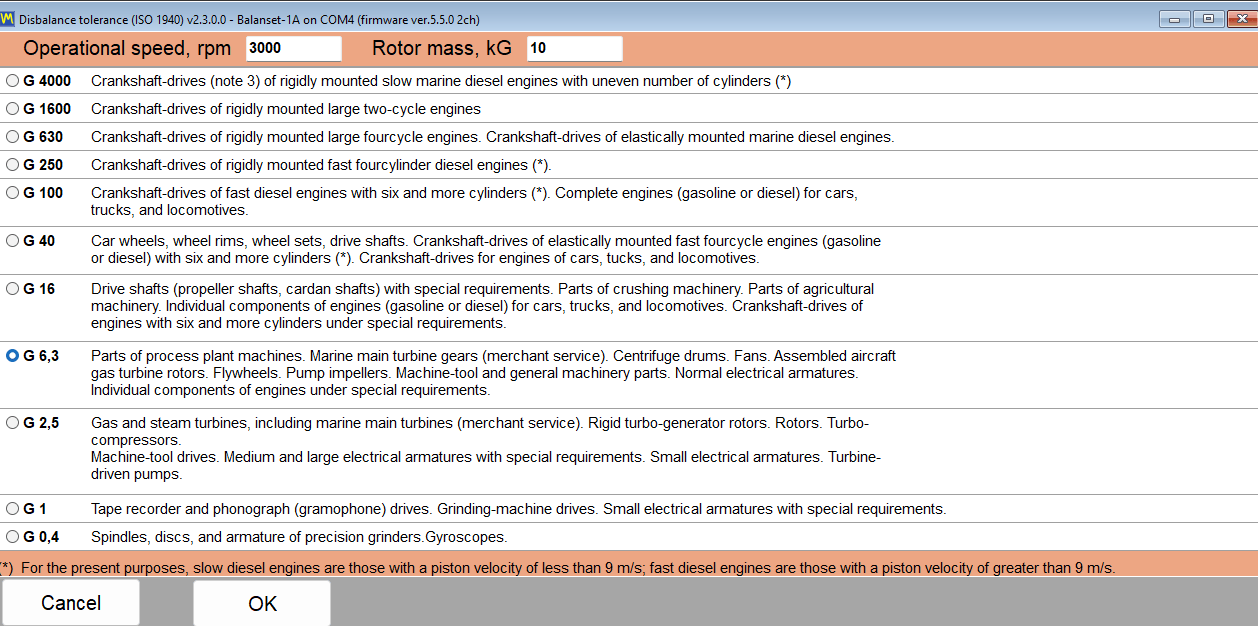
जेतना RPM ढेर होई आ रोटर छोट होई, ग्रेड ओतने कड़ा होई। Balanset सॉफ्टवेयर में टॉलरेंस कैलकुलेटर बा: रोटर के वजन, RPM आ G ग्रेड डालीं — ई हर प्लेन खातिर स्वीकार्य बचल असंतुलन g·mm में दे दी। असली उदाहरण: 80 kg के रोटर 3000 rpm पर, G6.3 → टॉलरेंस ≈ 802 g·mm प्रति प्लेन।
दुनो जांच सिस्टम के मत मिलाईं:
- mm/s (कंपन वेग) — जोड़ल मशीन के अपना जगह पर जांच, ISO 10816/20816 के मुताबिक;
- g·mm (बचल असंतुलन) — रोटर के खुद के जांच, ISO 1940/21940 के मुताबिक। बैलेंसिंग मशीन g·mm में काम करेली; फील्ड बैलेंसिंग में आमतौर पर mm/s देखल जाला।
छोट शब्दकोश (mini-glossary)
| शब्द | सरल शब्दन में |
|---|---|
| असंतुलन | रोटर के घूमे के धुरी के मुकाबले द्रव्यमान के हेरफेर |
| RMS | “औसत” कंपन के मात्रा — जांच के मानक |
| 1x, 2x, 3x | रोटेशन फ्रीक्वेंसी के पहिला, दूसरा, तीसरा गुणज पर कंपन के कंपोनेंट |
| FFT / स्पेक्ट्रम | फ्रीक्वेंसी के हिसाब से बाँटल कंपन — “के हिलावत बा” |
| फेज | असंतुलन के जगह बतावे वाला कोण |
| ट्रायल वजन | एगो जानल-मानल वजन लगावल जाला ताकि डिवाइस मशीन के प्रतिक्रिया “सीख” सके |
| इन्फ्लुएंस कोएफिशिएंट | गणना के तरीका: जानल वजन खातिर कंपन कइसे बदलल → केतना आ कहाँ लगावे के बा |
| रेजोनेंस | RPM के नैचुरल फ्रीक्वेंसी से मेल खाइल; कंपन अचानक बढ़ जाला |
| रनडाउन (कोस्ट-डाउन) | रोटर के आजादी से रुकत घरी कंपन रिकॉर्ड कइल — रेजोनेंस खोजे के तरीका |
| g·mm | असंतुलन के इकाई: द्रव्यमान × ओकर जगह के त्रिज्या (radius) |

