ISO 10816-3: Batas Getaran untuk Mesin Industri
Ringkasan praktis ISO 10816-3:2009 untuk pemeriksaan getaran di lokasi pada unit mesin industri di atas 15 kW yang beroperasi antara 120 dan 15 000 r/min: zona evaluasi A hingga D untuk kecepatan dan perpindahan RMS, dua grup mesin, dua kelas dudukan, kriteria perubahan, serta panduan setelan ALARM dan TRIP.
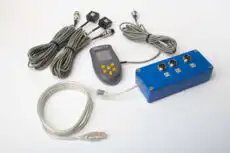
Instrumen portabel seperti Balanset-1A mengukur kecepatan getaran RMS pita lebar pada rumah bantalan; pita frekuensi bawaannya, dari 10 Hz hingga sekitar 1 kHz, sesuai dengan pita yang digunakan di sini untuk sebagian besar mesin. Hasil pembacaan perlu Anda bandingkan sendiri dengan tabel di bawah, karena perangkat lunak Balanset tidak menentukan zona ISO 10816-3 secara otomatis.
Referensi Cepat: Batas Keparahan Getaran
Batas zona menurut ISO 10816-3:2009, Lampiran A: Tabel A.1 untuk Grup 1 dan Tabel A.2 untuk Grup 2. Semua nilai adalah nilai RMS pita lebar yang diukur dalam arah radial pada rumah bantalan atau pedestal saat mesin beroperasi stabil.
Pita frekuensi: 10–1000 Hz, atau 2–1000 Hz untuk mesin yang beroperasi di bawah 600 r/min. Tentukan terlebih dahulu grup mesin dan kelas dudukan, lalu baca zonanya.
Kriteria Evaluasi — Kecepatan RMS (mm/s)
Nilai batas zona ISO 10816-3 untuk mesin industri
| Grup Mesin | Zona A / B | Zona B / C | Zona C / D |
|---|---|---|---|
| Grup 1 — kaku Di atas 300 kW (hingga 50 MW) atau mesin listrik dengan H ≥ 315 mm; dudukan kaku | 2.3 | 4.5 | 7.1 |
| Grup 2 — kaku ★ Di atas 15 kW hingga 300 kW atau mesin listrik dengan 160 ≤ H < 315 mm; dudukan kaku | 1.4 | 2.8 | 4.5 |
| Grup 1 — fleksibel Di atas 300 kW (hingga 50 MW) atau mesin listrik dengan H ≥ 315 mm; dudukan fleksibel | 3.5 | 7.1 | 11.0 |
| Grup 2 — fleksibel Di atas 15 kW hingga 300 kW atau mesin listrik dengan 160 ≤ H < 315 mm; dudukan fleksibel | 2.3 | 4.5 | 7.1 |
Batas ini berlaku untuk pembacaan radial pada setiap bantalan, pedestal, atau rumah bantalan, serta untuk pembacaan aksial hanya pada bantalan dorong. Mesin harus dalam kondisi operasi stabil, pada kecepatan pengenal atau dalam rentang kecepatan yang diizinkan; pembacaan yang diambil saat kecepatan atau beban sedang berubah tidak dinilai berdasarkan batas ini. Untuk mesin tertentu atau dudukan yang tidak lazim, pabrikan dan pelanggan dapat menyepakati nilai lain.
Tingkat getaran yang lazim dijumpai pada mesin yang baru mulai dioperasikan.
Biasanya dapat diterima untuk operasi jangka panjang tanpa batasan.
Biasanya dinilai tidak memuaskan untuk operasi jangka panjang secara terus-menerus. Pada umumnya, mesin masih dapat beroperasi dalam waktu terbatas hingga ada saat yang tepat untuk melakukan tindakan korektif.
Getaran pada tingkat ini biasanya dianggap cukup parah untuk merusak mesin.
Perpindahan RMS (µm)
Lampiran A mencantumkan batas perpindahan di samping batas kecepatan. Jika Anda mengukur kedua besaran tersebut, yang berlaku adalah zona yang lebih ketat.
| Grup Mesin | Zona A / B | Zona B / C | Zona C / D |
|---|---|---|---|
| Grup 1 — kaku | 29 | 57 | 90 |
| Grup 2 — kaku ★ | 22 | 45 | 71 |
| Grup 1 — fleksibel | 45 | 90 | 140 |
| Grup 2 — fleksibel | 37 | 71 | 113 |
Perpindahan paling penting pada mesin berkecepatan rendah: ketika komponen sekali per putaran mendominasi, kecepatan yang tampak sedang pun dapat berarti gerakan yang berlebihan. Untuk mesin semacam ini, evaluasi sebaiknya menggunakan kecepatan dan perpindahan sekaligus.
Satuan Imperial — Kecepatan RMS (in/s)
Nilai padanan untuk wilayah yang menggunakan sistem satuan imperial (1 mm/s ≈ 0.03937 in/s)
| Grup Mesin | Zona A / B | Zona B / C | Zona C / D |
|---|---|---|---|
| Grup 1 — kaku | 0.091 | 0.177 | 0.280 |
| Grup 2 — kaku ★ | 0.055 | 0.110 | 0.177 |
| Grup 1 — fleksibel | 0.138 | 0.280 | 0.433 |
| Grup 2 — fleksibel | 0.091 | 0.177 | 0.280 |
⚡ Kalkulator Zona Getaran
Pilih grup mesin dan kelas dudukan, masukkan hasil pembacaan Anda, lalu dapatkan zona, pemeriksaan perubahan, serta panduan ALARM/TRIP berdasarkan ISO 10816-3:2009.
Kaku: frekuensi alami terendah setidaknya 1.25 kali frekuensi eksitasi. Fleksibel: semua kasus lainnya.
Tidak yakin dengan kelas dudukan? Periksa di sini
Perbandingan Visual Batas Zona
Lebar proporsional setiap zona menunjukkan bagaimana batas melebar untuk mesin yang dipasang secara fleksibel dan mesin yang lebih besar.
Setiap segmen mencantumkan batas atasnya dalam mm/s RMS; skala mencapai 15 mm/s.
Apa itu ISO 10816-3?
ISO 10816-3 adalah Bagian 3 dari seri ISO 10816, yang mengevaluasi getaran mesin yang diukur pada bagian yang tidak berputar. Bagian 1 menetapkan pendekatan umum; Bagian 3 menjabarkannya menjadi kriteria konkret untuk unit mesin industri di atas 15 kW dengan kecepatan nominal 120 hingga 15 000 r/min yang diukur di lokasi. Halaman ini menjelaskan edisi kedua, ISO 10816-3:2009, yang disusun oleh komite teknis ISO TC 108, subkomite SC 2.
Edisi 2009 menggantikan edisi pertama tahun 1998. Perubahan utamanya adalah mengeluarkan pompa dari ruang lingkup, karena pompa rotodinamik kini memiliki bagian tersendiri, yaitu ISO 10816-7.
Getaran dinilai dengan dua cara: berdasarkan besarnya (Kriteria I, zona A hingga D) dan berdasarkan seberapa jauh getaran telah berubah dari nilai acuan yang telah ditetapkan (Kriteria II). Lampiran A memberikan batas zona dalam kecepatan dan perpindahan RMS pita lebar, secara terpisah untuk dua grup mesin serta untuk dudukan kaku dan fleksibel.
Prinsip umum: ISO 10816-1
Ruang Lingkup dan Penerapan
Periksa ruang lingkup sebelum menggunakan tabel: batas-batas ini hanya ditujukan untuk jenis mesin yang tercantum di bawah, yang diukur di lokasi dalam kondisi operasi stabil.
Mesin yang Tercakup
Unit mesin dengan daya pengenal di atas 15 kW yang beroperasi antara 120 dan 15 000 r/min, yaitu:
- turbin uap hingga 50 MW;
- unit turbin uap yang lebih besar (di atas 50 MW) yang beroperasi lebih lambat dari 1 500 atau lebih cepat dari 3 600 r/min, yaitu kecepatan yang tidak dicakup oleh ISO 10816-2;
- kompresor rotari;
- turbin gas industri hingga 3 MW;
- generator;
- semua jenis motor listrik;
- blower dan kipas.
Untuk kipas, kriteria ini umumnya hanya sesuai untuk unit di atas 300 kW atau kipas yang tidak dipasang pada dudukan fleksibel. Kipas lainnya, misalnya desain ringan dari pelat logam, memerlukan batas yang disepakati oleh pemasok dan pembeli berdasarkan pengalaman operasi sebelumnya.
Persyaratan keseimbangan dan getaran kipas: ISO 14694
Mesin yang Dikecualikan
ISO 10816-3:2009 tidak berlaku untuk:
- unit turbogenerator besar berpenggerak uap di darat, di atas 50 MW, pada 1 500, 1 800, 3 000, atau 3 600 r/min (ISO 10816-2);
- unit turbin gas dengan daya pengenal di atas 3 MW (ISO 10816-4);
- unit mesin hidraulik di pembangkit listrik dan stasiun pompa (ISO 10816-5);
- mesin yang terhubung dengan mesin torak (ISO 10816-6);
- pompa rotodinamik, termasuk unit yang impelernya dipasang langsung pada poros motor atau dikencangkan secara kaku pada poros tersebut (ISO 10816-7);
- kompresor rotari perpindahan positif, misalnya kompresor sekrup;
- kompresor dan pompa piston (torak);
- unit motor-pompa benam;
- turbin angin.
Yang diperhitungkan hanya getaran yang berasal dari unit mesin itu sendiri, bukan getaran yang merambat ke mesin dari luar. Mesin dengan kotak roda gigi atau bantalan gelinding termasuk dalam cakupan, tetapi penilaian kondisi roda gigi atau bantalan tersebut bukan bagian dari standar ini. Kriteria yang sama digunakan untuk uji penerimaan dan pemantauan operasional, baik pengukurannya dilakukan secara kontinu maupun berkala.
Rentang Daya
Unit mesin di atas 15 kW. Untuk mesin listrik, grup ditentukan oleh tinggi poros; mesin yang lebih kecil berada di luar cakupan bagian ini.
Rentang Kecepatan
Kecepatan operasi nominal dari 120 hingga 15 000 r/min. Pembacaan diambil saat operasi stabil dalam rentang tersebut.
Lokasi Pengukuran
Bantalan, pedestal bantalan, atau rumah bantalan: titik yang terbuka dan biasanya mudah dijangkau, yang mencerminkan getaran rumah bantalan tanpa resonansi lokal. Jika rumah bantalan tidak dapat dijangkau, lakukan pengukuran sedekat mungkin dengannya.
Parameter Pengukuran
Kecepatan RMS pita lebar dalam mm/s adalah besaran utama; perpindahan dalam µm ditambahkan jika diperkirakan ada komponen frekuensi rendah. Pita frekuensinya 10–1000 Hz, atau 2–1000 Hz di bawah 600 r/min, dan instrumen sebaiknya memenuhi ISO 2954.
Arti RMS: kecepatan RMS
Klasifikasi Mesin: Dua Grup dan Dua Jenis Dudukan
ISO 10816-3 mengelompokkan mesin berdasarkan jenis, daya pengenal atau tinggi poros, serta fleksibilitas dudukannya. Terdapat dua grup mesin; masing-masing dapat memiliki poros horizontal, vertikal, atau miring dan dapat dipasang secara kaku maupun fleksibel.
| Grup | Daya pengenal | Mesin listrik | Desain tipikal | Batas |
|---|---|---|---|---|
| 1 | Di atas 300 kW (Tabel A.1 dinyatakan hingga 50 MW) | Tinggi poros H ≥ 315 mm | Umumnya bantalan luncur; kecepatan di seluruh rentang 120–15 000 r/min | Tabel A.1 |
| 2 ★ | Lebih dari 15 kW, tidak lebih dari 300 kW | Tinggi poros 160 mm ≤ H < 315 mm | Umumnya bantalan gelinding; kecepatan di atas 600 r/min | Tabel A.2 |
Tinggi poros H didefinisikan dalam ISO 496 sebagai jarak dari garis sumbu poros ke bidang pemasangan mesin itu sendiri, yang diukur pada mesin dalam kondisi seperti saat dikirim. Untuk mesin tanpa kaki, dengan kaki yang ditinggikan, atau yang dipasang vertikal, gunakan tinggi poros versi berkaki untuk pemasangan horizontal dengan ukuran rangka yang sama; jika ukuran rangkanya tidak diketahui, gunakan setengah diameter mesin.
Cara Menentukan Kelas Dudukan
Kelas dudukan merupakan sifat dinamis, bukan soal material atau massa fondasi. Pada arah pengukuran tertentu, dudukan dianggap kaku jika frekuensi alami pertama dari mesin dan dudukan secara bersama-sama berada setidaknya 25% di atas frekuensi eksitasi utama, yang dalam sebagian besar kasus adalah kecepatan putar. Dalam semua kasus lainnya, dudukan dianggap fleksibel.
Instalasi yang sama dapat bersifat kaku pada satu arah dan fleksibel pada arah lain. Peredam karet atau pegas, alas beton, atau rangka baja tidak dengan sendirinya menentukan klasifikasi. Gunakan frekuensi alami hasil pengukuran atau perhitungan serta eksitasi operasi yang relevan.
Kasus tipikal: motor listrik besar dan sedang, terutama yang berkecepatan rendah, biasanya berdiri di atas dudukan kaku, sedangkan turbogenerator dan kompresor di atas 10 MW, serta unit mesin vertikal, biasanya memiliki dudukan fleksibel.
Jika gambar teknik dan perhitungan belum memberikan jawaban pasti, standar ini memperbolehkan kelas dudukan ditentukan melalui pengujian. Dalam praktiknya, frekuensi alami terendah sering diungkap melalui uji impak atau pengukuran selama kenaikan atau penurunan putaran.
Latar belakang: frekuensi alami
Panduan Penerapan Praktis
Kriteria yang sama digunakan untuk uji penerimaan mesin baru atau hasil perbaikan dan untuk pemantauan mesin yang sedang beroperasi; yang berbeda adalah cara hasilnya digunakan.
Uji Penerimaan Peralatan Baru/Hasil Perbaikan
Batas zona merupakan panduan, bukan spesifikasi penerimaan yang siap pakai: nilai penerimaan dirundingkan antara pemasok dan pembeli mesin. Sebagai acuan, batas zona membantu menghindari cacat yang nyata maupun tuntutan yang tidak realistis. Untuk beberapa mesin, batas yang berbeda, baik lebih tinggi maupun lebih rendah, dapat dibenarkan; dalam hal ini pabrikan sebaiknya menjelaskan alasannya dan, jika getaran yang lebih tinggi diizinkan, menunjukkan bahwa hal tersebut tidak membahayakan mesin.
Pemantauan Operasional Peralatan yang Sedang Beroperasi
Selama mesin beroperasi, ada dua pertanyaan yang diajukan: di zona mana besaran getaran saat ini berada (Kriteria I), dan apakah besaran tersebut telah berubah secara signifikan (Kriteria II). Zona A dan B tidak memberikan alasan untuk khawatir terhadap operasi jangka panjang, Zona C memerlukan tindakan korektif pada kesempatan berikutnya yang sesuai, dan Zona D berarti getaran cukup parah untuk merusak mesin. Zona menggambarkan tingkat keparahan; zona tidak menunjukkan penyebabnya.
Kriteria II membandingkan pembacaan dengan nilai acuan yang ditetapkan sebelumnya pada posisi dan arah transduser yang sama, dalam kondisi operasi yang kurang lebih sama. Perubahan, baik naik maupun turun, yang melebihi 25% dari batas atas Zona B dianggap signifikan, terlebih lagi jika terjadi secara tiba-tiba, dan sebaiknya memicu investigasi diagnostik meskipun Zona C belum tercapai. Angka 25% merupakan pedoman; pengalaman dengan mesin tertentu dapat membenarkan nilai lain.
Contoh: untuk mesin Grup 2 dengan dudukan kaku, batas atas Zona B adalah 2.8 mm/s, sehingga perubahan lebih dari 0.7 mm/s dianggap signifikan. Motor yang selama bertahun-tahun beroperasi pada 1.0 mm/s dan kini terbaca 2.2 mm/s masih berada di Zona B, tetapi kenaikan sebesar 1.2 mm/s sudah memerlukan pemeriksaan.
Prosedur Pengukuran
Pembacaan biasanya diambil dalam dua arah radial yang saling tegak lurus pada setiap tutup bantalan atau pedestal. Pada mesin horizontal, arah tersebut biasanya adalah arah vertikal dan horizontal. Pada mesin vertikal atau miring, salah satu dari keduanya harus merupakan arah dengan pembacaan tertinggi, biasanya searah sumbu elastis. Transduser dapat ditempatkan pada sudut berapa pun di sekeliling rumah bantalan, dan posisi serta arah yang digunakan harus dicatat.
Untuk evaluasi, ambil nilai yang lebih besar dari dua pembacaan pada setiap bidang pengukuran dan bandingkan dengan batas zona. Satu transduser per bidang hanya dapat diterima jika diketahui mampu menangkap besaran getaran secara memadai, karena transduser tersebut belum tentu mengarah ke nilai maksimum.
Getaran aksial biasanya tidak dipantau pada bantalan penahan beban radial. Getaran ini terutama diukur dalam survei berkala atau untuk diagnostik, karena beberapa kerusakan tampak lebih jelas pada arah tersebut, dan batas zona berlaku untuk pembacaan aksial hanya pada bantalan dorong.
Ambil pembacaan setelah rotor dan bantalan utama mencapai suhu operasi stabil yang biasa, dengan mesin beroperasi pada kondisi yang telah ditentukan, seperti kecepatan dan beban pengenal, tegangan, laju aliran, dan tekanan. Jika kecepatan atau beban bervariasi selama operasi, lakukan pengukuran pada setiap kondisi yang dijalani mesin dalam waktu lama dan gunakan nilai tertinggi.
Jika pembacaan melebihi nilai penerimaan dan diduga ada getaran latar belakang, ulangi pengukuran dengan mesin dalam keadaan berhenti. Jika getaran saat mesin diam lebih dari 25% dari nilai saat beroperasi, pengaruh eksternal tersebut mungkin perlu dikurangi atau dipisahkan, misalnya dengan analisis spektrum.
Instrumen sebaiknya memenuhi ISO 2954 dan mengukur RMS pita lebar dengan respons datar setidaknya pada rentang 10–1000 Hz, yang diperluas hingga 2 Hz untuk mesin dengan kecepatan sekitar 600 r/min atau lebih rendah. Pasang transduser sedemikian rupa sehingga cara pemasangannya tidak mendistorsi pembacaan, dan perhatikan perubahan suhu, medan magnet dan medan suara, variasi catu daya, panjang kabel, serta orientasi transduser.
Praktik lapangan, bukan bagian dari ISO 10816-3: membandingkan arah pengukuran membantu mempersempit kemungkinan penyebab saat diagnostik.
| Arah | Singkatan | Cacat Umum yang Terdeteksi |
|---|---|---|
| Horizontal (tegak lurus terhadap poros) | H | Ketidakseimbangan, kelonggaran, keausan bantalan |
| Vertikal | V | Ketidakseimbangan, resonansi struktur |
| Aksial (sejajar dengan poros) | A | Ketidaksejajaran, poros bengkok, kerusakan bantalan dorong |
ISO 10816-3 mengevaluasi getaran pita lebar tanpa memperhatikan komponen frekuensi individual maupun fase. Hal ini biasanya cukup untuk uji penerimaan dan pemantauan rutin, tetapi hanya menunjukkan bahwa sesuatu telah berubah, bukan apa penyebabnya. Amplitudo dan fase komponen individual sangat berguna untuk pemantauan kondisi jangka panjang dan diagnostik, namun kriteria untuk parameter tersebut berada di luar lingkup standar ini.
Menemukan penyebab: analisis spektrum frekuensi
Contoh Praktis
Evaluasi langkah demi langkah menggunakan kriteria zona ISO 10816-3.
Mesin: Motor listrik, 75 kW, tinggi poros 280 mm
Dudukan: Fondasi beton; pada arah pengukuran, frekuensi alami terendah jauh di atas 1.25 kali frekuensi putar, sehingga dudukan tergolong kaku
Klasifikasi: Grup 2 (mesin listrik dengan 160 mm ≤ H < 315 mm), dudukan kaku
Getaran terukur: 3.5 mm/s RMS pada rumah bantalan sisi penggerak, arah horizontal: nilai yang lebih besar dari dua pembacaan radial
Batas Grup 2: A/B = 1.4 mm/s · B/C = 2.8 mm/s · C/D = 4.5 mm/s
3.5 mm/s berada di antara batas B/C (2.8) dan batas C/D (4.5). Pada tingkat ini, motor sebaiknya tidak dioperasikan terus-menerus dalam jangka panjang, meskipun biasanya masih dapat beroperasi dalam waktu terbatas selama tindakan korektif direncanakan. Penyebab tipikal yang perlu diperiksa dengan analisis spektrum adalah ketidakseimbangan, ketidaksejajaran, dan keausan awal bantalan.
Mesin: Kipas sentrifugal dengan penggerak 500 kW, 1480 r/min; di atas 300 kW, sehingga kriteria untuk kipas pada bagian ini berlaku
Dudukan: Rangka baja pada isolator pegas; pada arah pengukuran, frekuensi alami terendah berada di bawah 1.25 kali frekuensi putar, sehingga dudukan tergolong fleksibel
Klasifikasi: Grup 1 (di atas 300 kW), dudukan fleksibel
Getaran terukur: 2.0 mm/s RMS, nilai yang lebih besar dari dua pembacaan radial pada bantalan sisi penggerak
Batas Grup 1, dudukan fleksibel: A/B = 3.5 mm/s · B/C = 7.1 mm/s · C/D = 11.0 mm/s
2.0 mm/s berada di bawah batas A/B sebesar 3.5 mm/s, yaitu tingkat yang tipikal untuk mesin yang baru dioperasikan. Lolos atau tidaknya kipas dalam uji penerimaan tetap bergantung pada nilai yang disepakati antara pemasok dan pelanggan.
Mesin: Motor listrik, 45 kW, tinggi poros 225 mm
Dudukan: Peredam karet; pada arah pengukuran, frekuensi alami terendah berada di bawah 1.25 kali frekuensi putar, sehingga dudukan tergolong fleksibel
Klasifikasi: Grup 2, dudukan fleksibel
Nilai dasar getaran: 3.0 mm/s RMS (ditetapkan 6 bulan lalu)
Getaran saat ini: 6.8 mm/s RMS
Batas Grup 2, dudukan fleksibel: A/B = 2.3 mm/s · B/C = 4.5 mm/s · C/D = 7.1 mm/s
6.8 mm/s berada di antara 4.5 dan 7.1 mm/s, sehingga besaran getarannya berada di Zona C. Kenaikan sebesar 3.8 mm/s jauh di atas pedoman 1.125 mm/s (25% dari batas B/C sebesar 4.5 mm/s), sehingga Kriteria II juga menuntut investigasi diagnostik. Dengan nilai dasar 3.0 mm/s, ALARM yang disarankan seharusnya ditetapkan pada 4.125 mm/s.
Konsep Utama dan Praktik Terbaik
Panduan, Bukan Kontrak
Batas zona adalah nilai acuan. Batas penerimaan ditentukan berdasarkan kesepakatan antara pemasok dan pelanggan, sedangkan setelan ALARM dan TRIP ditentukan berdasarkan nilai dasar dan desain mesin.
Kelas Dudukan Itu Penting
Pembacaan yang sama dapat masuk ke zona yang berbeda untuk Grup 1 dan Grup 2, serta untuk dudukan kaku dan fleksibel. Klasifikasikan mesin dan dudukannya pada setiap arah sebelum membaca tabel.
Perhatikan Perubahannya
Mesin yang beroperasi stabil pada 2.5 mm/s tidak semengkhawatirkan mesin yang melonjak dari 1.0 ke 2.5 mm/s. Untuk Grup 2 dengan dudukan kaku, setiap perubahan di atas 0.7 mm/s dianggap signifikan menurut Kriteria II.
Skrining, Bukan Diagnosis
Standar ini mengevaluasi getaran pita lebar secara keseluruhan: hasilnya menunjukkan bahwa ada masalah, bukan apa masalahnya. Untuk menemukan akar penyebab, gunakan analisis spektrum, analisis bentuk gelombang waktu, dan pengukuran fase dengan penganalisis getaran.
Batas Operasional: ALARM dan TRIP
Untuk operasi jangka panjang, ISO 10816-3 menguraikan dua jenis batas operasional. ALARM memberi peringatan bahwa getaran telah mencapai nilai yang ditetapkan atau telah berubah secara signifikan; mesin biasanya masih dapat terus beroperasi sementara penyebabnya diselidiki. TRIP menandai tingkat getaran yang di atasnya operasi lebih lanjut dapat merusak mesin; begitu batas ini terlampaui, getaran perlu segera diturunkan atau mesin dihentikan. Batas dapat berbeda untuk setiap posisi dan arah pengukuran.
Menetapkan ALARM
Tetapkan ALARM relatif terhadap nilai dasar kondisi stabil mesin tersebut pada posisi dan arah yang bersangkutan: nilai dasar ditambah 25% dari batas atas Zona B. ALARM umumnya sebaiknya tidak melebihi 125% dari batas tersebut, dan jika nilai dasarnya rendah, ALARM dapat berada di bawah Zona C. Untuk mesin baru yang belum memiliki nilai dasar, setelan awal didasarkan pada pengalaman dengan mesin serupa atau pada nilai penerimaan yang telah disepakati; setelan kemudian disesuaikan setelah nilai dasar yang stabil diketahui, dan disesuaikan kembali setiap kali nilai dasar bergeser, misalnya setelah overhaul.
Menetapkan TRIP
Batas TRIP bergantung pada integritas mekanis dan desain mesin, sehingga biasanya sama untuk mesin dengan desain serupa dan tidak terkait dengan nilai dasar. Standar ini tidak memberikan nilai TRIP yang pasti. TRIP umumnya berada di Zona C atau D dan sebaiknya tidak lebih dari 125% batas atas Zona C.
Batas atas untuk setelan, mm/s RMS
Diturunkan dari batas kecepatan: 25% dan 125% dari B/C, 125% dari C/D
| Grup Mesin | Perubahan signifikan | ALARM, maks. | TRIP, maks. |
|---|---|---|---|
| Grup 1 — kaku | 1.125 | 5.625 | 8.875 |
| Grup 2 — kaku ★ | 0.700 | 3.500 | 5.625 |
| Grup 1 — fleksibel | 1.775 | 8.875 | 13.750 |
| Grup 2 — fleksibel | 1.125 | 5.625 | 8.875 |
Contoh: mesin Grup 2 dengan dudukan kaku dan nilai dasar 1.2 mm/s memperoleh ALARM sebesar 1.2 + 0.7 = 1.9 mm/s, jauh di bawah batas maksimum 3.5 mm/s, dan TRIP tidak lebih dari 5.625 mm/s.
Menetapkan nilai acuan: nilai dasar getaran
Hubungan dengan Standar Lain
ISO 10816-3 mengacu pada ISO 10816-1 untuk pedoman umum, pada ISO 2954 untuk persyaratan instrumen pengukur keparahan getaran, dan pada ISO 496 untuk tinggi poros. Mesin yang dikecualikan di sini dicakup oleh bagian lain dari seri ini: ISO 10816-2 (turbin uap dan generator besar di pembangkit listrik darat), ISO 10816-4 (unit turbin gas), ISO 10816-5 (pembangkit listrik tenaga air dan stasiun pompa), ISO 10816-6 (mesin torak), dan ISO 10816-7 (pompa rotodinamik).
Kriteria rumah bantalan dapat dilengkapi dengan getaran poros yang diukur sesuai ISO 7919-3. Tidak ada konversi sederhana antara getaran rumah bantalan dan getaran poros, sehingga keduanya harus diukur secara terpisah; jika kedua set kriteria menghasilkan penilaian yang berbeda, yang berlaku adalah yang lebih ketat. ISO kemudian menarik edisi 2009, dan revisinya adalah ISO 20816-3:2022.
Halaman terkait: ISO 7919-1 · ISO 20816-3
Pertanyaan yang Sering Diajukan
Mesin listrik dengan tinggi poros minimal 160 mm tetapi kurang dari 315 mm termasuk Grup 2. Pada dudukan kaku, batas zona A/B, B/C, dan C/D mesin ini adalah 1.4, 2.8, dan 4.5 mm/s RMS (22, 45, dan 71 µm); pada dudukan fleksibel, batasnya adalah 2.3, 4.5, dan 7.1 mm/s (37, 71, dan 113 µm).
Pembedaan ini bersifat dinamis dan dilakukan secara terpisah untuk setiap arah pengukuran. Dudukan tergolong kaku jika frekuensi alami terendah dari mesin dan dudukan secara bersama-sama berada setidaknya 25% di atas frekuensi eksitasi utama, dan tergolong fleksibel dalam semua kasus lainnya. Material fondasi atau keberadaan isolator tidak dengan sendirinya menentukan hal ini.
ISO mencantumkan ISO 10816-3:2009 sebagai standar yang telah ditarik; revisinya adalah ISO 20816-3:2022. Halaman ini menjelaskan edisi 2009.
Tidak. ISO 10816-3 mencakup unit mesin di atas 15 kW, sehingga mesin yang lebih kecil berada di luar ruang lingkupnya. Untuk mesin tersebut, gunakan batas dari pabrikan atau kriteria lain yang berlaku, dan pantau perubahan terhadap nilai dasar yang direkam setelah pemasangan.
Tidak. Edisi 2009 mengeluarkan pompa dari ruang lingkupnya. Pompa rotodinamik, termasuk desain dengan motor terintegrasi, dibahas dalam ISO 10816-7, sedangkan pompa torak dan motor-pompa benam dikecualikan.
Tetapkan ALARM pada nilai dasar kondisi stabil ditambah 25% dari batas atas Zona B, umumnya tidak lebih dari 125% batas tersebut. TRIP bergantung pada desain mesin, biasanya berada di Zona C atau D, dan sebaiknya tidak melebihi 125% batas atas Zona C.
Tidak secara rutin. Evaluasi didasarkan pada dua arah radial per bantalan. Pembacaan aksial terutama digunakan dalam survei berkala dan diagnostik, dan batas zona hanya berlaku untuk pembacaan tersebut pada bantalan dorong.
Standar ISO Resmi
Entri katalog untuk dokumen yang dijelaskan di halaman ini: ISO 10816-3:2009 di iso.org
Halaman ini adalah ringkasan independen yang ditulis dengan kata-kata kami sendiri untuk tujuan edukasi. Halaman ini tidak mereproduksi teks standar; untuk persyaratan normatif, gunakan dokumen resminya.
← Kembali ke Indeks Utama Glosarium
