ISO 10816-3: límites de vibración para máquinas industriales
Resumen práctico de la ISO 10816-3:2009 para verificar la vibración en sitio de conjuntos de máquinas industriales de más de 15 kW que operan entre 120 y 15 000 r/min: zonas de evaluación de la A a la D en velocidad y desplazamiento RMS, dos grupos de máquinas, dos clases de soporte, el criterio de cambio y orientación sobre los ajustes de ALARMA y DISPARO.
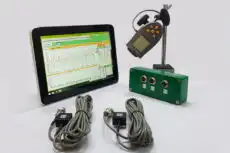
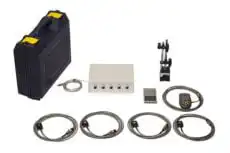
Un instrumento portátil como el Balanset-1A mide la velocidad de vibración RMS de banda ancha en los alojamientos de cojinetes; su banda predeterminada, de 10 Hz a aproximadamente 1 kHz, coincide con la banda que aquí se usa para la mayoría de las máquinas. Usted mismo debe comparar la lectura con las tablas siguientes, ya que el software Balanset no asigna automáticamente las zonas de la ISO 10816-3.
Referencia rápida: límites de severidad de vibración
Límites de zona de la ISO 10816-3:2009, Anexo A: Tabla A.1 para el Grupo 1 y Tabla A.2 para el Grupo 2. Todos los valores son RMS de banda ancha, medidos en dirección radial en alojamientos o pedestales de cojinetes con la máquina en operación estable.
Banda de frecuencias: 10–1000 Hz, o 2–1000 Hz para máquinas que operan por debajo de 600 r/min. Determine primero el grupo de máquinas y la clase de soporte; después, lea la zona.
Criterios de evaluación — velocidad RMS (mm/s)
Valores límite de zona según la ISO 10816-3 para máquinas industriales
| Grupo de máquinas | Zona A / B | Zona B / C | Zona C / D |
|---|---|---|---|
| Grupo 1 — rígido Más de 300 kW (hasta 50 MW) o máquina eléctrica con H ≥ 315 mm; soporte rígido | 2.3 | 4.5 | 7.1 |
| Grupo 2 — rígido ★ Más de 15 kW y hasta 300 kW o máquina eléctrica con 160 ≤ H < 315 mm; soporte rígido | 1.4 | 2.8 | 4.5 |
| Grupo 1 — flexible Más de 300 kW (hasta 50 MW) o máquina eléctrica con H ≥ 315 mm; soporte flexible | 3.5 | 7.1 | 11.0 |
| Grupo 2 — flexible Más de 15 kW y hasta 300 kW o máquina eléctrica con 160 ≤ H < 315 mm; soporte flexible | 2.3 | 4.5 | 7.1 |
Los límites se aplican a las lecturas radiales en cualquier cojinete, pedestal o alojamiento, y a las lecturas axiales solo en cojinetes de empuje. La máquina debe estar en operación estable, a la velocidad nominal o dentro de su rango de velocidades permitido; las lecturas tomadas mientras cambian la velocidad o la carga no se evalúan con estos límites. Para una máquina en particular o para soportes poco comunes, el fabricante y el cliente pueden acordar otros valores.
Nivel habitual en máquinas que acaban de ponerse en servicio.
Normalmente se considera aceptable para la operación a largo plazo sin restricciones.
Normalmente se considera insatisfactoria para la operación continua a largo plazo. Por lo general, la máquina puede seguir en servicio durante un tiempo limitado, hasta que haya un momento oportuno para realizar acciones correctivas.
Una vibración de este nivel suele considerarse lo suficientemente severa para dañar la máquina.
Desplazamiento RMS (µm)
El Anexo A incluye límites de desplazamiento junto a los de velocidad. Si mide ambas magnitudes, se toma la zona más restrictiva.
| Grupo de máquinas | Zona A / B | Zona B / C | Zona C / D |
|---|---|---|---|
| Grupo 1 — rígido | 29 | 57 | 90 |
| Grupo 2 — rígido ★ | 22 | 45 | 71 |
| Grupo 1 — flexible | 45 | 90 | 140 |
| Grupo 2 — flexible | 37 | 71 | 113 |
El desplazamiento es más relevante en máquinas lentas: cuando predomina la componente de una vez por revolución, una velocidad que parece moderada puede corresponder a un movimiento excesivo. En esas máquinas, la evaluación debe basarse tanto en la velocidad como en el desplazamiento.
Unidades inglesas — velocidad RMS (in/s)
Valores equivalentes para regiones que usan el sistema inglés de unidades (1 mm/s ≈ 0.03937 in/s)
| Grupo de máquinas | Zona A / B | Zona B / C | Zona C / D |
|---|---|---|---|
| Grupo 1 — rígido | 0.091 | 0.177 | 0.280 |
| Grupo 2 — rígido ★ | 0.055 | 0.110 | 0.177 |
| Grupo 1 — flexible | 0.138 | 0.280 | 0.433 |
| Grupo 2 — flexible | 0.091 | 0.177 | 0.280 |
⚡ Calculadora de zona de vibración
Elija el grupo de máquinas y la clase de soporte, ingrese sus lecturas y obtenga la zona, la verificación del cambio y la orientación sobre ALARMA/DISPARO según la ISO 10816-3:2009.
Rígido: la frecuencia natural más baja es al menos 1.25 veces la frecuencia de excitación. Flexible: cualquier otro caso.
¿No está seguro de la clase de soporte? Verifíquela
Comparación visual de los límites de zona
El ancho proporcional de cada zona muestra cómo se amplían los límites en las máquinas con montaje flexible y en las de mayor tamaño.
Cada segmento indica su límite superior en mm/s RMS; la escala llega hasta 15 mm/s.
¿Qué es la ISO 10816-3?
La ISO 10816-3 es la Parte 3 de la serie ISO 10816, que evalúa la vibración de las máquinas mediante mediciones en partes que no giran. La Parte 1 establece el enfoque general; la Parte 3 lo convierte en criterios concretos para conjuntos de máquinas industriales de más de 15 kW con velocidades nominales de 120 a 15 000 r/min, cuando se miden in situ. Esta página describe la segunda edición, ISO 10816-3:2009, elaborada por el comité técnico TC 108 de ISO, subcomité SC 2.
La edición de 2009 sustituyó a la primera edición, de 1998. Su principal cambio fue excluir las bombas del alcance, ya que las bombas rotodinámicas tienen ahora su propia parte, la ISO 10816-7.
La vibración se evalúa de dos maneras: por su magnitud (Criterio I, zonas de la A a la D) y por cuánto ha cambiado respecto a un valor de referencia establecido (Criterio II). El Anexo A proporciona los límites de zona en velocidad y desplazamiento RMS de banda ancha, por separado para dos grupos de máquinas y para soportes rígidos y flexibles.
Principios generales: ISO 10816-1
Alcance y aplicabilidad
Revise el alcance antes de usar las tablas: los límites están previstos solo para los tipos de máquinas que se indican a continuación, con mediciones en sitio en condiciones de operación estables.
Máquinas incluidas
Conjuntos de máquinas con potencia nominal superior a 15 kW que operan entre 120 y 15 000 r/min, a saber:
- turbinas de vapor de hasta 50 MW;
- conjuntos de turbina de vapor de mayor potencia (más de 50 MW) que giran a menos de 1500 o a más de 3600 r/min, velocidades que la ISO 10816-2 no abarca;
- compresores rotativos;
- turbinas de gas industriales de hasta 3 MW;
- generadores;
- motores eléctricos de todo tipo;
- sopladores y ventiladores.
En el caso de los ventiladores, los criterios en general solo son adecuados para unidades de más de 300 kW o para ventiladores que no están montados sobre soportes flexibles. Otros ventiladores, por ejemplo los de construcción ligera de lámina, requieren límites acordados entre proveedor y comprador con base en la experiencia de operación previa.
Requisitos de balanceo y vibración para ventiladores: ISO 14694
Máquinas excluidas
La ISO 10816-3:2009 no se aplica a:
- grandes turbogeneradores de vapor en instalaciones terrestres, de más de 50 MW, a 1500, 1800, 3000 o 3600 r/min (ISO 10816-2);
- unidades de turbina de gas con potencia nominal superior a 3 MW (ISO 10816-4);
- conjuntos de máquinas hidráulicas en centrales hidroeléctricas y plantas de bombeo (ISO 10816-5);
- máquinas acopladas a maquinaria reciprocante (ISO 10816-6);
- bombas rotodinámicas, incluidas las unidades cuyo impulsor está montado directamente sobre el eje del motor o fijado rígidamente a él (ISO 10816-7);
- compresores rotativos de desplazamiento positivo, por ejemplo, compresores de tornillo;
- compresores y bombas de pistón (reciprocantes);
- motobombas sumergibles;
- aerogeneradores.
Solo se considera la vibración que se origina en el propio conjunto de máquinas, no la que se le transmite desde el exterior. Se incluyen máquinas con cajas de engranes o rodamientos, pero la evaluación del estado de esos engranes o rodamientos no forma parte de la norma. Los mismos criterios sirven para las pruebas de aceptación y para el monitoreo operativo, ya sea con mediciones continuas o periódicas.
Rango de potencia
Conjuntos de máquinas de más de 15 kW. En las máquinas eléctricas, el grupo se determina por la altura de eje; las máquinas más pequeñas quedan fuera de esta parte.
Rango de velocidad
Velocidades nominales de operación de 120 a 15 000 r/min. Las lecturas se toman en operación estable dentro de ese rango.
Puntos de medición
Cojinetes, pedestales o alojamientos de cojinetes: puntos expuestos y normalmente accesibles que reflejan la vibración del alojamiento del cojinete sin resonancias locales. Si no es posible acceder a un alojamiento, mida lo más cerca posible de él.
Parámetro de medición
La velocidad RMS de banda ancha en mm/s es la magnitud principal; el desplazamiento en µm se agrega cuando se espera contenido de baja frecuencia. La banda es de 10–1000 Hz, o de 2–1000 Hz por debajo de 600 r/min, y los instrumentos deben cumplir con la ISO 2954.
Qué significa RMS: velocidad RMS
Clasificación de máquinas: dos grupos y dos tipos de soporte
La ISO 10816-3 clasifica las máquinas por tipo, por potencia nominal o altura de eje y por la flexibilidad de sus soportes. Hay dos grupos de máquinas; las de cualquiera de ellos pueden tener eje horizontal, vertical o inclinado y montarse de forma rígida o flexible.
| Grupo | Potencia nominal | Máquinas eléctricas | Diseño típico | Límites |
|---|---|---|---|---|
| 1 | Más de 300 kW (la Tabla A.1 abarca hasta 50 MW) | Altura de eje H ≥ 315 mm | Por lo general, cojinetes de deslizamiento; velocidades en todo el rango de 120–15 000 r/min | Tabla A.1 |
| 2 ★ | Más de 15 kW y no más de 300 kW | Altura de eje 160 mm ≤ H < 315 mm | Por lo general, rodamientos; velocidades superiores a 600 r/min | Tabla A.2 |
La ISO 496 define la altura de eje H como la distancia entre la línea de centro del eje y el plano de montaje propio de la máquina, medida en la máquina tal como se entrega. Para una máquina sin patas, con patas elevadas o de montaje vertical, use la altura de eje de la versión horizontal con patas del mismo armazón; si no se conoce el armazón, tome la mitad del diámetro de la máquina.
Cómo determinar la clase de soporte
La clase de soporte es una propiedad dinámica, no una cuestión del material o la masa de la cimentación. En una dirección de medición determinada, el soporte se considera rígido cuando la primera frecuencia natural del conjunto máquina-soporte está al menos 25 % por encima de la frecuencia de excitación principal, que en la mayoría de los casos corresponde a la velocidad de rotación. En cualquier otro caso se considera flexible.
Una misma instalación puede ser rígida en una dirección y flexible en otra. Los montajes de hule o de resorte, una base de concreto o un bastidor de acero no determinan por sí solos la clasificación. Utilice frecuencias naturales medidas o calculadas y la excitación de operación correspondiente.
Casos típicos: los motores eléctricos grandes y medianos, sobre todo los de baja velocidad, suelen estar sobre soportes rígidos, mientras que los turbogeneradores y compresores de más de 10 MW, así como los conjuntos de máquinas verticales, suelen tener soportes flexibles.
Si los planos y los cálculos no resuelven la cuestión, la norma permite determinar la clase de soporte mediante pruebas. En la práctica, suele tratarse de una prueba de impacto o de una medición durante el arranque o el paro por inercia que revela la frecuencia natural más baja.
Fundamentos: frecuencia natural
Orientación para la aplicación práctica
Los mismos criterios se usan en las pruebas de aceptación de máquinas nuevas o reparadas y en el monitoreo de máquinas en servicio; lo que cambia es cómo se utilizan los resultados.
Pruebas de aceptación de equipos nuevos o reparados
Los límites de zona son una orientación, no una especificación de aceptación lista para usar: los valores de aceptación se negocian entre el proveedor y el comprador de la máquina. Como referencia, los límites ayudan a descartar tanto defectos evidentes como exigencias poco realistas. Algunas máquinas justifican límites distintos, más altos o más bajos; en ese caso, el fabricante debe explicar los motivos y, si se admite más vibración, demostrar que esta no pone en riesgo la máquina.
Monitoreo operativo de equipos en servicio
En servicio se plantean dos preguntas: en qué zona se encuentra la magnitud actual (Criterio I) y si ha cambiado de forma significativa (Criterio II). Las zonas A y B no dan motivo de preocupación para la operación a largo plazo, la Zona C exige acciones correctivas en la siguiente oportunidad adecuada y la Zona D significa que la vibración es lo suficientemente severa para dañar la máquina. Una zona describe la severidad; no identifica la causa.
El Criterio II compara la lectura con un valor de referencia establecido previamente en la misma posición y dirección del transductor, en condiciones de operación aproximadamente iguales. Un cambio, al alza o a la baja, de más del 25 % del límite superior de la Zona B se considera significativo, sobre todo si ocurre de forma repentina, y debe dar lugar a una investigación de diagnóstico aunque no se haya alcanzado la Zona C. El 25 % es un valor orientativo; la experiencia con una máquina en particular puede justificar otro valor.
Ejemplo: para una máquina del Grupo 2 sobre soportes rígidos, el límite superior de la Zona B es 2.8 mm/s, por lo que un cambio de más de 0.7 mm/s es significativo. Un motor que ha operado durante años a 1.0 mm/s y ahora marca 2.2 mm/s sigue en la Zona B, pero el aumento de 1.2 mm/s ya amerita una revisión.
Procedimientos de medición
Normalmente, las lecturas se toman en dos direcciones radiales perpendiculares entre sí en cada tapa o pedestal de cojinete. En las máquinas horizontales, suelen ser las direcciones vertical y horizontal. En las máquinas verticales o inclinadas, una de las dos debe ser la dirección con la lectura más alta, por lo general a lo largo del eje elástico. Los transductores pueden colocarse en cualquier posición angular alrededor del alojamiento, y deben registrarse las posiciones y direcciones utilizadas.
Para la evaluación, tome la mayor de las dos lecturas en cada plano de medición y compárela con los límites de zona. Un solo transductor por plano es aceptable únicamente cuando se sabe que capta adecuadamente la magnitud de la vibración, ya que podría no estar orientado hacia el máximo.
Normalmente, la vibración axial no se monitorea en cojinetes que soportan carga radial. Se mide sobre todo en inspecciones periódicas o con fines de diagnóstico, porque algunas fallas se manifiestan con mayor claridad en esa dirección, y los límites de zona se aplican a las lecturas axiales solo en cojinetes de empuje.
Tome las lecturas cuando el rotor y los cojinetes principales hayan alcanzado su temperatura habitual de operación estable, con la máquina operando en condiciones definidas, como velocidad y carga nominales, voltaje, caudal y presión. Si la velocidad o la carga varían en servicio, mida en cada condición en la que la máquina opere durante periodos prolongados y use el valor más alto.
Si una lectura supera el valor de aceptación y se sospecha de vibración de fondo, repita la medición con la máquina detenida. Cuando la vibración en reposo supera el 25 % del valor medido en operación, puede ser necesario reducir la influencia externa o separarla, por ejemplo, mediante análisis espectral.
Los instrumentos deben cumplir con la ISO 2954 y medir el valor RMS de banda ancha con respuesta plana al menos en el rango de 10–1000 Hz, ampliado hasta 2 Hz para máquinas que operan a unas 600 r/min o menos. Monte los transductores de modo que la sujeción no altere la lectura, y tenga en cuenta los cambios de temperatura, los campos magnéticos y acústicos, las variaciones de la alimentación eléctrica, la longitud del cable y la orientación del transductor.
Práctica de campo que no forma parte de la ISO 10816-3: comparar las direcciones ayuda a acotar las causas probables durante el diagnóstico.
| Dirección | Abreviatura | Defectos comunes detectados |
|---|---|---|
| Horizontal (perpendicular al eje) | H | Desbalance, holgura, desgaste de cojinetes |
| Vertical | V | Desbalance, resonancia estructural |
| Axial (paralela al eje) | A | Desalineamiento, eje doblado, fallas del cojinete de empuje |
La ISO 10816-3 evalúa la vibración de banda ancha sin considerar las componentes de frecuencia individuales ni la fase. Esto suele bastar para las pruebas de aceptación y el monitoreo de rutina, pero indica que algo ha cambiado, no qué lo causó. La amplitud y la fase de cada componente son valiosas para el monitoreo de condición a largo plazo y el diagnóstico, pero los criterios para ellas quedan fuera del alcance de esta norma.
Para encontrar la causa: análisis del espectro de frecuencias
Ejemplos prácticos
Evaluaciones paso a paso con los criterios de zona de la ISO 10816-3.
Máquina: Motor eléctrico, 75 kW, altura de eje 280 mm
Soporte: Cimentación de concreto; en la dirección medida, la frecuencia natural más baja está muy por encima de 1.25 veces la frecuencia de rotación, por lo que el soporte es rígido
Clasificación: Grupo 2 (máquina eléctrica con 160 mm ≤ H < 315 mm), soporte rígido
Vibración medida: 3.5 mm/s RMS en el alojamiento del cojinete del lado acoplado, horizontal: la mayor de las dos lecturas radiales
Límites del Grupo 2: A/B = 1.4 mm/s · B/C = 2.8 mm/s · C/D = 4.5 mm/s
3.5 mm/s se encuentra entre el límite B/C (2.8) y el límite C/D (4.5). Con este nivel, el motor no debe permanecer en servicio continuo a largo plazo, aunque normalmente puede seguir operando durante un tiempo limitado mientras se planean las acciones correctivas. Las causas típicas que conviene verificar con análisis espectral son el desbalance, el desalineamiento y el desgaste incipiente de cojinetes.
Máquina: Ventilador centrífugo con accionamiento de 500 kW, 1480 r/min; más de 300 kW, por lo que se aplican los criterios de esta parte para ventiladores
Soporte: Bastidor de acero sobre aisladores de resorte; en la dirección medida, la frecuencia natural más baja es inferior a 1.25 veces la frecuencia de rotación, por lo que el soporte es flexible
Clasificación: Grupo 1 (más de 300 kW), soporte flexible
Vibración medida: 2.0 mm/s RMS, la mayor de las dos lecturas radiales en el cojinete del lado acoplado
Grupo 1, límites para soporte flexible: A/B = 3.5 mm/s · B/C = 7.1 mm/s · C/D = 11.0 mm/s
2.0 mm/s está por debajo del límite A/B de 3.5 mm/s, el nivel típico de una máquina recién puesta en servicio. Aun así, la aceptación del ventilador depende de los valores acordados entre proveedor y cliente.
Máquina: Motor eléctrico, 45 kW, altura de eje 225 mm
Soporte: Montajes de hule; en la dirección medida, la frecuencia natural más baja es inferior a 1.25 veces la frecuencia de rotación, por lo que el soporte es flexible
Clasificación: Grupo 2, soporte flexible
Vibración de línea base: 3.0 mm/s RMS (establecida hace 6 meses)
Vibración actual: 6.8 mm/s RMS
Grupo 2, límites para soporte flexible: A/B = 2.3 mm/s · B/C = 4.5 mm/s · C/D = 7.1 mm/s
6.8 mm/s se encuentra entre 4.5 y 7.1 mm/s, por lo que la magnitud está en la Zona C. El aumento de 3.8 mm/s está muy por encima del valor orientativo de 1.125 mm/s (25 % del límite B/C de 4.5 mm/s), por lo que el Criterio II también exige una investigación de diagnóstico. Con una línea base de 3.0 mm/s, la ALARMA recomendada habría sido de 4.125 mm/s.
Conceptos clave y buenas prácticas
Una orientación, no un contrato
Los límites de zona son valores de referencia. Los límites de aceptación surgen del acuerdo entre proveedor y cliente, mientras que los ajustes de ALARMA y DISPARO se derivan de la línea base y del diseño de la máquina.
La clase de soporte importa
Una misma lectura puede caer en zonas distintas para el Grupo 1 y el Grupo 2, y para soportes rígidos y flexibles. Clasifique la máquina y el soporte en cada dirección antes de consultar la tabla.
Vigile el cambio
Una máquina que opera de forma estable a 2.5 mm/s es menos preocupante que una que pasó de 1.0 a 2.5 mm/s. Para el Grupo 2 sobre soportes rígidos, cualquier cambio superior a 0.7 mm/s se considera significativo según el Criterio II.
Detección, no diagnóstico
La norma evalúa la vibración global de banda ancha: indica que existe un problema, no cuál es. Para hallar la causa raíz, utilice análisis espectral, análisis de forma de onda en el tiempo y mediciones de fase con un analizador de vibraciones.
Límites operacionales: ALARMA y DISPARO
Para la operación a largo plazo, la ISO 10816-3 describe dos tipos de límites operacionales. La ALARMA advierte que la vibración ha alcanzado un valor establecido o ha cambiado de forma significativa; normalmente, la máquina puede seguir operando mientras se investiga la causa. El DISPARO marca el nivel por encima del cual seguir operando puede dañar la máquina; una vez superado, la vibración debe reducirse de inmediato o la máquina debe detenerse. Los límites pueden variar según la posición y la dirección de medición.
Ajuste de la ALARMA
Fije la ALARMA con respecto a la línea base en estado estable de esa máquina, en esa posición y dirección: línea base más el 25 % del límite superior de la Zona B. Normalmente, la ALARMA no debe superar el 125 % de ese límite y, con una línea base baja, puede quedar por debajo de la Zona C. En una máquina nueva sin línea base, se parte de la experiencia con máquinas similares o de los valores de aceptación acordados; el ajuste se corrige cuando se conoce una línea base estable, y de nuevo cada vez que la línea base cambia, por ejemplo, después de una reparación mayor.
Ajuste del DISPARO
Los límites de DISPARO dependen de la integridad mecánica y del diseño de la máquina, por lo que suelen ser los mismos para máquinas de diseño similar y no están ligados a la línea base. La norma no establece valores fijos de DISPARO. Normalmente, el DISPARO se ubica en la Zona C o D y no debe superar el 125 % del límite superior de la Zona C.
Límites superiores de los ajustes, mm/s RMS
Derivados de los límites de velocidad: 25 % y 125 % de B/C, 125 % de C/D
| Grupo de máquinas | Cambio significativo | ALARMA, máx. | DISPARO, máx. |
|---|---|---|---|
| Grupo 1 — rígido | 1.125 | 5.625 | 8.875 |
| Grupo 2 — rígido ★ | 0.700 | 3.500 | 5.625 |
| Grupo 1 — flexible | 1.775 | 8.875 | 13.750 |
| Grupo 2 — flexible | 1.125 | 5.625 | 8.875 |
Ejemplo: a una máquina del Grupo 2 sobre soportes rígidos con una línea base de 1.2 mm/s le corresponde una ALARMA de 1.2 + 0.7 = 1.9 mm/s, muy por debajo del tope de 3.5 mm/s, y un DISPARO no mayor de 5.625 mm/s.
Cómo establecer el valor de referencia: línea base de vibración
Relación con otras normas
La ISO 10816-3 se apoya en la ISO 10816-1 para las directrices generales, en la ISO 2954 para los requisitos de los instrumentos de medición de la severidad de vibración y en la ISO 496 para las alturas de eje. Las máquinas excluidas aquí se tratan en otras partes de la serie: ISO 10816-2 (grandes turbinas de vapor y generadores en centrales terrestres), ISO 10816-4 (conjuntos de turbina de gas), ISO 10816-5 (centrales hidroeléctricas y plantas de bombeo), ISO 10816-6 (máquinas reciprocantes) e ISO 10816-7 (bombas rotodinámicas).
Los criterios para alojamientos de cojinetes pueden complementarse con la vibración del eje medida según la ISO 7919-3. No existe una conversión sencilla entre la vibración del alojamiento y la del eje, por lo que ambas deben medirse de forma independiente; si los dos conjuntos de criterios llevan a evaluaciones distintas, se aplica el más restrictivo. Posteriormente, ISO retiró la edición de 2009; su revisión es la ISO 20816-3:2022.
Páginas relacionadas: ISO 7919-1 · ISO 20816-3
Preguntas frecuentes
Una máquina eléctrica con una altura de eje de al menos 160 mm, pero inferior a 315 mm, pertenece al Grupo 2. Sobre soportes rígidos, sus límites A/B, B/C y C/D son 1.4, 2.8 y 4.5 mm/s RMS (22, 45 y 71 µm); sobre soportes flexibles son 2.3, 4.5 y 7.1 mm/s (37, 71 y 113 µm).
La distinción es dinámica y se hace por separado para cada dirección de medición. El soporte es rígido cuando la frecuencia natural más baja del conjunto máquina-soporte está al menos 25 % por encima de la frecuencia de excitación principal, y flexible en cualquier otro caso. El material de la cimentación o la presencia de aisladores no lo determinan por sí solos.
En el catálogo de ISO, la ISO 10816-3:2009 figura como retirada; su revisión es la ISO 20816-3:2022. Esta página describe la edición de 2009.
No. La ISO 10816-3 abarca conjuntos de máquinas de más de 15 kW, por lo que las máquinas más pequeñas quedan fuera de su alcance. Para ellas, apóyese en los límites del fabricante u otros criterios aplicables y dé seguimiento a los cambios respecto a una línea base registrada después de la instalación.
No. La edición de 2009 excluyó las bombas de su alcance. Las bombas rotodinámicas, incluidos los diseños con motor integrado, se tratan en la ISO 10816-7, mientras que las bombas reciprocantes y las motobombas sumergibles quedan excluidas.
Fije la ALARMA en la línea base en estado estable más el 25 % del límite superior de la Zona B, normalmente sin superar el 125 % de ese límite. El DISPARO depende del diseño de la máquina, suele ubicarse en la Zona C o D y no debe superar el 125 % del límite superior de la Zona C.
No de forma rutinaria. La evaluación se basa en dos direcciones radiales por cojinete. Las lecturas axiales se usan sobre todo en inspecciones periódicas y en diagnóstico, y los límites de zona se les aplican solo en cojinetes de empuje.
Norma ISO oficial
Ficha de catálogo del documento descrito en esta página: ISO 10816-3:2009 en iso.org
Esta página es un resumen independiente, redactado con nuestras propias palabras con fines educativos. No reproduce el texto de la norma; para los requisitos normativos, consulte el documento oficial.
← Volver al índice principal del glosario
