घर → संतुलन सिद्धांत और मानक
रोटर संतुलन सिद्धांत: ISO मानक, G ग्रेड, सूत्र और गणनाएँ
मानक वास्तव में जो कहते हैं वह सब, गणित सहित: सरल शब्दों में असंतुलन क्या है, अपकेंद्री-बल सूत्र, स्थैतिक बनाम गतिक असंतुलन, RMS कंपन वेग, ISO 10816 कंपन ज़ोन (पंपों सहित), अनुमेय-अवशिष्ट-असंतुलन गणना के साथ ISO 1940 / ISO 21940-11 संतुलन गुणवत्ता ग्रेड, mm/s ↔ dB रूपांतरण, प्राकृतिक आवृत्तियाँ और अनुनाद — और इनमें से हर एक एक वास्तविक क्षेत्र संतुलन उपकरण.
1. रोटर असंतुलन क्या है, सरल शब्दों में
आदर्श रूप में, रोटर का द्रव्यमान इस तरह वितरित होता है कि उसका द्रव्यमान केंद्र घूर्णन अक्ष पर ठीक टिका हो। वास्तव में ऐसा कभी पूरी तरह नहीं होता: ढलाई की सरंध्रता, मशीनिंग सहनशीलता, वेल्ड की गई मरम्मतें, घिसे या बदले गए ब्लेड, जमी हुई गंदगी, की-वे में बैठी एक चाबी (key) — सब कुछ कुछ ग्राम को एक तरफ खिसका देते हैं। वह द्रव्यमान ऑफ़सेट है असंतुलित होना.
जब तक रोटर स्थिर रहता है, असंतुलन अदृश्य रहता है। जैसे ही वह घूमता है, ऑफ़सेट द्रव्यमान को वृत्त में चलने पर मजबूर किया जाता है, और न्यूटन के नियमों के अनुसार यह शाफ़्ट को बाहर की ओर खींचता है — प्रति चक्कर एक बार, हमेशा "भारी बिंदु" की दिशा में। बेयरिंग को एक घूर्णन बल मिलता है; हाउज़िंग को ठीक घूर्णन आवृत्ति पर कंपन मिलता है ( 1× घटक पर). वह एक वाक्य ही बताता है कि संतुलन उपकरण अधिकांशतः क्या करता है: यह मापता है कि प्रति-चक्कर खिंचाव कितना बड़ा है (आयाम) और भारी बिंदु किस दिशा में है (चरण).
असंतुलन को द्रव्यमान गुणा उसकी त्रिज्या के रूप में मापा जाता है:
U — असंतुलन [g·mm]; m — ऑफ़सेट द्रव्यमान [g]; r — वह त्रिज्या जहाँ यह स्थित है [mm]। 100 mm पर 10 g = 1,000 g·mm — ठीक उतना ही हानिकारक जितना 50 mm पर 20 g।
U को रोटर द्रव्यमान से विभाजित करने पर मिलता है विशिष्ट असंतुलन e = U/M [g·mm/kg = µm] — जो द्रव्यमान केंद्र और घूर्णन अक्ष के बीच की दूरी के अलावा कुछ नहीं है। यह छोटी राशि खंड 7: एक "अच्छी तरह संतुलित" औद्योगिक रोटर का द्रव्यमान केंद्र आमतौर पर कुछ दर्जन माइक्रोन अक्ष की।
2. असंतुलन से अपकेंद्री बल — सूत्र और गणित की गई संख्याएँ
असंतुलन से पैदा होने वाला घूर्णन खिंचाव साधारण अपकेंद्री बल है:
F — बल [N]; m — असंतुलन द्रव्यमान [kg]; r — त्रिज्या [m]; U — असंतुलन [kg·m]; ω — कोणीय गति [rad/s]; n — रोटर गति [rpm]।
वह हिस्सा जिसे लोग कम आँकते हैं वह है वर्ग ω पर। 100 g·mm का एक मामूली असंतुलन लें (10 mm पर 10 g, या 100 mm पर 1 g) और देखें कि गति इसके साथ क्या करती है:
| रोटर गति | ω | 100 g·mm से अपकेंद्री बल | समतुल्य स्थैतिक वज़न |
|---|---|---|---|
| 500 rpm | 52.4 rad/s | 0.27 N | ~28 g |
| 1,500 rpm | 157 rad/s | 2.5 N | ~0.25 kg |
| 3,000 rpm | 314 rad/s | 9.9 N | ~1 kg |
| 6,000 rpm | 628 rad/s | 39.4 N | लगभग 4 किलोग्राम |
| 12,000 rpm | 1,257 rad/s | 158 N | ~16 kg |
एक अधिक औद्योगिक उदाहरण: एक मरम्मत की दुकान एक मल्चर ड्रम पर एक नया हैमर ब्रैकेट वेल्ड करती है और इसे 200 mm त्रिज्या पर 50 g भारी छोड़ देती है — यानी U = 10,000 g·mm। कार्यशील 1,500 rpm पर ड्रम के बेयरिंग अब अतिरिक्त घूर्णन बल सहन करते हैं F = 0.01 kg·m × 157² ≈ 246 N ≈ 25 kg — शाफ़्ट के चारों ओर प्रति सेकंड 25 बार झूलता सीमेंट का एक बोरा। 2,000 rpm पर वही गलती ~44 kg से खींचती है।
ω² नियम से सीधे दो व्यावहारिक परिणाम निकलते हैं:
- गति के साथ सहनशीलता कड़ी होती है। वही अवशिष्ट असंतुलन जो 500-rpm क्रशर में हानिरहित है, 12,000-rpm स्पिंडल में विनाशकारी है — यही ठीक-ठीक कारण है कि G ग्रेड बनाई जाती हैं;
- "यह केवल पूरी गति पर कंपन करता है" अपेक्षित भौतिकी है, कोई रहस्य नहीं: आधी गति पर बल एक चौथाई है। (यदि कंपन उछलते हैं किसी संकीर्ण RPM बैंड में असंगत रूप से, तो यह एक अलग परिघटना है — गूंज.)
3. स्थैतिक बनाम गतिक असंतुलन — वह अंतर जो एक तल या दो तय करता है
असंतुलन दो प्रारंभिक रूपों में आता है, और अंतर केवल सैद्धांतिक नहीं है: यह तय करता है कि एक सुधार वज़न काफी है या दो तलों की आवश्यकता है।
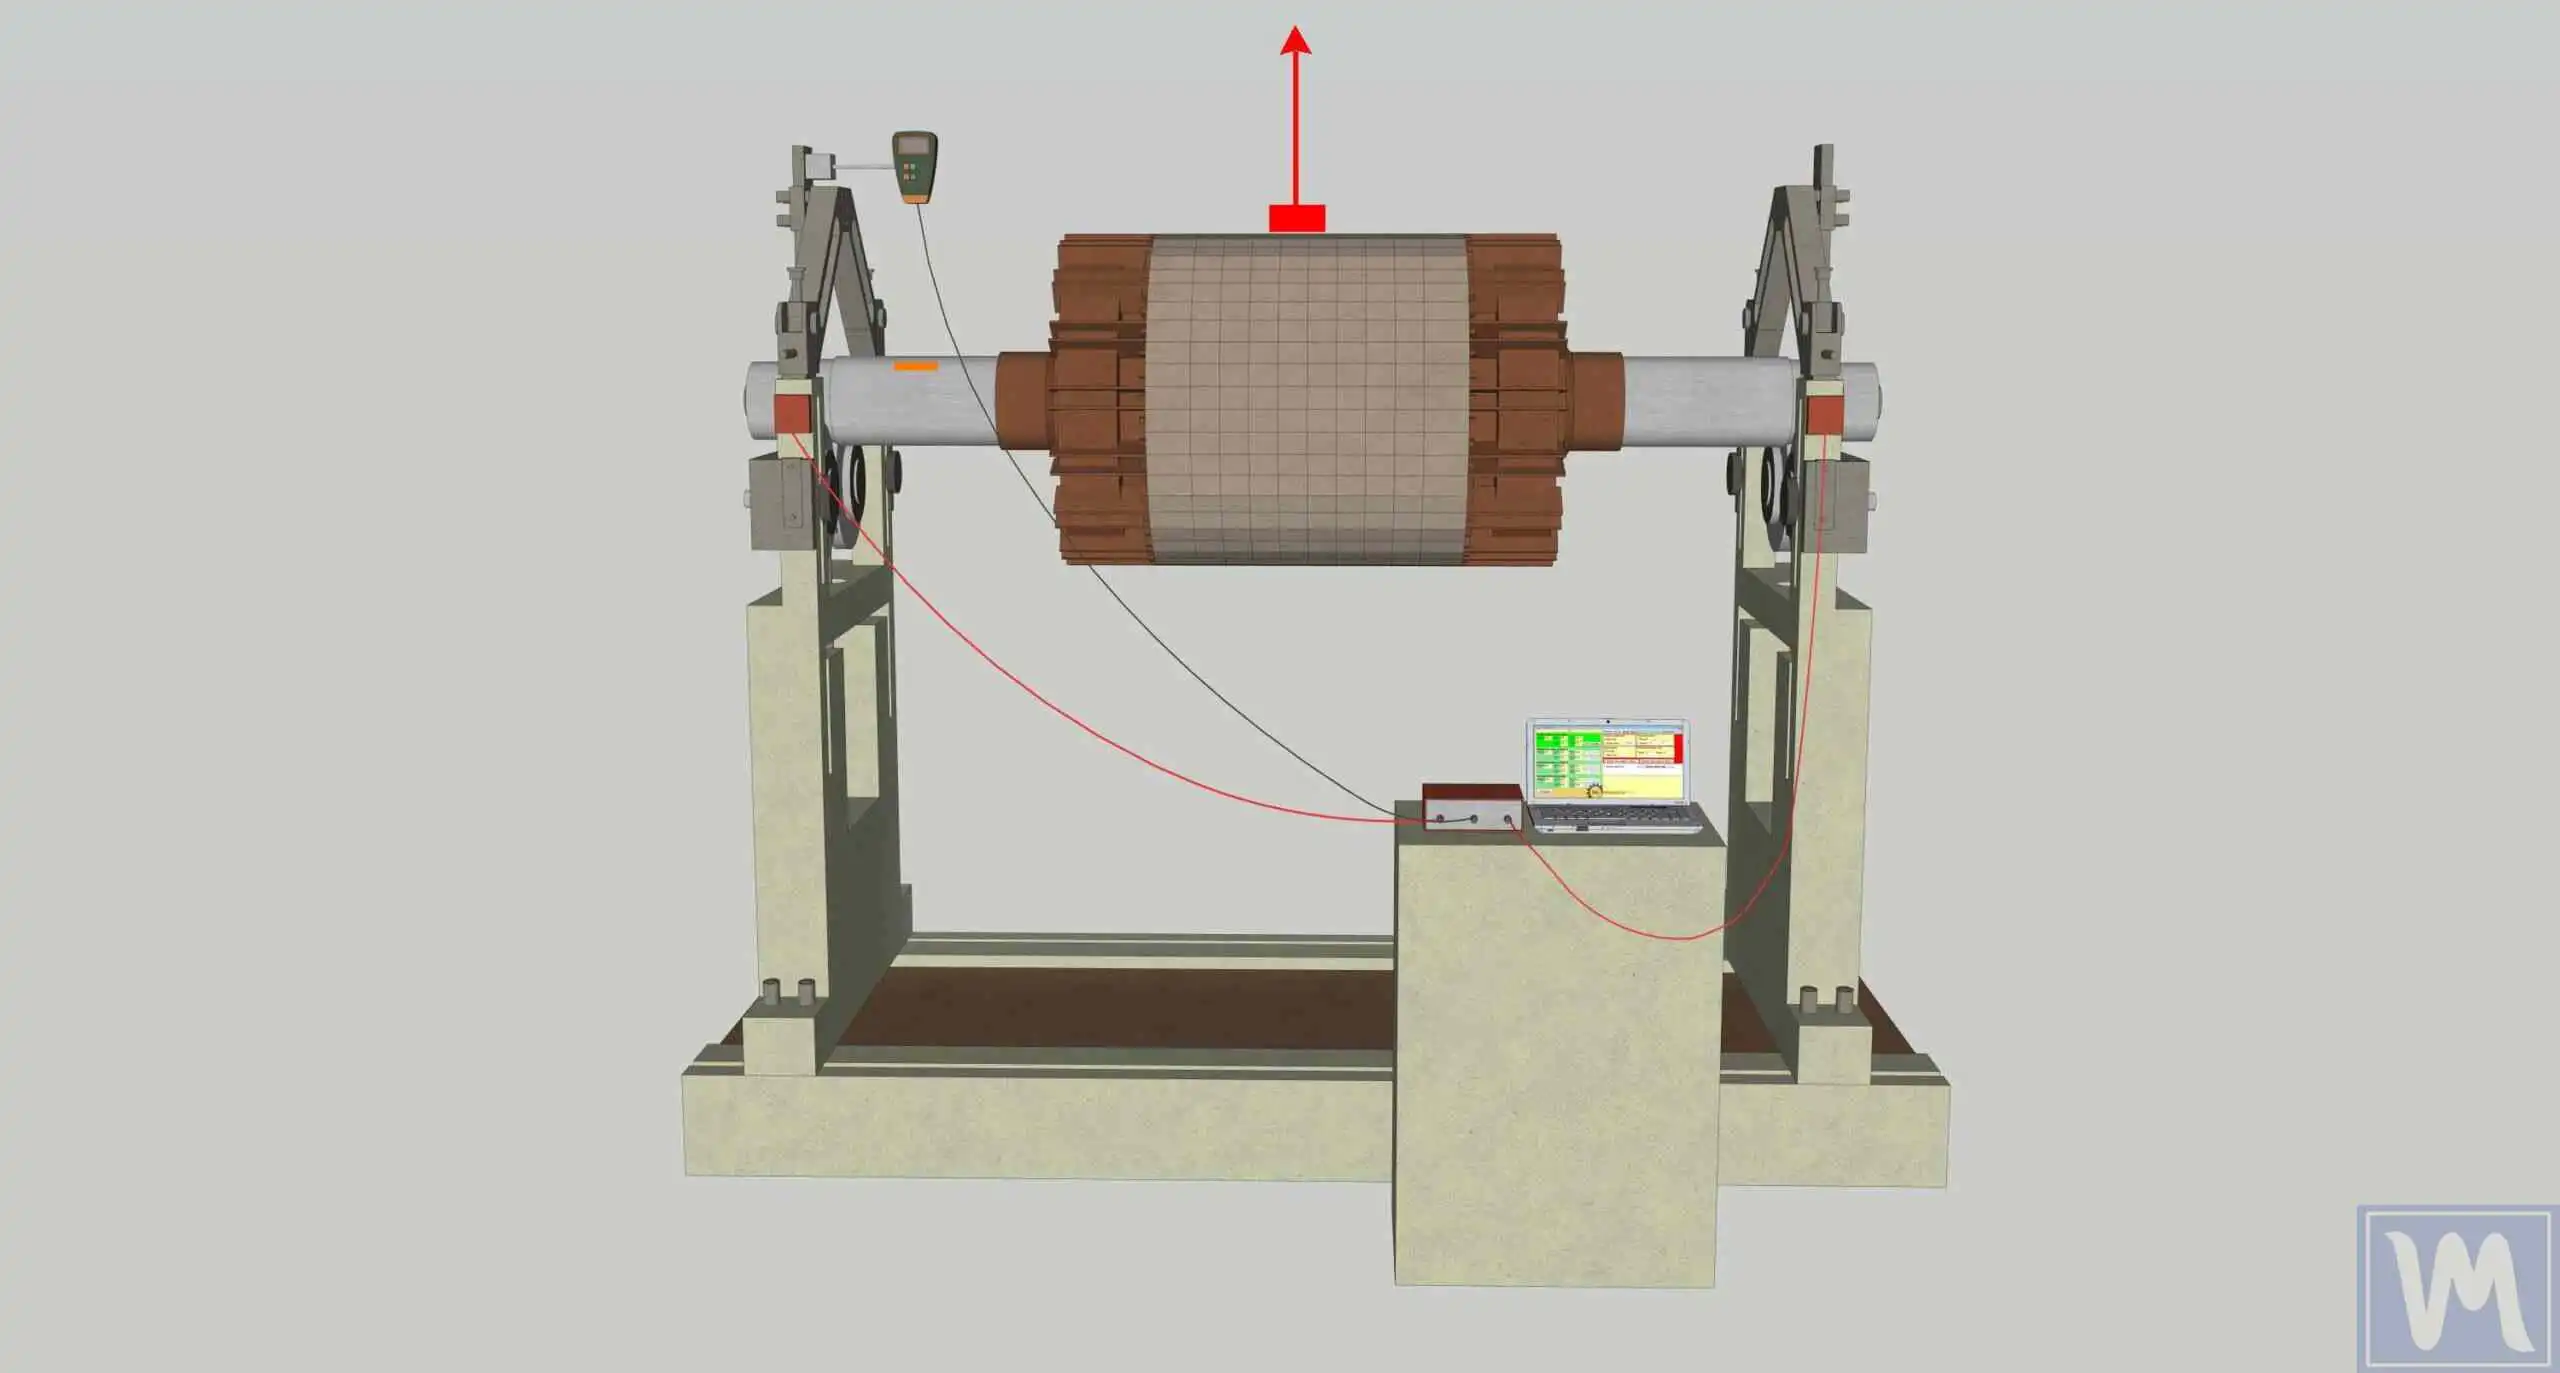
- स्थैतिक असंतुलन — भारी बिंदु प्रभावी रूप से एक अक्षीय स्थान पर होता है; द्रव्यमान केंद्र बग़ल में खिसका होता है। मुक्त सपोर्ट पर रुका हुआ रोटर अपने आप भारी-तरफ नीचे लुढ़क जाता है (इसीलिए "स्थैतिक" — आप इसे बिना घुमाए पा सकते हैं)। एक तल में एक वज़न इसे ठीक करता है (स्थिर / एकल-विमान संतुलन).
- कपल / गतिक असंतुलन — रोटर के विपरीत सिरों पर, 180° अलग, दो बराबर भारी बिंदु। स्थिर अवस्था में वे रद्द हो जाते हैं: रोटर स्थैतिक रूप से संतुलित होता है और लुढ़केगा नहीं। घूर्णन में हर सिरा अपनी दिशा में खींचता है, आधे चक्कर के अंतर से — रोटर डगमगाता है, सपोर्ट विपरीत चरण में कंपन करते हैं। यह युगल असंतुलन पहचाना जा सकता है केवल घूर्णन में और सुधार योग्य केवल दो तलों में वज़न से. असली रोटर दोनों रूपों का मिश्रण रखते हैं, यही कारण है कि लंबे रोटर एक संयुक्त गणना में दो तलों में संतुलित किए जाते हैं — पूरी विधि यहाँ बताई गई है डायनैमिक बैलेंसिंग समझाया गया.
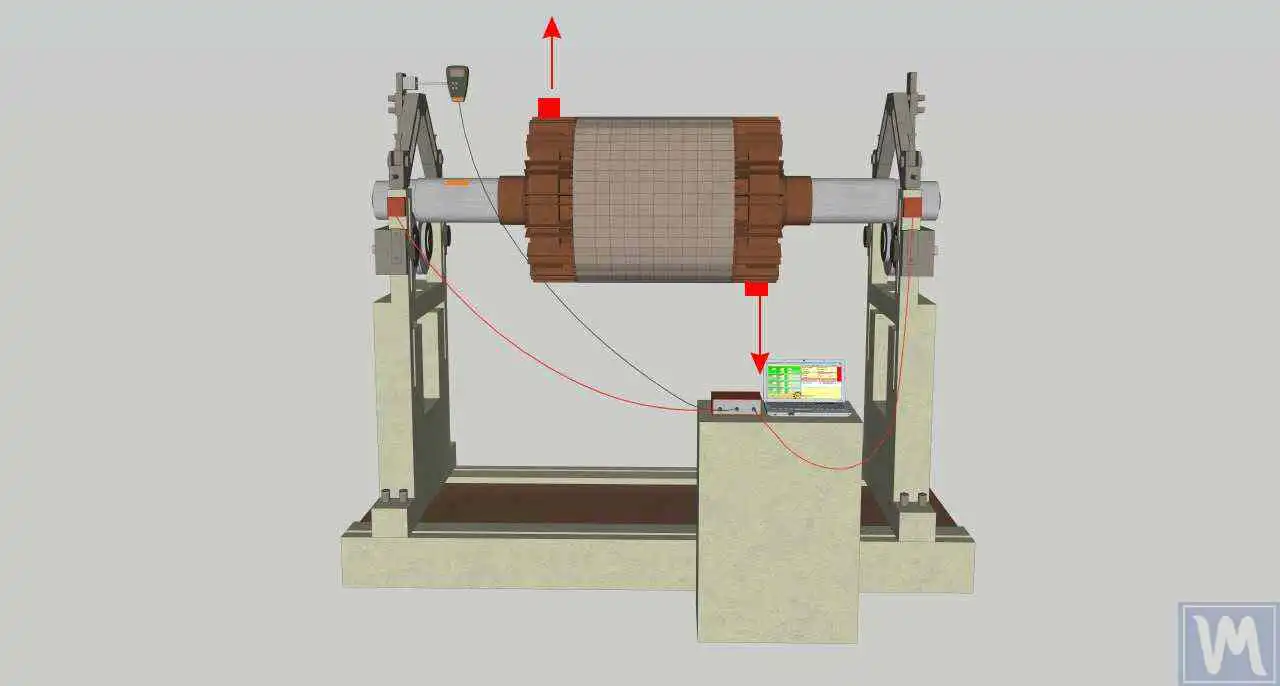
| स्थैतिक असंतुलन | गतिशील (युगल) असंतुलन | |
|---|---|---|
| क्या स्थिर अवस्था में पता चलता है? | हाँ — रोटर भारी-तरफ नीचे लुढ़कता है | नहीं — केवल घूर्णन में दिखता है |
| सपोर्ट कंपन | दोनों सपोर्ट एक चरण में | सपोर्ट चरण से बाहर (रोटर "डगमगाता" है) |
| सुधार | 1 भार, 1 तल | 2 वज़न, 2 तल, एक साथ हल |
| अंगूठे का नियम | रोटर चौड़ाई < व्यास का ~1/2 (व्यवहार में 1/3) → आमतौर पर एक प्लेन पर्याप्त; अधिक लंबा → दो प्लेन (ISO 21940-11) | |
4. असंतुलन बेयरिंग के साथ क्या करता है: जीवन का घन नियम
अपकेंद्री बल इससे खंड 2 गायब नहीं होता — यह बेयरिंग पर एक अतिरिक्त घूर्णन भार के रूप में उतरता है, उस भार के ऊपर जोड़ा जाता है जिसके लिए बेयरिंग को वज़न और प्रक्रिया भार के अनुसार चुना गया था। रोलिंग-बेयरिंग थकान जीवन शास्त्रीय रेटिंग समीकरण का पालन करता है:
C — बेयरिंग की गतिक भार रेटिंग; P — वास्तव में लगाया गया समतुल्य गतिक भार।
क्योंकि भार शामिल होता है घन में (या उससे भी बदतर), मामूली दिखने वाले असंतुलन बल नाटकीय जीवन-हानि में बदल जाते हैं:
| असंतुलन से अतिरिक्त गतिक भार | शेष बेयरिंग जीवन (बॉल, p = 3) |
|---|---|
| +10 % | ≈ 75 % |
| +26 % | ≈ 50 % |
| +50 % | ≈ 30 % |
| +100% (भार दोगुना) | ≈ 12 % |
ऊपर दिए मल्चर उदाहरण में, 200 mm पर भूला हुआ 50 g लगभग 250 N का घूर्णन भार जोड़ता है। मान लें कि ड्रम बेयरिंग पर 1 kN भार है, तो यह +25% है — एक लापरवाह मरम्मत से जीवनकाल लगभग आधा। और बेयरिंग केवल पहला शिकार हैं; वही कंपन बोल्ट ढीले करता है, वेल्ड और हाउज़िंग में दरारें खोलता है, कपलिंग और बेल्ट घिसाता है, और मशीन टूल्स की मशीनिंग फ़िनिश धुंधली कर देता है। वह श्रृंखला — असंतुलन → बल → थकान — यही कारण है कि संतुलन रखरखाव है, सौंदर्य-प्रसाधन नहीं।
5. RMS कंपन वेग: वास्तव में क्या मापा जा रहा है
कंपन को विस्थापन (µm), वेग (mm/s) या त्वरण (m/s²) से वर्णित किया जा सकता है। मशीन-स्थिति मानकों ने कंपन वेग (vibration velocity), क्योंकि यह विनाशकारी मध्य-आवृत्ति रेंज को सबसे समान रूप से तौलता है — और विशेष रूप से इसके RMS मान (रूट मीन स्क्वायर):
RMS माप विंडो पर संकेत का "ऊर्जा-औसत" है — वह राशि जिसे ISO 10816/20816 की सीमाएँ संदर्भित करती हैं।
RMS ही क्यों, पीक क्यों नहीं? असली कंपन संकेत एक मिश्रण है: 1× असंतुलन साइन तरंग के साथ हार्मोनिक्स, बेयरिंग शोर और अनियमित स्पाइक। पीक इधर-उधर उछलते रहते हैं; RMS संकेत की वास्तविक ऊर्जा-सामग्री को समाहित करता है और माप-दर-माप विश्वसनीय रूप से दोहराता है — जो किसी मानक या "पहले" के मान से तुलना के लिए आवश्यक है। (शॉक विश्लेषण में पीक मान अब भी मायने रखते हैं; संतुलन और स्थिति आकलन में RMS का बोलबाला है।)
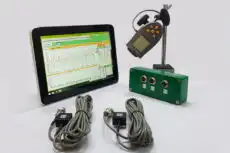
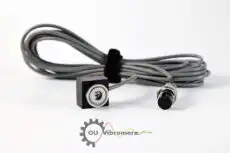
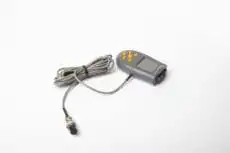
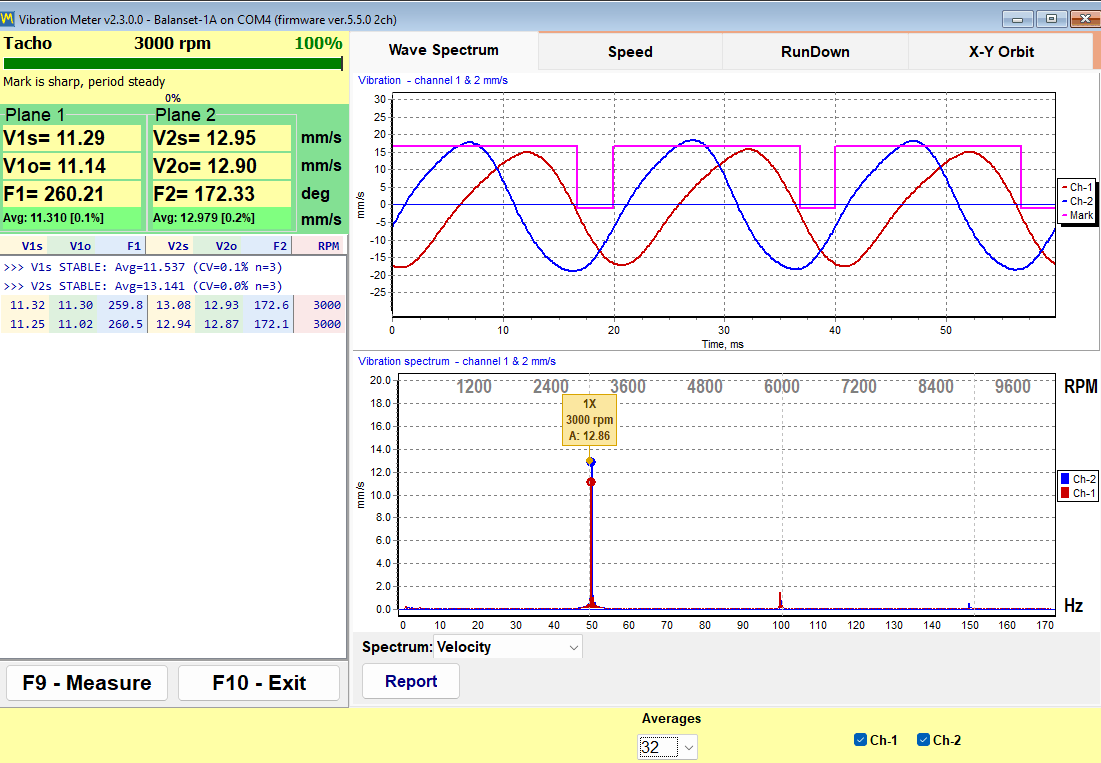
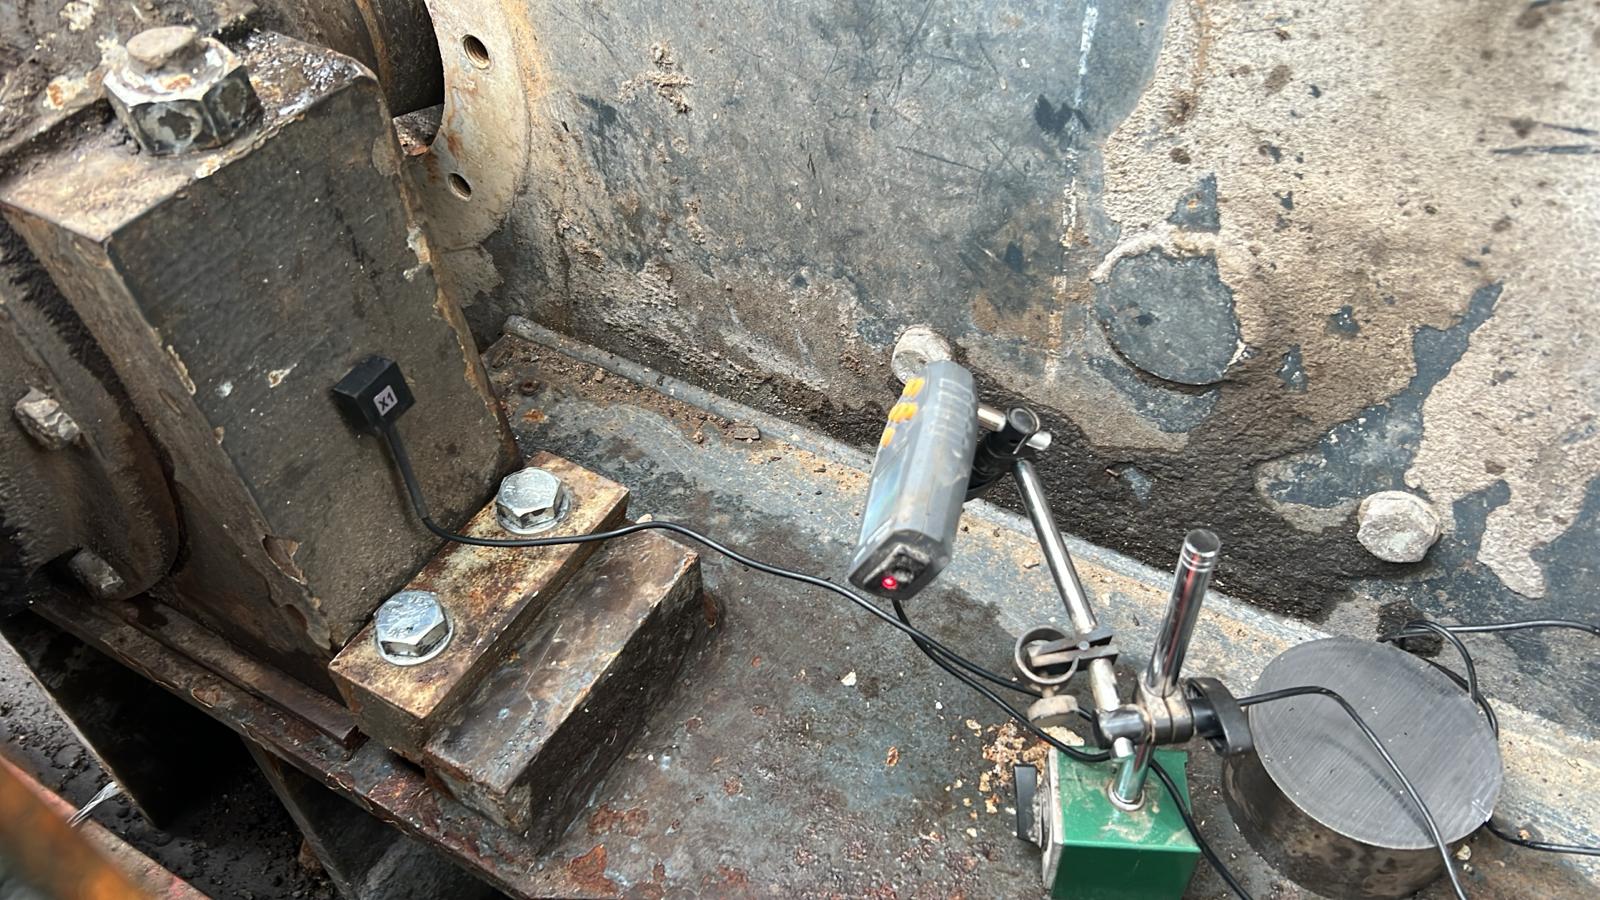
व्यवहार में इसे कैसे मापा जाता है: बेयरिंग हाउज़िंग (रेडियल दिशा, साफ़ सपाट जगह पर चुंबकीय माउंट) पर एक एक्सेलेरोमीटर, संकेत को वेग में समाकलित किया जाता है, मानक 10–1,000 Hz रेंज तक सीमित किया जाता है, RMS की गणना कई दर्जन औसत चक्करों पर की जाती है। Balanset-1A वाइब्रोमीटर स्क्रीन में आप तीन महत्वपूर्ण संख्याएँ साथ-साथ देखते हैं: कुल RMS (सभी कारण मिलकर), वह 1× घटक पर (वह भाग जिसे संतुलन हटा सकता है — उसके चरण सहित), और आरपीएम. अगर कुल मान 6 mm/s है पर 1× भाग केवल 1 mm/s है, तो संतुलन उस मशीन को ठीक नहीं करेगा — कुछ और, असंतुलन नहीं, उसे हिला रहा है।
6. ISO 10816 / 20816 के अनुसार कंपन मानक — पंपों सहित
ISO 10816 (अब ISO 20816 में समेकित किया जा रहा है) संचालक के इस सवाल का जवाब देता है: "क्या इतना कंपन स्वीकार्य है?" यह असेंबल की गई मशीन का मूल्यांकन गैर-घूर्णन भागों (बेयरिंग हाउज़िंग) पर मापे गए RMS कंपन वेग से करता है और परिणाम को चार ज़ोन में बाँटता है:
| क्षेत्र | अर्थ | सामान्य दिशानिर्देश (मध्यम मशीनें) |
|---|---|---|
| ए | नई मशीन की स्थिति | ~1.4 mm/s तक |
| बी | अप्रतिबंधित दीर्घकालिक संचालन के लिए स्वीकार्य | 1.4 – 2.8 मिमी/सेकंड |
| सी | दीर्घकालिक संचालन के लिए असंतोषजनक — सुधार की योजना बनाएँ | 2.8 – 4.5 mm/s |
| डी | क्षति पहुँचा रहा कंपन — अभी कार्रवाई करें | 4.5 mm/s से ऊपर |
विशेष रूप से पंपों के लिए (ISO 10816-3 Group 2: 15–300 kW की मशीनें, और घूर्णन पंपों के लिए ISO 10816-7), ज़ोन सीमाएँ नींव के प्रकार पर निर्भर करती हैं — कठोर या लचीली:
| पंप चालू… | जोन ए/बी की सीमा | जोन बी/सी की सीमा | ज़ोन C/D सीमा |
|---|---|---|---|
| कठोर सपोर्ट (ग्राउटेड बेसप्लेट) | 1.4 मिमी/सेकंड | 2.8 मिमी/सेकंड | 4.5 मिमी/सेकंड |
| लचीले सपोर्ट (फ्रेम, स्प्रिंग माउंट) | 2.3 मिमी/सेकंड | 4.5 मिमी/सेकंड | 7.1 मिमी/सेकंड |
बड़ी मशीनों (>300 kW, ISO 10816-3 Group 1) की सीमाएँ अनुपातिक रूप से नरम होती हैं (कठोर के लिए 2.3 / 4.5 / 7.1 mm/s, लचीले के लिए 3.5 / 7.1 / 11 mm/s)। हमेशा मशीन निर्माता की अपनी बताई सीमा जाँचें यदि दी गई हो — वह सामान्य तालिका पर हावी रहती है।
तीन क्षेत्र नियम जो तालिकाओं को केवल सैद्धांतिक नहीं, उपयोगी बनाते हैं:
- बेयरिंग पर, तीन दिशाओं में मापें जहाँ संभव हो (क्षैतिज, ऊर्ध्वाधर, अक्षीय) — मानक सबसे ऊँचे पाठ्यांक पर लागू होता है;
- प्रवृत्ति को परखें, केवल पूर्ण मान को नहीं। एक पंप जो वर्षों तक 1.8 mm/s पर रहा और अब 3.4 mm/s दिखा रहा है, ध्यान देने योग्य है भले ही वह अभी भी "स्वीकार्य" हो;
- कृषि और मोबाइल मशीनरी का आकलन नरम मानकों से किया जाता है — मल्चर और मोवर अपनी स्वाभाविक रूप से लचीली फ्रेम पर ~7 mm/s तक ठीक माने जाते हैं; वहाँ पंप-स्तर की संख्याएँ पाने की कोशिश करना बेकार मेहनत है (विवरण सहनशीलता अध्याय).
7. संतुलन गुणवत्ता ग्रेड G — ISO 1940 / ISO 21940-11 तालिका
जहाँ ISO 10816 चलती मशीन का मूल्यांकन करता है, वहीं ISO 1940-1 (जिसकी जगह अब ISO 21940-11 ने ले ली है, सामग्री मूलतः अपरिवर्तित) मूल्यांकन करता है स्वयं रोटर: संतुलन के बाद कितना अवशिष्ट असंतुलन रह सकता है। सहनशीलता को इस रूप में व्यक्त किया जाता है संतुलन गुणवत्ता ग्रेड जी, जिसे विशिष्ट असंतुलन और कोणीय गति के गुणनफल के रूप में परिभाषित किया गया है:
e_per — अनुमेय विशिष्ट असंतुलन (द्रव्यमान-केंद्र ऑफ़सेट) [mm]; ω — कोणीय गति [rad/s]। गुणनफल एक वेग है — यही कारण है कि ग्रेड mm/s इकाई में होते हैं।
इस परिभाषा की सुंदरता: एक G संख्या सभी गति को कवर करती है। G 6.3 पर संतुलित रोटर का द्रव्यमान केंद्र अक्ष के इतना करीब होता है कि असंतुलन-प्रेरित वेग 6.3 mm/s है — चाहे उसका RPM कुछ भी हो। तेज़ रोटर → ω बड़ा → अनुमत ऑफ़सेट e_per उतना ही अनुपातिक रूप से छोटा। मानक ग्रेड और उनके पारंपरिक उपयोग:
| श्रेणी | विशिष्ट रोटर प्रकार (ISO 21940-11 के अनुसार) |
|---|---|
| जी 40 | कार के पहिये, व्हील रिम, कम गति वाले वाहनों के ड्राइव शाफ़्ट |
| जी 16 | कार्डन/ड्राइव शाफ़्ट, कृषि मशीनरी रोटर, क्रशरों के पुर्ज़े, इंजन के अलग-अलग घटक |
| जी 6.3 | औद्योगिक डिफ़ॉल्ट: पंखे, ब्लोअर, पंप, सामान्य इलेक्ट्रिक मोटर, मशीन के पुर्जे, ड्रम, पुली, फ्लाईव्हील, सेंट्रीफ्यूज |
| जी 2.5 | गैस और भाप टर्बाइन, कठोर टर्बो-जनरेटर रोटर, मशीन-टूल ड्राइव, विशेष आवश्यकताओं वाले मध्यम/बड़े इलेक्ट्रिक मोटर |
| G 1 | ग्राइंडिंग-मशीन ड्राइव, टेप रिकॉर्डर और फ़ोनोग्राफ़ ड्राइव, छोटे सटीक आर्मेचर |
| जी 0.4 | सटीक ग्राइंडर स्पिंडल, जायरोस्कोप |
ग्रेड का भौतिक अर्थ e_per के माध्यम से सबसे आसानी से समझा जा सकता है। 3,000 rpm (ω = 314 rad/s) पर, ग्रेड G 6.3 अनुमति देता है e_per = 6.3 / 314 = 0.02 mm = 20 µm: एक "सामान्य रूप से संतुलित" 3,000-rpm रोटर का द्रव्यमान केंद्र उसके अक्ष से एक मिलीमीटर के सौवें हिस्से के दो अंश के भीतर बैठता है। उसी गति पर G 1 केवल 3 µm की अनुमति देता है। यही कारण है कि संतुलन उपकरण, आर्बर और यहाँ तक कि टैकोमीटर-निशान की स्थिति को भी इतनी सूक्ष्मता से संभाला जाता है — इन ऑफ़सेट पर, हर चीज़ मायने रखती है।
8. अनुमेय अवशिष्ट असंतुलन: चरणबद्ध तरीके से ISO 1940 गणना
हर काम जिस व्यावहारिक सवाल पर खत्म होता है: "कितने ग्राम-मिलीमीटर शेष रह सकते हैं?" ग्रेड की परिभाषा से, एक सूत्र इसका जवाब देता है:
G — ग्रेड [mm/s]; M — रोटर द्रव्यमान [kg]; n — कार्यशील गति [rpm]। स्थिरांक 9549 = 1000 × 60/2π इकाइयों को रूपांतरित करता है। दो-तल संतुलन के लिए परिणाम तलों के बीच बाँटा जाता है — सममित रोटर के लिए आमतौर पर 50/50।
-
ग्रेड चुनें
ऊपर दी गई ISO 21940-11 अनुप्रयोग तालिका से — जैसे एक औद्योगिक पंखे का इम्पेलर → जी 6.3.
-
द्रव्यमान और कार्यशील गति डालें
पंखा रोटर M = 80 kg, n = 3,000 rpm: U_per = 9549 × 6.3 × 80 / 3000 = ≈ 1,604 g·mm कुल.
-
सुधार तलों के बीच बाँटा गया
सममित रोटर, दो तल → ≈ 802 g·mm प्रति तल. (वही रोटर यदि कृषि ग्रेड G 16 पर संतुलित हो, तो प्रति तल ≈ 2,037 g·mm की अनुमति होगी — ग्रेड रैखिक रूप से बदलते हैं।)
-
अपनी त्रिज्या पर ग्राम में बदलें
सुधार त्रिज्या 250 mm → अवशिष्ट भारी बिंदु 802 / 250 ≈ से कम होना चाहिए 3.2 g प्रति तल। ट्रिम रन के बाद उपकरण जो रिपोर्ट करता है उससे तुलना करने के लिए यही संख्या है।
मशीन पर हाथ से यह करने की ज़रूरत नहीं: वही कैलकुलेटर Balanset सॉफ़्टवेयर में बना हुआ है — द्रव्यमान, गति और ग्रेड दर्ज करें, और सहनशीलता मापे गए अवशिष्ट असंतुलन के बगल में परिणाम विंडो में दिखाई देती है। एक निःशुल्क ऑनलाइन संस्करण यहाँ है: ISO 21940-11 अवशिष्ट असंतुलन कैलकुलेटर.
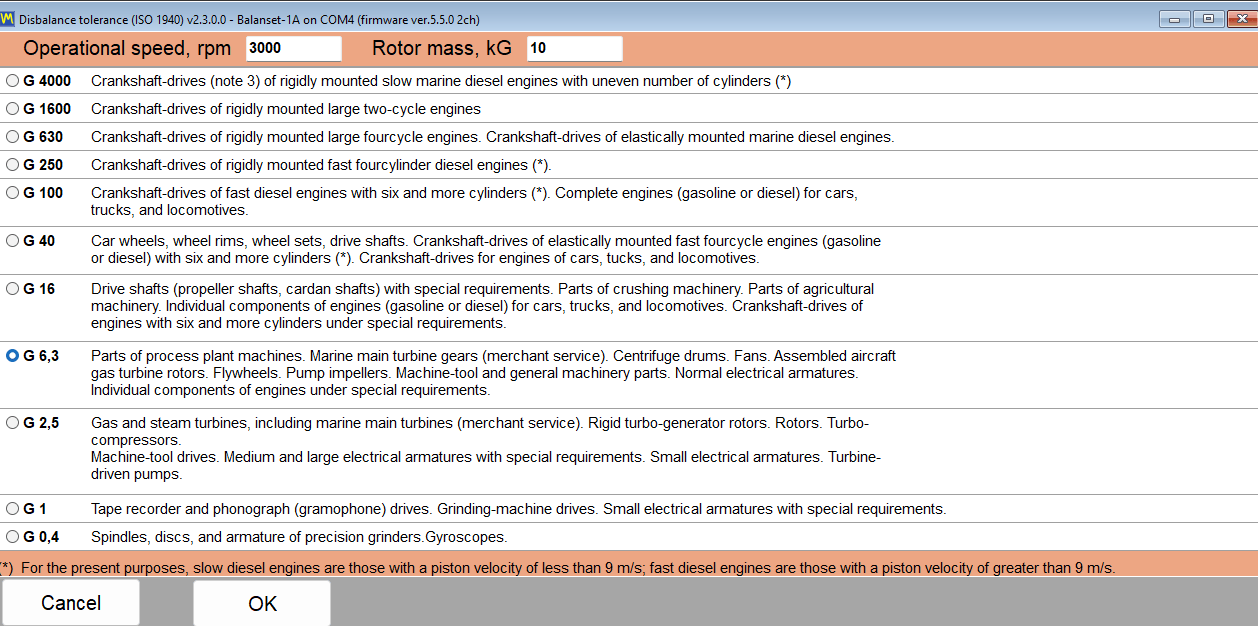
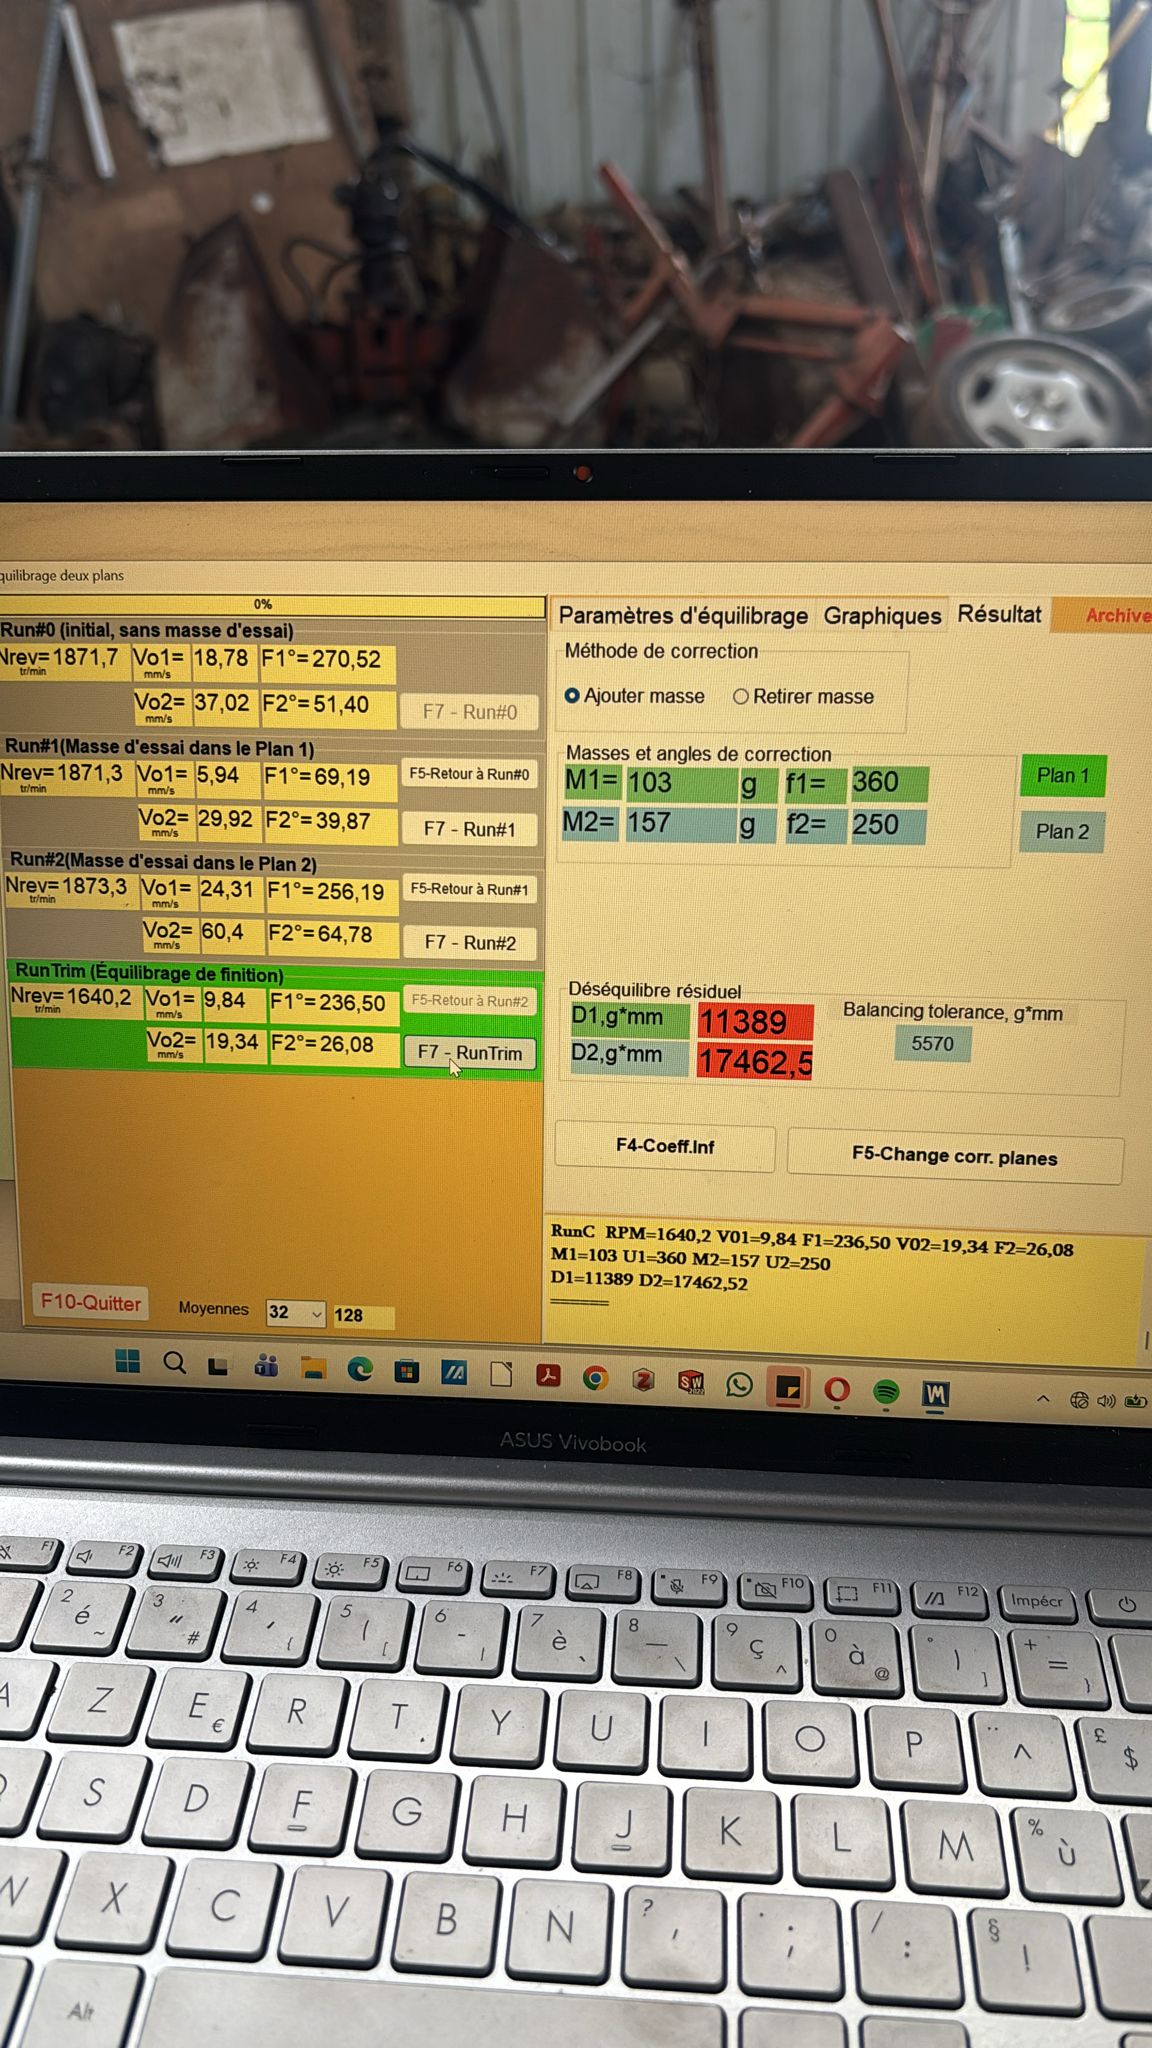
उपकरण आपके लिए ये गणनाएँ करता है
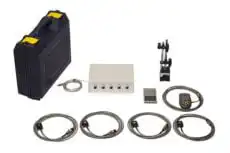
Balanset-1A दो चैनल + चरण मापता है, प्रभाव-गुणांक विधि से सुधार द्रव्यमान की गणना करता है, परिणाम को ISO 21940-11 सहनशीलता के विरुद्ध जाँचता है और रिपोर्ट प्रिंट करता है — के लिए €1,975, सॉफ़्टवेयर अपडेट जीवन भर मुफ़्त। इस पेज पर दिया गया सिद्धांत ठीक वही है जो इसकी स्क्रीन लागू करती हैं।
9. प्राकृतिक आवृत्ति और अनुनाद — हर संतुलनकर्ता का सामना करने वाला जाल
हर संरचना — रोटर, सपोर्ट, फ्रेम, नींव — के पास होती है प्राकृतिक आवृत्तियाँ: जिन दरों पर यह किसी झटके के बाद "दोलन करना चाहता है", जो इसकी कठोरता और द्रव्यमान से तय होती हैं (सबसे सरल मॉडल के लिए, f_n = (1/2π)·√(k/m))। जब रोटर की गति किसी प्राकृतिक आवृत्ति के करीब पहुँचती है, तो प्रति-चक्कर असंतुलन बल संरचना के अपने दोलन के साथ तालमेल में आ जाता है, हर धक्का पिछले में जुड़ता जाता है। यही गूंज: आयाम कई गुना बढ़ता है (केवल डैम्पिंग द्वारा सीमित), चरण बुरी तरह डगमगाता है, और वह रैखिक गणित जिस पर संतुलन निर्भर करता है, ढह जाता है।
संतुलन कार्य के दौरान अनुनाद कैसे उजागर होता है:
- छोटा RPM बदलाव (50–100 rpm) कंपन को कई गुना बदल देता है;
- चरण पाठ्यांक स्थिर होने से इनकार करता है, या गति कुछ rpm बहकने पर उछलता है;
- गणना किए गए वज़न को लगाने के बाद, कंपन बढ़ता जाए — और अगला रन और भी अधिक द्रव्यमान माँगता है;
- कंपन बड़ा है दूर रोटर से (सीढ़ी, गार्ड, केबिन) की तुलना में बेयरिंग पर नहीं — एक संरचनात्मक तत्व अनुनाद में है, रोटर नहीं।
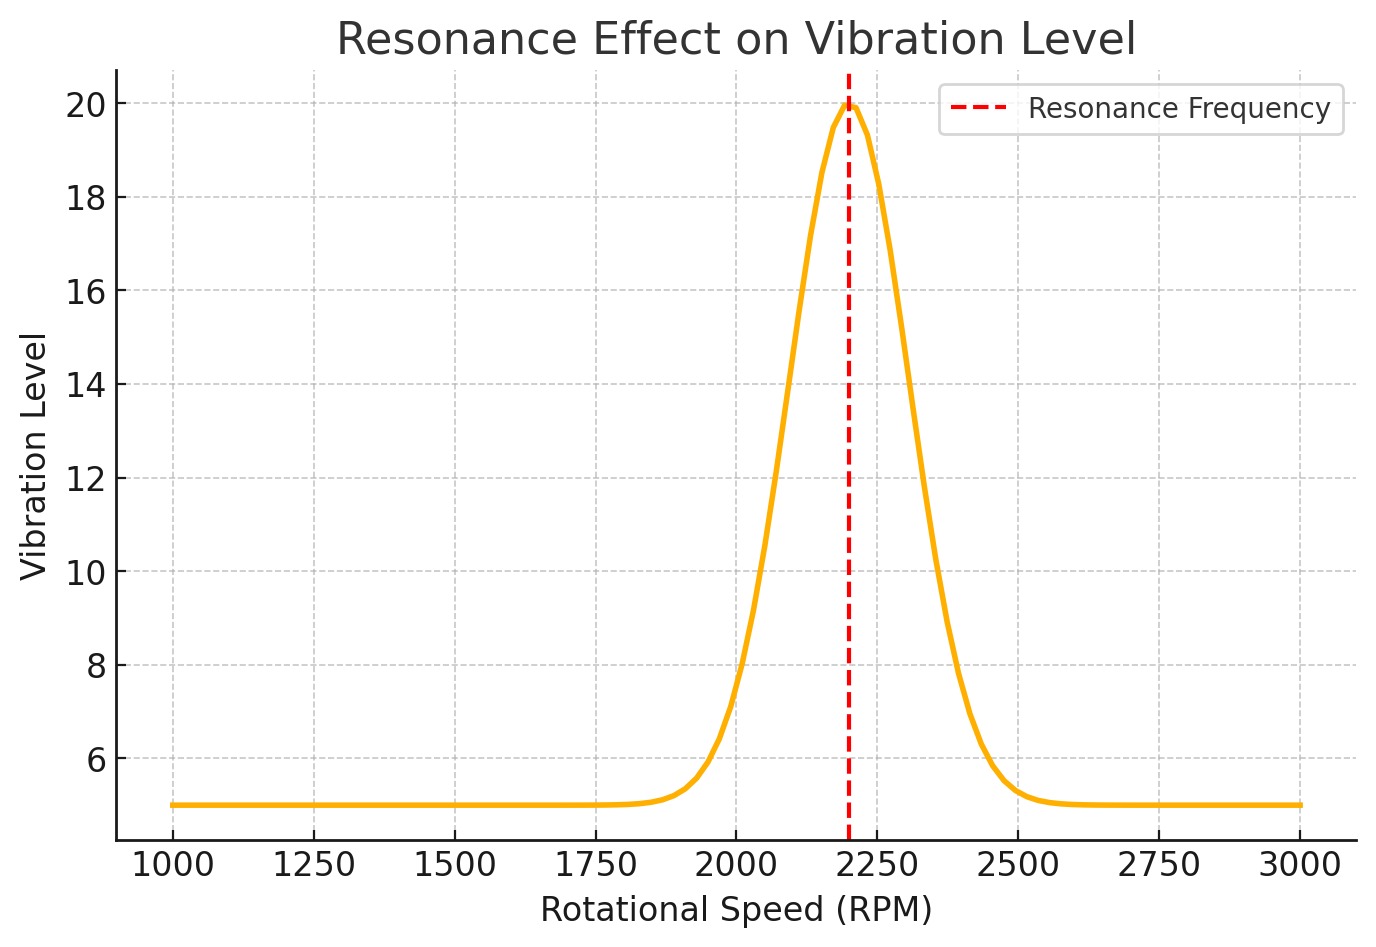
उपकरण से प्राकृतिक आवृत्ति कैसे पता करें: RunDown चार्ट
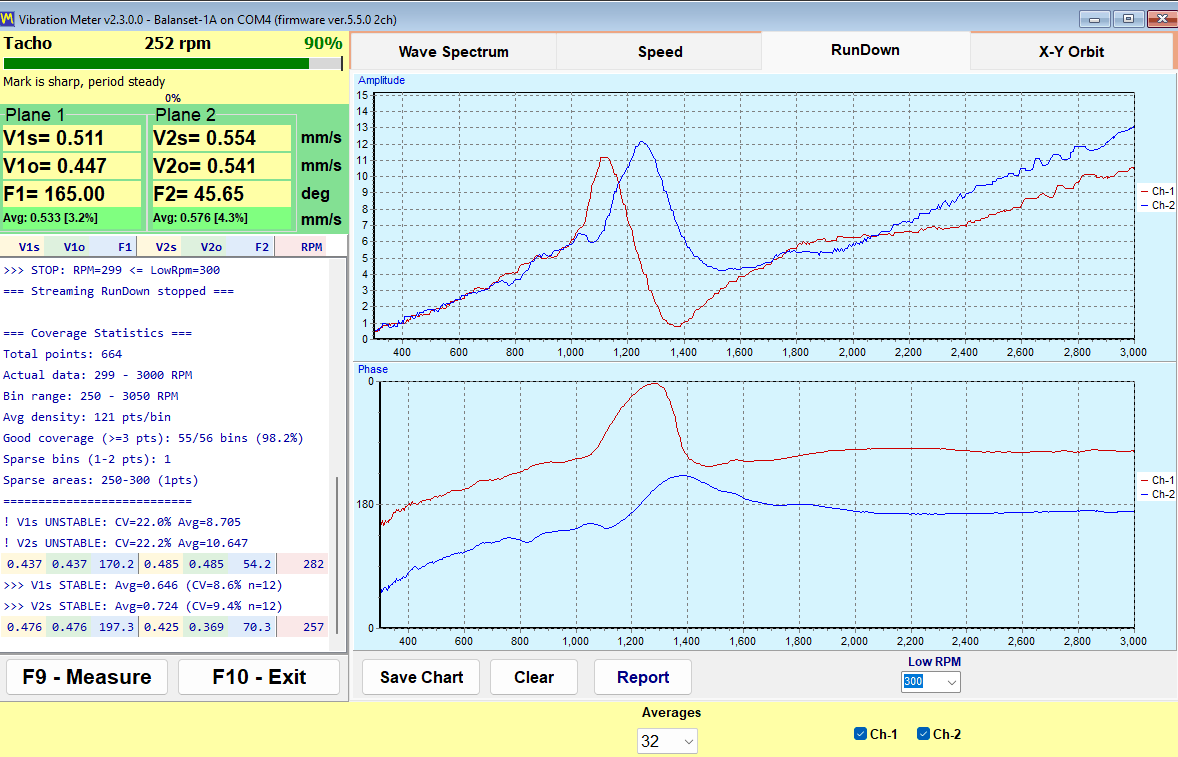
सबसे तेज़ क्षेत्र विधि को किसी अतिरिक्त उपकरण की ज़रूरत नहीं: मशीन को कार्यशील गति तक चलाएँ, ड्राइव काटें, और रोटर के नीचे उतरता है पूरी गति सीमा में। Balanset सॉफ़्टवेयर दोनों को RPM के विरुद्ध प्लॉट करता है (RunDown चार्ट)। इसे पढ़ना एक नज़र में हो जाता है:
- प्रत्येक आयाम शिखर उतरते समय एक प्राकृतिक आवृत्ति को दर्शाती है जिससे रोटर गुज़रा;
- उसी गति पर चरण वक्र एक तेज़ मोड़ लेता है (अनुनाद के पार ~180° का झूला) — इस बात की क्लासिक पुष्टि कि यह असली अनुनाद है, कोई भार-प्रभाव नहीं;
- वे शिखरों के बीच शांत घाटियाँ आपकी सुरक्षित संतुलन गति हैं।
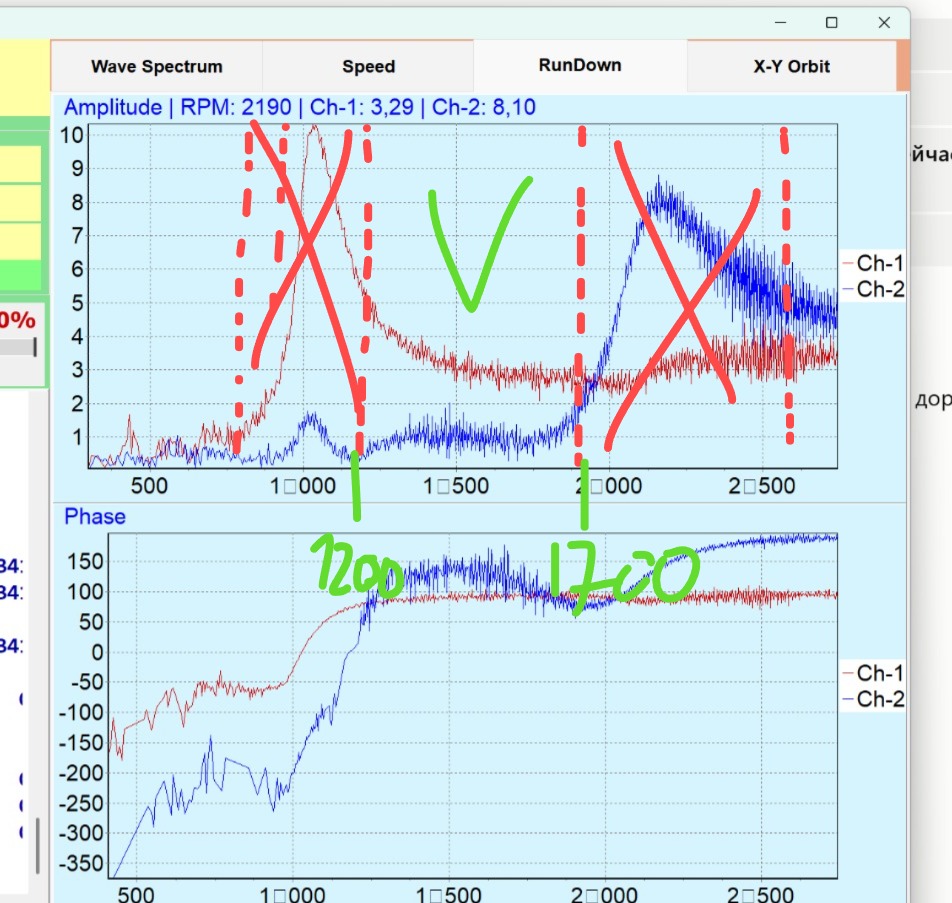
इस ज्ञान से क्या करें:
- अनुनाद ज़ोन के बाहर संतुलन करें — आमतौर पर पहले शिखर से स्पष्ट रूप से नीचे या शिखरों के बीच की घाटी में। मल्चर व्यवहार: 600–900 rpm पर मोटा संतुलन करें, फिर कार्यशील गति पर जाँचें;
- श्रृंखला के हर रन को उसी गति पर रखें (±100 rpm) — अनुनाद के पास 2–3 rpm का बहाव भी आयाम और चरण को स्पष्ट रूप से बदल देता है;
- परीक्षण रिग और DIY स्टैंड के लिए, ज्यामिति को जानबूझकर डिज़ाइन करें: एक नरम (उप-अनुनाद) स्टैंड को अपनी प्राकृतिक आवृत्ति 2–3× चाहिए नीचे संतुलन गति — कमानीदार (sprung) सपोर्ट जो हाथ से हिलाने पर स्पष्ट रूप से डोलते हैं, ठीक यही हासिल करते हैं;
- यदि कार्यशील गति स्वयं अनुनाद पर हो, संतुलन एक उपशामक उपाय है — असली समाधान है कठोरता या द्रव्यमान बदलना (फ्रेम को मज़बूत करना, अलग माउंट) ताकि प्राकृतिक आवृत्ति को दूर खिसकाया जा सके।
10. mm/s को dB में बदलना (कंपन वेग स्तर)
कंपन डेटा कभी-कभी डेसिबल में आता है — पुराने पूर्वी-यूरोपीय मानक, कुछ विश्लेषक और भवन-कंपन रिपोर्टें लॉगारिदमिक स्केल का उपयोग करती हैं। रूपांतरण एक परिभाषा है, माप नहीं:
v — मापा गया RMS वेग; v₀ — संदर्भ वेग। 5·10⁻⁸ m/s कंपन-निदान व्यवहार (GOST/पुरानी ISO परंपरा) में उपयोग होने वाला संदर्भ है; ISO 1683 कुछ ध्वनिकी उपयोगों के लिए 10⁻⁹ m/s भी सूचीबद्ध करता है — dB बताते समय हमेशा संदर्भ बताएँ।
सामान्य संदर्भ v₀ = 5·10⁻⁸ m/s पर सुविधाजनक रूपांतरण:
| RMS वेग | स्तर | आप इसे कहाँ मिलते हैं |
|---|---|---|
| 0.5 मिमी/सेकंड | 80 डीबी | उत्कृष्ट छोटी मशीन |
| 1.0 मिमी/सेकंड | 86 dB | ज़ोन A, अच्छी स्थिति |
| 2.8 मिमी/सेकंड | 95 dB | ज़ोन A/B → B/C सीमा क्षेत्र |
| 4.5 मिमी/सेकंड | 99 dB | ज़ोन C/D सीमा (मध्यम मशीनें) |
| 7.1 मिमी/सेकंड | 103 dB | लचीले-सपोर्ट C/D सीमा |
| 10 mm/s | 106 dB | गंभीर — क्षति का क्षेत्र |
स्केल को सहज बनाने वाले दो अंगूठे के नियम: +6 dB = दोगुना वेग, +20 dB = दस गुना वेग। तो एक मशीन जो संतुलन के बाद 99 dB से 86 dB पर आई, उसका कंपन ~4.5× घट गया — लॉगारिदमिक स्केल बड़े सुधारों को मामूली दिखने वाली संख्याओं में समेट देता है, यही कारण है कि ग्राहकों के लिए सेवा रिपोर्ट mm/s में अधिक स्पष्ट होती हैं।
11. अक्सर पूछे जाने वाले प्रश्न
सरल शब्दों में रोटर असंतुलन क्या है?
असंतुलन का अर्थ है कि रोटर का द्रव्यमान केंद्र उसके घूर्णन अक्ष पर बिल्कुल नहीं टिकता — कुछ अतिरिक्त द्रव्यमान एक तरफ बैठा होता है। स्थिर अवस्था में यह अदृश्य होता है; घूर्णन में ऑफ़सेट द्रव्यमान प्रति चक्कर एक बार शाफ़्ट को बाहर की ओर खींचता है, जिससे एक घूर्णन अपकेंद्री बल बनता है जो मशीन को ठीक घूर्णन आवृत्ति (1× घटक) पर हिलाता है। इसे द्रव्यमान × त्रिज्या (g·mm) के रूप में मापा जाता है और वज़न जोड़कर या हटाकर ठीक किया जाता है।
असंतुलन से अपकेंद्री बल का सूत्र क्या है?
F = m·r·ω² = U·ω², जहाँ U = m·r असंतुलन है और ω = 2πn/60 कोणीय गति है। बल RPM के वर्ग के साथ बढ़ता है: 100 g·mm 3,000 rpm पर ~1 kg का घूर्णन बल पैदा करता है लेकिन 12,000 rpm पर ~16 kg का। यही द्विघात (quadratic) नियम है जिसके कारण गति बढ़ने पर संतुलन सहनशीलता कड़ी होती जाती है।
स्थैतिक और गतिशील संतुलन के बीच क्या अंतर है?
स्थैतिक असंतुलन एक ही प्रभावी भारी बिंदु है: रुका हुआ रोटर मुक्त सपोर्ट पर भारी-तरफ नीचे लुढ़कता है, और एक तल में एक वज़न इसे ठीक कर देता है। गतिक (कपल) असंतुलन विपरीत सिरों पर, 180° अलग, भारी बिंदु होते हैं: रोटर स्थिर अवस्था में संतुलित होता है पर घूर्णन में डगमगाता है, और इसे केवल घूमते समय ही पहचाना जा सकता है और दो तलों में वज़न से ठीक किया जा सकता है। असली रोटर दोनों को मिलाते हैं, यही कारण है कि लंबे रोटर को एक ही गणना में दो तलों में संतुलित किया जाता है।
असंतुलन बेयरिंग की सेवा-आयु को कैसे प्रभावित करता है?
अपकेंद्री बल बेयरिंग के गतिक भार P में जुड़ जाता है, और रोलिंग-बेयरिंग जीवन बॉल बेयरिंग के लिए L₁₀ = (C/P)³ का पालन करता है — भार घन (cube) में शामिल होता है। मोटे तौर पर: +10% भार ≈ −25% जीवन, +26% ≈ −50%, भार दोगुना करने पर जीवन का ~12% ही रह जाता है। बेयरिंग से आगे, वही घूर्णन बल फास्टनर ढीले करता है, दरारों को फैलाता है और कपलिंग घिसाता है।
RMS कंपन वेग क्या है और इसे कैसे मापा जाता है?
RMS (रूट मीन स्क्वायर) कंपन वेग mm/s में वेग संकेत का ऊर्जा-औसत है — ISO 10816/20816 की मानक राशि। शुद्ध साइन तरंग के लिए यह पीक का 0.707 गुना होता है। इसे बेयरिंग हाउज़िंग (रेडियल दिशा) पर लगे एक्सेलेरोमीटर से मापा जाता है, संकेत को 10–1,000 Hz बैंड में वेग में समाकलित किया जाता है और कई चक्करों पर औसत निकाला जाता है; दो-चैनल उपकरण दोनों बेयरिंग को एक साथ पढ़ते हैं और साथ ही 1× घटक को भी अलग करते हैं जिसे संतुलन हटा सकता है।
पंपों के लिए ISO 10816 कंपन मानक क्या हैं?
15–300 kW के पंपों (ISO 10816-3 Group 2) के लिए, ज़ोन सीमाएँ कठोर सपोर्ट पर 1.4 / 2.8 / 4.5 mm/s RMS और लचीले सपोर्ट पर 2.3 / 4.5 / 7.1 mm/s हैं — ज़ोन A पहले मान तक, ज़ोन B दूसरे तक (दीर्घकाल में स्वीकार्य), ज़ोन C तीसरे तक (जल्द सुधार करें), ज़ोन D उससे ऊपर (क्षति जोखिम)। बड़ी मशीनों की सीमाएँ अनुपातिक रूप से अधिक होती हैं; निर्माता की बताई सीमा सामान्य तालिका पर हावी रहती है।
ISO 1940 में G संतुलन गुणवत्ता ग्रेड का क्या अर्थ है?
ग्रेड G (mm/s में) अनुमेय विशिष्ट असंतुलन गुणा कोणीय गति के बराबर है: G = e_per·ω. सामान्य निर्धारण: G 40 — कार के पहिये; G 16 — कार्डन शाफ़्ट और कृषि रोटर; G 6.3 — पंखे, पंप, सामान्य मोटर और ड्रम (औद्योगिक डिफ़ॉल्ट); G 2.5 — टर्बाइन और मशीन टूल्स; G 1–G 0.4 — सटीक स्पिंडल। चूँकि ω परिभाषा में शामिल है, गति बढ़ने पर वही ग्रेड कम g·mm की अनुमति देता है।
ISO 1940 के अनुसार अनुमेय अवशिष्ट असंतुलन की गणना कैसे करूँ?
U_per = 9549 · G · M / n, जहाँ G ग्रेड mm/s में, M रोटर द्रव्यमान kg में और n गति rpm में है — परिणाम g·mm में होता है, जिसे दो सुधार तलों के बीच बाँटा जाता है (आमतौर पर 50/50)। उदाहरण: 3,000 rpm पर 80 kg पंखा, G 6.3 → 9549×6.3×80/3000 ≈ कुल 1,604 g·mm ≈ प्रति तल 802 g·mm; 250 mm सुधार त्रिज्या पर यह लगभग 3.2 g है। ऑनलाइन उपकरण: vibromera.eu पर ISO 21940-11 कैलकुलेटर।
मैं संतुलन करते समय प्राकृतिक आवृत्ति कैसे पता करूँ और अनुनाद से कैसे बचूँ?
एक कोस्ट-डाउन (RunDown) चार्ट रिकॉर्ड करें: मशीन को गति दें, ड्राइव काटें, और गिरते RPM के विरुद्ध आयाम और चरण दर्ज करें। तेज़ चरण मोड़ के साथ आने वाला हर आयाम शिखर एक प्राकृतिक आवृत्ति दर्शाता है; शिखरों के बीच की घाटियाँ सुरक्षित संतुलन गति हैं। अनुनाद पर होने के संकेत: 50–100 rpm का बदलाव कंपन को कई गुना बदल देता है, चरण स्थिर नहीं होता, और गणना किए गए वज़न स्थिति और बिगाड़ देते हैं। ज़ोन के बाहर संतुलन करें, या अनुनाद को दूर खिसकाने के लिए संरचना की कठोरता (stiffness) बदलें।
कंपन के लिए mm/s को dB में कैसे बदलूँ?
L_v = 20·log₁₀(v/v₀), जिसमें संदर्भ v₀ = 5·10⁻⁸ m/s कंपन-निदान व्यवहार में उपयोग होता है: 1 mm/s ≈ 86 dB, 4.5 mm/s ≈ 99 dB, 10 mm/s ≈ 106 dB। याद रखें +6 dB का अर्थ है वेग दोगुना और +20 dB का अर्थ है दस गुना; और हमेशा संदर्भ मान बताएँ, क्योंकि कुछ ध्वनिकी मानक 10⁻⁹ m/s का उपयोग करते हैं।

