Պտտվող մեքենաներում լիսեռների շեղվածության հասկացում
Լիսեռի կենտրոնավորման խախտում այն վիճակն է, երբ երկու կամ ավելի կցված լիսեռների պտտական կենտրոնագծերը համագիծ չեն, երբ մեքենան աշխատում է նորմալ ռեժիմում։ Կողք կողքի անհավասարակշռություն, այն մեքենաների վաղաժամ ձախողման ամենատարածված պատճառներից մեկն է, ինչը մեծացնում է տատանում, ոչնչացնում առանցքակալներն ու խտացուցիչները և ծախսում էներգիա։ Ճշգրիտ հավասարակշռման նպատակն է լիսեռների կենտրոնագծերը հնարավորինս մոտեցնել համագծության, նշված թույլտվության սահմաններում, այն ջերմաստիճանում և բեռնվածքում, որոնցում մեքենան իրականում աշխատում է։
1. Շեղվածության տեսակներ
Շեղվածությունը դասակարգվում է երկու հիմնական տեսակի, թեև իրական կյանքի մեծ մասում ներկայ է դրանց համադրությունը։
Զուգահեռ շեղվածություն (օֆսեթ)
Զուգահեռ շեղվածությունը տեղի է ունենում, երբ երկու լիսեռների կենտրոնագծերը զուգահեռ են ընթանում, բայց շեղված են որոշակի հեռավորությամբ։ Պատկերացրեք, որ մեկ լիսեռը գտնվում է մյուսից ավելի բարձր կամ ցածր (ուղղահայաց օֆսեթ), կամ շեղված է մի կողմ (հորիզոնական օֆսեթ)։ Կենտրոնագծերը երբեք չեն հատվում, դրանք պարզապես զուգահեռ են ընթանում։
Անկյունային շեղվածություն
Անկյունային շեղվածությունը տեղի է ունենում, երբ երկու լիսեռները գտնվում են միմյանց նկատմամբ անկյան տակ։ Դրանց կենտրոնագծերը հատվում են կցորդիչի մոտ, բայց չեն գտնվում նույն գծի վրա, ինչը կցորդիչի մոտ բացում է «բացվածք», որն ավելի լայն է մի կողմից, քան մյուսից։
Կոմբինացված շեղվածություն
Սա ամենատարածված սցենարն է պրակտիկայում. լիսեռները միաժամանակ ենթարկվում են զուգահեռ օֆսեթի և անկյունային շեղվածության։ Իրական մեքենաները գրեթե երբեք չեն ցուցաբերում մեկ տեսակը մեկուսացված վիճակում, ինչի պատճառով հավասարակշռումը ուղղվում է և՛ ուղղահայաց, և՛ հորիզոնական հարթություններում միաժամանակ։
2. Շեղվածության տատանումների սիգնատուրան
Շեղվածությունը ստեղծում է շատ հստակ սիգնատուրա, որը վերլուծաբանը կարող է հայտնաբերել FFT սպեկտրում.
- Հիմնական ցուցանիշ (2×). դասական նշանը բարձր ամպլիտուդով գագաթնակետն է՝ ճիշտ 2× պտտական արագությունից (2-րդ կարգ). Շեղվածության ուժերը լիսեռներին և կցորդիչ ենթարկում են երկու ծռման ցիկլի մեկ պտույտի ընթացքում, ուստի էներգիան կենտրոնանում է երկու անգամ աշխատանքային արագություն.
- Բարձր առանցքային տատանումներ՝ շեղվածությունը հաճախ առաջացնում է ուժեղ առանցքային թրթռում (լիսեռին զուգահեռ)։ Առանցքային ուղղությամբ բարձր 2× գագաթնակետը ամենաուժեղ ցուցանիշներից մեկն է։
- Այլ հարմոնիկներ (1×, 3×, 4×). եթե 2×-ը հիմնականն է, շեղվածությունը կարող է նաև բարձրացնել 1× բաղադրիչը, իսկ ծանր դեպքերում՝ հատկապես զուգահեռ օֆսեթի դեպքում, առաջացնել ավելի բարձր հարմոնիկներ օրինակ՝ 3× և 4×։
- Կցորդիչին բնորոշ հաճախություններ. մի շարք կցորդիչներ, երբ մաշված են կամ լարված շեղվածության պատճառով, առաջացնում են տատանումներ իրենց բնորոշ հաճախություններով։
Սպեկտրը, որը ցույց է տալիս 2× գագաթնակետ, որը կազմում է 1× գագաթնակետի 50%-ը կամ ավելին, հատկապես բարձր առանցքային տատանումների դեպքում, շեղվածության դասական դեպքն է։ Քանի որ 1× բաղադրիչը նույնպես կարող է բարձրանալ, շեղվածությունը հեշտ է շփոթել անհավասարակշռության հետ. որոշիչ հետքերը 2× գագաթնակետի հարաբերական չափսն են և առանցքային ընթերցանության ուժգնությունը։ Դիագնոզը հաստատելը փուլ չափումները կցորդիչի երկայնքով վերացնում են երկիմաստությունը՝ շեղված մեքենաները սովորաբար ցուցաբերում են մոտավորապես 180° առանցքային ֆազային տարբերություն կցորդիչի մի կողմից մյուսը։
3. Շեղվածության տարածված պատճառներ
Շեղվածությունը կարող է առկա լինել տեղադրման օրվանից կամ աստիճանաբար զարգանալ ծառայության ընթացքում։
- Անբավարար տեղադրում. ամենատարածված պատճառը պարզապես ճշգրիտ հավասարակշռման բացակայությունն է սկզբնական մեքենայի կարգավորման ընթացքում։
- Թերմոդինամիկական աճ. երբ մեքենաները տաքանում են շրջակա միջավայրից մինչև աշխատանքային ջերմաստիճան, դրանց բաղադրիչները ընդարձակվում են։ Միջնորդը կարող է ավելի բարձրանալ, կամ պոմպի իրանը կարող է ուռչել՝ շեղելով լիսեռները հավասարակշռությունից։ Լավ սառը հավասարակշռությունը միտումնավոր շեղում է մեքենաները, որպեսզի դրանք գան մեջ հավասարակշռություն, երբ տաքանան. սա է պատճառը, թե ինչու ջերմային ընդարձակման փոխհատուցում ներառված է նպատակային ցուցանիշներում։
- Ձողիկների լարում. անբավարար աջակցվող մուտքային կամ ելքային խողովակաշարի ուժերը կարող են շեղել պոմպը կամ կոմպրեսորը իր շարժիչի հավասարակշռությունից՝ շատ տարածված խնդիր է արտադրական արդյունաբերության մեջ։
- Հիմքի խնդիրներ. թույլ կամ ճաքած հիմքը կամ թույլ ամրացման պարանոցները թույլ են տալիս մեքենային շարժվել ժամանակի ընթացքում։ Անբավարար հիմքի կոշտություն նույնպես թույլ է տալիս հավասարակշռության շեղում բեռնվածքի տակ։
- «Փափուկ ոտք»՝ այն վիճակը, երբ մեկ ամրացման ոտքը հարթ չի նստում հիմքի վրա, թեքելով կամ դեֆորմացնելով մեքենայի շրջանակը, երբ պարանոցները ամրացվում են։ Փափուկ հենակ պետք է ուղղվի, որպեսզի հավասարակշռությունը պահպանվի։
4. Ինչու՞ է կարևոր շեղվածության ուղղումը
Մեքենայի աշխատանքը շեղված վիճակում ունի լուրջ հետևանքներ.
- Առանցքակալների և խտացուցիչների ձախողում՝ լիսեռների վրա բարձր ցիկլային բեռնվածքները անմիջապես փոխանցվում են առանցքակալներին և խտանյութերին՝ առաջացնելով դրանց ժամանակից շուտ ավարտը, ինչը հաճախ հանդիսանում է կրկնվող առանցքակալի թերություններ.
- Կցորդիչի ավարտ. կցորդիչները նախագծման ընթացքում հանդուրժում են շեղվածության փոքր քանակություն, սակայն չափազանցված շեղվածությունը արագ մաշում և ավարտ է առաջացնում։
- Լիսեռի հոգնածություն՝ լիսեռների կրկնվող ծռումը կարող է սերմանել նյութի հոգնածություն քերծվածքներ և հանգեցնել լիսեռի վերջնական ավարտին։
- Էներգիայի սպառման աճ. զգալի հզորությունը կորչում է որպես ջերմություն և տատանումներ՝ օգտակար աշխատանք կատարելու փոխարեն։
5. Շեղվածության ուղղում և հաստատում
Ճշգրիտ հավասարակշռումը՝ օգտագործելով ինդիկատորներ կամ լիսեռի լազերային համապատկերում համակարգեր, ցանկացած արդյունավետ հուսալիության և սպասարկման ծրագրի հիմնաքարն է։ Ուղղումը սովորաբար կատարվում է ոտքերի տակ կալիբրված շիմեր ավելացնելով կամ հեռացնելով և մեքենան հորիզոնական տեղաշարժելով, իսկ անհրաժեշտ տեղաշարժերը հաշվարկվում են չափված շեղումից և անկյունայնությունից. մի շիմերի հաստության հաշվիչ ինդիկատորի ընթերցումները վերածում է յուրաքանչյուր ոտքի համար ճշգրիտ շիմերի քանակի, իսկ մի հավասարակշռման թույլատրելի շեղում հղումը հաստատում է, թե արդյոք արդյունքը ընդունելի է պտտաթվի համար։
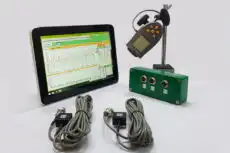
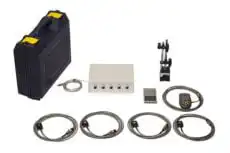
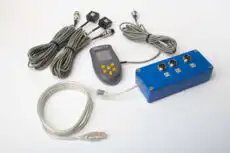
Աշխատանքը չի ավարտվում կցորդիչի մոտ։ Հավասարակշռումից հետո մեքենան պետք է վերանայվի տատանումների հետազոտությամբ՝ հաստատելու, որ 2× գագաթը և առանցքային մակարդակները նվազել են։ Սա այն վայրն է, որտեղ կիրառական երկու ալիքային տատանումների վերլուծիչ օրինակ՝ Balanset-1A անփոխարինելի է. այն գրանցում է սպեկտրը և փուլը՝ հաստատելով, որ ուղղումը իրականում նվազեցրել է շեղվածության ուժերը, այլ ոչ թե պարզապես տեղաշարժել դրանք։ Քանի որ անհավասարակշռությունը և շեղվածությունը հաճախ համատեղվում են, նույն սարքը կարող է հետո ուղղել ցանկացած մնացորդային 1×՝ տեղում բալանսավորում երբ կցորդիչը ճիշտ է, ընդհանուր ուժգնությունը գնահատվում է ժամանակակից ISO 20816-3 սահմաններով (ISO 10816-3-ը փոխարինող ստանդարտը)։
6. Անհամառանցքության հաստատումը Balanset-1A-ով
Balanset-1A-ն ցույց է տալիս՝ արդյոք թրթռումն ունի անհամառանցքության օրինաչափություն մինչև մեքենան համառանցք դարձնելը, և արդյոք այդ օրինաչափությունը վերացել է դրանից հետո։
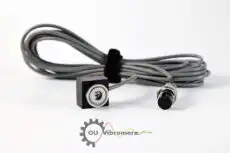
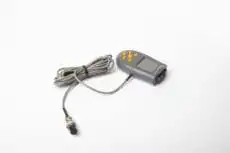
- Կանգնեցված և արգելափակված մեքենայի դեպքում տեղադրեք երկու սենսորները շառավղային ուղղությամբ կցորդիչի երկու կողմերի առանցքակալների կորպուսների վրա և լազերային տախոմետրի համար լիսեռի վրա փակցրեք անդրադարձնող նշանը։
- Գործարկեք մեքենան նորմալ արագությամբ և բացեք թրթռաչափը (F5): Եթե 1× արժեքը V1o-ն ակնհայտորեն փոքր է ընդհանուր արժեքից V1s, էներգիայի մեծ մասը գտնվում է հարմոնիկներում, այլ ոչ թե անհավասարակշռության մեջ:
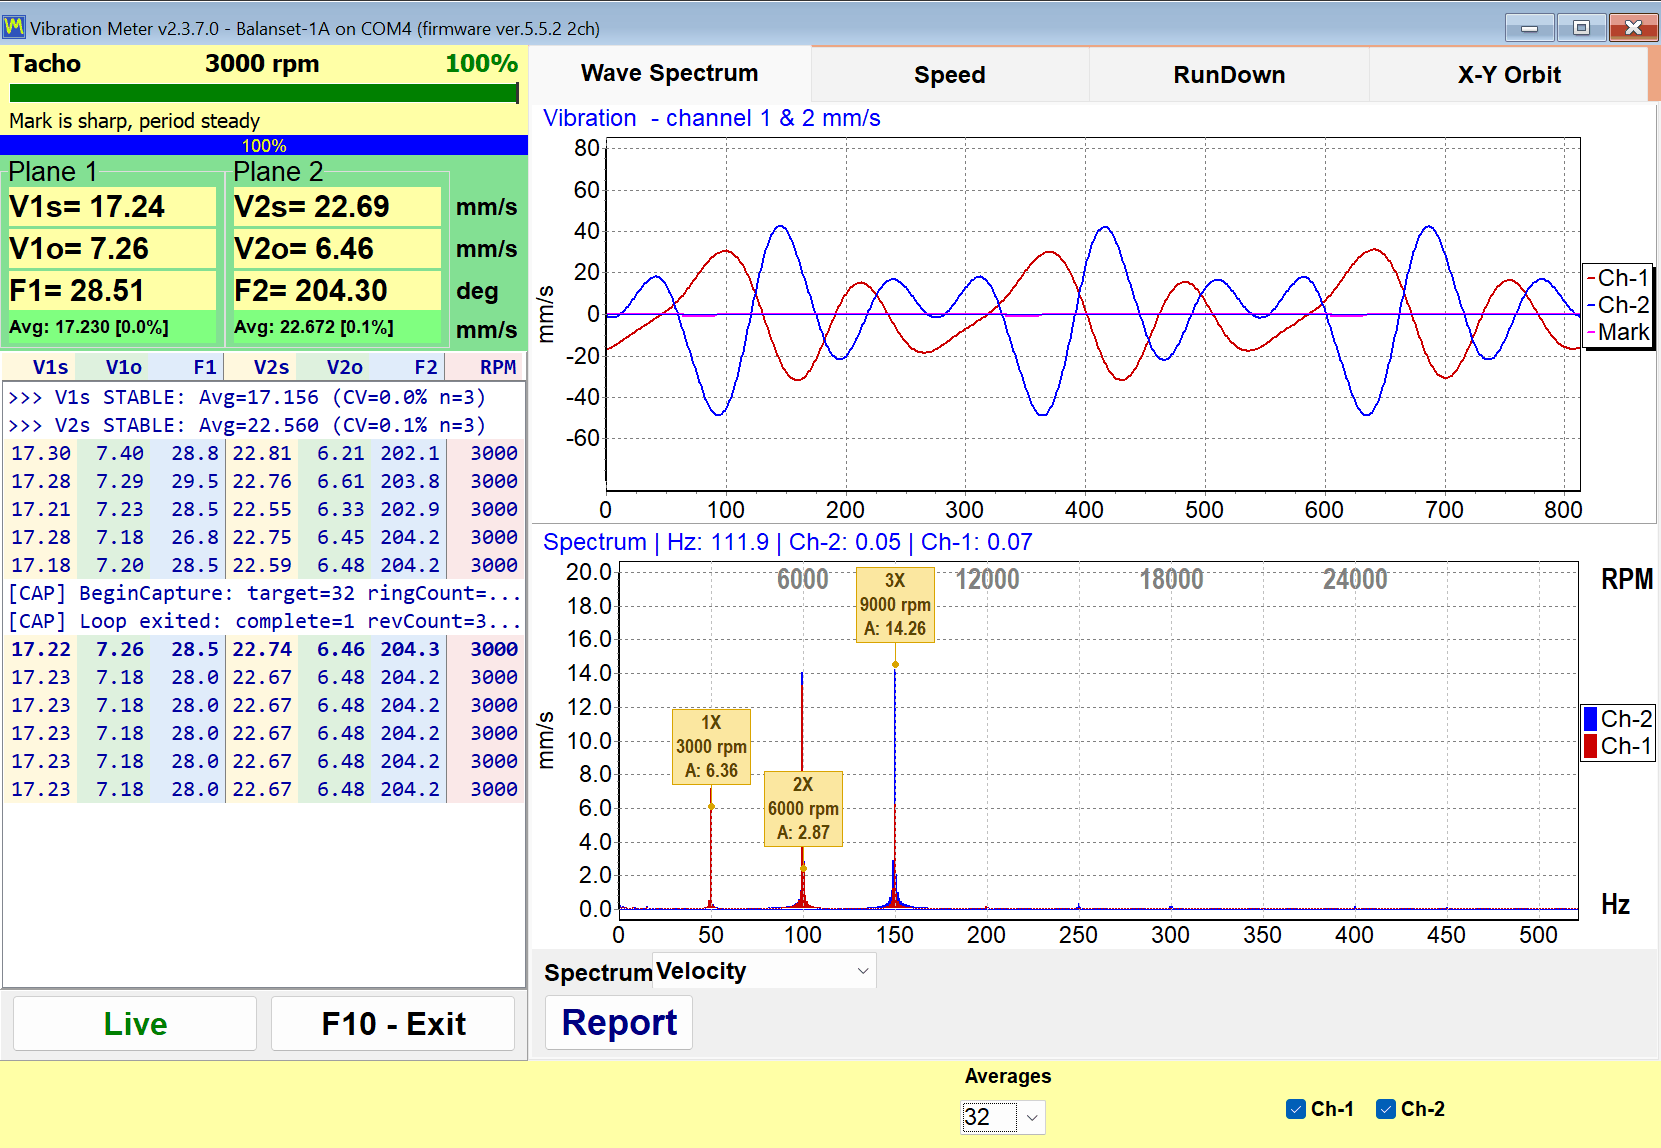
- Սեղմեք F9 և կարդացեք սառեցված սպեկտրը, որտեղ կետագծային ուղեցույցները գտնվում են ճիշտ 1×, 2×, 3× հաճախություններին։ Երկրորդ դիտման համար հիմնական պատուհանից F7-ով բացեք անալիզատորը, անցեք "F5 - Spectrum (Hz)" ներդիրին և կուրսորը տարեք 2× գագաթի վրա՝ գծապատկերի վերնագրում նրա ամպլիտուդը կարդալու համար։
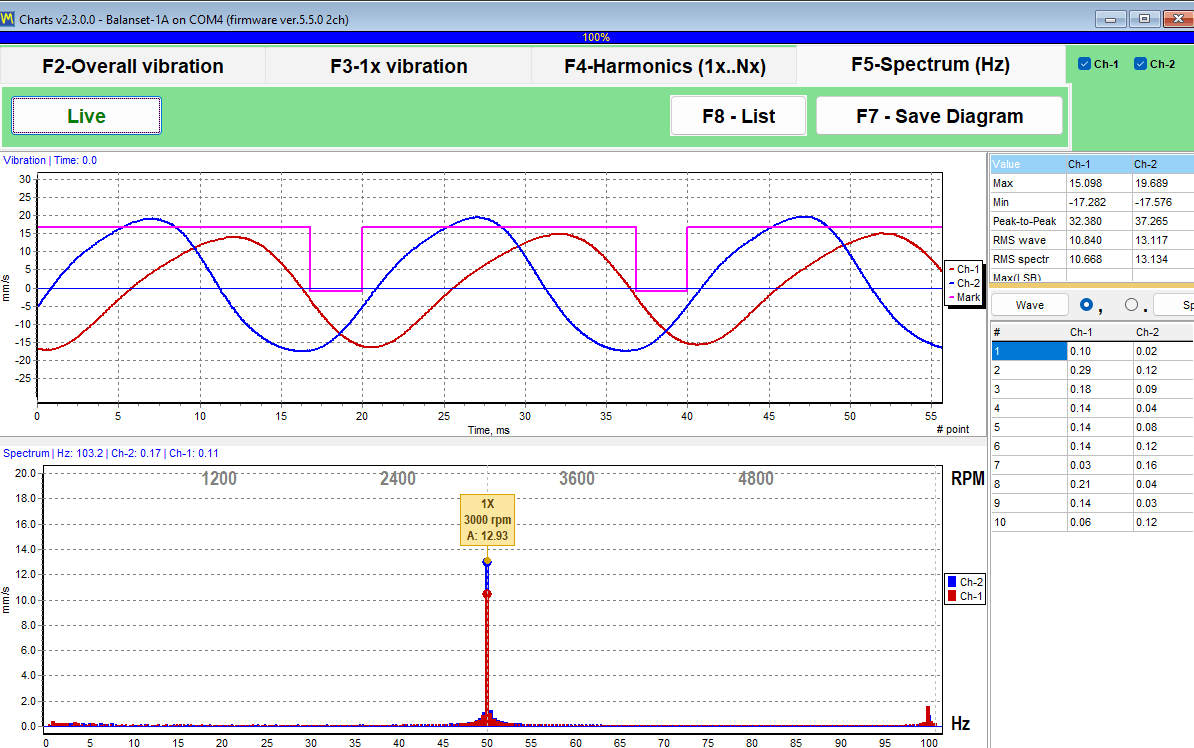
- Փուլի ստուգման համար կանգնեցրեք և արգելափակեք մեքենան, երկու սենսորները շրջեք առանցքային ուղղությամբ՝ նույն կողմով, և կրկին չափեք։ F1-ը և F2-ը ունեն նույն տախոմետրային հենակետը, ուստի նրանց տարբերությունը 1× փուլային տարբերությունն է կցորդիչի երկու կողմերում։ Մոտ 180° տարբերությունը հաստատում է անհամառանցքությունը. մոտ 0° տարբերությունը նշանակում է, որ երկու կորպուսները առանցքային ուղղությամբ շարժվում են միասին։
- Յուրաքանչյուր չափումից հետո Wave Spectrum ներդիրում սեղմեք Report՝ այն պահպանելու համար։ Համառանցքումից հետո կրկնեք չափումները նույն կետերում. Y առանցքի ֆիքսված մասշտաբը (գծապատկերի վրա աջ կոճակ) թույլ է տալիս երկու սպեկտրները համադրելի պահել։
Կանգնեցված և արգելափակված մեքենայի դեպքում հավասարակշռելուց առաջ սենսորները վերադարձրեք շառավղային ուղղությանը. ուղղիչ կշիռները հաշվարկվում են շառավղային 1× ցուցմունքներից։ Հավասարակշռեք այն բանից հետո, երբ 2× գագաթը նվազել է, և գերակշռում է 1× բաղադրիչը։

