-
← Balanset-1A tietopankki — kaikki luvut
Tämä luku sisältää vähimmäisteorian, jota tarvitset työskennelläksesi Balanset-1A:n kanssa tietoisesti, et vain painelemalla nappeja.
Mitä tärinä on ja miksi kone tärisee
Jokaisen pyörivän roottorin (silppurin rummun, puhaltimen siipipyörän, akselin) massakeskipisteen tulisi ihannetapauksessa olla tarkalleen pyörimisakselilla. Todellisuudessa massassa on aina pieni poikkeama — epätasapaino. Roottorin pyöriessä “painava kohta” vetää sitä joka kierroksella sivuttain, mikä synnyttää keskipakoisvoiman, joka saa koneen tärisemään pyörimistaajuudella.
Tärkeää: epätasapaino on vain yksi tärinän syistä. Kone tärisee myös seuraavista syistä:
- laakerien välys ja kuluminen,
- akselin linjausvirheet (kytkimet, hihnat),
- halkeamat ja löystyneet kiinnitykset (pultit, runko),
- taipunut akseli,
- rakenteen resonanssi,
- aerodynaamiset ja sähkömagneettiset voimat (puhaltimet, taajuusmuuttajat).
Tasapainotus poistaa vain epätasapainon. Kaikki muu on korjattava, ei tasapainotettava. Tästä johtuu kultainen sääntö: laite ei voi “tasapainottaa pois” rikkinäistä konetta.
Missä yksikössä tärinää mitataan
Balanset-1A mittaa värähtelynopeuden tehollisarvoa (RMS) yksikössä mm/s. Tämä on vakiosuure koneen kunnon arviointiin työtaajuusalueella.
Karkea pika-arviointiasteikko (perustuu standardiin ISO 10816/20816, katso tarkemmin luku 06):
| Tärinänopeus (RMS) | Arviointi |
|---|---|
| jopa 1,4 mm/s | erinomainen |
| 1,4–2,8 mm/s | hyvä |
| 2,8 – 4,5 mm/s | hyväksyttävä |
| yli 4.5 mm/s | huono — toimenpiteitä tarvitaan |
Maatalouskoneille (silppurit, niittokoneet) rajat ovat löysemmät: 4.8 mm/s asti on hyvä, pehmeillä tuilla 7.1 mm/s asti, ja työskentelyolosuhteet huomioiden “alle 8 mm/s on jo hyvä”.
Taajuus, kierrosnopeus (RPM) ja harmoniset
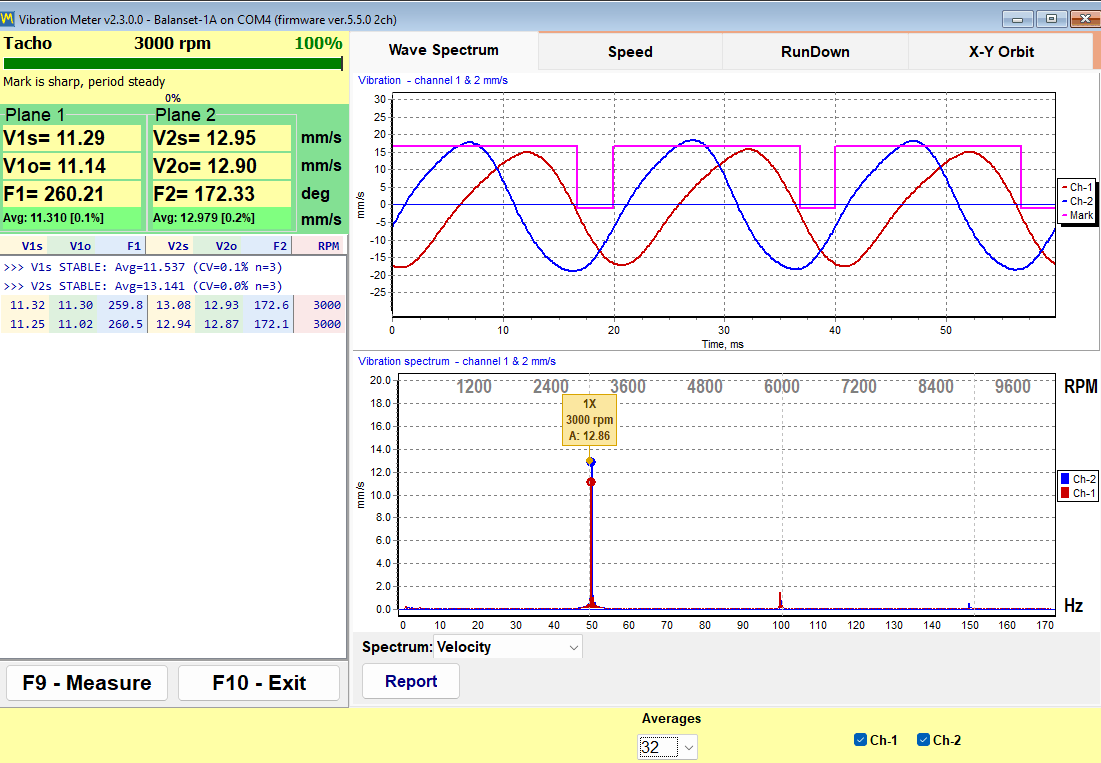
Oletetaan, että roottori pyörii 3000 rpm:n nopeudella. Se tarkoittaa 50 kierrosta sekunnissa eli 50 Hz. Värähtely jaetaan taajuuskomponentteihin, jotka muodostavat spektrin (FFT). Spektri näyttää värähtelyn lähteet:
- 1x (pyörimistaajuus) on epätasapainon tyypillinen tunnusmerkki. Tasapainotus vähentää juuri tätä komponenttia.
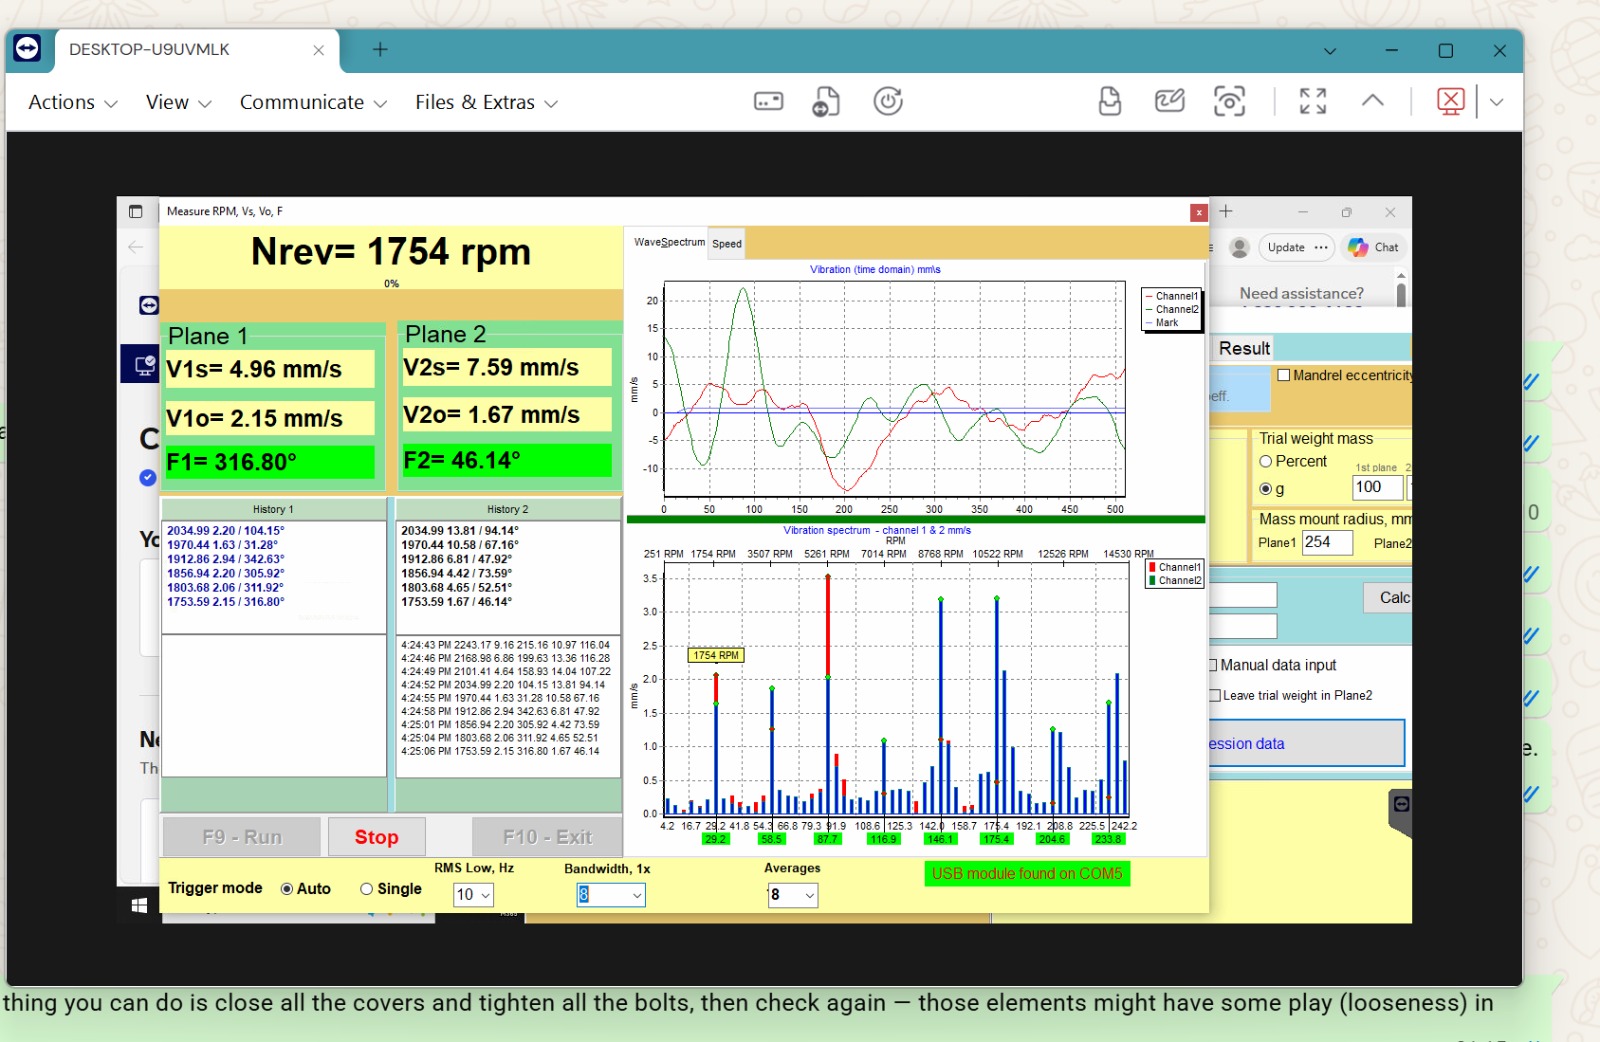
- 2x, 3x (toinen, kolmas harmoninen) — useammin akselin linjausvirhe, löystyneet kiinnitykset, taipunut akseli. Jos 2x on suurempi kuin 1x — tasapainotus on vielä liian aikaista; etsi ensin linjausvirhe tai löysyys.
- Korkeat taajuudet, “kohina” — laakeri- ja hammaspyörävikoja.
- Kierrosnopeuteen liittymättömät matalat taajuudet — löysä perustus/kiinnitykset, aerodynamiikka.
- Verkkotaajuuden monikerrat (esim. 6 × 50 Hz = 300 Hz) — taajuusmuuttajan aiheuttama sähkömagneettinen häiriö. Testi: katkaise taajuusmuuttaja pyörimisen hidastuessa (RunDown) — jos huippu katoaa, kyseessä on sähköinen, ei mekaaninen syy.
Käytännön sääntö teknisestä tuesta: jos spektrin huippu siirtyy suhteessa kierrosnopeuden muuttuessa — kyseessä on pyörimisen harmoninen; jos se pysyy paikallaan — kyseessä on rakenteen resonanssi tai ulkoinen lähde.
Miltä se näyttää näytöllä:
Vaihekulma — “mihin painava kohta osoittaa”
Amplitudin lisäksi laite mittaa vaihekulmaa, eli kierroslukumittarin pulssin (heijastavan merkin ohittaessa lasersäteen) ja värähtelyn maksimin välistä kulmaa. Vaihekulma kertoo, missä epätasapaino sijaitsee. Koepainon asentamisen aiheuttamien amplitudin ja vaihekulman muutosten perusteella laite laskee korjauspainon massan ja kulman vaikutuskerroinmenetelmällä.
Käytännön seuraukset:
- tahomerkkiä ei saa liimata uudelleen ajojen välillä — vaihekulman “nollakohta” siirtyy. Myöskään itse tahometria ei saa siirtää tai suunnata uudelleen;
- kierrosnopeuden on oltava sama sarjan kaikissa ajoissa;
- vaihekulman on pysyttävä vakaana ajosta toiseen (hajonta enintään ~10–20°). Jos vaihekulma vaihtelee — mittaukseen ei voi luottaa; etsi mekaaninen syy tai resonanssi.
Resonanssi — tasapainotuksen pahin vihollinen
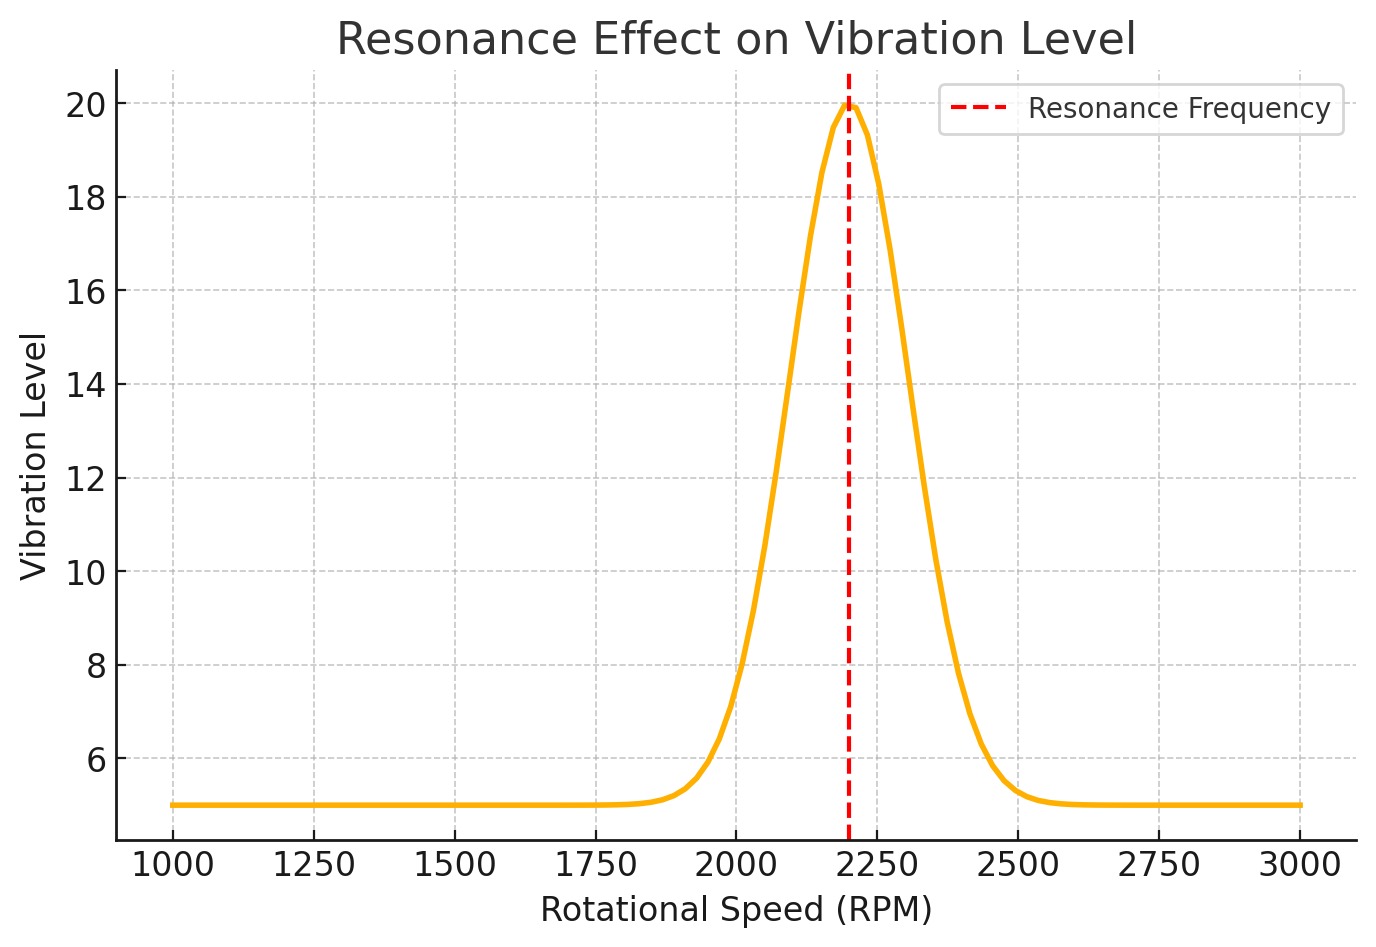
Jokaisella rakenteella (roottori + tuet + runko) on ominaistaajuuksia. Jos käyntinopeus osuu yhteen ominaistaajuuden kanssa, syntyy resonanssi: tärinä nousee jyrkästi, vaihekulma hyppelee, laitteen laskelmat lakkaavat suppenemasta ja “laite pyytää jatkuvasti lisää painoa”.
Resonanssin merkkejä:
- pieni kierrosnopeuden muutos moninkertaistaa tärinän;
- lasketun painon asennuksen jälkeen tärinä kasvaa vähenemisen sijaan;
- amplitudi ja vaihekulma ovat epävakaita muuttumattomissa olosuhteissa.
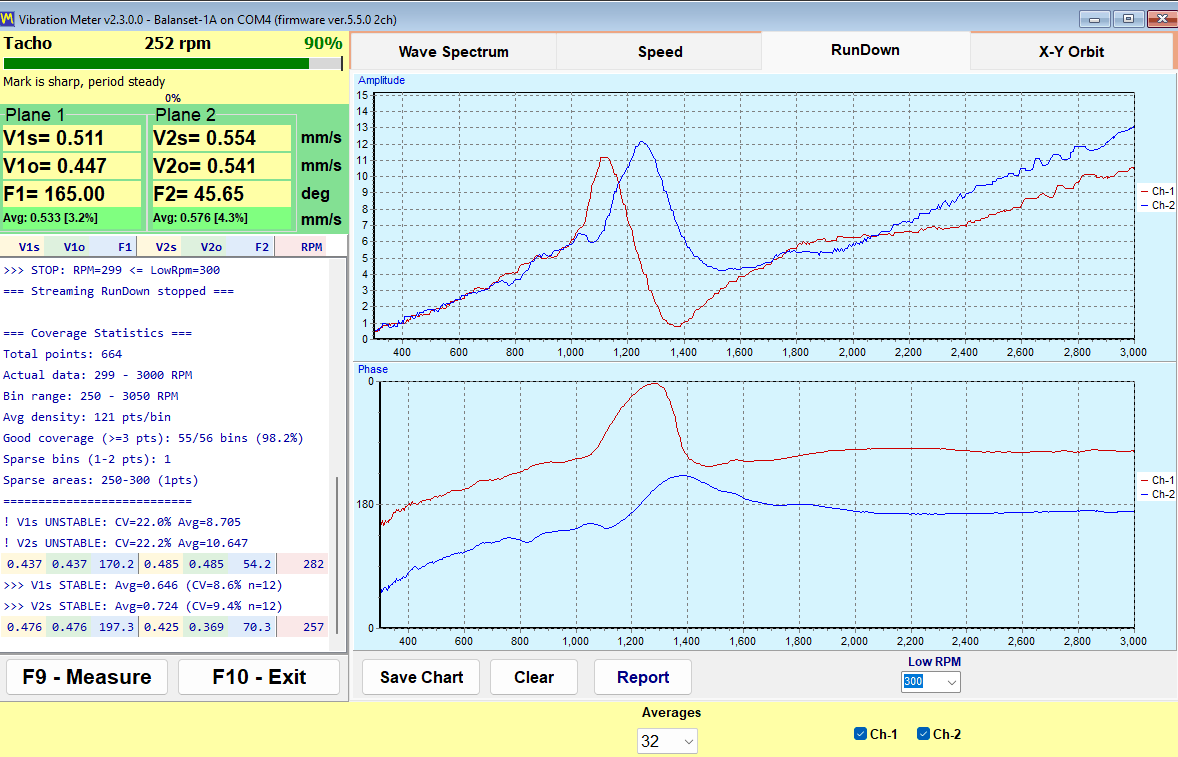
Tasapainota eri kierrosnopeudella, yleensä resonanssitaajuuden alapuolella. Silppurin tyypillinen menettely on karkea tasapainotus nopeudella 600–900 rpm ja sen jälkeen siirtyminen työkierrosnopeuteen. Uusimmissa ohjelmistoversioissa on RunDown-kaavio: kiihdytä roottori, katkaise käyttö ja tallenna vapaa hidastuminen. Huiput osoittavat resonanssitaajuudet, joiden välistä voit valita tasapainotuskierrosnopeuden.
Todellinen esimerkki: erään asiakkaan roottoria ei saatu tasapainotettua 1600 rpm:llä, mutta 1000 rpm:llä tasapainotus onnistui hyvin. Syynä oli resonanssi lähellä arvoa 1600.
Lineaarisuus ja miksi asennetaan puolet massasta
Laitteen laskenta olettaa, että järjestelmä on lineaarinen: kaksinkertainen paino — kaksinkertainen vaste. Jäykillä koneilla, joilla on hyvä perustus, tämä pätee melko tarkasti. Mutta traktorin silppuri, pehmeillä tuilla oleva kone tai rakenne, jossa on välystä ja halkeamia, käyttäytyy epälineaarisesti: vaste painoon ei usein ole suoraan verrannollinen.
Tästä johtuu käytännössä todeksi osoittautunut sääntö: asenna 1/2 (huonoilla koneilla 1/3) lasketusta massasta ja tee tarkistusajo. Laite tarkentaa sen jälkeen loppuosan. Tämä on nopeampaa kuin suuren painon hitsaaminen uudelleen, kun se on “ylittänyt” tavoitteen.
Staattinen ja dynaaminen epätasapaino
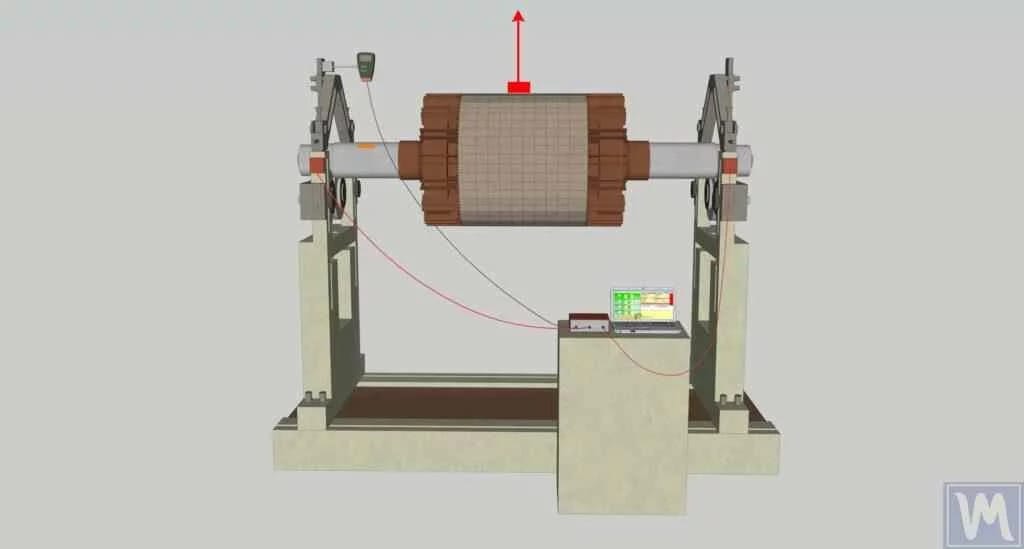
Staattinen — painava kohta on roottorin toisella puolella. Pysäytetty roottori vapailla tuilla kääntyy itsestään painava puoli alaspäin. Korjataan yhdellä painolla yhdessä tasossa.
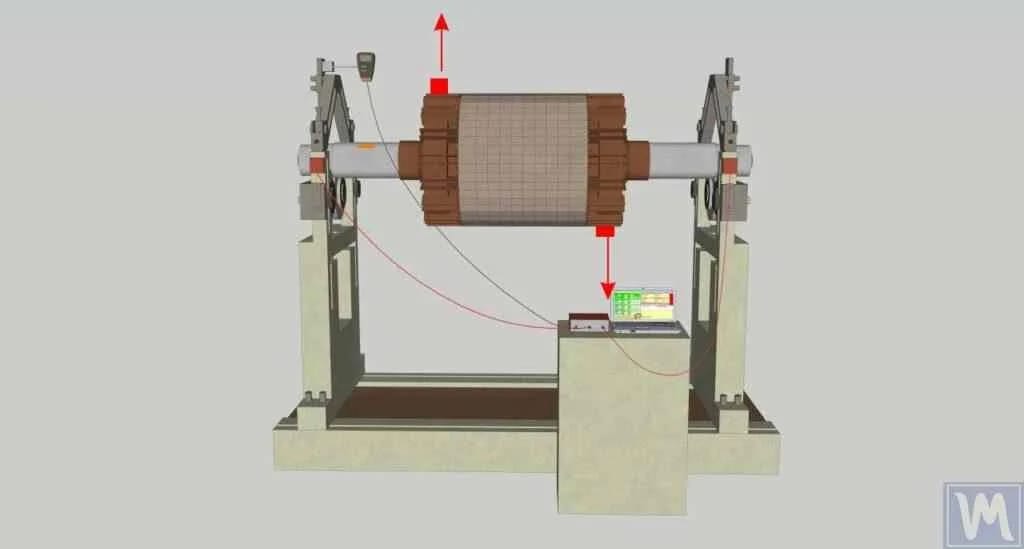
Dynaaminen — painavat kohdat ovat roottorin eri päissä ja eri puolilla. Roottori ei pelkästään tärise, vaan se myös “heiluu” pyöriessään. Tarvitaan painot kahdessa tasossa. Sitä ei voi havaita staattisesti: kun roottoria käännetään 90°, kaksi painoa näyttävät kumoavan toisensa, mutta liikkeessä kumpikin painava kohta vetää omaan suuntaansa.
Yksi vai kaksi tasoa?
- Yksi taso — kapeat roottorit (levyt, hihnapyörät, kapeat siipipyörät). ISO 21940-11:n nyrkkisääntö: jos roottorin leveys on alle puolet sen halkaisijasta (suhde ~1:2; käytännössä tuki suosittelee 1:3) — yksi taso riittää.
- Kaksi tasoa — pitkät roottorit (silppurin rummut, akselit, leikkuupuimurin roottorit, puhaltimet 3000 rpm:stä ylöspäin). Roottorin kummankin pään epätasapaino vaikuttaa ristikkäin toisiinsa, joten laite mittaa kahta kanavaa samanaikaisesti (anturit X1 ja X2) ja laskee molemmat painot kerralla.
G-tasapainotusluokat (ISO 1940 / ISO 21940-11)
Jäännösepätasapaino määritellään yksikössä g·mm G-luokan mukaan:
| Luokka | Tyypillinen käyttö |
|---|---|
| G16 | maatalouskoneet, nivelakselit |
| G6.3 | puhaltimet, rummut, hihnapyörät, yleiset roottorit — yleisin luokka |
| G2.5 | turbiinit, sähkömoottorit, työstökoneet |
| G1 – G0.4 | karat, tarkkuusroottorit |
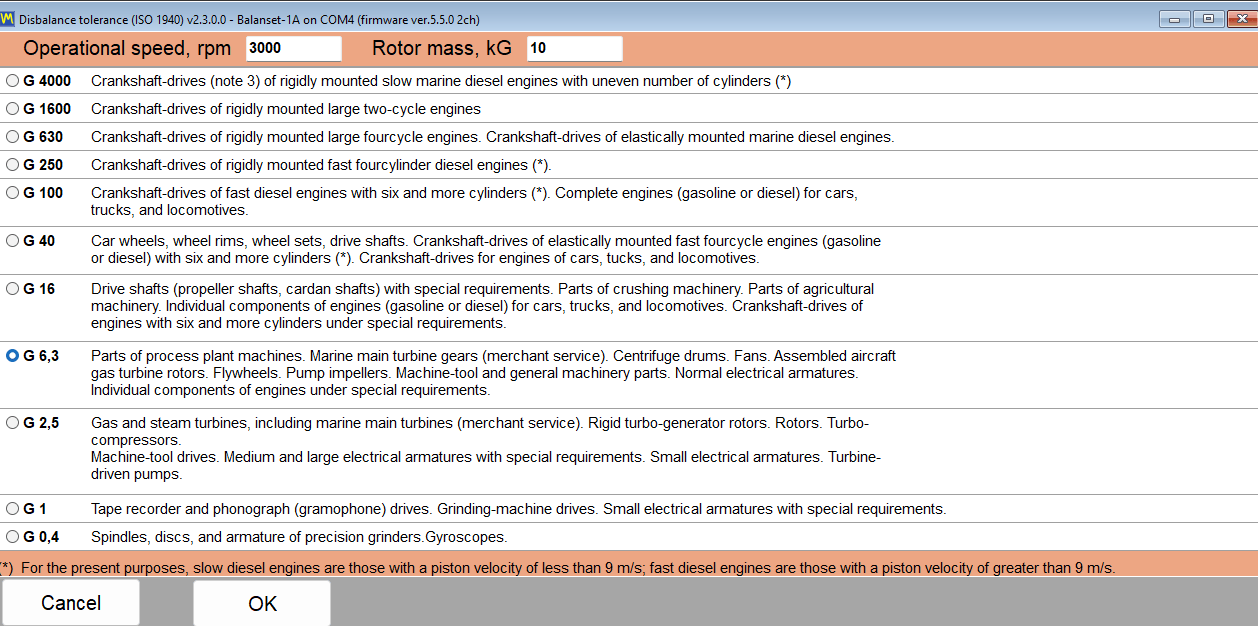
Mitä suurempi kierrosnopeus ja mitä pienempi roottori, sitä tiukempi luokka. Balanset-ohjelmistossa on toleranssilaskuri: syötä roottorin massa, kierrosnopeus ja G-luokka — se palauttaa sallitun jäännösepätasapainon yksikössä g·mm tasoa kohti. Todellinen esimerkki: 80 kg:n roottori 3000 rpm:llä, G6.3 → toleranssi ≈ 802 g·mm tasoa kohti.
Älä sekoita näitä kahta arviointijärjestelmää:
- mm/s (värähtelynopeus) — koko koneen arviointi paikan päällä, standardin ISO 10816/20816 mukaisesti;
- g·mm (jäännösepätasapaino) — itse roottorin arviointi, standardin ISO 1940/21940 mukaisesti. Tasapainotuskoneet toimivat yksikössä g·mm; kenttätasapainotuksessa seurataan yleensä mm/s-arvoa.
Pikasanasto
| Termi | Selkokielellä |
|---|---|
| Epätasapaino | Roottorin massan poikkeama sen pyörimisakseliin nähden |
| RMS | Tärinän “keskimääräinen” suuruus — arviointistandardi |
| 1x, 2x, 3x | Tärinäkomponentit pyörimistaajuuden 1., 2. ja 3. kerrannaisella |
| FFT / spektri | Tärinä jaettuna taajuuksiin — “kuka tärisee” |
| Vaihe | Kulma, joka paikantaa epätasapainon |
| Koepaino | Tunnettu massa, joka asennetaan, jotta laite voi “oppia” koneen vasteen |
| Vaikutuskertoimet | Laskentamenetelmä: miten tärinä muuttui tunnetulla painolla → kuinka paljon ja mihin painoa asennetaan |
| Resonanssi | Kierrosnopeus osuu yhteen ominaistaajuuden kanssa; tärinä nousee jyrkästi |
| RunDown (pyörimisen hidastuminen) | Tärinän tallentaminen roottorin pyöriessä vapaasti alas — tapa löytää resonanssit |
| g·mm | Epätasapainon yksikkö: massa × sijainnin säde |