← Baza znanja Balanset-1A — vsa poglavja
To poglavje je minimalna teorija, ki jo potrebujete za zavestno delo z Balanset-1A, ne le za pritiskanje gumbov.
Kaj so vibracije in zakaj se stroj trese
Vsak vrteči se rotor (boben mulčerja, tekač ventilatorja ali gred) ima v idealnem primeru težišče natančno na osi vrtenja. V praksi je težišče vedno nekoliko zamaknjeno; to je neuravnoteženost. Med vrtenjem »težka točka« pri vsakem vrtljaju vleče rotor vstran. Tako nastane centrifugalna sila, ki trese stroj pri frekvenci vrtenja.
Pomembno: neuravnoteženost je le eden od vzrokov vibracij. Stroj se trese tudi zaradi:
- zračnost in obraba ležajev,
- neporavnanost gredi (spojke, jermeni),
- razpoke in zrahljani pritrdilni elementi (vijaki, okvir),
- upognjena gred,
- strukturna resonanca,
- aerodinamske in elektromagnetne sile (ventilatorji, frekvenčni pretvorniki).
Uravnoteženje odpravi le neuravnoteženost. Vse ostalo je treba popraviti, ne uravnotežiti. Od tod zlato pravilo: naprava ne more z uravnoteženjem popraviti okvarjenega stroja.
V čem se meri vibracija
Balanset-1A meri hitrost vibracij, in sicer efektivno vrednost RMS v mm/s. To je standardna veličina za ocenjevanje stanja stroja v delovnem frekvenčnem območju.
Groba hitra ocenjevalna lestvica (na podlagi ISO 10816/20816, podrobnosti v poglavje 06):
| Hitrost vibracij (RMS) | Ocena |
|---|---|
| do 1,4 mm/s | odlično |
| 1,4 – 2,8 mm/s | dobro |
| 2,8 – 4,5 mm/s | sprejemljivo |
| nad 4,5 mm/s | slabo — potreben je ukrep |
Za kmetijske stroje (mulčerji, kosilnice) so meje milejše: do 4,8 mm/s je v redu, do 7,1 mm/s na mehkih oporah, ob upoštevanju delovnih pogojev pa velja “pod 8 mm/s je že dobro”.
Frekvenca, RPM in harmoniki
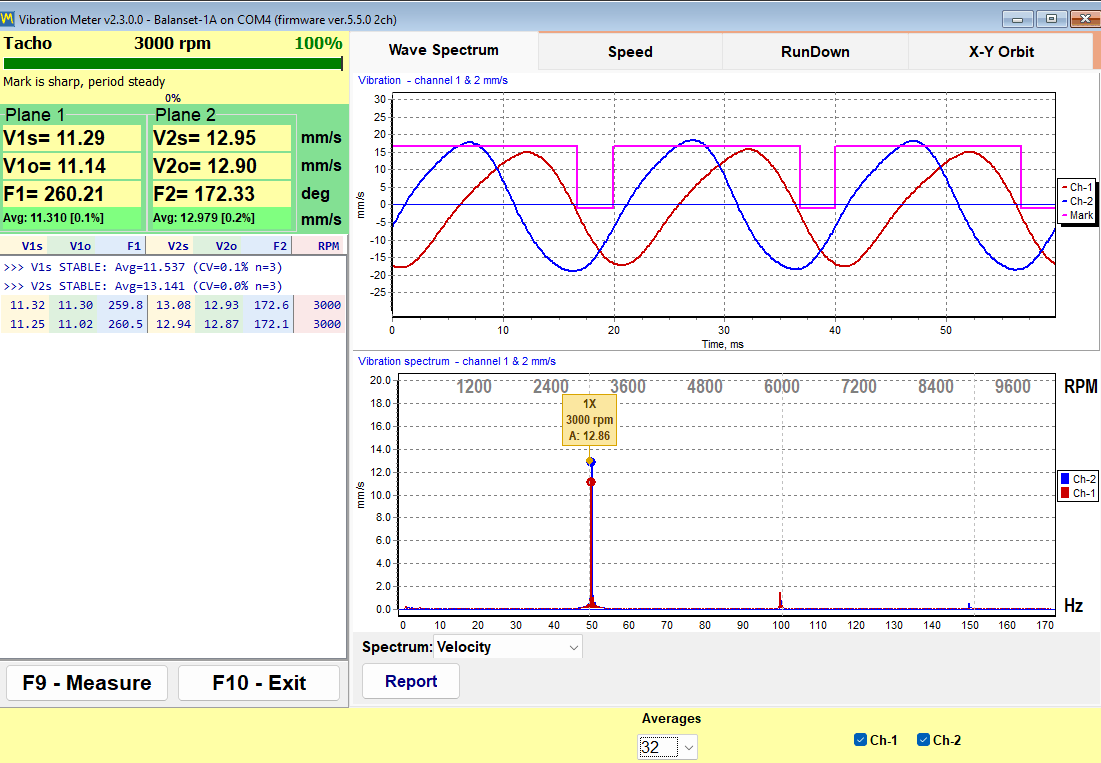
Recimo, da se rotor vrti s 3000 vrt/min. To je 50 vrtljajev na sekundo = 50 Hz. Vibracije razčlenimo na frekvenčne komponente, ki sestavljajo spekter (FFT). Spekter pokaže, »kaj povzroča tresenje«:
- 1x (frekvenca vrtenja): klasičen znak neuravnoteženosti. To je komponenta, ki jo uravnoteženje zmanjša.
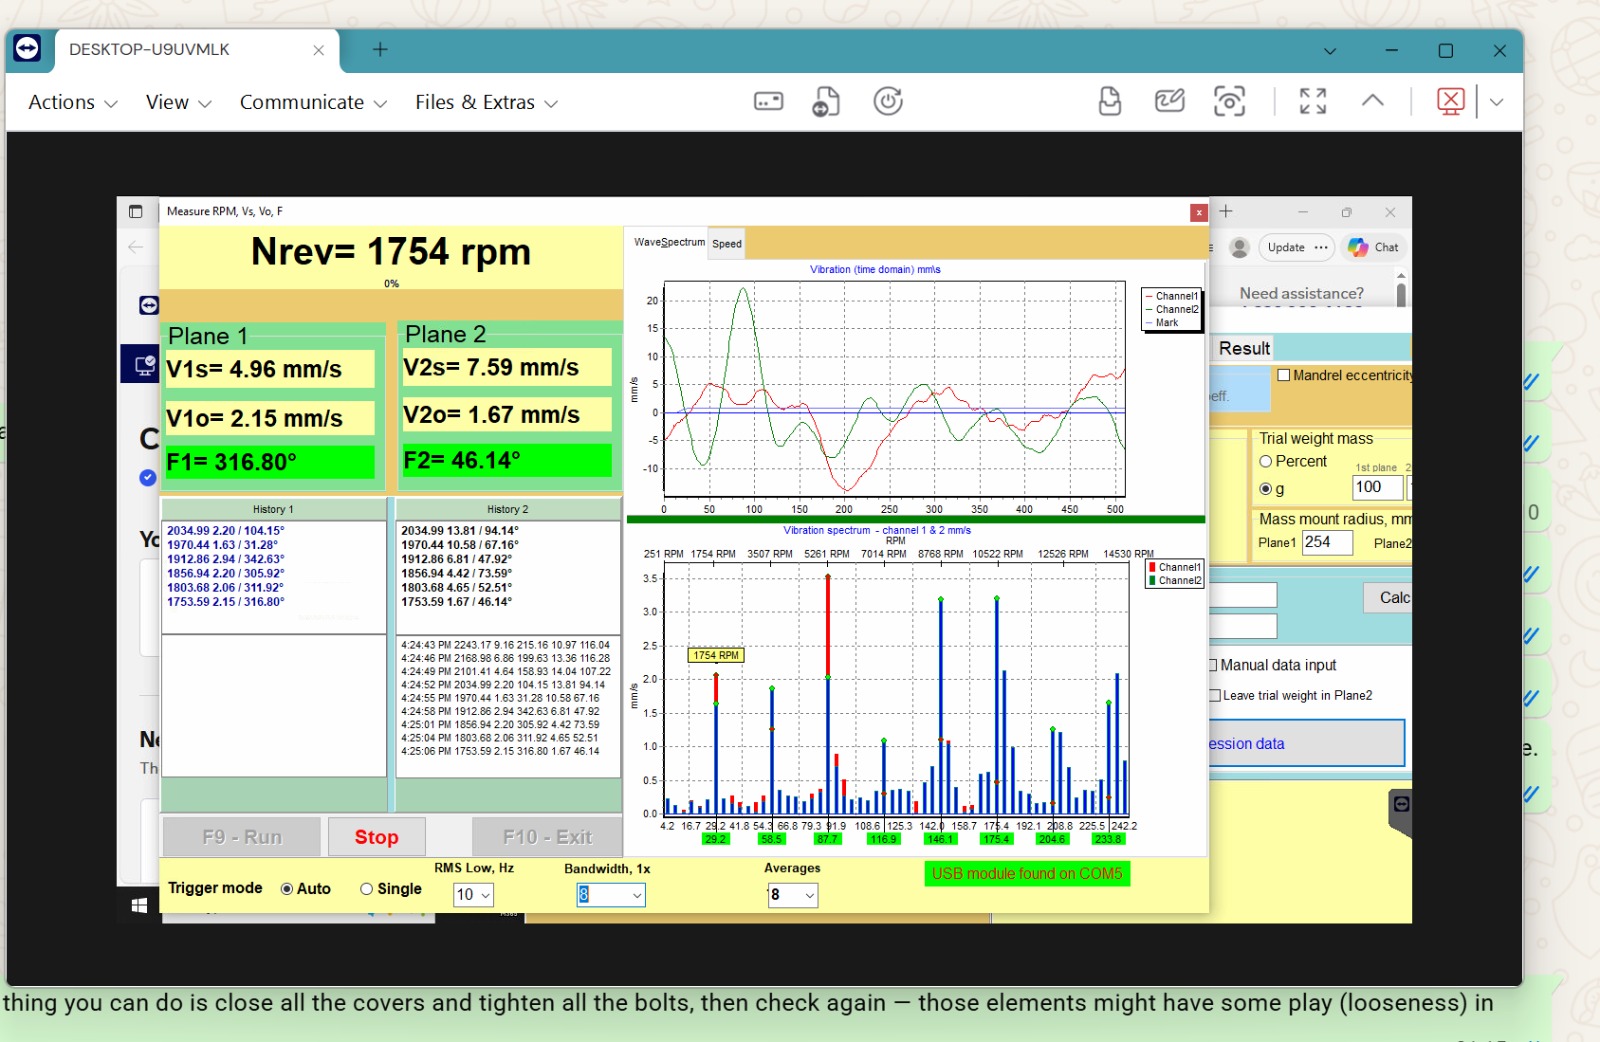
- 2x, 3x (drugi, tretji harmonik) — pogosteje neporavnanost gredi, zrahljani pritrdilni elementi, upognjena gred. Če je 2x večji od 1x — prezgodaj je za uravnoteženje; najprej poiščite neporavnanost/zračnost.
- Visoke frekvence, »šum« — okvare ležajev in ozobja.
- Nizke frekvence, nepovezane z RPM — zrahljan temelj/nosilci, aerodinamika.
- Mnogokratniki frekvence omrežja (npr. 6 × 50 Hz = 300 Hz) — elektromagnetne motnje frekvenčnega pretvornika. Preizkus: med iztekom izklopite frekvenčni pretvornik — če konica izgine, gre za električni, ne mehanski vzrok.
Praktično pravilo tehnične podpore: če se vrh v spektru ob spremembi vrtljajev sorazmerno premakne, gre za harmonik vrtenja. Če ostane na istem mestu, gre za resonanco konstrukcije ali zunanji vir.
Kako izgleda na zaslonu:
Faza — »kam kaže težka točka«
Poleg amplitude naprava meri fazo, torej kot med impulzom tahometra (ko odsevna oznaka preide mimo laserja) in največjo vrednostjo vibracij. Faza pove, KJE je neuravnoteženost. Iz spremembe amplitude in faze po namestitvi poskusne uteži naprava izračuna maso in kot korekcijske uteži. To je metoda vplivnih koeficientov.
Praktične posledice:
- oznaka tahometra se med teki ne sme ponovno lepiti — “ničla” faze se premakne. Tudi tahometer sam se ne sme premikati ali preusmerjati;
- RPM mora biti enak v vseh meritvah serije;
- faza mora biti stabilna od teka do teka (razpršenost ne več kot ~10–20°). Če faza niha — meritvi ni mogoče zaupati; poiščite mehanski vzrok ali resonanco.
Resonanca — največji sovražnik uravnoteženja
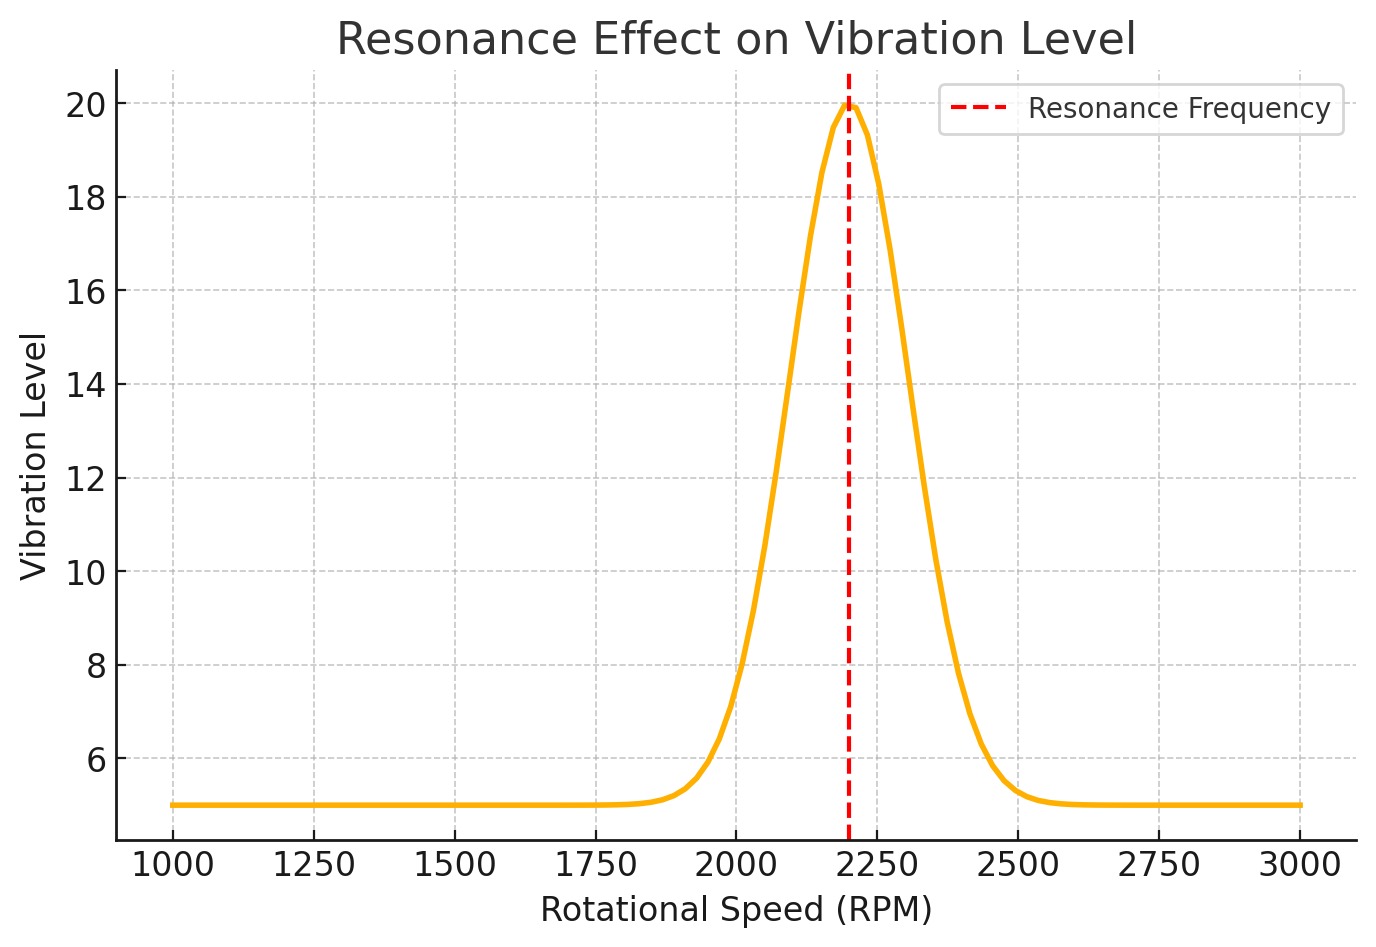
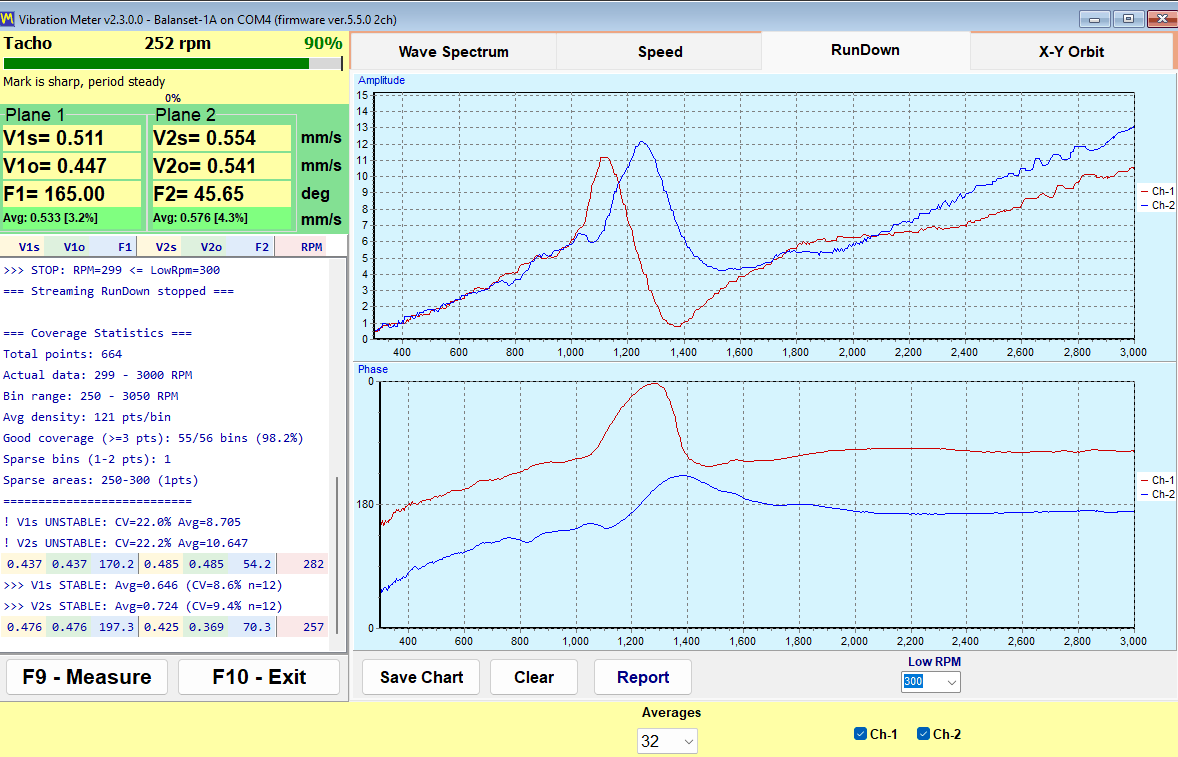
Vsaka konstrukcija (rotor + opore + okvir) ima lastne frekvence. Če se frekvenca vrtenja med delovanjem ujema z lastno frekvenco, nastopi resonanca: vibracije strmo narastejo, faza skače, izračuni naprave ne konvergirajo več in »naprava nenehno zahteva večjo utež«.
Znaki resonance:
- majhna sprememba RPM za večkrat spremeni vibracijo;
- po namestitvi izračunane uteži vibracije naraščajo namesto padajo;
- amplituda in faza sta nestabilni pri nespremenjenih pogojih.
Kaj storiti: uravnotežite pri drugačnem RPM — običajno pod resonanco. Tipičen recept za mulčer: grobo uravnoteženje pri 600–900 RPM, nato prehod na delovni RPM. Novejše različice programske opreme imajo Graf RunDown (izteka) — zavrtite rotor, prekinite pogon in posnemite iztek: konice razkrijejo resonančne frekvence, uravnoteženi RPM pa izberete med njimi.
Primer iz prakse: rotorja stranke ni bilo mogoče uravnotežiti pri 1600 vrt/min, pri 1000 vrt/min pa je uspelo. Vzrok je bila resonanca blizu 1600 vrt/min.
Linearnost in zakaj namestite polovico mase
Izračun naprave predpostavlja, da je sistem linearen: dvakrat večja utež povzroči dvakrat večji odziv. Pri togih strojih z dobrim temeljem to približno velja. Mulčer na traktorju, stroj na mehkih podporah ali konstrukcija z zračnostjo in razpokami pa se obnaša nelinearno: odziv na utež pogosto ni sorazmeren z njeno maso.
Od tod pravilo, preverjeno v praksi: namestite 1/2 (pri slabih strojih 1/3) izračunane mase in opravite kontrolni tek. Naprava bo nato izpopolnila preostanek. To je hitreje kot ponovno privarjati veliko utež, ki je “prekoračila” cilj.
Statična in dinamična neuravnoteženost
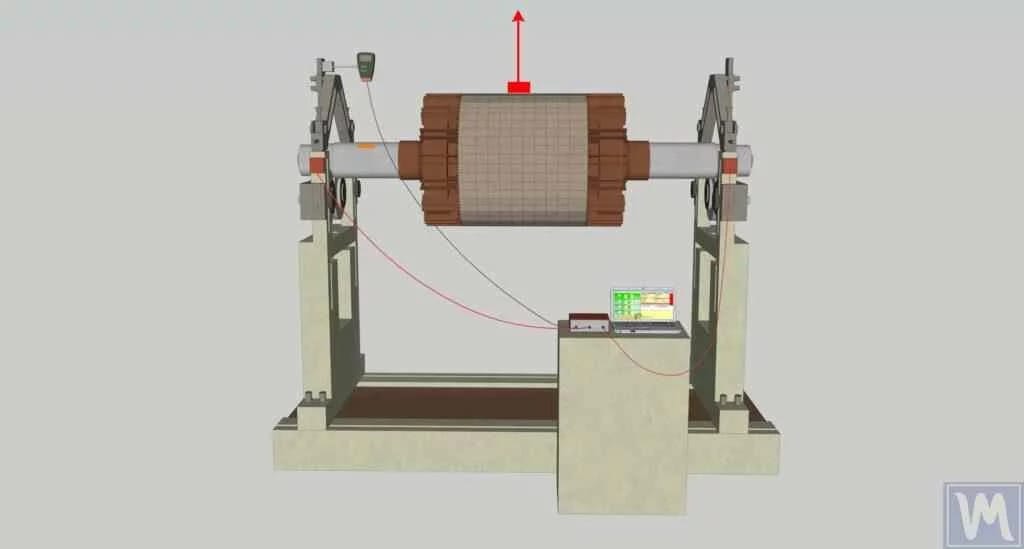
Statična — težka točka je na eni strani rotorja. Ustavljeni rotor na prostih podporah se sam zavrti s težko stranjo navzdol. Popravi se z eno samo utežjo v eni ravnini.
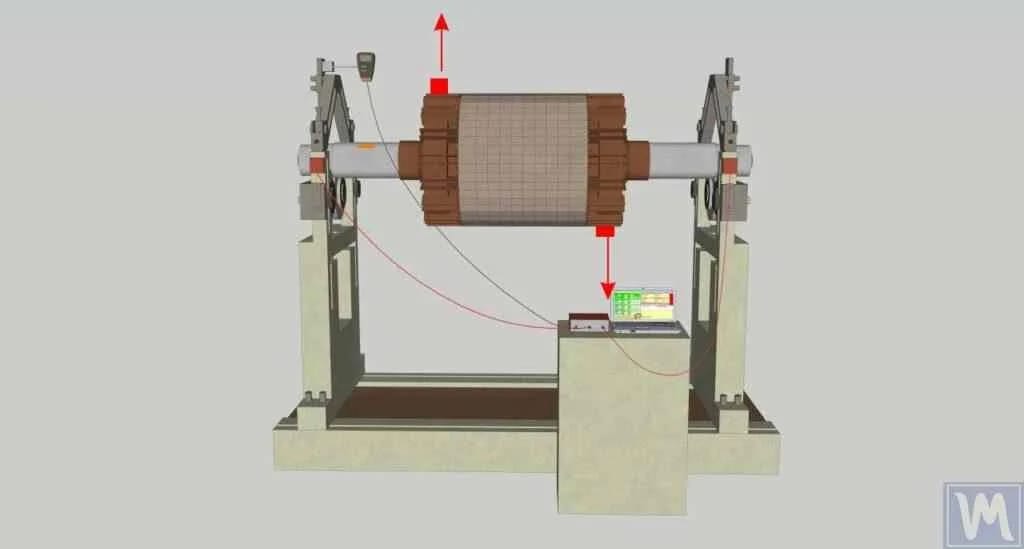
Dinamični — težka mesta na različnih koncih in različnih straneh rotorja. Rotor ne le vibrira, temveč se med vrtenjem tudi “guga”. Potrebne so uteži v dveh ravninah. Statično tega ni mogoče zaznati: ko rotor zavrtimo za 90°, se zdi, da se uteži medsebojno izravnavata, vendar med vrtenjem vsako težko mesto vleče v svojo smer.
Ena ravnina ali dve?
- Ena ravnina — ozki rotorji (diski, jermenice, ozki rotorji ventilatorjev). Pravilo po ISO 21940-11: če je širina rotorja manjša od polovice njegovega premera (razmerje ~1:2; v praksi podpora priporoča 1:3) — ena ravnina zadostuje.
- Dve ravnini — dolgi rotorji (bobni mulčerjev, gredi, rotorji kombajnov, ventilatorji pri 3000 RPM in več). Neuravnoteženost na obeh koncih rotorja medsebojno vpliva, zato naprava hkrati meri dva kanala (senzorja X1 in X2) in izračuna obe uteži naenkrat.
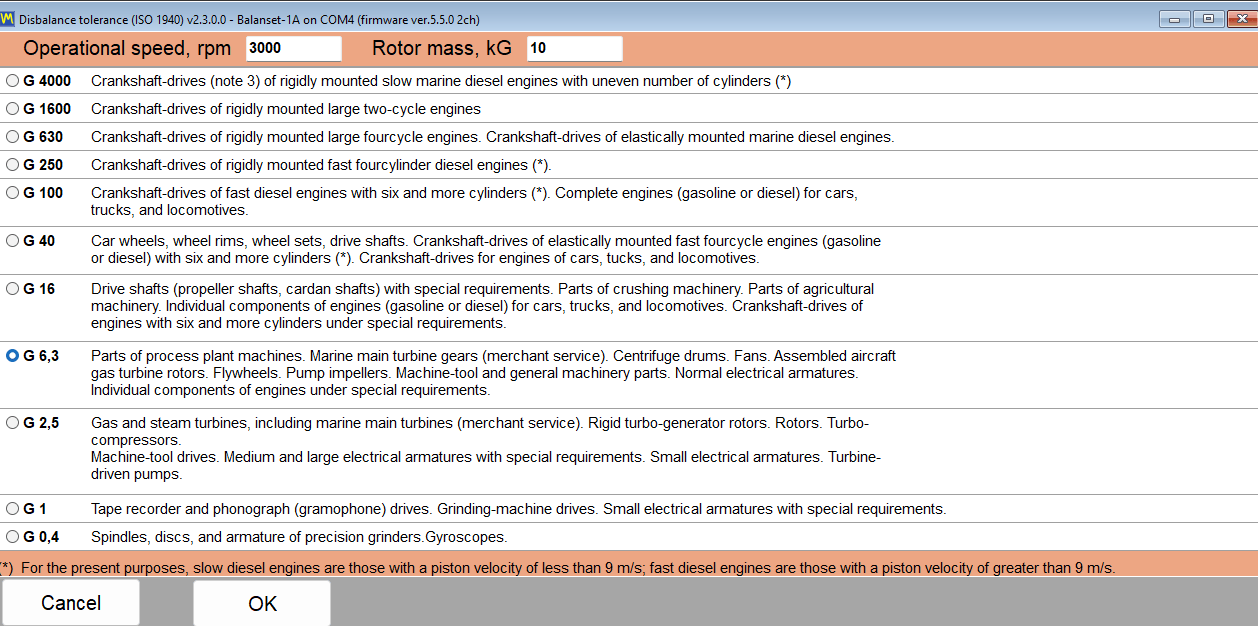
Razredi kakovosti uravnoteženja G (ISO 1940 / ISO 21940-11)
Preostala neuravnoteženost je določena v g·mm po razredih G:
| Razred | Tipična uporaba |
|---|---|
| G16 | kmetijski stroji, kardanske gredi |
| G6.3 | ventilatorji, bobni, jermenice, splošni rotorji — najpogostejši razred |
| G2.5 | turbine, elektromotorji, obdelovalni stroji |
| G1 – G0.4 | vretena, precizni rotorji |
Višji so RPM in manjši je rotor — tem strožji je razred. Programska oprema Balanset ima kalkulator toleranc: vnesite maso rotorja, RPM in razred G — vrne dopustno preostalo neuravnoteženost v g·mm na ravnino. Realni primer: rotor 80 kg pri 3000 rpm, G6.3 → toleranca ≈ 802 g·mm na ravnino.
Ne zamenjujte obeh sistemov ocenjevanja:
- mm/s (hitrost vibracij) — ocena sestavljenega stroja na mestu, po ISO 10816/20816;
- g·mm (preostala neuravnoteženost) — ocena samega rotorja, po ISO 1940/21940. Uravnoteževalni stroji delajo v g·mm; terensko uravnoteženje običajno spremlja mm/s.
Mini-slovarček
| Izraz | Preprosto povedano |
|---|---|
| Neuravnoteženost | Zamik mase rotorja glede na njegovo os vrtenja |
| RMS | »Povprečna« velikost vibracij — osnova za ocenjevanje |
| 1x, 2x, 3x | Komponente vibracij pri 1., 2., 3. mnogokratniku frekvence vrtenja |
| FFT / spekter | Vibracije, razčlenjene po frekvenci — »kaj povzroča tresenje« |
| Faza | Kot, ki določa lego neuravnoteženosti |
| Preskusna teža | Znana masa, nameščena, da se naprava lahko “nauči” odziva stroja |
| Koeficienti vpliva | Metoda izračuna: kako so se vibracije spremenile ob znani uteži → koliko namestiti in kam |
| Resonanca | RPM sovpada z lastno frekvenco; vibracije skokovito narastejo |
| RunDown (iztek) | Snemanje vibracij med prostim iztekom rotorja — način za iskanje resonanc |
| g·mm | Enota neuravnoteženosti: masa × polmer njene lege |