Početna → Teorija balansiranja & standardi
Teorija balansiranja rotora: ISO norme, G klase, formule i izračuni
Sve ono što standardi zaista kažu, sa prikazanom matematikom: šta je neuravnoteženost jednostavnim riječima, formula centrifugalne sile, statička naspram dinamičke neuravnoteženosti, RMS brzina vibracije, ISO 10816 zone vibracija (uključujući pumpe), G klase kvaliteta balansiranja ISO 1940 / ISO 21940-11 sa izračunom dozvoljene preostale neuravnoteženosti, konverzija mm/s ↔ dB, prirodne frekvencije i rezonanca — i kako sve to izgleda na ekranu pravog terenski instrument za balansiranje.







- Neuravnoteženost rotora jednostavnim riječima
- Centrifugalna sila od neuravnoteženosti
- Statička naspram dinamičke neuravnoteženosti
- Kako neuravnoteženost skraćuje vijek trajanja ležaja
- RMS brzina vibracije — šta je to
- ISO 10816 norme vibracija (uklj. pumpe)
- Tabela G klasa (ISO 1940 / 21940-11)
- Dozvoljena preostala neuravnoteženost: izračun
- Prirodna frekvencija i rezonanca
- Pretvaranje mm/s u dB
- Česta pitanja
1. Šta je neuravnoteženost rotora, jednostavnim riječima
U idealnom slučaju, masa rotora je raspoređena tako da njegov centar mase leži tačno na osi rotacije. U stvarnosti to nikada nije potpuno tačno: poroznost livenja, tolerancije obrade, zavarene popravke, istrošene ili zamijenjene lopatice, nakupljena prljavština, klin koji sjedi u žlijebu — sve to pomjera nekoliko grama na jednu stranu. Taj pomak mase je neuravnoteženost.
Dok rotor miruje, neuravnoteženost je nevidljiva. Čim se zavrti, pomjerena masa je primorana da putuje u krugu, i prema Njutnovim zakonima povlači osovinu prema van — jednom po obrtaju, uvijek prema “teškoj tački”. Ležajevi primaju rotirajuću silu; kućište prima vibraciju tačno na frekvenciji rotacije ( 1× komponenta). Ta jedna rečenica objašnjava većinu onoga što radi instrument za balansiranje: mjeri koliko je veliko povlačenje jednom po obrtaju (amplituda) i gdje pokazuje teška tačka (faza).
Neuravnoteženost se kvantifikuje kao masa pomnožena njenim radijusom:
U — neuravnoteženost [g·mm]; m — masa pomaka [g]; r — radijus na kojem se nalazi [mm]. 10 g na 100 mm = 1.000 g·mm — jednako štetno kao 20 g na 50 mm.
Dijeljenjem U sa masom rotora dobija se specifična neuravnoteženost e = U/M [g·mm/kg = µm] — što nije ništa drugo do udaljenost između centra mase i ose rotacije. Ova mala veličina je most ka ISO klasama u odjeljak 7: “dobro balansiran” industrijski rotor obično ima centar mase unutar nekoliko desetina mikrona ose.
2. Centrifugalna sila od neuravnoteženosti — formula i riješeni primjeri
Rotirajuće povlačenje koje stvara neuravnoteženost je obična centrifugalna sila:
F — sila [N]; m — masa neuravnoteženosti [kg]; r — radijus [m]; U — neuravnoteženost [kg·m]; ω — ugaona brzina [rad/s]; n — brzina rotora [rpm].
Dio koji ljudi potcjenjuju je kvadrat od ω. Uzmite skromnu neuravnoteženost od 100 g·mm (10 g na 10 mm, ili 1 g na 100 mm) i pogledajte šta brzina radi s njom:
| Brzina rotora | ω | Centrifugalna sila od 100 g·mm | Ekvivalentna statička masa |
|---|---|---|---|
| 500 rpm | 52.4 rad/s | 0.27 N | ~28 g |
| 1,500 rpm | 157 rad/s | 2.5 N | ~0.25 kg |
| 3,000 rpm | 314 rad/s | 9.9 N | ~1 kg |
| 6,000 rpm | 628 rad/s | 39.4 N | ~4 kg |
| 12,000 rpm | 1,257 rad/s | 158 N | ~16 kg |
Industrijskiji primjer: servisna radionica zavaruje novi nosač čekića na bubanj malčera i ostavlja ga težim za 50 g na radijusu od 200 mm — to je U = 10.000 g·mm. Pri radnih 1.500 rpm, ležajevi bubnja sada nose dodatnu rotirajuću silu od F = 0.01 kg·m × 157² ≈ 246 N ≈ 25 kg — vreća cementa koja se vrti oko osovine 25 puta u sekundi. Pri 2.000 rpm ista greška povlači sa ~44 kg.
Dvije praktične posljedice direktno proizlaze iz zakona ω²:
- Tolerancije se pooštravaju sa brzinom. Ista preostala neuravnoteženost koja je bezopasna kod drobilice od 500 rpm je razorna kod vretena od 12.000 rpm — što je tačno način na koji G klase su konstruisani;
- “Vibrira samo pri punoj brzini” je očekivana fizika, nije misterija: pri polovini brzine sila je četvrtina. (Ako vibracija skače neproporcionalno u uskom RPM opsegu, to je drugačiji fenomen — rezonancija.)
3. Statička naspram dinamičke neuravnoteženosti — razlika koja odlučuje o jednoj ili dvije ravni
Neuravnoteženost dolazi u dva osnovna oblika, a razlika nije akademska: ona odlučuje da li je dovoljan jedan korekcioni uteg ili su potrebne dvije ravni.
- Statička neuravnoteženost — teška tačka je zapravo na jednom aksijalnom mjestu; centar mase je pomjeren postrance. Na slobodnim oslonima zaustavljeni rotor se sam okreće teškom stranom nadolje (otud “statička” — možete je pronaći bez okretanja). Jedan uteg u jednoj ravni je korigira (statički / balansiranje u jednoj ravni).
- Momentna / dinamička neuravnoteženost — dvije jednake teške tačke na suprotnim krajevima rotora, razmaknute 180°. U mirovanju se poništavaju: rotor je statički izbalansiran i neće se okretati. U rotaciji svaki kraj povlači na svoju stranu, pola obrtaja van faze — rotor vrluda, osloni vibriraju u suprotnoj fazi. Ovo neuravnoteženost momenta je moguće otkriti samo u rotaciji i može se korigovati samo utezima u dvije ravni. Stvarni rotori nose mješavinu oba oblika, zato se dugi rotori balansiraju u dvije ravni kao jedan kombinovani izračun — kompletna metoda je obrađena u Objašnjeno dinamičko balansiranje.
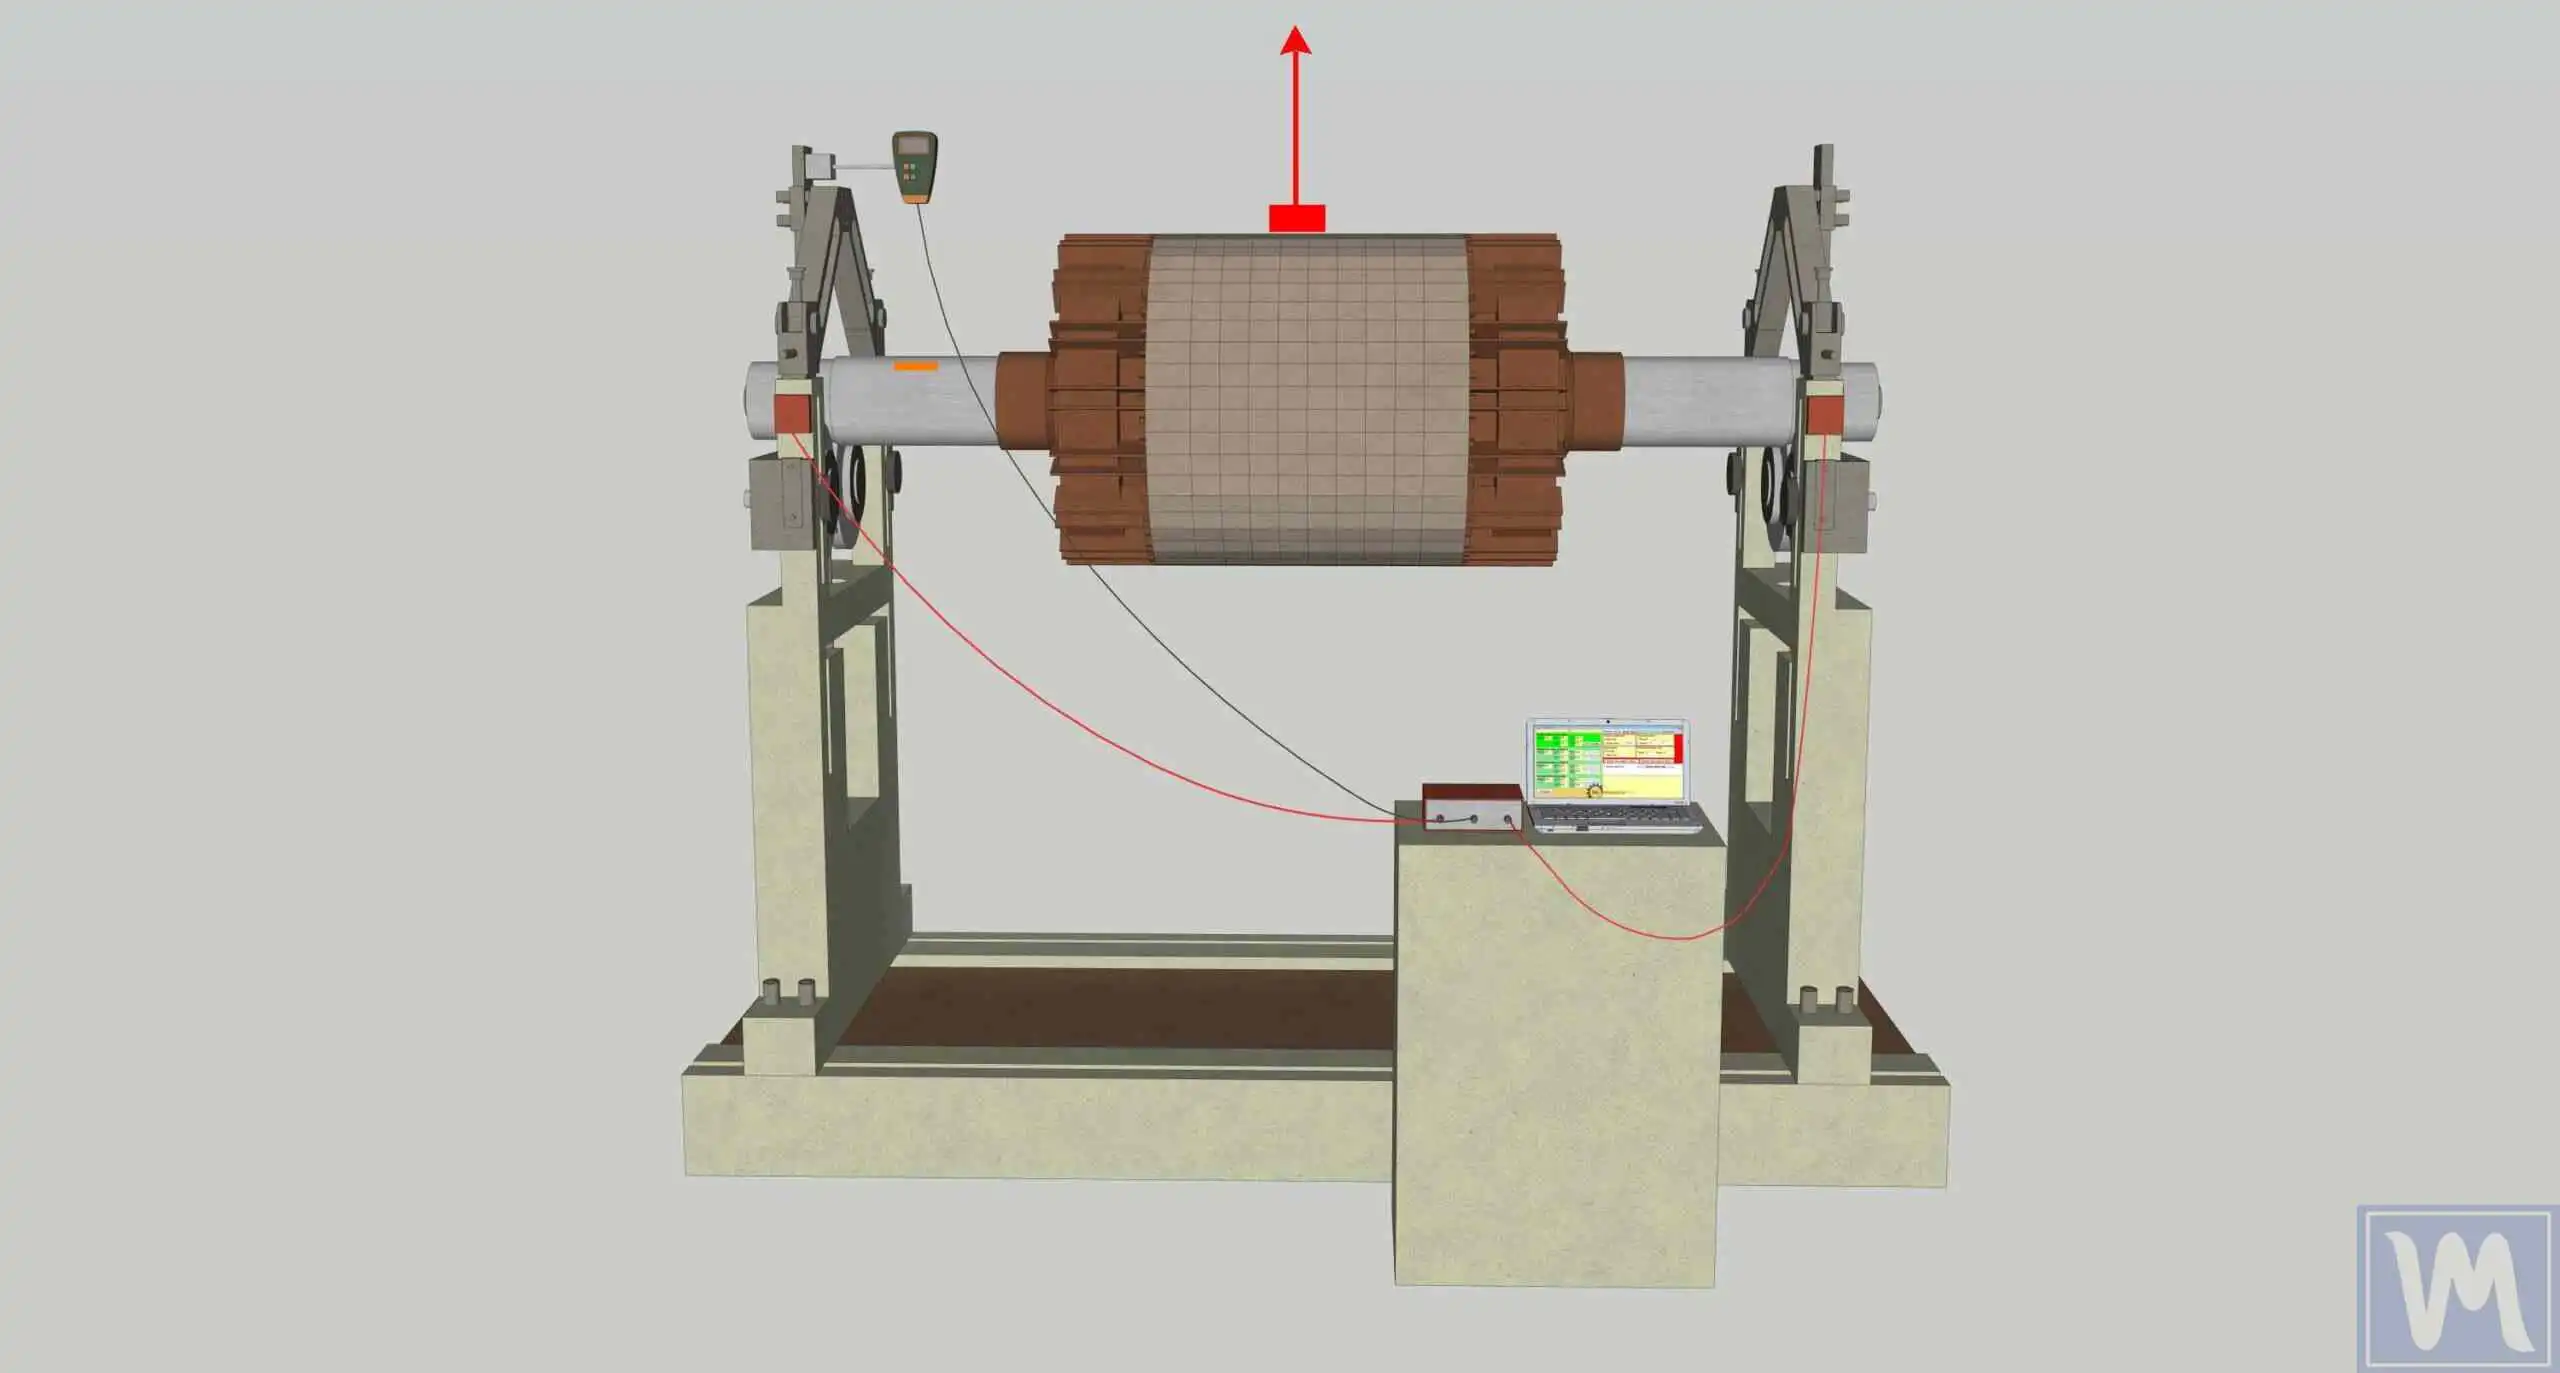
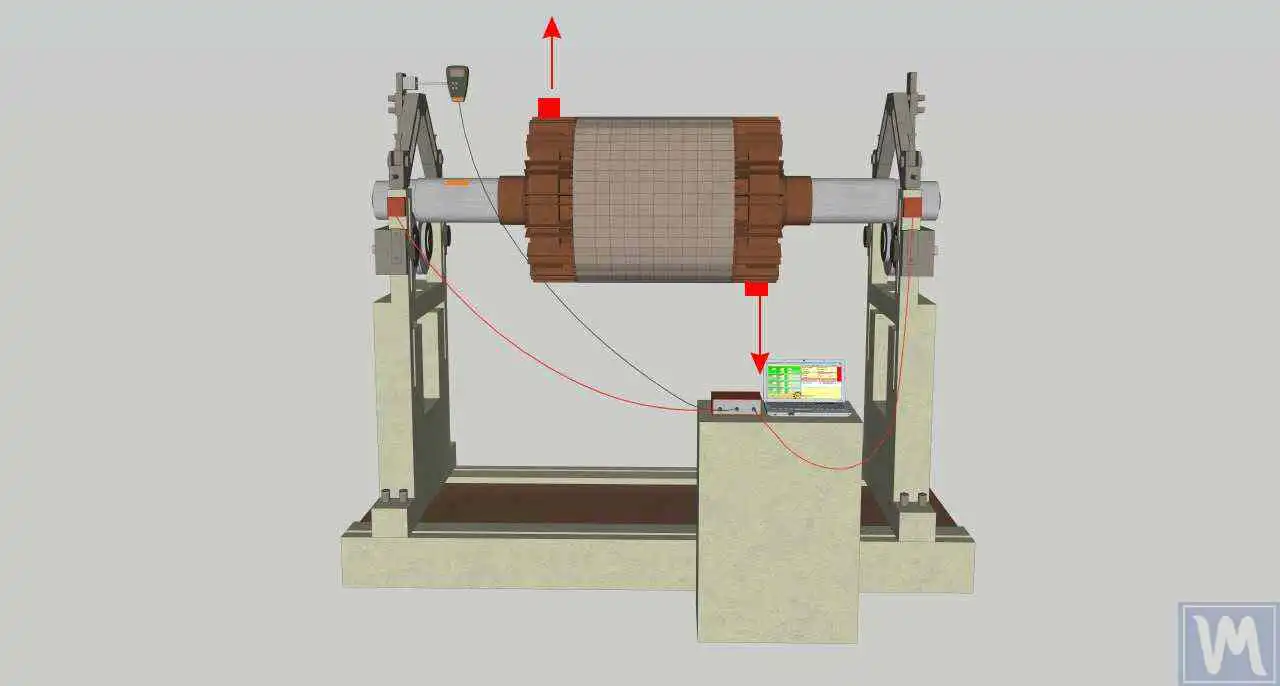
| Statička neuravnoteženost | Dinamička (spreg) nebalansiranost | |
|---|---|---|
| Uočljivo u mirovanju? | Da — rotor se okreće teškom stranom nadolje | Ne — pojavljuje se samo u rotaciji |
| Vibracija oslonca | Oba oslonca u fazi | Osloni van faze (rotor “vrluda”) |
| Korekcija | 1 uteg, 1 ravan | 2 utega, 2 ravni, riješeno zajedno |
| Praktično pravilo | Širina rotora < ~1/2 prečnika (u praksi 1/3) → obično je dovoljna jedna ravan; duži rotor → dvije ravni (ISO 21940-11) | |
4. Šta neuravnoteženost radi ležajevima: kubni zakon vijeka trajanja
Centrifugalna sila od odjeljak 2 ne nestaje — završava u ležajevima kao dodatno rotirajuće opterećenje, koje se dodaje na težinu i procesna opterećenja za koja je ležaj dimenzionisan. Vijek trajanja kotrljajućeg ležaja prati klasičnu jednačinu nosivosti:
C — dinamička nosivost ležaja; P — ekvivalentno dinamičko opterećenje koje se stvarno primjenjuje.
Jer opterećenje ulazi na kub (ili gore), umjereno izgledajuće sile neuravnoteženosti pretvaraju se u dramatičan gubitak vijeka trajanja:
| Dodatno dinamičko opterećenje od neuravnoteženosti | Preostali vijek trajanja ležaja (kuglični, p = 3) |
|---|---|
| +10 % | ≈ 75 % |
| +26 % | ≈ 50 % |
| +50 % | ≈ 30 % |
| +100 % (opterećenje udvostručeno) | ≈ 12 % |
U gornjem primjeru sa malčerom, zaboravljenih 50 g na 200 mm dodalo je ~250 N rotirajućeg opterećenja. Za ležaj bubnja opterećen, recimo, sa 1 kN to je +25% — vijek trajanja otprilike prepolovljen jednom nemarnom popravkom. A ležajevi su samo prva žrtva; ista vibracija olabavljuje vijke, širi pukotine u zavarenim spojevima i kućištima, troši spojnice i remenje, i zamagljuje kvalitet obrade alatnih mašina. Taj lanac — neuravnoteženost → sila → zamor — je razlog zašto je balansiranje održavanje, a ne kozmetika.
5. RMS brzina vibracije: šta se zapravo mjeri
Vibracija se može opisati pomakom (µm), brzinom (mm/s) ili ubrzanjem (m/s²). Standardi za stanje mašina su se odlučili za brzina vibracije, jer najravnomjernije vrednuje destruktivni srednjofrekventni opseg — a konkretno na svom RMS vrijednost (srednja kvadratna vrijednost):
RMS je “energetski prosjek” signala tokom mjernog prozora — veličina na koju se odnose ograničenja ISO 10816/20816.
Zašto RMS, a ne vrh? Stvarni signal vibracije je koktel: sinusoida neuravnoteženosti 1× plus harmonici, šum ležaja i nasumični skokovi. Vrhovi skaču okolo; RMS integriše stvarni energetski sadržaj signala i pouzdano se ponavlja od mjerenja do mjerenja — što je ono što vam treba za poređenje sa normom ili vrijednošću “prije”. (Vršne vrijednosti su i dalje bitne u analizi udara; za balansiranje i procjenu stanja, RMS vlada.)
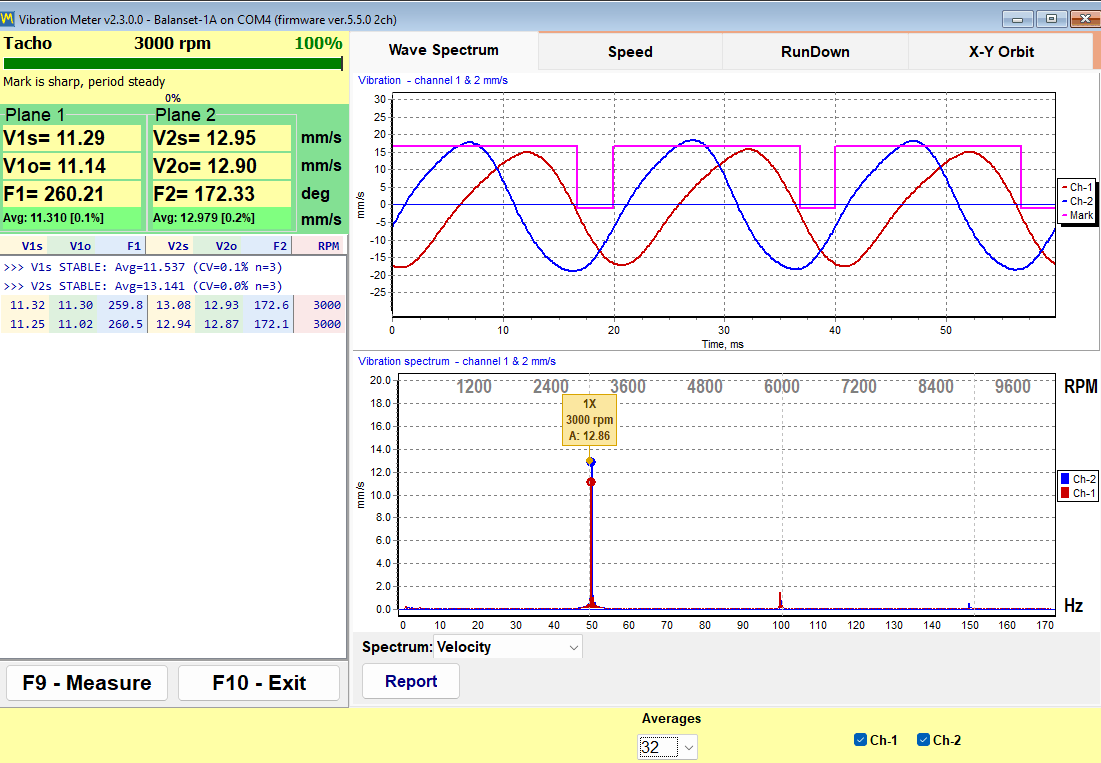
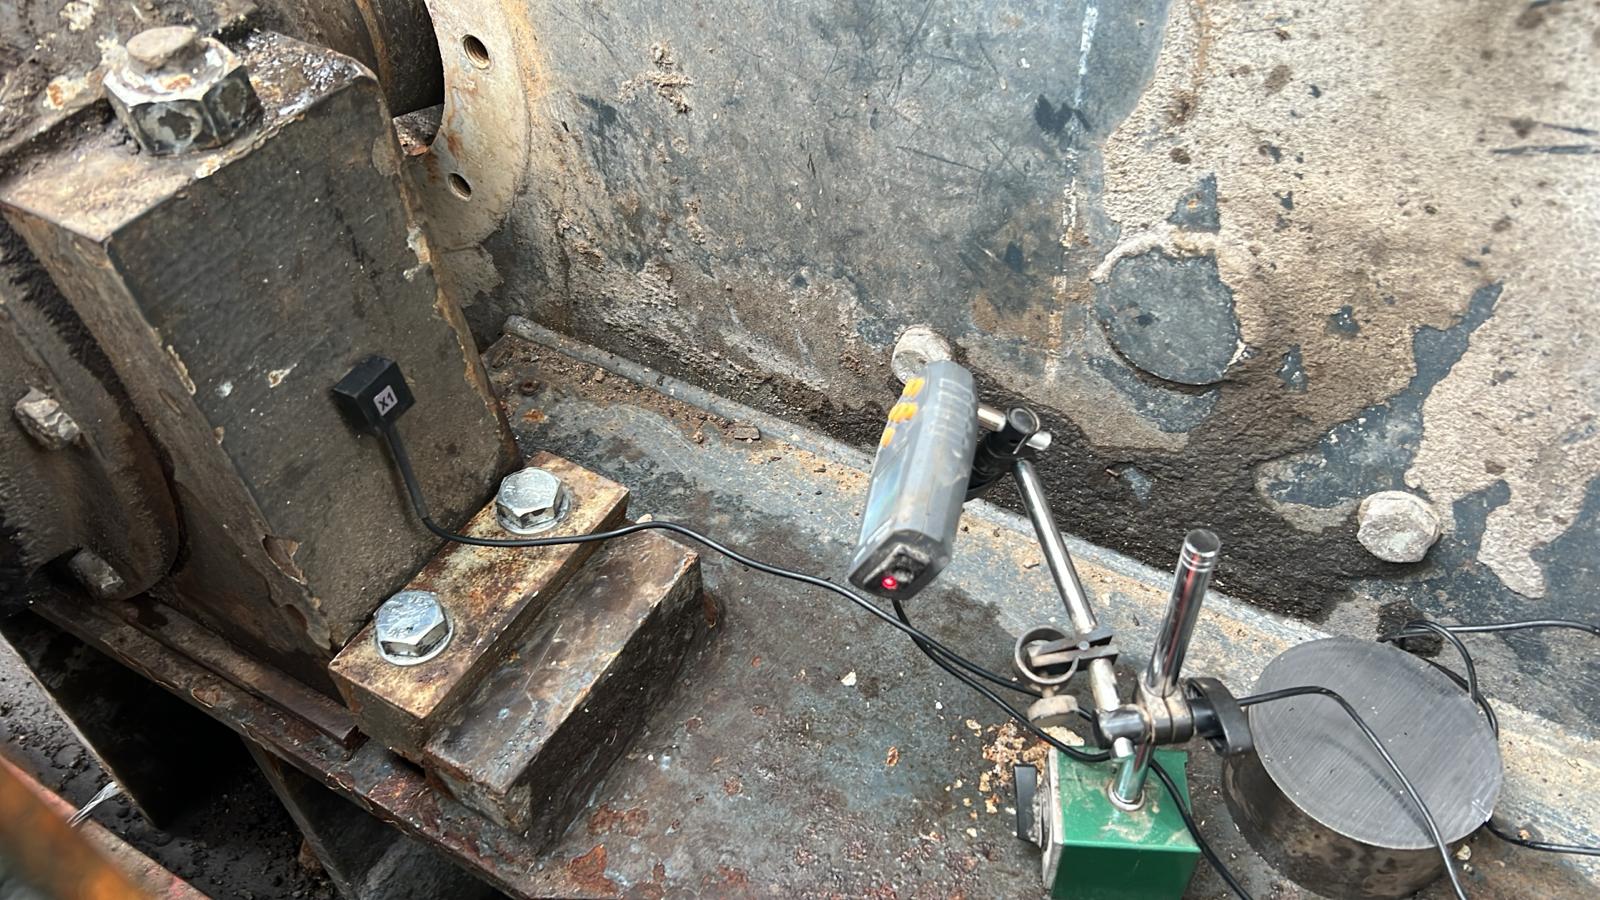
Kako se mjeri u praksi: akcelerometar na kućištu ležaja (radijalni pravac, magnetni nosač na čistom ravnom mjestu), signal integrisan u brzinu, ograničen na standardni opseg 10–1.000 Hz, RMS izračunat kroz nekoliko desetina usrednjenih obrtaja. Na ekranu vibrometra Balanset-1A vidite tri bitna broja jedan pored drugog: ukupni RMS (svi uzroci zajedno), 1× komponenta (dio koji balansiranje može ukloniti — sa njegovom fazom), i RPM. Ako je ukupno 6 mm/s ali je 1× dio samo 1 mm/s, balansiranje neće popraviti tu mašinu — nešto drugo osim neuravnoteženosti je trese.
6. Norme vibracija prema ISO 10816 / 20816 — uključujući pumpe
ISO 10816 (koji se sada objedinjuje u ISO 20816) daje odgovor na pitanje operatera: “da li je ova vibracija prihvatljiva?” Ocjenjuje sklopljenu mašinu na osnovu RMS brzine vibracije mjerene na nerotirajućim dijelovima (kućištima ležaja) i razvrstava rezultat u četiri zone:
| Zona | Značenje | Tipična smjernica (srednje mašine) |
|---|---|---|
| A | Stanje nove mašine | do ~1,4 mm/s |
| B | Prihvatljivo za neograničeni dugotrajan rad | 1,4 – 2,8 mm/s |
| C | Nezadovoljavajuće za dugotrajan rad — planirajte korekciju | 2,8 – 4,5 mm/s |
| D | Vibracija koja uzrokuje oštećenje — djelujte odmah | iznad 4,5 mm/s |
Konkretno za pumpe (ISO 10816-3 Grupa 2: mašine 15–300 kW, i ISO 10816-7 za rotodinamičke pumpe), granice zona zavise od tipa temelja — krutog ili fleksibilnog:
| Pumpa na… | Granica zona A/B | Granica zona B/C | Granica između zone C/D |
|---|---|---|---|
| Kruti oslonci (temeljna ploča sa injektiranjem) | 1,4 mm/s | 2,8 mm/s | 4,5 mm/s |
| Fleksibilni oslonci (okvir, opružni nosači) | 2,3 mm/s | 4,5 mm/s | 7,1 mm/s |
Veće mašine (>300 kW, ISO 10816-3 Grupa 1) dobijaju proporcionalno blaže granice (2,3 / 4,5 / 7,1 mm/s kruti, 3,5 / 7,1 / 11 mm/s fleksibilni). Uvijek provjerite sopstvenu granicu proizvođača mašine ako je navedena — ona ima prednost nad opštom tabelom.
Tri terenska pravila koja čine tabele korisnim, a ne akademskim:
- Mjerite na ležajevima, u tri pravca gdje je moguće (horizontalno, vertikalno, aksijalno) — norma se primjenjuje na najviše očitavanje;
- Procijenite trend, ne samo apsolutnu vrijednost. Pumpa koja je godinama radila na 1,8 mm/s a sada pokazuje 3,4 mm/s zaslužuje pažnju iako je i dalje “prihvatljiva”;
- Poljoprivredna i mobilna mehanizacija se blaže ocjenjuje — malčeri i kosilice na svojim inherentno fleksibilnim ramama smatraju se ispravnim do ~7 mm/s; jurenje brojki nivoa pumpi tamo je uzaludan trud (detalji u poglavlje o tolerancijama).
7. G klase kvaliteta balansiranja — tabela ISO 1940 / ISO 21940-11
Dok ISO 10816 ocjenjuje mašinu u radu, ISO 1940-1 (zamijenjen sa ISO 21940-11, sadržaj u suštini nepromijenjen) ocjenjuje sam rotor: koliko preostale neuravnoteženosti smije ostati nakon balansiranja. Tolerancija se izražava kao stepen kvaliteta balansiranja G, definisana kao proizvod specifične neuravnoteženosti i ugaone brzine:
e_per — dozvoljena specifična neuravnoteženost (pomak centra mase) [mm]; ω — ugaona brzina [rad/s]. Proizvod je brzina — zato klase nose jedinice mm/s.
Elegancija ove definicije: jedan G broj pokriva sve brzine. Rotor balansiran prema G 6,3 ima centar mase dovoljno blizu osi da brzina uzrokovana neuravnoteženošću je 6,3 mm/s — bez obzira na RPM. Brži rotor → ω veći → dozvoljeni pomak e_per proporcionalno manji. Standardne klase i njihova uobičajena primjena:
| Klasa | Tipični tipovi rotora (prema ISO 21940-11) |
|---|---|
| G 40 | Točkovi automobila, naplatci, pogonske osovine sporohodnih vozila |
| G 16 | Kardanske/pogonske osovine, rotori poljoprivredne mehanizacije, dijelovi drobilica, pojedinačne komponente motora |
| G 6.3 | Industrijski standard: ventilatori, duvaljke, pumpe, opšti elektromotori, dijelovi mašina, bubnjevi, remenice, zamajci, centrifuge |
| G 2.5 | Plinske i parne turbine, kruti rotori turbogeneratora, pogoni alatnih mašina, srednji/veliki elektromotori sa posebnim zahtjevima |
| G 1 | Pogoni brusilica, pogoni magnetofona i gramofona, male precizne armature |
| G 0.4 | Vretena preciznih brusilica, žiroskopi |
Šta klasa fizički znači najlakše je osjetiti kroz e_per. Pri 3.000 rpm (ω = 314 rad/s), klasa G 6,3 dozvoljava e_per = 6,3 / 314 = 0.02 mm = 20 µm: centar mase “normalno balansiranog” rotora pri 3.000 rpm nalazi se unutar dvije stotinke milimetra od svoje ose. G 1 pri istoj brzini dozvoljava samo 3 µm. Zato se alati za balansiranje, trnovi, pa čak i pozicija oznake tahometra tretiraju sa takvom pedantnošću — kod ovakvih pomaka, sve je bitno.
8. Dozvoljena preostala neuravnoteženost: izračun prema ISO 1940, korak po korak
Praktično pitanje kojim se završava svaki posao: “koliko gram-milimetara smije ostati?” Iz definicije klase, jedna formula daje odgovor:
G — klasa [mm/s]; M — masa rotora [kg]; n — radna brzina [rpm]. Konstanta 9549 = 1000 × 60/2π pretvara jedinice. Za balansiranje u dvije ravni rezultat se dijeli između ravni — obično 50/50 za simetrične rotore.
-
Odaberite klasu
Iz gornje tabele primjene ISO 21940-11 — npr. radno kolo industrijskog ventilatora → G 6.3.
-
Unesite masu i radnu brzinu
Rotor ventilatora M = 80 kg, n = 3.000 rpm: U_per = 9549 × 6,3 × 80 / 3000 = ≈ 1.604 g·mm ukupno.
-
Raspodjela između korekcionih ravni
Simetrični rotor, dvije ravni → ≈ 802 g·mm po ravni. (Isti rotor balansiran prema poljoprivrednoj klasi G 16 bio bi dozvoljen ≈ 2.037 g·mm po ravni — klase se skaliraju linearno.)
-
Prevedite u grame na vašem radijusu
Korekcioni radijus 250 mm → preostala teška tačka mora biti ispod 802 / 250 ≈ 3.2 g po ravni. To je broj koji treba uporediti sa onim što instrument prikazuje nakon fine korekcije.
Nema potrebe da ovo radite ručno na mašini: isti kalkulator je ugrađen u Balanset softver — unesite masu, brzinu i klasu, i tolerancija se pojavljuje pored izmjerene preostale neuravnoteženosti u prozoru rezultata. Besplatna online verzija je ovdje: ISO 21940-11 kalkulator preostale neuravnoteženosti.
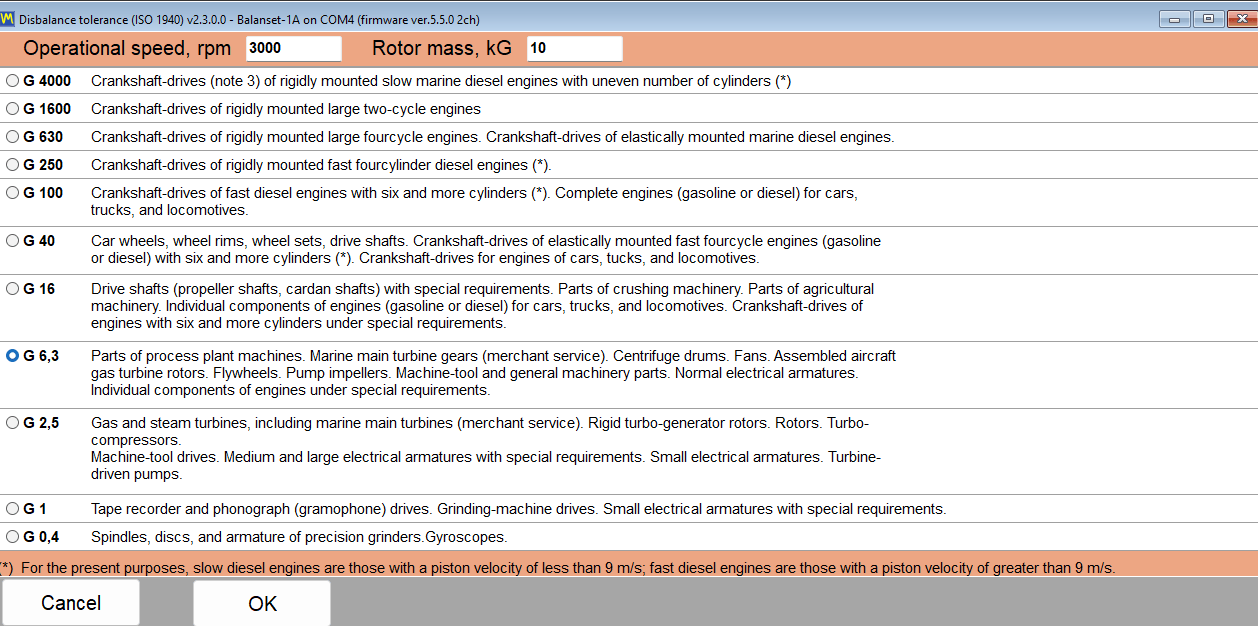
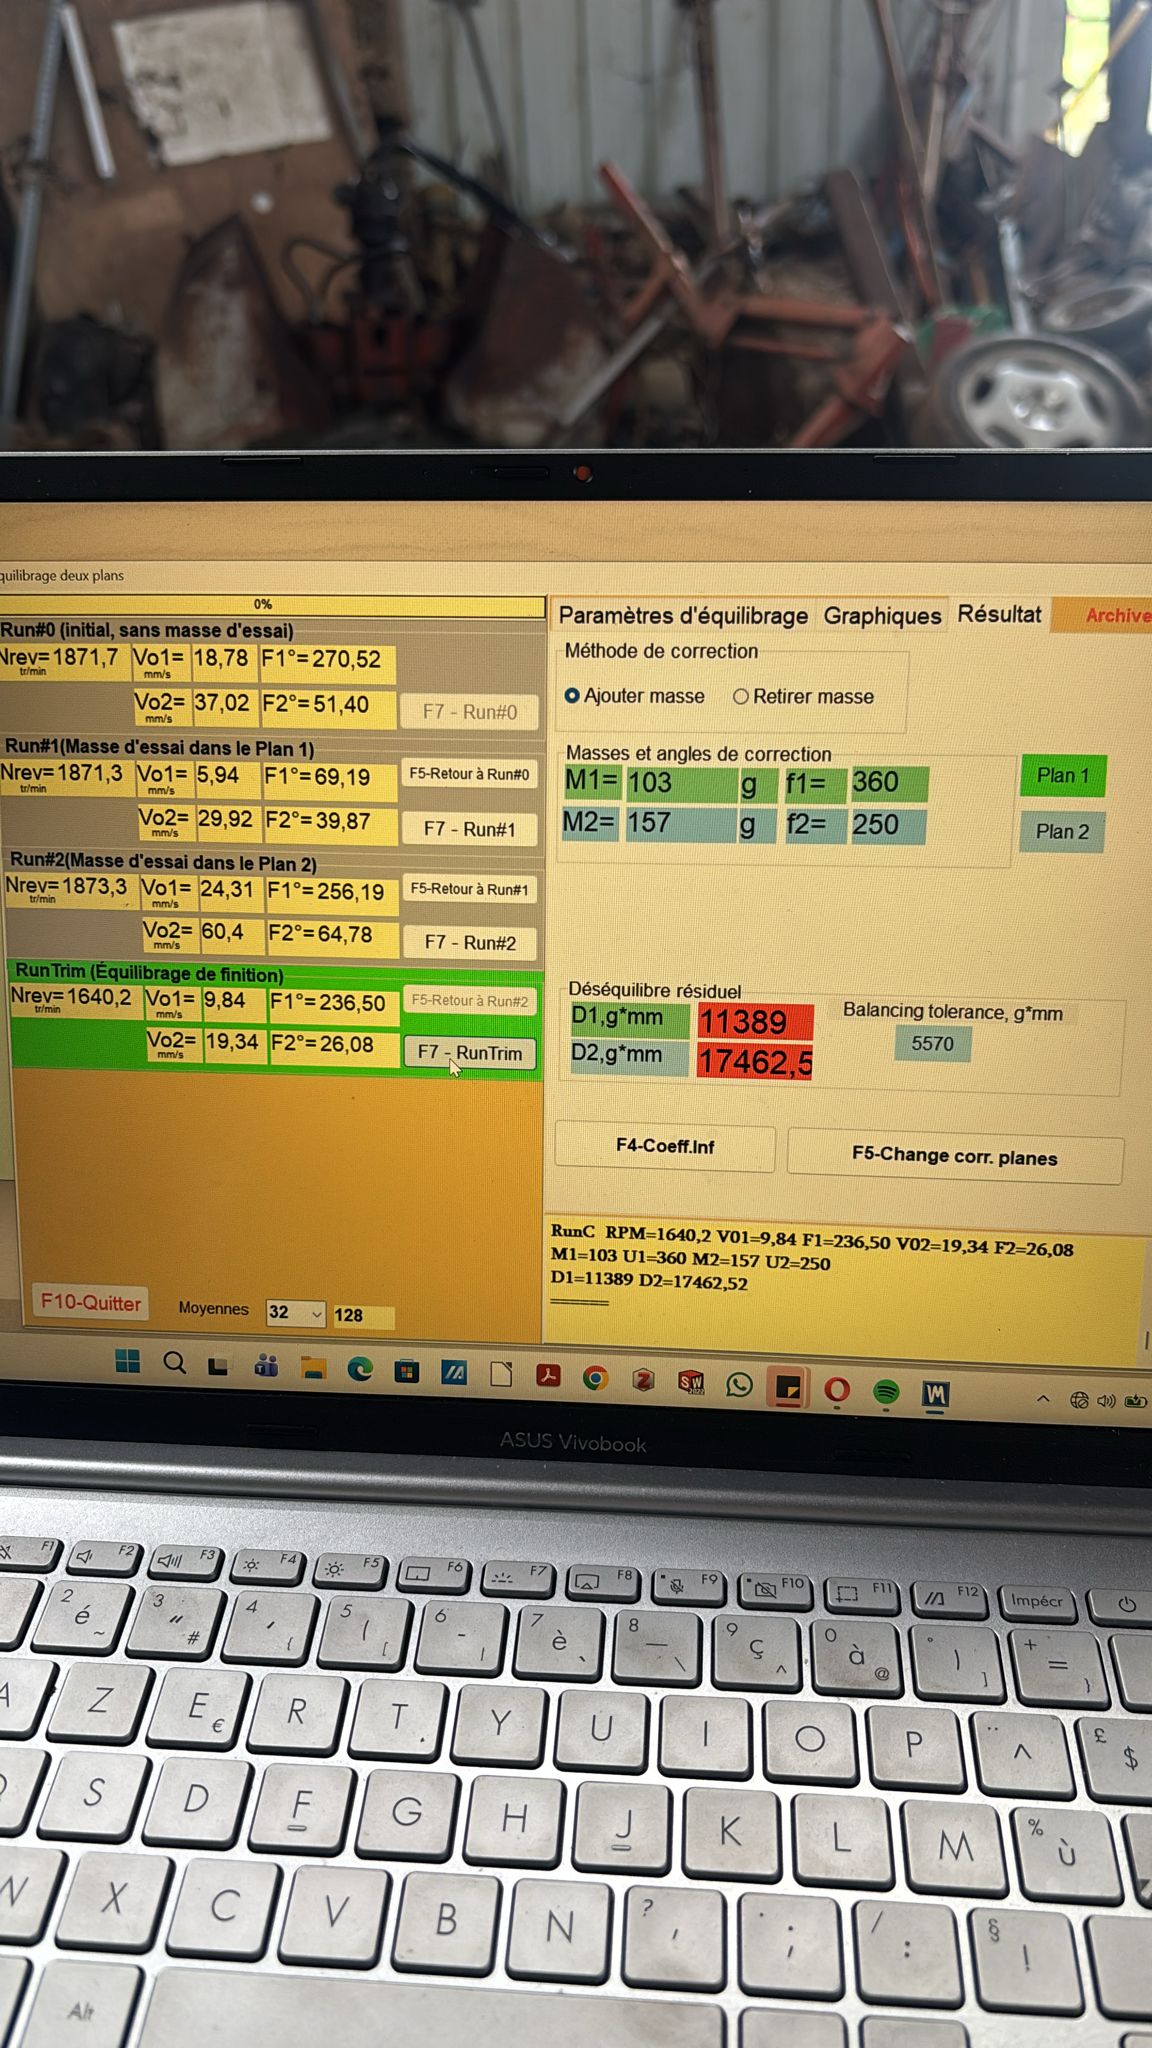
Instrument izvodi ove izračune umjesto vas
Balanset-1A mjeri dva kanala + fazu, izračunava korekcione mase metodom koeficijenata uticaja, provjerava rezultat prema ISO 21940-11 tolerancijama i štampa izvještaj — za €1,975, ažuriranja softvera besplatna doživotno. Teorija na ovoj stranici je tačno ono što implementiraju njegovi ekrani.
9. Prirodna frekvencija i rezonanca — zamka na koju nailazi svaki balanser
Svaka konstrukcija — rotor, oslonci, okvir, temelj — ima prirodne frekvencije: brzine kojima “želi” da oscilira nakon udarca, određene njenom krutošću i masom (za najjednostavniji model, f_n = (1/2π)·√(k/m)). Kada se brzina rotora približi prirodnoj frekvenciji, sila neuravnoteženosti koja djeluje jednom po obrtaju stiže u koraku sa vlastitim njihanjem konstrukcije, svako guranje se dodaje prethodnom. To je rezonancija: amplituda se multiplicira (ograničena samo prigušenjem), faza divlje osciluje, i linearna aritmetika na koju se balansiranje oslanja se raspada.
Kako se rezonanca odaje tokom balansiranja:
- mala promjena RPM-a (50–100 rpm) mijenja vibraciju višestruko;
- očitavanje faze odbija da se stabilizuje, ili skače kada brzina odstupi za nekoliko rpm;
- nakon ugradnje izračunatog utega, vibracija raste — a svako sljedeće mjerenje traži sve više mase;
- vibracija je veća dalje od rotora (ljestve, zaštitni poklopac, kabina) nego na ležajevima — rezonira konstrukcioni element, a ne rotor.
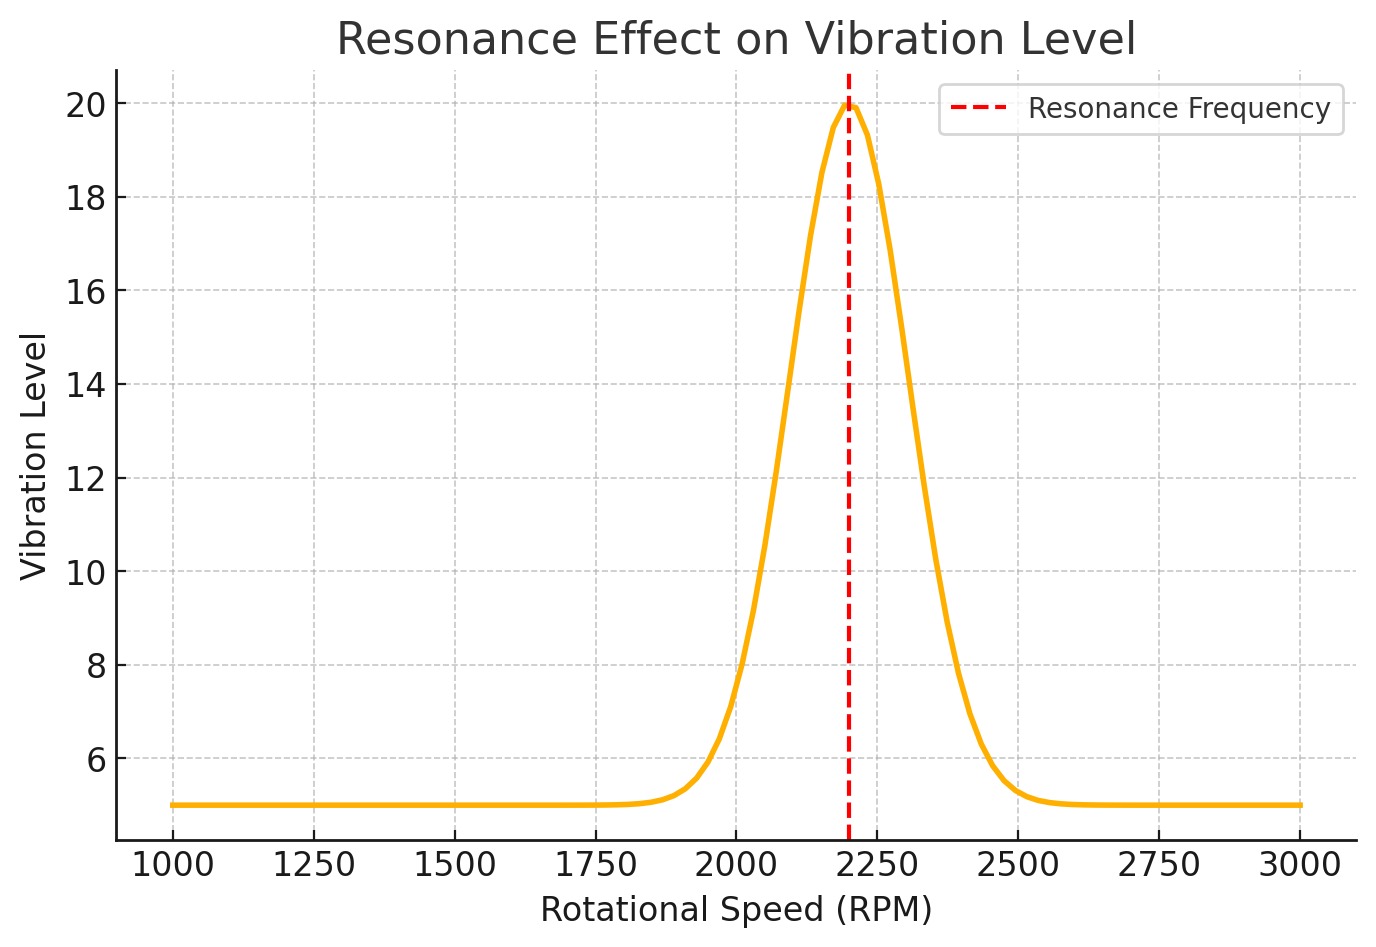
Kako pronaći prirodnu frekvenciju instrumentom: grafikon RunDown
Najbrža terenska metoda ne zahtijeva dodatnu opremu: zavrtite mašinu do radne brzine, isključite pogon, i pustite instrument da kontinuirano bilježi amplitudu i fazu dok rotor usporava kroz cijeli opseg brzina. Balanset softver iscrtava oboje u odnosu na RPM (RunDown grafikon). Čitanje traje jedan pogled:
- svaki vrh amplitude na putu naniže označava prirodnu frekvenciju kroz koju je rotor prošao;
- pri istoj brzini trag faze pravi oštar lom (~180° zaokret preko rezonance) — klasična potvrda da je riječ o pravoj rezonanci, a ne o efektu opterećenja;
- tihe doline između vrhova su vaše sigurne brzine balansiranja.
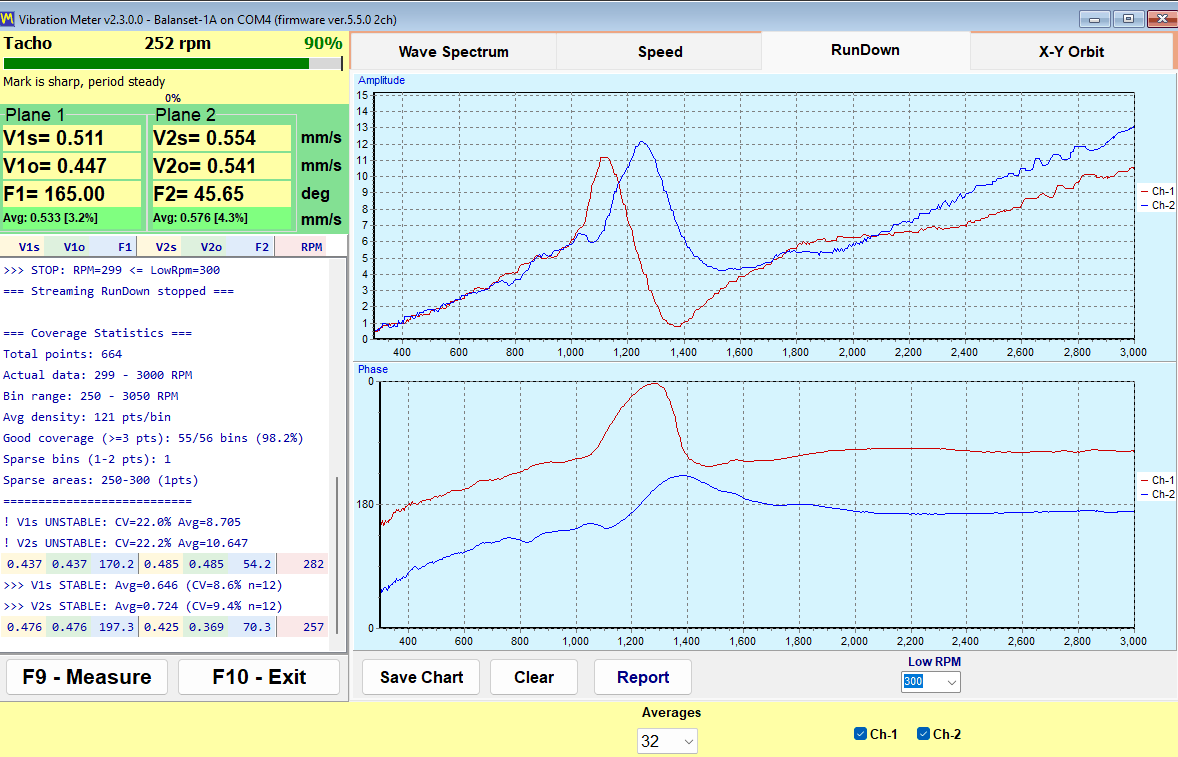
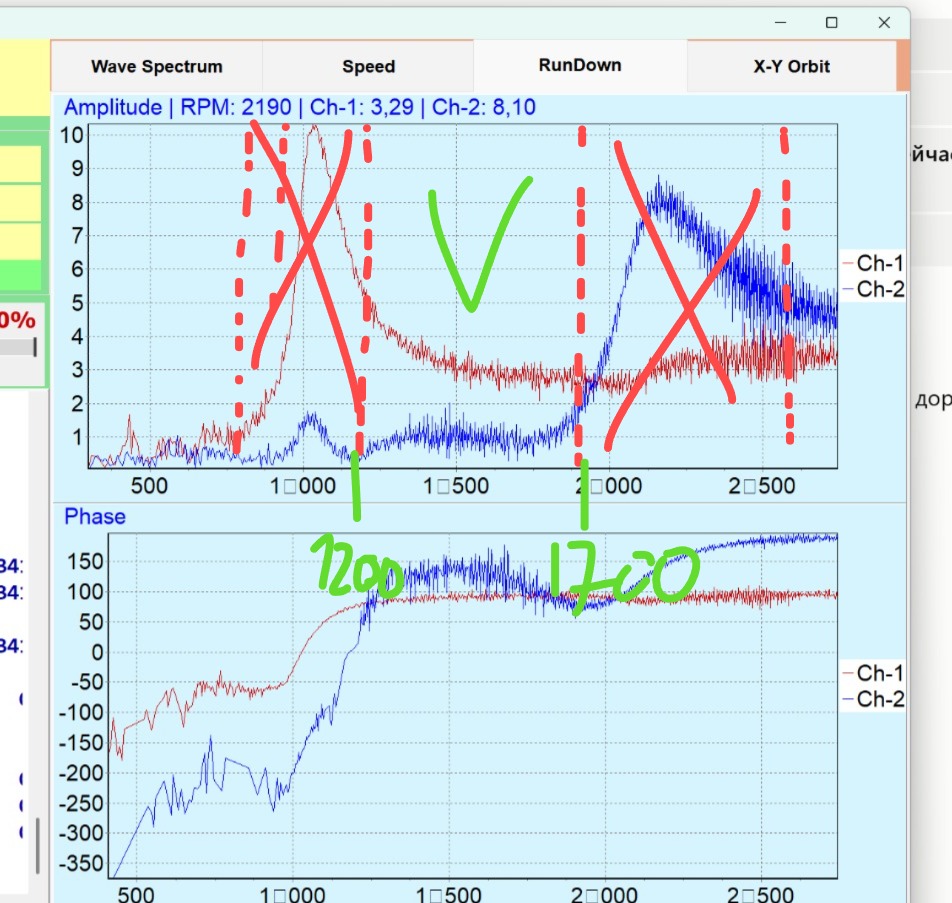
Šta učiniti sa tim znanjem:
- Balansirajte izvan zona rezonance — obično jasno ispod prvog vrha ili u dolini između vrhova. Praksa za malčere: grubo balansiranje na 600–900 rpm, zatim provjera na radnoj brzini;
- Održavajte svako mjerenje serije na istoj brzini (±100 rpm) — blizu rezonance čak i 2–3 rpm odstupanja primjetno mijenja amplitudu i fazu;
- Za test postolja i DIY stalke, namjerno projektujte geometriju: meko postolje (ispod rezonance) treba da mu prirodna frekvencija bude 2–3× ispod brzinu balansiranja — opružni oslonci koji se vidljivo ljuljaju rukom postižu upravo to;
- Ako se sama radna brzina nalazi na rezonanci, balansiranje je palijativno — pravo rješenje je promjena krutosti ili mase (ojačanje rame, drugačiji nosači) kako bi se prirodna frekvencija pomjerila.
10. Pretvaranje mm/s u dB (nivo brzine vibracije)
Podaci o vibraciji ponekad stižu u decibelima — starije istočnoevropske norme, neki analizatori i izvještaji o vibracijama zgrada koriste logaritamsku skalu. Konverzija je definicija, a ne mjerenje:
v — izmjerena RMS brzina; v₀ — referentna brzina. 5·10⁻⁸ m/s je referenca koja se koristi u praksi dijagnostike vibracija (GOST/starija ISO tradicija); ISO 1683 takođe navodi 10⁻⁹ m/s za neke akustičke primjene — uvijek navedite referencu kada citirate dB.
Praktične konverzije pri uobičajenoj referenci v₀ = 5·10⁻⁸ m/s:
| RMS brzina | Nivo | Gdje ga susrećete |
|---|---|---|
| 0,5 mm/s | 80 dB | Odlična mala mašina |
| 1,0 mm/s | 86 dB | Zona A, dobro stanje |
| 2,8 mm/s | 95 dB | Granično područje zona A/B → B/C |
| 4,5 mm/s | 99 dB | Granica zone C/D (srednje mašine) |
| 7,1 mm/s | 103 dB | Granica C/D za fleksibilne oslonce |
| 10 mm/s | 106 dB | Ozbiljno — teritorija oštećenja |
Dva praktična pravila čine skalu intuitivnom: +6 dB = duplo veća brzina, +20 dB = deset puta brzinu. Tako je mašina koja je nakon balansiranja otišla sa 99 dB na 86 dB smanjila svoju vibraciju ~4,5× — logaritamska skala sažima velika poboljšanja u brojeve koji izgledaju skromno, što je upravo razlog zašto su servisni izvještaji za klijente jasniji u mm/s.
11. Često postavljana pitanja
Šta je neuravnoteženost rotora jednostavnim riječima?
Neuravnoteženost znači da centar mase rotora ne leži tačno na svojoj osi rotacije — dodatna masa se nalazi na jednoj strani. U mirovanju je nevidljiva; u rotaciji pomjerena masa povlači osovinu prema van jednom po obrtaju, stvarajući rotirajuću centrifugalnu silu koja trese mašinu tačno na frekvenciji rotacije (1× komponenta). Mjeri se kao masa × radijus (g·mm) i korigira se dodavanjem ili uklanjanjem utega.
Koja je formula za centrifugalnu silu od neuravnoteženosti?
F = m·r·ω² = U·ω², gdje je U = m·r neuravnoteženost, a ω = 2πn/60 ugaona brzina. Sila raste sa kvadratom RPM-a: 100 g·mm proizvodi ~1 kg rotirajuće sile pri 3.000 rpm, ali ~16 kg pri 12.000 rpm. Ovaj kvadratni zakon je razlog zašto se tolerancije balansiranja pooštravaju sa porastom brzine.
Koja je razlika između statičkog i dinamičkog balansiranja?
Statička neuravnoteženost je jedna efektivna teška tačka: zaustavljeni rotor se okreće teškom stranom nadolje na slobodnim osloncima, i jedan uteg u jednoj ravni je korigira. Dinamička (momentna) neuravnoteženost su teške tačke na suprotnim krajevima, razmaknute 180°: rotor je izbalansiran u mirovanju, ali vrluda u rotaciji, i može se otkriti samo tokom okretanja i korigovati utezima u dvije ravni. Stvarni rotori kombinuju oboje, zato se dugi rotori balansiraju u dvije ravni kao jedan izračun.
Kako neuravnoteženost utiče na vijek trajanja ležaja?
Centrifugalna sila dodaje se dinamičkom opterećenju ležaja P, a vijek trajanja kotrljajućeg ležaja prati L₁₀ = (C/P)³ za kuglične ležajeve — opterećenje ulazi na kub. Otprilike: +10% opterećenja ≈ −25% vijeka trajanja, +26% ≈ −50%, udvostručavanje opterećenja ostavlja ~12% vijeka trajanja. Osim ležajeva, ista rotirajuća sila olabavljuje spojne elemente, širi pukotine i troši spojnice.
Šta je RMS brzina vibracije i kako se mjeri?
RMS (srednja kvadratna vrijednost) brzina vibracije je energetski prosjek signala brzine u mm/s — standardna veličina ISO 10816/20816. Za čist sinusoidni signal jednaka je 0,707 vršne vrijednosti. Mjeri se akcelerometrom na kućištu ležaja (radijalni pravac), signal integrisan u brzinu u opsegu 10–1.000 Hz i usrednjen kroz mnogo obrtaja; dvokanalni instrumenti čitaju oba ležaja istovremeno i takođe izdvajaju 1× komponentu koju balansiranje može ukloniti.
Koje su ISO 10816 norme vibracija za pumpe?
Za pumpe od 15–300 kW (ISO 10816-3 Grupa 2), granice zona su 1,4 / 2,8 / 4,5 mm/s RMS na krutim osloncima i 2,3 / 4,5 / 7,1 mm/s na fleksibilnim osloncima — zona A do prve vrijednosti, zona B do druge (prihvatljivo dugoročno), zona C do treće (uskoro ispraviti), zona D iznad nje (rizik od oštećenja). Veće mašine dobijaju proporcionalno više granice; navedena granica proizvođača ima prednost nad opštom tabelom.
Šta znače G klase kvaliteta balansiranja u ISO 1940?
Klasa G (u mm/s) jednaka je dozvoljenoj specifičnoj neuravnoteženosti pomnoženoj ugaonom brzinom: G = e_per·ω. Uobičajene dodjele: G 40 — točkovi automobila; G 16 — kardanske osovine i poljoprivredni rotori; G 6,3 — ventilatori, pumpe, opšti motori i bubnjevi (industrijski standard); G 2,5 — turbine i alatne mašine; G 1–G 0,4 — precizna vretena. Pošto ω ulazi u definiciju, ista klasa dozvoljava manje g·mm kako brzina raste.
Kako izračunati dozvoljenu preostalu neuravnoteženost prema ISO 1940?
U_per = 9549 · G · M / n, gdje je G klasa u mm/s, M masa rotora u kg, a n brzina u rpm — rezultat je u g·mm, podijeljen između dvije korekcione ravni (obično 50/50). Primjer: ventilator od 80 kg pri 3.000 rpm, G 6,3 → 9549×6,3×80/3000 ≈ 1.604 g·mm ukupno ≈ 802 g·mm po ravni; pri korekcionom radijusu od 250 mm to je oko 3,2 g. Online alat: ISO 21940-11 kalkulator na vibromera.eu.
Kako pronaći prirodnu frekvenciju i izbjeći rezonancu pri balansiranju?
Snimite grafikon zaustavljanja (RunDown): dovedite mašinu do brzine, isključite pogon, i bilježite amplitudu i fazu u odnosu na opadajući RPM. Svaki vrh amplitude praćen oštrim lomom faze označava prirodnu frekvenciju; doline između vrhova su sigurne brzine balansiranja. Znaci da ste na rezonanci: promjena od 50–100 rpm mijenja vibraciju višestruko, faza se ne stabilizuje, i izračunati utezi pogoršavaju stanje. Balansirajte izvan zona, ili promijenite krutost konstrukcije kako biste pomjerili rezonancu.
Kako pretvoriti mm/s u dB za vibraciju?
L_v = 20·log₁₀(v/v₀) sa referencom v₀ = 5·10⁻⁸ m/s koja se koristi u praksi dijagnostike vibracija: 1 mm/s ≈ 86 dB, 4,5 mm/s ≈ 99 dB, 10 mm/s ≈ 106 dB. Zapamtite da +6 dB znači duplo veću brzinu, a +20 dB znači deset puta veću; i uvijek navedite referentnu vrijednost, jer neki akustički standardi umjesto toga koriste 10⁻⁹ m/s.

