একটি নতুন শিল্পকারখানা উৎপাদন শুরুর প্রস্তুতি নিচ্ছিল, এবং লাইন নিরবচ্ছিন্ন কাজে যাওয়ার আগে তার হ্যামার ক্রাশারের রোটর ব্যালান্স করা দরকার ছিল। আমরা কাজটি স্থানেই, ক্রাশারের নিজস্ব বেয়ারিংয়ে, বহনযোগ্য ব্যালান্সার Balanset-1A ও একটি ল্যাপটপ দিয়ে করেছি। এই পৃষ্ঠায় যন্ত্রটি, যন্ত্র দিয়ে আমাদের নেওয়া প্রতিটি ধাপ এবং কারখানা এ থেকে কী পেল তা দেখানো হয়েছে।
যন্ত্র ও কাজ
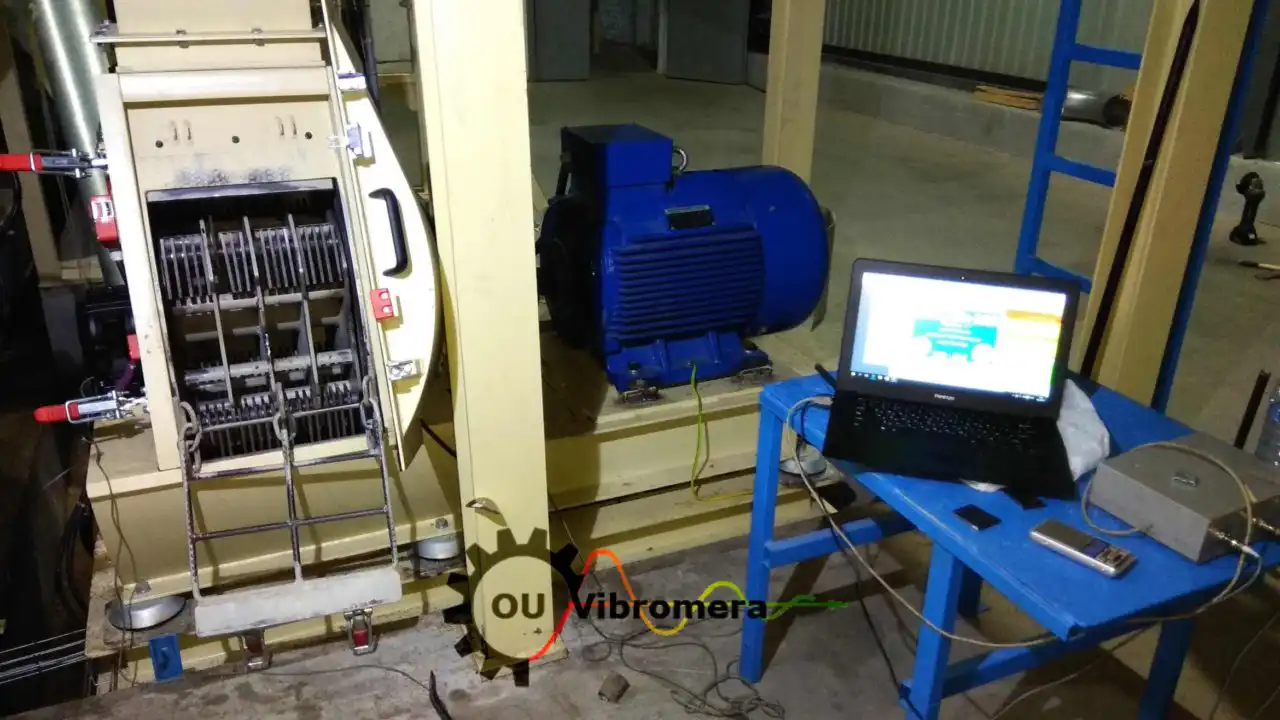
ক্রাশারটি একটি হ্যামার মিল। ইস্পাতের ডিস্কের মাঝে পিনে সারি সারি দোলায়মান হ্যামার ঝোলানো থাকে, এবং পুরো রোটরকে একটি কাপলিংয়ের মাধ্যমে সরাসরি AC-Motoren মোটর চালায়। নেমপ্লেটে 55 kW এবং 50 Hz-এ 2970 rpm লেখা, তাই রোটর প্রায় 3000 rpm-এ ঘোরে।
ওই গতিতে রোটরের সামান্য ভরের ত্রুটিও বেয়ারিং, ফ্রেম ও ভিত্তির ওপর বড় ঘূর্ণায়মান বলে পরিণত হয়; বল গতির বর্গের সঙ্গে বাড়ে। কারখানা মসৃণ শুরু চেয়েছিল। ভারসাম্যহীন রোটর অদক্ষভাবে চলে, যান্ত্রিক সমস্যা ঘটায় এবং চালুর অল্প পরেই উৎপাদনে বিঘ্ন ঘটাতে পারে। সে কারণেই রোটরকে কারখানা চালুর আগে ব্যালান্স করা হয়েছে, প্রথম বিকলের পরে নয়।


আমরা ধাপে ধাপে Balanset-1A যেভাবে ব্যবহার করেছি
Balanset-1A রোটরকে তার নিজস্ব বেয়ারিংয়ে কাজের গতিতে মাপে। প্রোগ্রাম আপনাকে রানগুলোর মধ্য দিয়ে নির্দেশনা দেয় এবং নিজেই সংশোধন হিসাব করে; স্থানে থাকা ব্যক্তি সেন্সর বসান এবং ওজন লাগান।
সেন্সর ও ট্যাকোমিটার
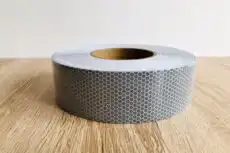
কম্পন সেন্সরগুলো বেয়ারিং হাউজিংয়ে, কঠোরভাবে রেডিয়াল দিকে, শ্যাফটের সঙ্গে সমকোণে এবং শক্ত ধাতুর ওপর বসে, গার্ড বা ঢাকনার ওপর নয়। শ্যাফটে লাগানো এক টুকরো রিফ্লেক্টিভ টেপ ফেজের রেফারেন্স: লেজার ট্যাকোমিটার প্রতি ঘূর্ণনে একবার সেটি পড়ে। এরপর থেকে সেন্সর বা টেপ কোনোটিই নড়ানো যাবে না, কারণ প্রোগ্রাম প্রতিটি কোণ ওই চিহ্ন থেকে গণনা করে।
Run 0: প্রাথমিক কম্পন
হ্যামার লাগানো অবস্থায় ক্রাশার চালু করে কাজের গতিতে আনা হয়। F7 একবার চাপলে চলমান কম্পাঙ্কে কম্পনের অ্যামপ্লিটিউড, ফেজ ও গতি রেকর্ড হয়। এটি ভারসাম্যহীনতার "আগের" চিত্র।
পরীক্ষামূলক ওজন ও Run 1
যন্ত্র বন্ধ ও লকআউট করা অবস্থায় জানা ভরের একটি পরীক্ষামূলক ওজন জানা ব্যাসার্ধে রোটরে লাগানো হয় এবং তার অবস্থান চিহ্নিত করা হয়। ভর বেছে নেওয়া হয় বলের ভিত্তিতে: কাজের গতিতে তার কেন্দ্রাতিগ বল রোটরের ওজনের প্রায় 7 % হওয়া উচিত (5–10 % যুক্তিসংগত পরিসর)।
প্রোগ্রামের "First trial weight estimate" অথবা আমাদের বিনামূল্যের পরীক্ষামূলক ওজন ক্যালকুলেটর নির্দিষ্ট রোটরের ভর, ব্যাসার্ধ ও গতির জন্য সংখ্যাটি জানিয়ে দেয়।
এরপর রোটর আবার চলে। পরীক্ষামূলক ওজন কম্পনকে খুব সামান্য বদলালে প্রোগ্রাম রানটি গ্রহণ করে না এবং আরও ভারী ওজন চায়।
গণনা
Run 0 ও Run 1-এর পার্থক্য থেকে প্রোগ্রাম প্রভাব গুণাঙ্ক হিসাব করে এবং সংশোধন দেখায়: গ্রামে ভর এবং পরীক্ষামূলক ওজনের অবস্থান থেকে ঘূর্ণনের দিকে গণনা করা কোণ। পোলার ডায়াগ্রাম দেখায় ওজনটি কোথায় যাবে।
সংশোধন ওজন
পরীক্ষামূলক ওজন খুলে ফেলা হয়, এবং সংশোধন ওজন একই ব্যাসার্ধে ও নির্দেশিত কোণে লাগানো হয়। ব্যাসার্ধ গুরুত্বপূর্ণ: হিসাব করা ভর কেবল সেই ব্যাসার্ধেই বৈধ যেখানে পরীক্ষামূলক ওজন ছিল।
ট্রিম রান
একই গতিতে আরও একটি রান অবশিষ্ট কম্পন ও অবশিষ্ট ভারসাম্যহীনতা দেখায়। ISO 21940-11 টলারেন্স নির্ধারণ করা থাকলে প্রোগ্রাম ফলাফলকে সবুজ বা লাল চিহ্নিত করে। আরও একটু সংশোধন দরকার হলে এটি সঙ্গে সঙ্গে সংযোজন হিসাব করে; নতুন পরীক্ষামূলক রানের প্রয়োজন নেই।

Balanset-1A ম্যানুয়াল থেকে ক্রাশারের পরীক্ষা
- শুধু হ্যামার লাগানো অবস্থায় ব্যালান্স করুন। হ্যামার ছাড়া ব্যালান্স করলে সেগুলো লাগানোর সঙ্গে সঙ্গেই ভারসাম্যহীনতা ফিরে আসে।
- দোলায়মান হ্যামার রানগুলোর মাঝে নতুন অবস্থানে বসে যেতে পারে। স্টপ/স্টার্ট পরীক্ষা, কিছু না বদলে দুটি রান, দেখায় রিডিং পুনরাবৃত্ত হয় কি না।
- চলমান কম্পাঙ্কে ছোট উপাদান সহ অনেক হারমোনিক সাধারণত চালনা ব্যবস্থার সমস্যা বোঝায়, ভারসাম্যহীনতা নয়। ওজন যোগ করার আগে কাপলিং সহ চালনা শৃঙ্খল পরীক্ষা করুন।
ফলাফল
সংশোধনের পর আমরা ক্রাশারটি আবার চালিয়ে পরিচালনার মানদণ্ডের সঙ্গে যাচাই করেছি। কম্পন উল্লেখযোগ্যভাবে কম ছিল, রোটর মানদণ্ড পূরণ করেছে, এবং উৎপাদনের প্রথম দিন থেকেই ক্রাশারটি নিরবচ্ছিন্ন কাজের জন্য অনুমোদিত হয়েছে।
ট্রিম রানের পর প্রোগ্রাম যা রেকর্ড করে
- আগে ও পরের কম্পন এবং শতাংশে হ্রাস।
- g·mm-এ প্রাথমিক ও অবশিষ্ট ভারসাম্যহীনতা, ISO 21940-11 টলারেন্সের সঙ্গে যাচাই করা: উত্তীর্ণ বা অনুত্তীর্ণ।
- একটি তৈরি HTML রিপোর্ট এবং রোটরের একটি আর্কাইভ রেকর্ড, পরবর্তী ব্যালান্সিংয়ের জন্য প্রভাব গুণাঙ্ক সংরক্ষিত।
কারখানা যা পেল
- প্রথম বেয়ারিং বিকলের পরে ব্যালান্স করার বদলে ক্রাশারটি ব্যালান্স করা অবস্থায় উৎপাদনে গেছে।
- কাজটি স্থানেই, যন্ত্রের নিজস্ব বেয়ারিংয়ে করা হয়েছে: রোটর খোলা হয়নি বা ব্যালান্সিং ওয়ার্কশপে পাঠানো হয়নি।
- ফিরে আসার মতো একটি রেকর্ড: সংরক্ষিত সেশনই একই রোটরের ভবিষ্যৎ পরীক্ষার সূচনাবিন্দু।
যন্ত্রটি সম্পর্কে
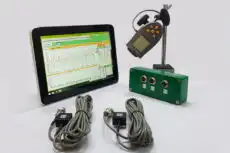
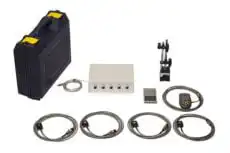
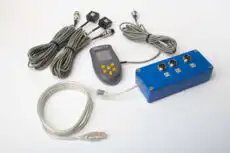
Balanset-1A একটি দ্বি-চ্যানেল বহনযোগ্য ব্যালান্সার ও কম্পন বিশ্লেষক। এটি রোটরকে তার নিজস্ব বেয়ারিংয়ে এক বা দুই তলে ব্যালান্স করে, এবং একই কিট কম্পন মিটার ও স্পেকট্রাম বিশ্লেষক হিসেবেও কাজ করে। ক্রাশার, ফ্যান, বিভাজক বা মালচার এই পৃষ্ঠার মতো একই পদ্ধতিতে ব্যালান্স করা হয়।

Nikolai Shelkovenko
Nikolai Shelkovenko একজন কম্পন বিশ্লেষণ প্রকৌশলী এবং Vibromera-এর প্রতিষ্ঠাতা ও প্রধান নির্বাহী কর্মকর্তা (CEO)। গত ১৫ বছরেরও বেশি সময় ধরে তিনি টেস্ট বেঞ্চে নয়, বরং সরাসরি কর্মক্ষেত্রে ঘূর্ণায়মান যন্ত্রপাতি ব্যালেন্স করে আসছেন: মালচার, শিল্প পাখা, ক্রাশার, সেন্ট্রিফিউজ, শ্যাফট ও স্পিন্ডল। এই কাজ থেকেই Balanset যন্ত্রগুলোর জন্ম — এগুলো এমনভাবে তৈরি যাতে একজন বিশেষজ্ঞ সহজেই যন্ত্রের কাছে বহন করে নিয়ে যেতে পারেন এবং সাইটে একা ব্যবহার করতে পারেন, ল্যাবরেটরি যন্ত্রপাতি হিসেবে নয়। Vibromera প্রতিষ্ঠিত হয় ২০১৭ সালে এবং ২০২৩ সাল থেকে এর সদর দপ্তর পোর্তো, পর্তুগালে অবস্থিত। Balanset লাইনের উন্নয়ন, সংযোজন ও সহায়তা — সবকিছু এখানেই হয়। প্রধান যন্ত্রটি হলো Balanset-1A, যা একক ও দ্বৈত-তল ব্যালেন্সিং এবং কম্পন নির্ণয়ের জন্য একটি পোর্টেবল অ্যানালাইজার। Nikolai ব্যক্তিগতভাবে গ্রাহক সহায়তা, কঠিন ব্যালেন্সিং সমস্যার সমাধান এবং সফটওয়্যার উন্নয়নে যুক্ত থাকেন। তিনি বিশ্বজুড়ে গ্রাহকদের সাথে যেকোনো ভাষায় কাজ করেন।

