← Balanset-1A نالج بیس — تمام ابواب
دو تشخیصی نظام — انہیں گڈمڈ نہ کریں
| System | یونٹ | یہ کیا جانچتا ہے | کب استعمال کریں |
|---|---|---|---|
| آئی ایس او 10816/20816 | mm/s (ارتعاش کی رفتار RMS) | اپنی سپورٹس پر جمع شدہ مشین | فیلڈ بیلنسنگ، مشین کی قبولیت |
| ISO 1940 / 21940-11 کے مطابق | جی·ایم·ایم (باقی ماندہ عدم توازن)، G درجات | خود rotor | Balancing machines, the rotor’s data sheet |
ڈیوائس دونوں دکھاتی ہے: vibration mm/s میں اور residual unbalance g·mm میں۔
ارتعاش کے ذریعے تشخیص (mm/s)
عمومی پیمانہ (عام صنعتی مشینیں):
| زون | RMS, mm/s | مطلب |
|---|---|---|
| 1.4 تک | بہترین — نئی مشین کی طرح | |
| B | 1.4 – 2.8 | اچھا — طویل مدتی آپریشن کے لیے موزوں |
| C | 2.8 – 4.5 | محدود وقت کے لیے قابل قبول — اقدامات کی منصوبہ بندی کریں |
| D | 4.5 سے زیادہ | ناقابل قبول — نقصان کا خطرہ |
فیلڈ ایڈجسٹمنٹس:
- مالچرز/موورز: 4.8 mm/s تک نارمل ہے؛ نرم (spring) سپورٹس پر 7.1 mm/s تک؛ زرعی factor 1.2–1.3 کے ساتھ، “8 mm/s سے کم پہلے ہی اچھا ہے”۔ mulcher پر 0.5 mm/s کے پیچھے بھاگنا بے فائدہ ہے۔
- پنکھے (ISO 14694): فلیکسیبل ماونٹنگ (ربڑ سپورٹس) کی اپنی حدیں ہوتی ہیں — ربڑ ماونٹس پر 3.05 mm/s 1x جزو والی مشین “Good” کے درجے میں آتی ہے۔ بعض اوقات مینوفیکچرر اپنی حد خود مقرر کرتا ہے (ایک حقیقی مثال: 2.78 mm/s)۔
- صرف overall vibration نہیں بلکہ اسے بھی دیکھیں 1x جزو: balancing بالکل اسی کو کم کرتی ہے۔ اگر overall 5 mm/s ہے لیکن 1x صرف 1 mm/s ہے، تو مزید balancing سے تقریباً کچھ حاصل نہیں ہو گا — باقی حصہ دیگر وجوہات سے “ہل” رہا ہے۔
باقی ماندہ عدم توازن کے ذریعے تشخیص (g·mm، G درجات)
G گریڈ وہ قابلِ قبول “مخصوص عدم توازن” ہے جو RPM کو مدنظر رکھتا ہے۔ جتنی تیز گردش، رواداری اتنی ہی کم۔
| گریڈ | عام استعمال |
|---|---|
| G16 | کارڈن شافٹس، زرعی روٹرز |
| G6.3 | پنکھے، ڈرمز، pulleys، عمومی مقصد کی الیکٹرک موٹرز — ڈیفالٹ انتخاب |
| G2.5 | ٹربائنیں، مشین ٹولز، پریسیژن روٹرز |
| G1.0 / G0.4 | اسپنڈلز، اعلیٰ درستگی والے روٹرز |
پروگرام میں موجود ہے آئی ایس او 1940 رواداری کیلکولیٹر: روٹر ماس + RPM + درجہ → فی مستوی قابل قبول باقی ماندہ عدم توازن۔ “بیلنسنگ ٹالرنس” فیلڈ اختیاری ہے — یہ صرف معلوماتی ہے۔
حقیقی سپورٹ سے مثالیں:
- 3000 rpm پر ~80 کلوگرام روٹر: G6.3 ≈ 802 g·mm فی مستوی، G16 ≈ 2037 g·mm؛
- spindles کو G1.0–G0.4 تک balance کیا جاتا ہے (سپورٹ کے تجربے میں G0.1 تک پہنچا گیا ہے)؛
- بیلنسنگ کے بعد ایک میرین/صنعتی پنکھا: 0.5–0.6 mm/s ایک بہترین نتیجہ ہے۔
What a normal job’s outcome looks like
“Before → after” reference points from real cases:
- ایک mulcher: 25 → 3 mm/s اور 40 → 11 mm/s (بری طرح مڑا ہوا rotor — وہاں 11 mm/s اوپری حد ہے)؛
- ایک Seppi مالچر: >50 mm/s → “بہت خاموشی سے چلتا ہے”؛
- 4500 kg crusher rotor: 6 اور 8 → 0.9 اور 1.3 mm/s؛
- ایک یونیورسٹی پنکھا: 4 اور 7 → 0.5 اور 0.6 mm/s؛
- 24-ٹن شوگر fiberizer: 3.2 → 0.47 mm/s؛
- ایک کارڈن شافٹ: حتمی 0.5 mm/s۔
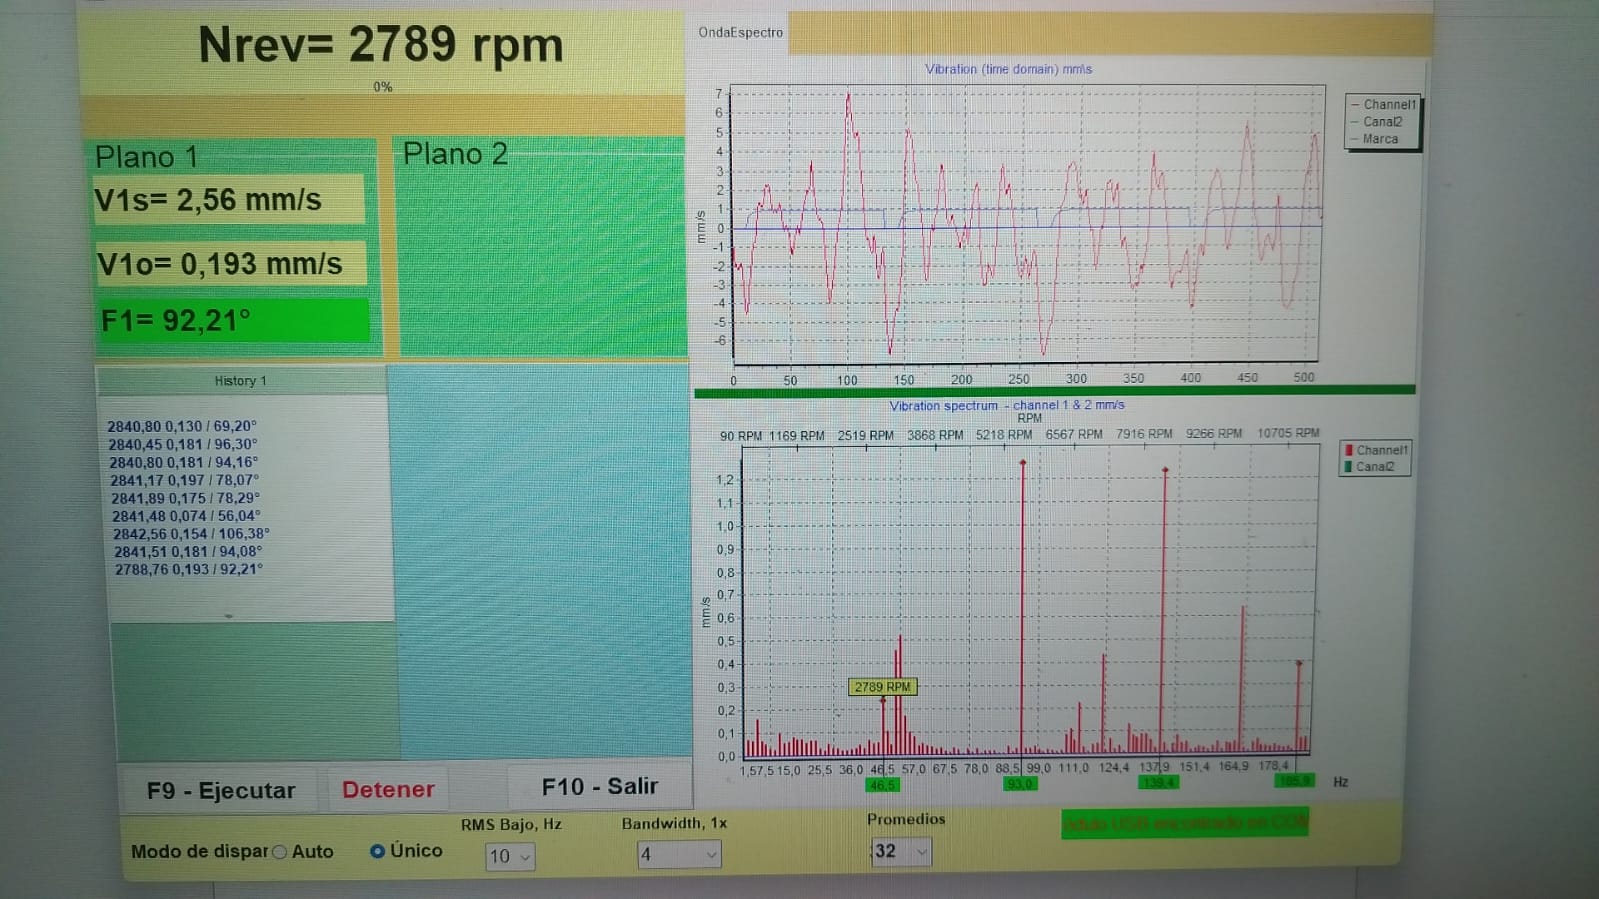
1–2 دہرائیوں میں 3–10× کمی صحت مند مشین کے لیے معمول ہے۔ دو دہرائیوں کے بعد کوئی کمی نہیں — مزید ویلڈ نہ کریں؛ بنیادی وجہ کی تلاش کی طرف جائیں (باب 07).
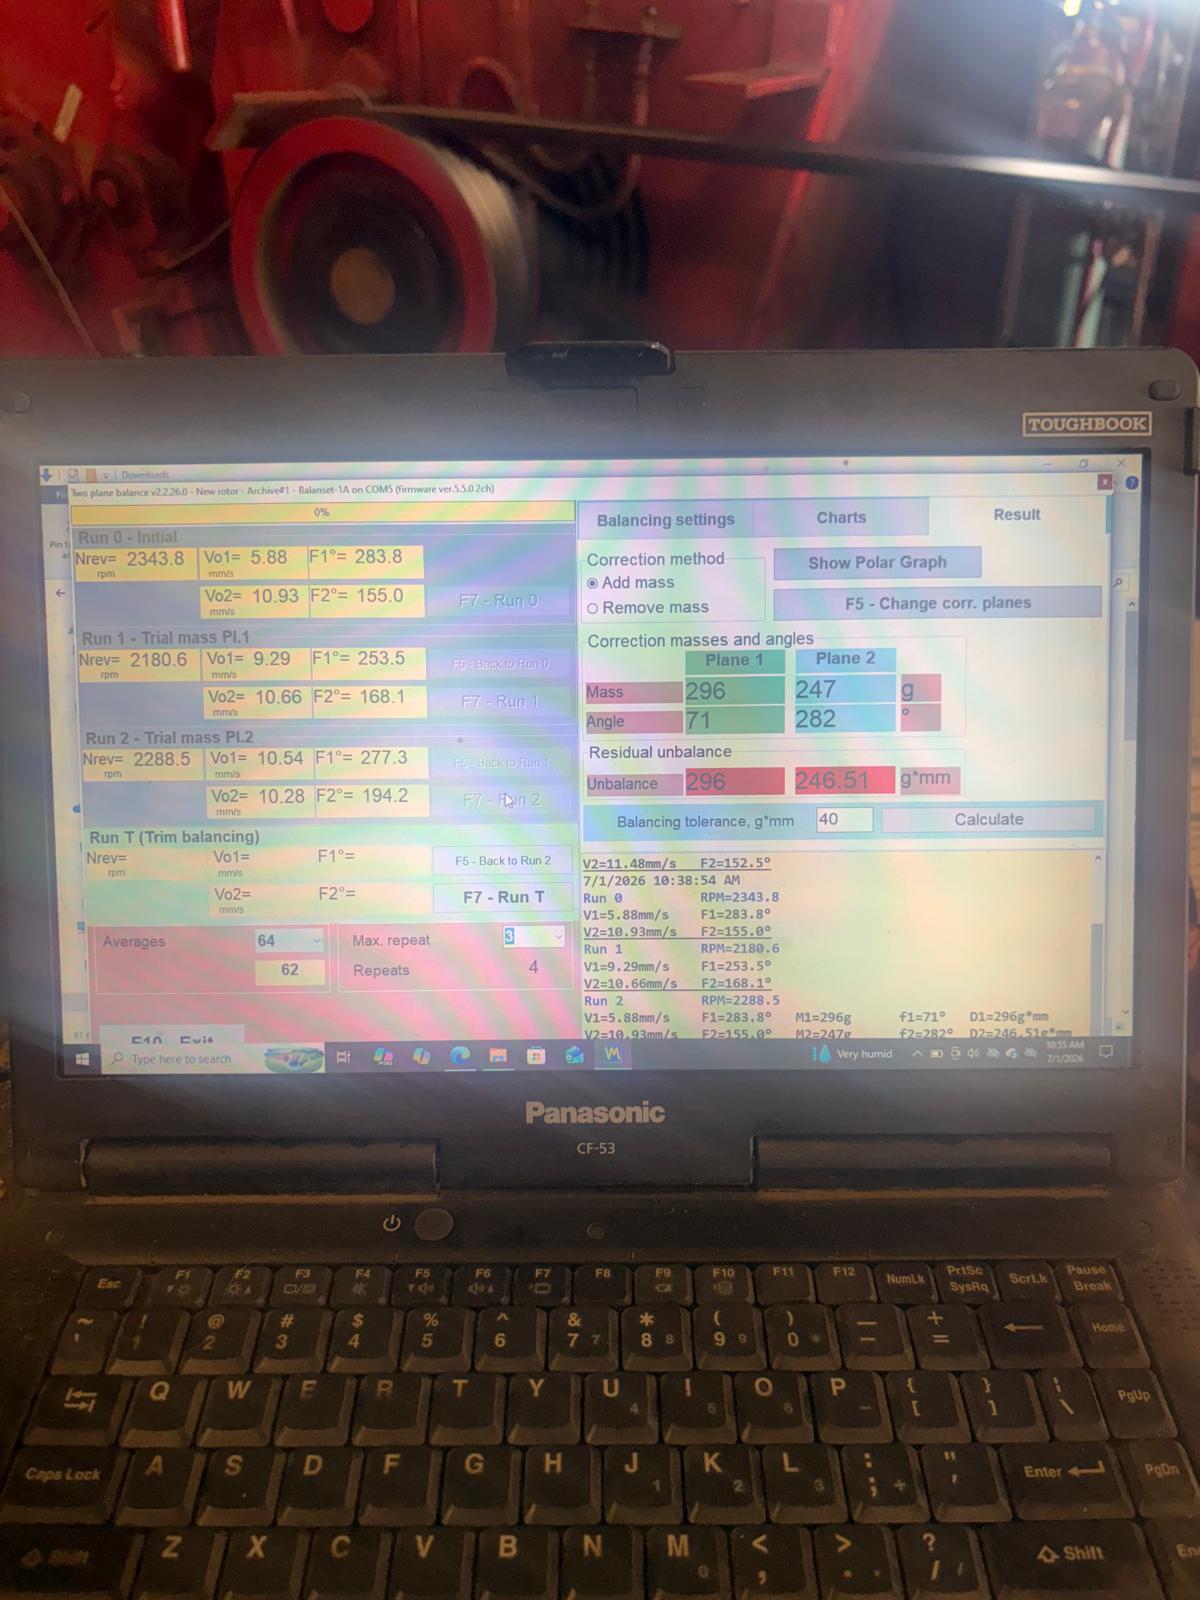
رپورٹ
پروگرام ایک balancing رپورٹ تیار کرتا ہے (templates اس میں reporttpl فولڈر — آپ اپنا letterhead استعمال کر سکتے ہیں): ابتدائی اور حتمی vibration، RPM، weight masses اور angles، residual unbalance۔ گاہک کے لیے یہ کام مکمل ہونے کی دستاویز کے طور پر کافی ہے۔
“سرٹیفکیٹس” کے بارے میں: ڈیوائس مینوفیکچرر کے کیلیبریشن سرٹیفکیٹ کے ساتھ آتی ہے۔ اگر گاہک کو ایکریڈیٹڈ لیبارٹری سرٹیفکیٹ (ISO/IEC 17025) درکار ہو، تو یہ مقامی لیب میں الگ فیس کے ساتھ کیا جاتا ہے؛ ڈیوائس کو خود سالانہ کیلیبریشن کی ضرورت نہیں۔

