← Balanset-1A نالج بیس — تمام ابواب
پیکج کے مندرجات (Full Kit)
- پیمائشی یونٹ (2 ارتعاش چینلز + ٹیکومیٹر چینل)، لیپ ٹاپ سے USB پاورڈ
- 2 vibration سینسرز (accelerometers) مقناطیس پر، 5 m کیبل (آرڈر پر 10 m تک)
- میگنیٹک اسٹینڈ کے ساتھ لیزر ٹیکومیٹر (آپٹیکل سینسر)
- الیکٹرانک ترازو (500 g تک، 0.1 g مراحل)
- نشان کے لیے ریفلیکٹو ٹیپ
- USB اسٹک پر سافٹ ویئر
- پلاسٹک کیس
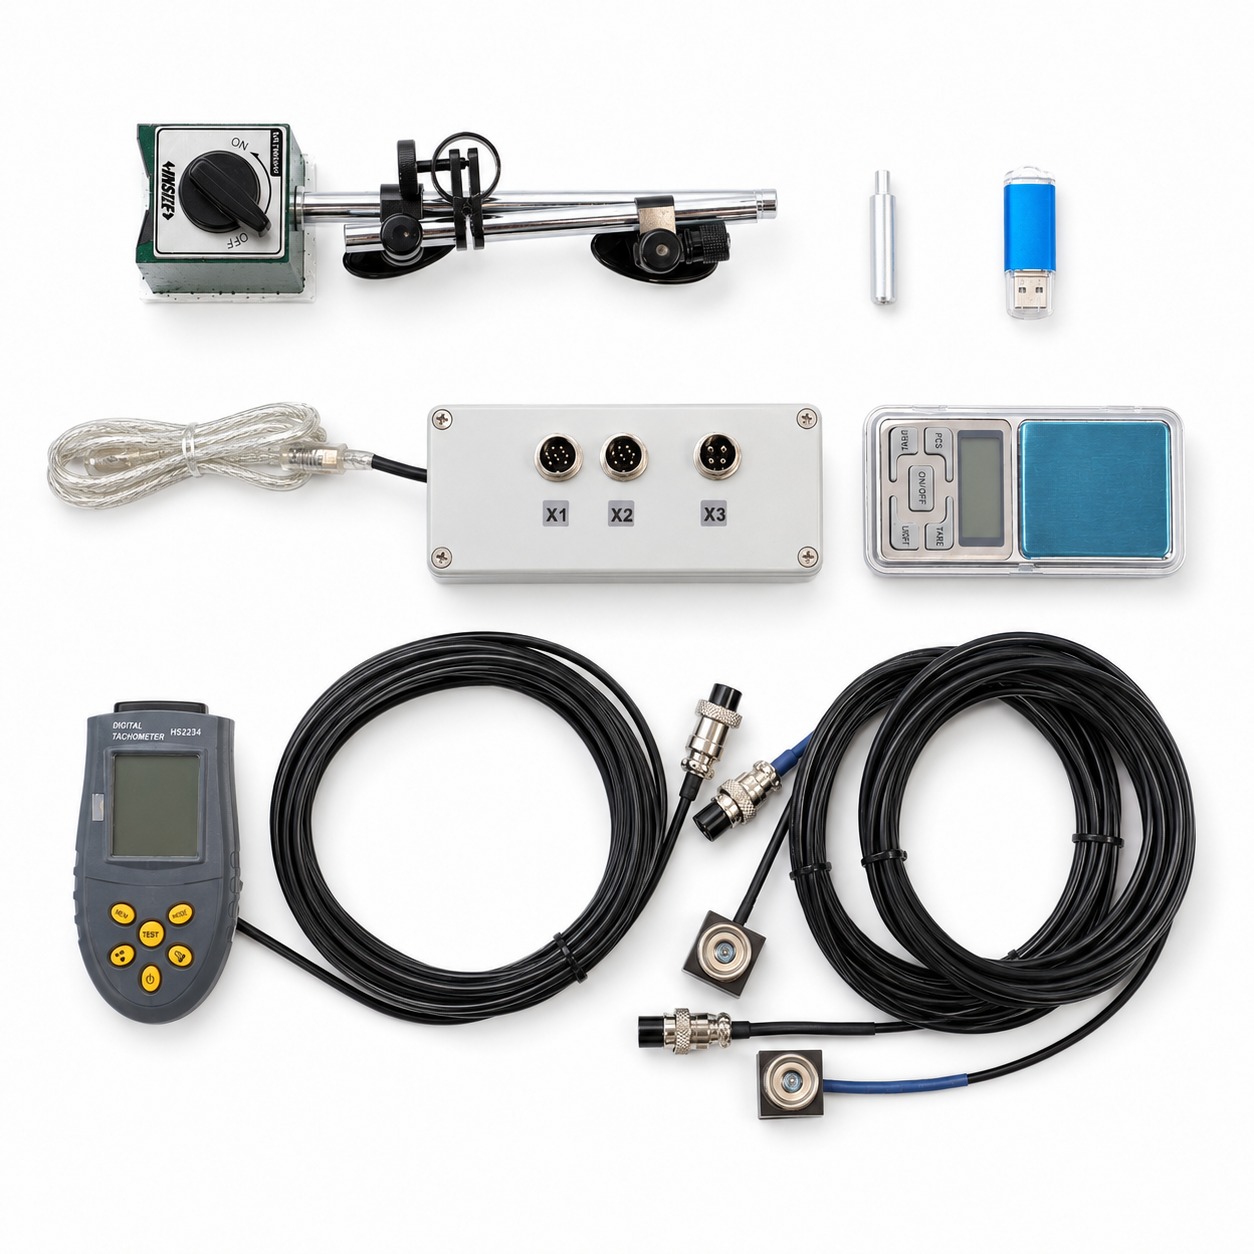
OEM ورژن ایک جیسا ہے لیکن کیس، میگنیٹک اسٹینڈ اور ترازو کے بغیر۔ لیپ ٹاپ/ٹیبلٹ شامل نہیں ہے۔
اہم اسپیسیفیکیشنز
| پیرامیٹر | قدر |
|---|---|
| کمپن کی رفتار (RMS) | 0.02 - 80 ملی میٹر فی سیکنڈ |
| تعدد کی حد | 5 – 550 Hz (spectrum 1000 Hz تک) |
| RPM | 100 – 100,000 rpm (~33,000 rpm سے اوپر ایمپلیٹیوڈ 10% سے زیادہ کم ریڈ کرتا ہے) |
| مرحلہ کی درستگی | ±1° |
| توازن کی سطحیں | ایک یا دو |
| روٹر ماس | طریقہ کار سے محدود نہیں (حقیقی ریکارڈ — 24,000 kg rotor) |
| PC | Windows 7/8/10/11، USB پورٹ۔ Tablets — صرف full Windows (Android/iOS کام نہیں کرے گا) |
عملی حدیں:
- ~300 rpm سے کم پر balancing مشکل ہے، 150 سے کم پر عملاً ناممکن (کمزور سینسر سگنل)؛
- ابتدائی بیئرنگ تشخیص (envelope طریقہ) ہے ممکن نہیں — اسے 10 kHz اور اس سے اوپر کے سینسرز درکار ہیں، اسٹاک سینسرز 550 Hz تک کام کرتے ہیں۔ بنیادی خرابی کی فریکوئنسیز (BPFO/BPFI) اب بھی اسپیکٹرم میں دیکھی جا سکتی ہیں؛
- بہت ہلکے rotors (چند گرام) borderline ہوتے ہیں؛ 0.02 mm/s تک resolution averages کی تعداد بڑھا کر حاصل ہوتی ہے۔
وائبریشن سینسر
- قسم — ایکسلرومیٹرز (ADXL335 پر مبنی) جو ارتعاش کی رفتار خارج کرتے ہیں۔ انہیں یونٹ سے پاور درکار ہوتی ہے — اسی لیے تین تار والی شیلڈڈ کیبلز۔
- ناپنے کا محور چلتا ہے میگنیٹ کے ساتھ ساتھ (mounting سطح کے عمود میں)۔ سینسر کو اس طرح نصب کریں کہ اس کا محور اشارہ کرے ریڈیئل طور پر (گردش کے محور کے آر پار)، عام طور پر bearing housing پر horizontal طور پر۔ “end face” پر نصب کرنا (axial سمت) ایک کلاسک غلطی ہے جو balancing کو converge ہونے سے روکتی ہے۔
- X1 → پلین 1، X2 → پلین 2۔ Don’t swap the channels: swapped sensors “flip” the angles.
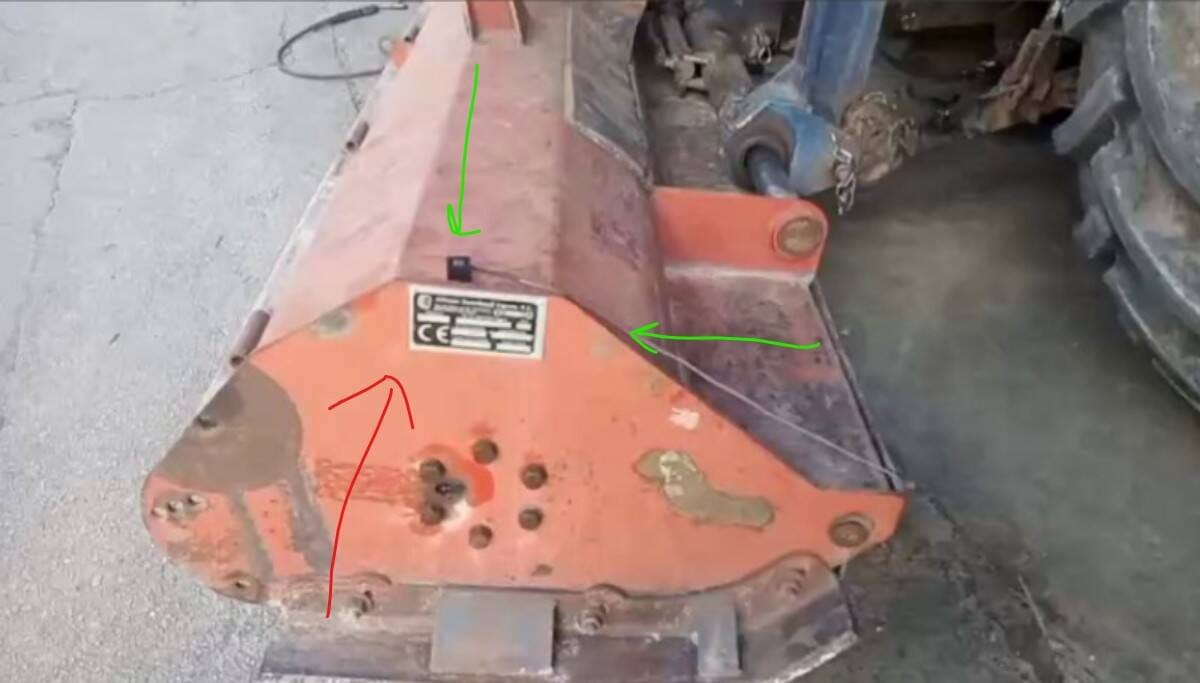
- کیبل کمزور نقطہ ہے: rotor میں کھنچا ہوا سینسر عام طور پر اپنی کیبل کھو دیتا ہے۔ کیبلز کو اس طرح بچھائیں کہ وہ لپٹ نہ سکیں۔
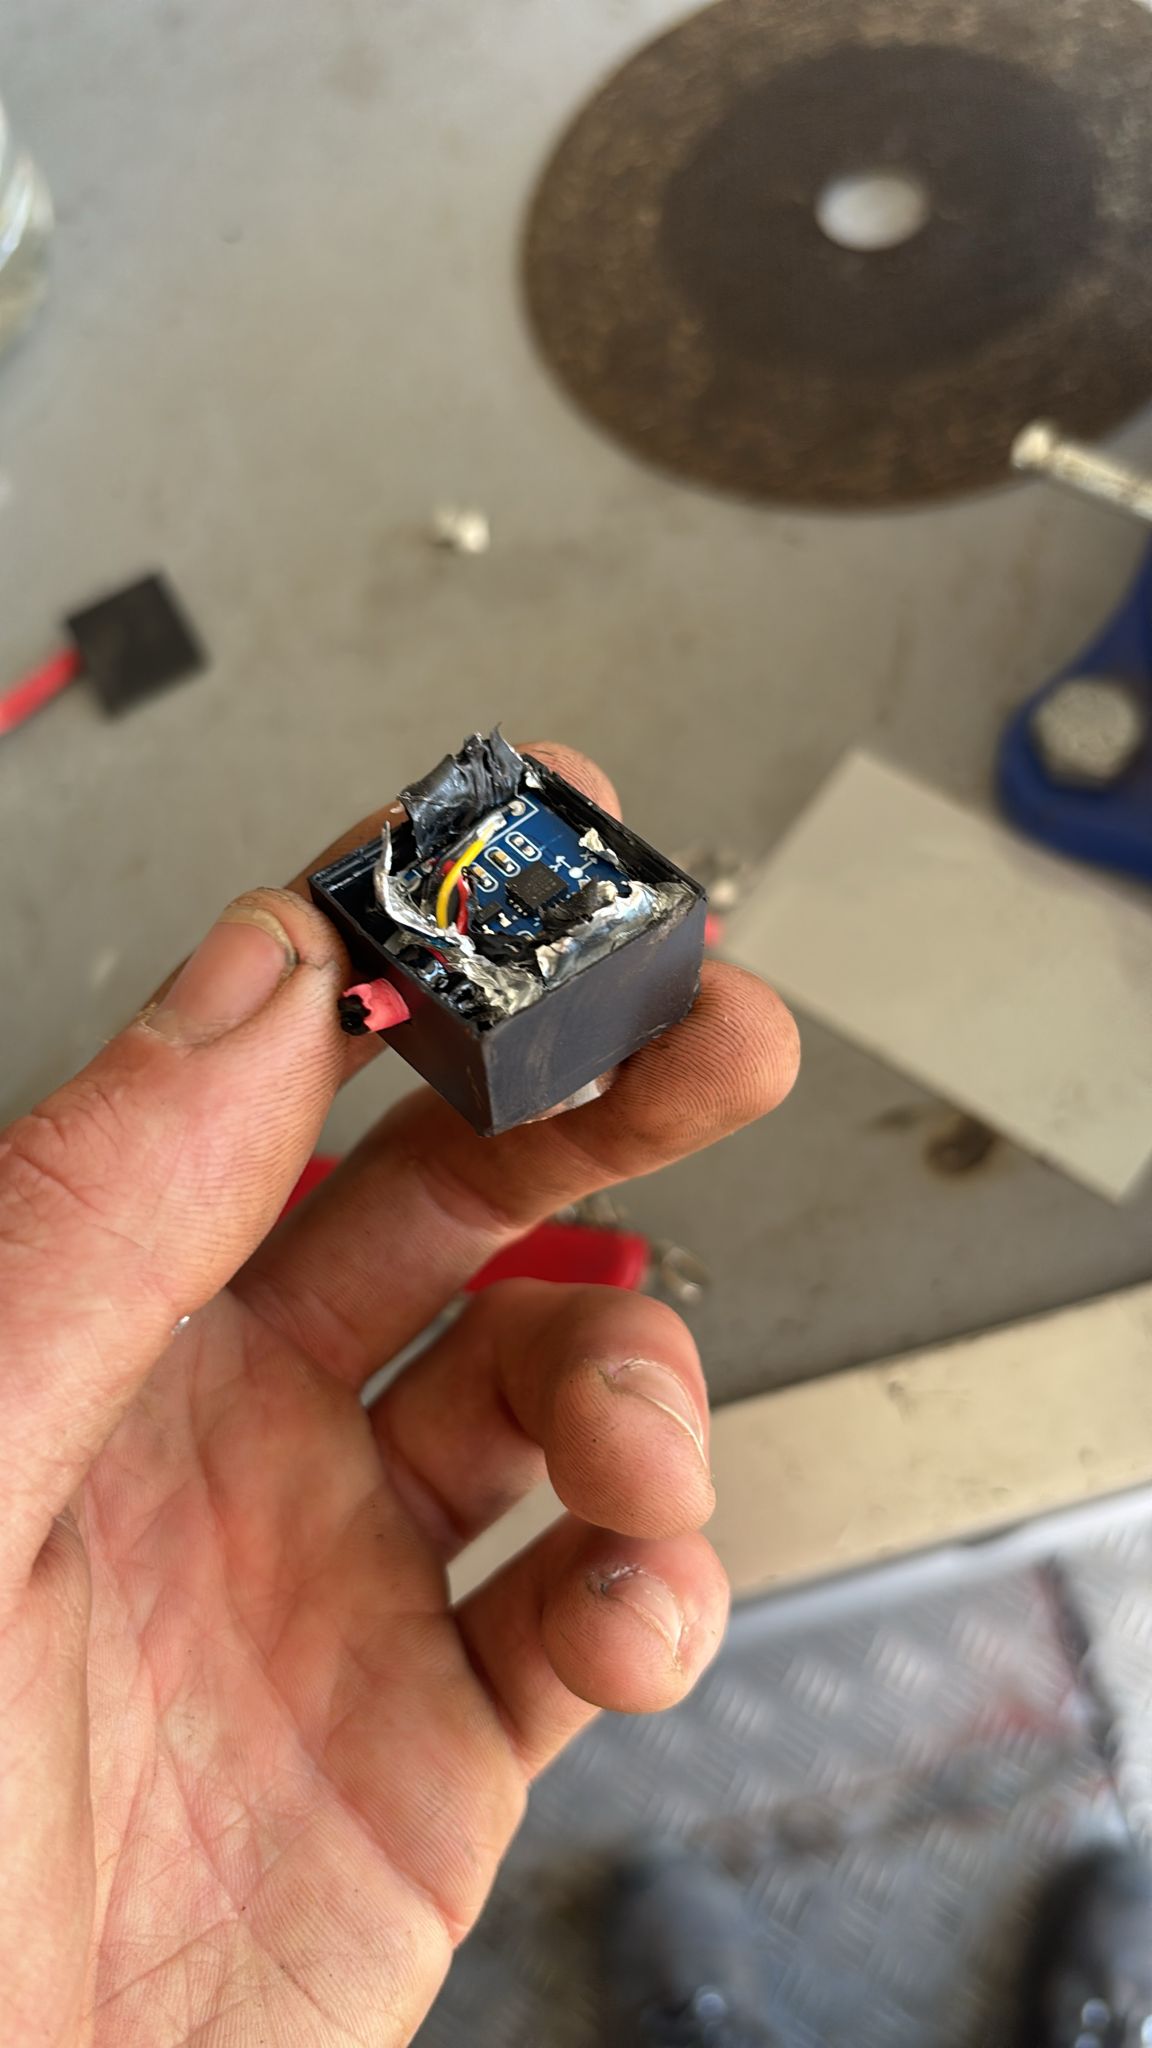
- سینسر کی سروس لائف 5–7 سال یا زیادہ ہے؛ سالانہ calibration کی ضرورت نہیں۔
لیزر ٹیکو میٹر
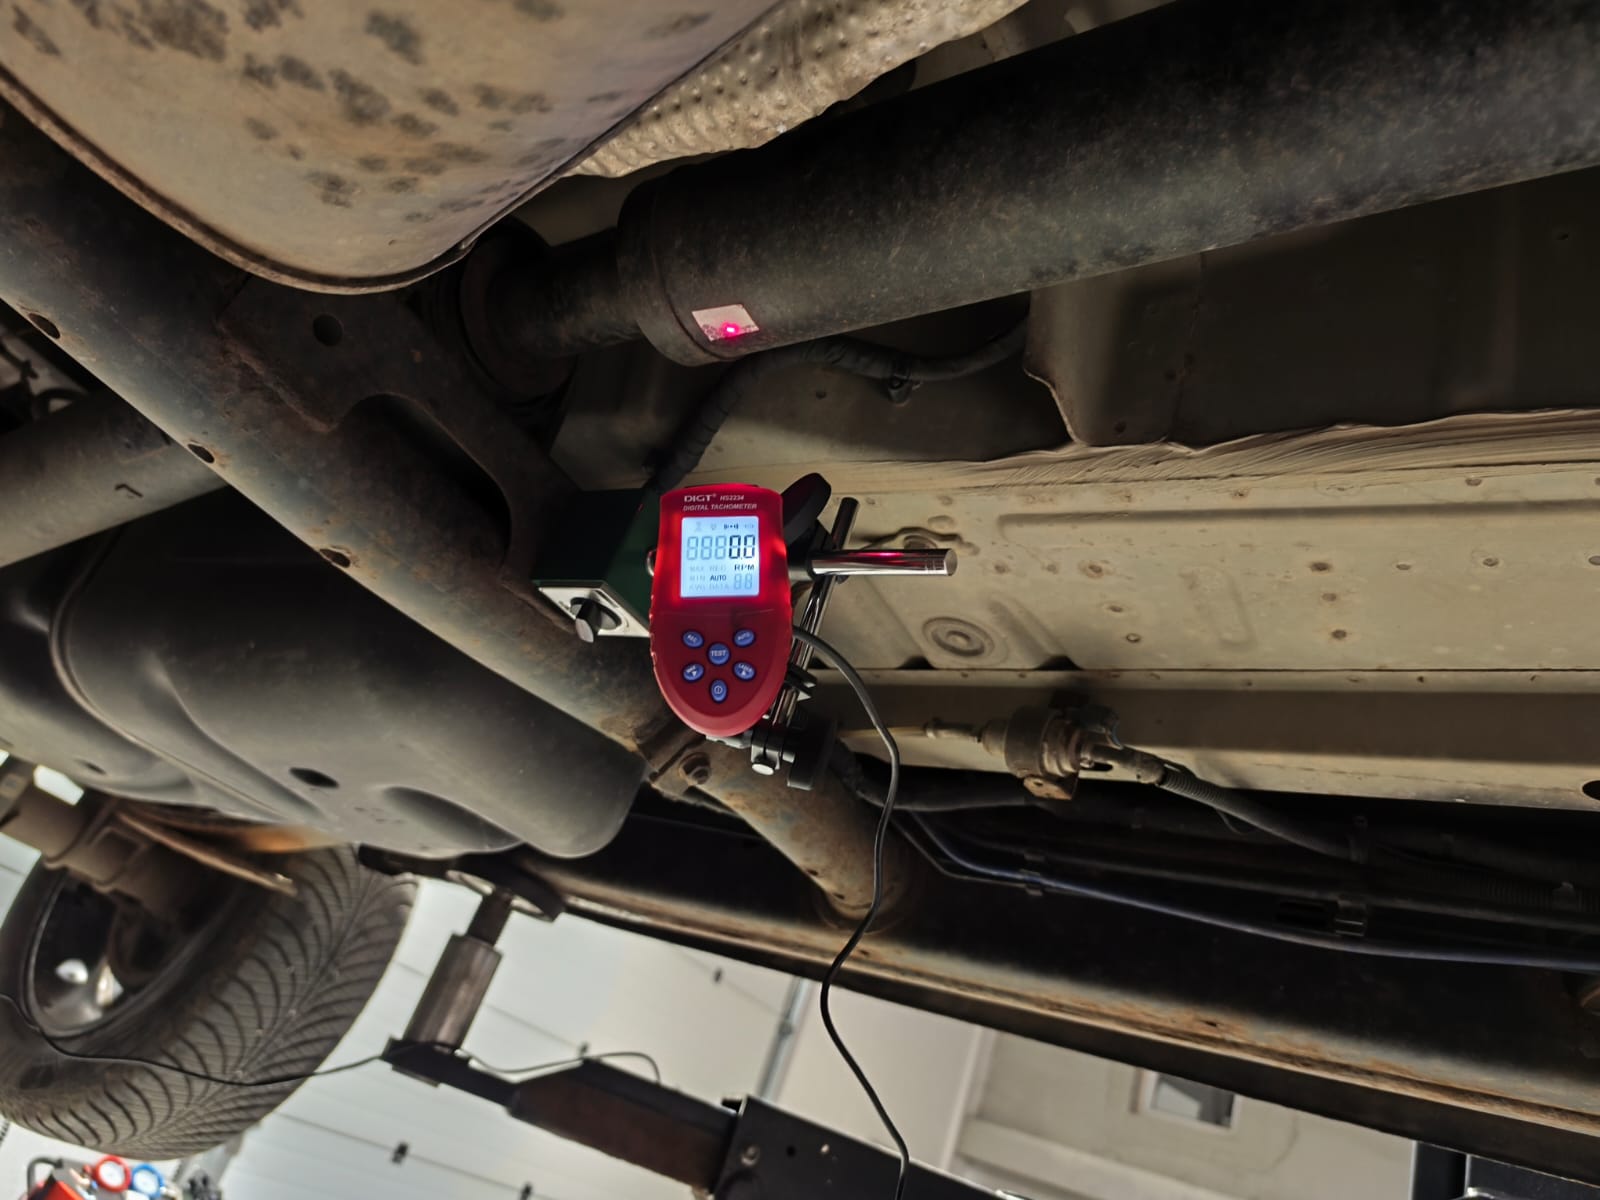
- میگنیٹک اسٹینڈ پر نصب ہوتا ہے اور روشنی ڈالتا ہے عکاس نشان (کٹ سے ٹیپ کا ایک ٹکڑا) rotor پر چپکایا گیا۔
- ڈیوائس کو RPM اور فیز کے لیے حوالہ پلس فراہم کرتا ہے۔ ہر گردش میں ایک پلس = ایک نشان۔
- نشان اس پر لگائیں ہب/شافٹ، بلیڈ پر نہیں: چمکدار بلیڈز، pulley سوراخ اور weld seams غلط triggers کا سبب بنتے ہیں (تفصیل باب 08).
- کٹ کا سب سے نازک حصہ — اسے گرنے سے اور اس کی کیبل کو روٹر میں کھنچنے سے بچائیں۔
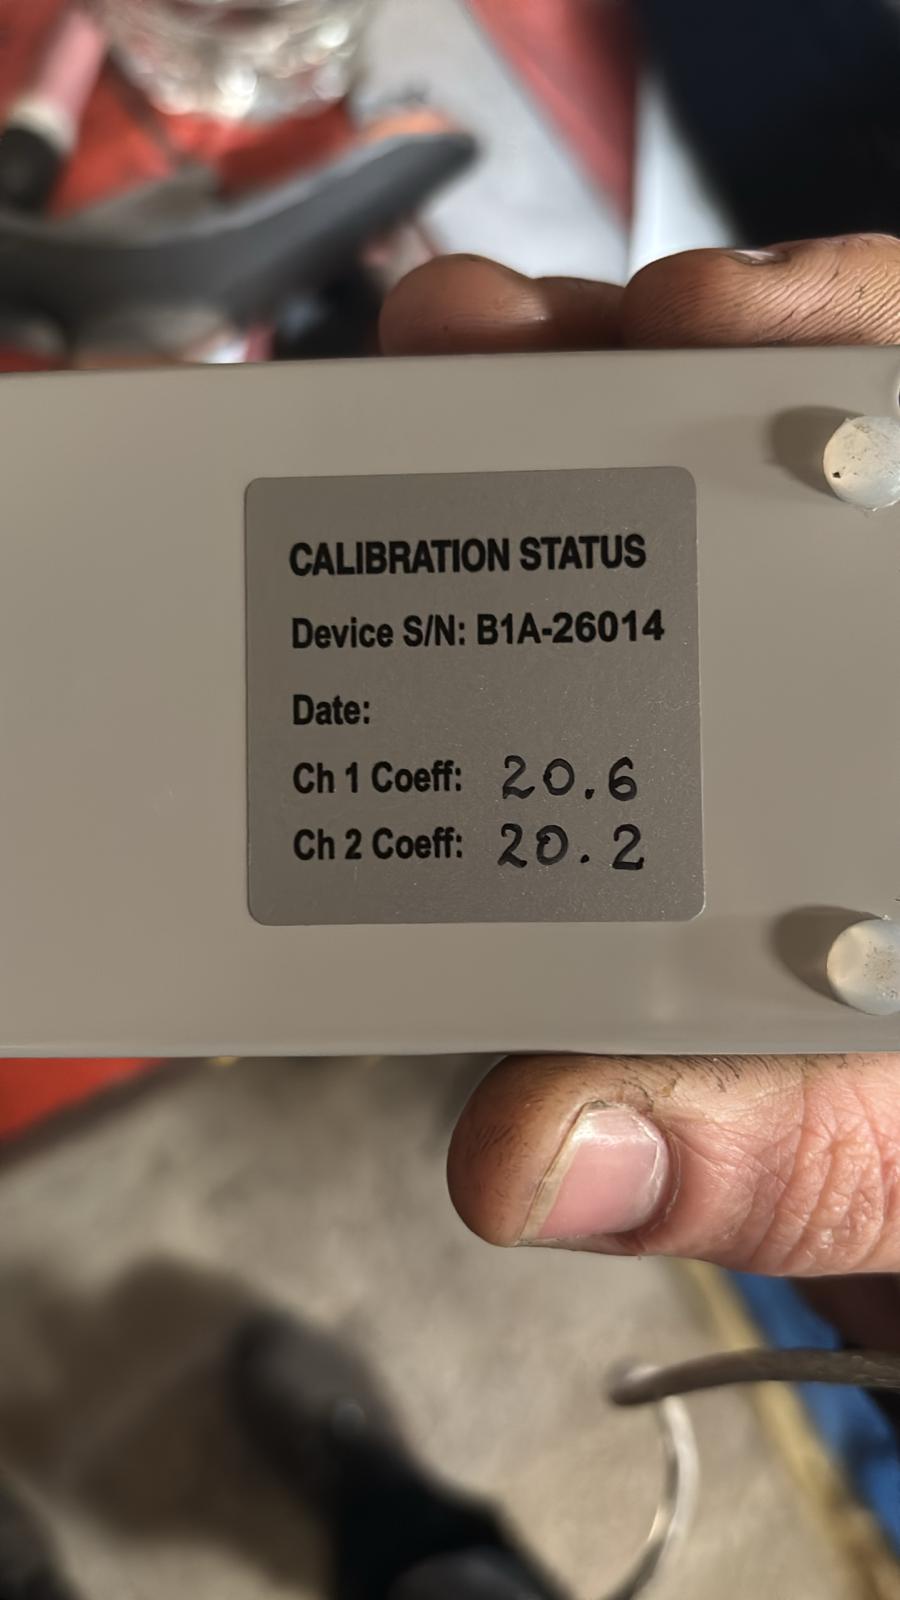
کیلیبریشن کوایفیشنٹس — انہیں مت کھوئیں!
ہر کٹ کے اپنے چینل سینسیٹیویٹی کوایفیشنٹس ہوتے ہیں (عام طور پر 12–25 کی رینج میں اقدار)۔ یہ ریکارڈ کیے جاتے ہیں:
- measuring unit کے نیچے موجود اسٹیکر پر،
- ڈبے پر،
- اسٹاک USB اسٹک پر ایک فائل میں (
econfig/ebalan.cfg).
یہ سافٹ ویئر میں درج کیے جاتے ہیں: F4 – سیٹنگز۔ سافٹ ویئر دوبارہ انسٹال یا اپڈیٹ کرنے کے بعد coefficients کو پہلے سے لکھے گئے اور دوبارہ درج کیے گئے — ورنہ ڈیوائس غلط vibration ویلیوز دکھائے گی۔ جب تک نمبرز کاپی نہ کر لیں، ڈبہ نہ پھینکیں۔
کنکشن — ایک فوری چیک لسٹ
- سینسر 1 (چینل X1) — plane-1 سپورٹ پر؛ سینسر 2 (X2) — plane-2 سپورٹ پر۔ سینسر محور radial۔
- میگنیٹک اسٹینڈ پر ٹیکومیٹر، بیم نشان پر، اسٹینڈ کو ارتعاش نہیں کرنا چاہیے۔
- کنیکٹرز کو کسیں: ڈھیلا کنیکٹر nut 50 Hz گونج پکڑ لیتا ہے؛ خراب contact سینسر کو “زیرو ریڈ” کرا دیتا ہے۔
- یونٹ لیپ ٹاپ سے USB کے ذریعے۔ سافٹ ویئر شروع کریں، کھولیں وائبرومیٹر موڈ اور تصدیق کریں کہ RPM درست پڑھا جا رہا ہے اور amplitude اور phase مستحکم ہیں۔
سینسر کا فوری سیلف ٹیسٹ
اگر آپ کو کسی سینسر پر شک ہو:
- وائبرومیٹر موڈ میں سینسر کو ہلکا سا تھپتھپائیں/ہلائیں — ریڈنگ کو جواب دینا چاہیے؛
- دونوں سینسرز کو ایک ہی سطح پر پہلو بہ پہلو رکھیں — ریڈنگز قریب ہونی چاہئیں؛
- “زیرو” ریڈنگز (0.01) تقریباً ہمیشہ ٹوٹی ہوئی تار یا ڈھیلے کنیکٹر رابطے کی نشاندہی کرتی ہیں، مردہ سینسر کی نہیں۔
Tachometer کنیکٹر X1 pinout (DIY hookups کے لیے)
| پن | مقصد | تار |
|---|---|---|
| 1 | GND | کالا |
| 2 | VCC (power) | رد |
| 6 | Z-OUT (سگنل) | بھورا |
| 3, 4, 5, 7 | استعمال نہیں ہوتا | — |
کنیکٹر پر اصل سطح ~3–5 V ہے۔ tachometer کی بجائے آپ encoder index pulse (فی گردش 1 pulse) دے سکتے ہیں، لیکن encoder کے نشانات بہت باریک ہوتے ہیں — firmware میں ترمیم کے بغیر ڈیوائس انہیں چھوڑ سکتی ہے۔ تیسرے فریق کے سینسرز (unpowered piezo) اسٹاک ان پٹس کے ساتھ براہ راست مطابقت نہیں رکھتے۔

