Razumijevanje rezidualne neravnoteže







Rezidualna neuravnoteženost je količina neuravnoteženost koji ostaje u rotor nakon balansiranje proces je završen. To je mala, namjerna količina neravnoteže koja je dozvoljeno da ostane u rotoru jer bi je dodatno smanjivanje ne bi donijelo nikakvu praktičnu korist. Drugim riječima, rezidualna neravnoteža nije neuspjeh balansiranja — to je ciljna balansiranja.
1. Definicija: Šta je rezidualna neravnoteža?
Svaki stvarni rotor nosi neku neravnotežu. Savršena ravnoteža — os mase koja se tačno poklapa sa osom vratila — ne može se postići, a njen posao je ekonomski besmislen. Zadatak balansiranja stoga nije uklanjanje neravnoteže već guranje ispod nivoa gdje vibracija proizvodeno je bezbedno za mašinu. Neravnoteža koja ostaje kada se taj nivo dosegne je rezidualna neravnoteža.
Rezidualna neravnoteža se izražava kao masa pomnožena sa poluprečnikom — obično u gram-milimetrima (g·mm) ili gram-inčima — jer centrifugalna sila koju rotor osjeća zavisi od toga koliko mase je izvan centra i koliko je udaljena od ose. Teško mjesto od 1 g na poluprečniku od 100 mm (100 g·mm) je ekvivalentno, po svojoj akciji, teškom mjestu od 2 g na 50 mm.
2. Tolerancija balansiranja — koliko je dozvoljeno?
Maksimalna dozvljena rezidualna neravnoteža je postavljena sa tolerancija uravnotežavanja. Internacionalno prihvaćena metoda dolazi od ISO 1940-1, sada uključena u modernu ISO 21940-11 seriju. Ona definiše Kvalitete ravnoteže (G-nivoe) — G6.3, G2.5, G1.0 i tako dalje — gdje je broj dozvoljena orbitalna brzina centra mase rotora u mm/s.
- A manji G broj znači uputu toleranciju i manju dozvoljenu rezidualnu neravnotežu. Pumpe i ventilatori rotora obično su G6.3; precizna vretena alatnih mašina zahtijevaju G1.0 ili bolje.
- Dozvljena rezidualna neravnoteža raste sa masom rotora i pada kako se radna brzina povećava — brzi rotor mora biti balansiran mnogo preciznije nego spora od iste mase.
Aritmetika — pretvaranje G-nivoa i radne brzine u dozvoljenu g·mm vrijednost, zatim dijeljenje između dva korekcijskih ravnina — lako je načiniti greške ručno. Možete je izračunati trenutno sa našim besplatnim Kalkulator rezidualne nebalanciranosti (ISO 21940-11), koji pretvara G-nivo i radnu brzinu direktno u dozvoljenu g·mm za svaku ravan.
3. Zašto rezidualna nebalansiranost uvijek postoji
Nekoliko praktičnih činjenica osigurava da nebalansiretost uvijek ostane:
- Rezolucija instrumenta: svaki stroj za balansiranje i terenski analizator imaju najmanju nebalansiranost koju mogu pouzdano detektovati.
- Greške pri postavljanju i montaži: arbori, mandredni i adapteri unose male ekscentričnosti.
- Pomak pri sklapanju: ključevi, spojnice i vijci malo pomaknu rotor kada se stroj ponovno montira nakon balansiranja.
- Promjena tijekom rada: toplinska dilatacija, istrošenost, erozija i nakupljanje materijala mijenjaju stanje balansiranja rotora tijekom rada.
- Opadajući prinosi: smanjenje rezidualne nebalansiranosti na polovicu može udvostručiti vrijeme balansiranja, pa postoji razumna točka na kojoj treba stati.
4. Mjerenje i provjera rezidualne nebalansiranosti
Balansiranje je iterativni proces: mjeri se trenutna nebalansiranost, doda ili ukloni se mase korekcije, ponovo se mjeri i ponavalja se dok se očitavanje ne spusti ispod dopuštene vrijednosti. Kompletan izvještaj o balansiranju trebao bi uvijek navesti i početni nebalansiranost i konačnu rezidualni neuravnoteženost za svaku ravninu — na primjer, “0,5 g·mm lijeva ravnina, 0,8 g·mm desna ravnina, unutar G2,5 pri 3000 o/min.”
Na montiranim strojevima ova provjera se provodi na mjestu rada umjesto na stroju za balansiranje. Prijenosni dvokanalski analizator kao što je Balanset-1A mjeri 1× amplitudu i fazu prije i nakon korekcije, izračunava koeficijente utjecaja rotora i potvrđuje da rezidualna vibracija — a time i rezidualna nebalansiranost — ostaje unutar izabrane ISO 21940-11 klase. Budući da radi u vlastitim ležajima stroja pri brzini rada, hvaća pravo stanje rezidualne nebalansiranosti kao što će rotor zaista raditi, uključujući efekte montaže i toplinske dilatacije koje stroj za balansiranje ne može detektovati.
5. Rezidualna nebalansiranost nasuprot inicijalne nebalansiranosti
Korisno je zadržati dva pojma odvojena. Inicijalna nebalansiranost je ono što rotor ima prije bilo kakve korekcije — često je velik i upravo je razlog što je vibracijom primijećena. Rezidualna neuravnoteženost je ono što je namjerno ostavljeno nakon korekcije, provjereno u odnosu na toleranciju. Omjer između njih koristan je pokazatelj koliko je posao balansiranja bio efikasan: smanjenje neuravnoteženosti rotora sa 250 g·mm na 4 g·mm predstavlja smanjenje veće od 98% i uspješan prolaz za većinu industrijskih klasa.
Od G-klase do broja na ekranu
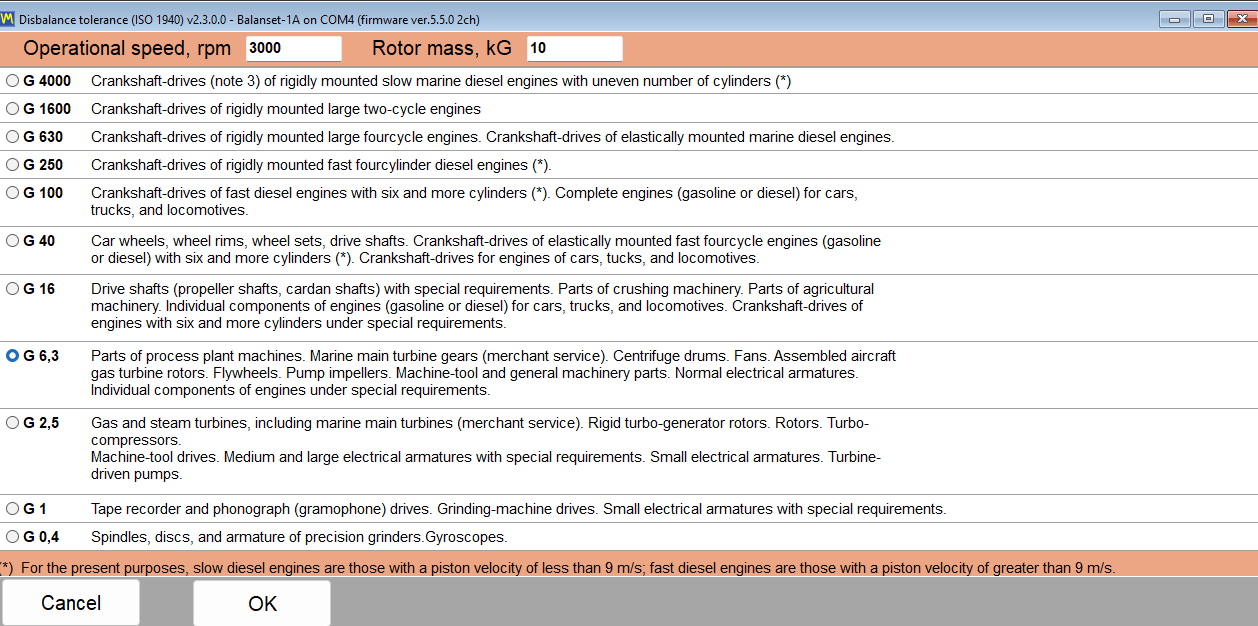
U softveru Balanset gore navedena tolerancija se ne unosi ručno iz zapamćene tablice. Dugme "ISO 1940…" pored polja tolerancije otvara dijalog koji navodi G-klase zajedno s njihovim tipičnim porodicama rotora; odaberite klasu, unesite radnu brzinu i masu rotora, a "OK" prenosi izračunatu dozvoljenu rezidualnu neuravnoteženost direktno u polje tolerancije.
Proračun je standardni Uprema = 1000 · G · M / (2π · f) u g·mm, gdje je G u mm/s, M u kg, a f frekvencija rotacije u Hz — G 6,3 pri 3000 o/min na rotoru od 10 kg daje ≈ 200 g·mm. Za posao u dvije ravnine tolerancija se dijeli ravnomjerno, po polovina po korekcijskoj ravnini; ako su odabrane imperijalne jedinice, vrijednost se prikazuje i provjerava u oz·in.
Nakon korekcije program uspoređuje postignutu rezidualnu neuravnoteženost s ovom tolerancijom i oboji rezultat zeleno (unutar tolerancije) ili crveno (prekoračeno); tolerancija se pohranjuje uz arhivski zapis i ponavlja u HTML izvještaju, tako da presuda prolaz/neprolaz ostaje dostupna i nakon dana posla.