Razumevanje preostale neuravnoteženosti







Preostala neuravnoteženost je količina neuravnoteženost ki ostane v rotor po uravnoteženje postopek je končan. Gre za majhno, namerno količino neuravnoteženosti, ki lahko ostane v rotorju, saj njeno nadaljnje zmanjševanje ne bi prineslo nobene praktične koristi. Z drugimi besedami, preostala neuravnoteženost ni napaka pri uravnoteženju - je tarča cilj uravnoteženja.
1. Definicija: Kaj je preostala neuravnoteženost?
Vsak pravi rotor nosi določeno neuravnoteženost. Popolnega ravnovesja - masne osi, ki natančno sovpada z osjo gredi - ni mogoče doseči, njegovo doseganje pa je ekonomsko nesmiselno. Naloga uravnoteženja torej ni odpraviti neuravnoteženost, temveč jo potisniti pod raven, pri kateri se vibracije ki jo povzroča, je za stroj neškodljiva. Neuravnoteženost, ki ostane, ko je ta raven dosežena, je preostala neuravnoteženost.
Preostala neuravnoteženost je izražena kot masa, pomnožena s polmerom - običajno v gram-milimetri (g·mm) ali gram-palcih — ker je centrifugalna sila, ki jo občuti rotor, odvisna tako od količine mase zunaj središča kot od njene oddaljenosti od osi. Težka točka 1 g na polmeru 100 mm (100 g·mm) je po učinku enakovredna težki točki 2 g na polmeru 50 mm.
2. Toleranca uravnoteženja - koliko je dovoljeno?
Največja dovoljena preostala neuravnoteženost je določena z toleranca uravnoteženja. Mednarodno sprejeta metoda izhaja iz ISO 1940-1, ki je zdaj vključena v sodobno ISO 21940-11 serije. Opredeljuje Stopnje kakovosti ravnotežja (stopnje G) - G6.3, G2.5, G1.0 in tako naprej - pri čemer je številka dovoljena orbitalna hitrost masnega središča rotorja v mm/s.
- A manjše število G pomeni strožjo toleranco in manjšo dopustno preostalo neuravnoteženost. Rotorji črpalk in ventilatorjev so običajno G6,3, vretena natančnih obdelovalnih strojev pa zahtevajo G1,0 ali boljše.
- Dovoljena preostala neuravnoteženost narašča z maso rotorja in pada z naraščajočo obratovalno hitrostjo - hiter rotor je treba uravnotežiti veliko natančneje kot počasnega z enako maso.
Aritmetika — pretvorba stopnje G in delovne hitrosti v dovoljeno vrednost g·mm ter nato razdelitev te vrednosti med obe korekcijske ravnine - se lahko zlahka zmotiš. To lahko takoj ugotovite z našo brezplačno Kalkulator preostalih neravnovesij (ISO 21940-11), ki pretvori stopnjo G in delovno hitrost neposredno v dovoljene g·mm za vsako ravnino.
3. Zakaj preostala neuravnoteženost vedno obstaja
Več praktičnih dejstev zagotavlja, da nekaj neuravnoteženosti vedno ostane:
- Ločljivost instrumenta: vsak uravnoteževalni stroj in terenski analizator ima najmanjšo neuravnoteženost, ki jo lahko zanesljivo razloči.
- Napake pri orodju in montaži: osi, trni in adapterji vnašajo svoje drobne ekscentričnosti.
- Montažna izmena: ključi, spojke in pritrdilni elementi rahlo premaknejo maso rotorja, ko se stroj po uravnoteženju ponovno sestavi.
- Operativne spremembe: toplotna rast, obraba, erozija in kopičenje izdelkov - vse to spreminja stanje ravnotežja rotorja med obratovanjem.
- Zmanjševanje donosnosti: prepolovitev preostale neuravnoteženosti lahko podvoji čas uravnoteženja, zato obstaja smiselna točka, kjer se ustavimo.
4. Merjenje in preverjanje preostale neuravnoteženosti
Izravnava je ponavljajoča se zanka: izmerite trenutno neuravnoteženost, dodajte ali odstranite korekcijska teža, ponovno izmerite in ponovite, dokler odčitek ne pade pod dovoljeno vrednost. Popolno poročilo o uravnoteženju mora vedno navajati tako začetnica začetno neuravnoteženost in končno preostanek neuravnoteženost za vsako ravnino — na primer, “0.5 g·mm leva ravnina, 0.8 g·mm desna ravnina, znotraj G2.5 pri 3000 rpm.”
Pri sestavljenih strojih se to preverjanje opravi na kraju samem in ne na balansirnem stroju. Prenosni dvokanalni analizator, kot je Balanset-1A meri 1× amplituda in faza pred popravkom in po njem, izračuna koeficiente vpliva rotorja in potrdi, da so preostale vibracije - in s tem preostala neuravnoteženost - znotraj izbranega razreda ISO 21940-11. Ker deluje v lastnih ležajih stroja pri obratovalni hitrosti, zajame resnično preostalo stanje, v katerem bo rotor dejansko deloval, vključno z montažnimi in toplotnimi učinki, ki jih izravnalni stroj ne more videti.
5. Preostala neuravnoteženost v primerjavi z začetno neuravnoteženostjo
Pomaga, da se izraza razlikujeta. Začetna neuravnoteženost je tisto, kar ima rotor pred kakršnim koli popravkom - pogosto je veliko in je razlog, da so bile vibracije sploh opažene. Preostala neuravnoteženost je tisto, kar namerno ostane po popravku in se preveri glede na toleranco. Razmerje med njima je koristno merilo učinkovitosti uravnoteženja: zmanjšanje rotorja z 250 g·mm na 4 g·mm pomeni več kot 98% zmanjšanje in jasno uspešno izpolnitev zahtev za večino industrijskih razredov.
Od razreda G do števila na zaslonu
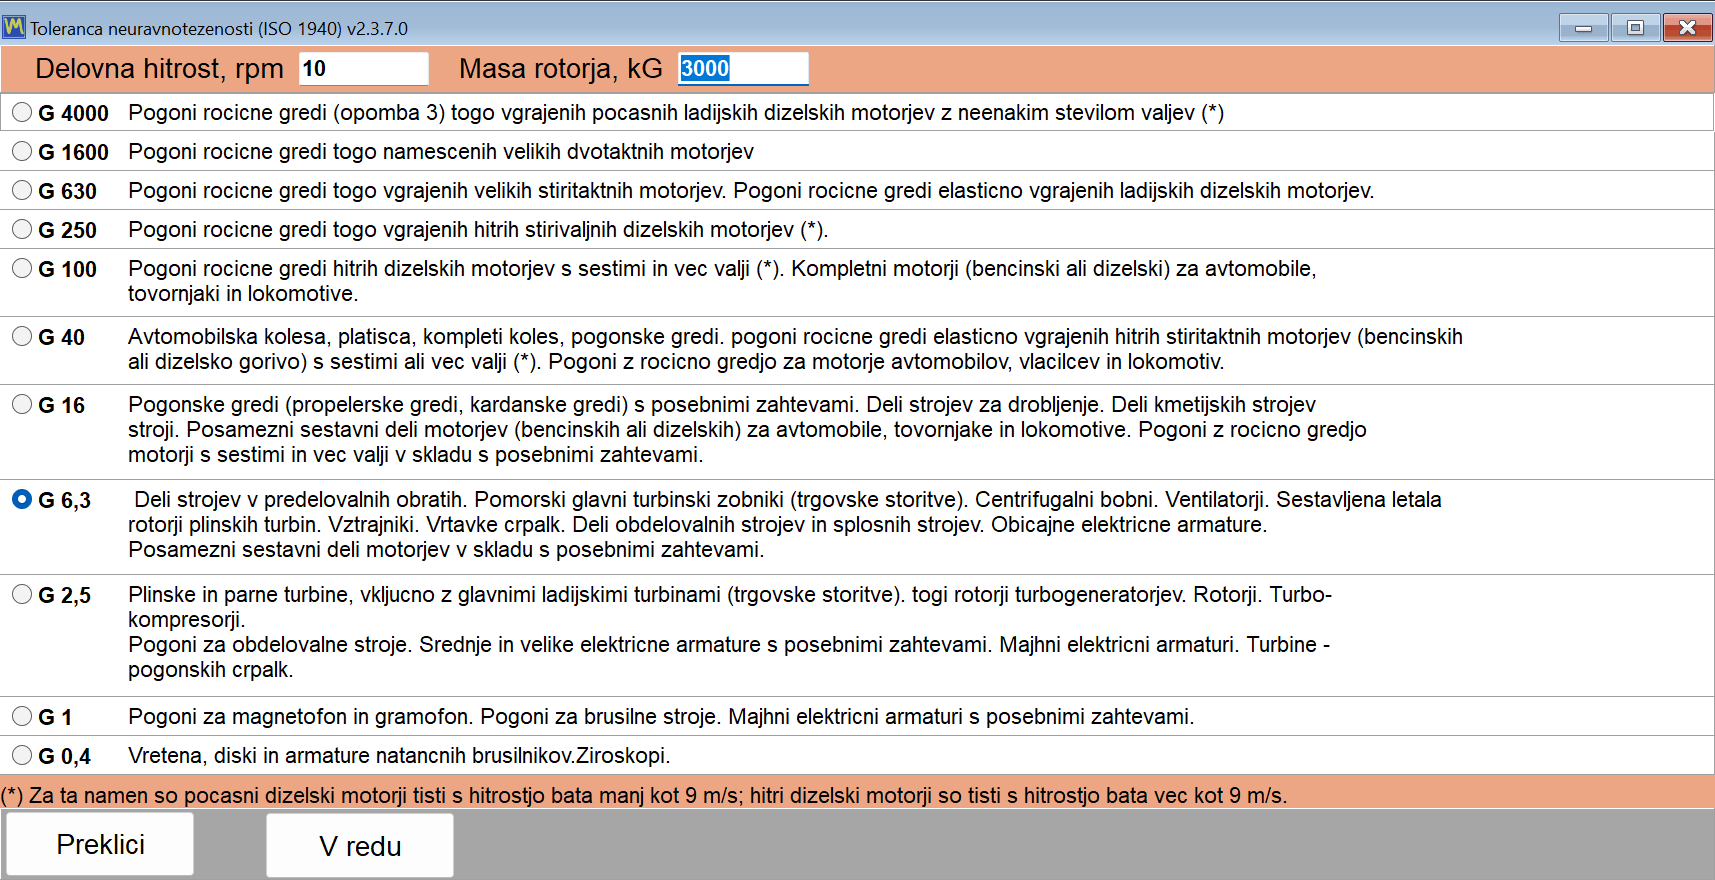
V programski opremi Balanset se zgornja toleranca ne vpisuje iz zapomnjene tabele. Gumb “ISO 1940…” ob polju tolerance odpre pogovorno okno s seznamom razredov G skupaj z njihovimi značilnimi družinami rotorjev; izberite razred, vnesite obratovalno hitrost in maso rotorja, “OK” pa izračunano dopustno preostalo neuravnoteženost neposredno prenese v polje tolerance.
Izračun temelji na standardni formuli Uper = 1000 · G · M / (2π · f) v g·mm, pri čemer je G v mm/s, M v kg, f pa frekvenca vrtenja v Hz — G 6,3 pri 3000 vrt/min pri 10-kilogramskem rotorju da približno 200 g·mm. Pri delu v dveh ravninah se toleranca razdeli enakomerno, polovica na korekcijsko ravnino; če so izbrane imperialne enote, je vrednost prikazana in preverjena v oz·in.
Po korekciji program primerja doseženo preostalo neuravnoteženost s to toleranco in rezultat obarva zeleno (znotraj tolerance) ali rdeče (toleranca presežena); toleranca se shrani skupaj z zapisom v arhivu in ponovi v HTML-poročilu, tako da ocena uspešno/neuspešno ostane na voljo tudi po dnevu opravljenega dela.