ਰੈਜ਼ੀਡੂਅਲ ਅਸੰਤੁਲਨ ਨੂੰ ਸਮਝਣਾ
ਰੈਜ਼ੀਡੂਅਲ ਅਸੰਤੁਲਨ ਉਹ ਮਾਤਰਾ ਹੈ ਅਸੰਤੁਲਨ ਜੋ ਕਿ ਇੱਕ ਵਿੱਚ ਰਹਿੰਦਾ ਹੈ ਰੋਟਰ ਤੋਂ ਬਾਅਦ ਬੈਲੇਂਸਿੰਗ ਪ੍ਰਕਿਰਿਆ ਪੂਰੀ ਹੋ ਜਾਂਦੀ ਹੈ। ਇਹ ਅਸੰਤੁਲਨ ਦੀ ਉਹ ਛੋਟੀ, ਜਾਣਬੁੱਝ ਕੇ ਸਵੀਕਾਰ ਕੀਤੀ ਗਈ ਮਾਤਰਾ ਹੈ ਜਿਸਨੂੰ ਰੋਟਰ ਵਿੱਚ ਰਹਿਣ ਦਿੱਤਾ ਜਾਂਦਾ ਹੈ ਕਿਉਂਕਿ ਇਸਨੂੰ ਹੋਰ ਘਟਾਉਣ ਨਾਲ ਕੋਈ ਵਿਹਾਰਕ ਲਾਭ ਨਹੀਂ ਹੋਵੇਗਾ। ਦੂਜੇ ਸ਼ਬਦਾਂ ਵਿੱਚ, ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਬੈਲੈਂਸਿੰਗ ਦੀ ਅਸਫਲਤਾ ਨਹੀਂ ਹੈ — ਇਹ ਉਹ ਟਾਰਗੇਟ ਸੰਤੁਲਨ (ਬੈਲੇਂਸਿੰਗ) ਦਾ।
1. ਪਰਿਭਾਸ਼ਾ: ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਕੀ ਹੈ?
ਹਰ ਅਸਲੀ ਰੋਟਰ ਵਿੱਚ ਕੁਝ ਅਸੰਤੁਲਨ ਹੁੰਦਾ ਹੈ। ਸੰਪੂਰਨ ਬੈਲੈਂਸ — ਜਿੱਥੇ ਪੁੰਜ ਧੁਰਾ ਸ਼ਾਫ਼ਟ ਧੁਰੇ ਨਾਲ ਬਿਲਕੁਲ ਮੇਲ ਖਾਂਦਾ ਹੋਵੇ — ਹਾਸਲ ਨਹੀਂ ਕੀਤਾ ਜਾ ਸਕਦਾ, ਅਤੇ ਇਸਦਾ ਪਿੱਛਾ ਕਰਨਾ ਆਰਥਿਕ ਤੌਰ 'ਤੇ ਬੇਕਾਰ ਹੈ। ਇਸ ਲਈ ਬੈਲੈਂਸਿੰਗ ਦਾ ਕੰਮ ਅਸੰਤੁਲਨ ਨੂੰ ਖਤਮ ਕਰਨਾ ਨਹੀਂ ਸਗੋਂ ਇਸਨੂੰ ਉਸ ਪੱਧਰ ਤੋਂ ਹੇਠਾਂ ਲਿਆਉਣਾ ਹੈ ਜਿੱਥੇ ਉਹ ਵਾਈਬ੍ਰੇਸ਼ਨ ਜੋ ਕੰਬਣੀ ਉਹ ਪੈਦਾ ਕਰਦਾ ਹੈ ਉਹ ਮਸ਼ੀਨ ਲਈ ਨੁਕਸਾਨਦੇਹ ਨਾ ਹੋਵੇ। ਜੋ ਅਸੰਤੁਲਨ ਉਸ ਪੱਧਰ 'ਤੇ ਪਹੁੰਚਣ ਤੋਂ ਬਾਅਦ ਬਚਦਾ ਹੈ, ਉਹ ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਹੈ।
ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਨੂੰ ਪੁੰਜ ਗੁਣਾ ਘੇਰੇ ਦੇ ਰੂਪ ਵਿੱਚ ਦਰਸਾਇਆ ਜਾਂਦਾ ਹੈ — ਆਮ ਤੌਰ 'ਤੇ ਗ੍ਰਾਮ-ਮਿਲੀਮੀਟਰ (g·mm) ਜਾਂ ਗ੍ਰਾਮ-ਇੰਚ ਵਿੱਚ — ਕਿਉਂਕਿ ਰੋਟਰ 'ਤੇ ਕੰਮ ਕਰਨ ਵਾਲੀ ਕੇਂਦਰ-ਭਗੌੜੀ ਸ਼ਕਤੀ ਇਸ ਗੱਲ 'ਤੇ ਨਿਰਭਰ ਕਰਦੀ ਹੈ ਕਿ ਕਿੰਨਾ ਪੁੰਜ ਕੇਂਦਰ ਤੋਂ ਬਾਹਰ ਹੈ ਅਤੇ ਉਹ ਧੁਰੇ ਤੋਂ ਕਿੰਨੀ ਦੂਰੀ 'ਤੇ ਹੈ। 100 mm ਘੇਰੇ 'ਤੇ 1 g ਦਾ ਭਾਰੀ ਸਥਾਨ (100 g·mm) ਆਪਣੇ ਪ੍ਰਭਾਵ ਵਿੱਚ 50 mm 'ਤੇ 2 g ਦੇ ਭਾਰੀ ਸਥਾਨ ਦੇ ਬਰਾਬਰ ਹੈ।
2. ਬੈਲੈਂਸਿੰਗ ਸਹਿਣਸ਼ੀਲਤਾ — ਕਿੰਨਾ ਆਗਿਆਯੋਗ ਹੈ?
ਅਧਿਕਤਮ ਆਗਿਆਯੋਗ ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਇੱਕ ਬੈਲੈਂਸਿੰਗ ਸਹਿਣਸ਼ੀਲਤਾ ਦੁਆਰਾ ਨਿਰਧਾਰਤ ਕੀਤਾ ਜਾਂਦਾ ਹੈ। ਅੰਤਰਰਾਸ਼ਟਰੀ ਪੱਧਰ 'ਤੇ ਸਵੀਕਾਰਤ ਵਿਧੀ ਇੱਥੋਂ ਆਉਂਦੀ ਹੈ ISO 1940-1, ਜੋ ਹੁਣ ਆਧੁਨਿਕ ISO 21940-11 ਲੜੀ ਵਿੱਚ ਸ਼ਾਮਲ ਕਰ ਦਿੱਤੀ ਗਈ ਹੈ। ਇਹ ਪਰਿਭਾਸ਼ਿਤ ਕਰਦੀ ਹੈ ਬੈਲੈਂਸ ਗੁਣਵੱਤਾ ਗ੍ਰੇਡ (G-ਗ੍ਰੇਡ) — G6.3, G2.5, G1.0 ਅਤੇ ਇਸ ਤਰ੍ਹਾਂ ਹੋਰ — ਜਿੱਥੇ ਅੰਕ mm/s ਵਿੱਚ ਰੋਟਰ ਦੇ ਪੁੰਜ ਕੇਂਦਰ ਦੀ ਆਗਿਆਯੋਗ ਕੱਖੀ ਗਤੀ ਹੈ।
- A ਘੱਟ G ਅੰਕ ਦਾ ਮਤਲਬ ਸਖ਼ਤ ਸਹਿਣਸ਼ੀਲਤਾ ਹੈ ਅਤੇ ਘੱਟ ਆਗਿਆਯੋਗ ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ। ਪੰਪ ਅਤੇ ਪੱਖੇ ਦੇ ਰੋਟਰ ਆਮ ਤੌਰ 'ਤੇ G6.3 ਹੁੰਦੇ ਹਨ; ਸ਼ੁੱਧ ਮਸ਼ੀਨ-ਟੂਲ ਸਪਿੰਡਲਾਂ ਲਈ G1.0 ਜਾਂ ਇਸ ਤੋਂ ਵਧੀਆ ਦੀ ਲੋੜ ਹੁੰਦੀ ਹੈ।
- ਆਗਿਆਯੋਗ ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਰੋਟਰ ਦੇ ਪੁੰਜ ਨਾਲ ਵਧਦਾ ਹੈ ਅਤੇ ਸੇਵਾ ਗਤੀ ਵਧਣ ਨਾਲ ਘਟਦਾ ਹੈ — ਤੇਜ਼ ਗਤੀ ਵਾਲੇ ਰੋਟਰ ਨੂੰ ਉਸੇ ਪੁੰਜ ਦੇ ਹੌਲੇ ਰੋਟਰ ਨਾਲੋਂ ਕਿਤੇ ਵਧੇਰੇ ਸ਼ੁੱਧਤਾ ਨਾਲ ਬੈਲੈਂਸ ਕੀਤਾ ਜਾਣਾ ਚਾਹੀਦਾ ਹੈ।
ਗਣਿਤ — G-ਗ੍ਰੇਡ ਅਤੇ ਸੇਵਾ ਗਤੀ ਨੂੰ ਆਗਿਆਯੋਗ g·mm ਮੁੱਲ ਵਿੱਚ ਬਦਲਣਾ, ਫਿਰ ਇਸਨੂੰ ਦੋਵਾਂ ਸੁਧਾਰ ਪਲੇਨ — ਨੂੰ ਹੱਥ ਨਾਲ ਗਲਤ ਕਰਨਾ ਆਸਾਨ ਹੈ। ਤੁਸੀਂ ਇਸਨੂੰ ਸਾਡੇ ਮੁਫ਼ਤ ਨਾਲ ਤੁਰੰਤ ਕੱਢ ਸਕਦੇ ਹੋ ਰੈਜ਼ੀਡਿਊਅਲ ਅਨਬੈਲੈਂਸ ਕੈਲਕੁਲੇਟਰ (ISO 21940-11), ਜੋ G-ਗ੍ਰੇਡ ਅਤੇ ਸੇਵਾ ਦੀ ਗਤੀ ਨੂੰ ਸਿੱਧਾ ਹਰ ਪਲੇਨ ਲਈ ਮਨਜ਼ੂਰ g·mm ਵਿੱਚ ਬਦਲਦਾ ਹੈ।
3. ਰੈਜ਼ੀਡਿਊਅਲ ਅਨਬੈਲੈਂਸ ਹਮੇਸ਼ਾ ਕਿਉਂ ਮੌਜੂਦ ਰਹਿੰਦਾ ਹੈ
ਕਈ ਵਿਹਾਰਕ ਹਕੀਕਤਾਂ ਇਹ ਯਕੀਨੀ ਕਰਦੀਆਂ ਹਨ ਕਿ ਕੁਝ ਅਨਬੈਲੈਂਸ ਹਮੇਸ਼ਾ ਬਚਿਆ ਰਹਿੰਦਾ ਹੈ:
- ਯੰਤਰ ਦੀ ਰੈਜ਼ੋਲਿਊਸ਼ਨ: ਹਰ ਬੈਲੈਂਸਿੰਗ ਮਸ਼ੀਨ ਅਤੇ ਫੀਲਡ ਐਨਾਲਾਈਜ਼ਰ ਕੋਲ ਇੱਕ ਘੱਟੋ-ਘੱਟ ਅਨਬੈਲੈਂਸ ਮੁੱਲ ਹੁੰਦਾ ਹੈ ਜਿਸਨੂੰ ਉਹ ਭਰੋਸੇਯੋਗ ਢੰਗ ਨਾਲ ਮਾਪ ਸਕਦਾ ਹੈ।
- ਟੂਲਿੰਗ ਅਤੇ ਮਾਊਂਟਿੰਗ ਗਲਤੀਆਂ: ਆਰਬਰ, ਮੈਂਡਰਲ ਅਤੇ ਅਡੈਪਟਰ ਆਪਣੇ ਆਪ ਵਿੱਚ ਛੋਟੀਆਂ ਐਕਸੈਂਟ੍ਰੀਸਿਟੀਆਂ ਪੇਸ਼ ਕਰਦੇ ਹਨ।
- ਅਸੈਂਬਲੀ ਬਦਲਾਅ: ਚਾਬੀਆਂ, ਕਪਲਿੰਗਾਂ ਅਤੇ ਫਾਸਟਨਰ ਬੈਲੈਂਸਿੰਗ ਤੋਂ ਬਾਅਦ ਮਸ਼ੀਨ ਨੂੰ ਦੁਬਾਰਾ ਜੋੜਨ ਵੇਲੇ ਰੋਟਰ ਦੇ ਪੁੰਜ ਨੂੰ ਥੋੜ੍ਹਾ ਹਿਲਾ ਦਿੰਦੇ ਹਨ।
- ਸੰਚਾਲਨ ਤਬਦੀਲੀ: ਥਰਮਲ ਵਿਸਤਾਰ, ਘਿਸਾਈ, ਕਟੌਤੀ ਅਤੇ ਉਤਪਾਦ ਜਮ੍ਹਾਂ ਹੋਣਾ — ਇਹ ਸਭ ਸੇਵਾ ਦੌਰਾਨ ਰੋਟਰ ਦੀ ਬੈਲੈਂਸ ਅਵਸਥਾ ਨੂੰ ਬਦਲ ਦਿੰਦੇ ਹਨ।
- ਘਟਦੇ ਰਿਟਰਨ: ਰੈਜ਼ੀਡਿਊਅਲ ਅਨਬੈਲੈਂਸ ਨੂੰ ਅੱਧਾ ਕਰਨ ਨਾਲ ਬੈਲੈਂਸਿੰਗ ਦਾ ਸਮਾਂ ਦੁੱਗਣਾ ਹੋ ਸਕਦਾ ਹੈ, ਇਸ ਲਈ ਰੁਕਣ ਦਾ ਇੱਕ ਸਮਝਦਾਰੀ ਵਾਲਾ ਬਿੰਦੂ ਹੁੰਦਾ ਹੈ।
4. ਰੈਜ਼ੀਡਿਊਅਲ ਅਨਬੈਲੈਂਸ ਦੀ ਮਾਪ ਅਤੇ ਤਸਦੀਕ
ਬੈਲੈਂਸਿੰਗ ਇੱਕ ਦੁਹਰਾਉਣ ਵਾਲਾ ਚੱਕਰ ਹੈ: ਮੌਜੂਦਾ ਅਨਬੈਲੈਂਸ ਮਾਪੋ, ਇੱਕ ਸੁਧਾਰ ਵਜ਼ਨ, ਦੁਬਾਰਾ ਮਾਪੋ, ਅਤੇ ਦੁਹਰਾਓ ਜਦੋਂ ਤੱਕ ਰੀਡਿੰਗ ਸਹਿਣਸ਼ੀਲਤਾ ਤੋਂ ਹੇਠਾਂ ਨਾ ਆ ਜਾਵੇ। ਇੱਕ ਸੰਪੂਰਨ ਬੈਲੈਂਸਿੰਗ ਰਿਪੋਰਟ ਵਿੱਚ ਹਮੇਸ਼ਾ ਦੋਵੇਂ ਸ਼ੁਰੂਆਤੀ ਅਨਬੈਲੈਂਸ ਅਤੇ ਅੰਤਿਮ ਬਾਕੀ ਬਚਿਆ ਹਰੇਕ ਪਲੇਨ ਲਈ ਅਸੰਤੁਲਨ — ਉਦਾਹਰਨ ਲਈ, “ਖੱਬੇ ਪਲੇਨ ਵਿੱਚ 0.5 g·mm, ਸੱਜੇ ਪਲੇਨ ਵਿੱਚ 0.8 g·mm, 3000 rpm 'ਤੇ G2.5 ਦੇ ਅੰਦਰ।”
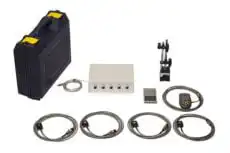
ਜੁੜੀਆਂ ਹੋਈਆਂ ਮਸ਼ੀਨਾਂ 'ਤੇ ਇਹ ਜਾਂਚ ਬੈਲੇਂਸਿੰਗ ਮਸ਼ੀਨ 'ਤੇ ਨਹੀਂ, ਬਲਕਿ ਸਾਈਟ 'ਤੇ ਹੀ ਕੀਤੀ ਜਾਂਦੀ ਹੈ। ਦੋ-ਚੈਨਲ ਪੋਰਟੇਬਲ ਐਨਾਲਾਈਜ਼ਰ ਜਿਵੇਂ ਕਿ Balanset-1A 1× ਮਾਪਦਾ ਹੈ ਐਂਪਲੀਟਿਊਡ ਅਤੇ ਫੇਜ਼ ਸੁਧਾਰ ਤੋਂ ਪਹਿਲਾਂ ਅਤੇ ਬਾਅਦ ਵਿੱਚ, ਰੋਟਰ ਦੇ ਪ੍ਰਭਾਵ ਗੁਣਾਂਕਾਂ ਦੀ ਗਣਨਾ ਕਰਦਾ ਹੈ, ਅਤੇ ਪੁਸ਼ਟੀ ਕਰਦਾ ਹੈ ਕਿ ਅਵਸ਼ੇਸ਼ ਵਾਈਬ੍ਰੇਸ਼ਨ — ਅਤੇ ਇਸ ਲਈ ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ — ਚੁਣੇ ਹੋਏ ISO 21940-11 ਗ੍ਰੇਡ ਦੇ ਅੰਦਰ ਹੈ। ਕਿਉਂਕਿ ਇਹ ਮਸ਼ੀਨ ਦੇ ਆਪਣੇ ਬੇਅਰਿੰਗਾਂ ਵਿੱਚ ਓਪਰੇਟਿੰਗ ਸਪੀਡ 'ਤੇ ਕੰਮ ਕਰਦਾ ਹੈ, ਇਹ ਰੋਟਰ ਦੀ ਅਸਲ ਅਵਸ਼ੇਸ਼ ਸਥਿਤੀ ਨੂੰ ਕੈਪਚਰ ਕਰਦਾ ਹੈ ਜਿਸ ਵਿੱਚ ਉਹ ਅਸਲ ਵਿੱਚ ਚੱਲੇਗਾ, ਜਿਸ ਵਿੱਚ ਅਸੈਂਬਲੀ ਅਤੇ ਥਰਮਲ ਪ੍ਰਭਾਵ ਵੀ ਸ਼ਾਮਲ ਹਨ ਜੋ ਬੈਲੇਂਸਿੰਗ ਮਸ਼ੀਨ ਨਹੀਂ ਦੇਖ ਸਕਦੀ।
5. ਅਵਸ਼ੇਸ਼ ਅਸੰਤੁਲਨ ਬਨਾਮ ਸ਼ੁਰੂਆਤੀ ਅਸੰਤੁਲਨ
ਇਹਨਾਂ ਦੋ ਸ਼ਬਦਾਂ ਨੂੰ ਵੱਖ ਰੱਖਣਾ ਮਦਦਗਾਰ ਹੈ। ਸ਼ੁਰੂਆਤੀ ਅਸੰਤੁਲਨ ਉਹ ਹੈ ਜੋ ਰੋਟਰ ਵਿੱਚ ਕਿਸੇ ਵੀ ਸੁਧਾਰ ਤੋਂ ਪਹਿਲਾਂ ਹੁੰਦਾ ਹੈ — ਅਕਸਰ ਵੱਡਾ ਅਤੇ ਉਹੀ ਕਾਰਨ ਹੁੰਦਾ ਹੈ ਜਿਸ ਕਰਕੇ ਵਾਈਬ੍ਰੇਸ਼ਨ ਪਹਿਲੀ ਵਾਰ ਨੋਟਿਸ ਕੀਤੀ ਗਈ। ਰੈਜ਼ੀਡੂਅਲ ਅਸੰਤੁਲਨ ਉਹ ਹੈ ਜੋ ਸੁਧਾਈ ਤੋਂ ਬਾਅਦ ਜਾਣਬੁੱਝ ਕੇ ਬਾਕੀ ਛੱਡਿਆ ਜਾਂਦਾ ਹੈ, ਅਤੇ ਸਹਿਣਸ਼ੀਲਤਾ (tolerance) ਦੇ ਵਿਰੁੱਧ ਤਸਦੀਕ ਕੀਤਾ ਜਾਂਦਾ ਹੈ। ਇਨ੍ਹਾਂ ਦੋਹਾਂ ਵਿਚਕਾਰ ਅਨੁਪਾਤ ਇਸ ਗੱਲ ਦਾ ਇੱਕ ਲਾਭਦਾਇਕ ਮਾਪ ਹੈ ਕਿ ਬੈਲੇਂਸਿੰਗ ਦਾ ਕੰਮ ਕਿੰਨਾ ਪ੍ਰਭਾਵਸ਼ਾਲੀ ਸੀ: ਕਿਸੇ ਰੋਟਰ ਨੂੰ 250 g·mm ਤੋਂ 4 g·mm ਤੱਕ ਘਟਾਉਣਾ 98% ਤੋਂ ਵਧੀਆ ਕਮੀ ਅਤੇ ਜ਼ਿਆਦਾਤਰ ਉਦਯੋਗਿਕ ਗ੍ਰੇਡਾਂ ਲਈ ਇੱਕ ਸਾਫ਼ ਪਾਸ ਦਰਸਾਉਂਦਾ ਹੈ।
G ਗ੍ਰੇਡ ਤੋਂ ਸਕ੍ਰੀਨ 'ਤੇ ਇੱਕ ਨੰਬਰ ਤੱਕ
Balanset ਸਾਫਟਵੇਅਰ ਵਿੱਚ ਉੱਪਰ ਦਿੱਤੀ ਗਈ ਟਾਲਰੈਂਸ ਕਿਸੇ ਯਾਦ ਕੀਤੀ ਸਾਰਣੀ ਤੋਂ ਟਾਈਪ ਨਹੀਂ ਕੀਤੀ ਜਾਂਦੀ। ਟਾਲਰੈਂਸ ਫੀਲਡ ਦੇ ਨਾਲ "ISO 1940…" ਬਟਨ ਇੱਕ ਡਾਇਲਾਗ ਖੋਲ੍ਹਦਾ ਹੈ ਜੋ G ਗ੍ਰੇਡਾਂ ਨੂੰ ਉਹਨਾਂ ਦੇ ਆਮ ਰੋਟਰ ਪਰਿਵਾਰਾਂ ਦੇ ਨਾਲ ਸੂਚੀਬੱਧ ਕਰਦਾ ਹੈ; ਇੱਕ ਗ੍ਰੇਡ ਚੁਣੋ, ਸਰਵਿਸ ਸਪੀਡ ਅਤੇ ਰੋਟਰ ਮਾਸ ਦਾਖਲ ਕਰੋ, ਅਤੇ "OK" ਗਿਣੀ ਗਈ ਮਨਜ਼ੂਰਸ਼ੁਦਾ ਬਾਕੀ ਅਸੰਤੁਲਨ ਨੂੰ ਸਿੱਧਾ ਟਾਲਰੈਂਸ ਫੀਲਡ ਵਿੱਚ ਟ੍ਰਾਂਸਫਰ ਕਰਦਾ ਹੈ।
ਗਣਨਾ ਮਿਆਰੀ U ਹੈper = 1000 · G · M / (2π · f) g·mm ਵਿੱਚ, G mm/s ਵਿੱਚ, M kg ਵਿੱਚ ਅਤੇ f ਰੋਟੇਸ਼ਨ ਬਾਰੰਬਾਰਤਾ Hz ਵਿੱਚ — 10 kg ਰੋਟਰ 'ਤੇ 3000 rpm 'ਤੇ G 6.3 ≈ 200 g·mm ਦਿੰਦਾ ਹੈ। ਟੂ-ਪਲੇਨ ਕੰਮ ਲਈ ਟਾਲਰੈਂਸ ਬਰਾਬਰ ਵੰਡੀ ਜਾਂਦੀ ਹੈ, ਪ੍ਰਤੀ ਸੁਧਾਰ ਪਲੇਨ ਅੱਧੀ; ਇੰਪੀਰੀਅਲ ਯੂਨਿਟ ਚੁਣੇ ਜਾਣ 'ਤੇ ਮੁੱਲ oz·in ਵਿੱਚ ਦਿਖਾਇਆ ਅਤੇ ਜਾਂਚਿਆ ਜਾਂਦਾ ਹੈ।
ਸੁਧਾਰ ਤੋਂ ਬਾਅਦ ਪ੍ਰੋਗਰਾਮ ਪ੍ਰਾਪਤ ਕੀਤੇ ਬਾਕੀ ਅਸੰਤੁਲਨ ਦੀ ਇਸ ਟਾਲਰੈਂਸ ਨਾਲ ਤੁਲਨਾ ਕਰਦਾ ਹੈ ਅਤੇ ਨਤੀਜੇ ਨੂੰ ਹਰਾ (ਅੰਦਰ) ਜਾਂ ਲਾਲ (ਵੱਧ) ਰੰਗ ਦਿੰਦਾ ਹੈ; ਟਾਲਰੈਂਸ ਆਰਕਾਈਵ ਰਿਕਾਰਡ ਦੇ ਨਾਲ ਸਟੋਰ ਕੀਤੀ ਜਾਂਦੀ ਹੈ ਅਤੇ HTML ਰਿਪੋਰਟ ਵਿੱਚ ਦੁਹਰਾਈ ਜਾਂਦੀ ਹੈ, ਇਸ ਲਈ ਪਾਸ/ਫੇਲ ਫੈਸਲਾ ਕੰਮ ਦੇ ਦਿਨ ਤੋਂ ਬਾਅਦ ਵੀ ਬਚਿਆ ਰਹਿੰਦਾ ਹੈ।