چونے کی پیداوار کے ایک پلانٹ میں، سیپریٹر کا روٹر کلی چونے اور چونا بجھانے کے عمل میں مصنوعات کو الگ کرتا ہے۔ جب روٹر کا توازن بگڑ گیا اور اس میں ارتعاش شروع ہوا تو پوری لائن خطرے میں پڑ گئی۔ ہم نے اسے پورٹیبل بیلنسر Balanset-1A کے ساتھ تقریباً ایک گھنٹے میں موقع پر متوازن کر دیا، اور لائن معمول کے مطابق چلنے لگی۔
مشین اور مسئلہ
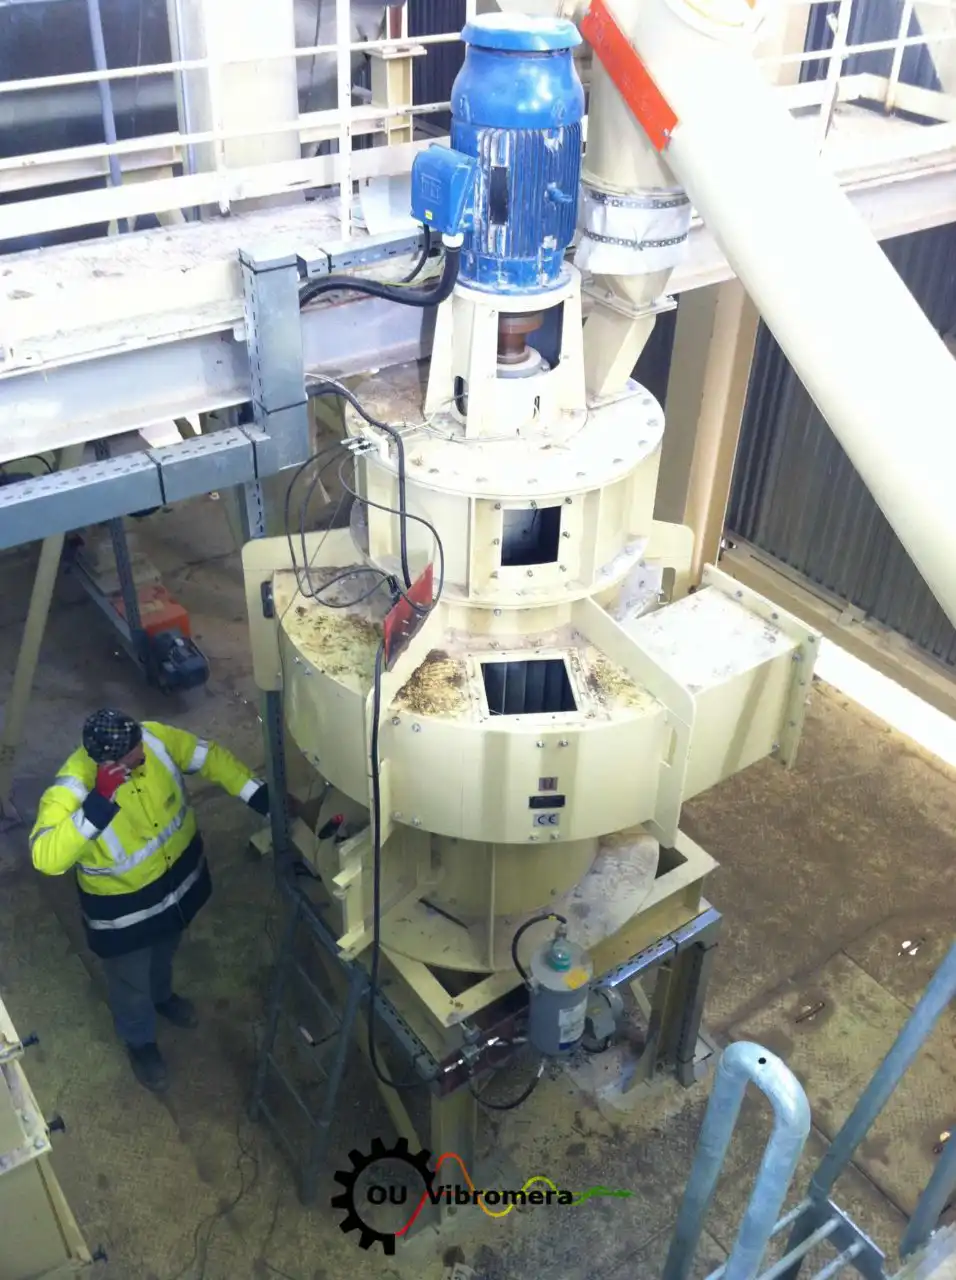
سیپریٹر پلانٹ کے اندر ایک فولادی فریم پر کھڑا ہے۔ اس کی برقی موٹر اوپر لگی ہے اور گول ہاؤسنگ کے اندر عمودی شافٹ پر روٹر کو چلاتی ہے۔ روٹر میں عدم توازن کے آثار ظاہر ہونے لگے: ارتعاش اس سطح تک بڑھ گیا جو چونے کی لائن کے معمول کے کام کے لیے خطرہ بن گیا۔
اگر اسے یوں ہی چھوڑ دیا جائے تو پیداوار میں تاخیر یا میکانکی خرابی ہوتی ہے، اس لیے اصلاح فوری ہونی چاہیے تھی۔ روٹر کو اتار کر بیلنسنگ ورکشاپ بھیجنے کا مطلب طویل بندش ہوتا، لہٰذا روٹر کو وہیں متوازن کیا گیا جہاں وہ کام کرتا ہے۔
Balanset-1A کیسے استعمال ہوا
کام موقع پر کیا گیا، روٹر اپنے ہی بیئرنگز میں اور اپنی کام کی رفتار پر تھا۔ پروگرام آپ کو رنز سے گزارتا ہے اور اصلاح کا حساب لگاتا ہے؛ ٹیکنیشن سینسر لگاتے ہیں اور وزن جماتے ہیں۔
وائبریشن سینسر
عمودی مشین پر "شعاعی" کا مطلب افقی ہے۔ سینسر ہاؤسنگ پر بیئرنگز کے قریب، شافٹ کے زاویۂ قائمہ پر، ٹھوس دھات پر لگائے جاتے ہیں، پتلے کورز پر نہیں۔
لیزر ٹیکو میٹر
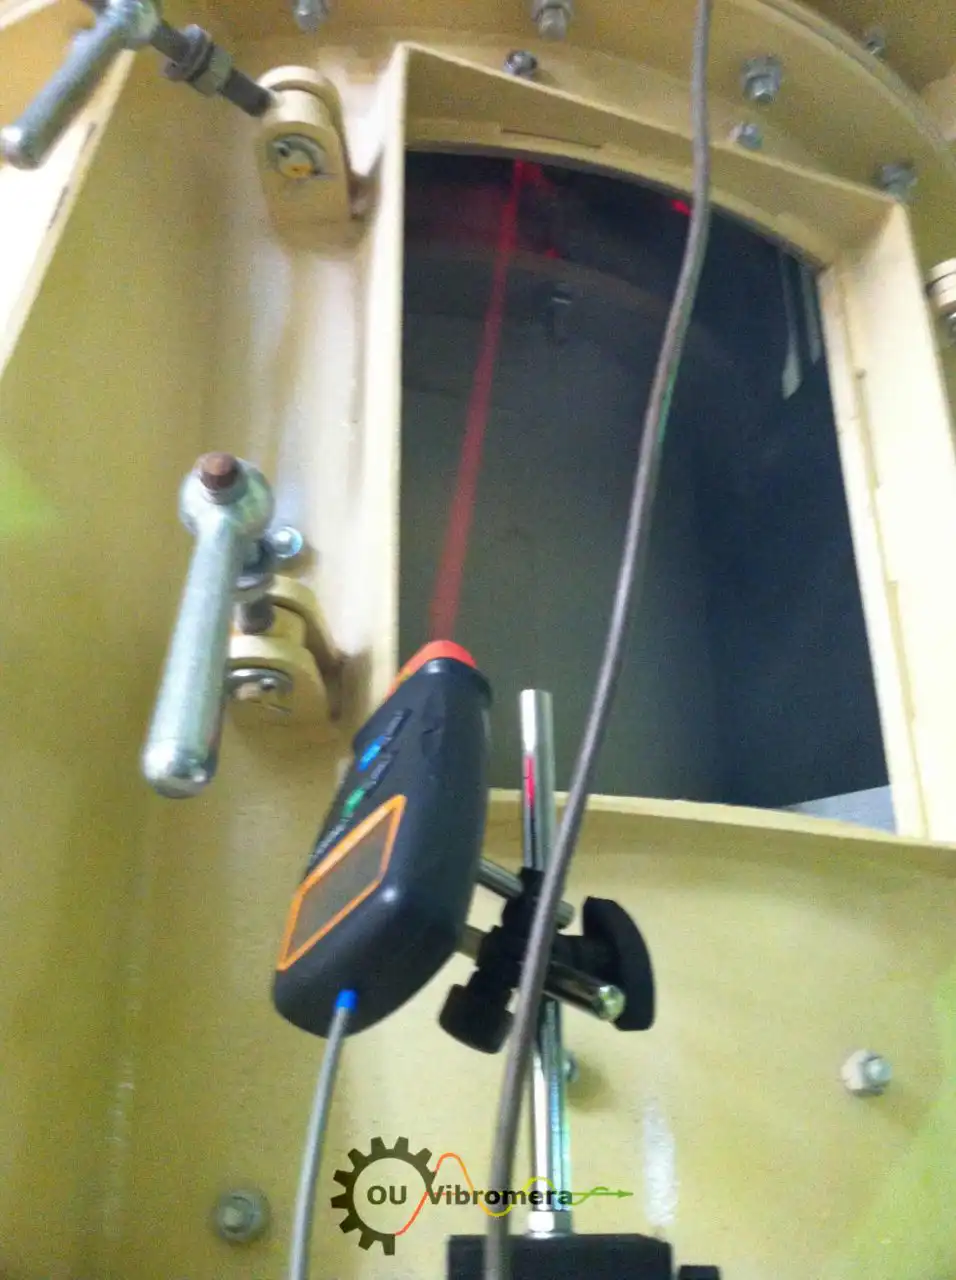
Balanset-1A کٹ کا لیزر ٹیکومیٹر مقناطیسی اسٹینڈ پر رکھا ہوتا ہے اور ہاؤسنگ کے معائنے کے دہانے سے روٹر پر لگے منعکس کرنے والے نشان کو دیکھتا ہے۔ ہر چکر میں ایک بار یہ روٹر کی رفتار اور فیز کا حوالہ دیتا ہے۔ کام ختم ہونے تک کوئی اسٹینڈ کو ہاتھ نہیں لگاتا: پروگرام ہر زاویہ اسی نشان سے گنتا ہے۔
Run 0
سیپریٹر کام کی رفتار پر چلتا ہے، اور پروگرام گردشی تعدد پر ارتعاش کا ایمپلی ٹیوڈ، فیز اور رفتار ریکارڈ کرتا ہے۔ لائیو ویو فارم اور اسپیکٹرم دکھاتے ہیں کہ ارتعاش واقعی عدم توازن سے آ رہا ہے یا نہیں: روٹر کی رفتار پر ایک واضح چوٹی۔
آزمائشی رن
معلوم کمیت کا ایک آزمائشی وزن روٹر پر معلوم رداس پر لگایا جاتا ہے۔ اسے قوت کے لحاظ سے چنا جاتا ہے: کام کی رفتار پر مرکز گریز قوت کے طور پر روٹر کے وزن کا تقریباً 7 %۔
پروگرام میں "First trial weight estimate" یا ہمارا آزمائشی وزن کیلکولیٹر کمیت بتاتا ہے۔ اگلا رن دکھاتا ہے کہ روٹر اس وزن پر کس طرح ردِعمل دیتا ہے۔
اصلاح
پروگرام اصلاحی کمیت گرام میں اور آزمائشی وزن کی پوزیشن سے اس کا زاویہ، گردش کی سمت میں، شمار کرتا ہے۔ آزمائشی وزن اتار لیا جاتا ہے، اور اصلاحی وزن اسی رداس پر لگایا جاتا ہے۔
ٹرم رن اور جانچ
ایک آخری رن اثر کی تصدیق کرتا ہے۔ پروگرام بقایا ارتعاش اور بقایا عدم توازن دکھاتا ہے اور، ISO 21940-11 کی رواداری مقرر ہونے پر، واضح طور پر پاس یا فیل کا نتیجہ دیتا ہے۔ اگر معمولی اضافے کی ضرورت ہو تو وہ فوراً شمار ہو جاتا ہے، نئے آزمائشی رن کے بغیر۔
عمودی روٹرز کے لیے مشورے
- سینسر افقی طور پر لگائیں، شافٹ کے زاویۂ قائمہ پر۔ سرے کی سطح پر لگا سینسر محوری ارتعاش ناپتا ہے، اور توازن کام نہیں کرے گا۔
- منعکس کرنے والے نشان کے گرد پس منظر کو مدھم (میٹ) اور تاریک رکھیں، اور ٹیکومیٹر کو تیز روشنی سے بچائیں: چکاچوند غلط نشان پیدا کرتی ہے۔
- رنز کے درمیان نشان، ٹیکومیٹر یا سینسر کو نہ ہلائیں۔ پروگرام اس تبدیلی کو وزن کا اثر سمجھ لے گا۔
نتیجہ
پورے کام میں تقریباً ایک گھنٹہ لگا۔ حد سے زیادہ ارتعاش ختم ہو گیا، سیپریٹر کا روٹر متوازن ہو گیا، اور چونے کی لائن ہموار اور مؤثر کام پر واپس آ گئی۔
پلانٹ کو کیا ملا
- مختصر بندش: موقع پر تقریباً ایک گھنٹہ، روٹر اتارے بغیر۔
- نہ کوئی جبری بندش اور نہ ارتعاش کرتے روٹر سے پیدا ہونے والی کوئی میکانکی خرابی۔
- محفوظ ریکارڈ: پروگرام روٹر کے اثراتی ضرائب محفوظ رکھتا ہے، اس لیے بعد میں دوبارہ توازن انہی سے شروع ہو سکتا ہے اور اس میں صرف ایک پیمائشی رن درکار ہوتا ہے۔
آلے کے بارے میں
Balanset-1A دو چینل والا پورٹیبل بیلنسر اور ارتعاشی تجزیہ کار ہے۔ یہ عدم توازن کی مقدار اور مقام معلوم کرتا ہے، اصلاح کا حساب لگاتا ہے اور نتیجے کی جانچ ایک ہی سیشن میں کرتا ہے، روٹر کو اس کے اپنے بیئرنگز میں رکھ کر۔ وہی کٹ وائبریشن میٹر اور اسپیکٹرم اینالائزر کے طور پر بھی کام کرتی ہے۔
مزید مثالیں: ہمارا سینٹری فیوج کے توازن پر مضمون اور ہمارے اکثر پوچھے گئے سوالات میں جوابات۔

Nikolai Shelkovenko
Nikolai Shelkovenko ارتعاشی تجزیے کے انجینئر اور Vibromera کے بانی و چیف ایگزیکٹو ہیں۔ 15 سال سے زیادہ عرصے سے وہ گھومنے والے آلات کو ٹیسٹ بینچ کے بجائے موقع پر بیلنس کرتے آ رہے ہیں: ملچر، صنعتی پنکھے، کرشر، سینٹری فیوج، شافٹ اور اسپنڈل۔ Balanset آلات اسی کام سے وجود میں آئے — انہیں ایسے آلے کے طور پر ڈیزائن کیا گیا جسے ماہر مشین تک ساتھ لے جا کر موقع پر تنہا استعمال کر سکے، نہ کہ لیبارٹری کے سامان کے طور پر۔ Vibromera 2017 میں قائم ہوئی اور 2023 سے پرتگال کے شہر پورٹو میں واقع ہے۔ Balanset سیریز کی تیاری، اسمبلی اور معاونت سب یہیں ہوتی ہے۔ نمایاں آلہ Balanset-1A ہے، ایک پورٹیبل اینالائزر جو ایک اور دو پلین بیلنسنگ اور ارتعاشی تشخیص کے لیے ہے۔ Nikolai ذاتی طور پر کسٹمر سپورٹ، مشکل بیلنسنگ کیسز کے حل اور سافٹ ویئر کی تیاری میں شریک رہتے ہیں۔ وہ دنیا بھر کے گاہکوں کے ساتھ، کسی بھی زبان میں کام کرتے ہیں۔

